International Physics Olympiad
IPhO 2019
Tel Aviv, Israel · 3 theory problems with complete solutions
Problem 1: Zero-length springs and slinky coils
A zero effective length spring (ZLS) is a spring for which the force is proportional to the spring's length, \(F=kL\) for \(L>L_0\) where \(L_0\) is the minimal length of the spring as well as its unstretched length. Figure 1 shows the relation between the force \(F\) and the spring length \(L\), for a ZLS, where the slope of the line is the spring constant \(k\).
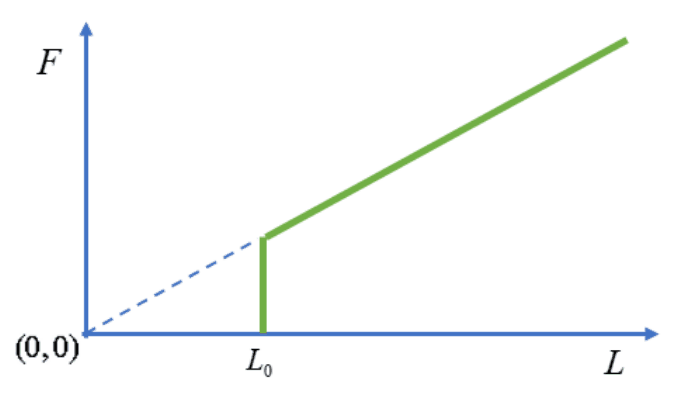
Figure 1: the relation between the force \(F\) and the spring length \(L\)
A ZLS is useful in seismography and allows very accurate measurement of changes in the gravitational acceleration \(g\). Here, we shall consider a homogenous ZLS, whose weight \(Mg\) exceeds \(kL_0\). We define a corresponding dimensionless ratio, \(\alpha=kL_0/Mg<1\) to characterize the relative softness of the spring. The toy known as “slinky” may be (but not necessarily) such a ZLS.
Part A: Statics (3.0 points)
A.1 Consider a segment of length \(\Delta\ell\) of the unstretched ZLS spring which is then stretched by a force \(F\), under weightless conditions. What is the length \(\Delta y\) of this segment as a function of \(F\), \(\Delta\ell\) and the parameters of the spring? 0.5pt A.2 For a segment of length \(\Delta\ell\), calculate the work \(\Delta W\) required to stretch it from its original length \(\Delta\ell\) to a length \(\Delta y\). 0.5pt Throughout this question, we will denote a point on the spring by its distance \(0\leq\ell\leq L_0\) from the bottom of the spring when it is unstretched. In particular, for every point on the spring, \(\ell\) remains unchanged as the spring stretches.
A.3 Suppose that we hang the spring by its top end, so that it stretches under its own weight. What is the total length \(H\) of the suspended spring in equilibrium? Express your answers in terms of \(L_0\) and \(\alpha\). 2.0pt Part B: Dynamics (5.5 points)
Experiments show that when the spring is hung at rest and then released, it gradually contracts from the top, while the lower part remains stationary (see Figure 2). As time advances, the contracting part moves as a solid chunk and accumulates additional turns of the spring, while the stationary part becomes shorter. Every point on the spring begins to move only when the moving part reaches it. The bottom end of the spring starts moving only when the spring is fully collapsed and reaches its unstretched length \(L_0\). After that, the contracted spring continues falling straight downwards, without tumbling, as a rigid body under the influence of gravity.
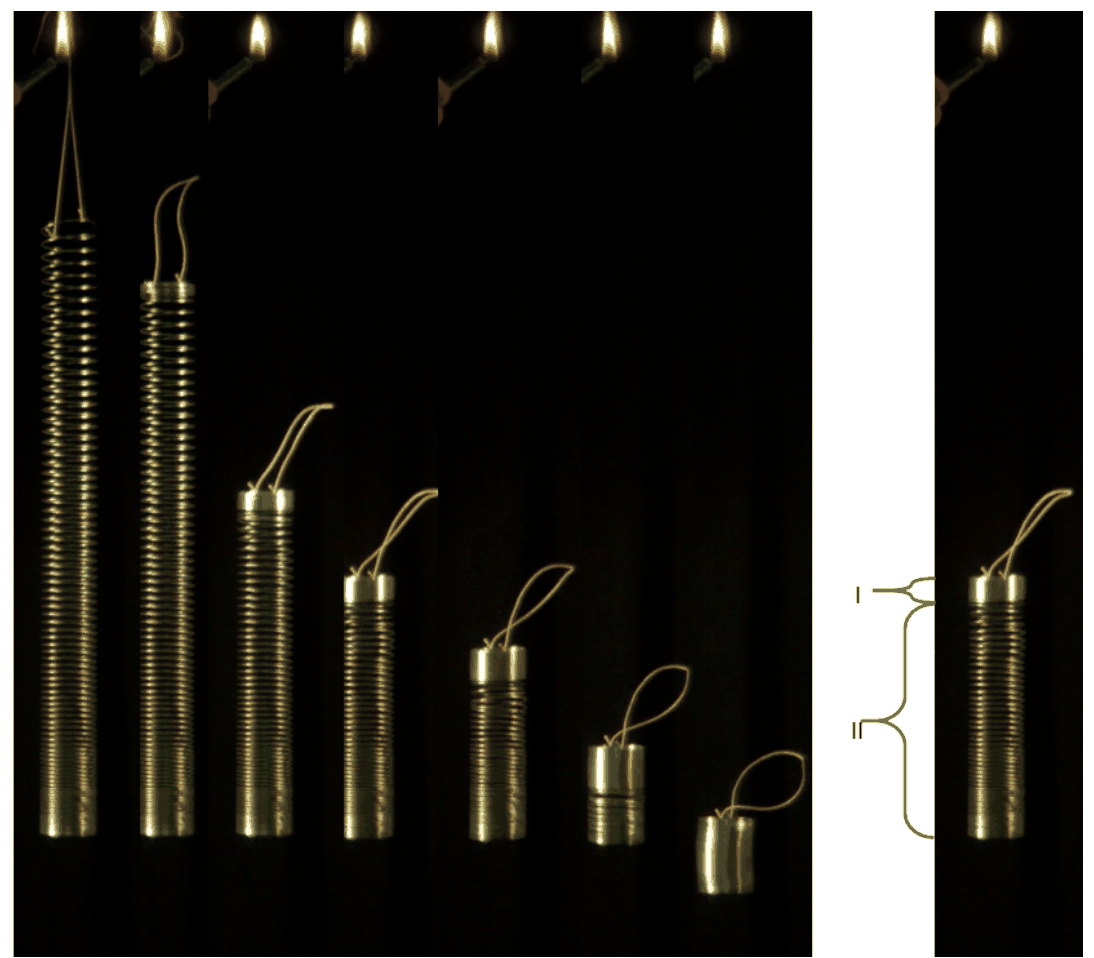
Figure 2: Left: a sequence of pictures taken during the free fall of slinky. Right: the moving part I and the stationary part II during the free fall of the spring.
In the remaining parts of the question, you are asked to base your solution on this described model. You may neglect air resistance, but you are not allowed to neglect \(L_0\).
B.1 Calculate the time \(t_c\) it takes from the moment the spring is released, until it fully collapses back to its minimal length \(L_0\). Express your answer in terms of \(L_0\), \(g\) and \(\alpha\). Compute the numerical value of \(t_c\) for a spring with \(k=1.02\ \mathrm{N/m}\), \(L_0=0.055\ \mathrm{m}\) and \(M=0.201\ \mathrm{kg}\), while taking \(g\) to be \(9.80\ \mathrm{m/s^2}\). 2.5pt B.2 In this task \(\ell\) is used to denote the coordinate of the boundary between parts I (in figure 2, the moving part) and II (the stationary part). At a certain moment, while a stationary part still exists its mass is \(m(\ell)=\frac{\ell}{L_0}M\), and the moving part moves with uniform instantaneous velocity \(v_I(\ell)\). Show that at this moment (while there exists a stationary part) the velocity of the moving part is \(v_I(\ell)=\sqrt{A\ell+B}\). Express the constants \(A\) and \(B\) in terms of \(L_0\), \(g\) and \(\alpha\). 2.5pt B.3 Based on B.2, find the minimum speed \(v_{\min}\) of the moving part of the spring in the course of its motion, after its release and before it hits the ground. Express your answer in terms of \(L_0\), \(\alpha\), \(A\) and \(B\). 0.5pt Part C: Energetics (1.5 points)
C.1 Calculate the amount of mechanical energy \(Q\) that was lost by generating heat, from the moment the spring is released until just before the spring hits the ground. Express your answer in terms of \(L_0\), \(M\), \(g\) and \(\alpha\). 1.5pt Official English text of the problem.
Problem 2: The Physics of a Microwave Oven
This question discusses the generation of microwave radiation in a microwave oven, and its use to heat up food. The microwave radiation is generated in a device called “magnetron”. Part A concerns the operation of the magnetron, while part B deals with the absorption of microwave radiation in food.
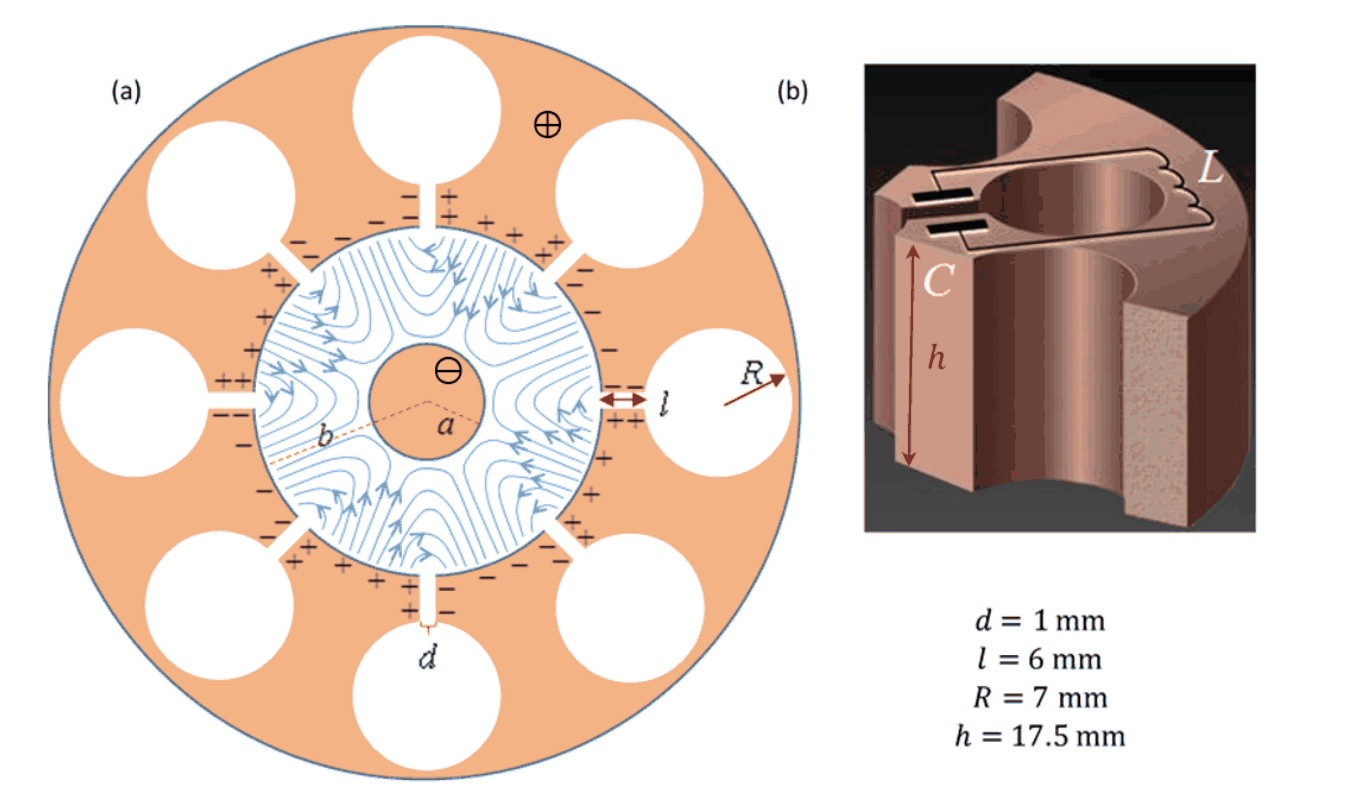
Figure 1
Part A: The structure and operation of a magnetron (6.6 points)
A magnetron is a device for the generation of microwave radiation, either in pulses (for radar applications), or continuously (e.g., in a microwave oven). The magnetron has a mode of self-amplifying oscillations. Supplying the magnetron with static (non-alternating) voltage quickly excites this mode. The microwave radiation thus created is transmitted out of the magnetron.
A typical microwave oven magnetron consists of a solid copper cylindrical cathode (with radius \(a\)) and a surrounding anode (with radius \(b\)). The latter has the shape of a thick cylindrical shell into which cylindrical cavities are drilled. These cavities are known as “resonators”. One of the resonators is coupled to an antenna which will transmit the microwave energy out; we will ignore the antenna in the following. All internal spaces are in vacuum. We will consider a typical magnetron with eight resonators, as depicted in Figure 1(a). The three-dimensional structure of a single resonator is shown in Figure 1(b). As indicated there, each of the eight cavities behaves as an inductor-capacitor (LC) resonator, with operating frequency \(f=2.45\,\mathrm{GHz}\).
A static uniform magnetic field is applied along the magnetron's longitudinal axis, pointing out of the page in Figure 1(a). In addition, a constant voltage is applied between the anode (positive potential) and the cathode (negative potential). Electrons emitted from the cathode reach the anode and charge it, such that they excite an oscillation mode in which the sign of the charge is opposite between every two adjacent resonators. The oscillation of the cavities amplify these oscillations.
The process described above creates an alternating electric field with the aforementioned frequency \(f=2.45\,\mathrm{GHz}\) (blue lines in Figure 1(a); the static field is not plotted) in the space between the cathode and the anode, in addition to the static field caused by the applied constant voltage. In the steady state, the typical amplitude of the alternating electric field between the anode and the cathode is approximately \(\frac13\) of the static electric field there. The electron motion in the space between the cathode and the anode is affected by both the static and the alternating parts of the field. This causes electrons that reach the anode to transfer about \(80\%\) of the energy they acquire from the static field into the alternating field. A minority of the ejected electrons returns to the cathode and releases additional electrons, further amplifying the alternating field.
Each resonator can be thought of as a capacitor and an inductor, see Figure 1(b). The capacitance mainly arises from the planar parts of the resonator surface, while the inductance stems from the cylindrical part. Assume that the current in the resonator flows uniformly very close to the surface of its cylindrical cavity, and that the strength of the magnetic field generated by this current is \(0.6\) times that of an ideal infinite solenoid. The various lengths defining the resonator geometry are given in Figure 1(b). The vacuum permittivity and permeability are \(\varepsilon_0=8.85\cdot10^{-12}\,\mathrm{F/m}\) and \(\mu_0=4\pi\cdot10^{-7}\,\mathrm{H/m}\), respectively.
A.1 — 0.4pt
Use the above data to estimate the frequency \(f_{\mathrm{est}}\) of a single resonator. (Your result may differ from the actual value, \(f=2.45\,\mathrm{GHz}\). Use the actual value in the remainder of the question.)
Task A.2 below does not deal with the magnetron itself, but helps to introduce some of the relevant physics. Consider an electron moving in free space under the influence of a uniform electric field directed along the negative \(y\) axis, \(\vec E=-E_0\hat y\), and a uniform magnetic field directed along the positive \(z\) axis, \(\vec B=B_0\hat z\) (\(E_0\) and \(B_0\) are positive; \(\hat x,\hat y,\hat z\) are unit vectors oriented in the conventional manner). Let us denote the electron velocity at time \(t\) by \(\vec u(t)\). The drift velocity \(\vec u_D\) of the electron is defined as its average velocity. We denote by \(m\) and \(-e\) the mass and charge of the electron, respectively.
A.2 — 1.5pt
In each of the following two cases, find \(\vec u_D\). In addition, draw in the Answer Sheet the electron's trajectory (in the lab frame) during the time interval \(0<t<\frac{4\pi m}{eB_0}\) if:
- at \(t=0\) the electron velocity is \(\vec u(0)=(3E_0/B_0)\hat x\),
- at \(t=0\) the electron velocity is \(\vec u(0)=-(3E_0/B_0)\hat x\).
We now resume our discussion of the magnetron. The distance between the cathode and the anode is \(15\,\mathrm{mm}\). Assume that, due to the aforementioned energy loss to the alternating fields, the maximal kinetic energy of each electron does not exceed \(K_{\max}=800\,\mathrm{eV}\). The static magnetic field strength is \(B_0=0.3\,\mathrm T\). The electron mass and charge are \(m=9.1\cdot10^{-31}\,\mathrm{kg}\) and \(-e=-1.6\cdot10^{-19}\,\mathrm C\), respectively.
A.3 — 0.4pt
Numerically estimate the maximal radius \(r\) of the electron motion trajectory in the reference frame in which this motion is approximately circular, considering this reference frame as approximately inertial.
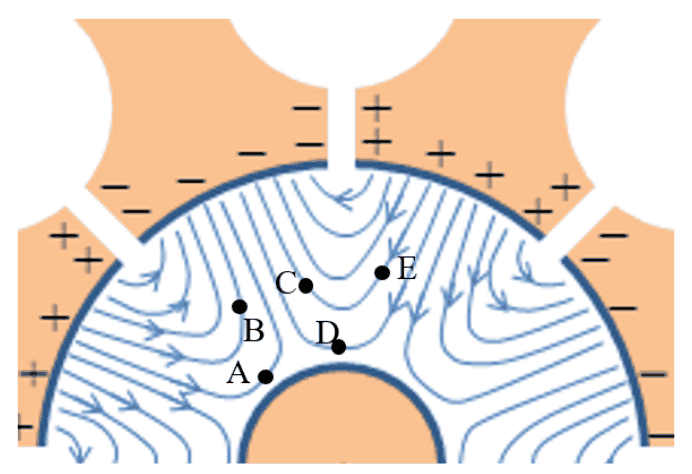
Figure 2
A.4 — 1.2pt
Figure 2 depicts the alternating electric field lines between the anode and the cathode at a given moment in time (the static field is not plotted). Indicate in the Answer Sheet which of the electrons positioned at A,B,C,D and E will drift towards the anode, which will drift towards the cathode and which will drift at a direction perpendicular to the radius at that moment.
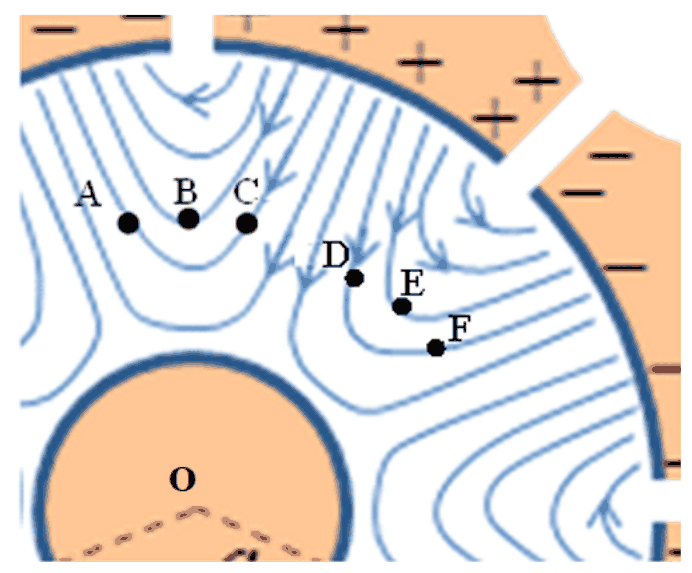
Figure 3
Figure 3 depicts the alternating electric field lines between the anode and the cathode (the static field is not plotted) at a given moment in time. The positions of six electrons at that moment are denoted by A, B, C, D, E and F. All electrons are at the same distance from the cathode.
A.5 — 1.2pt
Consider the situation shown in Figure 3. For each of the six electron pairs AB, AC, BC, DE, DF, EF, indicate in the Answer Sheet whether their drift will cause the angle between their position vectors (measured from the cathode’s center O) to increase or decrease at that moment.
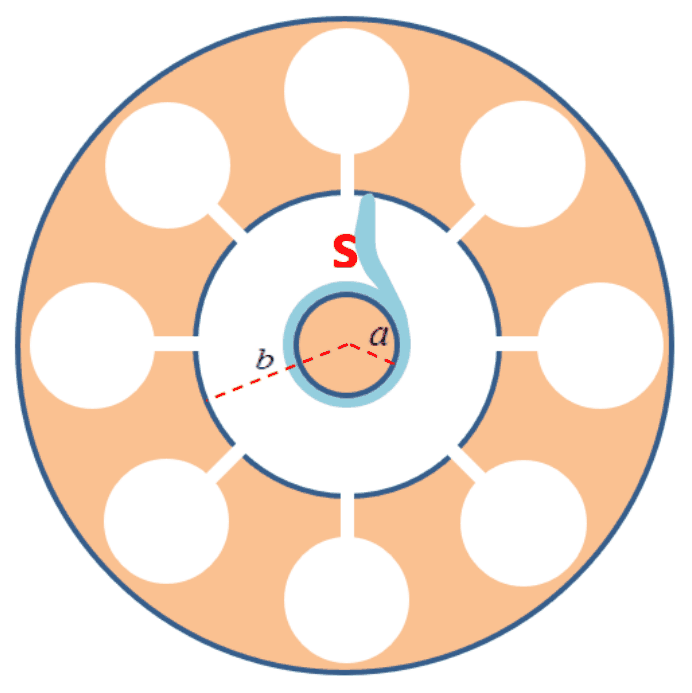
Figure 4
The pattern you have discovered in Task A.5 acts as a focusing mechanism, concentrating the electrons in the space between the cathode and anode into spokes. Figure 4 depicts one such spoke, denoted by S.
A.6 — 0.8pt
Depict in the Answer Sheet the other spokes at that moment. Indicate by arrows their direction of rotation, and calculate their average angular velocity \(\omega_s\).
Make the approximation that the total electric field half-way between the cathode and the anode is equal to its average static value along a radial line from the cathode to the anode, and that the spokes are approximately radial in that region. The cathode and anode radii (\(a\) and \(b\), respectively) are defined in Figure 4.
A.7 — 1.1pt
Find an approximate expression for the static voltage \(V_0\) required for operating the magnetron in the manner described. (The expression you will find gives an approximation for the minimal value required for the magnetron operation; the optimal voltage is somewhat higher.)
Part B: The interaction of microwave radiation with water molecules (3.4 points)
This part deals with the usage of microwave radiation (radiated by the magnetron antenna into the food chamber) for cooking, that is, heating up a lossy dielectric material such as water, either pure or salty (which is our model for, say, soup).
An electric dipole is a configuration of two equal and opposite electric charges \(q\) and \(-q\) a small distance \(d\) apart. The electric dipole vector points from the negative to the positive charge, and its magnitude is \(p=qd\).
A time-dependent electric field \(\vec E(t)=E(t)\hat x\) is applied on a single dipole of moment \(\vec p(t)\) with constant magnitude \(p_0=|\vec p(t)|\). The angle between the dipole and the electric field is \(\theta(t)\).
B.1 — 0.5pt
Write expressions for both the magnitude of the torque \(\tau(t)\) applied by the electric field on the dipole and the power \(H_i(t)\) delivered by the field to the dipole, in terms of \(p_0\), \(E(t)\), \(\theta(t)\) and their derivatives.
Water molecules are polar, hence can be treated as electric dipoles. Due to the strong hydrogen bonds between water molecules in liquid water, one cannot treat them as independent dipoles. Rather, one should refer to the polarization vector \(\vec P(t)\), which is the dipole moment density (average dipole moment per unit volume of an ensemble of water molecules). The polarization \(\vec P(t)\) is parallel to the local applied alternating electric field (of the microwave radiation), \(\vec E(t)\), and oscillates in time with an amplitude that is proportional to the amplitude of the local alternating electric field, but with a phase lag \(\delta\).
The local alternating electric field at a given location inside the water is \(\vec E(t)=E_0\sin(\omega t)\hat x\), where \(\omega=2\pi f\), giving rise to polarization \(\vec P(t)=\beta\varepsilon_0E_0\sin(\omega t-\delta)\hat x\), where the dimensionless constant \(\beta\) is a property of water.
B.2 — 0.5pt
Find an expression for the time-averaged power \(\langle H(t)\rangle\) per unit volume absorbed by the water.
The time-average for a time dependent periodic variable \(f(t)\) over its period \(T\) is defined as:
\[ \langle f(t)\rangle=\frac1T\int_{t_0}^{t_0+T}f(t)\,\mathrm dt. \tag{1} \]
Let us now consider the propagation of the radiation through the water. The relative dielectric constant of water (at the electromagnetic field frequency) is \(\varepsilon_r\), and the corresponding index of refraction of water is \(n=\sqrt{\varepsilon_r}\). The momentary energy density of the electric field is given by \(\frac12\varepsilon_r\varepsilon_0E^2\). The time-averaged energy density of the electric and magnetic fields are equal.
B.3 — 1.1pt
Let us denote the time-averaged radiation energy flux density by \(I(z)\) (average radiation power flow per unit area). Here \(z\) is the depth of penetration into the water, and the radiation propagates in the \(z\) direction. Find an expression for the dependence of the flux density \(I(z)\) on \(z\). The flux density at the water surface, \(I(0)\), may appear in your result.
The phase lag \(\delta\) is the result of the interaction between the water molecules. It depends on the dimensionless dielectric loss coefficient \(\varepsilon_\ell\) and the relative dielectric constant \(\varepsilon_r\) (both of which depend on the radiation angular frequency \(\omega\) and the temperature) via the relation \(\tan\delta=\varepsilon_\ell/\varepsilon_r\). When \(\delta\) is small enough, the electric field at penetration depth \(z\) into the water is given by:
\[ \vec E(z,t)=\vec E_0e^{-\frac12nk_0z\tan\delta} \sin(nk_0z-\omega t) \tag{2} \]
where \(k_0=\omega/c\) and \(c=3.0\cdot10^8\,\mathrm{m/s}\) is the speed of light in vacuum.
B.4 — 0.6pt
Employ the approximation \(\tan\delta\approx\sin\delta\) and find an expression for the coefficient \(\beta\) defined in Task B.2 in terms of the other parameters.
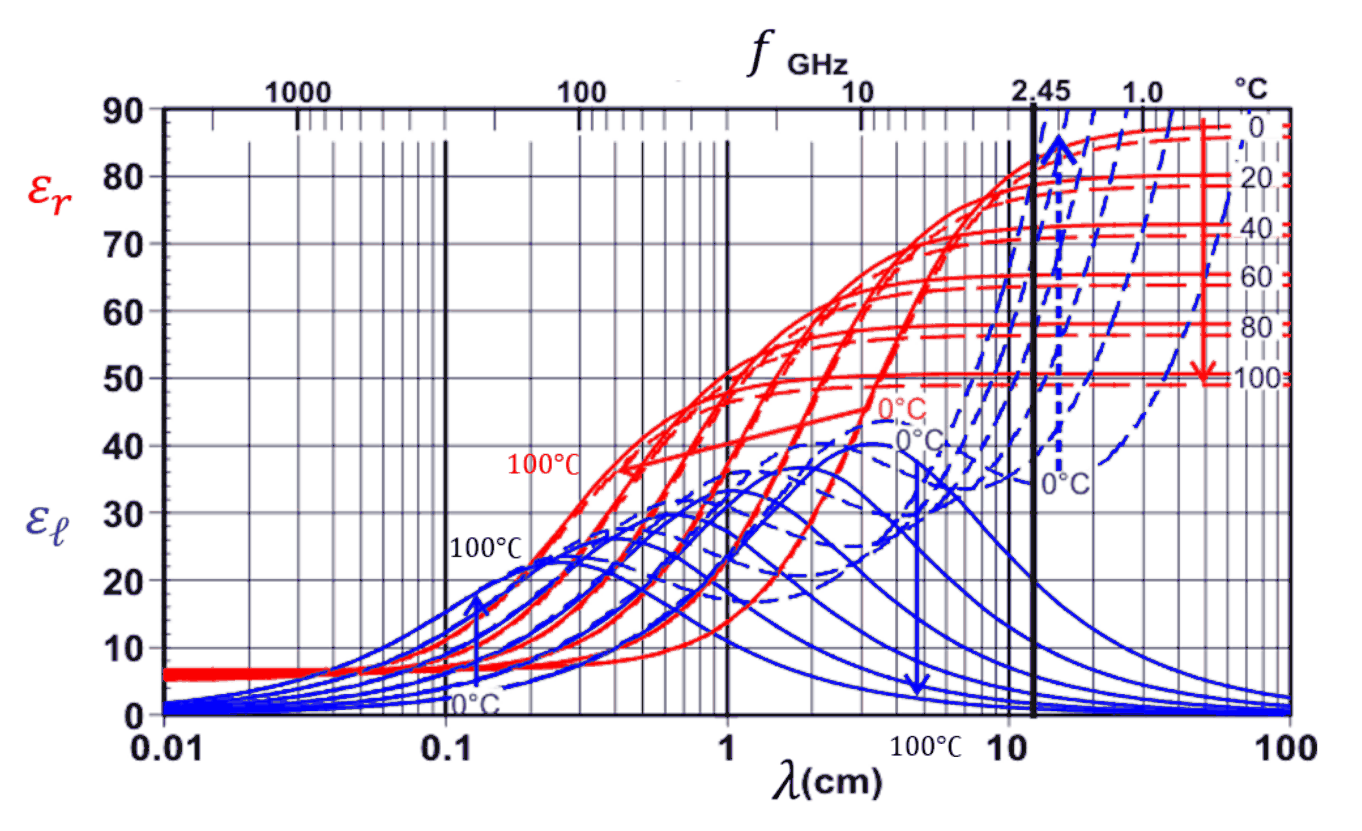
Figure 5. The arrows indicate the variation with temperature across the curves from \(0^\circ\mathrm C\) to \(100^\circ\mathrm C\).
Figure 5 depicts \(\varepsilon_\ell\) (blue) and \(\varepsilon_r\) (red) for both pure water (solid lines) and a dilute solution of salt in water (dashed lines) as functions of wavelength or frequency, at several different temperatures. The angular frequency \(\omega=2\pi\cdot2.45\cdot10^9\,\mathrm{s^{-1}}\) is indicated by a bold vertical line. Below we will consider microwave radiation at this frequency only.
B.5 — 0.7pt
Use Figure 5 to address the following questions:
- For water at \(20^\circ\mathrm C\), find the penetration depth \(z_{1/2}\) at which the power per unit volume is reduced to half of its value at \(z=0\).
- Indicate in the Answer Sheet whether the penetration depth of the microwave radiation into water increases, decreases or remains the same with temperature.
- Indicate in the Answer Sheet whether the penetration depth of the microwave radiation into soup (dilute salt solution) increases, decreases or remains the same with temperature.
Official English text of the problem.
Problem 3: Thermoacoustic Engine
A thermoacoustic engine is a device that converts heat into acoustic power, or sound waves - a form of mechanical work. Like many other heat machines, it can be operated in reverse to become a refrigerator, using sound to pump heat from a cold to a hot reservoir. The high operating frequencies reduce heat conduction and eliminate the need for any working chamber confinement. Unlike many other engine types, the thermoacoustic engine has no moving parts except the working fluid itself.
The efficiencies of thermoacoustic machines are typically lower than other engine types, but they have advantages in set up and maintenance costs. This creates opportunities for renewable energy applications, such as solar-thermal power plants and utilization of waste heat. Our analysis will focus on the creation of acoustic energy within the system, ignoring the extraction or conversion for powering external devices.
Part A: Sound wave in a closed tube (3.7 points)
Consider a thermally insulating tube of length \(L\) and cross-sectional area \(S\), whose axis lies along the \(x\) direction. The two ends of the tube are located at \(x=0\) and \(x=L\). The tube is filled with an ideal gas and is sealed on both ends. At equilibrium, the gas has temperature \(T_0\), pressure \(p_0\) and mass density \(\rho_0\). Assume that viscosity can be ignored and that the gas motion is only in the \(x\) direction. The gas properties are uniform in the perpendicular \(y\) and \(z\) directions.
Figure 1
A.1 (0.3pt)
When a standing sound wave forms, the gas elements oscillate in the \(x\) direction with angular frequency \(\omega\). The amplitude of the oscillations depends on each element’s equilibrium position \(x\) along the tube. The longitudinal displacement of each gas element from its equilibrium position \(x\) is given by
\[ u(x,t)=a\sin(kx)\cos(\omega t)=u_1(x)\cos(\omega t) \tag{1} \]
(please note the \(u\) here describes the displacement of a gas element)
where \(a\ll L\) is a positive constant, \(k=2\pi/\lambda\) is the wavenumber and \(\lambda\) is the wavelength. What is the maximum possible wavelength \(\lambda_{\max}\) in this system?
We will assume throughout the question an oscillation mode of \(\lambda=\lambda_{\max}\).
Now, consider a narrow parcel of gas, located at rest between \(x\) and \(x+\Delta x\) (\(\Delta x\ll L\)). As a result of the displacement wave of Task A.1, the parcel oscillates along the \(x\) axis and undergoes a change in volume and other thermodynamic properties.
Throughout the following tasks assume all these changes to the thermodynamic properties to be small compared to the unperturbed values.
A.2 (0.5pt)
The parcel volume \(V(x,t)\) oscillates around the equilibrium value of \(V_0=S\Delta x\) and has the form
\[ V(x,t)=V_0+V_1(x)\cos(\omega t). \tag{2} \]
Obtain an expression for \(V_1(x)\) in terms of \(V_0\), \(a\), \(k\) and \(x\).
A.3 (0.7pt)
Assume that the total pressure of the gas, as a result of the sound wave, takes the approximate form
\[ p(x,t)=p_0-p_1(x)\cos(\omega t). \tag{3} \]
Considering the forces acting on the parcel of gas, compute the amplitude \(p_1(x)\) of the pressure oscillation to leading order, in terms of the position \(x\), the equilibrium density \(\rho_0\), the displacement amplitude \(a\) and the wave parameters \(k\) and \(\omega\).
At acoustic frequencies, the thermal conductivity of the gas can be neglected. We will treat the expansion and contraction of gas parcels as purely adiabatic, satisfying the relation \(pV^\gamma=\mathrm{const}\), where \(\gamma\) is the adiabatic constant.
A.4 (0.3pt)
Use the relation above and the results of the previous tasks to obtain an expression for the speed of sound waves \(c=\omega/k\) in the tube, to first order. Express your answer in terms of \(p_0\), \(\rho_0\) and the adiabatic constant \(\gamma\).
A.5 (0.7pt)
The change in the gas temperature due to the adiabatic expansion and contraction, as a result of the sound wave, takes the form:
\[ T(x,t)=T_0-T_1(x)\cos(\omega t). \tag{4} \]
Compute the amplitude \(T_1(x)\) of the temperature oscillations in terms of \(T_0\), \(\gamma\), \(a\), \(k\) and \(x\).
A.6 (1.2pt)
For the purpose of this task only, we assume a weak thermal interaction between the tube and the gas. As a result, the standing sound wave remains almost unchanged, but the gas can exchange a small amount of heat with the tube. The heating due to viscosity can be neglected.
For each of the points in Figure 2 (A, C at the edges of the tube, B at the center) state whether the temperature of the tube at that point will increase, decrease or remain the same over a long time.
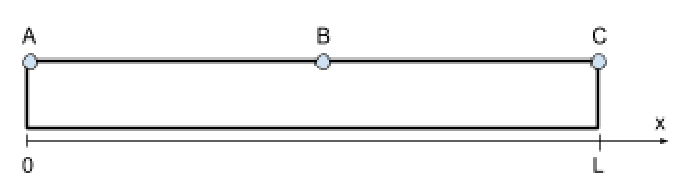
Figure 2
Part B: Sound wave amplification induced by external thermal contact (6.3 points)
A stack of thin well-spaced solid plates is placed inside the tube. The plates of the stack are aligned in parallel to the tube axis, so as not to obstruct the flow of gas along the tube. The center of the stack is positioned at \(x_0=L/4\), and spans a width of \(\ell\ll L\) along the tube axis, filling its entire cross section. The right and left edges of the stack are held at temperature difference \(\tau\). The left edge of the stack, at \(x_H=x_0-\ell/2\), is held by an external thermal reservoir at temperature \(T_H=T_0+\tau/2\), and at the same time, its right edge, at \(x_C=x_0+\ell/2\), is held at a temperature \(T_C=T_0-\tau/2\).
The plate stack allows a slight longitudinal heat flow to maintain a constant temperature gradient between its edges, such that \(T_{\mathrm{plate}}(x)=T_0-\frac{x-x_0}{\ell}\tau\).
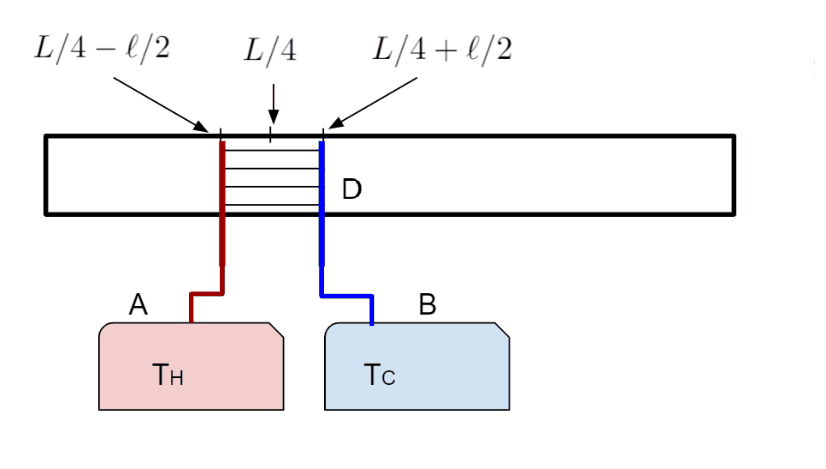
Figure 3. A sketch of the system. (A) and (B) denote the hot and cold heat reservoirs respectively. (D) denotes the stack.
To analyze the effect of the thermal contact between the plate stack and the gas on the sound waves in the tube, make the following assumptions:
- As in the previous part, all changes to the thermodynamic properties are small compared to the unperturbed values.
- The system operates in the fundamental standing-wave mode of the longest possible wavelength. It is only slightly modified by the presence of the plate stack.
- The stack is much shorter than the wavelength \(\ell\ll\lambda_{\max}\), and can be positioned far enough from both displacement and pressure nodes, so that the displacement \(u(x,t)\approx u(x_0,t)\) and the pressure \(p(x,t)\approx p(x_0,t)\) may be considered uniform over the entire length of the stack.
- We may neglect any edge effects, caused by the parcels moving in and out of the stack.
- The temperature difference between the ends of the plate stack, i.e. between the hot and the cold reservoirs, is small compared to the absolute temperature: \(\tau\ll T_0\).
- Heat conduction through the stack, through the gas, and along the tube are all negligible. The only significant sources of heat transfer are convection due to the motion of the gas and conduction between the gas and the stack.
B.1 (0.4pt)
Consider a specific parcel of gas in the region of the stack, originally at \(x_0=L/4\). As the parcel moves within the stack, the local temperature of the nearby part of the stack changes as follows:
\[ T_{\mathrm{env}}(t)=T_0-T_{\mathrm{st}}\cos(\omega t). \tag{5} \]
Express \(T_{\mathrm{st}}\) in terms of \(a\), \(\tau\) and \(\ell\).
B.2 (1.0pt)
Above which critical temperature difference \(\tau_{\mathrm{cr}}\) will the gas be conveying heat from the hot reservoir to the cold one? Express \(\tau_{\mathrm{cr}}\) in terms of \(T_0\), \(\gamma\), \(k\) and \(\ell\).
B.3 (0.8pt)
Obtain the general approximate expression for the heat flow \(\frac{dQ}{dt}\) into a small parcel of gas as a linear function of its volume and pressure change rates. Express your answer in terms of the rate of volume change \(\frac{dV}{dt}\), the rate of pressure change \(\frac{dp}{dt}\), the unperturbed equilibrium values of parcel pressure and volume \(p_0,V_0\) and the adiabatic index \(\gamma\). (You may use the expression for the molar heat capacity at constant volume \(c_v=\frac{R}{\gamma-1}\), where \(R\) is the gas constant.)
The limited heat flow rate between the parcel and the stack causes a phase difference between the pressure and volume oscillations of the parcel. We will see how this generates work.
Let the heat flux into the parcel from the stack be proportional to the temperature difference between the parcel and the neighboring element of the stack, given approximately by \(\frac{dQ}{dt}=-\beta V_0(T_{\mathrm{st}}-T_1)\cos(\omega t)\). Here \(T_1\) and \(T_{\mathrm{st}}\) are the temperature oscillation amplitudes of the gas parcel and the neighbouring stack from Tasks A.5 and B.1, respectively, and \(\beta>0\) is a constant. Assume that at the machine’s operating frequencies, the change in gas temperature as a result of this heat flow is insignificant compared to both \(T_1\) and \(T_{\mathrm{st}}\).
B.4 (1.9pt)
In order to calculate work, we will consider a change to the volume of the moving parcel as a result of the thermal contact with the stack. Let us write the pressure and the volume of the parcel under the stack’s influence in the form:
\[ \begin{aligned} p&=p_0+p_a\sin(\omega t)-p_b\cos(\omega t),\\ V&=V_0+V_a\sin(\omega t)+V_b\cos(\omega t), \end{aligned} \tag{6} \]
Given \(p_a\) and \(p_b\), find the coefficients \(V_a\) and \(V_b\). Express your answer in terms of \(p_a,p_b,p_0,V_0,\gamma,\tau,\tau_{\mathrm{cr}},\beta,\omega,a\) and \(\ell\).
B.5 (0.8pt)
Obtain an approximate expression for the acoustic work per unit volume \(w\) produced by the gas parcel over one cycle. Integrate over the volume of the stack to obtain the total work \(W_{\mathrm{tot}}\) generated by the gas over one cycle. Express \(W_{\mathrm{tot}}\) in terms of \(\gamma,\tau,\tau_{\mathrm{cr}},\beta,\omega,a,k\) and \(S\).
B.6 (0.8pt)
Obtain an approximate expression for the heat \(Q_{\mathrm{tot}}\) transported from the left side of the plane \(x=x_0\) to the right, over a cycle. Express your answer in terms of \(\tau,\tau_{\mathrm{cr}},\beta,\omega,a,S,\ell\).
(Hint: you may use the formula \(j=Q\frac{du}{dt}\) for the heat current due convection.)
B.7 (0.6pt)
Find the efficiency \(\eta\) of the thermoacoustic engine. The efficiency is defined as the ratio of the generated acoustic work to the heat drawn from the hot reservoir. Express your answer in terms of the temperature difference \(\tau\) between the hot and the cold reservoir, the critical temperature difference \(\tau_{\mathrm{cr}}\) and the Carnot efficiency \(\eta_c=1-T_C/T_H\).
Official English text of the problem.
Internationale Physik-Olympiade
IPhO 2019
Tel Aviv, Israel · 3 Theorieaufgaben mit vollständigen Lösungen
Aufgabe 1: Federn mit effektiver Länge null und Slinky-Spiralfedern
Eine Feder mit effektiver Länge null (ZLS) ist eine Feder, bei der die Kraft proportional zur Federlänge ist, \(F=kL\) für \(L>L_0\), wobei \(L_0\) sowohl die minimale Länge der Feder als auch ihre ungedehnte Länge ist. Abbildung 1 zeigt den Zusammenhang zwischen der Kraft \(F\) und der Federlänge \(L\) für eine ZLS; die Steigung der Geraden ist die Federkonstante \(k\).
Abbildung 1: Zusammenhang zwischen der Kraft \(F\) und der Federlänge \(L\)
Eine ZLS ist in der Seismografie nützlich und ermöglicht eine sehr genaue Messung von Änderungen der Fallbeschleunigung \(g\). Hier betrachten wir eine homogene ZLS, deren Gewichtskraft \(Mg\) größer als \(kL_0\) ist. Wir definieren das entsprechende dimensionslose Verhältnis \(\alpha=kL_0/Mg<1\), um die relative Weichheit der Feder zu charakterisieren. Das als „Slinky“ bekannte Spielzeug kann eine solche ZLS sein, muss es aber nicht.
Teil A: Statik (3.0 Punkte)
A.1 Betrachten Sie einen Abschnitt der ungedehnten ZLS-Feder mit der Länge \(\Delta\ell\), der anschließend unter schwerelosen Bedingungen durch eine Kraft \(F\) gedehnt wird. Wie groß ist die Länge \(\Delta y\) dieses Abschnitts als Funktion von \(F\), \(\Delta\ell\) und den Parametern der Feder? 0.5 Pkt. A.2 Berechnen Sie für einen Abschnitt der Länge \(\Delta\ell\) die Arbeit \(\Delta W\), die erforderlich ist, um ihn von seiner ursprünglichen Länge \(\Delta\ell\) auf eine Länge \(\Delta y\) zu dehnen. 0.5 Pkt. In dieser gesamten Aufgabe kennzeichnen wir einen Punkt auf der Feder durch seinen Abstand \(0\leq\ell\leq L_0\) vom unteren Ende der Feder im ungedehnten Zustand. Insbesondere bleibt \(\ell\) für jeden Punkt auf der Feder unverändert, wenn sich die Feder dehnt.
A.3 Angenommen, wir hängen die Feder an ihrem oberen Ende auf, sodass sie sich unter ihrem Eigengewicht dehnt. Wie groß ist die Gesamtlänge \(H\) der aufgehängten Feder im Gleichgewicht? Drücken Sie Ihre Antworten durch \(L_0\) und \(\alpha\) aus. 2.0 Pkt. Teil B: Dynamik (5.5 Punkte)
Experimente zeigen, dass sich die Feder, wenn sie zunächst ruhend aufgehängt und dann losgelassen wird, allmählich vom oberen Ende her zusammenzieht, während der untere Teil in Ruhe bleibt (siehe Abbildung 2). Im weiteren zeitlichen Verlauf bewegt sich der sich zusammenziehende Teil als kompakter Block und nimmt weitere Windungen der Feder auf, während der ruhende Teil kürzer wird. Jeder Punkt auf der Feder beginnt sich erst dann zu bewegen, wenn der bewegte Teil ihn erreicht. Das untere Ende der Feder beginnt sich erst dann zu bewegen, wenn sich die Feder vollständig zusammengezogen und ihre ungedehnte Länge \(L_0\) erreicht hat. Danach fällt die zusammengezogene Feder unter dem Einfluss der Schwerkraft als starrer Körper geradlinig nach unten weiter, ohne zu taumeln.
Abbildung 2: Links: eine Folge von Aufnahmen während des freien Falls eines Slinkys. Rechts: der bewegte Teil I und der ruhende Teil II während des freien Falls der Feder.
In den verbleibenden Teilen der Aufgabe sollen Sie Ihre Lösung auf dieses beschriebene Modell stützen. Sie dürfen den Luftwiderstand vernachlässigen, \(L_0\) jedoch nicht.
B.1 Berechnen Sie die Zeit \(t_c\) vom Loslassen der Feder bis zu dem Zeitpunkt, an dem sie sich wieder vollständig auf ihre minimale Länge \(L_0\) zusammengezogen hat. Drücken Sie Ihre Antwort durch \(L_0\), \(g\) und \(\alpha\) aus. Berechnen Sie den Zahlenwert von \(t_c\) für eine Feder mit \(k=1.02\ \mathrm{N/m}\), \(L_0=0.055\ \mathrm{m}\) und \(M=0.201\ \mathrm{kg}\), wobei Sie für \(g\) den Wert \(9.80\ \mathrm{m/s^2}\) verwenden. 2.5 Pkt. B.2 In dieser Teilaufgabe bezeichnet \(\ell\) die Koordinate der Grenze zwischen den Teilen I (in Abbildung 2 der bewegte Teil) und II (der ruhende Teil). Zu einem bestimmten Zeitpunkt, zu dem noch ein ruhender Teil vorhanden ist, beträgt dessen Masse \(m(\ell)=\frac{\ell}{L_0}M\), und der bewegte Teil bewegt sich mit der räumlich einheitlichen momentanen Geschwindigkeit \(v_I(\ell)\). Zeigen Sie, dass zu diesem Zeitpunkt (solange ein ruhender Teil vorhanden ist) die Geschwindigkeit des bewegten Teils \(v_I(\ell)=\sqrt{A\ell+B}\) beträgt. Drücken Sie die Konstanten \(A\) und \(B\) durch \(L_0\), \(g\) und \(\alpha\) aus. 2.5 Pkt. B.3 Bestimmen Sie auf Grundlage von B.2 den kleinsten Geschwindigkeitsbetrag \(v_{\min}\) des bewegten Teils der Feder im Verlauf seiner Bewegung nach dem Loslassen und vor dem Auftreffen auf den Boden. Drücken Sie Ihre Antwort durch \(L_0\), \(\alpha\), \(A\) und \(B\) aus. 0.5 Pkt. Teil C: Energetik (1.5 Punkte)
C.1 Berechnen Sie den Betrag der mechanischen Energie \(Q\), der vom Loslassen der Feder bis unmittelbar vor ihrem Auftreffen auf den Boden durch Wärmeentwicklung verloren geht. Drücken Sie Ihre Antwort durch \(L_0\), \(M\), \(g\) und \(\alpha\) aus. 1.5 Pkt. Aufgabentext aus dem offiziellen englischen Text übersetzt.
Aufgabe 2: Die Physik eines Mikrowellenherds
Diese Aufgabe behandelt die Erzeugung von Mikrowellenstrahlung in einem Mikrowellenherd und ihre Verwendung zum Erwärmen von Speisen. Die Mikrowellenstrahlung wird in einer Vorrichtung erzeugt, die als „Magnetron“ bezeichnet wird. Teil A befasst sich mit der Funktionsweise des Magnetrons, während Teil B die Absorption von Mikrowellenstrahlung in Speisen behandelt.
Abbildung 1
Teil A: Aufbau und Funktionsweise eines Magnetrons (6.6 Punkte)
Ein Magnetron ist eine Vorrichtung zur Erzeugung von Mikrowellenstrahlung, entweder in Pulsen (für Radaranwendungen) oder kontinuierlich (z. B. in einem Mikrowellenherd). Das Magnetron besitzt eine sich selbst verstärkende Schwingungsmode. Wird an das Magnetron eine statische Spannung (keine Wechselspannung) angelegt, so wird diese Mode rasch angeregt. Die so erzeugte Mikrowellenstrahlung wird aus dem Magnetron ausgekoppelt.
Das Magnetron eines typischen Mikrowellenherds besteht aus einer massiven zylindrischen Kupferkathode (mit dem Radius \(a\)) und einer sie umgebenden Anode (mit dem Radius \(b\)). Letztere hat die Form eines dickwandigen Hohlzylinders, in den zylindrische Hohlräume gebohrt sind. Diese Hohlräume werden als „Resonatoren“ bezeichnet. Einer der Resonatoren ist an eine Antenne gekoppelt, die die Mikrowellenenergie nach außen überträgt; im Folgenden vernachlässigen wir die Antenne. Alle Innenräume sind evakuiert. Wir betrachten ein typisches Magnetron mit acht Resonatoren, wie es in Abbildung 1(a) dargestellt ist. Die dreidimensionale Struktur eines einzelnen Resonators ist in Abbildung 1(b) gezeigt. Wie dort angedeutet, verhält sich jeder der acht Hohlräume wie ein LC-Schwingkreis aus einer Induktivität und einer Kapazität, mit der Betriebsfrequenz \(f=2.45\,\mathrm{GHz}\).
Entlang der Längsachse des Magnetrons wird ein statisches homogenes Magnetfeld angelegt, das in Abbildung 1(a) aus der Zeichenebene herauszeigt. Zusätzlich wird zwischen der Anode (positives Potenzial) und der Kathode (negatives Potenzial) eine konstante Spannung angelegt. Von der Kathode emittierte Elektronen erreichen die Anode und laden sie auf, sodass sie eine Schwingungsmode anregen, bei der die Ladungen benachbarter Resonatoren jeweils entgegengesetzte Vorzeichen haben. Die Schwingungen der Hohlräume verstärken diese Schwingungen.
Der oben beschriebene Vorgang erzeugt im Raum zwischen Kathode und Anode zusätzlich zu dem durch die angelegte konstante Spannung verursachten statischen Feld ein elektrisches Wechselfeld mit der bereits genannten Frequenz \(f=2.45\,\mathrm{GHz}\) (blaue Linien in Abbildung 1(a); das statische Feld ist nicht eingezeichnet). Im stationären Zustand beträgt die typische Amplitude des elektrischen Wechselfelds zwischen Anode und Kathode ungefähr \(\frac13\) des dortigen statischen elektrischen Felds. Die Bewegung der Elektronen im Raum zwischen Kathode und Anode wird sowohl durch den statischen als auch durch den zeitlich wechselnden Anteil des Felds beeinflusst. Dies bewirkt, dass Elektronen, die die Anode erreichen, etwa \(80\%\) der Energie, die sie aus dem statischen Feld aufnehmen, auf das Wechselfeld übertragen. Ein kleinerer Teil der emittierten Elektronen kehrt zur Kathode zurück und löst weitere Elektronen heraus, wodurch das Wechselfeld weiter verstärkt wird.
Jeder Resonator kann als Kondensator und Spule aufgefasst werden, siehe Abbildung 1(b). Die Kapazität ergibt sich hauptsächlich aus den ebenen Teilen der Resonatoroberfläche, während die Induktivität vom zylindrischen Teil herrührt. Nehmen Sie an, dass der Strom im Resonator gleichmäßig verteilt unmittelbar an der Oberfläche seines zylindrischen Hohlraums fließt und dass der Betrag des von diesem Strom erzeugten Magnetfelds das \(0.6\)-Fache desjenigen einer idealen unendlich langen Spule beträgt. Die verschiedenen Längen, die die Geometrie des Resonators festlegen, sind in Abbildung 1(b) angegeben. Die Permittivität und die Permeabilität des Vakuums betragen \(\varepsilon_0=8.85\cdot10^{-12}\,\mathrm{F/m}\) bzw. \(\mu_0=4\pi\cdot10^{-7}\,\mathrm{H/m}\).
A.1 — 0.4 Punkte
Schätzen Sie anhand der obigen Angaben die Frequenz \(f_{\mathrm{est}}\) eines einzelnen Resonators ab. (Ihr Ergebnis kann vom tatsächlichen Wert \(f=2.45\,\mathrm{GHz}\) abweichen. Verwenden Sie im weiteren Verlauf der Aufgabe den tatsächlichen Wert.)
Die folgende Teilaufgabe A.2 behandelt nicht das Magnetron selbst, dient jedoch dazu, einige der relevanten physikalischen Zusammenhänge einzuführen. Betrachten Sie ein Elektron, das sich im freien Raum unter dem Einfluss eines homogenen elektrischen Felds in Richtung der negativen \(y\)-Achse, \(\vec E=-E_0\hat y\), und eines homogenen Magnetfelds in Richtung der positiven \(z\)-Achse, \(\vec B=B_0\hat z\), bewegt (\(E_0\) und \(B_0\) sind positiv; \(\hat x,\hat y,\hat z\) sind in der üblichen Weise orientierte Einheitsvektoren). Wir bezeichnen die Geschwindigkeit des Elektrons zum Zeitpunkt \(t\) mit \(\vec u(t)\). Die Driftgeschwindigkeit \(\vec u_D\) des Elektrons ist als seine mittlere Geschwindigkeit definiert. Mit \(m\) und \(-e\) bezeichnen wir die Masse bzw. die Ladung des Elektrons.
A.2 — 1.5 Punkte
Bestimmen Sie in jedem der folgenden beiden Fälle \(\vec u_D\). Zeichnen Sie außerdem auf dem Antwortblatt die Bahn des Elektrons (im Laborsystem) während des Zeitintervalls \(0<t<\frac{4\pi m}{eB_0}\), wenn:
- zum Zeitpunkt \(t=0\) die Geschwindigkeit des Elektrons \(\vec u(0)=(3E_0/B_0)\hat x\) beträgt,
- zum Zeitpunkt \(t=0\) die Geschwindigkeit des Elektrons \(\vec u(0)=-(3E_0/B_0)\hat x\) beträgt.
Wir kehren nun zur Betrachtung des Magnetrons zurück. Der Abstand zwischen Kathode und Anode beträgt \(15\,\mathrm{mm}\). Nehmen Sie an, dass aufgrund der oben erwähnten Energieabgabe an die Wechselfelder die maximale kinetische Energie jedes Elektrons den Wert \(K_{\max}=800\,\mathrm{eV}\) nicht überschreitet. Der Betrag des statischen Magnetfelds beträgt \(B_0=0.3\,\mathrm T\). Masse und Ladung des Elektrons sind \(m=9.1\cdot10^{-31}\,\mathrm{kg}\) bzw. \(-e=-1.6\cdot10^{-19}\,\mathrm C\).
A.3 — 0.4 Punkte
Schätzen Sie den maximalen Radius \(r\) der Elektronenbahn in dem Bezugssystem, in dem diese Bewegung näherungsweise kreisförmig ist, numerisch ab. Betrachten Sie dieses Bezugssystem dabei näherungsweise als Inertialsystem.
Abbildung 2
A.4 — 1.2 Punkte
Abbildung 2 zeigt die Feldlinien des elektrischen Wechselfelds zwischen Anode und Kathode zu einem bestimmten Zeitpunkt (das statische Feld ist nicht eingezeichnet). Geben Sie auf dem Antwortblatt an, welche der Elektronen an den Positionen A, B, C, D und E zu diesem Zeitpunkt zur Anode, welche zur Kathode und welche in einer Richtung senkrecht zum Radius driften.
Abbildung 3
Abbildung 3 zeigt die Feldlinien des elektrischen Wechselfelds zwischen Anode und Kathode (das statische Feld ist nicht eingezeichnet) zu einem bestimmten Zeitpunkt. Die Positionen von sechs Elektronen zu diesem Zeitpunkt sind mit A, B, C, D, E und F bezeichnet. Alle Elektronen haben denselben Abstand von der Kathode.
A.5 — 1.2 Punkte
Betrachten Sie die in Abbildung 3 gezeigte Situation. Geben Sie für jedes der sechs Elektronenpaare AB, AC, BC, DE, DF, EF auf dem Antwortblatt an, ob sich der Winkel zwischen ihren Ortsvektoren (gemessen vom Mittelpunkt O der Kathode aus) durch ihre Drift zu diesem Zeitpunkt vergrößert oder verkleinert.
Abbildung 4
Das in Teilaufgabe A.5 entdeckte Muster wirkt als Fokussierungsmechanismus, der die Elektronen im Raum zwischen Kathode und Anode in Speichen konzentriert. Abbildung 4 zeigt eine solche Speiche, die mit S bezeichnet ist.
A.6 — 0.8 Punkte
Zeichnen Sie auf dem Antwortblatt die übrigen Speichen zu diesem Zeitpunkt ein. Geben Sie ihre Drehrichtung durch Pfeile an und berechnen Sie ihre mittlere Winkelgeschwindigkeit \(\omega_s\).
Nehmen Sie näherungsweise an, dass das gesamte elektrische Feld auf halbem Weg zwischen Kathode und Anode gleich seinem mittleren statischen Wert entlang einer radialen Linie von der Kathode zur Anode ist und dass die Speichen in diesem Bereich näherungsweise radial verlaufen. Die Radien der Kathode und der Anode (\(a\) bzw. \(b\)) sind in Abbildung 4 definiert.
A.7 — 1.1 Punkte
Bestimmen Sie einen Näherungsausdruck für die statische Spannung \(V_0\), die erforderlich ist, um das Magnetron in der beschriebenen Weise zu betreiben. (Der von Ihnen gefundene Ausdruck liefert eine Näherung für den zum Betrieb des Magnetrons erforderlichen Mindestwert; die optimale Spannung liegt etwas höher.)
Teil B: Die Wechselwirkung von Mikrowellenstrahlung mit Wassermolekülen (3.4 Punkte)
Dieser Teil behandelt die Verwendung von Mikrowellenstrahlung (die von der Antenne des Magnetrons in den Garraum abgestrahlt wird) zum Garen, also zum Erwärmen eines verlustbehafteten dielektrischen Materials wie Wasser, entweder rein oder salzhaltig (was beispielsweise als Modell für Suppe dient).
Ein elektrischer Dipol ist eine Anordnung zweier betragsgleicher, entgegengesetzter elektrischer Ladungen \(q\) und \(-q\), die einen kleinen Abstand \(d\) voneinander haben. Der elektrische Dipolvektor zeigt von der negativen zur positiven Ladung, und sein Betrag ist \(p=qd\).
Auf einen einzelnen Dipol mit dem Moment \(\vec p(t)\) und dem konstanten Betrag \(p_0=|\vec p(t)|\) wirkt ein zeitabhängiges elektrisches Feld \(\vec E(t)=E(t)\hat x\). Der Winkel zwischen dem Dipol und dem elektrischen Feld ist \(\theta(t)\).
B.1 — 0.5 Punkte
Geben Sie Ausdrücke sowohl für den Betrag des Drehmoments \(\tau(t)\), das das elektrische Feld auf den Dipol ausübt, als auch für die Leistung \(H_i(t)\), die das Feld auf den Dipol überträgt, in Abhängigkeit von \(p_0\), \(E(t)\), \(\theta(t)\) und ihren Ableitungen an.
Wassermoleküle sind polar und können daher als elektrische Dipole behandelt werden. Aufgrund der starken Wasserstoffbrückenbindungen zwischen Wassermolekülen in flüssigem Wasser kann man sie nicht als unabhängige Dipole behandeln. Stattdessen sollte man den Polarisationsvektor \(\vec P(t)\) betrachten, der die Dipolmomentdichte darstellt (das mittlere Dipolmoment pro Volumeneinheit eines Ensembles von Wassermolekülen). Die Polarisation \(\vec P(t)\) ist parallel zum lokal angelegten elektrischen Wechselfeld (der Mikrowellenstrahlung), \(\vec E(t)\), und schwingt zeitlich mit einer Amplitude, die proportional zur Amplitude des lokalen elektrischen Wechselfelds ist, jedoch mit einer Phasenverzögerung \(\delta\).
Das lokale elektrische Wechselfeld an einem bestimmten Ort im Wasser lautet \(\vec E(t)=E_0\sin(\omega t)\hat x\), wobei \(\omega=2\pi f\). Es erzeugt die Polarisation \(\vec P(t)=\beta\varepsilon_0E_0\sin(\omega t-\delta)\hat x\), wobei die dimensionslose Konstante \(\beta\) eine Eigenschaft des Wassers ist.
B.2 — 0.5 Punkte
Bestimmen Sie einen Ausdruck für die vom Wasser absorbierte zeitlich gemittelte Leistung \(\langle H(t)\rangle\) pro Volumeneinheit.
Der zeitliche Mittelwert einer zeitabhängigen periodischen Größe \(f(t)\) über ihre Periode \(T\) ist definiert als:
\[ \langle f(t)\rangle=\frac1T\int_{t_0}^{t_0+T}f(t)\,\mathrm dt. \tag{1} \]
Betrachten wir nun die Ausbreitung der Strahlung durch das Wasser. Die relative Dielektrizitätskonstante des Wassers (bei der Frequenz des elektromagnetischen Felds) beträgt \(\varepsilon_r\), und der zugehörige Brechungsindex des Wassers ist \(n=\sqrt{\varepsilon_r}\). Die momentane Energiedichte des elektrischen Felds ist durch \(\frac12\varepsilon_r\varepsilon_0E^2\) gegeben. Die zeitlich gemittelten Energiedichten des elektrischen und des magnetischen Felds sind gleich.
B.3 — 1.1 Punkte
Wir bezeichnen die zeitlich gemittelte Energieflussdichte der Strahlung mit \(I(z)\) (mittlere Strahlungsleistung pro Flächeneinheit). Dabei ist \(z\) die Eindringtiefe in das Wasser, und die Strahlung breitet sich in \(z\)-Richtung aus. Bestimmen Sie einen Ausdruck für die Abhängigkeit der Flussdichte \(I(z)\) von \(z\). Die Flussdichte an der Wasseroberfläche, \(I(0)\), darf in Ihrem Ergebnis vorkommen.
Die Phasenverzögerung \(\delta\) entsteht durch die Wechselwirkung zwischen den Wassermolekülen. Sie hängt über die Beziehung \(\tan\delta=\varepsilon_\ell/\varepsilon_r\) vom dimensionslosen dielektrischen Verlustkoeffizienten \(\varepsilon_\ell\) und von der relativen Dielektrizitätskonstante \(\varepsilon_r\) ab (die beide von der Kreisfrequenz \(\omega\) der Strahlung und von der Temperatur abhängen). Wenn \(\delta\) hinreichend klein ist, ist das elektrische Feld in der Eindringtiefe \(z\) im Wasser gegeben durch:
\[ \vec E(z,t)=\vec E_0e^{-\frac12nk_0z\tan\delta} \sin(nk_0z-\omega t) \tag{2} \]
wobei \(k_0=\omega/c\) gilt und \(c=3.0\cdot10^8\,\mathrm{m/s}\) die Lichtgeschwindigkeit im Vakuum ist.
B.4 — 0.6 Punkte
Verwenden Sie die Näherung \(\tan\delta\approx\sin\delta\) und bestimmen Sie einen Ausdruck für den in Teilaufgabe B.2 definierten Koeffizienten \(\beta\) in Abhängigkeit von den übrigen Parametern.
Abbildung 5. Die Pfeile geben die Änderung entlang der Kurvenscharen mit der Temperatur von \(0^\circ\mathrm C\) bis \(100^\circ\mathrm C\) an.
Abbildung 5 zeigt \(\varepsilon_\ell\) (blau) und \(\varepsilon_r\) (rot) sowohl für reines Wasser (durchgezogene Linien) als auch für eine verdünnte Salzlösung in Wasser (gestrichelte Linien) als Funktionen der Wellenlänge oder der Frequenz bei mehreren verschiedenen Temperaturen. Die Kreisfrequenz \(\omega=2\pi\cdot2.45\cdot10^9\,\mathrm{s^{-1}}\) ist durch eine dicke senkrechte Linie markiert. Im Folgenden betrachten wir ausschließlich Mikrowellenstrahlung dieser Frequenz.
B.5 — 0.7 Punkte
Beantworten Sie anhand von Abbildung 5 die folgenden Fragen:
- Bestimmen Sie für Wasser bei \(20^\circ\mathrm C\) die Eindringtiefe \(z_{1/2}\), bei der die Leistung pro Volumeneinheit auf die Hälfte ihres Werts bei \(z=0\) gesunken ist.
- Geben Sie auf dem Antwortblatt an, ob die Eindringtiefe der Mikrowellenstrahlung in Wasser mit der Temperatur zunimmt, abnimmt oder gleich bleibt.
- Geben Sie auf dem Antwortblatt an, ob die Eindringtiefe der Mikrowellenstrahlung in Suppe (verdünnte Salzlösung) mit der Temperatur zunimmt, abnimmt oder gleich bleibt.
Aufgabentext aus dem offiziellen englischen Text übersetzt.
Aufgabe 3: Thermoakustische Wärmekraftmaschine
Eine thermoakustische Wärmekraftmaschine ist eine Vorrichtung, die Wärme in akustische Leistung, also Schallwellen, umwandelt – eine Form mechanischer Arbeit. Wie viele andere Wärmekraftmaschinen kann sie umgekehrt als Kältemaschine betrieben werden, wobei Schall genutzt wird, um Wärme von einem kalten zu einem heißen Reservoir zu transportieren. Die hohen Betriebsfrequenzen verringern die Wärmeleitung und machen eine Begrenzung des Arbeitsraums überflüssig. Im Gegensatz zu vielen anderen Maschinentypen besitzt die thermoakustische Wärmekraftmaschine außer dem Arbeitsfluid selbst keine beweglichen Teile.
Die Wirkungsgrade thermoakustischer Maschinen sind typischerweise niedriger als die anderer Maschinentypen, doch bieten sie Vorteile bei den Errichtungs- und Wartungskosten. Dies eröffnet Möglichkeiten für Anwendungen im Bereich erneuerbarer Energien, etwa in solarthermischen Kraftwerken und bei der Nutzung von Abwärme. Unsere Untersuchung konzentriert sich auf die Erzeugung akustischer Energie innerhalb des Systems; die Entnahme oder Umwandlung dieser Energie zum Betrieb externer Geräte bleibt unberücksichtigt.
Teil A: Schallwelle in einem geschlossenen Rohr (3.7 Punkte)
Betrachten Sie ein wärmeisolierendes Rohr der Länge \(L\) mit der Querschnittsfläche \(S\), dessen Achse entlang der \(x\)-Richtung liegt. Die beiden Rohrenden befinden sich bei \(x=0\) und \(x=L\). Das Rohr ist mit einem idealen Gas gefüllt und an beiden Enden verschlossen. Im Gleichgewicht hat das Gas die Temperatur \(T_0\), den Druck \(p_0\) und die Massendichte \(\rho_0\). Nehmen Sie an, dass die Viskosität vernachlässigt werden kann und dass sich das Gas nur in \(x\)-Richtung bewegt. In den dazu senkrechten Richtungen \(y\) und \(z\) sind die Eigenschaften des Gases räumlich einheitlich.
Abbildung 1
A.1 (0.3 Pkt.)
Wenn sich eine stehende Schallwelle ausbildet, schwingen die Gaselemente in \(x\)-Richtung mit der Kreisfrequenz \(\omega\). Die Schwingungsamplitude hängt von der Gleichgewichtslage \(x\) des jeweiligen Elements entlang des Rohres ab. Die longitudinale Auslenkung jedes Gaselements aus seiner Gleichgewichtslage \(x\) ist gegeben durch
\[ u(x,t)=a\sin(kx)\cos(\omega t)=u_1(x)\cos(\omega t) \tag{1} \]
(beachten Sie, dass \(u\) hier die Auslenkung eines Gaselements beschreibt)
wobei \(a\ll L\) eine positive Konstante, \(k=2\pi/\lambda\) die Wellenzahl und \(\lambda\) die Wellenlänge ist. Wie groß ist die maximal mögliche Wellenlänge \(\lambda_{\max}\) in diesem System?
Wir nehmen in der gesamten Aufgabe einen Schwingungsmodus mit \(\lambda=\lambda_{\max}\) an.
Betrachten Sie nun ein schmales Gaspaket, das sich im Ruhezustand zwischen \(x\) und \(x+\Delta x\) befindet (\(\Delta x\ll L\)). Infolge der Auslenkungswelle aus Aufgabe A.1 schwingt das Paket entlang der \(x\)-Achse, wobei sich sein Volumen und seine anderen thermodynamischen Zustandsgrößen ändern.
Nehmen Sie in allen folgenden Teilaufgaben an, dass sämtliche Änderungen dieser thermodynamischen Zustandsgrößen klein gegenüber den ungestörten Werten sind.
A.2 (0.5 Pkt.)
Das Volumen \(V(x,t)\) des Gaspakets schwingt um den Gleichgewichtswert \(V_0=S\Delta x\) und hat die Form
\[ V(x,t)=V_0+V_1(x)\cos(\omega t). \tag{2} \]
Bestimmen Sie einen Ausdruck für \(V_1(x)\) in Abhängigkeit von \(V_0\), \(a\), \(k\) und \(x\).
A.3 (0.7 Pkt.)
Nehmen Sie an, dass der Gesamtdruck des Gases infolge der Schallwelle näherungsweise die Form
\[ p(x,t)=p_0-p_1(x)\cos(\omega t). \tag{3} \]
annimmt. Berechnen Sie unter Berücksichtigung der auf das Gaspaket wirkenden Kräfte die Amplitude \(p_1(x)\) der Druckschwingung in führender Ordnung in Abhängigkeit vom Ort \(x\), der Gleichgewichtsdichte \(\rho_0\), der Auslenkungsamplitude \(a\) und den Wellenparametern \(k\) und \(\omega\).
Bei akustischen Frequenzen kann die Wärmeleitfähigkeit des Gases vernachlässigt werden. Wir behandeln die Expansion und Kompression der Gaspakete als rein adiabatisch, sodass die Beziehung \(pV^\gamma=\mathrm{const}\) gilt, wobei \(\gamma\) der Adiabatenexponent ist.
A.4 (0.3 Pkt.)
Verwenden Sie die obige Beziehung und die Ergebnisse der vorherigen Teilaufgaben, um in erster Ordnung einen Ausdruck für die Schallgeschwindigkeit \(c=\omega/k\) im Rohr herzuleiten. Geben Sie Ihre Antwort in Abhängigkeit von \(p_0\), \(\rho_0\) und dem Adiabatenexponenten \(\gamma\) an.
A.5 (0.7 Pkt.)
Die Änderung der Gastemperatur aufgrund der adiabatischen Expansion und Kompression infolge der Schallwelle hat die Form:
\[ T(x,t)=T_0-T_1(x)\cos(\omega t). \tag{4} \]
Berechnen Sie die Amplitude \(T_1(x)\) der Temperaturschwingungen in Abhängigkeit von \(T_0\), \(\gamma\), \(a\), \(k\) und \(x\).
A.6 (1.2 Pkt.)
Nur für diese Teilaufgabe nehmen wir eine schwache thermische Wechselwirkung zwischen dem Rohr und dem Gas an. Dadurch bleibt die stehende Schallwelle nahezu unverändert, aber das Gas kann eine kleine Wärmemenge mit dem Rohr austauschen. Die Erwärmung durch Viskosität kann vernachlässigt werden.
Geben Sie für jeden der Punkte in Abbildung 2 (A und C an den Rohrenden, B in der Mitte) an, ob die Temperatur des Rohres an diesem Punkt über einen langen Zeitraum steigt, sinkt oder gleich bleibt.
Abbildung 2
Teil B: Verstärkung der Schallwelle durch äußeren thermischen Kontakt (6.3 Punkte)
Ein Stapel dünner Festkörperplatten mit ausreichend großen Zwischenräumen wird in das Rohr eingebracht. Die Platten des Stapels sind parallel zur Rohrachse ausgerichtet, damit sie die Gasströmung entlang des Rohres nicht behindern. Die Mitte des Stapels befindet sich bei \(x_0=L/4\); er erstreckt sich über eine Breite \(\ell\ll L\) entlang der Rohrachse und füllt den gesamten Rohrquerschnitt aus. Zwischen dem rechten und dem linken Rand des Stapels wird eine Temperaturdifferenz \(\tau\) aufrechterhalten. Der linke Rand des Stapels bei \(x_H=x_0-\ell/2\) wird durch ein äußeres Wärmereservoir auf der Temperatur \(T_H=T_0+\tau/2\) gehalten, während gleichzeitig sein rechter Rand bei \(x_C=x_0+\ell/2\) auf einer Temperatur \(T_C=T_0-\tau/2\) gehalten wird.
Der Plattenstapel ermöglicht einen geringen longitudinalen Wärmestrom, der einen konstanten Temperaturgradienten zwischen seinen Rändern aufrechterhält, sodass \(T_{\mathrm{plate}}(x)=T_0-\frac{x-x_0}{\ell}\tau\) gilt.
Abbildung 3. Skizze des Systems. (A) und (B) bezeichnen das heiße beziehungsweise das kalte Wärmereservoir. (D) bezeichnet den Stapel.
Treffen Sie zur Untersuchung des Einflusses des thermischen Kontakts zwischen dem Plattenstapel und dem Gas auf die Schallwellen im Rohr die folgenden Annahmen:
- Wie im vorherigen Teil sind alle Änderungen der thermodynamischen Zustandsgrößen klein gegenüber den ungestörten Werten.
- Das System arbeitet im Grundmodus der stehenden Welle mit der größtmöglichen Wellenlänge. Dieser wird durch den Plattenstapel nur geringfügig verändert.
- Der Stapel ist viel kürzer als die Wellenlänge, \(\ell\ll\lambda_{\max}\), und kann weit genug sowohl von Auslenkungs- als auch von Druckknoten entfernt angeordnet werden, sodass die Auslenkung \(u(x,t)\approx u(x_0,t)\) und der Druck \(p(x,t)\approx p(x_0,t)\) über die gesamte Länge des Stapels als räumlich einheitlich angesehen werden können.
- Sämtliche Randeffekte, die durch das Ein- und Austreten der Gaspakete in den beziehungsweise aus dem Stapel entstehen, können vernachlässigt werden.
- Die Temperaturdifferenz zwischen den Enden des Plattenstapels, also zwischen dem heißen und dem kalten Reservoir, ist klein gegenüber der absoluten Temperatur: \(\tau\ll T_0\).
- Die Wärmeleitung durch den Stapel, durch das Gas und entlang des Rohres ist jeweils vernachlässigbar. Die einzigen wesentlichen Mechanismen der Wärmeübertragung sind Konvektion infolge der Gasbewegung und Wärmeleitung zwischen dem Gas und dem Stapel.
B.1 (0.4 Pkt.)
Betrachten Sie ein bestimmtes Gaspaket im Bereich des Stapels, das sich ursprünglich bei \(x_0=L/4\) befindet. Während sich das Paket innerhalb des Stapels bewegt, ändert sich die lokale Temperatur des benachbarten Stapelabschnitts wie folgt:
\[ T_{\mathrm{env}}(t)=T_0-T_{\mathrm{st}}\cos(\omega t). \tag{5} \]
Drücken Sie \(T_{\mathrm{st}}\) durch \(a\), \(\tau\) und \(\ell\) aus.
B.2 (1.0 Pkt.)
Oberhalb welcher kritischen Temperaturdifferenz \(\tau_{\mathrm{cr}}\) transportiert das Gas Wärme vom heißen zum kalten Reservoir? Drücken Sie \(\tau_{\mathrm{cr}}\) durch \(T_0\), \(\gamma\), \(k\) und \(\ell\) aus.
B.3 (0.8 Pkt.)
Bestimmen Sie den allgemeinen Näherungsausdruck für den Wärmestrom \(\frac{dQ}{dt}\) in ein kleines Gaspaket als lineare Funktion der Änderungsraten seines Volumens und seines Drucks. Geben Sie Ihre Antwort in Abhängigkeit von der Volumenänderungsrate \(\frac{dV}{dt}\), der Druckänderungsrate \(\frac{dp}{dt}\), den ungestörten Gleichgewichtswerten von Druck und Volumen des Pakets \(p_0,V_0\) sowie dem Adiabatenexponenten \(\gamma\) an. (Sie dürfen den Ausdruck für die molare Wärmekapazität bei konstantem Volumen \(c_v=\frac{R}{\gamma-1}\) verwenden, wobei \(R\) die Gaskonstante ist.)
Der begrenzte Wärmestrom zwischen dem Paket und dem Stapel verursacht eine Phasenverschiebung zwischen den Druck- und Volumenschwingungen des Pakets. Wir werden sehen, wie dadurch Arbeit erzeugt wird.
Der Wärmestrom vom Stapel in das Paket sei proportional zur Temperaturdifferenz zwischen dem Paket und dem benachbarten Element des Stapels und näherungsweise gegeben durch \(\frac{dQ}{dt}=-\beta V_0(T_{\mathrm{st}}-T_1)\cos(\omega t)\). Hier sind \(T_1\) und \(T_{\mathrm{st}}\) die Temperaturschwingungsamplituden des Gaspakets beziehungsweise des benachbarten Stapelabschnitts aus den Aufgaben A.5 und B.1, und \(\beta>0\) ist eine Konstante. Nehmen Sie an, dass bei den Betriebsfrequenzen der Maschine die Änderung der Gastemperatur infolge dieses Wärmestroms sowohl gegenüber \(T_1\) als auch gegenüber \(T_{\mathrm{st}}\) vernachlässigbar ist.
B.4 (1.9 Pkt.)
Zur Berechnung der Arbeit betrachten wir die Änderung des Volumens des bewegten Pakets infolge des thermischen Kontakts mit dem Stapel. Wir schreiben Druck und Volumen des Pakets unter dem Einfluss des Stapels in der Form:
\[ \begin{aligned} p&=p_0+p_a\sin(\omega t)-p_b\cos(\omega t),\\ V&=V_0+V_a\sin(\omega t)+V_b\cos(\omega t), \end{aligned} \tag{6} \]
Bestimmen Sie bei gegebenen \(p_a\) und \(p_b\) die Koeffizienten \(V_a\) und \(V_b\). Geben Sie Ihre Antwort in Abhängigkeit von \(p_a,p_b,p_0,V_0,\gamma,\tau,\tau_{\mathrm{cr}},\beta,\omega,a\) und \(\ell\) an.
B.5 (0.8 Pkt.)
Bestimmen Sie einen Näherungsausdruck für die akustische Arbeit pro Volumeneinheit \(w\), die das Gaspaket während eines Zyklus erzeugt. Integrieren Sie über das Volumen des Stapels, um die gesamte vom Gas während eines Zyklus erzeugte Arbeit \(W_{\mathrm{tot}}\) zu erhalten. Drücken Sie \(W_{\mathrm{tot}}\) durch \(\gamma,\tau,\tau_{\mathrm{cr}},\beta,\omega,a,k\) und \(S\) aus.
B.6 (0.8 Pkt.)
Bestimmen Sie einen Näherungsausdruck für die Wärme \(Q_{\mathrm{tot}}\), die während eines Zyklus von der linken Seite der Ebene \(x=x_0\) nach rechts transportiert wird. Geben Sie Ihre Antwort in Abhängigkeit von \(\tau,\tau_{\mathrm{cr}},\beta,\omega,a,S,\ell\) an.
(Hinweis: Sie dürfen die Formel \(j=Q\frac{du}{dt}\) für den konvektiven Wärmestrom verwenden.)
B.7 (0.6 Pkt.)
Bestimmen Sie den Wirkungsgrad \(\eta\) der thermoakustischen Wärmekraftmaschine. Der Wirkungsgrad ist als Verhältnis der erzeugten akustischen Arbeit zur dem heißen Reservoir entnommenen Wärme definiert. Geben Sie Ihre Antwort in Abhängigkeit von der Temperaturdifferenz \(\tau\) zwischen dem heißen und dem kalten Reservoir, der kritischen Temperaturdifferenz \(\tau_{\mathrm{cr}}\) und dem Carnot-Wirkungsgrad \(\eta_c=1-T_C/T_H\) an.
Aufgabentext aus dem offiziellen englischen Text übersetzt.
Uluslararası Fizik Olimpiyatı
IPhO 2019
Tel Aviv, İsrail · 3 teori sorusu, tam çözümleriyle
Soru 1: Sıfır uzunluklu yaylar ve slinky sarmalları
Etkin uzunluğu sıfır olan bir yay (ZLS), kuvvetin yayın uzunluğuyla orantılı olduğu bir yaydır: \(L>L_0\) için \(F=kL\); burada \(L_0\), yayın hem en küçük uzunluğu hem de gerilmemiş uzunluğudur. Şekil 1, bir ZLS için \(F\) kuvveti ile \(L\) yay uzunluğu arasındaki ilişkiyi göstermektedir; doğrunun eğimi yay sabiti \(k\)'dır.
Şekil 1: \(F\) kuvveti ile \(L\) yay uzunluğu arasındaki ilişki
ZLS, sismografide kullanışlıdır ve yerçekimi ivmesi \(g\)'deki değişimlerin çok hassas biçimde ölçülmesini sağlar. Burada, ağırlığı \(Mg\), \(kL_0\)'dan büyük olan homojen bir ZLS ele alacağız. Yayın göreli yumuşaklığını nitelemek için buna karşılık gelen boyutsuz bir oranı, \(\alpha=kL_0/Mg<1\), tanımlıyoruz. “Slinky” olarak bilinen oyuncak böyle bir ZLS olabilir (ancak olması şart değildir).
Bölüm A: Statik (3.0 puan)
A.1 Gerilmemiş ZLS yayının \(\Delta\ell\) uzunluğundaki bir parçasının, ağırlıksızlık koşullarında \(F\) kuvvetiyle gerildiğini düşünün. Bu parçanın \(\Delta y\) uzunluğu, \(F\), \(\Delta\ell\) ve yayın parametrelerinin bir fonksiyonu olarak nedir? 0.5 puan A.2 \(\Delta\ell\) uzunluğundaki bir parçayı, başlangıçtaki \(\Delta\ell\) uzunluğundan \(\Delta y\) uzunluğuna germek için gereken \(\Delta W\) işini hesaplayın. 0.5 puan Bu soru boyunca, yay üzerindeki bir noktayı, yay gerilmemiş durumdayken yayın alt ucuna olan \(0\leq\ell\leq L_0\) uzaklığıyla belirteceğiz. Özellikle, yay üzerindeki her nokta için \(\ell\), yay gerilirken değişmeden kalır.
A.3 Yayı üst ucundan astığımızı ve böylece kendi ağırlığı altında gerildiğini varsayın. Asılı yayın denge durumundaki toplam \(H\) uzunluğu nedir? Yanıtlarınızı \(L_0\) ve \(\alpha\) cinsinden ifade edin. 2.0 puan Bölüm B: Dinamik (5.5 puan)
Deneyler, yay asılı ve durgun durumdayken serbest bırakıldığında, alt kısmı hareketsiz kalırken üstten başlayarak giderek büzüldüğünü göstermektedir (bkz. Şekil 2). Zaman ilerledikçe, büzülen kısım tek bir katı parça gibi hareket eder ve yayın diğer sarımlarını da bünyesine katarken, hareketsiz kısım kısalır. Yay üzerindeki her nokta, ancak hareketli kısım kendisine ulaştığında hareket etmeye başlar. Yayın alt ucu, ancak yay tamamen büzülüp gerilmemiş uzunluğu \(L_0\)'a ulaştığında hareket etmeye başlar. Bundan sonra büzülmüş yay, yerçekiminin etkisi altında rijit bir cisim olarak, takla atmadan, düşey doğrultuda aşağıya düşmeye devam eder.
Şekil 2: Sol: Slinky'nin serbest düşüşü sırasında çekilmiş bir dizi fotoğraf. Sağ: Yayın serbest düşüşü sırasında hareketli kısım I ve hareketsiz kısım II.
Sorunun kalan bölümlerinde, çözümünüzü burada açıklanan modele dayandırmanız istenmektedir. Hava direncini ihmal edebilirsiniz, ancak \(L_0\)'ı ihmal etmenize izin verilmemektedir.
B.1 Yayın serbest bırakıldığı andan, tamamen büzülerek yeniden en küçük uzunluğu \(L_0\)'a ulaşmasına kadar geçen \(t_c\) süresini hesaplayın. Yanıtınızı \(L_0\), \(g\) ve \(\alpha\) cinsinden ifade edin. \(k=1.02\ \mathrm{N/m}\), \(L_0=0.055\ \mathrm{m}\) ve \(M=0.201\ \mathrm{kg}\) olan bir yay için, \(g\)'yi \(9.80\ \mathrm{m/s^2}\) alarak \(t_c\)'nin sayısal değerini hesaplayın. 2.5 puan B.2 Bu soruda \(\ell\), I (Şekil 2'deki hareketli kısım) ve II (hareketsiz kısım) arasındaki sınırın koordinatını belirtmek için kullanılmaktadır. Hareketsiz kısmın hâlâ var olduğu belirli bir anda, bu kısmın kütlesi \(m(\ell)=\frac{\ell}{L_0}M\)'dir ve hareketli kısmın her noktası aynı anlık \(v_I(\ell)\) hızıyla hareket etmektedir. Bu anda (hareketsiz bir kısım varken) hareketli kısmın hızının \(v_I(\ell)=\sqrt{A\ell+B}\) olduğunu gösterin. \(A\) ve \(B\) sabitlerini \(L_0\), \(g\) ve \(\alpha\) cinsinden ifade edin. 2.5 puan B.3 B.2'ye dayanarak, yayın hareketli kısmının serbest bırakıldıktan sonra ve yere çarpmadan önceki hareketi boyunca sahip olduğu en küçük \(v_{\min}\) süratini bulun. Yanıtınızı \(L_0\), \(\alpha\), \(A\) ve \(B\) cinsinden ifade edin. 0.5 puan Bölüm C: Enerji (1.5 puan)
C.1 Yayın serbest bırakıldığı andan yere çarpmasından hemen öncesine kadar, ısıya dönüşerek kaybolan mekanik enerji miktarı \(Q\)'yu hesaplayın. Yanıtınızı \(L_0\), \(M\), \(g\) ve \(\alpha\) cinsinden ifade edin. 1.5 puan Soru metni resmi İngilizce metinden çevrilmiştir.
Soru 2: Mikrodalga Fırının Fiziği
Bu soru, bir mikrodalga fırında mikrodalga ışınımının üretilmesini ve yiyecekleri ısıtmak için kullanılmasını ele almaktadır. Mikrodalga ışınımı, “magnetron” adı verilen bir aygıtta üretilir. Bölüm A magnetronun çalışmasıyla, bölüm B ise mikrodalga ışınımının yiyeceklerde soğurulmasıyla ilgilidir.
Şekil 1
Bölüm A: Magnetronun yapısı ve çalışması (6.6 puan)
Magnetron, mikrodalga ışınımını darbeler hâlinde (radar uygulamaları için) veya sürekli olarak (örneğin bir mikrodalga fırında) üreten bir aygıttır. Magnetronun kendi kendini güçlendiren bir salınım modu vardır. Magnetrona statik (alternatif olmayan) gerilim uygulanması, bu modu hızla uyarır. Böylece oluşan mikrodalga ışınımı magnetronun dışına aktarılır.
Tipik bir mikrodalga fırın magnetronu, içi dolu bakır bir silindirik katottan (yarıçapı \(a\)) ve onu çevreleyen bir anottan (yarıçapı \(b\)) oluşur. Anot, içine silindirik oyuklar açılmış kalın bir silindirik kabuk biçimindedir. Bu oyuklara “rezonatör” denir. Rezonatörlerden biri, mikrodalga enerjisini dışarıya aktaracak bir antene bağlanmıştır; aşağıda anteni göz ardı edeceğiz. İçteki tüm boşluklar vakumdadır. Şekil 1(a)'da gösterildiği gibi, sekiz rezonatörlü tipik bir magnetronu ele alacağız. Tek bir rezonatörün üç boyutlu yapısı Şekil 1(b)'de gösterilmiştir. Burada belirtildiği üzere, sekiz oyuğun her biri, çalışma frekansı \(f=2.45\,\mathrm{GHz}\) olan bir bobin-kondansatör (LC) rezonatörü gibi davranır.
Magnetronun boyuna ekseni boyunca, Şekil 1(a)'da sayfa düzleminden dışarıya doğru yönelen statik ve düzgün bir manyetik alan uygulanır. Ayrıca, anot (pozitif potansiyel) ile katot (negatif potansiyel) arasına sabit bir gerilim uygulanır. Katottan yayılan elektronlar anoda ulaşarak onu yükler ve komşu her iki rezonatörde yükün işaretinin zıt olduğu bir salınım modunu uyarır. Oyukların salınımı bu salınımları güçlendirir.
Yukarıda açıklanan süreç, katot ile anot arasındaki bölgede, uygulanan sabit gerilimin oluşturduğu statik alana ek olarak, yukarıda belirtilen \(f=2.45\,\mathrm{GHz}\) frekansında alternatif bir elektrik alan oluşturur (Şekil 1(a)'daki mavi çizgiler; statik alan çizilmemiştir). Kararlı durumda, anot ile katot arasındaki alternatif elektrik alanın tipik genliği, buradaki statik elektrik alanın yaklaşık \(\frac13\)'üdür. Katot ile anot arasındaki elektron hareketi, alanın hem statik hem de alternatif bileşenlerinden etkilenir. Bunun sonucunda anoda ulaşan elektronlar, statik alandan kazandıkları enerjinin yaklaşık \(80\%\)'ini alternatif alana aktarır. Yayılan elektronların küçük bir bölümü katoda geri dönerek ek elektronlar koparır ve alternatif alanı daha da güçlendirir.
Her rezonatör bir kondansatör ve bir bobin olarak düşünülebilir; bkz. Şekil 1(b). Sığa esas olarak rezonatör yüzeyinin düzlemsel kısımlarından, indüktans ise silindirik kısmından kaynaklanır. Rezonatördeki akımın, silindirik oyuğun yüzeyine çok yakın bir bölgede düzgün dağılımla aktığını ve bu akımın oluşturduğu manyetik alanın büyüklüğünün ideal bir sonsuz solenoidinkinin \(0.6\) katı olduğunu varsayın. Rezonatör geometrisini tanımlayan çeşitli uzunluklar Şekil 1(b)'de verilmiştir. Boşluğun elektriksel ve manyetik geçirgenlikleri sırasıyla \(\varepsilon_0=8.85\cdot10^{-12}\,\mathrm{F/m}\) ve \(\mu_0=4\pi\cdot10^{-7}\,\mathrm{H/m}\)'dir.
A.1 — 0.4 puan
Yukarıdaki verileri kullanarak tek bir rezonatörün \(f_{\mathrm{est}}\) frekansını tahmin edin. (Sonucunuz gerçek değer olan \(f=2.45\,\mathrm{GHz}\)'den farklı olabilir. Sorunun geri kalanında gerçek değeri kullanın.)
Aşağıdaki A.2 sorusu doğrudan magnetronla ilgili değildir; ancak ilgili bazı fiziksel kavramları tanıtmaya yardımcı olur. Serbest uzayda, negatif \(y\) ekseni yönündeki düzgün bir elektrik alanın, \(\vec E=-E_0\hat y\), ve pozitif \(z\) ekseni yönündeki düzgün bir manyetik alanın, \(\vec B=B_0\hat z\), etkisi altında hareket eden bir elektron düşünün (\(E_0\) ve \(B_0\) pozitiftir; \(\hat x,\hat y,\hat z\) alışılmış biçimde yönlendirilmiş birim vektörlerdir). Elektronun \(t\) anındaki hızını \(\vec u(t)\) ile gösterelim. Elektronun sürüklenme hızı \(\vec u_D\), ortalama hızı olarak tanımlanır. Elektronun kütlesini ve yükünü sırasıyla \(m\) ve \(-e\) ile gösteriyoruz.
A.2 — 1.5 puan
Aşağıdaki iki durumun her birinde \(\vec u_D\)'yi bulun. Ayrıca, aşağıdaki başlangıç koşulları için \(0<t<\frac{4\pi m}{eB_0}\) zaman aralığında elektronun yörüngesini (laboratuvar referans sisteminde) Cevap Kâğıdı'na çizin:
- \(t=0\) anında elektronun hızı \(\vec u(0)=(3E_0/B_0)\hat x\),
- \(t=0\) anında elektronun hızı \(\vec u(0)=-(3E_0/B_0)\hat x\).
Şimdi magnetronu incelemeye geri dönelim. Katot ile anot arasındaki uzaklık \(15\,\mathrm{mm}\)'dir. Yukarıda belirtilen, alternatif alanlara enerji kaybı nedeniyle her bir elektronun en büyük kinetik enerjisinin \(K_{\max}=800\,\mathrm{eV}\)'u aşmadığını varsayın. Statik manyetik alanın büyüklüğü \(B_0=0.3\,\mathrm T\)'dır. Elektronun kütlesi ve yükü sırasıyla \(m=9.1\cdot10^{-31}\,\mathrm{kg}\) ve \(-e=-1.6\cdot10^{-19}\,\mathrm C\)'dur.
A.3 — 0.4 puan
Elektron hareketinin yaklaşık olarak dairesel olduğu referans sisteminde, bu referans sistemini yaklaşık olarak eylemsiz kabul ederek, elektron yörüngesinin en büyük \(r\) yarıçapını sayısal olarak tahmin edin.
Şekil 2
A.4 — 1.2 puan
Şekil 2, belirli bir anda anot ile katot arasındaki alternatif elektrik alan çizgilerini göstermektedir (statik alan çizilmemiştir). A, B, C, D ve E konumlarındaki elektronlardan hangilerinin o anda anoda doğru, hangilerinin katoda doğru, hangilerinin ise yarıçapa dik yönde sürükleneceğini Cevap Kâğıdı'nda belirtin.
Şekil 3
Şekil 3, belirli bir anda anot ile katot arasındaki alternatif elektrik alan çizgilerini göstermektedir (statik alan çizilmemiştir). Altı elektronun o andaki konumları A, B, C, D, E ve F ile gösterilmiştir. Elektronların tümü katottan aynı uzaklıktadır.
A.5 — 1.2 puan
Şekil 3'te gösterilen durumu ele alın. AB, AC, BC, DE, DF, EF elektron çiftlerinin her biri için, sürüklenmelerinin o anda konum vektörleri (katodun O merkezinden ölçülen) arasındaki açıyı artıracağını mı yoksa azaltacağını mı Cevap Kâğıdı'nda belirtin.
Şekil 4
A.5 sorusunda bulduğunuz davranış, katot ile anot arasındaki elektronları tekerlek kolları biçiminde yoğunlaştıran bir odaklama mekanizması olarak işlev görür. Şekil 4, S ile gösterilen böyle bir kolu betimlemektedir.
A.6 — 0.8 puan
O andaki diğer kolları Cevap Kâğıdı'na çizin. Dönme yönlerini oklarla belirtin ve ortalama açısal hızlarını, \(\omega_s\), hesaplayın.
Katot ile anot arasındaki orta noktada toplam elektrik alanın, katottan anoda uzanan radyal bir çizgi boyunca statik alanın ortalama değerine eşit olduğu ve kolların bu bölgede yaklaşık olarak radyal olduğu yaklaşımını yapın. Katot ve anot yarıçapları (sırasıyla \(a\) ve \(b\)) Şekil 4'te tanımlanmıştır.
A.7 — 1.1 puan
Magnetronun açıklanan biçimde çalışması için gereken statik gerilim \(V_0\) için yaklaşık bir ifade bulun. (Bulacağınız ifade, magnetronun çalışması için gereken en küçük değerin bir yaklaşımını verir; en uygun gerilim biraz daha yüksektir.)
Bölüm B: Mikrodalga ışınımının su molekülleriyle etkileşimi (3.4 puan)
Bu bölüm, mikrodalga ışınımının (magnetron anteninden yiyecek haznesine yayılan) pişirme amacıyla kullanılmasını, yani saf veya tuzlu su gibi kayıplı bir dielektrik malzemenin ısıtılmasını ele almaktadır (tuzlu suyu, örneğin çorba için model olarak kullanıyoruz).
Elektrik dipolü, aralarında küçük bir \(d\) uzaklığı bulunan eşit büyüklükte ve zıt işaretli \(q\) ve \(-q\) elektrik yüklerinden oluşan bir düzendir. Elektrik dipol vektörü negatif yükten pozitif yüke doğru yönelir ve büyüklüğü \(p=qd\)'dir.
Momenti \(\vec p(t)\), sabit büyüklüğü \(p_0=|\vec p(t)|\) olan tek bir dipole, zamana bağlı bir \(\vec E(t)=E(t)\hat x\) elektrik alanı uygulanır. Dipol ile elektrik alan arasındaki açı \(\theta(t)\)'dir.
B.1 — 0.5 puan
Elektrik alanın dipole uyguladığı torkun büyüklüğü \(\tau(t)\) ve alanın dipole aktardığı güç \(H_i(t)\) için \(p_0\), \(E(t)\), \(\theta(t)\) ve bunların türevleri cinsinden ifadeler yazın.
Su molekülleri polardır; dolayısıyla elektrik dipolleri olarak ele alınabilirler. Sıvı sudaki su molekülleri arasındaki güçlü hidrojen bağları nedeniyle bunlar bağımsız dipoller olarak ele alınamaz. Bunun yerine, dipol momenti yoğunluğu (bir su molekülleri topluluğunun birim hacim başına ortalama dipol momenti) olan \(\vec P(t)\) kutuplanma vektörü kullanılmalıdır. \(\vec P(t)\) kutuplanması, yerel olarak uygulanan alternatif elektrik alana (mikrodalga ışınımının alanı) \(\vec E(t)\) paraleldir ve yerel alternatif elektrik alanın genliğiyle orantılı bir genlikle, ancak \(\delta\) kadar faz gecikmesiyle zaman içinde salınır.
Suyun içindeki belirli bir konumda yerel alternatif elektrik alan \(\vec E(t)=E_0\sin(\omega t)\hat x\) olup, burada \(\omega=2\pi f\)'dir; bu alan \(\vec P(t)=\beta\varepsilon_0E_0\sin(\omega t-\delta)\hat x\) kutuplanmasına yol açar; boyutsuz \(\beta\) sabiti suyun bir özelliğidir.
B.2 — 0.5 puan
Suyun birim hacim başına soğurduğu gücün zaman ortalaması \(\langle H(t)\rangle\) için bir ifade bulun.
Zamana bağlı periyodik bir \(f(t)\) değişkeninin \(T\) periyodu boyunca zaman ortalaması şöyle tanımlanır:
\[ \langle f(t)\rangle=\frac1T\int_{t_0}^{t_0+T}f(t)\,\mathrm dt. \tag{1} \]
Şimdi ışınımın su içinde yayılmasını ele alalım. Suyun bağıl dielektrik sabiti (elektromanyetik alanın frekansında) \(\varepsilon_r\), buna karşılık gelen kırılma indisi ise \(n=\sqrt{\varepsilon_r}\)'dir. Elektrik alanın anlık enerji yoğunluğu \(\frac12\varepsilon_r\varepsilon_0E^2\) ile verilir. Elektrik ve manyetik alanların zaman ortalamalı enerji yoğunlukları eşittir.
B.3 — 1.1 puan
Zaman ortalamalı ışınım enerjisi akı yoğunluğunu \(I(z)\) ile gösterelim (birim alan başına ortalama ışınım gücü akışı). Burada \(z\), suya nüfuz etme derinliğidir ve ışınım \(z\) yönünde yayılır. \(I(z)\) akı yoğunluğunun \(z\)'ye bağımlılığı için bir ifade bulun. Sonucunuzda su yüzeyindeki akı yoğunluğu \(I(0)\) yer alabilir.
Faz gecikmesi \(\delta\), su molekülleri arasındaki etkileşimin sonucudur. Boyutsuz dielektrik kayıp katsayısı \(\varepsilon_\ell\) ve bağıl dielektrik sabiti \(\varepsilon_r\)'ye (her ikisi de ışınımın açısal frekansına \(\omega\) ve sıcaklığa bağlıdır), \(\tan\delta=\varepsilon_\ell/\varepsilon_r\) bağıntısıyla bağlıdır. \(\delta\) yeterince küçük olduğunda, suya nüfuz etme derinliği \(z\)'de elektrik alan şöyle verilir:
\[ \vec E(z,t)=\vec E_0e^{-\frac12nk_0z\tan\delta} \sin(nk_0z-\omega t) \tag{2} \]
Burada \(k_0=\omega/c\) ve \(c=3.0\cdot10^8\,\mathrm{m/s}\) ışığın boşluktaki hızıdır.
B.4 — 0.6 puan
\(\tan\delta\approx\sin\delta\) yaklaşımını kullanın ve B.2 sorusunda tanımlanan \(\beta\) katsayısı için diğer parametreler cinsinden bir ifade bulun.
Şekil 5. Oklar, eğriler boyunca sıcaklığın \(0^\circ\mathrm C\)'den \(100^\circ\mathrm C\)'ye değişimini göstermektedir.
Şekil 5, farklı sıcaklıklarda hem saf su (sürekli çizgiler) hem de suda seyreltik tuz çözeltisi (kesikli çizgiler) için \(\varepsilon_\ell\) (mavi) ve \(\varepsilon_r\)'yi (kırmızı), dalga boyunun veya frekansın fonksiyonları olarak göstermektedir. \(\omega=2\pi\cdot2.45\cdot10^9\,\mathrm{s^{-1}}\) açısal frekansı kalın bir düşey çizgiyle belirtilmiştir. Aşağıda yalnızca bu frekanstaki mikrodalga ışınımını ele alacağız.
B.5 — 0.7 puan
Aşağıdaki soruları yanıtlamak için Şekil 5'i kullanın:
- \(20^\circ\mathrm C\)'deki su için, birim hacim başına gücün \(z=0\)'daki değerinin yarısına düştüğü nüfuz etme derinliği \(z_{1/2}\)'yi bulun.
- Mikrodalga ışınımının suya nüfuz etme derinliğinin sıcaklıkla arttığını mı, azaldığını mı yoksa aynı kaldığını mı Cevap Kâğıdı'nda belirtin.
- Mikrodalga ışınımının çorbaya (seyreltik tuz çözeltisi) nüfuz etme derinliğinin sıcaklıkla arttığını mı, azaldığını mı yoksa aynı kaldığını mı Cevap Kâğıdı'nda belirtin.
Soru metni resmi İngilizce metinden çevrilmiştir.
Soru 3: Termoakustik Motor
Termoakustik motor, ısıyı akustik güce, yani mekanik işin bir biçimi olan ses dalgalarına dönüştüren bir aygıttır. Diğer birçok ısı makinesi gibi, ters yönde çalıştırılarak bir soğutucu olarak da kullanılabilir; bu durumda sesi kullanarak soğuk bir depodan sıcak bir depoya ısı pompalar. Yüksek çalışma frekansları ısı iletimini azaltır ve çalışma odasının sınırlandırılması gereğini ortadan kaldırır. Diğer birçok motor türünün aksine, termoakustik motorun çalışma akışkanının kendisi dışında hareketli parçası yoktur.
Termoakustik makinelerin verimleri genellikle diğer motor türlerininkinden düşüktür, ancak kurulum ve bakım maliyetleri açısından avantajları vardır. Bu durum, güneş ısıl enerji santralleri ve atık ısıdan yararlanma gibi yenilenebilir enerji uygulamaları için olanaklar yaratır. İncelememizde, dış aygıtlara güç sağlamak amacıyla enerjinin sistemden alınmasını veya dönüştürülmesini göz ardı ederek, sistem içinde akustik enerji üretilmesine odaklanacağız.
Bölüm A: Kapalı bir boruda ses dalgası (3.7 puan)
Ekseni \(x\) doğrultusunda uzanan, uzunluğu \(L\) ve kesit alanı \(S\) olan, ısıl olarak yalıtılmış bir boru düşünün. Borunun iki ucu \(x=0\) ve \(x=L\) konumlarındadır. Boru ideal bir gazla doldurulmuştur ve her iki ucu da kapalıdır. Dengede gazın sıcaklığı \(T_0\), basıncı \(p_0\) ve kütle yoğunluğu \(\rho_0\)'dır. Viskozitenin ihmal edilebildiğini ve gazın yalnızca \(x\) doğrultusunda hareket ettiğini varsayın. Gazın özellikleri, bu doğrultuya dik olan \(y\) ve \(z\) doğrultularında düzgündür.
Şekil 1
A.1 (0.3 puan)
Bir duran ses dalgası oluştuğunda, gaz elemanları \(x\) doğrultusunda \(\omega\) açısal frekansıyla salınır. Salınımların genliği, her elemanın boru boyunca denge konumu olan \(x\)'e bağlıdır. Her gaz elemanının \(x\) denge konumundan boyuna yer değiştirmesi
\[ u(x,t)=a\sin(kx)\cos(\omega t)=u_1(x)\cos(\omega t) \tag{1} \]
ile verilir (buradaki \(u\)'nun bir gaz elemanının yer değiştirmesini ifade ettiğine dikkat edin).
Burada \(a\ll L\) pozitif bir sabit, \(k=2\pi/\lambda\) dalga sayısı ve \(\lambda\) dalga boyudur. Bu sistemde mümkün olan en büyük dalga boyu \(\lambda_{\max}\) nedir?
Soru boyunca \(\lambda=\lambda_{\max}\) olan bir salınım modu varsayacağız.
Şimdi, durgun hâlde \(x\) ile \(x+\Delta x\) arasında bulunan dar bir gaz paketini ele alın (\(\Delta x\ll L\)). A.1 sorusundaki yer değiştirme dalgasının etkisiyle bu paket \(x\) ekseni boyunca salınır; hacmi ve diğer termodinamik özellikleri değişir.
Aşağıdaki sorular boyunca, termodinamik özelliklerdeki tüm bu değişimlerin pertürbe edilmemiş değerlere kıyasla küçük olduğunu varsayın.
A.2 (0.5 puan)
Paketin \(V(x,t)\) hacmi, \(V_0=S\Delta x\) denge değeri etrafında salınır ve
\[ V(x,t)=V_0+V_1(x)\cos(\omega t). \tag{2} \]
biçimindedir. \(V_1(x)\) için \(V_0\), \(a\), \(k\) ve \(x\) cinsinden bir ifade elde edin.
A.3 (0.7 puan)
Ses dalgasının etkisiyle gazın toplam basıncının yaklaşık olarak
\[ p(x,t)=p_0-p_1(x)\cos(\omega t). \tag{3} \]
biçimini aldığını varsayın. Gaz paketine etki eden kuvvetleri göz önüne alarak, basınç salınımının \(p_1(x)\) genliğini en düşük mertebede; \(x\) konumu, \(\rho_0\) denge yoğunluğu, \(a\) yer değiştirme genliği ve \(k\) ile \(\omega\) dalga parametreleri cinsinden hesaplayın.
Akustik frekanslarda gazın ısıl iletkenliği ihmal edilebilir. Gaz paketlerinin genleşmesini ve sıkışmasını, \(pV^\gamma=\mathrm{const}\) bağıntısını sağlayan, tamamen adyabatik süreçler olarak ele alacağız; burada \(\gamma\) adyabatik sabittir.
A.4 (0.3 puan)
Yukarıdaki bağıntıyı ve önceki soruların sonuçlarını kullanarak, borudaki ses dalgalarının \(c=\omega/k\) hızı için birinci mertebede bir ifade elde edin. Cevabınızı \(p_0\), \(\rho_0\) ve adyabatik sabit \(\gamma\) cinsinden ifade edin.
A.5 (0.7 puan)
Ses dalgasının yol açtığı adyabatik genleşme ve sıkışma nedeniyle gazın sıcaklığındaki değişim şu biçimdedir:
\[ T(x,t)=T_0-T_1(x)\cos(\omega t). \tag{4} \]
Sıcaklık salınımlarının \(T_1(x)\) genliğini \(T_0\), \(\gamma\), \(a\), \(k\) ve \(x\) cinsinden hesaplayın.
A.6 (1.2 puan)
Yalnızca bu soru için, boru ile gaz arasında zayıf bir ısıl etkileşim olduğunu varsayıyoruz. Bunun sonucunda duran ses dalgası hemen hemen değişmeden kalır, ancak gaz boruyla küçük miktarda ısı alışverişi yapabilir. Viskoziteden kaynaklanan ısınma ihmal edilebilir.
Şekil 2'deki noktaların her biri için (A ve C borunun uçlarında, B merkezindedir), borunun o noktadaki sıcaklığının uzun bir süre içinde artacağını, azalacağını veya aynı kalacağını belirtin.
Şekil 2
Bölüm B: Dış ısıl temasın yol açtığı ses dalgası güçlenmesi (6.3 puan)
Borunun içine, aralarında yeterli boşluk bulunan ince katı levhalardan oluşan bir istif yerleştirilir. İstifteki levhalar, boru boyunca gaz akışını engellemeyecek şekilde boru eksenine paralel olarak hizalanmıştır. İstifin merkezi \(x_0=L/4\) konumundadır; istif, boru ekseni boyunca \(\ell\ll L\) genişliğinde bir bölgeyi kaplar ve borunun tüm kesitini doldurur. İstifin sağ ve sol uçları arasında \(\tau\) sıcaklık farkı korunur. İstifin \(x_H=x_0-\ell/2\) konumundaki sol ucu, dış bir ısı deposu tarafından \(T_H=T_0+\tau/2\) sıcaklığında tutulurken, \(x_C=x_0+\ell/2\) konumundaki sağ ucu da \(T_C=T_0-\tau/2\) sıcaklığında tutulur.
Levha istifi, uçları arasında sabit bir sıcaklık gradyanını korumak için boyuna doğrultuda küçük bir ısı akışına izin verir; böylece \(T_{\mathrm{plate}}(x)=T_0-\frac{x-x_0}{\ell}\tau\) olur.
Şekil 3. Sistemin şematik gösterimi. (A) ve (B) sırasıyla sıcak ve soğuk ısı depolarını gösterir. (D) istifi gösterir.
Levha istifi ile gaz arasındaki ısıl temasın borudaki ses dalgaları üzerindeki etkisini incelemek için aşağıdaki varsayımları yapın:
- Önceki bölümde olduğu gibi, termodinamik özelliklerdeki tüm değişimler pertürbe edilmemiş değerlere kıyasla küçüktür.
- Sistem, mümkün olan en uzun dalga boyuna sahip temel duran dalga modunda çalışır. Levha istifinin varlığı bu modu yalnızca çok az değiştirir.
- İstif, dalga boyundan çok daha kısadır: \(\ell\ll\lambda_{\max}\). Hem yer değiştirme hem de basınç düğümlerinden yeterince uzağa yerleştirilebilir; böylece \(u(x,t)\approx u(x_0,t)\) yer değiştirmesi ve \(p(x,t)\approx p(x_0,t)\) basıncı, istifin tüm uzunluğu boyunca düzgün kabul edilebilir.
- Paketlerin istife girip çıkmasından kaynaklanan tüm kenar etkilerini ihmal edebiliriz.
- Levha istifinin uçları, yani sıcak ve soğuk depolar arasındaki sıcaklık farkı, mutlak sıcaklığa kıyasla küçüktür: \(\tau\ll T_0\).
- İstif içinden, gaz içinden ve boru boyunca gerçekleşen ısı iletiminin tümü ihmal edilebilir. Kayda değer tek ısı aktarım mekanizmaları, gazın hareketinden kaynaklanan taşınım ve gaz ile istif arasındaki iletimdir.
B.1 (0.4 puan)
İstif bölgesinde başlangıçta \(x_0=L/4\) konumunda bulunan belirli bir gaz paketini ele alın. Paket istif içinde hareket ederken, istifin paketin yakınındaki bölümünün yerel sıcaklığı aşağıdaki gibi değişir:
\[ T_{\mathrm{env}}(t)=T_0-T_{\mathrm{st}}\cos(\omega t). \tag{5} \]
\(T_{\mathrm{st}}\)'yi \(a\), \(\tau\) ve \(\ell\) cinsinden ifade edin.
B.2 (1.0 puan)
Hangi kritik sıcaklık farkı \(\tau_{\mathrm{cr}}\)'nin üzerinde gaz, sıcak depodan soğuk depoya ısı taşıyacaktır? \(\tau_{\mathrm{cr}}\)'yi \(T_0\), \(\gamma\), \(k\) ve \(\ell\) cinsinden ifade edin.
B.3 (0.8 puan)
Küçük bir gaz paketine giren \(\frac{dQ}{dt}\) ısı akışı için, paketin hacim ve basınç değişim hızlarının doğrusal bir fonksiyonu olarak genel bir yaklaşık ifade elde edin. Cevabınızı hacim değişim hızı \(\frac{dV}{dt}\), basınç değişim hızı \(\frac{dp}{dt}\), paketin basınç ve hacminin pertürbe edilmemiş denge değerleri \(p_0,V_0\) ve adyabatik üs \(\gamma\) cinsinden ifade edin. (Sabit hacimdeki molar ısı kapasitesi için \(c_v=\frac{R}{\gamma-1}\) ifadesini kullanabilirsiniz; burada \(R\) gaz sabitidir.)
Paket ile istif arasındaki ısı akış hızının sınırlı olması, paketin basınç ve hacim salınımları arasında bir faz farkına yol açar. Bunun nasıl iş ürettiğini göreceğiz.
İstiften pakete giren ısı akısı, paket ile istifin komşu elemanı arasındaki sıcaklık farkıyla orantılı olsun ve yaklaşık olarak \(\frac{dQ}{dt}=-\beta V_0(T_{\mathrm{st}}-T_1)\cos(\omega t)\) ile verilsin. Burada \(T_1\) ve \(T_{\mathrm{st}}\), sırasıyla A.5 ve B.1 sorularındaki gaz paketi ile komşu istif bölümünün sıcaklık salınım genlikleridir ve \(\beta>0\) bir sabittir. Makinenin çalışma frekanslarında, bu ısı akışının yol açtığı gaz sıcaklığı değişiminin hem \(T_1\)'e hem de \(T_{\mathrm{st}}\)'ye kıyasla önemsiz olduğunu varsayın.
B.4 (1.9 puan)
İşi hesaplamak için, hareket eden paketin hacminde istifle ısıl temas sonucunda oluşan değişimi ele alacağız. İstifin etkisi altındaki paketin basıncını ve hacmini şu biçimde yazalım:
\[ \begin{aligned} p&=p_0+p_a\sin(\omega t)-p_b\cos(\omega t),\\ V&=V_0+V_a\sin(\omega t)+V_b\cos(\omega t), \end{aligned} \tag{6} \]
\(p_a\) ve \(p_b\) verildiğinde, \(V_a\) ve \(V_b\) katsayılarını bulun. Cevabınızı \(p_a,p_b,p_0,V_0,\gamma,\tau,\tau_{\mathrm{cr}},\beta,\omega,a\) ve \(\ell\) cinsinden ifade edin.
B.5 (0.8 puan)
Gaz paketinin bir çevrim boyunca birim hacim başına ürettiği akustik iş \(w\) için yaklaşık bir ifade elde edin. İstifin hacmi üzerinden integral alarak, gazın bir çevrim boyunca ürettiği toplam iş \(W_{\mathrm{tot}}\)'u bulun. \(W_{\mathrm{tot}}\)'u \(\gamma,\tau,\tau_{\mathrm{cr}},\beta,\omega,a,k\) ve \(S\) cinsinden ifade edin.
B.6 (0.8 puan)
Bir çevrim boyunca \(x=x_0\) düzleminin sol tarafından sağ tarafına taşınan ısı \(Q_{\mathrm{tot}}\) için yaklaşık bir ifade elde edin. Cevabınızı \(\tau,\tau_{\mathrm{cr}},\beta,\omega,a,S,\ell\) cinsinden ifade edin.
(İpucu: Taşınımdan kaynaklanan ısı akımı için \(j=Q\frac{du}{dt}\) formülünü kullanabilirsiniz.)
B.7 (0.6 puan)
Termoakustik motorun \(\eta\) verimini bulun. Verim, üretilen akustik işin sıcak depodan alınan ısıya oranı olarak tanımlanır. Cevabınızı sıcak ve soğuk depolar arasındaki \(\tau\) sıcaklık farkı, kritik sıcaklık farkı \(\tau_{\mathrm{cr}}\) ve Carnot verimi \(\eta_c=1-T_C/T_H\) cinsinden ifade edin.
Soru metni resmi İngilizce metinden çevrilmiştir.
Olimpiada Internacional de Física
IPhO 2019
Tel Aviv, Israel · 3 problemas teóricos con soluciones completas
Problema 1: Muelles de longitud nula y espiras de un slinky
Un muelle de longitud efectiva nula (ZLS) es un muelle en el que la fuerza es proporcional a su longitud, \(F=kL\) para \(L>L_0\), donde \(L_0\) es tanto la longitud mínima del muelle como su longitud sin estirar. La figura 1 muestra la relación entre la fuerza \(F\) y la longitud del muelle \(L\) para un ZLS, donde la pendiente de la recta es la constante elástica \(k\).
Figura 1: relación entre la fuerza \(F\) y la longitud del muelle \(L\)
Un ZLS resulta útil en sismografía y permite medir con gran precisión las variaciones de la aceleración de la gravedad \(g\). Aquí consideraremos un ZLS homogéneo cuyo peso \(Mg\) es mayor que \(kL_0\). Definimos el correspondiente cociente adimensional, \(\alpha=kL_0/Mg<1\), para caracterizar la flexibilidad relativa del muelle. El juguete conocido como «slinky» puede ser (aunque no necesariamente) un ZLS de este tipo.
Parte A: Estática (3.0 puntos)
A.1 Considere un segmento de longitud \(\Delta\ell\) del muelle ZLS sin estirar, que posteriormente se estira mediante una fuerza \(F\), en condiciones de ingravidez. ¿Cuál es la longitud \(\Delta y\) de este segmento en función de \(F\), \(\Delta\ell\) y los parámetros del muelle? 0.5pt A.2 Para un segmento de longitud \(\Delta\ell\), calcule el trabajo \(\Delta W\) necesario para estirarlo desde su longitud original \(\Delta\ell\) hasta una longitud \(\Delta y\). 0.5pt A lo largo de este problema, identificaremos cada punto del muelle mediante su distancia \(0\leq\ell\leq L_0\) al extremo inferior del muelle cuando este se encuentra sin estirar. En particular, para cada punto del muelle, \(\ell\) permanece invariable mientras el muelle se estira.
A.3 Suponga que colgamos el muelle por su extremo superior, de modo que se estira bajo su propio peso. ¿Cuál es la longitud total \(H\) del muelle suspendido en equilibrio? Exprese sus respuestas en función de \(L_0\) y \(\alpha\). 2.0pt Parte B: Dinámica (5.5 puntos)
Los experimentos muestran que, cuando el muelle está colgado en reposo y luego se suelta, se contrae gradualmente desde arriba, mientras que la parte inferior permanece inmóvil (véase la figura 2). A medida que transcurre el tiempo, la parte que se contrae se mueve como un bloque sólido e incorpora más espiras del muelle, mientras que la parte inmóvil se hace más corta. Cada punto del muelle comienza a moverse únicamente cuando la parte móvil lo alcanza. El extremo inferior del muelle empieza a moverse solo cuando el muelle se ha contraído por completo y ha alcanzado su longitud sin estirar \(L_0\). A partir de entonces, el muelle contraído sigue cayendo verticalmente hacia abajo, sin dar tumbos, como un cuerpo rígido bajo la acción de la gravedad.
Figura 2: Izquierda: secuencia de fotografías tomadas durante la caída libre de un slinky. Derecha: la parte móvil I y la parte inmóvil II durante la caída libre del muelle.
En los apartados restantes del problema, debe basar su solución en el modelo descrito. Puede despreciar la resistencia del aire, pero no puede despreciar \(L_0\).
B.1 Calcule el tiempo \(t_c\) que transcurre desde el instante en que se suelta el muelle hasta que se contrae por completo y vuelve a su longitud mínima \(L_0\). Exprese su respuesta en función de \(L_0\), \(g\) y \(\alpha\). Calcule el valor numérico de \(t_c\) para un muelle con \(k=1.02\ \mathrm{N/m}\), \(L_0=0.055\ \mathrm{m}\) y \(M=0.201\ \mathrm{kg}\), tomando \(g\) igual a \(9.80\ \mathrm{m/s^2}\). 2.5pt B.2 En este apartado, \(\ell\) se utiliza para denotar la coordenada de la frontera entre las partes I (la parte móvil de la figura 2) y II (la parte inmóvil). En cierto instante, mientras aún existe una parte inmóvil, su masa es \(m(\ell)=\frac{\ell}{L_0}M\), y la parte móvil se mueve con una velocidad instantánea uniforme \(v_I(\ell)\). Demuestre que en ese instante (mientras existe una parte inmóvil) la velocidad de la parte móvil es \(v_I(\ell)=\sqrt{A\ell+B}\). Exprese las constantes \(A\) y \(B\) en función de \(L_0\), \(g\) y \(\alpha\). 2.5pt B.3 A partir de B.2, halle la rapidez mínima \(v_{\min}\) de la parte móvil del muelle durante su movimiento, después de soltarlo y antes de que choque con el suelo. Exprese su respuesta en función de \(L_0\), \(\alpha\), \(A\) y \(B\). 0.5pt Parte C: Energética (1.5 puntos)
C.1 Calcule la cantidad de energía mecánica \(Q\) que se pierde al transformarse en calor, desde el instante en que se suelta el muelle hasta justo antes de que choque con el suelo. Exprese su respuesta en función de \(L_0\), \(M\), \(g\) y \(\alpha\). 1.5pt Enunciado traducido del texto oficial en inglés.
Problema 2: La física de un horno microondas
Este problema trata sobre la generación de radiación de microondas en un horno microondas y su uso para calentar alimentos. La radiación de microondas se genera en un dispositivo llamado «magnetrón». La Parte A trata sobre el funcionamiento del magnetrón, mientras que la Parte B aborda la absorción de la radiación de microondas en los alimentos.
Figura 1
Parte A: Estructura y funcionamiento de un magnetrón (6.6 puntos)
Un magnetrón es un dispositivo que genera radiación de microondas, ya sea en pulsos (para aplicaciones de radar) o de forma continua (por ejemplo, en un horno microondas). El magnetrón posee un modo de oscilaciones que se autoamplifican. Al alimentar el magnetrón con una tensión estática (no alterna), este modo se excita rápidamente. La radiación de microondas así creada se transmite al exterior del magnetrón.
Un magnetrón típico de un horno microondas consta de un cátodo cilíndrico macizo de cobre (de radio \(a\)) y un ánodo que lo rodea (de radio \(b\)). Este último tiene la forma de una envoltura cilíndrica gruesa en la que se perforan cavidades cilíndricas. Estas cavidades se denominan «resonadores». Uno de los resonadores está acoplado a una antena que transmitirá la energía de microondas al exterior; en lo que sigue ignoraremos la antena. Todos los espacios internos se encuentran en el vacío. Consideraremos un magnetrón típico con ocho resonadores, como se muestra en la Figura 1(a). La estructura tridimensional de un solo resonador se muestra en la Figura 1(b). Como se indica en ella, cada una de las ocho cavidades se comporta como un resonador de bobina y condensador (LC), con una frecuencia de funcionamiento \(f=2.45\,\mathrm{GHz}\).
Se aplica un campo magnético estático y uniforme a lo largo del eje longitudinal del magnetrón, dirigido hacia fuera de la página en la Figura 1(a). Además, se aplica una tensión constante entre el ánodo (potencial positivo) y el cátodo (potencial negativo). Los electrones emitidos por el cátodo llegan al ánodo y lo cargan, de modo que excitan un modo de oscilación en el que el signo de la carga es opuesto en cada par de resonadores adyacentes. La oscilación de las cavidades amplifica estas oscilaciones.
El proceso descrito anteriormente crea un campo eléctrico alterno con la frecuencia antes mencionada \(f=2.45\,\mathrm{GHz}\) (líneas azules en la Figura 1(a); no se representa el campo estático) en el espacio entre el cátodo y el ánodo, además del campo estático causado por la tensión constante aplicada. En régimen estacionario, la amplitud típica del campo eléctrico alterno entre el ánodo y el cátodo es aproximadamente \(\frac13\) del campo eléctrico estático en esa región. El movimiento de los electrones en el espacio entre el cátodo y el ánodo se ve afectado tanto por la parte estática como por la parte alterna del campo. Esto hace que los electrones que llegan al ánodo transfieran al campo alterno aproximadamente el \(80\%\) de la energía que adquieren del campo estático. Una minoría de los electrones emitidos regresa al cátodo y libera electrones adicionales, lo que amplifica aún más el campo alterno.
Cada resonador puede considerarse como un condensador y una bobina; véase la Figura 1(b). La capacitancia procede principalmente de las partes planas de la superficie del resonador, mientras que la inductancia se debe a la parte cilíndrica. Suponga que la corriente en el resonador fluye uniformemente muy cerca de la superficie de su cavidad cilíndrica, y que la magnitud del campo magnético generado por esta corriente es \(0.6\) veces la de un solenoide ideal infinito. Las distintas longitudes que definen la geometría del resonador se indican en la Figura 1(b). La permitividad y la permeabilidad del vacío son \(\varepsilon_0=8.85\cdot10^{-12}\,\mathrm{F/m}\) y \(\mu_0=4\pi\cdot10^{-7}\,\mathrm{H/m}\), respectivamente.
A.1 — 0.4pt
Utilice los datos anteriores para estimar la frecuencia \(f_{\mathrm{est}}\) de un solo resonador. (Su resultado puede diferir del valor real, \(f=2.45\,\mathrm{GHz}\). Utilice el valor real en el resto del problema.)
El apartado A.2 que sigue no trata sobre el magnetrón en sí, sino que ayuda a introducir algunos de los conceptos físicos pertinentes. Considere un electrón que se mueve en el espacio libre bajo la influencia de un campo eléctrico uniforme dirigido a lo largo del eje \(y\) negativo, \(\vec E=-E_0\hat y\), y de un campo magnético uniforme dirigido a lo largo del eje \(z\) positivo, \(\vec B=B_0\hat z\) (\(E_0\) y \(B_0\) son positivos; \(\hat x,\hat y,\hat z\) son vectores unitarios orientados de la manera convencional). Denotemos la velocidad del electrón en el instante \(t\) por \(\vec u(t)\). La velocidad de deriva \(\vec u_D\) del electrón se define como su velocidad media. Denotamos por \(m\) y \(-e\) la masa y la carga del electrón, respectivamente.
A.2 — 1.5pt
En cada uno de los dos casos siguientes, halle \(\vec u_D\). Además, dibuje en la Hoja de Respuestas la trayectoria del electrón (en el sistema de referencia del laboratorio) durante el intervalo de tiempo \(0<t<\frac{4\pi m}{eB_0}\) si:
- en \(t=0\) la velocidad del electrón es \(\vec u(0)=(3E_0/B_0)\hat x\),
- en \(t=0\) la velocidad del electrón es \(\vec u(0)=-(3E_0/B_0)\hat x\).
Retomemos ahora el análisis del magnetrón. La distancia entre el cátodo y el ánodo es \(15\,\mathrm{mm}\). Suponga que, debido a la pérdida de energía hacia los campos alternos antes mencionada, la energía cinética máxima de cada electrón no supera \(K_{\max}=800\,\mathrm{eV}\). La magnitud del campo magnético estático es \(B_0=0.3\,\mathrm T\). La masa y la carga del electrón son \(m=9.1\cdot10^{-31}\,\mathrm{kg}\) y \(-e=-1.6\cdot10^{-19}\,\mathrm C\), respectivamente.
A.3 — 0.4pt
Estime numéricamente el radio máximo \(r\) de la trayectoria del electrón en el sistema de referencia en el que este movimiento es aproximadamente circular, considerando dicho sistema de referencia como aproximadamente inercial.
Figura 2
A.4 — 1.2pt
La Figura 2 representa las líneas del campo eléctrico alterno entre el ánodo y el cátodo en un instante dado (no se representa el campo estático). Indique en la Hoja de Respuestas cuáles de los electrones situados en A,B,C,D y E tendrán una deriva hacia el ánodo, cuáles hacia el cátodo y cuáles en una dirección perpendicular al radio en ese instante.
Figura 3
La Figura 3 representa las líneas del campo eléctrico alterno entre el ánodo y el cátodo (no se representa el campo estático) en un instante dado. Las posiciones de seis electrones en ese instante se denotan por A, B, C, D, E y F. Todos los electrones se encuentran a la misma distancia del cátodo.
A.5 — 1.2pt
Considere la situación que se muestra en la Figura 3. Para cada uno de los seis pares de electrones AB, AC, BC, DE, DF, EF, indique en la Hoja de Respuestas si su deriva hará que el ángulo entre sus vectores de posición (medidos desde el centro O del cátodo) aumente o disminuya en ese instante.
Figura 4
El patrón que ha descubierto en el apartado A.5 actúa como un mecanismo de enfoque, concentrando los electrones del espacio entre el cátodo y el ánodo en haces radiales. La Figura 4 representa uno de estos haces, denotado por S.
A.6 — 0.8pt
Represente en la Hoja de Respuestas los demás haces radiales en ese instante. Indique mediante flechas su sentido de rotación y calcule su velocidad angular media \(\omega_s\).
Adopte la aproximación de que el campo eléctrico total a mitad de camino entre el cátodo y el ánodo es igual a su valor estático medio a lo largo de una línea radial desde el cátodo hasta el ánodo, y de que los haces son aproximadamente radiales en esa región. Los radios del cátodo y del ánodo (\(a\) y \(b\), respectivamente) se definen en la Figura 4.
A.7 — 1.1pt
Halle una expresión aproximada para la tensión estática \(V_0\) necesaria para que el magnetrón funcione de la manera descrita. (La expresión que obtendrá proporciona una aproximación al valor mínimo necesario para el funcionamiento del magnetrón; la tensión óptima es algo mayor.)
Parte B: Interacción de la radiación de microondas con las moléculas de agua (3.4 puntos)
Esta parte trata sobre el uso de la radiación de microondas (emitida por la antena del magnetrón hacia la cámara de cocción) para cocinar, es decir, para calentar un material dieléctrico con pérdidas como el agua, ya sea pura o salada (que es nuestro modelo para, por ejemplo, una sopa).
Un dipolo eléctrico es una configuración de dos cargas eléctricas iguales y opuestas \(q\) y \(-q\), separadas por una pequeña distancia \(d\). El vector dipolar eléctrico apunta desde la carga negativa hacia la positiva, y su magnitud es \(p=qd\).
Se aplica un campo eléctrico dependiente del tiempo \(\vec E(t)=E(t)\hat x\) a un único dipolo de momento \(\vec p(t)\) con magnitud constante \(p_0=|\vec p(t)|\). El ángulo entre el dipolo y el campo eléctrico es \(\theta(t)\).
B.1 — 0.5pt
Escriba expresiones tanto para la magnitud del momento de fuerzas \(\tau(t)\) que el campo eléctrico ejerce sobre el dipolo como para la potencia \(H_i(t)\) que el campo entrega al dipolo, en función de \(p_0\), \(E(t)\), \(\theta(t)\) y sus derivadas.
Las moléculas de agua son polares, por lo que pueden tratarse como dipolos eléctricos. Debido a los fuertes enlaces de hidrógeno entre las moléculas de agua en el agua líquida, no es posible tratarlas como dipolos independientes. En su lugar, debe utilizarse el vector de polarización \(\vec P(t)\), que es la densidad de momento dipolar (momento dipolar medio por unidad de volumen de un conjunto de moléculas de agua). La polarización \(\vec P(t)\) es paralela al campo eléctrico alterno local aplicado (de la radiación de microondas), \(\vec E(t)\), y oscila en el tiempo con una amplitud proporcional a la amplitud del campo eléctrico alterno local, pero con un retraso de fase \(\delta\).
El campo eléctrico alterno local en un punto dado del interior del agua es \(\vec E(t)=E_0\sin(\omega t)\hat x\), donde \(\omega=2\pi f\), y da lugar a una polarización \(\vec P(t)=\beta\varepsilon_0E_0\sin(\omega t-\delta)\hat x\), donde la constante adimensional \(\beta\) es una propiedad del agua.
B.2 — 0.5pt
Halle una expresión para la potencia media temporal \(\langle H(t)\rangle\) absorbida por el agua por unidad de volumen.
El promedio temporal de una variable periódica dependiente del tiempo \(f(t)\) a lo largo de su período \(T\) se define como:
\[ \langle f(t)\rangle=\frac1T\int_{t_0}^{t_0+T}f(t)\,\mathrm dt. \tag{1} \]
Consideremos ahora la propagación de la radiación a través del agua. La constante dieléctrica relativa del agua (a la frecuencia del campo electromagnético) es \(\varepsilon_r\), y el índice de refracción correspondiente del agua es \(n=\sqrt{\varepsilon_r}\). La densidad de energía instantánea del campo eléctrico viene dada por \(\frac12\varepsilon_r\varepsilon_0E^2\). Las densidades de energía medias temporales de los campos eléctrico y magnético son iguales.
B.3 — 1.1pt
Denotemos la densidad de flujo de energía de la radiación promediada en el tiempo por \(I(z)\) (flujo medio de potencia de radiación por unidad de área). Aquí \(z\) es la profundidad de penetración en el agua, y la radiación se propaga en la dirección \(z\). Halle una expresión para la dependencia de la densidad de flujo \(I(z)\) con \(z\). La densidad de flujo en la superficie del agua, \(I(0)\), puede aparecer en su resultado.
El retraso de fase \(\delta\) es consecuencia de la interacción entre las moléculas de agua. Depende del coeficiente adimensional de pérdidas dieléctricas \(\varepsilon_\ell\) y de la constante dieléctrica relativa \(\varepsilon_r\) (ambos dependientes de la frecuencia angular de la radiación \(\omega\) y de la temperatura) mediante la relación \(\tan\delta=\varepsilon_\ell/\varepsilon_r\). Cuando \(\delta\) es suficientemente pequeño, el campo eléctrico a una profundidad de penetración \(z\) en el agua viene dado por:
\[ \vec E(z,t)=\vec E_0e^{-\frac12nk_0z\tan\delta} \sin(nk_0z-\omega t) \tag{2} \]
donde \(k_0=\omega/c\) y \(c=3.0\cdot10^8\,\mathrm{m/s}\) es la velocidad de la luz en el vacío.
B.4 — 0.6pt
Emplee la aproximación \(\tan\delta\approx\sin\delta\) y halle una expresión para el coeficiente \(\beta\) definido en el apartado B.2 en función de los demás parámetros.
Figura 5. Las flechas indican la variación con la temperatura a través de las curvas desde \(0^\circ\mathrm C\) hasta \(100^\circ\mathrm C\).
La Figura 5 representa \(\varepsilon_\ell\) (azul) y \(\varepsilon_r\) (rojo), tanto para agua pura (líneas continuas) como para una disolución diluida de sal en agua (líneas discontinuas), en función de la longitud de onda o de la frecuencia, a varias temperaturas diferentes. La frecuencia angular \(\omega=2\pi\cdot2.45\cdot10^9\,\mathrm{s^{-1}}\) está indicada mediante una línea vertical gruesa. A continuación consideraremos únicamente radiación de microondas a esta frecuencia.
B.5 — 0.7pt
Utilice la Figura 5 para responder a las siguientes preguntas:
- Para agua a \(20^\circ\mathrm C\), halle la profundidad de penetración \(z_{1/2}\) a la que la potencia por unidad de volumen se reduce a la mitad de su valor en \(z=0\).
- Indique en la Hoja de Respuestas si la profundidad de penetración de la radiación de microondas en el agua aumenta, disminuye o permanece igual con la temperatura.
- Indique en la Hoja de Respuestas si la profundidad de penetración de la radiación de microondas en la sopa (disolución diluida de sal) aumenta, disminuye o permanece igual con la temperatura.
Enunciado traducido del texto oficial en inglés.
Problema 3: Motor termoacústico
Un motor termoacústico es un dispositivo que convierte calor en potencia acústica, u ondas sonoras, una forma de trabajo mecánico. Como muchas otras máquinas térmicas, puede funcionar en sentido inverso para convertirse en un refrigerador, utilizando el sonido para bombear calor desde un foco frío hasta uno caliente. Las altas frecuencias de funcionamiento reducen la conducción de calor y eliminan la necesidad de confinar una cámara de trabajo. A diferencia de muchos otros tipos de motores, el motor termoacústico no tiene piezas móviles, salvo el propio fluido de trabajo.
Los rendimientos de las máquinas termoacústicas suelen ser inferiores a los de otros tipos de motores, pero presentan ventajas en cuanto a costes de instalación y mantenimiento. Esto abre posibilidades para aplicaciones de energías renovables, como las centrales termosolares y el aprovechamiento del calor residual. Nuestro análisis se centrará en la generación de energía acústica dentro del sistema, sin considerar su extracción o conversión para accionar dispositivos externos.
Parte A: Onda sonora en un tubo cerrado (3.7 puntos)
Consideremos un tubo térmicamente aislante de longitud \(L\) y área de sección transversal \(S\), cuyo eje se encuentra en la dirección \(x\). Los dos extremos del tubo están situados en \(x=0\) y \(x=L\). El tubo está lleno de un gas ideal y cerrado herméticamente por ambos extremos. En equilibrio, el gas tiene temperatura \(T_0\), presión \(p_0\) y densidad de masa \(\rho_0\). Supongamos que la viscosidad puede despreciarse y que el gas solo se mueve en la dirección \(x\). Las propiedades del gas son uniformes en las direcciones perpendiculares \(y\) y \(z\).
Figura 1
A.1 (0.3pt)
Cuando se forma una onda sonora estacionaria, los elementos de gas oscilan en la dirección \(x\) con frecuencia angular \(\omega\). La amplitud de las oscilaciones depende de la posición de equilibrio \(x\) de cada elemento a lo largo del tubo. El desplazamiento longitudinal de cada elemento de gas respecto de su posición de equilibrio \(x\) viene dado por
\[ u(x,t)=a\sin(kx)\cos(\omega t)=u_1(x)\cos(\omega t) \tag{1} \]
(obsérvese que aquí \(u\) describe el desplazamiento de un elemento de gas)
donde \(a\ll L\) es una constante positiva, \(k=2\pi/\lambda\) es el número de onda y \(\lambda\) es la longitud de onda. ¿Cuál es la máxima longitud de onda posible \(\lambda_{\max}\) en este sistema?
A lo largo de todo el problema supondremos un modo de oscilación con \(\lambda=\lambda_{\max}\).
Consideremos ahora una pequeña porción de gas, situada en reposo entre \(x\) y \(x+\Delta x\) (\(\Delta x\ll L\)). Como consecuencia de la onda de desplazamiento del apartado A.1, la porción oscila a lo largo del eje \(x\) y experimenta un cambio de volumen y de otras propiedades termodinámicas.
En todos los apartados siguientes, supongamos que estos cambios de las propiedades termodinámicas son pequeños en comparación con los valores sin perturbar.
A.2 (0.5pt)
El volumen de la porción \(V(x,t)\) oscila alrededor del valor de equilibrio \(V_0=S\Delta x\) y tiene la forma
\[ V(x,t)=V_0+V_1(x)\cos(\omega t). \tag{2} \]
Obtenga una expresión para \(V_1(x)\) en función de \(V_0\), \(a\), \(k\) y \(x\).
A.3 (0.7pt)
Suponga que la presión total del gas, como consecuencia de la onda sonora, toma la forma aproximada
\[ p(x,t)=p_0-p_1(x)\cos(\omega t). \tag{3} \]
Considerando las fuerzas que actúan sobre la porción de gas, calcule la amplitud \(p_1(x)\) de la oscilación de presión al orden dominante, en función de la posición \(x\), la densidad de equilibrio \(\rho_0\), la amplitud de desplazamiento \(a\) y los parámetros de la onda \(k\) y \(\omega\).
A frecuencias acústicas, la conductividad térmica del gas puede despreciarse. Trataremos la expansión y la contracción de las porciones de gas como procesos puramente adiabáticos, que satisfacen la relación \(pV^\gamma=\mathrm{const}\), donde \(\gamma\) es el coeficiente adiabático.
A.4 (0.3pt)
Utilice la relación anterior y los resultados de los apartados anteriores para obtener una expresión para la velocidad de las ondas sonoras \(c=\omega/k\) en el tubo, a primer orden. Exprese su respuesta en función de \(p_0\), \(\rho_0\) y el coeficiente adiabático \(\gamma\).
A.5 (0.7pt)
El cambio de temperatura del gas debido a la expansión y la contracción adiabáticas, como consecuencia de la onda sonora, tiene la forma:
\[ T(x,t)=T_0-T_1(x)\cos(\omega t). \tag{4} \]
Calcule la amplitud \(T_1(x)\) de las oscilaciones de temperatura en función de \(T_0\), \(\gamma\), \(a\), \(k\) y \(x\).
A.6 (1.2pt)
Únicamente para este apartado, suponemos una interacción térmica débil entre el tubo y el gas. Como consecuencia, la onda sonora estacionaria permanece casi inalterada, pero el gas puede intercambiar una pequeña cantidad de calor con el tubo. El calentamiento debido a la viscosidad puede despreciarse.
Para cada uno de los puntos de la Figura 2 (A y C en los extremos del tubo, B en el centro), indique si la temperatura del tubo en ese punto aumentará, disminuirá o permanecerá igual a largo plazo.
Figura 2
Parte B: Amplificación de la onda sonora inducida por contacto térmico externo (6.3 puntos)
Se coloca dentro del tubo un apilamiento de placas sólidas delgadas y bien separadas. Las placas del apilamiento están alineadas en paralelo al eje del tubo, para no obstaculizar el flujo de gas a lo largo de este. El centro del apilamiento se sitúa en \(x_0=L/4\), y este abarca una anchura \(\ell\ll L\) a lo largo del eje del tubo, ocupando toda su sección transversal. Entre los extremos derecho e izquierdo del apilamiento se mantiene una diferencia de temperatura \(\tau\). Un foco térmico externo mantiene el extremo izquierdo del apilamiento, situado en \(x_H=x_0-\ell/2\), a una temperatura \(T_H=T_0+\tau/2\), mientras que su extremo derecho, situado en \(x_C=x_0+\ell/2\), se mantiene a una temperatura \(T_C=T_0-\tau/2\).
El apilamiento de placas permite un pequeño flujo longitudinal de calor para mantener un gradiente de temperatura constante entre sus extremos, de modo que \(T_{\mathrm{plate}}(x)=T_0-\frac{x-x_0}{\ell}\tau\).
Figura 3. Esquema del sistema. (A) y (B) indican los focos térmicos caliente y frío, respectivamente. (D) indica el apilamiento.
Para analizar el efecto del contacto térmico entre el apilamiento de placas y el gas sobre las ondas sonoras en el tubo, adopte las siguientes hipótesis:
- Como en la parte anterior, todos los cambios de las propiedades termodinámicas son pequeños en comparación con los valores sin perturbar.
- El sistema funciona en el modo fundamental de onda estacionaria, con la mayor longitud de onda posible. Este modo solo se ve ligeramente modificado por la presencia del apilamiento de placas.
- El apilamiento es mucho más corto que la longitud de onda \(\ell\ll\lambda_{\max}\), y puede situarse lo bastante lejos tanto de los nodos de desplazamiento como de los de presión, de modo que el desplazamiento \(u(x,t)\approx u(x_0,t)\) y la presión \(p(x,t)\approx p(x_0,t)\) pueden considerarse uniformes en toda la longitud del apilamiento.
- Podemos despreciar los efectos de borde causados por las porciones que entran y salen del apilamiento.
- La diferencia de temperatura entre los extremos del apilamiento de placas, es decir, entre los focos caliente y frío, es pequeña en comparación con la temperatura absoluta: \(\tau\ll T_0\).
- La conducción de calor a través del apilamiento, a través del gas y a lo largo del tubo es despreciable en todos los casos. Los únicos mecanismos significativos de transferencia de calor son la convección debida al movimiento del gas y la conducción entre el gas y el apilamiento.
B.1 (0.4pt)
Considere una porción concreta de gas en la región del apilamiento, situada originalmente en \(x_0=L/4\). A medida que la porción se mueve dentro del apilamiento, la temperatura local de la parte cercana del apilamiento cambia de la siguiente manera:
\[ T_{\mathrm{env}}(t)=T_0-T_{\mathrm{st}}\cos(\omega t). \tag{5} \]
Exprese \(T_{\mathrm{st}}\) en función de \(a\), \(\tau\) y \(\ell\).
B.2 (1.0pt)
¿Por encima de qué diferencia de temperatura crítica \(\tau_{\mathrm{cr}}\) transportará el gas calor desde el foco caliente hasta el frío? Exprese \(\tau_{\mathrm{cr}}\) en función de \(T_0\), \(\gamma\), \(k\) y \(\ell\).
B.3 (0.8pt)
Obtenga la expresión general aproximada del flujo de calor \(\frac{dQ}{dt}\) que entra en una pequeña porción de gas como función lineal de las tasas de variación de su volumen y su presión. Exprese su respuesta en función de la tasa de variación del volumen \(\frac{dV}{dt}\), la tasa de variación de la presión \(\frac{dp}{dt}\), los valores de equilibrio sin perturbar de la presión y el volumen de la porción \(p_0,V_0\) y el índice adiabático \(\gamma\). (Puede utilizar la expresión de la capacidad calorífica molar a volumen constante \(c_v=\frac{R}{\gamma-1}\), donde \(R\) es la constante de los gases.)
La tasa limitada de transferencia de calor entre la porción y el apilamiento provoca una diferencia de fase entre las oscilaciones de presión y de volumen de la porción. Veremos cómo esto genera trabajo.
Supongamos que el flujo de calor que entra en la porción desde el apilamiento es proporcional a la diferencia de temperatura entre la porción y el elemento vecino del apilamiento, y viene dado aproximadamente por \(\frac{dQ}{dt}=-\beta V_0(T_{\mathrm{st}}-T_1)\cos(\omega t)\). Aquí, \(T_1\) y \(T_{\mathrm{st}}\) son las amplitudes de las oscilaciones de temperatura de la porción de gas y de la parte vecina del apilamiento de los apartados A.5 y B.1, respectivamente, y \(\beta>0\) es una constante. Suponga que, a las frecuencias de funcionamiento de la máquina, el cambio de temperatura del gas debido a este flujo de calor es insignificante en comparación tanto con \(T_1\) como con \(T_{\mathrm{st}}\).
B.4 (1.9pt)
Para calcular el trabajo, consideraremos un cambio del volumen de la porción en movimiento debido al contacto térmico con el apilamiento. Escribamos la presión y el volumen de la porción bajo la influencia del apilamiento en la forma:
\[ \begin{aligned} p&=p_0+p_a\sin(\omega t)-p_b\cos(\omega t),\\ V&=V_0+V_a\sin(\omega t)+V_b\cos(\omega t), \end{aligned} \tag{6} \]
Dados \(p_a\) y \(p_b\), halle los coeficientes \(V_a\) y \(V_b\). Exprese su respuesta en función de \(p_a,p_b,p_0,V_0,\gamma,\tau,\tau_{\mathrm{cr}},\beta,\omega,a\) y \(\ell\).
B.5 (0.8pt)
Obtenga una expresión aproximada del trabajo acústico por unidad de volumen \(w\) producido por la porción de gas durante un ciclo. Integre sobre el volumen del apilamiento para obtener el trabajo total \(W_{\mathrm{tot}}\) generado por el gas durante un ciclo. Exprese \(W_{\mathrm{tot}}\) en función de \(\gamma,\tau,\tau_{\mathrm{cr}},\beta,\omega,a,k\) y \(S\).
B.6 (0.8pt)
Obtenga una expresión aproximada del calor \(Q_{\mathrm{tot}}\) transportado desde el lado izquierdo del plano \(x=x_0\) hacia el derecho durante un ciclo. Exprese su respuesta en función de \(\tau,\tau_{\mathrm{cr}},\beta,\omega,a,S,\ell\).
(Pista: puede utilizar la fórmula \(j=Q\frac{du}{dt}\) para la corriente de calor debida a la convección.)
B.7 (0.6pt)
Halle el rendimiento \(\eta\) del motor termoacústico. El rendimiento se define como el cociente entre el trabajo acústico generado y el calor extraído del foco caliente. Exprese su respuesta en función de la diferencia de temperatura \(\tau\) entre los focos caliente y frío, la diferencia de temperatura crítica \(\tau_{\mathrm{cr}}\) y el rendimiento de Carnot \(\eta_c=1-T_C/T_H\).
Enunciado traducido del texto oficial en inglés.
国际物理奥林匹克
IPhO 2019
以色列特拉维夫 · 3 道理论题及完整解答
题目 1:零长度弹簧与彩虹弹簧
零有效长度弹簧(ZLS)是一种弹力与弹簧长度成正比的弹簧,即当 \(L>L_0\) 时,\(F=kL\),其中 \(L_0\) 是弹簧的最小长度,也是其未拉伸时的长度。图 1 给出了 ZLS 的弹力 \(F\) 与弹簧长度 \(L\) 之间的关系,其中直线的斜率为劲度系数 \(k\)。
图 1:弹力 \(F\) 与弹簧长度 \(L\) 之间的关系
ZLS 可用于地震测量,并能够非常精确地测量重力加速度 \(g\) 的变化。这里,我们将考虑一根均匀的 ZLS,其重力 \(Mg\) 大于 \(kL_0\)。我们定义相应的无量纲比值 \(\alpha=kL_0/Mg<1\),以表征弹簧的相对柔软程度。名为“彩虹弹簧”(slinky)的玩具可能是(但不一定是)这样的 ZLS。
部分 A:静力学(3.0 分)
A.1 考虑未拉伸的 ZLS 弹簧中长度为 \(\Delta\ell\) 的一段,在失重条件下,用力 \(F\) 将其拉伸。该段的长度 \(\Delta y\) 是 \(F\)、\(\Delta\ell\) 及弹簧参数的什么函数? 0.5 分 A.2 对于长度为 \(\Delta\ell\) 的一段弹簧,计算将其从原长 \(\Delta\ell\) 拉伸至长度 \(\Delta y\) 所需做的功 \(\Delta W\)。 0.5 分 在本题中,我们用弹簧未拉伸时某点到弹簧底端的距离 \(0\leq\ell\leq L_0\) 来标记弹簧上的该点。特别地,对于弹簧上的每一点,\(\ell\) 在弹簧拉伸过程中保持不变。
A.3 假设将弹簧的顶端悬挂起来,使其在自身重力作用下伸长。悬挂的弹簧达到平衡时,其总长度 \(H\) 是多少?用 \(L_0\) 和 \(\alpha\) 表示你的答案。 2.0 分 部分 B:动力学(5.5 分)
实验表明,将弹簧悬挂至静止后释放,它会从顶端开始逐渐收缩,而下部保持静止(见图 2)。随着时间推移,收缩部分作为一个整体运动,并不断吸纳更多的弹簧线圈,而静止部分则逐渐变短。弹簧上的每一点只有在运动部分到达该点时才开始运动。只有当弹簧完全收拢、达到其未拉伸时的长度 \(L_0\) 时,弹簧底端才开始运动。此后,收拢的弹簧在重力作用下作为刚体继续竖直下落,不发生翻滚。
图 2:左:彩虹弹簧自由下落过程中拍摄的一组连续照片。右:弹簧自由下落过程中的运动部分 I 和静止部分 II。
在本题的其余部分中,请根据上述模型求解。可以忽略空气阻力,但不能忽略 \(L_0\)。
B.1 计算从弹簧释放的瞬间起,到其完全收拢并恢复至最小长度 \(L_0\) 所需的时间 \(t_c\)。用 \(L_0\)、\(g\) 和 \(\alpha\) 表示你的答案。对于 \(k=1.02\ \mathrm{N/m}\)、\(L_0=0.055\ \mathrm{m}\)、\(M=0.201\ \mathrm{kg}\) 的弹簧,取 \(g\) 为 \(9.80\ \mathrm{m/s^2}\),计算 \(t_c\) 的数值。 2.5 分 B.2 在本小题中,\(\ell\) 表示部分 I(图 2 中的运动部分)与部分 II(静止部分)之间分界处的坐标。在静止部分仍然存在的某一时刻,其质量为 \(m(\ell)=\frac{\ell}{L_0}M\),运动部分各点以相同的瞬时速度 \(v_I(\ell)\) 运动。证明在该时刻(静止部分仍然存在时),运动部分的速度为 \(v_I(\ell)=\sqrt{A\ell+B}\)。用 \(L_0\)、\(g\) 和 \(\alpha\) 表示常数 \(A\) 和 \(B\)。 2.5 分 B.3 根据 B.2,求弹簧释放后、撞击地面前的运动过程中,其运动部分的最小速率 \(v_{\min}\)。用 \(L_0\)、\(\alpha\)、\(A\) 和 \(B\) 表示你的答案。 0.5 分 部分 C:能量分析(1.5 分)
C.1 计算从弹簧释放的瞬间起,到弹簧即将撞击地面之前,因生热而损失的机械能 \(Q\)。用 \(L_0\)、\(M\)、\(g\) 和 \(\alpha\) 表示你的答案。 1.5 分 题目译自官方英文原文。
题目 2:微波炉的物理原理
本题讨论微波炉中微波辐射的产生,以及利用微波辐射加热食物的过程。微波辐射由一种称为“磁控管”的装置产生。A 部分讨论磁控管的工作原理,B 部分讨论食物对微波辐射的吸收。
图 1
部分 A: 磁控管的结构与工作原理(6.6 分)
磁控管是一种产生微波辐射的装置,既可以产生脉冲辐射(用于雷达),也可以产生连续辐射(例如用于微波炉)。磁控管具有一种自放大的振荡模式。给磁控管施加静态(非交变)电压,就能迅速激发这一模式。由此产生的微波辐射被传输到磁控管外。
典型的微波炉磁控管由实心铜圆柱形阴极(半径为 \(a\))和环绕它的阳极(半径为 \(b\))组成。阳极呈厚圆柱壳形,其中钻有圆柱形空腔。这些空腔称为“谐振腔”。其中一个谐振腔与天线耦合,天线将微波能量传输出去;以下讨论中我们忽略天线。所有内部空间均为真空。我们考虑一个具有八个谐振腔的典型磁控管,如图 1(a) 所示。单个谐振腔的三维结构如图 1(b) 所示。如图所示,八个空腔中的每一个都相当于一个电感–电容(LC)谐振器,其工作频率为 \(f=2.45\,\mathrm{GHz}\)。
沿磁控管的纵轴施加一个静态匀强磁场,在图 1(a) 中其方向垂直纸面向外。此外,在阳极(正电势)与阴极(负电势)之间施加恒定电压。从阴极发射的电子到达阳极并使其带电,从而激发一种振荡模式,在该模式下,每两个相邻谐振腔的电荷符号相反。空腔的振荡使这些振荡得到放大。
上述过程在阴极与阳极之间的空间中产生频率为前述 \(f=2.45\,\mathrm{GHz}\) 的交变电场(图 1(a) 中的蓝线;图中未画出静电场),它叠加在外加恒定电压所产生的静电场上。在稳态下,阳极与阴极之间交变电场的典型振幅约为该处静电场的 \(\frac13\)。阴极与阳极之间空间中的电子运动同时受到电场的静态部分和交变部分的影响。这使得到达阳极的电子将其从静电场获得的能量的约 \(80\%\) 转移给交变电场。少数发射出的电子返回阴极,释放出更多电子,从而进一步放大交变电场。
每个谐振腔都可以看作一个电容器和一个电感器,见图 1(b)。电容主要来自谐振腔表面的平面部分,而电感则来自圆柱面部分。假设谐振腔中的电流在紧贴其圆柱形空腔表面处均匀流动,且该电流产生的磁场大小为理想无限长螺线管磁场大小的 \(0.6\) 倍。确定谐振腔几何形状的各个长度在图 1(b) 中给出。真空介电常数和真空磁导率分别为 \(\varepsilon_0=8.85\cdot10^{-12}\,\mathrm{F/m}\) 和 \(\mu_0=4\pi\cdot10^{-7}\,\mathrm{H/m}\)。
A.1 — 0.4 分
利用上述数据估算单个谐振腔的频率 \(f_{\mathrm{est}}\)。(你的结果可能与实际值 \(f=2.45\,\mathrm{GHz}\) 不同。在本题其余部分中,请使用实际值。)
下面的任务 A.2 不涉及磁控管本身,而是帮助引入一些相关的物理知识。考虑一个电子在自由空间中运动,受到沿 \(y\) 轴负方向的匀强电场 \(\vec E=-E_0\hat y\) 和沿 \(z\) 轴正方向的匀强磁场 \(\vec B=B_0\hat z\) 的作用(\(E_0\) 和 \(B_0\) 均为正数;\(\hat x,\hat y,\hat z\) 是按通常方式定向的单位矢量)。用 \(\vec u(t)\) 表示电子在时刻 \(t\) 的速度。电子的漂移速度 \(\vec u_D\) 定义为其平均速度。分别用 \(m\) 和 \(-e\) 表示电子的质量和电荷。
A.2 — 1.5 分
对于以下两种情况,分别求出 \(\vec u_D\)。此外,在答题纸上画出电子在时间间隔 \(0<t<\frac{4\pi m}{eB_0}\) 内的轨迹(在实验室参考系中),条件分别为:
- 在 \(t=0\) 时,电子的速度为 \(\vec u(0)=(3E_0/B_0)\hat x\),
- 在 \(t=0\) 时,电子的速度为 \(\vec u(0)=-(3E_0/B_0)\hat x\)。
现在我们继续讨论磁控管。阴极与阳极之间的距离为 \(15\,\mathrm{mm}\)。假设由于前述向交变场的能量损失,每个电子的最大动能不超过 \(K_{\max}=800\,\mathrm{eV}\)。静磁场的大小为 \(B_0=0.3\,\mathrm T\)。电子的质量和电荷分别为 \(m=9.1\cdot10^{-31}\,\mathrm{kg}\) 和 \(-e=-1.6\cdot10^{-19}\,\mathrm C\)。
A.3 — 0.4 分
在电子运动近似为圆周运动的参考系中,估算电子运动轨迹的最大半径 \(r\) 的数值,并将该参考系视为近似惯性系。
图 2
A.4 — 1.2 分
图 2 描绘了某一时刻阳极与阴极之间的交变电场线(图中未画出静电场)。在答题纸上指出,位于 A、B、C、D 和 E 的电子中,哪些在该时刻向阳极漂移,哪些向阴极漂移,哪些沿垂直于半径的方向漂移。
图 3
图 3 描绘了某一时刻阳极与阴极之间的交变电场线(图中未画出静电场)。六个电子在该时刻的位置分别用 A、B、C、D、E 和 F 表示。所有电子到阴极的距离均相同。
A.5 — 1.2 分
考虑图 3 所示的情形。对于六对电子 AB、AC、BC、DE、DF、EF,分别在答题纸上指出,其漂移会使它们的位置矢量(以阴极中心 O 为起点)之间的夹角在该时刻增大还是减小。
图 4
你在任务 A.5 中发现的规律构成了一种聚焦机制,使阴极与阳极之间空间中的电子集中成辐条状。图 4 描绘了其中一条辐条,记为 S。
A.6 — 0.8 分
在答题纸上画出该时刻的其他辐条。用箭头标出它们的旋转方向,并计算其平均角速度 \(\omega_s\)。
作如下近似:阴极与阳极之间中点处的总电场等于沿阴极到阳极的一条径向线上的静电场平均值,并且辐条在该区域内近似沿径向。阴极和阳极的半径(分别为 \(a\) 和 \(b\))在图 4 中定义。
A.7 — 1.1 分
求出使磁控管按上述方式工作所需的静态电压 \(V_0\) 的近似表达式。(你求出的表达式给出了磁控管工作所需最小电压的近似值;最佳电压略高于此值。)
部分 B: 微波辐射与水分子的相互作用(3.4 分)
本部分讨论利用微波辐射(由磁控管天线辐射到食物腔内)进行烹饪,也就是加热有损耗的电介质材料,例如纯水或盐水(后者可作为汤等食物的模型)。
电偶极子由两个相距很小距离 \(d\)、电荷量大小相等且符号相反的电荷 \(q\) 和 \(-q\) 构成。电偶极矩矢量由负电荷指向正电荷,其大小为 \(p=qd\)。
一个随时间变化的电场 \(\vec E(t)=E(t)\hat x\) 作用于单个偶极子,其偶极矩为 \(\vec p(t)\),大小恒为 \(p_0=|\vec p(t)|\)。偶极矩与电场之间的夹角为 \(\theta(t)\)。
B.1 — 0.5 分
用 \(p_0\)、\(E(t)\)、\(\theta(t)\) 及其导数,写出电场作用于偶极子的力矩大小 \(\tau(t)\) 以及电场向偶极子传递能量的功率 \(H_i(t)\) 的表达式。
水分子具有极性,因此可以视为电偶极子。由于液态水中水分子之间存在很强的氢键,不能将它们视为相互独立的偶极子。而应使用极化强度矢量 \(\vec P(t)\),它是偶极矩密度(水分子集合中单位体积的平均偶极矩)。极化强度 \(\vec P(t)\) 平行于局部外加交变电场(微波辐射的电场)\(\vec E(t)\),并随时间振荡,其振幅与局部交变电场的振幅成正比,但相位滞后 \(\delta\)。
水中某一位置的局部交变电场为 \(\vec E(t)=E_0\sin(\omega t)\hat x\),其中 \(\omega=2\pi f\),它产生的极化强度为 \(\vec P(t)=\beta\varepsilon_0E_0\sin(\omega t-\delta)\hat x\),其中无量纲常数 \(\beta\) 是水的一项性质。
B.2 — 0.5 分
求水在单位体积内吸收的时间平均功率 \(\langle H(t)\rangle\) 的表达式。
随时间变化的周期变量 \(f(t)\) 在其周期 \(T\) 内的时间平均值定义为:
\[ \langle f(t)\rangle=\frac1T\int_{t_0}^{t_0+T}f(t)\,\mathrm dt. \tag{1} \]
现在考虑辐射在水中的传播。水的相对介电常数(在该电磁场频率下)为 \(\varepsilon_r\),对应的水的折射率为 \(n=\sqrt{\varepsilon_r}\)。电场的瞬时能量密度为 \(\frac12\varepsilon_r\varepsilon_0E^2\)。电场和磁场的时间平均能量密度相等。
B.3 — 1.1 分
用 \(I(z)\) 表示时间平均辐射能流密度(通过单位面积的平均辐射功率)。这里 \(z\) 是辐射进入水中的穿透深度,辐射沿 \(z\) 方向传播。求能流密度 \(I(z)\) 随 \(z\) 变化的表达式。结果中可以包含水面处的能流密度 \(I(0)\)。
相位滞后 \(\delta\) 是水分子间相互作用的结果。它通过关系 \(\tan\delta=\varepsilon_\ell/\varepsilon_r\) 取决于无量纲介电损耗系数 \(\varepsilon_\ell\) 和相对介电常数 \(\varepsilon_r\)(两者均取决于辐射角频率 \(\omega\) 和温度)。当 \(\delta\) 足够小时,水中穿透深度 \(z\) 处的电场为:
\[ \vec E(z,t)=\vec E_0e^{-\frac12nk_0z\tan\delta} \sin(nk_0z-\omega t) \tag{2} \]
其中 \(k_0=\omega/c\),\(c=3.0\cdot10^8\,\mathrm{m/s}\) 为真空中的光速。
B.4 — 0.6 分
采用近似 \(\tan\delta\approx\sin\delta\),用其他参数表示任务 B.2 中定义的系数 \(\beta\)。
图 5。箭头表示各曲线随温度从 \(0^\circ\mathrm C\) 到 \(100^\circ\mathrm C\) 的变化方向。
图 5 给出了在几个不同温度下,纯水(实线)和稀盐水溶液(虚线)的 \(\varepsilon_\ell\)(蓝色)和 \(\varepsilon_r\)(红色)随波长或频率的变化关系。粗竖线标出了角频率 \(\omega=2\pi\cdot2.45\cdot10^9\,\mathrm{s^{-1}}\)。以下仅考虑这一频率的微波辐射。
B.5 — 0.7 分
利用图 5 回答以下问题:
- 对于 \(20^\circ\mathrm C\) 的水,求单位体积吸收功率降至 \(z=0\) 处数值一半时的穿透深度 \(z_{1/2}\)。
- 在答题纸上指出,微波辐射在水中的穿透深度随温度升高是增大、减小还是保持不变。
- 在答题纸上指出,微波辐射在汤(稀盐溶液)中的穿透深度随温度升高是增大、减小还是保持不变。
题目译自官方英文原文。
题目 3:热声发动机
热声发动机是一种将热量转化为声功率,即声波(一种机械功形式)的装置。与许多其他热机一样,它也可以逆向运行,成为制冷机,利用声音将热量从低温热源泵送至高温热源。较高的工作频率减小了热传导,并使其无需设置任何封闭的工作腔。与许多其他类型的发动机不同,热声发动机除工质本身外没有任何运动部件。
热声机械的效率通常低于其他类型的发动机,但在建造和维护成本方面具有优势。这为可再生能源应用带来了机会,例如太阳能热发电站和余热利用。我们的分析将着重于系统内部声能的产生,而不考虑为外部装置供能时声能的提取或转换。
部分 A:封闭管内的声波(3.7 分)
考虑一根长度为 \(L\)、横截面积为 \(S\) 的绝热管,其轴线沿 \(x\) 方向。管的两端分别位于 \(x=0\) 和 \(x=L\)。管内充满理想气体,两端均密封。平衡时,气体的温度为 \(T_0\),压强为 \(p_0\),质量密度为 \(\rho_0\)。假设可以忽略黏性,且气体仅沿 \(x\) 方向运动。气体的性质在与之垂直的 \(y\) 和 \(z\) 方向上均匀一致。
图 1
A.1(0.3 分)
当形成声驻波时,各气体微元沿 \(x\) 方向以角频率 \(\omega\) 振动。振幅取决于各微元沿管的平衡位置 \(x\)。每个气体微元相对于其平衡位置 \(x\) 的纵向位移为
\[ u(x,t)=a\sin(kx)\cos(\omega t)=u_1(x)\cos(\omega t) \tag{1} \]
(请注意,这里的 \(u\) 表示气体微元的位移)
其中,\(a\ll L\) 为正常量,\(k=2\pi/\lambda\) 为波数,\(\lambda\) 为波长。该系统中可能的最大波长 \(\lambda_{\max}\) 是多少?
本题始终假设振动模式满足 \(\lambda=\lambda_{\max}\)。
现在,考虑一小薄层气体,静止时位于 \(x\) 与 \(x+\Delta x\) 之间(\(\Delta x\ll L\))。在 A.1 中位移波的作用下,该气体微团沿 \(x\) 轴振动,其体积及其他热力学性质也随之变化。
在以下各问中,均假设这些热力学性质的变化相对于未受扰动时的值很小。
A.2(0.5 分)
气体微团的体积 \(V(x,t)\) 在平衡值 \(V_0=S\Delta x\) 附近振荡,其形式为
\[ V(x,t)=V_0+V_1(x)\cos(\omega t). \tag{2} \]
求 \(V_1(x)\) 的表达式,用 \(V_0\)、\(a\)、\(k\) 和 \(x\) 表示。
A.3(0.7 分)
假设在声波作用下,气体的总压强近似具有以下形式
\[ p(x,t)=p_0-p_1(x)\cos(\omega t). \tag{3} \]
考虑作用在气体微团上的力,计算压强振荡振幅 \(p_1(x)\) 的最低阶表达式,用位置 \(x\)、平衡密度 \(\rho_0\)、位移振幅 \(a\) 以及波的参数 \(k\) 和 \(\omega\) 表示。
在声频范围内,可以忽略气体的热传导。我们将气体微团的膨胀和收缩视为纯绝热过程,满足关系 \(pV^\gamma=\mathrm{const}\),其中 \(\gamma\) 为绝热指数。
A.4(0.3 分)
利用上述关系及前面各问的结果,在一阶近似下求管内声波传播速度 \(c=\omega/k\) 的表达式。用 \(p_0\)、\(\rho_0\) 和绝热指数 \(\gamma\) 表示答案。
A.5(0.7 分)
声波引起的绝热膨胀和收缩使气体温度发生变化,其形式为:
\[ T(x,t)=T_0-T_1(x)\cos(\omega t). \tag{4} \]
计算温度振荡的振幅 \(T_1(x)\),用 \(T_0\)、\(\gamma\)、\(a\)、\(k\) 和 \(x\) 表示。
A.6(1.2 分)
仅在本问中,我们假设管壁与气体之间存在微弱的热相互作用。因此,声驻波几乎保持不变,但气体可以与管壁交换少量热量。可以忽略黏性产生的热量。
对于图 2 中的各点(A、C 位于管的两端,B 位于中央),分别说明经过较长时间后,该点处管壁的温度会升高、降低还是保持不变。
图 2
部分 B:外部热接触引起的声波放大(6.3 分)
在管内放置一组彼此留有适当间距的固体薄板,组成板叠。板叠中的各板均平行于管轴,以免阻碍气体沿管流动。板叠的中心位于 \(x_0=L/4\),沿管轴方向的宽度为 \(\ell\ll L\),并占满管的整个横截面。板叠左右两端维持温差 \(\tau\)。板叠左端位于 \(x_H=x_0-\ell/2\),由外部热源维持在温度 \(T_H=T_0+\tau/2\);同时,其右端位于 \(x_C=x_0+\ell/2\),维持在温度 \(T_C=T_0-\tau/2\)。
板叠允许少量纵向热流通过,以在两端之间维持恒定的温度梯度,使得 \(T_{\mathrm{plate}}(x)=T_0-\frac{x-x_0}{\ell}\tau\)。
图 3. 系统示意图。(A) 和 (B) 分别表示高温热源和低温热源。(D) 表示板叠。
为分析板叠与气体之间的热接触对管内声波的影响,作如下假设:
- 与上一部分相同,所有热力学性质的变化相对于未受扰动时的值都很小。
- 系统以波长为最大可能波长的基频驻波模式运行。板叠的存在仅使该模式发生微小变化。
- 板叠的长度远小于波长,\(\ell\ll\lambda_{\max}\),且可以放置在距位移波节和压强波节均足够远的位置,从而可认为位移 \(u(x,t)\approx u(x_0,t)\) 和压强 \(p(x,t)\approx p(x_0,t)\) 在板叠的整个长度上均匀一致。
- 可以忽略气体微团进出板叠所引起的任何边缘效应。
- 板叠两端之间,即高温热源与低温热源之间的温差,相对于绝对温度很小:\(\tau\ll T_0\)。
- 通过板叠、通过气体以及沿管壁的热传导均可忽略。只有气体运动引起的对流以及气体与板叠之间的热传导对热传递有显著贡献。
B.1(0.4 分)
考虑板叠区域内一个特定的气体微团,其初始位置为 \(x_0=L/4\)。当该微团在板叠内运动时,附近板叠部分的局部温度按如下方式变化:
\[ T_{\mathrm{env}}(t)=T_0-T_{\mathrm{st}}\cos(\omega t). \tag{5} \]
用 \(a\)、\(\tau\) 和 \(\ell\) 表示 \(T_{\mathrm{st}}\)。
B.2(1.0 分)
当温差超过哪个临界值 \(\tau_{\mathrm{cr}}\) 时,气体会将热量从高温热源输送到低温热源?用 \(T_0\)、\(\gamma\)、\(k\) 和 \(\ell\) 表示 \(\tau_{\mathrm{cr}}\)。
B.3(0.8 分)
求流入一个小气体微团的热流率 \(\frac{dQ}{dt}\) 的一般近似表达式,将其写成体积变化率和压强变化率的线性函数。用体积变化率 \(\frac{dV}{dt}\)、压强变化率 \(\frac{dp}{dt}\)、微团压强和体积未受扰动时的平衡值 \(p_0,V_0\) 以及绝热指数 \(\gamma\) 表示答案。(可以使用定容摩尔热容表达式 \(c_v=\frac{R}{\gamma-1}\),其中 \(R\) 为气体常量。)
微团与板叠之间有限的热流率使微团的压强振荡与体积振荡之间产生相位差。我们将考察这一相位差如何产生功。
设从板叠流入微团的热流率正比于微团与相邻板叠微元之间的温差,近似为 \(\frac{dQ}{dt}=-\beta V_0(T_{\mathrm{st}}-T_1)\cos(\omega t)\)。这里,\(T_1\) 和 \(T_{\mathrm{st}}\) 分别为 A.5 和 B.1 中气体微团与相邻板叠的温度振荡振幅,\(\beta>0\) 为常量。假设在机器的工作频率下,这一热流引起的气体温度变化与 \(T_1\) 和 \(T_{\mathrm{st}}\) 相比均可忽略。
B.4(1.9 分)
为了计算功,我们将考虑运动中的微团因与板叠热接触而产生的体积变化。将受板叠影响的微团压强和体积写成如下形式:
\[ \begin{aligned} p&=p_0+p_a\sin(\omega t)-p_b\cos(\omega t),\\ V&=V_0+V_a\sin(\omega t)+V_b\cos(\omega t), \end{aligned} \tag{6} \]
给定 \(p_a\) 和 \(p_b\),求系数 \(V_a\) 和 \(V_b\)。用 \(p_a,p_b,p_0,V_0,\gamma,\tau,\tau_{\mathrm{cr}},\beta,\omega,a\) 和 \(\ell\) 表示答案。
B.5(0.8 分)
求气体微团在一个周期内产生的单位体积声功 \(w\) 的近似表达式。对板叠的体积积分,求气体在一个周期内产生的总功 \(W_{\mathrm{tot}}\)。用 \(\gamma,\tau,\tau_{\mathrm{cr}},\beta,\omega,a,k\) 和 \(S\) 表示 \(W_{\mathrm{tot}}\)。
B.6(0.8 分)
求一个周期内从平面 \(x=x_0\) 左侧输送到右侧的热量 \(Q_{\mathrm{tot}}\) 的近似表达式。用 \(\tau,\tau_{\mathrm{cr}},\beta,\omega,a,S,\ell\) 表示答案。
(提示:对于对流引起的热流,可以使用公式 \(j=Q\frac{du}{dt}\)。)
B.7(0.6 分)
求热声发动机的效率 \(\eta\)。效率定义为产生的声功与从高温热源吸收的热量之比。用高温热源与低温热源之间的温差 \(\tau\)、临界温差 \(\tau_{\mathrm{cr}}\) 以及卡诺效率 \(\eta_c=1-T_C/T_H\) 表示答案。
题目译自官方英文原文。
Международная физическая олимпиада
IPhO 2019
Тель-Авив, Израиль · 3 теоретические задачи с полными решениями
Задача 1: Пружины нулевой длины и витки слинки
Пружина с нулевой эффективной длиной (ZLS) — это пружина, для которой сила пропорциональна длине пружины, \(F=kL\) при \(L>L_0\), где \(L_0\) — минимальная длина пружины, совпадающая с её длиной в нерастянутом состоянии. На рисунке 1 показана зависимость силы \(F\) от длины пружины \(L\) для ZLS; наклон прямой равен жёсткости пружины \(k\).
Рисунок 1: зависимость силы \(F\) от длины пружины \(L\)
ZLS применяются в сейсмографии и позволяют очень точно измерять изменения ускорения свободного падения \(g\). Здесь мы рассмотрим однородную ZLS, вес \(Mg\) которой превышает \(kL_0\). Введём соответствующее безразмерное отношение \(\alpha=kL_0/Mg<1\), характеризующее относительную мягкость пружины. Игрушка, известная как «слинки», может быть (но не обязательно является) такой ZLS.
Часть A: Статика (3.0 балла)
A.1 Рассмотрим участок нерастянутой пружины ZLS длиной \(\Delta\ell\), который затем растягивают силой \(F\) в условиях невесомости. Какова длина \(\Delta y\) этого участка в зависимости от \(F\), \(\Delta\ell\) и параметров пружины? 0.5 балла A.2 Для участка длиной \(\Delta\ell\) вычислите работу \(\Delta W\), необходимую для его растяжения от исходной длины \(\Delta\ell\) до длины \(\Delta y\). 0.5 балла Во всей задаче мы будем обозначать точку пружины расстоянием \(0\leq\ell\leq L_0\) от нижнего конца пружины в её нерастянутом состоянии. В частности, для каждой точки пружины величина \(\ell\) остаётся неизменной при растяжении пружины.
A.3 Предположим, что пружину подвесили за верхний конец, так что она растянулась под собственным весом. Какова полная длина \(H\) подвешенной пружины в равновесии? Выразите ответы через \(L_0\) и \(\alpha\). 2.0 балла Часть B: Динамика (5.5 балла)
Эксперименты показывают, что если неподвижно висящую пружину отпустить, она постепенно сжимается начиная сверху, а её нижняя часть остаётся неподвижной (см. рисунок 2). С течением времени сжимающаяся часть движется как единый плотный блок и собирает в себя новые витки пружины, тогда как неподвижная часть становится короче. Каждая точка пружины начинает двигаться лишь тогда, когда до неё доходит движущаяся часть. Нижний конец пружины начинает двигаться лишь тогда, когда пружина полностью сожмётся и достигнет своей длины в нерастянутом состоянии \(L_0\). После этого сжатая пружина продолжает падать вертикально вниз, не переворачиваясь, как твёрдое тело под действием силы тяжести.
Рисунок 2: Слева: последовательность фотографий, сделанных во время свободного падения слинки. Справа: движущаяся часть I и неподвижная часть II во время свободного падения пружины.
В оставшихся частях задачи следует основывать решение на описанной модели. Сопротивлением воздуха можно пренебречь, но пренебрегать \(L_0\) нельзя.
B.1 Вычислите время \(t_c\) от момента отпускания пружины до её полного сжатия обратно до минимальной длины \(L_0\). Выразите ответ через \(L_0\), \(g\) и \(\alpha\). Вычислите численное значение \(t_c\) для пружины с \(k=1.02\ \mathrm{N/m}\), \(L_0=0.055\ \mathrm{m}\) и \(M=0.201\ \mathrm{kg}\), приняв \(g\) равным \(9.80\ \mathrm{m/s^2}\). 2.5 балла B.2 В этом пункте \(\ell\) обозначает координату границы между частями I (движущаяся часть на рисунке 2) и II (неподвижная часть). В некоторый момент, пока неподвижная часть ещё существует, её масса равна \(m(\ell)=\frac{\ell}{L_0}M\), а все точки движущейся части имеют одинаковую мгновенную скорость \(v_I(\ell)\). Покажите, что в этот момент (пока существует неподвижная часть) скорость движущейся части равна \(v_I(\ell)=\sqrt{A\ell+B}\). Выразите постоянные \(A\) и \(B\) через \(L_0\), \(g\) и \(\alpha\). 2.5 балла B.3 На основании B.2 найдите минимальную скорость \(v_{\min}\) движущейся части пружины в ходе её движения после отпускания и до удара о землю. Выразите ответ через \(L_0\), \(\alpha\), \(A\) и \(B\). 0.5 балла Часть C: Энергетика (1.5 балла)
C.1 Вычислите количество механической энергии \(Q\), перешедшей в тепло с момента отпускания пружины до момента непосредственно перед её ударом о землю. Выразите ответ через \(L_0\), \(M\), \(g\) и \(\alpha\). 1.5 балла Условие переведено с официального английского текста.
Задача 2: Физика микроволновой печи
В этой задаче рассматриваются генерация микроволнового излучения в микроволновой печи и его использование для нагревания пищи. Микроволновое излучение генерируется в устройстве, называемом «магнетрон». Часть A посвящена работе магнетрона, а часть B — поглощению микроволнового излучения пищей.
Рисунок 1
Часть A: Устройство и работа магнетрона (6.6 балла)
Магнетрон — это устройство для генерации микроволнового излучения в импульсном режиме (для радиолокации) или непрерывно (например, в микроволновой печи). В магнетроне существует режим самовозбуждающихся колебаний. Подача на магнетрон постоянного (не переменного) напряжения быстро возбуждает этот режим. Возникающее при этом микроволновое излучение выводится из магнетрона.
Типичный магнетрон микроволновой печи состоит из сплошного медного цилиндрического катода (радиуса \(a\)) и окружающего его анода (радиуса \(b\)). Анод имеет форму толстой цилиндрической оболочки, в которой высверлены цилиндрические полости. Эти полости называются «резонаторами». Один из резонаторов связан с антенной, которая выводит микроволновую энергию наружу; далее мы не будем учитывать антенну. Во всех внутренних полостях создан вакуум. Мы рассмотрим типичный магнетрон с восемью резонаторами, изображённый на рисунке 1(a). Объёмное строение одного резонатора показано на рисунке 1(b). Как указано на рисунке, каждая из восьми полостей ведёт себя как колебательный LC-контур, состоящий из индуктивности и ёмкости, с рабочей частотой \(f=2.45\,\mathrm{GHz}\).
Вдоль продольной оси магнетрона приложено постоянное однородное магнитное поле, направленное на рисунке 1(a) из плоскости страницы к читателю. Кроме того, между анодом (положительный потенциал) и катодом (отрицательный потенциал) приложено постоянное напряжение. Электроны, испускаемые катодом, достигают анода и заряжают его, возбуждая моду колебаний, в которой знаки зарядов любых двух соседних резонаторов противоположны. Колебания в полостях усиливают эти колебания.
Описанный выше процесс создаёт в пространстве между катодом и анодом переменное электрическое поле с указанной частотой \(f=2.45\,\mathrm{GHz}\) (синие линии на рисунке 1(a); постоянное поле не показано), в дополнение к постоянному полю, обусловленному приложенным постоянным напряжением. В установившемся режиме характерная амплитуда переменного электрического поля между анодом и катодом составляет приблизительно \(\frac13\) постоянного электрического поля в этой области. На движение электронов в пространстве между катодом и анодом влияют как постоянная, так и переменная составляющие поля. В результате электроны, достигающие анода, передают переменному полю около \(80\%\) энергии, полученной ими от постоянного поля. Небольшая доля испущенных электронов возвращается на катод и выбивает дополнительные электроны, ещё больше усиливая переменное поле.
Каждый резонатор можно представить как конденсатор и катушку индуктивности, см. рисунок 1(b). Ёмкость в основном обусловлена плоскими участками поверхности резонатора, а индуктивность — цилиндрическим участком. Считайте, что ток в резонаторе распределён равномерно и течёт в непосредственной близости от поверхности его цилиндрической полости, а магнитная индукция создаваемого этим током поля составляет \(0.6\) от магнитной индукции поля идеального бесконечного соленоида. Размеры, определяющие геометрию резонатора, приведены на рисунке 1(b). Электрическая и магнитная постоянные равны соответственно \(\varepsilon_0=8.85\cdot10^{-12}\,\mathrm{F/m}\) и \(\mu_0=4\pi\cdot10^{-7}\,\mathrm{H/m}\).
A.1 — 0.4 балла
Используя приведённые выше данные, оцените частоту \(f_{\mathrm{est}}\) одного резонатора. (Ваш результат может отличаться от действительного значения \(f=2.45\,\mathrm{GHz}\). В оставшейся части задачи используйте действительное значение.)
Следующий пункт A.2 не относится непосредственно к магнетрону, но помогает познакомиться с некоторыми необходимыми физическими представлениями. Рассмотрим электрон, движущийся в свободном пространстве под действием однородного электрического поля, направленного вдоль отрицательного направления оси \(y\), \(\vec E=-E_0\hat y\), и однородного магнитного поля, направленного вдоль положительного направления оси \(z\), \(\vec B=B_0\hat z\) (\(E_0\) и \(B_0\) положительны; \(\hat x,\hat y,\hat z\) — единичные векторы, ориентированные обычным образом). Обозначим скорость электрона в момент времени \(t\) через \(\vec u(t)\). Скорость дрейфа электрона \(\vec u_D\) определяется как его средняя скорость. Обозначим массу и заряд электрона через \(m\) и \(-e\) соответственно.
A.2 — 1.5 балла
В каждом из следующих двух случаев найдите \(\vec u_D\). Кроме того, изобразите в бланке ответов траекторию электрона (в лабораторной системе отсчёта) за промежуток времени \(0<t<\frac{4\pi m}{eB_0}\), если:
- при \(t=0\) скорость электрона равна \(\vec u(0)=(3E_0/B_0)\hat x\),
- при \(t=0\) скорость электрона равна \(\vec u(0)=-(3E_0/B_0)\hat x\).
Теперь вернёмся к обсуждению магнетрона. Расстояние между катодом и анодом равно \(15\,\mathrm{mm}\). Считайте, что вследствие упомянутой выше передачи энергии переменным полям максимальная кинетическая энергия каждого электрона не превышает \(K_{\max}=800\,\mathrm{eV}\). Индукция постоянного магнитного поля равна \(B_0=0.3\,\mathrm T\). Масса и заряд электрона равны соответственно \(m=9.1\cdot10^{-31}\,\mathrm{kg}\) и \(-e=-1.6\cdot10^{-19}\,\mathrm C\).
A.3 — 0.4 балла
Численно оцените максимальный радиус \(r\) траектории движения электрона в системе отсчёта, в которой это движение приблизительно круговое, считая эту систему отсчёта приближённо инерциальной.
Рисунок 2
A.4 — 1.2 балла
На рисунке 2 изображены силовые линии переменного электрического поля между анодом и катодом в некоторый момент времени (постоянное поле не показано). Укажите в бланке ответов, какие из электронов, находящихся в точках A,B,C,D и E, будут в этот момент дрейфовать к аноду, какие — к катоду, а какие — в направлении, перпендикулярном радиусу.
Рисунок 3
На рисунке 3 изображены силовые линии переменного электрического поля между анодом и катодом (постоянное поле не показано) в некоторый момент времени. Положения шести электронов в этот момент обозначены буквами A, B, C, D, E и F. Все электроны находятся на одинаковом расстоянии от катода.
A.5 — 1.2 балла
Рассмотрите ситуацию, показанную на рисунке 3. Для каждой из шести пар электронов AB, AC, BC, DE, DF, EF укажите в бланке ответов, будет ли их дрейф в этот момент приводить к увеличению или уменьшению угла между их радиус-векторами (отсчитываемыми от центра катода O).
Рисунок 4
Закономерность, обнаруженная вами в пункте A.5, действует как механизм фокусировки, собирающий электроны в пространстве между катодом и анодом в спицы. На рисунке 4 показана одна такая спица, обозначенная S.
A.6 — 0.8 балла
Изобразите в бланке ответов остальные спицы в этот момент. Укажите стрелками направление их вращения и вычислите их среднюю угловую скорость \(\omega_s\).
Примите приближение, согласно которому полное электрическое поле посередине между катодом и анодом равно среднему значению постоянного поля вдоль радиальной линии от катода до анода, а спицы в этой области направлены приблизительно радиально. Радиусы катода и анода (\(a\) и \(b\) соответственно) определены на рисунке 4.
A.7 — 1.1 балла
Найдите приближённое выражение для постоянного напряжения \(V_0\), необходимого для работы магнетрона описанным образом. (Полученное вами выражение даёт приближение для минимального значения, необходимого для работы магнетрона; оптимальное напряжение несколько выше.)
Часть B: Взаимодействие микроволнового излучения с молекулами воды (3.4 балла)
Эта часть посвящена использованию микроволнового излучения (поступающего от антенны магнетрона в камеру с пищей) для приготовления пищи, то есть для нагревания диэлектрика с потерями, такого как чистая или солёная вода (которая служит нам моделью, например, супа).
Электрический диполь — это система из двух равных по величине и противоположных по знаку электрических зарядов \(q\) и \(-q\), находящихся на небольшом расстоянии \(d\) друг от друга. Вектор электрического дипольного момента направлен от отрицательного заряда к положительному, а его модуль равен \(p=qd\).
На отдельный диполь с моментом \(\vec p(t)\) постоянного модуля \(p_0=|\vec p(t)|\) действует зависящее от времени электрическое поле \(\vec E(t)=E(t)\hat x\). Угол между диполем и электрическим полем равен \(\theta(t)\).
B.1 — 0.5 балла
Запишите выражения для модуля момента сил \(\tau(t)\), действующего со стороны электрического поля на диполь, и для мощности \(H_i(t)\), передаваемой полем диполю, через \(p_0\), \(E(t)\), \(\theta(t)\) и их производные.
Молекулы воды полярны, поэтому их можно рассматривать как электрические диполи. Из-за сильных водородных связей между молекулами в жидкой воде их нельзя считать независимыми диполями. Вместо этого следует использовать вектор поляризации \(\vec P(t)\), представляющий собой плотность дипольного момента (средний дипольный момент единицы объёма совокупности молекул воды). Поляризация \(\vec P(t)\) параллельна локальному приложенному переменному электрическому полю (микроволнового излучения) \(\vec E(t)\) и колеблется во времени с амплитудой, пропорциональной амплитуде локального переменного электрического поля, но с отставанием по фазе \(\delta\).
Локальное переменное электрическое поле в заданной точке внутри воды равно \(\vec E(t)=E_0\sin(\omega t)\hat x\), где \(\omega=2\pi f\), и создаёт поляризацию \(\vec P(t)=\beta\varepsilon_0E_0\sin(\omega t-\delta)\hat x\), где безразмерная постоянная \(\beta\) характеризует свойства воды.
B.2 — 0.5 балла
Найдите выражение для усреднённой по времени мощности \(\langle H(t)\rangle\), поглощаемой единицей объёма воды.
Среднее по времени значение зависящей от времени периодической величины \(f(t)\) за её период \(T\) определяется как:
\[ \langle f(t)\rangle=\frac1T\int_{t_0}^{t_0+T}f(t)\,\mathrm dt. \tag{1} \]
Рассмотрим теперь распространение излучения в воде. Относительная диэлектрическая проницаемость воды (на частоте электромагнитного поля) равна \(\varepsilon_r\), а соответствующий показатель преломления воды равен \(n=\sqrt{\varepsilon_r}\). Мгновенная плотность энергии электрического поля задаётся выражением \(\frac12\varepsilon_r\varepsilon_0E^2\). Усреднённые по времени плотности энергии электрического и магнитного полей равны.
B.3 — 1.1 балла
Обозначим усреднённую по времени плотность потока энергии излучения через \(I(z)\) (средняя мощность излучения, проходящего через единицу площади). Здесь \(z\) — глубина проникновения в воду, а излучение распространяется в направлении \(z\). Найдите выражение для зависимости плотности потока \(I(z)\) от \(z\). В ваш результат может входить плотность потока на поверхности воды \(I(0)\).
Отставание по фазе \(\delta\) возникает вследствие взаимодействия молекул воды. Оно зависит от безразмерного коэффициента диэлектрических потерь \(\varepsilon_\ell\) и относительной диэлектрической проницаемости \(\varepsilon_r\) (обе величины зависят от угловой частоты излучения \(\omega\) и температуры) согласно соотношению \(\tan\delta=\varepsilon_\ell/\varepsilon_r\). При достаточно малом \(\delta\) электрическое поле на глубине проникновения \(z\) в воду задаётся выражением:
\[ \vec E(z,t)=\vec E_0e^{-\frac12nk_0z\tan\delta} \sin(nk_0z-\omega t) \tag{2} \]
где \(k_0=\omega/c\), а \(c=3.0\cdot10^8\,\mathrm{m/s}\) — скорость света в вакууме.
B.4 — 0.6 балла
Используя приближение \(\tan\delta\approx\sin\delta\), найдите выражение для коэффициента \(\beta\), определённого в пункте B.2, через остальные параметры.
Рисунок 5. Стрелки указывают направление изменения температуры от \(0^\circ\mathrm C\) до \(100^\circ\mathrm C\) при переходе между кривыми.
На рисунке 5 показаны \(\varepsilon_\ell\) (синим) и \(\varepsilon_r\) (красным) для чистой воды (сплошные линии) и разбавленного раствора соли в воде (штриховые линии) в зависимости от длины волны или частоты при нескольких различных температурах. Угловая частота \(\omega=2\pi\cdot2.45\cdot10^9\,\mathrm{s^{-1}}\) отмечена жирной вертикальной линией. Далее будем рассматривать микроволновое излучение только этой частоты.
B.5 — 0.7 балла
Используя рисунок 5, ответьте на следующие вопросы:
- Для воды при \(20^\circ\mathrm C\) найдите глубину проникновения \(z_{1/2}\), на которой мощность, поглощаемая единицей объёма, уменьшается вдвое по сравнению с её значением при \(z=0\).
- Укажите в бланке ответов, увеличивается, уменьшается или остаётся неизменной глубина проникновения микроволнового излучения в воду с повышением температуры.
- Укажите в бланке ответов, увеличивается, уменьшается или остаётся неизменной глубина проникновения микроволнового излучения в суп (разбавленный раствор соли) с повышением температуры.
Условие переведено с официального английского текста.
Задача 3: Термоакустический двигатель
Термоакустический двигатель — это устройство, которое преобразует теплоту в акустическую энергию, или звуковые волны — одну из форм механической работы. Как и многие другие тепловые машины, он может работать в обратном режиме как холодильная машина, используя звук для переноса теплоты от холодного резервуара к горячему. Высокие рабочие частоты уменьшают теплопроводность и устраняют необходимость в ограничении рабочего объёма какой-либо камерой. В отличие от многих других типов двигателей, термоакустический двигатель не имеет движущихся частей, кроме самого рабочего тела — газа или жидкости.
КПД термоакустических машин обычно ниже, чем у двигателей других типов, однако они имеют преимущества с точки зрения затрат на установку и обслуживание. Это открывает возможности для их применения в возобновляемой энергетике, например на солнечных тепловых электростанциях и для утилизации сбросного тепла. В нашем анализе мы сосредоточимся на возникновении акустической энергии внутри системы, не рассматривая её отбор или преобразование для питания внешних устройств.
Часть A: Звуковая волна в закрытой трубе (3.7 балла)
Рассмотрим теплоизолированную трубу длиной \(L\) с площадью поперечного сечения \(S\), ось которой направлена вдоль оси \(x\). Концы трубы находятся в точках \(x=0\) и \(x=L\). Труба заполнена идеальным газом и герметично закрыта с обоих концов. В равновесии газ имеет температуру \(T_0\), давление \(p_0\) и плотность \(\rho_0\). Считайте, что вязкостью можно пренебречь и что газ движется только вдоль оси \(x\). В перпендикулярных направлениях \(y\) и \(z\) свойства газа однородны.
Рисунок 1
A.1 (0.3 балла)
При возникновении стоячей звуковой волны элементы газа колеблются вдоль оси \(x\) с угловой частотой \(\omega\). Амплитуда колебаний зависит от положения равновесия \(x\) каждого элемента вдоль трубы. Продольное смещение каждого элемента газа из его положения равновесия \(x\) задаётся выражением
\[ u(x,t)=a\sin(kx)\cos(\omega t)=u_1(x)\cos(\omega t) \tag{1} \]
(обратите внимание: здесь \(u\) обозначает смещение элемента газа)
где \(a\ll L\) — положительная постоянная, \(k=2\pi/\lambda\) — волновое число, а \(\lambda\) — длина волны. Какова максимально возможная длина волны \(\lambda_{\max}\) в этой системе?
На протяжении всей задачи будем рассматривать моду колебаний с \(\lambda=\lambda_{\max}\).
Теперь рассмотрим тонкий слой газа, который в состоянии покоя находится между \(x\) и \(x+\Delta x\) (\(\Delta x\ll L\)). Под действием волны смещений из пункта A.1 этот слой колеблется вдоль оси \(x\), причём его объём и другие термодинамические параметры изменяются.
Во всех следующих пунктах считайте, что эти изменения термодинамических параметров малы по сравнению с их невозмущёнными значениями.
A.2 (0.5 балла)
Объём слоя \(V(x,t)\) колеблется около равновесного значения \(V_0=S\Delta x\) и имеет вид
\[ V(x,t)=V_0+V_1(x)\cos(\omega t). \tag{2} \]
Получите выражение для \(V_1(x)\) через \(V_0\), \(a\), \(k\) и \(x\).
A.3 (0.7 балла)
Считайте, что полное давление газа при наличии звуковой волны приближённо имеет вид
\[ p(x,t)=p_0-p_1(x)\cos(\omega t). \tag{3} \]
Рассматривая силы, действующие на слой газа, вычислите в главном порядке амплитуду колебаний давления \(p_1(x)\), выразив её через координату \(x\), равновесную плотность \(\rho_0\), амплитуду смещения \(a\) и параметры волны \(k\) и \(\omega\).
На звуковых частотах теплопроводностью газа можно пренебречь. Будем считать расширение и сжатие слоёв газа чисто адиабатическими, удовлетворяющими соотношению \(pV^\gamma=\mathrm{const}\), где \(\gamma\) — показатель адиабаты.
A.4 (0.3 балла)
Используя приведённое выше соотношение и результаты предыдущих пунктов, получите в первом порядке выражение для скорости звуковых волн \(c=\omega/k\) в трубе. Выразите ответ через \(p_0\), \(\rho_0\) и показатель адиабаты \(\gamma\).
A.5 (0.7 балла)
Изменение температуры газа вследствие адиабатического расширения и сжатия под действием звуковой волны имеет вид:
\[ T(x,t)=T_0-T_1(x)\cos(\omega t). \tag{4} \]
Вычислите амплитуду колебаний температуры \(T_1(x)\), выразив её через \(T_0\), \(\gamma\), \(a\), \(k\) и \(x\).
A.6 (1.2 балла)
Только в этом пункте будем считать, что между трубой и газом существует слабое тепловое взаимодействие. В результате стоячая звуковая волна остаётся почти неизменной, но газ может обмениваться с трубой небольшим количеством теплоты. Нагревом вследствие вязкости можно пренебречь.
Для каждой из точек на рисунке 2 (A и C — на концах трубы, B — в центре) укажите, будет ли температура трубы в этой точке с течением длительного времени повышаться, понижаться или оставаться неизменной.
Рисунок 2
Часть B: Усиление звуковой волны за счёт внешнего теплового контакта (6.3 балла)
Внутрь трубы помещён пакет тонких твёрдых пластин с достаточно большими промежутками между ними. Пластины пакета расположены параллельно оси трубы, чтобы не препятствовать течению газа вдоль неё. Центр пакета находится в точке \(x_0=L/4\); пакет имеет длину \(\ell\ll L\) вдоль оси трубы и заполняет всё её поперечное сечение. Между правым и левым краями пакета поддерживается разность температур \(\tau\). Левый край пакета, находящийся в точке \(x_H=x_0-\ell/2\), поддерживается внешним тепловым резервуаром при температуре \(T_H=T_0+\tau/2\), а его правый край, находящийся в точке \(x_C=x_0+\ell/2\), одновременно поддерживается при температуре \(T_C=T_0-\tau/2\).
Пакет пластин допускает небольшой продольный поток теплоты, поддерживающий постоянный градиент температуры между его краями, так что \(T_{\mathrm{plate}}(x)=T_0-\frac{x-x_0}{\ell}\tau\).
Рисунок 3. Схема системы. (A) и (B) обозначают соответственно горячий и холодный тепловые резервуары. (D) обозначает пакет пластин.
Для анализа влияния теплового контакта между пакетом пластин и газом на звуковые волны в трубе примите следующие допущения:
- Как и в предыдущей части, все изменения термодинамических параметров малы по сравнению с их невозмущёнными значениями.
- Система работает на основной моде стоячей волны с максимально возможной длиной волны. Наличие пакета пластин лишь немного изменяет эту моду.
- Пакет значительно короче длины волны, \(\ell\ll\lambda_{\max}\), и может быть расположен достаточно далеко как от узлов смещения, так и от узлов давления, поэтому смещение \(u(x,t)\approx u(x_0,t)\) и давление \(p(x,t)\approx p(x_0,t)\) можно считать одинаковыми по всей длине пакета.
- Можно пренебречь всеми краевыми эффектами, вызванными движением слоёв газа в пакет и из него.
- Разность температур между концами пакета пластин, то есть между горячим и холодным резервуарами, мала по сравнению с абсолютной температурой: \(\tau\ll T_0\).
- Теплопроводностью вдоль пакета, через газ и вдоль трубы можно пренебречь. Единственные существенные механизмы переноса теплоты — конвекция вследствие движения газа и теплопроводность между газом и пакетом.
B.1 (0.4 балла)
Рассмотрим определённый слой газа в области пакета, первоначально находящийся в точке \(x_0=L/4\). Когда слой движется внутри пакета, локальная температура соседнего участка пакета изменяется следующим образом:
\[ T_{\mathrm{env}}(t)=T_0-T_{\mathrm{st}}\cos(\omega t). \tag{5} \]
Выразите \(T_{\mathrm{st}}\) через \(a\), \(\tau\) и \(\ell\).
B.2 (1.0 балла)
При превышении какой критической разности температур \(\tau_{\mathrm{cr}}\) газ будет переносить теплоту от горячего резервуара к холодному? Выразите \(\tau_{\mathrm{cr}}\) через \(T_0\), \(\gamma\), \(k\) и \(\ell\).
B.3 (0.8 балла)
Получите общее приближённое выражение для потока теплоты \(\frac{dQ}{dt}\), поступающего в малый слой газа, как линейной функции скоростей изменения его объёма и давления. Выразите ответ через скорость изменения объёма \(\frac{dV}{dt}\), скорость изменения давления \(\frac{dp}{dt}\), невозмущённые равновесные значения давления и объёма слоя \(p_0,V_0\) и показатель адиабаты \(\gamma\). (Можно использовать выражение для молярной теплоёмкости при постоянном объёме \(c_v=\frac{R}{\gamma-1}\), где \(R\) — универсальная газовая постоянная.)
Ограниченная скорость теплообмена между слоем газа и пакетом вызывает разность фаз между колебаниями давления и объёма слоя. Мы увидим, как это приводит к совершению работы.
Пусть поток теплоты, поступающий в слой газа от пакета, пропорционален разности температур слоя газа и соседнего элемента пакета и приближённо задаётся выражением \(\frac{dQ}{dt}=-\beta V_0(T_{\mathrm{st}}-T_1)\cos(\omega t)\). Здесь \(T_1\) и \(T_{\mathrm{st}}\) — амплитуды колебаний температуры слоя газа и соседнего участка пакета из пунктов A.5 и B.1 соответственно, а \(\beta>0\) — постоянная. Считайте, что на рабочих частотах машины изменение температуры газа вследствие этого потока теплоты пренебрежимо мало по сравнению как с \(T_1\), так и с \(T_{\mathrm{st}}\).
B.4 (1.9 балла)
Чтобы вычислить работу, рассмотрим изменение объёма движущегося слоя газа вследствие теплового контакта с пакетом. Запишем давление и объём слоя под влиянием пакета в виде:
\[ \begin{aligned} p&=p_0+p_a\sin(\omega t)-p_b\cos(\omega t),\\ V&=V_0+V_a\sin(\omega t)+V_b\cos(\omega t), \end{aligned} \tag{6} \]
При заданных \(p_a\) и \(p_b\) найдите коэффициенты \(V_a\) и \(V_b\). Выразите ответ через \(p_a,p_b,p_0,V_0,\gamma,\tau,\tau_{\mathrm{cr}},\beta,\omega,a\) и \(\ell\).
B.5 (0.8 балла)
Получите приближённое выражение для акустической работы на единицу объёма \(w\), совершаемой слоем газа за один цикл. Проинтегрируйте по объёму пакета, чтобы получить полную работу \(W_{\mathrm{tot}}\), совершаемую газом за один цикл. Выразите \(W_{\mathrm{tot}}\) через \(\gamma,\tau,\tau_{\mathrm{cr}},\beta,\omega,a,k\) и \(S\).
B.6 (0.8 балла)
Получите приближённое выражение для количества теплоты \(Q_{\mathrm{tot}}\), переносимого за один цикл с левой стороны плоскости \(x=x_0\) на правую. Выразите ответ через \(\tau,\tau_{\mathrm{cr}},\beta,\omega,a,S,\ell\).
(Указание: можно использовать формулу \(j=Q\frac{du}{dt}\) для конвективного потока теплоты.)
B.7 (0.6 балла)
Найдите КПД \(\eta\) термоакустического двигателя. КПД определяется как отношение произведённой акустической работы к количеству теплоты, полученному от горячего резервуара. Выразите ответ через разность температур \(\tau\) между горячим и холодным резервуарами, критическую разность температур \(\tau_{\mathrm{cr}}\) и КПД Карно \(\eta_c=1-T_C/T_H\).
Условие переведено с официального английского текста.
الأولمبياد الدولي للفيزياء
IPhO 2019
تل أبيب، إسرائيل · 3 مسائل نظرية مع حلول كاملة
المسألة 1: النوابض ذات الطول الصفري ولفّات سلنكي
النابض ذو الطول الفعّال الصفري (ZLS) هو نابض تتناسب فيه القوة طرديًا مع طول النابض، بحيث \(F=kL\) عندما \(L>L_0\)، حيث \(L_0\) هو الطول الأدنى للنابض، وهو أيضًا طوله في حالة عدم الاستطالة. يبيّن الشكل 1 العلاقة بين القوة \(F\) وطول النابض \(L\) لنابض من نوع ZLS، حيث يمثّل ميل المستقيم ثابت النابض \(k\).
الشكل 1: العلاقة بين القوة \(F\) وطول النابض \(L\)
يفيد النابض من نوع ZLS في تسجيل الزلازل، ويتيح قياس التغيّرات في تسارع الجاذبية \(g\) بدقة عالية جدًا. سنتناول هنا نابضًا متجانسًا من نوع ZLS، يزيد وزنه \(Mg\) على \(kL_0\). ونعرّف نسبة مقابلة عديمة الأبعاد، \(\alpha=kL_0/Mg<1\)، لوصف الليونة النسبية للنابض. وقد تكون اللعبة المعروفة باسم «سلنكي» نابضًا من هذا النوع، ولكن ليس بالضرورة.
الجزء A: الاستاتيكا (3.0 نقاط)
A.1 اعتبر مقطعًا طوله \(\Delta\ell\) من نابض ZLS غير مستطال، ثم مُدِّد هذا المقطع بقوة \(F\) في ظروف انعدام الوزن. ما طول هذا المقطع \(\Delta y\) بدلالة \(F\) و\(\Delta\ell\) ومعلمات النابض؟ 0.5 نقطة A.2 لمقطع طوله \(\Delta\ell\)، احسب الشغل \(\Delta W\) اللازم لتمديده من طوله الأصلي \(\Delta\ell\) إلى طول \(\Delta y\). 0.5 نقطة في جميع أجزاء هذه المسألة، سنحدّد موضع نقطة على النابض بمسافتها \(0\leq\ell\leq L_0\) عن الطرف السفلي للنابض عندما يكون غير مستطال. وعلى وجه الخصوص، تبقى \(\ell\) ثابتة لكل نقطة على النابض أثناء استطالته.
A.3 افترض أننا نعلّق النابض من طرفه العلوي، فيستطيل تحت تأثير وزنه. ما الطول الكلي \(H\) للنابض المعلّق في حالة الاتزان؟ عبّر عن إجاباتك بدلالة \(L_0\) و\(\alpha\). 2.0 نقطة الجزء B: الديناميكا (5.5 نقاط)
تُظهر التجارب أنه عندما يُعلَّق النابض ساكنًا ثم يُترك، فإنه ينكمش تدريجيًا بدءًا من الأعلى، بينما يبقى الجزء السفلي ساكنًا (انظر الشكل 2). ومع مرور الزمن، يتحرّك الجزء المنكمش ككتلة متماسكة ويضمّ إليه لفّات إضافية من النابض، بينما يقصر الجزء الساكن. ولا تبدأ أي نقطة على النابض بالحركة إلا عندما يصل إليها الجزء المتحرّك. ولا يبدأ الطرف السفلي للنابض بالحركة إلا عندما ينكمش النابض بالكامل ويبلغ طوله غير المستطال \(L_0\). وبعد ذلك، يواصل النابض المنكمش السقوط رأسيًا إلى الأسفل، من دون تقلّب، كجسم صلب تحت تأثير الجاذبية.
الشكل 2: يسارًا: سلسلة من الصور الملتقطة أثناء السقوط الحر للعبة سلنكي. يمينًا: الجزء المتحرّك I والجزء الساكن II أثناء السقوط الحر للنابض.
في الأجزاء المتبقية من المسألة، يُطلب منك أن تبني حلك على النموذج الموصوف أعلاه. يمكنك إهمال مقاومة الهواء، ولكن لا يجوز لك إهمال \(L_0\).
B.1 احسب الزمن \(t_c\) الذي يستغرقه النابض منذ لحظة تركه حتى ينكمش بالكامل عائدًا إلى طوله الأدنى \(L_0\). عبّر عن إجابتك بدلالة \(L_0\) و\(g\) و\(\alpha\). احسب القيمة العددية لـ\(t_c\) لنابض ذي \(k=1.02\ \mathrm{N/m}\) و\(L_0=0.055\ \mathrm{m}\) و\(M=0.201\ \mathrm{kg}\)، مع أخذ قيمة \(g\) مساوية لـ\(9.80\ \mathrm{m/s^2}\). 2.5 نقطة B.2 في هذه المهمة، تُستخدم \(\ell\) للدلالة على إحداثي الحد الفاصل بين الجزأين I (الجزء المتحرّك في الشكل 2) وII (الجزء الساكن). في لحظة معينة، ما دام جزء ساكن موجودًا، تكون كتلته \(m(\ell)=\frac{\ell}{L_0}M\)، ويتحرّك الجزء المتحرّك بسرعة لحظية موحّدة \(v_I(\ell)\). بيّن أن سرعة الجزء المتحرّك في هذه اللحظة (ما دام جزء ساكن موجودًا) هي \(v_I(\ell)=\sqrt{A\ell+B}\). عبّر عن الثابتين \(A\) و\(B\) بدلالة \(L_0\) و\(g\) و\(\alpha\). 2.5 نقطة B.3 استنادًا إلى B.2، أوجد السرعة الدنيا \(v_{\min}\) للجزء المتحرّك من النابض أثناء حركته، بعد تركه وقبل اصطدامه بالأرض. عبّر عن إجابتك بدلالة \(L_0\) و\(\alpha\) و\(A\) و\(B\). 0.5 نقطة الجزء C: الطاقة (1.5 نقطة)
C.1 احسب مقدار الطاقة الميكانيكية \(Q\) المفقودة نتيجة توليد الحرارة، منذ لحظة ترك النابض حتى اللحظة التي تسبق اصطدامه بالأرض مباشرة. عبّر عن إجابتك بدلالة \(L_0\) و\(M\) و\(g\) و\(\alpha\). 1.5 نقطة نص المسألة مترجم عن النص الإنجليزي الرسمي.
المسألة 2: فيزياء فرن الميكروويف
تتناول هذه المسألة توليد إشعاع الموجات الميكروية في فرن الميكروويف، واستخدامه في تسخين الطعام. يُولَّد إشعاع الموجات الميكروية في جهاز يُسمّى «المغنطرون». يتناول الجزء A عمل المغنطرون، بينما يتناول الجزء B امتصاص إشعاع الموجات الميكروية في الطعام.
الشكل 1
الجزء A: بنية المغنطرون وعمله (6.6 نقاط)
المغنطرون جهاز لتوليد إشعاع الموجات الميكروية، إما على هيئة نبضات (لتطبيقات الرادار)، وإما بصورة مستمرة (كما في فرن الميكروويف مثلًا). للمغنطرون نمط من التذبذبات ذاتية التضخيم. ويؤدي تزويد المغنطرون بفرق جهد ثابت (غير متناوب) إلى إثارة هذا النمط سريعًا. ثم يُنقَل إشعاع الموجات الميكروية المتولد بهذه الطريقة إلى خارج المغنطرون.
يتكوّن المغنطرون النموذجي لفرن الميكروويف من مهبط أسطواني مصمت من النحاس (نصف قطره \(a\)) ومصعد يحيط به (نصف قطره \(b\)). ويتخذ المصعد شكل غلاف أسطواني سميك حُفرت فيه تجاويف أسطوانية. تُعرف هذه التجاويف باسم «الرنانات». ويقترن أحد الرنانات بهوائي ينقل طاقة الموجات الميكروية إلى الخارج؛ وسنهمل الهوائي فيما يأتي. جميع الحيّزات الداخلية مفرَّغة من الهواء. سننظر في مغنطرون نموذجي ذي ثمانية رنانات، كما هو موضّح في الشكل 1(a). وتُعرض البنية ثلاثية الأبعاد لرنان واحد في الشكل 1(b). وكما هو مبيّن هناك، يسلك كلٌّ من التجاويف الثمانية سلوك رنان مكوَّن من محث ومكثف (LC)، بتردد تشغيل \(f=2.45\,\mathrm{GHz}\).
يُطبَّق مجال مغناطيسي ثابت ومنتظم على امتداد المحور الطولي للمغنطرون، ويتجه إلى خارج الصفحة في الشكل 1(a). ويُطبَّق أيضًا فرق جهد ثابت بين المصعد (ذي الجهد الموجب) والمهبط (ذي الجهد السالب). تصل الإلكترونات المنبعثة من المهبط إلى المصعد وتشحنه، بحيث تثير نمط تذبذب تكون فيه إشارة الشحنة متعاكسة بين كل رنانين متجاورين. وتُضخِّم تذبذبات التجاويف هذه التذبذبات.
تولِّد العملية الموصوفة أعلاه مجالًا كهربائيًا متناوبًا بالتردد المذكور آنفًا \(f=2.45\,\mathrm{GHz}\) (الخطوط الزرقاء في الشكل 1(a)؛ لم يُرسَم المجال الثابت) في الحيّز بين المهبط والمصعد، إضافةً إلى المجال الثابت الناشئ عن فرق الجهد الثابت المطبَّق. وفي الحالة المستقرة، تبلغ السعة النموذجية للمجال الكهربائي المتناوب بين المصعد والمهبط نحو \(\frac13\) المجال الكهربائي الثابت هناك. تتأثر حركة الإلكترونات في الحيّز بين المهبط والمصعد بكلٍّ من الجزأين الثابت والمتناوب للمجال. ويؤدي ذلك إلى أن تنقل الإلكترونات التي تصل إلى المصعد نحو \(80\%\) من الطاقة التي تكتسبها من المجال الثابت إلى المجال المتناوب. وتعود أقلية من الإلكترونات المنبعثة إلى المهبط وتحرِّر إلكترونات إضافية، مما يزيد من تضخيم المجال المتناوب.
يمكن اعتبار كل رنان مكثفًا ومحثًا، انظر الشكل 1(b). تنشأ السعة الكهربائية أساسًا من الأجزاء المستوية لسطح الرنان، بينما ينشأ الحث الذاتي من الجزء الأسطواني. افترض أن التيار في الرنان يسري بانتظام على مقربة شديدة من سطح تجويفه الأسطواني، وأن شدة المجال المغناطيسي الذي يولّده هذا التيار تساوي \(0.6\) من شدة مجال ملف لولبي مثالي لانهائي الطول. تُعطى الأطوال المختلفة المحدِّدة لهندسة الرنان في الشكل 1(b). سماحية الفراغ ونفاذيته هما \(\varepsilon_0=8.85\cdot10^{-12}\,\mathrm{F/m}\) و\(\mu_0=4\pi\cdot10^{-7}\,\mathrm{H/m}\)، على الترتيب.
A.1 — 0.4 نقطة
استخدم المعطيات السابقة لتقدير تردد رنان واحد \(f_{\mathrm{est}}\). (قد تختلف نتيجتك عن القيمة الفعلية، \(f=2.45\,\mathrm{GHz}\). استخدم القيمة الفعلية في بقية المسألة.)
لا يتناول المطلوب A.2 أدناه المغنطرون نفسه، لكنه يساعد على تقديم بعض الفيزياء ذات الصلة. انظر في إلكترون يتحرك في الفضاء الحر تحت تأثير مجال كهربائي منتظم باتجاه المحور \(y\) السالب، \(\vec E=-E_0\hat y\)، ومجال مغناطيسي منتظم باتجاه المحور \(z\) الموجب، \(\vec B=B_0\hat z\) (كلٌّ من \(E_0\) و\(B_0\) موجب؛ و\(\hat x,\hat y,\hat z\) متجهات وحدة موجَّهة بالطريقة الاصطلاحية المعتادة). لنرمز إلى سرعة الإلكترون عند الزمن \(t\) بالمتجه \(\vec u(t)\). تُعرَّف سرعة انجراف الإلكترون \(\vec u_D\) بأنها متوسط سرعته المتجهة. ونرمز بــ \(m\) و\(-e\) إلى كتلة الإلكترون وشحنته، على الترتيب.
A.2 — 1.5 نقطة
أوجد \(\vec u_D\) في كلٍّ من الحالتين التاليتين. وارسم أيضًا في ورقة الإجابة مسار الإلكترون (في الإطار المرجعي للمختبر) خلال الفترة الزمنية \(0<t<\frac{4\pi m}{eB_0}\) إذا كانت:
- سرعة الإلكترون عند \(t=0\) هي \(\vec u(0)=(3E_0/B_0)\hat x\)،
- سرعة الإلكترون عند \(t=0\) هي \(\vec u(0)=-(3E_0/B_0)\hat x\).
نعود الآن إلى مناقشة المغنطرون. المسافة بين المهبط والمصعد هي \(15\,\mathrm{mm}\). افترض أن الطاقة الحركية العظمى لكل إلكترون، بسبب فقدان الطاقة إلى المجالات المتناوبة المذكور آنفًا، لا تتجاوز \(K_{\max}=800\,\mathrm{eV}\). شدة المجال المغناطيسي الثابت هي \(B_0=0.3\,\mathrm T\). وكتلة الإلكترون وشحنته هما \(m=9.1\cdot10^{-31}\,\mathrm{kg}\) و\(-e=-1.6\cdot10^{-19}\,\mathrm C\)، على الترتيب.
A.3 — 0.4 نقطة
قدِّر عدديًا نصف القطر الأعظمي \(r\) لمسار حركة الإلكترون في الإطار المرجعي الذي تكون فيه هذه الحركة دائرية تقريبًا، مع اعتبار هذا الإطار قصوريًا تقريبًا.
الشكل 2
A.4 — 1.2 نقطة
يوضّح الشكل 2 خطوط المجال الكهربائي المتناوب بين المصعد والمهبط عند لحظة زمنية معيّنة (لم يُرسَم المجال الثابت). حدِّد في ورقة الإجابة أيّ الإلكترونات الموجودة في المواضع A,B,C,D وE سينجرف نحو المصعد، وأيّها سينجرف نحو المهبط، وأيّها سينجرف في اتجاه عمودي على نصف القطر عند تلك اللحظة.
الشكل 3
يوضّح الشكل 3 خطوط المجال الكهربائي المتناوب بين المصعد والمهبط (لم يُرسَم المجال الثابت) عند لحظة زمنية معيّنة. يُرمَز إلى مواضع ستة إلكترونات عند تلك اللحظة بالحروف A وB وC وD وE وF. تقع جميع الإلكترونات على المسافة نفسها من المهبط.
A.5 — 1.2 نقطة
انظر في الحالة الموضّحة في الشكل 3. لكل زوج من أزواج الإلكترونات الستة AB وAC وBC وDE وDF وEF، حدِّد في ورقة الإجابة ما إذا كان انجرافهما سيؤدي إلى زيادة الزاوية بين متجهي موضعيهما (المقيسين من مركز المهبط O) أو نقصانها عند تلك اللحظة.
الشكل 4
يعمل النمط الذي اكتشفته في المطلوب A.5 بوصفه آلية تركيز، إذ يجمع الإلكترونات في الحيّز بين المهبط والمصعد في أذرع شعاعية. يوضّح الشكل 4 أحد هذه الأذرع، ويُرمَز إليه بالحرف S.
A.6 — 0.8 نقطة
ارسم في ورقة الإجابة الأذرع الشعاعية الأخرى عند تلك اللحظة. وبيِّن اتجاه دورانها بأسهم، واحسب متوسط سرعتها الزاوية \(\omega_s\).
افترض، على سبيل التقريب، أن المجال الكهربائي الكلي في منتصف المسافة بين المهبط والمصعد يساوي متوسط قيمته الثابتة على طول خط شعاعي من المهبط إلى المصعد، وأن الأذرع تتجه شعاعيًا تقريبًا في تلك المنطقة. يُعرَّف نصفا قطر المهبط والمصعد (\(a\) و\(b\)، على الترتيب) في الشكل 4.
A.7 — 1.1 نقطة
أوجد تعبيرًا تقريبيًا لفرق الجهد الثابت \(V_0\) اللازم لتشغيل المغنطرون بالطريقة الموصوفة. (يعطي التعبير الذي ستجده تقريبًا للقيمة الدنيا اللازمة لعمل المغنطرون؛ أما فرق الجهد الأمثل فأعلى قليلًا.)
الجزء B: تفاعل إشعاع الموجات الميكروية مع جزيئات الماء (3.4 نقاط)
يتناول هذا الجزء استخدام إشعاع الموجات الميكروية (الذي يبثّه هوائي المغنطرون إلى حجرة الطعام) للطهو، أي لتسخين مادة عازلة كهربائيًا ذات فقد، مثل الماء، سواء أكان نقيًا أم مالحًا (وهو نموذجنا للحساء مثلًا).
ثنائي القطب الكهربائي ترتيب يتكوّن من شحنتين كهربائيتين متساويتين مقدارًا ومتعاكستين إشارةً، \(q\) و\(-q\)، تفصل بينهما مسافة صغيرة \(d\). يتجه متجه ثنائي القطب الكهربائي من الشحنة السالبة إلى الشحنة الموجبة، ومقداره \(p=qd\).
يُطبَّق مجال كهربائي تابع للزمن \(\vec E(t)=E(t)\hat x\) على ثنائي قطب واحد عزمه \(\vec p(t)\) ومقداره الثابت \(p_0=|\vec p(t)|\). الزاوية بين ثنائي القطب والمجال الكهربائي هي \(\theta(t)\).
B.1 — 0.5 نقطة
اكتب تعبيرين لكلٍّ من مقدار عزم القوة \(\tau(t)\) الذي يؤثر به المجال الكهربائي في ثنائي القطب، والقدرة \(H_i(t)\) التي ينقلها المجال إلى ثنائي القطب، بدلالة \(p_0\) و\(E(t)\) و\(\theta(t)\) ومشتقاتها.
جزيئات الماء قطبية، ولذلك يمكن معاملتها بوصفها ثنائيات أقطاب كهربائية. وبسبب الروابط الهيدروجينية القوية بين جزيئات الماء في الماء السائل، لا يمكن معاملتها بوصفها ثنائيات أقطاب مستقلة. بل ينبغي الرجوع إلى متجه الاستقطاب \(\vec P(t)\)، الذي يمثّل كثافة العزم ثنائي القطب (متوسط العزم ثنائي القطب لكل وحدة حجم من مجموعة من جزيئات الماء). يكون الاستقطاب \(\vec P(t)\) موازيًا للمجال الكهربائي المتناوب المحلي المطبَّق (الناشئ عن إشعاع الموجات الميكروية)، \(\vec E(t)\)، ويتذبذب مع الزمن بسعة تتناسب مع سعة المجال الكهربائي المتناوب المحلي، ولكن بتأخر في الطور مقداره \(\delta\).
المجال الكهربائي المتناوب المحلي عند موضع معيّن داخل الماء هو \(\vec E(t)=E_0\sin(\omega t)\hat x\)، حيث \(\omega=2\pi f\)، وينشأ عنه استقطاب \(\vec P(t)=\beta\varepsilon_0E_0\sin(\omega t-\delta)\hat x\)، حيث الثابت العديم الأبعاد \(\beta\) خاصية للماء.
B.2 — 0.5 نقطة
أوجد تعبيرًا للمتوسط الزمني للقدرة \(\langle H(t)\rangle\) التي يمتصها الماء لكل وحدة حجم.
يُعرَّف المتوسط الزمني لمتغير دوري تابع للزمن \(f(t)\) على مدى دورته \(T\) كما يأتي:
\[ \langle f(t)\rangle=\frac1T\int_{t_0}^{t_0+T}f(t)\,\mathrm dt. \tag{1} \]
لننظر الآن في انتشار الإشعاع عبر الماء. ثابت العزل الكهربائي النسبي للماء (عند تردد المجال الكهرومغناطيسي) هو \(\varepsilon_r\)، ومعامل انكسار الماء الموافق هو \(n=\sqrt{\varepsilon_r}\). تُعطى كثافة الطاقة اللحظية للمجال الكهربائي بالعلاقة \(\frac12\varepsilon_r\varepsilon_0E^2\). ويتساوى المتوسط الزمني لكثافة طاقة المجال الكهربائي مع نظيره للمجال المغناطيسي.
B.3 — 1.1 نقطة
لنرمز إلى المتوسط الزمني لكثافة تدفق طاقة الإشعاع بالرمز \(I(z)\) (متوسط القدرة الإشعاعية المارة لكل وحدة مساحة). هنا يمثّل \(z\) عمق الاختراق في الماء، وينتشر الإشعاع في الاتجاه \(z\). أوجد تعبيرًا لاعتماد كثافة التدفق \(I(z)\) على \(z\). يمكن أن تتضمن نتيجتك كثافة التدفق عند سطح الماء، \(I(0)\).
ينشأ التأخر في الطور \(\delta\) عن التفاعل بين جزيئات الماء. وهو يعتمد على معامل الفقد العازل العديم الأبعاد \(\varepsilon_\ell\) وثابت العزل الكهربائي النسبي \(\varepsilon_r\) (وكلاهما يعتمد على التردد الزاوي للإشعاع \(\omega\) ودرجة الحرارة) وفق العلاقة \(\tan\delta=\varepsilon_\ell/\varepsilon_r\). عندما يكون \(\delta\) صغيرًا بما يكفي، يُعطى المجال الكهربائي عند عمق اختراق \(z\) في الماء بالعلاقة:
\[ \vec E(z,t)=\vec E_0e^{-\frac12nk_0z\tan\delta} \sin(nk_0z-\omega t) \tag{2} \]
حيث \(k_0=\omega/c\)، و\(c=3.0\cdot10^8\,\mathrm{m/s}\) هي سرعة الضوء في الفراغ.
B.4 — 0.6 نقطة
استخدم التقريب \(\tan\delta\approx\sin\delta\)، وأوجد تعبيرًا للمعامل \(\beta\) المعرَّف في المطلوب B.2 بدلالة المعلمات الأخرى.
الشكل 5. تشير الأسهم إلى التغير مع درجة الحرارة عبر المنحنيات من \(0^\circ\mathrm C\) إلى \(100^\circ\mathrm C\).
يوضّح الشكل 5 كلًّا من \(\varepsilon_\ell\) (بالأزرق) و\(\varepsilon_r\) (بالأحمر) لكلٍّ من الماء النقي (خطوط متصلة) ومحلول مخفف من الملح في الماء (خطوط متقطعة)، بوصفهما دالتين في الطول الموجي أو التردد، عند عدة درجات حرارة مختلفة. يُشار إلى التردد الزاوي \(\omega=2\pi\cdot2.45\cdot10^9\,\mathrm{s^{-1}}\) بخط رأسي سميك. وفيما يأتي سننظر فقط في إشعاع الموجات الميكروية عند هذا التردد.
B.5 — 0.7 نقطة
استخدم الشكل 5 للإجابة عن الأسئلة الآتية:
- للماء عند \(20^\circ\mathrm C\)، أوجد عمق الاختراق \(z_{1/2}\) الذي تنخفض عنده القدرة لكل وحدة حجم إلى نصف قيمتها عند \(z=0\).
- حدِّد في ورقة الإجابة ما إذا كان عمق اختراق إشعاع الموجات الميكروية في الماء يزداد أو ينقص أو يبقى ثابتًا مع ارتفاع درجة الحرارة.
- حدِّد في ورقة الإجابة ما إذا كان عمق اختراق إشعاع الموجات الميكروية في الحساء (محلول ملحي مخفف) يزداد أو ينقص أو يبقى ثابتًا مع ارتفاع درجة الحرارة.
نص المسألة مترجم عن النص الإنجليزي الرسمي.
المسألة 3: المحرك الحراري الصوتي
المحرك الحراري الصوتي جهاز يحوّل الحرارة إلى قدرة صوتية، أو موجات صوتية، وهي صورة من صور الشغل الميكانيكي. وكما في كثير من الآلات الحرارية الأخرى، يمكن تشغيله بصورة معكوسة ليصبح ثلاجة، باستخدام الصوت لضخ الحرارة من مستودع بارد إلى مستودع ساخن. وتقلل ترددات التشغيل العالية من التوصيل الحراري وتلغي الحاجة إلى حصر مائع التشغيل في حجرة. وعلى خلاف كثير من أنواع المحركات الأخرى، لا يحتوي المحرك الحراري الصوتي على أجزاء متحركة سوى مائع التشغيل نفسه.
تكون كفاءات الآلات الحرارية الصوتية عادةً أقل من كفاءات أنواع المحركات الأخرى، لكنها تتميز بانخفاض تكاليف الإنشاء والصيانة. ويتيح ذلك فرصًا لتطبيقات الطاقة المتجددة، مثل محطات الطاقة الشمسية الحرارية والاستفادة من الحرارة المهدرة. وسيركز تحليلنا على توليد الطاقة الصوتية داخل النظام، مع إهمال استخلاصها أو تحويلها لتشغيل أجهزة خارجية.
الجزء A: موجة صوتية في أنبوب مغلق (3.7 نقطة)
اعتبر أنبوبًا عازلًا حراريًا طوله \(L\) ومساحة مقطعه العرضي \(S\)، يقع محوره على امتداد الاتجاه \(x\). يقع طرفا الأنبوب عند \(x=0\) و\(x=L\). الأنبوب مملوء بغاز مثالي ومحكم الإغلاق عند كلا الطرفين. عند الاتزان، تكون درجة حرارة الغاز \(T_0\)، وضغطه \(p_0\)، وكثافته الكتلية \(\rho_0\). افترض إمكان إهمال اللزوجة، وأن حركة الغاز تقتصر على الاتجاه \(x\). خواص الغاز منتظمة في الاتجاهين العموديين \(y\) و\(z\).
الشكل 1
A.1 (0.3 نقطة)
عندما تتشكل موجة صوتية واقفة، تهتز عناصر الغاز في الاتجاه \(x\) بتردد زاوي \(\omega\). وتعتمد سعة الاهتزازات على موضع اتزان كل عنصر \(x\) على امتداد الأنبوب. وتُعطى الإزاحة الطولية لكل عنصر من الغاز عن موضع اتزانه \(x\) بالعلاقة
\[ u(x,t)=a\sin(kx)\cos(\omega t)=u_1(x)\cos(\omega t) \tag{1} \]
(يرجى ملاحظة أن \(u\) هنا تصف إزاحة عنصر من الغاز)
حيث \(a\ll L\) ثابت موجب، و\(k=2\pi/\lambda\) هو العدد الموجي، و\(\lambda\) هو الطول الموجي. ما أكبر طول موجي ممكن \(\lambda_{\max}\) في هذا النظام؟
سنفترض في جميع أجزاء المسألة نمط اهتزاز طوله الموجي \(\lambda=\lambda_{\max}\).
اعتبر الآن شريحة ضيقة من الغاز تقع في حالة السكون بين \(x\) و\(x+\Delta x\) (\(\Delta x\ll L\)). نتيجةً لموجة الإزاحة في البند A.1، تهتز الشريحة على امتداد المحور \(x\)، ويتغير حجمها وخواصها الديناميكية الحرارية الأخرى.
افترض في جميع البنود التالية أن كل هذه التغيرات في الخواص الديناميكية الحرارية صغيرة مقارنةً بالقيم غير المضطربة.
A.2 (0.5 نقطة)
يتذبذب حجم الشريحة \(V(x,t)\) حول قيمة الاتزان \(V_0=S\Delta x\)، ويأخذ الصورة
\[ V(x,t)=V_0+V_1(x)\cos(\omega t). \tag{2} \]
أوجد تعبيرًا عن \(V_1(x)\) بدلالة \(V_0\) و\(a\) و\(k\) و\(x\).
A.3 (0.7 نقطة)
افترض أن الضغط الكلي للغاز، نتيجةً للموجة الصوتية، يأخذ الصورة التقريبية
\[ p(x,t)=p_0-p_1(x)\cos(\omega t). \tag{3} \]
بالنظر إلى القوى المؤثرة في شريحة الغاز، احسب سعة تذبذب الضغط \(p_1(x)\) إلى الرتبة الرائدة، بدلالة الموضع \(x\)، وكثافة الاتزان \(\rho_0\)، وسعة الإزاحة \(a\)، ومعلمتَي الموجة \(k\) و\(\omega\).
عند الترددات الصوتية، يمكن إهمال التوصيل الحراري للغاز. وسنعامل تمدد شرائح الغاز وانكماشها على أنهما عمليتان كظوميتان تمامًا، تحققان العلاقة \(pV^\gamma=\mathrm{const}\)، حيث \(\gamma\) هو ثابت الكظومة.
A.4 (0.3 نقطة)
استخدم العلاقة أعلاه ونتائج البنود السابقة لإيجاد تعبير عن سرعة الموجات الصوتية \(c=\omega/k\) في الأنبوب، إلى الرتبة الأولى. عبّر عن إجابتك بدلالة \(p_0\) و\(\rho_0\) وثابت الكظومة \(\gamma\).
A.5 (0.7 نقطة)
يأخذ تغير درجة حرارة الغاز بسبب التمدد والانكماش الكظوميين، نتيجةً للموجة الصوتية، الصورة:
\[ T(x,t)=T_0-T_1(x)\cos(\omega t). \tag{4} \]
احسب سعة تذبذبات درجة الحرارة \(T_1(x)\) بدلالة \(T_0\) و\(\gamma\) و\(a\) و\(k\) و\(x\).
A.6 (1.2 نقطة)
لأغراض هذا البند فقط، نفترض وجود تفاعل حراري ضعيف بين الأنبوب والغاز. ونتيجةً لذلك، تبقى الموجة الصوتية الواقفة دون تغير يُذكر، لكن يمكن للغاز تبادل كمية صغيرة من الحرارة مع الأنبوب. ويمكن إهمال التسخين الناجم عن اللزوجة.
لكل نقطة من النقاط في الشكل 2 (A وC عند طرفَي الأنبوب، وB عند مركزه)، بيّن ما إذا كانت درجة حرارة الأنبوب عند تلك النقطة سترتفع أو تنخفض أو تبقى كما هي على مدى زمن طويل.
الشكل 2
الجزء B: تضخيم الموجة الصوتية بفعل التلامس الحراري الخارجي (6.3 نقطة)
توضع داخل الأنبوب حزمة من صفائح صلبة رقيقة تفصل بينها مسافات كافية. تصطف صفائح الحزمة موازيةً لمحور الأنبوب، كي لا تعيق جريان الغاز على امتداده. يقع مركز الحزمة عند \(x_0=L/4\)، وتمتد بعرض \(\ell\ll L\) على امتداد محور الأنبوب، وتملأ مقطعه العرضي بالكامل. ويُحافَظ على فرق في درجة الحرارة مقداره \(\tau\) بين طرفَي الحزمة الأيمن والأيسر. يُحافَظ على الطرف الأيسر للحزمة، عند \(x_H=x_0-\ell/2\)، بواسطة مستودع حراري خارجي عند درجة الحرارة \(T_H=T_0+\tau/2\)، وفي الوقت نفسه، يُحافَظ على طرفها الأيمن، عند \(x_C=x_0+\ell/2\)، عند درجة الحرارة \(T_C=T_0-\tau/2\).
تسمح حزمة الصفائح بسريان حراري طولي طفيف للحفاظ على تدرج ثابت لدرجة الحرارة بين طرفيها، بحيث يكون \(T_{\mathrm{plate}}(x)=T_0-\frac{x-x_0}{\ell}\tau\).
الشكل 3. رسم تخطيطي للنظام. يرمز (A) و(B) إلى المستودعين الحراريين الساخن والبارد على الترتيب. ويرمز (D) إلى الحزمة.
لتحليل أثر التلامس الحراري بين حزمة الصفائح والغاز في الموجات الصوتية داخل الأنبوب، خذ بالافتراضات التالية:
- كما في الجزء السابق، تكون جميع التغيرات في الخواص الديناميكية الحرارية صغيرة مقارنةً بالقيم غير المضطربة.
- يعمل النظام في النمط الأساسي للموجة الواقفة ذي أكبر طول موجي ممكن. ولا يتغير هذا النمط إلا قليلًا بوجود حزمة الصفائح.
- الحزمة أقصر بكثير من الطول الموجي \(\ell\ll\lambda_{\max}\)، ويمكن وضعها بعيدًا بما يكفي عن كل من عقد الإزاحة وعقد الضغط، بحيث يمكن اعتبار الإزاحة \(u(x,t)\approx u(x_0,t)\) والضغط \(p(x,t)\approx p(x_0,t)\) منتظمين على امتداد الحزمة كله.
- يمكننا إهمال أي تأثيرات طرفية ناتجة عن دخول الشرائح إلى الحزمة وخروجها منها.
- فرق درجة الحرارة بين طرفَي حزمة الصفائح، أي بين المستودعين الساخن والبارد، صغير مقارنةً بدرجة الحرارة المطلقة: \(\tau\ll T_0\).
- يمكن إهمال التوصيل الحراري عبر الحزمة وعبر الغاز وعلى امتداد الأنبوب. والآليتان الوحيدتان المهمتان لانتقال الحرارة هما الحمل الناجم عن حركة الغاز والتوصيل بين الغاز والحزمة.
B.1 (0.4 نقطة)
اعتبر شريحة معينة من الغاز في منطقة الحزمة، تقع أصلًا عند \(x_0=L/4\). عندما تتحرك الشريحة داخل الحزمة، تتغير درجة الحرارة المحلية للجزء المجاور من الحزمة على النحو التالي:
\[ T_{\mathrm{env}}(t)=T_0-T_{\mathrm{st}}\cos(\omega t). \tag{5} \]
عبّر عن \(T_{\mathrm{st}}\) بدلالة \(a\) و\(\tau\) و\(\ell\).
B.2 (1.0 نقطة)
ما فرق درجة الحرارة الحرج \(\tau_{\mathrm{cr}}\) الذي إذا جرى تجاوزه ينقل الغاز الحرارة من المستودع الساخن إلى المستودع البارد؟ عبّر عن \(\tau_{\mathrm{cr}}\) بدلالة \(T_0\) و\(\gamma\) و\(k\) و\(\ell\).
B.3 (0.8 نقطة)
أوجد التعبير التقريبي العام لمعدل سريان الحرارة \(\frac{dQ}{dt}\) إلى داخل شريحة صغيرة من الغاز بوصفه دالة خطية في معدلَي تغير حجمها وضغطها. عبّر عن إجابتك بدلالة معدل تغير الحجم \(\frac{dV}{dt}\)، ومعدل تغير الضغط \(\frac{dp}{dt}\)، وقيمتَي الاتزان غير المضطربتين لضغط الشريحة وحجمها \(p_0,V_0\)، ومعامل الكظومة \(\gamma\). (يمكنك استخدام تعبير السعة الحرارية المولية عند حجم ثابت \(c_v=\frac{R}{\gamma-1}\)، حيث \(R\) هو ثابت الغازات.)
يتسبب معدل سريان الحرارة المحدود بين الشريحة والحزمة في فرق طور بين تذبذبَي ضغط الشريحة وحجمها. وسنرى كيف يولّد ذلك شغلًا.
ليكن التدفق الحراري الداخل إلى الشريحة من الحزمة متناسبًا مع فرق درجة الحرارة بين الشريحة والعنصر المجاور من الحزمة، ويُعطى تقريبًا بالعلاقة \(\frac{dQ}{dt}=-\beta V_0(T_{\mathrm{st}}-T_1)\cos(\omega t)\). هنا \(T_1\) و\(T_{\mathrm{st}}\) هما سعتا تذبذب درجة حرارة شريحة الغاز والحزمة المجاورة من البندين A.5 وB.1، على الترتيب، و\(\beta>0\) ثابت. افترض أنه عند ترددات تشغيل الآلة، يكون تغير درجة حرارة الغاز نتيجةً لهذا السريان الحراري ضئيلًا مقارنةً بكل من \(T_1\) و\(T_{\mathrm{st}}\).
B.4 (1.9 نقطة)
لحساب الشغل، سنأخذ في الحسبان تغيرًا في حجم الشريحة المتحركة نتيجةً للتلامس الحراري مع الحزمة. لنكتب ضغط الشريحة وحجمها تحت تأثير الحزمة على الصورة:
\[ \begin{aligned} p&=p_0+p_a\sin(\omega t)-p_b\cos(\omega t),\\ V&=V_0+V_a\sin(\omega t)+V_b\cos(\omega t), \end{aligned} \tag{6} \]
بمعلومية \(p_a\) و\(p_b\)، أوجد المعاملين \(V_a\) و\(V_b\). عبّر عن إجابتك بدلالة \(p_a,p_b,p_0,V_0,\gamma,\tau,\tau_{\mathrm{cr}},\beta,\omega,a\) و\(\ell\).
B.5 (0.8 نقطة)
أوجد تعبيرًا تقريبيًا عن الشغل الصوتي لكل وحدة حجم \(w\) الذي تنتجه شريحة الغاز خلال دورة واحدة. أجرِ التكامل على حجم الحزمة لإيجاد الشغل الكلي \(W_{\mathrm{tot}}\) الذي يولّده الغاز خلال دورة واحدة. عبّر عن \(W_{\mathrm{tot}}\) بدلالة \(\gamma,\tau,\tau_{\mathrm{cr}},\beta,\omega,a,k\) و\(S\).
B.6 (0.8 نقطة)
أوجد تعبيرًا تقريبيًا عن الحرارة \(Q_{\mathrm{tot}}\) المنقولة من الجانب الأيسر للمستوى \(x=x_0\) إلى الجانب الأيمن خلال دورة. عبّر عن إجابتك بدلالة \(\tau,\tau_{\mathrm{cr}},\beta,\omega,a,S,\ell\).
(تلميح: يمكنك استخدام الصيغة \(j=Q\frac{du}{dt}\) للتيار الحراري الناجم عن الحمل.)
B.7 (0.6 نقطة)
أوجد كفاءة المحرك الحراري الصوتي \(\eta\). تُعرَّف الكفاءة بأنها نسبة الشغل الصوتي المتولد إلى الحرارة المسحوبة من المستودع الساخن. عبّر عن إجابتك بدلالة فرق درجة الحرارة \(\tau\) بين المستودعين الساخن والبارد، وفرق درجة الحرارة الحرج \(\tau_{\mathrm{cr}}\)، وكفاءة كارنو \(\eta_c=1-T_C/T_H\).
نص المسألة مترجم عن النص الإنجليزي الرسمي.