IPhO 2007 · Theory problem 2
Capacitive accelerometer for a car air bag
In this problem we deal with a simplified model of accelerometers designed to activate the safety air bags of automobiles during a collision. We would like to build an electromechanical system in such a way that when the acceleration exceeds a certain limit, one of the electrical parameters of the system such as the voltage at a certain point of the circuit will exceed a threshold and the air bag will be activated as a result.
Note: Ignore gravity in this problem.
1 Consider a capacitor with parallel plates as in Figure 1. The area of each plate in the capacitor is \(A\) and the distance between the two plates is \(d\). The distance between the two plates is much smaller than the dimensions of the plates. One of these plates is in contact with a wall through a spring with a spring constant \(k\), and the other plate is fixed. When the distance between the plates is \(d\) the spring is neither compressed nor stretched, in other words no force is exerted on the spring in this state. Assume that the permittivity of the air between the plates is that of free vacuum \(\varepsilon_0\). The capacitance corresponding to this distance between the plates of the capacitor is \(C_0=\varepsilon_0 A/d\). We put charges \(+Q\) and \(-Q\) on the plates and let the system achieve mechanical equilibrium.
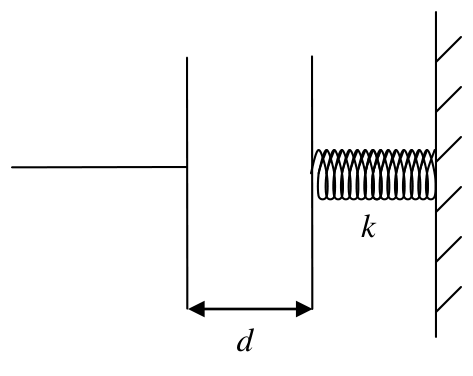
Figure 1
| Part | Question | Points |
|---|---|---|
| 1.1 | Calculate the electrical force, \(F_E\), exerted by the plates on each other. | 0.8 |
| 1.2 | Let \(x\) be the displacement of the plate connected to the spring. Find \(x\). | 0.6 |
| 1.3 | In this state, what is the electrical potential difference \(V\) between the plates of the capacitor in terms of \(Q\), \(A\), \(d\), \(k\)? | 0.4 |
| 1.4 | Let \(C\) be the capacitance of the capacitor, defined as the ratio of charge to potential difference. Find \(C/C_0\) as a function of \(Q\), \(A\), \(d\) and \(k\). | 0.3 |
| 1.5 | What is the total energy, \(U\), stored in the system in terms of \(Q\), \(A\), \(d\) and \(k\)? | 0.6 |
Figure 2, shows a mass \(M\) which is attached to a conducting plate with negligible mass and also to two springs having identical spring constants \(k\). The conducting plate can move back and forth in the space between two fixed conducting plates. All these plates are similar and have the same area \(A\). Thus these three plates constitute two capacitors. As shown in Figure 2, the fixed plates are connected to the given potentials \(V\) and \(-V\), and the middle plate is connected through a two-state switch to the ground. The wire connected to the movable plate does not disturb the motion of the plate and the three plates will always remain parallel. When the whole complex is not being accelerated, the distance from each fixed plate to the movable plate is \(d\) which is much smaller than the dimensions of the plates. The thickness of the movable plate can be ignored.
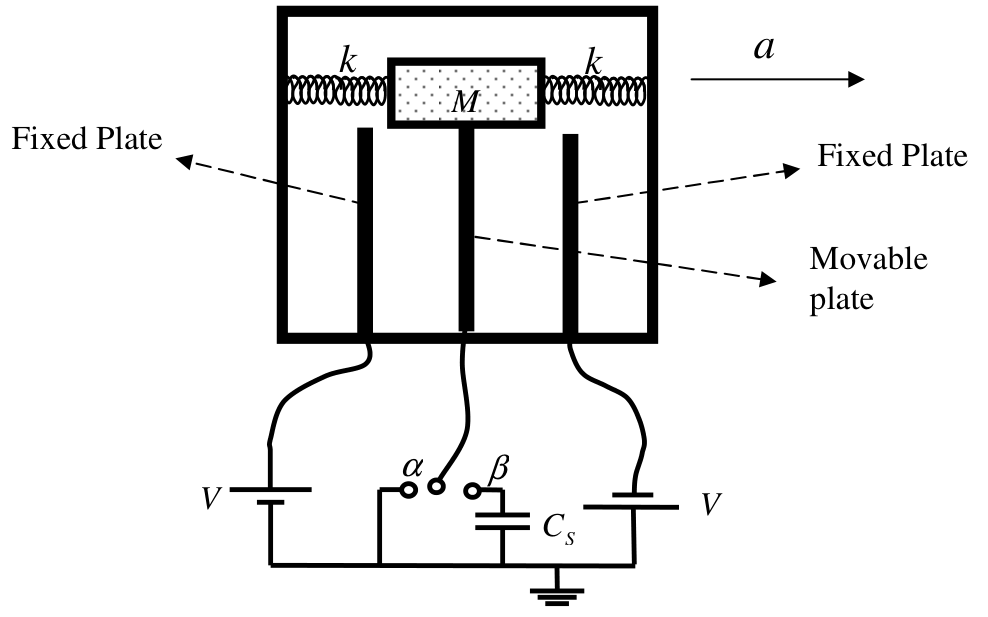
Figure 2
The switch can be in either one of the two states \(\alpha\) and \(\beta\). Assume that the capacitor complex is being accelerated along with the automobile, and the acceleration is constant. Assume that during this constant acceleration the spring does not oscillate and all components of this complex capacitor are in their equilibrium positions, i.e. they do not move with respect to each other, and hence with respect to the automobile.
Due to the acceleration, the movable plate will be displaced a certain amount \(x\) from the middle of the two fixed plates.
2 Consider the case where the switch is in state \(\alpha\) i.e. the movable plate is connected to the ground through a wire, then
| Part | Question | Points |
|---|---|---|
| 2.1 | Find the charge on each capacitor as a function of \(x\). | 0.4 |
| 2.2 | Find the net electrical force on the movable plate, \(F_E\), as a function of \(x\). | 0.4 |
| 2.3 | Assume \(d\gg x\) and terms of order \(x^2\) can be ignored compared to terms of order \(d^2\). Simplify the answer to the previous part. | 0.2 |
| 2.4 | Write the total force on the movable plate (the sum of the electrical and the spring forces) as \(-k_{\mathrm{eff}}x\) and give the form of \(k_{\mathrm{eff}}\). | 0.7 |
| 2.5 | Express the constant acceleration \(a\) as a function of \(x\). | 0.4 |
3 Now assume that the switch is in state \(\beta\) i.e. the movable plate is connected to the ground through a capacitor, the capacitance of which is \(C_S\) (there is no initial charge on the capacitors). If the movable plate is displaced by an amount \(x\) from its central position,
| Part | Question | Points |
|---|---|---|
| 3.1 | Find \(V_S\) the electrical potential difference across the capacitor \(C_S\) as a function of \(x\). | 1.5 |
| 3.2 | Again assume that \(d\gg x\) and ignore terms of order \(x^2\) compared to terms of order \(d^2\). Simplify your answer to the previous part. | 0.2 |
4 We would like to adjust the parameters in the problem such that the air bag will not be activated in normal braking but opens fast enough during a collision to prevent the driver’s head from colliding with the windshield or the steering wheel. As you have seen in Part 2, the force exerted on the movable plate by the springs and the electrical charges can be represented as that of a spring with an effective spring constant \(k_{\mathrm{eff}}\). The whole capacitor complex is similar to a mass and spring system of mass \(M\) and spring constant \(k_{\mathrm{eff}}\) under the influence of a constant acceleration \(a\), which in this problem is the acceleration of the automobile.
Note: In this part of the problem, the assumption that the mass and spring are in equilibrium under a constant acceleration and hence are fixed relative to the automobile, no longer holds.
Ignore friction and consider the following numerical values for the parameters of the problem:
\[ \begin{gathered} d=1.0\,\mathrm{cm},\qquad A=2.5\times10^{-2}\,\mathrm{m^2},\qquad k=4.2\times10^3\,\mathrm{N/m},\\ \varepsilon_0=8.85\times10^{-12}\,\mathrm{C^2/(N\,m^2)},\qquad V=12\,\mathrm V,\qquad M=0.15\,\mathrm{kg}. \end{gathered} \]
| Part | Question | Points |
|---|---|---|
| 4.1 | Using this data, find the ratio of the electrical force you calculated in section 2.3 to the force of the springs and show that one can ignore the electrical forces compared to the spring forces. | 0.6 |
Although we did not calculate the electrical forces for the case when the switch is in the state \(\beta\), it can be shown that in this situation, quite similarly, the electrical forces are as small and can be ignored.
| Part | Question | Points |
|---|---|---|
| 4.2 | If the automobile while traveling with a constant velocity, suddenly brakes with a constant acceleration \(a\), what is the maximum displacement of the movable plate? Give your answer in parameter. | 0.6 |
Assume that the switch is in state \(\beta\) and the system has been designed such that when the electrical voltage across the capacitor reaches \(V_S=0.15\,\mathrm V\), the air bag is activated. We would like the air bag not to be activated during normal braking when the automobile’s acceleration is less than the acceleration of gravity \(g=9.8\,\mathrm{m/s^2}\), but be activated otherwise.
| Part | Question | Points |
|---|---|---|
| 4.3 | How much should \(C_S\) be for this purpose? | 0.6 |
We would like to find out if the air bag will be activated fast enough to prevent the driver’s head from hitting the windshield or the steering wheel. Assume that as a result of collision, the automobile experiences a deceleration equal to \(g\) but the driver’s head keeps moving at a constant speed.
| Part | Question | Points |
|---|---|---|
| 4.4 | By estimating the distance between the driver’s head and the steering wheel, find the time \(t_1\) it takes before the driver’s head hits the steering wheel. | 0.8 |
| 4.5 | Find the time \(t_2\) before the air bag is activated and compare it to \(t_1\). Is the air bag activated in time? Assume that airbag opens instantaneously. | 0.9 |
Official English text of the problem.
Answers
Take \(x>0\) towards the left fixed plate. In parts 2–4, this is the plate at \(+V\); take the automobile’s acceleration \(a>0\) in the opposite direction, as drawn. Force components are positive in the direction of positive \(x\), and \(V_S\) is the movable plate’s potential relative to ground. Write \(C_0=\varepsilon_0A/d\).
- 1.1: \(\displaystyle F_E=\frac{Q^2}{2\varepsilon_0A}\), attractive.
- 1.2: \(\displaystyle x=\frac{Q^2}{2k\varepsilon_0A}\), towards the fixed plate.
- 1.3: \(\displaystyle V=\frac{Q}{\varepsilon_0A}\left(d-\frac{Q^2}{2k\varepsilon_0A}\right)\).
- 1.4: \(\displaystyle \frac{C}{C_0}=\left(1-\frac{Q^2}{2k\varepsilon_0Ad}\right)^{-1}\).
- 1.5: \(\displaystyle U=\frac{Q^2d}{2\varepsilon_0A}-\frac{Q^4}{8k\varepsilon_0^2A^2}\).
- 2.1: Charge magnitudes: \(\displaystyle Q_L=\frac{\varepsilon_0AV}{d-x}\), \(\displaystyle Q_R=\frac{\varepsilon_0AV}{d+x}\). The corresponding charges on the movable plate are \(-Q_L\) and \(+Q_R\).
- 2.2: \(\displaystyle F_E=\frac{\varepsilon_0AV^2}{2}\left[\frac{1}{(d-x)^2}-\frac{1}{(d+x)^2}\right]=\frac{2\varepsilon_0AV^2dx}{(d^2-x^2)^2}\).
- 2.3: \(\displaystyle F_E\simeq\frac{2\varepsilon_0AV^2}{d^3}x\).
- 2.4: \(\displaystyle F_{\mathrm{tot}}=-k_{\mathrm{eff}}x,\qquad k_{\mathrm{eff}}=2k-\frac{2\varepsilon_0AV^2}{d^3}\).
- 2.5: \(\displaystyle a=\frac{k_{\mathrm{eff}}}{M}x=\frac{2}{M}\left(k-\frac{\varepsilon_0AV^2}{d^3}\right)x\), in the small-displacement approximation.
- 3.1: \(\displaystyle V_S=\frac{2\varepsilon_0AVx}{2\varepsilon_0Ad+C_S(d^2-x^2)}\).
- 3.2: \(\displaystyle V_S\simeq\frac{2C_0}{2C_0+C_S}\frac{Vx}{d}\).
- 4.1: \(\displaystyle \frac{|F_E|}{|F_{\mathrm{springs}}|}=\frac{\varepsilon_0AV^2}{kd^3}=7.6\times10^{-9}\). Thus \(k_{\mathrm{eff}}\simeq2k\).
- 4.2: \(\displaystyle x_{\max}=\frac{2Ma}{k_{\mathrm{eff}}}\simeq\frac{Ma}{k}\).
- 4.3: \(\displaystyle C_S\simeq8.0\times10^{-11}\,\mathrm F=80\,\mathrm{pF}\).
- 4.4: \(\displaystyle t_1=\sqrt{\frac{2L}{g}}\). Estimating the initial head-to-wheel distance as \(L=0.50\,\mathrm m\) gives \(\displaystyle t_1\simeq0.32\,\mathrm s\).
- 4.5: \(\displaystyle t_2=\pi\sqrt{\frac{M}{2k}}\simeq1.3\times10^{-2}\,\mathrm s=13\,\mathrm{ms}\). Since \(t_2\ll t_1\), the air bag activates in time under the stated assumptions.
Solution
We neglect fringing fields throughout, as justified by the small plate separations compared with the plate dimensions.
1.1
The surface charge density is \(\sigma=Q/A\). A uniformly charged plate produces a field of magnitude \(\sigma/(2\varepsilon_0)\) at the other plate. A plate experiences force from the other plate’s field, so the attractive force has magnitude
\[ \boxed{F_E=Q\frac{\sigma}{2\varepsilon_0} =\frac{Q^2}{2\varepsilon_0A}.} \]
At fixed charge, this force is independent of the plate separation within the parallel-plate approximation.
1.2
Attraction moves the movable plate towards the fixed plate and stretches the spring by \(x\). Mechanical equilibrium requires
\[ kx=F_E. \]
Consequently,
\[ \boxed{x=\frac{Q^2}{2k\varepsilon_0A}.} \]
The separated-plate solution requires \(x<d\), or
\[ Q^2<2k\varepsilon_0Ad. \]
1.3
The electric field between the plates is
\[ E=\frac{\sigma}{\varepsilon_0} =\frac{Q}{\varepsilon_0A}. \]
Their equilibrium separation is \(d-x\), hence
\[ V=E(d-x). \]
Substituting the displacement gives
\[ \boxed{V=\frac{Q}{\varepsilon_0A} \left(d-\frac{Q^2}{2k\varepsilon_0A}\right).} \]
1.4
By the given definition,
\[ C=\frac{Q}{V}=\frac{\varepsilon_0A}{d-x}. \]
Since \(C_0=\varepsilon_0A/d\),
\[ \boxed{\frac{C}{C_0} =\frac{d}{d-x} =\left(1-\frac{Q^2}{2k\varepsilon_0Ad}\right)^{-1}.} \]
1.5
At equilibrium, the stored energy consists of the capacitor’s electric-field energy and the spring’s elastic energy:
\[ U=\frac{Q^2}{2C}+\frac12kx^2 =\frac{Q^2(d-x)}{2\varepsilon_0A}+\frac12kx^2. \]
Using \(x=Q^2/(2k\varepsilon_0A)\),
\[ \begin{aligned} U &=\frac{Q^2d}{2\varepsilon_0A} -\frac{Q^4}{4k\varepsilon_0^2A^2} +\frac{Q^4}{8k\varepsilon_0^2A^2}\\ &=\boxed{\frac{Q^2d}{2\varepsilon_0A} -\frac{Q^4}{8k\varepsilon_0^2A^2}}. \end{aligned} \]
2.1
With \(x\) positive towards the left plate, the left and right gaps are \(d-x\) and \(d+x\). Their capacitances are therefore
\[ C_L=\frac{\varepsilon_0A}{d-x}, \qquad C_R=\frac{\varepsilon_0A}{d+x}. \]
In switch position \(\alpha\), the movable plate is grounded. Each capacitor has voltage magnitude \(V\), giving
\[ \boxed{Q_L=C_LV=\frac{\varepsilon_0AV}{d-x}, \qquad Q_R=C_RV=\frac{\varepsilon_0AV}{d+x}.} \]
The left fixed plate carries \(+Q_L\), and the facing surface of the movable plate carries \(-Q_L\). The right fixed plate carries \(-Q_R\), and the facing surface of the movable plate carries \(+Q_R\).
2.2
Each fixed plate attracts the movable plate. The left attraction acts in the positive-\(x\) direction and the right attraction in the negative-\(x\) direction. Using the force from 1.1,
\[ F_E=\frac{Q_L^2-Q_R^2}{2\varepsilon_0A}. \]
Thus
\[ F_E=\frac{\varepsilon_0AV^2}{2} \left[\frac{1}{(d-x)^2}-\frac{1}{(d+x)^2}\right]. \]
Combining the fractions gives
\[ \boxed{F_E=\frac{2\varepsilon_0AV^2dx}{(d^2-x^2)^2}.} \]
The force has the same sign as \(x\): electrical attraction tends to increase the displacement towards the nearer plate.
2.3
Rewrite the exact result as
\[ F_E=\frac{2\varepsilon_0AV^2}{d^3}x \left(1-\frac{x^2}{d^2}\right)^{-2}. \]
For \(|x|\ll d\), neglecting \(x^2/d^2\) gives
\[ \boxed{F_E\simeq\frac{2\varepsilon_0AV^2}{d^3}x.} \]
2.4
Both springs exert restoring forces. One is compressed and the other stretched, and their total force is
\[ F_{\mathrm{springs}}=-2kx. \]
Adding the linearized electrical force,
\[ F_{\mathrm{tot}} =-2kx+\frac{2\varepsilon_0AV^2}{d^3}x =-k_{\mathrm{eff}}x. \]
Therefore,
\[ \boxed{k_{\mathrm{eff}} =2k-\frac{2\varepsilon_0AV^2}{d^3}.} \]
The electrical interaction reduces the restoring stiffness. A stable small-displacement response requires \(k_{\mathrm{eff}}>0\).
2.5
The automobile accelerates opposite to positive \(x\). In the automobile frame, the inertial force on the mass is therefore \(+Ma\). Relative equilibrium requires
\[ -k_{\mathrm{eff}}x+Ma=0. \]
Hence
\[ \boxed{a=\frac{k_{\mathrm{eff}}x}{M} =\frac{2}{M}\left(k-\frac{\varepsilon_0AV^2}{d^3}\right)x.} \]
This expression uses the small-displacement approximation introduced in 2.3.
3.1
In position \(\beta\), the movable plate, its connecting wire, and the connected plate of \(C_S\) form an isolated conductor. Its initially zero total charge remains zero.
Let its potential relative to ground be \(V_S\). The charges on its three capacitor surfaces are
\[ q_L=C_L(V_S-V),\qquad q_R=C_R(V_S+V),\qquad q_S=C_SV_S. \]
Charge conservation gives
\[ C_L(V_S-V)+C_R(V_S+V)+C_SV_S=0. \]
Therefore,
\[ V_S=\frac{V(C_L-C_R)}{C_L+C_R+C_S}. \]
Now
\[ C_L-C_R=\frac{2\varepsilon_0Ax}{d^2-x^2}, \qquad C_L+C_R=\frac{2\varepsilon_0Ad}{d^2-x^2}. \]
Substitution yields
\[ \boxed{V_S= \frac{2\varepsilon_0AVx} {2\varepsilon_0Ad+C_S(d^2-x^2)}.} \]
In particular, \(V_S=0\) at the central position and \(V_S>0\) for displacement towards the \(+V\) plate.
3.2
Neglect \(x^2\) compared with \(d^2\) in the denominator:
\[ V_S\simeq \frac{2\varepsilon_0AVx} {2\varepsilon_0Ad+C_Sd^2}. \]
Using \(C_0=\varepsilon_0A/d\),
\[ \boxed{V_S\simeq \frac{2C_0}{2C_0+C_S}\frac{Vx}{d}.} \]
Thus the measured voltage is proportional to displacement in this approximation.
4.1
The electrical and spring forces oppose each other. Their magnitude ratio is
\[ \frac{|F_E|}{|F_{\mathrm{springs}}|} =\frac{(2\varepsilon_0AV^2/d^3)|x|}{2k|x|} =\frac{\varepsilon_0AV^2}{kd^3}. \]
With \(d=1.0\times10^{-2}\,\mathrm m\),
\[ \frac{|F_E|}{|F_{\mathrm{springs}}|} = \frac{(8.85\times10^{-12})(2.5\times10^{-2})(12)^2} {(4.2\times10^3)(1.0\times10^{-2})^3} =\boxed{7.6\times10^{-9}}. \]
The electrical contribution is negligible, so
\[ \boxed{k_{\mathrm{eff}}\simeq2k=8.4\times10^3\,\mathrm{N/m}.} \]
As permitted by the statement, we also neglect electrical forces in position \(\beta\).
4.2
Before braking, the mass is at the centre and at rest relative to the automobile:
\[ x(0)=0,\qquad \dot x(0)=0. \]
After the sudden onset of constant acceleration, its equation of motion in the automobile frame is
\[ M\ddot x+k_{\mathrm{eff}}x=Ma. \]
Define
\[ \omega=\sqrt{\frac{k_{\mathrm{eff}}}{M}}, \qquad x_{\mathrm{eq}}=\frac{Ma}{k_{\mathrm{eff}}}. \]
The solution satisfying the initial conditions is
\[ x(t)=x_{\mathrm{eq}}(1-\cos\omega t). \]
The first maximum occurs at \(\omega t=\pi\), giving
\[ \boxed{x_{\max}=2x_{\mathrm{eq}} =\frac{2Ma}{k_{\mathrm{eff}}} \simeq\frac{Ma}{k}.} \]
The maximum displacement is twice the static equilibrium displacement because the undamped mass overshoots its new equilibrium position.
4.3
Let the trigger voltage be
\[ V_{\mathrm{th}}=0.15\,\mathrm V. \]
To put the activation boundary at \(a=g\), the maximum voltage during a constant acceleration \(g\) must equal \(V_{\mathrm{th}}\).
The corresponding maximum displacement is
\[ x_g=\frac{Mg}{k} =\frac{(0.15)(9.8)}{4.2\times10^3} =3.5\times10^{-4}\,\mathrm m. \]
Thus
\[ \frac{x_g}{d}=0.035, \]
which supports the small-displacement approximation.
From 3.2,
\[ V_{\mathrm{th}} =\frac{2C_0}{2C_0+C_S}\frac{Vx_g}{d}. \]
Solving for the required capacitance,
\[ C_S=2C_0\left(\frac{Vx_g}{dV_{\mathrm{th}}}-1\right) =2C_0\left(\frac{VMg}{kdV_{\mathrm{th}}}-1\right). \]
Here,
\[ C_0=\frac{\varepsilon_0A}{d} =2.2125\times10^{-11}\,\mathrm F =22.125\,\mathrm{pF}, \]
and
\[ \frac{Vx_g}{d}=(12)(0.035)=0.42\,\mathrm V. \]
Consequently,
\[ C_S =2(22.125\,\mathrm{pF}) \left(\frac{0.42}{0.15}-1\right) =79.65\,\mathrm{pF}. \]
To the precision of the data,
\[ \boxed{C_S\simeq80\,\mathrm{pF} =8.0\times10^{-11}\,\mathrm F.} \]
For this constant-acceleration braking model, the maximum voltage is proportional to \(a\), so accelerations below \(g\) do not reach the threshold, while those at or above \(g\) do.
For comparison, retaining the exact geometry from 3.1 gives
\[ C_{S,\mathrm{exact}} = \frac{2\varepsilon_0A\left(Vx_g/V_{\mathrm{th}}-d\right)} {d^2-x_g^2} =79.75\,\mathrm{pF}, \]
which has the same rounded value.
4.4
Let \(L\) be the initial distance between the driver’s head and the steering wheel along the direction of motion.
Initially they have the same velocity. The head continues at constant velocity, while the steering wheel decelerates with the automobile at magnitude \(g\). Their relative acceleration therefore has magnitude \(g\), and the distance closed after time \(t\) is
\[ s_{\mathrm{rel}}=\frac12gt^2. \]
Impact occurs when this equals \(L\):
\[ \boxed{t_1=\sqrt{\frac{2L}{g}}.} \]
Taking a reasonable estimate \(L=0.50\,\mathrm m\),
\[ t_1=\sqrt{\frac{2(0.50)}{9.8}} =0.319\,\mathrm s \simeq\boxed{0.32\,\mathrm s}. \]
4.5
At \(a=g\), the capacitor was chosen so that the trigger voltage is reached at the maximum displacement \(x_g\). The motion is
\[ x(t)=\frac{Mg}{2k}(1-\cos\omega t), \qquad \omega=\sqrt{\frac{2k}{M}}. \]
Since \(x_g=Mg/k\), the first trigger occurs when
\[ 1-\cos\omega t_2=2, \]
or
\[ \omega t_2=\pi. \]
Therefore,
\[ \boxed{t_2=\pi\sqrt{\frac{M}{2k}}.} \]
Numerically,
\[ t_2=\pi\sqrt{\frac{0.15}{8.4\times10^3}} =0.01328\,\mathrm s \simeq\boxed{13\,\mathrm{ms}}. \]
Comparing with the estimated head-impact time,
\[ \frac{t_2}{t_1}\simeq0.042. \]
The head closes only
\[ \frac12gt_2^2\simeq8.6\times10^{-4}\,\mathrm m =0.86\,\mathrm{mm} \]
before activation. Thus the air bag activates well before the head reaches the steering wheel, assuming instantaneous opening as stipulated.
The solution was checked against the official solution.
IPhO 2007 · Theorieaufgabe 2
Kapazitiver Beschleunigungssensor für einen Autoairbag
In dieser Aufgabe betrachten wir ein vereinfachtes Modell von Beschleunigungssensoren, die dazu dienen, die Sicherheitsairbags von Kraftfahrzeugen bei einem Zusammenstoß auszulösen. Wir möchten ein elektromechanisches System so aufbauen, dass beim Überschreiten eines bestimmten Beschleunigungsgrenzwertes eine der elektrischen Größen des Systems, beispielsweise die Spannung an einer bestimmten Stelle der Schaltung, einen Schwellenwert überschreitet und dadurch der Airbag ausgelöst wird.
Hinweis: Vernachlässigen Sie in dieser Aufgabe die Schwerkraft.
1 Betrachten Sie einen Kondensator mit parallelen Platten wie in Abbildung 1. Die Fläche jeder Kondensatorplatte beträgt \(A\), und der Abstand zwischen den beiden Platten beträgt \(d\). Der Abstand zwischen den beiden Platten ist wesentlich kleiner als die Abmessungen der Platten. Eine dieser Platten ist über eine Feder mit der Federkonstanten \(k\) mit einer Wand verbunden, die andere Platte ist fest. Wenn der Abstand zwischen den Platten \(d\) beträgt, ist die Feder weder gestaucht noch gedehnt; mit anderen Worten wirkt in diesem Zustand keine Kraft auf die Feder. Nehmen Sie an, dass die Permittivität der Luft zwischen den Platten gleich der des Vakuums \(\varepsilon_0\) ist. Die diesem Plattenabstand entsprechende Kapazität des Kondensators beträgt \(C_0=\varepsilon_0 A/d\). Wir bringen die Ladungen \(+Q\) und \(-Q\) auf die Platten auf und lassen das System das mechanische Gleichgewicht erreichen.
Abbildung 1
| Teil | Frage | Punkte |
|---|---|---|
| 1.1 | Berechnen Sie die elektrische Kraft \(F_E\), die die Platten aufeinander ausüben. | 0.8 |
| 1.2 | Sei \(x\) die Verschiebung der mit der Feder verbundenen Platte. Bestimmen Sie \(x\). | 0.6 |
| 1.3 | Wie groß ist in diesem Zustand die elektrische Potentialdifferenz \(V\) zwischen den Kondensatorplatten in Abhängigkeit von \(Q\), \(A\), \(d\), \(k\)? | 0.4 |
| 1.4 | Sei \(C\) die Kapazität des Kondensators, definiert als das Verhältnis von Ladung zu Potentialdifferenz. Bestimmen Sie \(C/C_0\) als Funktion von \(Q\), \(A\), \(d\) und \(k\). | 0.3 |
| 1.5 | Wie groß ist die gesamte im System gespeicherte Energie \(U\) in Abhängigkeit von \(Q\), \(A\), \(d\) und \(k\)? | 0.6 |
Abbildung 2 zeigt eine Masse \(M\), die an einer leitenden Platte mit vernachlässigbarer Masse sowie an zwei Federn mit gleichen Federkonstanten \(k\) befestigt ist. Die leitende Platte kann sich im Raum zwischen zwei festen leitenden Platten hin und her bewegen. Alle diese Platten sind gleichartig und haben dieselbe Fläche \(A\). Diese drei Platten bilden somit zwei Kondensatoren. Wie in Abbildung 2 gezeigt, sind die festen Platten mit den vorgegebenen Potentialen \(V\) und \(-V\) verbunden, und die mittlere Platte ist über einen Schalter mit zwei Stellungen mit Masse verbunden. Der mit der beweglichen Platte verbundene Draht beeinträchtigt die Bewegung der Platte nicht, und die drei Platten bleiben stets parallel. Wenn die gesamte Anordnung nicht beschleunigt wird, beträgt der Abstand jeder festen Platte zur beweglichen Platte \(d\), wobei dieser Abstand wesentlich kleiner als die Abmessungen der Platten ist. Die Dicke der beweglichen Platte kann vernachlässigt werden.
Abbildung 2
Der Schalter kann sich in einer der beiden Stellungen \(\alpha\) und \(\beta\) befinden. Nehmen Sie an, dass die Kondensatoranordnung zusammen mit dem Auto beschleunigt wird und die Beschleunigung konstant ist. Nehmen Sie an, dass die Feder während dieser konstanten Beschleunigung nicht schwingt und alle Komponenten dieser Kondensatoranordnung ihre Gleichgewichtslagen einnehmen, sich also nicht relativ zueinander und damit auch nicht relativ zum Auto bewegen.
Aufgrund der Beschleunigung wird die bewegliche Platte um einen bestimmten Betrag \(x\) aus der Mitte zwischen den beiden festen Platten verschoben.
2 Betrachten Sie den Fall, dass sich der Schalter in Stellung \(\alpha\) befindet, die bewegliche Platte also über einen Draht mit Masse verbunden ist. Dann gilt:
| Teil | Frage | Punkte |
|---|---|---|
| 2.1 | Bestimmen Sie die Ladung auf jedem Kondensator als Funktion von \(x\). | 0.4 |
| 2.2 | Bestimmen Sie die resultierende elektrische Kraft auf die bewegliche Platte, \(F_E\), als Funktion von \(x\). | 0.4 |
| 2.3 | Nehmen Sie an, dass \(d\gg x\) gilt und Terme der Ordnung \(x^2\) gegenüber Termen der Ordnung \(d^2\) vernachlässigt werden können. Vereinfachen Sie das Ergebnis des vorherigen Teils. | 0.2 |
| 2.4 | Schreiben Sie die Gesamtkraft auf die bewegliche Platte (die Summe aus elektrischer Kraft und Federkräften) in der Form \(-k_{\mathrm{eff}}x\) und geben Sie den Ausdruck für \(k_{\mathrm{eff}}\) an. | 0.7 |
| 2.5 | Drücken Sie die konstante Beschleunigung \(a\) als Funktion von \(x\) aus. | 0.4 |
3 Nehmen Sie nun an, dass sich der Schalter in Stellung \(\beta\) befindet, die bewegliche Platte also über einen Kondensator mit der Kapazität \(C_S\) mit Masse verbunden ist (anfangs sind die Kondensatoren ungeladen). Wenn die bewegliche Platte um einen Betrag \(x\) aus ihrer Mittellage verschoben wird:
| Teil | Frage | Punkte |
|---|---|---|
| 3.1 | Bestimmen Sie \(V_S\), die elektrische Potentialdifferenz am Kondensator \(C_S\), als Funktion von \(x\). | 1.5 |
| 3.2 | Nehmen Sie wiederum an, dass \(d\gg x\) gilt, und vernachlässigen Sie Terme der Ordnung \(x^2\) gegenüber Termen der Ordnung \(d^2\). Vereinfachen Sie das Ergebnis des vorherigen Teils. | 0.2 |
4 Wir möchten die Parameter der Aufgabe so einstellen, dass der Airbag bei normalem Bremsen nicht ausgelöst wird, sich bei einem Zusammenstoß jedoch schnell genug öffnet, um zu verhindern, dass der Kopf des Fahrers gegen die Windschutzscheibe oder das Lenkrad prallt. Wie Sie in Teil 2 gesehen haben, lässt sich die von den Federn und den elektrischen Ladungen auf die bewegliche Platte ausgeübte Kraft als die Kraft einer Feder mit einer effektiven Federkonstanten \(k_{\mathrm{eff}}\) darstellen. Die gesamte Kondensatoranordnung entspricht einem Feder-Masse-System mit der Masse \(M\) und der Federkonstanten \(k_{\mathrm{eff}}\) unter dem Einfluss einer konstanten Beschleunigung \(a\), die in dieser Aufgabe die Beschleunigung des Autos ist.
Hinweis: In diesem Teil der Aufgabe gilt die Annahme nicht mehr, dass sich Masse und Feder unter einer konstanten Beschleunigung im Gleichgewicht befinden und daher relativ zum Auto ruhen.
Vernachlässigen Sie die Reibung und verwenden Sie die folgenden Zahlenwerte für die Parameter der Aufgabe:
\[ \begin{gathered} d=1.0\,\mathrm{cm},\qquad A=2.5\times10^{-2}\,\mathrm{m^2},\qquad k=4.2\times10^3\,\mathrm{N/m},\\ \varepsilon_0=8.85\times10^{-12}\,\mathrm{C^2/(N\,m^2)},\qquad V=12\,\mathrm V,\qquad M=0.15\,\mathrm{kg}. \end{gathered} \]
| Teil | Frage | Punkte |
|---|---|---|
| 4.1 | Bestimmen Sie mit diesen Daten das Verhältnis der in Abschnitt 2.3 berechneten elektrischen Kraft zur Federkraft und zeigen Sie, dass die elektrischen Kräfte gegenüber den Federkräften vernachlässigt werden können. | 0.6 |
Obwohl wir die elektrischen Kräfte für den Fall, dass sich der Schalter in Stellung \(\beta\) befindet, nicht berechnet haben, lässt sich zeigen, dass die elektrischen Kräfte in dieser Situation ganz ähnlich ebenso klein sind und vernachlässigt werden können.
| Teil | Frage | Punkte |
|---|---|---|
| 4.2 | Wenn das Auto, das sich mit konstanter Geschwindigkeit bewegt, plötzlich mit einer konstanten Beschleunigung \(a\) bremst, wie groß ist dann die maximale Auslenkung der beweglichen Platte? Geben Sie Ihr Ergebnis in Abhängigkeit von den Parametern an. | 0.6 |
Nehmen Sie an, dass sich der Schalter in Stellung \(\beta\) befindet und das System so ausgelegt ist, dass der Airbag ausgelöst wird, wenn die elektrische Spannung am Kondensator \(V_S=0.15\,\mathrm V\) erreicht. Wir möchten, dass der Airbag bei normalem Bremsen, wenn die Beschleunigung des Autos kleiner als die Erdbeschleunigung \(g=9.8\,\mathrm{m/s^2}\) ist, nicht ausgelöst wird, andernfalls jedoch schon.
| Teil | Frage | Punkte |
|---|---|---|
| 4.3 | Wie groß muss \(C_S\) dafür sein? | 0.6 |
Wir möchten herausfinden, ob der Airbag schnell genug ausgelöst wird, um zu verhindern, dass der Kopf des Fahrers gegen die Windschutzscheibe oder das Lenkrad prallt. Nehmen Sie an, dass das Auto infolge eines Zusammenstoßes eine Verzögerung mit dem Betrag \(g\) erfährt, der Kopf des Fahrers sich jedoch mit konstanter Geschwindigkeit weiterbewegt.
| Teil | Frage | Punkte |
|---|---|---|
| 4.4 | Schätzen Sie den Abstand zwischen dem Kopf des Fahrers und dem Lenkrad ab und bestimmen Sie damit die Zeit \(t_1\), bis der Kopf des Fahrers gegen das Lenkrad prallt. | 0.8 |
| 4.5 | Bestimmen Sie die Zeit \(t_2\) bis zum Auslösen des Airbags und vergleichen Sie sie mit \(t_1\). Wird der Airbag rechtzeitig ausgelöst? Nehmen Sie an, dass sich der Airbag augenblicklich öffnet. | 0.9 |
Aufgabentext aus dem offiziellen englischen Text übersetzt.
Antworten
Wählen Sie \(x>0\) in Richtung der linken festen Platte. In den Teilen 2–4 ist dies die Platte auf dem Potential \(+V\); wählen Sie die Beschleunigung des Autos \(a>0\) wie eingezeichnet in der entgegengesetzten Richtung. Kraftkomponenten sind in Richtung des positiven \(x\) positiv, und \(V_S\) ist das Potential der beweglichen Platte gegenüber Masse. Setzen Sie \(C_0=\varepsilon_0A/d\).
- 1.1: \(\displaystyle F_E=\frac{Q^2}{2\varepsilon_0A}\), anziehend.
- 1.2: \(\displaystyle x=\frac{Q^2}{2k\varepsilon_0A}\), in Richtung der festen Platte.
- 1.3: \(\displaystyle V=\frac{Q}{\varepsilon_0A}\left(d-\frac{Q^2}{2k\varepsilon_0A}\right)\).
- 1.4: \(\displaystyle \frac{C}{C_0}=\left(1-\frac{Q^2}{2k\varepsilon_0Ad}\right)^{-1}\).
- 1.5: \(\displaystyle U=\frac{Q^2d}{2\varepsilon_0A}-\frac{Q^4}{8k\varepsilon_0^2A^2}\).
- 2.1: Ladungsbeträge: \(\displaystyle Q_L=\frac{\varepsilon_0AV}{d-x}\), \(\displaystyle Q_R=\frac{\varepsilon_0AV}{d+x}\). Die entsprechenden Ladungen auf der beweglichen Platte sind \(-Q_L\) und \(+Q_R\).
- 2.2: \(\displaystyle F_E=\frac{\varepsilon_0AV^2}{2}\left[\frac{1}{(d-x)^2}-\frac{1}{(d+x)^2}\right]=\frac{2\varepsilon_0AV^2dx}{(d^2-x^2)^2}\).
- 2.3: \(\displaystyle F_E\simeq\frac{2\varepsilon_0AV^2}{d^3}x\).
- 2.4: \(\displaystyle F_{\mathrm{tot}}=-k_{\mathrm{eff}}x,\qquad k_{\mathrm{eff}}=2k-\frac{2\varepsilon_0AV^2}{d^3}\).
- 2.5: \(\displaystyle a=\frac{k_{\mathrm{eff}}}{M}x=\frac{2}{M}\left(k-\frac{\varepsilon_0AV^2}{d^3}\right)x\), in der Näherung für kleine Auslenkungen.
- 3.1: \(\displaystyle V_S=\frac{2\varepsilon_0AVx}{2\varepsilon_0Ad+C_S(d^2-x^2)}\).
- 3.2: \(\displaystyle V_S\simeq\frac{2C_0}{2C_0+C_S}\frac{Vx}{d}\).
- 4.1: \(\displaystyle \frac{|F_E|}{|F_{\mathrm{springs}}|}=\frac{\varepsilon_0AV^2}{kd^3}=7.6\times10^{-9}\). Somit gilt \(k_{\mathrm{eff}}\simeq2k\).
- 4.2: \(\displaystyle x_{\max}=\frac{2Ma}{k_{\mathrm{eff}}}\simeq\frac{Ma}{k}\).
- 4.3: \(\displaystyle C_S\simeq8.0\times10^{-11}\,\mathrm F=80\,\mathrm{pF}\).
- 4.4: \(\displaystyle t_1=\sqrt{\frac{2L}{g}}\). Schätzt man den anfänglichen Abstand zwischen Kopf und Lenkrad auf \(L=0.50\,\mathrm m\), ergibt sich \(\displaystyle t_1\simeq0.32\,\mathrm s\).
- 4.5: \(\displaystyle t_2=\pi\sqrt{\frac{M}{2k}}\simeq1.3\times10^{-2}\,\mathrm s=13\,\mathrm{ms}\). Da \(t_2\ll t_1\) gilt, wird der Airbag unter den angegebenen Annahmen rechtzeitig ausgelöst.
Lösung
Wir vernachlässigen durchgehend Randfelder, was durch die im Vergleich zu den Plattenabmessungen kleinen Plattenabstände gerechtfertigt ist.
1.1
Die Flächenladungsdichte beträgt \(\sigma=Q/A\). Eine gleichmäßig geladene Platte erzeugt am Ort der anderen Platte ein Feld mit dem Betrag \(\sigma/(2\varepsilon_0)\). Auf eine Platte wirkt die Kraft des Feldes der anderen Platte, sodass die Anziehungskraft den Betrag
\[ \boxed{F_E=Q\frac{\sigma}{2\varepsilon_0} =\frac{Q^2}{2\varepsilon_0A}.} \]
hat. Bei festgehaltener Ladung ist diese Kraft in der Näherung paralleler Platten unabhängig vom Plattenabstand.
1.2
Die Anziehung verschiebt die bewegliche Platte zur festen Platte hin und dehnt die Feder um \(x\). Das mechanische Gleichgewicht erfordert
\[ kx=F_E. \]
Daraus folgt
\[ \boxed{x=\frac{Q^2}{2k\varepsilon_0A}.} \]
Die Lösung für voneinander getrennte Platten setzt \(x<d\) voraus, also
\[ Q^2<2k\varepsilon_0Ad. \]
1.3
Das elektrische Feld zwischen den Platten beträgt
\[ E=\frac{\sigma}{\varepsilon_0} =\frac{Q}{\varepsilon_0A}. \]
Ihr Gleichgewichtsabstand ist \(d-x\), also gilt
\[ V=E(d-x). \]
Einsetzen der Verschiebung ergibt
\[ \boxed{V=\frac{Q}{\varepsilon_0A} \left(d-\frac{Q^2}{2k\varepsilon_0A}\right).} \]
1.4
Nach der angegebenen Definition gilt
\[ C=\frac{Q}{V}=\frac{\varepsilon_0A}{d-x}. \]
Da \(C_0=\varepsilon_0A/d\), folgt
\[ \boxed{\frac{C}{C_0} =\frac{d}{d-x} =\left(1-\frac{Q^2}{2k\varepsilon_0Ad}\right)^{-1}.} \]
1.5
Im Gleichgewicht setzt sich die gespeicherte Energie aus der elektrischen Feldenergie des Kondensators und der elastischen Energie der Feder zusammen:
\[ U=\frac{Q^2}{2C}+\frac12kx^2 =\frac{Q^2(d-x)}{2\varepsilon_0A}+\frac12kx^2. \]
Mit \(x=Q^2/(2k\varepsilon_0A)\) ergibt sich
\[ \begin{aligned} U &=\frac{Q^2d}{2\varepsilon_0A} -\frac{Q^4}{4k\varepsilon_0^2A^2} +\frac{Q^4}{8k\varepsilon_0^2A^2}\\ &=\boxed{\frac{Q^2d}{2\varepsilon_0A} -\frac{Q^4}{8k\varepsilon_0^2A^2}}. \end{aligned} \]
2.1
Da \(x\) in Richtung der linken Platte positiv ist, betragen die linken und rechten Plattenabstände \(d-x\) und \(d+x\). Die zugehörigen Kapazitäten sind daher
\[ C_L=\frac{\varepsilon_0A}{d-x}, \qquad C_R=\frac{\varepsilon_0A}{d+x}. \]
In Schalterstellung \(\alpha\) ist die bewegliche Platte mit Masse verbunden. An jedem Kondensator liegt eine Spannung vom Betrag \(V\) an, sodass
\[ \boxed{Q_L=C_LV=\frac{\varepsilon_0AV}{d-x}, \qquad Q_R=C_RV=\frac{\varepsilon_0AV}{d+x}.} \]
Die linke feste Platte trägt \(+Q_L\), und die ihr zugewandte Oberfläche der beweglichen Platte trägt \(-Q_L\). Die rechte feste Platte trägt \(-Q_R\), und die ihr zugewandte Oberfläche der beweglichen Platte trägt \(+Q_R\).
2.2
Jede feste Platte zieht die bewegliche Platte an. Die Anziehung durch die linke Platte wirkt in positiver \(x\)-Richtung und die Anziehung durch die rechte Platte in negativer \(x\)-Richtung. Mit der Kraft aus 1.1 gilt
\[ F_E=\frac{Q_L^2-Q_R^2}{2\varepsilon_0A}. \]
Somit folgt
\[ F_E=\frac{\varepsilon_0AV^2}{2} \left[\frac{1}{(d-x)^2}-\frac{1}{(d+x)^2}\right]. \]
Das Zusammenfassen der Brüche ergibt
\[ \boxed{F_E=\frac{2\varepsilon_0AV^2dx}{(d^2-x^2)^2}.} \]
Die Kraft hat dasselbe Vorzeichen wie \(x\): Die elektrische Anziehung wirkt so, dass sie die Auslenkung zur näheren Platte hin vergrößert.
2.3
Wir schreiben das exakte Ergebnis um zu
\[ F_E=\frac{2\varepsilon_0AV^2}{d^3}x \left(1-\frac{x^2}{d^2}\right)^{-2}. \]
Für \(|x|\ll d\) ergibt die Vernachlässigung von \(x^2/d^2\)
\[ \boxed{F_E\simeq\frac{2\varepsilon_0AV^2}{d^3}x.} \]
2.4
Beide Federn üben rücktreibende Kräfte aus. Eine wird gestaucht und die andere gedehnt, und ihre Gesamtkraft beträgt
\[ F_{\mathrm{springs}}=-2kx. \]
Durch Addition der linearisierten elektrischen Kraft folgt
\[ F_{\mathrm{tot}} =-2kx+\frac{2\varepsilon_0AV^2}{d^3}x =-k_{\mathrm{eff}}x. \]
Daher gilt
\[ \boxed{k_{\mathrm{eff}} =2k-\frac{2\varepsilon_0AV^2}{d^3}.} \]
Die elektrische Wechselwirkung verringert die rücktreibende Steifigkeit. Ein stabiles Verhalten bei kleinen Auslenkungen erfordert \(k_{\mathrm{eff}}>0\).
2.5
Das Auto beschleunigt entgegen der positiven \(x\)-Richtung. Im Bezugssystem des Autos beträgt die Trägheitskraft auf die Masse daher \(+Ma\). Das relative Gleichgewicht erfordert
\[ -k_{\mathrm{eff}}x+Ma=0. \]
Damit folgt
\[ \boxed{a=\frac{k_{\mathrm{eff}}x}{M} =\frac{2}{M}\left(k-\frac{\varepsilon_0AV^2}{d^3}\right)x.} \]
Dieser Ausdruck verwendet die in 2.3 eingeführte Näherung für kleine Auslenkungen.
3.1
In Stellung \(\beta\) bilden die bewegliche Platte, ihr Anschlussdraht und die angeschlossene Platte von \(C_S\) einen isolierten Leiter. Seine anfangs verschwindende Gesamtladung bleibt null.
Sein Potential gegenüber Masse sei \(V_S\). Die Ladungen auf seinen drei Kondensatorflächen sind
\[ q_L=C_L(V_S-V),\qquad q_R=C_R(V_S+V),\qquad q_S=C_SV_S. \]
Aus der Ladungserhaltung folgt
\[ C_L(V_S-V)+C_R(V_S+V)+C_SV_S=0. \]
Daher gilt
\[ V_S=\frac{V(C_L-C_R)}{C_L+C_R+C_S}. \]
Nun gilt
\[ C_L-C_R=\frac{2\varepsilon_0Ax}{d^2-x^2}, \qquad C_L+C_R=\frac{2\varepsilon_0Ad}{d^2-x^2}. \]
Einsetzen ergibt
\[ \boxed{V_S= \frac{2\varepsilon_0AVx} {2\varepsilon_0Ad+C_S(d^2-x^2)}.} \]
Insbesondere gilt in der Mittellage \(V_S=0\) und bei einer Auslenkung zur Platte auf dem Potential \(+V\) hin \(V_S>0\).
3.2
Wir vernachlässigen \(x^2\) gegenüber \(d^2\) im Nenner:
\[ V_S\simeq \frac{2\varepsilon_0AVx} {2\varepsilon_0Ad+C_Sd^2}. \]
Mit \(C_0=\varepsilon_0A/d\) folgt
\[ \boxed{V_S\simeq \frac{2C_0}{2C_0+C_S}\frac{Vx}{d}.} \]
Somit ist die gemessene Spannung in dieser Näherung proportional zur Auslenkung.
4.1
Die elektrische Kraft und die Federkraft sind einander entgegengerichtet. Das Verhältnis ihrer Beträge ist
\[ \frac{|F_E|}{|F_{\mathrm{springs}}|} =\frac{(2\varepsilon_0AV^2/d^3)|x|}{2k|x|} =\frac{\varepsilon_0AV^2}{kd^3}. \]
Mit \(d=1.0\times10^{-2}\,\mathrm m\) ergibt sich
\[ \frac{|F_E|}{|F_{\mathrm{springs}}|} = \frac{(8.85\times10^{-12})(2.5\times10^{-2})(12)^2} {(4.2\times10^3)(1.0\times10^{-2})^3} =\boxed{7.6\times10^{-9}}. \]
Der elektrische Beitrag ist vernachlässigbar, sodass
\[ \boxed{k_{\mathrm{eff}}\simeq2k=8.4\times10^3\,\mathrm{N/m}.} \]
Wie in der Aufgabenstellung gestattet, vernachlässigen wir die elektrischen Kräfte auch in Stellung \(\beta\).
4.2
Vor dem Bremsen befindet sich die Masse in der Mitte und ruht relativ zum Auto:
\[ x(0)=0,\qquad \dot x(0)=0. \]
Nach dem plötzlichen Einsetzen der konstanten Beschleunigung lautet ihre Bewegungsgleichung im Bezugssystem des Autos
\[ M\ddot x+k_{\mathrm{eff}}x=Ma. \]
Wir definieren
\[ \omega=\sqrt{\frac{k_{\mathrm{eff}}}{M}}, \qquad x_{\mathrm{eq}}=\frac{Ma}{k_{\mathrm{eff}}}. \]
Die Lösung, die die Anfangsbedingungen erfüllt, lautet
\[ x(t)=x_{\mathrm{eq}}(1-\cos\omega t). \]
Das erste Maximum tritt bei \(\omega t=\pi\) auf. Damit ergibt sich
\[ \boxed{x_{\max}=2x_{\mathrm{eq}} =\frac{2Ma}{k_{\mathrm{eff}}} \simeq\frac{Ma}{k}.} \]
Die maximale Auslenkung ist doppelt so groß wie die statische Gleichgewichtsauslenkung, weil die ungedämpfte Masse über ihre neue Gleichgewichtslage hinausschwingt.
4.3
Die Auslösespannung sei
\[ V_{\mathrm{th}}=0.15\,\mathrm V. \]
Damit die Auslösegrenze bei \(a=g\) liegt, muss die maximale Spannung während einer konstanten Beschleunigung \(g\) gleich \(V_{\mathrm{th}}\) sein.
Die entsprechende maximale Auslenkung beträgt
\[ x_g=\frac{Mg}{k} =\frac{(0.15)(9.8)}{4.2\times10^3} =3.5\times10^{-4}\,\mathrm m. \]
Somit gilt
\[ \frac{x_g}{d}=0.035, \]
was die Näherung für kleine Auslenkungen rechtfertigt.
Aus 3.2 folgt
\[ V_{\mathrm{th}} =\frac{2C_0}{2C_0+C_S}\frac{Vx_g}{d}. \]
Auflösen nach der erforderlichen Kapazität ergibt
\[ C_S=2C_0\left(\frac{Vx_g}{dV_{\mathrm{th}}}-1\right) =2C_0\left(\frac{VMg}{kdV_{\mathrm{th}}}-1\right). \]
Dabei gilt
\[ C_0=\frac{\varepsilon_0A}{d} =2.2125\times10^{-11}\,\mathrm F =22.125\,\mathrm{pF}, \]
und
\[ \frac{Vx_g}{d}=(12)(0.035)=0.42\,\mathrm V. \]
Daraus folgt
\[ C_S =2(22.125\,\mathrm{pF}) \left(\frac{0.42}{0.15}-1\right) =79.65\,\mathrm{pF}. \]
Mit der Genauigkeit der angegebenen Daten ergibt sich
\[ \boxed{C_S\simeq80\,\mathrm{pF} =8.0\times10^{-11}\,\mathrm F.} \]
Für dieses Bremsmodell mit konstanter Beschleunigung ist die maximale Spannung proportional zu \(a\). Daher erreichen Beschleunigungen unterhalb von \(g\) den Schwellenwert nicht, während Beschleunigungen gleich oder oberhalb von \(g\) ihn erreichen.
Zum Vergleich ergibt sich bei Beibehaltung der exakten Geometrie aus 3.1
\[ C_{S,\mathrm{exact}} = \frac{2\varepsilon_0A\left(Vx_g/V_{\mathrm{th}}-d\right)} {d^2-x_g^2} =79.75\,\mathrm{pF}, \]
was denselben gerundeten Wert ergibt.
4.4
Sei \(L\) der anfängliche Abstand zwischen dem Kopf des Fahrers und dem Lenkrad entlang der Bewegungsrichtung.
Anfangs haben beide dieselbe Geschwindigkeit. Der Kopf bewegt sich mit konstanter Geschwindigkeit weiter, während das Lenkrad zusammen mit dem Auto mit dem Betrag \(g\) verzögert wird. Ihre Relativbeschleunigung hat daher den Betrag \(g\), und die nach der Zeit \(t\) erfolgte Verringerung ihres Abstands beträgt
\[ s_{\mathrm{rel}}=\frac12gt^2. \]
Der Aufprall erfolgt, wenn dieser Wert gleich \(L\) ist:
\[ \boxed{t_1=\sqrt{\frac{2L}{g}}.} \]
Mit der plausiblen Abschätzung \(L=0.50\,\mathrm m\) ergibt sich
\[ t_1=\sqrt{\frac{2(0.50)}{9.8}} =0.319\,\mathrm s \simeq\boxed{0.32\,\mathrm s}. \]
4.5
Für \(a=g\) wurde der Kondensator so gewählt, dass die Auslösespannung bei der maximalen Auslenkung \(x_g\) erreicht wird. Die Bewegung wird beschrieben durch
\[ x(t)=\frac{Mg}{2k}(1-\cos\omega t), \qquad \omega=\sqrt{\frac{2k}{M}}. \]
Da \(x_g=Mg/k\) gilt, erfolgt die erste Auslösung, wenn
\[ 1-\cos\omega t_2=2, \]
also
\[ \omega t_2=\pi. \]
Daher gilt
\[ \boxed{t_2=\pi\sqrt{\frac{M}{2k}}.} \]
Numerisch ergibt sich
\[ t_2=\pi\sqrt{\frac{0.15}{8.4\times10^3}} =0.01328\,\mathrm s \simeq\boxed{13\,\mathrm{ms}}. \]
Der Vergleich mit der abgeschätzten Zeit bis zum Aufprall des Kopfes ergibt
\[ \frac{t_2}{t_1}\simeq0.042. \]
Der Kopf nähert sich dem Lenkrad vor der Auslösung lediglich um
\[ \frac12gt_2^2\simeq8.6\times10^{-4}\,\mathrm m =0.86\,\mathrm{mm} \]
an. Somit wird der Airbag lange bevor der Kopf das Lenkrad erreicht ausgelöst, sofern er sich wie vorausgesetzt augenblicklich öffnet.
Die Lösung wurde mit der offiziellen Lösung abgeglichen.
IPhO 2007 · Teori sorusu 2
Otomobil hava yastığı için kapasitif ivmeölçer
Bu soruda, çarpışma sırasında otomobillerin güvenlik hava yastıklarını etkinleştirmek üzere tasarlanmış ivmeölçerlerin basitleştirilmiş bir modelini ele alıyoruz. İvme belirli bir sınırı aştığında, devrenin belirli bir noktasındaki gerilim gibi sistemin elektriksel parametrelerinden birinin bir eşik değerini aşacağı ve bunun sonucunda hava yastığının etkinleşeceği bir elektromekanik sistem kurmak istiyoruz.
Not: Bu soruda yerçekimini ihmal ediniz.
1 Şekil 1'deki gibi paralel levhalı bir kondansatörü ele alınız. Kondansatördeki her bir levhanın alanı \(A\), iki levha arasındaki uzaklık ise \(d\)'dir. İki levha arasındaki uzaklık, levhaların boyutlarından çok küçüktür. Bu levhalardan biri, yay sabiti \(k\) olan bir yay aracılığıyla bir duvara bağlıdır; diğer levha ise sabittir. Levhalar arasındaki uzaklık \(d\) iken yay ne sıkışmış ne de uzamıştır; başka bir deyişle, bu durumda yaya kuvvet uygulanmaz. Levhalar arasındaki havanın elektriksel geçirgenliğinin boşluğun elektriksel geçirgenliği \(\varepsilon_0\) olduğunu varsayınız. Kondansatörün, levhalar arasındaki bu uzaklığa karşılık gelen sığası \(C_0=\varepsilon_0 A/d\)'dir. Levhalara \(+Q\) ve \(-Q\) yüklerini verip sistemin mekanik dengeye gelmesini bekliyoruz.
Şekil 1
| Kısım | Soru | Puan |
|---|---|---|
| 1.1 | Levhaların birbirine uyguladığı elektriksel kuvveti, \(F_E\), hesaplayınız. | 0.8 |
| 1.2 | Yaya bağlı levhanın yer değiştirmesi \(x\) olsun. \(x\)'i bulunuz. | 0.6 |
| 1.3 | Bu durumda kondansatörün levhaları arasındaki elektriksel potansiyel farkı \(V\), \(Q\), \(A\), \(d\), \(k\) cinsinden nedir? | 0.4 |
| 1.4 | Kondansatörün, yükün potansiyel farkına oranı olarak tanımlanan sığası \(C\) olsun. \(C/C_0\)'ı \(Q\), \(A\), \(d\) ve \(k\)'nin fonksiyonu olarak bulunuz. | 0.3 |
| 1.5 | Sistemde depolanan toplam enerji \(U\), \(Q\), \(A\), \(d\) ve \(k\) cinsinden nedir? | 0.6 |
Şekil 2, kütlesi ihmal edilebilen iletken bir levhaya ve yay sabitleri aynı \(k\) değerinde olan iki yaya bağlı bir \(M\) kütlesini göstermektedir. İletken levha, iki sabit iletken levha arasındaki boşlukta ileri geri hareket edebilir. Bu levhaların hepsi birbirine benzer ve aynı \(A\) alanına sahiptir. Böylece bu üç levha iki kondansatör oluşturur. Şekil 2'de gösterildiği gibi, sabit levhalar verilen \(V\) ve \(-V\) potansiyellerine bağlanmış, ortadaki levha ise iki konumlu bir anahtar üzerinden topraklanmıştır. Hareketli levhaya bağlı tel, levhanın hareketini etkilemez ve üç levha her zaman paralel kalır. Düzeneğin bütünü ivmelenmiyorken her bir sabit levhadan hareketli levhaya olan uzaklık \(d\)'dir ve bu uzaklık levhaların boyutlarından çok küçüktür. Hareketli levhanın kalınlığı ihmal edilebilir.
Şekil 2
Anahtar, \(\alpha\) ve \(\beta\) konumlarından birinde olabilir. Kondansatör düzeneğinin otomobille birlikte ivmelendiğini ve ivmenin sabit olduğunu varsayınız. Bu sabit ivmelenme sırasında yayın salınmadığını ve bu bileşik kondansatörün tüm bileşenlerinin denge konumlarında olduğunu, yani birbirlerine ve dolayısıyla otomobile göre hareket etmediklerini varsayınız.
İvmelenme nedeniyle hareketli levha, iki sabit levhanın ortasından belirli bir \(x\) miktarı kadar yer değiştirecektir.
2 Anahtarın \(\alpha\) konumunda olduğu, yani hareketli levhanın bir tel aracılığıyla topraklandığı durumu ele alınız; bu durumda
| Kısım | Soru | Puan |
|---|---|---|
| 2.1 | Her bir kondansatörün yükünü \(x\)'in fonksiyonu olarak bulunuz. | 0.4 |
| 2.2 | Hareketli levha üzerindeki net elektriksel kuvveti, \(F_E\), \(x\)'in fonksiyonu olarak bulunuz. | 0.4 |
| 2.3 | \(d\gg x\) olduğunu ve \(x^2\) mertebesindeki terimlerin \(d^2\) mertebesindeki terimlere göre ihmal edilebileceğini varsayınız. Önceki kısma verdiğiniz cevabı sadeleştiriniz. | 0.2 |
| 2.4 | Hareketli levha üzerindeki toplam kuvveti (elektriksel kuvvet ile yay kuvvetlerinin toplamını) \(-k_{\mathrm{eff}}x\) biçiminde yazınız ve \(k_{\mathrm{eff}}\)'in ifadesini veriniz. | 0.7 |
| 2.5 | Sabit ivme \(a\)'yı \(x\)'in fonksiyonu olarak ifade ediniz. | 0.4 |
3 Şimdi anahtarın \(\beta\) konumunda olduğunu, yani hareketli levhanın sığası \(C_S\) olan bir kondansatör üzerinden topraklandığını varsayınız (başlangıçta kondansatörler üzerinde yük yoktur). Hareketli levha merkez konumundan \(x\) miktarı kadar yer değiştirirse,
| Kısım | Soru | Puan |
|---|---|---|
| 3.1 | \(C_S\) kondansatörünün uçları arasındaki elektriksel potansiyel farkı \(V_S\)'yi \(x\)'in fonksiyonu olarak bulunuz. | 1.5 |
| 3.2 | Yine \(d\gg x\) olduğunu varsayınız ve \(x^2\) mertebesindeki terimleri \(d^2\) mertebesindeki terimlere göre ihmal ediniz. Önceki kısma verdiğiniz cevabı sadeleştiriniz. | 0.2 |
4 Sorudaki parametreleri, hava yastığı normal frenleme sırasında etkinleşmeyecek, ancak bir çarpışma sırasında sürücünün başının ön cama veya direksiyon simidine çarpmasını önleyecek kadar hızlı açılacak şekilde ayarlamak istiyoruz. Kısım 2'de gördüğünüz gibi, yayların ve elektrik yüklerinin hareketli levhaya uyguladığı kuvvet, etkin yay sabiti \(k_{\mathrm{eff}}\) olan bir yayın kuvveti olarak ifade edilebilir. Kondansatör düzeneğinin bütünü, bu soruda otomobilin ivmesi olan sabit bir \(a\) ivmesinin etkisi altındaki, kütlesi \(M\) ve yay sabiti \(k_{\mathrm{eff}}\) olan bir kütle-yay sistemine benzer.
Not: Sorunun bu kısmında, kütle ve yayın sabit ivme altında dengede olduğu ve dolayısıyla otomobile göre sabit kaldığı varsayımı artık geçerli değildir.
Sürtünmeyi ihmal ediniz ve sorunun parametreleri için aşağıdaki sayısal değerleri kullanınız:
\[ \begin{gathered} d=1.0\,\mathrm{cm},\qquad A=2.5\times10^{-2}\,\mathrm{m^2},\qquad k=4.2\times10^3\,\mathrm{N/m},\\ \varepsilon_0=8.85\times10^{-12}\,\mathrm{C^2/(N\,m^2)},\qquad V=12\,\mathrm V,\qquad M=0.15\,\mathrm{kg}. \end{gathered} \]
| Kısım | Soru | Puan |
|---|---|---|
| 4.1 | Bu verileri kullanarak, 2.3 kısmında hesapladığınız elektriksel kuvvetin yayların kuvvetine oranını bulunuz ve elektriksel kuvvetlerin yay kuvvetlerine göre ihmal edilebileceğini gösteriniz. | 0.6 |
Anahtarın \(\beta\) konumunda olduğu durum için elektriksel kuvvetleri hesaplamamış olsak da, bu durumda da benzer şekilde elektriksel kuvvetlerin aynı ölçüde küçük olduğu ve ihmal edilebileceği gösterilebilir.
| Kısım | Soru | Puan |
|---|---|---|
| 4.2 | Sabit hızla ilerleyen otomobil aniden sabit bir \(a\) ivmesiyle fren yaparsa, hareketli levhanın en büyük yer değiştirmesi ne olur? Cevabınızı parametreler cinsinden veriniz. | 0.6 |
Anahtarın \(\beta\) konumunda olduğunu ve sistemin, kondansatörün uçları arasındaki elektriksel gerilim \(V_S=0.15\,\mathrm V\)'a ulaştığında hava yastığını etkinleştirecek şekilde tasarlandığını varsayınız. Otomobilin ivmesinin yerçekimi ivmesi \(g=9.8\,\mathrm{m/s^2}\)'den küçük olduğu normal frenleme sırasında hava yastığının etkinleşmemesini, diğer durumlarda ise etkinleşmesini istiyoruz.
| Kısım | Soru | Puan |
|---|---|---|
| 4.3 | Bu amaçla \(C_S\) ne kadar olmalıdır? | 0.6 |
Hava yastığının, sürücünün başının ön cama veya direksiyon simidine çarpmasını önleyecek kadar hızlı etkinleşip etkinleşmeyeceğini bulmak istiyoruz. Çarpışma sonucunda otomobilin \(g\)'ye eşit bir yavaşlama ivmesine maruz kaldığını, ancak sürücünün başının sabit hızla hareket etmeyi sürdürdüğünü varsayınız.
| Kısım | Soru | Puan |
|---|---|---|
| 4.4 | Sürücünün başı ile direksiyon simidi arasındaki uzaklığı tahmin ederek, sürücünün başının direksiyon simidine çarpmasına kadar geçen \(t_1\) süresini bulunuz. | 0.8 |
| 4.5 | Hava yastığının etkinleşmesine kadar geçen \(t_2\) süresini bulunuz ve bunu \(t_1\) ile karşılaştırınız. Hava yastığı zamanında etkinleşir mi? Hava yastığının anında açıldığını varsayınız. | 0.9 |
Soru metni resmi İngilizce metinden çevrilmiştir.
Cevaplar
\(x>0\) yönünü soldaki sabit levhaya doğru seçiniz. 2–4 kısımlarında bu, \(+V\) potansiyelindeki levhadır; otomobilin \(a>0\) ivmesini, şekilde gösterildiği gibi, ters yönde seçiniz. Kuvvet bileşenleri pozitif \(x\) yönünde pozitiftir ve \(V_S\), hareketli levhanın toprağa göre potansiyelidir. \(C_0=\varepsilon_0A/d\) yazınız.
- 1.1: \(\displaystyle F_E=\frac{Q^2}{2\varepsilon_0A}\), çekicidir.
- 1.2: \(\displaystyle x=\frac{Q^2}{2k\varepsilon_0A}\), sabit levhaya doğrudur.
- 1.3: \(\displaystyle V=\frac{Q}{\varepsilon_0A}\left(d-\frac{Q^2}{2k\varepsilon_0A}\right)\).
- 1.4: \(\displaystyle \frac{C}{C_0}=\left(1-\frac{Q^2}{2k\varepsilon_0Ad}\right)^{-1}\).
- 1.5: \(\displaystyle U=\frac{Q^2d}{2\varepsilon_0A}-\frac{Q^4}{8k\varepsilon_0^2A^2}\).
- 2.1: Yüklerin büyüklükleri: \(\displaystyle Q_L=\frac{\varepsilon_0AV}{d-x}\), \(\displaystyle Q_R=\frac{\varepsilon_0AV}{d+x}\). Hareketli levha üzerindeki karşılık gelen yükler \(-Q_L\) ve \(+Q_R\)'dir.
- 2.2: \(\displaystyle F_E=\frac{\varepsilon_0AV^2}{2}\left[\frac{1}{(d-x)^2}-\frac{1}{(d+x)^2}\right]=\frac{2\varepsilon_0AV^2dx}{(d^2-x^2)^2}\).
- 2.3: \(\displaystyle F_E\simeq\frac{2\varepsilon_0AV^2}{d^3}x\).
- 2.4: \(\displaystyle F_{\mathrm{tot}}=-k_{\mathrm{eff}}x,\qquad k_{\mathrm{eff}}=2k-\frac{2\varepsilon_0AV^2}{d^3}\).
- 2.5: Küçük yer değiştirme yaklaşımında \(\displaystyle a=\frac{k_{\mathrm{eff}}}{M}x=\frac{2}{M}\left(k-\frac{\varepsilon_0AV^2}{d^3}\right)x\).
- 3.1: \(\displaystyle V_S=\frac{2\varepsilon_0AVx}{2\varepsilon_0Ad+C_S(d^2-x^2)}\).
- 3.2: \(\displaystyle V_S\simeq\frac{2C_0}{2C_0+C_S}\frac{Vx}{d}\).
- 4.1: \(\displaystyle \frac{|F_E|}{|F_{\mathrm{springs}}|}=\frac{\varepsilon_0AV^2}{kd^3}=7.6\times10^{-9}\). Dolayısıyla \(k_{\mathrm{eff}}\simeq2k\).
- 4.2: \(\displaystyle x_{\max}=\frac{2Ma}{k_{\mathrm{eff}}}\simeq\frac{Ma}{k}\).
- 4.3: \(\displaystyle C_S\simeq8.0\times10^{-11}\,\mathrm F=80\,\mathrm{pF}\).
- 4.4: \(\displaystyle t_1=\sqrt{\frac{2L}{g}}\). Baş ile direksiyon simidi arasındaki başlangıç uzaklığı \(L=0.50\,\mathrm m\) olarak tahmin edildiğinde \(\displaystyle t_1\simeq0.32\,\mathrm s\) elde edilir.
- 4.5: \(\displaystyle t_2=\pi\sqrt{\frac{M}{2k}}\simeq1.3\times10^{-2}\,\mathrm s=13\,\mathrm{ms}\). \(t_2\ll t_1\) olduğundan, belirtilen varsayımlar altında hava yastığı zamanında etkinleşir.
Çözüm
Levhalar arasındaki uzaklıkların levha boyutlarına göre küçük olması nedeniyle, çözüm boyunca kenar etkilerinden kaynaklanan alanları ihmal ediyoruz.
1.1
Yüzey yük yoğunluğu \(\sigma=Q/A\)'dır. Düzgün yüklü bir levha, diğer levhanın bulunduğu yerde büyüklüğü \(\sigma/(2\varepsilon_0)\) olan bir alan oluşturur. Bir levhaya, diğer levhanın alanından dolayı kuvvet etki eder; dolayısıyla çekim kuvvetinin büyüklüğü
\[ \boxed{F_E=Q\frac{\sigma}{2\varepsilon_0} =\frac{Q^2}{2\varepsilon_0A}.} \]
olur. Yük sabitken bu kuvvet, paralel levha yaklaşımı çerçevesinde levhalar arasındaki uzaklıktan bağımsızdır.
1.2
Çekim, hareketli levhayı sabit levhaya doğru hareket ettirir ve yayı \(x\) kadar uzatır. Mekanik denge için
\[ kx=F_E. \]
olmalıdır. Sonuç olarak,
\[ \boxed{x=\frac{Q^2}{2k\varepsilon_0A}.} \]
Levhaların birbirinden ayrı kaldığı çözümün geçerli olması için \(x<d\), yani
\[ Q^2<2k\varepsilon_0Ad. \]
olmalıdır.
1.3
Levhalar arasındaki elektrik alan
\[ E=\frac{\sigma}{\varepsilon_0} =\frac{Q}{\varepsilon_0A}. \]
şeklindedir. Dengedeki uzaklıkları \(d-x\) olduğundan
\[ V=E(d-x). \]
Yer değiştirme yerine yazıldığında
\[ \boxed{V=\frac{Q}{\varepsilon_0A} \left(d-\frac{Q^2}{2k\varepsilon_0A}\right).} \]
elde edilir.
1.4
Verilen tanıma göre,
\[ C=\frac{Q}{V}=\frac{\varepsilon_0A}{d-x}. \]
\(C_0=\varepsilon_0A/d\) olduğundan,
\[ \boxed{\frac{C}{C_0} =\frac{d}{d-x} =\left(1-\frac{Q^2}{2k\varepsilon_0Ad}\right)^{-1}.} \]
1.5
Dengede depolanan enerji, kondansatörün elektrik alan enerjisi ile yayın esneklik enerjisinden oluşur:
\[ U=\frac{Q^2}{2C}+\frac12kx^2 =\frac{Q^2(d-x)}{2\varepsilon_0A}+\frac12kx^2. \]
\(x=Q^2/(2k\varepsilon_0A)\) kullanılarak,
\[ \begin{aligned} U &=\frac{Q^2d}{2\varepsilon_0A} -\frac{Q^4}{4k\varepsilon_0^2A^2} +\frac{Q^4}{8k\varepsilon_0^2A^2}\\ &=\boxed{\frac{Q^2d}{2\varepsilon_0A} -\frac{Q^4}{8k\varepsilon_0^2A^2}}. \end{aligned} \]
2.1
\(x\) sola, soldaki levhaya doğru pozitif alındığında, sol ve sağ aralıklar \(d-x\) ve \(d+x\)'tir. Dolayısıyla sığalar
\[ C_L=\frac{\varepsilon_0A}{d-x}, \qquad C_R=\frac{\varepsilon_0A}{d+x}. \]
olur. Anahtar \(\alpha\) konumundayken hareketli levha topraklanmıştır. Her bir kondansatörün gerilim büyüklüğü \(V\) olduğundan
\[ \boxed{Q_L=C_LV=\frac{\varepsilon_0AV}{d-x}, \qquad Q_R=C_RV=\frac{\varepsilon_0AV}{d+x}.} \]
elde edilir. Soldaki sabit levha \(+Q_L\) yükünü, hareketli levhanın ona bakan yüzeyi ise \(-Q_L\) yükünü taşır. Sağdaki sabit levha \(-Q_R\) yükünü, hareketli levhanın ona bakan yüzeyi ise \(+Q_R\) yükünü taşır.
2.2
Her bir sabit levha hareketli levhayı çeker. Soldaki çekim pozitif \(x\) yönünde, sağdaki çekim ise negatif \(x\) yönünde etki eder. 1.1'deki kuvvet kullanılarak,
\[ F_E=\frac{Q_L^2-Q_R^2}{2\varepsilon_0A}. \]
Böylece
\[ F_E=\frac{\varepsilon_0AV^2}{2} \left[\frac{1}{(d-x)^2}-\frac{1}{(d+x)^2}\right]. \]
Kesirler birleştirildiğinde
\[ \boxed{F_E=\frac{2\varepsilon_0AV^2dx}{(d^2-x^2)^2}.} \]
elde edilir. Kuvvetin işareti \(x\) ile aynıdır: elektriksel çekim, daha yakın levhaya doğru olan yer değiştirmeyi artırma eğilimindedir.
2.3
Tam sonucu şu biçimde yeniden yazalım:
\[ F_E=\frac{2\varepsilon_0AV^2}{d^3}x \left(1-\frac{x^2}{d^2}\right)^{-2}. \]
\(|x|\ll d\) için \(x^2/d^2\) ihmal edildiğinde
\[ \boxed{F_E\simeq\frac{2\varepsilon_0AV^2}{d^3}x.} \]
elde edilir.
2.4
Her iki yay da geri çağırıcı kuvvet uygular. Biri sıkışır, diğeri uzar ve toplam kuvvetleri
\[ F_{\mathrm{springs}}=-2kx. \]
olur. Doğrusallaştırılmış elektriksel kuvvet eklendiğinde,
\[ F_{\mathrm{tot}} =-2kx+\frac{2\varepsilon_0AV^2}{d^3}x =-k_{\mathrm{eff}}x. \]
Dolayısıyla,
\[ \boxed{k_{\mathrm{eff}} =2k-\frac{2\varepsilon_0AV^2}{d^3}.} \]
Elektriksel etkileşim, geri çağırıcı kuvvete karşılık gelen etkin yay sabitini azaltır. Küçük yer değiştirmeler karşısında kararlı bir tepki için \(k_{\mathrm{eff}}>0\) olmalıdır.
2.5
Otomobil, pozitif \(x\) yönünün tersine ivmelenir. Bu nedenle otomobilin referans sisteminde kütleye etki eden eylemsizlik kuvveti \(+Ma\)'dır. Bağıl denge için
\[ -k_{\mathrm{eff}}x+Ma=0. \]
olmalıdır. Buradan
\[ \boxed{a=\frac{k_{\mathrm{eff}}x}{M} =\frac{2}{M}\left(k-\frac{\varepsilon_0AV^2}{d^3}\right)x.} \]
elde edilir. Bu ifadede, 2.3'te yapılan küçük yer değiştirme yaklaşımı kullanılmıştır.
3.1
\(\beta\) konumunda hareketli levha, ona bağlı tel ve \(C_S\)'nin bu tele bağlı levhası, yalıtılmış bir iletken oluşturur. Başlangıçta sıfır olan toplam yükü sıfır kalır.
Bu iletkenin toprağa göre potansiyeli \(V_S\) olsun. Üç kondansatör yüzeyindeki yükler
\[ q_L=C_L(V_S-V),\qquad q_R=C_R(V_S+V),\qquad q_S=C_SV_S. \]
şeklindedir. Yükün korunumundan
\[ C_L(V_S-V)+C_R(V_S+V)+C_SV_S=0. \]
elde edilir. Dolayısıyla,
\[ V_S=\frac{V(C_L-C_R)}{C_L+C_R+C_S}. \]
Şimdi
\[ C_L-C_R=\frac{2\varepsilon_0Ax}{d^2-x^2}, \qquad C_L+C_R=\frac{2\varepsilon_0Ad}{d^2-x^2}. \]
Yerine koyulduğunda
\[ \boxed{V_S= \frac{2\varepsilon_0AVx} {2\varepsilon_0Ad+C_S(d^2-x^2)}.} \]
elde edilir. Özellikle, merkez konumunda \(V_S=0\)'dır ve \(+V\) levhasına doğru yer değiştirme için \(V_S>0\)'dır.
3.2
Paydada \(x^2\)'yi \(d^2\)'ye göre ihmal edelim:
\[ V_S\simeq \frac{2\varepsilon_0AVx} {2\varepsilon_0Ad+C_Sd^2}. \]
\(C_0=\varepsilon_0A/d\) kullanılarak,
\[ \boxed{V_S\simeq \frac{2C_0}{2C_0+C_S}\frac{Vx}{d}.} \]
Böylece bu yaklaşımda ölçülen gerilim, yer değiştirmeyle orantılıdır.
4.1
Elektriksel kuvvet ile yay kuvvetleri birbirine zıt yönlüdür. Büyüklüklerinin oranı
\[ \frac{|F_E|}{|F_{\mathrm{springs}}|} =\frac{(2\varepsilon_0AV^2/d^3)|x|}{2k|x|} =\frac{\varepsilon_0AV^2}{kd^3}. \]
olur. \(d=1.0\times10^{-2}\,\mathrm m\) ile,
\[ \frac{|F_E|}{|F_{\mathrm{springs}}|} = \frac{(8.85\times10^{-12})(2.5\times10^{-2})(12)^2} {(4.2\times10^3)(1.0\times10^{-2})^3} =\boxed{7.6\times10^{-9}}. \]
Elektriksel katkı ihmal edilebilir, dolayısıyla
\[ \boxed{k_{\mathrm{eff}}\simeq2k=8.4\times10^3\,\mathrm{N/m}.} \]
Soru metninde izin verildiği üzere, \(\beta\) konumunda da elektriksel kuvvetleri ihmal ediyoruz.
4.2
Frenlemeden önce kütle merkezdedir ve otomobile göre durmaktadır:
\[ x(0)=0,\qquad \dot x(0)=0. \]
Sabit ivmelenmenin aniden başlamasından sonra, otomobilin referans sistemindeki hareket denklemi
\[ M\ddot x+k_{\mathrm{eff}}x=Ma. \]
olur. Şu tanımları yapalım:
\[ \omega=\sqrt{\frac{k_{\mathrm{eff}}}{M}}, \qquad x_{\mathrm{eq}}=\frac{Ma}{k_{\mathrm{eff}}}. \]
Başlangıç koşullarını sağlayan çözüm
\[ x(t)=x_{\mathrm{eq}}(1-\cos\omega t). \]
şeklindedir. İlk maksimum \(\omega t=\pi\) anında gerçekleşir ve
\[ \boxed{x_{\max}=2x_{\mathrm{eq}} =\frac{2Ma}{k_{\mathrm{eff}}} \simeq\frac{Ma}{k}.} \]
elde edilir. Sönümsüz kütle yeni denge konumunu aşıp geçtiğinden, en büyük yer değiştirme statik denge yer değiştirmesinin iki katıdır.
4.3
Tetikleme gerilimi
\[ V_{\mathrm{th}}=0.15\,\mathrm V. \]
olsun. Etkinleşme sınırını \(a=g\) olarak belirlemek için, sabit \(g\) ivmesi sırasında ulaşılan en büyük gerilim \(V_{\mathrm{th}}\)'ye eşit olmalıdır.
Buna karşılık gelen en büyük yer değiştirme
\[ x_g=\frac{Mg}{k} =\frac{(0.15)(9.8)}{4.2\times10^3} =3.5\times10^{-4}\,\mathrm m. \]
olur. Böylece
\[ \frac{x_g}{d}=0.035, \]
olması, küçük yer değiştirme yaklaşımını destekler.
3.2'den,
\[ V_{\mathrm{th}} =\frac{2C_0}{2C_0+C_S}\frac{Vx_g}{d}. \]
Gerekli sığa için çözüldüğünde,
\[ C_S=2C_0\left(\frac{Vx_g}{dV_{\mathrm{th}}}-1\right) =2C_0\left(\frac{VMg}{kdV_{\mathrm{th}}}-1\right). \]
Burada,
\[ C_0=\frac{\varepsilon_0A}{d} =2.2125\times10^{-11}\,\mathrm F =22.125\,\mathrm{pF}, \]
ve
\[ \frac{Vx_g}{d}=(12)(0.035)=0.42\,\mathrm V. \]
Sonuç olarak,
\[ C_S =2(22.125\,\mathrm{pF}) \left(\frac{0.42}{0.15}-1\right) =79.65\,\mathrm{pF}. \]
Verilerin hassasiyetine göre,
\[ \boxed{C_S\simeq80\,\mathrm{pF} =8.0\times10^{-11}\,\mathrm F.} \]
Bu sabit ivmeli frenleme modelinde, en büyük gerilim \(a\) ile orantılıdır; dolayısıyla \(g\)'nin altındaki ivmelerde eşiğe ulaşılmazken, \(g\)'ye eşit veya daha büyük ivmelerde ulaşılır.
Karşılaştırma amacıyla, 3.1'deki tam geometri korunduğunda
\[ C_{S,\mathrm{exact}} = \frac{2\varepsilon_0A\left(Vx_g/V_{\mathrm{th}}-d\right)} {d^2-x_g^2} =79.75\,\mathrm{pF}, \]
elde edilir; bunun yuvarlatılmış değeri de aynıdır.
4.4
Sürücünün başı ile direksiyon simidi arasındaki hareket doğrultusundaki başlangıç uzaklığı \(L\) olsun.
Başlangıçta ikisi de aynı hıza sahiptir. Baş sabit hızla hareketini sürdürürken, direksiyon simidi otomobille birlikte büyüklüğü \(g\) olan bir ivmeyle yavaşlar. Bu nedenle bağıl ivmelerinin büyüklüğü \(g\)'dir ve \(t\) süresi sonunda aralarındaki uzaklığın azalma miktarı
\[ s_{\mathrm{rel}}=\frac12gt^2. \]
olur. Bu miktar \(L\)'ye eşit olduğunda çarpma gerçekleşir:
\[ \boxed{t_1=\sqrt{\frac{2L}{g}}.} \]
Makul bir tahmin olarak \(L=0.50\,\mathrm m\) alınırsa,
\[ t_1=\sqrt{\frac{2(0.50)}{9.8}} =0.319\,\mathrm s \simeq\boxed{0.32\,\mathrm s}. \]
4.5
Kondansatör, \(a=g\) olduğunda tetikleme gerilimine en büyük yer değiştirme \(x_g\)'de ulaşılacak şekilde seçilmiştir. Hareket
\[ x(t)=\frac{Mg}{2k}(1-\cos\omega t), \qquad \omega=\sqrt{\frac{2k}{M}}. \]
şeklindedir. \(x_g=Mg/k\) olduğundan, ilk tetikleme
\[ 1-\cos\omega t_2=2, \]
ya da
\[ \omega t_2=\pi. \]
olduğunda gerçekleşir. Dolayısıyla,
\[ \boxed{t_2=\pi\sqrt{\frac{M}{2k}}.} \]
Sayısal olarak,
\[ t_2=\pi\sqrt{\frac{0.15}{8.4\times10^3}} =0.01328\,\mathrm s \simeq\boxed{13\,\mathrm{ms}}. \]
Başın tahmini çarpma süresiyle karşılaştırıldığında,
\[ \frac{t_2}{t_1}\simeq0.042. \]
Etkinleşmeden önce başın direksiyon simidine yaklaşma miktarı yalnızca
\[ \frac12gt_2^2\simeq8.6\times10^{-4}\,\mathrm m =0.86\,\mathrm{mm} \]
olur. Dolayısıyla, belirtildiği gibi anında açıldığı varsayımı altında, hava yastığı baş direksiyon simidine ulaşmadan çok önce etkinleşir.
Çözüm, resmi çözümle karşılaştırılarak kontrol edildi.
IPhO 2007 · Problema teórico 2
Acelerómetro capacitivo para el airbag de un automóvil
En este problema estudiamos un modelo simplificado de los acelerómetros diseñados para activar los airbags de seguridad de los automóviles durante una colisión. Queremos construir un sistema electromecánico de tal manera que, cuando la aceleración supere cierto límite, uno de los parámetros eléctricos del sistema, como la tensión en un punto determinado del circuito, supere un umbral y, como consecuencia, se active el airbag.
Nota: Desprecie la gravedad en este problema.
1 Considere un condensador de placas paralelas como el de la Figura 1. El área de cada placa del condensador es \(A\) y la distancia entre las dos placas es \(d\). La distancia entre las dos placas es mucho menor que las dimensiones de las placas. Una de estas placas está unida a una pared mediante un muelle de constante elástica \(k\), y la otra placa está fija. Cuando la distancia entre las placas es \(d\), el muelle no está comprimido ni estirado; en otras palabras, en este estado no se ejerce ninguna fuerza sobre el muelle. Suponga que la permitividad del aire entre las placas es la del vacío \(\varepsilon_0\). La capacidad correspondiente a esta distancia entre las placas del condensador es \(C_0=\varepsilon_0 A/d\). Depositamos cargas \(+Q\) y \(-Q\) en las placas y dejamos que el sistema alcance el equilibrio mecánico.
Figura 1
| Parte | Pregunta | Puntos |
|---|---|---|
| 1.1 | Calcule la fuerza eléctrica, \(F_E\), que las placas ejercen entre sí. | 0.8 |
| 1.2 | Sea \(x\) el desplazamiento de la placa unida al muelle. Halle \(x\). | 0.6 |
| 1.3 | En este estado, ¿cuál es la diferencia de potencial eléctrico \(V\) entre las placas del condensador en función de \(Q\), \(A\), \(d\), \(k\)? | 0.4 |
| 1.4 | Sea \(C\) la capacidad del condensador, definida como el cociente entre la carga y la diferencia de potencial. Halle \(C/C_0\) en función de \(Q\), \(A\), \(d\) y \(k\). | 0.3 |
| 1.5 | ¿Cuál es la energía total, \(U\), almacenada en el sistema en función de \(Q\), \(A\), \(d\) y \(k\)? | 0.6 |
La Figura 2 muestra una masa \(M\) unida a una placa conductora de masa despreciable y también a dos muelles con la misma constante elástica \(k\). La placa conductora puede moverse de un lado a otro en el espacio entre dos placas conductoras fijas. Todas estas placas son similares y tienen la misma área \(A\). Por tanto, estas tres placas constituyen dos condensadores. Como se muestra en la Figura 2, las placas fijas están conectadas a los potenciales dados \(V\) y \(-V\), y la placa central está conectada a tierra a través de un conmutador de dos posiciones. El cable conectado a la placa móvil no perturba el movimiento de la placa y las tres placas permanecerán siempre paralelas. Cuando el conjunto no está acelerando, la distancia de cada placa fija a la placa móvil es \(d\), que es mucho menor que las dimensiones de las placas. El espesor de la placa móvil puede despreciarse.
Figura 2
El conmutador puede encontrarse en cualquiera de las dos posiciones \(\alpha\) y \(\beta\). Suponga que el conjunto de condensadores acelera junto con el automóvil y que la aceleración es constante. Suponga que, durante esta aceleración constante, el muelle no oscila y todos los componentes de este conjunto de condensadores se encuentran en sus posiciones de equilibrio, es decir, no se mueven unos respecto de otros ni, por tanto, respecto del automóvil.
Debido a la aceleración, la placa móvil se desplazará una cierta distancia \(x\) desde el punto medio entre las dos placas fijas.
2 Considere el caso en que el conmutador está en la posición \(\alpha\), es decir, la placa móvil está conectada a tierra mediante un cable; entonces
| Parte | Pregunta | Puntos |
|---|---|---|
| 2.1 | Halle la carga de cada condensador en función de \(x\). | 0.4 |
| 2.2 | Halle la fuerza eléctrica neta sobre la placa móvil, \(F_E\), en función de \(x\). | 0.4 |
| 2.3 | Suponga que \(d\gg x\) y que los términos de orden \(x^2\) pueden despreciarse frente a los términos de orden \(d^2\). Simplifique la respuesta al apartado anterior. | 0.2 |
| 2.4 | Escriba la fuerza total sobre la placa móvil (la suma de la fuerza eléctrica y las fuerzas de los muelles) como \(-k_{\mathrm{eff}}x\) y dé la expresión de \(k_{\mathrm{eff}}\). | 0.7 |
| 2.5 | Exprese la aceleración constante \(a\) en función de \(x\). | 0.4 |
3 Suponga ahora que el conmutador está en la posición \(\beta\), es decir, la placa móvil está conectada a tierra a través de un condensador cuya capacidad es \(C_S\) (los condensadores no tienen carga inicial). Si la placa móvil se desplaza una distancia \(x\) desde su posición central,
| Parte | Pregunta | Puntos |
|---|---|---|
| 3.1 | Halle \(V_S\), la diferencia de potencial eléctrico entre los terminales del condensador \(C_S\), en función de \(x\). | 1.5 |
| 3.2 | Suponga de nuevo que \(d\gg x\) y desprecie los términos de orden \(x^2\) frente a los términos de orden \(d^2\). Simplifique su respuesta al apartado anterior. | 0.2 |
4 Queremos ajustar los parámetros del problema de manera que el airbag no se active durante una frenada normal, pero se abra con suficiente rapidez durante una colisión para evitar que la cabeza del conductor choque contra el parabrisas o el volante. Como ha visto en la Parte 2, la fuerza ejercida sobre la placa móvil por los muelles y las cargas eléctricas puede representarse como la de un muelle con una constante elástica efectiva \(k_{\mathrm{eff}}\). El conjunto de condensadores es similar a un sistema masa-muelle de masa \(M\) y constante elástica \(k_{\mathrm{eff}}\) sometido a una aceleración constante \(a\), que en este problema es la aceleración del automóvil.
Nota: En esta parte del problema, ya no es válida la suposición de que la masa y el muelle están en equilibrio bajo una aceleración constante y, por tanto, permanecen fijos respecto del automóvil.
Desprecie el rozamiento y considere los siguientes valores numéricos para los parámetros del problema:
\[ \begin{gathered} d=1.0\,\mathrm{cm},\qquad A=2.5\times10^{-2}\,\mathrm{m^2},\qquad k=4.2\times10^3\,\mathrm{N/m},\\ \varepsilon_0=8.85\times10^{-12}\,\mathrm{C^2/(N\,m^2)},\qquad V=12\,\mathrm V,\qquad M=0.15\,\mathrm{kg}. \end{gathered} \]
| Parte | Pregunta | Puntos |
|---|---|---|
| 4.1 | Utilizando estos datos, halle el cociente entre la fuerza eléctrica que calculó en el apartado 2.3 y la fuerza de los muelles, y demuestre que las fuerzas eléctricas pueden despreciarse frente a las fuerzas de los muelles. | 0.6 |
Aunque no hemos calculado las fuerzas eléctricas para el caso en que el conmutador está en la posición \(\beta\), puede demostrarse que, en esta situación, las fuerzas eléctricas son igualmente pequeñas y pueden despreciarse.
| Parte | Pregunta | Puntos |
|---|---|---|
| 4.2 | Si el automóvil, mientras se desplaza con velocidad constante, frena de repente con una aceleración constante \(a\), ¿cuál es el desplazamiento máximo de la placa móvil? Dé su respuesta en función de los parámetros. | 0.6 |
Suponga que el conmutador está en la posición \(\beta\) y que el sistema se ha diseñado de modo que, cuando la tensión eléctrica entre los terminales del condensador alcanza \(V_S=0.15\,\mathrm V\), se activa el airbag. Queremos que el airbag no se active durante una frenada normal cuando la aceleración del automóvil sea menor que la aceleración de la gravedad \(g=9.8\,\mathrm{m/s^2}\), pero que se active en caso contrario.
| Parte | Pregunta | Puntos |
|---|---|---|
| 4.3 | ¿Cuánto debe valer \(C_S\) para este propósito? | 0.6 |
Queremos averiguar si el airbag se activará con suficiente rapidez para evitar que la cabeza del conductor golpee el parabrisas o el volante. Suponga que, como resultado de la colisión, el automóvil experimenta una desaceleración igual a \(g\), pero la cabeza del conductor sigue moviéndose con velocidad constante.
| Parte | Pregunta | Puntos |
|---|---|---|
| 4.4 | Estimando la distancia entre la cabeza del conductor y el volante, halle el tiempo \(t_1\) que transcurre hasta que la cabeza del conductor golpea el volante. | 0.8 |
| 4.5 | Halle el tiempo \(t_2\) que transcurre hasta que se activa el airbag y compárelo con \(t_1\). ¿Se activa el airbag a tiempo? Suponga que el airbag se abre instantáneamente. | 0.9 |
Enunciado traducido del texto oficial en inglés.
Respuestas
Tome \(x>0\) hacia la placa fija izquierda. En las partes 2–4, esta es la placa a \(+V\); tome la aceleración del automóvil \(a>0\) en el sentido opuesto, como se indica en la figura. Las componentes de las fuerzas son positivas en el sentido positivo de \(x\), y \(V_S\) es el potencial de la placa móvil respecto de tierra. Escriba \(C_0=\varepsilon_0A/d\).
- 1.1: \(\displaystyle F_E=\frac{Q^2}{2\varepsilon_0A}\), atractiva.
- 1.2: \(\displaystyle x=\frac{Q^2}{2k\varepsilon_0A}\), hacia la placa fija.
- 1.3: \(\displaystyle V=\frac{Q}{\varepsilon_0A}\left(d-\frac{Q^2}{2k\varepsilon_0A}\right)\).
- 1.4: \(\displaystyle \frac{C}{C_0}=\left(1-\frac{Q^2}{2k\varepsilon_0Ad}\right)^{-1}\).
- 1.5: \(\displaystyle U=\frac{Q^2d}{2\varepsilon_0A}-\frac{Q^4}{8k\varepsilon_0^2A^2}\).
- 2.1: Módulos de las cargas: \(\displaystyle Q_L=\frac{\varepsilon_0AV}{d-x}\), \(\displaystyle Q_R=\frac{\varepsilon_0AV}{d+x}\). Las cargas correspondientes en la placa móvil son \(-Q_L\) y \(+Q_R\).
- 2.2: \(\displaystyle F_E=\frac{\varepsilon_0AV^2}{2}\left[\frac{1}{(d-x)^2}-\frac{1}{(d+x)^2}\right]=\frac{2\varepsilon_0AV^2dx}{(d^2-x^2)^2}\).
- 2.3: \(\displaystyle F_E\simeq\frac{2\varepsilon_0AV^2}{d^3}x\).
- 2.4: \(\displaystyle F_{\mathrm{tot}}=-k_{\mathrm{eff}}x,\qquad k_{\mathrm{eff}}=2k-\frac{2\varepsilon_0AV^2}{d^3}\).
- 2.5: \(\displaystyle a=\frac{k_{\mathrm{eff}}}{M}x=\frac{2}{M}\left(k-\frac{\varepsilon_0AV^2}{d^3}\right)x\), en la aproximación de desplazamientos pequeños.
- 3.1: \(\displaystyle V_S=\frac{2\varepsilon_0AVx}{2\varepsilon_0Ad+C_S(d^2-x^2)}\).
- 3.2: \(\displaystyle V_S\simeq\frac{2C_0}{2C_0+C_S}\frac{Vx}{d}\).
- 4.1: \(\displaystyle \frac{|F_E|}{|F_{\mathrm{springs}}|}=\frac{\varepsilon_0AV^2}{kd^3}=7.6\times10^{-9}\). Por tanto, \(k_{\mathrm{eff}}\simeq2k\).
- 4.2: \(\displaystyle x_{\max}=\frac{2Ma}{k_{\mathrm{eff}}}\simeq\frac{Ma}{k}\).
- 4.3: \(\displaystyle C_S\simeq8.0\times10^{-11}\,\mathrm F=80\,\mathrm{pF}\).
- 4.4: \(\displaystyle t_1=\sqrt{\frac{2L}{g}}\). Estimando la distancia inicial entre la cabeza y el volante como \(L=0.50\,\mathrm m\), se obtiene \(\displaystyle t_1\simeq0.32\,\mathrm s\).
- 4.5: \(\displaystyle t_2=\pi\sqrt{\frac{M}{2k}}\simeq1.3\times10^{-2}\,\mathrm s=13\,\mathrm{ms}\). Como \(t_2\ll t_1\), el airbag se activa a tiempo bajo las suposiciones indicadas.
Solución
Despreciamos los efectos de borde en todo el problema, lo cual está justificado por las pequeñas separaciones entre las placas en comparación con sus dimensiones.
1.1
La densidad superficial de carga es \(\sigma=Q/A\). Una placa cargada uniformemente produce un campo de módulo \(\sigma/(2\varepsilon_0)\) en la otra placa. Una placa experimenta una fuerza debida al campo de la otra placa, por lo que el módulo de la fuerza atractiva es
\[ \boxed{F_E=Q\frac{\sigma}{2\varepsilon_0} =\frac{Q^2}{2\varepsilon_0A}.} \]
Para una carga fija, esta fuerza es independiente de la separación entre las placas dentro de la aproximación de placas paralelas.
1.2
La atracción desplaza la placa móvil hacia la placa fija y estira el muelle una distancia \(x\). El equilibrio mecánico exige
\[ kx=F_E. \]
Por consiguiente,
\[ \boxed{x=\frac{Q^2}{2k\varepsilon_0A}.} \]
La solución con las placas separadas requiere \(x<d\), o bien
\[ Q^2<2k\varepsilon_0Ad. \]
1.3
El campo eléctrico entre las placas es
\[ E=\frac{\sigma}{\varepsilon_0} =\frac{Q}{\varepsilon_0A}. \]
Su separación de equilibrio es \(d-x\), por lo que
\[ V=E(d-x). \]
Sustituyendo el desplazamiento, se obtiene
\[ \boxed{V=\frac{Q}{\varepsilon_0A} \left(d-\frac{Q^2}{2k\varepsilon_0A}\right).} \]
1.4
Según la definición dada,
\[ C=\frac{Q}{V}=\frac{\varepsilon_0A}{d-x}. \]
Como \(C_0=\varepsilon_0A/d\),
\[ \boxed{\frac{C}{C_0} =\frac{d}{d-x} =\left(1-\frac{Q^2}{2k\varepsilon_0Ad}\right)^{-1}.} \]
1.5
En el equilibrio, la energía almacenada consta de la energía del campo eléctrico del condensador y de la energía elástica del muelle:
\[ U=\frac{Q^2}{2C}+\frac12kx^2 =\frac{Q^2(d-x)}{2\varepsilon_0A}+\frac12kx^2. \]
Utilizando \(x=Q^2/(2k\varepsilon_0A)\),
\[ \begin{aligned} U &=\frac{Q^2d}{2\varepsilon_0A} -\frac{Q^4}{4k\varepsilon_0^2A^2} +\frac{Q^4}{8k\varepsilon_0^2A^2}\\ &=\boxed{\frac{Q^2d}{2\varepsilon_0A} -\frac{Q^4}{8k\varepsilon_0^2A^2}}. \end{aligned} \]
2.1
Tomando \(x\) positivo hacia la placa izquierda, las separaciones a izquierda y derecha son \(d-x\) y \(d+x\). Por tanto, sus capacidades son
\[ C_L=\frac{\varepsilon_0A}{d-x}, \qquad C_R=\frac{\varepsilon_0A}{d+x}. \]
En la posición \(\alpha\) del conmutador, la placa móvil está conectada a tierra. Cada condensador tiene una tensión de módulo \(V\), de modo que
\[ \boxed{Q_L=C_LV=\frac{\varepsilon_0AV}{d-x}, \qquad Q_R=C_RV=\frac{\varepsilon_0AV}{d+x}.} \]
La placa fija izquierda tiene una carga \(+Q_L\), y la superficie de la placa móvil enfrentada a ella tiene una carga \(-Q_L\). La placa fija derecha tiene una carga \(-Q_R\), y la superficie de la placa móvil enfrentada a ella tiene una carga \(+Q_R\).
2.2
Cada placa fija atrae a la placa móvil. La atracción de la izquierda actúa en el sentido positivo de \(x\) y la atracción de la derecha en el sentido negativo de \(x\). Utilizando la fuerza de 1.1,
\[ F_E=\frac{Q_L^2-Q_R^2}{2\varepsilon_0A}. \]
Por tanto,
\[ F_E=\frac{\varepsilon_0AV^2}{2} \left[\frac{1}{(d-x)^2}-\frac{1}{(d+x)^2}\right]. \]
Al combinar las fracciones, se obtiene
\[ \boxed{F_E=\frac{2\varepsilon_0AV^2dx}{(d^2-x^2)^2}.} \]
La fuerza tiene el mismo signo que \(x\): la atracción eléctrica tiende a aumentar el desplazamiento hacia la placa más cercana.
2.3
Reescribimos el resultado exacto como
\[ F_E=\frac{2\varepsilon_0AV^2}{d^3}x \left(1-\frac{x^2}{d^2}\right)^{-2}. \]
Para \(|x|\ll d\), al despreciar \(x^2/d^2\) se obtiene
\[ \boxed{F_E\simeq\frac{2\varepsilon_0AV^2}{d^3}x.} \]
2.4
Ambos muelles ejercen fuerzas restauradoras. Uno está comprimido y el otro estirado, y su fuerza total es
\[ F_{\mathrm{springs}}=-2kx. \]
Sumando la fuerza eléctrica linealizada,
\[ F_{\mathrm{tot}} =-2kx+\frac{2\varepsilon_0AV^2}{d^3}x =-k_{\mathrm{eff}}x. \]
Por tanto,
\[ \boxed{k_{\mathrm{eff}} =2k-\frac{2\varepsilon_0AV^2}{d^3}.} \]
La interacción eléctrica reduce la rigidez restauradora. Una respuesta estable para desplazamientos pequeños requiere \(k_{\mathrm{eff}}>0\).
2.5
El automóvil acelera en sentido opuesto al sentido positivo de \(x\). En el sistema de referencia del automóvil, la fuerza de inercia sobre la masa es, por tanto, \(+Ma\). El equilibrio relativo exige
\[ -k_{\mathrm{eff}}x+Ma=0. \]
De ahí que
\[ \boxed{a=\frac{k_{\mathrm{eff}}x}{M} =\frac{2}{M}\left(k-\frac{\varepsilon_0AV^2}{d^3}\right)x.} \]
Esta expresión utiliza la aproximación de desplazamientos pequeños introducida en 2.3.
3.1
En la posición \(\beta\), la placa móvil, su cable de conexión y la placa de \(C_S\) conectada a él forman un conductor aislado. Su carga total, inicialmente nula, permanece nula.
Sea \(V_S\) su potencial respecto de tierra. Las cargas en sus tres superficies que forman parte de los condensadores son
\[ q_L=C_L(V_S-V),\qquad q_R=C_R(V_S+V),\qquad q_S=C_SV_S. \]
La conservación de la carga da
\[ C_L(V_S-V)+C_R(V_S+V)+C_SV_S=0. \]
Por tanto,
\[ V_S=\frac{V(C_L-C_R)}{C_L+C_R+C_S}. \]
Ahora bien,
\[ C_L-C_R=\frac{2\varepsilon_0Ax}{d^2-x^2}, \qquad C_L+C_R=\frac{2\varepsilon_0Ad}{d^2-x^2}. \]
La sustitución da
\[ \boxed{V_S= \frac{2\varepsilon_0AVx} {2\varepsilon_0Ad+C_S(d^2-x^2)}.} \]
En particular, \(V_S=0\) en la posición central y \(V_S>0\) para un desplazamiento hacia la placa a \(+V\).
3.2
Despreciamos \(x^2\) frente a \(d^2\) en el denominador:
\[ V_S\simeq \frac{2\varepsilon_0AVx} {2\varepsilon_0Ad+C_Sd^2}. \]
Utilizando \(C_0=\varepsilon_0A/d\),
\[ \boxed{V_S\simeq \frac{2C_0}{2C_0+C_S}\frac{Vx}{d}.} \]
Por tanto, en esta aproximación la tensión medida es proporcional al desplazamiento.
4.1
La fuerza eléctrica y la fuerza de los muelles se oponen entre sí. El cociente entre sus módulos es
\[ \frac{|F_E|}{|F_{\mathrm{springs}}|} =\frac{(2\varepsilon_0AV^2/d^3)|x|}{2k|x|} =\frac{\varepsilon_0AV^2}{kd^3}. \]
Con \(d=1.0\times10^{-2}\,\mathrm m\),
\[ \frac{|F_E|}{|F_{\mathrm{springs}}|} = \frac{(8.85\times10^{-12})(2.5\times10^{-2})(12)^2} {(4.2\times10^3)(1.0\times10^{-2})^3} =\boxed{7.6\times10^{-9}}. \]
La contribución eléctrica es despreciable, por lo que
\[ \boxed{k_{\mathrm{eff}}\simeq2k=8.4\times10^3\,\mathrm{N/m}.} \]
Tal como permite el enunciado, también despreciamos las fuerzas eléctricas en la posición \(\beta\).
4.2
Antes de la frenada, la masa está en el centro y en reposo respecto del automóvil:
\[ x(0)=0,\qquad \dot x(0)=0. \]
Tras el inicio repentino de la aceleración constante, su ecuación de movimiento en el sistema de referencia del automóvil es
\[ M\ddot x+k_{\mathrm{eff}}x=Ma. \]
Definimos
\[ \omega=\sqrt{\frac{k_{\mathrm{eff}}}{M}}, \qquad x_{\mathrm{eq}}=\frac{Ma}{k_{\mathrm{eff}}}. \]
La solución que satisface las condiciones iniciales es
\[ x(t)=x_{\mathrm{eq}}(1-\cos\omega t). \]
El primer máximo se produce cuando \(\omega t=\pi\), lo que da
\[ \boxed{x_{\max}=2x_{\mathrm{eq}} =\frac{2Ma}{k_{\mathrm{eff}}} \simeq\frac{Ma}{k}.} \]
El desplazamiento máximo es el doble del desplazamiento de equilibrio estático porque, en ausencia de amortiguamiento, la masa sobrepasa su nueva posición de equilibrio.
4.3
Sea la tensión de activación
\[ V_{\mathrm{th}}=0.15\,\mathrm V. \]
Para situar el límite de activación en \(a=g\), la tensión máxima durante una aceleración constante \(g\) debe ser igual a \(V_{\mathrm{th}}\).
El desplazamiento máximo correspondiente es
\[ x_g=\frac{Mg}{k} =\frac{(0.15)(9.8)}{4.2\times10^3} =3.5\times10^{-4}\,\mathrm m. \]
Por tanto,
\[ \frac{x_g}{d}=0.035, \]
lo que respalda la aproximación de desplazamientos pequeños.
A partir de 3.2,
\[ V_{\mathrm{th}} =\frac{2C_0}{2C_0+C_S}\frac{Vx_g}{d}. \]
Despejando la capacidad necesaria,
\[ C_S=2C_0\left(\frac{Vx_g}{dV_{\mathrm{th}}}-1\right) =2C_0\left(\frac{VMg}{kdV_{\mathrm{th}}}-1\right). \]
Aquí,
\[ C_0=\frac{\varepsilon_0A}{d} =2.2125\times10^{-11}\,\mathrm F =22.125\,\mathrm{pF}, \]
y
\[ \frac{Vx_g}{d}=(12)(0.035)=0.42\,\mathrm V. \]
Por consiguiente,
\[ C_S =2(22.125\,\mathrm{pF}) \left(\frac{0.42}{0.15}-1\right) =79.65\,\mathrm{pF}. \]
Con la precisión de los datos,
\[ \boxed{C_S\simeq80\,\mathrm{pF} =8.0\times10^{-11}\,\mathrm F.} \]
Para este modelo de frenada con aceleración constante, la tensión máxima es proporcional a \(a\), por lo que las aceleraciones inferiores a \(g\) no alcanzan el umbral, mientras que las iguales o superiores a \(g\) sí lo alcanzan.
A modo de comparación, conservando la geometría exacta de 3.1 se obtiene
\[ C_{S,\mathrm{exact}} = \frac{2\varepsilon_0A\left(Vx_g/V_{\mathrm{th}}-d\right)} {d^2-x_g^2} =79.75\,\mathrm{pF}, \]
que tiene el mismo valor redondeado.
4.4
Sea \(L\) la distancia inicial entre la cabeza del conductor y el volante en la dirección del movimiento.
Inicialmente, ambos tienen la misma velocidad. La cabeza continúa con velocidad constante, mientras que el volante desacelera junto con el automóvil con una aceleración de módulo \(g\). Por tanto, su aceleración relativa tiene módulo \(g\), y la distancia que se acorta la separación tras un tiempo \(t\) es
\[ s_{\mathrm{rel}}=\frac12gt^2. \]
El impacto se produce cuando esta distancia es igual a \(L\):
\[ \boxed{t_1=\sqrt{\frac{2L}{g}}.} \]
Tomando una estimación razonable \(L=0.50\,\mathrm m\),
\[ t_1=\sqrt{\frac{2(0.50)}{9.8}} =0.319\,\mathrm s \simeq\boxed{0.32\,\mathrm s}. \]
4.5
Para \(a=g\), el condensador se eligió de modo que la tensión de activación se alcance en el desplazamiento máximo \(x_g\). El movimiento es
\[ x(t)=\frac{Mg}{2k}(1-\cos\omega t), \qquad \omega=\sqrt{\frac{2k}{M}}. \]
Como \(x_g=Mg/k\), la primera activación se produce cuando
\[ 1-\cos\omega t_2=2, \]
o bien
\[ \omega t_2=\pi. \]
Por tanto,
\[ \boxed{t_2=\pi\sqrt{\frac{M}{2k}}.} \]
Numéricamente,
\[ t_2=\pi\sqrt{\frac{0.15}{8.4\times10^3}} =0.01328\,\mathrm s \simeq\boxed{13\,\mathrm{ms}}. \]
Comparando con el tiempo estimado hasta el impacto de la cabeza,
\[ \frac{t_2}{t_1}\simeq0.042. \]
La cabeza se acerca al volante tan solo
\[ \frac12gt_2^2\simeq8.6\times10^{-4}\,\mathrm m =0.86\,\mathrm{mm} \]
antes de la activación. Por tanto, el airbag se activa mucho antes de que la cabeza llegue al volante, suponiendo una apertura instantánea, tal como se estipula.
La solución se comprobó con la solución oficial.
IPhO 2007 · 理论题 2
汽车安全气囊用电容式加速度计
本题研究一种加速度计的简化模型,这种加速度计用于在汽车发生碰撞时触发安全气囊。我们希望构建一个机电系统,使其在加速度超过某一限值时,系统的某个电学参数(例如电路中某一点的电压)超过阈值,从而触发安全气囊。
注意:本题忽略重力。
1 考虑图 1 所示的平行板电容器。电容器每块极板的面积为 \(A\),两极板之间的距离为 \(d\)。两极板之间的距离远小于极板的尺寸。其中一块极板通过一根劲度系数为 \(k\) 的弹簧与墙壁相连,另一块极板固定。当极板间距为 \(d\) 时,弹簧既不压缩也不伸长,换言之,此时弹簧不受力。假设极板间空气的介电常数等于真空介电常数 \(\varepsilon_0\)。电容器在这一极板间距下的电容为 \(C_0=\varepsilon_0 A/d\)。我们使两极板分别带上电荷 \(+Q\) 和 \(-Q\),并让系统达到力学平衡。
图 1
| 小题 | 问题 | 分值 |
|---|---|---|
| 1.1 | 求两极板之间相互作用的电场力 \(F_E\)。 | 0.8 |
| 1.2 | 设与弹簧相连的极板的位移为 \(x\)。求 \(x\)。 | 0.6 |
| 1.3 | 在此状态下,电容器两极板间的电势差 \(V\) 为多少?用 \(Q\)、\(A\)、\(d\)、\(k\) 表示。 | 0.4 |
| 1.4 | 设电容器的电容为 \(C\),定义为电荷量与电势差之比。求 \(C/C_0\) 作为 \(Q\)、\(A\)、\(d\) 和 \(k\) 的函数。 | 0.3 |
| 1.5 | 系统中储存的总能量 \(U\) 为多少?用 \(Q\)、\(A\)、\(d\) 和 \(k\) 表示。 | 0.6 |
图 2 中,一个质量为 \(M\) 的物体与一块质量可忽略的导体板相连,并与两根劲度系数均为 \(k\) 的弹簧相连。该导体板可以在两块固定导体板之间来回运动。所有这些极板均相同,面积均为 \(A\)。因此,这三块极板构成两个电容器。如图 2 所示,两块固定极板分别接到给定电势 \(V\) 和 \(-V\),中间极板则通过一个双位开关接地。连接可动极板的导线不影响极板的运动,三块极板始终保持平行。当整个装置没有加速度时,每块固定极板与可动极板之间的距离均为 \(d\),该距离远小于极板的尺寸。可动极板的厚度可以忽略。
图 2
开关可以处于 \(\alpha\) 和 \(\beta\) 两种状态之一。假设电容器装置随汽车一起加速运动,且加速度恒定。假设在这一恒定加速度作用期间,弹簧不发生振动,整个电容器装置的所有部件均处于各自的平衡位置,即它们彼此之间没有相对运动,因而相对于汽车也没有运动。
由于加速度的作用,可动极板将从两块固定极板的中间位置移动一定位移 \(x\)。
2 考虑开关处于 \(\alpha\) 状态的情形,即可动极板通过导线接地,此时
| 小题 | 问题 | 分值 |
|---|---|---|
| 2.1 | 求每个电容器的电荷量作为 \(x\) 的函数。 | 0.4 |
| 2.2 | 求可动极板所受的电场合力 \(F_E\) 作为 \(x\) 的函数。 | 0.4 |
| 2.3 | 假设 \(d\gg x\),与 \(d^2\) 量级的项相比,\(x^2\) 量级的项可以忽略。简化上一小题的答案。 | 0.2 |
| 2.4 | 将可动极板所受的总力(电场力与弹簧力之和)写成 \(-k_{\mathrm{eff}}x\) 的形式,并给出 \(k_{\mathrm{eff}}\) 的表达式。 | 0.7 |
| 2.5 | 将恒定加速度 \(a\) 表示为 \(x\) 的函数。 | 0.4 |
3 现在假设开关处于 \(\beta\) 状态,即可动极板通过一个电容为 \(C_S\) 的电容器接地(各电容器初始均不带电)。如果可动极板从中央位置移动了位移 \(x\),
| 小题 | 问题 | 分值 |
|---|---|---|
| 3.1 | 求电容器 \(C_S\) 两端的电势差 \(V_S\) 作为 \(x\) 的函数。 | 1.5 |
| 3.2 | 再次假设 \(d\gg x\),并忽略相对于 \(d^2\) 量级的项而言的 \(x^2\) 量级的项。简化上一小题的答案。 | 0.2 |
4 我们希望调整本题中的参数,使安全气囊在正常制动时不会触发,而在碰撞时能够足够迅速地打开,以防驾驶员的头部撞上挡风玻璃或方向盘。如你在第 2 部分所见,弹簧和电荷对可动极板施加的力可以等效为一根劲度系数为 \(k_{\mathrm{eff}}\) 的弹簧所施加的力。整个电容器装置类似于一个质量为 \(M\)、劲度系数为 \(k_{\mathrm{eff}}\) 的弹簧振子系统,受到恒定加速度 \(a\) 的影响,在本题中该加速度就是汽车的加速度。
注意:在本题的这一部分中,物体与弹簧在恒定加速度下处于平衡、因而相对于汽车静止的假设不再成立。
忽略摩擦,并采用以下参数数值:
\[ \begin{gathered} d=1.0\,\mathrm{cm},\qquad A=2.5\times10^{-2}\,\mathrm{m^2},\qquad k=4.2\times10^3\,\mathrm{N/m},\\ \varepsilon_0=8.85\times10^{-12}\,\mathrm{C^2/(N\,m^2)},\qquad V=12\,\mathrm V,\qquad M=0.15\,\mathrm{kg}. \end{gathered} \]
| 小题 | 问题 | 分值 |
|---|---|---|
| 4.1 | 利用这些数据,求你在 2.3 中算出的电场力与弹簧力之比,并说明与弹簧力相比,电场力可以忽略。 | 0.6 |
虽然我们没有计算开关处于 \(\beta\) 状态时的电场力,但可以证明,在这种情况下,电场力同样很小,也可以忽略。
| 小题 | 问题 | 分值 |
|---|---|---|
| 4.2 | 如果汽车原先以恒定速度行驶,突然以恒定加速度 \(a\) 制动,可动极板的最大位移是多少?用参数表示你的答案。 | 0.6 |
假设开关处于 \(\beta\) 状态,且系统设计为当电容器两端的电压达到 \(V_S=0.15\,\mathrm V\) 时触发安全气囊。我们希望在正常制动、汽车加速度小于重力加速度 \(g=9.8\,\mathrm{m/s^2}\) 时,安全气囊不被触发,而在其他情况下被触发。
| 小题 | 问题 | 分值 |
|---|---|---|
| 4.3 | 为达到这一目的,\(C_S\) 应为多少? | 0.6 |
我们希望确定安全气囊能否足够快地被触发,以防驾驶员的头部撞上挡风玻璃或方向盘。假设碰撞使汽车以大小等于 \(g\) 的加速度减速,而驾驶员的头部继续以恒定速度运动。
| 小题 | 问题 | 分值 |
|---|---|---|
| 4.4 | 估计驾驶员头部与方向盘之间的距离,求驾驶员头部撞上方向盘所需的时间 \(t_1\)。 | 0.8 |
| 4.5 | 求安全气囊被触发所需的时间 \(t_2\),并将其与 \(t_1\) 比较。安全气囊能否及时被触发?假设安全气囊瞬间打开。 | 0.9 |
题目译自官方英文原文。
答案
取朝向左侧固定极板的方向为 \(x>0\) 的方向。在第 2–4 部分中,该极板的电势为 \(+V\);如图所示,取相反方向为汽车加速度 \(a>0\) 的方向。力的分量以 \(x\) 正方向为正,\(V_S\) 为可动极板相对于地的电势。记 \(C_0=\varepsilon_0A/d\)。
- 1.1: \(\displaystyle F_E=\frac{Q^2}{2\varepsilon_0A}\),为吸引力。
- 1.2: \(\displaystyle x=\frac{Q^2}{2k\varepsilon_0A}\),方向朝向固定极板。
- 1.3: \(\displaystyle V=\frac{Q}{\varepsilon_0A}\left(d-\frac{Q^2}{2k\varepsilon_0A}\right)\)。
- 1.4: \(\displaystyle \frac{C}{C_0}=\left(1-\frac{Q^2}{2k\varepsilon_0Ad}\right)^{-1}\)。
- 1.5: \(\displaystyle U=\frac{Q^2d}{2\varepsilon_0A}-\frac{Q^4}{8k\varepsilon_0^2A^2}\)。
- 2.1: 电荷量的大小:\(\displaystyle Q_L=\frac{\varepsilon_0AV}{d-x}\),\(\displaystyle Q_R=\frac{\varepsilon_0AV}{d+x}\)。可动极板上相应的电荷分别为 \(-Q_L\) 和 \(+Q_R\)。
- 2.2: \(\displaystyle F_E=\frac{\varepsilon_0AV^2}{2}\left[\frac{1}{(d-x)^2}-\frac{1}{(d+x)^2}\right]=\frac{2\varepsilon_0AV^2dx}{(d^2-x^2)^2}\)。
- 2.3: \(\displaystyle F_E\simeq\frac{2\varepsilon_0AV^2}{d^3}x\)。
- 2.4: \(\displaystyle F_{\mathrm{tot}}=-k_{\mathrm{eff}}x,\qquad k_{\mathrm{eff}}=2k-\frac{2\varepsilon_0AV^2}{d^3}\)。
- 2.5: \(\displaystyle a=\frac{k_{\mathrm{eff}}}{M}x=\frac{2}{M}\left(k-\frac{\varepsilon_0AV^2}{d^3}\right)x\),采用小位移近似。
- 3.1: \(\displaystyle V_S=\frac{2\varepsilon_0AVx}{2\varepsilon_0Ad+C_S(d^2-x^2)}\)。
- 3.2: \(\displaystyle V_S\simeq\frac{2C_0}{2C_0+C_S}\frac{Vx}{d}\)。
- 4.1: \(\displaystyle \frac{|F_E|}{|F_{\mathrm{springs}}|}=\frac{\varepsilon_0AV^2}{kd^3}=7.6\times10^{-9}\)。因此 \(k_{\mathrm{eff}}\simeq2k\)。
- 4.2: \(\displaystyle x_{\max}=\frac{2Ma}{k_{\mathrm{eff}}}\simeq\frac{Ma}{k}\)。
- 4.3: \(\displaystyle C_S\simeq8.0\times10^{-11}\,\mathrm F=80\,\mathrm{pF}\)。
- 4.4: \(\displaystyle t_1=\sqrt{\frac{2L}{g}}\)。估计头部与方向盘之间的初始距离为 \(L=0.50\,\mathrm m\),得到 \(\displaystyle t_1\simeq0.32\,\mathrm s\)。
- 4.5: \(\displaystyle t_2=\pi\sqrt{\frac{M}{2k}}\simeq1.3\times10^{-2}\,\mathrm s=13\,\mathrm{ms}\)。由于 \(t_2\ll t_1\),在题设假定下,安全气囊能及时被触发。
解答
由于极板间距远小于极板尺寸,以下始终忽略边缘电场。
1.1
面电荷密度为 \(\sigma=Q/A\)。均匀带电极板在另一极板处产生的电场大小为 \(\sigma/(2\varepsilon_0)\)。每块极板受到另一极板所产生电场的作用力,因此吸引力的大小为
\[ \boxed{F_E=Q\frac{\sigma}{2\varepsilon_0} =\frac{Q^2}{2\varepsilon_0A}.} \]
在电荷量固定时,在平行板近似下,该力与极板间距无关。
1.2
吸引力使可动极板向固定极板移动,并使弹簧伸长 \(x\)。力学平衡要求
\[ kx=F_E. \]
因此,
\[ \boxed{x=\frac{Q^2}{2k\varepsilon_0A}.} \]
极板保持分离的解要求 \(x<d\),即
\[ Q^2<2k\varepsilon_0Ad. \]
1.3
极板间的电场为
\[ E=\frac{\sigma}{\varepsilon_0} =\frac{Q}{\varepsilon_0A}. \]
平衡时极板间距为 \(d-x\),因此
\[ V=E(d-x). \]
代入位移得
\[ \boxed{V=\frac{Q}{\varepsilon_0A} \left(d-\frac{Q^2}{2k\varepsilon_0A}\right).} \]
1.4
根据给定的定义,
\[ C=\frac{Q}{V}=\frac{\varepsilon_0A}{d-x}. \]
由于 \(C_0=\varepsilon_0A/d\),
\[ \boxed{\frac{C}{C_0} =\frac{d}{d-x} =\left(1-\frac{Q^2}{2k\varepsilon_0Ad}\right)^{-1}.} \]
1.5
平衡时,储存的能量由电容器的电场能和弹簧的弹性势能组成:
\[ U=\frac{Q^2}{2C}+\frac12kx^2 =\frac{Q^2(d-x)}{2\varepsilon_0A}+\frac12kx^2. \]
利用 \(x=Q^2/(2k\varepsilon_0A)\),
\[ \begin{aligned} U &=\frac{Q^2d}{2\varepsilon_0A} -\frac{Q^4}{4k\varepsilon_0^2A^2} +\frac{Q^4}{8k\varepsilon_0^2A^2}\\ &=\boxed{\frac{Q^2d}{2\varepsilon_0A} -\frac{Q^4}{8k\varepsilon_0^2A^2}}. \end{aligned} \]
2.1
取朝向左侧极板的方向为 \(x\) 的正方向,则左右两侧的间隙分别为 \(d-x\) 和 \(d+x\)。因此,两电容器的电容为
\[ C_L=\frac{\varepsilon_0A}{d-x}, \qquad C_R=\frac{\varepsilon_0A}{d+x}. \]
当开关处于 \(\alpha\) 位置时,可动极板接地。每个电容器的电压大小均为 \(V\),故
\[ \boxed{Q_L=C_LV=\frac{\varepsilon_0AV}{d-x}, \qquad Q_R=C_RV=\frac{\varepsilon_0AV}{d+x}.} \]
左侧固定极板带电 \(+Q_L\),可动极板与其相对的表面带电 \(-Q_L\)。右侧固定极板带电 \(-Q_R\),可动极板与其相对的表面带电 \(+Q_R\)。
2.2
每块固定极板都吸引可动极板。左侧的吸引力沿 \(x\) 正方向,右侧的吸引力沿 \(x\) 负方向。利用 1.1 中的力的表达式,
\[ F_E=\frac{Q_L^2-Q_R^2}{2\varepsilon_0A}. \]
因此
\[ F_E=\frac{\varepsilon_0AV^2}{2} \left[\frac{1}{(d-x)^2}-\frac{1}{(d+x)^2}\right]. \]
通分得
\[ \boxed{F_E=\frac{2\varepsilon_0AV^2dx}{(d^2-x^2)^2}.} \]
该力与 \(x\) 同号:电吸引力倾向于增大可动极板朝较近极板方向的位移。
2.3
将精确结果改写为
\[ F_E=\frac{2\varepsilon_0AV^2}{d^3}x \left(1-\frac{x^2}{d^2}\right)^{-2}. \]
当 \(|x|\ll d\) 时,忽略 \(x^2/d^2\) 得
\[ \boxed{F_E\simeq\frac{2\varepsilon_0AV^2}{d^3}x.} \]
2.4
两根弹簧均提供回复力。一根被压缩,另一根被拉伸,它们的合力为
\[ F_{\mathrm{springs}}=-2kx. \]
加上线性化后的电场力,
\[ F_{\mathrm{tot}} =-2kx+\frac{2\varepsilon_0AV^2}{d^3}x =-k_{\mathrm{eff}}x. \]
因此,
\[ \boxed{k_{\mathrm{eff}} =2k-\frac{2\varepsilon_0AV^2}{d^3}.} \]
电相互作用减小了回复力的等效劲度系数。小位移响应稳定的条件为 \(k_{\mathrm{eff}}>0\)。
2.5
汽车的加速度方向与 \(x\) 正方向相反。因此,在汽车参考系中,物体所受的惯性力为 \(+Ma\)。相对平衡要求
\[ -k_{\mathrm{eff}}x+Ma=0. \]
所以
\[ \boxed{a=\frac{k_{\mathrm{eff}}x}{M} =\frac{2}{M}\left(k-\frac{\varepsilon_0AV^2}{d^3}\right)x.} \]
该表达式采用了 2.3 中引入的小位移近似。
3.1
在 \(\beta\) 位置,可动极板、与其相连的导线以及 \(C_S\) 与导线相连的那块极板构成一个孤立导体。其总电荷初始为零,此后始终保持为零。
设其相对于地的电势为 \(V_S\)。其三个电容器表面上的电荷分别为
\[ q_L=C_L(V_S-V),\qquad q_R=C_R(V_S+V),\qquad q_S=C_SV_S. \]
由电荷守恒得
\[ C_L(V_S-V)+C_R(V_S+V)+C_SV_S=0. \]
因此,
\[ V_S=\frac{V(C_L-C_R)}{C_L+C_R+C_S}. \]
又有
\[ C_L-C_R=\frac{2\varepsilon_0Ax}{d^2-x^2}, \qquad C_L+C_R=\frac{2\varepsilon_0Ad}{d^2-x^2}. \]
代入得
\[ \boxed{V_S= \frac{2\varepsilon_0AVx} {2\varepsilon_0Ad+C_S(d^2-x^2)}.} \]
特别地,在中央位置有 \(V_S=0\),向电势为 \(+V\) 的极板移动时有 \(V_S>0\)。
3.2
在分母中忽略相对于 \(d^2\) 而言的 \(x^2\):
\[ V_S\simeq \frac{2\varepsilon_0AVx} {2\varepsilon_0Ad+C_Sd^2}. \]
利用 \(C_0=\varepsilon_0A/d\),
\[ \boxed{V_S\simeq \frac{2C_0}{2C_0+C_S}\frac{Vx}{d}.} \]
因此,在这一近似下,测得的电压与位移成正比。
4.1
电场力与弹簧力方向相反。两者的大小之比为
\[ \frac{|F_E|}{|F_{\mathrm{springs}}|} =\frac{(2\varepsilon_0AV^2/d^3)|x|}{2k|x|} =\frac{\varepsilon_0AV^2}{kd^3}. \]
取 \(d=1.0\times10^{-2}\,\mathrm m\),
\[ \frac{|F_E|}{|F_{\mathrm{springs}}|} = \frac{(8.85\times10^{-12})(2.5\times10^{-2})(12)^2} {(4.2\times10^3)(1.0\times10^{-2})^3} =\boxed{7.6\times10^{-9}}. \]
电场力的贡献可以忽略,因此
\[ \boxed{k_{\mathrm{eff}}\simeq2k=8.4\times10^3\,\mathrm{N/m}.} \]
根据题意,在 \(\beta\) 位置时我们也忽略电场力。
4.2
制动前,物体位于中央,且相对于汽车静止:
\[ x(0)=0,\qquad \dot x(0)=0. \]
恒定加速度突然开始作用后,物体在汽车参考系中的运动方程为
\[ M\ddot x+k_{\mathrm{eff}}x=Ma. \]
定义
\[ \omega=\sqrt{\frac{k_{\mathrm{eff}}}{M}}, \qquad x_{\mathrm{eq}}=\frac{Ma}{k_{\mathrm{eff}}}. \]
满足初始条件的解为
\[ x(t)=x_{\mathrm{eq}}(1-\cos\omega t). \]
第一次达到最大位移时 \(\omega t=\pi\),于是
\[ \boxed{x_{\max}=2x_{\mathrm{eq}} =\frac{2Ma}{k_{\mathrm{eff}}} \simeq\frac{Ma}{k}.} \]
最大位移为静态平衡位移的两倍,因为无阻尼的物体会越过其新的平衡位置。
4.3
设触发电压为
\[ V_{\mathrm{th}}=0.15\,\mathrm V. \]
要将触发边界设在 \(a=g\),在恒定加速度 \(g\) 作用期间的最大电压必须等于 \(V_{\mathrm{th}}\)。
相应的最大位移为
\[ x_g=\frac{Mg}{k} =\frac{(0.15)(9.8)}{4.2\times10^3} =3.5\times10^{-4}\,\mathrm m. \]
因此
\[ \frac{x_g}{d}=0.035, \]
这说明小位移近似是合理的。
由 3.2 得,
\[ V_{\mathrm{th}} =\frac{2C_0}{2C_0+C_S}\frac{Vx_g}{d}. \]
解出所需电容,
\[ C_S=2C_0\left(\frac{Vx_g}{dV_{\mathrm{th}}}-1\right) =2C_0\left(\frac{VMg}{kdV_{\mathrm{th}}}-1\right). \]
这里,
\[ C_0=\frac{\varepsilon_0A}{d} =2.2125\times10^{-11}\,\mathrm F =22.125\,\mathrm{pF}, \]
且
\[ \frac{Vx_g}{d}=(12)(0.035)=0.42\,\mathrm V. \]
因此,
\[ C_S =2(22.125\,\mathrm{pF}) \left(\frac{0.42}{0.15}-1\right) =79.65\,\mathrm{pF}. \]
按所给数据的精度,
\[ \boxed{C_S\simeq80\,\mathrm{pF} =8.0\times10^{-11}\,\mathrm F.} \]
在这一恒定加速度制动模型中,最大电压与 \(a\) 成正比,因此,小于 \(g\) 的加速度不会使电压达到阈值,而等于或大于 \(g\) 的加速度则会。
作为比较,保留 3.1 中的精确几何关系得
\[ C_{S,\mathrm{exact}} = \frac{2\varepsilon_0A\left(Vx_g/V_{\mathrm{th}}-d\right)} {d^2-x_g^2} =79.75\,\mathrm{pF}, \]
其舍入后的数值相同。
4.4
设 \(L\) 为驾驶员头部与方向盘沿运动方向的初始距离。
初始时两者速度相同。头部继续做匀速运动,而方向盘随汽车一起以大小为 \(g\) 的加速度减速。因此,两者的相对加速度大小为 \(g\),经过时间 \(t\) 后,两者间距减小了
\[ s_{\mathrm{rel}}=\frac12gt^2. \]
当这一距离等于 \(L\) 时发生碰撞:
\[ \boxed{t_1=\sqrt{\frac{2L}{g}}.} \]
取合理估计值 \(L=0.50\,\mathrm m\),
\[ t_1=\sqrt{\frac{2(0.50)}{9.8}} =0.319\,\mathrm s \simeq\boxed{0.32\,\mathrm s}. \]
4.5
在 \(a=g\) 时,所选电容使电压在最大位移 \(x_g\) 处达到触发电压。运动规律为
\[ x(t)=\frac{Mg}{2k}(1-\cos\omega t), \qquad \omega=\sqrt{\frac{2k}{M}}. \]
由于 \(x_g=Mg/k\),首次触发时满足
\[ 1-\cos\omega t_2=2, \]
即
\[ \omega t_2=\pi. \]
因此,
\[ \boxed{t_2=\pi\sqrt{\frac{M}{2k}}.} \]
代入数值得
\[ t_2=\pi\sqrt{\frac{0.15}{8.4\times10^3}} =0.01328\,\mathrm s \simeq\boxed{13\,\mathrm{ms}}. \]
与估计的头部碰撞时间相比,
\[ \frac{t_2}{t_1}\simeq0.042. \]
触发之前,头部与方向盘的间距仅减小了
\[ \frac12gt_2^2\simeq8.6\times10^{-4}\,\mathrm m =0.86\,\mathrm{mm} \]
因此,按题设假定气囊瞬间打开,安全气囊在头部到达方向盘之前很早就已被触发。
解答已与官方解答核对。
IPhO 2007 · Теоретическая задача 2
Ёмкостный акселерометр для автомобильной подушки безопасности
В этой задаче рассматривается упрощённая модель акселерометров, предназначенных для срабатывания автомобильных подушек безопасности при столкновении. Мы хотим построить электромеханическую систему так, чтобы при превышении ускорением некоторого предельного значения один из электрических параметров системы, например напряжение в определённой точке цепи, превышал пороговое значение, в результате чего срабатывала бы подушка безопасности.
Примечание: в этой задаче пренебрегайте силой тяжести.
1 Рассмотрим конденсатор с параллельными пластинами, показанный на рисунке 1. Площадь каждой пластины конденсатора равна \(A\), а расстояние между пластинами равно \(d\). Расстояние между пластинами намного меньше их размеров. Одна из пластин соединена со стенкой пружиной жёсткостью \(k\), а другая закреплена. Когда расстояние между пластинами равно \(d\), пружина не сжата и не растянута, то есть в этом состоянии на пружину не действует сила. Считайте, что диэлектрическая проницаемость воздуха между пластинами равна диэлектрической проницаемости вакуума \(\varepsilon_0\). Ёмкость, соответствующая этому расстоянию между пластинами конденсатора, равна \(C_0=\varepsilon_0 A/d\). Сообщим пластинам заряды \(+Q\) и \(-Q\) и дадим системе прийти в механическое равновесие.
Рисунок 1
| Часть | Вопрос | Баллы |
|---|---|---|
| 1.1 | Вычислите электрическую силу \(F_E\), с которой пластины действуют друг на друга. | 0.8 |
| 1.2 | Пусть \(x\) — смещение пластины, соединённой с пружиной. Найдите \(x\). | 0.6 |
| 1.3 | Какова в этом состоянии разность электрических потенциалов \(V\) между пластинами конденсатора? Выразите её через \(Q\), \(A\), \(d\), \(k\). | 0.4 |
| 1.4 | Пусть \(C\) — ёмкость конденсатора, определяемая как отношение заряда к разности потенциалов. Найдите \(C/C_0\) как функцию \(Q\), \(A\), \(d\) и \(k\). | 0.3 |
| 1.5 | Какова полная энергия \(U\), запасённая в системе? Выразите её через \(Q\), \(A\), \(d\) и \(k\). | 0.6 |
На рисунке 2 показан груз массой \(M\), прикреплённый к проводящей пластине пренебрежимо малой массы, а также к двум пружинам одинаковой жёсткости \(k\). Проводящая пластина может двигаться вперёд и назад в пространстве между двумя неподвижными проводящими пластинами. Все эти пластины одинаковы и имеют одну и ту же площадь \(A\). Таким образом, три пластины образуют два конденсатора. Как показано на рисунке 2, неподвижные пластины подключены к заданным потенциалам \(V\) и \(-V\), а средняя пластина соединена с землёй через двухпозиционный переключатель. Провод, соединённый с подвижной пластиной, не мешает её движению, и все три пластины всегда остаются параллельными. Когда вся система не испытывает ускорения, расстояние от каждой неподвижной пластины до подвижной равно \(d\), что намного меньше размеров пластин. Толщиной подвижной пластины можно пренебречь.
Рисунок 2
Переключатель может находиться в одном из двух положений: \(\alpha\) или \(\beta\). Предположим, что система конденсаторов движется с ускорением вместе с автомобилем и это ускорение постоянно. Считайте, что при этом постоянном ускорении пружина не колеблется, а все элементы системы конденсаторов находятся в положениях равновесия, то есть не движутся друг относительно друга и, следовательно, относительно автомобиля.
Из-за ускорения подвижная пластина сместится на некоторую величину \(x\) относительно середины промежутка между двумя неподвижными пластинами.
2 Рассмотрим случай, когда переключатель находится в положении \(\alpha\), то есть подвижная пластина соединена с землёй проводом. Тогда
| Часть | Вопрос | Баллы |
|---|---|---|
| 2.1 | Найдите заряд каждого конденсатора как функцию \(x\). | 0.4 |
| 2.2 | Найдите результирующую электрическую силу, действующую на подвижную пластину, \(F_E\), как функцию \(x\). | 0.4 |
| 2.3 | Считайте, что \(d\gg x\) и членами порядка \(x^2\) можно пренебречь по сравнению с членами порядка \(d^2\). Упростите ответ на предыдущий пункт. | 0.2 |
| 2.4 | Запишите полную силу, действующую на подвижную пластину (сумму электрической силы и сил пружин), в виде \(-k_{\mathrm{eff}}x\) и приведите выражение для \(k_{\mathrm{eff}}\). | 0.7 |
| 2.5 | Выразите постоянное ускорение \(a\) как функцию \(x\). | 0.4 |
3 Теперь предположим, что переключатель находится в положении \(\beta\), то есть подвижная пластина соединена с землёй через конденсатор ёмкостью \(C_S\) (первоначально конденсаторы не заряжены). Если подвижная пластина смещена на величину \(x\) относительно своего центрального положения,
| Часть | Вопрос | Баллы |
|---|---|---|
| 3.1 | Найдите \(V_S\), разность электрических потенциалов на конденсаторе \(C_S\), как функцию \(x\). | 1.5 |
| 3.2 | Снова считайте, что \(d\gg x\), и пренебрегите членами порядка \(x^2\) по сравнению с членами порядка \(d^2\). Упростите ответ на предыдущий пункт. | 0.2 |
4 Мы хотим подобрать параметры задачи так, чтобы подушка безопасности не срабатывала при обычном торможении, но при столкновении раскрывалась достаточно быстро, предотвращая удар головы водителя о ветровое стекло или рулевое колесо. Как вы видели в части 2, силу, действующую на подвижную пластину со стороны пружин и электрических зарядов, можно представить как силу пружины с эффективной жёсткостью \(k_{\mathrm{eff}}\). Вся система конденсаторов подобна системе «груз — пружина» с массой \(M\) и жёсткостью пружины \(k_{\mathrm{eff}}\), испытывающей постоянное ускорение \(a\), которое в этой задаче является ускорением автомобиля.
Примечание: в этой части задачи предположение о том, что груз и пружина находятся в равновесии при постоянном ускорении и потому неподвижны относительно автомобиля, больше не выполняется.
Пренебрегите трением и используйте следующие численные значения параметров задачи:
\[ \begin{gathered} d=1.0\,\mathrm{cm},\qquad A=2.5\times10^{-2}\,\mathrm{m^2},\qquad k=4.2\times10^3\,\mathrm{N/m},\\ \varepsilon_0=8.85\times10^{-12}\,\mathrm{C^2/(N\,m^2)},\qquad V=12\,\mathrm V,\qquad M=0.15\,\mathrm{kg}. \end{gathered} \]
| Часть | Вопрос | Баллы |
|---|---|---|
| 4.1 | Используя эти данные, найдите отношение электрической силы, вычисленной в пункте 2.3, к силе пружин и покажите, что электрическими силами можно пренебречь по сравнению с силами пружин. | 0.6 |
Хотя мы не вычисляли электрические силы для случая, когда переключатель находится в положении \(\beta\), можно показать, что и в этой ситуации электрические силы столь же малы и ими можно пренебречь.
| Часть | Вопрос | Баллы |
|---|---|---|
| 4.2 | Если автомобиль, двигавшийся с постоянной скоростью, внезапно начинает тормозить с постоянным ускорением \(a\), каково максимальное смещение подвижной пластины? Выразите ответ через параметры задачи. | 0.6 |
Предположим, что переключатель находится в положении \(\beta\), а система спроектирована так, что подушка безопасности срабатывает, когда напряжение на конденсаторе достигает \(V_S=0.15\,\mathrm V\). Мы хотим, чтобы подушка безопасности не срабатывала при обычном торможении, когда ускорение автомобиля меньше ускорения свободного падения \(g=9.8\,\mathrm{m/s^2}\), но срабатывала в остальных случаях.
| Часть | Вопрос | Баллы |
|---|---|---|
| 4.3 | Какой должна быть ёмкость \(C_S\) для этого? | 0.6 |
Мы хотим выяснить, сработает ли подушка безопасности достаточно быстро, чтобы предотвратить удар головы водителя о ветровое стекло или рулевое колесо. Предположим, что в результате столкновения автомобиль замедляется с ускорением, равным по модулю \(g\), а голова водителя продолжает двигаться с постоянной скоростью.
| Часть | Вопрос | Баллы |
|---|---|---|
| 4.4 | Оценив расстояние между головой водителя и рулевым колесом, найдите время \(t_1\), через которое голова водителя ударится о рулевое колесо. | 0.8 |
| 4.5 | Найдите время \(t_2\) до срабатывания подушки безопасности и сравните его с \(t_1\). Сработает ли подушка безопасности вовремя? Считайте, что подушка раскрывается мгновенно. | 0.9 |
Условие переведено с официального английского текста.
Ответы
Выберем \(x>0\) в направлении левой неподвижной пластины. В частях 2–4 это пластина с потенциалом \(+V\); положительное ускорение автомобиля \(a>0\) направим в противоположную сторону, как показано на рисунке. Проекции сил положительны в направлении положительных \(x\), а \(V_S\) — потенциал подвижной пластины относительно земли. Обозначим \(C_0=\varepsilon_0A/d\).
- 1.1: \(\displaystyle F_E=\frac{Q^2}{2\varepsilon_0A}\), сила притяжения.
- 1.2: \(\displaystyle x=\frac{Q^2}{2k\varepsilon_0A}\), в направлении неподвижной пластины.
- 1.3: \(\displaystyle V=\frac{Q}{\varepsilon_0A}\left(d-\frac{Q^2}{2k\varepsilon_0A}\right)\).
- 1.4: \(\displaystyle \frac{C}{C_0}=\left(1-\frac{Q^2}{2k\varepsilon_0Ad}\right)^{-1}\).
- 1.5: \(\displaystyle U=\frac{Q^2d}{2\varepsilon_0A}-\frac{Q^4}{8k\varepsilon_0^2A^2}\).
- 2.1: Модули зарядов: \(\displaystyle Q_L=\frac{\varepsilon_0AV}{d-x}\), \(\displaystyle Q_R=\frac{\varepsilon_0AV}{d+x}\). Соответствующие заряды на подвижной пластине равны \(-Q_L\) и \(+Q_R\).
- 2.2: \(\displaystyle F_E=\frac{\varepsilon_0AV^2}{2}\left[\frac{1}{(d-x)^2}-\frac{1}{(d+x)^2}\right]=\frac{2\varepsilon_0AV^2dx}{(d^2-x^2)^2}\).
- 2.3: \(\displaystyle F_E\simeq\frac{2\varepsilon_0AV^2}{d^3}x\).
- 2.4: \(\displaystyle F_{\mathrm{tot}}=-k_{\mathrm{eff}}x,\qquad k_{\mathrm{eff}}=2k-\frac{2\varepsilon_0AV^2}{d^3}\).
- 2.5: \(\displaystyle a=\frac{k_{\mathrm{eff}}}{M}x=\frac{2}{M}\left(k-\frac{\varepsilon_0AV^2}{d^3}\right)x\), в приближении малых смещений.
- 3.1: \(\displaystyle V_S=\frac{2\varepsilon_0AVx}{2\varepsilon_0Ad+C_S(d^2-x^2)}\).
- 3.2: \(\displaystyle V_S\simeq\frac{2C_0}{2C_0+C_S}\frac{Vx}{d}\).
- 4.1: \(\displaystyle \frac{|F_E|}{|F_{\mathrm{springs}}|}=\frac{\varepsilon_0AV^2}{kd^3}=7.6\times10^{-9}\). Следовательно, \(k_{\mathrm{eff}}\simeq2k\).
- 4.2: \(\displaystyle x_{\max}=\frac{2Ma}{k_{\mathrm{eff}}}\simeq\frac{Ma}{k}\).
- 4.3: \(\displaystyle C_S\simeq8.0\times10^{-11}\,\mathrm F=80\,\mathrm{pF}\).
- 4.4: \(\displaystyle t_1=\sqrt{\frac{2L}{g}}\). Оценка начального расстояния от головы до рулевого колеса как \(L=0.50\,\mathrm m\) даёт \(\displaystyle t_1\simeq0.32\,\mathrm s\).
- 4.5: \(\displaystyle t_2=\pi\sqrt{\frac{M}{2k}}\simeq1.3\times10^{-2}\,\mathrm s=13\,\mathrm{ms}\). Поскольку \(t_2\ll t_1\), при сделанных предположениях подушка безопасности срабатывает вовремя.
Решение
Во всём решении пренебрегаем краевыми эффектами, что оправдано малостью расстояний между пластинами по сравнению с их размерами.
1.1
Поверхностная плотность заряда равна \(\sigma=Q/A\). Равномерно заряженная пластина создаёт у другой пластины поле напряжённостью \(\sigma/(2\varepsilon_0)\). На пластину действует сила со стороны поля другой пластины, поэтому модуль силы притяжения равен
\[ \boxed{F_E=Q\frac{\sigma}{2\varepsilon_0} =\frac{Q^2}{2\varepsilon_0A}.} \]
При фиксированном заряде эта сила в приближении плоского конденсатора не зависит от расстояния между пластинами.
1.2
Притяжение перемещает подвижную пластину к неподвижной и растягивает пружину на \(x\). Для механического равновесия необходимо
\[ kx=F_E. \]
Следовательно,
\[ \boxed{x=\frac{Q^2}{2k\varepsilon_0A}.} \]
Для решения, при котором пластины не соприкасаются, требуется \(x<d\), то есть
\[ Q^2<2k\varepsilon_0Ad. \]
1.3
Напряжённость электрического поля между пластинами равна
\[ E=\frac{\sigma}{\varepsilon_0} =\frac{Q}{\varepsilon_0A}. \]
Расстояние между ними в равновесии равно \(d-x\), поэтому
\[ V=E(d-x). \]
Подставляя смещение, получаем
\[ \boxed{V=\frac{Q}{\varepsilon_0A} \left(d-\frac{Q^2}{2k\varepsilon_0A}\right).} \]
1.4
Согласно данному определению,
\[ C=\frac{Q}{V}=\frac{\varepsilon_0A}{d-x}. \]
Поскольку \(C_0=\varepsilon_0A/d\),
\[ \boxed{\frac{C}{C_0} =\frac{d}{d-x} =\left(1-\frac{Q^2}{2k\varepsilon_0Ad}\right)^{-1}.} \]
1.5
В равновесии запасённая энергия складывается из энергии электрического поля конденсатора и потенциальной энергии упругой деформации пружины:
\[ U=\frac{Q^2}{2C}+\frac12kx^2 =\frac{Q^2(d-x)}{2\varepsilon_0A}+\frac12kx^2. \]
Используя \(x=Q^2/(2k\varepsilon_0A)\), получаем
\[ \begin{aligned} U &=\frac{Q^2d}{2\varepsilon_0A} -\frac{Q^4}{4k\varepsilon_0^2A^2} +\frac{Q^4}{8k\varepsilon_0^2A^2}\\ &=\boxed{\frac{Q^2d}{2\varepsilon_0A} -\frac{Q^4}{8k\varepsilon_0^2A^2}}. \end{aligned} \]
2.1
Если положительное направление \(x\) выбрано в сторону левой пластины, левый и правый зазоры равны \(d-x\) и \(d+x\). Поэтому ёмкости соответствующих конденсаторов равны
\[ C_L=\frac{\varepsilon_0A}{d-x}, \qquad C_R=\frac{\varepsilon_0A}{d+x}. \]
В положении переключателя \(\alpha\) подвижная пластина заземлена. Модуль напряжения на каждом конденсаторе равен \(V\), откуда
\[ \boxed{Q_L=C_LV=\frac{\varepsilon_0AV}{d-x}, \qquad Q_R=C_RV=\frac{\varepsilon_0AV}{d+x}.} \]
Левая неподвижная пластина несёт заряд \(+Q_L\), а обращённая к ней поверхность подвижной пластины — заряд \(-Q_L\). Правая неподвижная пластина несёт заряд \(-Q_R\), а обращённая к ней поверхность подвижной пластины — заряд \(+Q_R\).
2.2
Каждая неподвижная пластина притягивает подвижную. Сила притяжения к левой пластине направлена в сторону положительных \(x\), а к правой — в сторону отрицательных \(x\). Используя выражение для силы из пункта 1.1, получаем
\[ F_E=\frac{Q_L^2-Q_R^2}{2\varepsilon_0A}. \]
Таким образом,
\[ F_E=\frac{\varepsilon_0AV^2}{2} \left[\frac{1}{(d-x)^2}-\frac{1}{(d+x)^2}\right]. \]
Приводя дроби к общему знаменателю, получаем
\[ \boxed{F_E=\frac{2\varepsilon_0AV^2dx}{(d^2-x^2)^2}.} \]
Знак силы совпадает со знаком \(x\): электрическое притяжение стремится увеличить смещение в сторону ближайшей пластины.
2.3
Перепишем точный результат в виде
\[ F_E=\frac{2\varepsilon_0AV^2}{d^3}x \left(1-\frac{x^2}{d^2}\right)^{-2}. \]
При \(|x|\ll d\), пренебрегая \(x^2/d^2\), получаем
\[ \boxed{F_E\simeq\frac{2\varepsilon_0AV^2}{d^3}x.} \]
2.4
Обе пружины создают возвращающие силы. Одна из них сжата, а другая растянута, и их суммарная сила равна
\[ F_{\mathrm{springs}}=-2kx. \]
Добавляя линеаризованную электрическую силу, получаем
\[ F_{\mathrm{tot}} =-2kx+\frac{2\varepsilon_0AV^2}{d^3}x =-k_{\mathrm{eff}}x. \]
Следовательно,
\[ \boxed{k_{\mathrm{eff}} =2k-\frac{2\varepsilon_0AV^2}{d^3}.} \]
Электрическое взаимодействие уменьшает эффективную жёсткость. Для устойчивости при малых смещениях требуется \(k_{\mathrm{eff}}>0\).
2.5
Ускорение автомобиля направлено противоположно положительному направлению \(x\). Поэтому в системе отсчёта автомобиля сила инерции, действующая на груз, равна \(+Ma\). Для относительного равновесия необходимо
\[ -k_{\mathrm{eff}}x+Ma=0. \]
Отсюда
\[ \boxed{a=\frac{k_{\mathrm{eff}}x}{M} =\frac{2}{M}\left(k-\frac{\varepsilon_0AV^2}{d^3}\right)x.} \]
В этом выражении используется приближение малых смещений, введённое в пункте 2.3.
3.1
В положении \(\beta\) подвижная пластина, соединяющий её провод и подключённая к нему обкладка конденсатора \(C_S\) образуют изолированный проводник. Его суммарный заряд, первоначально равный нулю, остаётся нулевым.
Обозначим его потенциал относительно земли через \(V_S\). Заряды на трёх его поверхностях, образующих обкладки конденсаторов, равны
\[ q_L=C_L(V_S-V),\qquad q_R=C_R(V_S+V),\qquad q_S=C_SV_S. \]
Закон сохранения заряда даёт
\[ C_L(V_S-V)+C_R(V_S+V)+C_SV_S=0. \]
Следовательно,
\[ V_S=\frac{V(C_L-C_R)}{C_L+C_R+C_S}. \]
При этом
\[ C_L-C_R=\frac{2\varepsilon_0Ax}{d^2-x^2}, \qquad C_L+C_R=\frac{2\varepsilon_0Ad}{d^2-x^2}. \]
Подстановка даёт
\[ \boxed{V_S= \frac{2\varepsilon_0AVx} {2\varepsilon_0Ad+C_S(d^2-x^2)}.} \]
В частности, \(V_S=0\) в центральном положении, а \(V_S>0\) при смещении в сторону пластины с потенциалом \(+V\).
3.2
Пренебрежём \(x^2\) по сравнению с \(d^2\) в знаменателе:
\[ V_S\simeq \frac{2\varepsilon_0AVx} {2\varepsilon_0Ad+C_Sd^2}. \]
Используя \(C_0=\varepsilon_0A/d\), получаем
\[ \boxed{V_S\simeq \frac{2C_0}{2C_0+C_S}\frac{Vx}{d}.} \]
Таким образом, в этом приближении измеряемое напряжение пропорционально смещению.
4.1
Электрическая сила и сила пружин направлены противоположно. Отношение их модулей равно
\[ \frac{|F_E|}{|F_{\mathrm{springs}}|} =\frac{(2\varepsilon_0AV^2/d^3)|x|}{2k|x|} =\frac{\varepsilon_0AV^2}{kd^3}. \]
При \(d=1.0\times10^{-2}\,\mathrm m\)
\[ \frac{|F_E|}{|F_{\mathrm{springs}}|} = \frac{(8.85\times10^{-12})(2.5\times10^{-2})(12)^2} {(4.2\times10^3)(1.0\times10^{-2})^3} =\boxed{7.6\times10^{-9}}. \]
Электрический вклад пренебрежимо мал, поэтому
\[ \boxed{k_{\mathrm{eff}}\simeq2k=8.4\times10^3\,\mathrm{N/m}.} \]
Как допускается в условии, в положении \(\beta\) мы также пренебрегаем электрическими силами.
4.2
До торможения груз находится в центре и покоится относительно автомобиля:
\[ x(0)=0,\qquad \dot x(0)=0. \]
После внезапного возникновения постоянного ускорения уравнение его движения в системе отсчёта автомобиля имеет вид
\[ M\ddot x+k_{\mathrm{eff}}x=Ma. \]
Введём обозначения
\[ \omega=\sqrt{\frac{k_{\mathrm{eff}}}{M}}, \qquad x_{\mathrm{eq}}=\frac{Ma}{k_{\mathrm{eff}}}. \]
Решение, удовлетворяющее начальным условиям, имеет вид
\[ x(t)=x_{\mathrm{eq}}(1-\cos\omega t). \]
Первый максимум достигается при \(\omega t=\pi\), откуда
\[ \boxed{x_{\max}=2x_{\mathrm{eq}} =\frac{2Ma}{k_{\mathrm{eff}}} \simeq\frac{Ma}{k}.} \]
Максимальное смещение вдвое больше смещения статического равновесия, поскольку при отсутствии затухания груз проходит новое положение равновесия и продолжает движение.
4.3
Обозначим пороговое напряжение срабатывания через
\[ V_{\mathrm{th}}=0.15\,\mathrm V. \]
Чтобы граница срабатывания соответствовала \(a=g\), максимальное напряжение при постоянном ускорении \(g\) должно равняться \(V_{\mathrm{th}}\).
Соответствующее максимальное смещение равно
\[ x_g=\frac{Mg}{k} =\frac{(0.15)(9.8)}{4.2\times10^3} =3.5\times10^{-4}\,\mathrm m. \]
Таким образом,
\[ \frac{x_g}{d}=0.035, \]
что подтверждает применимость приближения малых смещений.
Из пункта 3.2 получаем
\[ V_{\mathrm{th}} =\frac{2C_0}{2C_0+C_S}\frac{Vx_g}{d}. \]
Выражая требуемую ёмкость, получаем
\[ C_S=2C_0\left(\frac{Vx_g}{dV_{\mathrm{th}}}-1\right) =2C_0\left(\frac{VMg}{kdV_{\mathrm{th}}}-1\right). \]
Здесь
\[ C_0=\frac{\varepsilon_0A}{d} =2.2125\times10^{-11}\,\mathrm F =22.125\,\mathrm{pF}, \]
а
\[ \frac{Vx_g}{d}=(12)(0.035)=0.42\,\mathrm V. \]
Следовательно,
\[ C_S =2(22.125\,\mathrm{pF}) \left(\frac{0.42}{0.15}-1\right) =79.65\,\mathrm{pF}. \]
С точностью исходных данных
\[ \boxed{C_S\simeq80\,\mathrm{pF} =8.0\times10^{-11}\,\mathrm F.} \]
В этой модели торможения с постоянным ускорением максимальное напряжение пропорционально \(a\), поэтому при ускорениях меньше \(g\) порог не достигается, а при ускорениях, равных или превышающих \(g\), достигается.
Для сравнения, при точном учёте геометрии согласно пункту 3.1 получаем
\[ C_{S,\mathrm{exact}} = \frac{2\varepsilon_0A\left(Vx_g/V_{\mathrm{th}}-d\right)} {d^2-x_g^2} =79.75\,\mathrm{pF}, \]
что после округления даёт то же значение.
4.4
Пусть \(L\) — начальное расстояние между головой водителя и рулевым колесом вдоль направления движения.
Первоначально они имеют одинаковую скорость. Голова продолжает двигаться с постоянной скоростью, а рулевое колесо замедляется вместе с автомобилем с ускорением, модуль которого равен \(g\). Поэтому модуль их относительного ускорения равен \(g\), а расстояние, на которое они сближаются за время \(t\), равно
\[ s_{\mathrm{rel}}=\frac12gt^2. \]
Удар происходит, когда это расстояние становится равным \(L\):
\[ \boxed{t_1=\sqrt{\frac{2L}{g}}.} \]
Принимая разумную оценку \(L=0.50\,\mathrm m\), получаем
\[ t_1=\sqrt{\frac{2(0.50)}{9.8}} =0.319\,\mathrm s \simeq\boxed{0.32\,\mathrm s}. \]
4.5
При \(a=g\) ёмкость конденсатора выбрана так, чтобы пороговое напряжение достигалось при максимальном смещении \(x_g\). Закон движения имеет вид
\[ x(t)=\frac{Mg}{2k}(1-\cos\omega t), \qquad \omega=\sqrt{\frac{2k}{M}}. \]
Поскольку \(x_g=Mg/k\), первое срабатывание происходит, когда
\[ 1-\cos\omega t_2=2, \]
то есть
\[ \omega t_2=\pi. \]
Следовательно,
\[ \boxed{t_2=\pi\sqrt{\frac{M}{2k}}.} \]
Численно
\[ t_2=\pi\sqrt{\frac{0.15}{8.4\times10^3}} =0.01328\,\mathrm s \simeq\boxed{13\,\mathrm{ms}}. \]
Сравнивая с оценённым временем до удара головы, получаем
\[ \frac{t_2}{t_1}\simeq0.042. \]
До срабатывания голова приближается к рулевому колесу всего на
\[ \frac12gt_2^2\simeq8.6\times10^{-4}\,\mathrm m =0.86\,\mathrm{mm} \]
Таким образом, подушка безопасности срабатывает задолго до того, как голова достигнет рулевого колеса, при условии мгновенного раскрытия, как указано в задаче.
Решение проверено по официальному решению.
IPhO 2007 · مسألة نظرية 2
مقياس تسارع سعوي لوسادة هوائية في سيارة
نتناول في هذه المسألة نموذجًا مبسطًا لمقاييس التسارع المصممة لتفعيل وسائد الأمان الهوائية في السيارات عند وقوع تصادم. نريد بناء منظومة كهروميكانيكية بحيث عندما يتجاوز التسارع حدًّا معينًا، تتجاوز إحدى الكميات الكهربائية للمنظومة، مثل الجهد عند نقطة معينة في الدارة، قيمة عتبة، فتُفعَّل الوسادة الهوائية نتيجة لذلك.
ملاحظة: أهمل الجاذبية في هذه المسألة.
1 اعتبر مكثفًا ذا لوحين متوازيين كما في الشكل 1. مساحة كل لوح من لوحي المكثف هي \(A\)، والمسافة بين اللوحين هي \(d\). المسافة بين اللوحين أصغر بكثير من أبعاد اللوحين. يتصل أحد هذين اللوحين بجدار بواسطة نابض ثابت مرونته \(k\)، بينما يكون اللوح الآخر ثابتًا. عندما تكون المسافة بين اللوحين \(d\)، لا يكون النابض منضغطًا ولا مستطيلًا؛ أي لا تؤثر في النابض أي قوة في هذه الحالة. افترض أن سماحية الهواء بين اللوحين تساوي سماحية الفراغ \(\varepsilon_0\). سعة المكثف الموافقة لهذه المسافة بين لوحيه هي \(C_0=\varepsilon_0 A/d\). نضع الشحنتين \(+Q\) و\(-Q\) على اللوحين، ونترك المنظومة تصل إلى الاتزان الميكانيكي.
الشكل 1
| الجزء | السؤال | الدرجات |
|---|---|---|
| 1.1 | احسب القوة الكهربائية \(F_E\) التي يؤثر بها كل لوح في الآخر. | 0.8 |
| 1.2 | لتكن \(x\) إزاحة اللوح المتصل بالنابض. أوجد \(x\). | 0.6 |
| 1.3 | ما فرق الجهد الكهربائي \(V\) بين لوحي المكثف في هذه الحالة، بدلالة \(Q\)، و\(A\)، و\(d\)، و\(k\)؟ | 0.4 |
| 1.4 | لتكن \(C\) سعة المكثف، المعرَّفة بأنها نسبة الشحنة إلى فرق الجهد. أوجد \(C/C_0\) بدلالة \(Q\)، و\(A\)، و\(d\)، و\(k\). | 0.3 |
| 1.5 | ما الطاقة الكلية \(U\) المختزنة في المنظومة بدلالة \(Q\)، و\(A\)، و\(d\)، و\(k\)؟ | 0.6 |
يُظهر الشكل 2 كتلة \(M\) متصلة بلوح موصل ذي كتلة مهملة، وكذلك بنابضين لهما ثابت المرونة نفسه \(k\). يستطيع اللوح الموصل التحرك ذهابًا وإيابًا في الحيز بين لوحين موصلين ثابتين. جميع هذه الألواح متماثلة ولها المساحة نفسها \(A\). وهكذا تشكل هذه الألواح الثلاثة مكثفين. كما هو مبين في الشكل 2، يُوصَل اللوحان الثابتان بالجهدين المعطيين \(V\) و\(-V\)، ويُوصَل اللوح الأوسط بالأرضي عبر مفتاح ذي وضعين. لا يعيق السلك المتصل باللوح المتحرك حركة اللوح، وتبقى الألواح الثلاثة متوازية دائمًا. عندما لا تتسارع المجموعة بأكملها، تكون المسافة من كل لوح ثابت إلى اللوح المتحرك \(d\)، وهي أصغر بكثير من أبعاد الألواح. يمكن إهمال سمك اللوح المتحرك.
الشكل 2
يمكن أن يكون المفتاح في أحد الوضعين \(\alpha\) و\(\beta\). افترض أن مجموعة المكثفات تتسارع مع السيارة، وأن التسارع ثابت. وافترض أنه خلال هذا التسارع الثابت لا يهتز النابض، وأن جميع مكونات مجموعة المكثفات هذه تكون في مواضع اتزانها، أي إنها لا تتحرك بعضها بالنسبة إلى بعض، ومن ثم بالنسبة إلى السيارة.
نتيجة التسارع، يُزاح اللوح المتحرك بمقدار معين \(x\) عن منتصف المسافة بين اللوحين الثابتين.
2 اعتبر الحالة التي يكون فيها المفتاح في الوضع \(\alpha\)، أي يكون اللوح المتحرك موصولًا بالأرضي بواسطة سلك، وعندئذٍ
| الجزء | السؤال | الدرجات |
|---|---|---|
| 2.1 | أوجد شحنة كل مكثف بدلالة \(x\). | 0.4 |
| 2.2 | أوجد محصلة القوة الكهربائية المؤثرة في اللوح المتحرك، \(F_E\)، بدلالة \(x\). | 0.4 |
| 2.3 | افترض أن \(d\gg x\)، وأنه يمكن إهمال الحدود من رتبة \(x^2\) مقارنة بالحدود من رتبة \(d^2\). بسّط إجابة الجزء السابق. | 0.2 |
| 2.4 | اكتب القوة الكلية المؤثرة في اللوح المتحرك (مجموع القوة الكهربائية وقوتي النابضين) على الصورة \(-k_{\mathrm{eff}}x\)، وأعطِ تعبير \(k_{\mathrm{eff}}\). | 0.7 |
| 2.5 | عبّر عن التسارع الثابت \(a\) بدلالة \(x\). | 0.4 |
3 افترض الآن أن المفتاح في الوضع \(\beta\)، أي إن اللوح المتحرك موصول بالأرضي عبر مكثف سعته \(C_S\) (لا توجد شحنة ابتدائية على المكثفات). إذا أُزيح اللوح المتحرك بمقدار \(x\) عن موضعه المركزي،
| الجزء | السؤال | الدرجات |
|---|---|---|
| 3.1 | أوجد \(V_S\)، فرق الجهد الكهربائي بين طرفي المكثف \(C_S\)، بدلالة \(x\). | 1.5 |
| 3.2 | افترض مرة أخرى أن \(d\gg x\)، وأهمل الحدود من رتبة \(x^2\) مقارنة بالحدود من رتبة \(d^2\). بسّط إجابة الجزء السابق. | 0.2 |
4 نريد ضبط معلمات المسألة بحيث لا تُفعَّل الوسادة الهوائية أثناء الكبح العادي، لكنها تنفتح بسرعة كافية عند التصادم لمنع رأس السائق من الاصطدام بالزجاج الأمامي أو عجلة القيادة. كما رأيت في الجزء 2، يمكن تمثيل القوة التي يؤثر بها النابضان والشحنات الكهربائية في اللوح المتحرك بقوة نابض ذي ثابت مرونة فعّال \(k_{\mathrm{eff}}\). تشبه مجموعة المكثفات بأكملها منظومة كتلة ونابض كتلتها \(M\) وثابت مرونتها \(k_{\mathrm{eff}}\)، تحت تأثير تسارع ثابت \(a\)، وهو في هذه المسألة تسارع السيارة.
ملاحظة: في هذا الجزء من المسألة، لم يعد الافتراض القائل بأن الكتلة والنابض في حالة اتزان تحت تسارع ثابت، ومن ثم ساكنان بالنسبة إلى السيارة، ساريًا.
أهمل الاحتكاك، واعتبر القيم العددية التالية لمعلمات المسألة:
\[ \begin{gathered} d=1.0\,\mathrm{cm},\qquad A=2.5\times10^{-2}\,\mathrm{m^2},\qquad k=4.2\times10^3\,\mathrm{N/m},\\ \varepsilon_0=8.85\times10^{-12}\,\mathrm{C^2/(N\,m^2)},\qquad V=12\,\mathrm V,\qquad M=0.15\,\mathrm{kg}. \end{gathered} \]
| الجزء | السؤال | الدرجات |
|---|---|---|
| 4.1 | باستخدام هذه المعطيات، أوجد نسبة القوة الكهربائية التي حسبتها في البند 2.3 إلى قوة النابضين، وبيّن أنه يمكن إهمال القوى الكهربائية مقارنة بقوى النابضين. | 0.6 |
مع أننا لم نحسب القوى الكهربائية للحالة التي يكون فيها المفتاح في الوضع \(\beta\)، يمكن إثبات أن القوى الكهربائية في هذه الحالة صغيرة بالقدر نفسه، على نحو مشابه تمامًا، ويمكن إهمالها.
| الجزء | السؤال | الدرجات |
|---|---|---|
| 4.2 | إذا كانت السيارة تتحرك بسرعة ثابتة، ثم كُبحت فجأة بتسارع ثابت \(a\)، فما الإزاحة العظمى للوح المتحرك؟ أعطِ إجابتك بدلالة المعلمات. | 0.6 |
افترض أن المفتاح في الوضع \(\beta\)، وأن المنظومة صُممت بحيث تُفعَّل الوسادة الهوائية عندما يبلغ الجهد الكهربائي بين طرفي المكثف \(V_S=0.15\,\mathrm V\). نريد ألا تُفعَّل الوسادة الهوائية أثناء الكبح العادي عندما يكون تسارع السيارة أقل من تسارع الجاذبية \(g=9.8\,\mathrm{m/s^2}\)، وأن تُفعَّل فيما عدا ذلك.
| الجزء | السؤال | الدرجات |
|---|---|---|
| 4.3 | ما القيمة التي ينبغي أن تكون عليها \(C_S\) لهذا الغرض؟ | 0.6 |
نريد معرفة ما إذا كانت الوسادة الهوائية ستُفعَّل بسرعة كافية لمنع رأس السائق من الاصطدام بالزجاج الأمامي أو عجلة القيادة. افترض أن السيارة تتعرض، نتيجة التصادم، لتباطؤ مقداره \(g\)، بينما يواصل رأس السائق الحركة بسرعة ثابتة.
| الجزء | السؤال | الدرجات |
|---|---|---|
| 4.4 | بتقدير المسافة بين رأس السائق وعجلة القيادة، أوجد الزمن \(t_1\) الذي ينقضي قبل اصطدام رأس السائق بعجلة القيادة. | 0.8 |
| 4.5 | أوجد الزمن \(t_2\) الذي ينقضي قبل تفعيل الوسادة الهوائية، وقارنه بـ\(t_1\). هل تُفعَّل الوسادة الهوائية في الوقت المناسب؟ افترض أن الوسادة الهوائية تنفتح لحظيًا. | 0.9 |
نص المسألة مترجم عن النص الإنجليزي الرسمي.
الإجابات
اعتبر \(x>0\) باتجاه اللوح الثابت الأيسر. في الأجزاء 2–4، هذا هو اللوح الذي جهده \(+V\)؛ واعتبر تسارع السيارة \(a>0\) في الاتجاه المعاكس، كما في الرسم. تكون مركبات القوة موجبة في اتجاه \(x\) الموجب، ويمثل \(V_S\) جهد اللوح المتحرك بالنسبة إلى الأرضي. اكتب \(C_0=\varepsilon_0A/d\).
- 1.1: \(\displaystyle F_E=\frac{Q^2}{2\varepsilon_0A}\)، وهي قوة تجاذب.
- 1.2: \(\displaystyle x=\frac{Q^2}{2k\varepsilon_0A}\)، باتجاه اللوح الثابت.
- 1.3: \(\displaystyle V=\frac{Q}{\varepsilon_0A}\left(d-\frac{Q^2}{2k\varepsilon_0A}\right)\).
- 1.4: \(\displaystyle \frac{C}{C_0}=\left(1-\frac{Q^2}{2k\varepsilon_0Ad}\right)^{-1}\).
- 1.5: \(\displaystyle U=\frac{Q^2d}{2\varepsilon_0A}-\frac{Q^4}{8k\varepsilon_0^2A^2}\).
- 2.1: مقدارا الشحنتين: \(\displaystyle Q_L=\frac{\varepsilon_0AV}{d-x}\)، \(\displaystyle Q_R=\frac{\varepsilon_0AV}{d+x}\). الشحنتان المقابلتان على اللوح المتحرك هما \(-Q_L\) و\(+Q_R\).
- 2.2: \(\displaystyle F_E=\frac{\varepsilon_0AV^2}{2}\left[\frac{1}{(d-x)^2}-\frac{1}{(d+x)^2}\right]=\frac{2\varepsilon_0AV^2dx}{(d^2-x^2)^2}\).
- 2.3: \(\displaystyle F_E\simeq\frac{2\varepsilon_0AV^2}{d^3}x\).
- 2.4: \(\displaystyle F_{\mathrm{tot}}=-k_{\mathrm{eff}}x,\qquad k_{\mathrm{eff}}=2k-\frac{2\varepsilon_0AV^2}{d^3}\).
- 2.5: \(\displaystyle a=\frac{k_{\mathrm{eff}}}{M}x=\frac{2}{M}\left(k-\frac{\varepsilon_0AV^2}{d^3}\right)x\)، في تقريب الإزاحات الصغيرة.
- 3.1: \(\displaystyle V_S=\frac{2\varepsilon_0AVx}{2\varepsilon_0Ad+C_S(d^2-x^2)}\).
- 3.2: \(\displaystyle V_S\simeq\frac{2C_0}{2C_0+C_S}\frac{Vx}{d}\).
- 4.1: \(\displaystyle \frac{|F_E|}{|F_{\mathrm{springs}}|}=\frac{\varepsilon_0AV^2}{kd^3}=7.6\times10^{-9}\). ومن ثم \(k_{\mathrm{eff}}\simeq2k\).
- 4.2: \(\displaystyle x_{\max}=\frac{2Ma}{k_{\mathrm{eff}}}\simeq\frac{Ma}{k}\).
- 4.3: \(\displaystyle C_S\simeq8.0\times10^{-11}\,\mathrm F=80\,\mathrm{pF}\).
- 4.4: \(\displaystyle t_1=\sqrt{\frac{2L}{g}}\). بتقدير المسافة الابتدائية بين الرأس وعجلة القيادة بـ\(L=0.50\,\mathrm m\)، نحصل على \(\displaystyle t_1\simeq0.32\,\mathrm s\).
- 4.5: \(\displaystyle t_2=\pi\sqrt{\frac{M}{2k}}\simeq1.3\times10^{-2}\,\mathrm s=13\,\mathrm{ms}\). بما أن \(t_2\ll t_1\)، فإن الوسادة الهوائية تُفعَّل في الوقت المناسب في ظل الافتراضات المذكورة.
الحل
نهمل المجالات الهامشية في الحل كله، وهو ما يبرره صغر المسافات بين الألواح مقارنة بأبعادها.
1.1
كثافة الشحنة السطحية هي \(\sigma=Q/A\). يولّد لوح مشحون بانتظام مجالًا مقداره \(\sigma/(2\varepsilon_0)\) عند اللوح الآخر. يتعرض كل لوح لقوة ناتجة عن مجال اللوح الآخر، لذا يكون مقدار قوة التجاذب
\[ \boxed{F_E=Q\frac{\sigma}{2\varepsilon_0} =\frac{Q^2}{2\varepsilon_0A}.} \]
عند ثبات الشحنة، لا تعتمد هذه القوة على المسافة بين اللوحين ضمن تقريب اللوحين المتوازيين.
1.2
يحرّك التجاذب اللوح المتحرك باتجاه اللوح الثابت، ويمدد النابض بمقدار \(x\). يتطلب الاتزان الميكانيكي أن يكون
\[ kx=F_E. \]
وبالتالي،
\[ \boxed{x=\frac{Q^2}{2k\varepsilon_0A}.} \]
يتطلب الحل الذي يبقى فيه اللوحان منفصلين أن يكون \(x<d\)، أو
\[ Q^2<2k\varepsilon_0Ad. \]
1.3
المجال الكهربائي بين اللوحين هو
\[ E=\frac{\sigma}{\varepsilon_0} =\frac{Q}{\varepsilon_0A}. \]
المسافة بينهما عند الاتزان هي \(d-x\)، ومن ثم
\[ V=E(d-x). \]
بالتعويض عن الإزاحة نحصل على
\[ \boxed{V=\frac{Q}{\varepsilon_0A} \left(d-\frac{Q^2}{2k\varepsilon_0A}\right).} \]
1.4
وفقًا للتعريف المعطى،
\[ C=\frac{Q}{V}=\frac{\varepsilon_0A}{d-x}. \]
وبما أن \(C_0=\varepsilon_0A/d\)، فإن
\[ \boxed{\frac{C}{C_0} =\frac{d}{d-x} =\left(1-\frac{Q^2}{2k\varepsilon_0Ad}\right)^{-1}.} \]
1.5
عند الاتزان، تتكون الطاقة المختزنة من طاقة المجال الكهربائي للمكثف وطاقة المرونة للنابض:
\[ U=\frac{Q^2}{2C}+\frac12kx^2 =\frac{Q^2(d-x)}{2\varepsilon_0A}+\frac12kx^2. \]
باستخدام \(x=Q^2/(2k\varepsilon_0A)\)،
\[ \begin{aligned} U &=\frac{Q^2d}{2\varepsilon_0A} -\frac{Q^4}{4k\varepsilon_0^2A^2} +\frac{Q^4}{8k\varepsilon_0^2A^2}\\ &=\boxed{\frac{Q^2d}{2\varepsilon_0A} -\frac{Q^4}{8k\varepsilon_0^2A^2}}. \end{aligned} \]
2.1
باعتبار \(x\) موجبة باتجاه اللوح الأيسر، يكون عرض الفجوة اليسرى \(d-x\)، وعرض الفجوة اليمنى \(d+x\). ومن ثم تكون سعتا المكثفين
\[ C_L=\frac{\varepsilon_0A}{d-x}, \qquad C_R=\frac{\varepsilon_0A}{d+x}. \]
في وضع المفتاح \(\alpha\)، يكون اللوح المتحرك مؤرَّضًا. مقدار فرق الجهد بين طرفي كل مكثف هو \(V\)، فنحصل على
\[ \boxed{Q_L=C_LV=\frac{\varepsilon_0AV}{d-x}, \qquad Q_R=C_RV=\frac{\varepsilon_0AV}{d+x}.} \]
يحمل اللوح الثابت الأيسر الشحنة \(+Q_L\)، ويحمل سطح اللوح المتحرك المقابل له الشحنة \(-Q_L\). ويحمل اللوح الثابت الأيمن الشحنة \(-Q_R\)، ويحمل سطح اللوح المتحرك المقابل له الشحنة \(+Q_R\).
2.2
يجذب كل لوح ثابت اللوح المتحرك. تؤثر قوة التجاذب اليسرى في اتجاه \(x\) الموجب، وقوة التجاذب اليمنى في اتجاه \(x\) السالب. باستخدام القوة من 1.1،
\[ F_E=\frac{Q_L^2-Q_R^2}{2\varepsilon_0A}. \]
إذن
\[ F_E=\frac{\varepsilon_0AV^2}{2} \left[\frac{1}{(d-x)^2}-\frac{1}{(d+x)^2}\right]. \]
بتوحيد مقامي الكسرين نحصل على
\[ \boxed{F_E=\frac{2\varepsilon_0AV^2dx}{(d^2-x^2)^2}.} \]
للقوة إشارة \(x\) نفسها: يميل التجاذب الكهربائي إلى زيادة الإزاحة باتجاه اللوح الأقرب.
2.3
نعيد كتابة النتيجة الدقيقة على الصورة
\[ F_E=\frac{2\varepsilon_0AV^2}{d^3}x \left(1-\frac{x^2}{d^2}\right)^{-2}. \]
عندما يكون \(|x|\ll d\)، يعطي إهمال \(x^2/d^2\)
\[ \boxed{F_E\simeq\frac{2\varepsilon_0AV^2}{d^3}x.} \]
2.4
يؤثر كلا النابضين بقوة إرجاع. ينضغط أحدهما ويستطيل الآخر، وتكون محصلة قوتيهما
\[ F_{\mathrm{springs}}=-2kx. \]
بإضافة القوة الكهربائية في التقريب الخطي،
\[ F_{\mathrm{tot}} =-2kx+\frac{2\varepsilon_0AV^2}{d^3}x =-k_{\mathrm{eff}}x. \]
لذلك،
\[ \boxed{k_{\mathrm{eff}} =2k-\frac{2\varepsilon_0AV^2}{d^3}.} \]
يقلل التآثر الكهربائي من صلابة الإرجاع. وتتطلب استجابة مستقرة للإزاحات الصغيرة أن يكون \(k_{\mathrm{eff}}>0\).
2.5
تتسارع السيارة في الاتجاه المعاكس لاتجاه \(x\) الموجب. لذلك تكون قوة العطالة المؤثرة في الكتلة في الإطار المرجعي للسيارة \(+Ma\). يتطلب الاتزان النسبي أن يكون
\[ -k_{\mathrm{eff}}x+Ma=0. \]
ومن ثم
\[ \boxed{a=\frac{k_{\mathrm{eff}}x}{M} =\frac{2}{M}\left(k-\frac{\varepsilon_0AV^2}{d^3}\right)x.} \]
يستخدم هذا التعبير تقريب الإزاحات الصغيرة الذي استُخدم في 2.3.
3.1
في الوضع \(\beta\)، يشكل اللوح المتحرك وسلك توصيله واللوح المتصل به من المكثف \(C_S\) موصلًا معزولًا. وتبقى شحنته الكلية، التي كانت صفرًا في البداية، مساوية للصفر.
ليكن جهده بالنسبة إلى الأرضي \(V_S\). الشحنات على سطوحه الثلاثة التي تشكل أجزاءً من المكثفات هي
\[ q_L=C_L(V_S-V),\qquad q_R=C_R(V_S+V),\qquad q_S=C_SV_S. \]
يعطي انحفاظ الشحنة
\[ C_L(V_S-V)+C_R(V_S+V)+C_SV_S=0. \]
لذلك،
\[ V_S=\frac{V(C_L-C_R)}{C_L+C_R+C_S}. \]
ولدينا الآن
\[ C_L-C_R=\frac{2\varepsilon_0Ax}{d^2-x^2}, \qquad C_L+C_R=\frac{2\varepsilon_0Ad}{d^2-x^2}. \]
بالتعويض نحصل على
\[ \boxed{V_S= \frac{2\varepsilon_0AVx} {2\varepsilon_0Ad+C_S(d^2-x^2)}.} \]
على وجه الخصوص، يكون \(V_S=0\) عند الموضع المركزي، ويكون \(V_S>0\) للإزاحة باتجاه اللوح ذي الجهد \(+V\).
3.2
نهمل \(x^2\) مقارنة بـ\(d^2\) في المقام:
\[ V_S\simeq \frac{2\varepsilon_0AVx} {2\varepsilon_0Ad+C_Sd^2}. \]
باستخدام \(C_0=\varepsilon_0A/d\)،
\[ \boxed{V_S\simeq \frac{2C_0}{2C_0+C_S}\frac{Vx}{d}.} \]
إذن يتناسب الجهد المقاس طرديًا مع الإزاحة في هذا التقريب.
4.1
تتعاكس القوة الكهربائية وقوة النابضين. ونسبة مقداريهما هي
\[ \frac{|F_E|}{|F_{\mathrm{springs}}|} =\frac{(2\varepsilon_0AV^2/d^3)|x|}{2k|x|} =\frac{\varepsilon_0AV^2}{kd^3}. \]
مع \(d=1.0\times10^{-2}\,\mathrm m\)،
\[ \frac{|F_E|}{|F_{\mathrm{springs}}|} = \frac{(8.85\times10^{-12})(2.5\times10^{-2})(12)^2} {(4.2\times10^3)(1.0\times10^{-2})^3} =\boxed{7.6\times10^{-9}}. \]
المساهمة الكهربائية مهملة، لذا
\[ \boxed{k_{\mathrm{eff}}\simeq2k=8.4\times10^3\,\mathrm{N/m}.} \]
وكما يجيز نص المسألة، نهمل أيضًا القوى الكهربائية في الوضع \(\beta\).
4.2
قبل الكبح، تكون الكتلة في المركز وساكنة بالنسبة إلى السيارة:
\[ x(0)=0,\qquad \dot x(0)=0. \]
بعد بدء التسارع الثابت فجأة، تكون معادلة حركتها في الإطار المرجعي للسيارة
\[ M\ddot x+k_{\mathrm{eff}}x=Ma. \]
نعرّف
\[ \omega=\sqrt{\frac{k_{\mathrm{eff}}}{M}}, \qquad x_{\mathrm{eq}}=\frac{Ma}{k_{\mathrm{eff}}}. \]
الحل الذي يحقق الشروط الابتدائية هو
\[ x(t)=x_{\mathrm{eq}}(1-\cos\omega t). \]
تحدث أول قيمة عظمى عند \(\omega t=\pi\)، فنحصل على
\[ \boxed{x_{\max}=2x_{\mathrm{eq}} =\frac{2Ma}{k_{\mathrm{eff}}} \simeq\frac{Ma}{k}.} \]
الإزاحة العظمى تساوي ضعفي إزاحة الاتزان الساكن، لأن الكتلة التي لا تخضع لتخميد تتجاوز موضع اتزانها الجديد.
4.3
ليكن جهد التفعيل
\[ V_{\mathrm{th}}=0.15\,\mathrm V. \]
لجعل حد التفعيل عند \(a=g\)، يجب أن يساوي الجهد الأقصى أثناء تسارع ثابت مقداره \(g\) القيمة \(V_{\mathrm{th}}\).
الإزاحة العظمى المقابلة هي
\[ x_g=\frac{Mg}{k} =\frac{(0.15)(9.8)}{4.2\times10^3} =3.5\times10^{-4}\,\mathrm m. \]
إذن
\[ \frac{x_g}{d}=0.035, \]
وهو ما يدعم استخدام تقريب الإزاحات الصغيرة.
من 3.2،
\[ V_{\mathrm{th}} =\frac{2C_0}{2C_0+C_S}\frac{Vx_g}{d}. \]
بحل المعادلة لإيجاد السعة المطلوبة،
\[ C_S=2C_0\left(\frac{Vx_g}{dV_{\mathrm{th}}}-1\right) =2C_0\left(\frac{VMg}{kdV_{\mathrm{th}}}-1\right). \]
هنا،
\[ C_0=\frac{\varepsilon_0A}{d} =2.2125\times10^{-11}\,\mathrm F =22.125\,\mathrm{pF}, \]
و
\[ \frac{Vx_g}{d}=(12)(0.035)=0.42\,\mathrm V. \]
وبالتالي،
\[ C_S =2(22.125\,\mathrm{pF}) \left(\frac{0.42}{0.15}-1\right) =79.65\,\mathrm{pF}. \]
وفق دقة المعطيات،
\[ \boxed{C_S\simeq80\,\mathrm{pF} =8.0\times10^{-11}\,\mathrm F.} \]
في نموذج الكبح ذي التسارع الثابت هذا، يتناسب الجهد الأقصى طرديًا مع \(a\)، لذا لا تبلغ التسارعات الأقل من \(g\) العتبة، بينما تبلغها التسارعات المساوية لـ\(g\) أو الأكبر منها.
للمقارنة، يعطي الاحتفاظ بالاعتماد الهندسي الدقيق من 3.1
\[ C_{S,\mathrm{exact}} = \frac{2\varepsilon_0A\left(Vx_g/V_{\mathrm{th}}-d\right)} {d^2-x_g^2} =79.75\,\mathrm{pF}, \]
وهي قيمة تعطي النتيجة المقربة نفسها.
4.4
لتكن \(L\) المسافة الابتدائية بين رأس السائق وعجلة القيادة على امتداد اتجاه الحركة.
في البداية، تكون لهما السرعة نفسها. يواصل الرأس الحركة بسرعة ثابتة، بينما تتباطأ عجلة القيادة مع السيارة بمقدار \(g\). لذلك يكون مقدار تسارعهما النسبي \(g\)، ويكون مقدار تناقص المسافة بينهما بعد زمن \(t\) هو
\[ s_{\mathrm{rel}}=\frac12gt^2. \]
يحدث الاصطدام عندما يساوي هذا المقدار \(L\):
\[ \boxed{t_1=\sqrt{\frac{2L}{g}}.} \]
بأخذ التقدير المعقول \(L=0.50\,\mathrm m\)،
\[ t_1=\sqrt{\frac{2(0.50)}{9.8}} =0.319\,\mathrm s \simeq\boxed{0.32\,\mathrm s}. \]
4.5
عند \(a=g\)، اختير المكثف بحيث يُبلَغ جهد التفعيل عند الإزاحة العظمى \(x_g\). وتُعطى الحركة بالعلاقة
\[ x(t)=\frac{Mg}{2k}(1-\cos\omega t), \qquad \omega=\sqrt{\frac{2k}{M}}. \]
بما أن \(x_g=Mg/k\)، فإن أول تفعيل يحدث عندما
\[ 1-\cos\omega t_2=2, \]
أو
\[ \omega t_2=\pi. \]
لذلك،
\[ \boxed{t_2=\pi\sqrt{\frac{M}{2k}}.} \]
عدديًا،
\[ t_2=\pi\sqrt{\frac{0.15}{8.4\times10^3}} =0.01328\,\mathrm s \simeq\boxed{13\,\mathrm{ms}}. \]
بالمقارنة مع الزمن المقدّر لاصطدام الرأس،
\[ \frac{t_2}{t_1}\simeq0.042. \]
لا يقترب الرأس من عجلة القيادة إلا بمقدار
\[ \frac12gt_2^2\simeq8.6\times10^{-4}\,\mathrm m =0.86\,\mathrm{mm} \]
قبل التفعيل. ومن ثم تُفعَّل الوسادة الهوائية قبل وصول الرأس إلى عجلة القيادة بوقت كافٍ، بافتراض انفتاحها لحظيًا كما هو مشترط.
تمت مراجعة الحل بمقارنته بالحل الرسمي.