IPhO 2006 · Theory problem 2
Watching a Rod in Motion
Enter all your answers into the Answer Script.
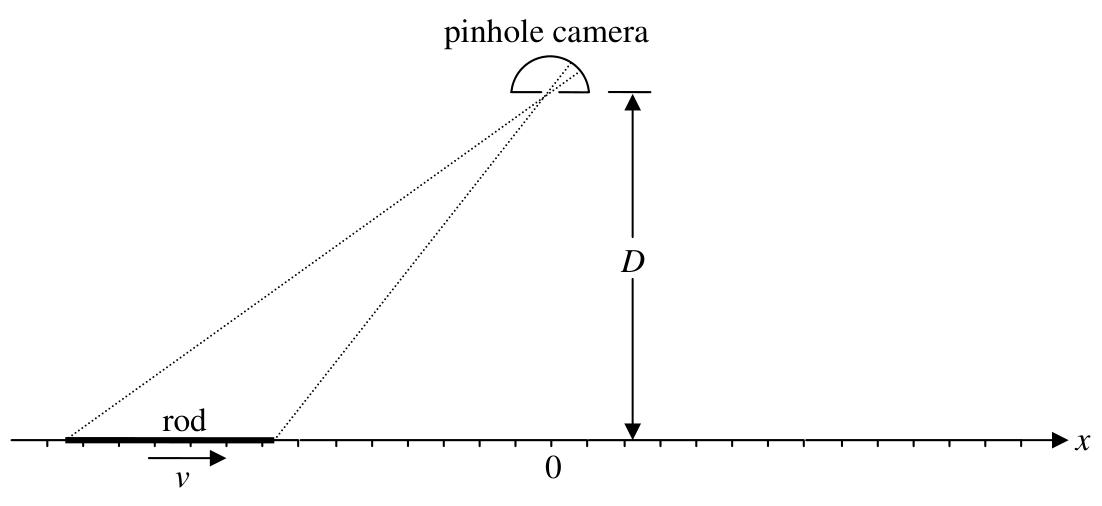
Physical situation A pinhole camera, with the pinhole at \(x=0\) and at distance \(D\) from the \(x\) axis, takes pictures of a rod, by opening the pinhole for a very short time. There are equidistant marks along the \(x\) axis by which the apparent length of the rod, as it is seen on the picture, can be determined from the pictures taken by the pinhole camera. On a picture of the rod at rest, its length is \(L\). However, the rod is not at rest, but is moving with constant velocity \(\upsilon\) along the \(x\) axis.
Basic relations A picture taken by the pinhole camera shows a tiny segment of the rod at position \(\tilde{x}\).
2.1 (0.6) What is the actual position \(x\) of this segment at the time when the picture is taken? State your answer in terms of \(\tilde{x}\), \(D\), \(L\), \(\upsilon\), and the speed of light \(c=3.00\times10^8\ \mathrm{m\,s^{-1}}\). Employ the quantities
\[ \beta=\frac{\upsilon}{c} \quad\text{and}\quad \gamma=\frac{1}{\sqrt{1-\beta^2}} \]
if they help to simplify your result.
2.2 (0.9) Find also the corresponding inverse relation, that is: express \(\tilde{x}\) in terms of \(x\), \(D\), \(L\), \(\upsilon\), and \(c\).
Note: The actual position is the position in the frame in which the camera is at rest
Apparent length of the rod The pinhole camera takes a picture at the instant when the actual position of the center of the rod is at some point \(x_0\).
2.3 (1.5) In terms of the given variables, determine the apparent length of the rod on this picture.
2.4 (1.5) Check one of the boxes in the Answer Script to indicate how the apparent length changes with time.
Symmetric picture One pinhole-camera picture shows both ends of the rod at the same distance from the pinhole.
2.5 (0.8) Determine the apparent length of the rod on this picture.
2.6 (1.0) What is the actual position of the middle of the rod at the time when this picture is taken?
2.7 (1.2) Where does the picture show the image of the middle of the rod?
Very early and very late pictures The pinhole camera took one picture very early, when the rod was very far away and approaching, and takes another picture very late, when the rod is very far away and receding. On one of the pictures the apparent length is \(1.00\ \mathrm{m}\), on the other picture it is \(3.00\ \mathrm{m}\).
2.8 (0.5) Check the box in the Answer Script to indicate which length is seen on which picture.
2.9 (1.0) Determine the velocity \(\upsilon\).
2.10 (0.6) Determine the length \(L\) of the rod at rest.
2.11 (0.4) Infer the apparent length on the symmetric picture.
| 2.4 | Check one: The apparent length ☐ increases first, reaches a maximum value, then decreases. ☐ decreases first, reaches a minimum value, then increases. ☐ decreases all the time. ☐ increases all the time. |
1.5 |
| Very early and very late pictures | For Examiners Use Only | |
|---|---|---|
| 2.8 | Check one: ☐ The apparent length is 1 m on the early picture and 3 m on the late picture. ☐ The apparent length is 3 m on the early picture and 1 m on the late picture. |
0.5 |
Official English text of the problem.
Answers
Use the abbreviations
\[ \beta=\frac{\upsilon}{c},\qquad \gamma=\frac{1}{\sqrt{1-\beta^2}},\qquad a=\frac{L}{2\gamma},\qquad R=\sqrt{D^2+a^2}. \]
-
2.1 \[ \boxed{x=\tilde{x}+\beta\sqrt{D^2+\tilde{x}^{\,2}}.} \]
-
2.2 \[ \boxed{\tilde{x}=\gamma^2\left(x-\beta\sqrt{x^2+\frac{D^2}{\gamma^2}}\right).} \]
-
2.3 \[ \boxed{ \tilde{L}(x_0)=\gamma L-\beta\gamma^2 \left[ \sqrt{(x_0+a)^2+\frac{D^2}{\gamma^2}} - \sqrt{(x_0-a)^2+\frac{D^2}{\gamma^2}} \right]. } \]
-
2.4 Select the third box: the apparent length decreases all the time.
-
2.5 \[ \boxed{\tilde{L}_{\mathrm{sym}}=\frac{L}{\gamma}.} \]
-
2.6 \[ \boxed{x_{0,\mathrm{sym}}=\beta R =\beta\sqrt{D^2+\frac{L^2}{4\gamma^2}}.} \]
-
2.7 \[ \boxed{ \tilde{x}_{\mathrm{mid}} =\beta\gamma^2\left(R-\sqrt{D^2+\beta^2a^2}\right) =\frac{\beta a^2}{R+\sqrt{D^2+\beta^2a^2}}. } \] It lies to the right of the image’s geometric center, toward the leading end.
-
2.8 Select the second box: \(3.00\ \mathrm{m}\) early, \(1.00\ \mathrm{m}\) late.
-
2.9 \[ \boxed{\upsilon=0.500c=1.50\times10^8\ \mathrm{m\,s^{-1}}} \] in the positive \(x\) direction.
-
2.10 \[ \boxed{L=\sqrt{3}\ \mathrm{m}=1.73\ \mathrm{m}.} \]
-
2.11 \[ \boxed{\tilde{L}_{\mathrm{sym}}=1.50\ \mathrm{m}.} \]
Solution
Work throughout in the camera’s rest frame, with the rod moving in the positive \(x\) direction. The exposure is sufficiently short that all light forming one photograph arrives at the same time \(t\). Light propagates along straight lines at speed \(c\).
The stationary scale identifies the coordinate from which a ray was emitted. Thus \(\tilde{x}\) is the segment’s position at emission, whereas \(x\) is its position when the light reaches the pinhole.
2.1
Suppose the light was emitted at time \(t_{\mathrm e}\). Its distance to the pinhole is
\[ r=\sqrt{D^2+\tilde{x}^{\,2}}, \]
so its travel time is
\[ t-t_{\mathrm e}=\frac{r}{c}. \]
During this interval the segment moves through \(\upsilon(t-t_{\mathrm e})\). Therefore
\[ x=\tilde{x}+\upsilon(t-t_{\mathrm e}) =\tilde{x}+\frac{\upsilon}{c}\sqrt{D^2+\tilde{x}^{\,2}}, \]
giving
\[ \boxed{x=\tilde{x}+\beta\sqrt{D^2+\tilde{x}^{\,2}}.} \]
The relation concerns one segment and is independent of \(L\).
2.2
Rearranging and squaring the previous result gives
\[ (x-\tilde{x})^2=\beta^2(D^2+\tilde{x}^{\,2}), \]
or
\[ (1-\beta^2)\tilde{x}^{\,2} -2x\tilde{x} +x^2-\beta^2D^2=0. \]
The quadratic roots are
\[ \tilde{x} =\gamma^2\left(x\pm\beta \sqrt{x^2+\frac{D^2}{\gamma^2}}\right). \]
For positive velocity, the original, unsquared equation requires \(x-\tilde{x}>0\): the segment advances between emission and reception. This selects the minus sign. Hence define
\[ \boxed{ \tilde{x}=f(x) =\gamma^2\left(x-\beta \sqrt{x^2+\frac{D^2}{\gamma^2}}\right). } \]
2.3
The given \(L\) is the rod’s rest length. Special relativity therefore gives its simultaneous length in the camera frame as
\[ \ell=\frac{L}{\gamma}. \]
At the instant of the photograph, its endpoint positions are
\[ x_-=x_0-a,\qquad x_+=x_0+a, \qquad a=\frac{\ell}{2}=\frac{L}{2\gamma}. \]
Their apparent positions are \(f(x_-)\) and \(f(x_+)\). Since
\[ f'(x)=\gamma^2\left( 1-\frac{\beta x}{\sqrt{x^2+D^2/\gamma^2}} \right)>0, \]
the endpoint order is preserved, and the apparent length is
\[ \tilde{L}(x_0)=f(x_0+a)-f(x_0-a). \]
Substitution yields
\[ \boxed{ \tilde{L}(x_0)=\gamma L-\beta\gamma^2 \left[ \sqrt{(x_0+a)^2+\frac{D^2}{\gamma^2}} - \sqrt{(x_0-a)^2+\frac{D^2}{\gamma^2}} \right]. } \]
This includes both Lorentz contraction and the different light travel times from the endpoints.
2.4
Differentiate \(f'(x)\):
\[ f''(x) =-\frac{\beta D^2} {\left(x^2+D^2/\gamma^2\right)^{3/2}}<0. \]
Thus \(f'(x)\) strictly decreases with \(x\). Consequently,
\[ \frac{d\tilde{L}}{dx_0} =f'(x_0+a)-f'(x_0-a)<0. \]
Since \(dx_0/dt=\upsilon>0\),
\[ \frac{d\tilde{L}}{dt}<0. \]
Therefore the apparent length decreases all the time. Select the third box.
2.5
In the symmetric photograph the two apparent endpoint positions are \(-b\) and \(+b\), because their distances from the pinhole are equal:
\[ r_-=r_+=\sqrt{D^2+b^2}. \]
Equal travel distances and a common arrival time imply equal emission times. The endpoint separation at emission is therefore the simultaneous, Lorentz-contracted length:
\[ 2b=\frac{L}{\gamma}. \]
Thus \(b=a\), and
\[ \boxed{\tilde{L}_{\mathrm{sym}}=2a=\frac{L}{\gamma}.} \]
2.6
At the common endpoint emission time, the endpoints are at \(-a\) and \(+a\), so the rod’s actual middle is at \(x=0\).
Their light takes time
\[ \Delta t=\frac{R}{c}, \qquad R=\sqrt{D^2+a^2}, \]
to reach the pinhole. During this interval the middle advances through \(\upsilon\Delta t\). Its actual position when the photograph is taken is therefore
\[ \boxed{ x_{0,\mathrm{sym}} =\beta R =\beta\sqrt{D^2+\frac{L^2}{4\gamma^2}}. } \]
2.7
Apply the inverse relation to the actual position of the rod’s middle:
\[ \tilde{x}_{\mathrm{mid}} =f(\beta R) =\beta\gamma^2 \left[ R-\sqrt{\beta^2R^2+\frac{D^2}{\gamma^2}} \right]. \]
Using \(R^2=D^2+a^2\) and \(1/\gamma^2=1-\beta^2\),
\[ \beta^2R^2+\frac{D^2}{\gamma^2} =D^2+\beta^2a^2. \]
Hence
\[ \boxed{ \tilde{x}_{\mathrm{mid}} =\beta\gamma^2 \left[R-\sqrt{D^2+\beta^2a^2}\right]. } \]
Rationalizing gives the equivalent expression
\[ \boxed{ \tilde{x}_{\mathrm{mid}} =\frac{\beta a^2} {\sqrt{D^2+a^2}+\sqrt{D^2+\beta^2a^2}}. } \]
For the stated motion, \(0<\tilde{x}_{\mathrm{mid}}<a\). Thus the material midpoint appears between the image’s geometric center and its right endpoint.
Its light travels a shorter distance than the endpoint light, so it is emitted later. By that later emission time, the material midpoint has moved to positive \(x\).
2.8
For the very early and very late photographs, use the far-distance limit
\[ \sqrt{D^2+\tilde{x}^{\,2}}\simeq|\tilde{x}|. \]
In the early photograph the rod approaches from negative \(x\). Equation 2.1 becomes
\[ x\simeq(1-\beta)\tilde{x}. \]
Applying this to both endpoints gives the early apparent length
\[ A\equiv\tilde{L}_{\mathrm{early}} =\frac{\ell}{1-\beta} =\frac{L}{\gamma(1-\beta)}. \]
In the late photograph the rod recedes toward positive \(x\), so
\[ x\simeq(1+\beta)\tilde{x}, \]
and
\[ B\equiv\tilde{L}_{\mathrm{late}} =\frac{\ell}{1+\beta} =\frac{L}{\gamma(1+\beta)}. \]
Because \(\beta>0\), \(A>B\). Therefore
\[ \boxed{A=3.00\ \mathrm{m},\qquad B=1.00\ \mathrm{m}.} \]
Select the second box.
2.9
Taking the ratio eliminates the rod’s length:
\[ \frac{A}{B}=\frac{1+\beta}{1-\beta}. \]
Solving,
\[ \beta=\frac{A-B}{A+B} =\frac{3.00-1.00}{3.00+1.00} =0.500. \]
Thus
\[ \boxed{ \upsilon=\beta c =0.500(3.00\times10^8) =1.50\times10^8\ \mathrm{m\,s^{-1}}, } \]
directed along positive \(x\).
2.10
Multiplying the early and late apparent lengths gives
\[ AB =\frac{L^2}{\gamma^2(1-\beta)(1+\beta)} =\frac{L^2}{\gamma^2(1-\beta^2)} =L^2. \]
Therefore
\[ \boxed{ L=\sqrt{AB} =\sqrt{(3.00\ \mathrm{m})(1.00\ \mathrm{m})} =1.73\ \mathrm{m}. } \]
2.11
From part 2.5,
\[ \tilde{L}_{\mathrm{sym}}=\frac{L}{\gamma}. \]
With \(\beta=1/2\),
\[ \gamma=\frac{1}{\sqrt{1-1/4}}=\frac{2}{\sqrt{3}}. \]
Using the unrounded rest length \(L=\sqrt{3}\ \mathrm{m}\),
\[ \boxed{ \tilde{L}_{\mathrm{sym}} =\frac{\sqrt{3}}{2/\sqrt{3}}\ \mathrm{m} =1.50\ \mathrm{m}. } \]
The solution was checked against the official solution.
IPhO 2006 · Theorieaufgabe 2
Beobachtung eines bewegten Stabes
Tragen Sie alle Ihre Antworten in den Antwortbogen ein.
Physikalische Situation Eine Lochkamera, deren Loch sich bei \(x=0\) im Abstand \(D\) von der \(x\)-Achse befindet, nimmt Bilder eines Stabes auf, indem das Loch für eine sehr kurze Zeit geöffnet wird. Entlang der \(x\)-Achse befinden sich Markierungen in gleichen Abständen, anhand derer sich die scheinbare Länge des Stabes, wie sie auf dem Bild erscheint, aus den Aufnahmen der Lochkamera bestimmen lässt. Auf einem Bild des ruhenden Stabes beträgt seine Länge \(L\). Der Stab ruht jedoch nicht, sondern bewegt sich mit konstanter Geschwindigkeit \(\upsilon\) entlang der \(x\)-Achse.
Grundlegende Beziehungen Ein mit der Lochkamera aufgenommenes Bild zeigt einen sehr kleinen Abschnitt des Stabes an der Position \(\tilde{x}\).
2.1 (0.6) Wie lautet die tatsächliche Position \(x\) dieses Abschnitts zum Zeitpunkt der Aufnahme? Geben Sie Ihre Antwort in Abhängigkeit von \(\tilde{x}\), \(D\), \(L\), \(\upsilon\) und der Lichtgeschwindigkeit \(c=3.00\times10^8\ \mathrm{m\,s^{-1}}\) an. Verwenden Sie die Größen
\[ \beta=\frac{\upsilon}{c} \quad\text{und}\quad \gamma=\frac{1}{\sqrt{1-\beta^2}} \]
falls diese Ihr Ergebnis vereinfachen.
2.2 (0.9) Bestimmen Sie auch die entsprechende Umkehrbeziehung, das heißt: Drücken Sie \(\tilde{x}\) durch \(x\), \(D\), \(L\), \(\upsilon\) und \(c\) aus.
Hinweis: Die tatsächliche Position ist die Position in dem Bezugssystem, in dem die Kamera ruht
Scheinbare Länge des Stabes Die Lochkamera nimmt ein Bild zu dem Zeitpunkt auf, zu dem sich die tatsächliche Position des Stabmittelpunkts an einem Punkt \(x_0\) befindet.
2.3 (1.5) Bestimmen Sie anhand der gegebenen Variablen die scheinbare Länge des Stabes auf diesem Bild.
2.4 (1.5) Kreuzen Sie eines der Kästchen im Antwortbogen an, um anzugeben, wie sich die scheinbare Länge mit der Zeit ändert.
Symmetrisches Bild Eine Aufnahme der Lochkamera zeigt beide Enden des Stabes im gleichen Abstand vom Loch.
2.5 (0.8) Bestimmen Sie die scheinbare Länge des Stabes auf diesem Bild.
2.6 (1.0) Wie lautet die tatsächliche Position der Mitte des Stabes zum Zeitpunkt dieser Aufnahme?
2.7 (1.2) An welcher Position zeigt das Bild die Abbildung der Mitte des Stabes?
Sehr frühe und sehr späte Aufnahmen Die Lochkamera hat sehr früh ein Bild aufgenommen, als der Stab sehr weit entfernt war und sich näherte, und nimmt sehr spät ein weiteres Bild auf, wenn der Stab sehr weit entfernt ist und sich entfernt. Auf einem der Bilder beträgt die scheinbare Länge \(1.00\ \mathrm{m}\), auf dem anderen \(3.00\ \mathrm{m}\).
2.8 (0.5) Kreuzen Sie das Kästchen im Antwortbogen an, das angibt, welche Länge auf welchem Bild zu sehen ist.
2.9 (1.0) Bestimmen Sie die Geschwindigkeit \(\upsilon\).
2.10 (0.6) Bestimmen Sie die Länge \(L\) des ruhenden Stabes.
2.11 (0.4) Leiten Sie daraus die scheinbare Länge auf dem symmetrischen Bild ab.
| 2.4 | Kreuzen Sie eine Antwort an: Die scheinbare Länge ☐ nimmt zunächst zu, erreicht einen Höchstwert und nimmt dann ab. ☐ nimmt zunächst ab, erreicht einen Mindestwert und nimmt dann zu. ☐ nimmt die ganze Zeit ab. ☐ nimmt die ganze Zeit zu. |
1.5 |
| Sehr frühe und sehr späte Aufnahmen | Nur für die Korrektur | |
|---|---|---|
| 2.8 | Kreuzen Sie eine Antwort an: ☐ Die scheinbare Länge beträgt auf der frühen Aufnahme 1 m und auf der späten Aufnahme 3 m. ☐ Die scheinbare Länge beträgt auf der frühen Aufnahme 3 m und auf der späten Aufnahme 1 m. |
0.5 |
Aufgabentext aus dem offiziellen englischen Text übersetzt.
Antworten
Verwenden Sie die Abkürzungen
\[ \beta=\frac{\upsilon}{c},\qquad \gamma=\frac{1}{\sqrt{1-\beta^2}},\qquad a=\frac{L}{2\gamma},\qquad R=\sqrt{D^2+a^2}. \]
-
2.1 \[ \boxed{x=\tilde{x}+\beta\sqrt{D^2+\tilde{x}^{\,2}}.} \]
-
2.2 \[ \boxed{\tilde{x}=\gamma^2\left(x-\beta\sqrt{x^2+\frac{D^2}{\gamma^2}}\right).} \]
-
2.3 \[ \boxed{ \tilde{L}(x_0)=\gamma L-\beta\gamma^2 \left[ \sqrt{(x_0+a)^2+\frac{D^2}{\gamma^2}} - \sqrt{(x_0-a)^2+\frac{D^2}{\gamma^2}} \right]. } \]
-
2.4 Kreuzen Sie das dritte Kästchen an: Die scheinbare Länge nimmt die ganze Zeit ab.
-
2.5 \[ \boxed{\tilde{L}_{\mathrm{sym}}=\frac{L}{\gamma}.} \]
-
2.6 \[ \boxed{x_{0,\mathrm{sym}}=\beta R =\beta\sqrt{D^2+\frac{L^2}{4\gamma^2}}.} \]
-
2.7 \[ \boxed{ \tilde{x}_{\mathrm{mid}} =\beta\gamma^2\left(R-\sqrt{D^2+\beta^2a^2}\right) =\frac{\beta a^2}{R+\sqrt{D^2+\beta^2a^2}}. } \] Sie liegt rechts vom geometrischen Mittelpunkt der Abbildung, zum vorderen Ende hin.
-
2.8 Kreuzen Sie das zweite Kästchen an: \(3.00\ \mathrm{m}\) auf der frühen Aufnahme, \(1.00\ \mathrm{m}\) auf der späten Aufnahme.
-
2.9 \[ \boxed{\upsilon=0.500c=1.50\times10^8\ \mathrm{m\,s^{-1}}} \] in positiver \(x\)-Richtung.
-
2.10 \[ \boxed{L=\sqrt{3}\ \mathrm{m}=1.73\ \mathrm{m}.} \]
-
2.11 \[ \boxed{\tilde{L}_{\mathrm{sym}}=1.50\ \mathrm{m}.} \]
Lösung
Wir arbeiten durchgehend im Ruhesystem der Kamera, wobei sich der Stab in positiver \(x\)-Richtung bewegt. Die Belichtungszeit ist so kurz, dass das gesamte Licht, das eine Aufnahme erzeugt, zur selben Zeit \(t\) eintrifft. Licht breitet sich geradlinig mit der Geschwindigkeit \(c\) aus.
Die ruhende Skala gibt die Koordinate an, von der ein Lichtstrahl ausgesandt wurde. Somit ist \(\tilde{x}\) die Position des Abschnitts bei der Emission, während \(x\) seine Position ist, wenn das Licht das Loch erreicht.
2.1
Nehmen wir an, das Licht wurde zur Zeit \(t_{\mathrm e}\) ausgesandt. Sein Abstand zum Loch beträgt
\[ r=\sqrt{D^2+\tilde{x}^{\,2}}, \]
sodass für seine Laufzeit gilt:
\[ t-t_{\mathrm e}=\frac{r}{c}. \]
Während dieses Zeitintervalls legt der Abschnitt die Strecke \(\upsilon(t-t_{\mathrm e})\) zurück. Daher gilt
\[ x=\tilde{x}+\upsilon(t-t_{\mathrm e}) =\tilde{x}+\frac{\upsilon}{c}\sqrt{D^2+\tilde{x}^{\,2}}, \]
woraus folgt:
\[ \boxed{x=\tilde{x}+\beta\sqrt{D^2+\tilde{x}^{\,2}}.} \]
Die Beziehung betrifft einen einzelnen Abschnitt und ist unabhängig von \(L\).
2.2
Umstellen und Quadrieren des vorherigen Ergebnisses ergibt
\[ (x-\tilde{x})^2=\beta^2(D^2+\tilde{x}^{\,2}), \]
oder
\[ (1-\beta^2)\tilde{x}^{\,2} -2x\tilde{x} +x^2-\beta^2D^2=0. \]
Die Lösungen der quadratischen Gleichung lauten
\[ \tilde{x} =\gamma^2\left(x\pm\beta \sqrt{x^2+\frac{D^2}{\gamma^2}}\right). \]
Für eine positive Geschwindigkeit verlangt die ursprüngliche, nicht quadrierte Gleichung \(x-\tilde{x}>0\): Der Abschnitt bewegt sich zwischen Emission und Empfang vorwärts. Damit ist das Minuszeichen zu wählen. Wir definieren daher
\[ \boxed{ \tilde{x}=f(x) =\gamma^2\left(x-\beta \sqrt{x^2+\frac{D^2}{\gamma^2}}\right). } \]
2.3
Die gegebene Größe \(L\) ist die Ruhelänge des Stabes. Nach der speziellen Relativitätstheorie beträgt seine bei gleichzeitiger Messung bestimmte Länge im Ruhesystem der Kamera daher
\[ \ell=\frac{L}{\gamma}. \]
Zum Zeitpunkt der Aufnahme befinden sich seine Endpunkte an den Positionen
\[ x_-=x_0-a,\qquad x_+=x_0+a, \qquad a=\frac{\ell}{2}=\frac{L}{2\gamma}. \]
Ihre scheinbaren Positionen sind \(f(x_-)\) und \(f(x_+)\). Da
\[ f'(x)=\gamma^2\left( 1-\frac{\beta x}{\sqrt{x^2+D^2/\gamma^2}} \right)>0, \]
bleibt die Reihenfolge der Endpunkte erhalten, und die scheinbare Länge beträgt
\[ \tilde{L}(x_0)=f(x_0+a)-f(x_0-a). \]
Einsetzen liefert
\[ \boxed{ \tilde{L}(x_0)=\gamma L-\beta\gamma^2 \left[ \sqrt{(x_0+a)^2+\frac{D^2}{\gamma^2}} - \sqrt{(x_0-a)^2+\frac{D^2}{\gamma^2}} \right]. } \]
Dies berücksichtigt sowohl die Lorentzkontraktion als auch die unterschiedlichen Lichtlaufzeiten von den Endpunkten.
2.4
Wir differenzieren \(f'(x)\):
\[ f''(x) =-\frac{\beta D^2} {\left(x^2+D^2/\gamma^2\right)^{3/2}}<0. \]
Somit nimmt \(f'(x)\) mit wachsendem \(x\) streng monoton ab. Folglich gilt
\[ \frac{d\tilde{L}}{dx_0} =f'(x_0+a)-f'(x_0-a)<0. \]
Da \(dx_0/dt=\upsilon>0\), gilt
\[ \frac{d\tilde{L}}{dt}<0. \]
Die scheinbare Länge nimmt daher die ganze Zeit ab. Kreuzen Sie das dritte Kästchen an.
2.5
In der symmetrischen Aufnahme sind die beiden scheinbaren Positionen der Endpunkte \(-b\) und \(+b\), da ihre Abstände vom Loch gleich sind:
\[ r_-=r_+=\sqrt{D^2+b^2}. \]
Gleiche Laufstrecken und eine gemeinsame Ankunftszeit bedeuten gleiche Emissionszeiten. Der Abstand der Endpunkte bei der Emission ist daher die bei gleichzeitiger Messung bestimmte, lorentzkontrahierte Länge:
\[ 2b=\frac{L}{\gamma}. \]
Somit ist \(b=a\), und es gilt
\[ \boxed{\tilde{L}_{\mathrm{sym}}=2a=\frac{L}{\gamma}.} \]
2.6
Zum gemeinsamen Emissionszeitpunkt der Endpunkte befinden sich diese bei \(-a\) und \(+a\), sodass die tatsächliche Mitte des Stabes bei \(x=0\) liegt.
Ihr Licht benötigt die Zeit
\[ \Delta t=\frac{R}{c}, \qquad R=\sqrt{D^2+a^2}, \]
um das Loch zu erreichen. Während dieses Zeitintervalls bewegt sich die Mitte um \(\upsilon\Delta t\) vorwärts. Ihre tatsächliche Position zum Zeitpunkt der Aufnahme ist daher
\[ \boxed{ x_{0,\mathrm{sym}} =\beta R =\beta\sqrt{D^2+\frac{L^2}{4\gamma^2}}. } \]
2.7
Wir wenden die Umkehrbeziehung auf die tatsächliche Position der Stabmitte an:
\[ \tilde{x}_{\mathrm{mid}} =f(\beta R) =\beta\gamma^2 \left[ R-\sqrt{\beta^2R^2+\frac{D^2}{\gamma^2}} \right]. \]
Mit \(R^2=D^2+a^2\) und \(1/\gamma^2=1-\beta^2\) gilt
\[ \beta^2R^2+\frac{D^2}{\gamma^2} =D^2+\beta^2a^2. \]
Daher folgt
\[ \boxed{ \tilde{x}_{\mathrm{mid}} =\beta\gamma^2 \left[R-\sqrt{D^2+\beta^2a^2}\right]. } \]
Durch Rationalisieren erhält man den gleichwertigen Ausdruck
\[ \boxed{ \tilde{x}_{\mathrm{mid}} =\frac{\beta a^2} {\sqrt{D^2+a^2}+\sqrt{D^2+\beta^2a^2}}. } \]
Für die angegebene Bewegung gilt \(0<\tilde{x}_{\mathrm{mid}}<a\). Der materielle Mittelpunkt erscheint somit zwischen dem geometrischen Mittelpunkt der Abbildung und ihrem rechten Endpunkt.
Sein Licht legt eine kürzere Strecke zurück als das Licht der Endpunkte und wird daher später ausgesandt. Bis zu diesem späteren Emissionszeitpunkt hat sich der materielle Mittelpunkt zu einem positiven \(x\) bewegt.
2.8
Für die sehr frühen und sehr späten Aufnahmen verwenden wir den Grenzfall großer Entfernungen
\[ \sqrt{D^2+\tilde{x}^{\,2}}\simeq|\tilde{x}|. \]
Auf der frühen Aufnahme nähert sich der Stab von negativen \(x\)-Werten her. Gleichung 2.1 wird zu
\[ x\simeq(1-\beta)\tilde{x}. \]
Wendet man dies auf beide Endpunkte an, erhält man für die scheinbare Länge auf der frühen Aufnahme
\[ A\equiv\tilde{L}_{\mathrm{early}} =\frac{\ell}{1-\beta} =\frac{L}{\gamma(1-\beta)}. \]
Auf der späten Aufnahme entfernt sich der Stab in Richtung positiver \(x\)-Werte, sodass gilt:
\[ x\simeq(1+\beta)\tilde{x}, \]
und
\[ B\equiv\tilde{L}_{\mathrm{late}} =\frac{\ell}{1+\beta} =\frac{L}{\gamma(1+\beta)}. \]
Wegen \(\beta>0\) gilt \(A>B\). Daher ist
\[ \boxed{A=3.00\ \mathrm{m},\qquad B=1.00\ \mathrm{m}.} \]
Kreuzen Sie das zweite Kästchen an.
2.9
Durch Bildung des Verhältnisses wird die Stablänge eliminiert:
\[ \frac{A}{B}=\frac{1+\beta}{1-\beta}. \]
Auflösen ergibt
\[ \beta=\frac{A-B}{A+B} =\frac{3.00-1.00}{3.00+1.00} =0.500. \]
Somit gilt
\[ \boxed{ \upsilon=\beta c =0.500(3.00\times10^8) =1.50\times10^8\ \mathrm{m\,s^{-1}}, } \]
wobei die Geschwindigkeit in positive \(x\)-Richtung gerichtet ist.
2.10
Die Multiplikation der scheinbaren Längen auf der frühen und der späten Aufnahme ergibt
\[ AB =\frac{L^2}{\gamma^2(1-\beta)(1+\beta)} =\frac{L^2}{\gamma^2(1-\beta^2)} =L^2. \]
Daher gilt
\[ \boxed{ L=\sqrt{AB} =\sqrt{(3.00\ \mathrm{m})(1.00\ \mathrm{m})} =1.73\ \mathrm{m}. } \]
2.11
Aus Teil 2.5 folgt
\[ \tilde{L}_{\mathrm{sym}}=\frac{L}{\gamma}. \]
Mit \(\beta=1/2\) gilt
\[ \gamma=\frac{1}{\sqrt{1-1/4}}=\frac{2}{\sqrt{3}}. \]
Mit der ungerundeten Ruhelänge \(L=\sqrt{3}\ \mathrm{m}\) erhält man
\[ \boxed{ \tilde{L}_{\mathrm{sym}} =\frac{\sqrt{3}}{2/\sqrt{3}}\ \mathrm{m} =1.50\ \mathrm{m}. } \]
Die Lösung wurde mit der offiziellen Lösung abgeglichen.
IPhO 2006 · Teori sorusu 2
Hareket Hâlindeki Bir Çubuğu İzlemek
Tüm cevaplarınızı Cevap Kâğıdına yazınız.
Fiziksel durum İğne deliği \(x=0\) konumunda ve \(x\) ekseninden \(D\) uzaklıkta bulunan bir iğne deliği kamerası, deliği çok kısa bir süre açarak bir çubuğun fotoğraflarını çekmektedir. \(x\) ekseni boyunca eşit aralıklarla yerleştirilmiş işaretler vardır; bu işaretler yardımıyla, iğne deliği kamerasının çektiği fotoğraflardan çubuğun fotoğrafta görülen görünür uzunluğu belirlenebilir. Çubuğun durgun hâldeyken çekilmiş bir fotoğrafında uzunluğu \(L\)'dir. Ancak çubuk durgun değildir; \(x\) ekseni boyunca sabit \(\upsilon\) hızıyla hareket etmektedir.
Temel bağıntılar İğne deliği kamerasıyla çekilen bir fotoğrafta, çubuğun çok küçük bir parçası \(\tilde{x}\) konumunda görülmektedir.
2.1 (0.6) Fotoğrafın çekildiği anda bu parçanın gerçek konumu \(x\) nedir? Cevabınızı \(\tilde{x}\), \(D\), \(L\), \(\upsilon\) ve ışık hızı \(c=3.00\times10^8\ \mathrm{m\,s^{-1}}\) cinsinden ifade ediniz. Sonucunuzu sadeleştirmeye yardımcı oluyorsa
\[ \beta=\frac{\upsilon}{c} \quad\text{ve}\quad \gamma=\frac{1}{\sqrt{1-\beta^2}} \]
niceliklerini kullanınız.
2.2 (0.9) Buna karşılık gelen ters bağıntıyı da bulunuz; yani \(\tilde{x}\)'i \(x\), \(D\), \(L\), \(\upsilon\) ve \(c\) cinsinden ifade ediniz.
Not: Gerçek konum, kameranın durgun olduğu referans sistemindeki konumdur
Çubuğun görünür uzunluğu İğne deliği kamerası, çubuğun merkezinin gerçek konumunun bir \(x_0\) noktasında olduğu anda bir fotoğraf çekmektedir.
2.3 (1.5) Verilen değişkenler cinsinden, çubuğun bu fotoğraftaki görünür uzunluğunu belirleyiniz.
2.4 (1.5) Görünür uzunluğun zamanla nasıl değiştiğini belirtmek için Cevap Kâğıdındaki kutulardan birini işaretleyiniz.
Simetrik fotoğraf İğne deliği kamerasıyla çekilen bir fotoğrafta, çubuğun her iki ucu da iğne deliğinden aynı uzaklıkta görülmektedir.
2.5 (0.8) Çubuğun bu fotoğraftaki görünür uzunluğunu belirleyiniz.
2.6 (1.0) Bu fotoğrafın çekildiği anda çubuğun orta noktasının gerçek konumu nedir?
2.7 (1.2) Fotoğrafta çubuğun orta noktasının görüntüsü nerede görülür?
Çok erken ve çok geç çekilen fotoğraflar İğne deliği kamerası, çubuk çok uzaktayken ve yaklaşırken çok erken bir anda bir fotoğraf çekmiştir; çubuk çok uzaktayken ve uzaklaşırken çok geç bir anda da başka bir fotoğraf çekmektedir. Fotoğraflardan birinde görünür uzunluk \(1.00\ \mathrm{m}\), diğerinde ise \(3.00\ \mathrm{m}\)'dir.
2.8 (0.5) Hangi fotoğrafta hangi uzunluğun görüldüğünü belirtmek için Cevap Kâğıdındaki kutuyu işaretleyiniz.
2.9 (1.0) \(\upsilon\) hızını belirleyiniz.
2.10 (0.6) Çubuğun durgun hâldeki \(L\) uzunluğunu belirleyiniz.
2.11 (0.4) Simetrik fotoğraftaki görünür uzunluğu çıkarınız.
| 2.4 | Birini işaretleyiniz: Görünür uzunluk ☐ önce artar, en büyük değerine ulaşır, sonra azalır. ☐ önce azalır, en küçük değerine ulaşır, sonra artar. ☐ sürekli azalır. ☐ sürekli artar. |
1.5 |
| Çok erken ve çok geç çekilen fotoğraflar | Yalnızca Değerlendiricilerin Kullanımı İçindir | |
|---|---|---|
| 2.8 | Birini işaretleyiniz: ☐ Görünür uzunluk erken çekilen fotoğrafta 1 m, geç çekilen fotoğrafta 3 m'dir. ☐ Görünür uzunluk erken çekilen fotoğrafta 3 m, geç çekilen fotoğrafta 1 m'dir. |
0.5 |
Soru metni resmi İngilizce metinden çevrilmiştir.
Cevaplar
Şu kısaltmaları kullanınız:
\[ \beta=\frac{\upsilon}{c},\qquad \gamma=\frac{1}{\sqrt{1-\beta^2}},\qquad a=\frac{L}{2\gamma},\qquad R=\sqrt{D^2+a^2}. \]
-
2.1 \[ \boxed{x=\tilde{x}+\beta\sqrt{D^2+\tilde{x}^{\,2}}.} \]
-
2.2 \[ \boxed{\tilde{x}=\gamma^2\left(x-\beta\sqrt{x^2+\frac{D^2}{\gamma^2}}\right).} \]
-
2.3 \[ \boxed{ \tilde{L}(x_0)=\gamma L-\beta\gamma^2 \left[ \sqrt{(x_0+a)^2+\frac{D^2}{\gamma^2}} - \sqrt{(x_0-a)^2+\frac{D^2}{\gamma^2}} \right]. } \]
-
2.4 Üçüncü kutuyu seçiniz: görünür uzunluk sürekli azalır.
-
2.5 \[ \boxed{\tilde{L}_{\mathrm{sym}}=\frac{L}{\gamma}.} \]
-
2.6 \[ \boxed{x_{0,\mathrm{sym}}=\beta R =\beta\sqrt{D^2+\frac{L^2}{4\gamma^2}}.} \]
-
2.7 \[ \boxed{ \tilde{x}_{\mathrm{mid}} =\beta\gamma^2\left(R-\sqrt{D^2+\beta^2a^2}\right) =\frac{\beta a^2}{R+\sqrt{D^2+\beta^2a^2}}. } \] Görüntünün geometrik merkezinin sağında, öndeki uca doğru yer alır.
-
2.8 İkinci kutuyu seçiniz: erken çekilen fotoğrafta \(3.00\ \mathrm{m}\), geç çekilen fotoğrafta \(1.00\ \mathrm{m}\).
-
2.9 \[ \boxed{\upsilon=0.500c=1.50\times10^8\ \mathrm{m\,s^{-1}}} \] ve yönü pozitif \(x\) yönüdür.
-
2.10 \[ \boxed{L=\sqrt{3}\ \mathrm{m}=1.73\ \mathrm{m}.} \]
-
2.11 \[ \boxed{\tilde{L}_{\mathrm{sym}}=1.50\ \mathrm{m}.} \]
Çözüm
Çözümün tamamında, çubuğun pozitif \(x\) yönünde hareket ettiği, kameranın durgun olduğu referans sisteminde çalışalım. Pozlama süresi, bir fotoğrafı oluşturan tüm ışığın aynı \(t\) anında ulaşmasını sağlayacak kadar kısadır. Işık, doğrusal yollar boyunca \(c\) hızıyla yayılır.
Durgun ölçek, bir ışının yayıldığı koordinatı belirler. Dolayısıyla \(\tilde{x}\), parçanın ışığı yaydığı andaki konumu; \(x\) ise ışığın iğne deliğine ulaştığı andaki konumudur.
2.1
Işığın \(t_{\mathrm e}\) anında yayıldığını varsayalım. İğne deliğine olan uzaklığı
\[ r=\sqrt{D^2+\tilde{x}^{\,2}}, \]
olduğundan, yolculuk süresi
\[ t-t_{\mathrm e}=\frac{r}{c}. \]
Bu süre içinde parça \(\upsilon(t-t_{\mathrm e})\) kadar yer değiştirir. Dolayısıyla
\[ x=\tilde{x}+\upsilon(t-t_{\mathrm e}) =\tilde{x}+\frac{\upsilon}{c}\sqrt{D^2+\tilde{x}^{\,2}}, \]
buradan
\[ \boxed{x=\tilde{x}+\beta\sqrt{D^2+\tilde{x}^{\,2}}.} \]
Bu bağıntı tek bir parçayla ilgilidir ve \(L\)'den bağımsızdır.
2.2
Önceki sonucu yeniden düzenleyip karesini alırsak
\[ (x-\tilde{x})^2=\beta^2(D^2+\tilde{x}^{\,2}), \]
ya da
\[ (1-\beta^2)\tilde{x}^{\,2} -2x\tilde{x} +x^2-\beta^2D^2=0. \]
İkinci dereceden denklemin kökleri
\[ \tilde{x} =\gamma^2\left(x\pm\beta \sqrt{x^2+\frac{D^2}{\gamma^2}}\right). \]
Pozitif hız için, karesi alınmamış başlangıç denklemi \(x-\tilde{x}>0\) olmasını gerektirir: parça, ışığın yayılması ile alınması arasında ilerler. Bu koşul eksi işaretini seçtirir. Böylece şu tanımı yapalım:
\[ \boxed{ \tilde{x}=f(x) =\gamma^2\left(x-\beta \sqrt{x^2+\frac{D^2}{\gamma^2}}\right). } \]
2.3
Verilen \(L\), çubuğun durgun uzunluğudur. Dolayısıyla özel göreliliğe göre, kamera referans sisteminde eşzamanlı olarak ölçülen uzunluğu
\[ \ell=\frac{L}{\gamma}. \]
Fotoğrafın çekildiği anda uçlarının konumları
\[ x_-=x_0-a,\qquad x_+=x_0+a, \qquad a=\frac{\ell}{2}=\frac{L}{2\gamma}. \]
Uçların görünür konumları \(f(x_-)\) ve \(f(x_+)\)'dır.
\[ f'(x)=\gamma^2\left( 1-\frac{\beta x}{\sqrt{x^2+D^2/\gamma^2}} \right)>0, \]
olduğundan uçların sıralaması korunur ve görünür uzunluk
\[ \tilde{L}(x_0)=f(x_0+a)-f(x_0-a). \]
Yerine koyarsak
\[ \boxed{ \tilde{L}(x_0)=\gamma L-\beta\gamma^2 \left[ \sqrt{(x_0+a)^2+\frac{D^2}{\gamma^2}} - \sqrt{(x_0-a)^2+\frac{D^2}{\gamma^2}} \right]. } \]
Bu ifade hem Lorentz büzülmesini hem de uçlardan gelen ışığın farklı yolculuk sürelerini içerir.
2.4
\(f'(x)\)'in türevini alalım:
\[ f''(x) =-\frac{\beta D^2} {\left(x^2+D^2/\gamma^2\right)^{3/2}}<0. \]
Dolayısıyla \(f'(x)\), \(x\) arttıkça kesin olarak azalır. Bunun sonucunda,
\[ \frac{d\tilde{L}}{dx_0} =f'(x_0+a)-f'(x_0-a)<0. \]
\(dx_0/dt=\upsilon>0\) olduğundan,
\[ \frac{d\tilde{L}}{dt}<0. \]
Bu nedenle görünür uzunluk sürekli azalır. Üçüncü kutuyu seçiniz.
2.5
Simetrik fotoğrafta, iki ucun görünür konumları \(-b\) ve \(+b\)'dir; çünkü iğne deliğine olan uzaklıkları eşittir:
\[ r_-=r_+=\sqrt{D^2+b^2}. \]
Yolculuk mesafelerinin eşit ve varış anının ortak olması, yayılma anlarının eşit olduğu anlamına gelir. Dolayısıyla yayılma anında uçlar arasındaki uzaklık, eşzamanlı olarak ölçülen, Lorentz büzülmesine uğramış uzunluktur:
\[ 2b=\frac{L}{\gamma}. \]
Böylece \(b=a\) olur ve
\[ \boxed{\tilde{L}_{\mathrm{sym}}=2a=\frac{L}{\gamma}.} \]
2.6
Uçların ortak ışık yayma anında, uçlar \(-a\) ve \(+a\) konumlarındadır; dolayısıyla çubuğun gerçek orta noktası \(x=0\) konumundadır.
Uçlardan gelen ışığın iğne deliğine ulaşması için geçen süre
\[ \Delta t=\frac{R}{c}, \qquad R=\sqrt{D^2+a^2}, \]
kadardır. Bu süre içinde orta nokta \(\upsilon\Delta t\) kadar ilerler. Dolayısıyla fotoğrafın çekildiği andaki gerçek konumu
\[ \boxed{ x_{0,\mathrm{sym}} =\beta R =\beta\sqrt{D^2+\frac{L^2}{4\gamma^2}}. } \]
2.7
Ters bağıntıyı çubuğun orta noktasının gerçek konumuna uygulayalım:
\[ \tilde{x}_{\mathrm{mid}} =f(\beta R) =\beta\gamma^2 \left[ R-\sqrt{\beta^2R^2+\frac{D^2}{\gamma^2}} \right]. \]
\(R^2=D^2+a^2\) ve \(1/\gamma^2=1-\beta^2\) bağıntılarını kullanırsak,
\[ \beta^2R^2+\frac{D^2}{\gamma^2} =D^2+\beta^2a^2. \]
Böylece
\[ \boxed{ \tilde{x}_{\mathrm{mid}} =\beta\gamma^2 \left[R-\sqrt{D^2+\beta^2a^2}\right]. } \]
Eşleniğiyle çarparak şu eşdeğer ifadeyi elde ederiz:
\[ \boxed{ \tilde{x}_{\mathrm{mid}} =\frac{\beta a^2} {\sqrt{D^2+a^2}+\sqrt{D^2+\beta^2a^2}}. } \]
Belirtilen hareket için \(0<\tilde{x}_{\mathrm{mid}}<a\) olur. Dolayısıyla çubuğun maddesel orta noktası, görüntünün geometrik merkezi ile sağ ucu arasında görünür.
Orta noktadan gelen ışık, uçlardan gelen ışığa göre daha kısa bir mesafe katettiği için daha geç yayılır. Bu daha geç yayılma anına gelindiğinde, çubuğun maddesel orta noktası pozitif \(x\) konumuna ilerlemiştir.
2.8
Çok erken ve çok geç çekilen fotoğraflar için, büyük uzaklık limitini kullanalım:
\[ \sqrt{D^2+\tilde{x}^{\,2}}\simeq|\tilde{x}|. \]
Erken çekilen fotoğrafta çubuk, negatif \(x\) tarafından yaklaşmaktadır. Denklem 2.1 şu hâle gelir:
\[ x\simeq(1-\beta)\tilde{x}. \]
Bunu her iki uca uygulayarak erken çekilen fotoğraftaki görünür uzunluğu elde ederiz:
\[ A\equiv\tilde{L}_{\mathrm{early}} =\frac{\ell}{1-\beta} =\frac{L}{\gamma(1-\beta)}. \]
Geç çekilen fotoğrafta çubuk pozitif \(x\) yönünde uzaklaşmaktadır; dolayısıyla
\[ x\simeq(1+\beta)\tilde{x}, \]
ve
\[ B\equiv\tilde{L}_{\mathrm{late}} =\frac{\ell}{1+\beta} =\frac{L}{\gamma(1+\beta)}. \]
\(\beta>0\) olduğundan \(A>B\)'dir. Bu nedenle
\[ \boxed{A=3.00\ \mathrm{m},\qquad B=1.00\ \mathrm{m}.} \]
İkinci kutuyu seçiniz.
2.9
Oran alındığında çubuğun uzunluğu elenir:
\[ \frac{A}{B}=\frac{1+\beta}{1-\beta}. \]
Çözersek,
\[ \beta=\frac{A-B}{A+B} =\frac{3.00-1.00}{3.00+1.00} =0.500. \]
Böylece
\[ \boxed{ \upsilon=\beta c =0.500(3.00\times10^8) =1.50\times10^8\ \mathrm{m\,s^{-1}}, } \]
ve yönü pozitif \(x\) yönüdür.
2.10
Erken ve geç çekilen fotoğraflardaki görünür uzunlukları çarparsak
\[ AB =\frac{L^2}{\gamma^2(1-\beta)(1+\beta)} =\frac{L^2}{\gamma^2(1-\beta^2)} =L^2. \]
Dolayısıyla
\[ \boxed{ L=\sqrt{AB} =\sqrt{(3.00\ \mathrm{m})(1.00\ \mathrm{m})} =1.73\ \mathrm{m}. } \]
2.11
2.5 kısmından,
\[ \tilde{L}_{\mathrm{sym}}=\frac{L}{\gamma}. \]
\(\beta=1/2\) için,
\[ \gamma=\frac{1}{\sqrt{1-1/4}}=\frac{2}{\sqrt{3}}. \]
Yuvarlanmamış durgun uzunluk \(L=\sqrt{3}\ \mathrm{m}\) kullanılarak,
\[ \boxed{ \tilde{L}_{\mathrm{sym}} =\frac{\sqrt{3}}{2/\sqrt{3}}\ \mathrm{m} =1.50\ \mathrm{m}. } \]
Çözüm, resmi çözümle karşılaştırılarak kontrol edildi.
IPhO 2006 · Problema teórico 2
Observación de una varilla en movimiento
Escriba todas sus respuestas en la Hoja de respuestas.
Situación física Una cámara estenopeica, cuyo orificio se encuentra en \(x=0\) y a una distancia \(D\) del eje \(x\), toma fotografías de una varilla abriendo el orificio durante un tiempo muy breve. A lo largo del eje \(x\) hay marcas equidistantes que permiten determinar la longitud aparente de la varilla, tal como se ve en la imagen, a partir de las fotografías tomadas por la cámara estenopeica. En una fotografía de la varilla en reposo, su longitud es \(L\). Sin embargo, la varilla no está en reposo, sino que se mueve con velocidad constante \(\upsilon\) a lo largo del eje \(x\).
Relaciones básicas Una fotografía tomada por la cámara estenopeica muestra un pequeño segmento de la varilla en la posición \(\tilde{x}\).
2.1 (0.6) ¿Cuál es la posición real \(x\) de este segmento en el instante en que se toma la fotografía? Exprese su respuesta en función de \(\tilde{x}\), \(D\), \(L\), \(\upsilon\) y la velocidad de la luz \(c=3.00\times10^8\ \mathrm{m\,s^{-1}}\). Utilice las magnitudes
\[ \beta=\frac{\upsilon}{c} \quad\text{y}\quad \gamma=\frac{1}{\sqrt{1-\beta^2}} \]
si ayudan a simplificar el resultado.
2.2 (0.9) Halle también la relación inversa correspondiente, es decir: exprese \(\tilde{x}\) en función de \(x\), \(D\), \(L\), \(\upsilon\) y \(c\).
Nota: La posición real es la posición en el sistema de referencia en el que la cámara está en reposo
Longitud aparente de la varilla La cámara estenopeica toma una fotografía en el instante en que la posición real del centro de la varilla se encuentra en cierto punto \(x_0\).
2.3 (1.5) En función de las variables dadas, determine la longitud aparente de la varilla en esta fotografía.
2.4 (1.5) Marque una de las casillas de la Hoja de respuestas para indicar cómo cambia la longitud aparente con el tiempo.
Fotografía simétrica Una fotografía tomada con la cámara estenopeica muestra ambos extremos de la varilla a la misma distancia del orificio.
2.5 (0.8) Determine la longitud aparente de la varilla en esta fotografía.
2.6 (1.0) ¿Cuál es la posición real del punto medio de la varilla en el instante en que se toma esta fotografía?
2.7 (1.2) ¿En qué posición aparece la imagen del punto medio de la varilla en la fotografía?
Fotografías muy temprana y muy tardía La cámara estenopeica tomó una fotografía muy temprano, cuando la varilla estaba muy lejos y se acercaba, y toma otra fotografía muy tarde, cuando la varilla está muy lejos y se aleja. En una de las fotografías la longitud aparente es \(1.00\ \mathrm{m}\), y en la otra es \(3.00\ \mathrm{m}\).
2.8 (0.5) Marque la casilla de la Hoja de respuestas para indicar qué longitud se observa en cada fotografía.
2.9 (1.0) Determine la velocidad \(\upsilon\).
2.10 (0.6) Determine la longitud \(L\) de la varilla en reposo.
2.11 (0.4) Deduzca la longitud aparente en la fotografía simétrica.
| 2.4 | Marque una opción: La longitud aparente ☐ aumenta al principio, alcanza un valor máximo y luego disminuye. ☐ disminuye al principio, alcanza un valor mínimo y luego aumenta. ☐ disminuye en todo momento. ☐ aumenta en todo momento. |
1.5 |
| Fotografías muy temprana y muy tardía | Solo para uso de los examinadores | |
|---|---|---|
| 2.8 | Marque una opción: ☐ La longitud aparente es de 1 m en la fotografía temprana y de 3 m en la fotografía tardía. ☐ La longitud aparente es de 3 m en la fotografía temprana y de 1 m en la fotografía tardía. |
0.5 |
Enunciado traducido del texto oficial en inglés.
Respuestas
Utilice las abreviaturas
\[ \beta=\frac{\upsilon}{c},\qquad \gamma=\frac{1}{\sqrt{1-\beta^2}},\qquad a=\frac{L}{2\gamma},\qquad R=\sqrt{D^2+a^2}. \]
-
2.1 \[ \boxed{x=\tilde{x}+\beta\sqrt{D^2+\tilde{x}^{\,2}}.} \]
-
2.2 \[ \boxed{\tilde{x}=\gamma^2\left(x-\beta\sqrt{x^2+\frac{D^2}{\gamma^2}}\right).} \]
-
2.3 \[ \boxed{ \tilde{L}(x_0)=\gamma L-\beta\gamma^2 \left[ \sqrt{(x_0+a)^2+\frac{D^2}{\gamma^2}} - \sqrt{(x_0-a)^2+\frac{D^2}{\gamma^2}} \right]. } \]
-
2.4 Seleccione la tercera casilla: la longitud aparente disminuye en todo momento.
-
2.5 \[ \boxed{\tilde{L}_{\mathrm{sym}}=\frac{L}{\gamma}.} \]
-
2.6 \[ \boxed{x_{0,\mathrm{sym}}=\beta R =\beta\sqrt{D^2+\frac{L^2}{4\gamma^2}}.} \]
-
2.7 \[ \boxed{ \tilde{x}_{\mathrm{mid}} =\beta\gamma^2\left(R-\sqrt{D^2+\beta^2a^2}\right) =\frac{\beta a^2}{R+\sqrt{D^2+\beta^2a^2}}. } \] Se encuentra a la derecha del centro geométrico de la imagen, hacia el extremo delantero.
-
2.8 Seleccione la segunda casilla: \(3.00\ \mathrm{m}\) en la temprana, \(1.00\ \mathrm{m}\) en la tardía.
-
2.9 \[ \boxed{\upsilon=0.500c=1.50\times10^8\ \mathrm{m\,s^{-1}}} \] en el sentido positivo del eje \(x\).
-
2.10 \[ \boxed{L=\sqrt{3}\ \mathrm{m}=1.73\ \mathrm{m}.} \]
-
2.11 \[ \boxed{\tilde{L}_{\mathrm{sym}}=1.50\ \mathrm{m}.} \]
Solución
Trabajamos en todo momento en el sistema de referencia en reposo respecto de la cámara, con la varilla moviéndose en el sentido positivo del eje \(x\). La exposición es lo suficientemente breve como para que toda la luz que forma una fotografía llegue en el mismo instante \(t\). La luz se propaga en línea recta con velocidad \(c\).
La escala fija identifica la coordenada desde la que se emitió un rayo. Por tanto, \(\tilde{x}\) es la posición del segmento en el momento de la emisión, mientras que \(x\) es su posición cuando la luz llega al orificio.
2.1
Supongamos que la luz se emitió en el instante \(t_{\mathrm e}\). Su distancia al orificio es
\[ r=\sqrt{D^2+\tilde{x}^{\,2}}, \]
por lo que su tiempo de propagación es
\[ t-t_{\mathrm e}=\frac{r}{c}. \]
Durante este intervalo, el segmento se desplaza \(\upsilon(t-t_{\mathrm e})\). Por tanto,
\[ x=\tilde{x}+\upsilon(t-t_{\mathrm e}) =\tilde{x}+\frac{\upsilon}{c}\sqrt{D^2+\tilde{x}^{\,2}}, \]
lo que da
\[ \boxed{x=\tilde{x}+\beta\sqrt{D^2+\tilde{x}^{\,2}}.} \]
La relación se refiere a un solo segmento y es independiente de \(L\).
2.2
Reordenando el resultado anterior y elevándolo al cuadrado se obtiene
\[ (x-\tilde{x})^2=\beta^2(D^2+\tilde{x}^{\,2}), \]
o bien
\[ (1-\beta^2)\tilde{x}^{\,2} -2x\tilde{x} +x^2-\beta^2D^2=0. \]
Las raíces de la ecuación de segundo grado son
\[ \tilde{x} =\gamma^2\left(x\pm\beta \sqrt{x^2+\frac{D^2}{\gamma^2}}\right). \]
Para una velocidad positiva, la ecuación original, antes de elevarla al cuadrado, exige \(x-\tilde{x}>0\): el segmento avanza entre la emisión y la recepción. Esto selecciona el signo menos. Así pues, definimos
\[ \boxed{ \tilde{x}=f(x) =\gamma^2\left(x-\beta \sqrt{x^2+\frac{D^2}{\gamma^2}}\right). } \]
2.3
La longitud \(L\) dada es la longitud propia de la varilla. Por tanto, la relatividad especial da su longitud, medida simultáneamente en el sistema de referencia de la cámara, como
\[ \ell=\frac{L}{\gamma}. \]
En el instante de la fotografía, las posiciones de sus extremos son
\[ x_-=x_0-a,\qquad x_+=x_0+a, \qquad a=\frac{\ell}{2}=\frac{L}{2\gamma}. \]
Sus posiciones aparentes son \(f(x_-)\) y \(f(x_+)\). Puesto que
\[ f'(x)=\gamma^2\left( 1-\frac{\beta x}{\sqrt{x^2+D^2/\gamma^2}} \right)>0, \]
se conserva el orden de los extremos, y la longitud aparente es
\[ \tilde{L}(x_0)=f(x_0+a)-f(x_0-a). \]
La sustitución da
\[ \boxed{ \tilde{L}(x_0)=\gamma L-\beta\gamma^2 \left[ \sqrt{(x_0+a)^2+\frac{D^2}{\gamma^2}} - \sqrt{(x_0-a)^2+\frac{D^2}{\gamma^2}} \right]. } \]
Esto incluye tanto la contracción de Lorentz como los distintos tiempos de propagación de la luz desde los extremos.
2.4
Derivamos \(f'(x)\):
\[ f''(x) =-\frac{\beta D^2} {\left(x^2+D^2/\gamma^2\right)^{3/2}}<0. \]
Así, \(f'(x)\) disminuye estrictamente con \(x\). En consecuencia,
\[ \frac{d\tilde{L}}{dx_0} =f'(x_0+a)-f'(x_0-a)<0. \]
Puesto que \(dx_0/dt=\upsilon>0\),
\[ \frac{d\tilde{L}}{dt}<0. \]
Por tanto, la longitud aparente disminuye en todo momento. Seleccione la tercera casilla.
2.5
En la fotografía simétrica, las dos posiciones aparentes de los extremos son \(-b\) y \(+b\), porque sus distancias al orificio son iguales:
\[ r_-=r_+=\sqrt{D^2+b^2}. \]
La igualdad de las distancias recorridas y un instante común de llegada implican instantes de emisión iguales. Por tanto, la separación entre los extremos en el momento de la emisión es la longitud medida simultáneamente y contraída por el efecto de Lorentz:
\[ 2b=\frac{L}{\gamma}. \]
Así, \(b=a\), y
\[ \boxed{\tilde{L}_{\mathrm{sym}}=2a=\frac{L}{\gamma}.} \]
2.6
En el instante común de emisión de los extremos, estos se encuentran en \(-a\) y \(+a\), por lo que el punto medio real de la varilla está en \(x=0\).
La luz procedente de ellos tarda un tiempo
\[ \Delta t=\frac{R}{c}, \qquad R=\sqrt{D^2+a^2}, \]
en llegar al orificio. Durante este intervalo, el punto medio avanza \(\upsilon\Delta t\). Por tanto, su posición real cuando se toma la fotografía es
\[ \boxed{ x_{0,\mathrm{sym}} =\beta R =\beta\sqrt{D^2+\frac{L^2}{4\gamma^2}}. } \]
2.7
Aplicamos la relación inversa a la posición real del punto medio de la varilla:
\[ \tilde{x}_{\mathrm{mid}} =f(\beta R) =\beta\gamma^2 \left[ R-\sqrt{\beta^2R^2+\frac{D^2}{\gamma^2}} \right]. \]
Usando \(R^2=D^2+a^2\) y \(1/\gamma^2=1-\beta^2\),
\[ \beta^2R^2+\frac{D^2}{\gamma^2} =D^2+\beta^2a^2. \]
Por tanto,
\[ \boxed{ \tilde{x}_{\mathrm{mid}} =\beta\gamma^2 \left[R-\sqrt{D^2+\beta^2a^2}\right]. } \]
Racionalizando se obtiene la expresión equivalente
\[ \boxed{ \tilde{x}_{\mathrm{mid}} =\frac{\beta a^2} {\sqrt{D^2+a^2}+\sqrt{D^2+\beta^2a^2}}. } \]
Para el movimiento indicado, \(0<\tilde{x}_{\mathrm{mid}}<a\). Así, el punto medio material aparece entre el centro geométrico de la imagen y su extremo derecho.
Su luz recorre una distancia menor que la luz de los extremos, por lo que se emite más tarde. En ese instante posterior de emisión, el punto medio material ya se ha desplazado hacia valores positivos de \(x\).
2.8
Para las fotografías muy temprana y muy tardía, utilizamos el límite de grandes distancias
\[ \sqrt{D^2+\tilde{x}^{\,2}}\simeq|\tilde{x}|. \]
En la fotografía temprana, la varilla se acerca desde valores negativos de \(x\). La ecuación 2.1 se convierte en
\[ x\simeq(1-\beta)\tilde{x}. \]
Aplicando esto a ambos extremos se obtiene la longitud aparente en la fotografía temprana
\[ A\equiv\tilde{L}_{\mathrm{early}} =\frac{\ell}{1-\beta} =\frac{L}{\gamma(1-\beta)}. \]
En la fotografía tardía, la varilla se aleja hacia valores positivos de \(x\), de modo que
\[ x\simeq(1+\beta)\tilde{x}, \]
y
\[ B\equiv\tilde{L}_{\mathrm{late}} =\frac{\ell}{1+\beta} =\frac{L}{\gamma(1+\beta)}. \]
Como \(\beta>0\), \(A>B\). Por tanto,
\[ \boxed{A=3.00\ \mathrm{m},\qquad B=1.00\ \mathrm{m}.} \]
Seleccione la segunda casilla.
2.9
Tomando el cociente se elimina la longitud de la varilla:
\[ \frac{A}{B}=\frac{1+\beta}{1-\beta}. \]
Despejando,
\[ \beta=\frac{A-B}{A+B} =\frac{3.00-1.00}{3.00+1.00} =0.500. \]
Así,
\[ \boxed{ \upsilon=\beta c =0.500(3.00\times10^8) =1.50\times10^8\ \mathrm{m\,s^{-1}}, } \]
dirigida en el sentido positivo del eje \(x\).
2.10
Multiplicando las longitudes aparentes temprana y tardía se obtiene
\[ AB =\frac{L^2}{\gamma^2(1-\beta)(1+\beta)} =\frac{L^2}{\gamma^2(1-\beta^2)} =L^2. \]
Por tanto,
\[ \boxed{ L=\sqrt{AB} =\sqrt{(3.00\ \mathrm{m})(1.00\ \mathrm{m})} =1.73\ \mathrm{m}. } \]
2.11
Del apartado 2.5,
\[ \tilde{L}_{\mathrm{sym}}=\frac{L}{\gamma}. \]
Con \(\beta=1/2\),
\[ \gamma=\frac{1}{\sqrt{1-1/4}}=\frac{2}{\sqrt{3}}. \]
Usando la longitud propia sin redondear \(L=\sqrt{3}\ \mathrm{m}\),
\[ \boxed{ \tilde{L}_{\mathrm{sym}} =\frac{\sqrt{3}}{2/\sqrt{3}}\ \mathrm{m} =1.50\ \mathrm{m}. } \]
La solución se comprobó con la solución oficial.
IPhO 2006 · 理论题 2
观察运动中的杆
请将所有答案填写在答题纸上。
物理情境 一架针孔相机的针孔位于 \(x=0\) 处,与 \(x\) 轴的距离为 \(D\)。相机通过将针孔开启极短的时间来拍摄一根杆。沿 \(x\) 轴有等间距的刻度,可利用这些刻度从针孔相机拍摄的照片中确定杆在照片上呈现的视长度。在杆静止时拍摄的照片中,杆的长度为 \(L\)。然而,杆并非静止,而是以恒定速度 \(\upsilon\) 沿 \(x\) 轴运动。
基本关系 针孔相机拍摄的一张照片显示,杆上的一个微小线段位于 \(\tilde{x}\) 处。
2.1 (0.6) 拍摄照片的时刻,这一线段的实际位置 \(x\) 是多少?请用 \(\tilde{x}\)、\(D\)、\(L\)、\(\upsilon\) 和光速 \(c=3.00\times10^8\ \mathrm{m\,s^{-1}}\) 表示答案。如果有助于简化结果,可使用以下物理量:
\[ \beta=\frac{\upsilon}{c} \quad\text{和}\quad \gamma=\frac{1}{\sqrt{1-\beta^2}} \]
2.2 (0.9) 再求出相应的反向关系,即用 \(x\)、\(D\)、\(L\)、\(\upsilon\) 和 \(c\) 表示 \(\tilde{x}\)。
注意: 实际位置是指在相机静止的参考系中的位置。
杆的视长度 针孔相机在杆中心的实际位置为某点 \(x_0\) 的瞬间拍摄一张照片。
2.3 (1.5) 用给定的变量确定这张照片中杆的视长度。
2.4 (1.5) 在答题纸上勾选一个方框,指出视长度随时间如何变化。
对称照片 在针孔相机拍摄的一张照片中,杆的两端到针孔的距离相等。
2.5 (0.8) 确定这张照片中杆的视长度。
2.6 (1.0) 拍摄这张照片时,杆中点的实际位置在哪里?
2.7 (1.2) 照片中杆中点的像位于何处?
很早和很晚拍摄的照片 针孔相机在很早的时候拍摄了一张照片,当时杆距离相机很远,正在接近相机;又在很晚的时候拍摄另一张照片,此时杆距离相机很远,正在远离相机。其中一张照片中杆的视长度为 \(1.00\ \mathrm{m}\),另一张照片中则为 \(3.00\ \mathrm{m}\)。
2.8 (0.5) 在答题纸上勾选方框,指出各张照片分别对应哪个长度。
2.9 (1.0) 确定速度 \(\upsilon\)。
2.10 (0.6) 确定杆静止时的长度 \(L\)。
2.11 (0.4) 推出对称照片中的视长度。
| 2.4 | 请选择一项:视长度 ☐ 先增大,达到最大值,然后减小。 ☐ 先减小,达到最小值,然后增大。 ☐ 始终减小。 ☐ 始终增大。 |
1.5 |
| 很早和很晚拍摄的照片 | 仅供阅卷人员使用 | |
|---|---|---|
| 2.8 | 请选择一项: ☐ 较早的照片中视长度为 1 m,较晚的照片中为 3 m。 ☐ 较早的照片中视长度为 3 m,较晚的照片中为 1 m。 |
0.5 |
题目译自官方英文原文。
答案
使用以下简记:
\[ \beta=\frac{\upsilon}{c},\qquad \gamma=\frac{1}{\sqrt{1-\beta^2}},\qquad a=\frac{L}{2\gamma},\qquad R=\sqrt{D^2+a^2}. \]
-
2.1 \[ \boxed{x=\tilde{x}+\beta\sqrt{D^2+\tilde{x}^{\,2}}.} \]
-
2.2 \[ \boxed{\tilde{x}=\gamma^2\left(x-\beta\sqrt{x^2+\frac{D^2}{\gamma^2}}\right).} \]
-
2.3 \[ \boxed{ \tilde{L}(x_0)=\gamma L-\beta\gamma^2 \left[ \sqrt{(x_0+a)^2+\frac{D^2}{\gamma^2}} - \sqrt{(x_0-a)^2+\frac{D^2}{\gamma^2}} \right]. } \]
-
2.4 选择第三个方框:视长度始终减小。
-
2.5 \[ \boxed{\tilde{L}_{\mathrm{sym}}=\frac{L}{\gamma}.} \]
-
2.6 \[ \boxed{x_{0,\mathrm{sym}}=\beta R =\beta\sqrt{D^2+\frac{L^2}{4\gamma^2}}.} \]
-
2.7 \[ \boxed{ \tilde{x}_{\mathrm{mid}} =\beta\gamma^2\left(R-\sqrt{D^2+\beta^2a^2}\right) =\frac{\beta a^2}{R+\sqrt{D^2+\beta^2a^2}}. } \] 它位于像的几何中心右侧,偏向杆的前端。
-
2.8 选择第二个方框:较早时为 \(3.00\ \mathrm{m}\),较晚时为 \(1.00\ \mathrm{m}\)。
-
2.9 \[ \boxed{\upsilon=0.500c=1.50\times10^8\ \mathrm{m\,s^{-1}}} \] 方向沿 \(x\) 轴正方向。
-
2.10 \[ \boxed{L=\sqrt{3}\ \mathrm{m}=1.73\ \mathrm{m}.} \]
-
2.11 \[ \boxed{\tilde{L}_{\mathrm{sym}}=1.50\ \mathrm{m}.} \]
解答
以下始终在相机的静止参考系中讨论,杆沿 \(x\) 轴正方向运动。曝光时间足够短,因此形成同一张照片的所有光线都在同一时刻 \(t\) 到达。光以速度 \(c\) 沿直线传播。
静止的标尺给出了光线发出位置的坐标。因此,\(\tilde{x}\) 是线段在发光时的位置,而 \(x\) 是光到达针孔时该线段的位置。
2.1
设光在时刻 \(t_{\mathrm e}\) 发出。发光位置到针孔的距离为
\[ r=\sqrt{D^2+\tilde{x}^{\,2}}, \]
因此光的传播时间为
\[ t-t_{\mathrm e}=\frac{r}{c}. \]
在这段时间内,线段移动了 \(\upsilon(t-t_{\mathrm e})\)。因此
\[ x=\tilde{x}+\upsilon(t-t_{\mathrm e}) =\tilde{x}+\frac{\upsilon}{c}\sqrt{D^2+\tilde{x}^{\,2}}, \]
得到
\[ \boxed{x=\tilde{x}+\beta\sqrt{D^2+\tilde{x}^{\,2}}.} \]
这一关系只涉及一个线段,与 \(L\) 无关。
2.2
将上式移项并平方,得到
\[ (x-\tilde{x})^2=\beta^2(D^2+\tilde{x}^{\,2}), \]
即
\[ (1-\beta^2)\tilde{x}^{\,2} -2x\tilde{x} +x^2-\beta^2D^2=0. \]
这个二次方程的根为
\[ \tilde{x} =\gamma^2\left(x\pm\beta \sqrt{x^2+\frac{D^2}{\gamma^2}}\right). \]
对于正速度,原来未经平方的方程要求 \(x-\tilde{x}>0\):从光发出到被接收,线段向前移动。因此应取负号。于是定义
\[ \boxed{ \tilde{x}=f(x) =\gamma^2\left(x-\beta \sqrt{x^2+\frac{D^2}{\gamma^2}}\right). } \]
2.3
给定的 \(L\) 是杆的静止长度。因此,根据狭义相对论,在相机参考系中同时测量两端位置所得的杆长为
\[ \ell=\frac{L}{\gamma}. \]
在拍照的瞬间,杆的两端位置为
\[ x_-=x_0-a,\qquad x_+=x_0+a, \qquad a=\frac{\ell}{2}=\frac{L}{2\gamma}. \]
两端的视位置分别为 \(f(x_-)\) 和 \(f(x_+)\)。由于
\[ f'(x)=\gamma^2\left( 1-\frac{\beta x}{\sqrt{x^2+D^2/\gamma^2}} \right)>0, \]
两端的先后次序保持不变,视长度为
\[ \tilde{L}(x_0)=f(x_0+a)-f(x_0-a). \]
代入可得
\[ \boxed{ \tilde{L}(x_0)=\gamma L-\beta\gamma^2 \left[ \sqrt{(x_0+a)^2+\frac{D^2}{\gamma^2}} - \sqrt{(x_0-a)^2+\frac{D^2}{\gamma^2}} \right]. } \]
这一结果同时包含了洛伦兹收缩以及两端发出的光传播时间不同的影响。
2.4
对 \(f'(x)\) 求导:
\[ f''(x) =-\frac{\beta D^2} {\left(x^2+D^2/\gamma^2\right)^{3/2}}<0. \]
因此,\(f'(x)\) 随 \(x\) 严格递减。于是,
\[ \frac{d\tilde{L}}{dx_0} =f'(x_0+a)-f'(x_0-a)<0. \]
由于 \(dx_0/dt=\upsilon>0\),
\[ \frac{d\tilde{L}}{dt}<0. \]
因此,视长度始终减小。选择第三个方框。
2.5
在对称照片中,两端的视位置分别为 \(-b\) 和 \(+b\),因为它们到针孔的距离相等:
\[ r_-=r_+=\sqrt{D^2+b^2}. \]
传播距离相等且到达时刻相同,意味着发光时刻相同。因此,发光时两端之间的距离就是同时测量所得的、经过洛伦兹收缩的长度:
\[ 2b=\frac{L}{\gamma}. \]
因此 \(b=a\),并且
\[ \boxed{\tilde{L}_{\mathrm{sym}}=2a=\frac{L}{\gamma}.} \]
2.6
在两端共同的发光时刻,两端分别位于 \(-a\) 和 \(+a\),因此杆的实际中点位于 \(x=0\)。
两端发出的光到达针孔所需的时间为
\[ \Delta t=\frac{R}{c}, \qquad R=\sqrt{D^2+a^2}, \]
在这段时间内,中点向前移动了 \(\upsilon\Delta t\)。因此,拍照时中点的实际位置为
\[ \boxed{ x_{0,\mathrm{sym}} =\beta R =\beta\sqrt{D^2+\frac{L^2}{4\gamma^2}}. } \]
2.7
将反向关系应用于杆中点的实际位置:
\[ \tilde{x}_{\mathrm{mid}} =f(\beta R) =\beta\gamma^2 \left[ R-\sqrt{\beta^2R^2+\frac{D^2}{\gamma^2}} \right]. \]
利用 \(R^2=D^2+a^2\) 和 \(1/\gamma^2=1-\beta^2\),
\[ \beta^2R^2+\frac{D^2}{\gamma^2} =D^2+\beta^2a^2. \]
因此
\[ \boxed{ \tilde{x}_{\mathrm{mid}} =\beta\gamma^2 \left[R-\sqrt{D^2+\beta^2a^2}\right]. } \]
有理化后得到等价表达式
\[ \boxed{ \tilde{x}_{\mathrm{mid}} =\frac{\beta a^2} {\sqrt{D^2+a^2}+\sqrt{D^2+\beta^2a^2}}. } \]
对于题述的运动,\(0<\tilde{x}_{\mathrm{mid}}<a\)。因此,杆的物质中点的像位于像的几何中心与右端点之间。
中点发出的光比两端发出的光传播距离更短,因此发出得更晚。到这个较晚的发光时刻,杆的物质中点已经移动到了 \(x\) 为正的位置。
2.8
对于很早和很晚拍摄的照片,使用远距离极限
\[ \sqrt{D^2+\tilde{x}^{\,2}}\simeq|\tilde{x}|. \]
在较早的照片中,杆从 \(x\) 为负的一侧接近相机。式 2.1 变为
\[ x\simeq(1-\beta)\tilde{x}. \]
将此式应用于两端,得到较早时的视长度
\[ A\equiv\tilde{L}_{\mathrm{early}} =\frac{\ell}{1-\beta} =\frac{L}{\gamma(1-\beta)}. \]
在较晚的照片中,杆朝 \(x\) 为正的一侧远离相机,因此
\[ x\simeq(1+\beta)\tilde{x}, \]
并且
\[ B\equiv\tilde{L}_{\mathrm{late}} =\frac{\ell}{1+\beta} =\frac{L}{\gamma(1+\beta)}. \]
由于 \(\beta>0\),有 \(A>B\)。因此
\[ \boxed{A=3.00\ \mathrm{m},\qquad B=1.00\ \mathrm{m}.} \]
选择第二个方框。
2.9
取比值可消去杆长:
\[ \frac{A}{B}=\frac{1+\beta}{1-\beta}. \]
解得
\[ \beta=\frac{A-B}{A+B} =\frac{3.00-1.00}{3.00+1.00} =0.500. \]
因此
\[ \boxed{ \upsilon=\beta c =0.500(3.00\times10^8) =1.50\times10^8\ \mathrm{m\,s^{-1}}, } \]
方向沿 \(x\) 轴正方向。
2.10
将较早和较晚时的视长度相乘,得到
\[ AB =\frac{L^2}{\gamma^2(1-\beta)(1+\beta)} =\frac{L^2}{\gamma^2(1-\beta^2)} =L^2. \]
因此
\[ \boxed{ L=\sqrt{AB} =\sqrt{(3.00\ \mathrm{m})(1.00\ \mathrm{m})} =1.73\ \mathrm{m}. } \]
2.11
由第 2.5 小题,
\[ \tilde{L}_{\mathrm{sym}}=\frac{L}{\gamma}. \]
代入 \(\beta=1/2\),
\[ \gamma=\frac{1}{\sqrt{1-1/4}}=\frac{2}{\sqrt{3}}. \]
使用未经舍入的静止长度 \(L=\sqrt{3}\ \mathrm{m}\),
\[ \boxed{ \tilde{L}_{\mathrm{sym}} =\frac{\sqrt{3}}{2/\sqrt{3}}\ \mathrm{m} =1.50\ \mathrm{m}. } \]
解答已与官方解答核对。
IPhO 2006 · Теоретическая задача 2
Наблюдение за движущимся стержнем
Занесите все ответы в Бланк ответов.
Физическая ситуация Камера-обскура, отверстие которой находится при \(x=0\) на расстоянии \(D\) от оси \(x\), фотографирует стержень, открывая отверстие на очень короткое время. Вдоль оси \(x\) нанесены равноотстоящие метки, по которым на снимках, сделанных камерой-обскурой, можно определить видимую длину стержня, то есть его длину на снимке. На снимке покоящегося стержня его длина равна \(L\). Однако стержень не покоится, а движется с постоянной скоростью \(\upsilon\) вдоль оси \(x\).
Основные соотношения На снимке, сделанном камерой-обскурой, малый участок стержня виден в положении \(\tilde{x}\).
2.1 (0.6) Каково истинное положение \(x\) этого участка в момент съёмки? Выразите ответ через \(\tilde{x}\), \(D\), \(L\), \(\upsilon\) и скорость света \(c=3.00\times10^8\ \mathrm{m\,s^{-1}}\). Используйте величины
\[ \beta=\frac{\upsilon}{c} \quad\text{и}\quad \gamma=\frac{1}{\sqrt{1-\beta^2}} \]
если они помогут упростить результат.
2.2 (0.9) Найдите также соответствующее обратное соотношение, то есть выразите \(\tilde{x}\) через \(x\), \(D\), \(L\), \(\upsilon\) и \(c\).
Примечание: Истинное положение — это положение в системе отсчёта, в которой камера покоится
Видимая длина стержня Камера-обскура делает снимок в тот момент, когда центр стержня в действительности находится в некоторой точке \(x_0\).
2.3 (1.5) Выразите видимую длину стержня на этом снимке через заданные величины.
2.4 (1.5) Отметьте одну из клеток в Бланке ответов, чтобы указать, как видимая длина изменяется со временем.
Симметричный снимок На одном из снимков камеры-обскуры оба конца стержня видны на одинаковом расстоянии от отверстия.
2.5 (0.8) Определите видимую длину стержня на этом снимке.
2.6 (1.0) Каково истинное положение середины стержня в момент съёмки этого снимка?
2.7 (1.2) Где на снимке находится изображение середины стержня?
Очень ранний и очень поздний снимки Камера-обскура сделала один снимок очень рано, когда стержень находился очень далеко и приближался, а другой делает очень поздно, когда стержень находится очень далеко и удаляется. На одном из снимков видимая длина равна \(1.00\ \mathrm{m}\), а на другом — \(3.00\ \mathrm{m}\).
2.8 (0.5) Отметьте клетку в Бланке ответов, чтобы указать, какая длина видна на каждом из снимков.
2.9 (1.0) Определите скорость \(\upsilon\).
2.10 (0.6) Определите длину \(L\) покоящегося стержня.
2.11 (0.4) Найдите видимую длину на симметричном снимке.
| 2.4 | Отметьте один вариант: Видимая длина ☐ сначала увеличивается, достигает максимального значения, затем уменьшается. ☐ сначала уменьшается, достигает минимального значения, затем увеличивается. ☐ всё время уменьшается. ☐ всё время увеличивается. |
1.5 |
| Очень ранний и очень поздний снимки | Только для проверяющих | |
|---|---|---|
| 2.8 | Отметьте один вариант: ☐ Видимая длина равна 1 м на раннем снимке и 3 м на позднем снимке. ☐ Видимая длина равна 3 м на раннем снимке и 1 м на позднем снимке. |
0.5 |
Условие переведено с официального английского текста.
Ответы
Используем обозначения
\[ \beta=\frac{\upsilon}{c},\qquad \gamma=\frac{1}{\sqrt{1-\beta^2}},\qquad a=\frac{L}{2\gamma},\qquad R=\sqrt{D^2+a^2}. \]
-
2.1 \[ \boxed{x=\tilde{x}+\beta\sqrt{D^2+\tilde{x}^{\,2}}.} \]
-
2.2 \[ \boxed{\tilde{x}=\gamma^2\left(x-\beta\sqrt{x^2+\frac{D^2}{\gamma^2}}\right).} \]
-
2.3 \[ \boxed{ \tilde{L}(x_0)=\gamma L-\beta\gamma^2 \left[ \sqrt{(x_0+a)^2+\frac{D^2}{\gamma^2}} - \sqrt{(x_0-a)^2+\frac{D^2}{\gamma^2}} \right]. } \]
-
2.4 Отметьте третью клетку: видимая длина всё время уменьшается.
-
2.5 \[ \boxed{\tilde{L}_{\mathrm{sym}}=\frac{L}{\gamma}.} \]
-
2.6 \[ \boxed{x_{0,\mathrm{sym}}=\beta R =\beta\sqrt{D^2+\frac{L^2}{4\gamma^2}}.} \]
-
2.7 \[ \boxed{ \tilde{x}_{\mathrm{mid}} =\beta\gamma^2\left(R-\sqrt{D^2+\beta^2a^2}\right) =\frac{\beta a^2}{R+\sqrt{D^2+\beta^2a^2}}. } \] Оно находится справа от геометрического центра изображения, в сторону переднего конца стержня.
-
2.8 Отметьте вторую клетку: \(3.00\ \mathrm{m}\) на раннем снимке, \(1.00\ \mathrm{m}\) на позднем снимке.
-
2.9 \[ \boxed{\upsilon=0.500c=1.50\times10^8\ \mathrm{m\,s^{-1}}} \] в положительном направлении оси \(x\).
-
2.10 \[ \boxed{L=\sqrt{3}\ \mathrm{m}=1.73\ \mathrm{m}.} \]
-
2.11 \[ \boxed{\tilde{L}_{\mathrm{sym}}=1.50\ \mathrm{m}.} \]
Решение
На протяжении всего решения будем работать в системе отсчёта камеры, считая, что стержень движется в положительном направлении оси \(x\). Время экспозиции настолько мало, что весь свет, формирующий один снимок, приходит в один и тот же момент времени \(t\). Свет распространяется прямолинейно со скоростью \(c\).
Неподвижная шкала позволяет определить координату, из которой был испущен луч. Таким образом, \(\tilde{x}\) — положение участка стержня в момент испускания света, а \(x\) — его положение в момент, когда свет достигает отверстия.
2.1
Пусть свет был испущен в момент времени \(t_{\mathrm e}\). Расстояние от точки испускания до отверстия равно
\[ r=\sqrt{D^2+\tilde{x}^{\,2}}, \]
поэтому время распространения света равно
\[ t-t_{\mathrm e}=\frac{r}{c}. \]
За этот промежуток времени участок стержня перемещается на \(\upsilon(t-t_{\mathrm e})\). Следовательно,
\[ x=\tilde{x}+\upsilon(t-t_{\mathrm e}) =\tilde{x}+\frac{\upsilon}{c}\sqrt{D^2+\tilde{x}^{\,2}}, \]
откуда получаем
\[ \boxed{x=\tilde{x}+\beta\sqrt{D^2+\tilde{x}^{\,2}}.} \]
Это соотношение относится к одному участку стержня и не зависит от \(L\).
2.2
Перенося слагаемые в предыдущем равенстве и возводя его в квадрат, получаем
\[ (x-\tilde{x})^2=\beta^2(D^2+\tilde{x}^{\,2}), \]
или
\[ (1-\beta^2)\tilde{x}^{\,2} -2x\tilde{x} +x^2-\beta^2D^2=0. \]
Корни этого квадратного уравнения имеют вид
\[ \tilde{x} =\gamma^2\left(x\pm\beta \sqrt{x^2+\frac{D^2}{\gamma^2}}\right). \]
При положительной скорости исходное уравнение, до возведения в квадрат, требует \(x-\tilde{x}>0\): между испусканием и приёмом света участок стержня перемещается вперёд. Поэтому следует выбрать знак минус. Введём обозначение
\[ \boxed{ \tilde{x}=f(x) =\gamma^2\left(x-\beta \sqrt{x^2+\frac{D^2}{\gamma^2}}\right). } \]
2.3
Заданная величина \(L\) — собственная длина стержня. Согласно специальной теории относительности, его длина в системе отсчёта камеры, измеренная по одновременным положениям концов, равна
\[ \ell=\frac{L}{\gamma}. \]
В момент съёмки положения его концов равны
\[ x_-=x_0-a,\qquad x_+=x_0+a, \qquad a=\frac{\ell}{2}=\frac{L}{2\gamma}. \]
Их видимые положения равны \(f(x_-)\) и \(f(x_+)\). Поскольку
\[ f'(x)=\gamma^2\left( 1-\frac{\beta x}{\sqrt{x^2+D^2/\gamma^2}} \right)>0, \]
порядок расположения концов сохраняется, и видимая длина равна
\[ \tilde{L}(x_0)=f(x_0+a)-f(x_0-a). \]
Подстановка даёт
\[ \boxed{ \tilde{L}(x_0)=\gamma L-\beta\gamma^2 \left[ \sqrt{(x_0+a)^2+\frac{D^2}{\gamma^2}} - \sqrt{(x_0-a)^2+\frac{D^2}{\gamma^2}} \right]. } \]
Это выражение учитывает как лоренцево сокращение, так и различие времён распространения света от концов стержня.
2.4
Продифференцируем \(f'(x)\):
\[ f''(x) =-\frac{\beta D^2} {\left(x^2+D^2/\gamma^2\right)^{3/2}}<0. \]
Таким образом, \(f'(x)\) строго убывает с ростом \(x\). Следовательно,
\[ \frac{d\tilde{L}}{dx_0} =f'(x_0+a)-f'(x_0-a)<0. \]
Поскольку \(dx_0/dt=\upsilon>0\),
\[ \frac{d\tilde{L}}{dt}<0. \]
Следовательно, видимая длина всё время уменьшается. Отметьте третью клетку.
2.5
На симметричном снимке видимые положения концов равны \(-b\) и \(+b\), поскольку их расстояния до отверстия одинаковы:
\[ r_-=r_+=\sqrt{D^2+b^2}. \]
Равенство пройденных светом расстояний и общий момент прихода означают, что моменты испускания также одинаковы. Поэтому расстояние между концами в момент испускания равно длине, измеренной по одновременным положениям концов и сокращённой согласно преобразованиям Лоренца:
\[ 2b=\frac{L}{\gamma}. \]
Таким образом, \(b=a\), и
\[ \boxed{\tilde{L}_{\mathrm{sym}}=2a=\frac{L}{\gamma}.} \]
2.6
В общий момент испускания света концами стержня они находятся в точках \(-a\) и \(+a\), поэтому истинная середина стержня находится при \(x=0\).
Свету от концов требуется время
\[ \Delta t=\frac{R}{c}, \qquad R=\sqrt{D^2+a^2}, \]
чтобы достичь отверстия. За этот промежуток времени середина перемещается вперёд на \(\upsilon\Delta t\). Поэтому её истинное положение в момент съёмки равно
\[ \boxed{ x_{0,\mathrm{sym}} =\beta R =\beta\sqrt{D^2+\frac{L^2}{4\gamma^2}}. } \]
2.7
Применим обратное соотношение к истинному положению середины стержня:
\[ \tilde{x}_{\mathrm{mid}} =f(\beta R) =\beta\gamma^2 \left[ R-\sqrt{\beta^2R^2+\frac{D^2}{\gamma^2}} \right]. \]
Используя \(R^2=D^2+a^2\) и \(1/\gamma^2=1-\beta^2\), получаем
\[ \beta^2R^2+\frac{D^2}{\gamma^2} =D^2+\beta^2a^2. \]
Следовательно,
\[ \boxed{ \tilde{x}_{\mathrm{mid}} =\beta\gamma^2 \left[R-\sqrt{D^2+\beta^2a^2}\right]. } \]
Умножая разность корней на сопряжённую сумму и деля на неё, получаем эквивалентное выражение
\[ \boxed{ \tilde{x}_{\mathrm{mid}} =\frac{\beta a^2} {\sqrt{D^2+a^2}+\sqrt{D^2+\beta^2a^2}}. } \]
При заданном движении \(0<\tilde{x}_{\mathrm{mid}}<a\). Таким образом, материальная точка в середине стержня видна между геометрическим центром изображения и его правым концом.
Свет от неё проходит меньшее расстояние, чем свет от концов, поэтому он испускается позже. К этому более позднему моменту испускания материальная точка в середине стержня уже переместилась в область положительных \(x\).
2.8
Для очень раннего и очень позднего снимков используем приближение больших расстояний
\[ \sqrt{D^2+\tilde{x}^{\,2}}\simeq|\tilde{x}|. \]
На раннем снимке стержень приближается из области отрицательных \(x\). Уравнение 2.1 принимает вид
\[ x\simeq(1-\beta)\tilde{x}. \]
Применяя его к обоим концам, получаем видимую длину на раннем снимке
\[ A\equiv\tilde{L}_{\mathrm{early}} =\frac{\ell}{1-\beta} =\frac{L}{\gamma(1-\beta)}. \]
На позднем снимке стержень удаляется в сторону положительных \(x\), поэтому
\[ x\simeq(1+\beta)\tilde{x}, \]
и
\[ B\equiv\tilde{L}_{\mathrm{late}} =\frac{\ell}{1+\beta} =\frac{L}{\gamma(1+\beta)}. \]
Поскольку \(\beta>0\), \(A>B\). Следовательно,
\[ \boxed{A=3.00\ \mathrm{m},\qquad B=1.00\ \mathrm{m}.} \]
Отметьте вторую клетку.
2.9
Взяв отношение, исключаем длину стержня:
\[ \frac{A}{B}=\frac{1+\beta}{1-\beta}. \]
Решая это уравнение, получаем
\[ \beta=\frac{A-B}{A+B} =\frac{3.00-1.00}{3.00+1.00} =0.500. \]
Таким образом,
\[ \boxed{ \upsilon=\beta c =0.500(3.00\times10^8) =1.50\times10^8\ \mathrm{m\,s^{-1}}, } \]
причём скорость направлена в положительном направлении оси \(x\).
2.10
Перемножая видимые длины на раннем и позднем снимках, получаем
\[ AB =\frac{L^2}{\gamma^2(1-\beta)(1+\beta)} =\frac{L^2}{\gamma^2(1-\beta^2)} =L^2. \]
Следовательно,
\[ \boxed{ L=\sqrt{AB} =\sqrt{(3.00\ \mathrm{m})(1.00\ \mathrm{m})} =1.73\ \mathrm{m}. } \]
2.11
Согласно пункту 2.5,
\[ \tilde{L}_{\mathrm{sym}}=\frac{L}{\gamma}. \]
При \(\beta=1/2\),
\[ \gamma=\frac{1}{\sqrt{1-1/4}}=\frac{2}{\sqrt{3}}. \]
Используя неокруглённую собственную длину \(L=\sqrt{3}\ \mathrm{m}\), получаем
\[ \boxed{ \tilde{L}_{\mathrm{sym}} =\frac{\sqrt{3}}{2/\sqrt{3}}\ \mathrm{m} =1.50\ \mathrm{m}. } \]
Решение проверено по официальному решению.
IPhO 2006 · مسألة نظرية 2
مشاهدة قضيب متحرك
دوّن جميع إجاباتك في ورقة الإجابة.
الوضع الفيزيائي تلتقط كاميرا ذات ثقب، يقع ثقبها عند \(x=0\) وعلى مسافة \(D\) من محور \(x\)، صورًا لقضيب، وذلك بفتح الثقب لمدة قصيرة جدًا. توجد علامات متساوية التباعد على طول محور \(x\)، يمكن بواسطتها تحديد الطول الظاهري للقضيب، كما يبدو في الصورة، من الصور التي تلتقطها الكاميرا ذات الثقب. في صورة للقضيب وهو ساكن، يكون طوله \(L\). لكن القضيب ليس ساكنًا، بل يتحرك بسرعة ثابتة \(\upsilon\) على طول محور \(x\).
العلاقات الأساسية تُظهر صورة التقطتها الكاميرا ذات الثقب جزءًا صغيرًا جدًا من القضيب عند الموضع \(\tilde{x}\).
2.1 (0.6) ما الموضع الفعلي \(x\) لهذا الجزء لحظة التقاط الصورة؟ عبّر عن إجابتك بدلالة \(\tilde{x}\) و\(D\) و\(L\) و\(\upsilon\) وسرعة الضوء \(c=3.00\times10^8\ \mathrm{m\,s^{-1}}\). استخدم الكميتين
\[ \beta=\frac{\upsilon}{c} \quad\text{و}\quad \gamma=\frac{1}{\sqrt{1-\beta^2}} \]
إذا كانتا تساعدان على تبسيط نتيجتك.
2.2 (0.9) أوجد أيضًا العلاقة العكسية المقابلة، أي عبّر عن \(\tilde{x}\) بدلالة \(x\) و\(D\) و\(L\) و\(\upsilon\) و\(c\).
ملاحظة: الموضع الفعلي هو الموضع في الإطار المرجعي الذي تكون فيه الكاميرا ساكنة
الطول الظاهري للقضيب تلتقط الكاميرا ذات الثقب صورة في اللحظة التي يكون فيها الموضع الفعلي لمركز القضيب عند نقطة ما \(x_0\).
2.3 (1.5) حدّد، بدلالة المتغيرات المعطاة، الطول الظاهري للقضيب في هذه الصورة.
2.4 (1.5) ضع علامة في أحد المربعات في ورقة الإجابة لتبيّن كيف يتغير الطول الظاهري مع الزمن.
الصورة المتناظرة تُظهر إحدى صور الكاميرا ذات الثقب طرفي القضيب على المسافة نفسها من الثقب.
2.5 (0.8) حدّد الطول الظاهري للقضيب في هذه الصورة.
2.6 (1.0) ما الموضع الفعلي لمنتصف القضيب لحظة التقاط هذه الصورة؟
2.7 (1.2) أين تظهر صورة منتصف القضيب في هذه الصورة؟
صورتان في وقت مبكر جدًا ووقت متأخر جدًا التقطت الكاميرا ذات الثقب صورة في وقت مبكر جدًا، عندما كان القضيب بعيدًا جدًا ويقترب، وتلتقط صورة أخرى في وقت متأخر جدًا، عندما يكون القضيب بعيدًا جدًا ويبتعد. في إحدى الصورتين يبلغ الطول الظاهري \(1.00\ \mathrm{m}\)، وفي الصورة الأخرى يبلغ \(3.00\ \mathrm{m}\).
2.8 (0.5) ضع علامة في المربع في ورقة الإجابة لتبيّن أيّ الطولين يظهر في كل صورة.
2.9 (1.0) حدّد السرعة \(\upsilon\).
2.10 (0.6) حدّد طول القضيب \(L\) في حالة السكون.
2.11 (0.4) استنتج الطول الظاهري في الصورة المتناظرة.
| 2.4 | اختر إجابة واحدة: الطول الظاهري ☐ يزداد أولًا، ويبلغ قيمة عظمى، ثم يتناقص. ☐ يتناقص أولًا، ويبلغ قيمة صغرى، ثم يزداد. ☐ يتناقص طوال الوقت. ☐ يزداد طوال الوقت. |
1.5 |
| صورتان في وقت مبكر جدًا ووقت متأخر جدًا | لاستخدام المصححين فقط | |
|---|---|---|
| 2.8 | اختر إجابة واحدة: ☐ الطول الظاهري هو 1 m في الصورة المبكرة و3 m في الصورة المتأخرة. ☐ الطول الظاهري هو 3 m في الصورة المبكرة و1 m في الصورة المتأخرة. |
0.5 |
نص المسألة مترجم عن النص الإنجليزي الرسمي.
الإجابات
استخدم الاختصارات
\[ \beta=\frac{\upsilon}{c},\qquad \gamma=\frac{1}{\sqrt{1-\beta^2}},\qquad a=\frac{L}{2\gamma},\qquad R=\sqrt{D^2+a^2}. \]
-
2.1 \[ \boxed{x=\tilde{x}+\beta\sqrt{D^2+\tilde{x}^{\,2}}.} \]
-
2.2 \[ \boxed{\tilde{x}=\gamma^2\left(x-\beta\sqrt{x^2+\frac{D^2}{\gamma^2}}\right).} \]
-
2.3 \[ \boxed{ \tilde{L}(x_0)=\gamma L-\beta\gamma^2 \left[ \sqrt{(x_0+a)^2+\frac{D^2}{\gamma^2}} - \sqrt{(x_0-a)^2+\frac{D^2}{\gamma^2}} \right]. } \]
-
2.4 اختر المربع الثالث: الطول الظاهري يتناقص طوال الوقت.
-
2.5 \[ \boxed{\tilde{L}_{\mathrm{sym}}=\frac{L}{\gamma}.} \]
-
2.6 \[ \boxed{x_{0,\mathrm{sym}}=\beta R =\beta\sqrt{D^2+\frac{L^2}{4\gamma^2}}.} \]
-
2.7 \[ \boxed{ \tilde{x}_{\mathrm{mid}} =\beta\gamma^2\left(R-\sqrt{D^2+\beta^2a^2}\right) =\frac{\beta a^2}{R+\sqrt{D^2+\beta^2a^2}}. } \] يقع إلى يمين المركز الهندسي للصورة، باتجاه الطرف المتقدم.
-
2.8 اختر المربع الثاني: \(3.00\ \mathrm{m}\) في الصورة المبكرة، و\(1.00\ \mathrm{m}\) في الصورة المتأخرة.
-
2.9 \[ \boxed{\upsilon=0.500c=1.50\times10^8\ \mathrm{m\,s^{-1}}} \] في اتجاه \(x\) الموجب.
-
2.10 \[ \boxed{L=\sqrt{3}\ \mathrm{m}=1.73\ \mathrm{m}.} \]
-
2.11 \[ \boxed{\tilde{L}_{\mathrm{sym}}=1.50\ \mathrm{m}.} \]
الحل
نعمل طوال الحل في إطار سكون الكاميرا، مع تحرك القضيب في اتجاه \(x\) الموجب. مدة التعريض قصيرة بما يكفي لوصول كل الضوء الذي يشكّل صورة واحدة في الوقت نفسه \(t\). ينتشر الضوء على خطوط مستقيمة بسرعة \(c\).
يحدّد التدريج الساكن الإحداثي الذي انبعث منه الشعاع. ومن ثم فإن \(\tilde{x}\) هو موضع الجزء عند الانبعاث، بينما \(x\) هو موضعه عندما يصل الضوء إلى الثقب.
2.1
لنفترض أن الضوء انبعث في الزمن \(t_{\mathrm e}\). المسافة التي تفصله عن الثقب هي
\[ r=\sqrt{D^2+\tilde{x}^{\,2}}, \]
ومن ثم فإن زمن انتقاله هو
\[ t-t_{\mathrm e}=\frac{r}{c}. \]
خلال هذه الفترة يتحرك الجزء مسافة \(\upsilon(t-t_{\mathrm e})\). لذلك
\[ x=\tilde{x}+\upsilon(t-t_{\mathrm e}) =\tilde{x}+\frac{\upsilon}{c}\sqrt{D^2+\tilde{x}^{\,2}}, \]
فنحصل على
\[ \boxed{x=\tilde{x}+\beta\sqrt{D^2+\tilde{x}^{\,2}}.} \]
تخص هذه العلاقة جزءًا واحدًا، وهي مستقلة عن \(L\).
2.2
بإعادة ترتيب النتيجة السابقة وتربيعها نحصل على
\[ (x-\tilde{x})^2=\beta^2(D^2+\tilde{x}^{\,2}), \]
أو
\[ (1-\beta^2)\tilde{x}^{\,2} -2x\tilde{x} +x^2-\beta^2D^2=0. \]
جذرا المعادلة التربيعية هما
\[ \tilde{x} =\gamma^2\left(x\pm\beta \sqrt{x^2+\frac{D^2}{\gamma^2}}\right). \]
عندما تكون السرعة موجبة، تقتضي المعادلة الأصلية، قبل تربيعها، أن يكون \(x-\tilde{x}>0\): فالجزء يتقدم بين الانبعاث والاستقبال. وهذا يحدّد إشارة الطرح. ومن ثم نعرّف
\[ \boxed{ \tilde{x}=f(x) =\gamma^2\left(x-\beta \sqrt{x^2+\frac{D^2}{\gamma^2}}\right). } \]
2.3
الطول المعطى \(L\) هو طول القضيب في حالة السكون. لذا تعطي النسبية الخاصة طوله المقاس بتحديد موضعي طرفيه في اللحظة نفسها في إطار الكاميرا على الصورة
\[ \ell=\frac{L}{\gamma}. \]
في لحظة التقاط الصورة، يكون موضعا طرفيه
\[ x_-=x_0-a,\qquad x_+=x_0+a, \qquad a=\frac{\ell}{2}=\frac{L}{2\gamma}. \]
وموضعاهما الظاهريان هما \(f(x_-)\) و\(f(x_+)\). وبما أن
\[ f'(x)=\gamma^2\left( 1-\frac{\beta x}{\sqrt{x^2+D^2/\gamma^2}} \right)>0, \]
فإن ترتيب الطرفين محفوظ، والطول الظاهري هو
\[ \tilde{L}(x_0)=f(x_0+a)-f(x_0-a). \]
بالتعويض نحصل على
\[ \boxed{ \tilde{L}(x_0)=\gamma L-\beta\gamma^2 \left[ \sqrt{(x_0+a)^2+\frac{D^2}{\gamma^2}} - \sqrt{(x_0-a)^2+\frac{D^2}{\gamma^2}} \right]. } \]
يشمل ذلك كلًا من انكماش لورنتز واختلاف زمني انتقال الضوء من الطرفين.
2.4
نشتق \(f'(x)\):
\[ f''(x) =-\frac{\beta D^2} {\left(x^2+D^2/\gamma^2\right)^{3/2}}<0. \]
إذن تتناقص \(f'(x)\) تناقصًا صارمًا مع \(x\). وبناءً عليه،
\[ \frac{d\tilde{L}}{dx_0} =f'(x_0+a)-f'(x_0-a)<0. \]
وبما أن \(dx_0/dt=\upsilon>0\)، فإن
\[ \frac{d\tilde{L}}{dt}<0. \]
لذلك فإن الطول الظاهري يتناقص طوال الوقت. اختر المربع الثالث.
2.5
في الصورة المتناظرة، يكون الموضعان الظاهريان للطرفين هما \(-b\) و\(+b\)، لأن مسافتيهما من الثقب متساويتان:
\[ r_-=r_+=\sqrt{D^2+b^2}. \]
إن تساوي مسافتي انتقال الضوء ووصوله في وقت واحد يقتضيان تساوي وقتي الانبعاث. لذا فإن المسافة بين الطرفين عند الانبعاث هي الطول المنكمش وفق لورنتز، المقاس بتحديد موضعي الطرفين في اللحظة نفسها:
\[ 2b=\frac{L}{\gamma}. \]
إذن \(b=a\)، و
\[ \boxed{\tilde{L}_{\mathrm{sym}}=2a=\frac{L}{\gamma}.} \]
2.6
عند وقت الانبعاث المشترك للطرفين، يكون الطرفان عند \(-a\) و\(+a\)، ومن ثم يكون المنتصف الفعلي للقضيب عند \(x=0\).
يستغرق الضوء الصادر منهما زمنًا
\[ \Delta t=\frac{R}{c}, \qquad R=\sqrt{D^2+a^2}, \]
ليصل إلى الثقب. وخلال هذه الفترة يتقدم المنتصف مسافة \(\upsilon\Delta t\). لذلك يكون موضعه الفعلي عند التقاط الصورة
\[ \boxed{ x_{0,\mathrm{sym}} =\beta R =\beta\sqrt{D^2+\frac{L^2}{4\gamma^2}}. } \]
2.7
نطبّق العلاقة العكسية على الموضع الفعلي لمنتصف القضيب:
\[ \tilde{x}_{\mathrm{mid}} =f(\beta R) =\beta\gamma^2 \left[ R-\sqrt{\beta^2R^2+\frac{D^2}{\gamma^2}} \right]. \]
باستخدام \(R^2=D^2+a^2\) و\(1/\gamma^2=1-\beta^2\)،
\[ \beta^2R^2+\frac{D^2}{\gamma^2} =D^2+\beta^2a^2. \]
ومن ثم
\[ \boxed{ \tilde{x}_{\mathrm{mid}} =\beta\gamma^2 \left[R-\sqrt{D^2+\beta^2a^2}\right]. } \]
بالضرب والقسمة في المرافق نحصل على التعبير المكافئ
\[ \boxed{ \tilde{x}_{\mathrm{mid}} =\frac{\beta a^2} {\sqrt{D^2+a^2}+\sqrt{D^2+\beta^2a^2}}. } \]
بالنسبة إلى الحركة المذكورة، \(0<\tilde{x}_{\mathrm{mid}}<a\). لذا تظهر النقطة المادية الواقعة في منتصف القضيب بين المركز الهندسي للصورة وطرفها الأيمن.
يقطع الضوء الصادر منها مسافة أقصر من الضوء الصادر من الطرفين، ولذلك ينبعث في وقت لاحق. وبحلول وقت الانبعاث اللاحق هذا، تكون النقطة المادية الواقعة في منتصف القضيب قد انتقلت إلى موضع ذي \(x\) موجب.
2.8
بالنسبة إلى الصورتين الملتقطتين في وقت مبكر جدًا ووقت متأخر جدًا، نستخدم تقريب المسافات البعيدة
\[ \sqrt{D^2+\tilde{x}^{\,2}}\simeq|\tilde{x}|. \]
في الصورة المبكرة يقترب القضيب من جهة \(x\) السالب. وتصبح المعادلة 2.1
\[ x\simeq(1-\beta)\tilde{x}. \]
بتطبيق ذلك على الطرفين نحصل على الطول الظاهري في الصورة المبكرة
\[ A\equiv\tilde{L}_{\mathrm{early}} =\frac{\ell}{1-\beta} =\frac{L}{\gamma(1-\beta)}. \]
في الصورة المتأخرة يبتعد القضيب نحو جهة \(x\) الموجب، لذا
\[ x\simeq(1+\beta)\tilde{x}, \]
و
\[ B\equiv\tilde{L}_{\mathrm{late}} =\frac{\ell}{1+\beta} =\frac{L}{\gamma(1+\beta)}. \]
لأن \(\beta>0\)، فإن \(A>B\). ولذلك
\[ \boxed{A=3.00\ \mathrm{m},\qquad B=1.00\ \mathrm{m}.} \]
اختر المربع الثاني.
2.9
بأخذ النسبة نتخلص من طول القضيب:
\[ \frac{A}{B}=\frac{1+\beta}{1-\beta}. \]
بحل المعادلة،
\[ \beta=\frac{A-B}{A+B} =\frac{3.00-1.00}{3.00+1.00} =0.500. \]
إذن
\[ \boxed{ \upsilon=\beta c =0.500(3.00\times10^8) =1.50\times10^8\ \mathrm{m\,s^{-1}}, } \]
وتتجه على امتداد \(x\) الموجب.
2.10
بضرب الطولين الظاهريين في الصورتين المبكرة والمتأخرة نحصل على
\[ AB =\frac{L^2}{\gamma^2(1-\beta)(1+\beta)} =\frac{L^2}{\gamma^2(1-\beta^2)} =L^2. \]
ولذلك
\[ \boxed{ L=\sqrt{AB} =\sqrt{(3.00\ \mathrm{m})(1.00\ \mathrm{m})} =1.73\ \mathrm{m}. } \]
2.11
من الجزء 2.5،
\[ \tilde{L}_{\mathrm{sym}}=\frac{L}{\gamma}. \]
عندما تكون \(\beta=1/2\)،
\[ \gamma=\frac{1}{\sqrt{1-1/4}}=\frac{2}{\sqrt{3}}. \]
باستخدام طول السكون دون تقريب \(L=\sqrt{3}\ \mathrm{m}\)،
\[ \boxed{ \tilde{L}_{\mathrm{sym}} =\frac{\sqrt{3}}{2/\sqrt{3}}\ \mathrm{m} =1.50\ \mathrm{m}. } \]
تمت مراجعة الحل بمقارنته بالحل الرسمي.