IPhO 2003 · Theory problem 2
A Piezoelectric Crystal Resonator under an Alternating Voltage
Consider a uniform rod of unstressed length \(\ell\) and cross-sectional area \(A\) (Figure 2a). Its length changes by \(\Delta\ell\) when equal and opposite forces of magnitude \(F\) are applied to its ends faces normally. The stress \(T\) on the end faces is defined to be \(F/A\). The fractional change in its length, i.e., \(\Delta\ell/\ell\), is called the strain \(S\) of the rod. In terms of stress and strain, Hooke’s law may be expressed as
\[ T=YS \quad\text{or}\quad \frac{F}{A}=Y\frac{\Delta\ell}{\ell}. \tag{1} \]
where \(Y\) is called the Young’s modulus of the rod material. Note that a compressive stress \(T\) corresponds to \(F<0\) and a decrease in length (i.e., \(\Delta\ell<0\)). Such a stress is thus negative in value and is related to the pressure \(p\) by \(T=-p\).
For a uniform rod of density \(\rho\), the speed of propagation of longitudinal waves (i.e., sound speed) along the rod is given by
\[ u=\sqrt{Y/\rho}. \tag{2} \]
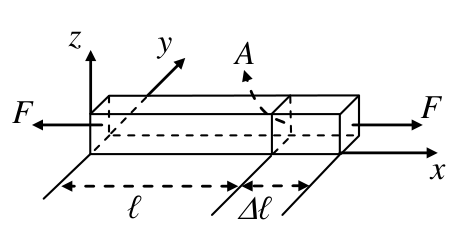
Figure 2a
The effect of damping and dissipation can be ignored in answering the following questions.
Part A: mechanical properties
A uniform rod of semi-infinite length, extending from \(x=0\) to \(\infty\) (see Figure 2b), has a density \(\rho\). It is initially stationary and unstressed. A piston then steadily exerts a small pressure \(p\) on its left face at \(x=0\) for a very short time \(\Delta t\), causing a pressure wave to propagate with speed \(u\) to the right.
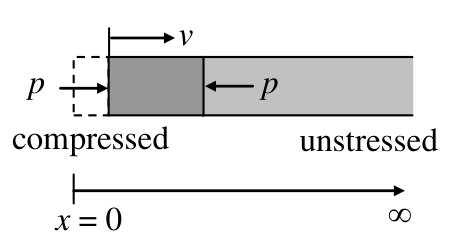
Figure 2b
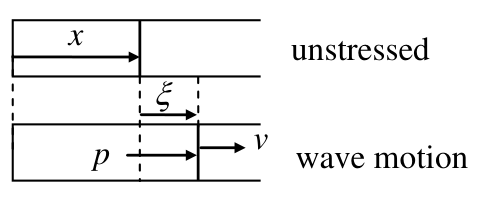
Figure 2c
(a) If the piston causes the rod’s left face to move at a constant velocity \(v\) (Figure 2b), what are the strain \(S\) and pressure \(p\) at the left face during the time \(\Delta t\)? Answers must be given in terms of \(\rho\), \(u\), and \(v\) only. (1.6 points)
(b) Consider a longitudinal wave traveling along the \(x\) direction in the rod. For a cross section at \(x\) when the rod is unstressed (Figure 2c), let \(\xi(x,t)\) be its displacement at time \(t\) and assume
\[ \xi(x,t)=\xi_0\sin k(x-ut) \tag{3} \]
where \(\xi_0\) and \(k\) are constants. Determine the corresponding velocity \(v(x,t)\), strain \(S(x,t)\), and pressure \(p(x,t)\) as a function of \(x\) and \(t\). (2.4 points)
Part B: electromechanical properties (including piezoelectric effect)
Consider a quartz crystal slab of length \(b\), thickness \(h\), and width \(w\) (Figure 2d). Its length and thickness are along the \(x\)-axis and \(z\)-axis. Electrodes are formed by thin metallic coatings at its top and bottom surfaces. Electrical leads that also serve as mounting support (Figure 2e) are soldered to the electrode’s centers, which may be assumed to be stationary for longitudinal oscillations along the \(x\) direction.
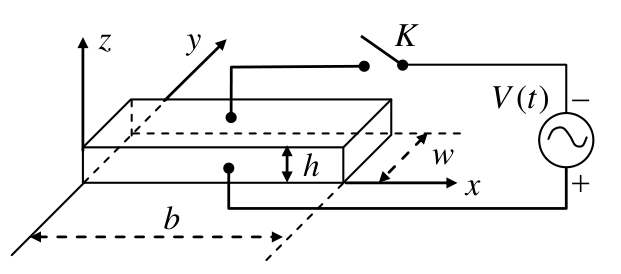
Figure 2d
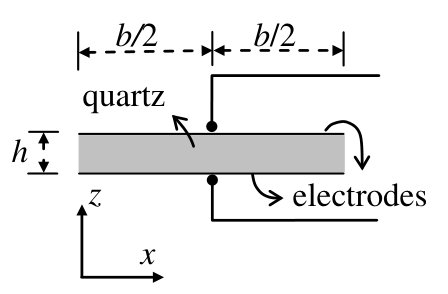
Figure 2e
The quartz crystal under consideration has a density \(\rho\) of \(2.65\times10^3\ \mathrm{kg/m^3}\) and Young’s modulus \(Y\) of \(7.87\times10^{10}\ \mathrm{N/m^2}\). The length \(b\) of the slab is \(1.00\ \mathrm{cm}\) and the width \(w\) and height \(h\) of the slab are such that \(h\ll w\) and \(w\ll b\). With switch \(K\) left open, we assume only longitudinal modes of standing wave oscillation in the \(x\) direction are excited in the quartz slab.
For a standing wave of frequency \(f=\omega/2\pi\), the displacement \(\xi(x,t)\) at time \(t\) of a cross section of the slab with equilibrium position \(x\) may be written as
\[ \xi(x,t)=2\xi_0g(x)\cos\omega t, \qquad (0\leq x\leq b) \tag{4a} \]
where \(\xi_0\) is a positive constant and the spatial function \(g(x)\) is of the form
\[ g(x)=B_1\sin k\left(x-\frac b2\right) +B_2\cos k\left(x-\frac b2\right). \tag{4b} \]
\(g(x)\) has the maximum value of one and \(k=\omega/u\). Keep in mind that the centers of the electrodes are stationary and the left and right faces of the slab are free and must have zero stress (or pressure).
(c) Determine the values of \(B_1\) and \(B_2\) in Eq. (4b) for a longitudinal standing wave in the quartz slab. (1.2 point)
(d) What are the two lowest frequencies at which longitudinal standing waves may be excited in the quartz slab? (1.2 point)
The piezoelectric effect is a special property of a quartz crystal. Compression or dilatation of the crystal generates an electric voltage across the crystal, and conversely, an external voltage applied across the crystal causes the crystal to expand or contract depending on the polarity of the voltage. Therefore, mechanical and electrical oscillations can be coupled and made to resonate through a quartz crystal.
To account for the piezoelectric effect, let the surface charge densities on the upper and lower electrodes be \(-\sigma\) and \(+\sigma\), respectively, when the quartz slab is under an electric field \(E\) in the \(z\) direction. Denote the slab’s strain and stress in the \(x\) direction by \(S\) and \(T\), respectively. Then the piezoelectric effect of the quartz crystal can be described by the following set of equations:
\[ S=(1/Y)T+d_pE \tag{5a} \]
\[ \sigma=d_pT+\varepsilon_TE \tag{5b} \]
where \(1/Y=1.27\times10^{-11}\ \mathrm{m^2/N}\) is the elastic compliance (i.e., inverse of Young’s modulus) at constant electric field and \(\varepsilon_T=4.06\times10^{-11}\ \mathrm{F/m}\) is the permittivity at constant stress, while \(d_p=2.25\times10^{-12}\ \mathrm{m/V}\) is the piezoelectric coefficient.
Let switch \(K\) in Fig. 2d be closed. The alternating voltage \(V(t)=V_m\cos\omega t\) now acts across the electrodes and a uniform electric field \(E(t)=V(t)/h\) in the \(z\) direction appears in the quartz slab. When a steady state is reached, a longitudinal standing wave oscillation of angular frequency \(\omega\) appears in the slab in the \(x\) direction.
With \(E\) being uniform, the wavelength \(\lambda\) and the frequency \(f\) of a longitudinal standing wave in the slab are still related by \(\lambda=u/f\) with \(u\) given by Eq. (2). But, as Eq. (5a) shows, \(T=YS\) is no longer valid, although the definitions of strain and stress remain unchanged and the end faces of the slab remain free with zero stress.
(e) Taking Eqs. (5a) and (5b) into account, the surface charge density \(\sigma\) on the lower electrode as a function of \(x\) and \(t\) is of the form,
\[ \sigma(x,t)= \left[ D_1\cos k\left(x-\frac b2\right)+D_2 \right]\frac{V(t)}h \]
where \(k=\omega/u\). Find the expressions for \(D_1\) and \(D_2\). (2.2 points)
(f) The total surface charge \(Q(t)\) on the lower electrode is related to \(V(t)\) by
\[ Q(t)= \left[ 1+\alpha^2\left(\frac{2}{kb}\tan\frac{kb}{2}-1\right) \right]C_0V(t). \tag{6} \]
Find the expression for \(C_0\) and the expression and numerical value of \(\alpha^2\). (1.4 points)
Official English text of the problem.
Answers
-
(a) \[ \boxed{S=-\frac vu,\qquad p=\rho uv.} \]
-
(b) \[ \boxed{ \begin{aligned} v(x,t)&=-ku\xi_0\cos k(x-ut),\\ S(x,t)&=k\xi_0\cos k(x-ut),\\ p(x,t)&=-\rho u^2k\xi_0\cos k(x-ut). \end{aligned}} \]
-
(c) \[ \boxed{B_2=0,\qquad B_1=\pm1.} \] The overall sign is an arbitrary oscillation phase; one may choose \(B_1=1\).
-
(d) \[ \boxed{ f_{\mathrm{lowest}}=\frac{1}{2b}\sqrt{\frac Y\rho} =2.72\times10^5\ \mathrm{Hz}, \qquad f_{\mathrm{next}}=\frac{3}{2b}\sqrt{\frac Y\rho} =8.17\times10^5\ \mathrm{Hz}.} \]
-
(e) \[ \boxed{ D_1=\frac{Yd_p^2}{\cos(kb/2)}, \qquad D_2=\varepsilon_T-Yd_p^2.} \]
-
(f) \[ \boxed{ C_0=\frac{\varepsilon_Tbw}{h}, \qquad \alpha^2=\frac{Yd_p^2}{\varepsilon_T} =\frac{d_p^2}{\varepsilon_T(1/Y)} \simeq9.82\times10^{-3}.} \] Here \(\alpha^2\) is dimensionless.
Solution
We use the one-dimensional, small-strain approximation specified in the problem. Since \(x\) labels a cross section in its unstressed position, its velocity and longitudinal strain are
\[ v(x,t)=\frac{\partial\xi}{\partial t}, \qquad S(x,t)=\frac{\partial\xi}{\partial x}. \]
For the purely mechanical model, \(T=YS\), \(p=-T\), and \(Y=\rho u^2\).
(a)
During the time \(\Delta t\), the disturbance travels a distance \(u\Delta t\). To first order in the small deformation, the mass set into motion at speed \(v\) is therefore
\[ m=\rho Au\Delta t. \]
The external impulse on the rod equals its acquired momentum:
\[ pA\Delta t=mv =\rho Au\Delta t\,v. \]
Thus
\[ \boxed{p=\rho uv.} \]
The stress is compressive, so \(T=-p\). Hooke’s law then gives
\[ S=-\frac pY =-\frac{\rho uv}{\rho u^2}, \]
and hence
\[ \boxed{S=-\frac vu.} \]
The sign also follows geometrically: the originally unstressed length \(u\Delta t\) is shortened by the piston displacement \(v\Delta t\).
(b)
Differentiating the displacement with respect to time gives the material velocity:
\[ v(x,t) =\frac{\partial}{\partial t} \left[\xi_0\sin k(x-ut)\right] =\boxed{-ku\xi_0\cos k(x-ut)}. \]
Differentiating with respect to the unstressed coordinate gives the strain:
\[ S(x,t) =\frac{\partial}{\partial x} \left[\xi_0\sin k(x-ut)\right] =\boxed{k\xi_0\cos k(x-ut)}. \]
Finally,
\[ p(x,t)=-YS(x,t), \]
so
\[ \boxed{p(x,t)=-\rho u^2k\xi_0\cos k(x-ut).} \]
In particular, \(p(x,t)=\rho u\,v(x,t)\), consistent with part (a) for a wave traveling to the right.
(c)
The midpoint is stationary, so
\[ \xi(b/2,t)=0 \quad\Longrightarrow\quad g(b/2)=0. \]
Substituting \(x=b/2\) in Eq. (4b) gives
\[ \boxed{B_2=0}. \]
Consequently,
\[ g(x)=B_1\sin k\left(x-\frac b2\right). \]
In the mechanical model, the free ends have zero stress and hence zero strain. Therefore,
\[ g'(0)=g'(b)=0. \]
Since
\[ g'(x)=B_1k\cos k\left(x-\frac b2\right), \]
a nontrivial oscillatory mode requires
\[ \cos\frac{kb}{2}=0. \]
For these allowed values of \(k\), the sine function attains both \(+1\) and \(-1\) within the slab. The normalization \(\max g(x)=1\) thus implies
\[ \boxed{|B_1|=1}. \]
Either sign is possible. Changing \(B_1\) to \(-B_1\) is equivalent to shifting the oscillation phase by \(\pi\); we may choose \(B_1=1\).
(d)
The free-end condition obtained above gives
\[ \frac{kb}{2}=\frac{(2n+1)\pi}{2}, \qquad n=0,1,2,\ldots \]
or
\[ k_n=\frac{(2n+1)\pi}{b}. \]
Using \(\omega=uk\) and \(f=\omega/(2\pi)\),
\[ f_n=\frac{(2n+1)u}{2b}. \]
Thus the permitted modes are the odd harmonics. The two lowest frequencies correspond to \(n=0\) and \(n=1\).
The sound speed is
\[ u=\sqrt{\frac{7.87\times10^{10}}{2.65\times10^3}} =5449.6\ \mathrm{m\,s^{-1}}. \]
With \(b=1.00\times10^{-2}\ \mathrm m\),
\[ f_{\mathrm{lowest}} =\frac{5449.6}{2(1.00\times10^{-2})} =\boxed{2.72\times10^5\ \mathrm{Hz}}, \]
and
\[ f_{\mathrm{next}} =\frac{3(5449.6)}{2(1.00\times10^{-2})} =\boxed{8.17\times10^5\ \mathrm{Hz}}. \]
(e)
With the piezoelectric effect included, Eq. (5a) gives
\[ T=Y(S-d_pE) =Y\left(\frac{\partial\xi}{\partial x}-d_pE\right). \]
Newton’s second law for an element of the slab is
\[ \rho\frac{\partial^2\xi}{\partial t^2} =\frac{\partial T}{\partial x}. \]
Because \(E\) is spatially uniform,
\[ \rho\frac{\partial^2\xi}{\partial t^2} =Y\frac{\partial^2\xi}{\partial x^2}. \]
For the harmonic response at the driving frequency, write
\[ \xi(x,t)=H(x)E(t). \]
Since \(\ddot E=-\omega^2E\), the spatial function satisfies
\[ H''+k^2H=0, \qquad k=\frac{\omega}{u}. \]
The fixed midpoint requires \(H(b/2)=0\), so
\[ H(x)=C\sin k\left(x-\frac b2\right). \]
The strain is therefore
\[ S(x,t)=Ck\cos k\left(x-\frac b2\right)E(t). \]
The free-end condition is now \(T=0\), which means
\[ S(0,t)=S(b,t)=d_pE(t). \]
It follows that
\[ Ck\cos\frac{kb}{2}=d_p, \]
and thus
\[ S(x,t) =d_p\frac{\cos k(x-b/2)}{\cos(kb/2)}E(t). \]
The stress becomes
\[ T(x,t) =Yd_p \left[ \frac{\cos k(x-b/2)}{\cos(kb/2)}-1 \right]E(t). \]
Substitution into Eq. (5b) gives
\[ \begin{aligned} \sigma(x,t) &=d_pT(x,t)+\varepsilon_TE(t)\\ &= \left[ \frac{Yd_p^2}{\cos(kb/2)} \cos k\left(x-\frac b2\right) +\varepsilon_T-Yd_p^2 \right]\frac{V(t)}h. \end{aligned} \]
Comparing with the prescribed form,
\[ \boxed{ D_1=\frac{Yd_p^2}{\cos(kb/2)}, \qquad D_2=\varepsilon_T-Yd_p^2.} \]
Both coefficients have units of permittivity, \(\mathrm{F/m}\).
These expressions describe the harmonic particular solution away from exact resonance. When \(\cos(kb/2)=0\), the boundary condition cannot be satisfied with a finite harmonic amplitude under a nonzero applied voltage. The poles therefore express the absence of a bounded steady-state response at resonance in the undamped model.
(f)
To linear order, an electrode strip of length \(dx\) has area \(w\,dx\). Hence the total charge on the lower electrode is
\[ Q(t)=w\int_0^b\sigma(x,t)\,dx. \]
The spatial integral needed is
\[ \int_0^b\cos k\left(x-\frac b2\right)\,dx =\frac{2}{k}\sin\frac{kb}{2}. \]
Using the result from part (e),
\[ Q(t)=\frac{wV(t)}h \left[ \frac{2Yd_p^2}{k}\tan\frac{kb}{2} +b(\varepsilon_T-Yd_p^2) \right]. \]
Factoring out \(\varepsilon_Tbw/h\),
\[ Q(t)= \frac{\varepsilon_Tbw}{h} \left[ 1+\frac{Yd_p^2}{\varepsilon_T} \left( \frac{2}{kb}\tan\frac{kb}{2}-1 \right) \right]V(t). \]
Comparison with Eq. (6) yields
\[ \boxed{C_0=\frac{\varepsilon_Tbw}{h}}, \qquad \boxed{\alpha^2=\frac{Yd_p^2}{\varepsilon_T}}. \]
Using the stated elastic compliance,
\[ \begin{aligned} \alpha^2 &=\frac{d_p^2}{\varepsilon_T(1/Y)}\\ &=\frac{(2.25\times10^{-12})^2} {(4.06\times10^{-11})(1.27\times10^{-11})}\\ &=0.00981828 \simeq\boxed{9.82\times10^{-3}}. \end{aligned} \]
With the given length, the capacitance expression can also be written as
\[ C_0=\left(4.06\times10^{-13}\ \mathrm F\right)\frac wh. \]
As a consistency check, in the quasistatic limit \(kb\to0\),
\[ \frac{2}{kb}\tan\frac{kb}{2}\longrightarrow1, \]
so \(Q(t)\to C_0V(t)\), as expected for a stress-free slab with permittivity \(\varepsilon_T\).
The solution was checked against the official solution.
IPhO 2003 · Theorieaufgabe 2
Ein piezoelektrischer Kristallresonator unter Wechselspannung
Betrachten Sie einen homogenen Stab mit der unbelasteten Länge \(\ell\) und der Querschnittsfläche \(A\) (Abbildung 2a). Seine Länge ändert sich um \(\Delta\ell\), wenn an seinen Stirnflächen senkrecht zu diesen gleich große, entgegengesetzt gerichtete Kräfte vom Betrag \(F\) angreifen. Die mechanische Spannung \(T\) an den Stirnflächen ist als \(F/A\) definiert. Die relative Längenänderung, also \(\Delta\ell/\ell\), wird als Dehnung \(S\) des Stabes bezeichnet. Mithilfe von Spannung und Dehnung lässt sich das Hooke’sche Gesetz schreiben als
\[ T=YS \quad\text{oder}\quad \frac{F}{A}=Y\frac{\Delta\ell}{\ell}. \tag{1} \]
Dabei wird \(Y\) als Elastizitätsmodul des Stabmaterials bezeichnet. Beachten Sie, dass eine Druckspannung \(T\) einer Kraft \(F<0\) und einer Längenabnahme (also \(\Delta\ell<0\)) entspricht. Eine solche Spannung ist somit negativ und hängt mit dem Druck \(p\) über \(T=-p\) zusammen.
Für einen homogenen Stab der Dichte \(\rho\) ist die Ausbreitungsgeschwindigkeit von Longitudinalwellen (also die Schallgeschwindigkeit) entlang des Stabes gegeben durch
\[ u=\sqrt{Y/\rho}. \tag{2} \]
Abbildung 2a
Der Einfluss von Dämpfung und Dissipation kann bei der Beantwortung der folgenden Fragen vernachlässigt werden.
Teil A: mechanische Eigenschaften
Ein homogener, halbunendlich langer Stab, der sich von \(x=0\) bis \(\infty\) erstreckt (siehe Abbildung 2b), hat die Dichte \(\rho\). Er ruht zunächst und ist unbelastet. Ein Kolben übt dann während einer sehr kurzen Zeit \(\Delta t\) einen konstanten, kleinen Druck \(p\) auf seine linke Stirnfläche bei \(x=0\) aus, wodurch sich eine Druckwelle mit der Geschwindigkeit \(u\) nach rechts ausbreitet.
Abbildung 2b
Abbildung 2c
(a) Wenn der Kolben bewirkt, dass sich die linke Stirnfläche des Stabes mit einer konstanten Geschwindigkeit \(v\) bewegt (Abbildung 2b), wie groß sind dann die Dehnung \(S\) und der Druck \(p\) an der linken Stirnfläche während der Zeit \(\Delta t\)? Die Antworten dürfen nur durch \(\rho\), \(u\) und \(v\) ausgedrückt werden. (1.6 Punkte)
(b) Betrachten Sie eine Longitudinalwelle, die sich im Stab in \(x\)-Richtung ausbreitet. Für einen Querschnitt, der sich im unbelasteten Stab bei \(x\) befindet (Abbildung 2c), sei \(\xi(x,t)\) seine Verschiebung zum Zeitpunkt \(t\), und es gelte
\[ \xi(x,t)=\xi_0\sin k(x-ut) \tag{3} \]
Dabei sind \(\xi_0\) und \(k\) Konstanten. Bestimmen Sie die zugehörige Geschwindigkeit \(v(x,t)\), Dehnung \(S(x,t)\) und den Druck \(p(x,t)\) als Funktionen von \(x\) und \(t\). (2.4 Punkte)
Teil B: elektromechanische Eigenschaften (einschließlich des piezoelektrischen Effekts)
Betrachten Sie eine Quarzkristallplatte der Länge \(b\), der Dicke \(h\) und der Breite \(w\) (Abbildung 2d). Ihre Länge und Dicke verlaufen entlang der \(x\)- bzw. \(z\)-Achse. Dünne metallische Beschichtungen auf ihrer Ober- und Unterseite bilden Elektroden. Elektrische Zuleitungen, die zugleich als Halterung dienen (Abbildung 2e), sind an die Mittelpunkte der Elektroden gelötet; diese Mittelpunkte können bei longitudinalen Schwingungen in \(x\)-Richtung als ruhend angenommen werden.
Abbildung 2d
Abbildung 2e
Der betrachtete Quarzkristall hat eine Dichte \(\rho\) von \(2.65\times10^3\ \mathrm{kg/m^3}\) und einen Elastizitätsmodul \(Y\) von \(7.87\times10^{10}\ \mathrm{N/m^2}\). Die Länge \(b\) der Platte beträgt \(1.00\ \mathrm{cm}\), und die Breite \(w\) und Höhe \(h\) der Platte sind so gewählt, dass \(h\ll w\) und \(w\ll b\) gelten. Bei geöffnetem Schalter \(K\) nehmen wir an, dass in der Quarzplatte nur longitudinale Moden stehender Wellen in \(x\)-Richtung angeregt werden.
Für eine stehende Welle der Frequenz \(f=\omega/2\pi\) lässt sich die Verschiebung \(\xi(x,t)\) eines Querschnitts der Platte mit der Gleichgewichtslage \(x\) zum Zeitpunkt \(t\) schreiben als
\[ \xi(x,t)=2\xi_0g(x)\cos\omega t, \qquad (0\leq x\leq b) \tag{4a} \]
Dabei ist \(\xi_0\) eine positive Konstante, und die Ortsfunktion \(g(x)\) hat die Form
\[ g(x)=B_1\sin k\left(x-\frac b2\right) +B_2\cos k\left(x-\frac b2\right). \tag{4b} \]
\(g(x)\) hat den Maximalwert eins, und es gilt \(k=\omega/u\). Beachten Sie, dass die Mittelpunkte der Elektroden ruhen und die linke und rechte Stirnfläche der Platte frei sind, sodass dort die mechanische Spannung (bzw. der Druck) null sein muss.
(c) Bestimmen Sie die Werte von \(B_1\) und \(B_2\) in Gl. (4b) für eine longitudinale stehende Welle in der Quarzplatte. (1.2 Punkte)
(d) Welches sind die beiden niedrigsten Frequenzen, bei denen longitudinale stehende Wellen in der Quarzplatte angeregt werden können? (1.2 Punkte)
Der piezoelektrische Effekt ist eine besondere Eigenschaft eines Quarzkristalls. Eine Kompression oder Dehnung des Kristalls erzeugt eine elektrische Spannung am Kristall; umgekehrt bewirkt eine von außen an den Kristall angelegte Spannung je nach ihrer Polarität eine Ausdehnung oder Kontraktion des Kristalls. Daher können mechanische und elektrische Schwingungen durch einen Quarzkristall gekoppelt und in Resonanz gebracht werden.
Um den piezoelektrischen Effekt zu berücksichtigen, seien die Flächenladungsdichten auf der oberen und unteren Elektrode \(-\sigma\) bzw. \(+\sigma\), wenn die Quarzplatte einem elektrischen Feld \(E\) in \(z\)-Richtung ausgesetzt ist. Die Dehnung und die mechanische Spannung der Platte in \(x\)-Richtung seien mit \(S\) bzw. \(T\) bezeichnet. Dann lässt sich der piezoelektrische Effekt des Quarzkristalls durch das folgende Gleichungssystem beschreiben:
\[ S=(1/Y)T+d_pE \tag{5a} \]
\[ \sigma=d_pT+\varepsilon_TE \tag{5b} \]
Dabei ist \(1/Y=1.27\times10^{-11}\ \mathrm{m^2/N}\) die elastische Nachgiebigkeit (also der Kehrwert des Elastizitätsmoduls) bei konstantem elektrischem Feld, \(\varepsilon_T=4.06\times10^{-11}\ \mathrm{F/m}\) die Permittivität bei konstanter mechanischer Spannung und \(d_p=2.25\times10^{-12}\ \mathrm{m/V}\) der piezoelektrische Koeffizient.
Nun werde der Schalter \(K\) in Abb. 2d geschlossen. Die Wechselspannung \(V(t)=V_m\cos\omega t\) liegt jetzt zwischen den Elektroden an, und in der Quarzplatte entsteht ein homogenes elektrisches Feld \(E(t)=V(t)/h\) in \(z\)-Richtung. Nach Erreichen des eingeschwungenen Zustands schwingt die Platte in \(x\)-Richtung in Form einer longitudinalen stehenden Welle mit der Kreisfrequenz \(\omega\).
Da \(E\) homogen ist, hängen die Wellenlänge \(\lambda\) und die Frequenz \(f\) einer longitudinalen stehenden Welle in der Platte weiterhin über \(\lambda=u/f\) zusammen, wobei \(u\) durch Gl. (2) gegeben ist. Wie Gl. (5a) zeigt, gilt jedoch \(T=YS\) nicht mehr, obwohl die Definitionen von Dehnung und mechanischer Spannung unverändert bleiben und die Stirnflächen der Platte weiterhin frei und spannungsfrei sind.
(e) Unter Berücksichtigung der Gln. (5a) und (5b) hat die Flächenladungsdichte \(\sigma\) auf der unteren Elektrode als Funktion von \(x\) und \(t\) die Form
\[ \sigma(x,t)= \left[ D_1\cos k\left(x-\frac b2\right)+D_2 \right]\frac{V(t)}h \]
Dabei ist \(k=\omega/u\). Bestimmen Sie die Ausdrücke für \(D_1\) und \(D_2\). (2.2 Punkte)
(f) Die gesamte Oberflächenladung \(Q(t)\) auf der unteren Elektrode hängt mit \(V(t)\) über
\[ Q(t)= \left[ 1+\alpha^2\left(\frac{2}{kb}\tan\frac{kb}{2}-1\right) \right]C_0V(t) \tag{6} \]
zusammen. Bestimmen Sie den Ausdruck für \(C_0\) sowie den Ausdruck und den Zahlenwert von \(\alpha^2\). (1.4 Punkte)
Aufgabentext aus dem offiziellen englischen Text übersetzt.
Antworten
-
(a) \[ \boxed{S=-\frac vu,\qquad p=\rho uv.} \]
-
(b) \[ \boxed{ \begin{aligned} v(x,t)&=-ku\xi_0\cos k(x-ut),\\ S(x,t)&=k\xi_0\cos k(x-ut),\\ p(x,t)&=-\rho u^2k\xi_0\cos k(x-ut). \end{aligned}} \]
-
(c) \[ \boxed{B_2=0,\qquad B_1=\pm1.} \] Das Gesamtvorzeichen entspricht einer beliebigen Schwingungsphase; man kann \(B_1=1\) wählen.
-
(d) \[ \boxed{ f_{\mathrm{lowest}}=\frac{1}{2b}\sqrt{\frac Y\rho} =2.72\times10^5\ \mathrm{Hz}, \qquad f_{\mathrm{next}}=\frac{3}{2b}\sqrt{\frac Y\rho} =8.17\times10^5\ \mathrm{Hz}.} \]
-
(e) \[ \boxed{ D_1=\frac{Yd_p^2}{\cos(kb/2)}, \qquad D_2=\varepsilon_T-Yd_p^2.} \]
-
(f) \[ \boxed{ C_0=\frac{\varepsilon_Tbw}{h}, \qquad \alpha^2=\frac{Yd_p^2}{\varepsilon_T} =\frac{d_p^2}{\varepsilon_T(1/Y)} \simeq9.82\times10^{-3}.} \] Hier ist \(\alpha^2\) dimensionslos.
Lösung
Wir verwenden die in der Aufgabenstellung vorgegebene eindimensionale Näherung für kleine Dehnungen. Da \(x\) einen Querschnitt in seiner unbelasteten Lage bezeichnet, sind seine Geschwindigkeit und seine Längsdehnung
\[ v(x,t)=\frac{\partial\xi}{\partial t}, \qquad S(x,t)=\frac{\partial\xi}{\partial x}. \]
Für das rein mechanische Modell gelten \(T=YS\), \(p=-T\) und \(Y=\rho u^2\).
(a)
Während der Zeit \(\Delta t\) legt die Störung die Strecke \(u\Delta t\) zurück. In erster Ordnung der kleinen Verformung beträgt die Masse, die mit der Geschwindigkeit \(v\) in Bewegung gesetzt wird, daher
\[ m=\rho Au\Delta t. \]
Der äußere Kraftstoß auf den Stab ist gleich seinem aufgenommenen Impuls:
\[ pA\Delta t=mv =\rho Au\Delta t\,v. \]
Somit gilt
\[ \boxed{p=\rho uv.} \]
Es liegt eine Druckspannung vor, also gilt \(T=-p\). Das Hooke’sche Gesetz liefert dann
\[ S=-\frac pY =-\frac{\rho uv}{\rho u^2}, \]
und damit
\[ \boxed{S=-\frac vu.} \]
Das Vorzeichen folgt auch geometrisch: Die ursprünglich unbelastete Länge \(u\Delta t\) wird um den Kolbenweg \(v\Delta t\) verkürzt.
(b)
Die Ableitung der Verschiebung nach der Zeit ergibt die Geschwindigkeit der Materialteilchen:
\[ v(x,t) =\frac{\partial}{\partial t} \left[\xi_0\sin k(x-ut)\right] =\boxed{-ku\xi_0\cos k(x-ut)}. \]
Die Ableitung nach der Koordinate im unbelasteten Zustand ergibt die Dehnung:
\[ S(x,t) =\frac{\partial}{\partial x} \left[\xi_0\sin k(x-ut)\right] =\boxed{k\xi_0\cos k(x-ut)}. \]
Schließlich gilt
\[ p(x,t)=-YS(x,t), \]
also
\[ \boxed{p(x,t)=-\rho u^2k\xi_0\cos k(x-ut).} \]
Insbesondere gilt \(p(x,t)=\rho u\,v(x,t)\), in Übereinstimmung mit Teil (a) für eine nach rechts laufende Welle.
(c)
Der Mittelpunkt ruht, daher gilt
\[ \xi(b/2,t)=0 \quad\Longrightarrow\quad g(b/2)=0. \]
Einsetzen von \(x=b/2\) in Gl. (4b) ergibt
\[ \boxed{B_2=0}. \]
Folglich ist
\[ g(x)=B_1\sin k\left(x-\frac b2\right). \]
Im mechanischen Modell sind die freien Enden spannungsfrei und haben daher die Dehnung null. Somit gilt
\[ g'(0)=g'(b)=0. \]
Da
\[ g'(x)=B_1k\cos k\left(x-\frac b2\right), \]
erfordert eine nichttriviale Schwingungsmode
\[ \cos\frac{kb}{2}=0. \]
Für diese zulässigen Werte von \(k\) nimmt die Sinusfunktion innerhalb der Platte sowohl \(+1\) als auch \(-1\) an. Aus der Normierung \(\max g(x)=1\) folgt somit
\[ \boxed{|B_1|=1}. \]
Beide Vorzeichen sind möglich. Ein Wechsel von \(B_1\) zu \(-B_1\) entspricht einer Verschiebung der Schwingungsphase um \(\pi\); wir können \(B_1=1\) wählen.
(d)
Die oben erhaltene Randbedingung für die freien Enden ergibt
\[ \frac{kb}{2}=\frac{(2n+1)\pi}{2}, \qquad n=0,1,2,\ldots \]
oder
\[ k_n=\frac{(2n+1)\pi}{b}. \]
Mit \(\omega=uk\) und \(f=\omega/(2\pi)\) gilt
\[ f_n=\frac{(2n+1)u}{2b}. \]
Die zulässigen Moden sind somit die ungeraden Harmonischen. Die beiden niedrigsten Frequenzen entsprechen \(n=0\) und \(n=1\).
Die Schallgeschwindigkeit beträgt
\[ u=\sqrt{\frac{7.87\times10^{10}}{2.65\times10^3}} =5449.6\ \mathrm{m\,s^{-1}}. \]
Mit \(b=1.00\times10^{-2}\ \mathrm m\) gilt
\[ f_{\mathrm{lowest}} =\frac{5449.6}{2(1.00\times10^{-2})} =\boxed{2.72\times10^5\ \mathrm{Hz}}, \]
und
\[ f_{\mathrm{next}} =\frac{3(5449.6)}{2(1.00\times10^{-2})} =\boxed{8.17\times10^5\ \mathrm{Hz}}. \]
(e)
Unter Berücksichtigung des piezoelektrischen Effekts ergibt Gl. (5a)
\[ T=Y(S-d_pE) =Y\left(\frac{\partial\xi}{\partial x}-d_pE\right). \]
Das zweite Newton’sche Gesetz für ein Element der Platte lautet
\[ \rho\frac{\partial^2\xi}{\partial t^2} =\frac{\partial T}{\partial x}. \]
Da \(E\) räumlich homogen ist, gilt
\[ \rho\frac{\partial^2\xi}{\partial t^2} =Y\frac{\partial^2\xi}{\partial x^2}. \]
Für die harmonische Antwort bei der Anregungsfrequenz setzen wir
\[ \xi(x,t)=H(x)E(t). \]
Wegen \(\ddot E=-\omega^2E\) erfüllt die Ortsfunktion
\[ H''+k^2H=0, \qquad k=\frac{\omega}{u}. \]
Der feste Mittelpunkt erfordert \(H(b/2)=0\), also gilt
\[ H(x)=C\sin k\left(x-\frac b2\right). \]
Die Dehnung ist daher
\[ S(x,t)=Ck\cos k\left(x-\frac b2\right)E(t). \]
Die Randbedingung an den freien Enden lautet nun \(T=0\), was bedeutet, dass
\[ S(0,t)=S(b,t)=d_pE(t). \]
Daraus folgt
\[ Ck\cos\frac{kb}{2}=d_p, \]
und somit
\[ S(x,t) =d_p\frac{\cos k(x-b/2)}{\cos(kb/2)}E(t). \]
Die mechanische Spannung wird zu
\[ T(x,t) =Yd_p \left[ \frac{\cos k(x-b/2)}{\cos(kb/2)}-1 \right]E(t). \]
Einsetzen in Gl. (5b) ergibt
\[ \begin{aligned} \sigma(x,t) &=d_pT(x,t)+\varepsilon_TE(t)\\ &= \left[ \frac{Yd_p^2}{\cos(kb/2)} \cos k\left(x-\frac b2\right) +\varepsilon_T-Yd_p^2 \right]\frac{V(t)}h. \end{aligned} \]
Der Vergleich mit der vorgegebenen Form liefert
\[ \boxed{ D_1=\frac{Yd_p^2}{\cos(kb/2)}, \qquad D_2=\varepsilon_T-Yd_p^2.} \]
Beide Koeffizienten haben die Einheit der Permittivität, \(\mathrm{F/m}\).
Diese Ausdrücke beschreiben die harmonische partikuläre Lösung außerhalb der exakten Resonanz. Wenn \(\cos(kb/2)=0\) gilt, kann die Randbedingung bei einer angelegten Spannung ungleich null nicht mit einer endlichen harmonischen Amplitude erfüllt werden. Die Polstellen bringen daher zum Ausdruck, dass es im ungedämpften Modell bei Resonanz keine beschränkte Antwort im eingeschwungenen Zustand gibt.
(f)
In linearer Ordnung hat ein Elektrodenstreifen der Länge \(dx\) die Fläche \(w\,dx\). Daher beträgt die Gesamtladung auf der unteren Elektrode
\[ Q(t)=w\int_0^b\sigma(x,t)\,dx. \]
Das benötigte räumliche Integral ist
\[ \int_0^b\cos k\left(x-\frac b2\right)\,dx =\frac{2}{k}\sin\frac{kb}{2}. \]
Mit dem Ergebnis aus Teil (e) folgt
\[ Q(t)=\frac{wV(t)}h \left[ \frac{2Yd_p^2}{k}\tan\frac{kb}{2} +b(\varepsilon_T-Yd_p^2) \right]. \]
Ausklammern von \(\varepsilon_Tbw/h\) ergibt
\[ Q(t)= \frac{\varepsilon_Tbw}{h} \left[ 1+\frac{Yd_p^2}{\varepsilon_T} \left( \frac{2}{kb}\tan\frac{kb}{2}-1 \right) \right]V(t). \]
Der Vergleich mit Gl. (6) liefert
\[ \boxed{C_0=\frac{\varepsilon_Tbw}{h}}, \qquad \boxed{\alpha^2=\frac{Yd_p^2}{\varepsilon_T}}. \]
Mit der angegebenen elastischen Nachgiebigkeit ergibt sich
\[ \begin{aligned} \alpha^2 &=\frac{d_p^2}{\varepsilon_T(1/Y)}\\ &=\frac{(2.25\times10^{-12})^2} {(4.06\times10^{-11})(1.27\times10^{-11})}\\ &=0.00981828 \simeq\boxed{9.82\times10^{-3}}. \end{aligned} \]
Mit der gegebenen Länge lässt sich der Ausdruck für die Kapazität auch schreiben als
\[ C_0=\left(4.06\times10^{-13}\ \mathrm F\right)\frac wh. \]
Zur Konsistenzprüfung gilt im quasistatischen Grenzfall \(kb\to0\)
\[ \frac{2}{kb}\tan\frac{kb}{2}\longrightarrow1, \]
sodass \(Q(t)\to C_0V(t)\), wie für eine spannungsfreie Platte mit der Permittivität \(\varepsilon_T\) zu erwarten ist.
Die Lösung wurde mit der offiziellen Lösung abgeglichen.
IPhO 2003 · Teori sorusu 2
Alternatif Gerilim Altında Bir Piezoelektrik Kristal Rezonatör
Gerilmesiz durumdaki uzunluğu \(\ell\), kesit alanı \(A\) olan düzgün bir çubuk ele alalım (Şekil 2a). Uç yüzeylerine dik olarak, büyüklükleri \(F\) olan eşit ve zıt yönlü kuvvetler uygulandığında uzunluğu \(\Delta\ell\) kadar değişir. Uç yüzeylerindeki gerilme \(T\), \(F/A\) olarak tanımlanır. Uzunluğundaki bağıl değişime, yani \(\Delta\ell/\ell\) oranına, çubuğun birim şekil değiştirmesi \(S\) denir. Hooke yasası, gerilme ve birim şekil değiştirme cinsinden şöyle ifade edilebilir:
\[ T=YS \quad\text{veya}\quad \frac{F}{A}=Y\frac{\Delta\ell}{\ell}. \tag{1} \]
Burada \(Y\), çubuk malzemesinin Young modülü olarak adlandırılır. Bir basma gerilmesi \(T\)'nin, \(F<0\) durumuna ve uzunlukta bir azalmaya (yani \(\Delta\ell<0\)) karşılık geldiğine dikkat ediniz. Dolayısıyla böyle bir gerilmenin değeri negatiftir ve basınç \(p\) ile ilişkisi \(T=-p\) şeklindedir.
Yoğunluğu \(\rho\) olan düzgün bir çubukta, boyuna dalgaların çubuk boyunca yayılma hızı (yani ses hızı) şu şekilde verilir:
\[ u=\sqrt{Y/\rho}. \tag{2} \]
Şekil 2a
Aşağıdaki soruları yanıtlarken sönüm ve enerji kaybının etkileri ihmal edilebilir.
Bölüm A: mekanik özellikler
\(x=0\)'dan \(\infty\)'a uzanan (bkz. Şekil 2b), yarı sonsuz uzunluktaki düzgün bir çubuğun yoğunluğu \(\rho\)'dur. Çubuk başlangıçta durgun ve gerilmesizdir. Ardından bir piston, \(x=0\)'daki sol yüzeye çok kısa bir \(\Delta t\) süresi boyunca sabit ve küçük bir \(p\) basıncı uygulayarak sağa doğru \(u\) hızıyla yayılan bir basınç dalgası oluşturur.
Şekil 2b
Şekil 2c
(a) Piston, çubuğun sol yüzeyinin sabit bir \(v\) hızıyla hareket etmesine neden oluyorsa (Şekil 2b), \(\Delta t\) süresi boyunca sol yüzeydeki birim şekil değiştirme \(S\) ve basınç \(p\) nedir? Yanıtlar yalnızca \(\rho\), \(u\) ve \(v\) cinsinden verilmelidir. (1.6 puan)
(b) Çubuk içinde \(x\) doğrultusunda ilerleyen bir boyuna dalga ele alalım. Çubuk gerilmesizken \(x\) konumunda bulunan bir kesitin (Şekil 2c) \(t\) anındaki yer değiştirmesi \(\xi(x,t)\) olsun ve
\[ \xi(x,t)=\xi_0\sin k(x-ut) \tag{3} \]
olduğunu varsayalım; burada \(\xi_0\) ve \(k\) sabittir. Buna karşılık gelen hız \(v(x,t)\), birim şekil değiştirme \(S(x,t)\) ve basınç \(p(x,t)\) ifadelerini \(x\) ve \(t\)'nin fonksiyonu olarak belirleyiniz. (2.4 puan)
Bölüm B: elektromekanik özellikler (piezoelektrik etki dâhil)
Uzunluğu \(b\), kalınlığı \(h\) ve genişliği \(w\) olan bir kuvars kristali levha ele alalım (Şekil 2d). Uzunluğu \(x\) ekseni, kalınlığı ise \(z\) ekseni doğrultusundadır. Üst ve alt yüzeylerindeki ince metal kaplamalar elektrotları oluşturur. Aynı zamanda levhayı taşıyan destekler olarak da işlev gören elektrik bağlantı telleri (Şekil 2e), elektrotların merkezlerine lehimlenmiştir; bu merkezlerin \(x\) doğrultusundaki boyuna salınımlar sırasında hareketsiz kaldığı varsayılabilir.
Şekil 2d
Şekil 2e
Ele alınan kuvars kristalinin yoğunluğu \(\rho\), \(2.65\times10^3\ \mathrm{kg/m^3}\) ve Young modülü \(Y\), \(7.87\times10^{10}\ \mathrm{N/m^2}\)'dir. Levhanın uzunluğu \(b\), \(1.00\ \mathrm{cm}\)'dir; genişliği \(w\) ve yüksekliği \(h\), \(h\ll w\) ve \(w\ll b\) koşullarını sağlar. \(K\) anahtarı açık bırakıldığında, kuvars levhada yalnızca \(x\) doğrultusundaki boyuna duran dalga salınım modlarının uyarıldığını varsayıyoruz.
Frekansı \(f=\omega/2\pi\) olan bir duran dalga için, levhanın denge konumu \(x\) olan bir kesitinin \(t\) anındaki yer değiştirmesi \(\xi(x,t)\) şöyle yazılabilir:
\[ \xi(x,t)=2\xi_0g(x)\cos\omega t, \qquad (0\leq x\leq b) \tag{4a} \]
Burada \(\xi_0\) pozitif bir sabittir ve konuma bağlı \(g(x)\) fonksiyonu şu biçimdedir:
\[ g(x)=B_1\sin k\left(x-\frac b2\right) +B_2\cos k\left(x-\frac b2\right). \tag{4b} \]
\(g(x)\)'in maksimum değeri birdir ve \(k=\omega/u\)'dur. Elektrotların merkezlerinin hareketsiz olduğunu, levhanın sol ve sağ yüzeylerinin serbest olduğunu ve bu yüzeylerde gerilmenin (veya basıncın) sıfır olması gerektiğini unutmayınız.
(c) Kuvars levhadaki bir boyuna duran dalga için Denklem (4b)'deki \(B_1\) ve \(B_2\) değerlerini belirleyiniz. (1.2 puan)
(d) Kuvars levhada boyuna duran dalgaların uyarılabileceği en düşük iki frekans nedir? (1.2 puan)
Piezoelektrik etki, kuvars kristalinin özel bir özelliğidir. Kristalin sıkıştırılması veya genleşmesi, kristalin iki yüzü arasında bir elektrik gerilimi oluşturur; tersine, kristalin iki yüzü arasına uygulanan dış gerilim, gerilimin kutupluluğuna bağlı olarak kristalin genleşmesine veya büzülmesine neden olur. Dolayısıyla mekanik ve elektriksel salınımlar, bir kuvars kristali aracılığıyla birbirine bağlanabilir ve rezonansa getirilebilir.
Piezoelektrik etkiyi hesaba katmak için, kuvars levha \(z\) doğrultusunda bir \(E\) elektrik alanı altındayken üst ve alt elektrotlardaki yüzey yük yoğunlukları sırasıyla \(-\sigma\) ve \(+\sigma\) olsun. Levhanın \(x\) doğrultusundaki birim şekil değiştirmesini ve gerilmesini sırasıyla \(S\) ve \(T\) ile gösterelim. Bu durumda kuvars kristalinin piezoelektrik etkisi aşağıdaki denklem takımıyla betimlenebilir:
\[ S=(1/Y)T+d_pE \tag{5a} \]
\[ \sigma=d_pT+\varepsilon_TE \tag{5b} \]
Burada \(1/Y=1.27\times10^{-11}\ \mathrm{m^2/N}\), sabit elektrik alan altındaki elastik uyumluluk (yani Young modülünün tersi); \(\varepsilon_T=4.06\times10^{-11}\ \mathrm{F/m}\), sabit gerilme altındaki elektriksel geçirgenlik; \(d_p=2.25\times10^{-12}\ \mathrm{m/V}\) ise piezoelektrik katsayısıdır.
Şekil 2d'deki \(K\) anahtarı kapatılsın. Artık elektrotlar arasına \(V(t)=V_m\cos\omega t\) alternatif gerilimi uygulanır ve kuvars levhada \(z\) doğrultusunda düzgün bir \(E(t)=V(t)/h\) elektrik alanı oluşur. Kararlı duruma ulaşıldığında, levhada \(x\) doğrultusunda açısal frekansı \(\omega\) olan bir boyuna duran dalga salınımı oluşur.
\(E\) düzgün olduğundan, levhadaki bir boyuna duran dalganın dalga boyu \(\lambda\) ile frekansı \(f\) arasındaki ilişki hâlâ \(\lambda=u/f\) biçimindedir; burada \(u\), Denklem (2) ile verilir. Ancak Denklem (5a)'nın gösterdiği gibi, birim şekil değiştirme ve gerilme tanımları değişmemesine ve levhanın uç yüzeyleri sıfır gerilmeli serbest yüzeyler olarak kalmasına rağmen, \(T=YS\) artık geçerli değildir.
(e) Denklem (5a) ve (5b) hesaba katıldığında, alt elektrottaki yüzey yük yoğunluğu \(\sigma\), \(x\) ve \(t\)'nin fonksiyonu olarak şu biçimdedir:
\[ \sigma(x,t)= \left[ D_1\cos k\left(x-\frac b2\right)+D_2 \right]\frac{V(t)}h \]
Burada \(k=\omega/u\)'dur. \(D_1\) ve \(D_2\) için ifadeleri bulunuz. (2.2 puan)
(f) Alt elektrottaki toplam yüzey yükü \(Q(t)\) ile \(V(t)\) arasındaki ilişki şöyledir:
\[ Q(t)= \left[ 1+\alpha^2\left(\frac{2}{kb}\tan\frac{kb}{2}-1\right) \right]C_0V(t). \tag{6} \]
\(C_0\) için ifadeyi ve \(\alpha^2\) için hem ifadeyi hem de sayısal değeri bulunuz. (1.4 puan)
Soru metni resmi İngilizce metinden çevrilmiştir.
Cevaplar
-
(a) \[ \boxed{S=-\frac vu,\qquad p=\rho uv.} \]
-
(b) \[ \boxed{ \begin{aligned} v(x,t)&=-ku\xi_0\cos k(x-ut),\\ S(x,t)&=k\xi_0\cos k(x-ut),\\ p(x,t)&=-\rho u^2k\xi_0\cos k(x-ut). \end{aligned}} \]
-
(c) \[ \boxed{B_2=0,\qquad B_1=\pm1.} \] Genel işaret, keyfî bir salınım fazına karşılık gelir; \(B_1=1\) seçilebilir.
-
(d) \[ \boxed{ f_{\mathrm{lowest}}=\frac{1}{2b}\sqrt{\frac Y\rho} =2.72\times10^5\ \mathrm{Hz}, \qquad f_{\mathrm{next}}=\frac{3}{2b}\sqrt{\frac Y\rho} =8.17\times10^5\ \mathrm{Hz}.} \]
-
(e) \[ \boxed{ D_1=\frac{Yd_p^2}{\cos(kb/2)}, \qquad D_2=\varepsilon_T-Yd_p^2.} \]
-
(f) \[ \boxed{ C_0=\frac{\varepsilon_Tbw}{h}, \qquad \alpha^2=\frac{Yd_p^2}{\varepsilon_T} =\frac{d_p^2}{\varepsilon_T(1/Y)} \simeq9.82\times10^{-3}.} \] Burada \(\alpha^2\) boyutsuzdur.
Çözüm
Soruda belirtilen tek boyutlu, küçük birim şekil değiştirme yaklaşımını kullanıyoruz. \(x\), bir kesitin gerilmesiz durumdaki konumunu belirttiğinden, bu kesitin hızı ve boyuna birim şekil değiştirmesi şöyledir:
\[ v(x,t)=\frac{\partial\xi}{\partial t}, \qquad S(x,t)=\frac{\partial\xi}{\partial x}. \]
Yalnızca mekanik etkilerin yer aldığı model için \(T=YS\), \(p=-T\) ve \(Y=\rho u^2\)'dir.
(a)
\(\Delta t\) süresi boyunca, bozuntu \(u\Delta t\) mesafesi kadar ilerler. Dolayısıyla küçük şekil değiştirmeye göre birinci mertebede, \(v\) hızıyla harekete geçirilen kütle şöyledir:
\[ m=\rho Au\Delta t. \]
Çubuğa etki eden dış itme, çubuğun kazandığı momentuma eşittir:
\[ pA\Delta t=mv =\rho Au\Delta t\,v. \]
Böylece
\[ \boxed{p=\rho uv.} \]
Gerilme bir basma gerilmesidir; dolayısıyla \(T=-p\)'dir. Bu durumda Hooke yasası
\[ S=-\frac pY =-\frac{\rho uv}{\rho u^2}, \]
sonucunu verir; dolayısıyla
\[ \boxed{S=-\frac vu.} \]
İşaret, geometrik olarak da elde edilir: başlangıçta gerilmesiz durumdaki \(u\Delta t\) uzunluğu, pistonun \(v\Delta t\) yer değiştirmesi kadar kısalır.
(b)
Yer değiştirmenin zamana göre türevi, malzemenin hızını verir:
\[ v(x,t) =\frac{\partial}{\partial t} \left[\xi_0\sin k(x-ut)\right] =\boxed{-ku\xi_0\cos k(x-ut)}. \]
Gerilmesiz durumdaki koordinata göre türev almak, birim şekil değiştirmeyi verir:
\[ S(x,t) =\frac{\partial}{\partial x} \left[\xi_0\sin k(x-ut)\right] =\boxed{k\xi_0\cos k(x-ut)}. \]
Son olarak,
\[ p(x,t)=-YS(x,t), \]
olduğundan
\[ \boxed{p(x,t)=-\rho u^2k\xi_0\cos k(x-ut).} \]
Özellikle, \(p(x,t)=\rho u\,v(x,t)\) olur; bu, sağa doğru ilerleyen bir dalga için (a) kısmıyla tutarlıdır.
(c)
Orta nokta hareketsizdir; dolayısıyla
\[ \xi(b/2,t)=0 \quad\Longrightarrow\quad g(b/2)=0. \]
Denklem (4b)'de \(x=b/2\) yerine konulduğunda
\[ \boxed{B_2=0}. \]
Bunun sonucunda,
\[ g(x)=B_1\sin k\left(x-\frac b2\right). \]
Mekanik modelde serbest uçlarda gerilme ve dolayısıyla birim şekil değiştirme sıfırdır. Bu nedenle,
\[ g'(0)=g'(b)=0. \]
\[ g'(x)=B_1k\cos k\left(x-\frac b2\right), \]
olduğundan, sıfırdan farklı bir salınım modu için
\[ \cos\frac{kb}{2}=0. \]
İzin verilen bu \(k\) değerleri için sinüs fonksiyonu, levha içinde hem \(+1\) hem de \(-1\) değerine ulaşır. Dolayısıyla \(\max g(x)=1\) normalizasyonu
\[ \boxed{|B_1|=1}. \]
Her iki işaret de mümkündür. \(B_1\)'i \(-B_1\) ile değiştirmek, salınım fazını \(\pi\) kadar kaydırmaya eşdeğerdir; \(B_1=1\) seçebiliriz.
(d)
Yukarıda elde edilen serbest uç koşulu şunu verir:
\[ \frac{kb}{2}=\frac{(2n+1)\pi}{2}, \qquad n=0,1,2,\ldots \]
veya
\[ k_n=\frac{(2n+1)\pi}{b}. \]
\(\omega=uk\) ve \(f=\omega/(2\pi)\) kullanılarak,
\[ f_n=\frac{(2n+1)u}{2b}. \]
Dolayısıyla izin verilen modlar tek harmoniklerdir. En düşük iki frekans, \(n=0\) ve \(n=1\) değerlerine karşılık gelir.
Ses hızı şöyledir:
\[ u=\sqrt{\frac{7.87\times10^{10}}{2.65\times10^3}} =5449.6\ \mathrm{m\,s^{-1}}. \]
\(b=1.00\times10^{-2}\ \mathrm m\) ile,
\[ f_{\mathrm{lowest}} =\frac{5449.6}{2(1.00\times10^{-2})} =\boxed{2.72\times10^5\ \mathrm{Hz}}, \]
ve
\[ f_{\mathrm{next}} =\frac{3(5449.6)}{2(1.00\times10^{-2})} =\boxed{8.17\times10^5\ \mathrm{Hz}}. \]
(e)
Piezoelektrik etki dâhil edildiğinde, Denklem (5a) şunu verir:
\[ T=Y(S-d_pE) =Y\left(\frac{\partial\xi}{\partial x}-d_pE\right). \]
Levhanın bir elemanı için Newton'un ikinci yasası şöyledir:
\[ \rho\frac{\partial^2\xi}{\partial t^2} =\frac{\partial T}{\partial x}. \]
\(E\) konuma göre düzgün olduğundan,
\[ \rho\frac{\partial^2\xi}{\partial t^2} =Y\frac{\partial^2\xi}{\partial x^2}. \]
Sürücü frekanstaki harmonik yanıt için şöyle yazalım:
\[ \xi(x,t)=H(x)E(t). \]
\(\ddot E=-\omega^2E\) olduğundan, konuma bağlı fonksiyon şu denklemi sağlar:
\[ H''+k^2H=0, \qquad k=\frac{\omega}{u}. \]
Orta noktanın sabit olması \(H(b/2)=0\) koşulunu gerektirir; dolayısıyla
\[ H(x)=C\sin k\left(x-\frac b2\right). \]
Bu nedenle birim şekil değiştirme şöyledir:
\[ S(x,t)=Ck\cos k\left(x-\frac b2\right)E(t). \]
Serbest uç koşulu artık \(T=0\)'dır; bu da şu anlama gelir:
\[ S(0,t)=S(b,t)=d_pE(t). \]
Buradan
\[ Ck\cos\frac{kb}{2}=d_p, \]
ve dolayısıyla
\[ S(x,t) =d_p\frac{\cos k(x-b/2)}{\cos(kb/2)}E(t). \]
Gerilme şu hâli alır:
\[ T(x,t) =Yd_p \left[ \frac{\cos k(x-b/2)}{\cos(kb/2)}-1 \right]E(t). \]
Denklem (5b)'de yerine konulduğunda,
\[ \begin{aligned} \sigma(x,t) &=d_pT(x,t)+\varepsilon_TE(t)\\ &= \left[ \frac{Yd_p^2}{\cos(kb/2)} \cos k\left(x-\frac b2\right) +\varepsilon_T-Yd_p^2 \right]\frac{V(t)}h. \end{aligned} \]
Verilen biçimle karşılaştırılarak,
\[ \boxed{ D_1=\frac{Yd_p^2}{\cos(kb/2)}, \qquad D_2=\varepsilon_T-Yd_p^2.} \]
Her iki katsayının birimi de elektriksel geçirgenlik birimi olan \(\mathrm{F/m}\)'dir.
Bu ifadeler, tam rezonans dışındaki harmonik özel çözümü betimler. \(\cos(kb/2)=0\) olduğunda, sıfırdan farklı bir gerilim uygulanırken sınır koşulu sonlu bir harmonik genlikle sağlanamaz. Dolayısıyla kutuplar, sönümsüz modelde rezonans sırasında sınırlı bir kararlı durum yanıtının bulunmadığını ifade eder.
(f)
Birinci mertebeye kadar, uzunluğu \(dx\) olan bir elektrot şeridinin alanı \(w\,dx\)'tir. Dolayısıyla alt elektrottaki toplam yük şöyledir:
\[ Q(t)=w\int_0^b\sigma(x,t)\,dx. \]
Gerekli konum integrali şöyledir:
\[ \int_0^b\cos k\left(x-\frac b2\right)\,dx =\frac{2}{k}\sin\frac{kb}{2}. \]
(e) kısmındaki sonuç kullanılarak,
\[ Q(t)=\frac{wV(t)}h \left[ \frac{2Yd_p^2}{k}\tan\frac{kb}{2} +b(\varepsilon_T-Yd_p^2) \right]. \]
\(\varepsilon_Tbw/h\) ortak çarpanı dışarı alındığında,
\[ Q(t)= \frac{\varepsilon_Tbw}{h} \left[ 1+\frac{Yd_p^2}{\varepsilon_T} \left( \frac{2}{kb}\tan\frac{kb}{2}-1 \right) \right]V(t). \]
Denklem (6) ile karşılaştırma şu sonucu verir:
\[ \boxed{C_0=\frac{\varepsilon_Tbw}{h}}, \qquad \boxed{\alpha^2=\frac{Yd_p^2}{\varepsilon_T}}. \]
Verilen elastik uyumluluk kullanılarak,
\[ \begin{aligned} \alpha^2 &=\frac{d_p^2}{\varepsilon_T(1/Y)}\\ &=\frac{(2.25\times10^{-12})^2} {(4.06\times10^{-11})(1.27\times10^{-11})}\\ &=0.00981828 \simeq\boxed{9.82\times10^{-3}}. \end{aligned} \]
Verilen uzunlukla, sığa ifadesi şu şekilde de yazılabilir:
\[ C_0=\left(4.06\times10^{-13}\ \mathrm F\right)\frac wh. \]
Bir tutarlılık kontrolü olarak, \(kb\to0\) yarı statik limitinde,
\[ \frac{2}{kb}\tan\frac{kb}{2}\longrightarrow1, \]
dolayısıyla elektriksel geçirgenliği \(\varepsilon_T\) olan gerilmesiz bir levha için beklendiği gibi \(Q(t)\to C_0V(t)\) olur.
Çözüm, resmi çözümle karşılaştırılarak kontrol edildi.
IPhO 2003 · Problema teórico 2
Un resonador de cristal piezoeléctrico sometido a una tensión alterna
Considere una barra uniforme de longitud sin esfuerzo aplicado \(\ell\) y área de sección transversal \(A\) (Figura 2a). Su longitud cambia en \(\Delta\ell\) cuando se aplican a sus caras extremas fuerzas iguales y opuestas de magnitud \(F\), perpendiculares a ellas. El esfuerzo \(T\) sobre las caras extremas se define como \(F/A\). El cambio relativo de su longitud, es decir, \(\Delta\ell/\ell\), se denomina deformación unitaria \(S\) de la barra. En términos del esfuerzo y la deformación unitaria, la ley de Hooke puede expresarse como
\[ T=YS \quad\text{o}\quad \frac{F}{A}=Y\frac{\Delta\ell}{\ell}. \tag{1} \]
donde \(Y\) se denomina módulo de Young del material de la barra. Observe que un esfuerzo de compresión \(T\) corresponde a \(F<0\) y a una disminución de la longitud (es decir, \(\Delta\ell<0\)). Por tanto, dicho esfuerzo es negativo y está relacionado con la presión \(p\) mediante \(T=-p\).
Para una barra uniforme de densidad \(\rho\), la velocidad de propagación de las ondas longitudinales (es decir, la velocidad del sonido) a lo largo de la barra viene dada por
\[ u=\sqrt{Y/\rho}. \tag{2} \]
Figura 2a
Se pueden despreciar los efectos del amortiguamiento y de la disipación al responder a las siguientes preguntas.
Parte A: propiedades mecánicas
Una barra uniforme de longitud semiinfinita, que se extiende desde \(x=0\) hasta \(\infty\) (véase la Figura 2b), tiene una densidad \(\rho\). Inicialmente está en reposo y sin esfuerzo aplicado. A continuación, un pistón ejerce de manera constante una pequeña presión \(p\) sobre su cara izquierda en \(x=0\) durante un tiempo muy breve \(\Delta t\), lo que hace que una onda de presión se propague hacia la derecha con velocidad \(u\).
Figura 2b
Figura 2c
(a) Si el pistón hace que la cara izquierda de la barra se mueva con una velocidad constante \(v\) (Figura 2b), ¿cuáles son la deformación unitaria \(S\) y la presión \(p\) en la cara izquierda durante el tiempo \(\Delta t\)? Las respuestas deben expresarse únicamente en términos de \(\rho\), \(u\) y \(v\). (1.6 puntos)
(b) Considere una onda longitudinal que se propaga a lo largo de la dirección \(x\) en la barra. Para una sección transversal situada en \(x\) cuando la barra no está sometida a esfuerzo (Figura 2c), sea \(\xi(x,t)\) su desplazamiento en el instante \(t\) y suponga que
\[ \xi(x,t)=\xi_0\sin k(x-ut) \tag{3} \]
donde \(\xi_0\) y \(k\) son constantes. Determine la velocidad \(v(x,t)\), la deformación unitaria \(S(x,t)\) y la presión \(p(x,t)\) correspondientes en función de \(x\) y \(t\). (2.4 puntos)
Parte B: propiedades electromecánicas (incluido el efecto piezoeléctrico)
Considere una lámina de cristal de cuarzo de longitud \(b\), espesor \(h\) y anchura \(w\) (Figura 2d). Su longitud y su espesor se orientan a lo largo de los ejes \(x\) y \(z\), respectivamente. Los electrodos están formados por finos recubrimientos metálicos en sus superficies superior e inferior. Unos conductores eléctricos que también sirven como soportes de montaje (Figura 2e) están soldados a los centros de los electrodos, que pueden suponerse inmóviles para las oscilaciones longitudinales en la dirección \(x\).
Figura 2d
Figura 2e
El cristal de cuarzo considerado tiene una densidad \(\rho\) de \(2.65\times10^3\ \mathrm{kg/m^3}\) y un módulo de Young \(Y\) de \(7.87\times10^{10}\ \mathrm{N/m^2}\). La longitud \(b\) de la lámina es \(1.00\ \mathrm{cm}\), y su anchura \(w\) y altura \(h\) son tales que \(h\ll w\) y \(w\ll b\). Con el interruptor \(K\) abierto, suponemos que en la lámina de cuarzo solo se excitan modos longitudinales de oscilación de ondas estacionarias en la dirección \(x\).
Para una onda estacionaria de frecuencia \(f=\omega/2\pi\), el desplazamiento \(\xi(x,t)\) en el instante \(t\) de una sección transversal de la lámina cuya posición de equilibrio es \(x\) puede escribirse como
\[ \xi(x,t)=2\xi_0g(x)\cos\omega t, \qquad (0\leq x\leq b) \tag{4a} \]
donde \(\xi_0\) es una constante positiva y la función espacial \(g(x)\) tiene la forma
\[ g(x)=B_1\sin k\left(x-\frac b2\right) +B_2\cos k\left(x-\frac b2\right). \tag{4b} \]
\(g(x)\) tiene un valor máximo de uno y \(k=\omega/u\). Tenga en cuenta que los centros de los electrodos están inmóviles y que las caras izquierda y derecha de la lámina están libres y deben tener un esfuerzo (o una presión) nulo.
(c) Determine los valores de \(B_1\) y \(B_2\) en la Ec. (4b) para una onda estacionaria longitudinal en la lámina de cuarzo. (1.2 puntos)
(d) ¿Cuáles son las dos frecuencias más bajas a las que pueden excitarse ondas estacionarias longitudinales en la lámina de cuarzo? (1.2 puntos)
El efecto piezoeléctrico es una propiedad especial del cristal de cuarzo. La compresión o dilatación del cristal genera una tensión eléctrica entre sus caras y, a la inversa, una tensión externa aplicada entre las caras del cristal hace que este se expanda o se contraiga según la polaridad de la tensión. Por tanto, las oscilaciones mecánicas y eléctricas pueden acoplarse y entrar en resonancia mediante un cristal de cuarzo.
Para tener en cuenta el efecto piezoeléctrico, sean \(-\sigma\) y \(+\sigma\) las densidades superficiales de carga de los electrodos superior e inferior, respectivamente, cuando la lámina de cuarzo está sometida a un campo eléctrico \(E\) en la dirección \(z\). Denotemos por \(S\) y \(T\) la deformación unitaria y el esfuerzo de la lámina en la dirección \(x\), respectivamente. Entonces, el efecto piezoeléctrico del cristal de cuarzo puede describirse mediante el siguiente sistema de ecuaciones:
\[ S=(1/Y)T+d_pE \tag{5a} \]
\[ \sigma=d_pT+\varepsilon_TE \tag{5b} \]
donde \(1/Y=1.27\times10^{-11}\ \mathrm{m^2/N}\) es la compliancia elástica (es decir, la inversa del módulo de Young) a campo eléctrico constante y \(\varepsilon_T=4.06\times10^{-11}\ \mathrm{F/m}\) es la permitividad a esfuerzo constante, mientras que \(d_p=2.25\times10^{-12}\ \mathrm{m/V}\) es el coeficiente piezoeléctrico.
Suponga que se cierra el interruptor \(K\) de la Fig. 2d. La tensión alterna \(V(t)=V_m\cos\omega t\) actúa ahora entre los electrodos y aparece en la lámina de cuarzo un campo eléctrico uniforme \(E(t)=V(t)/h\) en la dirección \(z\). Cuando se alcanza el régimen estacionario, aparece en la lámina una oscilación de onda estacionaria longitudinal de frecuencia angular \(\omega\) en la dirección \(x\).
Como \(E\) es uniforme, la longitud de onda \(\lambda\) y la frecuencia \(f\) de una onda estacionaria longitudinal en la lámina siguen estando relacionadas mediante \(\lambda=u/f\), con \(u\) dada por la Ec. (2). Sin embargo, como muestra la Ec. (5a), \(T=YS\) ya no es válida, aunque las definiciones de deformación unitaria y esfuerzo no cambian y las caras extremas de la lámina siguen estando libres, con esfuerzo nulo.
(e) Teniendo en cuenta las Ecs. (5a) y (5b), la densidad superficial de carga \(\sigma\) en el electrodo inferior, en función de \(x\) y \(t\), tiene la forma
\[ \sigma(x,t)= \left[ D_1\cos k\left(x-\frac b2\right)+D_2 \right]\frac{V(t)}h \]
donde \(k=\omega/u\). Halle las expresiones de \(D_1\) y \(D_2\). (2.2 puntos)
(f) La carga superficial total \(Q(t)\) en el electrodo inferior está relacionada con \(V(t)\) mediante
\[ Q(t)= \left[ 1+\alpha^2\left(\frac{2}{kb}\tan\frac{kb}{2}-1\right) \right]C_0V(t). \tag{6} \]
Halle la expresión de \(C_0\) y la expresión y el valor numérico de \(\alpha^2\). (1.4 puntos)
Enunciado traducido del texto oficial en inglés.
Respuestas
-
(a) \[ \boxed{S=-\frac vu,\qquad p=\rho uv.} \]
-
(b) \[ \boxed{ \begin{aligned} v(x,t)&=-ku\xi_0\cos k(x-ut),\\ S(x,t)&=k\xi_0\cos k(x-ut),\\ p(x,t)&=-\rho u^2k\xi_0\cos k(x-ut). \end{aligned}} \]
-
(c) \[ \boxed{B_2=0,\qquad B_1=\pm1.} \] El signo global corresponde a una fase de oscilación arbitraria; se puede elegir \(B_1=1\).
-
(d) \[ \boxed{ f_{\mathrm{lowest}}=\frac{1}{2b}\sqrt{\frac Y\rho} =2.72\times10^5\ \mathrm{Hz}, \qquad f_{\mathrm{next}}=\frac{3}{2b}\sqrt{\frac Y\rho} =8.17\times10^5\ \mathrm{Hz}.} \]
-
(e) \[ \boxed{ D_1=\frac{Yd_p^2}{\cos(kb/2)}, \qquad D_2=\varepsilon_T-Yd_p^2.} \]
-
(f) \[ \boxed{ C_0=\frac{\varepsilon_Tbw}{h}, \qquad \alpha^2=\frac{Yd_p^2}{\varepsilon_T} =\frac{d_p^2}{\varepsilon_T(1/Y)} \simeq9.82\times10^{-3}.} \] Aquí, \(\alpha^2\) es adimensional.
Solución
Utilizamos la aproximación unidimensional de pequeñas deformaciones especificada en el problema. Puesto que \(x\) identifica una sección transversal en su posición sin esfuerzo aplicado, su velocidad y su deformación unitaria longitudinal son
\[ v(x,t)=\frac{\partial\xi}{\partial t}, \qquad S(x,t)=\frac{\partial\xi}{\partial x}. \]
Para el modelo puramente mecánico, \(T=YS\), \(p=-T\) y \(Y=\rho u^2\).
(a)
Durante el tiempo \(\Delta t\), la perturbación recorre una distancia \(u\Delta t\). Por tanto, a primer orden en la pequeña deformación, la masa puesta en movimiento con velocidad \(v\) es
\[ m=\rho Au\Delta t. \]
El impulso externo sobre la barra es igual a la cantidad de movimiento que adquiere:
\[ pA\Delta t=mv =\rho Au\Delta t\,v. \]
Así,
\[ \boxed{p=\rho uv.} \]
El esfuerzo es de compresión, por lo que \(T=-p\). Entonces, la ley de Hooke da
\[ S=-\frac pY =-\frac{\rho uv}{\rho u^2}, \]
y, por tanto,
\[ \boxed{S=-\frac vu.} \]
El signo también se deduce geométricamente: la longitud inicialmente sin esfuerzo aplicado \(u\Delta t\) se acorta en una cantidad igual al desplazamiento del pistón \(v\Delta t\).
(b)
Al derivar el desplazamiento respecto al tiempo se obtiene la velocidad de las partículas del material:
\[ v(x,t) =\frac{\partial}{\partial t} \left[\xi_0\sin k(x-ut)\right] =\boxed{-ku\xi_0\cos k(x-ut)}. \]
Al derivar respecto a la coordenada en ausencia de esfuerzo se obtiene la deformación unitaria:
\[ S(x,t) =\frac{\partial}{\partial x} \left[\xi_0\sin k(x-ut)\right] =\boxed{k\xi_0\cos k(x-ut)}. \]
Finalmente,
\[ p(x,t)=-YS(x,t), \]
de modo que
\[ \boxed{p(x,t)=-\rho u^2k\xi_0\cos k(x-ut).} \]
En particular, \(p(x,t)=\rho u\,v(x,t)\), en concordancia con la parte (a) para una onda que se propaga hacia la derecha.
(c)
El punto medio está inmóvil, por lo que
\[ \xi(b/2,t)=0 \quad\Longrightarrow\quad g(b/2)=0. \]
Al sustituir \(x=b/2\) en la Ec. (4b) se obtiene
\[ \boxed{B_2=0}. \]
En consecuencia,
\[ g(x)=B_1\sin k\left(x-\frac b2\right). \]
En el modelo mecánico, los extremos libres tienen esfuerzo nulo y, por tanto, deformación unitaria nula. Así pues,
\[ g'(0)=g'(b)=0. \]
Puesto que
\[ g'(x)=B_1k\cos k\left(x-\frac b2\right), \]
un modo oscilatorio no trivial requiere
\[ \cos\frac{kb}{2}=0. \]
Para estos valores permitidos de \(k\), la función seno alcanza tanto \(+1\) como \(-1\) dentro de la lámina. Por tanto, la normalización \(\max g(x)=1\) implica
\[ \boxed{|B_1|=1}. \]
Ambos signos son posibles. Cambiar \(B_1\) por \(-B_1\) equivale a desplazar la fase de la oscilación en \(\pi\); podemos elegir \(B_1=1\).
(d)
La condición de extremos libres obtenida anteriormente da
\[ \frac{kb}{2}=\frac{(2n+1)\pi}{2}, \qquad n=0,1,2,\ldots \]
o bien
\[ k_n=\frac{(2n+1)\pi}{b}. \]
Utilizando \(\omega=uk\) y \(f=\omega/(2\pi)\),
\[ f_n=\frac{(2n+1)u}{2b}. \]
Por tanto, los modos permitidos son los armónicos impares. Las dos frecuencias más bajas corresponden a \(n=0\) y \(n=1\).
La velocidad del sonido es
\[ u=\sqrt{\frac{7.87\times10^{10}}{2.65\times10^3}} =5449.6\ \mathrm{m\,s^{-1}}. \]
Con \(b=1.00\times10^{-2}\ \mathrm m\),
\[ f_{\mathrm{lowest}} =\frac{5449.6}{2(1.00\times10^{-2})} =\boxed{2.72\times10^5\ \mathrm{Hz}}, \]
y
\[ f_{\mathrm{next}} =\frac{3(5449.6)}{2(1.00\times10^{-2})} =\boxed{8.17\times10^5\ \mathrm{Hz}}. \]
(e)
Al incluir el efecto piezoeléctrico, la Ec. (5a) da
\[ T=Y(S-d_pE) =Y\left(\frac{\partial\xi}{\partial x}-d_pE\right). \]
La segunda ley de Newton para un elemento de la lámina es
\[ \rho\frac{\partial^2\xi}{\partial t^2} =\frac{\partial T}{\partial x}. \]
Como \(E\) es espacialmente uniforme,
\[ \rho\frac{\partial^2\xi}{\partial t^2} =Y\frac{\partial^2\xi}{\partial x^2}. \]
Para la respuesta armónica a la frecuencia de excitación, escribimos
\[ \xi(x,t)=H(x)E(t). \]
Puesto que \(\ddot E=-\omega^2E\), la función espacial satisface
\[ H''+k^2H=0, \qquad k=\frac{\omega}{u}. \]
El punto medio fijo exige que \(H(b/2)=0\), de modo que
\[ H(x)=C\sin k\left(x-\frac b2\right). \]
Por tanto, la deformación unitaria es
\[ S(x,t)=Ck\cos k\left(x-\frac b2\right)E(t). \]
La condición de extremos libres es ahora \(T=0\), lo que significa que
\[ S(0,t)=S(b,t)=d_pE(t). \]
Se deduce que
\[ Ck\cos\frac{kb}{2}=d_p, \]
y, por tanto,
\[ S(x,t) =d_p\frac{\cos k(x-b/2)}{\cos(kb/2)}E(t). \]
El esfuerzo pasa a ser
\[ T(x,t) =Yd_p \left[ \frac{\cos k(x-b/2)}{\cos(kb/2)}-1 \right]E(t). \]
Al sustituir en la Ec. (5b) se obtiene
\[ \begin{aligned} \sigma(x,t) &=d_pT(x,t)+\varepsilon_TE(t)\\ &= \left[ \frac{Yd_p^2}{\cos(kb/2)} \cos k\left(x-\frac b2\right) +\varepsilon_T-Yd_p^2 \right]\frac{V(t)}h. \end{aligned} \]
Comparando con la forma indicada,
\[ \boxed{ D_1=\frac{Yd_p^2}{\cos(kb/2)}, \qquad D_2=\varepsilon_T-Yd_p^2.} \]
Ambos coeficientes tienen unidades de permitividad, \(\mathrm{F/m}\).
Estas expresiones describen la solución particular armónica fuera de la resonancia exacta. Cuando \(\cos(kb/2)=0\), la condición de contorno no puede satisfacerse con una amplitud armónica finita bajo una tensión aplicada no nula. Por tanto, los polos expresan la ausencia de una respuesta acotada en régimen estacionario en la resonancia dentro del modelo sin amortiguamiento.
(f)
A primer orden, una franja del electrodo de longitud \(dx\) tiene un área \(w\,dx\). Por tanto, la carga total en el electrodo inferior es
\[ Q(t)=w\int_0^b\sigma(x,t)\,dx. \]
La integral espacial necesaria es
\[ \int_0^b\cos k\left(x-\frac b2\right)\,dx =\frac{2}{k}\sin\frac{kb}{2}. \]
Utilizando el resultado de la parte (e),
\[ Q(t)=\frac{wV(t)}h \left[ \frac{2Yd_p^2}{k}\tan\frac{kb}{2} +b(\varepsilon_T-Yd_p^2) \right]. \]
Sacando \(\varepsilon_Tbw/h\) como factor común,
\[ Q(t)= \frac{\varepsilon_Tbw}{h} \left[ 1+\frac{Yd_p^2}{\varepsilon_T} \left( \frac{2}{kb}\tan\frac{kb}{2}-1 \right) \right]V(t). \]
La comparación con la Ec. (6) da
\[ \boxed{C_0=\frac{\varepsilon_Tbw}{h}}, \qquad \boxed{\alpha^2=\frac{Yd_p^2}{\varepsilon_T}}. \]
Utilizando la compliancia elástica indicada,
\[ \begin{aligned} \alpha^2 &=\frac{d_p^2}{\varepsilon_T(1/Y)}\\ &=\frac{(2.25\times10^{-12})^2} {(4.06\times10^{-11})(1.27\times10^{-11})}\\ &=0.00981828 \simeq\boxed{9.82\times10^{-3}}. \end{aligned} \]
Con la longitud dada, la expresión de la capacidad también puede escribirse como
\[ C_0=\left(4.06\times10^{-13}\ \mathrm F\right)\frac wh. \]
Como comprobación de coherencia, en el límite cuasiestático \(kb\to0\),
\[ \frac{2}{kb}\tan\frac{kb}{2}\longrightarrow1, \]
de modo que \(Q(t)\to C_0V(t)\), como cabe esperar para una lámina sin esfuerzo aplicado con permitividad \(\varepsilon_T\).
La solución se comprobó con la solución oficial.
IPhO 2003 · 理论题 2
交变电压作用下的压电晶体谐振器
考虑一根未受应力时长度为 \(\ell\)、横截面积为 \(A\) 的均匀杆(图 2a)。当在两端面上沿法线方向施加大小均为 \(F\)、方向相反的力时,杆的长度变化为 \(\Delta\ell\)。端面上的应力 \(T\) 定义为 \(F/A\)。长度的相对变化,即 \(\Delta\ell/\ell\),称为杆的应变 \(S\)。用应力和应变表示,胡克定律可写为
\[ T=YS \quad\text{或}\quad \frac{F}{A}=Y\frac{\Delta\ell}{\ell}. \tag{1} \]
其中,\(Y\) 称为杆材料的杨氏模量。注意,压应力 \(T\) 对应于 \(F<0\) 和长度减小(即 \(\Delta\ell<0\))。因此,这种应力的值为负,与压强 \(p\) 的关系为 \(T=-p\)。
对于密度为 \(\rho\) 的均匀杆,纵波沿杆传播的速度(即声速)为
\[ u=\sqrt{Y/\rho}. \tag{2} \]
图 2a
回答以下问题时,可以忽略阻尼和耗散的影响。
部分 A: 力学性质
一根从 \(x=0\) 延伸至 \(\infty\) 的半无限长均匀杆(见图 2b),密度为 \(\rho\)。初始时,杆静止且未受应力。随后,一个活塞在很短的时间 \(\Delta t\) 内,持续向杆位于 \(x=0\) 处的左端面施加一个恒定的小压强 \(p\),使压强波以速度 \(u\) 向右传播。
图 2b
图 2c
(a) 如果活塞使杆的左端面以恒定速度 \(v\) 运动(图 2b),则在时间 \(\Delta t\) 内,左端面处的应变 \(S\) 和压强 \(p\) 是多少?答案必须仅用 \(\rho\)、\(u\) 和 \(v\) 表示。(1.6 分)
(b) 考虑沿杆的 \(x\) 方向传播的纵波。对于杆未受应力时位于 \(x\) 处的横截面(图 2c),令 \(\xi(x,t)\) 为其在时刻 \(t\) 的位移,并假设
\[ \xi(x,t)=\xi_0\sin k(x-ut) \tag{3} \]
其中,\(\xi_0\) 和 \(k\) 为常量。求相应的速度 \(v(x,t)\)、应变 \(S(x,t)\) 和压强 \(p(x,t)\) 关于 \(x\) 和 \(t\) 的函数。(2.4 分)
部分 B: 机电性质(包括压电效应)
考虑一块长为 \(b\)、厚为 \(h\)、宽为 \(w\) 的石英晶片(图 2d)。其长度和厚度方向分别沿 \(x\) 轴和 \(z\) 轴。晶片的上、下表面镀有薄金属层,形成电极。兼作安装支架的电引线(图 2e)焊接在电极的中心处;对于沿 \(x\) 方向的纵向振动,可以认为这些中心保持静止。
图 2d
图 2e
所考虑的石英晶体的密度 \(\rho\) 为 \(2.65\times10^3\ \mathrm{kg/m^3}\),杨氏模量 \(Y\) 为 \(7.87\times10^{10}\ \mathrm{N/m^2}\)。晶片的长度 \(b\) 为 \(1.00\ \mathrm{cm}\),宽度 \(w\) 和高度 \(h\) 满足 \(h\ll w\) 且 \(w\ll b\)。开关 \(K\) 保持断开时,假设石英晶片中仅激发沿 \(x\) 方向的纵向驻波振动模态。
对于频率为 \(f=\omega/2\pi\) 的驻波,晶片中平衡位置为 \(x\) 的横截面在时刻 \(t\) 的位移 \(\xi(x,t)\) 可写为
\[ \xi(x,t)=2\xi_0g(x)\cos\omega t, \qquad (0\leq x\leq b) \tag{4a} \]
其中,\(\xi_0\) 是正常量,空间函数 \(g(x)\) 的形式为
\[ g(x)=B_1\sin k\left(x-\frac b2\right) +B_2\cos k\left(x-\frac b2\right). \tag{4b} \]
\(g(x)\) 的最大值为一,且 \(k=\omega/u\)。请注意,电极的中心保持静止,晶片的左、右端面是自由端面,其应力(或压强)必须为零。
(c) 对于石英晶片中的纵向驻波,确定式 (4b) 中 \(B_1\) 和 \(B_2\) 的值。(1.2 分)
(d) 石英晶片中能够激发的纵向驻波的两个最低频率是多少?(1.2 分)
压电效应是石英晶体的一种特殊性质。晶体受到压缩或膨胀时,会在晶体两侧产生电压;反过来,在晶体两侧施加外电压,会使晶体膨胀或收缩,具体取决于电压的极性。因此,通过石英晶体,可以使机械振动与电振荡相互耦合并发生谐振。
为考虑压电效应,设石英晶片处于沿 \(z\) 方向的电场 \(E\) 中时,上、下电极的面电荷密度分别为 \(-\sigma\) 和 \(+\sigma\)。用 \(S\) 和 \(T\) 分别表示晶片沿 \(x\) 方向的应变和应力。于是,石英晶体的压电效应可由以下方程组描述:
\[ S=(1/Y)T+d_pE \tag{5a} \]
\[ \sigma=d_pT+\varepsilon_TE \tag{5b} \]
其中,\(1/Y=1.27\times10^{-11}\ \mathrm{m^2/N}\) 为恒定电场下的弹性柔量(即杨氏模量的倒数),\(\varepsilon_T=4.06\times10^{-11}\ \mathrm{F/m}\) 为恒定应力下的介电常数,而 \(d_p=2.25\times10^{-12}\ \mathrm{m/V}\) 为压电系数。
闭合图 2d 中的开关 \(K\)。此时,交变电压 \(V(t)=V_m\cos\omega t\) 施加在两电极之间,石英晶片中出现沿 \(z\) 方向的均匀电场 \(E(t)=V(t)/h\)。达到稳态后,晶片中沿 \(x\) 方向出现角频率为 \(\omega\) 的纵向驻波振动。
由于 \(E\) 均匀,晶片中纵向驻波的波长 \(\lambda\) 和频率 \(f\) 仍满足 \(\lambda=u/f\),其中 \(u\) 由式 (2) 给出。但是,如式 (5a) 所示,\(T=YS\) 不再成立,尽管应变和应力的定义不变,且晶片的端面仍为应力为零的自由端面。
(e) 考虑式 (5a) 和式 (5b),下电极的面电荷密度 \(\sigma\) 关于 \(x\) 和 \(t\) 的函数具有如下形式:
\[ \sigma(x,t)= \left[ D_1\cos k\left(x-\frac b2\right)+D_2 \right]\frac{V(t)}h \]
其中,\(k=\omega/u\)。求 \(D_1\) 和 \(D_2\) 的表达式。(2.2 分)
(f) 下电极上的总表面电荷 \(Q(t)\) 与 \(V(t)\) 的关系为
\[ Q(t)= \left[ 1+\alpha^2\left(\frac{2}{kb}\tan\frac{kb}{2}-1\right) \right]C_0V(t). \tag{6} \]
求 \(C_0\) 的表达式,以及 \(\alpha^2\) 的表达式和数值。(1.4 分)
题目译自官方英文原文。
答案
-
(a) \[ \boxed{S=-\frac vu,\qquad p=\rho uv.} \]
-
(b) \[ \boxed{ \begin{aligned} v(x,t)&=-ku\xi_0\cos k(x-ut),\\ S(x,t)&=k\xi_0\cos k(x-ut),\\ p(x,t)&=-\rho u^2k\xi_0\cos k(x-ut). \end{aligned}} \]
-
(c) \[ \boxed{B_2=0,\qquad B_1=\pm1.} \] 整体符号对应于任意选取的振动相位;可选择 \(B_1=1\)。
-
(d) \[ \boxed{ f_{\mathrm{lowest}}=\frac{1}{2b}\sqrt{\frac Y\rho} =2.72\times10^5\ \mathrm{Hz}, \qquad f_{\mathrm{next}}=\frac{3}{2b}\sqrt{\frac Y\rho} =8.17\times10^5\ \mathrm{Hz}.} \]
-
(e) \[ \boxed{ D_1=\frac{Yd_p^2}{\cos(kb/2)}, \qquad D_2=\varepsilon_T-Yd_p^2.} \]
-
(f) \[ \boxed{ C_0=\frac{\varepsilon_Tbw}{h}, \qquad \alpha^2=\frac{Yd_p^2}{\varepsilon_T} =\frac{d_p^2}{\varepsilon_T(1/Y)} \simeq9.82\times10^{-3}.} \] 这里,\(\alpha^2\) 是无量纲量。
解答
采用题目所规定的一维小应变近似。由于 \(x\) 标记的是横截面未受应力时的位置,其速度和纵向应变为
\[ v(x,t)=\frac{\partial\xi}{\partial t}, \qquad S(x,t)=\frac{\partial\xi}{\partial x}. \]
对于纯力学模型,\(T=YS\)、\(p=-T\),且 \(Y=\rho u^2\)。
(a)
在时间 \(\Delta t\) 内,扰动传播的距离为 \(u\Delta t\)。因此,在小形变的一阶近似下,被带动而以速度 \(v\) 运动的质量为
\[ m=\rho Au\Delta t. \]
杆所受外力的冲量等于其获得的动量:
\[ pA\Delta t=mv =\rho Au\Delta t\,v. \]
因此
\[ \boxed{p=\rho uv.} \]
所受应力为压应力,故 \(T=-p\)。由胡克定律得
\[ S=-\frac pY =-\frac{\rho uv}{\rho u^2}, \]
从而
\[ \boxed{S=-\frac vu.} \]
这个符号也可由几何关系得出:原本未受应力时长度为 \(u\Delta t\) 的一段杆,缩短了活塞的位移 \(v\Delta t\)。
(b)
对位移关于时间求导,得到质点速度:
\[ v(x,t) =\frac{\partial}{\partial t} \left[\xi_0\sin k(x-ut)\right] =\boxed{-ku\xi_0\cos k(x-ut)}. \]
对位移关于未受应力时的坐标求导,得到应变:
\[ S(x,t) =\frac{\partial}{\partial x} \left[\xi_0\sin k(x-ut)\right] =\boxed{k\xi_0\cos k(x-ut)}. \]
最后,
\[ p(x,t)=-YS(x,t), \]
所以
\[ \boxed{p(x,t)=-\rho u^2k\xi_0\cos k(x-ut).} \]
特别地,\(p(x,t)=\rho u\,v(x,t)\),这与 (a) 中向右传播的波的结果一致。
(c)
中点保持静止,因此
\[ \xi(b/2,t)=0 \quad\Longrightarrow\quad g(b/2)=0. \]
将 \(x=b/2\) 代入式 (4b),得
\[ \boxed{B_2=0}. \]
因此,
\[ g(x)=B_1\sin k\left(x-\frac b2\right). \]
在力学模型中,自由端的应力为零,因而应变也为零。因此,
\[ g'(0)=g'(b)=0. \]
由于
\[ g'(x)=B_1k\cos k\left(x-\frac b2\right), \]
非平凡的振动模态要求
\[ \cos\frac{kb}{2}=0. \]
对于这些允许的 \(k\) 值,正弦函数在晶片内既能达到 \(+1\),也能达到 \(-1\)。因此,归一化条件 \(\max g(x)=1\) 意味着
\[ \boxed{|B_1|=1}. \]
正、负两种符号均可。将 \(B_1\) 改为 \(-B_1\),等效于将振动相位平移 \(\pi\);可以选择 \(B_1=1\)。
(d)
上面得到的自由端条件给出
\[ \frac{kb}{2}=\frac{(2n+1)\pi}{2}, \qquad n=0,1,2,\ldots \]
或
\[ k_n=\frac{(2n+1)\pi}{b}. \]
利用 \(\omega=uk\) 和 \(f=\omega/(2\pi)\),得
\[ f_n=\frac{(2n+1)u}{2b}. \]
因此,允许的模态为奇次谐波。两个最低频率分别对应于 \(n=0\) 和 \(n=1\)。
声速为
\[ u=\sqrt{\frac{7.87\times10^{10}}{2.65\times10^3}} =5449.6\ \mathrm{m\,s^{-1}}. \]
取 \(b=1.00\times10^{-2}\ \mathrm m\),得
\[ f_{\mathrm{lowest}} =\frac{5449.6}{2(1.00\times10^{-2})} =\boxed{2.72\times10^5\ \mathrm{Hz}}, \]
以及
\[ f_{\mathrm{next}} =\frac{3(5449.6)}{2(1.00\times10^{-2})} =\boxed{8.17\times10^5\ \mathrm{Hz}}. \]
(e)
考虑压电效应后,由式 (5a) 得
\[ T=Y(S-d_pE) =Y\left(\frac{\partial\xi}{\partial x}-d_pE\right). \]
对晶片的一个微元应用牛顿第二定律,得
\[ \rho\frac{\partial^2\xi}{\partial t^2} =\frac{\partial T}{\partial x}. \]
由于 \(E\) 在空间上均匀,
\[ \rho\frac{\partial^2\xi}{\partial t^2} =Y\frac{\partial^2\xi}{\partial x^2}. \]
对于驱动频率下的简谐响应,写成
\[ \xi(x,t)=H(x)E(t). \]
由于 \(\ddot E=-\omega^2E\),空间函数满足
\[ H''+k^2H=0, \qquad k=\frac{\omega}{u}. \]
中点固定要求 \(H(b/2)=0\),因此
\[ H(x)=C\sin k\left(x-\frac b2\right). \]
所以,应变为
\[ S(x,t)=Ck\cos k\left(x-\frac b2\right)E(t). \]
此时,自由端条件为 \(T=0\),这意味着
\[ S(0,t)=S(b,t)=d_pE(t). \]
由此可得
\[ Ck\cos\frac{kb}{2}=d_p, \]
因此
\[ S(x,t) =d_p\frac{\cos k(x-b/2)}{\cos(kb/2)}E(t). \]
应力变为
\[ T(x,t) =Yd_p \left[ \frac{\cos k(x-b/2)}{\cos(kb/2)}-1 \right]E(t). \]
代入式 (5b),得
\[ \begin{aligned} \sigma(x,t) &=d_pT(x,t)+\varepsilon_TE(t)\\ &= \left[ \frac{Yd_p^2}{\cos(kb/2)} \cos k\left(x-\frac b2\right) +\varepsilon_T-Yd_p^2 \right]\frac{V(t)}h. \end{aligned} \]
与题目给定的形式比较,得
\[ \boxed{ D_1=\frac{Yd_p^2}{\cos(kb/2)}, \qquad D_2=\varepsilon_T-Yd_p^2.} \]
这两个系数都具有介电常数的单位,即 \(\mathrm{F/m}\)。
这些表达式描述的是不处于精确谐振条件时的简谐特解。当 \(\cos(kb/2)=0\) 时,在非零外加电压作用下,有限的简谐振幅无法满足边界条件。因此,这些极点表明,在无阻尼模型中,谐振时不存在有界的稳态响应。
(f)
在线性近似下,长度为 \(dx\) 的电极条带的面积为 \(w\,dx\)。因此,下电极上的总电荷为
\[ Q(t)=w\int_0^b\sigma(x,t)\,dx. \]
所需的空间积分为
\[ \int_0^b\cos k\left(x-\frac b2\right)\,dx =\frac{2}{k}\sin\frac{kb}{2}. \]
利用 (e) 中的结果,得
\[ Q(t)=\frac{wV(t)}h \left[ \frac{2Yd_p^2}{k}\tan\frac{kb}{2} +b(\varepsilon_T-Yd_p^2) \right]. \]
提取公因子 \(\varepsilon_Tbw/h\),得
\[ Q(t)= \frac{\varepsilon_Tbw}{h} \left[ 1+\frac{Yd_p^2}{\varepsilon_T} \left( \frac{2}{kb}\tan\frac{kb}{2}-1 \right) \right]V(t). \]
与式 (6) 比较,得
\[ \boxed{C_0=\frac{\varepsilon_Tbw}{h}}, \qquad \boxed{\alpha^2=\frac{Yd_p^2}{\varepsilon_T}}. \]
利用给定的弹性柔量,得
\[ \begin{aligned} \alpha^2 &=\frac{d_p^2}{\varepsilon_T(1/Y)}\\ &=\frac{(2.25\times10^{-12})^2} {(4.06\times10^{-11})(1.27\times10^{-11})}\\ &=0.00981828 \simeq\boxed{9.82\times10^{-3}}. \end{aligned} \]
代入给定的长度,电容表达式也可写为
\[ C_0=\left(4.06\times10^{-13}\ \mathrm F\right)\frac wh. \]
作为一致性检验,在准静态极限 \(kb\to0\) 下,
\[ \frac{2}{kb}\tan\frac{kb}{2}\longrightarrow1, \]
所以 \(Q(t)\to C_0V(t)\),这与介电常数为 \(\varepsilon_T\) 的无应力晶片的预期结果一致。
解答已与官方解答核对。
IPhO 2003 · Теоретическая задача 2
Пьезоэлектрический кристаллический резонатор под действием переменного напряжения
Рассмотрим однородный стержень длиной \(\ell\) в ненапряжённом состоянии и площадью поперечного сечения \(A\) (рисунок 2a). Его длина изменяется на \(\Delta\ell\), когда к его торцам перпендикулярно им прикладывают равные по модулю и противоположно направленные силы величиной \(F\). Механическое напряжение \(T\) на торцах определяется как \(F/A\). Относительное изменение длины стержня, то есть \(\Delta\ell/\ell\), называется относительной деформацией \(S\) стержня. Через механическое напряжение и относительную деформацию закон Гука можно записать в виде
\[ T=YS \quad\text{или}\quad \frac{F}{A}=Y\frac{\Delta\ell}{\ell}. \tag{1} \]
где \(Y\) называется модулем Юнга материала стержня. Обратите внимание, что сжимающему механическому напряжению \(T\) соответствуют \(F<0\) и уменьшение длины (то есть \(\Delta\ell<0\)). Поэтому такое напряжение отрицательно и связано с давлением \(p\) соотношением \(T=-p\).
Для однородного стержня плотностью \(\rho\) скорость распространения продольных волн (то есть скорость звука) вдоль стержня определяется выражением
\[ u=\sqrt{Y/\rho}. \tag{2} \]
Рисунок 2a
При ответе на следующие вопросы влиянием затухания и диссипации можно пренебречь.
Часть A: механические свойства
Однородный полубесконечный стержень, простирающийся от \(x=0\) до \(\infty\) (см. рисунок 2b), имеет плотность \(\rho\). Первоначально он неподвижен и не напряжён. Затем поршень в течение очень короткого времени \(\Delta t\) оказывает постоянное небольшое давление \(p\) на его левый торец при \(x=0\), вызывая волну давления, распространяющуюся вправо со скоростью \(u\).
Рисунок 2b
Рисунок 2c
(a) Если под действием поршня левый торец стержня движется с постоянной скоростью \(v\) (рисунок 2b), каковы относительная деформация \(S\) и давление \(p\) у левого торца в течение времени \(\Delta t\)? Ответы должны быть выражены только через \(\rho\), \(u\) и \(v\). (1.6 балла)
(b) Рассмотрим продольную волну, распространяющуюся в стержне вдоль направления \(x\). Пусть \(\xi(x,t)\) — смещение в момент времени \(t\) поперечного сечения, которое в ненапряжённом состоянии стержня находится в точке \(x\) (рисунок 2c), и предположим, что
\[ \xi(x,t)=\xi_0\sin k(x-ut) \tag{3} \]
где \(\xi_0\) и \(k\) — постоянные. Определите соответствующие скорость \(v(x,t)\), относительную деформацию \(S(x,t)\) и давление \(p(x,t)\) как функции \(x\) и \(t\). (2.4 балла)
Часть B: электромеханические свойства (с учётом пьезоэлектрического эффекта)
Рассмотрим пластину из кристалла кварца длиной \(b\), толщиной \(h\) и шириной \(w\) (рисунок 2d). Её длина и толщина направлены вдоль осей \(x\) и \(z\) соответственно. Электродами служат тонкие металлические покрытия на верхней и нижней поверхностях пластины. Электрические выводы, которые также служат опорами для крепления (рисунок 2e), припаяны к центрам электродов; эти центры можно считать неподвижными при продольных колебаниях вдоль направления \(x\).
Рисунок 2d
Рисунок 2e
Рассматриваемый кристалл кварца имеет плотность \(\rho\), равную \(2.65\times10^3\ \mathrm{kg/m^3}\), и модуль Юнга \(Y\), равный \(7.87\times10^{10}\ \mathrm{N/m^2}\). Длина \(b\) пластины равна \(1.00\ \mathrm{cm}\), а её ширина \(w\) и высота \(h\) таковы, что \(h\ll w\) и \(w\ll b\). При разомкнутом ключе \(K\) будем считать, что в кварцевой пластине возбуждаются только продольные моды стоячих волн в направлении \(x\).
Для стоячей волны частотой \(f=\omega/2\pi\) смещение \(\xi(x,t)\) в момент времени \(t\) поперечного сечения пластины, положение равновесия которого имеет координату \(x\), можно записать в виде
\[ \xi(x,t)=2\xi_0g(x)\cos\omega t, \qquad (0\leq x\leq b) \tag{4a} \]
где \(\xi_0\) — положительная постоянная, а пространственная функция \(g(x)\) имеет вид
\[ g(x)=B_1\sin k\left(x-\frac b2\right) +B_2\cos k\left(x-\frac b2\right). \tag{4b} \]
Максимальное значение \(g(x)\) равно единице, а \(k=\omega/u\). Помните, что центры электродов неподвижны, а левый и правый торцы пластины свободны, поэтому механическое напряжение (или давление) на них должно быть равно нулю.
(c) Определите значения \(B_1\) и \(B_2\) в уравнении (4b) для продольной стоячей волны в кварцевой пластине. (1.2 балла)
(d) Каковы две наименьшие частоты, на которых в кварцевой пластине могут возбуждаться продольные стоячие волны? (1.2 балла)
Пьезоэлектрический эффект — особое свойство кристалла кварца. Сжатие или растяжение кристалла создаёт электрическое напряжение между его гранями, и, наоборот, внешнее электрическое напряжение, приложенное к кристаллу, вызывает его расширение или сжатие в зависимости от полярности напряжения. Поэтому с помощью кристалла кварца можно связать механические и электрические колебания и добиться резонанса.
Для учёта пьезоэлектрического эффекта обозначим поверхностные плотности заряда на верхнем и нижнем электродах через \(-\sigma\) и \(+\sigma\) соответственно, когда кварцевая пластина находится в электрическом поле \(E\), направленном вдоль оси \(z\). Обозначим относительную деформацию и механическое напряжение в пластине в направлении \(x\) через \(S\) и \(T\) соответственно. Тогда пьезоэлектрический эффект в кристалле кварца можно описать следующей системой уравнений:
\[ S=(1/Y)T+d_pE \tag{5a} \]
\[ \sigma=d_pT+\varepsilon_TE \tag{5b} \]
где \(1/Y=1.27\times10^{-11}\ \mathrm{m^2/N}\) — упругая податливость (то есть величина, обратная модулю Юнга) при постоянном электрическом поле, \(\varepsilon_T=4.06\times10^{-11}\ \mathrm{F/m}\) — диэлектрическая проницаемость при постоянном механическом напряжении, а \(d_p=2.25\times10^{-12}\ \mathrm{m/V}\) — пьезоэлектрический коэффициент.
Пусть ключ \(K\) на рисунке 2d замкнут. Теперь к электродам приложено переменное напряжение \(V(t)=V_m\cos\omega t\), и в кварцевой пластине возникает однородное электрическое поле \(E(t)=V(t)/h\), направленное вдоль оси \(z\). После установления стационарного режима в пластине возникает продольная стоячая волна с угловой частотой \(\omega\) в направлении \(x\).
При однородном поле \(E\) длина волны \(\lambda\) и частота \(f\) продольной стоячей волны в пластине по-прежнему связаны соотношением \(\lambda=u/f\), где \(u\) задаётся уравнением (2). Однако, как следует из уравнения (5a), соотношение \(T=YS\) уже не выполняется, хотя определения относительной деформации и механического напряжения остаются прежними, а торцы пластины остаются свободными с нулевым механическим напряжением.
(e) С учётом уравнений (5a) и (5b) поверхностная плотность заряда \(\sigma\) на нижнем электроде как функция \(x\) и \(t\) имеет вид
\[ \sigma(x,t)= \left[ D_1\cos k\left(x-\frac b2\right)+D_2 \right]\frac{V(t)}h \]
где \(k=\omega/u\). Найдите выражения для \(D_1\) и \(D_2\). (2.2 балла)
(f) Полный поверхностный заряд \(Q(t)\) на нижнем электроде связан с \(V(t)\) соотношением
\[ Q(t)= \left[ 1+\alpha^2\left(\frac{2}{kb}\tan\frac{kb}{2}-1\right) \right]C_0V(t). \tag{6} \]
Найдите выражение для \(C_0\), а также выражение и численное значение \(\alpha^2\). (1.4 балла)
Условие переведено с официального английского текста.
Ответы
-
(a) \[ \boxed{S=-\frac vu,\qquad p=\rho uv.} \]
-
(b) \[ \boxed{ \begin{aligned} v(x,t)&=-ku\xi_0\cos k(x-ut),\\ S(x,t)&=k\xi_0\cos k(x-ut),\\ p(x,t)&=-\rho u^2k\xi_0\cos k(x-ut). \end{aligned}} \]
-
(c) \[ \boxed{B_2=0,\qquad B_1=\pm1.} \] Общий знак соответствует произвольному выбору фазы колебаний; можно выбрать \(B_1=1\).
-
(d) \[ \boxed{ f_{\mathrm{lowest}}=\frac{1}{2b}\sqrt{\frac Y\rho} =2.72\times10^5\ \mathrm{Hz}, \qquad f_{\mathrm{next}}=\frac{3}{2b}\sqrt{\frac Y\rho} =8.17\times10^5\ \mathrm{Hz}.} \]
-
(e) \[ \boxed{ D_1=\frac{Yd_p^2}{\cos(kb/2)}, \qquad D_2=\varepsilon_T-Yd_p^2.} \]
-
(f) \[ \boxed{ C_0=\frac{\varepsilon_Tbw}{h}, \qquad \alpha^2=\frac{Yd_p^2}{\varepsilon_T} =\frac{d_p^2}{\varepsilon_T(1/Y)} \simeq9.82\times10^{-3}.} \] Здесь \(\alpha^2\) — безразмерная величина.
Решение
Используем указанное в условии одномерное приближение малых деформаций. Поскольку \(x\) обозначает положение поперечного сечения в ненапряжённом состоянии, его скорость и продольная относительная деформация равны
\[ v(x,t)=\frac{\partial\xi}{\partial t}, \qquad S(x,t)=\frac{\partial\xi}{\partial x}. \]
В чисто механической модели \(T=YS\), \(p=-T\) и \(Y=\rho u^2\).
(a)
За время \(\Delta t\) возмущение проходит расстояние \(u\Delta t\). Поэтому в первом порядке по малой деформации масса, приведённая в движение со скоростью \(v\), равна
\[ m=\rho Au\Delta t. \]
Импульс внешней силы, действующей на стержень, равен приобретённому им импульсу:
\[ pA\Delta t=mv =\rho Au\Delta t\,v. \]
Таким образом,
\[ \boxed{p=\rho uv.} \]
Механическое напряжение является сжимающим, поэтому \(T=-p\). Тогда закон Гука даёт
\[ S=-\frac pY =-\frac{\rho uv}{\rho u^2}, \]
и, следовательно,
\[ \boxed{S=-\frac vu.} \]
Знак можно установить и из геометрических соображений: первоначально ненапряжённый участок длиной \(u\Delta t\) укорачивается на величину перемещения поршня \(v\Delta t\).
(b)
Дифференцируя смещение по времени, получаем скорость частиц материала:
\[ v(x,t) =\frac{\partial}{\partial t} \left[\xi_0\sin k(x-ut)\right] =\boxed{-ku\xi_0\cos k(x-ut)}. \]
Дифференцируя по координате в ненапряжённом состоянии, получаем относительную деформацию:
\[ S(x,t) =\frac{\partial}{\partial x} \left[\xi_0\sin k(x-ut)\right] =\boxed{k\xi_0\cos k(x-ut)}. \]
Наконец,
\[ p(x,t)=-YS(x,t), \]
поэтому
\[ \boxed{p(x,t)=-\rho u^2k\xi_0\cos k(x-ut).} \]
В частности, \(p(x,t)=\rho u\,v(x,t)\), что согласуется с пунктом (a) для волны, распространяющейся вправо.
(c)
Середина пластины неподвижна, поэтому
\[ \xi(b/2,t)=0 \quad\Longrightarrow\quad g(b/2)=0. \]
Подстановка \(x=b/2\) в уравнение (4b) даёт
\[ \boxed{B_2=0}. \]
Следовательно,
\[ g(x)=B_1\sin k\left(x-\frac b2\right). \]
В механической модели на свободных торцах механическое напряжение, а значит, и относительная деформация равны нулю. Поэтому
\[ g'(0)=g'(b)=0. \]
Поскольку
\[ g'(x)=B_1k\cos k\left(x-\frac b2\right), \]
для существования нетривиальной колебательной моды необходимо
\[ \cos\frac{kb}{2}=0. \]
При этих допустимых значениях \(k\) функция синуса достигает внутри пластины как \(+1\), так и \(-1\). Поэтому из условия нормировки \(\max g(x)=1\) следует
\[ \boxed{|B_1|=1}. \]
Возможен любой из двух знаков. Замена \(B_1\) на \(-B_1\) эквивалентна сдвигу фазы колебаний на \(\pi\); можно выбрать \(B_1=1\).
(d)
Полученное выше условие на свободных торцах даёт
\[ \frac{kb}{2}=\frac{(2n+1)\pi}{2}, \qquad n=0,1,2,\ldots \]
или
\[ k_n=\frac{(2n+1)\pi}{b}. \]
Используя \(\omega=uk\) и \(f=\omega/(2\pi)\), получаем
\[ f_n=\frac{(2n+1)u}{2b}. \]
Таким образом, допустимыми модами являются нечётные гармоники. Двум наименьшим частотам соответствуют \(n=0\) и \(n=1\).
Скорость звука равна
\[ u=\sqrt{\frac{7.87\times10^{10}}{2.65\times10^3}} =5449.6\ \mathrm{m\,s^{-1}}. \]
При \(b=1.00\times10^{-2}\ \mathrm m\)
\[ f_{\mathrm{lowest}} =\frac{5449.6}{2(1.00\times10^{-2})} =\boxed{2.72\times10^5\ \mathrm{Hz}}, \]
а
\[ f_{\mathrm{next}} =\frac{3(5449.6)}{2(1.00\times10^{-2})} =\boxed{8.17\times10^5\ \mathrm{Hz}}. \]
(e)
С учётом пьезоэлектрического эффекта из уравнения (5a) следует
\[ T=Y(S-d_pE) =Y\left(\frac{\partial\xi}{\partial x}-d_pE\right). \]
Второй закон Ньютона для элемента пластины имеет вид
\[ \rho\frac{\partial^2\xi}{\partial t^2} =\frac{\partial T}{\partial x}. \]
Поскольку поле \(E\) однородно в пространстве,
\[ \rho\frac{\partial^2\xi}{\partial t^2} =Y\frac{\partial^2\xi}{\partial x^2}. \]
Для гармонического отклика на частоте внешнего воздействия запишем
\[ \xi(x,t)=H(x)E(t). \]
Поскольку \(\ddot E=-\omega^2E\), пространственная функция удовлетворяет уравнению
\[ H''+k^2H=0, \qquad k=\frac{\omega}{u}. \]
Неподвижность середины пластины требует \(H(b/2)=0\), поэтому
\[ H(x)=C\sin k\left(x-\frac b2\right). \]
Следовательно, относительная деформация равна
\[ S(x,t)=Ck\cos k\left(x-\frac b2\right)E(t). \]
Условие на свободных торцах теперь имеет вид \(T=0\), что означает
\[ S(0,t)=S(b,t)=d_pE(t). \]
Отсюда следует
\[ Ck\cos\frac{kb}{2}=d_p, \]
и, таким образом,
\[ S(x,t) =d_p\frac{\cos k(x-b/2)}{\cos(kb/2)}E(t). \]
Механическое напряжение принимает вид
\[ T(x,t) =Yd_p \left[ \frac{\cos k(x-b/2)}{\cos(kb/2)}-1 \right]E(t). \]
Подстановка в уравнение (5b) даёт
\[ \begin{aligned} \sigma(x,t) &=d_pT(x,t)+\varepsilon_TE(t)\\ &= \left[ \frac{Yd_p^2}{\cos(kb/2)} \cos k\left(x-\frac b2\right) +\varepsilon_T-Yd_p^2 \right]\frac{V(t)}h. \end{aligned} \]
Сравнивая с заданным видом выражения, получаем
\[ \boxed{ D_1=\frac{Yd_p^2}{\cos(kb/2)}, \qquad D_2=\varepsilon_T-Yd_p^2.} \]
Оба коэффициента имеют единицы измерения диэлектрической проницаемости, \(\mathrm{F/m}\).
Эти выражения описывают гармоническое частное решение вне точного резонанса. При \(\cos(kb/2)=0\) граничное условие невозможно выполнить при конечной амплитуде гармонических колебаний и ненулевом приложенном напряжении. Таким образом, полюсы выражают отсутствие ограниченного установившегося отклика при резонансе в модели без затухания.
(f)
В линейном приближении полоска электрода длиной \(dx\) имеет площадь \(w\,dx\). Поэтому полный заряд на нижнем электроде равен
\[ Q(t)=w\int_0^b\sigma(x,t)\,dx. \]
Необходимый пространственный интеграл равен
\[ \int_0^b\cos k\left(x-\frac b2\right)\,dx =\frac{2}{k}\sin\frac{kb}{2}. \]
Используя результат пункта (e), получаем
\[ Q(t)=\frac{wV(t)}h \left[ \frac{2Yd_p^2}{k}\tan\frac{kb}{2} +b(\varepsilon_T-Yd_p^2) \right]. \]
Вынося множитель \(\varepsilon_Tbw/h\), получаем
\[ Q(t)= \frac{\varepsilon_Tbw}{h} \left[ 1+\frac{Yd_p^2}{\varepsilon_T} \left( \frac{2}{kb}\tan\frac{kb}{2}-1 \right) \right]V(t). \]
Сравнение с уравнением (6) даёт
\[ \boxed{C_0=\frac{\varepsilon_Tbw}{h}}, \qquad \boxed{\alpha^2=\frac{Yd_p^2}{\varepsilon_T}}. \]
Используя указанную упругую податливость, получаем
\[ \begin{aligned} \alpha^2 &=\frac{d_p^2}{\varepsilon_T(1/Y)}\\ &=\frac{(2.25\times10^{-12})^2} {(4.06\times10^{-11})(1.27\times10^{-11})}\\ &=0.00981828 \simeq\boxed{9.82\times10^{-3}}. \end{aligned} \]
При заданной длине выражение для ёмкости также можно записать в виде
\[ C_0=\left(4.06\times10^{-13}\ \mathrm F\right)\frac wh. \]
Для проверки согласованности рассмотрим квазистатический предел \(kb\to0\):
\[ \frac{2}{kb}\tan\frac{kb}{2}\longrightarrow1, \]
поэтому \(Q(t)\to C_0V(t)\), как и следует ожидать для пластины без механического напряжения с диэлектрической проницаемостью \(\varepsilon_T\).
Решение проверено по официальному решению.
IPhO 2003 · مسألة نظرية 2
مرنان بلوري كهرضغطي تحت تأثير جهد متناوب
لنعتبر قضيبًا منتظمًا طوله في غياب الإجهاد \(\ell\) ومساحة مقطعه العرضي \(A\) (الشكل 2a). يتغير طوله بمقدار \(\Delta\ell\) عندما تؤثر على وجهي نهايتيه، عموديًا عليهما، قوتان متساويتان في المقدار \(F\) ومتعاكستان في الاتجاه. يُعرَّف الإجهاد \(T\) على وجهي النهايتين بأنه \(F/A\). ويُسمّى التغير النسبي في طوله، أي \(\Delta\ell/\ell\)، الانفعال \(S\) للقضيب. وبدلالة الإجهاد والانفعال، يمكن التعبير عن قانون هوك كما يلي:
\[ T=YS \quad\text{أو}\quad \frac{F}{A}=Y\frac{\Delta\ell}{\ell}. \tag{1} \]
حيث يُسمّى \(Y\) معامل يونغ لمادة القضيب. لاحظ أن إجهاد الضغط \(T\) يقابل \(F<0\) ونقصانًا في الطول (أي \(\Delta\ell<0\)). ومن ثم تكون قيمة هذا الإجهاد سالبة، ويرتبط بالضغط \(p\) بالعلاقة \(T=-p\).
لقضيب منتظم كثافته \(\rho\)، تُعطى سرعة انتشار الموجات الطولية (أي سرعة الصوت) على امتداد القضيب بالعلاقة
\[ u=\sqrt{Y/\rho}. \tag{2} \]
الشكل 2a
يمكن إهمال تأثير التخميد والتبدد عند الإجابة عن الأسئلة التالية.
الجزء A: الخواص الميكانيكية
قضيب منتظم نصف لانهائي الطول، يمتد من \(x=0\) إلى \(\infty\) (انظر الشكل 2b)، كثافته \(\rho\). يكون القضيب في البداية ساكنًا وغير مُجهَد. ثم يؤثر مكبس بضغط صغير ثابت \(p\) على وجهه الأيسر عند \(x=0\) لمدة قصيرة جدًا \(\Delta t\)، مما يؤدي إلى انتشار موجة ضغط بسرعة \(u\) نحو اليمين.
الشكل 2b
الشكل 2c
(a) إذا جعل المكبس الوجه الأيسر للقضيب يتحرك بسرعة ثابتة \(v\) (الشكل 2b)، فما الانفعال \(S\) والضغط \(p\) عند الوجه الأيسر خلال الفترة \(\Delta t\)؟ يجب إعطاء الإجابات بدلالة \(\rho\) و\(u\) و\(v\) فقط. (1.6 درجة)
(b) لنعتبر موجة طولية تنتشر في اتجاه \(x\) في القضيب. ولمقطع عرضي موضعه \(x\) عندما يكون القضيب غير مُجهَد (الشكل 2c)، لتكن \(\xi(x,t)\) إزاحته عند الزمن \(t\)، ولنفترض أن
\[ \xi(x,t)=\xi_0\sin k(x-ut) \tag{3} \]
حيث \(\xi_0\) و\(k\) ثابتان. أوجد السرعة \(v(x,t)\) والانفعال \(S(x,t)\) والضغط \(p(x,t)\) الموافقة، بدلالة \(x\) و\(t\). (2.4 درجة)
الجزء B: الخواص الكهروميكانيكية (بما فيها التأثير الكهرضغطي)
لنعتبر صفيحة من بلورة الكوارتز طولها \(b\) وسُمكها \(h\) وعرضها \(w\) (الشكل 2d). يمتد طولها وسُمكها في اتجاهي المحور \(x\) والمحور \(z\)، على الترتيب. وتُشكَّل أقطاب كهربائية بطبقتين معدنيتين رقيقتين على سطحيها العلوي والسفلي. وتُلحم أسلاك توصيل كهربائية، تعمل أيضًا كدعامات تثبيت (الشكل 2e)، بمركزي القطبين، ويمكن افتراض سكون هذين المركزين عند حدوث اهتزازات طولية في اتجاه \(x\).
الشكل 2d
الشكل 2e
تبلغ كثافة \(\rho\) بلورة الكوارتز المدروسة \(2.65\times10^3\ \mathrm{kg/m^3}\)، ومعامل يونغ \(Y\) لها \(7.87\times10^{10}\ \mathrm{N/m^2}\). وطول الصفيحة \(b\) هو \(1.00\ \mathrm{cm}\)، أما عرضها \(w\) وارتفاعها \(h\) فيحققان \(h\ll w\) و\(w\ll b\). مع إبقاء المفتاح \(K\) مفتوحًا، نفترض أن الأنماط الوحيدة المُثارة في صفيحة الكوارتز هي أنماط الاهتزاز الطولي بموجات واقفة في اتجاه \(x\).
لموجة واقفة ترددها \(f=\omega/2\pi\)، يمكن كتابة الإزاحة \(\xi(x,t)\) عند الزمن \(t\) لمقطع عرضي من الصفيحة موضع اتزانه \(x\) كما يلي:
\[ \xi(x,t)=2\xi_0g(x)\cos\omega t, \qquad (0\leq x\leq b) \tag{4a} \]
حيث \(\xi_0\) ثابت موجب، والدالة المكانية \(g(x)\) لها الصورة
\[ g(x)=B_1\sin k\left(x-\frac b2\right) +B_2\cos k\left(x-\frac b2\right). \tag{4b} \]
تبلغ القيمة العظمى للدالة \(g(x)\) واحدًا، و\(k=\omega/u\). تذكّر أن مركزي القطبين ساكنان، وأن الوجهين الأيسر والأيمن للصفيحة حُرّان، ولذلك يجب أن ينعدم الإجهاد (أو الضغط) عليهما.
(c) أوجد قيمتي \(B_1\) و\(B_2\) في المعادلة (4b) لموجة طولية واقفة في صفيحة الكوارتز. (1.2 درجة)
(d) ما أدنى ترددين يمكن عندهما إثارة موجات طولية واقفة في صفيحة الكوارتز؟ (1.2 درجة)
التأثير الكهرضغطي خاصية مميزة لبلورة الكوارتز. فضغط البلورة أو تمديدها يولّد فرق جهد كهربائي عبرها، وبالعكس، يؤدي تطبيق فرق جهد خارجي عبر البلورة إلى تمددها أو انكماشها تبعًا لقطبية الجهد. لذلك يمكن اقتران الاهتزازات الميكانيكية والكهربائية وإحداث الرنين بينها باستخدام بلورة كوارتز.
لأخذ التأثير الكهرضغطي في الحسبان، لتكن كثافتا الشحنة السطحية على القطبين العلوي والسفلي \(-\sigma\) و\(+\sigma\)، على الترتيب، عندما تكون صفيحة الكوارتز تحت تأثير مجال كهربائي \(E\) في اتجاه \(z\). ولنرمز إلى انفعال الصفيحة وإجهادها في اتجاه \(x\) بالرمزين \(S\) و\(T\)، على الترتيب. عندئذ يمكن وصف التأثير الكهرضغطي لبلورة الكوارتز بمجموعة المعادلات التالية:
\[ S=(1/Y)T+d_pE \tag{5a} \]
\[ \sigma=d_pT+\varepsilon_TE \tag{5b} \]
حيث \(1/Y=1.27\times10^{-11}\ \mathrm{m^2/N}\) هو المطاوعة المرنة (أي مقلوب معامل يونغ) عند ثبات المجال الكهربائي، و\(\varepsilon_T=4.06\times10^{-11}\ \mathrm{F/m}\) هي السماحية الكهربائية عند ثبات الإجهاد، بينما \(d_p=2.25\times10^{-12}\ \mathrm{m/V}\) هو معامل الكهرضغطية.
لنُغلق المفتاح \(K\) في الشكل 2d. يصبح الجهد المتناوب \(V(t)=V_m\cos\omega t\) مطبَّقًا بين القطبين، وينشأ في صفيحة الكوارتز مجال كهربائي منتظم \(E(t)=V(t)/h\) في اتجاه \(z\). وعندما تتحقق الحالة المستقرة، ينشأ في الصفيحة اهتزاز طولي على هيئة موجة واقفة بتردد زاوي \(\omega\) في اتجاه \(x\).
بما أن \(E\) منتظم، يظل الطول الموجي \(\lambda\) والتردد \(f\) لموجة طولية واقفة في الصفيحة مرتبطين بالعلاقة \(\lambda=u/f\)، حيث تُعطى \(u\) بالمعادلة (2). لكن العلاقة \(T=YS\) لم تعد صحيحة، كما تُبيّن المعادلة (5a)، مع أن تعريفي الانفعال والإجهاد لم يتغيرا، ومع أن وجهي نهايتي الصفيحة يظلان حُرّين بإجهاد معدوم.
(e) بأخذ المعادلتين (5a) و(5b) في الحسبان، تكون كثافة الشحنة السطحية \(\sigma\) على القطب السفلي، بدلالة \(x\) و\(t\)، على الصورة
\[ \sigma(x,t)= \left[ D_1\cos k\left(x-\frac b2\right)+D_2 \right]\frac{V(t)}h \]
حيث \(k=\omega/u\). أوجد عبارتي \(D_1\) و\(D_2\). (2.2 درجة)
(f) ترتبط الشحنة السطحية الكلية \(Q(t)\) على القطب السفلي بالجهد \(V(t)\) بالعلاقة
\[ Q(t)= \left[ 1+\alpha^2\left(\frac{2}{kb}\tan\frac{kb}{2}-1\right) \right]C_0V(t). \tag{6} \]
أوجد عبارة \(C_0\)، وعبارة \(\alpha^2\) وقيمتها العددية. (1.4 درجة)
نص المسألة مترجم عن النص الإنجليزي الرسمي.
الإجابات
-
(a) \[ \boxed{S=-\frac vu,\qquad p=\rho uv.} \]
-
(b) \[ \boxed{ \begin{aligned} v(x,t)&=-ku\xi_0\cos k(x-ut),\\ S(x,t)&=k\xi_0\cos k(x-ut),\\ p(x,t)&=-\rho u^2k\xi_0\cos k(x-ut). \end{aligned}} \]
-
(c) \[ \boxed{B_2=0,\qquad B_1=\pm1.} \] تقابل الإشارة الكلية طورًا اعتباطيًا للاهتزاز؛ ويمكن اختيار \(B_1=1\).
-
(d) \[ \boxed{ f_{\mathrm{lowest}}=\frac{1}{2b}\sqrt{\frac Y\rho} =2.72\times10^5\ \mathrm{Hz}, \qquad f_{\mathrm{next}}=\frac{3}{2b}\sqrt{\frac Y\rho} =8.17\times10^5\ \mathrm{Hz}.} \]
-
(e) \[ \boxed{ D_1=\frac{Yd_p^2}{\cos(kb/2)}, \qquad D_2=\varepsilon_T-Yd_p^2.} \]
-
(f) \[ \boxed{ C_0=\frac{\varepsilon_Tbw}{h}, \qquad \alpha^2=\frac{Yd_p^2}{\varepsilon_T} =\frac{d_p^2}{\varepsilon_T(1/Y)} \simeq9.82\times10^{-3}.} \] هنا \(\alpha^2\) كمية بلا أبعاد.
الحل
نستخدم التقريب أحادي البعد للانفعال الصغير المحدد في المسألة. بما أن \(x\) يحدد موضع مقطع عرضي في حالته غير المُجهَدة، فإن سرعته وانفعاله الطولي هما
\[ v(x,t)=\frac{\partial\xi}{\partial t}, \qquad S(x,t)=\frac{\partial\xi}{\partial x}. \]
في النموذج الميكانيكي البحت، \(T=YS\) و\(p=-T\) و\(Y=\rho u^2\).
(a)
خلال الفترة \(\Delta t\)، ينتقل الاضطراب مسافة \(u\Delta t\). ولذلك، إلى الرتبة الأولى في التشوه الصغير، تكون الكتلة التي تبدأ الحركة بسرعة \(v\) هي
\[ m=\rho Au\Delta t. \]
يساوي الدفع الخارجي المؤثر في القضيب كمية الحركة التي يكتسبها:
\[ pA\Delta t=mv =\rho Au\Delta t\,v. \]
إذن
\[ \boxed{p=\rho uv.} \]
الإجهاد ضاغط، ولذلك \(T=-p\). ومن ثم يعطي قانون هوك
\[ S=-\frac pY =-\frac{\rho uv}{\rho u^2}, \]
وبالتالي
\[ \boxed{S=-\frac vu.} \]
يمكن أيضًا استنتاج الإشارة هندسيًا: فالجزء الذي كان طوله قبل الإجهاد \(u\Delta t\) يقصر بمقدار إزاحة المكبس \(v\Delta t\).
(b)
باشتقاق الإزاحة بالنسبة إلى الزمن نحصل على سرعة المادة:
\[ v(x,t) =\frac{\partial}{\partial t} \left[\xi_0\sin k(x-ut)\right] =\boxed{-ku\xi_0\cos k(x-ut)}. \]
وباشتقاقها بالنسبة إلى إحداثي الحالة غير المُجهَدة نحصل على الانفعال:
\[ S(x,t) =\frac{\partial}{\partial x} \left[\xi_0\sin k(x-ut)\right] =\boxed{k\xi_0\cos k(x-ut)}. \]
وأخيرًا،
\[ p(x,t)=-YS(x,t), \]
ومن ثم
\[ \boxed{p(x,t)=-\rho u^2k\xi_0\cos k(x-ut).} \]
وبوجه خاص، \(p(x,t)=\rho u\,v(x,t)\)، وهو ما يتفق مع الجزء (a) لموجة تنتشر نحو اليمين.
(c)
نقطة المنتصف ساكنة، ومن ثم
\[ \xi(b/2,t)=0 \quad\Longrightarrow\quad g(b/2)=0. \]
بالتعويض بـ\(x=b/2\) في المعادلة (4b) نحصل على
\[ \boxed{B_2=0}. \]
وبالتالي،
\[ g(x)=B_1\sin k\left(x-\frac b2\right). \]
في النموذج الميكانيكي، ينعدم الإجهاد عند النهايتين الحرتين، ومن ثم ينعدم الانفعال عندهما. ولذلك،
\[ g'(0)=g'(b)=0. \]
وبما أن
\[ g'(x)=B_1k\cos k\left(x-\frac b2\right), \]
فإن وجود نمط اهتزازي غير صفري يتطلب
\[ \cos\frac{kb}{2}=0. \]
عند هذه القيم المسموح بها لـ\(k\)، تبلغ دالة الجيب كلًا من \(+1\) و\(-1\) داخل الصفيحة. ومن ثم فإن شرط التطبيع \(\max g(x)=1\) يقتضي
\[ \boxed{|B_1|=1}. \]
كلتا الإشارتين ممكنة. وتغيير \(B_1\) إلى \(-B_1\) يكافئ إزاحة طور الاهتزاز بمقدار \(\pi\)؛ ويمكننا اختيار \(B_1=1\).
(d)
يعطي شرط النهايتين الحرتين الذي حصلنا عليه أعلاه
\[ \frac{kb}{2}=\frac{(2n+1)\pi}{2}, \qquad n=0,1,2,\ldots \]
أو
\[ k_n=\frac{(2n+1)\pi}{b}. \]
باستخدام \(\omega=uk\) و\(f=\omega/(2\pi)\)،
\[ f_n=\frac{(2n+1)u}{2b}. \]
إذن الأنماط المسموح بها هي التوافقيات الفردية. ويقابل أدنى ترددين القيمتين \(n=0\) و\(n=1\).
سرعة الصوت هي
\[ u=\sqrt{\frac{7.87\times10^{10}}{2.65\times10^3}} =5449.6\ \mathrm{m\,s^{-1}}. \]
مع \(b=1.00\times10^{-2}\ \mathrm m\)،
\[ f_{\mathrm{lowest}} =\frac{5449.6}{2(1.00\times10^{-2})} =\boxed{2.72\times10^5\ \mathrm{Hz}}, \]
و
\[ f_{\mathrm{next}} =\frac{3(5449.6)}{2(1.00\times10^{-2})} =\boxed{8.17\times10^5\ \mathrm{Hz}}. \]
(e)
بأخذ التأثير الكهرضغطي في الحسبان، تعطي المعادلة (5a)
\[ T=Y(S-d_pE) =Y\left(\frac{\partial\xi}{\partial x}-d_pE\right). \]
قانون نيوتن الثاني لعنصر من الصفيحة هو
\[ \rho\frac{\partial^2\xi}{\partial t^2} =\frac{\partial T}{\partial x}. \]
وبما أن \(E\) منتظم مكانيًا،
\[ \rho\frac{\partial^2\xi}{\partial t^2} =Y\frac{\partial^2\xi}{\partial x^2}. \]
للاستجابة التوافقية عند تردد الإثارة، نكتب
\[ \xi(x,t)=H(x)E(t). \]
بما أن \(\ddot E=-\omega^2E\)، تحقق الدالة المكانية
\[ H''+k^2H=0, \qquad k=\frac{\omega}{u}. \]
يتطلب ثبات نقطة المنتصف أن يكون \(H(b/2)=0\)، ومن ثم
\[ H(x)=C\sin k\left(x-\frac b2\right). \]
ولذلك يكون الانفعال
\[ S(x,t)=Ck\cos k\left(x-\frac b2\right)E(t). \]
أصبح شرط النهايتين الحرتين الآن \(T=0\)، مما يعني
\[ S(0,t)=S(b,t)=d_pE(t). \]
ينتج عن ذلك أن
\[ Ck\cos\frac{kb}{2}=d_p, \]
وبالتالي
\[ S(x,t) =d_p\frac{\cos k(x-b/2)}{\cos(kb/2)}E(t). \]
يصبح الإجهاد
\[ T(x,t) =Yd_p \left[ \frac{\cos k(x-b/2)}{\cos(kb/2)}-1 \right]E(t). \]
بالتعويض في المعادلة (5b) نحصل على
\[ \begin{aligned} \sigma(x,t) &=d_pT(x,t)+\varepsilon_TE(t)\\ &= \left[ \frac{Yd_p^2}{\cos(kb/2)} \cos k\left(x-\frac b2\right) +\varepsilon_T-Yd_p^2 \right]\frac{V(t)}h. \end{aligned} \]
بالمقارنة مع الصورة المعطاة،
\[ \boxed{ D_1=\frac{Yd_p^2}{\cos(kb/2)}, \qquad D_2=\varepsilon_T-Yd_p^2.} \]
لكلا المعاملين وحدة السماحية الكهربائية، \(\mathrm{F/m}\).
تصف هذه العبارات الحل الخاص التوافقي بعيدًا عن الرنين التام. عندما \(\cos(kb/2)=0\)، لا يمكن تحقيق الشرط الحدّي بسعة توافقية منتهية تحت تأثير جهد مطبَّق غير صفري. ولذلك تعبّر الأقطاب عن عدم وجود استجابة مستقرة محدودة عند الرنين في النموذج غير المخمَّد.
(f)
إلى الرتبة الخطية، تكون مساحة شريط من القطب طوله \(dx\) هي \(w\,dx\). ومن ثم تكون الشحنة الكلية على القطب السفلي
\[ Q(t)=w\int_0^b\sigma(x,t)\,dx. \]
التكامل المكاني المطلوب هو
\[ \int_0^b\cos k\left(x-\frac b2\right)\,dx =\frac{2}{k}\sin\frac{kb}{2}. \]
باستخدام نتيجة الجزء (e)،
\[ Q(t)=\frac{wV(t)}h \left[ \frac{2Yd_p^2}{k}\tan\frac{kb}{2} +b(\varepsilon_T-Yd_p^2) \right]. \]
بإخراج \(\varepsilon_Tbw/h\) عاملًا مشتركًا،
\[ Q(t)= \frac{\varepsilon_Tbw}{h} \left[ 1+\frac{Yd_p^2}{\varepsilon_T} \left( \frac{2}{kb}\tan\frac{kb}{2}-1 \right) \right]V(t). \]
بالمقارنة مع المعادلة (6) نحصل على
\[ \boxed{C_0=\frac{\varepsilon_Tbw}{h}}, \qquad \boxed{\alpha^2=\frac{Yd_p^2}{\varepsilon_T}}. \]
باستخدام المطاوعة المرنة المعطاة،
\[ \begin{aligned} \alpha^2 &=\frac{d_p^2}{\varepsilon_T(1/Y)}\\ &=\frac{(2.25\times10^{-12})^2} {(4.06\times10^{-11})(1.27\times10^{-11})}\\ &=0.00981828 \simeq\boxed{9.82\times10^{-3}}. \end{aligned} \]
باستخدام الطول المعطى، يمكن أيضًا كتابة عبارة السعة الكهربائية كما يلي:
\[ C_0=\left(4.06\times10^{-13}\ \mathrm F\right)\frac wh. \]
للتحقق من الاتساق، في الحد شبه الساكن \(kb\to0\)،
\[ \frac{2}{kb}\tan\frac{kb}{2}\longrightarrow1, \]
ومن ثم \(Q(t)\to C_0V(t)\)، كما هو متوقع لصفيحة خالية من الإجهاد سماحيتها الكهربائية \(\varepsilon_T\).
تمت مراجعة الحل بمقارنته بالحل الرسمي.