IPhO 2003 · Theory problem 1
A Swing with a Falling Weight
A rigid cylindrical rod of radius \(R\) is held horizontal above the ground. With a string of negligible mass and length \(L\) (\(L>2\pi R\)), a pendulum bob of mass \(m\) is suspended from point \(A\) at the top of the rod as shown in Figure 1a. The bob is raised until it is level with \(A\) and then released from rest when the string is taut. Neglect any stretching of the string. Assume the pendulum bob may be treated as a mass point and swings only in a plane perpendicular to the axis of the rod. Accordingly, the pendulum bob is also referred to as the particle. The acceleration of gravity is \(\vec g\).
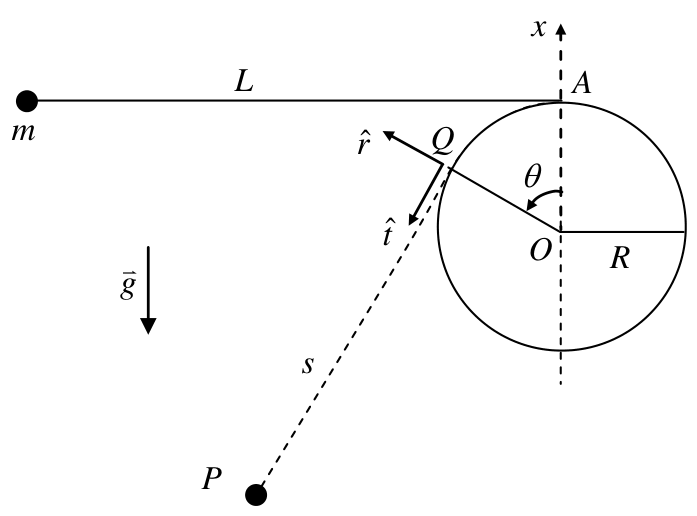
Figure 1a
Let \(O\) be the origin of the coordinate system. When the particle is at point \(P\), the string is tangential to the cylindrical surface at \(Q\). The length of the line segment \(QP\) is called \(s\). The unit tangent vector and the unit radial vector at \(Q\) are given by \(\hat t\) and \(\hat r\), respectively. The angular displacement \(\theta\) of the radius \(OQ\), as measured counterclockwise from the vertical \(x\)-axis along \(OA\), is taken to be positive.
When \(\theta=0\), the length \(s\) is equal to \(L\) and the gravitational potential energy \(U\) of the particle is zero. As the particle moves, the instantaneous time rates of change of \(\theta\) and \(s\) are given by \(\dot\theta\) and \(\dot s\), respectively.
Unless otherwise stated, all the speeds and velocities are relative to the fixed point \(O\).
Part A
In Part A, the string is taut as the particle moves. In terms of the quantities introduced above (i.e., \(s,\theta,\dot s,\dot\theta,R,L,g,\hat t\) and \(\hat r\)): find:
(a) The relation between \(\dot\theta\) and \(\dot s\). (0.5 point)
(b) The velocity \(\vec v_Q\) of the moving point \(Q\) relative to \(O\). (0.5 point)
(c) The particle’s velocity \(\vec v'\) relative to the moving point \(Q\) when it is at \(P\) (0.7 point)
(d) The particle’s velocity \(\vec v\) relative to \(O\) when it is at \(P\). (0.7 point)
(e) The \(\hat t\)-component of the particle’s acceleration relative to \(O\) when it is at \(P\). (0.7 point)
(f) The particle’s gravitational potential energy \(U\) when it is at \(P\). (0.5 point)
(g) The speed \(v_m\) of the particle at the lowest point of its trajectory. (0.7 point)
Part B
In Part B, the ratio \(L\) to \(R\) has the following value:
\[ \frac LR=\frac{9\pi}{8}+\frac23\cot\frac{\pi}{16} =3.534+3.352=6.886 \]
(h) What is the speed \(v_s\) of the particle when the string segment from \(Q\) to \(P\) is both straight and shortest in length? (in terms of \(g\) and \(R\)) (2.4 points)
(i) What is the speed \(v_H\) of the particle at its highest point \(H\) when it has swung to the other side of the rod? (in terms of \(g\) and \(R\)) (1.9 points)
Part C
In Part C, instead of being suspended from \(A\), the pendulum bob of mass \(m\) is connected by a string over the top of the rod to a heavier weight of mass \(M\), as shown in Figure 1b. The weight can also be treated as a particle.
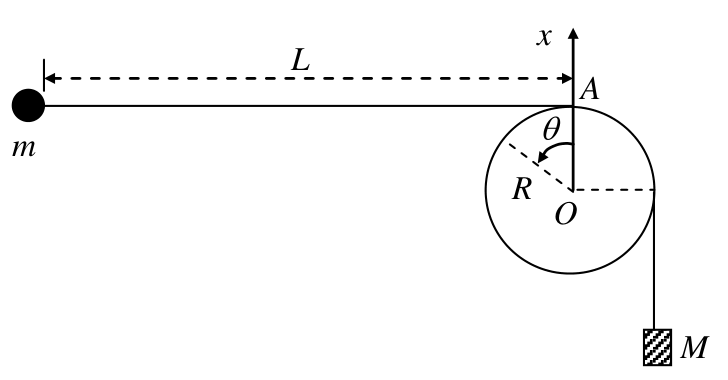
Figure 1b
Initially, the bob is held stationary at the same level as \(A\) so that, with the weight hanging below \(O\), the string is taut with a horizontal section of length \(L\). The bob is then released from rest and the weight starts falling. Assume that the bob remains in a vertical plane and can swing past the falling weight without any interruption.
The kinetic friction between the string and the rod surface is negligible. But the static friction is assumed to be large enough so that the weight will remain stationary once it has come to a stop (i.e. zero velocity).
(j) Assume that the weight indeed comes to a stop after falling a distance \(D\) and that \((L-D)\gg R\). If the particle can then swing around the rod to \(\theta=2\pi\) while both segments of the string free from the rod remain straight, the ratio \(\alpha=D/L\) must not be smaller than a critical value \(\alpha_c\). Neglecting terms of the order \(R/L\) or higher, obtain an estimate on \(\alpha_c\) in terms of \(M/m\). (3.4 points)
Official English text of the problem.
Answers
- (a) \(\displaystyle \dot s=-R\dot\theta.\)
- (b) \(\displaystyle \vec v_Q=R\dot\theta\,\hat t.\)
- (c) \(\displaystyle \vec v'=\dot s\,\hat t-s\dot\theta\,\hat r.\)
- (d) \(\displaystyle \vec v=-s\dot\theta\,\hat r.\)
- (e) \(\displaystyle a_{\hat t}=-s\dot\theta^{\,2}.\)
- (f) \(\displaystyle U=mg\bigl[R(\cos\theta-1)-s\sin\theta\bigr].\)
- (g) \(\displaystyle v_m=\sqrt{2g\left[L+\left(1-\frac{\pi}{2}\right)R\right]}.\)
- (h) \(\displaystyle v_s=\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sqrt{gR}\approx1.133\sqrt{gR},\) at \(\displaystyle \theta_s=\frac{9\pi}{8}.\)
- (i) \(\displaystyle v_H=\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sin\frac{\pi}{8}\sqrt{gR}\approx0.4334\sqrt{gR}.\)
- (j) \(\displaystyle \alpha\ge\alpha_c,\qquad \alpha_c\simeq\frac{3}{\,2M/m+3\,}.\)
The speed factors \(\sqrt{gR}\) have units of \(\mathrm{m\,s^{-1}}\) when \(g\) and \(R\) are expressed in SI units.
Solution
Take \(\hat x\) vertically upward and introduce \(\hat y\) horizontally to the left. The unit vectors shown in Figure 1a are then
\[ \hat r=\cos\theta\,\hat x+\sin\theta\,\hat y, \qquad \hat t=-\sin\theta\,\hat x+\cos\theta\,\hat y. \]
Consequently,
\[ \frac{d\hat r}{dt}=\dot\theta\,\hat t, \qquad \frac{d\hat t}{dt}=-\dot\theta\,\hat r, \]
and the particle’s position is
\[ \vec{OP}=R\hat r+s\hat t. \]
(a) The length wrapped around the rod is \(R\theta\). Conservation of string length gives
\[ s+R\theta=L. \]
Differentiating,
\[ \boxed{\dot s=-R\dot\theta}. \]
(b) Since \(\vec{OQ}=R\hat r\),
\[ \boxed{\vec v_Q=\frac{d}{dt}(R\hat r)=R\dot\theta\,\hat t}. \]
Here \(Q\) denotes the changing geometrical contact point; it need not remain the same point on the stationary rod.
(c) The displacement of the particle relative to \(Q\) is \(s\hat t\). Differentiating this vector in fixed axes gives
\[ \vec v' =\frac{d}{dt}(s\hat t) =\dot s\,\hat t+s\frac{d\hat t}{dt}. \]
Thus
\[ \boxed{\vec v'=\dot s\,\hat t-s\dot\theta\,\hat r}. \]
(d) Adding the velocity of \(Q\),
\[ \vec v=\vec v_Q+\vec v' =(R\dot\theta+\dot s)\hat t-s\dot\theta\,\hat r. \]
Using part (a), the \(\hat t\)-component cancels:
\[ \boxed{\vec v=-s\dot\theta\,\hat r}. \]
In particular, during the initial swing with \(\dot\theta>0\),
\[ v=s\dot\theta. \]
(e) Differentiate the velocity:
\[ \vec a =-\left(\dot s\dot\theta+s\ddot\theta\right)\hat r -s\dot\theta^{\,2}\hat t. \]
Therefore,
\[ \boxed{a_{\hat t}=-s\dot\theta^{\,2}=-\frac{v^2}{s}}. \]
The negative sign indicates acceleration toward \(Q\) along the straight string.
(f) From the position vector, the particle’s vertical coordinate is
\[ x=R\cos\theta-s\sin\theta. \]
Initially \(x=R\), where the potential energy is defined to be zero. Hence
\[ \boxed{U=mg(x-R)=mg\bigl[R(\cos\theta-1)-s\sin\theta\bigr]}. \]
(g) The tension is along \(-\hat t\), whereas the velocity is along \(\hat r\), so tension does no work. Conservation of mechanical energy gives
\[ \frac12mv^2+U=0, \]
or
\[ v^2=2g\bigl[R(1-\cos\theta)+s\sin\theta\bigr]. \]
To locate the lowest point, differentiate the height using \(ds/d\theta=-R\):
\[ \frac{dx}{d\theta} =-R\sin\theta-\frac{ds}{d\theta}\sin\theta-s\cos\theta =-s\cos\theta. \]
The height decreases before \(\theta=\pi/2\) and increases immediately afterward. Thus the lowest point occurs at
\[ \theta_m=\frac{\pi}{2}, \qquad s_m=L-\frac{\pi R}{2}, \qquad x_m=-s_m. \]
The vertical drop from release is \(R+s_m\), giving
\[ \boxed{ v_m=\sqrt{2g(R+s_m)} =\sqrt{2g\left[L+\left(1-\frac{\pi}{2}\right)R\right]} }. \]
(h) Let \(T\) denote the tension. Gravity has component \(mg\sin\theta\) along \(\hat t\), so Newton’s second law and part (e) give
\[ mg\sin\theta-T=-m\frac{v^2}{s}. \]
Therefore,
\[ T=m\left(\frac{v^2}{s}+g\sin\theta\right). \]
Substituting the energy expression,
\[ \frac{T}{mg} =\frac{2R(1-\cos\theta)}{s}+3\sin\theta. \]
As the bob winds around the rod, \(s=L-R\theta\) decreases. A string cannot exert negative tension, so this constrained motion ends when \(T\) first returns to zero. At that instant the string is still straight and has its shortest length on the initial swing.
The tension is positive for \(0<\theta\le\pi\). Write its first subsequent zero as
\[ \theta_s=\pi+\delta. \]
The condition \(T=0\) becomes
\[ 2R(1+\cos\delta)-3s_s\sin\delta=0, \]
hence
\[ \frac{s_s}{R} =\frac23\frac{1+\cos\delta}{\sin\delta} =\frac23\cot\frac{\delta}{2}. \]
Since \(L=s_s+R\theta_s\),
\[ \frac LR=\pi+\delta+\frac23\cot\frac{\delta}{2}. \]
Comparison with the specified exact value of \(L/R\) gives the relevant first root
\[ \boxed{\delta=\frac{\pi}{8}}, \qquad \boxed{\theta_s=\frac{9\pi}{8}}, \]
and
\[ s_s=\frac{2R}{3}\cot\frac{\pi}{16}\approx3.352R. \]
At zero tension,
\[ v_s^2=-gs_s\sin\theta_s =gs_s\sin\frac{\pi}{8}. \]
Using \(\sin(2a)\cot a=2\cos^2a\),
\[ v_s^2 =\frac{4gR}{3}\cos^2\frac{\pi}{16}. \]
Thus
\[ \boxed{ v_s=\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sqrt{gR} \approx1.133\sqrt{gR} }. \]
(i) At the instant found in part (h),
\[ \hat r_s =-\cos\frac{\pi}{8}\,\hat x -\sin\frac{\pi}{8}\,\hat y. \]
Since \(\vec v_s=-v_s\hat r_s\), the upward and horizontal velocity components are
\[ v_{x,s}=v_s\cos\frac{\pi}{8}, \qquad v_{y,s}=v_s\sin\frac{\pi}{8}. \]
The string goes slack, and the particle follows a projectile trajectory. Its horizontal velocity stays constant, while its upward velocity reaches zero after
\[ t_H=\frac{v_s}{g}\cos\frac{\pi}{8}. \]
At the highest point, its speed is therefore just its horizontal speed:
\[ \boxed{ v_H=v_s\sin\frac{\pi}{8} =\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sin\frac{\pi}{8}\sqrt{gR} \approx0.4334\sqrt{gR} }. \]
The continued slackness during this ascent can also be checked geometrically. Define
\[ k=\frac{s_s}{R},\quad u=\frac{v_s}{\sqrt{gR}},\quad c=\cos\frac{\pi}{8},\quad b=\sin\frac{\pi}{8}, \quad \tau=t\sqrt{\frac gR}. \]
The projectile coordinates \(X=x/R,\ Y=y/R\) are
\[ X=-c+kb+uc\tau-\frac12\tau^2, \qquad Y=-b-kc+ub\tau, \qquad 0\le\tau\le uc. \]
For a point on this trajectory, let
\[ \sigma=\sqrt{X^2+Y^2-1}, \qquad \phi=2\pi+\operatorname{atan2}(Y,X). \]
The string length required for a wrapped arc followed by a straight tangent is
\[ \frac{\ell_{\rm req}}R=\phi-\arctan\sigma+\sigma. \]
Substitution and differentiation show that this length decreases throughout the ascent: it starts at \(L/R=6.88585\) and reaches \(6.75065\) at \(H\). Thus the string remains slack up to the highest point, as required for the projectile calculation.
(j) Neglecting the specified corrections due to the rod radius, the bob’s distance from the effective pivot after the weight stops is
\[ \ell=L-D. \]
The wrapped lengths and the vertical offsets associated with the rod are of order \(R\); neglecting them is justified by \((L-D)\gg R\).
The falling weight loses gravitational potential energy \(MgD\). Kinetic friction is negligible, and the weight has zero kinetic energy when it stops. Thereafter, the stationary string contact does no work. Thus the bob’s conserved mechanical energy, measured relative to its initial horizontal level, is \(MgD\).
Its height at angle \(\theta\) is approximately \(-\ell\sin\theta\), so
\[ \frac12mv^2-mg\ell\sin\theta=MgD. \]
Writing \(\mu=M/m\), this gives
\[ v^2=2g\bigl(\mu D+\ell\sin\theta\bigr). \]
For the subsequent circular motion, the tension is
\[ T=m\left(\frac{v^2}{\ell}+g\sin\theta\right) =mg\left(\frac{2\mu D}{\ell}+3\sin\theta\right). \]
The restrictive position is the top of the loop, at \(\theta=3\pi/2\), where \(\sin\theta=-1\). Keeping the string straight requires
\[ T_{\rm top}\ge0, \]
or
\[ \frac{2\mu D}{\ell}\ge3. \]
Equivalently, at the top the bob must retain at least the speed \(\sqrt{g\ell}\); its energy there must therefore be at least
\[ mg\ell+\frac12mg\ell=\frac32mg\ell. \]
Using \(\ell=L-D\) and \(\alpha=D/L\),
\[ 2\mu D\ge3(L-D), \]
\[ (2\mu+3)\alpha\ge3. \]
Consequently,
\[ \boxed{ \alpha_c\simeq\frac{3}{2\mu+3} =\frac{3}{\,2M/m+3\,}, \qquad \alpha\ge\alpha_c }. \]
Equality is the limiting case of zero tension at the top. The assumed static friction holds the heavier weight stationary during the subsequent swing.
The solution was checked against the official solution.
IPhO 2003 · Theorieaufgabe 1
Eine Schaukel mit einem fallenden Gewicht
Ein starrer zylindrischer Stab mit dem Radius \(R\) wird waagerecht über dem Boden gehalten. An einem Faden mit vernachlässigbarer Masse und der Länge \(L\) (\(L>2\pi R\)) hängt ein Pendelkörper der Masse \(m\) vom Punkt \(A\) an der Oberseite des Stabs, wie in Abbildung 1a gezeigt. Der Pendelkörper wird angehoben, bis er sich auf gleicher Höhe mit \(A\) befindet, und dann bei gespanntem Faden aus der Ruhe losgelassen. Jegliche Dehnung des Fadens ist zu vernachlässigen. Es wird angenommen, dass der Pendelkörper als Massenpunkt behandelt werden kann und nur in einer Ebene senkrecht zur Achse des Stabs schwingt. Dementsprechend wird der Pendelkörper auch als Teilchen bezeichnet. Die Erdbeschleunigung ist \(\vec g\).
Abbildung 1a
Der Ursprung des Koordinatensystems sei \(O\). Wenn sich das Teilchen im Punkt \(P\) befindet, berührt der Faden die Zylinderoberfläche im Punkt \(Q\) tangential. Die Länge der Strecke \(QP\) wird mit \(s\) bezeichnet. Der tangentiale Einheitsvektor und der radiale Einheitsvektor bei \(Q\) werden mit \(\hat t\) beziehungsweise \(\hat r\) bezeichnet. Die Winkelauslenkung \(\theta\) des Radius \(OQ\), die von der vertikalen \(x\)-Achse entlang \(OA\) aus gegen den Uhrzeigersinn gemessen wird, wird als positiv definiert.
Für \(\theta=0\) ist die Länge \(s\) gleich \(L\), und die potenzielle Energie \(U\) des Teilchens im Schwerefeld ist null. Während sich das Teilchen bewegt, werden die momentanen zeitlichen Änderungsraten von \(\theta\) und \(s\) mit \(\dot\theta\) beziehungsweise \(\dot s\) bezeichnet.
Sofern nicht anders angegeben, beziehen sich alle Geschwindigkeitsbeträge und Geschwindigkeitsvektoren auf den festen Punkt \(O\).
Teil A
In Teil A ist der Faden während der Bewegung des Teilchens gespannt. Bestimmen Sie mithilfe der oben eingeführten Größen (d. h. \(s,\theta,\dot s,\dot\theta,R,L,g,\hat t\) und \(\hat r\)):
(a) Die Beziehung zwischen \(\dot\theta\) und \(\dot s\). (0.5 Punkte)
(b) Die Geschwindigkeit \(\vec v_Q\) des bewegten Punkts \(Q\) relativ zu \(O\). (0.5 Punkte)
(c) Die Geschwindigkeit \(\vec v'\) des Teilchens relativ zum bewegten Punkt \(Q\), wenn es sich in \(P\) befindet. (0.7 Punkte)
(d) Die Geschwindigkeit \(\vec v\) des Teilchens relativ zu \(O\), wenn es sich in \(P\) befindet. (0.7 Punkte)
(e) Die \(\hat t\)-Komponente der Beschleunigung des Teilchens relativ zu \(O\), wenn es sich in \(P\) befindet. (0.7 Punkte)
(f) Die potenzielle Energie \(U\) des Teilchens im Schwerefeld, wenn es sich in \(P\) befindet. (0.5 Punkte)
(g) Den Geschwindigkeitsbetrag \(v_m\) des Teilchens am tiefsten Punkt seiner Bahn. (0.7 Punkte)
Teil B
In Teil B hat das Verhältnis von \(L\) zu \(R\) den folgenden Wert:
\[ \frac LR=\frac{9\pi}{8}+\frac23\cot\frac{\pi}{16} =3.534+3.352=6.886 \]
(h) Wie groß ist der Geschwindigkeitsbetrag \(v_s\) des Teilchens, wenn der Fadenabschnitt von \(Q\) bis \(P\) sowohl gerade ist als auch seine kürzeste Länge hat? (Ausgedrückt durch \(g\) und \(R\)) (2.4 Punkte)
(i) Wie groß ist der Geschwindigkeitsbetrag \(v_H\) des Teilchens an seinem höchsten Punkt \(H\), nachdem es auf die andere Seite des Stabs geschwungen ist? (Ausgedrückt durch \(g\) und \(R\)) (1.9 Punkte)
Teil C
In Teil C hängt der Pendelkörper der Masse \(m\) nicht von \(A\), sondern ist durch einen über die Oberseite des Stabs geführten Faden mit einem schwereren Gewicht der Masse \(M\) verbunden, wie in Abbildung 1b gezeigt. Das Gewicht kann ebenfalls als Teilchen behandelt werden.
Abbildung 1b
Anfangs wird der Pendelkörper auf gleicher Höhe mit \(A\) in Ruhe gehalten, sodass der Faden bei unterhalb von \(O\) hängendem Gewicht gespannt ist und einen waagerechten Abschnitt der Länge \(L\) aufweist. Dann wird der Pendelkörper aus der Ruhe losgelassen, und das Gewicht beginnt zu fallen. Es wird angenommen, dass der Pendelkörper in einer vertikalen Ebene bleibt und ungehindert am fallenden Gewicht vorbeischwingen kann.
Die Gleitreibung zwischen dem Faden und der Oberfläche des Stabs ist vernachlässigbar. Es wird jedoch angenommen, dass die Haftreibung groß genug ist, damit das Gewicht in Ruhe bleibt, sobald es zum Stillstand gekommen ist (d. h. die Geschwindigkeit null erreicht hat).
(j) Nehmen Sie an, dass das Gewicht tatsächlich zum Stillstand kommt, nachdem es eine Strecke \(D\) gefallen ist, und dass \((L-D)\gg R\) gilt. Wenn das Teilchen anschließend bis \(\theta=2\pi\) um den Stab schwingen kann, während beide nicht am Stab anliegenden Fadenabschnitte gerade bleiben, darf das Verhältnis \(\alpha=D/L\) nicht kleiner als ein kritischer Wert \(\alpha_c\) sein. Vernachlässigen Sie Terme der Ordnung \(R/L\) oder höher und bestimmen Sie eine Näherung für \(\alpha_c\) in Abhängigkeit von \(M/m\). (3.4 Punkte)
Aufgabentext aus dem offiziellen englischen Text übersetzt.
Antworten
- (a) \(\displaystyle \dot s=-R\dot\theta.\)
- (b) \(\displaystyle \vec v_Q=R\dot\theta\,\hat t.\)
- (c) \(\displaystyle \vec v'=\dot s\,\hat t-s\dot\theta\,\hat r.\)
- (d) \(\displaystyle \vec v=-s\dot\theta\,\hat r.\)
- (e) \(\displaystyle a_{\hat t}=-s\dot\theta^{\,2}.\)
- (f) \(\displaystyle U=mg\bigl[R(\cos\theta-1)-s\sin\theta\bigr].\)
- (g) \(\displaystyle v_m=\sqrt{2g\left[L+\left(1-\frac{\pi}{2}\right)R\right]}.\)
- (h) \(\displaystyle v_s=\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sqrt{gR}\approx1.133\sqrt{gR},\) bei \(\displaystyle \theta_s=\frac{9\pi}{8}.\)
- (i) \(\displaystyle v_H=\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sin\frac{\pi}{8}\sqrt{gR}\approx0.4334\sqrt{gR}.\)
- (j) \(\displaystyle \alpha\ge\alpha_c,\qquad \alpha_c\simeq\frac{3}{\,2M/m+3\,}.\)
Die Geschwindigkeitsfaktoren \(\sqrt{gR}\) haben die Einheit \(\mathrm{m\,s^{-1}}\), wenn \(g\) und \(R\) in SI-Einheiten angegeben werden.
Lösung
Wir wählen \(\hat x\) senkrecht nach oben und führen \(\hat y\) waagerecht nach links ein. Die in Abbildung 1a gezeigten Einheitsvektoren lauten dann
\[ \hat r=\cos\theta\,\hat x+\sin\theta\,\hat y, \qquad \hat t=-\sin\theta\,\hat x+\cos\theta\,\hat y. \]
Folglich gilt
\[ \frac{d\hat r}{dt}=\dot\theta\,\hat t, \qquad \frac{d\hat t}{dt}=-\dot\theta\,\hat r, \]
und der Ortsvektor des Teilchens ist
\[ \vec{OP}=R\hat r+s\hat t. \]
(a) Die um den Stab gewickelte Länge beträgt \(R\theta\). Aus der Konstanz der Fadenlänge folgt
\[ s+R\theta=L. \]
Durch Differenzieren erhält man
\[ \boxed{\dot s=-R\dot\theta}. \]
(b) Da \(\vec{OQ}=R\hat r\), gilt
\[ \boxed{\vec v_Q=\frac{d}{dt}(R\hat r)=R\dot\theta\,\hat t}. \]
Dabei bezeichnet \(Q\) den sich verändernden geometrischen Berührungspunkt; er muss nicht derselbe Punkt auf dem ruhenden Stab bleiben.
(c) Der Ortsvektor des Teilchens relativ zu \(Q\) ist \(s\hat t\). Differenziert man diesen Vektor bezüglich fester Achsen, so ergibt sich
\[ \vec v' =\frac{d}{dt}(s\hat t) =\dot s\,\hat t+s\frac{d\hat t}{dt}. \]
Somit gilt
\[ \boxed{\vec v'=\dot s\,\hat t-s\dot\theta\,\hat r}. \]
(d) Durch Addition der Geschwindigkeit von \(Q\) erhält man
\[ \vec v=\vec v_Q+\vec v' =(R\dot\theta+\dot s)\hat t-s\dot\theta\,\hat r. \]
Mit Teil (a) fällt die \(\hat t\)-Komponente weg:
\[ \boxed{\vec v=-s\dot\theta\,\hat r}. \]
Insbesondere gilt während der anfänglichen Schwingbewegung mit \(\dot\theta>0\)
\[ v=s\dot\theta. \]
(e) Wir differenzieren die Geschwindigkeit:
\[ \vec a =-\left(\dot s\dot\theta+s\ddot\theta\right)\hat r -s\dot\theta^{\,2}\hat t. \]
Daher gilt
\[ \boxed{a_{\hat t}=-s\dot\theta^{\,2}=-\frac{v^2}{s}}. \]
Das negative Vorzeichen zeigt an, dass die Beschleunigung entlang des geraden Fadens auf \(Q\) gerichtet ist.
(f) Aus dem Ortsvektor ergibt sich für die vertikale Koordinate des Teilchens
\[ x=R\cos\theta-s\sin\theta. \]
Anfangs gilt \(x=R\); dort ist die potenzielle Energie als null definiert. Somit gilt
\[ \boxed{U=mg(x-R)=mg\bigl[R(\cos\theta-1)-s\sin\theta\bigr]}. \]
(g) Die Fadenspannung wirkt in Richtung \(-\hat t\), während die Geschwindigkeit in Richtung von \(\hat r\) liegt; daher verrichtet die Fadenspannung keine Arbeit. Die Erhaltung der mechanischen Energie liefert
\[ \frac12mv^2+U=0, \]
oder
\[ v^2=2g\bigl[R(1-\cos\theta)+s\sin\theta\bigr]. \]
Um den tiefsten Punkt zu bestimmen, differenzieren wir die Höhe unter Verwendung von \(ds/d\theta=-R\):
\[ \frac{dx}{d\theta} =-R\sin\theta-\frac{ds}{d\theta}\sin\theta-s\cos\theta =-s\cos\theta. \]
Die Höhe nimmt vor \(\theta=\pi/2\) ab und unmittelbar danach zu. Der tiefste Punkt wird somit erreicht bei
\[ \theta_m=\frac{\pi}{2}, \qquad s_m=L-\frac{\pi R}{2}, \qquad x_m=-s_m. \]
Der Höhenverlust seit dem Loslassen beträgt \(R+s_m\), woraus folgt
\[ \boxed{ v_m=\sqrt{2g(R+s_m)} =\sqrt{2g\left[L+\left(1-\frac{\pi}{2}\right)R\right]} }. \]
(h) Die Fadenspannung sei \(T\). Die Gewichtskraft hat in Richtung \(\hat t\) die Komponente \(mg\sin\theta\), sodass das zweite Newtonsche Gesetz und Teil (e) ergeben
\[ mg\sin\theta-T=-m\frac{v^2}{s}. \]
Daher gilt
\[ T=m\left(\frac{v^2}{s}+g\sin\theta\right). \]
Durch Einsetzen des aus der Energieerhaltung gewonnenen Ausdrucks erhält man
\[ \frac{T}{mg} =\frac{2R(1-\cos\theta)}{s}+3\sin\theta. \]
Während sich der Faden bei der Bewegung des Pendelkörpers um den Stab wickelt, nimmt \(s=L-R\theta\) ab. Ein Faden kann keine negative Spannung ausüben, daher endet diese durch den Faden geführte Bewegung, sobald \(T\) zum ersten Mal wieder null wird. In diesem Augenblick ist der Faden noch gerade und hat seine kürzeste Länge während der anfänglichen Schwingbewegung.
Die Fadenspannung ist für \(0<\theta\le\pi\) positiv. Wir schreiben ihre erste darauffolgende Nullstelle als
\[ \theta_s=\pi+\delta. \]
Die Bedingung \(T=0\) wird zu
\[ 2R(1+\cos\delta)-3s_s\sin\delta=0, \]
also
\[ \frac{s_s}{R} =\frac23\frac{1+\cos\delta}{\sin\delta} =\frac23\cot\frac{\delta}{2}. \]
Da \(L=s_s+R\theta_s\), gilt
\[ \frac LR=\pi+\delta+\frac23\cot\frac{\delta}{2}. \]
Der Vergleich mit dem vorgegebenen exakten Wert von \(L/R\) liefert die maßgebliche erste Nullstelle
\[ \boxed{\delta=\frac{\pi}{8}}, \qquad \boxed{\theta_s=\frac{9\pi}{8}}, \]
und
\[ s_s=\frac{2R}{3}\cot\frac{\pi}{16}\approx3.352R. \]
Bei verschwindender Fadenspannung gilt
\[ v_s^2=-gs_s\sin\theta_s =gs_s\sin\frac{\pi}{8}. \]
Mit \(\sin(2a)\cot a=2\cos^2a\) erhält man
\[ v_s^2 =\frac{4gR}{3}\cos^2\frac{\pi}{16}. \]
Somit gilt
\[ \boxed{ v_s=\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sqrt{gR} \approx1.133\sqrt{gR} }. \]
(i) Zu dem in Teil (h) bestimmten Zeitpunkt gilt
\[ \hat r_s =-\cos\frac{\pi}{8}\,\hat x -\sin\frac{\pi}{8}\,\hat y. \]
Da \(\vec v_s=-v_s\hat r_s\), lauten die nach oben gerichtete und die horizontale Geschwindigkeitskomponente
\[ v_{x,s}=v_s\cos\frac{\pi}{8}, \qquad v_{y,s}=v_s\sin\frac{\pi}{8}. \]
Der Faden wird schlaff, und das Teilchen folgt einer Wurfparabel. Seine horizontale Geschwindigkeit bleibt konstant, während seine nach oben gerichtete Geschwindigkeit nach folgender Zeit null erreicht:
\[ t_H=\frac{v_s}{g}\cos\frac{\pi}{8}. \]
Am höchsten Punkt ist sein Geschwindigkeitsbetrag daher gleich dem Betrag seiner horizontalen Geschwindigkeit:
\[ \boxed{ v_H=v_s\sin\frac{\pi}{8} =\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sin\frac{\pi}{8}\sqrt{gR} \approx0.4334\sqrt{gR} }. \]
Dass der Faden während dieses Aufstiegs schlaff bleibt, lässt sich auch geometrisch überprüfen. Wir definieren
\[ k=\frac{s_s}{R},\quad u=\frac{v_s}{\sqrt{gR}},\quad c=\cos\frac{\pi}{8},\quad b=\sin\frac{\pi}{8}, \quad \tau=t\sqrt{\frac gR}. \]
Die Koordinaten \(X=x/R,\ Y=y/R\) der Wurfbewegung lauten
\[ X=-c+kb+uc\tau-\frac12\tau^2, \qquad Y=-b-kc+ub\tau, \qquad 0\le\tau\le uc. \]
Für einen Punkt auf dieser Bahn sei
\[ \sigma=\sqrt{X^2+Y^2-1}, \qquad \phi=2\pi+\operatorname{atan2}(Y,X). \]
Die Fadenlänge, die für einen am Stab anliegenden Kreisbogen mit anschließendem geradem tangentialem Abschnitt erforderlich ist, beträgt
\[ \frac{\ell_{\rm req}}R=\phi-\arctan\sigma+\sigma. \]
Einsetzen und Differenzieren zeigen, dass diese Länge während des gesamten Aufstiegs abnimmt: Sie beginnt bei \(L/R=6.88585\) und erreicht bei \(H\) den Wert \(6.75065\). Somit bleibt der Faden bis zum höchsten Punkt schlaff, wie es die Berechnung der Wurfbewegung voraussetzt.
(j) Vernachlässigt man die angegebenen Korrekturen aufgrund des Stabradius, so beträgt der Abstand des Pendelkörpers vom effektiven Aufhängepunkt nach dem Anhalten des Gewichts
\[ \ell=L-D. \]
Die um den Stab gewickelten Längen und die mit dem Stab verbundenen vertikalen Versätze sind von der Ordnung \(R\); ihre Vernachlässigung ist durch \((L-D)\gg R\) gerechtfertigt.
Das fallende Gewicht verliert die potenzielle Energie \(MgD\). Die Gleitreibung ist vernachlässigbar, und die kinetische Energie des Gewichts ist null, wenn es zum Stillstand kommt. Danach verrichtet der ruhende Berührungspunkt des Fadens keine Arbeit. Somit beträgt die erhaltene mechanische Energie des Pendelkörpers, bezogen auf seine anfängliche horizontale Höhe, \(MgD\).
Seine Höhe beim Winkel \(\theta\) beträgt näherungsweise \(-\ell\sin\theta\), sodass gilt
\[ \frac12mv^2-mg\ell\sin\theta=MgD. \]
Mit der Bezeichnung \(\mu=M/m\) ergibt sich daraus
\[ v^2=2g\bigl(\mu D+\ell\sin\theta\bigr). \]
Für die anschließende Kreisbewegung beträgt die Fadenspannung
\[ T=m\left(\frac{v^2}{\ell}+g\sin\theta\right) =mg\left(\frac{2\mu D}{\ell}+3\sin\theta\right). \]
Die maßgebliche Position ist der höchste Punkt der Kreisbahn bei \(\theta=3\pi/2\), wo \(\sin\theta=-1\) gilt. Damit der Faden gerade bleibt, muss gelten
\[ T_{\rm top}\ge0, \]
oder
\[ \frac{2\mu D}{\ell}\ge3. \]
Gleichbedeutend damit muss der Pendelkörper am höchsten Punkt mindestens den Geschwindigkeitsbetrag \(\sqrt{g\ell}\) behalten; seine Energie muss dort daher mindestens den folgenden Wert haben:
\[ mg\ell+\frac12mg\ell=\frac32mg\ell. \]
Mit \(\ell=L-D\) und \(\alpha=D/L\) folgt
\[ 2\mu D\ge3(L-D), \]
\[ (2\mu+3)\alpha\ge3. \]
Folglich gilt
\[ \boxed{ \alpha_c\simeq\frac{3}{2\mu+3} =\frac{3}{\,2M/m+3\,}, \qquad \alpha\ge\alpha_c }. \]
Gleichheit entspricht dem Grenzfall verschwindender Fadenspannung am höchsten Punkt. Die vorausgesetzte Haftreibung hält das schwerere Gewicht während der anschließenden Schwingbewegung in Ruhe.
Die Lösung wurde mit der offiziellen Lösung abgeglichen.
IPhO 2003 · Teori sorusu 1
Düşen Bir Ağırlıkla Salınım
Yarıçapı \(R\) olan rijit silindirik bir çubuk, yerden yüksekte yatay olarak tutulmaktadır. Kütlesi ihmal edilebilir, uzunluğu \(L\) (\(L>2\pi R\)) olan bir iple, kütlesi \(m\) olan bir sarkaç cismi, Şekil 1a'da gösterildiği gibi çubuğun tepesindeki \(A\) noktasından asılmıştır. Cisim, \(A\) ile aynı yüksekliğe gelinceye kadar kaldırılır ve ardından ip gerginken durgun hâlden serbest bırakılır. İpin uzamasını ihmal ediniz. Sarkaç cisminin noktasal bir kütle olarak ele alınabileceğini ve yalnızca çubuğun eksenine dik bir düzlemde salındığını varsayınız. Bu nedenle sarkaç cismi parçacık olarak da adlandırılacaktır. Yerçekimi ivmesi \(\vec g\)'dir.
Şekil 1a
Koordinat sisteminin başlangıç noktası \(O\) olsun. Parçacık \(P\) noktasındayken ip, silindirik yüzeye \(Q\) noktasında teğettir. \(QP\) doğru parçasının uzunluğu \(s\) olarak adlandırılır. \(Q\) noktasındaki birim teğet vektörü ve birim radyal vektör sırasıyla \(\hat t\) ve \(\hat r\) ile gösterilir. \(OQ\) yarıçapının \(\theta\) açısal yer değiştirmesi, \(OA\) doğrultusundaki düşey \(x\) ekseninden saat yönünün tersine ölçüldüğünde pozitif kabul edilir.
\(\theta=0\) iken \(s\) uzunluğu \(L\)'ye eşittir ve parçacığın kütleçekim potansiyel enerjisi \(U\) sıfırdır. Parçacık hareket ederken \(\theta\) ve \(s\)'nin zamana göre anlık değişim hızları sırasıyla \(\dot\theta\) ve \(\dot s\) ile gösterilir.
Aksi belirtilmedikçe tüm süratler ve hızlar, sabit \(O\) noktasına göredir.
Bölüm A
Bölüm A'da parçacık hareket ederken ip gergindir. Yukarıda tanımlanan nicelikler (yani \(s,\theta,\dot s,\dot\theta,R,L,g,\hat t\) ve \(\hat r\)) cinsinden aşağıdakileri bulunuz:
(a) \(\dot\theta\) ile \(\dot s\) arasındaki bağıntı. (0.5 puan)
(b) Hareketli \(Q\) noktasının \(O\)'ya göre \(\vec v_Q\) hızı. (0.5 puan)
(c) Parçacık \(P\)'deyken hareketli \(Q\) noktasına göre \(\vec v'\) hızı. (0.7 puan)
(d) Parçacık \(P\)'deyken \(O\)'ya göre \(\vec v\) hızı. (0.7 puan)
(e) Parçacık \(P\)'deyken \(O\)'ya göre ivmesinin \(\hat t\) bileşeni. (0.7 puan)
(f) Parçacık \(P\)'deyken kütleçekim potansiyel enerjisi \(U\). (0.5 puan)
(g) Parçacığın yörüngesinin en alçak noktasındaki \(v_m\) sürati. (0.7 puan)
Bölüm B
Bölüm B'de \(L\)'nin \(R\)'ye oranı aşağıdaki değere sahiptir:
\[ \frac LR=\frac{9\pi}{8}+\frac23\cot\frac{\pi}{16} =3.534+3.352=6.886 \]
(h) İpin \(Q\)'dan \(P\)'ye uzanan kısmı hem düz hem de en kısa uzunluktayken parçacığın \(v_s\) sürati nedir? (\(g\) ve \(R\) cinsinden) (2.4 puan)
(i) Parçacık çubuğun diğer tarafına salındığında ulaştığı en yüksek \(H\) noktasındaki \(v_H\) sürati nedir? (\(g\) ve \(R\) cinsinden) (1.9 puan)
Bölüm C
Bölüm C'de, kütlesi \(m\) olan sarkaç cismi \(A\)'dan asılmak yerine, Şekil 1b'de gösterildiği gibi çubuğun üstünden geçen bir iple kütlesi \(M\) olan daha ağır bir ağırlığa bağlanmıştır. Ağırlık da bir parçacık olarak ele alınabilir.
Şekil 1b
Başlangıçta sarkaç cismi \(A\) ile aynı yükseklikte hareketsiz tutulur; bu durumda ağırlık \(O\)'nun altında asılı dururken ip gergindir ve yatay kısmının uzunluğu \(L\)'dir. Ardından sarkaç cismi durgun hâlden serbest bırakılır ve ağırlık düşmeye başlar. Sarkaç cisminin düşey bir düzlemde kaldığını ve düşen ağırlığın yanından hareketi kesintiye uğramadan salınarak geçebildiğini varsayınız.
İp ile çubuğun yüzeyi arasındaki kinetik sürtünme ihmal edilebilir. Ancak statik sürtünmenin, ağırlığın bir kez durduktan (yani hızı sıfır olduktan) sonra hareketsiz kalmasını sağlayacak kadar büyük olduğu varsayılmaktadır.
(j) Ağırlığın gerçekten de \(D\) kadar düştükten sonra durduğunu ve \((L-D)\gg R\) olduğunu varsayınız. Parçacığın bundan sonra, ipin çubuğa temas etmeyen her iki kısmı da düz kalacak şekilde çubuğun çevresinde \(\theta=2\pi\)'ye kadar salınabilmesi için \(\alpha=D/L\) oranı, kritik bir \(\alpha_c\) değerinden küçük olmamalıdır. \(R/L\) mertebesindeki ve daha yüksek mertebedeki terimleri ihmal ederek \(\alpha_c\) için \(M/m\) cinsinden bir tahmin elde ediniz. (3.4 puan)
Soru metni resmi İngilizce metinden çevrilmiştir.
Cevaplar
- (a) \(\displaystyle \dot s=-R\dot\theta.\)
- (b) \(\displaystyle \vec v_Q=R\dot\theta\,\hat t.\)
- (c) \(\displaystyle \vec v'=\dot s\,\hat t-s\dot\theta\,\hat r.\)
- (d) \(\displaystyle \vec v=-s\dot\theta\,\hat r.\)
- (e) \(\displaystyle a_{\hat t}=-s\dot\theta^{\,2}.\)
- (f) \(\displaystyle U=mg\bigl[R(\cos\theta-1)-s\sin\theta\bigr].\)
- (g) \(\displaystyle v_m=\sqrt{2g\left[L+\left(1-\frac{\pi}{2}\right)R\right]}.\)
- (h) \(\displaystyle v_s=\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sqrt{gR}\approx1.133\sqrt{gR},\) bu sırada \(\displaystyle \theta_s=\frac{9\pi}{8}.\)
- (i) \(\displaystyle v_H=\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sin\frac{\pi}{8}\sqrt{gR}\approx0.4334\sqrt{gR}.\)
- (j) \(\displaystyle \alpha\ge\alpha_c,\qquad \alpha_c\simeq\frac{3}{\,2M/m+3\,}.\)
\(g\) ve \(R\) SI birimleriyle ifade edildiğinde, süratlerdeki \(\sqrt{gR}\) çarpanlarının birimi \(\mathrm{m\,s^{-1}}\) olur.
Çözüm
\(\hat x\)'i düşey yukarı yönde alalım ve \(\hat y\)'yi yatay sola doğru tanımlayalım. Bu durumda Şekil 1a'da gösterilen birim vektörler
\[ \hat r=\cos\theta\,\hat x+\sin\theta\,\hat y, \qquad \hat t=-\sin\theta\,\hat x+\cos\theta\,\hat y. \]
şeklindedir. Dolayısıyla,
\[ \frac{d\hat r}{dt}=\dot\theta\,\hat t, \qquad \frac{d\hat t}{dt}=-\dot\theta\,\hat r, \]
ve parçacığın konumu
\[ \vec{OP}=R\hat r+s\hat t. \]
ile verilir.
(a) Çubuğa sarılı kısmın uzunluğu \(R\theta\)'dır. İpin uzunluğunun korunmasından
\[ s+R\theta=L. \]
elde edilir. Türev alındığında,
\[ \boxed{\dot s=-R\dot\theta}. \]
(b) \(\vec{OQ}=R\hat r\) olduğundan,
\[ \boxed{\vec v_Q=\frac{d}{dt}(R\hat r)=R\dot\theta\,\hat t}. \]
Burada \(Q\), yeri değişen geometrik temas noktasını belirtir; hareketsiz çubuk üzerindeki aynı nokta olarak kalması gerekmez.
(c) Parçacığın \(Q\)'ya göre yer değiştirme vektörü \(s\hat t\)'dir. Bu vektörün sabit eksenlerde türevini almak
\[ \vec v' =\frac{d}{dt}(s\hat t) =\dot s\,\hat t+s\frac{d\hat t}{dt}. \]
sonucunu verir. Böylece
\[ \boxed{\vec v'=\dot s\,\hat t-s\dot\theta\,\hat r}. \]
(d) \(Q\)'nun hızı eklendiğinde,
\[ \vec v=\vec v_Q+\vec v' =(R\dot\theta+\dot s)\hat t-s\dot\theta\,\hat r. \]
(a) kısmı kullanıldığında \(\hat t\) bileşeni sıfırlanır:
\[ \boxed{\vec v=-s\dot\theta\,\hat r}. \]
Özellikle, \(\dot\theta>0\) olan ilk salınım sırasında,
\[ v=s\dot\theta. \]
(e) Hızın türevini alalım:
\[ \vec a =-\left(\dot s\dot\theta+s\ddot\theta\right)\hat r -s\dot\theta^{\,2}\hat t. \]
Dolayısıyla,
\[ \boxed{a_{\hat t}=-s\dot\theta^{\,2}=-\frac{v^2}{s}}. \]
Eksi işareti, ivmenin düz ip boyunca \(Q\)'ya doğru olduğunu gösterir.
(f) Konum vektöründen, parçacığın düşey koordinatı
\[ x=R\cos\theta-s\sin\theta. \]
olarak bulunur. Başlangıçta \(x=R\)'dir ve bu konumda potansiyel enerji sıfır olarak tanımlanmıştır. Bu nedenle
\[ \boxed{U=mg(x-R)=mg\bigl[R(\cos\theta-1)-s\sin\theta\bigr]}. \]
(g) İp gerilmesi \(-\hat t\) yönünde, hız ise \(\hat r\) doğrultusunda olduğundan gerilme iş yapmaz. Mekanik enerjinin korunumundan
\[ \frac12mv^2+U=0, \]
ya da
\[ v^2=2g\bigl[R(1-\cos\theta)+s\sin\theta\bigr]. \]
elde edilir. En alçak noktayı bulmak için \(ds/d\theta=-R\) kullanarak yüksekliğin türevini alalım:
\[ \frac{dx}{d\theta} =-R\sin\theta-\frac{ds}{d\theta}\sin\theta-s\cos\theta =-s\cos\theta. \]
Yükseklik \(\theta=\pi/2\)'den önce azalır ve hemen sonrasında artar. Dolayısıyla en alçak noktada
\[ \theta_m=\frac{\pi}{2}, \qquad s_m=L-\frac{\pi R}{2}, \qquad x_m=-s_m. \]
olur. Serbest bırakıldığı konuma göre düşey alçalma \(R+s_m\) olduğundan,
\[ \boxed{ v_m=\sqrt{2g(R+s_m)} =\sqrt{2g\left[L+\left(1-\frac{\pi}{2}\right)R\right]} }. \]
(h) İp gerilmesini \(T\) ile gösterelim. Yerçekimi kuvvetinin \(\hat t\) yönündeki bileşeni \(mg\sin\theta\) olduğundan, Newton'ın ikinci yasası ve (e) kısmı
\[ mg\sin\theta-T=-m\frac{v^2}{s}. \]
bağıntısını verir. Dolayısıyla,
\[ T=m\left(\frac{v^2}{s}+g\sin\theta\right). \]
Enerji ifadesi yerine konulduğunda,
\[ \frac{T}{mg} =\frac{2R(1-\cos\theta)}{s}+3\sin\theta. \]
Sarkaç cismi çubuğun çevresinde dolandıkça \(s=L-R\theta\) azalır. Bir ip negatif gerilme uygulayamayacağından, bu kısıtlı hareket \(T\) ilk kez yeniden sıfıra düştüğünde sona erer. O anda ip hâlâ düzdür ve ilk salınımdaki en kısa uzunluğuna sahiptir.
\(0<\theta\le\pi\) için gerilme pozitiftir. Bundan sonraki ilk sıfırını
\[ \theta_s=\pi+\delta. \]
olarak yazalım. \(T=0\) koşulu
\[ 2R(1+\cos\delta)-3s_s\sin\delta=0, \]
hâline gelir; buradan
\[ \frac{s_s}{R} =\frac23\frac{1+\cos\delta}{\sin\delta} =\frac23\cot\frac{\delta}{2}. \]
\(L=s_s+R\theta_s\) olduğundan,
\[ \frac LR=\pi+\delta+\frac23\cot\frac{\delta}{2}. \]
\(L/R\)'nin verilen tam değeriyle karşılaştırıldığında, ilgili ilk kök
\[ \boxed{\delta=\frac{\pi}{8}}, \qquad \boxed{\theta_s=\frac{9\pi}{8}}, \]
ve
\[ s_s=\frac{2R}{3}\cot\frac{\pi}{16}\approx3.352R. \]
olarak bulunur. Gerilme sıfırken,
\[ v_s^2=-gs_s\sin\theta_s =gs_s\sin\frac{\pi}{8}. \]
\(\sin(2a)\cot a=2\cos^2a\) kullanıldığında,
\[ v_s^2 =\frac{4gR}{3}\cos^2\frac{\pi}{16}. \]
Böylece
\[ \boxed{ v_s=\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sqrt{gR} \approx1.133\sqrt{gR} }. \]
(i) (h) kısmında bulunan anda,
\[ \hat r_s =-\cos\frac{\pi}{8}\,\hat x -\sin\frac{\pi}{8}\,\hat y. \]
\(\vec v_s=-v_s\hat r_s\) olduğundan, hızın yukarı yönlü ve yatay bileşenleri
\[ v_{x,s}=v_s\cos\frac{\pi}{8}, \qquad v_{y,s}=v_s\sin\frac{\pi}{8}. \]
şeklindedir. İp gevşer ve parçacık eğik atış yörüngesi izler. Yatay hızı sabit kalırken yukarı yönlü hızı
\[ t_H=\frac{v_s}{g}\cos\frac{\pi}{8}. \]
süresi sonunda sıfıra ulaşır. Bu nedenle en yüksek noktadaki sürati yalnızca yatay süratine eşittir:
\[ \boxed{ v_H=v_s\sin\frac{\pi}{8} =\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sin\frac{\pi}{8}\sqrt{gR} \approx0.4334\sqrt{gR} }. \]
İpin bu yükseliş boyunca gevşek kalması geometrik olarak da kontrol edilebilir. Şu tanımları yapalım:
\[ k=\frac{s_s}{R},\quad u=\frac{v_s}{\sqrt{gR}},\quad c=\cos\frac{\pi}{8},\quad b=\sin\frac{\pi}{8}, \quad \tau=t\sqrt{\frac gR}. \]
Eğik atış hareketindeki \(X=x/R,\ Y=y/R\) koordinatları
\[ X=-c+kb+uc\tau-\frac12\tau^2, \qquad Y=-b-kc+ub\tau, \qquad 0\le\tau\le uc. \]
ile verilir. Bu yörünge üzerindeki bir nokta için
\[ \sigma=\sqrt{X^2+Y^2-1}, \qquad \phi=2\pi+\operatorname{atan2}(Y,X). \]
olsun. Sarılı bir yayın ardından düz bir teğet parçası oluşturmak için gereken ip uzunluğu
\[ \frac{\ell_{\rm req}}R=\phi-\arctan\sigma+\sigma. \]
ile verilir. Yerine koyma ve türev alma işlemleri, bu uzunluğun yükseliş boyunca azaldığını gösterir: başlangıçta \(L/R=6.88585\) olan değer, \(H\)'de \(6.75065\)'e ulaşır. Dolayısıyla ip, eğik atış hesabının gerektirdiği gibi en yüksek noktaya kadar gevşek kalır.
(j) Çubuğun yarıçapından kaynaklanan ve ihmal edilmesi belirtilen düzeltmeler ihmal edildiğinde, ağırlık durduktan sonra sarkaç cisminin etkin askı noktasına uzaklığı
\[ \ell=L-D. \]
olur. Sarılı kısımların uzunlukları ve çubukla ilişkili düşey seviye farkları \(R\) mertebesindedir; \((L-D)\gg R\) koşulu bunların ihmal edilmesini haklı kılar.
Düşen ağırlık \(MgD\) kadar kütleçekim potansiyel enerjisi kaybeder. Kinetik sürtünme ihmal edilebilir ve ağırlık durduğunda kinetik enerjisi sıfırdır. Bundan sonra, ipin hareketsiz temas noktası iş yapmaz. Dolayısıyla sarkaç cisminin başlangıçtaki yatay seviyesine göre ölçülen ve korunan mekanik enerjisi \(MgD\)'dir.
\(\theta\) açısındaki yüksekliği yaklaşık olarak \(-\ell\sin\theta\) olduğundan,
\[ \frac12mv^2-mg\ell\sin\theta=MgD. \]
\(\mu=M/m\) yazıldığında, buradan
\[ v^2=2g\bigl(\mu D+\ell\sin\theta\bigr). \]
elde edilir. Bundan sonraki çembersel hareket için gerilme
\[ T=m\left(\frac{v^2}{\ell}+g\sin\theta\right) =mg\left(\frac{2\mu D}{\ell}+3\sin\theta\right). \]
olur. En kısıtlayıcı konum, \(\theta=3\pi/2\) ve \(\sin\theta=-1\) olan çemberin tepe noktasıdır. İpin düz kalması için
\[ T_{\rm top}\ge0, \]
ya da
\[ \frac{2\mu D}{\ell}\ge3. \]
olmalıdır. Eşdeğer olarak, sarkaç cisminin tepe noktasında en az \(\sqrt{g\ell}\) süratini koruması gerekir; dolayısıyla oradaki enerjisi en az
\[ mg\ell+\frac12mg\ell=\frac32mg\ell. \]
olmalıdır. \(\ell=L-D\) ve \(\alpha=D/L\) kullanıldığında,
\[ 2\mu D\ge3(L-D), \]
\[ (2\mu+3)\alpha\ge3. \]
Sonuç olarak,
\[ \boxed{ \alpha_c\simeq\frac{3}{2\mu+3} =\frac{3}{\,2M/m+3\,}, \qquad \alpha\ge\alpha_c }. \]
Eşitlik, tepe noktasında gerilmenin sıfır olduğu sınır durumudur. Varsayılan statik sürtünme, sonraki salınım boyunca daha ağır olan ağırlığı hareketsiz tutar.
Çözüm, resmi çözümle karşılaştırılarak kontrol edildi.
IPhO 2003 · Problema teórico 1
Un péndulo con una pesa en caída
Una barra cilíndrica rígida de radio \(R\) se mantiene horizontal por encima del suelo. Mediante una cuerda de masa despreciable y longitud \(L\) (\(L>2\pi R\)), se suspende una masa pendular \(m\) del punto \(A\), situado en la parte superior de la barra, como se muestra en la Figura 1a. Se eleva la masa pendular hasta que queda a la misma altura que \(A\) y, con la cuerda tensa, se la suelta desde el reposo. Desprecie cualquier estiramiento de la cuerda. Suponga que la masa pendular puede tratarse como una masa puntual y que oscila únicamente en un plano perpendicular al eje de la barra. Por ello, también se denomina partícula a la masa pendular. La aceleración de la gravedad es \(\vec g\).
Figura 1a
Sea \(O\) el origen del sistema de coordenadas. Cuando la partícula se encuentra en el punto \(P\), la cuerda es tangente a la superficie cilíndrica en \(Q\). La longitud del segmento \(QP\) se denomina \(s\). El vector unitario tangente y el vector unitario radial en \(Q\) se denotan por \(\hat t\) y \(\hat r\), respectivamente. El desplazamiento angular \(\theta\) del radio \(OQ\), medido en sentido antihorario desde el eje vertical \(x\), orientado según \(OA\), se toma como positivo.
Cuando \(\theta=0\), la longitud \(s\) es igual a \(L\) y la energía potencial gravitatoria \(U\) de la partícula es cero. A medida que la partícula se mueve, las tasas instantáneas de variación temporal de \(\theta\) y \(s\) se denotan por \(\dot\theta\) y \(\dot s\), respectivamente.
Salvo que se indique lo contrario, todas las rapideces y velocidades se refieren al punto fijo \(O\).
Parte A
En la Parte A, la cuerda permanece tensa mientras la partícula se mueve. En función de las magnitudes introducidas anteriormente (es decir, \(s,\theta,\dot s,\dot\theta,R,L,g,\hat t\) y \(\hat r\)), determine:
(a) La relación entre \(\dot\theta\) y \(\dot s\). (0.5 puntos)
(b) La velocidad \(\vec v_Q\) del punto móvil \(Q\) respecto a \(O\). (0.5 puntos)
(c) La velocidad \(\vec v'\) de la partícula respecto al punto móvil \(Q\) cuando se encuentra en \(P\). (0.7 puntos)
(d) La velocidad \(\vec v\) de la partícula respecto a \(O\) cuando se encuentra en \(P\). (0.7 puntos)
(e) La componente según \(\hat t\) de la aceleración de la partícula respecto a \(O\) cuando se encuentra en \(P\). (0.7 puntos)
(f) La energía potencial gravitatoria \(U\) de la partícula cuando se encuentra en \(P\). (0.5 puntos)
(g) La rapidez \(v_m\) de la partícula en el punto más bajo de su trayectoria. (0.7 puntos)
Parte B
En la Parte B, el cociente entre \(L\) y \(R\) tiene el siguiente valor:
\[ \frac LR=\frac{9\pi}{8}+\frac23\cot\frac{\pi}{16} =3.534+3.352=6.886 \]
(h) ¿Cuál es la rapidez \(v_s\) de la partícula cuando el tramo de cuerda que va de \(Q\) a \(P\) es recto y tiene su longitud mínima? (en función de \(g\) y \(R\)) (2.4 puntos)
(i) ¿Cuál es la rapidez \(v_H\) de la partícula en su punto más alto \(H\), cuando ha pasado al otro lado de la barra? (en función de \(g\) y \(R\)) (1.9 puntos)
Parte C
En la Parte C, en lugar de estar suspendida de \(A\), la masa pendular \(m\) está unida mediante una cuerda que pasa por encima de la barra a una pesa de mayor masa \(M\), como se muestra en la Figura 1b. La pesa también puede tratarse como una partícula.
Figura 1b
Inicialmente, la masa pendular se mantiene en reposo a la misma altura que \(A\), de modo que, con la pesa colgando por debajo de \(O\), la cuerda está tensa y tiene un tramo horizontal de longitud \(L\). A continuación, se suelta la masa pendular desde el reposo y la pesa comienza a caer. Suponga que la masa pendular permanece en un plano vertical y puede pasar junto a la pesa en caída sin que se interrumpa su movimiento.
El rozamiento cinético entre la cuerda y la superficie de la barra es despreciable. Sin embargo, se supone que el rozamiento estático es lo suficientemente grande como para que la pesa permanezca en reposo una vez que se haya detenido (es decir, cuando su velocidad sea cero).
(j) Suponga que la pesa efectivamente se detiene tras caer una distancia \(D\) y que \((L-D)\gg R\). Si la partícula puede entonces girar alrededor de la barra hasta \(\theta=2\pi\) mientras ambos tramos de cuerda que no están en contacto con la barra permanecen rectos, el cociente \(\alpha=D/L\) no debe ser menor que un valor crítico \(\alpha_c\). Despreciando los términos de orden \(R/L\) o superior, obtenga una estimación de \(\alpha_c\) en función de \(M/m\). (3.4 puntos)
Enunciado traducido del texto oficial en inglés.
Respuestas
- (a) \(\displaystyle \dot s=-R\dot\theta.\)
- (b) \(\displaystyle \vec v_Q=R\dot\theta\,\hat t.\)
- (c) \(\displaystyle \vec v'=\dot s\,\hat t-s\dot\theta\,\hat r.\)
- (d) \(\displaystyle \vec v=-s\dot\theta\,\hat r.\)
- (e) \(\displaystyle a_{\hat t}=-s\dot\theta^{\,2}.\)
- (f) \(\displaystyle U=mg\bigl[R(\cos\theta-1)-s\sin\theta\bigr].\)
- (g) \(\displaystyle v_m=\sqrt{2g\left[L+\left(1-\frac{\pi}{2}\right)R\right]}.\)
- (h) \(\displaystyle v_s=\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sqrt{gR}\approx1.133\sqrt{gR},\) en \(\displaystyle \theta_s=\frac{9\pi}{8}.\)
- (i) \(\displaystyle v_H=\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sin\frac{\pi}{8}\sqrt{gR}\approx0.4334\sqrt{gR}.\)
- (j) \(\displaystyle \alpha\ge\alpha_c,\qquad \alpha_c\simeq\frac{3}{\,2M/m+3\,}.\)
Los factores de rapidez \(\sqrt{gR}\) tienen unidades de \(\mathrm{m\,s^{-1}}\) cuando \(g\) y \(R\) se expresan en unidades del SI.
Solución
Tomemos \(\hat x\) vertical hacia arriba e introduzcamos \(\hat y\) horizontal hacia la izquierda. Los vectores unitarios mostrados en la Figura 1a son entonces
\[ \hat r=\cos\theta\,\hat x+\sin\theta\,\hat y, \qquad \hat t=-\sin\theta\,\hat x+\cos\theta\,\hat y. \]
Por consiguiente,
\[ \frac{d\hat r}{dt}=\dot\theta\,\hat t, \qquad \frac{d\hat t}{dt}=-\dot\theta\,\hat r, \]
y la posición de la partícula es
\[ \vec{OP}=R\hat r+s\hat t. \]
(a) La longitud enrollada alrededor de la barra es \(R\theta\). La conservación de la longitud de la cuerda da
\[ s+R\theta=L. \]
Derivando,
\[ \boxed{\dot s=-R\dot\theta}. \]
(b) Puesto que \(\vec{OQ}=R\hat r\),
\[ \boxed{\vec v_Q=\frac{d}{dt}(R\hat r)=R\dot\theta\,\hat t}. \]
Aquí \(Q\) denota el punto geométrico de contacto, que va cambiando; no tiene por qué seguir siendo el mismo punto de la barra inmóvil.
(c) El desplazamiento de la partícula respecto a \(Q\) es \(s\hat t\). Derivando este vector en ejes fijos se obtiene
\[ \vec v' =\frac{d}{dt}(s\hat t) =\dot s\,\hat t+s\frac{d\hat t}{dt}. \]
Así,
\[ \boxed{\vec v'=\dot s\,\hat t-s\dot\theta\,\hat r}. \]
(d) Sumando la velocidad de \(Q\),
\[ \vec v=\vec v_Q+\vec v' =(R\dot\theta+\dot s)\hat t-s\dot\theta\,\hat r. \]
Usando el apartado (a), la componente según \(\hat t\) se anula:
\[ \boxed{\vec v=-s\dot\theta\,\hat r}. \]
En particular, durante el movimiento inicial con \(\dot\theta>0\),
\[ v=s\dot\theta. \]
(e) Derivamos la velocidad:
\[ \vec a =-\left(\dot s\dot\theta+s\ddot\theta\right)\hat r -s\dot\theta^{\,2}\hat t. \]
Por tanto,
\[ \boxed{a_{\hat t}=-s\dot\theta^{\,2}=-\frac{v^2}{s}}. \]
El signo negativo indica que la aceleración está dirigida hacia \(Q\) a lo largo de la cuerda recta.
(f) A partir del vector de posición, la coordenada vertical de la partícula es
\[ x=R\cos\theta-s\sin\theta. \]
Inicialmente \(x=R\), donde se define como cero la energía potencial. Por ello,
\[ \boxed{U=mg(x-R)=mg\bigl[R(\cos\theta-1)-s\sin\theta\bigr]}. \]
(g) La tensión tiene la dirección de \(-\hat t\), mientras que la velocidad tiene la dirección de \(\hat r\), por lo que la tensión no realiza trabajo. La conservación de la energía mecánica da
\[ \frac12mv^2+U=0, \]
o bien
\[ v^2=2g\bigl[R(1-\cos\theta)+s\sin\theta\bigr]. \]
Para localizar el punto más bajo, derivamos la altura usando \(ds/d\theta=-R\):
\[ \frac{dx}{d\theta} =-R\sin\theta-\frac{ds}{d\theta}\sin\theta-s\cos\theta =-s\cos\theta. \]
La altura disminuye antes de \(\theta=\pi/2\) y aumenta inmediatamente después. Por tanto, el punto más bajo se alcanza en
\[ \theta_m=\frac{\pi}{2}, \qquad s_m=L-\frac{\pi R}{2}, \qquad x_m=-s_m. \]
El descenso vertical desde el punto en que se suelta la partícula es \(R+s_m\), lo que da
\[ \boxed{ v_m=\sqrt{2g(R+s_m)} =\sqrt{2g\left[L+\left(1-\frac{\pi}{2}\right)R\right]} }. \]
(h) Sea \(T\) la tensión. La fuerza de la gravedad tiene una componente \(mg\sin\theta\) según \(\hat t\), de modo que la segunda ley de Newton y el apartado (e) dan
\[ mg\sin\theta-T=-m\frac{v^2}{s}. \]
Por tanto,
\[ T=m\left(\frac{v^2}{s}+g\sin\theta\right). \]
Sustituyendo la expresión obtenida a partir de la energía,
\[ \frac{T}{mg} =\frac{2R(1-\cos\theta)}{s}+3\sin\theta. \]
A medida que la masa pendular gira alrededor de la barra y la cuerda se enrolla en ella, \(s=L-R\theta\) disminuye. Una cuerda no puede ejercer una tensión negativa, por lo que este movimiento sujeto a la restricción termina cuando \(T\) vuelve a anularse por primera vez. En ese instante, la cuerda sigue recta y tiene su longitud mínima durante el movimiento inicial.
La tensión es positiva para \(0<\theta\le\pi\). Escribimos su primer cero posterior como
\[ \theta_s=\pi+\delta. \]
La condición \(T=0\) se convierte en
\[ 2R(1+\cos\delta)-3s_s\sin\delta=0, \]
de donde
\[ \frac{s_s}{R} =\frac23\frac{1+\cos\delta}{\sin\delta} =\frac23\cot\frac{\delta}{2}. \]
Puesto que \(L=s_s+R\theta_s\),
\[ \frac LR=\pi+\delta+\frac23\cot\frac{\delta}{2}. \]
La comparación con el valor exacto especificado de \(L/R\) da la primera raíz pertinente
\[ \boxed{\delta=\frac{\pi}{8}}, \qquad \boxed{\theta_s=\frac{9\pi}{8}}, \]
y
\[ s_s=\frac{2R}{3}\cot\frac{\pi}{16}\approx3.352R. \]
Cuando la tensión es nula,
\[ v_s^2=-gs_s\sin\theta_s =gs_s\sin\frac{\pi}{8}. \]
Usando \(\sin(2a)\cot a=2\cos^2a\),
\[ v_s^2 =\frac{4gR}{3}\cos^2\frac{\pi}{16}. \]
Así,
\[ \boxed{ v_s=\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sqrt{gR} \approx1.133\sqrt{gR} }. \]
(i) En el instante determinado en el apartado (h),
\[ \hat r_s =-\cos\frac{\pi}{8}\,\hat x -\sin\frac{\pi}{8}\,\hat y. \]
Puesto que \(\vec v_s=-v_s\hat r_s\), las componentes de la velocidad hacia arriba y horizontal son
\[ v_{x,s}=v_s\cos\frac{\pi}{8}, \qquad v_{y,s}=v_s\sin\frac{\pi}{8}. \]
La cuerda se destensa y la partícula sigue una trayectoria de proyectil. Su velocidad horizontal permanece constante, mientras que su velocidad hacia arriba se anula al cabo de
\[ t_H=\frac{v_s}{g}\cos\frac{\pi}{8}. \]
En el punto más alto, su rapidez es, por tanto, simplemente su rapidez horizontal:
\[ \boxed{ v_H=v_s\sin\frac{\pi}{8} =\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sin\frac{\pi}{8}\sqrt{gR} \approx0.4334\sqrt{gR} }. \]
También puede comprobarse geométricamente que la cuerda permanece destensada durante este ascenso. Definimos
\[ k=\frac{s_s}{R},\quad u=\frac{v_s}{\sqrt{gR}},\quad c=\cos\frac{\pi}{8},\quad b=\sin\frac{\pi}{8}, \quad \tau=t\sqrt{\frac gR}. \]
Las coordenadas del proyectil \(X=x/R,\ Y=y/R\) son
\[ X=-c+kb+uc\tau-\frac12\tau^2, \qquad Y=-b-kc+ub\tau, \qquad 0\le\tau\le uc. \]
Para un punto de esta trayectoria, sean
\[ \sigma=\sqrt{X^2+Y^2-1}, \qquad \phi=2\pi+\operatorname{atan2}(Y,X). \]
La longitud de cuerda necesaria para un arco enrollado seguido de un tramo recto tangente es
\[ \frac{\ell_{\rm req}}R=\phi-\arctan\sigma+\sigma. \]
La sustitución y la derivación muestran que esta longitud disminuye durante todo el ascenso: parte de \(L/R=6.88585\) y alcanza \(6.75065\) en \(H\). Por tanto, la cuerda permanece destensada hasta el punto más alto, tal como requiere el cálculo del movimiento de proyectil.
(j) Despreciando las correcciones especificadas debidas al radio de la barra, la distancia de la masa pendular al punto de suspensión efectivo una vez que la pesa se detiene es
\[ \ell=L-D. \]
Las longitudes enrolladas y los desniveles asociados a la barra son de orden \(R\); está justificado despreciarlos porque \((L-D)\gg R\).
La pesa en caída pierde una energía potencial gravitatoria \(MgD\). El rozamiento cinético es despreciable y la pesa tiene energía cinética nula cuando se detiene. A partir de ese momento, el contacto estático de la cuerda no realiza trabajo. Por tanto, la energía mecánica conservada de la masa pendular, medida respecto a su nivel horizontal inicial, es \(MgD\).
Su altura para un ángulo \(\theta\) es aproximadamente \(-\ell\sin\theta\), de modo que
\[ \frac12mv^2-mg\ell\sin\theta=MgD. \]
Escribiendo \(\mu=M/m\), esto da
\[ v^2=2g\bigl(\mu D+\ell\sin\theta\bigr). \]
Para el movimiento circular posterior, la tensión es
\[ T=m\left(\frac{v^2}{\ell}+g\sin\theta\right) =mg\left(\frac{2\mu D}{\ell}+3\sin\theta\right). \]
La posición que impone la condición más restrictiva es el punto superior de la trayectoria circular, en \(\theta=3\pi/2\), donde \(\sin\theta=-1\). Para mantener la cuerda recta se requiere
\[ T_{\rm top}\ge0, \]
o bien
\[ \frac{2\mu D}{\ell}\ge3. \]
Equivalentemente, en el punto superior la masa pendular debe conservar al menos la rapidez \(\sqrt{g\ell}\); por tanto, su energía allí debe ser como mínimo
\[ mg\ell+\frac12mg\ell=\frac32mg\ell. \]
Usando \(\ell=L-D\) y \(\alpha=D/L\),
\[ 2\mu D\ge3(L-D), \]
\[ (2\mu+3)\alpha\ge3. \]
Por consiguiente,
\[ \boxed{ \alpha_c\simeq\frac{3}{2\mu+3} =\frac{3}{\,2M/m+3\,}, \qquad \alpha\ge\alpha_c }. \]
La igualdad corresponde al caso límite de tensión nula en el punto superior. El rozamiento estático supuesto mantiene en reposo la pesa de mayor masa durante el movimiento posterior de la masa pendular.
La solución se comprobó con la solución oficial.
IPhO 2003 · 理论题 1
带有下落重物的摆
一根半径为 \(R\) 的刚性圆柱杆水平固定在地面上方。如图 1a 所示,用一根质量可忽略、长度为 \(L\)(\(L>2\pi R\))的细绳,将质量为 \(m\) 的摆球悬挂在圆柱杆顶部的 \(A\) 点。将摆球抬高至与 \(A\) 点等高的位置,在细绳绷直时由静止释放。忽略细绳的伸长。假设摆球可视为质点,且仅在垂直于圆柱杆轴线的平面内摆动。因此,摆球也称为质点。重力加速度为 \(\vec g\)。
图 1a
取 \(O\) 为坐标系原点。当质点位于 \(P\) 点时,细绳在 \(Q\) 点与圆柱面相切。线段 \(QP\) 的长度记为 \(s\)。\(Q\) 点处的单位切向量和单位径向量分别记为 \(\hat t\) 和 \(\hat r\)。半径 \(OQ\) 的角位移 \(\theta\) 从沿 \(OA\) 方向的竖直 \(x\) 轴起算,规定逆时针方向为正。
当 \(\theta=0\) 时,长度 \(s\) 等于 \(L\),质点的重力势能 \(U\) 为零。质点运动时,\(\theta\) 和 \(s\) 对时间的瞬时变化率分别记为 \(\dot\theta\) 和 \(\dot s\)。
除非另有说明,所有速率和速度均相对于固定点 \(O\) 而言。
部分 A
在部分 A 中,质点运动时细绳始终绷紧。用上述引入的量(即 \(s,\theta,\dot s,\dot\theta,R,L,g,\hat t\) 和 \(\hat r\))求:
(a) \(\dot\theta\) 与 \(\dot s\) 之间的关系。(0.5 分)
(b) 移动点 \(Q\) 相对于 \(O\) 的速度 \(\vec v_Q\)。(0.5 分)
(c) 质点位于 \(P\) 点时相对于移动点 \(Q\) 的速度 \(\vec v'\)。(0.7 分)
(d) 质点位于 \(P\) 点时相对于 \(O\) 的速度 \(\vec v\)。(0.7 分)
(e) 质点位于 \(P\) 点时相对于 \(O\) 的加速度的 \(\hat t\) 分量。(0.7 分)
(f) 质点位于 \(P\) 点时的重力势能 \(U\)。(0.5 分)
(g) 质点在其轨迹最低点处的速率 \(v_m\)。(0.7 分)
部分 B
在部分 B 中,\(L\) 与 \(R\) 的比值如下:
\[ \frac LR=\frac{9\pi}{8}+\frac23\cot\frac{\pi}{16} =3.534+3.352=6.886 \]
(h) 当从 \(Q\) 到 \(P\) 的绳段既保持笔直且长度最短时,质点的速率 \(v_s\) 是多少?(用 \(g\) 和 \(R\) 表示)(2.4 分)
(i) 当质点摆到圆柱杆的另一侧并到达最高点 \(H\) 时,其速率 \(v_H\) 是多少?(用 \(g\) 和 \(R\) 表示)(1.9 分)
部分 C
在部分 C 中,质量为 \(m\) 的摆球不再悬挂于 \(A\) 点,而是通过一根跨过圆柱杆顶部的细绳与质量为 \(M\) 的较重物体相连,如图 1b 所示。该重物也可视为质点。
图 1b
初始时,将摆球保持静止于与 \(A\) 点等高的位置,使重物悬挂在 \(O\) 点下方,细绳绷紧,其水平段长度为 \(L\)。随后将摆球由静止释放,重物开始下落。假设摆球始终在竖直平面内运动,且能够从下落的重物旁摆过而不受任何阻碍。
细绳与圆柱杆表面之间的滑动摩擦可忽略。但假设静摩擦足够大,使重物一旦停止运动(即速度为零)便保持静止。
(j) 假设重物确实在下落距离 \(D\) 后停止,且 \((L-D)\gg R\)。若此后质点能够绕圆柱杆摆动至 \(\theta=2\pi\),同时细绳不与圆柱杆接触的两段均保持笔直,则比值 \(\alpha=D/L\) 必须不小于临界值 \(\alpha_c\)。忽略 \(R/L\) 阶及更高阶的项,求 \(\alpha_c\) 的估计值,用 \(M/m\) 表示。(3.4 分)
题目译自官方英文原文。
答案
- (a) \(\displaystyle \dot s=-R\dot\theta.\)
- (b) \(\displaystyle \vec v_Q=R\dot\theta\,\hat t.\)
- (c) \(\displaystyle \vec v'=\dot s\,\hat t-s\dot\theta\,\hat r.\)
- (d) \(\displaystyle \vec v=-s\dot\theta\,\hat r.\)
- (e) \(\displaystyle a_{\hat t}=-s\dot\theta^{\,2}.\)
- (f) \(\displaystyle U=mg\bigl[R(\cos\theta-1)-s\sin\theta\bigr].\)
- (g) \(\displaystyle v_m=\sqrt{2g\left[L+\left(1-\frac{\pi}{2}\right)R\right]}.\)
- (h) \(\displaystyle v_s=\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sqrt{gR}\approx1.133\sqrt{gR},\) 此时 \(\displaystyle \theta_s=\frac{9\pi}{8}.\)
- (i) \(\displaystyle v_H=\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sin\frac{\pi}{8}\sqrt{gR}\approx0.4334\sqrt{gR}.\)
- (j) \(\displaystyle \alpha\ge\alpha_c,\qquad \alpha_c\simeq\frac{3}{\,2M/m+3\,}.\)
当 \(g\) 和 \(R\) 采用国际单位制单位表示时,速率因子 \(\sqrt{gR}\) 的单位为 \(\mathrm{m\,s^{-1}}\)。
解答
取 \(\hat x\) 竖直向上,并引入水平向左的 \(\hat y\)。于是,图 1a 中所示的单位向量为
\[ \hat r=\cos\theta\,\hat x+\sin\theta\,\hat y, \qquad \hat t=-\sin\theta\,\hat x+\cos\theta\,\hat y. \]
因此,
\[ \frac{d\hat r}{dt}=\dot\theta\,\hat t, \qquad \frac{d\hat t}{dt}=-\dot\theta\,\hat r, \]
而质点的位置为
\[ \vec{OP}=R\hat r+s\hat t. \]
(a) 绕在圆柱杆上的绳长为 \(R\theta\)。由绳长不变可得
\[ s+R\theta=L. \]
求导得
\[ \boxed{\dot s=-R\dot\theta}. \]
(b) 由于 \(\vec{OQ}=R\hat r\),
\[ \boxed{\vec v_Q=\frac{d}{dt}(R\hat r)=R\dot\theta\,\hat t}. \]
这里 \(Q\) 表示不断变化的几何接触点;它不必始终是静止圆柱杆上的同一个点。
(c) 质点相对于 \(Q\) 的位移为 \(s\hat t\)。在固定坐标系中对该向量求导,得
\[ \vec v' =\frac{d}{dt}(s\hat t) =\dot s\,\hat t+s\frac{d\hat t}{dt}. \]
因此
\[ \boxed{\vec v'=\dot s\,\hat t-s\dot\theta\,\hat r}. \]
(d) 加上 \(Q\) 的速度,得
\[ \vec v=\vec v_Q+\vec v' =(R\dot\theta+\dot s)\hat t-s\dot\theta\,\hat r. \]
利用 (a) 的结果,\(\hat t\) 分量相互抵消:
\[ \boxed{\vec v=-s\dot\theta\,\hat r}. \]
特别地,在最初 \(\dot\theta>0\) 的摆动过程中,
\[ v=s\dot\theta. \]
(e) 对速度求导:
\[ \vec a =-\left(\dot s\dot\theta+s\ddot\theta\right)\hat r -s\dot\theta^{\,2}\hat t. \]
因此,
\[ \boxed{a_{\hat t}=-s\dot\theta^{\,2}=-\frac{v^2}{s}}. \]
负号表示加速度的这一分量沿笔直的绳段指向 \(Q\)。
(f) 由位置向量可知,质点的竖直坐标为
\[ x=R\cos\theta-s\sin\theta. \]
初始时 \(x=R\),该处的势能定义为零。因此
\[ \boxed{U=mg(x-R)=mg\bigl[R(\cos\theta-1)-s\sin\theta\bigr]}. \]
(g) 张力沿 \(-\hat t\) 方向,而速度沿 \(\hat r\) 方向,因此张力不做功。由机械能守恒得
\[ \frac12mv^2+U=0, \]
即
\[ v^2=2g\bigl[R(1-\cos\theta)+s\sin\theta\bigr]. \]
为确定最低点,利用 \(ds/d\theta=-R\) 对高度求导:
\[ \frac{dx}{d\theta} =-R\sin\theta-\frac{ds}{d\theta}\sin\theta-s\cos\theta =-s\cos\theta. \]
在 \(\theta=\pi/2\) 之前,高度减小;刚过此位置,高度便开始增大。因此,最低点对应于
\[ \theta_m=\frac{\pi}{2}, \qquad s_m=L-\frac{\pi R}{2}, \qquad x_m=-s_m. \]
从释放位置到此处的竖直下降距离为 \(R+s_m\),因而
\[ \boxed{ v_m=\sqrt{2g(R+s_m)} =\sqrt{2g\left[L+\left(1-\frac{\pi}{2}\right)R\right]} }. \]
(h) 用 \(T\) 表示张力。重力沿 \(\hat t\) 方向的分量为 \(mg\sin\theta\),因此,由牛顿第二定律和 (e) 的结果可得
\[ mg\sin\theta-T=-m\frac{v^2}{s}. \]
因此,
\[ T=m\left(\frac{v^2}{s}+g\sin\theta\right). \]
代入由能量关系得到的表达式,得
\[ \frac{T}{mg} =\frac{2R(1-\cos\theta)}{s}+3\sin\theta. \]
随着摆球绕圆柱杆运动、细绳逐渐缠绕,\(s=L-R\theta\) 减小。细绳不能产生负张力,因此,当 \(T\) 首次重新降为零时,这种受约束的运动便结束。此时细绳仍然笔直,且其长度在最初这次摆动中达到最短。
在 \(0<\theta\le\pi\) 时,张力为正。将此后张力第一次为零时的角度写为
\[ \theta_s=\pi+\delta. \]
条件 \(T=0\) 化为
\[ 2R(1+\cos\delta)-3s_s\sin\delta=0, \]
从而
\[ \frac{s_s}{R} =\frac23\frac{1+\cos\delta}{\sin\delta} =\frac23\cot\frac{\delta}{2}. \]
由于 \(L=s_s+R\theta_s\),
\[ \frac LR=\pi+\delta+\frac23\cot\frac{\delta}{2}. \]
与题目给定的 \(L/R\) 的精确值比较,可得所需的第一个根
\[ \boxed{\delta=\frac{\pi}{8}}, \qquad \boxed{\theta_s=\frac{9\pi}{8}}, \]
以及
\[ s_s=\frac{2R}{3}\cot\frac{\pi}{16}\approx3.352R. \]
张力为零时,
\[ v_s^2=-gs_s\sin\theta_s =gs_s\sin\frac{\pi}{8}. \]
利用 \(\sin(2a)\cot a=2\cos^2a\),得
\[ v_s^2 =\frac{4gR}{3}\cos^2\frac{\pi}{16}. \]
因此
\[ \boxed{ v_s=\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sqrt{gR} \approx1.133\sqrt{gR} }. \]
(i) 在 (h) 中求得的时刻,
\[ \hat r_s =-\cos\frac{\pi}{8}\,\hat x -\sin\frac{\pi}{8}\,\hat y. \]
由于 \(\vec v_s=-v_s\hat r_s\),向上和水平方向的速度分量为
\[ v_{x,s}=v_s\cos\frac{\pi}{8}, \qquad v_{y,s}=v_s\sin\frac{\pi}{8}. \]
细绳变松,质点做抛体运动。其水平速度保持不变,而向上的速度在经过以下时间后降为零:
\[ t_H=\frac{v_s}{g}\cos\frac{\pi}{8}. \]
因此,在最高点处,其速率恰好等于水平速率:
\[ \boxed{ v_H=v_s\sin\frac{\pi}{8} =\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sin\frac{\pi}{8}\sqrt{gR} \approx0.4334\sqrt{gR} }. \]
还可以从几何上检验细绳在这一上升过程中是否始终松弛。定义
\[ k=\frac{s_s}{R},\quad u=\frac{v_s}{\sqrt{gR}},\quad c=\cos\frac{\pi}{8},\quad b=\sin\frac{\pi}{8}, \quad \tau=t\sqrt{\frac gR}. \]
抛体的坐标 \(X=x/R,\ Y=y/R\) 为
\[ X=-c+kb+uc\tau-\frac12\tau^2, \qquad Y=-b-kc+ub\tau, \qquad 0\le\tau\le uc. \]
对于该轨迹上的一点,令
\[ \sigma=\sqrt{X^2+Y^2-1}, \qquad \phi=2\pi+\operatorname{atan2}(Y,X). \]
细绳先沿圆弧缠绕、再沿切线笔直延伸至该点所需的长度为
\[ \frac{\ell_{\rm req}}R=\phi-\arctan\sigma+\sigma. \]
代入并求导可知,这一长度在整个上升过程中持续减小:其初值为 \(L/R=6.88585\),到达 \(H\) 点时降至 \(6.75065\)。因此,细绳在质点到达最高点之前始终松弛,符合上述抛体运动计算的要求。
(j) 忽略题目指定的由圆柱杆半径引起的修正后,重物停止时摆球到等效悬点的距离为
\[ \ell=L-D. \]
缠绕部分的绳长以及与圆柱杆有关的竖直位置偏移均为 \(R\) 阶;由于 \((L-D)\gg R\),忽略这些量是合理的。
下落的重物损失的重力势能为 \(MgD\)。滑动摩擦可忽略,且重物停止时的动能为零。此后,静止的细绳接触处不做功。因此,以摆球初始所在的水平面为势能零面,其守恒的机械能为 \(MgD\)。
摆球在角度 \(\theta\) 处的高度近似为 \(-\ell\sin\theta\),故
\[ \frac12mv^2-mg\ell\sin\theta=MgD. \]
记 \(\mu=M/m\),则得
\[ v^2=2g\bigl(\mu D+\ell\sin\theta\bigr). \]
对于随后的圆周运动,张力为
\[ T=m\left(\frac{v^2}{\ell}+g\sin\theta\right) =mg\left(\frac{2\mu D}{\ell}+3\sin\theta\right). \]
约束最严格的位置是圆周的最高点,即 \(\theta=3\pi/2\),此时 \(\sin\theta=-1\)。要使细绳保持笔直,必须满足
\[ T_{\rm top}\ge0, \]
即
\[ \frac{2\mu D}{\ell}\ge3. \]
等价地,在最高点处,摆球必须至少保持速率 \(\sqrt{g\ell}\);因此,它在该处的能量必须至少为
\[ mg\ell+\frac12mg\ell=\frac32mg\ell. \]
利用 \(\ell=L-D\) 和 \(\alpha=D/L\),得
\[ 2\mu D\ge3(L-D), \]
\[ (2\mu+3)\alpha\ge3. \]
因此,
\[ \boxed{ \alpha_c\simeq\frac{3}{2\mu+3} =\frac{3}{\,2M/m+3\,}, \qquad \alpha\ge\alpha_c }. \]
等号对应于最高点处张力为零的临界情况。题目假设的静摩擦使较重的物体在随后的摆动过程中保持静止。
解答已与官方解答核对。
IPhO 2003 · Теоретическая задача 1
Маятник с падающим грузом
Жёсткий цилиндрический стержень радиуса \(R\) закреплён горизонтально над землёй. На нити пренебрежимо малой массы и длины \(L\) (\(L>2\pi R\)) к точке \(A\) на верхней поверхности стержня подвешен шарик маятника массой \(m\), как показано на рисунке 1a. Шарик поднимают до уровня точки \(A\), натягивая нить, а затем отпускают без начальной скорости. Растяжением нити пренебречь. Считайте, что шарик маятника можно рассматривать как материальную точку и что он движется только в плоскости, перпендикулярной оси стержня. Поэтому далее шарик маятника также называется частицей. Ускорение свободного падения равно \(\vec g\).
Рисунок 1a
Пусть \(O\) — начало системы координат. Когда частица находится в точке \(P\), нить касается цилиндрической поверхности в точке \(Q\). Длина отрезка \(QP\) обозначается через \(s\). Единичный касательный вектор и единичный радиальный вектор в точке \(Q\) обозначаются соответственно через \(\hat t\) и \(\hat r\). Угол поворота \(\theta\) радиуса \(OQ\), отсчитываемый против часовой стрелки от вертикальной оси \(x\), направленной вдоль \(OA\), считается положительным.
При \(\theta=0\) длина \(s\) равна \(L\), а гравитационная потенциальная энергия \(U\) частицы равна нулю. При движении частицы мгновенные скорости изменения \(\theta\) и \(s\) со временем обозначаются соответственно через \(\dot\theta\) и \(\dot s\).
Если не оговорено иное, все скорости и их модули определяются относительно неподвижной точки \(O\).
Часть A
В части A нить остаётся натянутой при движении частицы. Через введённые выше величины (т. е. \(s,\theta,\dot s,\dot\theta,R,L,g,\hat t\) и \(\hat r\)) найдите:
(a) Связь между \(\dot\theta\) и \(\dot s\). (0.5 балла)
(b) Скорость \(\vec v_Q\) движущейся точки \(Q\) относительно \(O\). (0.5 балла)
(c) Скорость \(\vec v'\) частицы относительно движущейся точки \(Q\), когда частица находится в точке \(P\). (0.7 балла)
(d) Скорость \(\vec v\) частицы относительно \(O\), когда частица находится в точке \(P\). (0.7 балла)
(e) Компоненту ускорения частицы вдоль \(\hat t\) относительно \(O\), когда частица находится в точке \(P\). (0.7 балла)
(f) Гравитационную потенциальную энергию \(U\) частицы, когда она находится в точке \(P\). (0.5 балла)
(g) Модуль скорости \(v_m\) частицы в нижней точке её траектории. (0.7 балла)
Часть B
В части B отношение \(L\) к \(R\) имеет следующее значение:
\[ \frac LR=\frac{9\pi}{8}+\frac23\cot\frac{\pi}{16} =3.534+3.352=6.886 \]
(h) Каков модуль скорости \(v_s\) частицы, когда участок нити от \(Q\) до \(P\) одновременно прямолинеен и имеет наименьшую длину? (Выразите через \(g\) и \(R\).) (2.4 балла)
(i) Каков модуль скорости \(v_H\) частицы в её наивысшей точке \(H\), когда она окажется по другую сторону стержня? (Выразите через \(g\) и \(R\).) (1.9 балла)
Часть C
В части C шарик маятника массой \(m\) не подвешен к точке \(A\), а соединён нитью, перекинутой через верхнюю поверхность стержня, с более тяжёлым грузом массой \(M\), как показано на рисунке 1b. Груз также можно рассматривать как материальную точку.
Рисунок 1b
Вначале шарик удерживают неподвижно на уровне точки \(A\), так что при грузе, висящем ниже \(O\), нить натянута и имеет горизонтальный участок длины \(L\). Затем шарик отпускают без начальной скорости, и груз начинает падать. Считайте, что шарик остаётся в вертикальной плоскости и может беспрепятственно проходить мимо падающего груза.
Трением скольжения между нитью и поверхностью стержня можно пренебречь. Однако предполагается, что трение покоя достаточно велико, чтобы груз оставался неподвижным после остановки (т. е. после обращения его скорости в нуль).
(j) Предположим, что груз действительно останавливается, опустившись на расстояние \(D\), и что \((L-D)\gg R\). Чтобы после этого частица могла обогнуть стержень до \(\theta=2\pi\), причём оба участка нити, не соприкасающиеся со стержнем, оставались прямолинейными, отношение \(\alpha=D/L\) должно быть не меньше некоторого критического значения \(\alpha_c\). Пренебрегая членами порядка \(R/L\) и выше, получите оценку \(\alpha_c\) через \(M/m\). (3.4 балла)
Условие переведено с официального английского текста.
Ответы
- (a) \(\displaystyle \dot s=-R\dot\theta.\)
- (b) \(\displaystyle \vec v_Q=R\dot\theta\,\hat t.\)
- (c) \(\displaystyle \vec v'=\dot s\,\hat t-s\dot\theta\,\hat r.\)
- (d) \(\displaystyle \vec v=-s\dot\theta\,\hat r.\)
- (e) \(\displaystyle a_{\hat t}=-s\dot\theta^{\,2}.\)
- (f) \(\displaystyle U=mg\bigl[R(\cos\theta-1)-s\sin\theta\bigr].\)
- (g) \(\displaystyle v_m=\sqrt{2g\left[L+\left(1-\frac{\pi}{2}\right)R\right]}.\)
- (h) \(\displaystyle v_s=\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sqrt{gR}\approx1.133\sqrt{gR},\) при \(\displaystyle \theta_s=\frac{9\pi}{8}.\)
- (i) \(\displaystyle v_H=\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sin\frac{\pi}{8}\sqrt{gR}\approx0.4334\sqrt{gR}.\)
- (j) \(\displaystyle \alpha\ge\alpha_c,\qquad \alpha_c\simeq\frac{3}{\,2M/m+3\,}.\)
Множители \(\sqrt{gR}\) в выражениях для скорости имеют единицы \(\mathrm{m\,s^{-1}}\), если \(g\) и \(R\) выражены в единицах СИ.
Решение
Направим \(\hat x\) вертикально вверх и введём \(\hat y\), направленный горизонтально влево. Тогда единичные векторы, показанные на рисунке 1a, имеют вид
\[ \hat r=\cos\theta\,\hat x+\sin\theta\,\hat y, \qquad \hat t=-\sin\theta\,\hat x+\cos\theta\,\hat y. \]
Следовательно,
\[ \frac{d\hat r}{dt}=\dot\theta\,\hat t, \qquad \frac{d\hat t}{dt}=-\dot\theta\,\hat r, \]
а радиус-вектор частицы равен
\[ \vec{OP}=R\hat r+s\hat t. \]
(a) Длина участка нити, намотанного на стержень, равна \(R\theta\). Из постоянства длины нити следует
\[ s+R\theta=L. \]
Дифференцируя, получаем
\[ \boxed{\dot s=-R\dot\theta}. \]
(b) Поскольку \(\vec{OQ}=R\hat r\),
\[ \boxed{\vec v_Q=\frac{d}{dt}(R\hat r)=R\dot\theta\,\hat t}. \]
Здесь \(Q\) обозначает перемещающуюся геометрическую точку касания; она не обязана совпадать с одной и той же точкой неподвижного стержня.
(c) Радиус-вектор частицы относительно \(Q\) равен \(s\hat t\). Дифференцируя этот вектор в неподвижных осях, получаем
\[ \vec v' =\frac{d}{dt}(s\hat t) =\dot s\,\hat t+s\frac{d\hat t}{dt}. \]
Таким образом,
\[ \boxed{\vec v'=\dot s\,\hat t-s\dot\theta\,\hat r}. \]
(d) Прибавляя скорость точки \(Q\), получаем
\[ \vec v=\vec v_Q+\vec v' =(R\dot\theta+\dot s)\hat t-s\dot\theta\,\hat r. \]
Согласно пункту (a), компонента вдоль \(\hat t\) обращается в нуль:
\[ \boxed{\vec v=-s\dot\theta\,\hat r}. \]
В частности, на начальном участке движения, когда \(\dot\theta>0\),
\[ v=s\dot\theta. \]
(e) Продифференцируем скорость:
\[ \vec a =-\left(\dot s\dot\theta+s\ddot\theta\right)\hat r -s\dot\theta^{\,2}\hat t. \]
Следовательно,
\[ \boxed{a_{\hat t}=-s\dot\theta^{\,2}=-\frac{v^2}{s}}. \]
Знак минус указывает, что ускорение направлено к \(Q\) вдоль прямолинейного участка нити.
(f) Из выражения для радиус-вектора следует, что вертикальная координата частицы равна
\[ x=R\cos\theta-s\sin\theta. \]
В начальный момент \(x=R\), и на этом уровне потенциальная энергия по определению равна нулю. Поэтому
\[ \boxed{U=mg(x-R)=mg\bigl[R(\cos\theta-1)-s\sin\theta\bigr]}. \]
(g) Сила натяжения направлена вдоль \(-\hat t\), а скорость — вдоль \(\hat r\), поэтому сила натяжения не совершает работы. Закон сохранения механической энергии даёт
\[ \frac12mv^2+U=0, \]
или
\[ v^2=2g\bigl[R(1-\cos\theta)+s\sin\theta\bigr]. \]
Чтобы найти нижнюю точку, продифференцируем высоту, используя \(ds/d\theta=-R\):
\[ \frac{dx}{d\theta} =-R\sin\theta-\frac{ds}{d\theta}\sin\theta-s\cos\theta =-s\cos\theta. \]
Высота убывает до \(\theta=\pi/2\) и начинает возрастать сразу после этого. Следовательно, нижняя точка достигается при
\[ \theta_m=\frac{\pi}{2}, \qquad s_m=L-\frac{\pi R}{2}, \qquad x_m=-s_m. \]
Снижение по вертикали от точки отпускания составляет \(R+s_m\), откуда
\[ \boxed{ v_m=\sqrt{2g(R+s_m)} =\sqrt{2g\left[L+\left(1-\frac{\pi}{2}\right)R\right]} }. \]
(h) Обозначим силу натяжения через \(T\). Компонента силы тяжести вдоль \(\hat t\) равна \(mg\sin\theta\), поэтому из второго закона Ньютона и результата пункта (e) следует
\[ mg\sin\theta-T=-m\frac{v^2}{s}. \]
Следовательно,
\[ T=m\left(\frac{v^2}{s}+g\sin\theta\right). \]
Подставляя выражение, полученное из закона сохранения энергии, находим
\[ \frac{T}{mg} =\frac{2R(1-\cos\theta)}{s}+3\sin\theta. \]
По мере наматывания нити на стержень длина \(s=L-R\theta\) уменьшается. Натяжение нити не может быть отрицательным, поэтому движение с натянутой нитью заканчивается, когда \(T\) впервые вновь обращается в нуль. В этот момент нить ещё прямолинейна и имеет наименьшую длину на начальном участке движения.
Натяжение положительно при \(0<\theta\le\pi\). Запишем угол, при котором оно впервые после этого обращается в нуль, в виде
\[ \theta_s=\pi+\delta. \]
Условие \(T=0\) принимает вид
\[ 2R(1+\cos\delta)-3s_s\sin\delta=0, \]
откуда
\[ \frac{s_s}{R} =\frac23\frac{1+\cos\delta}{\sin\delta} =\frac23\cot\frac{\delta}{2}. \]
Поскольку \(L=s_s+R\theta_s\),
\[ \frac LR=\pi+\delta+\frac23\cot\frac{\delta}{2}. \]
Сравнение с заданным точным значением \(L/R\) даёт искомый первый корень
\[ \boxed{\delta=\frac{\pi}{8}}, \qquad \boxed{\theta_s=\frac{9\pi}{8}}, \]
и
\[ s_s=\frac{2R}{3}\cot\frac{\pi}{16}\approx3.352R. \]
При нулевом натяжении
\[ v_s^2=-gs_s\sin\theta_s =gs_s\sin\frac{\pi}{8}. \]
Используя \(\sin(2a)\cot a=2\cos^2a\), получаем
\[ v_s^2 =\frac{4gR}{3}\cos^2\frac{\pi}{16}. \]
Таким образом,
\[ \boxed{ v_s=\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sqrt{gR} \approx1.133\sqrt{gR} }. \]
(i) В момент, найденный в пункте (h),
\[ \hat r_s =-\cos\frac{\pi}{8}\,\hat x -\sin\frac{\pi}{8}\,\hat y. \]
Поскольку \(\vec v_s=-v_s\hat r_s\), вертикальная, направленная вверх, и горизонтальная компоненты скорости равны
\[ v_{x,s}=v_s\cos\frac{\pi}{8}, \qquad v_{y,s}=v_s\sin\frac{\pi}{8}. \]
Нить провисает, и частица движется по баллистической траектории. Её горизонтальная скорость остаётся постоянной, а направленная вверх вертикальная скорость обращается в нуль через время
\[ t_H=\frac{v_s}{g}\cos\frac{\pi}{8}. \]
Следовательно, в наивысшей точке модуль её скорости равен модулю горизонтальной скорости:
\[ \boxed{ v_H=v_s\sin\frac{\pi}{8} =\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sin\frac{\pi}{8}\sqrt{gR} \approx0.4334\sqrt{gR} }. \]
То, что нить остаётся провисшей на протяжении этого подъёма, можно также проверить геометрически. Введём обозначения
\[ k=\frac{s_s}{R},\quad u=\frac{v_s}{\sqrt{gR}},\quad c=\cos\frac{\pi}{8},\quad b=\sin\frac{\pi}{8}, \quad \tau=t\sqrt{\frac gR}. \]
Координаты частицы при баллистическом движении \(X=x/R,\ Y=y/R\) равны
\[ X=-c+kb+uc\tau-\frac12\tau^2, \qquad Y=-b-kc+ub\tau, \qquad 0\le\tau\le uc. \]
Для точки на этой траектории положим
\[ \sigma=\sqrt{X^2+Y^2-1}, \qquad \phi=2\pi+\operatorname{atan2}(Y,X). \]
Длина нити, необходимая для участка, огибающего стержень по дуге, и следующего за ним прямолинейного касательного участка, равна
\[ \frac{\ell_{\rm req}}R=\phi-\arctan\sigma+\sigma. \]
Подстановка и дифференцирование показывают, что эта длина уменьшается на протяжении всего подъёма: начиная со значения \(L/R=6.88585\), она достигает \(6.75065\) в точке \(H\). Следовательно, нить остаётся провисшей вплоть до наивысшей точки, как и требуется для расчёта баллистического движения.
(j) Пренебрегая указанными поправками, связанными с радиусом стержня, получаем, что после остановки груза расстояние от шарика до эффективной точки подвеса равно
\[ \ell=L-D. \]
Длины участков нити, огибающих стержень, и связанные со стержнем смещения по вертикали имеют порядок \(R\); пренебрежение ими оправдано условием \((L-D)\gg R\).
При падении груз теряет гравитационную потенциальную энергию \(MgD\). Трением скольжения можно пренебречь, а в момент остановки кинетическая энергия груза равна нулю. После этого неподвижный контакт нити со стержнем не совершает работы. Поэтому сохраняющаяся механическая энергия шарика, отсчитываемая относительно его начального горизонтального уровня, равна \(MgD\).
Его высота при угле \(\theta\) приближённо равна \(-\ell\sin\theta\), так что
\[ \frac12mv^2-mg\ell\sin\theta=MgD. \]
Обозначая \(\mu=M/m\), получаем
\[ v^2=2g\bigl(\mu D+\ell\sin\theta\bigr). \]
При последующем движении по окружности натяжение равно
\[ T=m\left(\frac{v^2}{\ell}+g\sin\theta\right) =mg\left(\frac{2\mu D}{\ell}+3\sin\theta\right). \]
Наиболее жёсткое ограничение возникает в верхней точке окружности, при \(\theta=3\pi/2\), где \(\sin\theta=-1\). Чтобы нить оставалась прямолинейной, необходимо
\[ T_{\rm top}\ge0, \]
или
\[ \frac{2\mu D}{\ell}\ge3. \]
Эквивалентно, в верхней точке шарик должен сохранять скорость не меньше \(\sqrt{g\ell}\); следовательно, его энергия там должна быть не меньше
\[ mg\ell+\frac12mg\ell=\frac32mg\ell. \]
Используя \(\ell=L-D\) и \(\alpha=D/L\), получаем
\[ 2\mu D\ge3(L-D), \]
\[ (2\mu+3)\alpha\ge3. \]
Следовательно,
\[ \boxed{ \alpha_c\simeq\frac{3}{2\mu+3} =\frac{3}{\,2M/m+3\,}, \qquad \alpha\ge\alpha_c }. \]
Равенство соответствует предельному случаю нулевого натяжения в верхней точке. Предполагаемое трение покоя удерживает более тяжёлый груз неподвижным при последующем движении шарика.
Решение проверено по официальному решению.
IPhO 2003 · مسألة نظرية 1
تأرجح مع ثقل ساقط
يُثبَّت قضيب أسطواني صلب نصف قطره \(R\) أفقيًا فوق سطح الأرض. وتُعلَّق كرة بندول كتلتها \(m\) من النقطة \(A\) الواقعة أعلى القضيب، بواسطة خيط مهمل الكتلة طوله \(L\) (\(L>2\pi R\))، كما هو موضح في الشكل 1a. تُرفع الكرة حتى تصبح في مستوى \(A\)، ثم تُترك من السكون والخيط مشدود. أهمل أي استطالة للخيط. افترض أن كرة البندول يمكن معاملتها بوصفها كتلة نقطية، وأنها تتأرجح فقط في مستوى عمودي على محور القضيب. وبناءً على ذلك، يُشار إلى كرة البندول أيضًا باسم الجسيم. تسارع الجاذبية هو \(\vec g\).
الشكل 1a
لتكن \(O\) مبدأ نظام الإحداثيات. عندما يكون الجسيم عند النقطة \(P\)، يكون الخيط مماسًا للسطح الأسطواني عند \(Q\). يُرمز إلى طول القطعة المستقيمة \(QP\) بالرمز \(s\). ويُرمز إلى متجه الوحدة المماسي ومتجه الوحدة الشعاعي عند \(Q\) بالرمزين \(\hat t\) و\(\hat r\)، على الترتيب. تُعد الإزاحة الزاوية \(\theta\) لنصف القطر \(OQ\) موجبة عندما تُقاس عكس اتجاه عقارب الساعة انطلاقًا من المحور الرأسي \(x\) الممتد على طول \(OA\).
عندما \(\theta=0\)، يكون الطول \(s\) مساويًا لـ\(L\)، وتكون طاقة وضع الجاذبية \(U\) للجسيم صفرًا. وأثناء حركة الجسيم، يُرمز إلى معدلي التغير اللحظيين مع الزمن لكلٍّ من \(\theta\) و\(s\) بالرمزين \(\dot\theta\) و\(\dot s\)، على الترتيب.
ما لم يُذكر خلاف ذلك، تُقاس جميع السرعات القياسية والمتجهة بالنسبة إلى النقطة الثابتة \(O\).
الجزء A
في الجزء A، يكون الخيط مشدودًا أثناء حركة الجسيم. بدلالة الكميات المعرَّفة أعلاه (أي \(s,\theta,\dot s,\dot\theta,R,L,g,\hat t\) و\(\hat r\))، أوجد:
(a) العلاقة بين \(\dot\theta\) و\(\dot s\). (0.5 نقطة)
(b) السرعة المتجهة \(\vec v_Q\) للنقطة المتحركة \(Q\) بالنسبة إلى \(O\). (0.5 نقطة)
(c) السرعة المتجهة \(\vec v'\) للجسيم بالنسبة إلى النقطة المتحركة \(Q\) عندما يكون عند \(P\) (0.7 نقطة)
(d) السرعة المتجهة \(\vec v\) للجسيم بالنسبة إلى \(O\) عندما يكون عند \(P\). (0.7 نقطة)
(e) مركبة تسارع الجسيم في اتجاه \(\hat t\) بالنسبة إلى \(O\) عندما يكون عند \(P\). (0.7 نقطة)
(f) طاقة وضع الجاذبية \(U\) للجسيم عندما يكون عند \(P\). (0.5 نقطة)
(g) سرعة الجسيم \(v_m\) عند أدنى نقطة في مساره. (0.7 نقطة)
الجزء B
في الجزء B، تكون لنسبة \(L\) إلى \(R\) القيمة الآتية:
\[ \frac LR=\frac{9\pi}{8}+\frac23\cot\frac{\pi}{16} =3.534+3.352=6.886 \]
(h) ما سرعة الجسيم \(v_s\) عندما يكون جزء الخيط الممتد من \(Q\) إلى \(P\) مستقيمًا وفي أقصر طول له في آن واحد؟ (بدلالة \(g\) و\(R\)) (2.4 نقطة)
(i) ما سرعة الجسيم \(v_H\) عند أعلى نقطة \(H\) يصل إليها بعد تأرجحه إلى الجانب الآخر من القضيب؟ (بدلالة \(g\) و\(R\)) (1.9 نقطة)
الجزء C
في الجزء C، بدلًا من تعليق كرة البندول ذات الكتلة \(m\) من \(A\)، تُوصَل بواسطة خيط يمر فوق أعلى القضيب بثقل أكبر كتلةً، كتلته \(M\)، كما هو موضح في الشكل 1b. ويمكن أيضًا معاملة الثقل بوصفه جسيمًا.
الشكل 1b
في البداية، تُمسك الكرة ساكنة في مستوى \(A\) نفسه، بحيث يكون الخيط مشدودًا وله جزء أفقي طوله \(L\)، بينما يتدلى الثقل أسفل \(O\). ثم تُترك الكرة من السكون، ويبدأ الثقل بالسقوط. افترض أن الكرة تبقى في مستوى رأسي، وأنها تستطيع التأرجح متجاوزةً الثقل الساقط دون أي إعاقة.
الاحتكاك الحركي بين الخيط وسطح القضيب مهمل. لكن يُفترض أن الاحتكاك السكوني كبير بما يكفي ليبقى الثقل ساكنًا بمجرد أن يتوقف (أي عندما تصبح سرعته صفرًا).
(j) افترض أن الثقل يتوقف بالفعل بعد سقوطه مسافة \(D\)، وأن \((L-D)\gg R\). إذا استطاع الجسيم بعد ذلك أن يتأرجح حول القضيب حتى \(\theta=2\pi\)، مع بقاء جزأي الخيط غير الملامسين للقضيب مستقيمين، فلا بد ألا تقل النسبة \(\alpha=D/L\) عن قيمة حرجة \(\alpha_c\). بإهمال الحدود من رتبة \(R/L\) أو أعلى، أوجد تقديرًا لـ\(\alpha_c\) بدلالة \(M/m\). (3.4 نقطة)
نص المسألة مترجم عن النص الإنجليزي الرسمي.
الإجابات
- (a) \(\displaystyle \dot s=-R\dot\theta.\)
- (b) \(\displaystyle \vec v_Q=R\dot\theta\,\hat t.\)
- (c) \(\displaystyle \vec v'=\dot s\,\hat t-s\dot\theta\,\hat r.\)
- (d) \(\displaystyle \vec v=-s\dot\theta\,\hat r.\)
- (e) \(\displaystyle a_{\hat t}=-s\dot\theta^{\,2}.\)
- (f) \(\displaystyle U=mg\bigl[R(\cos\theta-1)-s\sin\theta\bigr].\)
- (g) \(\displaystyle v_m=\sqrt{2g\left[L+\left(1-\frac{\pi}{2}\right)R\right]}.\)
- (h) \(\displaystyle v_s=\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sqrt{gR}\approx1.133\sqrt{gR},\) عند \(\displaystyle \theta_s=\frac{9\pi}{8}.\)
- (i) \(\displaystyle v_H=\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sin\frac{\pi}{8}\sqrt{gR}\approx0.4334\sqrt{gR}.\)
- (j) \(\displaystyle \alpha\ge\alpha_c,\qquad \alpha_c\simeq\frac{3}{\,2M/m+3\,}.\)
تكون وحدات عوامل السرعة \(\sqrt{gR}\) هي \(\mathrm{m\,s^{-1}}\) عندما يُعبَّر عن \(g\) و\(R\) بوحدات النظام الدولي للوحدات.
الحل
لنأخذ \(\hat x\) رأسيًا نحو الأعلى، ولنُعرِّف \(\hat y\) أفقيًا نحو اليسار. عندئذ تكون متجهات الوحدة الموضحة في الشكل 1a كما يأتي:
\[ \hat r=\cos\theta\,\hat x+\sin\theta\,\hat y, \qquad \hat t=-\sin\theta\,\hat x+\cos\theta\,\hat y. \]
وبالتالي،
\[ \frac{d\hat r}{dt}=\dot\theta\,\hat t, \qquad \frac{d\hat t}{dt}=-\dot\theta\,\hat r, \]
ويكون متجه موضع الجسيم
\[ \vec{OP}=R\hat r+s\hat t. \]
(a) طول الجزء الملتف حول القضيب هو \(R\theta\). ومن ثبات طول الخيط نحصل على
\[ s+R\theta=L. \]
وبالاشتقاق،
\[ \boxed{\dot s=-R\dot\theta}. \]
(b) بما أن \(\vec{OQ}=R\hat r\)، فإن
\[ \boxed{\vec v_Q=\frac{d}{dt}(R\hat r)=R\dot\theta\,\hat t}. \]
يرمز \(Q\) هنا إلى نقطة التماس الهندسية المتغيرة؛ وليس من الضروري أن تبقى النقطة نفسها على القضيب الساكن.
(c) إزاحة الجسيم بالنسبة إلى \(Q\) هي \(s\hat t\). وباشتقاق هذا المتجه بالنسبة إلى محاور ثابتة نحصل على
\[ \vec v' =\frac{d}{dt}(s\hat t) =\dot s\,\hat t+s\frac{d\hat t}{dt}. \]
إذن
\[ \boxed{\vec v'=\dot s\,\hat t-s\dot\theta\,\hat r}. \]
(d) بإضافة السرعة المتجهة للنقطة \(Q\)،
\[ \vec v=\vec v_Q+\vec v' =(R\dot\theta+\dot s)\hat t-s\dot\theta\,\hat r. \]
باستخدام نتيجة البند (a)، تنعدم المركبة في اتجاه \(\hat t\):
\[ \boxed{\vec v=-s\dot\theta\,\hat r}. \]
وعلى وجه الخصوص، أثناء التأرجح الأولي حيث \(\dot\theta>0\)،
\[ v=s\dot\theta. \]
(e) نشتق السرعة المتجهة:
\[ \vec a =-\left(\dot s\dot\theta+s\ddot\theta\right)\hat r -s\dot\theta^{\,2}\hat t. \]
وعليه،
\[ \boxed{a_{\hat t}=-s\dot\theta^{\,2}=-\frac{v^2}{s}}. \]
تشير الإشارة السالبة إلى أن التسارع يتجه نحو \(Q\) على امتداد الخيط المستقيم.
(f) من متجه الموضع، يكون الإحداثي الرأسي للجسيم
\[ x=R\cos\theta-s\sin\theta. \]
في البداية \(x=R\)، حيث عُرِّفت طاقة الوضع بأنها تساوي صفرًا. ومن ثم
\[ \boxed{U=mg(x-R)=mg\bigl[R(\cos\theta-1)-s\sin\theta\bigr]}. \]
(g) يتجه الشد على امتداد \(-\hat t\)، بينما تكون السرعة المتجهة على امتداد \(\hat r\)، ولذلك لا يبذل الشد شغلًا. ومن حفظ الطاقة الميكانيكية نحصل على
\[ \frac12mv^2+U=0, \]
أو
\[ v^2=2g\bigl[R(1-\cos\theta)+s\sin\theta\bigr]. \]
لتحديد أدنى نقطة، نشتق الارتفاع باستخدام \(ds/d\theta=-R\):
\[ \frac{dx}{d\theta} =-R\sin\theta-\frac{ds}{d\theta}\sin\theta-s\cos\theta =-s\cos\theta. \]
يتناقص الارتفاع قبل \(\theta=\pi/2\)، ويزداد بعدها مباشرة. لذا تقع أدنى نقطة عند
\[ \theta_m=\frac{\pi}{2}, \qquad s_m=L-\frac{\pi R}{2}, \qquad x_m=-s_m. \]
مقدار الهبوط الرأسي منذ لحظة الإفلات هو \(R+s_m\)، مما يعطي
\[ \boxed{ v_m=\sqrt{2g(R+s_m)} =\sqrt{2g\left[L+\left(1-\frac{\pi}{2}\right)R\right]} }. \]
(h) لنرمز إلى الشد بالرمز \(T\). لقوة الجاذبية مركبة مقدارها \(mg\sin\theta\) في اتجاه \(\hat t\)، ولذلك يعطينا قانون نيوتن الثاني ونتيجة البند (e)
\[ mg\sin\theta-T=-m\frac{v^2}{s}. \]
وعليه،
\[ T=m\left(\frac{v^2}{s}+g\sin\theta\right). \]
بالتعويض بتعبير الطاقة،
\[ \frac{T}{mg} =\frac{2R(1-\cos\theta)}{s}+3\sin\theta. \]
بينما تتحرك الكرة ويلتف الخيط حول القضيب، يتناقص \(s=L-R\theta\). لا يستطيع الخيط أن يؤثر بشد سالب، لذا تنتهي هذه الحركة المقيدة عندما يعود \(T\) إلى الصفر لأول مرة. وفي تلك اللحظة يظل الخيط مستقيمًا ويبلغ أقصر طول له أثناء التأرجح الأولي.
يكون الشد موجبًا عندما \(0<\theta\le\pi\). لنكتب أول زاوية ينعدم عندها بعد ذلك على الصورة
\[ \theta_s=\pi+\delta. \]
يصبح الشرط \(T=0\)
\[ 2R(1+\cos\delta)-3s_s\sin\delta=0, \]
ومن ثم
\[ \frac{s_s}{R} =\frac23\frac{1+\cos\delta}{\sin\delta} =\frac23\cot\frac{\delta}{2}. \]
وبما أن \(L=s_s+R\theta_s\)، فإن
\[ \frac LR=\pi+\delta+\frac23\cot\frac{\delta}{2}. \]
بالمقارنة مع القيمة الدقيقة المعطاة لـ\(L/R\)، نحصل على الجذر الأول المعني:
\[ \boxed{\delta=\frac{\pi}{8}}, \qquad \boxed{\theta_s=\frac{9\pi}{8}}, \]
وكذلك
\[ s_s=\frac{2R}{3}\cot\frac{\pi}{16}\approx3.352R. \]
عند انعدام الشد،
\[ v_s^2=-gs_s\sin\theta_s =gs_s\sin\frac{\pi}{8}. \]
باستخدام \(\sin(2a)\cot a=2\cos^2a\)،
\[ v_s^2 =\frac{4gR}{3}\cos^2\frac{\pi}{16}. \]
إذن
\[ \boxed{ v_s=\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sqrt{gR} \approx1.133\sqrt{gR} }. \]
(i) عند اللحظة التي حُدِّدت في البند (h)،
\[ \hat r_s =-\cos\frac{\pi}{8}\,\hat x -\sin\frac{\pi}{8}\,\hat y. \]
بما أن \(\vec v_s=-v_s\hat r_s\)، فإن مركبتي السرعة نحو الأعلى وفي الاتجاه الأفقي هما
\[ v_{x,s}=v_s\cos\frac{\pi}{8}, \qquad v_{y,s}=v_s\sin\frac{\pi}{8}. \]
يرتخي الخيط، ويتبع الجسيم مسار مقذوف. وتبقى سرعته الأفقية ثابتة، بينما تصبح سرعته نحو الأعلى صفرًا بعد زمن
\[ t_H=\frac{v_s}{g}\cos\frac{\pi}{8}. \]
وعند أعلى نقطة، تكون سرعته مساوية لسرعته الأفقية وحدها:
\[ \boxed{ v_H=v_s\sin\frac{\pi}{8} =\frac{2}{\sqrt3}\cos\frac{\pi}{16}\sin\frac{\pi}{8}\sqrt{gR} \approx0.4334\sqrt{gR} }. \]
يمكن أيضًا التحقق هندسيًا من استمرار ارتخاء الخيط أثناء هذا الصعود. نُعرِّف
\[ k=\frac{s_s}{R},\quad u=\frac{v_s}{\sqrt{gR}},\quad c=\cos\frac{\pi}{8},\quad b=\sin\frac{\pi}{8}, \quad \tau=t\sqrt{\frac gR}. \]
إحداثيا المقذوف \(X=x/R,\ Y=y/R\) هما
\[ X=-c+kb+uc\tau-\frac12\tau^2, \qquad Y=-b-kc+ub\tau, \qquad 0\le\tau\le uc. \]
لنقطة على هذا المسار، ليكن
\[ \sigma=\sqrt{X^2+Y^2-1}, \qquad \phi=2\pi+\operatorname{atan2}(Y,X). \]
طول الخيط اللازم لتشكيل قوس ملتف يتبعه جزء مستقيم مماس هو
\[ \frac{\ell_{\rm req}}R=\phi-\arctan\sigma+\sigma. \]
يُظهر التعويض والاشتقاق أن هذا الطول يتناقص طوال الصعود: إذ يبدأ من \(L/R=6.88585\)، ويصل إلى \(6.75065\) عند \(H\). وهكذا يبقى الخيط مرتخيًا حتى أعلى نقطة، كما يتطلب حساب حركة المقذوف.
(j) بإهمال التصحيحات المحددة الناجمة عن نصف قطر القضيب، تكون مسافة الكرة عن نقطة التعليق الفعالة بعد توقف الثقل
\[ \ell=L-D. \]
الأطوال الملتفة والفروق الرأسية المرتبطة بالقضيب هي من رتبة \(R\)؛ ويبرر إهمالها الشرط \((L-D)\gg R\).
يفقد الثقل الساقط طاقة وضع جاذبية مقدارها \(MgD\). والاحتكاك الحركي مهمل، كما أن الطاقة الحركية للثقل تساوي صفرًا عندما يتوقف. وبعد ذلك، لا يبذل تماس الخيط الساكن شغلًا. لذا فإن الطاقة الميكانيكية المحفوظة للكرة، مقاسةً بالنسبة إلى مستواها الأفقي الابتدائي، تساوي \(MgD\).
ارتفاعها عند الزاوية \(\theta\) يساوي تقريبًا \(-\ell\sin\theta\)، ومن ثم
\[ \frac12mv^2-mg\ell\sin\theta=MgD. \]
بوضع \(\mu=M/m\)، نحصل على
\[ v^2=2g\bigl(\mu D+\ell\sin\theta\bigr). \]
في الحركة الدائرية اللاحقة، يكون الشد
\[ T=m\left(\frac{v^2}{\ell}+g\sin\theta\right) =mg\left(\frac{2\mu D}{\ell}+3\sin\theta\right). \]
الموضع الذي يفرض الشرط الأشد هو قمة المسار الدائري، عند \(\theta=3\pi/2\)، حيث \(\sin\theta=-1\). ويتطلب بقاء الخيط مستقيمًا أن يكون
\[ T_{\rm top}\ge0, \]
أو
\[ \frac{2\mu D}{\ell}\ge3. \]
وبصورة مكافئة، يجب أن تحتفظ الكرة عند القمة بسرعة لا تقل عن \(\sqrt{g\ell}\)؛ ولذلك يجب ألا تقل طاقتها هناك عن
\[ mg\ell+\frac12mg\ell=\frac32mg\ell. \]
باستخدام \(\ell=L-D\) و\(\alpha=D/L\)،
\[ 2\mu D\ge3(L-D), \]
\[ (2\mu+3)\alpha\ge3. \]
وبالتالي،
\[ \boxed{ \alpha_c\simeq\frac{3}{2\mu+3} =\frac{3}{\,2M/m+3\,}, \qquad \alpha\ge\alpha_c }. \]
تمثل المساواة الحالة الحدية التي ينعدم فيها الشد عند القمة. ويُبقي الاحتكاك السكوني المفترض الثقل الأكبر كتلةً ساكنًا أثناء التأرجح اللاحق.
تمت مراجعة الحل بمقارنته بالحل الرسمي.