IPhO 2016 · Theory problem 1
Two Problems in Mechanics
Please read the general instructions in the separate envelope before you start this problem.
Part A. The Hidden Disk (3.5 points)
We consider a solid wooden cylinder of radius \(r_1\) and thickness \(h_1\). Somewhere inside the wooden cylinder, the wood has been replaced by a metal disk of radius \(r_2\) and thickness \(h_2\). The metal disk is placed in such a way that its symmetry axis \(B\) is parallel to the symmetry axis \(S\) of the wooden cylinder, and is placed at the same distance from the top and bottom face of the wooden cylinder. We denote the distance between \(S\) and \(B\) by \(d\). The density of wood is \(\rho_1\), the density of the metal is \(\rho_2>\rho_1\). The total mass of the wooden cylinder and the metal disk inside is \(M\).
In this task, we place the wooden cylinder on the ground so that it can freely roll to the left and right. See Fig. 1 for a side view and a view from the top of the setup.
The goal of this task is to determine the size and the position of the metal disk.
In what follows, when asked to express the result in terms of known quantities, you may always assume that the following are known:
\[ r_1,\ h_1,\ \rho_1,\ \rho_2,\ M. \tag{1} \]
The goal is to determine \(r_2\), \(h_2\) and \(d\), through indirect measurements.
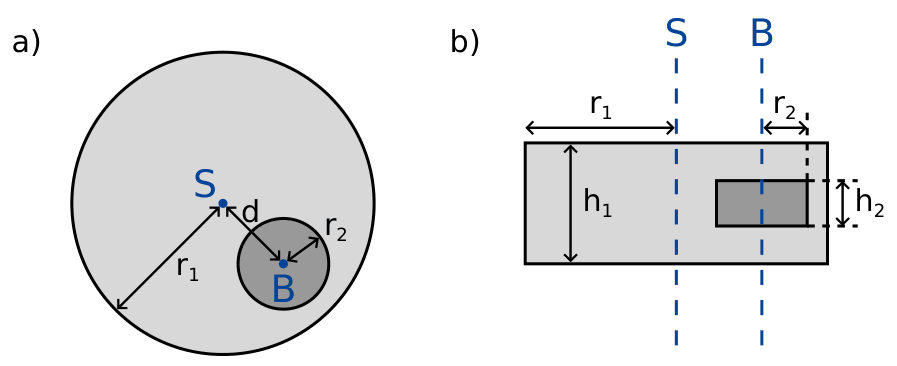
Figure 1: a) side view b) view from above
We denote \(b\) as the distance between the centre of mass \(C\) of the whole system and the symmetry axis \(S\) of the wooden cylinder. In order to determine this distance, we design the following experiment: We place the wooden cylinder on a horizontal base in such a way that it is in a stable equilibrium. Let us now slowly incline the base by an angle \(\Theta\) (see Fig. 2). As a result of the static friction, the wooden cylinder can roll freely without sliding. It will roll down the incline a little bit, but then come to rest in a stable equilibrium after rotating by an angle \(\phi\) which we measure.
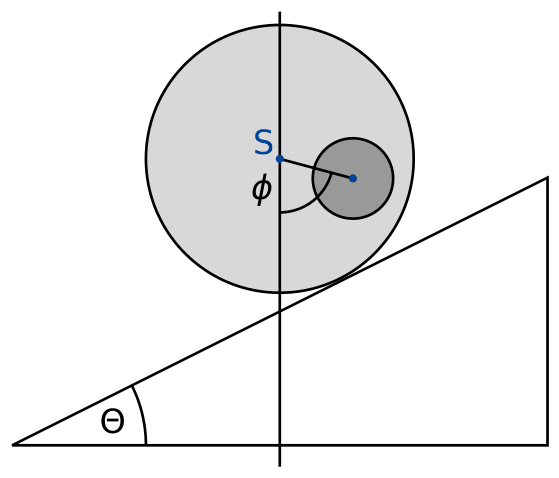
Figure 2: Cylinder on an inclined base.
A.1 — 0.8pt
Find an expression for \(b\) as a function of the quantities (1), the angle \(\phi\) and the tilting angle \(\Theta\) of the base.
From now on, we can assume that the value of \(b\) is known.
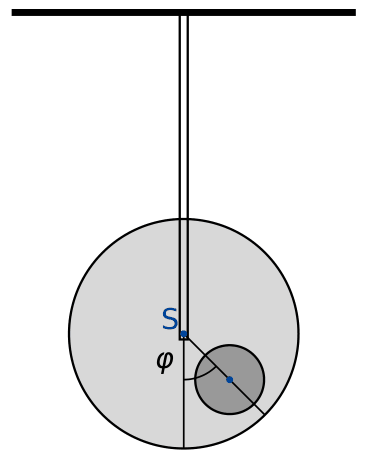
Figure 3: Suspended system.
Next we want to measure the moment of inertia \(I_S\) of the system with respect to the symmetry axis \(S\). To this end, we suspend the wooden cylinder at its symmetry axis from a rigid rod. We then turn it away from its equilibrium position by a small angle \(\varphi\), and let it go. See figure 3 for the setup. We find that \(\varphi\) describes a periodic motion with period \(T\).
A.2 — 0.5pt
Find the equation of motion for \(\varphi\). Express the moment of inertia \(I_S\) of the system around its symmetry axis \(S\) in terms of \(T\), \(b\) and the known quantities (1). You may assume that we are only disturbing the equilibrium position by a small amount so that \(\varphi\) is always very small.
From the measurements in questions A.1 and A.2, we now want to determine the geometry and the position of the metal disk inside the wooden cylinder.
A.3 — 0.4pt
Find an expression for the distance \(d\) as a function of \(b\) and the quantities (1). You may also include \(r_2\) and \(h_2\) as variables in your expression, as they will be calculated in subtask A.5.
A.4 — 0.7pt
Find an expression for the moment of inertia \(I_S\) in terms of \(b\) and the known quantities (1). You may also include \(r_2\) and \(h_2\) as variables in your expression, as they will be calculated in subtask A.5.
A.5 — 1.1pt
Using all the above results, write down an expression for \(h_2\) and \(r_2\) in terms of \(b\), \(T\) and the known quantities (1). You may express \(h_2\) as a function of \(r_2\).
Part B. Rotating Space Station (6.5 points)
Alice is an astronaut living on a space station. The space station is a gigantic wheel of radius \(R\) rotating around its axis, thereby providing artificial gravity for the astronauts. The astronauts live on the inner side of the rim of the wheel. The gravitational attraction of the space station and the curvature of the floor can be ignored.
B.1 — 0.5pt
At what angular frequency \(\omega_{ss}\) does the space station rotate so that the astronauts experience the same gravity \(g_E\) as on the Earth's surface?
Alice and her astronaut friend Bob have an argument. Bob does not believe that they are in fact living in a space station and claims that they are on Earth. Alice wants to prove to Bob that they are living on a rotating space station by using physics. To this end, she attaches a mass \(m\) to a spring with spring constant \(k\) and lets it oscillate. The mass oscillates only in the vertical direction, and cannot move in the horizontal direction.
B.2 — 0.2pt
Assuming that on Earth gravity is constant with acceleration \(g_E\), what would be the angular oscillation frequency \(\omega_E\) that a person on Earth would measure?
B.3 — 0.6pt
What angular oscillation frequency \(\omega\) does Alice measure on the space station?
Alice is convinced that her experiment proves that they are on a rotating space station. Bob remains sceptical. He claims that when taking into account the change in gravity above the surface of the Earth, one finds a similar effect. In the following tasks we investigate whether Bob is right.
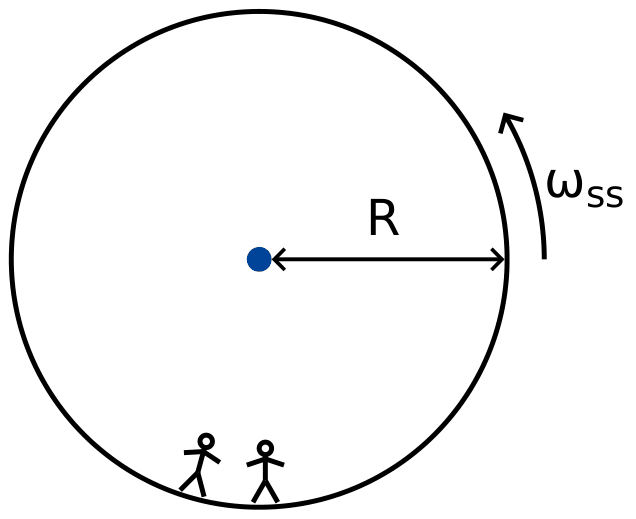
Figure 4: Space station
B.4 — 0.8pt
Derive an expression of the gravity \(g_E(h)\) for small heights \(h\) above the surface of the Earth and compute the oscillation frequency \(\widetilde{\omega}_E\) of the oscillating mass (linear approximation is enough). Denote the radius of the Earth by \(R_E\). Neglect the rotation of Earth.
Indeed, for this space station, Alice does find that the spring pendulum oscillates with the frequency that Bob predicted.
B.5 — 0.3pt
For what radius \(R\) of the space station does the oscillation frequency \(\omega\) match the oscillation frequency \(\widetilde{\omega}_E\) on the Earth? Express your answer in terms of \(R_E\).
Exasperated with Bob's stubbornness, Alice comes up with an experiment to prove her point. To this end she climbs on a tower of height \(H\) over the floor of the space station and drops a mass. This experiment can be understood in the rotating reference frame as well as in an inertial reference frame.
In a uniformly rotating reference frame, the astronauts perceive a fictitious force \(\vec F_C\) called the Coriolis force. The force \(\vec F_C\) acting on an object of mass \(m\) moving at velocity \(\vec v\) in a rotating frame with constant angular frequency \(\vec\omega_{ss}\) is given by
\[ \vec F_C=2m\vec v\times\vec\omega_{ss}. \tag{2} \]
In terms of the scalar quantities you may use
\[ F_C=2mv\omega_{ss}\sin\phi, \tag{3} \]
where \(\phi\) is the angle between the velocity and the axis of rotation. The force is perpendicular to both the velocity \(v\) and the axis of rotation. The sign of the force can be determined from the right-hand rule, but in what follows you may choose it freely.
B.6 — 1.1pt
Calculate the horizontal velocity \(v_x\) and the horizontal displacement \(d_x\) (relative to the base of the tower, in the direction perpendicular to the tower) of the mass at the moment it hits the floor. You may assume that the height \(H\) of the tower is small, so that the acceleration as measured by the astronauts is constant during the fall. Also, you may assume that \(d_x\ll H\).
To get a good result, Alice decides to conduct this experiment from a much taller tower than before. To her surprise, the mass hits the floor at the base of the tower, so that \(d_x=0\).
B.7 — 1.3pt
Find a lower bound for the height of the tower for which it can happen that \(d_x=0\).
Alice is willing to make one last attempt at convincing Bob. She wants to use her spring oscillator to show the effect of the Coriolis force. To this end she changes the original setup: She attaches her spring to a ring which can slide freely on a horizontal rod in the \(x\) direction without any friction. The spring itself oscillates in the \(y\) direction. The rod is parallel to the floor and perpendicular to the axis of rotation of the space station. The \(xy\) plane is thus perpendicular to the axis of rotation, with the \(y\) direction pointing straight towards the center of rotation of the station.
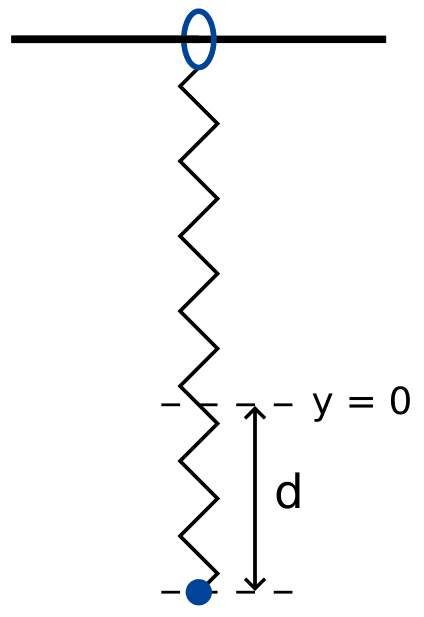
Figure 5: Setup.
B.8 — 1.7pt
Alice pulls the mass a distance \(d\) downwards from the equilibrium point \(x=0\), \(y=0\), and then lets it go (see figure 5).
- Give an algebraic expression of \(x(t)\) and \(y(t)\). You may assume that \(\omega_{ss}d\) is small, and neglect the Coriolis force for motion along the \(y\)-axis.
- Sketch the trajectory \((x(t),y(t))\), marking all important features such as amplitude.
Alice and Bob continue to argue.
General Data Sheet
| Speed of light in vacuum | \(c\) | \(=299\,792\,458\ \mathrm{m\cdot s^{-1}}\) |
| Vacuum permeability (magnetic constant) | \(\mu_0\) | \(=4\pi\times10^{-7}\ \mathrm{kg\cdot m\cdot A^{-2}\cdot s^{-2}}\) |
| Vacuum permittivity (electrical constant) | \(\varepsilon_0\) | \(=8.854\,187\,817\times10^{-12}\ \mathrm{A^2\cdot s^4\cdot kg^{-1}\cdot m^{-3}}\) |
| Elementary charge | \(e\) | \(=1.602\,176\,620\,8(98)\times10^{-19}\ \mathrm{A\cdot s}\) |
| Mass of the electron | \(m_{\mathrm e}\) | \(=9.109\,383\,56(11)\times10^{-31}\ \mathrm{kg}\) |
| \(=0.510\,998\,946\,1(31)\ \dfrac{\mathrm{MeV}}{c^2}\) | ||
| Mass of the proton | \(m_{\mathrm p}\) | \(=1.672\,621\,898(21)\times10^{-27}\ \mathrm{kg}\) |
| \(=938.272\,081\,3(58)\ \dfrac{\mathrm{MeV}}{c^2}\) | ||
| Mass of the neutron | \(m_{\mathrm n}\) | \(=1.674\,927\,471(21)\times10^{-27}\ \mathrm{kg}\) |
| \(=939.565\,413\,3(58)\ \dfrac{\mathrm{MeV}}{c^2}\) | ||
| Unified atomic mass unit | \(u\) | \(=1.660\,539\,040(20)\times10^{-27}\ \mathrm{kg}\) |
| Rydberg constant | \(R_\infty\) | \(=10\,973\,731.568\,508(65)\ \mathrm{m^{-1}}\) |
| Universal constant of gravitation | \(G\) | \(=6.674\,08(31)\times10^{-11}\ \mathrm{m^3\cdot kg^{-1}\cdot s^{-2}}\) |
| Acceleration due to gravity (in Zurich) | \(g\) | \(=9.81\ \mathrm{m\cdot s^{-2}}\) |
| Planck’s constant | \(h\) | \(=6.626\,070\,040(81)\times10^{-34}\ \mathrm{kg\cdot m^2\cdot s^{-1}}\) |
| Avogadro number | \(N_A\) | \(=6.022\,140\,857(74)\times10^{23}\ \mathrm{mol^{-1}}\) |
| Molar gas constant | \(R\) | \(=8.314\,4598(48)\ \mathrm{kg\cdot m^2\cdot s^{-2}\cdot mol^{-1}\cdot K^{-1}}\) |
| Molar mass constant | \(M_u\) | \(=1\times10^{-3}\ \mathrm{kg\cdot mol^{-1}}\) |
| Boltzmann constant | \(k_B\) | \(=1.380\,648\,52(79)\times10^{-23}\ \mathrm{kg\cdot m^2\cdot s^{-2}\cdot K^{-1}}\) |
| Stefan-Boltzmann constant | \(\sigma\) | \(=5.670\,367(13)\times10^{-8}\ \mathrm{kg\cdot s^{-3}\cdot K^{-4}}\) |
Official English text of the problem.
Answers
For Part A, define the mass of an entirely wooden cylinder and the excess mass introduced by the metal: \[ m_0=\pi\rho_1r_1^2h_1, \qquad \Delta m=M-m_0 =\pi(\rho_2-\rho_1)r_2^2h_2. \] For Part B, write \(\Omega=\omega_{ss}\), and choose \(+x\) along the station’s rotation and \(+y\) towards its centre.
-
A.1 \[ \boxed{b=\frac{r_1\sin\Theta}{\sin\phi}}. \]
-
A.2 \[ \boxed{I_S\ddot\varphi=-Mgb\sin\varphi\simeq-Mgb\varphi}, \qquad \boxed{I_S=\frac{MgbT^2}{4\pi^2}}. \]
-
A.3 \[ \boxed{d=\frac{Mb}{\Delta m} =\frac{Mb}{\pi(\rho_2-\rho_1)r_2^2h_2}}. \]
-
A.4 \[ \boxed{I_S=\frac12m_0r_1^2+\frac12\Delta m\,r_2^2 +\frac{M^2b^2}{\Delta m}}. \]
-
A.5 \[ \boxed{ r_2=\sqrt{ \frac{MgbT^2}{2\pi^2\Delta m} -\frac{m_0r_1^2}{\Delta m} -\frac{2M^2b^2}{(\Delta m)^2}}}, \qquad \boxed{h_2=\frac{\Delta m}{\pi(\rho_2-\rho_1)r_2^2}}. \]
-
B.1 \[ \boxed{\omega_{ss}=\sqrt{\frac{g_E}{R}}}. \]
-
B.2 \[ \boxed{\omega_E=\sqrt{\frac{k}{m}}}. \]
-
B.3 \[ \boxed{\omega=\sqrt{\frac{k}{m}-\Omega^2} =\sqrt{\frac{k}{m}-\frac{g_E}{R}}}. \]
-
B.4 \[ \boxed{g_E(h)=\frac{g_E}{(1+h/R_E)^2} \simeq g_E\left(1-\frac{2h}{R_E}\right)}, \qquad \boxed{\widetilde{\omega}_E =\sqrt{\frac{k}{m}-\frac{2g_E}{R_E}}}. \]
-
B.5 \[ \boxed{R=\frac{R_E}{2}}. \]
-
B.6 \[ \boxed{v_x=-2\Omega H}, \qquad \boxed{d_x=-\frac23\Omega H\sqrt{\frac{2H}{g_E}} =-\frac{2\sqrt2}{3}H\sqrt{\frac{H}{R}}}. \] Both are opposite to the station’s rotation.
-
B.7 A rigorous lower bound is \[ \boxed{H>R\left(1-\frac{1}{\sqrt{1+4\pi^2}}\right) \simeq0.8428R}. \] The first exact return to the tower’s base occurs at \[ \boxed{H_{\min}\simeq0.8716R}. \]
-
B.8 With \(a=2\Omega d/\omega\), \[ \boxed{x(t)=a\bigl[\omega t-\sin(\omega t)\bigr]}, \qquad \boxed{y(t)=-d\cos(\omega t)}. \] The trajectory consists of successive cycloidal arches, with cusps at \((2\pi n a,-d)\), upper turning points at \(((2n+1)\pi a,d)\), and horizontal spacing \(2\pi a\). The vertical amplitude is \(d\).
Solution
A.1
Let \(P\) be the contact point with the inclined base. The normal force and static friction both act at \(P\), so they exert no torque about \(P\). Static equilibrium therefore requires the vertical line through the centre of mass \(C\) to pass through \(P\).
The centre of mass lies along \(SB\). Using the angles shown in Figure 2, the horizontal displacements of \(P\) and \(C\) from \(S\) are respectively \[ x_P-x_S=r_1\sin\Theta, \qquad x_C-x_S=b\sin\phi. \] Consequently, \[ Mg\left(b\sin\phi-r_1\sin\Theta\right)=0, \] and hence \[ \boxed{b=\frac{r_1\sin\Theta}{\sin\phi}}. \]
The stable equilibrium is the branch with \(\cos\phi>0\). In particular, the inclination must be small enough that \(r_1\sin\Theta<b\); equality corresponds to the limiting, non-restoring configuration.
A.2
The suspension fixes the axis \(S\). Gravity acts at \(C\), a distance \(b\) from this axis, and produces the restoring torque \[ \tau_S=-Mgb\sin\varphi. \] The rotational equation of motion is therefore \[ I_S\ddot\varphi=-Mgb\sin\varphi. \]
For \(|\varphi|\ll1\), use \(\sin\varphi\simeq\varphi\): \[ \ddot\varphi+\frac{Mgb}{I_S}\varphi=0. \] This is simple harmonic motion with \[ \left(\frac{2\pi}{T}\right)^2=\frac{Mgb}{I_S}. \] Thus \[ \boxed{I_S=\frac{MgbT^2}{4\pi^2}}, \] where the supplied gravitational acceleration is \(g=9.81\ \mathrm{m\,s^{-2}}\).
A.3
Represent the actual density distribution as the sum of:
- A complete wooden cylinder, of mass \[ m_0=\pi\rho_1r_1^2h_1, \] centred on \(S\).
- An additional disk of density \(\rho_2-\rho_1\), centred on \(B\), with mass \[ \Delta m=\pi(\rho_2-\rho_1)r_2^2h_2=M-m_0. \]
This accounts for the wood that was removed before the metal was inserted.
Taking the first moment of mass about \(S\), \[ Mb=m_0(0)+\Delta m\,d. \] It follows that \[ \boxed{ d=\frac{Mb}{\Delta m} =\frac{Mb}{M-\pi\rho_1r_1^2h_1} =\frac{Mb}{\pi(\rho_2-\rho_1)r_2^2h_2}}. \]
A.4
The complete wooden cylinder contributes \[ I_{\mathrm{wood}}=\frac12m_0r_1^2. \] The additional disk has moment of inertia \(\frac12\Delta m\,r_2^2\) about its own symmetry axis. By the parallel-axis theorem, its contribution about \(S\) is \[ I_{\mathrm{additional}} =\frac12\Delta m\,r_2^2+\Delta m\,d^2. \] Therefore \[ I_S=\frac12m_0r_1^2 +\frac12\Delta m\,r_2^2+\Delta m\,d^2. \]
Substituting \(d=Mb/\Delta m\) gives \[ \boxed{ I_S=\frac12m_0r_1^2 +\frac12\Delta m\,r_2^2 +\frac{M^2b^2}{\Delta m}}. \]
A.5
Equating the expressions for \(I_S\) from A.2 and A.4, \[ \frac{MgbT^2}{4\pi^2} =\frac12m_0r_1^2+\frac12\Delta m\,r_2^2 +\frac{M^2b^2}{\Delta m}. \] Solving for \(r_2^2\), \[ r_2^2= \frac{MgbT^2}{2\pi^2\Delta m} -\frac{m_0r_1^2}{\Delta m} -\frac{2M^2b^2}{(\Delta m)^2}. \] Taking the positive root, \[ \boxed{ r_2=\sqrt{ \frac{MgbT^2}{2\pi^2\Delta m} -\frac{m_0r_1^2}{\Delta m} -\frac{2M^2b^2}{(\Delta m)^2}}}. \]
The mass relation then determines the thickness: \[ \boxed{ h_2=\frac{\Delta m}{\pi(\rho_2-\rho_1)r_2^2}}. \]
Here \(m_0=\pi\rho_1r_1^2h_1\) and \(\Delta m=M-m_0\), so all quantities on the right are known or measured. Physically consistent measurements must give a positive radicand and satisfy \(d+r_2\le r_1\) and \(h_2\le h_1\).
B.1
An astronaut at rest relative to the rim follows a circle of radius \(R\). The required centripetal acceleration is \[ a_c=\omega_{ss}^2R. \] The normal force supplying this acceleration is experienced as the astronaut’s weight. Matching the acceleration on Earth requires \[ \omega_{ss}^2R=g_E. \] Thus \[ \boxed{\omega_{ss}=\sqrt{\frac{g_E}{R}}}. \]
Write \(\Omega=\omega_{ss}\) below.
B.2
Let \(y\) denote upward displacement from the spring’s equilibrium position. Constant gravity changes the equilibrium extension, but its constant force cancels when the equation is written about equilibrium: \[ m\ddot y=-ky. \] Therefore \[ \boxed{\omega_E=\sqrt{\frac{k}{m}}}. \]
B.3
Use the rotating frame and let \(y\) point radially inward from equilibrium. If the equilibrium radius is \(r_0\), the instantaneous radius is \(r_0-y\).
The centrifugal force acts outward and has magnitude \[ m\Omega^2(r_0-y). \] The inward spring force decreases by \(ky\) when the mass moves inward by \(y\). At equilibrium, its value \(F_0\) satisfies \[ F_0=m\Omega^2r_0. \] The inward equation of motion is therefore \[ m\ddot y=(F_0-ky)-m\Omega^2(r_0-y) =-(k-m\Omega^2)y. \]
The horizontal constraint balances the Coriolis force, so it does not alter this radial equation. Hence \[ \boxed{ \omega=\sqrt{\frac{k}{m}-\Omega^2} =\sqrt{\frac{k}{m}-\frac{g_E}{R}}}. \]
Oscillations require \(k/m>\Omega^2\).
B.4
Let \(M_E\) be Earth’s mass. Newton’s gravitational law gives \[ g_E(h)=\frac{GM_E}{(R_E+h)^2}. \] Since \(g_E=GM_E/R_E^2\), \[ g_E(h)=g_E\left(1+\frac{h}{R_E}\right)^{-2}. \] For \(h\ll R_E\), the first-order expansion is \[ \boxed{ g_E(h)\simeq g_E\left(1-\frac{2h}{R_E}\right)}. \]
Let the equilibrium height be \(h_0\), and let \(y\) be upward displacement from equilibrium. After subtracting the equilibrium force balance, \[ m\ddot y =-ky-m\bigl[g_E(h_0+y)-g_E(h_0)\bigr]. \] Within the linear approximation, \[ g_E(h_0+y)-g_E(h_0)\simeq-\frac{2g_E}{R_E}y. \] Thus \[ m\ddot y=-\left(k-\frac{2mg_E}{R_E}\right)y, \] giving \[ \boxed{ \widetilde{\omega}_E =\sqrt{\frac{k}{m}-\frac{2g_E}{R_E}}}. \]
Gravity decreases with height, so an upward displacement reduces the downward gravitational force. This weakens the net restoring force and lowers the frequency.
B.5
Equating the squared frequencies from B.3 and B.4, \[ \frac{k}{m}-\frac{g_E}{R} =\frac{k}{m}-\frac{2g_E}{R_E}. \] Therefore \[ \boxed{R=\frac{R_E}{2}}. \]
B.6
Choose \(+x\) along the station’s rotation and \(+y\) inward, towards its centre. With this convention, the Coriolis acceleration components are \[ a_{C,x}=2\Omega\dot y, \qquad a_{C,y}=-2\Omega\dot x. \]
For a short tower, approximate the downward acceleration by the constant \(g_E=\Omega^2R\). The small horizontal deflection permits us to neglect its feedback on the vertical fall. Released from rest, \[ y(t)=H-\frac12g_Et^2, \qquad \dot y=-g_Et. \] The impact time is \[ t_f=\sqrt{\frac{2H}{g_E}}. \]
The horizontal equation becomes \[ \ddot x=2\Omega\dot y=-2\Omega g_Et. \] Using \(x(0)=\dot x(0)=0\), integration gives \[ \dot x=-\Omega g_Et^2, \qquad x=-\frac13\Omega g_Et^3. \]
At impact, \[ \boxed{v_x=-\Omega g_Et_f^2=-2\Omega H}, \] and \[ \boxed{ d_x=-\frac13\Omega g_Et_f^3 =-\frac23\Omega H\sqrt{\frac{2H}{g_E}}}. \] Using \(\Omega^2=g_E/R\), \[ \boxed{ d_x=-\frac{2\sqrt2}{3}H\sqrt{\frac{H}{R}}}. \]
The mass lands behind the tower in the direction opposite to rotation. The consistency condition is \[ \frac{|d_x|}{H}=\frac{2\sqrt2}{3}\sqrt{\frac{H}{R}}\ll1, \] as expected for \(H\ll R\).
B.7
For a tall tower, use an inertial frame and the full circular geometry. The constant-acceleration approximation of B.6 no longer applies.
Let \[ r=R-H \] be the distance of the release point from the station’s centre, with \(0<r<R\). Choose inertial coordinates so that release occurs at \((r,0)\), with tangential velocity \((0,\Omega r)\).
After release, no real force acts on the mass, so its trajectory is a straight line: \[ X(t)=r, \qquad Y(t)=\Omega rt. \] It first reaches the rim when \[ X^2+Y^2=R^2. \] Writing \(u=\Omega t_f\), this gives \[ r^2(1+u^2)=R^2, \qquad u=\sqrt{\frac{R^2}{r^2}-1}. \]
At impact, the angular position of the mass is \[ \alpha=\arctan u, \qquad 0<\alpha<\frac{\pi}{2}, \] while the tower’s base has rotated through the angle \(u\).
For the mass to hit the tower’s base, their angles must agree modulo \(2\pi\): \[ u-\arctan u=2\pi n. \] For \(u>0\), \(u>\arctan u\), so \(n=0\) cannot give a nonzero tower height. Therefore \(n\ge1\), implying \[ u=2\pi n+\arctan u>2\pi. \]
Consequently, \[ \frac{R^2}{r^2}-1>4\pi^2, \qquad r<\frac{R}{\sqrt{1+4\pi^2}}. \] Since \(H=R-r\), \[ \boxed{ H>R\left(1-\frac{1}{\sqrt{1+4\pi^2}}\right) \simeq0.8428R}. \] For the station identified in B.5, this is \(H>0.4214R_E\).
One can also obtain the smallest exact return height. The function \[ f(u)=u-\arctan u \] is strictly increasing for \(u>0\), because \[ f'(u)=\frac{u^2}{1+u^2}>0. \] Thus the smallest return corresponds to \(n=1\). Solving \[ u_1-\arctan u_1=2\pi \] gives \[ u_1\simeq7.72525. \] Therefore \[ \boxed{ H_{\min} =R\left(1-\frac{1}{\sqrt{1+u_1^2}}\right) \simeq0.871625R}. \] This sharper value is consistent with the requested lower bound.
B.8
Continue with \(+x\) along rotation and \(+y\) inward. The freely sliding support supplies no horizontal restoring force.
Use the local flat-floor approximation and, as instructed, neglect the \(y\)-directed Coriolis force generated by horizontal motion. The vertical equation remains \[ \ddot y+\omega^2y=0, \qquad \omega^2=\frac{k}{m}-\Omega^2. \] The initial conditions are \[ y(0)=-d,\qquad \dot y(0)=0, \qquad x(0)=0,\qquad \dot x(0)=0. \] Hence \[ \boxed{y(t)=-d\cos(\omega t)}. \]
The horizontal motion is driven by the Coriolis force associated with the vertical velocity: \[ \ddot x=2\Omega\dot y. \] Integrating once, \[ \dot x=2\Omega\bigl[y(t)-y(0)\bigr] =2\Omega d\bigl[1-\cos(\omega t)\bigr]. \] Integrating again, \[ \boxed{ x(t)=2\Omega d\left[t-\frac{\sin(\omega t)}{\omega}\right]}. \]
To describe the sketch, define \[ a=\frac{2\Omega d}{\omega}, \qquad \tau=\omega t, \qquad P=\frac{2\pi}{\omega}. \] Then \[ x=a(\tau-\sin\tau), \qquad y=-d\cos\tau. \] This is a cycloid with independently scaled horizontal and vertical coordinates.
One complete arch has the following points:
| Time | \(x/a\) | \(y/d\) | Feature |
|---|---|---|---|
| \(0\) | \(0\) | \(-1\) | Initial cusp; mass at rest |
| \(P/4\) | \(\pi/2-1\) | \(0\) | Upward crossing of equilibrium height |
| \(P/2\) | \(\pi\) | \(1\) | Highest point; horizontal tangent |
| \(3P/4\) | \(3\pi/2+1\) | \(0\) | Downward crossing of equilibrium height |
| \(P\) | \(2\pi\) | \(-1\) | Next cusp; mass momentarily at rest |
The complete sketch consists of these arches repeated towards increasing \(x\):
- The vertical amplitude is \(d\), with \(y\) ranging from \(-d\) to \(+d\).
- Cusps occur at \((2\pi n a,-d)\), with vertical limiting tangents.
- Upper turning points occur at \(((2n+1)\pi a,d)\), with horizontal tangents.
- The distance between successive cusps is \[ L=2\pi a=\frac{4\pi\Omega d}{\omega}. \]
- Since \[ \dot x=2\Omega d(1-\cos\omega t)\ge0, \] the trajectory progresses continuously in \(+x\), without loops.
- The mean horizontal drift velocity is \(2\Omega d\); the horizontal oscillation about that uniform drift has amplitude \(a\).
These expressions apply while the stated neglect of the vertical Coriolis force and the local flat-floor approximation remain valid.
The solution was checked against the official solution.
IPhO 2016 · Theorieaufgabe 1
Zwei Probleme der Mechanik
Bitte lesen Sie die allgemeinen Hinweise im separaten Umschlag, bevor Sie mit dieser Aufgabe beginnen.
Teil A. Die verborgene Scheibe (3.5 Punkte)
Wir betrachten einen massiven Holzzylinder mit dem Radius \(r_1\) und der Dicke \(h_1\). An einer Stelle im Inneren des Holzzylinders wurde das Holz durch eine Metallscheibe mit dem Radius \(r_2\) und der Dicke \(h_2\) ersetzt. Die Metallscheibe ist so angeordnet, dass ihre Symmetrieachse \(B\) parallel zur Symmetrieachse \(S\) des Holzzylinders verläuft und sie von der oberen und der unteren Stirnfläche des Holzzylinders jeweils den gleichen Abstand hat. Den Abstand zwischen \(S\) und \(B\) bezeichnen wir mit \(d\). Die Dichte des Holzes beträgt \(\rho_1\), die Dichte des Metalls beträgt \(\rho_2>\rho_1\). Die Gesamtmasse des Holzzylinders mit der darin befindlichen Metallscheibe beträgt \(M\).
In dieser Aufgabe legen wir den Holzzylinder so auf den Boden, dass er frei nach links und rechts rollen kann. Abb. 1 zeigt eine Seitenansicht und eine Draufsicht des Aufbaus.
Ziel dieser Aufgabe ist es, die Größe und die Lage der Metallscheibe zu bestimmen.
Wenn im Folgenden ein Ergebnis durch bekannte Größen ausgedrückt werden soll, dürfen Sie stets annehmen, dass die folgenden Größen bekannt sind:
\[ r_1,\ h_1,\ \rho_1,\ \rho_2,\ M. \tag{1} \]
Ziel ist es, \(r_2\), \(h_2\) und \(d\) durch indirekte Messungen zu bestimmen.
Abbildung 1: a) Seitenansicht b) Draufsicht
Mit \(b\) bezeichnen wir den Abstand zwischen dem Schwerpunkt \(C\) des Gesamtsystems und der Symmetrieachse \(S\) des Holzzylinders. Um diesen Abstand zu bestimmen, entwerfen wir folgendes Experiment: Wir legen den Holzzylinder so auf eine horizontale Unterlage, dass er sich in einem stabilen Gleichgewicht befindet. Nun neigen wir die Unterlage langsam um einen Winkel \(\Theta\) (siehe Abb. 2). Aufgrund der Haftreibung kann der Holzzylinder frei rollen, ohne zu gleiten. Er rollt ein kleines Stück die schiefe Ebene hinab, kommt dann aber in einem stabilen Gleichgewicht zur Ruhe, nachdem er sich um einen Winkel \(\phi\) gedreht hat, den wir messen.
Abbildung 2: Zylinder auf einer geneigten Unterlage.
A.1 — 0.8 Punkte
Bestimmen Sie einen Ausdruck für \(b\) als Funktion der Größen (1), des Winkels \(\phi\) und des Neigungswinkels \(\Theta\) der Unterlage.
Von nun an können wir annehmen, dass der Wert von \(b\) bekannt ist.
Abbildung 3: Aufgehängtes System.
Als Nächstes wollen wir das Trägheitsmoment \(I_S\) des Systems bezüglich der Symmetrieachse \(S\) messen. Dazu hängen wir den Holzzylinder an seiner Symmetrieachse an einer starren Stange auf. Anschließend drehen wir ihn um einen kleinen Winkel \(\varphi\) aus seiner Gleichgewichtslage und lassen ihn los. Abbildung 3 zeigt den Aufbau. Wir stellen fest, dass \(\varphi\) eine periodische Bewegung mit der Periodendauer \(T\) beschreibt.
A.2 — 0.5 Punkte
Bestimmen Sie die Bewegungsgleichung für \(\varphi\). Drücken Sie das Trägheitsmoment \(I_S\) des Systems bezüglich seiner Symmetrieachse \(S\) durch \(T\), \(b\) und die bekannten Größen (1) aus. Sie dürfen annehmen, dass wir das System nur geringfügig aus seiner Gleichgewichtslage auslenken, sodass \(\varphi\) stets sehr klein ist.
Aus den Messungen in den Teilaufgaben A.1 und A.2 wollen wir nun die Geometrie und die Lage der Metallscheibe im Inneren des Holzzylinders bestimmen.
A.3 — 0.4 Punkte
Bestimmen Sie einen Ausdruck für den Abstand \(d\) als Funktion von \(b\) und den Größen (1). Sie dürfen in Ihrem Ausdruck auch \(r_2\) und \(h_2\) als Variablen verwenden, da diese in Teilaufgabe A.5 berechnet werden.
A.4 — 0.7 Punkte
Bestimmen Sie einen Ausdruck für das Trägheitsmoment \(I_S\) in Abhängigkeit von \(b\) und den bekannten Größen (1). Sie dürfen in Ihrem Ausdruck auch \(r_2\) und \(h_2\) als Variablen verwenden, da diese in Teilaufgabe A.5 berechnet werden.
A.5 — 1.1 Punkte
Geben Sie mithilfe aller bisherigen Ergebnisse jeweils einen Ausdruck für \(h_2\) und \(r_2\) in Abhängigkeit von \(b\), \(T\) und den bekannten Größen (1) an. Sie dürfen \(h_2\) als Funktion von \(r_2\) ausdrücken.
Teil B. Rotierende Raumstation (6.5 Punkte)
Alice ist Astronautin und lebt auf einer Raumstation. Die Raumstation ist ein riesiges Rad mit dem Radius \(R\), das sich um seine Achse dreht und dadurch künstliche Schwerkraft für die Astronauten erzeugt. Die Astronauten leben auf der Innenseite des Radkranzes. Die Gravitationsanziehung der Raumstation und die Krümmung des Bodens können vernachlässigt werden.
B.1 — 0.5 Punkte
Mit welcher Winkelgeschwindigkeit \(\omega_{ss}\) dreht sich die Raumstation, damit die Astronauten die gleiche Schwerebeschleunigung \(g_E\) wie auf der Erdoberfläche erfahren?
Alice und ihr Astronautenfreund Bob streiten sich. Bob glaubt nicht, dass sie tatsächlich auf einer Raumstation leben, und behauptet, sie seien auf der Erde. Alice möchte Bob mithilfe der Physik beweisen, dass sie auf einer rotierenden Raumstation leben. Dazu befestigt sie eine Masse \(m\) an einer Feder mit der Federkonstanten \(k\) und lässt sie schwingen. Die Masse schwingt nur in vertikaler Richtung und kann sich nicht in horizontaler Richtung bewegen.
B.2 — 0.2 Punkte
Welche Kreisfrequenz \(\omega_E\) der Schwingung würde eine Person auf der Erde messen, wenn man annimmt, dass dort die Schwerebeschleunigung konstant gleich \(g_E\) ist?
B.3 — 0.6 Punkte
Welche Kreisfrequenz \(\omega\) der Schwingung misst Alice auf der Raumstation?
Alice ist überzeugt, dass ihr Experiment beweist, dass sie sich auf einer rotierenden Raumstation befinden. Bob bleibt skeptisch. Er behauptet, dass man einen ähnlichen Effekt erhält, wenn man die Änderung der Schwerebeschleunigung oberhalb der Erdoberfläche berücksichtigt. In den folgenden Teilaufgaben untersuchen wir, ob Bob recht hat.
Abbildung 4: Raumstation
B.4 — 0.8 Punkte
Leiten Sie einen Ausdruck für die Schwerebeschleunigung \(g_E(h)\) in kleinen Höhen \(h\) über der Erdoberfläche her und berechnen Sie die Kreisfrequenz \(\widetilde{\omega}_E\) der schwingenden Masse (eine lineare Näherung genügt). Bezeichnen Sie den Erdradius mit \(R_E\). Vernachlässigen Sie die Erdrotation.
Tatsächlich stellt Alice bei dieser Raumstation fest, dass das Federpendel mit der von Bob vorhergesagten Frequenz schwingt.
B.5 — 0.3 Punkte
Bei welchem Radius \(R\) der Raumstation stimmt die Kreisfrequenz \(\omega\) mit der Kreisfrequenz \(\widetilde{\omega}_E\) auf der Erde überein? Drücken Sie Ihre Antwort durch \(R_E\) aus.
Verärgert über Bobs Sturheit denkt sich Alice ein Experiment aus, mit dem sie ihre Behauptung beweisen will. Dazu steigt sie auf einen Turm der Höhe \(H\) über dem Boden der Raumstation und lässt eine Masse fallen. Dieses Experiment lässt sich sowohl im rotierenden Bezugssystem als auch in einem Inertialsystem verstehen.
In einem gleichförmig rotierenden Bezugssystem nehmen die Astronauten eine Scheinkraft \(\vec F_C\) wahr, die Corioliskraft genannt wird. Die Kraft \(\vec F_C\), die auf einen Körper der Masse \(m\) wirkt, der sich mit der Geschwindigkeit \(\vec v\) in einem Bezugssystem mit konstanter Winkelgeschwindigkeit \(\vec\omega_{ss}\) bewegt, ist gegeben durch
\[ \vec F_C=2m\vec v\times\vec\omega_{ss}. \tag{2} \]
Für die skalaren Größen dürfen Sie
\[ F_C=2mv\omega_{ss}\sin\phi, \tag{3} \]
verwenden, wobei \(\phi\) der Winkel zwischen der Geschwindigkeit und der Rotationsachse ist. Die Kraft steht sowohl senkrecht auf der Geschwindigkeit \(v\) als auch auf der Rotationsachse. Das Vorzeichen der Kraft lässt sich mit der Rechte-Hand-Regel bestimmen, im Folgenden dürfen Sie es jedoch frei wählen.
B.6 — 1.1 Punkte
Berechnen Sie die horizontale Geschwindigkeit \(v_x\) und die horizontale Verschiebung \(d_x\) (relativ zum Fuß des Turms, in der Richtung senkrecht zum Turm) der Masse in dem Augenblick, in dem sie auf den Boden trifft. Sie dürfen annehmen, dass die Höhe \(H\) des Turms klein ist, sodass die von den Astronauten gemessene Beschleunigung während des Falls konstant ist. Außerdem dürfen Sie annehmen, dass \(d_x\ll H\) gilt.
Um ein gutes Ergebnis zu erhalten, beschließt Alice, dieses Experiment von einem wesentlich höheren Turm als zuvor durchzuführen. Zu ihrer Überraschung trifft die Masse am Fuß des Turms auf den Boden, sodass \(d_x=0\) ist.
B.7 — 1.3 Punkte
Bestimmen Sie eine untere Schranke für die Turmhöhe, bei der \(d_x=0\) auftreten kann.
Alice ist bereit, einen letzten Versuch zu unternehmen, Bob zu überzeugen. Sie möchte mit ihrem Federpendel die Wirkung der Corioliskraft zeigen. Dazu verändert sie den ursprünglichen Aufbau: Sie befestigt ihre Feder an einem Ring, der auf einer horizontalen Stange reibungsfrei in \(x\)-Richtung gleiten kann. Die Feder selbst schwingt in \(y\)-Richtung. Die Stange verläuft parallel zum Boden und senkrecht zur Rotationsachse der Raumstation. Die \(xy\)-Ebene steht somit senkrecht zur Rotationsachse, wobei die \(y\)-Richtung unmittelbar zum Rotationszentrum der Station zeigt.
Abbildung 5: Versuchsaufbau.
B.8 — 1.7 Punkte
Alice zieht die Masse vom Gleichgewichtspunkt \(x=0\), \(y=0\) um eine Strecke \(d\) nach unten und lässt sie dann los (siehe Abbildung 5).
- Geben Sie jeweils einen algebraischen Ausdruck für \(x(t)\) und \(y(t)\) an. Sie dürfen annehmen, dass \(\omega_{ss}d\) klein ist, und die Corioliskraft für die Bewegung entlang der \(y\)-Achse vernachlässigen.
- Skizzieren Sie die Bahnkurve \((x(t),y(t))\) und kennzeichnen Sie alle wichtigen Merkmale, beispielsweise die Amplitude.
Alice und Bob streiten weiter.
Allgemeines Datenblatt
| Lichtgeschwindigkeit im Vakuum | \(c\) | \(=299\,792\,458\ \mathrm{m\cdot s^{-1}}\) |
| Magnetische Feldkonstante (Vakuumpermeabilität) | \(\mu_0\) | \(=4\pi\times10^{-7}\ \mathrm{kg\cdot m\cdot A^{-2}\cdot s^{-2}}\) |
| Elektrische Feldkonstante (Vakuumpermittivität) | \(\varepsilon_0\) | \(=8.854\,187\,817\times10^{-12}\ \mathrm{A^2\cdot s^4\cdot kg^{-1}\cdot m^{-3}}\) |
| Elementarladung | \(e\) | \(=1.602\,176\,620\,8(98)\times10^{-19}\ \mathrm{A\cdot s}\) |
| Elektronenmasse | \(m_{\mathrm e}\) | \(=9.109\,383\,56(11)\times10^{-31}\ \mathrm{kg}\) |
| \(=0.510\,998\,946\,1(31)\ \dfrac{\mathrm{MeV}}{c^2}\) | ||
| Protonenmasse | \(m_{\mathrm p}\) | \(=1.672\,621\,898(21)\times10^{-27}\ \mathrm{kg}\) |
| \(=938.272\,081\,3(58)\ \dfrac{\mathrm{MeV}}{c^2}\) | ||
| Neutronenmasse | \(m_{\mathrm n}\) | \(=1.674\,927\,471(21)\times10^{-27}\ \mathrm{kg}\) |
| \(=939.565\,413\,3(58)\ \dfrac{\mathrm{MeV}}{c^2}\) | ||
| Atomare Masseneinheit | \(u\) | \(=1.660\,539\,040(20)\times10^{-27}\ \mathrm{kg}\) |
| Rydberg-Konstante | \(R_\infty\) | \(=10\,973\,731.568\,508(65)\ \mathrm{m^{-1}}\) |
| Universelle Gravitationskonstante | \(G\) | \(=6.674\,08(31)\times10^{-11}\ \mathrm{m^3\cdot kg^{-1}\cdot s^{-2}}\) |
| Fallbeschleunigung (in Zürich) | \(g\) | \(=9.81\ \mathrm{m\cdot s^{-2}}\) |
| Plancksches Wirkungsquantum | \(h\) | \(=6.626\,070\,040(81)\times10^{-34}\ \mathrm{kg\cdot m^2\cdot s^{-1}}\) |
| Avogadro-Konstante | \(N_A\) | \(=6.022\,140\,857(74)\times10^{23}\ \mathrm{mol^{-1}}\) |
| Molare Gaskonstante | \(R\) | \(=8.314\,4598(48)\ \mathrm{kg\cdot m^2\cdot s^{-2}\cdot mol^{-1}\cdot K^{-1}}\) |
| Molare Massenkonstante | \(M_u\) | \(=1\times10^{-3}\ \mathrm{kg\cdot mol^{-1}}\) |
| Boltzmann-Konstante | \(k_B\) | \(=1.380\,648\,52(79)\times10^{-23}\ \mathrm{kg\cdot m^2\cdot s^{-2}\cdot K^{-1}}\) |
| Stefan-Boltzmann-Konstante | \(\sigma\) | \(=5.670\,367(13)\times10^{-8}\ \mathrm{kg\cdot s^{-3}\cdot K^{-4}}\) |
Aufgabentext aus dem offiziellen englischen Text übersetzt.
Antworten
Für Teil A definieren wir die Masse eines vollständig aus Holz bestehenden Zylinders und die durch das Metall hinzukommende Masse: \[ m_0=\pi\rho_1r_1^2h_1, \qquad \Delta m=M-m_0 =\pi(\rho_2-\rho_1)r_2^2h_2. \] Für Teil B schreiben wir \(\Omega=\omega_{ss}\) und wählen \(+x\) in Drehrichtung der Station und \(+y\) in Richtung ihres Zentrums.
-
A.1 \[ \boxed{b=\frac{r_1\sin\Theta}{\sin\phi}}. \]
-
A.2 \[ \boxed{I_S\ddot\varphi=-Mgb\sin\varphi\simeq-Mgb\varphi}, \qquad \boxed{I_S=\frac{MgbT^2}{4\pi^2}}. \]
-
A.3 \[ \boxed{d=\frac{Mb}{\Delta m} =\frac{Mb}{\pi(\rho_2-\rho_1)r_2^2h_2}}. \]
-
A.4 \[ \boxed{I_S=\frac12m_0r_1^2+\frac12\Delta m\,r_2^2 +\frac{M^2b^2}{\Delta m}}. \]
-
A.5 \[ \boxed{ r_2=\sqrt{ \frac{MgbT^2}{2\pi^2\Delta m} -\frac{m_0r_1^2}{\Delta m} -\frac{2M^2b^2}{(\Delta m)^2}}}, \qquad \boxed{h_2=\frac{\Delta m}{\pi(\rho_2-\rho_1)r_2^2}}. \]
-
B.1 \[ \boxed{\omega_{ss}=\sqrt{\frac{g_E}{R}}}. \]
-
B.2 \[ \boxed{\omega_E=\sqrt{\frac{k}{m}}}. \]
-
B.3 \[ \boxed{\omega=\sqrt{\frac{k}{m}-\Omega^2} =\sqrt{\frac{k}{m}-\frac{g_E}{R}}}. \]
-
B.4 \[ \boxed{g_E(h)=\frac{g_E}{(1+h/R_E)^2} \simeq g_E\left(1-\frac{2h}{R_E}\right)}, \qquad \boxed{\widetilde{\omega}_E =\sqrt{\frac{k}{m}-\frac{2g_E}{R_E}}}. \]
-
B.5 \[ \boxed{R=\frac{R_E}{2}}. \]
-
B.6 \[ \boxed{v_x=-2\Omega H}, \qquad \boxed{d_x=-\frac23\Omega H\sqrt{\frac{2H}{g_E}} =-\frac{2\sqrt2}{3}H\sqrt{\frac{H}{R}}}. \] Beide sind der Drehrichtung der Station entgegengesetzt.
-
B.7 Eine streng gültige untere Schranke lautet \[ \boxed{H>R\left(1-\frac{1}{\sqrt{1+4\pi^2}}\right) \simeq0.8428R}. \] Die erste exakte Rückkehr zum Fuß des Turms tritt auf bei \[ \boxed{H_{\min}\simeq0.8716R}. \]
-
B.8 Mit \(a=2\Omega d/\omega\) gilt \[ \boxed{x(t)=a\bigl[\omega t-\sin(\omega t)\bigr]}, \qquad \boxed{y(t)=-d\cos(\omega t)}. \] Die Bahnkurve besteht aus aufeinanderfolgenden Zykloidenbögen mit Spitzen bei \((2\pi n a,-d)\), oberen Umkehrpunkten bei \(((2n+1)\pi a,d)\) und einem horizontalen Abstand von \(2\pi a\). Die vertikale Amplitude beträgt \(d\).
Lösung
A.1
Sei \(P\) der Berührungspunkt mit der geneigten Unterlage. Die Normalkraft und die Haftreibung greifen beide in \(P\) an und üben daher kein Drehmoment bezüglich \(P\) aus. Im statischen Gleichgewicht muss somit die vertikale Gerade durch den Schwerpunkt \(C\) durch \(P\) verlaufen.
Der Schwerpunkt liegt auf \(SB\). Mit den in Abbildung 2 gezeigten Winkeln ergeben sich für die horizontalen Verschiebungen von \(P\) beziehungsweise \(C\) gegenüber \(S\) \[ x_P-x_S=r_1\sin\Theta, \qquad x_C-x_S=b\sin\phi. \] Folglich gilt \[ Mg\left(b\sin\phi-r_1\sin\Theta\right)=0, \] und damit \[ \boxed{b=\frac{r_1\sin\Theta}{\sin\phi}}. \]
Das stabile Gleichgewicht entspricht dem Lösungszweig mit \(\cos\phi>0\). Insbesondere muss die Neigung so klein sein, dass \(r_1\sin\Theta<b\) gilt; Gleichheit entspricht der Grenzkonfiguration ohne Rückstellwirkung.
A.2
Die Aufhängung fixiert die Achse \(S\). Die Gewichtskraft greift in \(C\) im Abstand \(b\) von dieser Achse an und erzeugt das rücktreibende Drehmoment \[ \tau_S=-Mgb\sin\varphi. \] Die Bewegungsgleichung der Rotation lautet daher \[ I_S\ddot\varphi=-Mgb\sin\varphi. \]
Für \(|\varphi|\ll1\) verwenden wir \(\sin\varphi\simeq\varphi\): \[ \ddot\varphi+\frac{Mgb}{I_S}\varphi=0. \] Dies ist eine harmonische Schwingung mit \[ \left(\frac{2\pi}{T}\right)^2=\frac{Mgb}{I_S}. \] Somit gilt \[ \boxed{I_S=\frac{MgbT^2}{4\pi^2}}, \] wobei die angegebene Fallbeschleunigung \(g=9.81\ \mathrm{m\,s^{-2}}\) beträgt.
A.3
Wir stellen die tatsächliche Dichteverteilung als Summe folgender Beiträge dar:
- Ein vollständiger Holzzylinder mit der Masse \[ m_0=\pi\rho_1r_1^2h_1, \] dessen Mittelpunkt auf \(S\) liegt.
- Eine zusätzliche Scheibe mit der Dichte \(\rho_2-\rho_1\), deren Mittelpunkt auf \(B\) liegt, mit der Masse \[ \Delta m=\pi(\rho_2-\rho_1)r_2^2h_2=M-m_0. \]
Damit wird das Holz berücksichtigt, das vor dem Einsetzen des Metalls entfernt wurde.
Das erste Massenmoment bezüglich \(S\) liefert \[ Mb=m_0(0)+\Delta m\,d. \] Daraus folgt \[ \boxed{ d=\frac{Mb}{\Delta m} =\frac{Mb}{M-\pi\rho_1r_1^2h_1} =\frac{Mb}{\pi(\rho_2-\rho_1)r_2^2h_2}}. \]
A.4
Der vollständige Holzzylinder liefert den Beitrag \[ I_{\mathrm{wood}}=\frac12m_0r_1^2. \] Die zusätzliche Scheibe hat bezüglich ihrer eigenen Symmetrieachse das Trägheitsmoment \(\frac12\Delta m\,r_2^2\). Nach dem Satz von Steiner beträgt ihr Beitrag bezüglich \(S\) \[ I_{\mathrm{additional}} =\frac12\Delta m\,r_2^2+\Delta m\,d^2. \] Daher gilt \[ I_S=\frac12m_0r_1^2 +\frac12\Delta m\,r_2^2+\Delta m\,d^2. \]
Einsetzen von \(d=Mb/\Delta m\) ergibt \[ \boxed{ I_S=\frac12m_0r_1^2 +\frac12\Delta m\,r_2^2 +\frac{M^2b^2}{\Delta m}}. \]
A.5
Wir setzen die Ausdrücke für \(I_S\) aus A.2 und A.4 gleich: \[ \frac{MgbT^2}{4\pi^2} =\frac12m_0r_1^2+\frac12\Delta m\,r_2^2 +\frac{M^2b^2}{\Delta m}. \] Auflösen nach \(r_2^2\) ergibt \[ r_2^2= \frac{MgbT^2}{2\pi^2\Delta m} -\frac{m_0r_1^2}{\Delta m} -\frac{2M^2b^2}{(\Delta m)^2}. \] Wir wählen die positive Wurzel: \[ \boxed{ r_2=\sqrt{ \frac{MgbT^2}{2\pi^2\Delta m} -\frac{m_0r_1^2}{\Delta m} -\frac{2M^2b^2}{(\Delta m)^2}}}. \]
Die Massenbeziehung bestimmt anschließend die Dicke: \[ \boxed{ h_2=\frac{\Delta m}{\pi(\rho_2-\rho_1)r_2^2}}. \]
Hier sind \(m_0=\pi\rho_1r_1^2h_1\) und \(\Delta m=M-m_0\), sodass alle Größen auf der rechten Seite bekannt oder gemessen sind. Physikalisch konsistente Messwerte müssen einen positiven Radikanden ergeben und \(d+r_2\le r_1\) sowie \(h_2\le h_1\) erfüllen.
B.1
Ein Astronaut, der relativ zum Radkranz ruht, bewegt sich auf einer Kreisbahn mit dem Radius \(R\). Die erforderliche Zentripetalbeschleunigung beträgt \[ a_c=\omega_{ss}^2R. \] Die Normalkraft, die diese Beschleunigung hervorruft, wird vom Astronauten als Gewicht wahrgenommen. Damit die Beschleunigung derjenigen auf der Erde entspricht, muss \[ \omega_{ss}^2R=g_E \] gelten. Somit ist \[ \boxed{\omega_{ss}=\sqrt{\frac{g_E}{R}}}. \]
Im Folgenden schreiben wir \(\Omega=\omega_{ss}\).
B.2
Sei \(y\) die nach oben gerichtete Auslenkung aus der Gleichgewichtslage der Feder. Eine konstante Schwerebeschleunigung verändert die Dehnung im Gleichgewicht; die konstante Gewichtskraft fällt jedoch weg, wenn die Gleichung für die Auslenkung aus der Gleichgewichtslage aufgestellt wird: \[ m\ddot y=-ky. \] Daher gilt \[ \boxed{\omega_E=\sqrt{\frac{k}{m}}}. \]
B.3
Wir verwenden das rotierende Bezugssystem und lassen \(y\) von der Gleichgewichtslage aus radial nach innen zeigen. Ist der Radius der Gleichgewichtslage \(r_0\), so beträgt der momentane Radius \(r_0-y\).
Die Zentrifugalkraft wirkt nach außen und hat den Betrag \[ m\Omega^2(r_0-y). \] Die nach innen gerichtete Federkraft nimmt um \(ky\) ab, wenn sich die Masse um \(y\) nach innen bewegt. Im Gleichgewicht erfüllt ihr Wert \(F_0\) die Beziehung \[ F_0=m\Omega^2r_0. \] Die Bewegungsgleichung in Richtung nach innen lautet daher \[ m\ddot y=(F_0-ky)-m\Omega^2(r_0-y) =-(k-m\Omega^2)y. \]
Die horizontale Zwangskraft gleicht die Corioliskraft aus, sodass diese die radiale Bewegungsgleichung nicht verändert. Somit gilt \[ \boxed{ \omega=\sqrt{\frac{k}{m}-\Omega^2} =\sqrt{\frac{k}{m}-\frac{g_E}{R}}}. \]
Schwingungen setzen \(k/m>\Omega^2\) voraus.
B.4
Sei \(M_E\) die Erdmasse. Das Newtonsche Gravitationsgesetz liefert \[ g_E(h)=\frac{GM_E}{(R_E+h)^2}. \] Wegen \(g_E=GM_E/R_E^2\) gilt \[ g_E(h)=g_E\left(1+\frac{h}{R_E}\right)^{-2}. \] Für \(h\ll R_E\) ergibt die Entwicklung erster Ordnung \[ \boxed{ g_E(h)\simeq g_E\left(1-\frac{2h}{R_E}\right)}. \]
Die Höhe der Gleichgewichtslage sei \(h_0\), und \(y\) bezeichne die nach oben gerichtete Auslenkung aus dieser Lage. Nach Subtraktion der Kräftebilanz im Gleichgewicht gilt \[ m\ddot y =-ky-m\bigl[g_E(h_0+y)-g_E(h_0)\bigr]. \] In der linearen Näherung ist \[ g_E(h_0+y)-g_E(h_0)\simeq-\frac{2g_E}{R_E}y. \] Somit gilt \[ m\ddot y=-\left(k-\frac{2mg_E}{R_E}\right)y, \] woraus \[ \boxed{ \widetilde{\omega}_E =\sqrt{\frac{k}{m}-\frac{2g_E}{R_E}}} \] folgt.
Die Schwerebeschleunigung nimmt mit der Höhe ab, sodass eine Auslenkung nach oben die nach unten gerichtete Gewichtskraft verringert. Dadurch wird die resultierende Rückstellkraft schwächer und die Frequenz sinkt.
B.5
Wir setzen die quadrierten Kreisfrequenzen aus B.3 und B.4 gleich: \[ \frac{k}{m}-\frac{g_E}{R} =\frac{k}{m}-\frac{2g_E}{R_E}. \] Daraus folgt \[ \boxed{R=\frac{R_E}{2}}. \]
B.6
Wir wählen \(+x\) in Drehrichtung der Station und \(+y\) nach innen, zu ihrem Zentrum hin. Mit dieser Konvention lauten die Komponenten der Coriolisbeschleunigung \[ a_{C,x}=2\Omega\dot y, \qquad a_{C,y}=-2\Omega\dot x. \]
Bei einem niedrigen Turm nähern wir die nach unten gerichtete Beschleunigung durch die Konstante \(g_E=\Omega^2R\) an. Wegen der kleinen horizontalen Ablenkung können wir deren Rückwirkung auf den vertikalen Fall vernachlässigen. Wird die Masse aus der Ruhe losgelassen, gilt \[ y(t)=H-\frac12g_Et^2, \qquad \dot y=-g_Et. \] Der Aufprallzeitpunkt ist \[ t_f=\sqrt{\frac{2H}{g_E}}. \]
Die horizontale Bewegungsgleichung wird zu \[ \ddot x=2\Omega\dot y=-2\Omega g_Et. \] Mit \(x(0)=\dot x(0)=0\) ergibt die Integration \[ \dot x=-\Omega g_Et^2, \qquad x=-\frac13\Omega g_Et^3. \]
Beim Aufprall gilt \[ \boxed{v_x=-\Omega g_Et_f^2=-2\Omega H}, \] und \[ \boxed{ d_x=-\frac13\Omega g_Et_f^3 =-\frac23\Omega H\sqrt{\frac{2H}{g_E}}}. \] Mit \(\Omega^2=g_E/R\) folgt \[ \boxed{ d_x=-\frac{2\sqrt2}{3}H\sqrt{\frac{H}{R}}}. \]
Die Masse landet hinter dem Turm, entgegen der Drehrichtung. Die Konsistenzbedingung lautet \[ \frac{|d_x|}{H}=\frac{2\sqrt2}{3}\sqrt{\frac{H}{R}}\ll1, \] wie für \(H\ll R\) zu erwarten.
B.7
Für einen hohen Turm verwenden wir ein Inertialsystem und berücksichtigen die vollständige Kreisgeometrie. Die Näherung einer konstanten Beschleunigung aus B.6 ist nicht mehr anwendbar.
Sei \[ r=R-H \] der Abstand des Loslasspunkts vom Zentrum der Station, wobei \(0<r<R\) gilt. Wir wählen die Inertialkoordinaten so, dass die Masse bei \((r,0)\) mit der Tangentialgeschwindigkeit \((0,\Omega r)\) losgelassen wird.
Nach dem Loslassen wirkt keine reale Kraft auf die Masse, sodass ihre Bahn eine Gerade ist: \[ X(t)=r, \qquad Y(t)=\Omega rt. \] Sie erreicht den Radkranz erstmals, wenn \[ X^2+Y^2=R^2. \] Mit \(u=\Omega t_f\) ergibt sich daraus \[ r^2(1+u^2)=R^2, \qquad u=\sqrt{\frac{R^2}{r^2}-1}. \]
Beim Aufprall beträgt die Winkelposition der Masse \[ \alpha=\arctan u, \qquad 0<\alpha<\frac{\pi}{2}, \] während sich der Fuß des Turms um den Winkel \(u\) gedreht hat.
Damit die Masse am Fuß des Turms auftrifft, müssen ihre Winkel modulo \(2\pi\) übereinstimmen: \[ u-\arctan u=2\pi n. \] Für \(u>0\) gilt \(u>\arctan u\), sodass \(n=0\) keine von null verschiedene Turmhöhe liefern kann. Daher ist \(n\ge1\), woraus \[ u=2\pi n+\arctan u>2\pi \] folgt.
Folglich gilt \[ \frac{R^2}{r^2}-1>4\pi^2, \qquad r<\frac{R}{\sqrt{1+4\pi^2}}. \] Wegen \(H=R-r\) erhalten wir \[ \boxed{ H>R\left(1-\frac{1}{\sqrt{1+4\pi^2}}\right) \simeq0.8428R}. \] Für die in B.5 bestimmte Station entspricht dies \(H>0.4214R_E\).
Man kann auch die kleinste Höhe für eine exakte Rückkehr bestimmen. Die Funktion \[ f(u)=u-\arctan u \] ist für \(u>0\) streng monoton steigend, denn \[ f'(u)=\frac{u^2}{1+u^2}>0. \] Die kleinste Rückkehrhöhe entspricht somit \(n=1\). Das Lösen von \[ u_1-\arctan u_1=2\pi \] ergibt \[ u_1\simeq7.72525. \] Daher gilt \[ \boxed{ H_{\min} =R\left(1-\frac{1}{\sqrt{1+u_1^2}}\right) \simeq0.871625R}. \] Dieser genauere Wert ist mit der gesuchten unteren Schranke vereinbar.
B.8
Wir behalten \(+x\) in Drehrichtung und \(+y\) nach innen bei. Die frei gleitende Aufhängung übt keine horizontale Rückstellkraft aus.
Wir verwenden die Näherung eines lokal ebenen Bodens und vernachlässigen wie vorgegeben die in \(y\)-Richtung wirkende Corioliskraft, die durch die horizontale Bewegung entsteht. Die vertikale Bewegungsgleichung bleibt \[ \ddot y+\omega^2y=0, \qquad \omega^2=\frac{k}{m}-\Omega^2. \] Die Anfangsbedingungen lauten \[ y(0)=-d,\qquad \dot y(0)=0, \qquad x(0)=0,\qquad \dot x(0)=0. \] Daher gilt \[ \boxed{y(t)=-d\cos(\omega t)}. \]
Die horizontale Bewegung wird durch die mit der vertikalen Geschwindigkeit verbundene Corioliskraft hervorgerufen: \[ \ddot x=2\Omega\dot y. \] Einmalige Integration ergibt \[ \dot x=2\Omega\bigl[y(t)-y(0)\bigr] =2\Omega d\bigl[1-\cos(\omega t)\bigr]. \] Erneute Integration liefert \[ \boxed{ x(t)=2\Omega d\left[t-\frac{\sin(\omega t)}{\omega}\right]}. \]
Zur Beschreibung der Skizze definieren wir \[ a=\frac{2\Omega d}{\omega}, \qquad \tau=\omega t, \qquad P=\frac{2\pi}{\omega}. \] Dann gilt \[ x=a(\tau-\sin\tau), \qquad y=-d\cos\tau. \] Dies ist eine Zykloide mit unabhängig voneinander skalierten horizontalen und vertikalen Koordinaten.
Ein vollständiger Bogen enthält die folgenden Punkte:
| Zeit | \(x/a\) | \(y/d\) | Merkmal |
|---|---|---|---|
| \(0\) | \(0\) | \(-1\) | Anfangsspitze; Masse in Ruhe |
| \(P/4\) | \(\pi/2-1\) | \(0\) | Durchgang durch die Gleichgewichtshöhe nach oben |
| \(P/2\) | \(\pi\) | \(1\) | Höchster Punkt; horizontale Tangente |
| \(3P/4\) | \(3\pi/2+1\) | \(0\) | Durchgang durch die Gleichgewichtshöhe nach unten |
| \(P\) | \(2\pi\) | \(-1\) | Nächste Spitze; Masse momentan in Ruhe |
Die vollständige Skizze besteht aus diesen Bögen, die sich in Richtung zunehmender \(x\)-Werte wiederholen:
- Die vertikale Amplitude beträgt \(d\), wobei \(y\) von \(-d\) bis \(+d\) reicht.
- Spitzen treten bei \((2\pi n a,-d)\) auf; ihre Grenztangenten sind vertikal.
- Obere Umkehrpunkte treten bei \(((2n+1)\pi a,d)\) auf und haben horizontale Tangenten.
- Der Abstand zwischen aufeinanderfolgenden Spitzen beträgt \[ L=2\pi a=\frac{4\pi\Omega d}{\omega}. \]
- Da \[ \dot x=2\Omega d(1-\cos\omega t)\ge0, \] verläuft die Bahn kontinuierlich in \(+x\)-Richtung, ohne Schleifen.
- Die mittlere horizontale Driftgeschwindigkeit beträgt \(2\Omega d\); die horizontale Schwingung um diese gleichförmige Drift hat die Amplitude \(a\).
Diese Ausdrücke gelten, solange die vorgegebene Vernachlässigung der vertikalen Corioliskraft und die Näherung eines lokal ebenen Bodens gültig bleiben.
Die Lösung wurde mit der offiziellen Lösung abgeglichen.
IPhO 2016 · Teori sorusu 1
İki Mekanik Problemi
Bu soruya başlamadan önce lütfen ayrı zarftaki genel yönergeleri okuyunuz.
Bölüm A. Gizli Disk (3.5 puan)
Yarıçapı \(r_1\) ve kalınlığı \(h_1\) olan dolu bir ahşap silindir ele alıyoruz. Ahşap silindirin içinde bir yerde, ahşabın yerine yarıçapı \(r_2\) ve kalınlığı \(h_2\) olan metal bir disk yerleştirilmiştir. Metal disk, simetri ekseni \(B\), ahşap silindirin simetri ekseni \(S\)'ye paralel olacak ve ahşap silindirin üst ve alt yüzeylerine eşit uzaklıkta bulunacak şekilde yerleştirilmiştir. \(S\) ile \(B\) arasındaki uzaklığı \(d\) ile gösteriyoruz. Ahşabın yoğunluğu \(\rho_1\), metalin yoğunluğu ise \(\rho_2>\rho_1\)'dir. Ahşap silindir ile içindeki metal diskin toplam kütlesi \(M\)'dir.
Bu soruda ahşap silindiri, sağa ve sola serbestçe yuvarlanabilecek şekilde yere koyuyoruz. Düzeneğin yandan ve üstten görünüşleri için Şekil 1'e bakınız.
Bu sorunun amacı, metal diskin boyutlarını ve konumunu belirlemektir.
Aşağıda, sonucu bilinen nicelikler cinsinden ifade etmeniz istendiğinde, şu niceliklerin bilindiğini her zaman varsayabilirsiniz:
\[ r_1,\ h_1,\ \rho_1,\ \rho_2,\ M. \tag{1} \]
Amaç, dolaylı ölçümler yoluyla \(r_2\), \(h_2\) ve \(d\)'yi belirlemektir.
Şekil 1: a) yandan görünüş b) üstten görünüş
Tüm sistemin kütle merkezi \(C\) ile ahşap silindirin simetri ekseni \(S\) arasındaki uzaklığı \(b\) ile gösteriyoruz. Bu uzaklığı belirlemek için şu deneyi tasarlıyoruz: Ahşap silindiri, kararlı dengede olacak şekilde yatay bir taban üzerine yerleştiriyoruz. Şimdi tabanı yavaşça \(\Theta\) açısı kadar eğelim (bkz. Şekil 2). Statik sürtünme sayesinde ahşap silindir kaymadan serbestçe yuvarlanabilir. Silindir eğim boyunca biraz aşağı yuvarlanacak, ancak daha sonra ölçtüğümüz \(\phi\) açısı kadar dönmüş olarak kararlı bir denge durumunda duracaktır.
Şekil 2: Eğik bir taban üzerindeki silindir.
A.1 — 0.8 puan
\(b\) için, (1)'deki niceliklerin, \(\phi\) açısının ve tabanın eğim açısı \(\Theta\)'nın fonksiyonu olan bir ifade bulunuz.
Bundan sonra \(b\)'nin değerinin bilindiğini varsayabiliriz.
Şekil 3: Asılı sistem.
Şimdi sistemin simetri ekseni \(S\)'ye göre eylemsizlik momenti \(I_S\)'yi ölçmek istiyoruz. Bu amaçla ahşap silindiri, simetri ekseninden rijit bir çubuğa asıyoruz. Ardından denge konumundan küçük bir \(\varphi\) açısı kadar döndürüp serbest bırakıyoruz. Düzenek için Şekil 3'e bakınız. \(\varphi\)'nin, periyodu \(T\) olan periyodik bir hareket yaptığını gözlemliyoruz.
A.2 — 0.5 puan
\(\varphi\) için hareket denklemini bulunuz. Sistemin simetri ekseni \(S\) etrafındaki eylemsizlik momenti \(I_S\)'yi, \(T\), \(b\) ve (1)'deki bilinen nicelikler cinsinden ifade ediniz. Sistemi denge konumundan yalnızca çok az saptırdığımızı ve bu nedenle \(\varphi\)'nin her zaman çok küçük olduğunu varsayabilirsiniz.
Şimdi A.1 ve A.2 sorularındaki ölçümlerden yararlanarak ahşap silindirin içindeki metal diskin geometrisini ve konumunu belirlemek istiyoruz.
A.3 — 0.4 puan
\(d\) uzaklığı için, \(b\) ve (1)'deki niceliklerin fonksiyonu olan bir ifade bulunuz. A.5 alt sorusunda hesaplanacakları için, ifadenize \(r_2\) ve \(h_2\)'yi de değişken olarak dahil edebilirsiniz.
A.4 — 0.7 puan
Eylemsizlik momenti \(I_S\) için, \(b\) ve (1)'deki bilinen nicelikler cinsinden bir ifade bulunuz. A.5 alt sorusunda hesaplanacakları için, ifadenize \(r_2\) ve \(h_2\)'yi de değişken olarak dahil edebilirsiniz.
A.5 — 1.1 puan
Yukarıdaki tüm sonuçları kullanarak \(h_2\) ve \(r_2\) için, \(b\), \(T\) ve (1)'deki bilinen nicelikler cinsinden birer ifade yazınız. \(h_2\)'yi \(r_2\)'nin bir fonksiyonu olarak ifade edebilirsiniz.
Bölüm B. Dönen Uzay İstasyonu (6.5 puan)
Alice, bir uzay istasyonunda yaşayan bir astronottur. Uzay istasyonu, kendi ekseni etrafında dönerek astronotlar için yapay yerçekimi sağlayan, yarıçapı \(R\) olan devasa bir tekerlektir. Astronotlar tekerleğin çemberinin iç yüzeyinde yaşarlar. Uzay istasyonunun kütleçekim etkisi ve zeminin eğriliği ihmal edilebilir.
B.1 — 0.5 puan
Astronotların Dünya yüzeyindekiyle aynı \(g_E\) yerçekimi ivmesini hissetmeleri için uzay istasyonu hangi \(\omega_{ss}\) açısal frekansıyla dönmelidir?
Alice ile astronot arkadaşı Bob tartışırlar. Bob, aslında bir uzay istasyonunda yaşadıklarına inanmaz ve Dünya'da olduklarını iddia eder. Alice, fizikten yararlanarak Bob'a dönen bir uzay istasyonunda yaşadıklarını kanıtlamak ister. Bu amaçla yay sabiti \(k\) olan bir yaya \(m\) kütleli bir cisim bağlar ve salınmasını sağlar. Cisim yalnızca düşey doğrultuda salınır ve yatay doğrultuda hareket edemez.
B.2 — 0.2 puan
Dünya'da yerçekimi ivmesinin sabit ve \(g_E\) olduğunu varsayarsak, Dünya'daki bir kişinin ölçeceği açısal salınım frekansı \(\omega_E\) ne olurdu?
B.3 — 0.6 puan
Alice uzay istasyonunda hangi \(\omega\) açısal salınım frekansını ölçer?
Alice, deneyinin dönen bir uzay istasyonunda olduklarını kanıtladığına emindir. Bob ise şüpheci kalır. Dünya yüzeyinin üzerinde yerçekiminin değişimi dikkate alındığında benzer bir etkinin ortaya çıkacağını iddia eder. Aşağıdaki sorularda Bob'un haklı olup olmadığını araştırıyoruz.
Şekil 4: Uzay istasyonu
B.4 — 0.8 puan
Dünya yüzeyinin üzerindeki küçük \(h\) yükseklikleri için yerçekimi ivmesi \(g_E(h)\)'nin ifadesini türetiniz ve salınan cismin salınım frekansı \(\widetilde{\omega}_E\)'yi hesaplayınız (doğrusal yaklaşım yeterlidir). Dünya'nın yarıçapını \(R_E\) ile gösteriniz. Dünya'nın dönmesini ihmal ediniz.
Gerçekten de Alice, bu uzay istasyonunda yaylı sarkacın Bob'un öngördüğü frekansta salındığını bulur.
B.5 — 0.3 puan
Uzay istasyonunun yarıçapı \(R\) hangi değeri aldığında salınım frekansı \(\omega\), Dünya'daki salınım frekansı \(\widetilde{\omega}_E\) ile aynı olur? Cevabınızı \(R_E\) cinsinden ifade ediniz.
Bob'un inatçılığından bunalan Alice, haklı olduğunu kanıtlamak için bir deney düşünür. Bu amaçla uzay istasyonunun zemininden yüksekliği \(H\) olan bir kuleye tırmanır ve bir cisim bırakır. Bu deney hem dönen referans sisteminde hem de eylemsiz bir referans sisteminde anlaşılabilir.
Düzgün dönen bir referans sisteminde astronotlar, Coriolis kuvveti adı verilen \(\vec F_C\) sanal kuvvetini hissederler. Sabit \(\vec\omega_{ss}\) açısal frekansıyla dönen bir referans sisteminde \(\vec v\) hızıyla hareket eden \(m\) kütleli bir cisme etki eden \(\vec F_C\) kuvveti şu şekilde verilir:
\[ \vec F_C=2m\vec v\times\vec\omega_{ss}. \tag{2} \]
Skaler nicelikler cinsinden şu ifadeyi kullanabilirsiniz:
\[ F_C=2mv\omega_{ss}\sin\phi, \tag{3} \]
Burada \(\phi\), hız ile dönme ekseni arasındaki açıdır. Kuvvet hem \(v\) hızına hem de dönme eksenine diktir. Kuvvetin işareti sağ el kuralıyla belirlenebilir, ancak aşağıdaki sorularda bunu serbestçe seçebilirsiniz.
B.6 — 1.1 puan
Cismin zemine çarptığı andaki yatay hızı \(v_x\)'i ve yatay yer değiştirmesi \(d_x\)'i (kulenin tabanına göre, kuleye dik doğrultuda) hesaplayınız. Kulenin yüksekliği \(H\)'nin küçük olduğunu ve dolayısıyla astronotların ölçtüğü ivmenin düşüş boyunca sabit kaldığını varsayabilirsiniz. Ayrıca \(d_x\ll H\) olduğunu da varsayabilirsiniz.
İyi bir sonuç elde etmek için Alice, bu deneyi öncekinden çok daha yüksek bir kuleden yapmaya karar verir. Şaşırtıcı biçimde cisim, kulenin tabanında zemine çarpar; dolayısıyla \(d_x=0\) olur.
B.7 — 1.3 puan
\(d_x=0\) olmasının mümkün olduğu kule yüksekliği için bir alt sınır bulunuz.
Alice, Bob'u ikna etmek için son bir girişimde bulunmaya isteklidir. Coriolis kuvvetinin etkisini göstermek için yaylı osilatörünü kullanmak ister. Bu amaçla ilk düzeneği değiştirir: Yayını, yatay bir çubuk üzerinde \(x\) doğrultusunda sürtünmesiz olarak serbestçe kayabilen bir halkaya bağlar. Yayın kendisi \(y\) doğrultusunda salınır. Çubuk zemine paralel ve uzay istasyonunun dönme eksenine diktir. Böylece \(xy\) düzlemi dönme eksenine dik olur ve \(y\) doğrultusu doğrudan istasyonun dönme merkezine yönelir.
Şekil 5: Düzenek.
B.8 — 1.7 puan
Alice, cismi \(x=0\), \(y=0\) denge noktasından aşağıya doğru \(d\) kadar çeker ve ardından serbest bırakır (bkz. Şekil 5).
- \(x(t)\) ve \(y(t)\) için cebirsel birer ifade veriniz. \(\omega_{ss}d\)'nin küçük olduğunu varsayabilir ve \(y\) ekseni boyunca harekette Coriolis kuvvetini ihmal edebilirsiniz.
- Genlik gibi tüm önemli özellikleri işaretleyerek \((x(t),y(t))\) yörüngesini çiziniz.
Alice ve Bob tartışmaya devam ederler.
Genel Veri Tablosu
| Işığın boşluktaki hızı | \(c\) | \(=299\,792\,458\ \mathrm{m\cdot s^{-1}}\) |
| Boşluğun manyetik geçirgenliği (manyetik sabit) | \(\mu_0\) | \(=4\pi\times10^{-7}\ \mathrm{kg\cdot m\cdot A^{-2}\cdot s^{-2}}\) |
| Boşluğun elektriksel geçirgenliği (elektrik sabiti) | \(\varepsilon_0\) | \(=8.854\,187\,817\times10^{-12}\ \mathrm{A^2\cdot s^4\cdot kg^{-1}\cdot m^{-3}}\) |
| Temel yük | \(e\) | \(=1.602\,176\,620\,8(98)\times10^{-19}\ \mathrm{A\cdot s}\) |
| Elektronun kütlesi | \(m_{\mathrm e}\) | \(=9.109\,383\,56(11)\times10^{-31}\ \mathrm{kg}\) |
| \(=0.510\,998\,946\,1(31)\ \dfrac{\mathrm{MeV}}{c^2}\) | ||
| Protonun kütlesi | \(m_{\mathrm p}\) | \(=1.672\,621\,898(21)\times10^{-27}\ \mathrm{kg}\) |
| \(=938.272\,081\,3(58)\ \dfrac{\mathrm{MeV}}{c^2}\) | ||
| Nötronun kütlesi | \(m_{\mathrm n}\) | \(=1.674\,927\,471(21)\times10^{-27}\ \mathrm{kg}\) |
| \(=939.565\,413\,3(58)\ \dfrac{\mathrm{MeV}}{c^2}\) | ||
| Birleşik atomik kütle birimi | \(u\) | \(=1.660\,539\,040(20)\times10^{-27}\ \mathrm{kg}\) |
| Rydberg sabiti | \(R_\infty\) | \(=10\,973\,731.568\,508(65)\ \mathrm{m^{-1}}\) |
| Evrensel kütleçekim sabiti | \(G\) | \(=6.674\,08(31)\times10^{-11}\ \mathrm{m^3\cdot kg^{-1}\cdot s^{-2}}\) |
| Yerçekimi ivmesi (Zürih'te) | \(g\) | \(=9.81\ \mathrm{m\cdot s^{-2}}\) |
| Planck sabiti | \(h\) | \(=6.626\,070\,040(81)\times10^{-34}\ \mathrm{kg\cdot m^2\cdot s^{-1}}\) |
| Avogadro sayısı | \(N_A\) | \(=6.022\,140\,857(74)\times10^{23}\ \mathrm{mol^{-1}}\) |
| Molar gaz sabiti | \(R\) | \(=8.314\,4598(48)\ \mathrm{kg\cdot m^2\cdot s^{-2}\cdot mol^{-1}\cdot K^{-1}}\) |
| Molar kütle sabiti | \(M_u\) | \(=1\times10^{-3}\ \mathrm{kg\cdot mol^{-1}}\) |
| Boltzmann sabiti | \(k_B\) | \(=1.380\,648\,52(79)\times10^{-23}\ \mathrm{kg\cdot m^2\cdot s^{-2}\cdot K^{-1}}\) |
| Stefan-Boltzmann sabiti | \(\sigma\) | \(=5.670\,367(13)\times10^{-8}\ \mathrm{kg\cdot s^{-3}\cdot K^{-4}}\) |
Soru metni resmi İngilizce metinden çevrilmiştir.
Cevaplar
Bölüm A için, tamamen ahşaptan oluşan bir silindirin kütlesini ve metalin eklediği fazla kütleyi tanımlayalım: \[ m_0=\pi\rho_1r_1^2h_1, \qquad \Delta m=M-m_0 =\pi(\rho_2-\rho_1)r_2^2h_2. \] Bölüm B için \(\Omega=\omega_{ss}\) yazalım; \(+x\) yönünü istasyonun dönme yönünde, \(+y\) yönünü ise merkezine doğru seçelim.
-
A.1 \[ \boxed{b=\frac{r_1\sin\Theta}{\sin\phi}}. \]
-
A.2 \[ \boxed{I_S\ddot\varphi=-Mgb\sin\varphi\simeq-Mgb\varphi}, \qquad \boxed{I_S=\frac{MgbT^2}{4\pi^2}}. \]
-
A.3 \[ \boxed{d=\frac{Mb}{\Delta m} =\frac{Mb}{\pi(\rho_2-\rho_1)r_2^2h_2}}. \]
-
A.4 \[ \boxed{I_S=\frac12m_0r_1^2+\frac12\Delta m\,r_2^2 +\frac{M^2b^2}{\Delta m}}. \]
-
A.5 \[ \boxed{ r_2=\sqrt{ \frac{MgbT^2}{2\pi^2\Delta m} -\frac{m_0r_1^2}{\Delta m} -\frac{2M^2b^2}{(\Delta m)^2}}}, \qquad \boxed{h_2=\frac{\Delta m}{\pi(\rho_2-\rho_1)r_2^2}}. \]
-
B.1 \[ \boxed{\omega_{ss}=\sqrt{\frac{g_E}{R}}}. \]
-
B.2 \[ \boxed{\omega_E=\sqrt{\frac{k}{m}}}. \]
-
B.3 \[ \boxed{\omega=\sqrt{\frac{k}{m}-\Omega^2} =\sqrt{\frac{k}{m}-\frac{g_E}{R}}}. \]
-
B.4 \[ \boxed{g_E(h)=\frac{g_E}{(1+h/R_E)^2} \simeq g_E\left(1-\frac{2h}{R_E}\right)}, \qquad \boxed{\widetilde{\omega}_E =\sqrt{\frac{k}{m}-\frac{2g_E}{R_E}}}. \]
-
B.5 \[ \boxed{R=\frac{R_E}{2}}. \]
-
B.6 \[ \boxed{v_x=-2\Omega H}, \qquad \boxed{d_x=-\frac23\Omega H\sqrt{\frac{2H}{g_E}} =-\frac{2\sqrt2}{3}H\sqrt{\frac{H}{R}}}. \] Her ikisi de istasyonun dönme yönüne zıttır.
-
B.7 Kesin olarak kanıtlanmış bir alt sınır şudur: \[ \boxed{H>R\left(1-\frac{1}{\sqrt{1+4\pi^2}}\right) \simeq0.8428R}. \] Kulenin tabanına ilk tam dönüş şu yükseklikte gerçekleşir: \[ \boxed{H_{\min}\simeq0.8716R}. \]
-
B.8 \(a=2\Omega d/\omega\) olmak üzere, \[ \boxed{x(t)=a\bigl[\omega t-\sin(\omega t)\bigr]}, \qquad \boxed{y(t)=-d\cos(\omega t)}. \] Yörünge, sivri uçları \((2\pi n a,-d)\), üst dönüş noktaları \(((2n+1)\pi a,d)\) ve yatay aralıkları \(2\pi a\) olan ardışık sikloid yaylarından oluşur. Düşey genlik \(d\)'dir.
Çözüm
A.1
Eğik tabanla temas noktası \(P\) olsun. Normal kuvvet ve statik sürtünme kuvvetinin ikisi de \(P\)'de etki eder; dolayısıyla \(P\)'ye göre tork oluşturmazlar. Bu nedenle statik denge, kütle merkezi \(C\)'den geçen düşey doğrunun \(P\)'den geçmesini gerektirir.
Kütle merkezi \(SB\) doğrultusu üzerindedir. Şekil 2'de gösterilen açılar kullanıldığında, \(P\) ve \(C\)'nin \(S\)'ye göre yatay yer değiştirmeleri sırasıyla şöyledir: \[ x_P-x_S=r_1\sin\Theta, \qquad x_C-x_S=b\sin\phi. \] Dolayısıyla, \[ Mg\left(b\sin\phi-r_1\sin\Theta\right)=0, \] ve buradan \[ \boxed{b=\frac{r_1\sin\Theta}{\sin\phi}}. \]
Kararlı denge, \(\cos\phi>0\) olan dala karşılık gelir. Özellikle, eğim \(r_1\sin\Theta<b\) olacak kadar küçük olmalıdır; eşitlik, geri çağırıcı etkinin bulunmadığı sınır durumuna karşılık gelir.
A.2
Askı, \(S\) eksenini sabit tutar. Yerçekimi, bu eksenden \(b\) uzaklıktaki \(C\) noktasında etki eder ve şu geri çağırıcı torku oluşturur: \[ \tau_S=-Mgb\sin\varphi. \] Dolayısıyla dönme hareketinin denklemi şöyledir: \[ I_S\ddot\varphi=-Mgb\sin\varphi. \]
\(|\varphi|\ll1\) için \(\sin\varphi\simeq\varphi\) yaklaşımını kullanalım: \[ \ddot\varphi+\frac{Mgb}{I_S}\varphi=0. \] Bu, aşağıdaki bağıntıyı sağlayan bir basit harmonik harekettir: \[ \left(\frac{2\pi}{T}\right)^2=\frac{Mgb}{I_S}. \] Böylece \[ \boxed{I_S=\frac{MgbT^2}{4\pi^2}}, \] burada verilen yerçekimi ivmesi \(g=9.81\ \mathrm{m\,s^{-2}}\)'dir.
A.3
Gerçek yoğunluk dağılımını şu iki bileşenin toplamı olarak gösterelim:
- Merkezi \(S\) üzerinde olan, kütlesi \[ m_0=\pi\rho_1r_1^2h_1, \] olan tam bir ahşap silindir.
- Merkezi \(B\) üzerinde olan, yoğunluğu \(\rho_2-\rho_1\) ve kütlesi \[ \Delta m=\pi(\rho_2-\rho_1)r_2^2h_2=M-m_0. \] olan ek bir disk.
Bu gösterim, metal yerleştirilmeden önce çıkarılan ahşabı hesaba katar.
\(S\)'ye göre kütlenin birinci momentini alırsak, \[ Mb=m_0(0)+\Delta m\,d. \] Buradan şu sonuç elde edilir: \[ \boxed{ d=\frac{Mb}{\Delta m} =\frac{Mb}{M-\pi\rho_1r_1^2h_1} =\frac{Mb}{\pi(\rho_2-\rho_1)r_2^2h_2}}. \]
A.4
Tam ahşap silindirin katkısı şöyledir: \[ I_{\mathrm{wood}}=\frac12m_0r_1^2. \] Ek diskin kendi simetri eksenine göre eylemsizlik momenti \(\frac12\Delta m\,r_2^2\)'dir. Paralel eksen teoremine göre, \(S\)'ye göre katkısı şöyledir: \[ I_{\mathrm{additional}} =\frac12\Delta m\,r_2^2+\Delta m\,d^2. \] Dolayısıyla \[ I_S=\frac12m_0r_1^2 +\frac12\Delta m\,r_2^2+\Delta m\,d^2. \]
\(d=Mb/\Delta m\) yerine yazıldığında şu sonuç elde edilir: \[ \boxed{ I_S=\frac12m_0r_1^2 +\frac12\Delta m\,r_2^2 +\frac{M^2b^2}{\Delta m}}. \]
A.5
A.2 ve A.4'teki \(I_S\) ifadelerini eşitlersek, \[ \frac{MgbT^2}{4\pi^2} =\frac12m_0r_1^2+\frac12\Delta m\,r_2^2 +\frac{M^2b^2}{\Delta m}. \] \(r_2^2\) için çözersek, \[ r_2^2= \frac{MgbT^2}{2\pi^2\Delta m} -\frac{m_0r_1^2}{\Delta m} -\frac{2M^2b^2}{(\Delta m)^2}. \] Pozitif kökü alırsak, \[ \boxed{ r_2=\sqrt{ \frac{MgbT^2}{2\pi^2\Delta m} -\frac{m_0r_1^2}{\Delta m} -\frac{2M^2b^2}{(\Delta m)^2}}}. \]
Ardından kütle bağıntısı kalınlığı belirler: \[ \boxed{ h_2=\frac{\Delta m}{\pi(\rho_2-\rho_1)r_2^2}}. \]
Burada \(m_0=\pi\rho_1r_1^2h_1\) ve \(\Delta m=M-m_0\) olduğundan, sağ taraftaki tüm nicelikler bilinmektedir veya ölçülmüştür. Fiziksel olarak tutarlı ölçümler, kök içindeki ifadenin pozitif olmasını ve \(d+r_2\le r_1\) ile \(h_2\le h_1\) koşullarını sağlamalıdır.
B.1
Çembere göre durgun olan bir astronot, yarıçapı \(R\) olan bir çember üzerinde hareket eder. Gerekli merkezcil ivme şöyledir: \[ a_c=\omega_{ss}^2R. \] Bu ivmeyi sağlayan normal kuvvet, astronotun ağırlığı olarak hissedilir. İvmenin Dünya'dakiyle aynı olması şu koşulu gerektirir: \[ \omega_{ss}^2R=g_E. \] Böylece \[ \boxed{\omega_{ss}=\sqrt{\frac{g_E}{R}}}. \]
Aşağıda \(\Omega=\omega_{ss}\) yazalım.
B.2
\(y\), yayın denge konumundan yukarı doğru yer değiştirmeyi göstersin. Sabit yerçekimi, denge durumundaki uzamayı değiştirir; ancak denklem denge konumuna göre yazıldığında sabit yerçekimi kuvveti sadeleşir: \[ m\ddot y=-ky. \] Dolayısıyla \[ \boxed{\omega_E=\sqrt{\frac{k}{m}}}. \]
B.3
Dönen referans sistemini kullanalım ve \(y\) yönünü denge konumundan radyal olarak içeriye doğru seçelim. Denge konumunun yarıçapı \(r_0\) ise anlık yarıçap \(r_0-y\)'dir.
Merkezkaç kuvveti dışarı doğru etki eder ve büyüklüğü şöyledir: \[ m\Omega^2(r_0-y). \] Cisim içeriye doğru \(y\) kadar hareket ettiğinde, içeriye doğru olan yay kuvveti \(ky\) kadar azalır. Dengedeki değeri \(F_0\), şu koşulu sağlar: \[ F_0=m\Omega^2r_0. \] Dolayısıyla içeriye doğru hareket denklemi şöyledir: \[ m\ddot y=(F_0-ky)-m\Omega^2(r_0-y) =-(k-m\Omega^2)y. \]
Yatay harekete getirilen kısıtlama, Coriolis kuvvetini dengeler; dolayısıyla bu radyal denklemi değiştirmez. Buradan \[ \boxed{ \omega=\sqrt{\frac{k}{m}-\Omega^2} =\sqrt{\frac{k}{m}-\frac{g_E}{R}}}. \]
Salınımların gerçekleşmesi için \(k/m>\Omega^2\) olmalıdır.
B.4
Dünya'nın kütlesi \(M_E\) olsun. Newton'un kütleçekim yasası şu ifadeyi verir: \[ g_E(h)=\frac{GM_E}{(R_E+h)^2}. \] \(g_E=GM_E/R_E^2\) olduğundan, \[ g_E(h)=g_E\left(1+\frac{h}{R_E}\right)^{-2}. \] \(h\ll R_E\) için birinci mertebeden açılım şöyledir: \[ \boxed{ g_E(h)\simeq g_E\left(1-\frac{2h}{R_E}\right)}. \]
Denge yüksekliği \(h_0\), denge konumundan yukarı doğru yer değiştirme ise \(y\) olsun. Dengedeki kuvvet dengesi çıkarıldıktan sonra, \[ m\ddot y =-ky-m\bigl[g_E(h_0+y)-g_E(h_0)\bigr]. \] Doğrusal yaklaşım içinde, \[ g_E(h_0+y)-g_E(h_0)\simeq-\frac{2g_E}{R_E}y. \] Böylece \[ m\ddot y=-\left(k-\frac{2mg_E}{R_E}\right)y, \] ve buradan \[ \boxed{ \widetilde{\omega}_E =\sqrt{\frac{k}{m}-\frac{2g_E}{R_E}}}. \]
Yerçekimi yükseklikle azalır; bu nedenle yukarı doğru bir yer değiştirme, aşağı yönlü yerçekimi kuvvetini azaltır. Bu durum, net geri çağırıcı kuvveti zayıflatır ve frekansı düşürür.
B.5
B.3 ve B.4'teki frekansların karelerini eşitlersek, \[ \frac{k}{m}-\frac{g_E}{R} =\frac{k}{m}-\frac{2g_E}{R_E}. \] Dolayısıyla \[ \boxed{R=\frac{R_E}{2}}. \]
B.6
\(+x\) yönünü istasyonun dönme yönünde, \(+y\) yönünü ise içeriye, merkezine doğru seçelim. Bu seçime göre Coriolis ivmesinin bileşenleri şöyledir: \[ a_{C,x}=2\Omega\dot y, \qquad a_{C,y}=-2\Omega\dot x. \]
Kısa bir kule için aşağı yönlü ivmeyi sabit \(g_E=\Omega^2R\) değeriyle yaklaşık olarak ifade edelim. Yatay sapmanın küçük olması, bunun düşey düşüş üzerindeki geri etkisini ihmal etmemize olanak verir. Cisim durgun hâlden bırakıldığında, \[ y(t)=H-\frac12g_Et^2, \qquad \dot y=-g_Et. \] Çarpma zamanı şöyledir: \[ t_f=\sqrt{\frac{2H}{g_E}}. \]
Yatay hareket denklemi şu hâli alır: \[ \ddot x=2\Omega\dot y=-2\Omega g_Et. \] \(x(0)=\dot x(0)=0\) kullanılarak integral alındığında, \[ \dot x=-\Omega g_Et^2, \qquad x=-\frac13\Omega g_Et^3. \]
Çarpma anında, \[ \boxed{v_x=-\Omega g_Et_f^2=-2\Omega H}, \] ve \[ \boxed{ d_x=-\frac13\Omega g_Et_f^3 =-\frac23\Omega H\sqrt{\frac{2H}{g_E}}}. \] \(\Omega^2=g_E/R\) kullanıldığında, \[ \boxed{ d_x=-\frac{2\sqrt2}{3}H\sqrt{\frac{H}{R}}}. \]
Cisim, kulenin arkasına, dönme yönünün tersindeki bir noktaya düşer. Tutarlılık koşulu şöyledir: \[ \frac{|d_x|}{H}=\frac{2\sqrt2}{3}\sqrt{\frac{H}{R}}\ll1, \] bu da \(H\ll R\) için beklendiği gibidir.
B.7
Yüksek bir kule için eylemsiz bir referans sistemi ve tam dairesel geometriyi kullanalım. B.6'daki sabit ivme yaklaşımı artık geçerli değildir.
Bırakılma noktasının istasyonun merkezinden uzaklığı \[ r=R-H \] olsun; burada \(0<r<R\)'dir. Eylemsiz koordinatları, bırakılma \((r,0)\) noktasında ve \((0,\Omega r)\) teğetsel hızıyla gerçekleşecek şekilde seçelim.
Serbest bırakıldıktan sonra cisme hiçbir gerçek kuvvet etki etmez; dolayısıyla yörüngesi bir doğru olur: \[ X(t)=r, \qquad Y(t)=\Omega rt. \] Cisim çembere ilk kez şu koşul sağlandığında ulaşır: \[ X^2+Y^2=R^2. \] \(u=\Omega t_f\) yazıldığında buradan \[ r^2(1+u^2)=R^2, \qquad u=\sqrt{\frac{R^2}{r^2}-1}. \]
Çarpma anında cismin açısal konumu \[ \alpha=\arctan u, \qquad 0<\alpha<\frac{\pi}{2}, \] iken kulenin tabanı \(u\) açısı kadar dönmüştür.
Cismin kulenin tabanına çarpması için açıları \(2\pi\) modülünde aynı olmalıdır: \[ u-\arctan u=2\pi n. \] \(u>0\) için \(u>\arctan u\) olduğundan, \(n=0\) sıfırdan farklı bir kule yüksekliği veremez. Dolayısıyla \(n\ge1\)'dir ve bu da şu sonucu verir: \[ u=2\pi n+\arctan u>2\pi. \]
Bunun sonucunda, \[ \frac{R^2}{r^2}-1>4\pi^2, \qquad r<\frac{R}{\sqrt{1+4\pi^2}}. \] \(H=R-r\) olduğundan, \[ \boxed{ H>R\left(1-\frac{1}{\sqrt{1+4\pi^2}}\right) \simeq0.8428R}. \] B.5'te belirlenen istasyon için bu sınır \(H>0.4214R_E\)'dir.
Tam dönüşün gerçekleştiği en küçük yükseklik de bulunabilir. Şu fonksiyon, \[ f(u)=u-\arctan u \] \(u>0\) için kesin artandır, çünkü \[ f'(u)=\frac{u^2}{1+u^2}>0. \] Dolayısıyla en küçük dönüş yüksekliği \(n=1\)'e karşılık gelir. Şu denklem çözüldüğünde, \[ u_1-\arctan u_1=2\pi \] şu sonuç elde edilir: \[ u_1\simeq7.72525. \] Dolayısıyla \[ \boxed{ H_{\min} =R\left(1-\frac{1}{\sqrt{1+u_1^2}}\right) \simeq0.871625R}. \] Bu daha kesin değer, istenen alt sınırla tutarlıdır.
B.8
\(+x\) yönünü dönme yönünde, \(+y\) yönünü ise içeriye doğru almayı sürdürelim. Serbestçe kayan destek, yatay bir geri çağırıcı kuvvet sağlamaz.
Yerel düz zemin yaklaşımını kullanalım ve yönergede belirtildiği gibi, yatay hareketin oluşturduğu \(y\) yönündeki Coriolis kuvvetini ihmal edelim. Düşey hareket denklemi aynı kalır: \[ \ddot y+\omega^2y=0, \qquad \omega^2=\frac{k}{m}-\Omega^2. \] Başlangıç koşulları şöyledir: \[ y(0)=-d,\qquad \dot y(0)=0, \qquad x(0)=0,\qquad \dot x(0)=0. \] Buradan \[ \boxed{y(t)=-d\cos(\omega t)}. \]
Yatay hareketi, düşey hızla ilişkili Coriolis kuvveti oluşturur: \[ \ddot x=2\Omega\dot y. \] Bir kez integral alırsak, \[ \dot x=2\Omega\bigl[y(t)-y(0)\bigr] =2\Omega d\bigl[1-\cos(\omega t)\bigr]. \] Bir kez daha integral alırsak, \[ \boxed{ x(t)=2\Omega d\left[t-\frac{\sin(\omega t)}{\omega}\right]}. \]
Çizimi betimlemek için şu tanımları yapalım: \[ a=\frac{2\Omega d}{\omega}, \qquad \tau=\omega t, \qquad P=\frac{2\pi}{\omega}. \] O hâlde \[ x=a(\tau-\sin\tau), \qquad y=-d\cos\tau. \] Bu, yatay ve düşey koordinatları birbirinden bağımsız olarak ölçeklendirilmiş bir sikloiddir.
Tam bir yay aşağıdaki noktaları içerir:
| Zaman | \(x/a\) | \(y/d\) | Özellik |
|---|---|---|---|
| \(0\) | \(0\) | \(-1\) | Başlangıçtaki sivri uç; cisim durgun |
| \(P/4\) | \(\pi/2-1\) | \(0\) | Denge yüksekliğinden yukarı doğru geçiş |
| \(P/2\) | \(\pi\) | \(1\) | En yüksek nokta; yatay teğet |
| \(3P/4\) | \(3\pi/2+1\) | \(0\) | Denge yüksekliğinden aşağı doğru geçiş |
| \(P\) | \(2\pi\) | \(-1\) | Sonraki sivri uç; cisim anlık olarak durgun |
Çizimin tamamı, bu yayların artan \(x\) yönünde tekrarlanmasından oluşur:
- Düşey genlik \(d\)'dir; \(y\), \(-d\) ile \(+d\) arasında değişir.
- Sivri uçlar \((2\pi n a,-d)\) noktalarında oluşur ve bu noktalara yaklaşırken teğetler düşey olur.
- Üst dönüş noktaları \(((2n+1)\pi a,d)\) noktalarında oluşur ve teğetleri yataydır.
- Ardışık sivri uçlar arasındaki uzaklık şöyledir: \[ L=2\pi a=\frac{4\pi\Omega d}{\omega}. \]
- Şu bağıntı sağlandığından, \[ \dot x=2\Omega d(1-\cos\omega t)\ge0, \] yörünge ilmek oluşturmadan sürekli olarak \(+x\) yönünde ilerler.
- Ortalama yatay sürüklenme hızı \(2\Omega d\)'dir; bu düzgün sürüklenme etrafındaki yatay salınımın genliği \(a\)'dır.
Bu ifadeler, düşey Coriolis kuvvetinin belirtilen şekilde ihmal edilmesi ve yerel düz zemin yaklaşımı geçerliliğini koruduğu sürece uygulanabilir.
Çözüm, resmi çözümle karşılaştırılarak kontrol edildi.
IPhO 2016 · Problema teórico 1
Dos problemas de mecánica
Lea las instrucciones generales que se encuentran en el sobre separado antes de comenzar este problema.
Parte A. El disco oculto (3.5 puntos)
Consideramos un cilindro macizo de madera de radio \(r_1\) y espesor \(h_1\). En algún lugar del interior del cilindro de madera, se ha sustituido la madera por un disco metálico de radio \(r_2\) y espesor \(h_2\). El disco metálico está colocado de modo que su eje de simetría \(B\) es paralelo al eje de simetría \(S\) del cilindro de madera y se encuentra a la misma distancia de las caras superior e inferior del cilindro de madera. Denotamos por \(d\) la distancia entre \(S\) y \(B\). La densidad de la madera es \(\rho_1\) y la del metal es \(\rho_2>\rho_1\). La masa total del cilindro de madera y del disco metálico que contiene es \(M\).
En esta tarea, colocamos el cilindro de madera sobre el suelo de modo que pueda rodar libremente hacia la izquierda y hacia la derecha. En la Fig. 1 se muestran una vista lateral y una vista superior del montaje.
El objetivo de esta tarea es determinar el tamaño y la posición del disco metálico.
En lo que sigue, cuando se le pida expresar el resultado en función de magnitudes conocidas, siempre puede suponer que se conocen las siguientes:
\[ r_1,\ h_1,\ \rho_1,\ \rho_2,\ M. \tag{1} \]
El objetivo es determinar \(r_2\), \(h_2\) y \(d\) mediante medidas indirectas.
Figura 1: a) vista lateral b) vista desde arriba
Denotamos por \(b\) la distancia entre el centro de masas \(C\) del sistema completo y el eje de simetría \(S\) del cilindro de madera. Para determinar esta distancia, diseñamos el siguiente experimento: colocamos el cilindro de madera sobre una base horizontal de modo que se encuentre en equilibrio estable. Inclinamos ahora lentamente la base un ángulo \(\Theta\) (véase la Fig. 2). Debido al rozamiento estático, el cilindro de madera puede rodar libremente sin deslizar. Rodará un poco cuesta abajo, pero después quedará en reposo en un equilibrio estable tras haber girado un ángulo \(\phi\), que medimos.
Figura 2: Cilindro sobre una base inclinada.
A.1 — 0.8pt
Obtenga una expresión para \(b\) en función de las magnitudes (1), del ángulo \(\phi\) y del ángulo de inclinación \(\Theta\) de la base.
A partir de ahora, podemos suponer que se conoce el valor de \(b\).
Figura 3: Sistema suspendido.
A continuación queremos medir el momento de inercia \(I_S\) del sistema respecto al eje de simetría \(S\). Para ello, suspendemos el cilindro de madera por su eje de simetría de una varilla rígida. Después lo giramos un pequeño ángulo \(\varphi\) respecto a su posición de equilibrio y lo soltamos. El montaje se muestra en la figura 3. Observamos que \(\varphi\) describe un movimiento periódico de período \(T\).
A.2 — 0.5pt
Obtenga la ecuación de movimiento de \(\varphi\). Exprese el momento de inercia \(I_S\) del sistema respecto a su eje de simetría \(S\) en función de \(T\), \(b\) y las magnitudes conocidas (1). Puede suponer que solo perturbamos ligeramente la posición de equilibrio, de modo que \(\varphi\) es siempre muy pequeño.
A partir de las medidas de las preguntas A.1 y A.2, queremos determinar ahora la geometría y la posición del disco metálico situado en el interior del cilindro de madera.
A.3 — 0.4pt
Obtenga una expresión para la distancia \(d\) en función de \(b\) y de las magnitudes (1). También puede incluir \(r_2\) y \(h_2\) como variables en su expresión, ya que se calcularán en el apartado A.5.
A.4 — 0.7pt
Obtenga una expresión para el momento de inercia \(I_S\) en función de \(b\) y de las magnitudes conocidas (1). También puede incluir \(r_2\) y \(h_2\) como variables en su expresión, ya que se calcularán en el apartado A.5.
A.5 — 1.1pt
Utilizando todos los resultados anteriores, escriba una expresión para \(h_2\) y \(r_2\) en función de \(b\), \(T\) y de las magnitudes conocidas (1). Puede expresar \(h_2\) en función de \(r_2\).
Parte B. Estación espacial giratoria (6.5 puntos)
Alice es una astronauta que vive en una estación espacial. La estación espacial es una rueda gigantesca de radio \(R\) que gira alrededor de su eje, proporcionando así gravedad artificial a los astronautas. Los astronautas viven en la cara interior del aro de la rueda. Pueden despreciarse la atracción gravitatoria de la estación espacial y la curvatura del suelo.
B.1 — 0.5pt
¿Con qué frecuencia angular \(\omega_{ss}\) debe girar la estación espacial para que los astronautas experimenten la misma gravedad \(g_E\) que en la superficie de la Tierra?
Alice y su amigo astronauta Bob tienen una discusión. Bob no cree que realmente vivan en una estación espacial y afirma que están en la Tierra. Alice quiere demostrarle a Bob, utilizando la física, que viven en una estación espacial giratoria. Para ello, sujeta una masa \(m\) a un muelle de constante elástica \(k\) y la deja oscilar. La masa oscila únicamente en dirección vertical y no puede moverse en dirección horizontal.
B.2 — 0.2pt
Suponiendo que en la Tierra la gravedad es constante, con aceleración \(g_E\), ¿cuál sería la frecuencia angular de oscilación \(\omega_E\) que mediría una persona en la Tierra?
B.3 — 0.6pt
¿Qué frecuencia angular de oscilación \(\omega\) mide Alice en la estación espacial?
Alice está convencida de que su experimento demuestra que están en una estación espacial giratoria. Bob sigue escéptico. Afirma que, al tener en cuenta la variación de la gravedad por encima de la superficie terrestre, se obtiene un efecto similar. En los siguientes apartados investigamos si Bob tiene razón.
Figura 4: Estación espacial
B.4 — 0.8pt
Deduzca una expresión para la gravedad \(g_E(h)\) a pequeñas alturas \(h\) sobre la superficie de la Tierra y calcule la frecuencia de oscilación \(\widetilde{\omega}_E\) de la masa oscilante (basta con una aproximación lineal). Denote por \(R_E\) el radio de la Tierra. Desprecie la rotación terrestre.
En efecto, para esta estación espacial, Alice comprueba que el oscilador de muelle oscila con la frecuencia que Bob había predicho.
B.5 — 0.3pt
¿Para qué radio \(R\) de la estación espacial coincide la frecuencia de oscilación \(\omega\) con la frecuencia de oscilación \(\widetilde{\omega}_E\) en la Tierra? Exprese su respuesta en función de \(R_E\).
Exasperada por la obstinación de Bob, Alice idea un experimento para demostrar que tiene razón. Para ello, sube a una torre de altura \(H\) sobre el suelo de la estación espacial y deja caer una masa. Este experimento puede entenderse tanto en el sistema de referencia giratorio como en un sistema de referencia inercial.
En un sistema de referencia que gira uniformemente, los astronautas perciben una fuerza ficticia \(\vec F_C\) denominada fuerza de Coriolis. La fuerza \(\vec F_C\) que actúa sobre un objeto de masa \(m\) que se mueve con velocidad \(\vec v\) en un sistema de referencia que gira con frecuencia angular constante \(\vec\omega_{ss}\) viene dada por
\[ \vec F_C=2m\vec v\times\vec\omega_{ss}. \tag{2} \]
En términos de las magnitudes escalares, puede utilizar
\[ F_C=2mv\omega_{ss}\sin\phi, \tag{3} \]
donde \(\phi\) es el ángulo entre la velocidad y el eje de rotación. La fuerza es perpendicular tanto a la velocidad \(v\) como al eje de rotación. El signo de la fuerza puede determinarse mediante la regla de la mano derecha, pero en lo que sigue puede elegirlo libremente.
B.6 — 1.1pt
Calcule la velocidad horizontal \(v_x\) y el desplazamiento horizontal \(d_x\) (respecto a la base de la torre, en la dirección perpendicular a ella) de la masa en el instante en que llega al suelo. Puede suponer que la altura \(H\) de la torre es pequeña, de modo que la aceleración medida por los astronautas es constante durante la caída. También puede suponer que \(d_x\ll H\).
Para obtener un buen resultado, Alice decide realizar este experimento desde una torre mucho más alta que la anterior. Para su sorpresa, la masa llega al suelo en la base de la torre, de modo que \(d_x=0\).
B.7 — 1.3pt
Obtenga una cota inferior para la altura de la torre para la cual puede ocurrir que \(d_x=0\).
Alice está dispuesta a hacer un último intento de convencer a Bob. Quiere utilizar su oscilador de muelle para mostrar el efecto de la fuerza de Coriolis. Para ello modifica el montaje original: sujeta el muelle a un anillo que puede deslizar libremente, sin rozamiento, por una varilla horizontal en la dirección \(x\). El muelle oscila en la dirección \(y\). La varilla es paralela al suelo y perpendicular al eje de rotación de la estación espacial. Por tanto, el plano \(xy\) es perpendicular al eje de rotación, y la dirección \(y\) apunta directamente hacia el centro de rotación de la estación.
Figura 5: Montaje.
B.8 — 1.7pt
Alice tira de la masa hacia abajo una distancia \(d\) desde el punto de equilibrio \(x=0\), \(y=0\), y después la suelta (véase la figura 5).
- Dé una expresión algebraica de \(x(t)\) e \(y(t)\). Puede suponer que \(\omega_{ss}d\) es pequeño y despreciar la fuerza de Coriolis para el movimiento a lo largo del eje \(y\).
- Esboce la trayectoria \((x(t),y(t))\), indicando todas las características importantes, como la amplitud.
Alice y Bob siguen discutiendo.
Hoja de datos generales
| Velocidad de la luz en el vacío | \(c\) | \(=299\,792\,458\ \mathrm{m\cdot s^{-1}}\) |
| Permeabilidad del vacío (constante magnética) | \(\mu_0\) | \(=4\pi\times10^{-7}\ \mathrm{kg\cdot m\cdot A^{-2}\cdot s^{-2}}\) |
| Permitividad del vacío (constante eléctrica) | \(\varepsilon_0\) | \(=8.854\,187\,817\times10^{-12}\ \mathrm{A^2\cdot s^4\cdot kg^{-1}\cdot m^{-3}}\) |
| Carga elemental | \(e\) | \(=1.602\,176\,620\,8(98)\times10^{-19}\ \mathrm{A\cdot s}\) |
| Masa del electrón | \(m_{\mathrm e}\) | \(=9.109\,383\,56(11)\times10^{-31}\ \mathrm{kg}\) |
| \(=0.510\,998\,946\,1(31)\ \dfrac{\mathrm{MeV}}{c^2}\) | ||
| Masa del protón | \(m_{\mathrm p}\) | \(=1.672\,621\,898(21)\times10^{-27}\ \mathrm{kg}\) |
| \(=938.272\,081\,3(58)\ \dfrac{\mathrm{MeV}}{c^2}\) | ||
| Masa del neutrón | \(m_{\mathrm n}\) | \(=1.674\,927\,471(21)\times10^{-27}\ \mathrm{kg}\) |
| \(=939.565\,413\,3(58)\ \dfrac{\mathrm{MeV}}{c^2}\) | ||
| Unidad de masa atómica unificada | \(u\) | \(=1.660\,539\,040(20)\times10^{-27}\ \mathrm{kg}\) |
| Constante de Rydberg | \(R_\infty\) | \(=10\,973\,731.568\,508(65)\ \mathrm{m^{-1}}\) |
| Constante de gravitación universal | \(G\) | \(=6.674\,08(31)\times10^{-11}\ \mathrm{m^3\cdot kg^{-1}\cdot s^{-2}}\) |
| Aceleración de la gravedad (en Zúrich) | \(g\) | \(=9.81\ \mathrm{m\cdot s^{-2}}\) |
| Constante de Planck | \(h\) | \(=6.626\,070\,040(81)\times10^{-34}\ \mathrm{kg\cdot m^2\cdot s^{-1}}\) |
| Número de Avogadro | \(N_A\) | \(=6.022\,140\,857(74)\times10^{23}\ \mathrm{mol^{-1}}\) |
| Constante molar de los gases | \(R\) | \(=8.314\,4598(48)\ \mathrm{kg\cdot m^2\cdot s^{-2}\cdot mol^{-1}\cdot K^{-1}}\) |
| Constante de masa molar | \(M_u\) | \(=1\times10^{-3}\ \mathrm{kg\cdot mol^{-1}}\) |
| Constante de Boltzmann | \(k_B\) | \(=1.380\,648\,52(79)\times10^{-23}\ \mathrm{kg\cdot m^2\cdot s^{-2}\cdot K^{-1}}\) |
| Constante de Stefan-Boltzmann | \(\sigma\) | \(=5.670\,367(13)\times10^{-8}\ \mathrm{kg\cdot s^{-3}\cdot K^{-4}}\) |
Enunciado traducido del texto oficial en inglés.
Respuestas
Para la Parte A, definimos la masa de un cilindro enteramente de madera y la masa adicional introducida por el metal: \[ m_0=\pi\rho_1r_1^2h_1, \qquad \Delta m=M-m_0 =\pi(\rho_2-\rho_1)r_2^2h_2. \] Para la Parte B, escribimos \(\Omega=\omega_{ss}\) y elegimos \(+x\) en el sentido de rotación de la estación y \(+y\) hacia su centro.
-
A.1 \[ \boxed{b=\frac{r_1\sin\Theta}{\sin\phi}}. \]
-
A.2 \[ \boxed{I_S\ddot\varphi=-Mgb\sin\varphi\simeq-Mgb\varphi}, \qquad \boxed{I_S=\frac{MgbT^2}{4\pi^2}}. \]
-
A.3 \[ \boxed{d=\frac{Mb}{\Delta m} =\frac{Mb}{\pi(\rho_2-\rho_1)r_2^2h_2}}. \]
-
A.4 \[ \boxed{I_S=\frac12m_0r_1^2+\frac12\Delta m\,r_2^2 +\frac{M^2b^2}{\Delta m}}. \]
-
A.5 \[ \boxed{ r_2=\sqrt{ \frac{MgbT^2}{2\pi^2\Delta m} -\frac{m_0r_1^2}{\Delta m} -\frac{2M^2b^2}{(\Delta m)^2}}}, \qquad \boxed{h_2=\frac{\Delta m}{\pi(\rho_2-\rho_1)r_2^2}}. \]
-
B.1 \[ \boxed{\omega_{ss}=\sqrt{\frac{g_E}{R}}}. \]
-
B.2 \[ \boxed{\omega_E=\sqrt{\frac{k}{m}}}. \]
-
B.3 \[ \boxed{\omega=\sqrt{\frac{k}{m}-\Omega^2} =\sqrt{\frac{k}{m}-\frac{g_E}{R}}}. \]
-
B.4 \[ \boxed{g_E(h)=\frac{g_E}{(1+h/R_E)^2} \simeq g_E\left(1-\frac{2h}{R_E}\right)}, \qquad \boxed{\widetilde{\omega}_E =\sqrt{\frac{k}{m}-\frac{2g_E}{R_E}}}. \]
-
B.5 \[ \boxed{R=\frac{R_E}{2}}. \]
-
B.6 \[ \boxed{v_x=-2\Omega H}, \qquad \boxed{d_x=-\frac23\Omega H\sqrt{\frac{2H}{g_E}} =-\frac{2\sqrt2}{3}H\sqrt{\frac{H}{R}}}. \] Ambos tienen sentido opuesto al de rotación de la estación.
-
B.7 Una cota inferior rigurosa es \[ \boxed{H>R\left(1-\frac{1}{\sqrt{1+4\pi^2}}\right) \simeq0.8428R}. \] El primer retorno exacto a la base de la torre se produce para \[ \boxed{H_{\min}\simeq0.8716R}. \]
-
B.8 Con \(a=2\Omega d/\omega\), \[ \boxed{x(t)=a\bigl[\omega t-\sin(\omega t)\bigr]}, \qquad \boxed{y(t)=-d\cos(\omega t)}. \] La trayectoria consta de arcos cicloidales sucesivos, con cúspides en \((2\pi n a,-d)\), puntos de retorno superiores en \(((2n+1)\pi a,d)\) y separación horizontal \(2\pi a\). La amplitud vertical es \(d\).
Solución
A.1
Sea \(P\) el punto de contacto con la base inclinada. Tanto la fuerza normal como el rozamiento estático actúan en \(P\), por lo que no ejercen momento respecto a \(P\). Por tanto, el equilibrio estático exige que la recta vertical que pasa por el centro de masas \(C\) pase también por \(P\).
El centro de masas se encuentra sobre \(SB\). Utilizando los ángulos indicados en la Figura 2, los desplazamientos horizontales de \(P\) y \(C\) respecto a \(S\) son, respectivamente, \[ x_P-x_S=r_1\sin\Theta, \qquad x_C-x_S=b\sin\phi. \] Por consiguiente, \[ Mg\left(b\sin\phi-r_1\sin\Theta\right)=0, \] y, por tanto, \[ \boxed{b=\frac{r_1\sin\Theta}{\sin\phi}}. \]
El equilibrio estable corresponde a la rama con \(\cos\phi>0\). En particular, la inclinación debe ser suficientemente pequeña para que \(r_1\sin\Theta<b\); la igualdad corresponde a la configuración límite, sin efecto restaurador.
A.2
La suspensión mantiene fijo el eje \(S\). La gravedad actúa en \(C\), a una distancia \(b\) de este eje, y produce el momento restaurador \[ \tau_S=-Mgb\sin\varphi. \] Por tanto, la ecuación del movimiento de rotación es \[ I_S\ddot\varphi=-Mgb\sin\varphi. \]
Para \(|\varphi|\ll1\), utilizamos \(\sin\varphi\simeq\varphi\): \[ \ddot\varphi+\frac{Mgb}{I_S}\varphi=0. \] Se trata de un movimiento armónico simple con \[ \left(\frac{2\pi}{T}\right)^2=\frac{Mgb}{I_S}. \] Así, \[ \boxed{I_S=\frac{MgbT^2}{4\pi^2}}, \] donde la aceleración gravitatoria proporcionada es \(g=9.81\ \mathrm{m\,s^{-2}}\).
A.3
Representamos la distribución real de densidad como la suma de:
- Un cilindro completo de madera, de masa \[ m_0=\pi\rho_1r_1^2h_1, \] centrado en \(S\).
- Un disco adicional de densidad \(\rho_2-\rho_1\), centrado en \(B\), con masa \[ \Delta m=\pi(\rho_2-\rho_1)r_2^2h_2=M-m_0. \]
Esto tiene en cuenta la madera que se retiró antes de introducir el metal.
Tomando el primer momento de la masa respecto a \(S\), \[ Mb=m_0(0)+\Delta m\,d. \] Se deduce que \[ \boxed{ d=\frac{Mb}{\Delta m} =\frac{Mb}{M-\pi\rho_1r_1^2h_1} =\frac{Mb}{\pi(\rho_2-\rho_1)r_2^2h_2}}. \]
A.4
El cilindro completo de madera aporta \[ I_{\mathrm{wood}}=\frac12m_0r_1^2. \] El disco adicional tiene un momento de inercia \(\frac12\Delta m\,r_2^2\) respecto a su propio eje de simetría. Por el teorema de los ejes paralelos, su contribución respecto a \(S\) es \[ I_{\mathrm{additional}} =\frac12\Delta m\,r_2^2+\Delta m\,d^2. \] Por tanto, \[ I_S=\frac12m_0r_1^2 +\frac12\Delta m\,r_2^2+\Delta m\,d^2. \]
Sustituyendo \(d=Mb/\Delta m\), se obtiene \[ \boxed{ I_S=\frac12m_0r_1^2 +\frac12\Delta m\,r_2^2 +\frac{M^2b^2}{\Delta m}}. \]
A.5
Igualando las expresiones de \(I_S\) de A.2 y A.4, \[ \frac{MgbT^2}{4\pi^2} =\frac12m_0r_1^2+\frac12\Delta m\,r_2^2 +\frac{M^2b^2}{\Delta m}. \] Despejando \(r_2^2\), \[ r_2^2= \frac{MgbT^2}{2\pi^2\Delta m} -\frac{m_0r_1^2}{\Delta m} -\frac{2M^2b^2}{(\Delta m)^2}. \] Tomando la raíz positiva, \[ \boxed{ r_2=\sqrt{ \frac{MgbT^2}{2\pi^2\Delta m} -\frac{m_0r_1^2}{\Delta m} -\frac{2M^2b^2}{(\Delta m)^2}}}. \]
La relación entre las masas determina entonces el espesor: \[ \boxed{ h_2=\frac{\Delta m}{\pi(\rho_2-\rho_1)r_2^2}}. \]
Aquí \(m_0=\pi\rho_1r_1^2h_1\) y \(\Delta m=M-m_0\), por lo que todas las magnitudes del segundo miembro son conocidas o medidas. Unas medidas físicamente coherentes deben dar un radicando positivo y satisfacer \(d+r_2\le r_1\) y \(h_2\le h_1\).
B.1
Un astronauta en reposo respecto al aro describe una circunferencia de radio \(R\). La aceleración centrípeta necesaria es \[ a_c=\omega_{ss}^2R. \] La fuerza normal que proporciona esta aceleración se percibe como el peso del astronauta. Para igualar la aceleración en la Tierra, se requiere \[ \omega_{ss}^2R=g_E. \] Así, \[ \boxed{\omega_{ss}=\sqrt{\frac{g_E}{R}}}. \]
En lo que sigue, escribimos \(\Omega=\omega_{ss}\).
B.2
Sea \(y\) el desplazamiento hacia arriba desde la posición de equilibrio del muelle. La gravedad constante modifica el alargamiento de equilibrio, pero su fuerza constante se cancela al escribir la ecuación respecto al equilibrio: \[ m\ddot y=-ky. \] Por tanto, \[ \boxed{\omega_E=\sqrt{\frac{k}{m}}}. \]
B.3
Utilizamos el sistema de referencia giratorio y tomamos \(y\) dirigido radialmente hacia dentro desde el equilibrio. Si el radio de equilibrio es \(r_0\), el radio instantáneo es \(r_0-y\).
La fuerza centrífuga actúa hacia fuera y su módulo es \[ m\Omega^2(r_0-y). \] La fuerza del muelle dirigida hacia dentro disminuye en \(ky\) cuando la masa se desplaza hacia dentro una distancia \(y\). En el equilibrio, su valor \(F_0\) satisface \[ F_0=m\Omega^2r_0. \] Por tanto, la ecuación de movimiento en el sentido hacia dentro es \[ m\ddot y=(F_0-ky)-m\Omega^2(r_0-y) =-(k-m\Omega^2)y. \]
La restricción horizontal compensa la fuerza de Coriolis, por lo que esta no modifica la ecuación radial. Por ello, \[ \boxed{ \omega=\sqrt{\frac{k}{m}-\Omega^2} =\sqrt{\frac{k}{m}-\frac{g_E}{R}}}. \]
Para que haya oscilaciones, se requiere \(k/m>\Omega^2\).
B.4
Sea \(M_E\) la masa de la Tierra. La ley de gravitación de Newton da \[ g_E(h)=\frac{GM_E}{(R_E+h)^2}. \] Como \(g_E=GM_E/R_E^2\), \[ g_E(h)=g_E\left(1+\frac{h}{R_E}\right)^{-2}. \] Para \(h\ll R_E\), el desarrollo de primer orden es \[ \boxed{ g_E(h)\simeq g_E\left(1-\frac{2h}{R_E}\right)}. \]
Sea \(h_0\) la altura de equilibrio, y sea \(y\) el desplazamiento hacia arriba desde el equilibrio. Tras restar el balance de fuerzas en el equilibrio, \[ m\ddot y =-ky-m\bigl[g_E(h_0+y)-g_E(h_0)\bigr]. \] Dentro de la aproximación lineal, \[ g_E(h_0+y)-g_E(h_0)\simeq-\frac{2g_E}{R_E}y. \] Así, \[ m\ddot y=-\left(k-\frac{2mg_E}{R_E}\right)y, \] de donde se obtiene \[ \boxed{ \widetilde{\omega}_E =\sqrt{\frac{k}{m}-\frac{2g_E}{R_E}}}. \]
La gravedad disminuye con la altura, por lo que un desplazamiento hacia arriba reduce la fuerza gravitatoria dirigida hacia abajo. Esto debilita la fuerza restauradora neta y disminuye la frecuencia.
B.5
Igualando los cuadrados de las frecuencias de B.3 y B.4, \[ \frac{k}{m}-\frac{g_E}{R} =\frac{k}{m}-\frac{2g_E}{R_E}. \] Por tanto, \[ \boxed{R=\frac{R_E}{2}}. \]
B.6
Elegimos \(+x\) en el sentido de rotación de la estación y \(+y\) hacia dentro, hacia su centro. Con esta convención, las componentes de la aceleración de Coriolis son \[ a_{C,x}=2\Omega\dot y, \qquad a_{C,y}=-2\Omega\dot x. \]
Para una torre de poca altura, aproximamos la aceleración hacia abajo por la constante \(g_E=\Omega^2R\). La pequeña desviación horizontal permite despreciar su efecto sobre la caída vertical. Al soltar la masa desde el reposo, \[ y(t)=H-\frac12g_Et^2, \qquad \dot y=-g_Et. \] El instante de impacto es \[ t_f=\sqrt{\frac{2H}{g_E}}. \]
La ecuación horizontal pasa a ser \[ \ddot x=2\Omega\dot y=-2\Omega g_Et. \] Utilizando \(x(0)=\dot x(0)=0\), la integración da \[ \dot x=-\Omega g_Et^2, \qquad x=-\frac13\Omega g_Et^3. \]
En el instante del impacto, \[ \boxed{v_x=-\Omega g_Et_f^2=-2\Omega H}, \] y \[ \boxed{ d_x=-\frac13\Omega g_Et_f^3 =-\frac23\Omega H\sqrt{\frac{2H}{g_E}}}. \] Utilizando \(\Omega^2=g_E/R\), \[ \boxed{ d_x=-\frac{2\sqrt2}{3}H\sqrt{\frac{H}{R}}}. \]
La masa cae detrás de la torre, en el sentido opuesto al de rotación. La condición de coherencia es \[ \frac{|d_x|}{H}=\frac{2\sqrt2}{3}\sqrt{\frac{H}{R}}\ll1, \] como cabe esperar para \(H\ll R\).
B.7
Para una torre alta, utilizamos un sistema de referencia inercial y la geometría circular completa. La aproximación de aceleración constante de B.6 deja de ser aplicable.
Sea \[ r=R-H \] la distancia del punto de suelta al centro de la estación, con \(0<r<R\). Elegimos las coordenadas inerciales de modo que la masa se suelte en \((r,0)\), con velocidad tangencial \((0,\Omega r)\).
Tras soltarla, ninguna fuerza real actúa sobre la masa, por lo que su trayectoria es una línea recta: \[ X(t)=r, \qquad Y(t)=\Omega rt. \] Alcanza el aro por primera vez cuando \[ X^2+Y^2=R^2. \] Escribiendo \(u=\Omega t_f\), se obtiene \[ r^2(1+u^2)=R^2, \qquad u=\sqrt{\frac{R^2}{r^2}-1}. \]
En el instante del impacto, la posición angular de la masa es \[ \alpha=\arctan u, \qquad 0<\alpha<\frac{\pi}{2}, \] mientras que la base de la torre ha girado un ángulo \(u\).
Para que la masa impacte en la base de la torre, sus ángulos deben coincidir módulo \(2\pi\): \[ u-\arctan u=2\pi n. \] Para \(u>0\), se cumple \(u>\arctan u\), por lo que \(n=0\) no puede dar una altura de torre distinta de cero. Por tanto, \(n\ge1\), lo que implica \[ u=2\pi n+\arctan u>2\pi. \]
Por consiguiente, \[ \frac{R^2}{r^2}-1>4\pi^2, \qquad r<\frac{R}{\sqrt{1+4\pi^2}}. \] Como \(H=R-r\), \[ \boxed{ H>R\left(1-\frac{1}{\sqrt{1+4\pi^2}}\right) \simeq0.8428R}. \] Para la estación identificada en B.5, esto equivale a \(H>0.4214R_E\).
También puede obtenerse la menor altura para un retorno exacto. La función \[ f(u)=u-\arctan u \] es estrictamente creciente para \(u>0\), porque \[ f'(u)=\frac{u^2}{1+u^2}>0. \] Por tanto, el primer retorno corresponde a \(n=1\). Al resolver \[ u_1-\arctan u_1=2\pi \] se obtiene \[ u_1\simeq7.72525. \] Por tanto, \[ \boxed{ H_{\min} =R\left(1-\frac{1}{\sqrt{1+u_1^2}}\right) \simeq0.871625R}. \] Este valor más preciso es coherente con la cota inferior solicitada.
B.8
Seguimos tomando \(+x\) en el sentido de rotación y \(+y\) hacia dentro. El soporte que se desliza libremente no proporciona ninguna fuerza restauradora horizontal.
Utilizamos la aproximación local de suelo plano y, como se indica en el enunciado, despreciamos la fuerza de Coriolis en la dirección \(y\) generada por el movimiento horizontal. La ecuación vertical sigue siendo \[ \ddot y+\omega^2y=0, \qquad \omega^2=\frac{k}{m}-\Omega^2. \] Las condiciones iniciales son \[ y(0)=-d,\qquad \dot y(0)=0, \qquad x(0)=0,\qquad \dot x(0)=0. \] Por ello, \[ \boxed{y(t)=-d\cos(\omega t)}. \]
El movimiento horizontal se debe a la fuerza de Coriolis asociada a la velocidad vertical: \[ \ddot x=2\Omega\dot y. \] Integrando una vez, \[ \dot x=2\Omega\bigl[y(t)-y(0)\bigr] =2\Omega d\bigl[1-\cos(\omega t)\bigr]. \] Integrando de nuevo, \[ \boxed{ x(t)=2\Omega d\left[t-\frac{\sin(\omega t)}{\omega}\right]}. \]
Para describir el esbozo, definimos \[ a=\frac{2\Omega d}{\omega}, \qquad \tau=\omega t, \qquad P=\frac{2\pi}{\omega}. \] Entonces \[ x=a(\tau-\sin\tau), \qquad y=-d\cos\tau. \] Esta es una cicloide cuyas coordenadas horizontal y vertical están escaladas de forma independiente.
Un arco completo contiene los siguientes puntos:
| Tiempo | \(x/a\) | \(y/d\) | Característica |
|---|---|---|---|
| \(0\) | \(0\) | \(-1\) | Cúspide inicial; masa en reposo |
| \(P/4\) | \(\pi/2-1\) | \(0\) | Paso ascendente por la altura de equilibrio |
| \(P/2\) | \(\pi\) | \(1\) | Punto más alto; tangente horizontal |
| \(3P/4\) | \(3\pi/2+1\) | \(0\) | Paso descendente por la altura de equilibrio |
| \(P\) | \(2\pi\) | \(-1\) | Siguiente cúspide; masa momentáneamente en reposo |
El esbozo completo consta de estos arcos repetidos hacia valores crecientes de \(x\):
- La amplitud vertical es \(d\), y \(y\) varía entre \(-d\) y \(+d\).
- Las cúspides se encuentran en \((2\pi n a,-d)\), con tangentes límite verticales.
- Los puntos de retorno superiores se encuentran en \(((2n+1)\pi a,d)\), con tangentes horizontales.
- La distancia entre cúspides sucesivas es \[ L=2\pi a=\frac{4\pi\Omega d}{\omega}. \]
- Como \[ \dot x=2\Omega d(1-\cos\omega t)\ge0, \] la trayectoria avanza continuamente en \(+x\), sin bucles.
- La velocidad media de deriva horizontal es \(2\Omega d\); la oscilación horizontal respecto a esa deriva uniforme tiene amplitud \(a\).
Estas expresiones son aplicables mientras sigan siendo válidas la omisión indicada de la fuerza de Coriolis vertical y la aproximación local de suelo plano.
La solución se comprobó con la solución oficial.
IPhO 2016 · 理论题 1
两个力学问题
开始作答本题之前,请阅读另一个信封中的一般说明。
部分 A. 隐藏的圆盘(3.5 分)
考虑一个半径为 \(r_1\)、厚度为 \(h_1\) 的实心木制圆柱体。在木制圆柱体内部的某处,木材被替换成了一个半径为 \(r_2\)、厚度为 \(h_2\) 的金属圆盘。金属圆盘的对称轴 \(B\) 与木制圆柱体的对称轴 \(S\) 平行,且金属圆盘到木制圆柱体上下两个端面的距离相等。用 \(d\) 表示 \(S\) 与 \(B\) 之间的距离。木材的密度为 \(\rho_1\),金属的密度为 \(\rho_2>\rho_1\)。木制圆柱体及其内部金属圆盘的总质量为 \(M\)。
在本题中,我们将木制圆柱体放在地面上,使其能够自由地左右滚动。装置的侧视图和俯视图见图 1。
本题的目标是确定金属圆盘的尺寸和位置。
在下文中,当要求用已知量表示结果时,均可认为以下各量已知:
\[ r_1,\ h_1,\ \rho_1,\ \rho_2,\ M. \tag{1} \]
目标是通过间接测量确定 \(r_2\)、\(h_2\) 和 \(d\)。
图 1:a) 侧视图 b) 俯视图
用 \(b\) 表示整个系统的质心 \(C\) 与木制圆柱体的对称轴 \(S\) 之间的距离。为了确定这一距离,我们设计了如下实验:将木制圆柱体放在水平底板上,使其处于稳定平衡状态。然后将底板缓慢倾斜一个角度 \(\Theta\)(见图 2)。由于静摩擦力的作用,木制圆柱体可以自由滚动而不发生滑动。它会沿斜面向下滚动一小段距离,转过角度 \(\phi\) 后静止下来,处于稳定平衡状态;我们测量这一角度。
图 2:倾斜底板上的圆柱体。
A.1 — 0.8 分
求出 \(b\) 的表达式,用式 (1) 中的各量、角度 \(\phi\) 以及底板的倾角 \(\Theta\) 表示。
从现在起,可以认为 \(b\) 的值已知。
图 3:悬挂的系统。
接下来,我们要测量系统绕对称轴 \(S\) 的转动惯量 \(I_S\)。为此,用一根刚性杆在木制圆柱体的对称轴处将其悬挂起来。然后使其偏离平衡位置一个小角度 \(\varphi\),再将其释放。装置如图 3 所示。我们发现 \(\varphi\) 随时间作周期性变化,周期为 \(T\)。
A.2 — 0.5 分
求出 \(\varphi\) 的运动方程。用 \(T\)、\(b\) 和式 (1) 中的已知量表示系统绕其对称轴 \(S\) 的转动惯量 \(I_S\)。可以假定系统偏离平衡位置的程度很小,因此 \(\varphi\) 始终很小。
现在,我们希望利用 A.1 和 A.2 中的测量结果,确定木制圆柱体内部金属圆盘的几何尺寸和位置。
A.3 — 0.4 分
求出距离 \(d\) 的表达式,用 \(b\) 和式 (1) 中的各量表示。表达式中也可以包含变量 \(r_2\) 和 \(h_2\),它们将在小题 A.5 中求出。
A.4 — 0.7 分
求出转动惯量 \(I_S\) 的表达式,用 \(b\) 和式 (1) 中的已知量表示。表达式中也可以包含变量 \(r_2\) 和 \(h_2\),它们将在小题 A.5 中求出。
A.5 — 1.1 分
利用以上所有结果,写出 \(h_2\) 和 \(r_2\) 的表达式,用 \(b\)、\(T\) 和式 (1) 中的已知量表示。可以将 \(h_2\) 表示为 \(r_2\) 的函数。
部分 B. 旋转空间站(6.5 分)
爱丽丝是一名生活在空间站上的宇航员。空间站是一个半径为 \(R\) 的巨型轮状结构,绕自身轴线旋转,从而为宇航员提供人造重力。宇航员生活在轮缘的内侧。空间站自身的引力以及地板的曲率均可忽略。
B.1 — 0.5 分
空间站应以多大的角频率 \(\omega_{ss}\) 旋转,才能使宇航员感受到与地球表面相同的重力加速度 \(g_E\)?
爱丽丝和她的宇航员朋友鲍勃发生了争论。鲍勃不相信他们实际上生活在空间站上,并声称他们在地球上。爱丽丝想利用物理学向鲍勃证明他们生活在一个旋转的空间站上。为此,她将一个质量为 \(m\) 的物体连接到劲度系数为 \(k\) 的弹簧上,并使其振动。物体仅沿竖直方向振动,不能沿水平方向运动。
B.2 — 0.2 分
假设地球上的重力加速度恒为 \(g_E\),地球上的人测得的振动角频率 \(\omega_E\) 是多少?
B.3 — 0.6 分
爱丽丝在空间站上测得的振动角频率 \(\omega\) 是多少?
爱丽丝确信她的实验证明了他们身处旋转空间站。鲍勃仍然持怀疑态度。他声称,如果考虑地球表面上方重力随高度的变化,也会发现类似的效应。在接下来的小题中,我们将研究鲍勃是否正确。
图 4:空间站
B.4 — 0.8 分
推导地球表面上方较小高度 \(h\) 处的重力加速度 \(g_E(h)\) 的表达式,并计算振动物体的振动角频率 \(\widetilde{\omega}_E\)(采用线性近似即可)。用 \(R_E\) 表示地球半径。忽略地球自转。
对于这个空间站,爱丽丝确实发现弹簧振子的振动频率与鲍勃预言的相同。
B.5 — 0.3 分
当空间站的半径 \(R\) 为多少时,振动角频率 \(\omega\) 与地球上的振动角频率 \(\widetilde{\omega}_E\) 相同?用 \(R_E\) 表示答案。
鲍勃的固执让爱丽丝十分恼火,于是她想出了一个实验来证明自己的观点。为此,她爬上一座高出空间站地板 \(H\) 的塔,并释放一个物体使其下落。这个实验既可以在旋转参考系中理解,也可以在惯性参考系中理解。
在匀速旋转参考系中,宇航员会感受到一种称为科里奥利力的惯性力 \(\vec F_C\)。在角频率恒为 \(\vec\omega_{ss}\) 的旋转参考系中,一个质量为 \(m\)、以速度 \(\vec v\) 运动的物体所受的力 \(\vec F_C\) 为
\[ \vec F_C=2m\vec v\times\vec\omega_{ss}. \tag{2} \]
用标量表示时,可以使用
\[ F_C=2mv\omega_{ss}\sin\phi, \tag{3} \]
其中 \(\phi\) 是速度与转轴之间的夹角。该力既垂直于速度 \(v\),也垂直于转轴。力的正负号可以由右手定则确定,但在下文中可以自由选择。
B.6 — 1.1 分
计算物体撞击地板瞬间的水平速度 \(v_x\) 和水平位移 \(d_x\)(相对于塔底,沿垂直于塔的方向)。可以假设塔高 \(H\) 很小,因此宇航员测得的加速度在下落过程中保持不变。还可以假设 \(d_x\ll H\)。
为了获得良好的实验结果,爱丽丝决定在一座比之前高得多的塔上进行这个实验。令她惊讶的是,物体在塔底撞击地板,即 \(d_x=0\)。
B.7 — 1.3 分
求出可能出现 \(d_x=0\) 时塔高的一个下界。
爱丽丝愿意再做最后一次尝试来说服鲍勃。她想用弹簧振子展示科里奥利力的效应。为此,她改变了原来的装置:将弹簧连接到一个圆环上,圆环可以沿水平杆的 \(x\) 方向无摩擦地自由滑动。弹簧本身沿 \(y\) 方向振动。杆平行于地板,并垂直于空间站的转轴。因此,\(xy\) 平面垂直于转轴,\(y\) 方向径直指向空间站的旋转中心。
图 5:实验装置。
B.8 — 1.7 分
爱丽丝将物体从平衡位置 \(x=0\)、\(y=0\) 向下拉开距离 \(d\),然后释放(见图 5)。
- 给出 \(x(t)\) 和 \(y(t)\) 的代数表达式。可以假设 \(\omega_{ss}d\) 很小,并忽略沿 \(y\) 轴方向运动所受的科里奥利力。
- 画出轨迹 \((x(t),y(t))\) 的示意图,标出振幅等所有重要特征。
爱丽丝和鲍勃继续争论着。
通用数据表
| 真空中的光速 | \(c\) | \(=299\,792\,458\ \mathrm{m\cdot s^{-1}}\) |
| 真空磁导率(磁常量) | \(\mu_0\) | \(=4\pi\times10^{-7}\ \mathrm{kg\cdot m\cdot A^{-2}\cdot s^{-2}}\) |
| 真空介电常数(电常量) | \(\varepsilon_0\) | \(=8.854\,187\,817\times10^{-12}\ \mathrm{A^2\cdot s^4\cdot kg^{-1}\cdot m^{-3}}\) |
| 元电荷 | \(e\) | \(=1.602\,176\,620\,8(98)\times10^{-19}\ \mathrm{A\cdot s}\) |
| 电子质量 | \(m_{\mathrm e}\) | \(=9.109\,383\,56(11)\times10^{-31}\ \mathrm{kg}\) |
| \(=0.510\,998\,946\,1(31)\ \dfrac{\mathrm{MeV}}{c^2}\) | ||
| 质子质量 | \(m_{\mathrm p}\) | \(=1.672\,621\,898(21)\times10^{-27}\ \mathrm{kg}\) |
| \(=938.272\,081\,3(58)\ \dfrac{\mathrm{MeV}}{c^2}\) | ||
| 中子质量 | \(m_{\mathrm n}\) | \(=1.674\,927\,471(21)\times10^{-27}\ \mathrm{kg}\) |
| \(=939.565\,413\,3(58)\ \dfrac{\mathrm{MeV}}{c^2}\) | ||
| 统一原子质量单位 | \(u\) | \(=1.660\,539\,040(20)\times10^{-27}\ \mathrm{kg}\) |
| 里德伯常量 | \(R_\infty\) | \(=10\,973\,731.568\,508(65)\ \mathrm{m^{-1}}\) |
| 万有引力常量 | \(G\) | \(=6.674\,08(31)\times10^{-11}\ \mathrm{m^3\cdot kg^{-1}\cdot s^{-2}}\) |
| 重力加速度(苏黎世) | \(g\) | \(=9.81\ \mathrm{m\cdot s^{-2}}\) |
| 普朗克常量 | \(h\) | \(=6.626\,070\,040(81)\times10^{-34}\ \mathrm{kg\cdot m^2\cdot s^{-1}}\) |
| 阿伏伽德罗常数 | \(N_A\) | \(=6.022\,140\,857(74)\times10^{23}\ \mathrm{mol^{-1}}\) |
| 摩尔气体常量 | \(R\) | \(=8.314\,4598(48)\ \mathrm{kg\cdot m^2\cdot s^{-2}\cdot mol^{-1}\cdot K^{-1}}\) |
| 摩尔质量常量 | \(M_u\) | \(=1\times10^{-3}\ \mathrm{kg\cdot mol^{-1}}\) |
| 玻尔兹曼常量 | \(k_B\) | \(=1.380\,648\,52(79)\times10^{-23}\ \mathrm{kg\cdot m^2\cdot s^{-2}\cdot K^{-1}}\) |
| 斯特藩–玻尔兹曼常量 | \(\sigma\) | \(=5.670\,367(13)\times10^{-8}\ \mathrm{kg\cdot s^{-3}\cdot K^{-4}}\) |
题目译自官方英文原文。
答案
对于部分 A,定义完全由木材构成的圆柱体的质量,以及用金属替换木材后增加的质量: \[ m_0=\pi\rho_1r_1^2h_1, \qquad \Delta m=M-m_0 =\pi(\rho_2-\rho_1)r_2^2h_2. \] 对于部分 B,记 \(\Omega=\omega_{ss}\),并取 \(+x\) 沿空间站的旋转方向、\(+y\) 指向其中心。
-
A.1 \[ \boxed{b=\frac{r_1\sin\Theta}{\sin\phi}}. \]
-
A.2 \[ \boxed{I_S\ddot\varphi=-Mgb\sin\varphi\simeq-Mgb\varphi}, \qquad \boxed{I_S=\frac{MgbT^2}{4\pi^2}}. \]
-
A.3 \[ \boxed{d=\frac{Mb}{\Delta m} =\frac{Mb}{\pi(\rho_2-\rho_1)r_2^2h_2}}. \]
-
A.4 \[ \boxed{I_S=\frac12m_0r_1^2+\frac12\Delta m\,r_2^2 +\frac{M^2b^2}{\Delta m}}. \]
-
A.5 \[ \boxed{ r_2=\sqrt{ \frac{MgbT^2}{2\pi^2\Delta m} -\frac{m_0r_1^2}{\Delta m} -\frac{2M^2b^2}{(\Delta m)^2}}}, \qquad \boxed{h_2=\frac{\Delta m}{\pi(\rho_2-\rho_1)r_2^2}}. \]
-
B.1 \[ \boxed{\omega_{ss}=\sqrt{\frac{g_E}{R}}}. \]
-
B.2 \[ \boxed{\omega_E=\sqrt{\frac{k}{m}}}. \]
-
B.3 \[ \boxed{\omega=\sqrt{\frac{k}{m}-\Omega^2} =\sqrt{\frac{k}{m}-\frac{g_E}{R}}}. \]
-
B.4 \[ \boxed{g_E(h)=\frac{g_E}{(1+h/R_E)^2} \simeq g_E\left(1-\frac{2h}{R_E}\right)}, \qquad \boxed{\widetilde{\omega}_E =\sqrt{\frac{k}{m}-\frac{2g_E}{R_E}}}. \]
-
B.5 \[ \boxed{R=\frac{R_E}{2}}. \]
-
B.6 \[ \boxed{v_x=-2\Omega H}, \qquad \boxed{d_x=-\frac23\Omega H\sqrt{\frac{2H}{g_E}} =-\frac{2\sqrt2}{3}H\sqrt{\frac{H}{R}}}. \] 两者的方向均与空间站的旋转方向相反。
-
B.7 一个严格的下界为 \[ \boxed{H>R\left(1-\frac{1}{\sqrt{1+4\pi^2}}\right) \simeq0.8428R}. \] 第一次恰好回到塔底时的高度为 \[ \boxed{H_{\min}\simeq0.8716R}. \]
-
B.8 令 \(a=2\Omega d/\omega\),则 \[ \boxed{x(t)=a\bigl[\omega t-\sin(\omega t)\bigr]}, \qquad \boxed{y(t)=-d\cos(\omega t)}. \] 轨迹由连续的摆线拱段组成,尖点位于 \((2\pi n a,-d)\),上方转向点位于 \(((2n+1)\pi a,d)\),水平间距为 \(2\pi a\)。竖直振幅为 \(d\)。
解答
A.1
设 \(P\) 为圆柱体与倾斜底板的接触点。支持力和静摩擦力均作用于 \(P\),因此它们对 \(P\) 的力矩均为零。所以,静力平衡要求通过质心 \(C\) 的竖直线经过 \(P\)。
质心位于 \(SB\) 上。利用图 2 所示的角度,\(P\) 和 \(C\) 相对于 \(S\) 的水平位移分别为 \[ x_P-x_S=r_1\sin\Theta, \qquad x_C-x_S=b\sin\phi. \] 因此, \[ Mg\left(b\sin\phi-r_1\sin\Theta\right)=0, \] 从而 \[ \boxed{b=\frac{r_1\sin\Theta}{\sin\phi}}. \]
稳定平衡对应于 \(\cos\phi>0\) 的分支。特别地,倾角必须足够小,使得 \(r_1\sin\Theta<b\);等号对应于没有恢复作用的极限构型。
A.2
悬挂装置将轴 \(S\) 固定。重力作用于 \(C\),它到该轴的距离为 \(b\),从而产生恢复力矩 \[ \tau_S=-Mgb\sin\varphi. \] 因此,转动运动方程为 \[ I_S\ddot\varphi=-Mgb\sin\varphi. \]
当 \(|\varphi|\ll1\) 时,利用 \(\sin\varphi\simeq\varphi\): \[ \ddot\varphi+\frac{Mgb}{I_S}\varphi=0. \] 这是简谐运动,满足 \[ \left(\frac{2\pi}{T}\right)^2=\frac{Mgb}{I_S}. \] 于是 \[ \boxed{I_S=\frac{MgbT^2}{4\pi^2}}, \] 其中给定的重力加速度为 \(g=9.81\ \mathrm{m\,s^{-2}}\)。
A.3
将实际的密度分布表示为以下两部分之和:
- 一个完整的木制圆柱体,质量为 \[ m_0=\pi\rho_1r_1^2h_1, \] 中心位于 \(S\)。
- 一个密度为 \(\rho_2-\rho_1\) 的附加圆盘,中心位于 \(B\),质量为 \[ \Delta m=\pi(\rho_2-\rho_1)r_2^2h_2=M-m_0. \]
这样就计入了放入金属之前被移除的木材。
对 \(S\) 取质量的一阶矩,得 \[ Mb=m_0(0)+\Delta m\,d. \] 由此可得 \[ \boxed{ d=\frac{Mb}{\Delta m} =\frac{Mb}{M-\pi\rho_1r_1^2h_1} =\frac{Mb}{\pi(\rho_2-\rho_1)r_2^2h_2}}. \]
A.4
完整木制圆柱体的贡献为 \[ I_{\mathrm{wood}}=\frac12m_0r_1^2. \] 附加圆盘绕自身对称轴的转动惯量为 \(\frac12\Delta m\,r_2^2\)。根据平行轴定理,它对绕 \(S\) 的转动惯量的贡献为 \[ I_{\mathrm{additional}} =\frac12\Delta m\,r_2^2+\Delta m\,d^2. \] 因此 \[ I_S=\frac12m_0r_1^2 +\frac12\Delta m\,r_2^2+\Delta m\,d^2. \]
代入 \(d=Mb/\Delta m\),得 \[ \boxed{ I_S=\frac12m_0r_1^2 +\frac12\Delta m\,r_2^2 +\frac{M^2b^2}{\Delta m}}. \]
A.5
将 A.2 和 A.4 中 \(I_S\) 的表达式相等,得 \[ \frac{MgbT^2}{4\pi^2} =\frac12m_0r_1^2+\frac12\Delta m\,r_2^2 +\frac{M^2b^2}{\Delta m}. \] 解出 \(r_2^2\), \[ r_2^2= \frac{MgbT^2}{2\pi^2\Delta m} -\frac{m_0r_1^2}{\Delta m} -\frac{2M^2b^2}{(\Delta m)^2}. \] 取正根, \[ \boxed{ r_2=\sqrt{ \frac{MgbT^2}{2\pi^2\Delta m} -\frac{m_0r_1^2}{\Delta m} -\frac{2M^2b^2}{(\Delta m)^2}}}. \]
再由质量关系确定厚度: \[ \boxed{ h_2=\frac{\Delta m}{\pi(\rho_2-\rho_1)r_2^2}}. \]
这里 \(m_0=\pi\rho_1r_1^2h_1\),\(\Delta m=M-m_0\),因此右侧的所有量均为已知量或测量量。符合物理条件的测量结果必须使根号内的量为正,并满足 \(d+r_2\le r_1\) 和 \(h_2\le h_1\)。
B.1
相对于轮缘静止的宇航员沿半径为 \(R\) 的圆周运动。所需的向心加速度为 \[ a_c=\omega_{ss}^2R. \] 提供这一加速度的支持力被宇航员感受为自身的重量。要使加速度与地球上的相同,必须满足 \[ \omega_{ss}^2R=g_E. \] 于是 \[ \boxed{\omega_{ss}=\sqrt{\frac{g_E}{R}}}. \]
下文记 \(\Omega=\omega_{ss}\)。
B.2
用 \(y\) 表示相对于弹簧平衡位置的向上位移。恒定重力会改变平衡时的伸长量,但以平衡位置为基准写出运动方程时,恒定的重力项会被消去: \[ m\ddot y=-ky. \] 因此 \[ \boxed{\omega_E=\sqrt{\frac{k}{m}}}. \]
B.3
采用旋转参考系,并令 \(y\) 从平衡位置沿径向指向内侧。若平衡位置的半径为 \(r_0\),则瞬时半径为 \(r_0-y\)。
离心力指向外侧,其大小为 \[ m\Omega^2(r_0-y). \] 当物体向内移动 \(y\) 时,向内的弹簧力减小 \(ky\)。在平衡位置,弹簧力的大小 \(F_0\) 满足 \[ F_0=m\Omega^2r_0. \] 因此,向内方向的运动方程为 \[ m\ddot y=(F_0-ky)-m\Omega^2(r_0-y) =-(k-m\Omega^2)y. \]
水平方向的约束力平衡了科里奥利力,因此它不会改变这一径向方程。于是 \[ \boxed{ \omega=\sqrt{\frac{k}{m}-\Omega^2} =\sqrt{\frac{k}{m}-\frac{g_E}{R}}}. \]
要发生振动,必须满足 \(k/m>\Omega^2\)。
B.4
设地球质量为 \(M_E\)。根据牛顿万有引力定律, \[ g_E(h)=\frac{GM_E}{(R_E+h)^2}. \] 由于 \(g_E=GM_E/R_E^2\), \[ g_E(h)=g_E\left(1+\frac{h}{R_E}\right)^{-2}. \] 当 \(h\ll R_E\) 时,一阶展开为 \[ \boxed{ g_E(h)\simeq g_E\left(1-\frac{2h}{R_E}\right)}. \]
设平衡高度为 \(h_0\),用 \(y\) 表示相对于平衡位置的向上位移。减去平衡位置的力平衡关系后,得 \[ m\ddot y =-ky-m\bigl[g_E(h_0+y)-g_E(h_0)\bigr]. \] 在线性近似下, \[ g_E(h_0+y)-g_E(h_0)\simeq-\frac{2g_E}{R_E}y. \] 于是 \[ m\ddot y=-\left(k-\frac{2mg_E}{R_E}\right)y, \] 从而 \[ \boxed{ \widetilde{\omega}_E =\sqrt{\frac{k}{m}-\frac{2g_E}{R_E}}}. \]
重力随高度增加而减小,因此向上的位移会使向下的重力减小。这削弱了净恢复力,并使频率降低。
B.5
将 B.3 和 B.4 中的频率平方相等,得 \[ \frac{k}{m}-\frac{g_E}{R} =\frac{k}{m}-\frac{2g_E}{R_E}. \] 因此 \[ \boxed{R=\frac{R_E}{2}}. \]
B.6
取 \(+x\) 沿空间站的旋转方向,\(+y\) 向内指向其中心。在这一约定下,科里奥利加速度的分量为 \[ a_{C,x}=2\Omega\dot y, \qquad a_{C,y}=-2\Omega\dot x. \]
对于较矮的塔,将向下的加速度近似为常量 \(g_E=\Omega^2R\)。由于水平偏移很小,可以忽略其对竖直下落运动的反馈影响。物体从静止释放后, \[ y(t)=H-\frac12g_Et^2, \qquad \dot y=-g_Et. \] 撞击地板的时刻为 \[ t_f=\sqrt{\frac{2H}{g_E}}. \]
水平方向的方程变为 \[ \ddot x=2\Omega\dot y=-2\Omega g_Et. \] 利用 \(x(0)=\dot x(0)=0\),积分得 \[ \dot x=-\Omega g_Et^2, \qquad x=-\frac13\Omega g_Et^3. \]
撞击瞬间, \[ \boxed{v_x=-\Omega g_Et_f^2=-2\Omega H}, \] 以及 \[ \boxed{ d_x=-\frac13\Omega g_Et_f^3 =-\frac23\Omega H\sqrt{\frac{2H}{g_E}}}. \] 利用 \(\Omega^2=g_E/R\), \[ \boxed{ d_x=-\frac{2\sqrt2}{3}H\sqrt{\frac{H}{R}}}. \]
物体落在塔的后方,即与旋转方向相反的一侧。自洽条件为 \[ \frac{|d_x|}{H}=\frac{2\sqrt2}{3}\sqrt{\frac{H}{R}}\ll1, \] 这与 \(H\ll R\) 时的预期一致。
B.7
对于高塔,采用惯性参考系,并考虑完整的圆形几何关系。B.6 中的恒加速度近似不再适用。
令 \[ r=R-H \] 为释放点到空间站中心的距离,其中 \(0<r<R\)。选取惯性坐标系,使物体在 \((r,0)\) 处释放,切向速度为 \((0,\Omega r)\)。
释放后,物体不受任何真实力,因此其轨迹为直线: \[ X(t)=r, \qquad Y(t)=\Omega rt. \] 当满足 \[ X^2+Y^2=R^2. \] 时,它首次到达轮缘。记 \(u=\Omega t_f\),由此得到 \[ r^2(1+u^2)=R^2, \qquad u=\sqrt{\frac{R^2}{r^2}-1}. \]
撞击瞬间,物体的角位置为 \[ \alpha=\arctan u, \qquad 0<\alpha<\frac{\pi}{2}, \] 而塔底已经转过角度 \(u\)。
要使物体撞击塔底,两者的角位置必须在模 \(2\pi\) 的意义下相等: \[ u-\arctan u=2\pi n. \] 对于 \(u>0\),有 \(u>\arctan u\),因此 \(n=0\) 无法给出非零塔高。所以 \(n\ge1\),从而 \[ u=2\pi n+\arctan u>2\pi. \]
因此, \[ \frac{R^2}{r^2}-1>4\pi^2, \qquad r<\frac{R}{\sqrt{1+4\pi^2}}. \] 由于 \(H=R-r\), \[ \boxed{ H>R\left(1-\frac{1}{\sqrt{1+4\pi^2}}\right) \simeq0.8428R}. \] 对于 B.5 中确定的空间站,这给出 \(H>0.4214R_E\)。
还可以求出恰好回到塔底所需的最小高度。函数 \[ f(u)=u-\arctan u \] 在 \(u>0\) 时严格递增,因为 \[ f'(u)=\frac{u^2}{1+u^2}>0. \] 因此,最小的返回高度对应于 \(n=1\)。求解 \[ u_1-\arctan u_1=2\pi \] 得 \[ u_1\simeq7.72525. \] 因此 \[ \boxed{ H_{\min} =R\left(1-\frac{1}{\sqrt{1+u_1^2}}\right) \simeq0.871625R}. \] 这一更精确的值与题目所要求的下界相符。
B.8
继续取 \(+x\) 沿旋转方向,\(+y\) 向内。可自由滑动的支承不提供水平恢复力。
采用局部平坦地板近似,并按题意忽略水平运动产生的沿 \(y\) 方向的科里奥利力。竖直方向的方程仍为 \[ \ddot y+\omega^2y=0, \qquad \omega^2=\frac{k}{m}-\Omega^2. \] 初始条件为 \[ y(0)=-d,\qquad \dot y(0)=0, \qquad x(0)=0,\qquad \dot x(0)=0. \] 于是 \[ \boxed{y(t)=-d\cos(\omega t)}. \]
水平运动由竖直速度对应的科里奥利力驱动: \[ \ddot x=2\Omega\dot y. \] 积分一次,得 \[ \dot x=2\Omega\bigl[y(t)-y(0)\bigr] =2\Omega d\bigl[1-\cos(\omega t)\bigr]. \] 再次积分,得 \[ \boxed{ x(t)=2\Omega d\left[t-\frac{\sin(\omega t)}{\omega}\right]}. \]
为了描述轨迹示意图,定义 \[ a=\frac{2\Omega d}{\omega}, \qquad \tau=\omega t, \qquad P=\frac{2\pi}{\omega}. \] 则 \[ x=a(\tau-\sin\tau), \qquad y=-d\cos\tau. \] 这是一条水平和竖直坐标分别缩放后的摆线。
一个完整的拱段包含以下各点:
| 时刻 | \(x/a\) | \(y/d\) | 特征 |
|---|---|---|---|
| \(0\) | \(0\) | \(-1\) | 起始尖点;物体静止 |
| \(P/4\) | \(\pi/2-1\) | \(0\) | 向上经过平衡高度 |
| \(P/2\) | \(\pi\) | \(1\) | 最高点;切线水平 |
| \(3P/4\) | \(3\pi/2+1\) | \(0\) | 向下经过平衡高度 |
| \(P\) | \(2\pi\) | \(-1\) | 下一个尖点;物体瞬时静止 |
完整的示意图由这些拱段沿 \(x\) 增大的方向重复排列而成:
- 竖直振幅为 \(d\),\(y\) 的取值范围为 \(-d\) 到 \(+d\)。
- 尖点位于 \((2\pi n a,-d)\),其极限切线为竖直方向。
- 上方转向点位于 \(((2n+1)\pi a,d)\),其切线为水平方向。
- 相邻尖点之间的距离为 \[ L=2\pi a=\frac{4\pi\Omega d}{\omega}. \]
- 由于 \[ \dot x=2\Omega d(1-\cos\omega t)\ge0, \] 轨迹持续沿 \(+x\) 方向前进,不形成环圈。
- 平均水平漂移速度为 \(2\Omega d\);相对于这一匀速漂移的水平振动振幅为 \(a\)。
这些表达式适用于上述忽略竖直方向科里奥利力的条件以及局部平坦地板近似仍然成立的情况。
解答已与官方解答核对。
IPhO 2016 · Теоретическая задача 1
Две задачи по механике
Прежде чем приступать к этой задаче, прочитайте общие инструкции, находящиеся в отдельном конверте.
Часть A. Скрытый диск (3.5 балла)
Рассмотрим сплошной деревянный цилиндр радиуса \(r_1\) и толщины \(h_1\). В некотором месте внутри деревянного цилиндра дерево заменено металлическим диском радиуса \(r_2\) и толщины \(h_2\). Металлический диск расположен так, что его ось симметрии \(B\) параллельна оси симметрии \(S\) деревянного цилиндра, а расстояния от диска до верхнего и нижнего оснований деревянного цилиндра одинаковы. Обозначим расстояние между \(S\) и \(B\) через \(d\). Плотность дерева равна \(\rho_1\), плотность металла равна \(\rho_2>\rho_1\). Общая масса деревянного цилиндра с находящимся внутри металлическим диском равна \(M\).
В этой задаче мы кладём деревянный цилиндр на опорную поверхность так, чтобы он мог свободно катиться влево и вправо. Вид установки сбоку и сверху показан на рис. 1.
Цель этой задачи — определить размеры и положение металлического диска.
Далее, когда требуется выразить результат через известные величины, всегда можно считать известными следующие величины:
\[ r_1,\ h_1,\ \rho_1,\ \rho_2,\ M. \tag{1} \]
Необходимо определить \(r_2\), \(h_2\) и \(d\) с помощью косвенных измерений.
Рисунок 1: a) вид сбоку b) вид сверху
Обозначим через \(b\) расстояние между центром масс \(C\) всей системы и осью симметрии \(S\) деревянного цилиндра. Чтобы определить это расстояние, проведём следующий опыт: положим деревянный цилиндр на горизонтальную подставку так, чтобы он находился в устойчивом равновесии. Теперь медленно наклоним подставку на угол \(\Theta\) (см. рис. 2). Благодаря трению покоя деревянный цилиндр может свободно катиться без проскальзывания. Он немного скатится вниз по наклонной плоскости, но затем остановится в положении устойчивого равновесия, повернувшись на угол \(\phi\), который мы измеряем.
Рисунок 2: Цилиндр на наклонной подставке.
A.1 — 0.8 балла
Найдите выражение для \(b\) через величины (1), угол \(\phi\) и угол наклона подставки \(\Theta\).
В дальнейшем можно считать значение \(b\) известным.
Рисунок 3: Подвешенная система.
Теперь мы хотим измерить момент инерции \(I_S\) системы относительно оси симметрии \(S\). Для этого подвесим деревянный цилиндр за его ось симметрии на жёстком стержне. Затем отклоним его от положения равновесия на малый угол \(\varphi\) и отпустим. Установка показана на рисунке 3. Мы обнаруживаем, что \(\varphi\) изменяется периодически с периодом \(T\).
A.2 — 0.5 балла
Найдите уравнение движения для \(\varphi\). Выразите момент инерции \(I_S\) системы относительно её оси симметрии \(S\) через \(T\), \(b\) и известные величины (1). Можно считать, что отклонение от положения равновесия мало, так что \(\varphi\) всегда очень мал.
Используя измерения из пунктов A.1 и A.2, теперь мы хотим определить размеры и положение металлического диска внутри деревянного цилиндра.
A.3 — 0.4 балла
Найдите выражение для расстояния \(d\) через \(b\) и величины (1). В выражение можно также включить переменные \(r_2\) и \(h_2\), поскольку они будут вычислены в пункте A.5.
A.4 — 0.7 балла
Найдите выражение для момента инерции \(I_S\) через \(b\) и известные величины (1). В выражение можно также включить переменные \(r_2\) и \(h_2\), поскольку они будут вычислены в пункте A.5.
A.5 — 1.1 балла
Используя все полученные выше результаты, запишите выражения для \(h_2\) и \(r_2\) через \(b\), \(T\) и известные величины (1). Можно выразить \(h_2\) через \(r_2\).
Часть B. Вращающаяся космическая станция (6.5 балла)
Алиса — космонавт, живущий на космической станции. Космическая станция представляет собой гигантское колесо радиуса \(R\), вращающееся вокруг своей оси и тем самым создающее искусственную тяжесть для космонавтов. Космонавты живут на внутренней стороне обода колеса. Гравитационным притяжением космической станции и кривизной пола можно пренебречь.
B.1 — 0.5 балла
С какой угловой скоростью \(\omega_{ss}\) должна вращаться космическая станция, чтобы космонавты ощущали такое же ускорение свободного падения \(g_E\), как на поверхности Земли?
Алиса и её друг-космонавт Боб спорят. Боб не верит, что они действительно живут на космической станции, и утверждает, что они находятся на Земле. Алиса хочет с помощью физики доказать Бобу, что они живут на вращающейся космической станции. Для этого она прикрепляет груз массы \(m\) к пружине жёсткости \(k\) и приводит его в колебательное движение. Груз колеблется только в вертикальном направлении и не может двигаться в горизонтальном направлении.
B.2 — 0.2 балла
Считая, что на Земле ускорение свободного падения постоянно и равно \(g_E\), найдите угловую частоту колебаний \(\omega_E\), которую измерил бы человек на Земле.
B.3 — 0.6 балла
Какую угловую частоту колебаний \(\omega\) измеряет Алиса на космической станции?
Алиса убеждена, что её опыт доказывает, что они находятся на вращающейся космической станции. Боб по-прежнему настроен скептически. Он утверждает, что при учёте изменения ускорения свободного падения с высотой над поверхностью Земли получается аналогичный эффект. В следующих пунктах мы исследуем, прав ли Боб.
Рисунок 4: Космическая станция
B.4 — 0.8 балла
Выведите выражение для ускорения свободного падения \(g_E(h)\) на малых высотах \(h\) над поверхностью Земли и вычислите частоту колебаний \(\widetilde{\omega}_E\) груза (достаточно линейного приближения). Обозначьте радиус Земли через \(R_E\). Пренебрегите вращением Земли.
Действительно, на этой космической станции Алиса обнаруживает, что пружинный маятник колеблется с частотой, предсказанной Бобом.
B.5 — 0.3 балла
При каком радиусе \(R\) космической станции частота колебаний \(\omega\) совпадает с частотой колебаний \(\widetilde{\omega}_E\) на Земле? Выразите ответ через \(R_E\).
Раздражённая упрямством Боба, Алиса придумывает опыт, чтобы доказать свою правоту. Для этого она поднимается на башню высоты \(H\) над полом космической станции и роняет груз. Этот опыт можно рассмотреть как во вращающейся, так и в инерциальной системе отсчёта.
В равномерно вращающейся системе отсчёта космонавты ощущают силу инерции \(\vec F_C\), называемую силой Кориолиса. Сила \(\vec F_C\), действующая на тело массы \(m\), движущееся со скоростью \(\vec v\) в системе отсчёта, вращающейся с постоянной угловой скоростью \(\vec\omega_{ss}\), задаётся выражением
\[ \vec F_C=2m\vec v\times\vec\omega_{ss}. \tag{2} \]
Для модулей величин можно использовать выражение
\[ F_C=2mv\omega_{ss}\sin\phi, \tag{3} \]
где \(\phi\) — угол между скоростью и осью вращения. Сила перпендикулярна как скорости \(v\), так и оси вращения. Знак силы можно определить по правилу правой руки, но далее вы можете выбрать его произвольно.
B.6 — 1.1 балла
Вычислите горизонтальную скорость \(v_x\) и горизонтальное смещение \(d_x\) груза (относительно основания башни, в направлении, перпендикулярном башне) в момент его удара о пол. Можно считать, что высота башни \(H\) мала, так что ускорение, измеряемое космонавтами, остаётся постоянным во время падения. Также можно считать, что \(d_x\ll H\).
Чтобы получить хороший результат, Алиса решает провести этот опыт с гораздо более высокой башни, чем прежде. К её удивлению, груз падает на пол у основания башни, так что \(d_x=0\).
B.7 — 1.3 балла
Найдите нижнюю границу высоты башни, при которой возможно \(d_x=0\).
Алиса готова предпринять последнюю попытку убедить Боба. Она хочет использовать свой пружинный маятник, чтобы показать действие силы Кориолиса. Для этого она изменяет исходную установку: прикрепляет пружину к кольцу, которое может свободно, без трения скользить по горизонтальному стержню в направлении \(x\). Сама пружина совершает колебания в направлении \(y\). Стержень параллелен полу и перпендикулярен оси вращения космической станции. Таким образом, плоскость \(xy\) перпендикулярна оси вращения, а направление \(y\) обращено прямо к центру вращения станции.
Рисунок 5: Установка.
B.8 — 1.7 балла
Алиса оттягивает груз вниз на расстояние \(d\) от положения равновесия \(x=0\), \(y=0\), а затем отпускает его (см. рисунок 5).
- Запишите алгебраические выражения для \(x(t)\) и \(y(t)\). Можно считать, что \(\omega_{ss}d\) мало, и пренебречь силой Кориолиса для движения вдоль оси \(y\).
- Изобразите эскиз траектории \((x(t),y(t))\), отметив все важные особенности, в том числе амплитуду.
Алиса и Боб продолжают спорить.
Общие справочные данные
| Скорость света в вакууме | \(c\) | \(=299\,792\,458\ \mathrm{m\cdot s^{-1}}\) |
| Магнитная проницаемость вакуума (магнитная постоянная) | \(\mu_0\) | \(=4\pi\times10^{-7}\ \mathrm{kg\cdot m\cdot A^{-2}\cdot s^{-2}}\) |
| Диэлектрическая проницаемость вакуума (электрическая постоянная) | \(\varepsilon_0\) | \(=8.854\,187\,817\times10^{-12}\ \mathrm{A^2\cdot s^4\cdot kg^{-1}\cdot m^{-3}}\) |
| Элементарный заряд | \(e\) | \(=1.602\,176\,620\,8(98)\times10^{-19}\ \mathrm{A\cdot s}\) |
| Масса электрона | \(m_{\mathrm e}\) | \(=9.109\,383\,56(11)\times10^{-31}\ \mathrm{kg}\) |
| \(=0.510\,998\,946\,1(31)\ \dfrac{\mathrm{MeV}}{c^2}\) | ||
| Масса протона | \(m_{\mathrm p}\) | \(=1.672\,621\,898(21)\times10^{-27}\ \mathrm{kg}\) |
| \(=938.272\,081\,3(58)\ \dfrac{\mathrm{MeV}}{c^2}\) | ||
| Масса нейтрона | \(m_{\mathrm n}\) | \(=1.674\,927\,471(21)\times10^{-27}\ \mathrm{kg}\) |
| \(=939.565\,413\,3(58)\ \dfrac{\mathrm{MeV}}{c^2}\) | ||
| Унифицированная атомная единица массы | \(u\) | \(=1.660\,539\,040(20)\times10^{-27}\ \mathrm{kg}\) |
| Постоянная Ридберга | \(R_\infty\) | \(=10\,973\,731.568\,508(65)\ \mathrm{m^{-1}}\) |
| Гравитационная постоянная | \(G\) | \(=6.674\,08(31)\times10^{-11}\ \mathrm{m^3\cdot kg^{-1}\cdot s^{-2}}\) |
| Ускорение свободного падения (в Цюрихе) | \(g\) | \(=9.81\ \mathrm{m\cdot s^{-2}}\) |
| Постоянная Планка | \(h\) | \(=6.626\,070\,040(81)\times10^{-34}\ \mathrm{kg\cdot m^2\cdot s^{-1}}\) |
| Число Авогадро | \(N_A\) | \(=6.022\,140\,857(74)\times10^{23}\ \mathrm{mol^{-1}}\) |
| Универсальная газовая постоянная | \(R\) | \(=8.314\,4598(48)\ \mathrm{kg\cdot m^2\cdot s^{-2}\cdot mol^{-1}\cdot K^{-1}}\) |
| Постоянная молярной массы | \(M_u\) | \(=1\times10^{-3}\ \mathrm{kg\cdot mol^{-1}}\) |
| Постоянная Больцмана | \(k_B\) | \(=1.380\,648\,52(79)\times10^{-23}\ \mathrm{kg\cdot m^2\cdot s^{-2}\cdot K^{-1}}\) |
| Постоянная Стефана — Больцмана | \(\sigma\) | \(=5.670\,367(13)\times10^{-8}\ \mathrm{kg\cdot s^{-3}\cdot K^{-4}}\) |
Условие переведено с официального английского текста.
Ответы
Для части A определим массу полностью деревянного цилиндра и избыточную массу, обусловленную заменой дерева металлом: \[ m_0=\pi\rho_1r_1^2h_1, \qquad \Delta m=M-m_0 =\pi(\rho_2-\rho_1)r_2^2h_2. \] Для части B обозначим \(\Omega=\omega_{ss}\) и выберем направление \(+x\) по направлению вращения станции, а \(+y\) — к её центру.
-
A.1 \[ \boxed{b=\frac{r_1\sin\Theta}{\sin\phi}}. \]
-
A.2 \[ \boxed{I_S\ddot\varphi=-Mgb\sin\varphi\simeq-Mgb\varphi}, \qquad \boxed{I_S=\frac{MgbT^2}{4\pi^2}}. \]
-
A.3 \[ \boxed{d=\frac{Mb}{\Delta m} =\frac{Mb}{\pi(\rho_2-\rho_1)r_2^2h_2}}. \]
-
A.4 \[ \boxed{I_S=\frac12m_0r_1^2+\frac12\Delta m\,r_2^2 +\frac{M^2b^2}{\Delta m}}. \]
-
A.5 \[ \boxed{ r_2=\sqrt{ \frac{MgbT^2}{2\pi^2\Delta m} -\frac{m_0r_1^2}{\Delta m} -\frac{2M^2b^2}{(\Delta m)^2}}}, \qquad \boxed{h_2=\frac{\Delta m}{\pi(\rho_2-\rho_1)r_2^2}}. \]
-
B.1 \[ \boxed{\omega_{ss}=\sqrt{\frac{g_E}{R}}}. \]
-
B.2 \[ \boxed{\omega_E=\sqrt{\frac{k}{m}}}. \]
-
B.3 \[ \boxed{\omega=\sqrt{\frac{k}{m}-\Omega^2} =\sqrt{\frac{k}{m}-\frac{g_E}{R}}}. \]
-
B.4 \[ \boxed{g_E(h)=\frac{g_E}{(1+h/R_E)^2} \simeq g_E\left(1-\frac{2h}{R_E}\right)}, \qquad \boxed{\widetilde{\omega}_E =\sqrt{\frac{k}{m}-\frac{2g_E}{R_E}}}. \]
-
B.5 \[ \boxed{R=\frac{R_E}{2}}. \]
-
B.6 \[ \boxed{v_x=-2\Omega H}, \qquad \boxed{d_x=-\frac23\Omega H\sqrt{\frac{2H}{g_E}} =-\frac{2\sqrt2}{3}H\sqrt{\frac{H}{R}}}. \] Обе величины направлены против вращения станции.
-
B.7 Строгая нижняя граница имеет вид \[ \boxed{H>R\left(1-\frac{1}{\sqrt{1+4\pi^2}}\right) \simeq0.8428R}. \] Первое точное возвращение к основанию башни происходит при \[ \boxed{H_{\min}\simeq0.8716R}. \]
-
B.8 При \(a=2\Omega d/\omega\) \[ \boxed{x(t)=a\bigl[\omega t-\sin(\omega t)\bigr]}, \qquad \boxed{y(t)=-d\cos(\omega t)}. \] Траектория состоит из последовательных циклоидальных арок с точками возврата в \((2\pi n a,-d)\), верхними точками поворота в \(((2n+1)\pi a,d)\) и горизонтальным шагом \(2\pi a\). Вертикальная амплитуда равна \(d\).
Решение
A.1
Пусть \(P\) — точка контакта с наклонной подставкой. Сила нормальной реакции и сила трения покоя приложены в точке \(P\), поэтому их моменты относительно \(P\) равны нулю. Следовательно, для статического равновесия необходимо, чтобы вертикальная прямая, проходящая через центр масс \(C\), проходила и через \(P\).
Центр масс лежит на прямой \(SB\). Используя углы, показанные на рисунке 2, получаем, что горизонтальные смещения точек \(P\) и \(C\) относительно \(S\) соответственно равны \[ x_P-x_S=r_1\sin\Theta, \qquad x_C-x_S=b\sin\phi. \] Следовательно, \[ Mg\left(b\sin\phi-r_1\sin\Theta\right)=0, \] откуда \[ \boxed{b=\frac{r_1\sin\Theta}{\sin\phi}}. \]
Устойчивому равновесию соответствует ветвь с \(\cos\phi>0\). В частности, наклон должен быть достаточно малым, чтобы выполнялось \(r_1\sin\Theta<b\); равенство соответствует предельной конфигурации, в которой восстанавливающий момент отсутствует.
A.2
Подвес закрепляет ось \(S\). Сила тяжести приложена в точке \(C\), находящейся на расстоянии \(b\) от этой оси, и создаёт восстанавливающий момент \[ \tau_S=-Mgb\sin\varphi. \] Поэтому уравнение вращательного движения имеет вид \[ I_S\ddot\varphi=-Mgb\sin\varphi. \]
При \(|\varphi|\ll1\) используем \(\sin\varphi\simeq\varphi\): \[ \ddot\varphi+\frac{Mgb}{I_S}\varphi=0. \] Это уравнение гармонических колебаний, для которых \[ \left(\frac{2\pi}{T}\right)^2=\frac{Mgb}{I_S}. \] Таким образом, \[ \boxed{I_S=\frac{MgbT^2}{4\pi^2}}, \] где данное в условии ускорение свободного падения равно \(g=9.81\ \mathrm{m\,s^{-2}}\).
A.3
Представим фактическое распределение плотности в виде суммы:
- Целого деревянного цилиндра массы \[ m_0=\pi\rho_1r_1^2h_1, \] с центром на оси \(S\).
- Дополнительного диска плотности \(\rho_2-\rho_1\) с центром на оси \(B\) и массой \[ \Delta m=\pi(\rho_2-\rho_1)r_2^2h_2=M-m_0. \]
Такое представление учитывает дерево, удалённое перед установкой металла.
Вычисляя первый момент массы относительно \(S\), получаем \[ Mb=m_0(0)+\Delta m\,d. \] Отсюда следует \[ \boxed{ d=\frac{Mb}{\Delta m} =\frac{Mb}{M-\pi\rho_1r_1^2h_1} =\frac{Mb}{\pi(\rho_2-\rho_1)r_2^2h_2}}. \]
A.4
Вклад целого деревянного цилиндра равен \[ I_{\mathrm{wood}}=\frac12m_0r_1^2. \] Момент инерции дополнительного диска относительно собственной оси симметрии равен \(\frac12\Delta m\,r_2^2\). По теореме Штейнера его вклад в момент инерции относительно \(S\) равен \[ I_{\mathrm{additional}} =\frac12\Delta m\,r_2^2+\Delta m\,d^2. \] Поэтому \[ I_S=\frac12m_0r_1^2 +\frac12\Delta m\,r_2^2+\Delta m\,d^2. \]
Подставляя \(d=Mb/\Delta m\), получаем \[ \boxed{ I_S=\frac12m_0r_1^2 +\frac12\Delta m\,r_2^2 +\frac{M^2b^2}{\Delta m}}. \]
A.5
Приравнивая выражения для \(I_S\) из A.2 и A.4, получаем \[ \frac{MgbT^2}{4\pi^2} =\frac12m_0r_1^2+\frac12\Delta m\,r_2^2 +\frac{M^2b^2}{\Delta m}. \] Выражая \(r_2^2\), находим \[ r_2^2= \frac{MgbT^2}{2\pi^2\Delta m} -\frac{m_0r_1^2}{\Delta m} -\frac{2M^2b^2}{(\Delta m)^2}. \] Берём положительный корень: \[ \boxed{ r_2=\sqrt{ \frac{MgbT^2}{2\pi^2\Delta m} -\frac{m_0r_1^2}{\Delta m} -\frac{2M^2b^2}{(\Delta m)^2}}}. \]
Затем соотношение для массы определяет толщину: \[ \boxed{ h_2=\frac{\Delta m}{\pi(\rho_2-\rho_1)r_2^2}}. \]
Здесь \(m_0=\pi\rho_1r_1^2h_1\) и \(\Delta m=M-m_0\), поэтому все величины в правой части известны или измерены. Физически согласованные результаты измерений должны давать положительное подкоренное выражение и удовлетворять условиям \(d+r_2\le r_1\) и \(h_2\le h_1\).
B.1
Космонавт, неподвижный относительно обода, движется по окружности радиуса \(R\). Необходимое центростремительное ускорение равно \[ a_c=\omega_{ss}^2R. \] Сила нормальной реакции, обеспечивающая это ускорение, воспринимается космонавтом как его вес. Для совпадения с ускорением на Земле необходимо \[ \omega_{ss}^2R=g_E. \] Таким образом, \[ \boxed{\omega_{ss}=\sqrt{\frac{g_E}{R}}}. \]
Далее обозначим \(\Omega=\omega_{ss}\).
B.2
Пусть \(y\) обозначает смещение вверх от положения равновесия пружинного маятника. Постоянная сила тяжести изменяет равновесное удлинение, но сокращается при записи уравнения относительно положения равновесия: \[ m\ddot y=-ky. \] Поэтому \[ \boxed{\omega_E=\sqrt{\frac{k}{m}}}. \]
B.3
Рассмотрим вращающуюся систему отсчёта и направим \(y\) радиально внутрь от положения равновесия. Если радиус в положении равновесия равен \(r_0\), то мгновенный радиус равен \(r_0-y\).
Центробежная сила направлена наружу и имеет модуль \[ m\Omega^2(r_0-y). \] Направленная внутрь сила упругости пружины уменьшается на \(ky\), когда груз смещается внутрь на \(y\). В положении равновесия её значение \(F_0\) удовлетворяет соотношению \[ F_0=m\Omega^2r_0. \] Поэтому уравнение движения в направлении внутрь имеет вид \[ m\ddot y=(F_0-ky)-m\Omega^2(r_0-y) =-(k-m\Omega^2)y. \]
Связь, ограничивающая горизонтальное движение, уравновешивает силу Кориолиса, поэтому та не изменяет это радиальное уравнение. Следовательно, \[ \boxed{ \omega=\sqrt{\frac{k}{m}-\Omega^2} =\sqrt{\frac{k}{m}-\frac{g_E}{R}}}. \]
Для колебаний необходимо \(k/m>\Omega^2\).
B.4
Пусть \(M_E\) — масса Земли. Закон всемирного тяготения Ньютона даёт \[ g_E(h)=\frac{GM_E}{(R_E+h)^2}. \] Поскольку \(g_E=GM_E/R_E^2\), \[ g_E(h)=g_E\left(1+\frac{h}{R_E}\right)^{-2}. \] При \(h\ll R_E\) разложение до первого порядка имеет вид \[ \boxed{ g_E(h)\simeq g_E\left(1-\frac{2h}{R_E}\right)}. \]
Пусть высота положения равновесия равна \(h_0\), а \(y\) — смещение вверх от положения равновесия. Вычитая условие равновесия сил, получаем \[ m\ddot y =-ky-m\bigl[g_E(h_0+y)-g_E(h_0)\bigr]. \] В линейном приближении \[ g_E(h_0+y)-g_E(h_0)\simeq-\frac{2g_E}{R_E}y. \] Таким образом, \[ m\ddot y=-\left(k-\frac{2mg_E}{R_E}\right)y, \] откуда \[ \boxed{ \widetilde{\omega}_E =\sqrt{\frac{k}{m}-\frac{2g_E}{R_E}}}. \]
Ускорение свободного падения уменьшается с высотой, поэтому смещение вверх уменьшает направленную вниз силу тяжести. Это ослабляет результирующую восстанавливающую силу и снижает частоту.
B.5
Приравнивая квадраты частот из B.3 и B.4, получаем \[ \frac{k}{m}-\frac{g_E}{R} =\frac{k}{m}-\frac{2g_E}{R_E}. \] Следовательно, \[ \boxed{R=\frac{R_E}{2}}. \]
B.6
Выберем направление \(+x\) по направлению вращения станции, а \(+y\) — внутрь, к её центру. При таком выборе составляющие ускорения Кориолиса равны \[ a_{C,x}=2\Omega\dot y, \qquad a_{C,y}=-2\Omega\dot x. \]
Для невысокой башни приближённо примем направленное вниз ускорение постоянным и равным \(g_E=\Omega^2R\). Малое горизонтальное отклонение позволяет пренебречь его обратным влиянием на вертикальное падение. Для груза, отпущенного без начальной скорости, \[ y(t)=H-\frac12g_Et^2, \qquad \dot y=-g_Et. \] Время до удара равно \[ t_f=\sqrt{\frac{2H}{g_E}}. \]
Уравнение горизонтального движения принимает вид \[ \ddot x=2\Omega\dot y=-2\Omega g_Et. \] Интегрируя с учётом \(x(0)=\dot x(0)=0\), получаем \[ \dot x=-\Omega g_Et^2, \qquad x=-\frac13\Omega g_Et^3. \]
В момент удара \[ \boxed{v_x=-\Omega g_Et_f^2=-2\Omega H}, \] и \[ \boxed{ d_x=-\frac13\Omega g_Et_f^3 =-\frac23\Omega H\sqrt{\frac{2H}{g_E}}}. \] Используя \(\Omega^2=g_E/R\), получаем \[ \boxed{ d_x=-\frac{2\sqrt2}{3}H\sqrt{\frac{H}{R}}}. \]
Груз падает позади башни, в направлении, противоположном вращению. Условие согласованности приближения имеет вид \[ \frac{|d_x|}{H}=\frac{2\sqrt2}{3}\sqrt{\frac{H}{R}}\ll1, \] как и ожидается при \(H\ll R\).
B.7
Для высокой башни воспользуемся инерциальной системой отсчёта и полностью учтём круговую геометрию. Приближение постоянного ускорения из B.6 уже неприменимо.
Пусть \[ r=R-H \] — расстояние от точки отпускания груза до центра станции, причём \(0<r<R\). Выберем инерциальные координаты так, чтобы груз отпускали в точке \((r,0)\) с касательной скоростью \((0,\Omega r)\).
После отпускания на груз не действуют реальные силы, поэтому его траектория — прямая: \[ X(t)=r, \qquad Y(t)=\Omega rt. \] Он впервые достигает обода, когда \[ X^2+Y^2=R^2. \] Обозначая \(u=\Omega t_f\), получаем \[ r^2(1+u^2)=R^2, \qquad u=\sqrt{\frac{R^2}{r^2}-1}. \]
В момент удара угловая координата груза равна \[ \alpha=\arctan u, \qquad 0<\alpha<\frac{\pi}{2}, \] тогда как основание башни повернулось на угол \(u\).
Чтобы груз попал в основание башни, их углы должны совпадать по модулю \(2\pi\): \[ u-\arctan u=2\pi n. \] При \(u>0\) выполняется \(u>\arctan u\), поэтому \(n=0\) не может соответствовать ненулевой высоте башни. Следовательно, \(n\ge1\), откуда \[ u=2\pi n+\arctan u>2\pi. \]
Таким образом, \[ \frac{R^2}{r^2}-1>4\pi^2, \qquad r<\frac{R}{\sqrt{1+4\pi^2}}. \] Поскольку \(H=R-r\), \[ \boxed{ H>R\left(1-\frac{1}{\sqrt{1+4\pi^2}}\right) \simeq0.8428R}. \] Для станции, определённой в B.5, это даёт \(H>0.4214R_E\).
Можно также найти наименьшую высоту, обеспечивающую точное возвращение. Функция \[ f(u)=u-\arctan u \] строго возрастает при \(u>0\), поскольку \[ f'(u)=\frac{u^2}{1+u^2}>0. \] Поэтому наименьшей высоте возвращения соответствует \(n=1\). Решение уравнения \[ u_1-\arctan u_1=2\pi \] даёт \[ u_1\simeq7.72525. \] Следовательно, \[ \boxed{ H_{\min} =R\left(1-\frac{1}{\sqrt{1+u_1^2}}\right) \simeq0.871625R}. \] Это более точное значение согласуется с требуемой нижней границей.
B.8
По-прежнему направим \(+x\) по вращению, а \(+y\) — внутрь. Свободно скользящий подвес не создаёт горизонтальной восстанавливающей силы.
Используем локальное приближение плоского пола и, как указано в условии, пренебрежём направленной вдоль \(y\) силой Кориолиса, возникающей из-за горизонтального движения. Вертикальное уравнение остаётся прежним: \[ \ddot y+\omega^2y=0, \qquad \omega^2=\frac{k}{m}-\Omega^2. \] Начальные условия имеют вид \[ y(0)=-d,\qquad \dot y(0)=0, \qquad x(0)=0,\qquad \dot x(0)=0. \] Следовательно, \[ \boxed{y(t)=-d\cos(\omega t)}. \]
Горизонтальное движение вызывается силой Кориолиса, связанной с вертикальной скоростью: \[ \ddot x=2\Omega\dot y. \] Интегрируя один раз, получаем \[ \dot x=2\Omega\bigl[y(t)-y(0)\bigr] =2\Omega d\bigl[1-\cos(\omega t)\bigr]. \] Интегрируя ещё раз, получаем \[ \boxed{ x(t)=2\Omega d\left[t-\frac{\sin(\omega t)}{\omega}\right]}. \]
Для описания эскиза введём обозначения \[ a=\frac{2\Omega d}{\omega}, \qquad \tau=\omega t, \qquad P=\frac{2\pi}{\omega}. \] Тогда \[ x=a(\tau-\sin\tau), \qquad y=-d\cos\tau. \] Это циклоида с независимо изменёнными масштабами горизонтальной и вертикальной координат.
Одна полная арка содержит следующие точки:
| Время | \(x/a\) | \(y/d\) | Особенность |
|---|---|---|---|
| \(0\) | \(0\) | \(-1\) | Начальная точка возврата; груз неподвижен |
| \(P/4\) | \(\pi/2-1\) | \(0\) | Прохождение высоты равновесия при движении вверх |
| \(P/2\) | \(\pi\) | \(1\) | Наивысшая точка; горизонтальная касательная |
| \(3P/4\) | \(3\pi/2+1\) | \(0\) | Прохождение высоты равновесия при движении вниз |
| \(P\) | \(2\pi\) | \(-1\) | Следующая точка возврата; груз мгновенно останавливается |
Полный эскиз состоит из этих арок, повторяющихся в сторону увеличения \(x\):
- Вертикальная амплитуда равна \(d\), а \(y\) изменяется от \(-d\) до \(+d\).
- Точки возврата находятся в \((2\pi n a,-d)\), с вертикальными предельными касательными.
- Верхние точки поворота находятся в \(((2n+1)\pi a,d)\), с горизонтальными касательными.
- Расстояние между последовательными точками возврата равно \[ L=2\pi a=\frac{4\pi\Omega d}{\omega}. \]
- Поскольку \[ \dot x=2\Omega d(1-\cos\omega t)\ge0, \] траектория непрерывно продвигается в направлении \(+x\), не образуя петель.
- Средняя горизонтальная скорость дрейфа равна \(2\Omega d\); горизонтальные колебания относительно этого равномерного дрейфа имеют амплитуду \(a\).
Эти выражения применимы, пока остаются справедливыми указанное пренебрежение вертикальной силой Кориолиса и локальное приближение плоского пола.
Решение проверено по официальному решению.
IPhO 2016 · مسألة نظرية 1
مسألتان في الميكانيكا
يرجى قراءة التعليمات العامة الموجودة في الظرف المنفصل قبل البدء في هذه المسألة.
الجزء A. القرص المخفي (3.5 نقاط)
نعتبر أسطوانة خشبية مصمتة نصف قطرها \(r_1\) وسماكتها \(h_1\). استُبدل الخشب في موضع ما داخل الأسطوانة الخشبية بقرص معدني نصف قطره \(r_2\) وسماكته \(h_2\). وُضع القرص المعدني بحيث يكون محور تناظره \(B\) موازيًا لمحور تناظر الأسطوانة الخشبية \(S\)، وعلى مسافتين متساويتين من وجهي الأسطوانة الخشبية العلوي والسفلي. نرمز إلى المسافة بين \(S\) و\(B\) بالرمز \(d\). كثافة الخشب هي \(\rho_1\)، وكثافة المعدن هي \(\rho_2>\rho_1\). الكتلة الكلية للأسطوانة الخشبية والقرص المعدني الموجود داخلها هي \(M\).
في هذه المهمة، نضع الأسطوانة الخشبية على الأرض بحيث يمكنها التدحرج بحرية إلى اليسار واليمين. يبيّن الشكل 1 منظرًا جانبيًا ومنظرًا علويًا للترتيب التجريبي.
الهدف من هذه المهمة هو تحديد أبعاد القرص المعدني وموضعه.
فيما يلي، عندما يُطلب التعبير عن النتيجة بدلالة الكميات المعلومة، يمكنك دائمًا افتراض أن الكميات الآتية معلومة:
\[ r_1,\ h_1,\ \rho_1,\ \rho_2,\ M. \tag{1} \]
الهدف هو تحديد \(r_2\) و\(h_2\) و\(d\) عن طريق قياسات غير مباشرة.
الشكل 1: a) منظر جانبي b) منظر من الأعلى
نرمز بالرمز \(b\) إلى المسافة بين مركز كتلة النظام بأكمله \(C\) ومحور تناظر الأسطوانة الخشبية \(S\). لتحديد هذه المسافة، نصمّم التجربة الآتية: نضع الأسطوانة الخشبية على قاعدة أفقية بحيث تكون في حالة اتزان مستقر. ثم نُميل القاعدة ببطء بزاوية \(\Theta\) (انظر الشكل 2). يتيح الاحتكاك السكوني للأسطوانة الخشبية التدحرج بحرية دون انزلاق. وستتدحرج قليلًا إلى أسفل المستوى المائل، ثم تستقر في حالة اتزان مستقر بعد دورانها بزاوية \(\phi\) نقيسها.
الشكل 2: أسطوانة على قاعدة مائلة.
A.1 — 0.8 نقطة
أوجد تعبيرًا لـ \(b\) بدلالة الكميات (1)، والزاوية \(\phi\)، وزاوية ميل القاعدة \(\Theta\).
من الآن فصاعدًا، يمكننا افتراض أن قيمة \(b\) معلومة.
الشكل 3: النظام المعلّق.
نريد بعد ذلك قياس عزم القصور الذاتي \(I_S\) للنظام حول محور التناظر \(S\). لهذا الغرض، نعلّق الأسطوانة الخشبية عند محور تناظرها بقضيب صلب. ثم نديرها بعيدًا عن موضع اتزانها بزاوية صغيرة \(\varphi\)، ونتركها. يبيّن الشكل 3 الترتيب التجريبي. نجد أن \(\varphi\) تصف حركة دورية زمنها الدوري \(T\).
A.2 — 0.5 نقطة
أوجد معادلة الحركة للزاوية \(\varphi\). عبّر عن عزم القصور الذاتي \(I_S\) للنظام حول محور تناظره \(S\) بدلالة \(T\) و\(b\) والكميات المعلومة (1). يمكنك افتراض أننا نُزيح النظام عن موضع اتزانه بمقدار صغير فقط، بحيث تبقى \(\varphi\) صغيرة جدًا دائمًا.
نريد الآن، انطلاقًا من القياسات في السؤالين A.1 وA.2، تحديد أبعاد القرص المعدني وموضعه داخل الأسطوانة الخشبية.
A.3 — 0.4 نقطة
أوجد تعبيرًا للمسافة \(d\) بدلالة \(b\) والكميات (1). يمكنك أيضًا تضمين \(r_2\) و\(h_2\) بوصفهما متغيرين في تعبيرك، إذ سيُحسبان في المهمة الفرعية A.5.
A.4 — 0.7 نقطة
أوجد تعبيرًا لعزم القصور الذاتي \(I_S\) بدلالة \(b\) والكميات المعلومة (1). يمكنك أيضًا تضمين \(r_2\) و\(h_2\) بوصفهما متغيرين في تعبيرك، إذ سيُحسبان في المهمة الفرعية A.5.
A.5 — 1.1 نقطة
باستخدام جميع النتائج السابقة، اكتب تعبيرًا لكل من \(h_2\) و\(r_2\) بدلالة \(b\) و\(T\) والكميات المعلومة (1). يمكنك التعبير عن \(h_2\) بدلالة \(r_2\).
الجزء B. محطة فضائية دوّارة (6.5 نقاط)
أليس رائدة فضاء تعيش على متن محطة فضائية. المحطة الفضائية عجلة عملاقة نصف قطرها \(R\)، تدور حول محورها، فتوفّر بذلك جاذبية اصطناعية لرواد الفضاء. يعيش رواد الفضاء على الجانب الداخلي لطوق العجلة. يمكن إهمال التجاذب الثقالي للمحطة الفضائية وانحناء الأرضية.
B.1 — 0.5 نقطة
بأي تردد زاوي \(\omega_{ss}\) تدور المحطة الفضائية لكي يشعر رواد الفضاء بالجاذبية نفسها \(g_E\) التي يشعرون بها على سطح الأرض؟
يدور جدال بين أليس وصديقها رائد الفضاء بوب. لا يصدّق بوب أنهما يعيشان بالفعل في محطة فضائية، ويدّعي أنهما على الأرض. تريد أليس أن تثبت لبوب، باستخدام الفيزياء، أنهما يعيشان في محطة فضائية دوّارة. لهذا الغرض، تربط كتلة \(m\) بنابض ثابت مرونته \(k\)، وتتركها تتذبذب. تتذبذب الكتلة في الاتجاه الرأسي فقط، ولا يمكنها التحرك في الاتجاه الأفقي.
B.2 — 0.2 نقطة
بافتراض أن الجاذبية على الأرض ثابتة وتسارعها \(g_E\)، ما التردد الزاوي للتذبذب \(\omega_E\) الذي سيقيسه شخص على الأرض؟
B.3 — 0.6 نقطة
ما التردد الزاوي للتذبذب \(\omega\) الذي تقيسه أليس على متن المحطة الفضائية؟
أليس مقتنعة بأن تجربتها تثبت أنهما على متن محطة فضائية دوّارة. لكن بوب لا يزال متشككًا. فهو يدّعي أنه عند أخذ تغيّر الجاذبية فوق سطح الأرض في الحسبان، نجد تأثيرًا مشابهًا. في المهام التالية، نتحقق مما إذا كان بوب محقًا.
الشكل 4: المحطة الفضائية
B.4 — 0.8 نقطة
اشتق تعبيرًا لتسارع الجاذبية \(g_E(h)\) عند ارتفاعات صغيرة \(h\) فوق سطح الأرض، واحسب تردد التذبذب \(\widetilde{\omega}_E\) للكتلة المتذبذبة (يكفي التقريب الخطي). رمز إلى نصف قطر الأرض بالرمز \(R_E\). أهمل دوران الأرض.
بالفعل، تجد أليس، لهذه المحطة الفضائية، أن النواس النابضي يتذبذب بالتردد الذي تنبّأ به بوب.
B.5 — 0.3 نقطة
عند أي نصف قطر \(R\) للمحطة الفضائية يتطابق تردد التذبذب \(\omega\) مع تردد التذبذب \(\widetilde{\omega}_E\) على الأرض؟ عبّر عن إجابتك بدلالة \(R_E\).
تضيق أليس ذرعًا بعناد بوب، فتبتكر تجربة لإثبات وجهة نظرها. لهذا الغرض، تصعد برجًا ارتفاعه \(H\) فوق أرضية المحطة الفضائية، وتُسقط كتلة. يمكن فهم هذه التجربة في الإطار المرجعي الدوّار وكذلك في إطار مرجعي عطالي.
في إطار مرجعي يدور بانتظام، يشعر رواد الفضاء بقوة وهمية \(\vec F_C\) تُسمّى قوة كوريوليس. تُعطى القوة \(\vec F_C\) المؤثرة في جسم كتلته \(m\)، يتحرك بسرعة \(\vec v\) في إطار دوّار ذي تردد زاوي ثابت \(\vec\omega_{ss}\)، بالعلاقة
\[ \vec F_C=2m\vec v\times\vec\omega_{ss}. \tag{2} \]
وبدلالة الكميات القياسية، يمكنك استخدام
\[ F_C=2mv\omega_{ss}\sin\phi, \tag{3} \]
حيث \(\phi\) هي الزاوية بين السرعة ومحور الدوران. تكون القوة عمودية على كل من السرعة \(v\) ومحور الدوران. يمكن تحديد إشارة القوة باستخدام قاعدة اليد اليمنى، ولكن يمكنك فيما يلي اختيارها بحرية.
B.6 — 1.1 نقطة
احسب السرعة الأفقية \(v_x\) والإزاحة الأفقية \(d_x\) (بالنسبة إلى قاعدة البرج، في الاتجاه العمودي على البرج) للكتلة لحظة اصطدامها بالأرضية. يمكنك افتراض أن ارتفاع البرج \(H\) صغير، بحيث يكون التسارع الذي يقيسه رواد الفضاء ثابتًا أثناء السقوط. ويمكنك أيضًا افتراض أن \(d_x\ll H\).
للحصول على نتيجة جيدة، تقرّر أليس إجراء هذه التجربة من برج أعلى بكثير من السابق. ولدهشتها، تصطدم الكتلة بالأرضية عند قاعدة البرج، بحيث يكون \(d_x=0\).
B.7 — 1.3 نقطة
أوجد حدًا أدنى لارتفاع البرج الذي يمكن عنده أن يتحقق \(d_x=0\).
أليس مستعدة لمحاولة أخيرة لإقناع بوب. وهي تريد استخدام مذبذبها النابضي لإظهار تأثير قوة كوريوليس. لهذا الغرض، تغيّر الترتيب الأصلي: تربط نابضها بحلقة يمكنها الانزلاق بحرية على قضيب أفقي في اتجاه \(x\) دون أي احتكاك. ويتذبذب النابض نفسه في اتجاه \(y\). القضيب موازٍ للأرضية وعمودي على محور دوران المحطة الفضائية. ومن ثم فإن المستوى \(xy\) عمودي على محور الدوران، ويتجه الاتجاه \(y\) مباشرة نحو مركز دوران المحطة.
الشكل 5: الترتيب التجريبي.
B.8 — 1.7 نقطة
تسحب أليس الكتلة مسافة \(d\) إلى أسفل من نقطة الاتزان \(x=0\)، \(y=0\)، ثم تتركها (انظر الشكل 5).
- أعطِ تعبيرًا جبريًا لكل من \(x(t)\) و\(y(t)\). يمكنك افتراض أن \(\omega_{ss}d\) صغيرة، وإهمال قوة كوريوليس للحركة على طول المحور \(y\).
- ارسم رسمًا تخطيطيًا للمسار \((x(t),y(t))\)، مع تحديد جميع السمات المهمة، مثل السعة.
تواصل أليس وبوب الجدال.
ورقة البيانات العامة
| سرعة الضوء في الفراغ | \(c\) | \(=299\,792\,458\ \mathrm{m\cdot s^{-1}}\) |
| نفاذية الفراغ (الثابت المغناطيسي) | \(\mu_0\) | \(=4\pi\times10^{-7}\ \mathrm{kg\cdot m\cdot A^{-2}\cdot s^{-2}}\) |
| سماحية الفراغ (الثابت الكهربائي) | \(\varepsilon_0\) | \(=8.854\,187\,817\times10^{-12}\ \mathrm{A^2\cdot s^4\cdot kg^{-1}\cdot m^{-3}}\) |
| الشحنة الأولية | \(e\) | \(=1.602\,176\,620\,8(98)\times10^{-19}\ \mathrm{A\cdot s}\) |
| كتلة الإلكترون | \(m_{\mathrm e}\) | \(=9.109\,383\,56(11)\times10^{-31}\ \mathrm{kg}\) |
| \(=0.510\,998\,946\,1(31)\ \dfrac{\mathrm{MeV}}{c^2}\) | ||
| كتلة البروتون | \(m_{\mathrm p}\) | \(=1.672\,621\,898(21)\times10^{-27}\ \mathrm{kg}\) |
| \(=938.272\,081\,3(58)\ \dfrac{\mathrm{MeV}}{c^2}\) | ||
| كتلة النيوترون | \(m_{\mathrm n}\) | \(=1.674\,927\,471(21)\times10^{-27}\ \mathrm{kg}\) |
| \(=939.565\,413\,3(58)\ \dfrac{\mathrm{MeV}}{c^2}\) | ||
| وحدة الكتلة الذرية الموحدة | \(u\) | \(=1.660\,539\,040(20)\times10^{-27}\ \mathrm{kg}\) |
| ثابت ريدبرغ | \(R_\infty\) | \(=10\,973\,731.568\,508(65)\ \mathrm{m^{-1}}\) |
| ثابت الجذب العام | \(G\) | \(=6.674\,08(31)\times10^{-11}\ \mathrm{m^3\cdot kg^{-1}\cdot s^{-2}}\) |
| تسارع الجاذبية (في زيورخ) | \(g\) | \(=9.81\ \mathrm{m\cdot s^{-2}}\) |
| ثابت بلانك | \(h\) | \(=6.626\,070\,040(81)\times10^{-34}\ \mathrm{kg\cdot m^2\cdot s^{-1}}\) |
| عدد أفوغادرو | \(N_A\) | \(=6.022\,140\,857(74)\times10^{23}\ \mathrm{mol^{-1}}\) |
| ثابت الغاز المولي | \(R\) | \(=8.314\,4598(48)\ \mathrm{kg\cdot m^2\cdot s^{-2}\cdot mol^{-1}\cdot K^{-1}}\) |
| ثابت الكتلة المولية | \(M_u\) | \(=1\times10^{-3}\ \mathrm{kg\cdot mol^{-1}}\) |
| ثابت بولتزمان | \(k_B\) | \(=1.380\,648\,52(79)\times10^{-23}\ \mathrm{kg\cdot m^2\cdot s^{-2}\cdot K^{-1}}\) |
| ثابت ستيفان-بولتزمان | \(\sigma\) | \(=5.670\,367(13)\times10^{-8}\ \mathrm{kg\cdot s^{-3}\cdot K^{-4}}\) |
نص المسألة مترجم عن النص الإنجليزي الرسمي.
الإجابات
للجزء A، نعرّف كتلة أسطوانة مصنوعة بالكامل من الخشب والكتلة الزائدة الناتجة عن إدخال المعدن: \[ m_0=\pi\rho_1r_1^2h_1, \qquad \Delta m=M-m_0 =\pi(\rho_2-\rho_1)r_2^2h_2. \] للجزء B، نكتب \(\Omega=\omega_{ss}\)، ونختار \(+x\) في اتجاه دوران المحطة و\(+y\) نحو مركزها.
-
A.1 \[ \boxed{b=\frac{r_1\sin\Theta}{\sin\phi}}. \]
-
A.2 \[ \boxed{I_S\ddot\varphi=-Mgb\sin\varphi\simeq-Mgb\varphi}, \qquad \boxed{I_S=\frac{MgbT^2}{4\pi^2}}. \]
-
A.3 \[ \boxed{d=\frac{Mb}{\Delta m} =\frac{Mb}{\pi(\rho_2-\rho_1)r_2^2h_2}}. \]
-
A.4 \[ \boxed{I_S=\frac12m_0r_1^2+\frac12\Delta m\,r_2^2 +\frac{M^2b^2}{\Delta m}}. \]
-
A.5 \[ \boxed{ r_2=\sqrt{ \frac{MgbT^2}{2\pi^2\Delta m} -\frac{m_0r_1^2}{\Delta m} -\frac{2M^2b^2}{(\Delta m)^2}}}, \qquad \boxed{h_2=\frac{\Delta m}{\pi(\rho_2-\rho_1)r_2^2}}. \]
-
B.1 \[ \boxed{\omega_{ss}=\sqrt{\frac{g_E}{R}}}. \]
-
B.2 \[ \boxed{\omega_E=\sqrt{\frac{k}{m}}}. \]
-
B.3 \[ \boxed{\omega=\sqrt{\frac{k}{m}-\Omega^2} =\sqrt{\frac{k}{m}-\frac{g_E}{R}}}. \]
-
B.4 \[ \boxed{g_E(h)=\frac{g_E}{(1+h/R_E)^2} \simeq g_E\left(1-\frac{2h}{R_E}\right)}, \qquad \boxed{\widetilde{\omega}_E =\sqrt{\frac{k}{m}-\frac{2g_E}{R_E}}}. \]
-
B.5 \[ \boxed{R=\frac{R_E}{2}}. \]
-
B.6 \[ \boxed{v_x=-2\Omega H}, \qquad \boxed{d_x=-\frac23\Omega H\sqrt{\frac{2H}{g_E}} =-\frac{2\sqrt2}{3}H\sqrt{\frac{H}{R}}}. \] كلتاهما في الاتجاه المعاكس لدوران المحطة.
-
B.7 حد أدنى مثبت بدقة هو \[ \boxed{H>R\left(1-\frac{1}{\sqrt{1+4\pi^2}}\right) \simeq0.8428R}. \] تحدث أول عودة مطابقة تمامًا إلى قاعدة البرج عند \[ \boxed{H_{\min}\simeq0.8716R}. \]
-
B.8 مع \(a=2\Omega d/\omega\)، \[ \boxed{x(t)=a\bigl[\omega t-\sin(\omega t)\bigr]}, \qquad \boxed{y(t)=-d\cos(\omega t)}. \] يتكوّن المسار من أقواس سيكلويدية متتالية، ذات نقاط حادة عند \((2\pi n a,-d)\)، ونقاط انقلاب علوية عند \(((2n+1)\pi a,d)\)، وتباعد أفقي \(2\pi a\). السعة الرأسية هي \(d\).
الحل
A.1
لتكن \(P\) نقطة التلامس مع القاعدة المائلة. تؤثر كل من القوة العمودية وقوة الاحتكاك السكوني عند \(P\)، ولذلك لا تولّدان عزمًا حول \(P\). ومن ثم يتطلب الاتزان السكوني أن يمر الخط الرأسي المار بمركز الكتلة \(C\) بالنقطة \(P\).
يقع مركز الكتلة على امتداد \(SB\). باستخدام الزوايا المبيّنة في الشكل 2، تكون الإزاحتان الأفقيتان للنقطتين \(P\) و\(C\) بالنسبة إلى \(S\)، على الترتيب، \[ x_P-x_S=r_1\sin\Theta, \qquad x_C-x_S=b\sin\phi. \] وعليه، \[ Mg\left(b\sin\phi-r_1\sin\Theta\right)=0, \] ومن ثم \[ \boxed{b=\frac{r_1\sin\Theta}{\sin\phi}}. \]
الاتزان المستقر هو فرع الحل الذي يحقق \(\cos\phi>0\). وعلى وجه الخصوص، يجب أن يكون الميل صغيرًا بما يكفي بحيث يكون \(r_1\sin\Theta<b\)؛ أما المساواة فتقابل الوضع الحدي الذي لا يولّد عزم إرجاع.
A.2
يثبّت التعليق المحور \(S\). تؤثر الجاذبية عند \(C\)، على مسافة \(b\) من هذا المحور، وتولّد عزم الإرجاع \[ \tau_S=-Mgb\sin\varphi. \] ولذلك تكون معادلة الحركة الدورانية \[ I_S\ddot\varphi=-Mgb\sin\varphi. \]
عندما يكون \(|\varphi|\ll1\)، نستخدم \(\sin\varphi\simeq\varphi\): \[ \ddot\varphi+\frac{Mgb}{I_S}\varphi=0. \] وهذه حركة توافقية بسيطة تحقق \[ \left(\frac{2\pi}{T}\right)^2=\frac{Mgb}{I_S}. \] إذن \[ \boxed{I_S=\frac{MgbT^2}{4\pi^2}}, \] حيث تسارع الجاذبية المعطى هو \(g=9.81\ \mathrm{m\,s^{-2}}\).
A.3
نمثّل توزيع الكثافة الفعلي بمجموع ما يلي:
- أسطوانة خشبية كاملة كتلتها \[ m_0=\pi\rho_1r_1^2h_1, \] متمركزة حول \(S\).
- قرص إضافي كثافته \(\rho_2-\rho_1\)، متمركز حول \(B\)، وكتلته \[ \Delta m=\pi(\rho_2-\rho_1)r_2^2h_2=M-m_0. \]
يأخذ هذا التمثيل في الحسبان الخشب الذي أُزيل قبل إدخال المعدن.
بأخذ العزم الأول للكتلة حول \(S\)، \[ Mb=m_0(0)+\Delta m\,d. \] ينتج أن \[ \boxed{ d=\frac{Mb}{\Delta m} =\frac{Mb}{M-\pi\rho_1r_1^2h_1} =\frac{Mb}{\pi(\rho_2-\rho_1)r_2^2h_2}}. \]
A.4
تسهم الأسطوانة الخشبية الكاملة بمقدار \[ I_{\mathrm{wood}}=\frac12m_0r_1^2. \] للقرص الإضافي عزم قصور ذاتي \(\frac12\Delta m\,r_2^2\) حول محور تناظره الخاص. وبحسب مبرهنة المحاور المتوازية، تكون مساهمته حول \(S\) \[ I_{\mathrm{additional}} =\frac12\Delta m\,r_2^2+\Delta m\,d^2. \] لذلك \[ I_S=\frac12m_0r_1^2 +\frac12\Delta m\,r_2^2+\Delta m\,d^2. \]
بالتعويض عن \(d=Mb/\Delta m\) نحصل على \[ \boxed{ I_S=\frac12m_0r_1^2 +\frac12\Delta m\,r_2^2 +\frac{M^2b^2}{\Delta m}}. \]
A.5
بمساواة تعبيري \(I_S\) من A.2 وA.4، \[ \frac{MgbT^2}{4\pi^2} =\frac12m_0r_1^2+\frac12\Delta m\,r_2^2 +\frac{M^2b^2}{\Delta m}. \] بحل المعادلة لإيجاد \(r_2^2\)، \[ r_2^2= \frac{MgbT^2}{2\pi^2\Delta m} -\frac{m_0r_1^2}{\Delta m} -\frac{2M^2b^2}{(\Delta m)^2}. \] بأخذ الجذر الموجب، \[ \boxed{ r_2=\sqrt{ \frac{MgbT^2}{2\pi^2\Delta m} -\frac{m_0r_1^2}{\Delta m} -\frac{2M^2b^2}{(\Delta m)^2}}}. \]
ثم تحدّد علاقة الكتلة السماكة: \[ \boxed{ h_2=\frac{\Delta m}{\pi(\rho_2-\rho_1)r_2^2}}. \]
هنا \(m_0=\pi\rho_1r_1^2h_1\) و\(\Delta m=M-m_0\)، لذا فإن جميع الكميات في الطرف الأيمن معلومة أو مقيسة. يجب أن تعطي القياسات المتسقة فيزيائيًا مقدارًا موجبًا تحت الجذر، وأن تحقق \(d+r_2\le r_1\) و\(h_2\le h_1\).
B.1
يتبع رائد الفضاء الساكن بالنسبة إلى الطوق مسارًا دائريًا نصف قطره \(R\). التسارع المركزي المطلوب هو \[ a_c=\omega_{ss}^2R. \] يشعر رائد الفضاء بالقوة العمودية التي توفّر هذا التسارع بوصفها وزنه. وتتطلب مطابقة التسارع على الأرض أن يكون \[ \omega_{ss}^2R=g_E. \] إذن \[ \boxed{\omega_{ss}=\sqrt{\frac{g_E}{R}}}. \]
نكتب فيما يلي \(\Omega=\omega_{ss}\).
B.2
لتكن \(y\) الإزاحة إلى أعلى من موضع اتزان النابض. تغيّر الجاذبية الثابتة استطالة الاتزان، لكن قوتها الثابتة تُلغى عند كتابة المعادلة بالنسبة إلى موضع الاتزان: \[ m\ddot y=-ky. \] ولذلك \[ \boxed{\omega_E=\sqrt{\frac{k}{m}}}. \]
B.3
نستخدم الإطار الدوّار، ونجعل \(y\) متجهًا شعاعيًا إلى الداخل انطلاقًا من موضع الاتزان. إذا كان نصف قطر موضع الاتزان هو \(r_0\)، فإن نصف القطر اللحظي هو \(r_0-y\).
تؤثر القوة الطاردة المركزية إلى الخارج، ومقدارها \[ m\Omega^2(r_0-y). \] تنقص قوة النابض المتجهة إلى الداخل بمقدار \(ky\) عندما تتحرك الكتلة إلى الداخل بمقدار \(y\). وعند الاتزان، تحقق قيمتها \(F_0\) العلاقة \[ F_0=m\Omega^2r_0. \] ولذلك تكون معادلة الحركة في الاتجاه نحو الداخل \[ m\ddot y=(F_0-ky)-m\Omega^2(r_0-y) =-(k-m\Omega^2)y. \]
يوازن القيد الأفقي قوة كوريوليس، لذا فهي لا تغيّر هذه المعادلة الشعاعية. ومن ثم \[ \boxed{ \omega=\sqrt{\frac{k}{m}-\Omega^2} =\sqrt{\frac{k}{m}-\frac{g_E}{R}}}. \]
يتطلب حدوث التذبذبات أن يكون \(k/m>\Omega^2\).
B.4
لتكن \(M_E\) كتلة الأرض. يعطي قانون نيوتن للجذب العام \[ g_E(h)=\frac{GM_E}{(R_E+h)^2}. \] بما أن \(g_E=GM_E/R_E^2\)، \[ g_E(h)=g_E\left(1+\frac{h}{R_E}\right)^{-2}. \] عندما يكون \(h\ll R_E\)، يكون التوسع من الرتبة الأولى \[ \boxed{ g_E(h)\simeq g_E\left(1-\frac{2h}{R_E}\right)}. \]
ليكن ارتفاع الاتزان \(h_0\)، ولتكن \(y\) الإزاحة إلى أعلى من موضع الاتزان. بعد طرح معادلة توازن القوى عند الاتزان، \[ m\ddot y =-ky-m\bigl[g_E(h_0+y)-g_E(h_0)\bigr]. \] ضمن التقريب الخطي، \[ g_E(h_0+y)-g_E(h_0)\simeq-\frac{2g_E}{R_E}y. \] إذن \[ m\ddot y=-\left(k-\frac{2mg_E}{R_E}\right)y, \] مما يعطي \[ \boxed{ \widetilde{\omega}_E =\sqrt{\frac{k}{m}-\frac{2g_E}{R_E}}}. \]
تنقص الجاذبية مع الارتفاع، لذا فإن الإزاحة إلى أعلى تقلّل قوة الجاذبية المتجهة إلى أسفل. وهذا يضعف قوة الإرجاع المحصلة ويخفض التردد.
B.5
بمساواة مربعي الترددين من B.3 وB.4، \[ \frac{k}{m}-\frac{g_E}{R} =\frac{k}{m}-\frac{2g_E}{R_E}. \] ولذلك \[ \boxed{R=\frac{R_E}{2}}. \]
B.6
نختار \(+x\) في اتجاه دوران المحطة و\(+y\) إلى الداخل، نحو مركزها. وفق هذا الاصطلاح، تكون مركبتا تسارع كوريوليس \[ a_{C,x}=2\Omega\dot y, \qquad a_{C,y}=-2\Omega\dot x. \]
لبرج قصير، نقرّب التسارع إلى أسفل بالثابت \(g_E=\Omega^2R\). ويتيح لنا الانحراف الأفقي الصغير إهمال تأثيره الراجع على السقوط الرأسي. عند ترك الكتلة من السكون، \[ y(t)=H-\frac12g_Et^2, \qquad \dot y=-g_Et. \] زمن الاصطدام هو \[ t_f=\sqrt{\frac{2H}{g_E}}. \]
تصبح المعادلة الأفقية \[ \ddot x=2\Omega\dot y=-2\Omega g_Et. \] باستخدام \(x(0)=\dot x(0)=0\)، يعطي التكامل \[ \dot x=-\Omega g_Et^2, \qquad x=-\frac13\Omega g_Et^3. \]
عند الاصطدام، \[ \boxed{v_x=-\Omega g_Et_f^2=-2\Omega H}, \] و \[ \boxed{ d_x=-\frac13\Omega g_Et_f^3 =-\frac23\Omega H\sqrt{\frac{2H}{g_E}}}. \] باستخدام \(\Omega^2=g_E/R\)، \[ \boxed{ d_x=-\frac{2\sqrt2}{3}H\sqrt{\frac{H}{R}}}. \]
تهبط الكتلة خلف البرج في الاتجاه المعاكس للدوران. شرط الاتساق هو \[ \frac{|d_x|}{H}=\frac{2\sqrt2}{3}\sqrt{\frac{H}{R}}\ll1, \] كما هو متوقع عندما يكون \(H\ll R\).
B.7
لبرج مرتفع، نستخدم إطارًا عطاليًا والهندسة الدائرية الكاملة. لم يعد تقريب التسارع الثابت المستخدم في B.6 صالحًا.
ليكن \[ r=R-H \] المسافة بين نقطة الإفلات ومركز المحطة، حيث \(0<r<R\). نختار إحداثيات عطالية بحيث يحدث الإفلات عند \((r,0)\)، بسرعة مماسية \((0,\Omega r)\).
بعد الإفلات، لا تؤثر أي قوة حقيقية في الكتلة، لذا يكون مسارها خطًا مستقيمًا: \[ X(t)=r, \qquad Y(t)=\Omega rt. \] تصل الكتلة إلى الطوق للمرة الأولى عندما يكون \[ X^2+Y^2=R^2. \] بكتابة \(u=\Omega t_f\)، نحصل على \[ r^2(1+u^2)=R^2, \qquad u=\sqrt{\frac{R^2}{r^2}-1}. \]
عند الاصطدام، يكون الموضع الزاوي للكتلة \[ \alpha=\arctan u, \qquad 0<\alpha<\frac{\pi}{2}, \] بينما تكون قاعدة البرج قد دارت بزاوية \(u\).
لكي تصطدم الكتلة بقاعدة البرج، يجب أن تتطابق زاويتاهما بترديد \(2\pi\): \[ u-\arctan u=2\pi n. \] عندما يكون \(u>0\)، يكون \(u>\arctan u\)، ولذلك لا يمكن أن تعطي \(n=0\) ارتفاعًا غير صفري للبرج. ومن ثم \(n\ge1\)، مما يستلزم \[ u=2\pi n+\arctan u>2\pi. \]
وعليه، \[ \frac{R^2}{r^2}-1>4\pi^2, \qquad r<\frac{R}{\sqrt{1+4\pi^2}}. \] بما أن \(H=R-r\)، \[ \boxed{ H>R\left(1-\frac{1}{\sqrt{1+4\pi^2}}\right) \simeq0.8428R}. \] بالنسبة إلى المحطة المحددة في B.5، يصبح هذا الشرط \(H>0.4214R_E\).
يمكن أيضًا إيجاد أصغر ارتفاع تتحقق عنده العودة المطابقة تمامًا. الدالة \[ f(u)=u-\arctan u \] متزايدة تمامًا عندما يكون \(u>0\)، لأن \[ f'(u)=\frac{u^2}{1+u^2}>0. \] لذلك تقابل أصغر قيمة للارتفاع الذي تتحقق عنده العودة الحالة \(n=1\). وبحل \[ u_1-\arctan u_1=2\pi \] نحصل على \[ u_1\simeq7.72525. \] ولذلك \[ \boxed{ H_{\min} =R\left(1-\frac{1}{\sqrt{1+u_1^2}}\right) \simeq0.871625R}. \] تتسق هذه القيمة الأدق مع الحد الأدنى المطلوب.
B.8
نواصل باختيار \(+x\) في اتجاه الدوران و\(+y\) إلى الداخل. لا توفّر الدعامة التي تنزلق بحرية أي قوة إرجاع أفقية.
نستخدم تقريب الأرضية المستوية محليًا، ونهمل، وفق التعليمات، قوة كوريوليس في اتجاه \(y\) الناتجة عن الحركة الأفقية. تبقى المعادلة الرأسية \[ \ddot y+\omega^2y=0, \qquad \omega^2=\frac{k}{m}-\Omega^2. \] الشروط الابتدائية هي \[ y(0)=-d,\qquad \dot y(0)=0, \qquad x(0)=0,\qquad \dot x(0)=0. \] ومن ثم \[ \boxed{y(t)=-d\cos(\omega t)}. \]
تنشأ الحركة الأفقية بفعل قوة كوريوليس المرتبطة بالسرعة الرأسية: \[ \ddot x=2\Omega\dot y. \] بالتكامل مرة واحدة، \[ \dot x=2\Omega\bigl[y(t)-y(0)\bigr] =2\Omega d\bigl[1-\cos(\omega t)\bigr]. \] بالتكامل مرة أخرى، \[ \boxed{ x(t)=2\Omega d\left[t-\frac{\sin(\omega t)}{\omega}\right]}. \]
لوصف الرسم التخطيطي، نعرّف \[ a=\frac{2\Omega d}{\omega}, \qquad \tau=\omega t, \qquad P=\frac{2\pi}{\omega}. \] عندئذ \[ x=a(\tau-\sin\tau), \qquad y=-d\cos\tau. \] هذا منحنى سيكلويدي غُيّر فيه مقياس كل من الإحداثيين الأفقي والرأسي بصورة مستقلة.
يحتوي القوس الكامل الواحد على النقاط الآتية:
| الزمن | \(x/a\) | \(y/d\) | السمة |
|---|---|---|---|
| \(0\) | \(0\) | \(-1\) | النقطة الحادة الابتدائية؛ الكتلة ساكنة |
| \(P/4\) | \(\pi/2-1\) | \(0\) | عبور ارتفاع الاتزان صعودًا |
| \(P/2\) | \(\pi\) | \(1\) | أعلى نقطة؛ مماس أفقي |
| \(3P/4\) | \(3\pi/2+1\) | \(0\) | عبور ارتفاع الاتزان هبوطًا |
| \(P\) | \(2\pi\) | \(-1\) | النقطة الحادة التالية؛ الكتلة ساكنة لحظيًا |
يتكوّن الرسم التخطيطي الكامل من هذه الأقواس متكررة في اتجاه تزايد \(x\):
- السعة الرأسية هي \(d\)، وتتراوح \(y\) من \(-d\) إلى \(+d\).
- تقع النقاط الحادة عند \((2\pi n a,-d)\)، وتكون المماسات الحدية عندها رأسية.
- تقع نقاط الانقلاب العلوية عند \(((2n+1)\pi a,d)\)، وتكون المماسات عندها أفقية.
- المسافة بين كل نقطتين حادتين متتاليتين هي \[ L=2\pi a=\frac{4\pi\Omega d}{\omega}. \]
- بما أن \[ \dot x=2\Omega d(1-\cos\omega t)\ge0, \] فإن المسار يتقدم باستمرار في اتجاه \(+x\)، دون حلقات.
- متوسط سرعة الانجراف الأفقي هو \(2\Omega d\)؛ وتبلغ سعة التذبذب الأفقي حول هذا الانجراف المنتظم \(a\).
تنطبق هذه التعبيرات ما دام إهمال قوة كوريوليس الرأسية المذكور وتقريب الأرضية المستوية محليًا صالحين.
تمت مراجعة الحل بمقارنته بالحل الرسمي.