IPhO 2008 · Theory problem 1
Water-Powered Rice-Pounding Mortar
A. Introduction
Rice is the main staple food of most people in Vietnam. To make white rice from paddy rice, one needs separate of the husk (a process called "hulling") and separate the bran layer ("milling"). The hilly parts of northern Vietnam are abundant with water streams, and people living there use water-powered rice-pounding mortar for bran layer separation. Figure 1 shows one of such mortars, Figure 2 shows how it works.
B. Design and operation
1. Design.
The rice-pounding mortar shown in Figure 1 has the following parts:
The mortar, basically a wooden container for rice.
The lever, which is a tree trunk with one larger end and one smaller end. It can rotate around a horizontal axis. A pestle is attached perpendicularly to the lever at the smaller end. The length of the pestle is such that it touches the rice in the mortar when the lever lies horizontally. The larger end of the lever is carved hollow to form a bucket. The shape of the bucket is crucial for the mortar's operation.
2. Modes of operation
The mortar has two modes.
Working mode. In this mode, the mortar goes through an operation cycle illustrated in Figure 2.
The rice-pounding function comes from the work that is transferred from the pestle to the rice during stage f) of Figure 2. If, for some reason, the pestle never touches the rice, we say that the mortar is not working.
Rest mode with the lever lifted up. During stage c) of the operation cycle (Figure 2), as the tilt angle \(\alpha\) increases, the amount of water in the bucket decreases. At one particular moment in time, the amount of water is just enough to counterbalance the weight of the lever. Denote the tilting angle at this instant by \(\beta\). If the lever is kept at angle \(\beta\) and the initial angular velocity is zero, then the lever will remain at this position forever. This is the rest mode with the lever lifted up. The stability of this position depends on the flow rate of water into the bucket, \(\Phi\). If \(\Phi\) exceeds some value \(\Phi_2\), then this rest mode is stable, and the mortar cannot be in the working mode.
In other words, \(\Phi_2\) is the minimal flow rate for the mortar not to work.
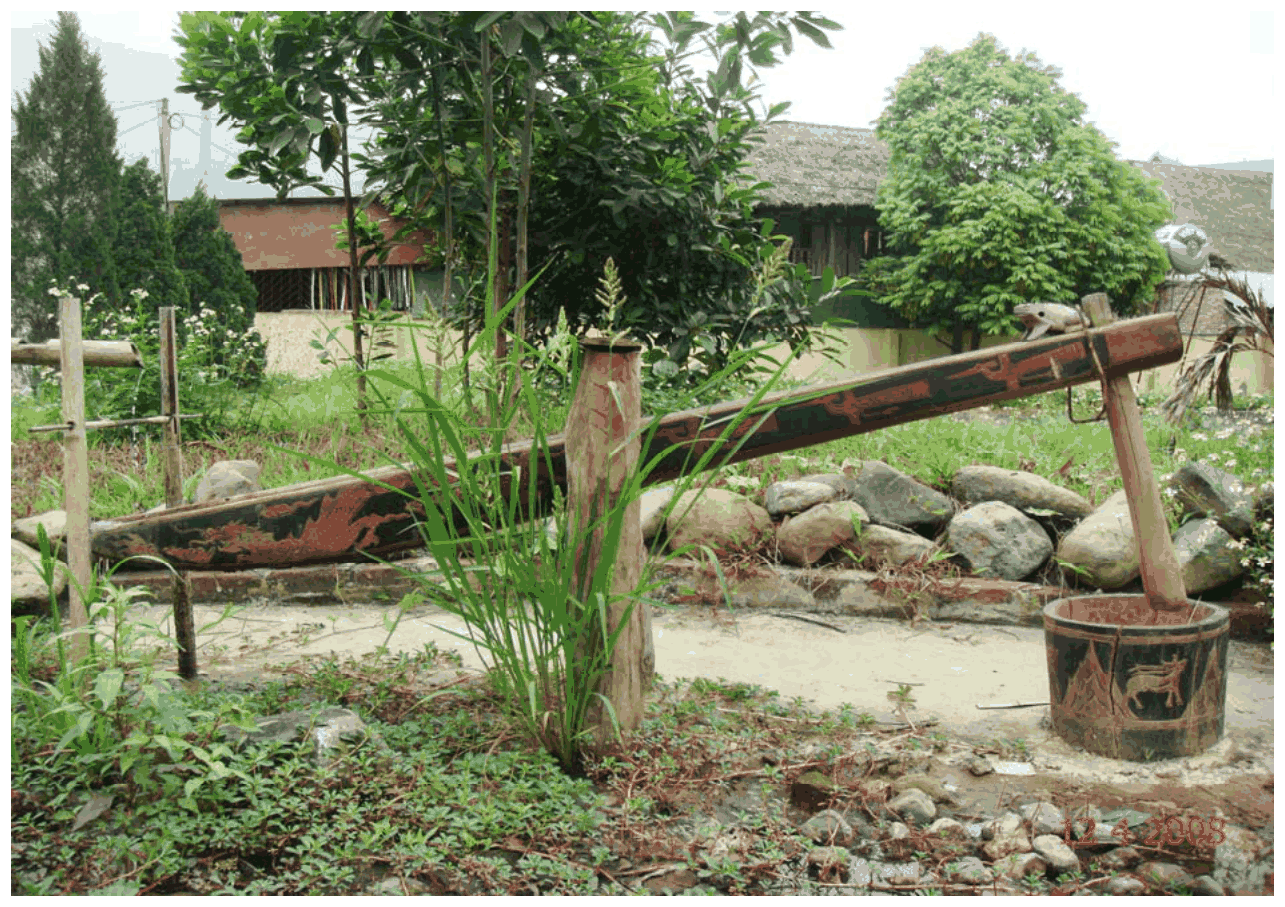
Figure 1
A water-powered rice-pounding mortar
OPERATION CYCLE OF A WATER-POWERED RICE-POUNDING MORTAR
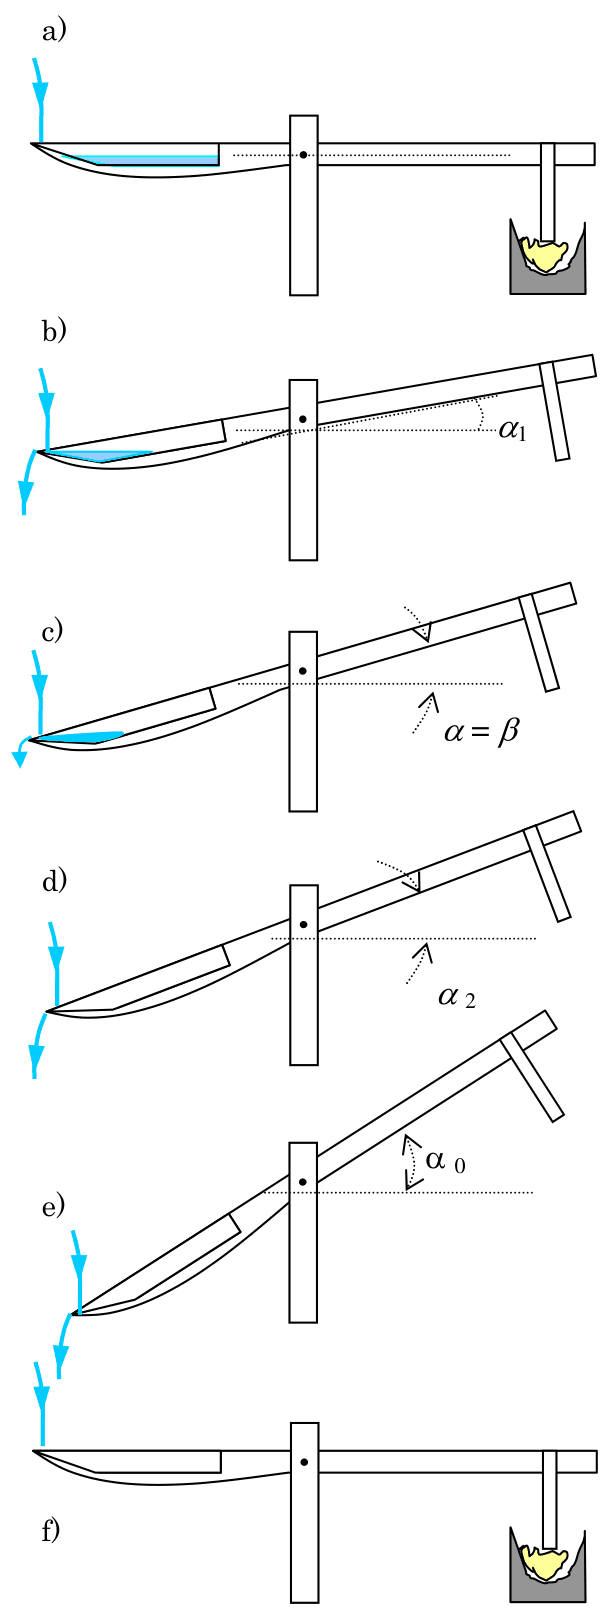
Figure 2
a) At the beginning there is no water in the bucket, the pestle rests on the mortar. Water flows into the bucket with a small rate, but for some time the lever remains in the horizontal position.
b) At some moment the amount of water is enough to lift the lever up. Due to the tilt, water rushes to the farther side of the bucket, tilting the lever more quickly.
Water starts to flow out at \(\alpha=\alpha_1\).
c) As the angle \(\alpha\) increases, water starts to flow out. At some particular tilt angle, \(\alpha=\beta\), the total torque is zero.
d) \(\alpha\) continues increasing, water continues to flow out until no water remains in the bucket.
e) \(\alpha\) keeps increasing because of inertia. Due to the shape of the bucket, water falls into the bucket but immediately flows out. The inertial motion of the lever continues until \(\alpha\) reaches the maximal value \(\alpha_0\).
f) With no water in the bucket, the weight of the lever pulls it back to the initial horizontal position. The pestle gives the mortar (with rice inside) a pound and a new cycle begins.
C. The problem
Consider a water-powered rice-pounding mortar with the following parameters (Figure 3)
The mass of the lever (including the pestle but without water) is \(M=30\ \mathrm{kg}\),
The center of mass of the lever is G. The lever rotates around the axis T (projected onto the point T on the figure).
The moment of inertia of the lever around T is \(I=12\ \mathrm{kg\cdot m^2}\).
When there is water in the bucket, the mass of water is denoted as \(m\), the center of mass of the water body is denoted as N.
The tilt angle of the lever with respect to the horizontal axis is \(\alpha\).
The main length measurements of the mortar and the bucket are as in Figure 3.
Neglect friction at the rotation axis and the force due to water falling onto the bucket. In this problem, we make an approximation that the water surface is always horizontal.
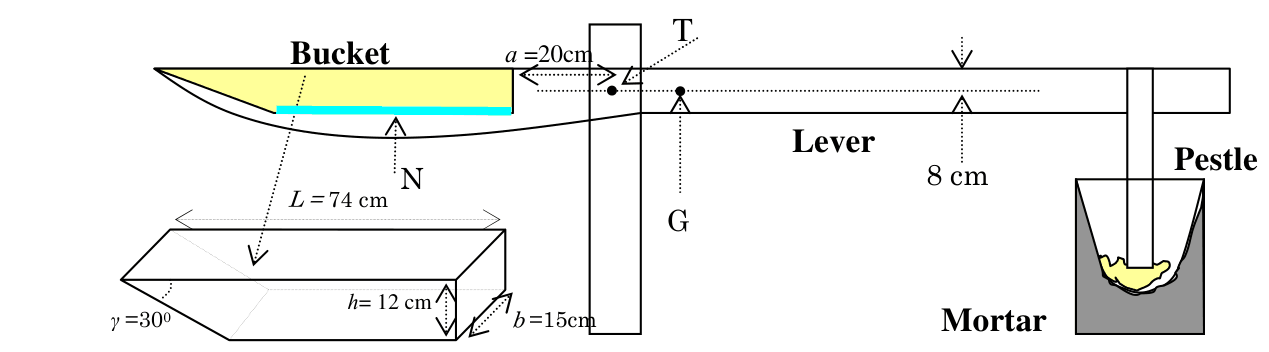
Figure 3 Design and dimensions of the rice-pounding mortar
1. The structure of the mortar
At the beginning, the bucket is empty, and the lever lies horizontally. Then water flows into the bucket until the lever starts rotating. The amount of water in the bucket at this moment is \(m=1.0\ \mathrm{kg}\).
1.1. Determine the distance from the center of mass G of the lever to the rotation axis T. It is known that GT is horizontal when the bucket is empty.
1.2. Water starts flowing out of the bucket when the angle between the lever and the horizontal axis reaches \(\alpha_1\). The bucket is completely empty when this angle is \(\alpha_2\).
Determine \(\alpha_1\) and \(\alpha_2\).
1.3. Let \(\mu(\alpha)\) be the total torque (relative to the axis T) which comes from the weight of the lever and the water in the bucket. \(\mu(\alpha)\) is zero when \(\alpha=\beta\). Determine \(\beta\) and the mass \(m_1\) of water in the bucket at this instant.
2. Parameters of the working mode
Let water flow into the bucket with a flow rate \(\Phi\) which is constant and small. The amount of water flowing into the bucket when the lever is in motion is negligible. In this part, neglect the change of the moment of inertia during the working cycle.
2.1. Sketch a graph of the torque \(\mu\) as a function of the angle \(\alpha\), \(\mu(\alpha)\), during one operation cycle. Write down explicitly the values of \(\mu(\alpha)\) at angle \(\alpha_1\), \(\alpha_2\), and \(\alpha=0\).
2.2. From the graph found in section 2.1., discuss and give the geometric interpretation of the value of the total energy \(W_{\mathrm{total}}\) produced by \(\mu(\alpha)\) and the work \(W_{\mathrm{pounding}}\) that is transferred from the pestle to the rice.
2.3. From the graph representing \(\mu\) versus \(\alpha\), estimate \(\alpha_0\) and \(W_{\mathrm{pounding}}\) (assume the kinetic energy of water flowing into the bucket and out of the bucket is negligible.) You may replace curve lines by zigzag lines, if it simplifies the calculation.
3. The rest mode
Let water flow into the bucket with a constant rate \(\Phi\), but one cannot neglect the amount of water flowing into the bucket during the motion of the lever.
3.1. Assuming the bucket is always overflown with water,
3.1.1. Sketch a graph of the torque \(\mu\) as a function of the angle \(\alpha\) in the vicinity of \(\alpha=\beta\). To which kind of equilibrium does the position \(\alpha=\beta\) of the lever belong?
3.1.2. Find the analytic form of the torque \(\mu(\alpha)\) as a function of \(\Delta\alpha\) when \(\alpha=\beta+\Delta\alpha\), and \(\Delta\alpha\) is small.
3.1.3. Write down the equation of motion of the lever, which moves with zero initial velocity from the position \(\alpha=\beta+\Delta\alpha\) (\(\Delta\alpha\) is small). Show that the motion is, with good accuracy, harmonic oscillation. Compute the period \(\tau\).
3.2. At a given \(\Phi\), the bucket is overflown with water at all times only if the lever moves sufficiently slowly. There is an upper limit on the amplitude of harmonic oscillation, which depends on \(\Phi\). Determine the minimal value \(\Phi_1\) of \(\Phi\) (in kg/s) so that the lever can make a harmonic oscillator motion with amplitude \(1^\circ\).
3.3. Assume that \(\Phi\) is sufficiently large so that during the free motion of the lever when the tilting angle decreases from \(\alpha_2\) to \(\alpha_1\) the bucket is always overflown with water. However, if \(\Phi\) is too large the mortar cannot operate. Assuming that the motion of the lever is that of a harmonic oscillator, estimate the minimal flow rate \(\Phi_2\) for the rice-pounding mortar to not work.
Official English text of the problem.
Answers
Positive torque denotes increasing \(\alpha\). Numerical results use \(\rho=1000\ \mathrm{kg\,m^{-3}}\) and \(g=9.8\ \mathrm{m\,s^{-2}}\).
- 1.1. \(\boxed{GT=1.57\ \mathrm{cm}}\).
- 1.2. \(\boxed{\alpha_1=20.62^\circ,\quad \alpha_2=30^\circ}\).
- 1.3. \(\boxed{\beta=23.57^\circ,\quad m_1=0.605\ \mathrm{kg}}\).
- 2.1. On the rising stroke, \[ \boxed{\mu(0)=0,\quad \mu(\alpha_1)=+2.69\ \mathrm{N\,m}, \quad \mu(\alpha_2)=-4.00\ \mathrm{N\,m}}. \] The empty return branch is \(\boxed{\mu=-4.62\cos\alpha\ \mathrm{N\,m}}\), ending at \(-4.62\ \mathrm{N\,m}\). Filling at \(\alpha=0\) connects this value to zero.
- 2.2. \(W_{\mathrm{total}}=\oint\mu\,d\alpha\) is the area enclosed by the cycle. The pounding work is \[ \boxed{W_{\mathrm{pounding}}=Mg(GT)\sin\alpha_0}, \] equal to \(W_{\mathrm{total}}\) when the kinetic energy carried away by water is neglected.
- 2.3. \(\boxed{\alpha_0\approx37.5^\circ,\quad W_{\mathrm{pounding}}\approx2.8\ \mathrm{J}}\).
- 3.1.1. Stable equilibrium; the torque crosses zero with negative slope at \(\beta\).
- 3.1.2. With \(\Delta\alpha\) in radians, \[ \boxed{\mu(\beta+\Delta\alpha)\approx -(45.9\ \mathrm{N\,m\,rad^{-1}})\Delta\alpha}. \]
- 3.1.3. \(\boxed{\alpha(t)=\beta+\Delta\alpha\cos(2\pi t/\tau)}\), with \(\boxed{\tau\approx3.26\ \mathrm{s}}\).
- 3.2. \(\boxed{\Phi_1\approx0.23\ \mathrm{kg\,s^{-1}}}\).
- 3.3. Using the limiting amplitude \(\beta-\alpha_1\approx2.95^\circ\), \[ \boxed{\Phi_2\approx0.7\ \mathrm{kg\,s^{-1}}}. \] The equilibrium is \(\beta\); \(\alpha_1\) is the lower turning point used in this estimate.
Solution
Write \(m_0=1.0\ \mathrm{kg}\) for the water charge that initiates motion, and \(r=GT\). From Figure 3, \[ a=0.20\ \mathrm m,\quad L=0.74\ \mathrm m,\quad h=0.12\ \mathrm m,\quad b=0.15\ \mathrm m,\quad \gamma=30^\circ. \] The pivot is \(d=0.08\ \mathrm m\) below the bucket’s upper edge. We use the standard values \(\rho=1000\ \mathrm{kg\,m^{-3}}\) and \(g=9.8\ \mathrm{m\,s^{-2}}\), which the problem does not specify.
Useful abbreviations are \[ q=\cot\gamma=\sqrt3,\qquad R=a+L=0.94\ \mathrm m,\qquad C=\frac{\rho b h^2}{2}=1.08\ \mathrm{kg}. \]
1.1. Position of the lever’s centre of mass
The bucket’s flat bottom has length \[ \ell=L-h\cot\gamma=0.532154\ \mathrm m. \]
Let \(\eta\) be the initial water depth above this bottom. The longitudinal water cross-section is a trapezoid, so \[ \frac{m_0}{\rho b} =\ell\eta+\frac12q\eta^2. \] Consequently, \[ \eta =\frac{\sqrt{\ell^2+2q\,m_0/(\rho b)}-\ell}{q} =0.0122822\ \mathrm m. \]
Measure \(u\) along the bucket from its inner vertical wall toward the outer lip. A horizontal strip at height \(y\) above the bottom extends from \(u=0\) to \(u=\ell+qy\). Its centroid therefore gives \[ \bar u =\frac{\displaystyle\frac12\int_0^\eta(\ell+qy)^2\,dy} {\displaystyle\int_0^\eta(\ell+qy)\,dy}. \] Writing \(w=\ell+q\eta\), this becomes \[ \bar u=\frac{\ell^2+\ell w+w^2}{3(\ell+w)} =0.271430\ \mathrm m. \]
At the instant the pestle loses contact with the rice, its supporting reaction vanishes. The two gravitational torques balance: \[ M g r=m_0g(a+\bar u). \] Thus \[ \boxed{r=\frac{m_0}{M}(a+\bar u) =0.0157143\ \mathrm m=1.57\ \mathrm{cm}}. \]
Define the corresponding torque scale \[ K=Mgr=4.6200\ \mathrm{N\,m}. \]
1.2. Beginning and end of spilling
Use coordinates fixed in the bucket:
- \(s\) runs inward along its upper edge from the outer lip;
- \(z\) measures depth below that edge.
The sloping end is \(z=s\tan\gamma\), the flat bottom is \(z=h\), and the pivot has coordinates \((R,d)\).
When water reaches the outer lip, its horizontal surface passes through \((0,0)\). In the bucket coordinates its equation is \[ z=s\tan\alpha. \]
The retained water then has a triangular longitudinal cross-section with vertices \[ (0,0),\qquad (hq,h),\qquad (h\cot\alpha,h). \] Its mass is therefore \[ \boxed{m(\alpha)=\frac{\rho b h^2}{2} (\cot\alpha-\cot\gamma) =C(\cot\alpha-q)}. \tag{1} \]
For the \(m_0=1.0\ \mathrm{kg}\) charge, spilling begins when this capacity equals \(m_0\): \[ \cot\alpha_1=q+\frac{m_0}{C}=2.65798. \] Hence \[ \boxed{\alpha_1=20.6176^\circ}. \]
The water disappears when the horizontal free surface becomes parallel to the sloping end: \[ \cot\alpha_2=\cot\gamma, \qquad \boxed{\alpha_2=\gamma=30^\circ}. \]
The triangular construction is consistent with the dimensions: at \(\alpha_1\), its inner endpoint is \(h\cot\alpha_1=0.319\ \mathrm m<L\).
1.3. Balance angle and remaining water mass
The centroid of the overflowing triangular cross-section is \[ s_N=\frac h3(q+\cot\alpha),\qquad z_N=\frac{2h}{3}. \] The dimensions have the useful property \[ z_N=\frac{2h}{3}=0.08\ \mathrm m=d. \] Thus \(TN\) lies along the lever, and the horizontal moment arm of the water is \[ \left[R-\frac h3(q+\cot\alpha)\right]\cos\alpha. \]
The total torque while spilling is \[ \boxed{ \mu(\alpha)=g\cos\alpha \left\{ C(\cot\alpha-q) \left[R-\frac h3(\cot\alpha+q)\right]-Mr \right\}. } \tag{2} \]
Set \(v=\cot\beta-q\). The equilibrium condition becomes \[ Cv\left[R-\frac{2hq}{3}-\frac h3v\right]=Mr. \] The root in the physical range \(\alpha_1<\beta<\alpha_2\) is \[ v=0.560329. \] Therefore \[ \boxed{\beta=\operatorname{arccot}(q+v)=23.5682^\circ}, \] and \[ \boxed{m_1=Cv=0.605156\ \mathrm{kg}}. \]
The distance needed later is \[ \ell_\beta=TN =R-\frac h3(q+\cot\beta) =0.779023\ \mathrm m. \]
2.1. Torque throughout the working cycle
For any water centroid \((s_N,z_N)\), the water’s horizontal moment arm is \[ (R-s_N)\cos\alpha+(d-z_N)\sin\alpha. \] Hence, before spilling, \[ \mu_\uparrow(\alpha) =m_0g\big[(R-s_N)\cos\alpha+(d-z_N)\sin\alpha\big] -K\cos\alpha. \tag{3} \]
The water initially has a trapezoidal cross-section. It becomes triangular when it ceases to touch the inner vertical wall. This occurs at \[ \cot\alpha_c=q+\frac{\rho b\ell^2}{2m_0}, \qquad \alpha_c=2.493^\circ. \]
For \(\alpha_c\leq\alpha\leq\alpha_1\), define \[ \delta(\alpha) =\sqrt{\frac{2m_0}{\rho b(\cot\alpha-q)}}. \] This is the triangle’s height measured perpendicular to the bucket bottom. Its centroid is \[ s_N=hq+\frac{\delta}{3}(\cot\alpha-2q), \qquad z_N=h-\frac{\delta}{3}. \] These expressions, together with (3), determine the rising branch before spilling. Between \(\alpha_1\) and \(\alpha_2\), use (2).
Once empty, the bucket contributes no torque: \[ \boxed{\mu_{\mathrm{empty}}(\alpha)=-K\cos\alpha}. \]
The graph can be drawn from the following values:
| \(\alpha\) | Rising-stroke torque \(\mathrm{(N\,m)}\) | Empty return torque \(\mathrm{(N\,m)}\) |
|---|---|---|
| \(0^\circ\) | \(0\) at lift-off | \(-4.620\) |
| \(2.493^\circ\) | \(+0.944\) | \(-4.616\) |
| \(5^\circ\) | \(+1.561\) | \(-4.602\) |
| \(10^\circ\) | \(+2.068\) | \(-4.550\) |
| \(15^\circ\) | \(+2.367\) | \(-4.463\) |
| \(\alpha_1=20.618^\circ\) | \(+2.687\) | \(-4.324\) |
| \(\beta=23.568^\circ\) | \(0\) | \(-4.235\) |
| \(\alpha_2=30^\circ\) | \(-4.001\) | \(-4.001\) |
The complete cycle has these features:
- At \(\alpha=0\), filling raises the gravitational torque from \(-K\) to zero. This is a vertical segment in the torque–angle plot. The mortar’s reaction keeps the lever stationary during this stage.
- On lifting, the torque rises from zero to its maximum \(+2.687\ \mathrm{N\,m}\) at \(\alpha_1\).
- Spilling makes the torque decrease, cross zero at \(\beta\), and reach \(-4.001\ \mathrm{N\,m}\) at \(\alpha_2\).
- From \(\alpha_2\) to the maximum angle \(\alpha_0\), and throughout the empty return, the torque follows \(-K\cos\alpha\). These outward and return curves coincide for \(\alpha\geq\alpha_2\).
In particular, \(\mu(0)\) has different values at different stages: zero at lift-off and \(-4.620\ \mathrm{N\,m}\) with the empty bucket.
2.2. Work and its geometric interpretation
An infinitesimal rotational work is \[ dW=\mu\,d\alpha, \] with angles measured in radians.
The total work over a cycle is \[ W_{\mathrm{total}} =\oint\mu\,d\alpha =\int_0^{\alpha_0} \big[\mu_\uparrow(\alpha)-\mu_\downarrow(\alpha)\big]\,d\alpha. \] The branches coincide above \(\alpha_2\), so \[ \boxed{ W_{\mathrm{total}} =\int_0^{\alpha_2} \big[\mu_\uparrow(\alpha)+K\cos\alpha\big]\,d\alpha. } \] Geometrically, this is the area enclosed between the rising branch, the empty return branch, and the filling segment at \(\alpha=0\).
The empty lever starts its return from rest at \(\alpha_0\). Its gravitational potential-energy loss becomes the kinetic energy delivered at impact: \[ \boxed{ W_{\mathrm{pounding}} =\int_{\alpha_0}^{0}(-K\cos\alpha)\,d\alpha =K\sin\alpha_0. } \] It is the positive area between the empty-return curve and the angle axis, from \(0\) to \(\alpha_0\).
If escaping water carries kinetic energy away, that energy reduces the fraction of the cycle’s work delivered to the rice. Under the approximation in 2.3 that this energy is negligible, \[ \boxed{W_{\mathrm{total}}=W_{\mathrm{pounding}}}. \] Equivalently, the positive and negative signed areas on the complete rising stroke cancel, since that stroke starts and ends at rest: \[ \int_0^{\alpha_0}\mu_\uparrow(\alpha)\,d\alpha=0. \]
2.3. Maximum angle and pounding work
Let \[ E_2=\int_0^{\alpha_2}\mu_\uparrow(\alpha)\,d\alpha. \] This is the kinetic energy remaining when the last water leaves.
Connecting the tabulated rising-branch points by straight segments gives \[ E_2\approx0.520\ \mathrm J. \] From \(\alpha_2\) to \(\alpha_0\), the empty lever converts this energy into gravitational potential energy: \[ E_2=K(\sin\alpha_0-\sin\alpha_2). \] Thus the polygonal estimate is \[ \sin\alpha_0 =\frac12+\frac{0.520}{4.620}, \] giving \[ \alpha_0\approx37.8^\circ, \qquad W_{\mathrm{pounding}} =K\sin\alpha_0\approx2.83\ \mathrm J. \]
Integrating the curved torque branches more accurately gives \[ \int_0^{\alpha_1}\mu_\uparrow\,d\alpha=0.6796\ \mathrm J, \qquad \int_{\alpha_1}^{\alpha_2}\mu_\uparrow\,d\alpha=-0.1779\ \mathrm J. \] Hence \(E_2=0.5016\ \mathrm J\), yielding \[ \boxed{\alpha_0\approx37.5^\circ,\qquad W_{\mathrm{pounding}}\approx2.8\ \mathrm J}. \]
3.1.1. Equilibrium with continuous overflow
Continuous overflow makes the water mass a function of angle given by (1), on both directions of motion.
Near \(\beta\), increasing \(\alpha\) reduces the water mass and produces a negative torque. Decreasing \(\alpha\) increases the retained water mass and produces a positive torque.
Thus the graph passes through \((\beta,0)\) with negative slope, and \[ \boxed{\alpha=\beta\text{ is a stable equilibrium}.} \] In the stated idealization, small disturbances produce undamped oscillations.
3.1.2. Linearized torque
Write (2) as \[ \mu(\alpha)=g\cos\alpha\,F(\cot\alpha), \] where \[ F(c)=C(c-q)\left[R-\frac h3(c+q)\right]-Mr. \] At equilibrium \(F(\cot\beta)=0\). Also, \[ \frac{dF}{dc}=C\left(R-\frac{2h}{3}c\right), \qquad \frac{d(\cot\alpha)}{d\alpha}=-\csc^2\alpha. \]
Therefore \[ \mu'(\beta) =-\frac{gC\cos\beta}{\sin^2\beta} \left(R-\frac{2h}{3}\cot\beta\right). \] Define \[ \boxed{ \kappa= \frac{gC\cos\beta}{\sin^2\beta} \left(R-\frac{2h}{3}\cot\beta\right) =45.91\ \mathrm{N\,m\,rad^{-1}}. } \] For a small angular displacement in radians, \[ \boxed{\mu(\beta+\Delta\alpha) =-\kappa\,\Delta\alpha+O((\Delta\alpha)^2)}. \]
3.1.3. Equation of motion and period
To first order, evaluate the water’s inertia at equilibrium. Approximating its small contribution by a mass at its centroid gives \[ J_\beta\approx I+m_1\ell_\beta^2 =12+0.6052(0.7790)^2 \approx12.37\ \mathrm{kg\,m^2}. \] The water’s moment about its own centroid is only about \(0.0026\ \mathrm{kg\,m^2}\), so including its spatial extent has negligible effect on the quoted period.
Changes of inertia multiply small accelerations or velocities and contribute beyond the linear approximation. Thus, putting \(x=\alpha-\beta\), \[ \boxed{J_\beta\ddot x+\kappa x=0}. \] This is the harmonic-oscillator equation, with \[ \omega=\sqrt{\frac{\kappa}{J_\beta}} \approx1.927\ \mathrm{s^{-1}}. \]
For \(x(0)=\Delta\alpha\) and \(\dot x(0)=0\), \[ \boxed{\alpha(t)=\beta+\Delta\alpha\cos(\omega t)}. \] The period is \[ \boxed{ \tau=2\pi\sqrt{\frac{J_\beta}{\kappa}} \approx3.26\ \mathrm s. } \]
3.2. Flow required for amplitude \(1^\circ\)
The overflowing bucket’s capacity obeys \[ \frac{dm}{d\alpha}=-C\csc^2\alpha. \] During the downward part of the oscillation, this capacity increases. To maintain overflow, the incoming mass flow must satisfy \[ \Phi\geq\frac{dm}{dt} =-C\csc^2\alpha\,\dot\alpha. \]
For small oscillations of amplitude \(A\), \[ \alpha=\beta+A\cos\omega t. \] To first order, \[ \frac{dm}{dt} =\frac{C}{\sin^2\beta}A\omega\sin\omega t. \] Its maximum occurs at the downward passage through equilibrium. Therefore \[ \boxed{\Phi_{\min}(A) =\frac{C}{\sin^2\beta}\,\omega A}. \tag{4} \]
Numerically, \[ \frac{C}{\sin^2\beta}=6.755\ \mathrm{kg\,rad^{-1}}. \] For \(A=1^\circ=\pi/180\) radians, \[ \Phi_1 =6.755(1.927)\frac{\pi}{180} =0.227\ \mathrm{kg\,s^{-1}}. \] Hence \[ \boxed{\Phi_1\approx0.23\ \mathrm{kg\,s^{-1}}}. \]
3.3. Estimated flow threshold for cessation of pounding
Use the marginal raised oscillation whose lower turning point is \(\alpha_1\). Its centre is the equilibrium angle \(\beta\), so its amplitude is \[ \boxed{A_2=\beta-\alpha_1 =2.9506^\circ=0.051497\ \mathrm{rad}}. \] This limiting oscillation remains above the horizontal position, so the pestle does not reach the rice.
Applying the same overflow condition (4), \[ \Phi_2 \approx\frac{C}{\sin^2\beta}\omega(\beta-\alpha_1). \] Equivalently, \[ \Phi_2\approx \Phi_1\frac{\beta-\alpha_1}{1^\circ}. \] Thus \[ \Phi_2\approx0.227(2.9506) =0.670\ \mathrm{kg\,s^{-1}}. \]
The finite-amplitude correction can be checked while retaining a harmonic trajectory. On its descending branch, \[ -\dot\alpha =\omega\sqrt{A_2^2-(\alpha-\beta)^2}, \] so the exact capacity-growth rate is \[ \frac{dm}{dt} =\frac{C\omega}{\sin^2\alpha} \sqrt{A_2^2-(\alpha-\beta)^2}. \] Its maximum is approximately \(0.69\ \mathrm{kg\,s^{-1}}\), consistent with the estimate \[ \boxed{\Phi_2\approx0.7\ \mathrm{kg\,s^{-1}}}. \]
The solution was checked against the official solution.
IPhO 2008 · Theorieaufgabe 1
Wasserbetriebener Reisstampfmörser
A. Einführung
Reis ist das wichtigste Grundnahrungsmittel für die meisten Menschen in Vietnam. Um aus Rohreis weißen Reis zu gewinnen, müssen die Spelzen entfernt werden (ein als „Entspelzen“ bezeichneter Vorgang) und die Kleieschicht abgetragen werden („Schleifen“). Die hügeligen Regionen Nordvietnams sind reich an Wasserläufen, und die dort lebenden Menschen verwenden wasserbetriebene Reisstampfmörser, um die Kleieschicht zu entfernen. Abbildung 1 zeigt einen solchen Mörser. Abbildung 2 zeigt seine Funktionsweise.
B. Aufbau und Betrieb
1. Aufbau.
Der in Abbildung 1 gezeigte Reisstampfmörser besteht aus folgenden Teilen:
Dem Mörser, im Wesentlichen einem hölzernen Behälter für Reis.
Dem Hebel, einem Baumstamm mit einem dickeren und einem dünneren Ende. Er kann sich um eine horizontale Achse drehen. Am dünneren Ende ist ein Stößel senkrecht zum Hebel befestigt. Die Länge des Stößels ist so gewählt, dass er den Reis im Mörser berührt, wenn der Hebel horizontal liegt. Das dickere Ende des Hebels ist ausgehöhlt und bildet einen Schöpfbehälter. Die Form dieses Behälters ist für den Betrieb des Mörsers entscheidend.
2. Betriebszustände
Der Mörser hat zwei Betriebszustände.
Arbeitszustand. In diesem Zustand durchläuft der Mörser einen in Abbildung 2 dargestellten Arbeitszyklus.
Das Stampfen des Reises beruht auf der Arbeit, die während der Phase f) in Abbildung 2 vom Stößel auf den Reis übertragen wird. Wenn der Stößel aus irgendeinem Grund den Reis niemals berührt, sagen wir, dass der Mörser nicht arbeitet.
Ruhezustand mit angehobenem Hebel. Während der Phase c) des Arbeitszyklus (Abbildung 2) nimmt mit zunehmendem Neigungswinkel \(\alpha\) die Wassermenge im Schöpfbehälter ab. Zu einem bestimmten Zeitpunkt reicht die Wassermenge gerade aus, um die Gewichtskraft des Hebels auszugleichen. Der Neigungswinkel in diesem Augenblick sei \(\beta\). Wird der Hebel beim Winkel \(\beta\) gehalten und ist seine Anfangswinkelgeschwindigkeit null, so bleibt er für immer in dieser Stellung. Dies ist der Ruhezustand mit angehobenem Hebel. Die Stabilität dieser Stellung hängt vom Wasserzufluss in den Behälter, \(\Phi\), ab. Überschreitet \(\Phi\) einen bestimmten Wert \(\Phi_2\), so ist dieser Ruhezustand stabil, und der Mörser kann sich nicht im Arbeitszustand befinden.
Mit anderen Worten ist \(\Phi_2\) der kleinste Zufluss, bei dem der Mörser nicht arbeitet.
Abbildung 1
Ein wasserbetriebener Reisstampfmörser
ARBEITSZYKLUS EINES WASSERBETRIEBENEN REISSTAMPFMÖRSERS
Abbildung 2
a) Zu Beginn befindet sich kein Wasser im Schöpfbehälter, und der Stößel ruht auf dem Mörser. Wasser fließt mit geringer Rate in den Behälter, doch der Hebel bleibt zunächst eine Zeit lang in der horizontalen Stellung.
b) Zu einem bestimmten Zeitpunkt reicht die Wassermenge aus, um den Hebel anzuheben. Durch die Neigung strömt das Wasser zur weiter außen liegenden Seite des Behälters, wodurch sich der Hebel schneller neigt.
Bei \(\alpha=\alpha_1\) beginnt Wasser auszufließen.
c) Mit zunehmendem Winkel \(\alpha\) beginnt Wasser auszufließen. Bei einem bestimmten Neigungswinkel, \(\alpha=\beta\), ist das Gesamtdrehmoment null.
d) \(\alpha\) nimmt weiter zu, und Wasser fließt weiter aus, bis sich kein Wasser mehr im Behälter befindet.
e) Aufgrund der Trägheit nimmt \(\alpha\) weiter zu. Wegen der Form des Behälters fällt Wasser zwar hinein, fließt aber sofort wieder heraus. Die Trägheitsbewegung des Hebels setzt sich fort, bis \(\alpha\) den Maximalwert \(\alpha_0\) erreicht.
f) Da sich kein Wasser im Behälter befindet, zieht die Gewichtskraft des Hebels ihn in die ursprüngliche horizontale Stellung zurück. Der Stößel versetzt dem Mörser (mit dem darin befindlichen Reis) einen Schlag, und ein neuer Zyklus beginnt.
C. Die Aufgabe
Betrachten Sie einen wasserbetriebenen Reisstampfmörser mit den folgenden Parametern (Abbildung 3).
Die Masse des Hebels (einschließlich des Stößels, aber ohne Wasser) beträgt \(M=30\ \mathrm{kg}\).
Der Schwerpunkt des Hebels ist G. Der Hebel dreht sich um die Achse T (in der Abbildung auf den Punkt T projiziert).
Das Trägheitsmoment des Hebels bezüglich T beträgt \(I=12\ \mathrm{kg\cdot m^2}\).
Wenn sich Wasser im Behälter befindet, wird seine Masse mit \(m\) und der Schwerpunkt des Wasserkörpers mit N bezeichnet.
Der Neigungswinkel des Hebels gegenüber der Horizontalen ist \(\alpha\).
Die wichtigsten Längenmaße des Mörsers und des Schöpfbehälters sind in Abbildung 3 angegeben.
Vernachlässigen Sie die Reibung an der Drehachse und die Kraft durch das auf den Behälter fallende Wasser. In dieser Aufgabe nehmen wir näherungsweise an, dass die Wasseroberfläche stets horizontal ist.
Abbildung 3 Aufbau und Abmessungen des Reisstampfmörsers
1. Der Aufbau des Mörsers
Zu Beginn ist der Schöpfbehälter leer, und der Hebel liegt horizontal. Dann fließt Wasser in den Behälter, bis der Hebel sich zu drehen beginnt. Die Wassermenge im Behälter beträgt in diesem Augenblick \(m=1.0\ \mathrm{kg}\).
1.1. Bestimmen Sie den Abstand vom Schwerpunkt G des Hebels zur Drehachse T. Es ist bekannt, dass GT horizontal verläuft, wenn der Behälter leer ist.
1.2. Wasser beginnt aus dem Behälter auszufließen, wenn der Winkel zwischen dem Hebel und der Horizontalen \(\alpha_1\) erreicht. Der Behälter ist vollständig leer, wenn dieser Winkel \(\alpha_2\) beträgt.
Bestimmen Sie \(\alpha_1\) und \(\alpha_2\).
1.3. Es sei \(\mu(\alpha)\) das Gesamtdrehmoment (bezüglich der Achse T), das von den Gewichtskräften des Hebels und des Wassers im Behälter herrührt. \(\mu(\alpha)\) ist null, wenn \(\alpha=\beta\). Bestimmen Sie \(\beta\) und die Masse \(m_1\) des Wassers im Behälter in diesem Augenblick.
2. Parameter des Arbeitszustands
Wasser fließe mit einer konstanten, kleinen Zuflussrate \(\Phi\) in den Behälter. Die Wassermenge, die während der Bewegung des Hebels in den Behälter fließt, ist vernachlässigbar. Vernachlässigen Sie in diesem Teil die Änderung des Trägheitsmoments während des Arbeitszyklus.
2.1. Skizzieren Sie den Verlauf des Drehmoments \(\mu\) als Funktion des Winkels \(\alpha\), \(\mu(\alpha)\), während eines Arbeitszyklus. Geben Sie die Werte von \(\mu(\alpha)\) bei den Winkeln \(\alpha_1\), \(\alpha_2\) und \(\alpha=0\) ausdrücklich an.
2.2. Erörtern Sie anhand des in Abschnitt 2.1. ermittelten Graphen den Wert der gesamten durch \(\mu(\alpha)\) erzeugten Energie \(W_{\mathrm{total}}\) und der Arbeit \(W_{\mathrm{pounding}}\), die vom Stößel auf den Reis übertragen wird, und geben Sie deren geometrische Interpretation an.
2.3. Schätzen Sie anhand des Graphen von \(\mu\) in Abhängigkeit von \(\alpha\) die Größen \(\alpha_0\) und \(W_{\mathrm{pounding}}\) ab (nehmen Sie an, dass die kinetische Energie des in den Behälter ein- und aus ihm ausfließenden Wassers vernachlässigbar ist). Sie dürfen gekrümmte Linien durch Polygonzüge ersetzen, wenn dies die Rechnung vereinfacht.
3. Der Ruhezustand
Wasser fließe mit einer konstanten Rate \(\Phi\) in den Behälter, wobei die während der Bewegung des Hebels einfließende Wassermenge nicht vernachlässigt werden kann.
3.1. Nehmen Sie an, dass der Behälter stets mit Wasser überläuft.
3.1.1. Skizzieren Sie den Verlauf des Drehmoments \(\mu\) als Funktion des Winkels \(\alpha\) in der Umgebung von \(\alpha=\beta\). Um welche Art von Gleichgewicht handelt es sich bei der Stellung \(\alpha=\beta\) des Hebels?
3.1.2. Bestimmen Sie den analytischen Ausdruck des Drehmoments \(\mu(\alpha)\) als Funktion von \(\Delta\alpha\), wenn \(\alpha=\beta+\Delta\alpha\) und \(\Delta\alpha\) klein ist.
3.1.3. Stellen Sie die Bewegungsgleichung des Hebels auf, der sich aus der Stellung \(\alpha=\beta+\Delta\alpha\) mit der Anfangsgeschwindigkeit null in Bewegung setzt (\(\Delta\alpha\) ist klein). Zeigen Sie, dass die Bewegung in guter Näherung eine harmonische Schwingung ist. Berechnen Sie die Periodendauer \(\tau\).
3.2. Bei gegebenem \(\Phi\) läuft der Behälter nur dann zu jeder Zeit mit Wasser über, wenn sich der Hebel hinreichend langsam bewegt. Für die Amplitude der harmonischen Schwingung gibt es eine obere Grenze, die von \(\Phi\) abhängt. Bestimmen Sie den kleinsten Wert \(\Phi_1\) von \(\Phi\) (in kg/s), bei dem der Hebel eine harmonische Schwingung mit der Amplitude \(1^\circ\) ausführen kann.
3.3. Nehmen Sie an, dass \(\Phi\) hinreichend groß ist, sodass der Behälter während der freien Bewegung des Hebels stets mit Wasser überläuft, wenn der Neigungswinkel von \(\alpha_2\) auf \(\alpha_1\) abnimmt. Ist \(\Phi\) jedoch zu groß, kann der Mörser nicht arbeiten. Schätzen Sie unter der Annahme einer harmonischen Schwingung des Hebels die kleinste Zuflussrate \(\Phi_2\) ab, bei der der Reisstampfmörser nicht arbeitet.
Aufgabentext aus dem offiziellen englischen Text übersetzt.
Antworten
Ein positives Drehmoment bedeutet eine Zunahme von \(\alpha\). Für die numerischen Ergebnisse werden \(\rho=1000\ \mathrm{kg\,m^{-3}}\) und \(g=9.8\ \mathrm{m\,s^{-2}}\) verwendet.
- 1.1. \(\boxed{GT=1.57\ \mathrm{cm}}\).
- 1.2. \(\boxed{\alpha_1=20.62^\circ,\quad \alpha_2=30^\circ}\).
- 1.3. \(\boxed{\beta=23.57^\circ,\quad m_1=0.605\ \mathrm{kg}}\).
- 2.1. Beim Anheben gilt \[ \boxed{\mu(0)=0,\quad \mu(\alpha_1)=+2.69\ \mathrm{N\,m}, \quad \mu(\alpha_2)=-4.00\ \mathrm{N\,m}}. \] Der Rücklaufzweig bei leerem Behälter lautet \(\boxed{\mu=-4.62\cos\alpha\ \mathrm{N\,m}}\) und endet bei \(-4.62\ \mathrm{N\,m}\). Das Befüllen bei \(\alpha=0\) verbindet diesen Wert mit null.
- 2.2. \(W_{\mathrm{total}}=\oint\mu\,d\alpha\) ist die vom Zyklus eingeschlossene Fläche. Die Stampfarbeit beträgt \[ \boxed{W_{\mathrm{pounding}}=Mg(GT)\sin\alpha_0}, \] und ist gleich \(W_{\mathrm{total}}\), wenn die vom Wasser abgeführte kinetische Energie vernachlässigt wird.
- 2.3. \(\boxed{\alpha_0\approx37.5^\circ,\quad W_{\mathrm{pounding}}\approx2.8\ \mathrm{J}}\).
- 3.1.1. Stabiles Gleichgewicht; das Drehmoment durchläuft bei \(\beta\) mit negativer Steigung die Nullstelle.
- 3.1.2. Für \(\Delta\alpha\) im Bogenmaß gilt \[ \boxed{\mu(\beta+\Delta\alpha)\approx -(45.9\ \mathrm{N\,m\,rad^{-1}})\Delta\alpha}. \]
- 3.1.3. \(\boxed{\alpha(t)=\beta+\Delta\alpha\cos(2\pi t/\tau)}\), mit \(\boxed{\tau\approx3.26\ \mathrm{s}}\).
- 3.2. \(\boxed{\Phi_1\approx0.23\ \mathrm{kg\,s^{-1}}}\).
- 3.3. Mit der Grenzamplitude \(\beta-\alpha_1\approx2.95^\circ\) ergibt sich \[ \boxed{\Phi_2\approx0.7\ \mathrm{kg\,s^{-1}}}. \] Die Gleichgewichtslage ist \(\beta\); \(\alpha_1\) ist der bei dieser Abschätzung verwendete untere Umkehrpunkt.
Lösung
Wir bezeichnen die Wasserfüllung, bei der die Bewegung einsetzt, mit \(m_0=1.0\ \mathrm{kg}\) und setzen \(r=GT\). Aus Abbildung 3 folgt \[ a=0.20\ \mathrm m,\quad L=0.74\ \mathrm m,\quad h=0.12\ \mathrm m,\quad b=0.15\ \mathrm m,\quad \gamma=30^\circ. \] Der Drehpunkt liegt \(d=0.08\ \mathrm m\) unterhalb der Oberkante des Behälters. Wir verwenden die Standardwerte \(\rho=1000\ \mathrm{kg\,m^{-3}}\) und \(g=9.8\ \mathrm{m\,s^{-2}}\), die in der Aufgabe nicht angegeben sind.
Nützliche Abkürzungen sind \[ q=\cot\gamma=\sqrt3,\qquad R=a+L=0.94\ \mathrm m,\qquad C=\frac{\rho b h^2}{2}=1.08\ \mathrm{kg}. \]
1.1. Lage des Schwerpunkts des Hebels
Der ebene Boden des Behälters hat die Länge \[ \ell=L-h\cot\gamma=0.532154\ \mathrm m. \]
Es sei \(\eta\) die anfängliche Wassertiefe über diesem Boden. Der Längsschnitt des Wasserkörpers ist ein Trapez, sodass \[ \frac{m_0}{\rho b} =\ell\eta+\frac12q\eta^2. \] Daraus folgt \[ \eta =\frac{\sqrt{\ell^2+2q\,m_0/(\rho b)}-\ell}{q} =0.0122822\ \mathrm m. \]
Die Koordinate \(u\) werde entlang des Behälters von seiner inneren senkrechten Wand zum äußeren Überlaufrand gemessen. Ein horizontaler Streifen in der Höhe \(y\) über dem Boden erstreckt sich von \(u=0\) bis \(u=\ell+qy\). Aus seinem Schwerpunkt ergibt sich daher \[ \bar u =\frac{\displaystyle\frac12\int_0^\eta(\ell+qy)^2\,dy} {\displaystyle\int_0^\eta(\ell+qy)\,dy}. \] Mit \(w=\ell+q\eta\) wird daraus \[ \bar u=\frac{\ell^2+\ell w+w^2}{3(\ell+w)} =0.271430\ \mathrm m. \]
In dem Augenblick, in dem der Stößel den Kontakt zum Reis verliert, verschwindet seine Auflagekraft. Die beiden durch die Gewichtskräfte verursachten Drehmomente gleichen sich aus: \[ M g r=m_0g(a+\bar u). \] Somit gilt \[ \boxed{r=\frac{m_0}{M}(a+\bar u) =0.0157143\ \mathrm m=1.57\ \mathrm{cm}}. \]
Wir definieren die zugehörige Drehmomentskala \[ K=Mgr=4.6200\ \mathrm{N\,m}. \]
1.2. Beginn und Ende des Ausfließens
Wir verwenden behälterfeste Koordinaten:
- \(s\) verläuft vom äußeren Überlaufrand entlang der Oberkante nach innen;
- \(z\) misst die Tiefe unterhalb dieser Kante.
Die schräge Stirnwand ist durch \(z=s\tan\gamma\) gegeben, der ebene Boden durch \(z=h\), und der Drehpunkt hat die Koordinaten \((R,d)\).
Wenn das Wasser den äußeren Überlaufrand erreicht, verläuft seine horizontale Oberfläche durch \((0,0)\). In den Behälterkoordinaten lautet ihre Gleichung \[ z=s\tan\alpha. \]
Das zurückgehaltene Wasser hat dann einen dreieckigen Längsschnitt mit den Eckpunkten \[ (0,0),\qquad (hq,h),\qquad (h\cot\alpha,h). \] Seine Masse beträgt daher \[ \boxed{m(\alpha)=\frac{\rho b h^2}{2} (\cot\alpha-\cot\gamma) =C(\cot\alpha-q)}. \tag{1} \]
Bei der Füllung mit \(m_0=1.0\ \mathrm{kg}\) beginnt das Ausfließen, wenn dieses Fassungsvermögen gleich \(m_0\) ist: \[ \cot\alpha_1=q+\frac{m_0}{C}=2.65798. \] Damit folgt \[ \boxed{\alpha_1=20.6176^\circ}. \]
Das Wasser ist vollständig ausgeflossen, wenn die horizontale freie Oberfläche parallel zur schrägen Stirnwand wird: \[ \cot\alpha_2=\cot\gamma, \qquad \boxed{\alpha_2=\gamma=30^\circ}. \]
Die Dreieckskonstruktion ist mit den Abmessungen vereinbar: Bei \(\alpha_1\) liegt ihr innerer Endpunkt bei \(h\cot\alpha_1=0.319\ \mathrm m<L\).
1.3. Gleichgewichtswinkel und verbleibende Wassermasse
Der Schwerpunkt des dreieckigen Querschnitts bei überlaufendem Wasser liegt bei \[ s_N=\frac h3(q+\cot\alpha),\qquad z_N=\frac{2h}{3}. \] Die Abmessungen haben die nützliche Eigenschaft \[ z_N=\frac{2h}{3}=0.08\ \mathrm m=d. \] Somit verläuft \(TN\) entlang des Hebels, und der horizontale Hebelarm der Gewichtskraft des Wassers beträgt \[ \left[R-\frac h3(q+\cot\alpha)\right]\cos\alpha. \]
Das Gesamtdrehmoment während des Ausfließens ist \[ \boxed{ \mu(\alpha)=g\cos\alpha \left\{ C(\cot\alpha-q) \left[R-\frac h3(\cot\alpha+q)\right]-Mr \right\}. } \tag{2} \]
Wir setzen \(v=\cot\beta-q\). Die Gleichgewichtsbedingung wird dann zu \[ Cv\left[R-\frac{2hq}{3}-\frac h3v\right]=Mr. \] Die Lösung im physikalisch relevanten Bereich \(\alpha_1<\beta<\alpha_2\) ist \[ v=0.560329. \] Daher gilt \[ \boxed{\beta=\operatorname{arccot}(q+v)=23.5682^\circ}, \] und \[ \boxed{m_1=Cv=0.605156\ \mathrm{kg}}. \]
Der später benötigte Abstand ist \[ \ell_\beta=TN =R-\frac h3(q+\cot\beta) =0.779023\ \mathrm m. \]
2.1. Drehmoment während des gesamten Arbeitszyklus
Für einen beliebigen Schwerpunkt \((s_N,z_N)\) des Wassers beträgt der horizontale Hebelarm seiner Gewichtskraft \[ (R-s_N)\cos\alpha+(d-z_N)\sin\alpha. \] Vor Beginn des Ausfließens gilt daher \[ \mu_\uparrow(\alpha) =m_0g\big[(R-s_N)\cos\alpha+(d-z_N)\sin\alpha\big] -K\cos\alpha. \tag{3} \]
Das Wasser hat anfangs einen trapezförmigen Querschnitt. Dieser wird dreieckig, sobald das Wasser die innere senkrechte Wand nicht mehr berührt. Dies geschieht bei \[ \cot\alpha_c=q+\frac{\rho b\ell^2}{2m_0}, \qquad \alpha_c=2.493^\circ. \]
Für \(\alpha_c\leq\alpha\leq\alpha_1\) definieren wir \[ \delta(\alpha) =\sqrt{\frac{2m_0}{\rho b(\cot\alpha-q)}}. \] Dies ist die senkrecht zum Behälterboden gemessene Höhe des Dreiecks. Sein Schwerpunkt liegt bei \[ s_N=hq+\frac{\delta}{3}(\cot\alpha-2q), \qquad z_N=h-\frac{\delta}{3}. \] Diese Ausdrücke bestimmen zusammen mit (3) den Zweig beim Anheben vor Beginn des Ausfließens. Zwischen \(\alpha_1\) und \(\alpha_2\) verwenden wir (2).
Sobald der Behälter leer ist, liefert er keinen Beitrag zum Drehmoment: \[ \boxed{\mu_{\mathrm{empty}}(\alpha)=-K\cos\alpha}. \]
Der Graph lässt sich anhand der folgenden Werte zeichnen:
| \(\alpha\) | Drehmoment beim Anheben \(\mathrm{(N\,m)}\) | Drehmoment beim Rücklauf mit leerem Behälter \(\mathrm{(N\,m)}\) |
|---|---|---|
| \(0^\circ\) | \(0\) beim Abheben | \(-4.620\) |
| \(2.493^\circ\) | \(+0.944\) | \(-4.616\) |
| \(5^\circ\) | \(+1.561\) | \(-4.602\) |
| \(10^\circ\) | \(+2.068\) | \(-4.550\) |
| \(15^\circ\) | \(+2.367\) | \(-4.463\) |
| \(\alpha_1=20.618^\circ\) | \(+2.687\) | \(-4.324\) |
| \(\beta=23.568^\circ\) | \(0\) | \(-4.235\) |
| \(\alpha_2=30^\circ\) | \(-4.001\) | \(-4.001\) |
Der vollständige Zyklus weist folgende Merkmale auf:
- Bei \(\alpha=0\) erhöht das Befüllen das durch die Gewichtskräfte verursachte Drehmoment von \(-K\) auf null. Dies ist eine senkrechte Strecke im Drehmoment-Winkel-Diagramm. Die Reaktionskraft des Mörsers hält den Hebel während dieser Phase in Ruhe.
- Beim Anheben steigt das Drehmoment von null auf seinen Maximalwert \(+2.687\ \mathrm{N\,m}\) bei \(\alpha_1\).
- Durch das Ausfließen nimmt das Drehmoment ab, durchläuft bei \(\beta\) die Nullstelle und erreicht bei \(\alpha_2\) den Wert \(-4.001\ \mathrm{N\,m}\).
- Von \(\alpha_2\) bis zum maximalen Winkel \(\alpha_0\) und während des gesamten Rücklaufs mit leerem Behälter folgt das Drehmoment der Funktion \(-K\cos\alpha\). Diese Hin- und Rücklaufkurven fallen für \(\alpha\geq\alpha_2\) zusammen.
Insbesondere hat \(\mu(0)\) in verschiedenen Phasen unterschiedliche Werte: null beim Abheben und \(-4.620\ \mathrm{N\,m}\) bei leerem Behälter.
2.2. Arbeit und ihre geometrische Interpretation
Die infinitesimale Arbeit bei einer Drehung ist \[ dW=\mu\,d\alpha, \] wobei die Winkel im Bogenmaß gemessen werden.
Die gesamte Arbeit während eines Zyklus beträgt \[ W_{\mathrm{total}} =\oint\mu\,d\alpha =\int_0^{\alpha_0} \big[\mu_\uparrow(\alpha)-\mu_\downarrow(\alpha)\big]\,d\alpha. \] Oberhalb von \(\alpha_2\) fallen die Zweige zusammen, sodass \[ \boxed{ W_{\mathrm{total}} =\int_0^{\alpha_2} \big[\mu_\uparrow(\alpha)+K\cos\alpha\big]\,d\alpha. } \] Geometrisch ist dies die Fläche, die vom Zweig beim Anheben, vom Rücklaufzweig bei leerem Behälter und von der Befüllstrecke bei \(\alpha=0\) eingeschlossen wird.
Der Hebel mit leerem Behälter beginnt seinen Rücklauf bei \(\alpha_0\) aus der Ruhe. Die Abnahme seiner potenziellen Energie im Schwerefeld wird zur beim Aufprall übertragenen kinetischen Energie: \[ \boxed{ W_{\mathrm{pounding}} =\int_{\alpha_0}^{0}(-K\cos\alpha)\,d\alpha =K\sin\alpha_0. } \] Dies ist die positive Fläche zwischen der Rücklaufkurve bei leerem Behälter und der Winkelachse von \(0\) bis \(\alpha_0\).
Wenn ausfließendes Wasser kinetische Energie abführt, verringert diese Energie den Anteil der Arbeit des Zyklus, der auf den Reis übertragen wird. Unter der Näherung aus 2.3, dass diese Energie vernachlässigbar ist, gilt \[ \boxed{W_{\mathrm{total}}=W_{\mathrm{pounding}}}. \] Gleichbedeutend damit heben sich die positiven und negativen vorzeichenbehafteten Flächen während des gesamten Anhebens auf, da diese Bewegung aus der Ruhe beginnt und in Ruhe endet: \[ \int_0^{\alpha_0}\mu_\uparrow(\alpha)\,d\alpha=0. \]
2.3. Maximaler Winkel und Stampfarbeit
Es sei \[ E_2=\int_0^{\alpha_2}\mu_\uparrow(\alpha)\,d\alpha. \] Dies ist die verbleibende kinetische Energie, wenn das letzte Wasser den Behälter verlässt.
Verbindet man die tabellierten Punkte des Zweigs beim Anheben durch gerade Strecken, erhält man \[ E_2\approx0.520\ \mathrm J. \] Von \(\alpha_2\) bis \(\alpha_0\) wandelt der Hebel mit leerem Behälter diese Energie in potenzielle Energie im Schwerefeld um: \[ E_2=K(\sin\alpha_0-\sin\alpha_2). \] Damit ergibt sich aus der Näherung durch einen Polygonzug \[ \sin\alpha_0 =\frac12+\frac{0.520}{4.620}, \] und somit \[ \alpha_0\approx37.8^\circ, \qquad W_{\mathrm{pounding}} =K\sin\alpha_0\approx2.83\ \mathrm J. \]
Eine genauere Integration der gekrümmten Drehmomentzweige ergibt \[ \int_0^{\alpha_1}\mu_\uparrow\,d\alpha=0.6796\ \mathrm J, \qquad \int_{\alpha_1}^{\alpha_2}\mu_\uparrow\,d\alpha=-0.1779\ \mathrm J. \] Daher ist \(E_2=0.5016\ \mathrm J\), woraus folgt \[ \boxed{\alpha_0\approx37.5^\circ,\qquad W_{\mathrm{pounding}}\approx2.8\ \mathrm J}. \]
3.1.1. Gleichgewicht bei ständigem Überlaufen
Bei ständigem Überlaufen ist die Wassermasse in beiden Bewegungsrichtungen eine durch (1) gegebene Funktion des Winkels.
In der Nähe von \(\beta\) verringert eine Zunahme von \(\alpha\) die Wassermasse und erzeugt ein negatives Drehmoment. Eine Abnahme von \(\alpha\) erhöht die zurückgehaltene Wassermasse und erzeugt ein positives Drehmoment.
Der Graph verläuft somit mit negativer Steigung durch \((\beta,0)\), und es gilt \[ \boxed{\alpha=\beta\text{ ist eine stabile Gleichgewichtslage}.} \] In der angegebenen Idealisierung führen kleine Störungen zu ungedämpften Schwingungen.
3.1.2. Linearisiertes Drehmoment
Wir schreiben (2) in der Form \[ \mu(\alpha)=g\cos\alpha\,F(\cot\alpha), \] wobei \[ F(c)=C(c-q)\left[R-\frac h3(c+q)\right]-Mr. \] Im Gleichgewicht gilt \(F(\cot\beta)=0\). Außerdem ist \[ \frac{dF}{dc}=C\left(R-\frac{2h}{3}c\right), \qquad \frac{d(\cot\alpha)}{d\alpha}=-\csc^2\alpha. \]
Daher gilt \[ \mu'(\beta) =-\frac{gC\cos\beta}{\sin^2\beta} \left(R-\frac{2h}{3}\cot\beta\right). \] Wir definieren \[ \boxed{ \kappa= \frac{gC\cos\beta}{\sin^2\beta} \left(R-\frac{2h}{3}\cot\beta\right) =45.91\ \mathrm{N\,m\,rad^{-1}}. } \] Für eine kleine Winkelauslenkung im Bogenmaß gilt \[ \boxed{\mu(\beta+\Delta\alpha) =-\kappa\,\Delta\alpha+O((\Delta\alpha)^2)}. \]
3.1.3. Bewegungsgleichung und Periodendauer
In erster Ordnung wird das Trägheitsmoment des Wassers in der Gleichgewichtslage ausgewertet. Nähert man seinen kleinen Beitrag durch eine in seinem Schwerpunkt konzentrierte Masse an, erhält man \[ J_\beta\approx I+m_1\ell_\beta^2 =12+0.6052(0.7790)^2 \approx12.37\ \mathrm{kg\,m^2}. \] Das Trägheitsmoment des Wassers bezüglich seines eigenen Schwerpunkts beträgt nur etwa \(0.0026\ \mathrm{kg\,m^2}\), sodass die Berücksichtigung seiner räumlichen Ausdehnung einen vernachlässigbaren Einfluss auf die angegebene Periodendauer hat.
Änderungen des Trägheitsmoments werden mit kleinen Beschleunigungen oder Geschwindigkeiten multipliziert und liefern Beiträge jenseits der linearen Näherung. Mit \(x=\alpha-\beta\) gilt somit \[ \boxed{J_\beta\ddot x+\kappa x=0}. \] Dies ist die Gleichung des harmonischen Oszillators mit \[ \omega=\sqrt{\frac{\kappa}{J_\beta}} \approx1.927\ \mathrm{s^{-1}}. \]
Für \(x(0)=\Delta\alpha\) und \(\dot x(0)=0\) gilt \[ \boxed{\alpha(t)=\beta+\Delta\alpha\cos(\omega t)}. \] Die Periodendauer beträgt \[ \boxed{ \tau=2\pi\sqrt{\frac{J_\beta}{\kappa}} \approx3.26\ \mathrm s. } \]
3.2. Erforderlicher Zufluss für die Amplitude \(1^\circ\)
Für das Fassungsvermögen des überlaufenden Behälters gilt \[ \frac{dm}{d\alpha}=-C\csc^2\alpha. \] Während des abwärts gerichteten Teils der Schwingung nimmt dieses Fassungsvermögen zu. Damit das Überlaufen erhalten bleibt, muss für den zufließenden Massenstrom gelten: \[ \Phi\geq\frac{dm}{dt} =-C\csc^2\alpha\,\dot\alpha. \]
Für kleine Schwingungen mit der Amplitude \(A\) gilt \[ \alpha=\beta+A\cos\omega t. \] In erster Ordnung ergibt sich \[ \frac{dm}{dt} =\frac{C}{\sin^2\beta}A\omega\sin\omega t. \] Das Maximum tritt beim abwärts gerichteten Durchgang durch die Gleichgewichtslage auf. Daher gilt \[ \boxed{\Phi_{\min}(A) =\frac{C}{\sin^2\beta}\,\omega A}. \tag{4} \]
Numerisch ergibt sich \[ \frac{C}{\sin^2\beta}=6.755\ \mathrm{kg\,rad^{-1}}. \] Für \(A=1^\circ=\pi/180\) im Bogenmaß gilt \[ \Phi_1 =6.755(1.927)\frac{\pi}{180} =0.227\ \mathrm{kg\,s^{-1}}. \] Damit folgt \[ \boxed{\Phi_1\approx0.23\ \mathrm{kg\,s^{-1}}}. \]
3.3. Abschätzung der Zuflussschwelle für das Aussetzen des Stampfens
Wir betrachten die Grenzschwingung in angehobener Lage, deren unterer Umkehrpunkt \(\alpha_1\) ist. Ihr Mittelpunkt liegt beim Gleichgewichtswinkel \(\beta\), sodass sich für ihre Amplitude ergibt: \[ \boxed{A_2=\beta-\alpha_1 =2.9506^\circ=0.051497\ \mathrm{rad}}. \] Diese Grenzschwingung bleibt oberhalb der horizontalen Stellung, sodass der Stößel den Reis nicht erreicht.
Mit derselben Überlaufbedingung (4) ergibt sich \[ \Phi_2 \approx\frac{C}{\sin^2\beta}\omega(\beta-\alpha_1). \] Gleichwertig dazu ist \[ \Phi_2\approx \Phi_1\frac{\beta-\alpha_1}{1^\circ}. \] Somit gilt \[ \Phi_2\approx0.227(2.9506) =0.670\ \mathrm{kg\,s^{-1}}. \]
Die Korrektur aufgrund der endlichen Amplitude lässt sich unter Beibehaltung eines harmonischen Bewegungsverlaufs überprüfen. Auf dessen absteigendem Zweig gilt \[ -\dot\alpha =\omega\sqrt{A_2^2-(\alpha-\beta)^2}, \] sodass für die exakte Zunahmerate des Fassungsvermögens gilt: \[ \frac{dm}{dt} =\frac{C\omega}{\sin^2\alpha} \sqrt{A_2^2-(\alpha-\beta)^2}. \] Ihr Maximum liegt bei ungefähr \(0.69\ \mathrm{kg\,s^{-1}}\), in Übereinstimmung mit der Abschätzung \[ \boxed{\Phi_2\approx0.7\ \mathrm{kg\,s^{-1}}}. \]
Die Lösung wurde mit der offiziellen Lösung abgeglichen.
IPhO 2008 · Teori sorusu 1
Suyla Çalışan Pirinç Dövme Havanı
A. Giriş
Pirinç, Vietnam'daki insanların çoğunun temel besin maddesidir. Çeltikten beyaz pirinç elde etmek için kavuzun ayrılması ("kavuz soyma" adı verilen bir işlem) ve kepek tabakasının ayrılması ("pirinç beyazlatma") gerekir. Vietnam'ın kuzeyindeki tepelik bölgelerde akarsular boldur ve burada yaşayan insanlar kepek tabakasını ayırmak için suyla çalışan pirinç dövme havanı kullanırlar. Şekil 1 bu havanlardan birini, Şekil 2 ise nasıl çalıştığını göstermektedir.
B. Tasarım ve çalışma
1. Tasarım.
Şekil 1'de gösterilen pirinç dövme havanı aşağıdaki parçalardan oluşur:
Havan, esas olarak pirincin konulduğu ahşap bir kaptır.
Kaldıraç, bir ucu kalın, diğer ucu ince olan bir ağaç gövdesidir. Yatay bir eksen etrafında dönebilir. Kaldıracın ince ucuna, kaldıraca dik olarak bir tokmak bağlanmıştır. Tokmağın uzunluğu, kaldıraç yatay durumdayken havandaki pirince değecek şekildedir. Kaldıracın kalın ucunun içi oyularak bir kova oluşturulmuştur. Kovanın biçimi, havanın çalışması açısından belirleyicidir.
2. Çalışma biçimleri
Havanın iki çalışma biçimi vardır.
İşleyen durum. Bu durumda havan, Şekil 2'de gösterilen çalışma çevrimini gerçekleştirir.
Pirinç dövme işlevi, Şekil 2'nin f) aşamasında tokmaktan pirince aktarılan iş sayesinde gerçekleşir. Herhangi bir nedenle tokmak pirince hiç değmiyorsa havanın çalışmadığını söyleriz.
Kaldıracın yukarıda olduğu durgun durum. Çalışma çevriminin c) aşamasında (Şekil 2), eğim açısı \(\alpha\) arttıkça kovadaki su miktarı azalır. Belirli bir anda su miktarı, kaldıracın ağırlığını tam olarak dengeleyecek kadardır. Bu andaki eğim açısını \(\beta\) ile gösterelim. Kaldıraç \(\beta\) açısında tutulur ve başlangıç açısal hızı sıfır olursa kaldıraç bu konumda sonsuza kadar kalır. Bu, kaldıracın yukarıda olduğu durgun durumdur. Bu konumun kararlılığı, kovaya giren suyun debisine, \(\Phi\), bağlıdır. \(\Phi\), belirli bir \(\Phi_2\) değerini aşarsa bu durgun durum kararlı olur ve havan işleyen durumda bulunamaz.
Başka bir deyişle \(\Phi_2\), havanın çalışmaması için gereken en küçük debidir.
Şekil 1
Suyla çalışan bir pirinç dövme havanı
SUYLA ÇALIŞAN BİR PİRİNÇ DÖVME HAVANININ ÇALIŞMA ÇEVRİMİ
Şekil 2
a) Başlangıçta kovada su yoktur; tokmak havana dayanır. Su kovaya küçük bir debiyle akar, ancak kaldıraç bir süre yatay konumda kalır.
b) Bir anda su miktarı, kaldıracı yukarı kaldırmaya yeterli hâle gelir. Eğim nedeniyle su, kovanın uzak tarafına doğru hızla akar ve kaldıracın daha hızlı eğilmesine neden olur.
\(\alpha=\alpha_1\) olduğunda su dışarı akmaya başlar.
c) \(\alpha\) açısı arttıkça su dışarı akmaya başlar. Belirli bir eğim açısında, \(\alpha=\beta\), toplam tork sıfırdır.
d) \(\alpha\) artmaya devam eder; kovada hiç su kalmayana kadar su dışarı akmayı sürdürür.
e) Eylemsizlik nedeniyle \(\alpha\) artmaya devam eder. Kovanın biçimi nedeniyle kovaya düşen su hemen dışarı akar. Kaldıracın eylemsizlikten kaynaklanan hareketi, \(\alpha\) en büyük değeri olan \(\alpha_0\)'a ulaşana kadar sürer.
f) Kovada su yokken kaldıracın ağırlığı onu başlangıçtaki yatay konumuna geri çeker. Tokmak, havana (içindeki pirinçle birlikte) bir darbe indirir ve yeni bir çevrim başlar.
C. Soru
Aşağıdaki parametrelere sahip, suyla çalışan bir pirinç dövme havanını ele alın (Şekil 3).
Kaldıracın kütlesi (tokmak dâhil, su hariç) \(M=30\ \mathrm{kg}\)'dır.
Kaldıracın kütle merkezi G'dir. Kaldıraç, T ekseni etrafında döner (bu eksenin şekil üzerindeki izdüşümü T noktasıdır).
Kaldıracın T etrafındaki eylemsizlik momenti \(I=12\ \mathrm{kg\cdot m^2}\)'dir.
Kovada su varken suyun kütlesi \(m\), su kütlesinin kütle merkezi ise N ile gösterilir.
Kaldıracın yatay eksene göre eğim açısı \(\alpha\)'dır.
Havanın ve kovanın başlıca uzunluk ölçüleri Şekil 3'teki gibidir.
Dönme eksenindeki sürtünmeyi ve kovaya düşen suyun oluşturduğu kuvveti ihmal edin. Bu soruda, su yüzeyinin her zaman yatay olduğu yaklaşımını kullanıyoruz.
Şekil 3 Pirinç dövme havanının tasarımı ve boyutları
1. Havanın yapısı
Başlangıçta kova boştur ve kaldıraç yatay durumdadır. Ardından kaldıraç dönmeye başlayana kadar kovaya su akar. Bu anda kovadaki su miktarı \(m=1.0\ \mathrm{kg}\)'dır.
1.1. Kaldıracın kütle merkezi G ile dönme ekseni T arasındaki uzaklığı bulun. Kova boşken GT'nin yatay olduğu bilinmektedir.
1.2. Kaldıraç ile yatay eksen arasındaki açı \(\alpha_1\)'e ulaştığında su kovadan dışarı akmaya başlar. Bu açı \(\alpha_2\) olduğunda kova tamamen boşalır.
\(\alpha_1\) ve \(\alpha_2\)'yi bulun.
1.3. Kaldıracın ve kovadaki suyun ağırlıklarından kaynaklanan (T eksenine göre) toplam tork \(\mu(\alpha)\) olsun. \(\alpha=\beta\) olduğunda \(\mu(\alpha)\) sıfırdır. \(\beta\)'yı ve bu anda kovadaki suyun \(m_1\) kütlesini bulun.
2. İşleyen durumun parametreleri
Su, sabit ve küçük bir \(\Phi\) debisiyle kovaya aksın. Kaldıraç hareket hâlindeyken kovaya akan su miktarı ihmal edilebilir. Bu bölümde, çalışma çevrimi boyunca eylemsizlik momentindeki değişimi ihmal edin.
2.1. Bir çalışma çevrimi boyunca \(\mu\) torkunun \(\alpha\) açısına bağlılığını gösteren \(\mu(\alpha)\) grafiğini kabaca çizin. \(\alpha_1\), \(\alpha_2\) ve \(\alpha=0\) açılarındaki \(\mu(\alpha)\) değerlerini açıkça yazın.
2.2. 2.1. bölümünde bulunan grafikten yararlanarak \(\mu(\alpha)\)'nın ürettiği toplam \(W_{\mathrm{total}}\) enerjisinin ve tokmaktan pirince aktarılan \(W_{\mathrm{pounding}}\) işinin değerlerini tartışın ve geometrik yorumlarını verin.
2.3. \(\mu\)'nün \(\alpha\)'ya bağlılığını gösteren grafikten \(\alpha_0\) ve \(W_{\mathrm{pounding}}\)'i tahmin edin (kovaya giren ve kovadan çıkan suyun kinetik enerjisinin ihmal edilebilir olduğunu varsayın). Hesabı kolaylaştırıyorsa eğrileri kırık çizgilerle değiştirebilirsiniz.
3. Durgun durum
Su, sabit bir \(\Phi\) debisiyle kovaya aksın; ancak kaldıracın hareketi sırasında kovaya akan su miktarı ihmal edilemesin.
3.1. Kovanın sürekli suyla dolup taştığını varsayarak,
3.1.1. \(\alpha=\beta\) yakınında \(\mu\) torkunun \(\alpha\) açısına bağlılığını gösteren grafiği kabaca çizin. Kaldıracın \(\alpha=\beta\) konumu hangi tür dengeye karşılık gelir?
3.1.2. \(\alpha=\beta+\Delta\alpha\) ve \(\Delta\alpha\) küçükken \(\mu(\alpha)\) torkunun \(\Delta\alpha\)'ya bağlı analitik ifadesini bulun.
3.1.3. \(\alpha=\beta+\Delta\alpha\) konumundan sıfır başlangıç hızıyla harekete geçen kaldıracın hareket denklemini yazın (\(\Delta\alpha\) küçüktür). Hareketin iyi bir yaklaşıklıkla harmonik salınım olduğunu gösterin. \(\tau\) periyodunu hesaplayın.
3.2. Verilen bir \(\Phi\) için kova, ancak kaldıraç yeterince yavaş hareket ederse her an suyla dolup taşar. Harmonik salınımın genliği için \(\Phi\)'ye bağlı bir üst sınır vardır. Kaldıracın \(1^\circ\) genlikle harmonik salınım yapabilmesi için \(\Phi\)'nin gereken en küçük \(\Phi_1\) değerini (kg/s cinsinden) bulun.
3.3. \(\Phi\)'nin, kaldıracın serbest hareketi sırasında eğim açısı \(\alpha_2\)'den \(\alpha_1\)'e azalırken kovanın sürekli suyla dolup taşmasını sağlayacak kadar büyük olduğunu varsayın. Ancak \(\Phi\) çok büyükse havan çalışamaz. Kaldıracın hareketinin harmonik salınım olduğunu varsayarak pirinç dövme havanının çalışmaması için gereken en küçük \(\Phi_2\) debisini tahmin edin.
Soru metni resmi İngilizce metinden çevrilmiştir.
Cevaplar
Pozitif tork, \(\alpha\)'nın artması anlamına gelir. Sayısal sonuçlarda \(\rho=1000\ \mathrm{kg\,m^{-3}}\) ve \(g=9.8\ \mathrm{m\,s^{-2}}\) kullanılmıştır.
- 1.1. \(\boxed{GT=1.57\ \mathrm{cm}}\).
- 1.2. \(\boxed{\alpha_1=20.62^\circ,\quad \alpha_2=30^\circ}\).
- 1.3. \(\boxed{\beta=23.57^\circ,\quad m_1=0.605\ \mathrm{kg}}\).
- 2.1. Yükselme hareketinde, \[ \boxed{\mu(0)=0,\quad \mu(\alpha_1)=+2.69\ \mathrm{N\,m}, \quad \mu(\alpha_2)=-4.00\ \mathrm{N\,m}}. \] Kova boşken dönüş kolu \(\boxed{\mu=-4.62\cos\alpha\ \mathrm{N\,m}}\) olup \(-4.62\ \mathrm{N\,m}\) değerinde sonlanır. \(\alpha=0\)'daki dolma süreci bu değeri sıfıra bağlar.
- 2.2. \(W_{\mathrm{total}}=\oint\mu\,d\alpha\), çevrimin çevrelediği alandır. Dövme işi \[ \boxed{W_{\mathrm{pounding}}=Mg(GT)\sin\alpha_0}, \] olup suyun taşıyıp götürdüğü kinetik enerji ihmal edildiğinde \(W_{\mathrm{total}}\)'e eşittir.
- 2.3. \(\boxed{\alpha_0\approx37.5^\circ,\quad W_{\mathrm{pounding}}\approx2.8\ \mathrm{J}}\).
- 3.1.1. Kararlı denge; tork, \(\beta\)'da negatif eğimle sıfırdan geçer.
- 3.1.2. \(\Delta\alpha\) radyan cinsinden olmak üzere, \[ \boxed{\mu(\beta+\Delta\alpha)\approx -(45.9\ \mathrm{N\,m\,rad^{-1}})\Delta\alpha}. \]
- 3.1.3. \(\boxed{\alpha(t)=\beta+\Delta\alpha\cos(2\pi t/\tau)}\), burada \(\boxed{\tau\approx3.26\ \mathrm{s}}\).
- 3.2. \(\boxed{\Phi_1\approx0.23\ \mathrm{kg\,s^{-1}}}\).
- 3.3. Sınır genliği \(\beta-\alpha_1\approx2.95^\circ\) kullanılarak, \[ \boxed{\Phi_2\approx0.7\ \mathrm{kg\,s^{-1}}}. \] Denge konumu \(\beta\)'dır; \(\alpha_1\), bu tahminde kullanılan alt dönüm noktasıdır.
Çözüm
Hareketi başlatan su miktarını \(m_0=1.0\ \mathrm{kg}\) ile gösterelim ve \(r=GT\) olsun. Şekil 3'ten, \[ a=0.20\ \mathrm m,\quad L=0.74\ \mathrm m,\quad h=0.12\ \mathrm m,\quad b=0.15\ \mathrm m,\quad \gamma=30^\circ. \] Dönme noktası, kovanın üst kenarının \(d=0.08\ \mathrm m\) aşağısındadır. Soruda belirtilmeyen standart \(\rho=1000\ \mathrm{kg\,m^{-3}}\) ve \(g=9.8\ \mathrm{m\,s^{-2}}\) değerlerini kullanıyoruz.
Kullanışlı kısaltmalar şunlardır: \[ q=\cot\gamma=\sqrt3,\qquad R=a+L=0.94\ \mathrm m,\qquad C=\frac{\rho b h^2}{2}=1.08\ \mathrm{kg}. \]
1.1. Kaldıracın kütle merkezinin konumu
Kovanın düz tabanının uzunluğu \[ \ell=L-h\cot\gamma=0.532154\ \mathrm m. \]
Bu tabanın üzerindeki başlangıç su derinliği \(\eta\) olsun. Suyun boyuna kesiti bir yamuktur; dolayısıyla \[ \frac{m_0}{\rho b} =\ell\eta+\frac12q\eta^2. \] Böylece, \[ \eta =\frac{\sqrt{\ell^2+2q\,m_0/(\rho b)}-\ell}{q} =0.0122822\ \mathrm m. \]
\(u\)'yu kova boyunca, iç düşey duvardan dış ağza doğru ölçelim. Tabandan \(y\) yüksekliğindeki yatay bir şerit, \(u=0\)'dan \(u=\ell+qy\)'ye kadar uzanır. Bu nedenle ağırlık merkezinden \[ \bar u =\frac{\displaystyle\frac12\int_0^\eta(\ell+qy)^2\,dy} {\displaystyle\int_0^\eta(\ell+qy)\,dy}. \] \(w=\ell+q\eta\) yazılırsa bu ifade \[ \bar u=\frac{\ell^2+\ell w+w^2}{3(\ell+w)} =0.271430\ \mathrm m. \]
Tokmağın pirinçle temasını kaybettiği anda, onu destekleyen tepki kuvveti sıfır olur. İki ağırlık torku dengelenir: \[ M g r=m_0g(a+\bar u). \] Böylece \[ \boxed{r=\frac{m_0}{M}(a+\bar u) =0.0157143\ \mathrm m=1.57\ \mathrm{cm}}. \]
Buna karşılık gelen tork ölçeğini tanımlayalım: \[ K=Mgr=4.6200\ \mathrm{N\,m}. \]
1.2. Suyun dökülmeye başlaması ve dökülmenin sona ermesi
Kovaya bağlı koordinatlar kullanalım:
- \(s\), dış ağızdan üst kenar boyunca içeri doğru uzanır;
- \(z\), bu kenarın altındaki derinliği ölçer.
Eğimli uç \(z=s\tan\gamma\), düz taban \(z=h\) ile verilir ve dönme noktasının koordinatları \((R,d)\)'dir.
Su dış ağza ulaştığında, yatay yüzeyi \((0,0)\)'dan geçer. Kova koordinatlarındaki denklemi \[ z=s\tan\alpha. \]
Bu durumda kovada kalan suyun boyuna kesiti, köşeleri \[ (0,0),\qquad (hq,h),\qquad (h\cot\alpha,h). \] olan bir üçgendir. Dolayısıyla kütlesi \[ \boxed{m(\alpha)=\frac{\rho b h^2}{2} (\cot\alpha-\cot\gamma) =C(\cot\alpha-q)}. \tag{1} \]
\(m_0=1.0\ \mathrm{kg}\) su için dökülme, bu kapasite \(m_0\)'a eşit olduğunda başlar: \[ \cot\alpha_1=q+\frac{m_0}{C}=2.65798. \] Buradan \[ \boxed{\alpha_1=20.6176^\circ}. \]
Yatay serbest yüzey eğimli uca paralel olduğunda su tamamen boşalır: \[ \cot\alpha_2=\cot\gamma, \qquad \boxed{\alpha_2=\gamma=30^\circ}. \]
Üçgen biçimindeki bu kesit boyutlarla tutarlıdır: \(\alpha_1\)'de iç uç noktası \(h\cot\alpha_1=0.319\ \mathrm m<L\) konumundadır.
1.3. Denge açısı ve kalan suyun kütlesi
Taşma durumundaki üçgen kesitin ağırlık merkezi \[ s_N=\frac h3(q+\cot\alpha),\qquad z_N=\frac{2h}{3}. \] Boyutların şu kullanışlı özelliği vardır: \[ z_N=\frac{2h}{3}=0.08\ \mathrm m=d. \] Dolayısıyla \(TN\), kaldıraç doğrultusundadır ve suyun yatay moment kolu \[ \left[R-\frac h3(q+\cot\alpha)\right]\cos\alpha. \]
Dökülme sırasındaki toplam tork \[ \boxed{ \mu(\alpha)=g\cos\alpha \left\{ C(\cot\alpha-q) \left[R-\frac h3(\cot\alpha+q)\right]-Mr \right\}. } \tag{2} \]
\(v=\cot\beta-q\) alalım. Denge koşulu şu hâle gelir: \[ Cv\left[R-\frac{2hq}{3}-\frac h3v\right]=Mr. \] Fiziksel \(\alpha_1<\beta<\alpha_2\) aralığındaki kök \[ v=0.560329. \] Dolayısıyla \[ \boxed{\beta=\operatorname{arccot}(q+v)=23.5682^\circ}, \] ve \[ \boxed{m_1=Cv=0.605156\ \mathrm{kg}}. \]
Daha sonra gerekecek uzaklık \[ \ell_\beta=TN =R-\frac h3(q+\cot\beta) =0.779023\ \mathrm m. \]
2.1. Çalışma çevrimi boyunca tork
Suyun herhangi bir \((s_N,z_N)\) ağırlık merkezi için yatay moment kolu \[ (R-s_N)\cos\alpha+(d-z_N)\sin\alpha. \] Dolayısıyla dökülmeden önce, \[ \mu_\uparrow(\alpha) =m_0g\big[(R-s_N)\cos\alpha+(d-z_N)\sin\alpha\big] -K\cos\alpha. \tag{3} \]
Suyun kesiti başlangıçta yamuktur. İç düşey duvara teması kesildiğinde üçgen hâline gelir. Bu durum \[ \cot\alpha_c=q+\frac{\rho b\ell^2}{2m_0}, \qquad \alpha_c=2.493^\circ. \] açısında gerçekleşir.
\(\alpha_c\leq\alpha\leq\alpha_1\) için \[ \delta(\alpha) =\sqrt{\frac{2m_0}{\rho b(\cot\alpha-q)}}. \] tanımını yapalım. Bu, üçgenin kova tabanına dik ölçülen yüksekliğidir. Ağırlık merkezi \[ s_N=hq+\frac{\delta}{3}(\cot\alpha-2q), \qquad z_N=h-\frac{\delta}{3}. \] Bu ifadeler, (3) ile birlikte, dökülme öncesindeki yükselme kolunu belirler. \(\alpha_1\) ile \(\alpha_2\) arasında (2)'yi kullanın.
Kova boşaldıktan sonra torka katkıda bulunmaz: \[ \boxed{\mu_{\mathrm{empty}}(\alpha)=-K\cos\alpha}. \]
Grafik aşağıdaki değerlerden çizilebilir:
| \(\alpha\) | Yükselme hareketindeki tork \(\mathrm{(N\,m)}\) | Kova boşken dönüş torku \(\mathrm{(N\,m)}\) |
|---|---|---|
| \(0^\circ\) | Kalkış anında \(0\) | \(-4.620\) |
| \(2.493^\circ\) | \(+0.944\) | \(-4.616\) |
| \(5^\circ\) | \(+1.561\) | \(-4.602\) |
| \(10^\circ\) | \(+2.068\) | \(-4.550\) |
| \(15^\circ\) | \(+2.367\) | \(-4.463\) |
| \(\alpha_1=20.618^\circ\) | \(+2.687\) | \(-4.324\) |
| \(\beta=23.568^\circ\) | \(0\) | \(-4.235\) |
| \(\alpha_2=30^\circ\) | \(-4.001\) | \(-4.001\) |
Tam çevrim şu özelliklere sahiptir:
- \(\alpha=0\)'da dolma süreci, ağırlıklardan kaynaklanan torku \(-K\)'dan sıfıra yükseltir. Bu, tork–açı grafiğinde düşey bir doğru parçasıdır. Havanın tepki kuvveti bu aşamada kaldıracı hareketsiz tutar.
- Yükselme sırasında tork, sıfırdan \(\alpha_1\)'deki en büyük değeri olan \(+2.687\ \mathrm{N\,m}\)'ye yükselir.
- Suyun dökülmesi torkun azalmasına, \(\beta\)'da sıfırdan geçmesine ve \(\alpha_2\)'de \(-4.001\ \mathrm{N\,m}\)'ye ulaşmasına neden olur.
- \(\alpha_2\)'den en büyük açı \(\alpha_0\)'a kadar ve kova boşken gerçekleşen dönüşün tamamında tork, \(-K\cos\alpha\) bağıntısına uyar. Bu gidiş ve dönüş eğrileri \(\alpha\geq\alpha_2\) için çakışır.
Özellikle, \(\mu(0)\) farklı aşamalarda farklı değerler alır: kalkış anında sıfır, kova boşken ise \(-4.620\ \mathrm{N\,m}\).
2.2. İş ve geometrik yorumu
Sonsuz küçük dönme işi \[ dW=\mu\,d\alpha, \] olup açılar radyan cinsinden ölçülür.
Bir çevrimdeki toplam iş \[ W_{\mathrm{total}} =\oint\mu\,d\alpha =\int_0^{\alpha_0} \big[\mu_\uparrow(\alpha)-\mu_\downarrow(\alpha)\big]\,d\alpha. \] Kollar \(\alpha_2\)'nin üzerinde çakıştığından \[ \boxed{ W_{\mathrm{total}} =\int_0^{\alpha_2} \big[\mu_\uparrow(\alpha)+K\cos\alpha\big]\,d\alpha. } \] Geometrik olarak bu, yükselme kolu, kova boşken dönüş kolu ve \(\alpha=0\)'daki dolma doğru parçası arasında kalan alandır.
Boş kaldıraç, dönüşüne \(\alpha_0\)'da durgun hâlden başlar. Kütleçekimsel potansiyel enerjisindeki azalma, çarpma anında aktarılan kinetik enerjiye dönüşür: \[ \boxed{ W_{\mathrm{pounding}} =\int_{\alpha_0}^{0}(-K\cos\alpha)\,d\alpha =K\sin\alpha_0. } \] Bu, \(0\)'dan \(\alpha_0\)'a kadar kova boşken dönüş eğrisi ile açı ekseni arasındaki pozitif alandır.
Dışarı akan su kinetik enerji taşıyıp götürüyorsa bu enerji, çevrimde yapılan işin pirince aktarılan kısmını azaltır. 2.3'teki bu enerjinin ihmal edilebilir olduğu yaklaşımı altında, \[ \boxed{W_{\mathrm{total}}=W_{\mathrm{pounding}}}. \] Eşdeğer olarak, yükselme hareketinin tamamındaki pozitif ve negatif işaretli alanlar birbirini götürür; çünkü bu hareket durgun hâlde başlar ve durgun hâlde biter: \[ \int_0^{\alpha_0}\mu_\uparrow(\alpha)\,d\alpha=0. \]
2.3. En büyük açı ve dövme işi
Şöyle tanımlayalım: \[ E_2=\int_0^{\alpha_2}\mu_\uparrow(\alpha)\,d\alpha. \] Bu, son su da kovadan ayrıldığında kalan kinetik enerjidir.
Tabloda verilen yükselme kolu noktaları doğru parçalarıyla birleştirildiğinde \[ E_2\approx0.520\ \mathrm J. \] \(\alpha_2\)'den \(\alpha_0\)'a kadar boş kaldıraç bu enerjiyi kütleçekimsel potansiyel enerjiye dönüştürür: \[ E_2=K(\sin\alpha_0-\sin\alpha_2). \] Dolayısıyla kırık çizgi yaklaşımı \[ \sin\alpha_0 =\frac12+\frac{0.520}{4.620}, \] olup buradan \[ \alpha_0\approx37.8^\circ, \qquad W_{\mathrm{pounding}} =K\sin\alpha_0\approx2.83\ \mathrm J. \]
Tork eğrilerinin kollarının integrali daha hassas hesaplandığında \[ \int_0^{\alpha_1}\mu_\uparrow\,d\alpha=0.6796\ \mathrm J, \qquad \int_{\alpha_1}^{\alpha_2}\mu_\uparrow\,d\alpha=-0.1779\ \mathrm J. \] Böylece \(E_2=0.5016\ \mathrm J\) olur ve \[ \boxed{\alpha_0\approx37.5^\circ,\qquad W_{\mathrm{pounding}}\approx2.8\ \mathrm J}. \]
3.1.1. Sürekli taşma durumunda denge
Sürekli taşma, hareketin her iki yönünde de su kütlesini (1) ile verilen bir açı fonksiyonu hâline getirir.
\(\beta\) yakınında \(\alpha\)'nın artması su kütlesini azaltır ve negatif bir tork oluşturur. \(\alpha\)'nın azalması ise kovada tutulan su kütlesini artırır ve pozitif bir tork oluşturur.
Dolayısıyla grafik \((\beta,0)\)'dan negatif eğimle geçer ve \[ \boxed{\alpha=\beta\text{ kararlı bir denge konumudur}.} \] Belirtilen idealleştirme altında küçük bozuntular sönümsüz salınımlara yol açar.
3.1.2. Doğrusallaştırılmış tork
(2)'yi şu şekilde yazalım: \[ \mu(\alpha)=g\cos\alpha\,F(\cot\alpha), \] burada \[ F(c)=C(c-q)\left[R-\frac h3(c+q)\right]-Mr. \] Dengede \(F(\cot\beta)=0\)'dır. Ayrıca, \[ \frac{dF}{dc}=C\left(R-\frac{2h}{3}c\right), \qquad \frac{d(\cot\alpha)}{d\alpha}=-\csc^2\alpha. \]
Dolayısıyla \[ \mu'(\beta) =-\frac{gC\cos\beta}{\sin^2\beta} \left(R-\frac{2h}{3}\cot\beta\right). \] Şöyle tanımlayalım: \[ \boxed{ \kappa= \frac{gC\cos\beta}{\sin^2\beta} \left(R-\frac{2h}{3}\cot\beta\right) =45.91\ \mathrm{N\,m\,rad^{-1}}. } \] Radyan cinsinden küçük bir açısal yer değiştirme için, \[ \boxed{\mu(\beta+\Delta\alpha) =-\kappa\,\Delta\alpha+O((\Delta\alpha)^2)}. \]
3.1.3. Hareket denklemi ve periyot
Birinci mertebede, suyun eylemsizlik momentini denge konumunda hesaplayalım. Küçük olan bu katkıyı, suyun kütlesi kütle merkezinde toplanmış gibi yaklaşıklarız: \[ J_\beta\approx I+m_1\ell_\beta^2 =12+0.6052(0.7790)^2 \approx12.37\ \mathrm{kg\,m^2}. \] Suyun kendi kütle merkezi etrafındaki eylemsizlik momenti yalnızca yaklaşık \(0.0026\ \mathrm{kg\,m^2}\) olduğundan, uzaysal yayılımını hesaba katmanın verilen periyot üzerindeki etkisi ihmal edilebilir.
Eylemsizlik momentindeki değişimler küçük ivmeler veya hızlarla çarpılır ve doğrusal yaklaşımın ötesinde katkıda bulunur. Dolayısıyla \(x=\alpha-\beta\) alındığında, \[ \boxed{J_\beta\ddot x+\kappa x=0}. \] Bu, harmonik salınıcı denklemidir ve \[ \omega=\sqrt{\frac{\kappa}{J_\beta}} \approx1.927\ \mathrm{s^{-1}}. \]
\(x(0)=\Delta\alpha\) ve \(\dot x(0)=0\) için, \[ \boxed{\alpha(t)=\beta+\Delta\alpha\cos(\omega t)}. \] Periyot \[ \boxed{ \tau=2\pi\sqrt{\frac{J_\beta}{\kappa}} \approx3.26\ \mathrm s. } \]
3.2. \(1^\circ\) genlik için gereken debi
Taşan kovanın kapasitesi şu bağıntıya uyar: \[ \frac{dm}{d\alpha}=-C\csc^2\alpha. \] Salınımın aşağı yönlü kısmında bu kapasite artar. Taşmanın sürmesi için gelen suyun kütlesel debisi şu koşulu sağlamalıdır: \[ \Phi\geq\frac{dm}{dt} =-C\csc^2\alpha\,\dot\alpha. \]
\(A\) genlikli küçük salınımlar için, \[ \alpha=\beta+A\cos\omega t. \] Birinci mertebede, \[ \frac{dm}{dt} =\frac{C}{\sin^2\beta}A\omega\sin\omega t. \] En büyük değeri, denge konumundan aşağı yönde geçiş sırasında alır. Dolayısıyla \[ \boxed{\Phi_{\min}(A) =\frac{C}{\sin^2\beta}\,\omega A}. \tag{4} \]
Sayısal olarak, \[ \frac{C}{\sin^2\beta}=6.755\ \mathrm{kg\,rad^{-1}}. \] \(A=1^\circ=\pi/180\) radyan için, \[ \Phi_1 =6.755(1.927)\frac{\pi}{180} =0.227\ \mathrm{kg\,s^{-1}}. \] Böylece \[ \boxed{\Phi_1\approx0.23\ \mathrm{kg\,s^{-1}}}. \]
3.3. Dövmenin sona ermesi için debi eşiğinin tahmini
Alt dönüm noktası \(\alpha_1\) olan, yukarıda gerçekleşen sınır salınımını kullanalım. Merkezi denge açısı \(\beta\) olduğundan genliği \[ \boxed{A_2=\beta-\alpha_1 =2.9506^\circ=0.051497\ \mathrm{rad}}. \] Bu sınır salınımı yatay konumun üzerinde kalır; dolayısıyla tokmak pirince ulaşmaz.
Aynı taşma koşulu (4) uygulanırsa, \[ \Phi_2 \approx\frac{C}{\sin^2\beta}\omega(\beta-\alpha_1). \] Eşdeğer olarak, \[ \Phi_2\approx \Phi_1\frac{\beta-\alpha_1}{1^\circ}. \] Böylece \[ \Phi_2\approx0.227(2.9506) =0.670\ \mathrm{kg\,s^{-1}}. \]
Harmonik hareket varsayımı korunarak sonlu genlik düzeltmesi kontrol edilebilir. Hareketin alçalma kolunda, \[ -\dot\alpha =\omega\sqrt{A_2^2-(\alpha-\beta)^2}, \] olduğundan kapasitenin tam artış hızı \[ \frac{dm}{dt} =\frac{C\omega}{\sin^2\alpha} \sqrt{A_2^2-(\alpha-\beta)^2}. \] Bunun en büyük değeri yaklaşık \(0.69\ \mathrm{kg\,s^{-1}}\) olup şu tahminle tutarlıdır: \[ \boxed{\Phi_2\approx0.7\ \mathrm{kg\,s^{-1}}}. \]
Çözüm, resmi çözümle karşılaştırılarak kontrol edildi.
IPhO 2008 · Problema teórico 1
Mortero para pilar arroz accionado por agua
A. Introducción
El arroz es el principal alimento básico de la mayoría de la población de Vietnam. Para obtener arroz blanco a partir del arroz con cáscara, es necesario separar la cáscara (un proceso llamado «descascarillado») y eliminar la capa de salvado («blanqueado»). En las zonas montañosas del norte de Vietnam abundan los arroyos, y sus habitantes utilizan un mortero para pilar arroz accionado por agua para eliminar la capa de salvado. La Figura 1 muestra uno de estos morteros. La Figura 2 muestra su funcionamiento.
B. Diseño y funcionamiento
1. Diseño.
El mortero para pilar arroz que se muestra en la Figura 1 consta de las siguientes partes:
El mortero, que es básicamente un recipiente de madera para el arroz.
La palanca, que es un tronco de árbol con un extremo más grueso y otro más delgado. Puede girar alrededor de un eje horizontal. En el extremo más delgado se fija un pisón perpendicular a la palanca. La longitud del pisón es tal que toca el arroz del mortero cuando la palanca está horizontal. El extremo más grueso de la palanca se ahueca para formar una cubeta. La forma de la cubeta es fundamental para el funcionamiento del mortero.
2. Modos de funcionamiento
El mortero tiene dos modos.
Modo de trabajo. En este modo, el mortero realiza un ciclo de funcionamiento que se ilustra en la Figura 2.
La acción de pilar el arroz se debe al trabajo que el pisón transfiere al arroz durante la etapa f) de la Figura 2. Si, por algún motivo, el pisón nunca toca el arroz, decimos que el mortero no está trabajando.
Modo de reposo con la palanca elevada. Durante la etapa c) del ciclo de funcionamiento (Figura 2), a medida que aumenta el ángulo de inclinación \(\alpha\), disminuye la cantidad de agua en la cubeta. En un instante determinado, la cantidad de agua es justo la necesaria para contrarrestar el peso de la palanca. Denotemos por \(\beta\) el ángulo de inclinación en ese instante. Si la palanca se mantiene en el ángulo \(\beta\) y su velocidad angular inicial es cero, permanecerá en esta posición indefinidamente. Este es el modo de reposo con la palanca elevada. La estabilidad de esta posición depende del caudal de agua que entra en la cubeta, \(\Phi\). Si \(\Phi\) supera cierto valor \(\Phi_2\), este modo de reposo es estable y el mortero no puede estar en el modo de trabajo.
En otras palabras, \(\Phi_2\) es el caudal mínimo para que el mortero no trabaje.
Figura 1
Un mortero para pilar arroz accionado por agua
CICLO DE FUNCIONAMIENTO DE UN MORTERO PARA PILAR ARROZ ACCIONADO POR AGUA
Figura 2
a) Al principio no hay agua en la cubeta y el pisón descansa sobre el mortero. El agua entra en la cubeta con un caudal pequeño, pero durante cierto tiempo la palanca permanece en posición horizontal.
b) En cierto instante, la cantidad de agua es suficiente para elevar la palanca. Debido a la inclinación, el agua se precipita hacia el lado más alejado de la cubeta, haciendo que la palanca se incline más rápidamente.
El agua empieza a salir cuando \(\alpha=\alpha_1\).
c) A medida que aumenta el ángulo \(\alpha\), el agua empieza a salir. Para cierto ángulo de inclinación, \(\alpha=\beta\), el momento total de las fuerzas es cero.
d) \(\alpha\) sigue aumentando y el agua continúa saliendo hasta que no queda agua en la cubeta.
e) \(\alpha\) sigue aumentando por inercia. Debido a la forma de la cubeta, el agua cae en ella, pero sale inmediatamente. El movimiento por inercia de la palanca continúa hasta que \(\alpha\) alcanza el valor máximo \(\alpha_0\).
f) Sin agua en la cubeta, el peso de la palanca la hace volver a la posición horizontal inicial. El pisón golpea el mortero (con el arroz en su interior) y comienza un nuevo ciclo.
C. El problema
Considérese un mortero para pilar arroz accionado por agua con los siguientes parámetros (Figura 3)
La masa de la palanca (incluido el pisón, pero sin agua) es \(M=30\ \mathrm{kg}\),
El centro de masas de la palanca es G. La palanca gira alrededor del eje T (cuya proyección es el punto T de la figura).
El momento de inercia de la palanca respecto a T es \(I=12\ \mathrm{kg\cdot m^2}\).
Cuando hay agua en la cubeta, su masa se denota por \(m\) y el centro de masas del agua se denota por N.
El ángulo de inclinación de la palanca respecto al eje horizontal es \(\alpha\).
Las principales dimensiones del mortero y de la cubeta son las indicadas en la Figura 3.
Despréciense el rozamiento en el eje de giro y la fuerza debida al agua que cae sobre la cubeta. En este problema, adoptamos la aproximación de que la superficie del agua es siempre horizontal.
Figura 3 Diseño y dimensiones del mortero para pilar arroz
1. La estructura del mortero
Al principio, la cubeta está vacía y la palanca está horizontal. A continuación, entra agua en la cubeta hasta que la palanca empieza a girar. La cantidad de agua en la cubeta en ese instante es \(m=1.0\ \mathrm{kg}\).
1.1. Determine la distancia entre el centro de masas G de la palanca y el eje de giro T. Se sabe que GT es horizontal cuando la cubeta está vacía.
1.2. El agua empieza a salir de la cubeta cuando el ángulo entre la palanca y el eje horizontal alcanza \(\alpha_1\). La cubeta queda completamente vacía cuando este ángulo es \(\alpha_2\).
Determine \(\alpha_1\) y \(\alpha_2\).
1.3. Sea \(\mu(\alpha)\) el momento total de las fuerzas (respecto al eje T) debido al peso de la palanca y al del agua de la cubeta. \(\mu(\alpha)\) es cero cuando \(\alpha=\beta\). Determine \(\beta\) y la masa \(m_1\) de agua en la cubeta en ese instante.
2. Parámetros del modo de trabajo
Suponga que el agua entra en la cubeta con un caudal \(\Phi\) constante y pequeño. La cantidad de agua que entra en la cubeta mientras la palanca está en movimiento es despreciable. En esta parte, desprecie la variación del momento de inercia durante el ciclo de trabajo.
2.1. Esboce una gráfica del momento de las fuerzas \(\mu\) en función del ángulo \(\alpha\), \(\mu(\alpha)\), durante un ciclo de funcionamiento. Escriba explícitamente los valores de \(\mu(\alpha)\) para los ángulos \(\alpha_1\), \(\alpha_2\) y \(\alpha=0\).
2.2. A partir de la gráfica obtenida en el apartado 2.1., analice y dé la interpretación geométrica del valor de la energía total \(W_{\mathrm{total}}\) producida por \(\mu(\alpha)\) y del trabajo \(W_{\mathrm{pounding}}\) que el pisón transfiere al arroz.
2.3. A partir de la gráfica de \(\mu\) frente a \(\alpha\), estime \(\alpha_0\) y \(W_{\mathrm{pounding}}\) (suponga que la energía cinética del agua que entra y sale de la cubeta es despreciable). Puede sustituir las curvas por líneas poligonales si esto simplifica el cálculo.
3. El modo de reposo
Suponga que el agua entra en la cubeta con un caudal constante \(\Phi\), pero que no se puede despreciar la cantidad de agua que entra en ella durante el movimiento de la palanca.
3.1. Suponiendo que el agua rebosa siempre de la cubeta,
3.1.1. Esboce una gráfica del momento de las fuerzas \(\mu\) en función del ángulo \(\alpha\) en las proximidades de \(\alpha=\beta\). ¿A qué tipo de equilibrio corresponde la posición \(\alpha=\beta\) de la palanca?
3.1.2. Halle la expresión analítica del momento de las fuerzas \(\mu(\alpha)\) en función de \(\Delta\alpha\) cuando \(\alpha=\beta+\Delta\alpha\) y \(\Delta\alpha\) es pequeño.
3.1.3. Escriba la ecuación de movimiento de la palanca, que parte con velocidad inicial nula de la posición \(\alpha=\beta+\Delta\alpha\) (\(\Delta\alpha\) es pequeño). Demuestre que el movimiento es, con buena aproximación, una oscilación armónica. Calcule el período \(\tau\).
3.2. Para un valor dado de \(\Phi\), el agua rebosa de la cubeta en todo momento solo si la palanca se mueve lo suficientemente despacio. Existe un límite superior para la amplitud de la oscilación armónica, que depende de \(\Phi\). Determine el valor mínimo \(\Phi_1\) de \(\Phi\) (en kg/s) para que la palanca pueda realizar un movimiento armónico de amplitud \(1^\circ\).
3.3. Suponga que \(\Phi\) es lo suficientemente grande como para que, durante el movimiento libre de la palanca en el que el ángulo de inclinación disminuye de \(\alpha_2\) a \(\alpha_1\), el agua rebose siempre de la cubeta. Sin embargo, si \(\Phi\) es demasiado grande, el mortero no puede trabajar. Suponiendo que el movimiento de la palanca es el de un oscilador armónico, estime el caudal mínimo \(\Phi_2\) para que el mortero para pilar arroz no trabaje.
Enunciado traducido del texto oficial en inglés.
Respuestas
Un momento de las fuerzas positivo corresponde a un aumento de \(\alpha\). Para los resultados numéricos se utilizan \(\rho=1000\ \mathrm{kg\,m^{-3}}\) y \(g=9.8\ \mathrm{m\,s^{-2}}\).
- 1.1. \(\boxed{GT=1.57\ \mathrm{cm}}\).
- 1.2. \(\boxed{\alpha_1=20.62^\circ,\quad \alpha_2=30^\circ}\).
- 1.3. \(\boxed{\beta=23.57^\circ,\quad m_1=0.605\ \mathrm{kg}}\).
- 2.1. Durante el ascenso, \[ \boxed{\mu(0)=0,\quad \mu(\alpha_1)=+2.69\ \mathrm{N\,m}, \quad \mu(\alpha_2)=-4.00\ \mathrm{N\,m}}. \] La rama de retorno con la cubeta vacía es \(\boxed{\mu=-4.62\cos\alpha\ \mathrm{N\,m}}\) y termina en \(-4.62\ \mathrm{N\,m}\). El llenado en \(\alpha=0\) conecta este valor con cero.
- 2.2. \(W_{\mathrm{total}}=\oint\mu\,d\alpha\) es el área encerrada por el ciclo. El trabajo de pilado es \[ \boxed{W_{\mathrm{pounding}}=Mg(GT)\sin\alpha_0}, \] igual a \(W_{\mathrm{total}}\) cuando se desprecia la energía cinética que se lleva el agua.
- 2.3. \(\boxed{\alpha_0\approx37.5^\circ,\quad W_{\mathrm{pounding}}\approx2.8\ \mathrm{J}}\).
- 3.1.1. Equilibrio estable; el momento de las fuerzas pasa por cero con pendiente negativa en \(\beta\).
- 3.1.2. Con \(\Delta\alpha\) en radianes, \[ \boxed{\mu(\beta+\Delta\alpha)\approx -(45.9\ \mathrm{N\,m\,rad^{-1}})\Delta\alpha}. \]
- 3.1.3. \(\boxed{\alpha(t)=\beta+\Delta\alpha\cos(2\pi t/\tau)}\), con \(\boxed{\tau\approx3.26\ \mathrm{s}}\).
- 3.2. \(\boxed{\Phi_1\approx0.23\ \mathrm{kg\,s^{-1}}}\).
- 3.3. Utilizando la amplitud límite \(\beta-\alpha_1\approx2.95^\circ\), \[ \boxed{\Phi_2\approx0.7\ \mathrm{kg\,s^{-1}}}. \] El equilibrio se encuentra en \(\beta\); \(\alpha_1\) es el punto de retorno inferior utilizado en esta estimación.
Solución
Denotemos por \(m_0=1.0\ \mathrm{kg}\) la carga de agua que inicia el movimiento, y por \(r=GT\). De la Figura 3, \[ a=0.20\ \mathrm m,\quad L=0.74\ \mathrm m,\quad h=0.12\ \mathrm m,\quad b=0.15\ \mathrm m,\quad \gamma=30^\circ. \] El pivote se encuentra a \(d=0.08\ \mathrm m\) por debajo del borde superior de la cubeta. Utilizamos los valores habituales \(\rho=1000\ \mathrm{kg\,m^{-3}}\) y \(g=9.8\ \mathrm{m\,s^{-2}}\), que el enunciado no especifica.
Resultan útiles las siguientes abreviaturas: \[ q=\cot\gamma=\sqrt3,\qquad R=a+L=0.94\ \mathrm m,\qquad C=\frac{\rho b h^2}{2}=1.08\ \mathrm{kg}. \]
1.1. Posición del centro de masas de la palanca
El fondo plano de la cubeta tiene una longitud \[ \ell=L-h\cot\gamma=0.532154\ \mathrm m. \]
Sea \(\eta\) la profundidad inicial del agua sobre este fondo. La sección longitudinal del agua es un trapecio, por lo que \[ \frac{m_0}{\rho b} =\ell\eta+\frac12q\eta^2. \] Por consiguiente, \[ \eta =\frac{\sqrt{\ell^2+2q\,m_0/(\rho b)}-\ell}{q} =0.0122822\ \mathrm m. \]
Midamos \(u\) a lo largo de la cubeta desde su pared vertical interior hacia el borde exterior de vertido. Una franja horizontal a una altura \(y\) sobre el fondo se extiende desde \(u=0\) hasta \(u=\ell+qy\). Por tanto, su centroide permite obtener \[ \bar u =\frac{\displaystyle\frac12\int_0^\eta(\ell+qy)^2\,dy} {\displaystyle\int_0^\eta(\ell+qy)\,dy}. \] Escribiendo \(w=\ell+q\eta\), esto se convierte en \[ \bar u=\frac{\ell^2+\ell w+w^2}{3(\ell+w)} =0.271430\ \mathrm m. \]
En el instante en que el pisón pierde el contacto con el arroz, la reacción de apoyo se anula. Los dos momentos de las fuerzas gravitatorias se equilibran: \[ M g r=m_0g(a+\bar u). \] Así, \[ \boxed{r=\frac{m_0}{M}(a+\bar u) =0.0157143\ \mathrm m=1.57\ \mathrm{cm}}. \]
Definamos la correspondiente escala de momento de las fuerzas \[ K=Mgr=4.6200\ \mathrm{N\,m}. \]
1.2. Inicio y fin del vertido
Utilicemos coordenadas fijas en la cubeta:
- \(s\) se mide hacia el interior a lo largo de su borde superior, desde el borde exterior de vertido;
- \(z\) mide la profundidad por debajo de ese borde.
El extremo inclinado es \(z=s\tan\gamma\), el fondo plano es \(z=h\) y el pivote tiene coordenadas \((R,d)\).
Cuando el agua alcanza el borde exterior de vertido, su superficie horizontal pasa por \((0,0)\). En las coordenadas de la cubeta, su ecuación es \[ z=s\tan\alpha. \]
El agua retenida tiene entonces una sección longitudinal triangular con vértices \[ (0,0),\qquad (hq,h),\qquad (h\cot\alpha,h). \] Por tanto, su masa es \[ \boxed{m(\alpha)=\frac{\rho b h^2}{2} (\cot\alpha-\cot\gamma) =C(\cot\alpha-q)}. \tag{1} \]
Para la carga \(m_0=1.0\ \mathrm{kg}\), el vertido comienza cuando esta capacidad es igual a \(m_0\): \[ \cot\alpha_1=q+\frac{m_0}{C}=2.65798. \] De ahí, \[ \boxed{\alpha_1=20.6176^\circ}. \]
El agua desaparece cuando la superficie libre horizontal se vuelve paralela al extremo inclinado: \[ \cot\alpha_2=\cot\gamma, \qquad \boxed{\alpha_2=\gamma=30^\circ}. \]
La construcción triangular es compatible con las dimensiones: en \(\alpha_1\), su extremo interior está en \(h\cot\alpha_1=0.319\ \mathrm m<L\).
1.3. Ángulo de equilibrio y masa de agua restante
El centroide de la sección triangular del agua que rebosa es \[ s_N=\frac h3(q+\cot\alpha),\qquad z_N=\frac{2h}{3}. \] Las dimensiones presentan la propiedad útil \[ z_N=\frac{2h}{3}=0.08\ \mathrm m=d. \] Por tanto, \(TN\) está orientado a lo largo de la palanca, y el brazo de palanca horizontal del peso del agua es \[ \left[R-\frac h3(q+\cot\alpha)\right]\cos\alpha. \]
El momento total de las fuerzas durante el vertido es \[ \boxed{ \mu(\alpha)=g\cos\alpha \left\{ C(\cot\alpha-q) \left[R-\frac h3(\cot\alpha+q)\right]-Mr \right\}. } \tag{2} \]
Hagamos \(v=\cot\beta-q\). La condición de equilibrio se convierte en \[ Cv\left[R-\frac{2hq}{3}-\frac h3v\right]=Mr. \] La raíz en el intervalo físico \(\alpha_1<\beta<\alpha_2\) es \[ v=0.560329. \] Por tanto, \[ \boxed{\beta=\operatorname{arccot}(q+v)=23.5682^\circ}, \] y \[ \boxed{m_1=Cv=0.605156\ \mathrm{kg}}. \]
La distancia que necesitaremos más adelante es \[ \ell_\beta=TN =R-\frac h3(q+\cot\beta) =0.779023\ \mathrm m. \]
2.1. Momento de las fuerzas durante todo el ciclo de trabajo
Para cualquier centroide del agua \((s_N,z_N)\), el brazo de palanca horizontal de su peso es \[ (R-s_N)\cos\alpha+(d-z_N)\sin\alpha. \] Por tanto, antes del vertido, \[ \mu_\uparrow(\alpha) =m_0g\big[(R-s_N)\cos\alpha+(d-z_N)\sin\alpha\big] -K\cos\alpha. \tag{3} \]
Inicialmente, el agua tiene una sección trapezoidal. Esta se vuelve triangular cuando deja de tocar la pared vertical interior. Esto ocurre en \[ \cot\alpha_c=q+\frac{\rho b\ell^2}{2m_0}, \qquad \alpha_c=2.493^\circ. \]
Para \(\alpha_c\leq\alpha\leq\alpha_1\), definamos \[ \delta(\alpha) =\sqrt{\frac{2m_0}{\rho b(\cot\alpha-q)}}. \] Esta es la altura del triángulo medida perpendicularmente al fondo de la cubeta. Su centroide es \[ s_N=hq+\frac{\delta}{3}(\cot\alpha-2q), \qquad z_N=h-\frac{\delta}{3}. \] Estas expresiones, junto con (3), determinan la rama de ascenso antes del vertido. Entre \(\alpha_1\) y \(\alpha_2\), se utiliza (2).
Una vez vacía, la cubeta no aporta ningún momento de las fuerzas: \[ \boxed{\mu_{\mathrm{empty}}(\alpha)=-K\cos\alpha}. \]
La gráfica puede trazarse a partir de los siguientes valores:
| \(\alpha\) | Momento de las fuerzas durante el ascenso \(\mathrm{(N\,m)}\) | Momento de las fuerzas durante el retorno en vacío \(\mathrm{(N\,m)}\) |
|---|---|---|
| \(0^\circ\) | \(0\) al despegar | \(-4.620\) |
| \(2.493^\circ\) | \(+0.944\) | \(-4.616\) |
| \(5^\circ\) | \(+1.561\) | \(-4.602\) |
| \(10^\circ\) | \(+2.068\) | \(-4.550\) |
| \(15^\circ\) | \(+2.367\) | \(-4.463\) |
| \(\alpha_1=20.618^\circ\) | \(+2.687\) | \(-4.324\) |
| \(\beta=23.568^\circ\) | \(0\) | \(-4.235\) |
| \(\alpha_2=30^\circ\) | \(-4.001\) | \(-4.001\) |
El ciclo completo presenta estas características:
- En \(\alpha=0\), el llenado aumenta el momento de las fuerzas gravitatorias desde \(-K\) hasta cero. Esto corresponde a un segmento vertical en la gráfica del momento de las fuerzas frente al ángulo. La reacción del mortero mantiene la palanca inmóvil durante esta etapa.
- Durante la elevación, el momento de las fuerzas aumenta desde cero hasta su máximo \(+2.687\ \mathrm{N\,m}\) en \(\alpha_1\).
- El vertido hace que el momento de las fuerzas disminuya, pase por cero en \(\beta\) y alcance \(-4.001\ \mathrm{N\,m}\) en \(\alpha_2\).
- Desde \(\alpha_2\) hasta el ángulo máximo \(\alpha_0\), y durante todo el retorno en vacío, el momento de las fuerzas sigue \(-K\cos\alpha\). Estas curvas de ida y retorno coinciden para \(\alpha\geq\alpha_2\).
En particular, \(\mu(0)\) tiene distintos valores en distintas etapas: cero al despegar y \(-4.620\ \mathrm{N\,m}\) con la cubeta vacía.
2.2. Trabajo y su interpretación geométrica
Un trabajo infinitesimal de rotación es \[ dW=\mu\,d\alpha, \] con los ángulos medidos en radianes.
El trabajo total durante un ciclo es \[ W_{\mathrm{total}} =\oint\mu\,d\alpha =\int_0^{\alpha_0} \big[\mu_\uparrow(\alpha)-\mu_\downarrow(\alpha)\big]\,d\alpha. \] Las ramas coinciden por encima de \(\alpha_2\), por lo que \[ \boxed{ W_{\mathrm{total}} =\int_0^{\alpha_2} \big[\mu_\uparrow(\alpha)+K\cos\alpha\big]\,d\alpha. } \] Geométricamente, esta es el área encerrada entre la rama de ascenso, la rama de retorno en vacío y el segmento de llenado en \(\alpha=0\).
La palanca con la cubeta vacía inicia su retorno desde el reposo en \(\alpha_0\). Su pérdida de energía potencial gravitatoria se convierte en la energía cinética transferida en el impacto: \[ \boxed{ W_{\mathrm{pounding}} =\int_{\alpha_0}^{0}(-K\cos\alpha)\,d\alpha =K\sin\alpha_0. } \] Es el área positiva entre la curva de retorno en vacío y el eje de los ángulos, desde \(0\) hasta \(\alpha_0\).
Si el agua que sale se lleva energía cinética, esa energía reduce la fracción del trabajo del ciclo que se transfiere al arroz. Con la aproximación de 2.3 de que esta energía es despreciable, \[ \boxed{W_{\mathrm{total}}=W_{\mathrm{pounding}}}. \] De manera equivalente, las áreas con signo positivo y negativo durante todo el ascenso se cancelan, puesto que este comienza y termina en reposo: \[ \int_0^{\alpha_0}\mu_\uparrow(\alpha)\,d\alpha=0. \]
2.3. Ángulo máximo y trabajo de pilado
Sea \[ E_2=\int_0^{\alpha_2}\mu_\uparrow(\alpha)\,d\alpha. \] Esta es la energía cinética restante cuando sale la última porción de agua.
Al unir mediante segmentos rectos los puntos tabulados de la rama de ascenso se obtiene \[ E_2\approx0.520\ \mathrm J. \] Desde \(\alpha_2\) hasta \(\alpha_0\), la palanca con la cubeta vacía convierte esta energía en energía potencial gravitatoria: \[ E_2=K(\sin\alpha_0-\sin\alpha_2). \] Por tanto, la estimación poligonal es \[ \sin\alpha_0 =\frac12+\frac{0.520}{4.620}, \] lo que da \[ \alpha_0\approx37.8^\circ, \qquad W_{\mathrm{pounding}} =K\sin\alpha_0\approx2.83\ \mathrm J. \]
Al integrar con mayor precisión las ramas curvas del momento de las fuerzas se obtiene \[ \int_0^{\alpha_1}\mu_\uparrow\,d\alpha=0.6796\ \mathrm J, \qquad \int_{\alpha_1}^{\alpha_2}\mu_\uparrow\,d\alpha=-0.1779\ \mathrm J. \] Así, \(E_2=0.5016\ \mathrm J\), lo que da \[ \boxed{\alpha_0\approx37.5^\circ,\qquad W_{\mathrm{pounding}}\approx2.8\ \mathrm J}. \]
3.1.1. Equilibrio con rebose continuo
El rebose continuo hace que la masa de agua sea una función del ángulo dada por (1), en ambos sentidos del movimiento.
Cerca de \(\beta\), un aumento de \(\alpha\) reduce la masa de agua y produce un momento de las fuerzas negativo. Una disminución de \(\alpha\) aumenta la masa de agua retenida y produce un momento de las fuerzas positivo.
Por tanto, la gráfica pasa por \((\beta,0)\) con pendiente negativa, y \[ \boxed{\alpha=\beta\text{ es un equilibrio estable}.} \] En la idealización indicada, las pequeñas perturbaciones producen oscilaciones no amortiguadas.
3.1.2. Momento de las fuerzas linealizado
Escribamos (2) como \[ \mu(\alpha)=g\cos\alpha\,F(\cot\alpha), \] donde \[ F(c)=C(c-q)\left[R-\frac h3(c+q)\right]-Mr. \] En el equilibrio, \(F(\cot\beta)=0\). Además, \[ \frac{dF}{dc}=C\left(R-\frac{2h}{3}c\right), \qquad \frac{d(\cot\alpha)}{d\alpha}=-\csc^2\alpha. \]
Por tanto, \[ \mu'(\beta) =-\frac{gC\cos\beta}{\sin^2\beta} \left(R-\frac{2h}{3}\cot\beta\right). \] Definamos \[ \boxed{ \kappa= \frac{gC\cos\beta}{\sin^2\beta} \left(R-\frac{2h}{3}\cot\beta\right) =45.91\ \mathrm{N\,m\,rad^{-1}}. } \] Para un pequeño desplazamiento angular en radianes, \[ \boxed{\mu(\beta+\Delta\alpha) =-\kappa\,\Delta\alpha+O((\Delta\alpha)^2)}. \]
3.1.3. Ecuación de movimiento y período
A primer orden, evaluamos la inercia del agua en el equilibrio. Aproximando su pequeña contribución por una masa situada en su centroide se obtiene \[ J_\beta\approx I+m_1\ell_\beta^2 =12+0.6052(0.7790)^2 \approx12.37\ \mathrm{kg\,m^2}. \] El momento de inercia del agua respecto a su propio centroide es de solo unos \(0.0026\ \mathrm{kg\,m^2}\), por lo que tener en cuenta su extensión espacial tiene un efecto despreciable sobre el período indicado.
Las variaciones de la inercia multiplican aceleraciones o velocidades pequeñas y contribuyen más allá de la aproximación lineal. Por tanto, haciendo \(x=\alpha-\beta\), \[ \boxed{J_\beta\ddot x+\kappa x=0}. \] Esta es la ecuación del oscilador armónico, con \[ \omega=\sqrt{\frac{\kappa}{J_\beta}} \approx1.927\ \mathrm{s^{-1}}. \]
Para \(x(0)=\Delta\alpha\) y \(\dot x(0)=0\), \[ \boxed{\alpha(t)=\beta+\Delta\alpha\cos(\omega t)}. \] El período es \[ \boxed{ \tau=2\pi\sqrt{\frac{J_\beta}{\kappa}} \approx3.26\ \mathrm s. } \]
3.2. Caudal necesario para una amplitud de \(1^\circ\)
La capacidad de la cubeta en condiciones de rebose satisface \[ \frac{dm}{d\alpha}=-C\csc^2\alpha. \] Durante la parte descendente de la oscilación, esta capacidad aumenta. Para mantener el rebose, el caudal másico entrante debe satisfacer \[ \Phi\geq\frac{dm}{dt} =-C\csc^2\alpha\,\dot\alpha. \]
Para pequeñas oscilaciones de amplitud \(A\), \[ \alpha=\beta+A\cos\omega t. \] A primer orden, \[ \frac{dm}{dt} =\frac{C}{\sin^2\beta}A\omega\sin\omega t. \] Su máximo se alcanza al pasar por el equilibrio en sentido descendente. Por tanto, \[ \boxed{\Phi_{\min}(A) =\frac{C}{\sin^2\beta}\,\omega A}. \tag{4} \]
Numéricamente, \[ \frac{C}{\sin^2\beta}=6.755\ \mathrm{kg\,rad^{-1}}. \] Para \(A=1^\circ=\pi/180\) radianes, \[ \Phi_1 =6.755(1.927)\frac{\pi}{180} =0.227\ \mathrm{kg\,s^{-1}}. \] De ahí, \[ \boxed{\Phi_1\approx0.23\ \mathrm{kg\,s^{-1}}}. \]
3.3. Estimación del caudal umbral para que cese el pilado
Utilicemos la oscilación límite en posición elevada cuyo punto de retorno inferior es \(\alpha_1\). Su centro es el ángulo de equilibrio \(\beta\), por lo que su amplitud es \[ \boxed{A_2=\beta-\alpha_1 =2.9506^\circ=0.051497\ \mathrm{rad}}. \] Esta oscilación límite permanece por encima de la posición horizontal, de modo que el pisón no alcanza el arroz.
Aplicando la misma condición de rebose (4), \[ \Phi_2 \approx\frac{C}{\sin^2\beta}\omega(\beta-\alpha_1). \] De manera equivalente, \[ \Phi_2\approx \Phi_1\frac{\beta-\alpha_1}{1^\circ}. \] Así, \[ \Phi_2\approx0.227(2.9506) =0.670\ \mathrm{kg\,s^{-1}}. \]
La corrección por amplitud finita puede comprobarse manteniendo una trayectoria armónica. En su rama descendente, \[ -\dot\alpha =\omega\sqrt{A_2^2-(\alpha-\beta)^2}, \] por lo que la tasa exacta de aumento de la capacidad es \[ \frac{dm}{dt} =\frac{C\omega}{\sin^2\alpha} \sqrt{A_2^2-(\alpha-\beta)^2}. \] Su máximo es aproximadamente \(0.69\ \mathrm{kg\,s^{-1}}\), en concordancia con la estimación \[ \boxed{\Phi_2\approx0.7\ \mathrm{kg\,s^{-1}}}. \]
La solución se comprobó con la solución oficial.
IPhO 2008 · 理论题 1
水力舂米碓
A. 引言
稻米是越南大多数人的主要食物。要将稻谷加工成白米,需要去除稻壳(这一过程称为“砻谷”),并去除糠层(“碾米”)。越南北部丘陵地区溪流众多,当地居民使用水力舂米碓去除糠层。图 1 展示了这样一台舂米碓,图 2 展示了它的工作原理。
B. 结构与运行
1. 结构。
图 1 所示的舂米碓由以下部分组成:
臼,基本上就是一个盛米的木制容器。
杠杆,由一端粗、一端细的树干制成,可以绕水平轴转动。在杠杆较细的一端垂直安装一根杵。杵的长度使得杠杆处于水平位置时,杵恰好接触臼中的米。杠杆较粗的一端被凿空,形成水斗。水斗的形状对舂米碓的运行至关重要。
2. 运行模式
舂米碓有两种模式。
工作模式。 在这种模式下,舂米碓经历图 2 所示的运行循环。
舂米功能来自图 2 的 f) 阶段中杵对米所做的功。如果由于某种原因,杵始终不接触米,我们就称舂米碓不工作。
杠杆抬起时的静止模式。 在运行循环的 c) 阶段(图 2),随着倾角 \(\alpha\) 增大,水斗中的水量减少。在某一时刻,水量恰好足以平衡杠杆的重量。将这一时刻的倾角记为 \(\beta\)。如果将杠杆置于角度 \(\beta\),且初始角速度为零,那么杠杆将永远保持在这一位置。这就是杠杆抬起时的静止模式。这一位置的稳定性取决于流入水斗的水流量 \(\Phi\)。如果 \(\Phi\) 超过某个值 \(\Phi_2\),这一静止模式就是稳定的,舂米碓便无法处于工作模式。
换言之,\(\Phi_2\) 是使舂米碓不工作的最小流量。
图 1
一台水力舂米碓
水力舂米碓的运行循环
图 2
a) 起初,水斗中没有水,杵落在臼上。水以较小的流量流入水斗,但在一段时间内,杠杆仍保持水平。
b) 到某一时刻,水量足以使杠杆抬起。由于倾斜,水涌向水斗较远的一侧,使杠杆更快地倾转。
当 \(\alpha=\alpha_1\) 时,水开始流出。
c) 随着角度 \(\alpha\) 增大,水开始流出。在某一特定倾角 \(\alpha=\beta\) 处,合力矩为零。
d) \(\alpha\) 继续增大,水继续流出,直至水斗中的水全部流尽。
e) 由于惯性,\(\alpha\) 继续增大。由于水斗的形状,水落入水斗后立即流出。杠杆在惯性作用下继续运动,直至 \(\alpha\) 达到最大值 \(\alpha_0\)。
f) 水斗中没有水时,杠杆在自身重力作用下返回初始水平位置。杵向臼(其中盛有米)舂击一次,新的循环随即开始。
C. 问题
考虑一台具有以下参数的水力舂米碓(图 3)
杠杆的质量(包括杵,但不包括水)为 \(M=30\ \mathrm{kg}\),
杠杆的质心为 G。杠杆绕轴 T 转动(该轴在图中投影为点 T)。
杠杆绕 T 的转动惯量为 \(I=12\ \mathrm{kg\cdot m^2}\)。
当水斗中有水时,水的质量记为 \(m\),水体的质心记为 N。
杠杆相对于水平轴的倾角为 \(\alpha\)。
舂米碓和水斗的主要长度尺寸如图 3 所示。
忽略转轴处的摩擦以及水落到水斗上所产生的力。在本题中,近似认为水面始终保持水平。
图 3 舂米碓的结构与尺寸
1. 舂米碓的结构
起初,水斗为空,杠杆处于水平位置。随后,水流入水斗,直至杠杆开始转动。此时水斗中的水量为 \(m=1.0\ \mathrm{kg}\)。
1.1. 求杠杆质心 G 到转轴 T 的距离。已知水斗为空时,GT 是水平的。
1.2. 当杠杆与水平轴之间的夹角达到 \(\alpha_1\) 时,水开始从水斗中流出。当这一夹角为 \(\alpha_2\) 时,水斗中的水完全流尽。
求 \(\alpha_1\) 和 \(\alpha_2\)。
1.3. 设 \(\mu(\alpha)\) 为杠杆和水斗中水的重力产生的合力矩(相对于轴 T)。当 \(\alpha=\beta\) 时,\(\mu(\alpha)\) 为零。求 \(\beta\) 以及此时水斗中水的质量 \(m_1\)。
2. 工作模式的参数
设水以恒定且较小的流量 \(\Phi\) 流入水斗。杠杆运动过程中流入水斗的水量可以忽略。在本部分中,忽略工作循环中转动惯量的变化。
2.1. 画出一个运行循环中力矩 \(\mu\) 随角度 \(\alpha\) 变化的示意图,即 \(\mu(\alpha)\) 的图像。明确写出角度为 \(\alpha_1\)、\(\alpha_2\) 和 \(\alpha=0\) 时 \(\mu(\alpha)\) 的值。
2.2. 根据 2.1. 中得到的图像,讨论 \(\mu(\alpha)\) 所产生的总能量 \(W_{\mathrm{total}}\) 和杵传递给米的功 \(W_{\mathrm{pounding}}\) 的数值,并给出其几何解释。
2.3. 根据 \(\mu\) 随 \(\alpha\) 变化的图像,估算 \(\alpha_0\) 和 \(W_{\mathrm{pounding}}\)(假设流入和流出水斗的水的动能可以忽略)。如果能简化计算,可以用折线代替曲线。
3. 静止模式
设水以恒定流量 \(\Phi\) 流入水斗,但杠杆运动过程中流入水斗的水量不能忽略。
3.1. 假设水斗始终处于溢水状态,
3.1.1. 画出 \(\alpha=\beta\) 附近力矩 \(\mu\) 随角度 \(\alpha\) 变化的示意图。杠杆在 \(\alpha=\beta\) 处属于哪一类平衡?
3.1.2. 当 \(\alpha=\beta+\Delta\alpha\) 且 \(\Delta\alpha\) 很小时,求力矩 \(\mu(\alpha)\) 作为 \(\Delta\alpha\) 的函数的解析表达式。
3.1.3. 写出杠杆从位置 \(\alpha=\beta+\Delta\alpha\)(\(\Delta\alpha\) 很小)以零初速度开始运动时的运动方程。证明该运动可以很好地近似为简谐振动。计算周期 \(\tau\)。
3.2. 对于给定的 \(\Phi\),只有当杠杆运动足够缓慢时,水斗才能始终处于溢水状态。简谐振动的振幅存在一个取决于 \(\Phi\) 的上限。求使杠杆能够以 \(1^\circ\) 的振幅做简谐振动所需的 \(\Phi\) 的最小值 \(\Phi_1\)(单位为 kg/s)。
3.3. 假设 \(\Phi\) 足够大,使得杠杆自由运动、倾角从 \(\alpha_2\) 减小至 \(\alpha_1\) 的过程中,水斗始终处于溢水状态。然而,如果 \(\Phi\) 过大,舂米碓就无法工作。假设杠杆的运动为简谐振动,估算使舂米碓不工作的最小流量 \(\Phi_2\)。
题目译自官方英文原文。
答案
正力矩表示使 \(\alpha\) 增大的力矩。数值结果采用 \(\rho=1000\ \mathrm{kg\,m^{-3}}\) 和 \(g=9.8\ \mathrm{m\,s^{-2}}\)。
- 1.1. \(\boxed{GT=1.57\ \mathrm{cm}}\)。
- 1.2. \(\boxed{\alpha_1=20.62^\circ,\quad \alpha_2=30^\circ}\)。
- 1.3. \(\boxed{\beta=23.57^\circ,\quad m_1=0.605\ \mathrm{kg}}\)。
- 2.1. 在上升行程中, \[ \boxed{\mu(0)=0,\quad \mu(\alpha_1)=+2.69\ \mathrm{N\,m}, \quad \mu(\alpha_2)=-4.00\ \mathrm{N\,m}}. \] 空斗返回分支为 \(\boxed{\mu=-4.62\cos\alpha\ \mathrm{N\,m}}\),终点值为 \(-4.62\ \mathrm{N\,m}\)。在 \(\alpha=0\) 处注水,将这一数值连接至零。
- 2.2. \(W_{\mathrm{total}}=\oint\mu\,d\alpha\) 是循环所围成的面积。舂米功为 \[ \boxed{W_{\mathrm{pounding}}=Mg(GT)\sin\alpha_0}, \] 忽略水带走的动能时,它等于 \(W_{\mathrm{total}}\)。
- 2.3. \(\boxed{\alpha_0\approx37.5^\circ,\quad W_{\mathrm{pounding}}\approx2.8\ \mathrm{J}}\)。
- 3.1.1. 稳定平衡;力矩在 \(\beta\) 处以负斜率通过零点。
- 3.1.2. 当 \(\Delta\alpha\) 以弧度计时, \[ \boxed{\mu(\beta+\Delta\alpha)\approx -(45.9\ \mathrm{N\,m\,rad^{-1}})\Delta\alpha}. \]
- 3.1.3. \(\boxed{\alpha(t)=\beta+\Delta\alpha\cos(2\pi t/\tau)}\),其中 \(\boxed{\tau\approx3.26\ \mathrm{s}}\)。
- 3.2. \(\boxed{\Phi_1\approx0.23\ \mathrm{kg\,s^{-1}}}\)。
- 3.3. 使用极限振幅 \(\beta-\alpha_1\approx2.95^\circ\), \[ \boxed{\Phi_2\approx0.7\ \mathrm{kg\,s^{-1}}}. \] 平衡位置为 \(\beta\);\(\alpha_1\) 是本估算中采用的下转折点。
解答
将使运动开始的水量记为 \(m_0=1.0\ \mathrm{kg}\),并记 \(r=GT\)。由图 3, \[ a=0.20\ \mathrm m,\quad L=0.74\ \mathrm m,\quad h=0.12\ \mathrm m,\quad b=0.15\ \mathrm m,\quad \gamma=30^\circ. \] 支点位于水斗上缘下方 \(d=0.08\ \mathrm m\) 处。我们采用标准值 \(\rho=1000\ \mathrm{kg\,m^{-3}}\) 和 \(g=9.8\ \mathrm{m\,s^{-2}}\),题目中并未给出这些数值。
引入以下便于使用的简记: \[ q=\cot\gamma=\sqrt3,\qquad R=a+L=0.94\ \mathrm m,\qquad C=\frac{\rho b h^2}{2}=1.08\ \mathrm{kg}. \]
1.1. 杠杆质心的位置
水斗平底的长度为 \[ \ell=L-h\cot\gamma=0.532154\ \mathrm m. \]
设 \(\eta\) 为初始水面相对于该底面的深度。水体的纵截面为梯形,因此 \[ \frac{m_0}{\rho b} =\ell\eta+\frac12q\eta^2. \] 于是, \[ \eta =\frac{\sqrt{\ell^2+2q\,m_0/(\rho b)}-\ell}{q} =0.0122822\ \mathrm m. \]
沿水斗从内侧竖直壁朝外侧斗口测量坐标 \(u\)。距底面高度为 \(y\) 的水平条带从 \(u=0\) 延伸至 \(u=\ell+qy\)。因此,由各条带的形心可得 \[ \bar u =\frac{\displaystyle\frac12\int_0^\eta(\ell+qy)^2\,dy} {\displaystyle\int_0^\eta(\ell+qy)\,dy}. \] 令 \(w=\ell+q\eta\),上式变为 \[ \bar u=\frac{\ell^2+\ell w+w^2}{3(\ell+w)} =0.271430\ \mathrm m. \]
在杵与米刚刚脱离接触的瞬间,杵所受的支持力消失。两个重力矩平衡: \[ M g r=m_0g(a+\bar u). \] 因此 \[ \boxed{r=\frac{m_0}{M}(a+\bar u) =0.0157143\ \mathrm m=1.57\ \mathrm{cm}}. \]
定义相应的力矩尺度 \[ K=Mgr=4.6200\ \mathrm{N\,m}. \]
1.2. 溢水的开始与结束
采用固连于水斗的坐标:
- \(s\) 从外侧斗口沿上缘向内测量;
- \(z\) 表示该上缘下方的深度。
倾斜端面为 \(z=s\tan\gamma\),平底为 \(z=h\),支点的坐标为 \((R,d)\)。
当水达到外侧斗口时,水平水面通过 \((0,0)\)。在水斗坐标系中,水面方程为 \[ z=s\tan\alpha. \]
此时留在斗中的水具有三角形纵截面,其顶点为 \[ (0,0),\qquad (hq,h),\qquad (h\cot\alpha,h). \] 因此,水的质量为 \[ \boxed{m(\alpha)=\frac{\rho b h^2}{2} (\cot\alpha-\cot\gamma) =C(\cot\alpha-q)}. \tag{1} \]
对于 \(m_0=1.0\ \mathrm{kg}\) 的水量,当这一容水质量等于 \(m_0\) 时,水开始溢出: \[ \cot\alpha_1=q+\frac{m_0}{C}=2.65798. \] 所以 \[ \boxed{\alpha_1=20.6176^\circ}. \]
当水平自由液面与倾斜端面平行时,水完全流尽: \[ \cot\alpha_2=\cot\gamma, \qquad \boxed{\alpha_2=\gamma=30^\circ}. \]
这一三角形构型与给定尺寸相符:在 \(\alpha_1\) 处,其内侧端点为 \(h\cot\alpha_1=0.319\ \mathrm m<L\)。
1.3. 平衡角与剩余水的质量
溢水时三角形截面的形心为 \[ s_N=\frac h3(q+\cot\alpha),\qquad z_N=\frac{2h}{3}. \] 给定尺寸具有一个有用的性质: \[ z_N=\frac{2h}{3}=0.08\ \mathrm m=d. \] 因此,\(TN\) 沿杠杆方向,水的重力的水平力臂为 \[ \left[R-\frac h3(q+\cot\alpha)\right]\cos\alpha. \]
溢水时的合力矩为 \[ \boxed{ \mu(\alpha)=g\cos\alpha \left\{ C(\cot\alpha-q) \left[R-\frac h3(\cot\alpha+q)\right]-Mr \right\}. } \tag{2} \]
令 \(v=\cot\beta-q\)。平衡条件变为 \[ Cv\left[R-\frac{2hq}{3}-\frac h3v\right]=Mr. \] 位于物理范围 \(\alpha_1<\beta<\alpha_2\) 内的根为 \[ v=0.560329. \] 因此 \[ \boxed{\beta=\operatorname{arccot}(q+v)=23.5682^\circ}, \] 且 \[ \boxed{m_1=Cv=0.605156\ \mathrm{kg}}. \]
后面需要用到的距离为 \[ \ell_\beta=TN =R-\frac h3(q+\cot\beta) =0.779023\ \mathrm m. \]
2.1. 整个工作循环中的力矩
对于水体质心的任意位置 \((s_N,z_N)\),水的重力的水平力臂为 \[ (R-s_N)\cos\alpha+(d-z_N)\sin\alpha. \] 因此,在溢水之前, \[ \mu_\uparrow(\alpha) =m_0g\big[(R-s_N)\cos\alpha+(d-z_N)\sin\alpha\big] -K\cos\alpha. \tag{3} \]
水体最初具有梯形截面。当水不再接触内侧竖直壁时,截面变为三角形。这发生在 \[ \cot\alpha_c=q+\frac{\rho b\ell^2}{2m_0}, \qquad \alpha_c=2.493^\circ. \]
对于 \(\alpha_c\leq\alpha\leq\alpha_1\),定义 \[ \delta(\alpha) =\sqrt{\frac{2m_0}{\rho b(\cot\alpha-q)}}. \] 这是沿垂直于水斗底面的方向测量的三角形高度。其形心为 \[ s_N=hq+\frac{\delta}{3}(\cot\alpha-2q), \qquad z_N=h-\frac{\delta}{3}. \] 这些表达式与式 (3) 共同确定了溢水前的上升分支。在 \(\alpha_1\) 与 \(\alpha_2\) 之间,使用式 (2)。
水斗排空后,不再有水产生的力矩: \[ \boxed{\mu_{\mathrm{empty}}(\alpha)=-K\cos\alpha}. \]
可以根据以下数值绘制图像:
| \(\alpha\) | 上升行程力矩 \(\mathrm{(N\,m)}\) | 空斗返回力矩 \(\mathrm{(N\,m)}\) |
|---|---|---|
| \(0^\circ\) | 刚抬起时为 \(0\) | \(-4.620\) |
| \(2.493^\circ\) | \(+0.944\) | \(-4.616\) |
| \(5^\circ\) | \(+1.561\) | \(-4.602\) |
| \(10^\circ\) | \(+2.068\) | \(-4.550\) |
| \(15^\circ\) | \(+2.367\) | \(-4.463\) |
| \(\alpha_1=20.618^\circ\) | \(+2.687\) | \(-4.324\) |
| \(\beta=23.568^\circ\) | \(0\) | \(-4.235\) |
| \(\alpha_2=30^\circ\) | \(-4.001\) | \(-4.001\) |
完整循环具有以下特征:
- 在 \(\alpha=0\) 处,注水使重力的合力矩从 \(-K\) 增加至零。这在力矩—角度图中是一条竖直线段。在这一阶段,臼的支持力使杠杆保持静止。
- 抬起过程中,力矩从零增大至 \(\alpha_1\) 处的最大值 \(+2.687\ \mathrm{N\,m}\)。
- 溢水使力矩减小,在 \(\beta\) 处经过零点,并在 \(\alpha_2\) 处达到 \(-4.001\ \mathrm{N\,m}\)。
- 从 \(\alpha_2\) 到最大角度 \(\alpha_0\),以及整个空斗返回过程中,力矩均遵循 \(-K\cos\alpha\)。当 \(\alpha\geq\alpha_2\) 时,这些上行与返回曲线重合。
特别地,\(\mu(0)\) 在不同阶段具有不同的值:刚抬起时为零,水斗为空时为 \(-4.620\ \mathrm{N\,m}\)。
2.2. 功及其几何解释
转动过程中所做的微元功为 \[ dW=\mu\,d\alpha, \] 其中角度以弧度计。
一个循环中的总功为 \[ W_{\mathrm{total}} =\oint\mu\,d\alpha =\int_0^{\alpha_0} \big[\mu_\uparrow(\alpha)-\mu_\downarrow(\alpha)\big]\,d\alpha. \] 在 \(\alpha_2\) 以上,两分支重合,因此 \[ \boxed{ W_{\mathrm{total}} =\int_0^{\alpha_2} \big[\mu_\uparrow(\alpha)+K\cos\alpha\big]\,d\alpha. } \] 从几何上看,这是上升分支、空斗返回分支以及 \(\alpha=0\) 处的注水线段所围成的面积。
空斗杠杆从 \(\alpha_0\) 处由静止开始返回。其损失的重力势能转化为撞击时传递的动能: \[ \boxed{ W_{\mathrm{pounding}} =\int_{\alpha_0}^{0}(-K\cos\alpha)\,d\alpha =K\sin\alpha_0. } \] 它等于从 \(0\) 到 \(\alpha_0\) 之间,空斗返回曲线与角度轴所围成的面积,取正值。
如果流出的水带走动能,这部分能量就会使循环所做的功中传递给米的比例减小。在 2.3 中忽略这部分能量的近似下, \[ \boxed{W_{\mathrm{total}}=W_{\mathrm{pounding}}}. \] 等价地,由于整个上升行程开始和结束时均处于静止状态,该行程中的正、负有向面积相互抵消: \[ \int_0^{\alpha_0}\mu_\uparrow(\alpha)\,d\alpha=0. \]
2.3. 最大角度与舂米功
令 \[ E_2=\int_0^{\alpha_2}\mu_\uparrow(\alpha)\,d\alpha. \] 这是最后一部分水流出时剩余的动能。
用直线段连接表中上升分支的各点,得到 \[ E_2\approx0.520\ \mathrm J. \] 从 \(\alpha_2\) 到 \(\alpha_0\),空斗杠杆将这部分能量转化为重力势能: \[ E_2=K(\sin\alpha_0-\sin\alpha_2). \] 因此,折线估算给出 \[ \sin\alpha_0 =\frac12+\frac{0.520}{4.620}, \] 由此得到 \[ \alpha_0\approx37.8^\circ, \qquad W_{\mathrm{pounding}} =K\sin\alpha_0\approx2.83\ \mathrm J. \]
对力矩曲线各分支进行更精确的积分,得到 \[ \int_0^{\alpha_1}\mu_\uparrow\,d\alpha=0.6796\ \mathrm J, \qquad \int_{\alpha_1}^{\alpha_2}\mu_\uparrow\,d\alpha=-0.1779\ \mathrm J. \] 因此 \(E_2=0.5016\ \mathrm J\),由此得到 \[ \boxed{\alpha_0\approx37.5^\circ,\qquad W_{\mathrm{pounding}}\approx2.8\ \mathrm J}. \]
3.1.1. 持续溢水时的平衡
持续溢水使水的质量在两个运动方向上都成为由式 (1) 给出的角度函数。
在 \(\beta\) 附近,增大 \(\alpha\) 会使水的质量减小,并产生负力矩。减小 \(\alpha\) 会使留在斗中的水的质量增大,并产生正力矩。
因此,图像以负斜率通过 \((\beta,0)\),且 \[ \boxed{\alpha=\beta\text{ 是稳定平衡位置}.} \] 在题设的理想化条件下,小扰动会产生无阻尼振动。
3.1.2. 线性化力矩
将式 (2) 写为 \[ \mu(\alpha)=g\cos\alpha\,F(\cot\alpha), \] 其中 \[ F(c)=C(c-q)\left[R-\frac h3(c+q)\right]-Mr. \] 平衡时 \(F(\cot\beta)=0\)。此外, \[ \frac{dF}{dc}=C\left(R-\frac{2h}{3}c\right), \qquad \frac{d(\cot\alpha)}{d\alpha}=-\csc^2\alpha. \]
因此 \[ \mu'(\beta) =-\frac{gC\cos\beta}{\sin^2\beta} \left(R-\frac{2h}{3}\cot\beta\right). \] 定义 \[ \boxed{ \kappa= \frac{gC\cos\beta}{\sin^2\beta} \left(R-\frac{2h}{3}\cot\beta\right) =45.91\ \mathrm{N\,m\,rad^{-1}}. } \] 对于以弧度计的小角位移, \[ \boxed{\mu(\beta+\Delta\alpha) =-\kappa\,\Delta\alpha+O((\Delta\alpha)^2)}. \]
3.1.3. 运动方程与周期
在一阶近似下,取水在平衡位置时的转动惯量。将水对转动惯量的较小贡献近似为集中在其质心处的质点所产生的贡献,得到 \[ J_\beta\approx I+m_1\ell_\beta^2 =12+0.6052(0.7790)^2 \approx12.37\ \mathrm{kg\,m^2}. \] 水绕自身质心的转动惯量仅约为 \(0.0026\ \mathrm{kg\,m^2}\),因此计入水体的空间分布对所给周期的影响可以忽略。
转动惯量的变化与小加速度或小速度相乘,其贡献超出了线性近似的阶数。因此,令 \(x=\alpha-\beta\), \[ \boxed{J_\beta\ddot x+\kappa x=0}. \] 这就是简谐振子的方程,其中 \[ \omega=\sqrt{\frac{\kappa}{J_\beta}} \approx1.927\ \mathrm{s^{-1}}. \]
对于 \(x(0)=\Delta\alpha\) 和 \(\dot x(0)=0\), \[ \boxed{\alpha(t)=\beta+\Delta\alpha\cos(\omega t)}. \] 周期为 \[ \boxed{ \tau=2\pi\sqrt{\frac{J_\beta}{\kappa}} \approx3.26\ \mathrm s. } \]
3.2. 振幅为 \(1^\circ\) 所需的流量
溢水状态下水斗的容水质量满足 \[ \frac{dm}{d\alpha}=-C\csc^2\alpha. \] 在振动的下行阶段,这一容水质量增大。为了维持溢水状态,流入的质量流量必须满足 \[ \Phi\geq\frac{dm}{dt} =-C\csc^2\alpha\,\dot\alpha. \]
对于振幅为 \(A\) 的小振动, \[ \alpha=\beta+A\cos\omega t. \] 保留至一阶, \[ \frac{dm}{dt} =\frac{C}{\sin^2\beta}A\omega\sin\omega t. \] 其最大值出现在向下通过平衡位置时。因此 \[ \boxed{\Phi_{\min}(A) =\frac{C}{\sin^2\beta}\,\omega A}. \tag{4} \]
数值上, \[ \frac{C}{\sin^2\beta}=6.755\ \mathrm{kg\,rad^{-1}}. \] 对于 \(A=1^\circ=\pi/180\) 弧度, \[ \Phi_1 =6.755(1.927)\frac{\pi}{180} =0.227\ \mathrm{kg\,s^{-1}}. \] 所以 \[ \boxed{\Phi_1\approx0.23\ \mathrm{kg\,s^{-1}}}. \]
3.3. 停止舂米的流量阈值估算
采用下转折点为 \(\alpha_1\) 的临界抬起振动。其中心为平衡角 \(\beta\),因此振幅为 \[ \boxed{A_2=\beta-\alpha_1 =2.9506^\circ=0.051497\ \mathrm{rad}}. \] 这一极限振动始终处于水平位置之上,因此杵不会接触到米。
应用相同的溢水条件 (4), \[ \Phi_2 \approx\frac{C}{\sin^2\beta}\omega(\beta-\alpha_1). \] 等价地, \[ \Phi_2\approx \Phi_1\frac{\beta-\alpha_1}{1^\circ}. \] 因此 \[ \Phi_2\approx0.227(2.9506) =0.670\ \mathrm{kg\,s^{-1}}. \]
在保持简谐运动轨迹的前提下,可以检验有限振幅修正。在其下行分支上, \[ -\dot\alpha =\omega\sqrt{A_2^2-(\alpha-\beta)^2}, \] 因此,容水质量的精确增长率为 \[ \frac{dm}{dt} =\frac{C\omega}{\sin^2\alpha} \sqrt{A_2^2-(\alpha-\beta)^2}. \] 其最大值约为 \(0.69\ \mathrm{kg\,s^{-1}}\),与以下估算一致: \[ \boxed{\Phi_2\approx0.7\ \mathrm{kg\,s^{-1}}}. \]
解答已与官方解答核对。
IPhO 2008 · Теоретическая задача 1
Водяная рисотолчея
A. Введение
Рис — основной продукт питания большинства жителей Вьетнама. Чтобы получить белый рис из необрушенного риса, необходимо отделить шелуху (этот процесс называется «шелушением») и удалить отрубевую оболочку («шлифование»). Холмистые районы северного Вьетнама изобилуют ручьями, и местные жители используют для удаления отрубевой оболочки водяные рисотолчеи. На рисунке 1 показана одна из таких рисотолчей, а на рисунке 2 — принцип её работы.
B. Устройство и принцип работы
1. Устройство.
Рисотолчея, показанная на рисунке 1, состоит из следующих частей:
Ступа — по существу, деревянная ёмкость для риса.
Рычаг — ствол дерева с одним толстым и одним тонким концом. Он может вращаться вокруг горизонтальной оси. К тонкому концу рычага перпендикулярно ему прикреплён пест. Длина песта такова, что при горизонтальном положении рычага он касается риса в ступе. В толстом конце рычага выдолблено углубление, образующее ковш. Форма ковша имеет решающее значение для работы рисотолчеи.
2. Режимы работы
У рисотолчеи есть два режима.
Рабочий режим. В этом режиме рисотолчея совершает рабочий цикл, показанный на рисунке 2.
Толчение риса происходит за счёт работы, которую пест совершает над рисом на стадии f) рисунка 2. Если по какой-либо причине пест никогда не касается риса, будем говорить, что рисотолчея не работает.
Режим покоя с поднятым рычагом. На стадии c) рабочего цикла (рисунок 2) по мере увеличения угла наклона \(\alpha\) количество воды в ковше уменьшается. В некоторый момент воды остаётся ровно столько, сколько нужно для уравновешивания силы тяжести рычага. Обозначим угол наклона в этот момент через \(\beta\). Если установить рычаг под углом \(\beta\) с нулевой начальной угловой скоростью, то он будет оставаться в этом положении сколь угодно долго. Это режим покоя с поднятым рычагом. Устойчивость этого положения зависит от расхода воды, поступающей в ковш, \(\Phi\). Если \(\Phi\) превышает некоторое значение \(\Phi_2\), то этот режим покоя устойчив и рисотолчея не может находиться в рабочем режиме.
Иными словами, \(\Phi_2\) — минимальный расход воды, при котором рисотолчея не работает.
Рисунок 1
Водяная рисотолчея
РАБОЧИЙ ЦИКЛ ВОДЯНОЙ РИСОТОЛЧЕИ
Рисунок 2
a) Вначале воды в ковше нет, пест опирается на ступу. Вода поступает в ковш с небольшим расходом, но некоторое время рычаг остаётся в горизонтальном положении.
b) В некоторый момент воды становится достаточно, чтобы поднять рычаг. Из-за наклона вода устремляется к дальнему краю ковша, ускоряя наклон рычага.
Вода начинает выливаться при \(\alpha=\alpha_1\).
c) По мере увеличения угла \(\alpha\) вода начинает выливаться. При некотором угле наклона \(\alpha=\beta\) суммарный момент сил равен нулю.
d) \(\alpha\) продолжает увеличиваться, вода продолжает выливаться, пока ковш не опустеет.
e) \(\alpha\) продолжает увеличиваться по инерции. Из-за формы ковша поступающая в него вода сразу же выливается. Движение рычага по инерции продолжается до тех пор, пока \(\alpha\) не достигнет максимального значения \(\alpha_0\).
f) Когда воды в ковше нет, сила тяжести рычага возвращает его в исходное горизонтальное положение. Пест ударяет по ступе с находящимся в ней рисом, и начинается новый цикл.
C. Задача
Рассмотрим водяную рисотолчею со следующими параметрами (рисунок 3).
Масса рычага (включая пест, но без воды) равна \(M=30\ \mathrm{kg}\).
Центр масс рычага находится в точке G. Рычаг вращается вокруг оси T (проецирующейся в точку T на рисунке).
Момент инерции рычага относительно T равен \(I=12\ \mathrm{kg\cdot m^2}\).
Когда в ковше есть вода, её массу обозначим через \(m\), а центр масс объёма воды — через N.
Угол наклона рычага относительно горизонтальной оси равен \(\alpha\).
Основные линейные размеры рисотолчеи и ковша указаны на рисунке 3.
Пренебрегите трением в оси вращения и силой, обусловленной падением воды в ковш. В этой задаче примем приближение, согласно которому поверхность воды всегда горизонтальна.
Рисунок 3 Устройство и размеры рисотолчеи
1. Устройство рисотолчеи
Вначале ковш пуст, а рычаг расположен горизонтально. Затем вода поступает в ковш до тех пор, пока рычаг не начнёт вращаться. Масса воды в ковше в этот момент равна \(m=1.0\ \mathrm{kg}\).
1.1. Определите расстояние от центра масс G рычага до оси вращения T. Известно, что при пустом ковше отрезок GT горизонтален.
1.2. Вода начинает выливаться из ковша, когда угол между рычагом и горизонтальной осью достигает \(\alpha_1\). Ковш полностью опустошается, когда этот угол равен \(\alpha_2\).
Определите \(\alpha_1\) и \(\alpha_2\).
1.3. Пусть \(\mu(\alpha)\) — суммарный момент сил тяжести рычага и воды в ковше относительно оси T. \(\mu(\alpha)\) равен нулю при \(\alpha=\beta\). Определите \(\beta\) и массу \(m_1\) воды в ковше в этот момент.
2. Параметры рабочего режима
Пусть вода поступает в ковш с постоянным малым расходом \(\Phi\). Количеством воды, поступающей в ковш во время движения рычага, можно пренебречь. В этой части задачи пренебрегите изменением момента инерции в течение рабочего цикла.
2.1. Изобразите схематически график зависимости момента сил \(\mu\) от угла \(\alpha\), \(\mu(\alpha)\), в течение одного рабочего цикла. Явно укажите значения \(\mu(\alpha)\) при углах \(\alpha_1\), \(\alpha_2\) и \(\alpha=0\).
2.2. Используя график, полученный в пункте 2.1., обсудите и дайте геометрическую интерпретацию величины полной энергии \(W_{\mathrm{total}}\), сообщаемой моментом сил \(\mu(\alpha)\), и работы \(W_{\mathrm{pounding}}\), которую пест совершает над рисом.
2.3. По графику зависимости \(\mu\) от \(\alpha\) оцените \(\alpha_0\) и \(W_{\mathrm{pounding}}\) (считайте, что кинетической энергией воды, поступающей в ковш и вытекающей из него, можно пренебречь). Если это упрощает расчёт, можно заменить кривые ломаными линиями.
3. Режим покоя
Пусть вода поступает в ковш с постоянным расходом \(\Phi\), но количеством воды, поступающей в ковш во время движения рычага, пренебрегать нельзя.
3.1. Считая, что ковш всегда наполнен водой до перелива,
3.1.1. Изобразите схематически график зависимости момента сил \(\mu\) от угла \(\alpha\) в окрестности \(\alpha=\beta\). К какому виду равновесия относится положение рычага \(\alpha=\beta\)?
3.1.2. Найдите аналитическое выражение момента сил \(\mu(\alpha)\) как функции \(\Delta\alpha\), если \(\alpha=\beta+\Delta\alpha\), а \(\Delta\alpha\) мало.
3.1.3. Запишите уравнение движения рычага, начинающего движение с нулевой начальной скоростью из положения \(\alpha=\beta+\Delta\alpha\) (\(\Delta\alpha\) мало). Покажите, что это движение с хорошей точностью представляет собой гармонические колебания. Вычислите период \(\tau\).
3.2. При заданном \(\Phi\) ковш постоянно наполнен водой до перелива только в том случае, если рычаг движется достаточно медленно. Существует верхний предел амплитуды гармонических колебаний, зависящий от \(\Phi\). Определите минимальное значение \(\Phi_1\) расхода \(\Phi\) (в кг/с), при котором рычаг может совершать гармонические колебания с амплитудой \(1^\circ\).
3.3. Предположим, что \(\Phi\) достаточно велик, чтобы при свободном движении рычага, когда угол наклона уменьшается от \(\alpha_2\) до \(\alpha_1\), ковш всегда оставался наполненным водой до перелива. Однако при слишком большом \(\Phi\) рисотолчея не может работать. Считая движение рычага гармоническим колебанием, оцените минимальный расход \(\Phi_2\), при котором рисотолчея не работает.
Условие переведено с официального английского текста.
Ответы
Положительный момент сил соответствует увеличению \(\alpha\). В численных результатах использованы \(\rho=1000\ \mathrm{kg\,m^{-3}}\) и \(g=9.8\ \mathrm{m\,s^{-2}}\).
- 1.1. \(\boxed{GT=1.57\ \mathrm{cm}}\).
- 1.2. \(\boxed{\alpha_1=20.62^\circ,\quad \alpha_2=30^\circ}\).
- 1.3. \(\boxed{\beta=23.57^\circ,\quad m_1=0.605\ \mathrm{kg}}\).
- 2.1. При подъёме \[ \boxed{\mu(0)=0,\quad \mu(\alpha_1)=+2.69\ \mathrm{N\,m}, \quad \mu(\alpha_2)=-4.00\ \mathrm{N\,m}}. \] Ветвь возврата с пустым ковшом задаётся выражением \(\boxed{\mu=-4.62\cos\alpha\ \mathrm{N\,m}}\) и заканчивается значением \(-4.62\ \mathrm{N\,m}\). Наполнение при \(\alpha=0\) соединяет это значение с нулём.
- 2.2. \(W_{\mathrm{total}}=\oint\mu\,d\alpha\) — площадь, ограниченная циклом. Работа при толчении равна \[ \boxed{W_{\mathrm{pounding}}=Mg(GT)\sin\alpha_0}, \] и совпадает с \(W_{\mathrm{total}}\), если пренебречь кинетической энергией, уносимой водой.
- 2.3. \(\boxed{\alpha_0\approx37.5^\circ,\quad W_{\mathrm{pounding}}\approx2.8\ \mathrm{J}}\).
- 3.1.1. Устойчивое равновесие; график момента сил пересекает нулевой уровень при \(\beta\) с отрицательным наклоном.
- 3.1.2. Если \(\Delta\alpha\) выражено в радианах, \[ \boxed{\mu(\beta+\Delta\alpha)\approx -(45.9\ \mathrm{N\,m\,rad^{-1}})\Delta\alpha}. \]
- 3.1.3. \(\boxed{\alpha(t)=\beta+\Delta\alpha\cos(2\pi t/\tau)}\), где \(\boxed{\tau\approx3.26\ \mathrm{s}}\).
- 3.2. \(\boxed{\Phi_1\approx0.23\ \mathrm{kg\,s^{-1}}}\).
- 3.3. Используя предельную амплитуду \(\beta-\alpha_1\approx2.95^\circ\), получаем \[ \boxed{\Phi_2\approx0.7\ \mathrm{kg\,s^{-1}}}. \] Положение равновесия соответствует \(\beta\); \(\alpha_1\) — нижняя точка поворота, используемая в этой оценке.
Решение
Обозначим через \(m_0=1.0\ \mathrm{kg}\) массу воды, при которой начинается движение, и положим \(r=GT\). Из рисунка 3: \[ a=0.20\ \mathrm m,\quad L=0.74\ \mathrm m,\quad h=0.12\ \mathrm m,\quad b=0.15\ \mathrm m,\quad \gamma=30^\circ. \] Ось вращения находится на \(d=0.08\ \mathrm m\) ниже верхнего края ковша. Используем стандартные значения \(\rho=1000\ \mathrm{kg\,m^{-3}}\) и \(g=9.8\ \mathrm{m\,s^{-2}}\), которые не указаны в условии задачи.
Введём удобные обозначения: \[ q=\cot\gamma=\sqrt3,\qquad R=a+L=0.94\ \mathrm m,\qquad C=\frac{\rho b h^2}{2}=1.08\ \mathrm{kg}. \]
1.1. Положение центра масс рычага
Длина плоского дна ковша равна \[ \ell=L-h\cot\gamma=0.532154\ \mathrm m. \]
Пусть \(\eta\) — начальная глубина воды над этим дном. Продольное сечение воды представляет собой трапецию, поэтому \[ \frac{m_0}{\rho b} =\ell\eta+\frac12q\eta^2. \] Следовательно, \[ \eta =\frac{\sqrt{\ell^2+2q\,m_0/(\rho b)}-\ell}{q} =0.0122822\ \mathrm m. \]
Будем отсчитывать \(u\) вдоль ковша от его внутренней вертикальной стенки к наружному краю. Горизонтальная полоска на высоте \(y\) над дном простирается от \(u=0\) до \(u=\ell+qy\). Поэтому по положению её центра масс получаем \[ \bar u =\frac{\displaystyle\frac12\int_0^\eta(\ell+qy)^2\,dy} {\displaystyle\int_0^\eta(\ell+qy)\,dy}. \] Обозначая \(w=\ell+q\eta\), получаем \[ \bar u=\frac{\ell^2+\ell w+w^2}{3(\ell+w)} =0.271430\ \mathrm m. \]
В момент отрыва песта от риса реакция опоры обращается в нуль. Моменты двух сил тяжести уравновешиваются: \[ M g r=m_0g(a+\bar u). \] Таким образом, \[ \boxed{r=\frac{m_0}{M}(a+\bar u) =0.0157143\ \mathrm m=1.57\ \mathrm{cm}}. \]
Введём соответствующий масштаб момента сил: \[ K=Mgr=4.6200\ \mathrm{N\,m}. \]
1.2. Начало и конец выливания воды
Воспользуемся системой координат, связанной с ковшом:
- \(s\) отсчитывается вдоль его верхнего края от наружного края внутрь;
- \(z\) задаёт глубину ниже этого края.
Наклонная торцевая стенка задаётся уравнением \(z=s\tan\gamma\), плоское дно — уравнением \(z=h\), а ось вращения имеет координаты \((R,d)\).
Когда вода достигает наружного края, её горизонтальная поверхность проходит через \((0,0)\). В системе координат ковша её уравнение имеет вид \[ z=s\tan\alpha. \]
Продольное сечение оставшейся воды при этом представляет собой треугольник с вершинами \[ (0,0),\qquad (hq,h),\qquad (h\cot\alpha,h). \] Поэтому её масса равна \[ \boxed{m(\alpha)=\frac{\rho b h^2}{2} (\cot\alpha-\cot\gamma) =C(\cot\alpha-q)}. \tag{1} \]
При массе воды \(m_0=1.0\ \mathrm{kg}\) выливание начинается, когда эта вместимость становится равной \(m_0\): \[ \cot\alpha_1=q+\frac{m_0}{C}=2.65798. \] Отсюда \[ \boxed{\alpha_1=20.6176^\circ}. \]
Вода полностью выливается, когда горизонтальная свободная поверхность становится параллельной наклонной торцевой стенке: \[ \cot\alpha_2=\cot\gamma, \qquad \boxed{\alpha_2=\gamma=30^\circ}. \]
Треугольная форма сечения согласуется с размерами: при \(\alpha_1\) его внутренняя крайняя точка находится на расстоянии \(h\cot\alpha_1=0.319\ \mathrm m<L\).
1.3. Угол равновесия и масса оставшейся воды
Центр масс треугольного сечения воды при переливе имеет координаты \[ s_N=\frac h3(q+\cot\alpha),\qquad z_N=\frac{2h}{3}. \] Заданные размеры обладают полезным свойством: \[ z_N=\frac{2h}{3}=0.08\ \mathrm m=d. \] Таким образом, \(TN\) направлен вдоль рычага, а горизонтальное плечо силы тяжести воды равно \[ \left[R-\frac h3(q+\cot\alpha)\right]\cos\alpha. \]
Суммарный момент сил при выливании равен \[ \boxed{ \mu(\alpha)=g\cos\alpha \left\{ C(\cot\alpha-q) \left[R-\frac h3(\cot\alpha+q)\right]-Mr \right\}. } \tag{2} \]
Положим \(v=\cot\beta-q\). Условие равновесия принимает вид \[ Cv\left[R-\frac{2hq}{3}-\frac h3v\right]=Mr. \] Корень в физически допустимом диапазоне \(\alpha_1<\beta<\alpha_2\) равен \[ v=0.560329. \] Следовательно, \[ \boxed{\beta=\operatorname{arccot}(q+v)=23.5682^\circ}, \] и \[ \boxed{m_1=Cv=0.605156\ \mathrm{kg}}. \]
Расстояние, которое понадобится далее, равно \[ \ell_\beta=TN =R-\frac h3(q+\cot\beta) =0.779023\ \mathrm m. \]
2.1. Момент сил в течение рабочего цикла
При произвольных координатах центра масс воды \((s_N,z_N)\) горизонтальное плечо её силы тяжести равно \[ (R-s_N)\cos\alpha+(d-z_N)\sin\alpha. \] Поэтому до начала выливания \[ \mu_\uparrow(\alpha) =m_0g\big[(R-s_N)\cos\alpha+(d-z_N)\sin\alpha\big] -K\cos\alpha. \tag{3} \]
Первоначально сечение воды имеет форму трапеции. Оно становится треугольным, когда вода перестаёт касаться внутренней вертикальной стенки. Это происходит при \[ \cot\alpha_c=q+\frac{\rho b\ell^2}{2m_0}, \qquad \alpha_c=2.493^\circ. \]
Для \(\alpha_c\leq\alpha\leq\alpha_1\) введём \[ \delta(\alpha) =\sqrt{\frac{2m_0}{\rho b(\cot\alpha-q)}}. \] Это высота треугольника, измеренная перпендикулярно дну ковша. Его центр масс имеет координаты \[ s_N=hq+\frac{\delta}{3}(\cot\alpha-2q), \qquad z_N=h-\frac{\delta}{3}. \] Эти выражения вместе с (3) определяют ветвь подъёма до начала выливания. Между \(\alpha_1\) и \(\alpha_2\) используем (2).
После опустошения ковша вода больше не создаёт момента сил: \[ \boxed{\mu_{\mathrm{empty}}(\alpha)=-K\cos\alpha}. \]
График можно построить по следующим значениям:
| \(\alpha\) | Момент сил при подъёме \(\mathrm{(N\,m)}\) | Момент сил при возврате с пустым ковшом \(\mathrm{(N\,m)}\) |
|---|---|---|
| \(0^\circ\) | \(0\) в момент отрыва | \(-4.620\) |
| \(2.493^\circ\) | \(+0.944\) | \(-4.616\) |
| \(5^\circ\) | \(+1.561\) | \(-4.602\) |
| \(10^\circ\) | \(+2.068\) | \(-4.550\) |
| \(15^\circ\) | \(+2.367\) | \(-4.463\) |
| \(\alpha_1=20.618^\circ\) | \(+2.687\) | \(-4.324\) |
| \(\beta=23.568^\circ\) | \(0\) | \(-4.235\) |
| \(\alpha_2=30^\circ\) | \(-4.001\) | \(-4.001\) |
Полный цикл имеет следующие особенности:
- При \(\alpha=0\) наполнение увеличивает момент сил тяжести от \(-K\) до нуля. На графике зависимости момента сил от угла это вертикальный отрезок. На этой стадии реакция ступы удерживает рычаг неподвижным.
- При подъёме момент сил возрастает от нуля до максимума \(+2.687\ \mathrm{N\,m}\) при \(\alpha_1\).
- Из-за выливания воды момент сил уменьшается, проходит через нуль при \(\beta\) и достигает \(-4.001\ \mathrm{N\,m}\) при \(\alpha_2\).
- От \(\alpha_2\) до максимального угла \(\alpha_0\), а также на всём обратном пути с пустым ковшом момент сил равен \(-K\cos\alpha\). Эти кривые прямого и обратного движения совпадают при \(\alpha\geq\alpha_2\).
В частности, \(\mu(0)\) имеет разные значения на разных стадиях: нуль в момент отрыва и \(-4.620\ \mathrm{N\,m}\) при пустом ковше.
2.2. Работа и её геометрическая интерпретация
Элементарная работа при вращении равна \[ dW=\mu\,d\alpha, \] где углы измеряются в радианах.
Полная работа за цикл равна \[ W_{\mathrm{total}} =\oint\mu\,d\alpha =\int_0^{\alpha_0} \big[\mu_\uparrow(\alpha)-\mu_\downarrow(\alpha)\big]\,d\alpha. \] При углах больше \(\alpha_2\) ветви совпадают, поэтому \[ \boxed{ W_{\mathrm{total}} =\int_0^{\alpha_2} \big[\mu_\uparrow(\alpha)+K\cos\alpha\big]\,d\alpha. } \] Геометрически это площадь, ограниченная ветвью подъёма, ветвью возврата с пустым ковшом и отрезком наполнения при \(\alpha=0\).
Рычаг с пустым ковшом начинает обратное движение из состояния покоя при \(\alpha_0\). Уменьшение его потенциальной энергии в поле тяжести превращается в кинетическую энергию, передаваемую при ударе: \[ \boxed{ W_{\mathrm{pounding}} =\int_{\alpha_0}^{0}(-K\cos\alpha)\,d\alpha =K\sin\alpha_0. } \] Это положительная площадь между кривой возврата с пустым ковшом и осью угла на участке от \(0\) до \(\alpha_0\).
Если вытекающая вода уносит кинетическую энергию, эта энергия уменьшает долю работы за цикл, передаваемую рису. В приближении пункта 2.3, согласно которому этой энергией можно пренебречь, \[ \boxed{W_{\mathrm{total}}=W_{\mathrm{pounding}}}. \] Эквивалентно, положительные и отрицательные площади с учётом знака на всём участке подъёма взаимно компенсируются, поскольку подъём начинается и заканчивается в состоянии покоя: \[ \int_0^{\alpha_0}\mu_\uparrow(\alpha)\,d\alpha=0. \]
2.3. Максимальный угол и работа при толчении
Пусть \[ E_2=\int_0^{\alpha_2}\mu_\uparrow(\alpha)\,d\alpha. \] Это кинетическая энергия, остающаяся в момент, когда выливается последняя вода.
Соединяя приведённые в таблице точки ветви подъёма отрезками прямых, получаем \[ E_2\approx0.520\ \mathrm J. \] При движении от \(\alpha_2\) до \(\alpha_0\) рычаг с пустым ковшом преобразует эту энергию в потенциальную энергию в поле тяжести: \[ E_2=K(\sin\alpha_0-\sin\alpha_2). \] Таким образом, оценка по ломаной даёт \[ \sin\alpha_0 =\frac12+\frac{0.520}{4.620}, \] откуда \[ \alpha_0\approx37.8^\circ, \qquad W_{\mathrm{pounding}} =K\sin\alpha_0\approx2.83\ \mathrm J. \]
Более точное интегрирование криволинейных ветвей момента сил даёт \[ \int_0^{\alpha_1}\mu_\uparrow\,d\alpha=0.6796\ \mathrm J, \qquad \int_{\alpha_1}^{\alpha_2}\mu_\uparrow\,d\alpha=-0.1779\ \mathrm J. \] Следовательно, \(E_2=0.5016\ \mathrm J\), откуда \[ \boxed{\alpha_0\approx37.5^\circ,\qquad W_{\mathrm{pounding}}\approx2.8\ \mathrm J}. \]
3.1.1. Равновесие при непрерывном переливе
При непрерывном переливе масса воды является функцией угла, задаваемой выражением (1), при обоих направлениях движения.
Вблизи \(\beta\) увеличение \(\alpha\) уменьшает массу воды и создаёт отрицательный момент сил. Уменьшение \(\alpha\) увеличивает массу удерживаемой воды и создаёт положительный момент сил.
Таким образом, график проходит через \((\beta,0)\) с отрицательным наклоном, и \[ \boxed{\alpha=\beta\text{ — положение устойчивого равновесия}.} \] В принятой идеализации малые возмущения вызывают незатухающие колебания.
3.1.2. Линеаризованный момент сил
Запишем (2) в виде \[ \mu(\alpha)=g\cos\alpha\,F(\cot\alpha), \] где \[ F(c)=C(c-q)\left[R-\frac h3(c+q)\right]-Mr. \] В равновесии \(F(\cot\beta)=0\). Кроме того, \[ \frac{dF}{dc}=C\left(R-\frac{2h}{3}c\right), \qquad \frac{d(\cot\alpha)}{d\alpha}=-\csc^2\alpha. \]
Поэтому \[ \mu'(\beta) =-\frac{gC\cos\beta}{\sin^2\beta} \left(R-\frac{2h}{3}\cot\beta\right). \] Введём \[ \boxed{ \kappa= \frac{gC\cos\beta}{\sin^2\beta} \left(R-\frac{2h}{3}\cot\beta\right) =45.91\ \mathrm{N\,m\,rad^{-1}}. } \] Для малого углового отклонения, выраженного в радианах, \[ \boxed{\mu(\beta+\Delta\alpha) =-\kappa\,\Delta\alpha+O((\Delta\alpha)^2)}. \]
3.1.3. Уравнение движения и период
В первом порядке приближения вычислим момент инерции воды в положении равновесия. Приближённо считая, что её небольшой вклад соответствует массе, сосредоточенной в центре масс, получаем \[ J_\beta\approx I+m_1\ell_\beta^2 =12+0.6052(0.7790)^2 \approx12.37\ \mathrm{kg\,m^2}. \] Момент инерции воды относительно её собственного центра масс составляет всего около \(0.0026\ \mathrm{kg\,m^2}\), поэтому учёт её пространственной протяжённости пренебрежимо мало влияет на приведённое значение периода.
Изменения момента инерции умножаются на малые ускорения или скорости и дают вклад, выходящий за пределы линейного приближения. Поэтому, полагая \(x=\alpha-\beta\), получаем \[ \boxed{J_\beta\ddot x+\kappa x=0}. \] Это уравнение гармонического осциллятора, причём \[ \omega=\sqrt{\frac{\kappa}{J_\beta}} \approx1.927\ \mathrm{s^{-1}}. \]
При \(x(0)=\Delta\alpha\) и \(\dot x(0)=0\) \[ \boxed{\alpha(t)=\beta+\Delta\alpha\cos(\omega t)}. \] Период равен \[ \boxed{ \tau=2\pi\sqrt{\frac{J_\beta}{\kappa}} \approx3.26\ \mathrm s. } \]
3.2. Расход, необходимый для амплитуды \(1^\circ\)
Вместимость ковша, наполненного до перелива, подчиняется соотношению \[ \frac{dm}{d\alpha}=-C\csc^2\alpha. \] На нисходящем участке колебания эта вместимость увеличивается. Для поддержания перелива входящий массовый расход должен удовлетворять условию \[ \Phi\geq\frac{dm}{dt} =-C\csc^2\alpha\,\dot\alpha. \]
Для малых колебаний с амплитудой \(A\) \[ \alpha=\beta+A\cos\omega t. \] В первом порядке \[ \frac{dm}{dt} =\frac{C}{\sin^2\beta}A\omega\sin\omega t. \] Максимум достигается при прохождении положения равновесия вниз. Поэтому \[ \boxed{\Phi_{\min}(A) =\frac{C}{\sin^2\beta}\,\omega A}. \tag{4} \]
Численно \[ \frac{C}{\sin^2\beta}=6.755\ \mathrm{kg\,rad^{-1}}. \] При \(A=1^\circ=\pi/180\) радиан \[ \Phi_1 =6.755(1.927)\frac{\pi}{180} =0.227\ \mathrm{kg\,s^{-1}}. \] Отсюда \[ \boxed{\Phi_1\approx0.23\ \mathrm{kg\,s^{-1}}}. \]
3.3. Оценка порогового расхода для прекращения толчения
Рассмотрим предельное колебание поднятого рычага, нижняя точка поворота которого соответствует \(\alpha_1\). Его центр находится при угле равновесия \(\beta\), поэтому амплитуда равна \[ \boxed{A_2=\beta-\alpha_1 =2.9506^\circ=0.051497\ \mathrm{rad}}. \] При этом предельном колебании рычаг остаётся выше горизонтального положения, поэтому пест не достигает риса.
Применяя то же условие перелива (4), получаем \[ \Phi_2 \approx\frac{C}{\sin^2\beta}\omega(\beta-\alpha_1). \] Эквивалентно, \[ \Phi_2\approx \Phi_1\frac{\beta-\alpha_1}{1^\circ}. \] Таким образом, \[ \Phi_2\approx0.227(2.9506) =0.670\ \mathrm{kg\,s^{-1}}. \]
Поправку, связанную с конечной амплитудой, можно проверить, сохраняя гармонический закон движения. На нисходящей ветви \[ -\dot\alpha =\omega\sqrt{A_2^2-(\alpha-\beta)^2}, \] поэтому точная скорость увеличения вместимости равна \[ \frac{dm}{dt} =\frac{C\omega}{\sin^2\alpha} \sqrt{A_2^2-(\alpha-\beta)^2}. \] Её максимум составляет приблизительно \(0.69\ \mathrm{kg\,s^{-1}}\), что согласуется с оценкой \[ \boxed{\Phi_2\approx0.7\ \mathrm{kg\,s^{-1}}}. \]
Решение проверено по официальному решению.
IPhO 2008 · مسألة نظرية 1
هاون لدق الأرز يعمل بالطاقة المائية
A. مقدمة
الأرز هو الغذاء الأساسي لمعظم سكان فيتنام. وللحصول على الأرز الأبيض من الأرز غير المقشور، يجب فصل القشرة الخارجية (في عملية تسمى «التقشير») وفصل طبقة النخالة («التبييض»). وتكثر المجاري المائية في المناطق الجبلية بشمال فيتنام، ويستخدم سكانها هاونًا لدق الأرز يعمل بالطاقة المائية لفصل طبقة النخالة. يوضح الشكل 1 أحد هذه الهواوين، ويوضح الشكل 2 كيفية عمله.
B. التصميم والتشغيل
1. التصميم.
يتكون هاون دق الأرز المبين في الشكل 1 من الأجزاء التالية:
الهاون، وهو في الأساس وعاء خشبي للأرز.
الرافعة، وهي جذع شجرة له طرف أكبر وطرف أصغر. ويمكنها الدوران حول محور أفقي. وتُثبَّت مدقّة عموديًا على الرافعة عند الطرف الأصغر. ويُختار طول المدقّة بحيث تلامس الأرز في الهاون عندما تكون الرافعة أفقية. ويُجوَّف الطرف الأكبر من الرافعة ليشكّل دلوًا. ولشكل الدلو أهمية حاسمة في تشغيل الهاون.
2. نمطا التشغيل
للهاون نمطان.
نمط العمل. في هذا النمط، يمر الهاون بدورة تشغيل موضحة في الشكل 2.
تنتج عملية دق الأرز عن الشغل الذي تنقله المدقّة إلى الأرز خلال المرحلة f) من الشكل 2. وإذا لم تلامس المدقّة الأرز مطلقًا، لأي سبب، فإننا نقول إن الهاون لا يعمل.
نمط السكون مع بقاء الرافعة مرفوعة. خلال المرحلة c) من دورة التشغيل (الشكل 2)، تتناقص كمية الماء في الدلو مع ازدياد زاوية الميل \(\alpha\). وفي لحظة معينة، تكون كمية الماء كافية تمامًا لموازنة وزن الرافعة. نرمز إلى زاوية الميل في هذه اللحظة بالرمز \(\beta\). وإذا أُبقيت الرافعة عند الزاوية \(\beta\) وكانت سرعتها الزاوية الابتدائية صفرًا، فإنها ستبقى في هذا الموضع إلى الأبد. وهذا هو نمط السكون مع بقاء الرافعة مرفوعة. ويتوقف استقرار هذا الموضع على معدل تدفق الماء إلى الدلو، \(\Phi\). فإذا تجاوز \(\Phi\) قيمة معينة \(\Phi_2\)، كان نمط السكون هذا مستقرًا، ولم يعد بإمكان الهاون أن يكون في نمط العمل.
بعبارة أخرى، \(\Phi_2\) هو أدنى معدل تدفق يجعل الهاون لا يعمل.
الشكل 1
هاون لدق الأرز يعمل بالطاقة المائية
دورة تشغيل هاون لدق الأرز يعمل بالطاقة المائية
الشكل 2
a) في البداية، لا يوجد ماء في الدلو، وتستقر المدقّة على الهاون. يتدفق الماء إلى الدلو بمعدل صغير، لكن الرافعة تبقى في الوضع الأفقي لبعض الوقت.
b) في لحظة ما، تصبح كمية الماء كافية لرفع الرافعة. وبسبب الميل، يندفع الماء إلى الجانب الأبعد من الدلو، مما يزيد ميل الرافعة بسرعة أكبر.
يبدأ الماء بالخروج عند \(\alpha=\alpha_1\).
c) مع ازدياد الزاوية \(\alpha\)، يبدأ الماء بالخروج. وعند زاوية ميل معينة، \(\alpha=\beta\)، يكون عزم الدوران الكلي صفرًا.
d) تستمر \(\alpha\) في الازدياد، ويستمر الماء في الخروج حتى يفرغ الدلو تمامًا.
e) تستمر \(\alpha\) في الازدياد بفعل القصور الذاتي. وبسبب شكل الدلو، يسقط الماء فيه لكنه يخرج منه فورًا. وتستمر حركة الرافعة بفعل القصور الذاتي حتى تبلغ \(\alpha\) قيمتها العظمى \(\alpha_0\).
f) عندما يخلو الدلو من الماء، يعيد وزن الرافعة سحبها إلى وضعها الأفقي الابتدائي. وتوجّه المدقّة ضربة إلى الهاون (الذي يحتوي على الأرز)، وتبدأ دورة جديدة.
C. المسألة
لنعتبر هاونًا لدق الأرز يعمل بالطاقة المائية، وله المعطيات التالية (الشكل 3)
كتلة الرافعة (بما فيها المدقّة، ومن دون الماء) هي \(M=30\ \mathrm{kg}\)،
مركز كتلة الرافعة هو G. وتدور الرافعة حول المحور T (الذي يُسقَط على النقطة T في الشكل).
عزم قصور الرافعة حول T هو \(I=12\ \mathrm{kg\cdot m^2}\).
عندما يوجد ماء في الدلو، نرمز إلى كتلته بالرمز \(m\)، وإلى مركز كتلة جسم الماء بالرمز N.
زاوية ميل الرافعة بالنسبة إلى المحور الأفقي هي \(\alpha\).
الأبعاد الطولية الرئيسية للهاون والدلو هي كما في الشكل 3.
أهمل الاحتكاك عند محور الدوران والقوة الناتجة عن سقوط الماء على الدلو. وفي هذه المسألة، نستخدم تقريبًا مفاده أن سطح الماء أفقي دائمًا.
الشكل 3 تصميم هاون دق الأرز وأبعاده
1. بنية الهاون
في البداية، يكون الدلو فارغًا والرافعة أفقية. ثم يتدفق الماء إلى الدلو حتى تبدأ الرافعة بالدوران. وتكون كمية الماء في الدلو عند هذه اللحظة \(m=1.0\ \mathrm{kg}\).
1.1. حدّد المسافة من مركز كتلة الرافعة G إلى محور الدوران T. ومن المعلوم أن GT أفقي عندما يكون الدلو فارغًا.
1.2. يبدأ الماء بالخروج من الدلو عندما تبلغ الزاوية بين الرافعة والمحور الأفقي \(\alpha_1\). ويفرغ الدلو تمامًا عندما تكون هذه الزاوية \(\alpha_2\).
حدّد \(\alpha_1\) و\(\alpha_2\).
1.3. لتكن \(\mu(\alpha)\) عزم الدوران الكلي (بالنسبة إلى المحور T) الناتج عن وزن الرافعة والماء في الدلو. تنعدم \(\mu(\alpha)\) عندما \(\alpha=\beta\). حدّد \(\beta\) وكتلة الماء \(m_1\) في الدلو عند هذه اللحظة.
2. معلمات نمط العمل
لنفترض أن الماء يتدفق إلى الدلو بمعدل تدفق \(\Phi\) ثابت وصغير. وتكون كمية الماء الداخلة إلى الدلو أثناء حركة الرافعة مهملة. أهمل في هذا الجزء تغير عزم القصور خلال دورة العمل.
2.1. ارسم رسمًا تقريبيًا لعزم الدوران \(\mu\) بدلالة الزاوية \(\alpha\)، أي \(\mu(\alpha)\)، خلال دورة تشغيل واحدة. اكتب صراحة قيم \(\mu(\alpha)\) عند الزوايا \(\alpha_1\) و\(\alpha_2\) و\(\alpha=0\).
2.2. انطلاقًا من الرسم البياني الذي حصلت عليه في البند 2.1.، ناقش قيمة الطاقة الكلية \(W_{\mathrm{total}}\) التي ينتجها \(\mu(\alpha)\)، والشغل \(W_{\mathrm{pounding}}\) الذي تنقله المدقّة إلى الأرز، وقدّم تفسيرًا هندسيًا لهما.
2.3. انطلاقًا من الرسم الذي يمثل \(\mu\) بدلالة \(\alpha\)، قدّر \(\alpha_0\) و\(W_{\mathrm{pounding}}\) (افترض أن الطاقة الحركية للماء الداخل إلى الدلو والخارج منه مهملة). يمكنك استبدال الخطوط المنحنية بخطوط منكّسرة إذا كان ذلك يسهّل الحساب.
3. نمط السكون
لنفترض أن الماء يتدفق إلى الدلو بمعدل ثابت \(\Phi\)، لكن لا يمكن إهمال كمية الماء الداخلة إلى الدلو أثناء حركة الرافعة.
3.1. بافتراض أن الدلو يفيض بالماء دائمًا،
3.1.1. ارسم رسمًا تقريبيًا لعزم الدوران \(\mu\) بدلالة الزاوية \(\alpha\) في جوار \(\alpha=\beta\). إلى أي نوع من الاتزان ينتمي موضع الرافعة \(\alpha=\beta\)؟
3.1.2. أوجد الصيغة التحليلية لعزم الدوران \(\mu(\alpha)\) بدلالة \(\Delta\alpha\) عندما \(\alpha=\beta+\Delta\alpha\)، وتكون \(\Delta\alpha\) صغيرة.
3.1.3. اكتب معادلة حركة الرافعة التي تتحرك بسرعة ابتدائية منعدمة من الموضع \(\alpha=\beta+\Delta\alpha\) (حيث \(\Delta\alpha\) صغيرة). بيّن أن الحركة اهتزاز توافقي بدقة جيدة. احسب الزمن الدوري \(\tau\).
3.2. عند قيمة معينة لـ\(\Phi\)، لا يبقى الدلو فائضًا بالماء في جميع الأوقات إلا إذا تحركت الرافعة ببطء كافٍ. وهناك حد أعلى لسعة الاهتزاز التوافقي يعتمد على \(\Phi\). حدّد أدنى قيمة \(\Phi_1\) لـ\(\Phi\) (بوحدة kg/s) بحيث تستطيع الرافعة أداء حركة مهتز توافقي بسعة \(1^\circ\).
3.3. افترض أن \(\Phi\) كبير بما يكفي ليظل الدلو فائضًا بالماء طوال الحركة الحرة للرافعة عندما تتناقص زاوية الميل من \(\alpha_2\) إلى \(\alpha_1\). لكن إذا كان \(\Phi\) كبيرًا جدًا، فلن يتمكن الهاون من العمل. بافتراض أن حركة الرافعة هي حركة مهتز توافقي، قدّر أدنى معدل تدفق \(\Phi_2\) يجعل هاون دق الأرز لا يعمل.
نص المسألة مترجم عن النص الإنجليزي الرسمي.
الإجابات
يدل عزم الدوران الموجب على ازدياد \(\alpha\). تستخدم النتائج العددية \(\rho=1000\ \mathrm{kg\,m^{-3}}\) و\(g=9.8\ \mathrm{m\,s^{-2}}\).
- 1.1. \(\boxed{GT=1.57\ \mathrm{cm}}\).
- 1.2. \(\boxed{\alpha_1=20.62^\circ,\quad \alpha_2=30^\circ}\).
- 1.3. \(\boxed{\beta=23.57^\circ,\quad m_1=0.605\ \mathrm{kg}}\).
- 2.1. في شوط الصعود، \[ \boxed{\mu(0)=0,\quad \mu(\alpha_1)=+2.69\ \mathrm{N\,m}, \quad \mu(\alpha_2)=-4.00\ \mathrm{N\,m}}. \] فرع العودة والدلو فارغ هو \(\boxed{\mu=-4.62\cos\alpha\ \mathrm{N\,m}}\)، وينتهي عند \(-4.62\ \mathrm{N\,m}\). ويصل الملء عند \(\alpha=0\) هذه القيمة بالصفر.
- 2.2. يمثل \(W_{\mathrm{total}}=\oint\mu\,d\alpha\) المساحة المحصورة داخل الدورة. وشغل الدق هو \[ \boxed{W_{\mathrm{pounding}}=Mg(GT)\sin\alpha_0}, \] ويساوي \(W_{\mathrm{total}}\) عند إهمال الطاقة الحركية التي يحملها الماء بعيدًا.
- 2.3. \(\boxed{\alpha_0\approx37.5^\circ,\quad W_{\mathrm{pounding}}\approx2.8\ \mathrm{J}}\).
- 3.1.1. اتزان مستقر؛ يعبر عزم الدوران الصفر بميل سالب عند \(\beta\).
- 3.1.2. عندما تكون \(\Delta\alpha\) بالراديان، \[ \boxed{\mu(\beta+\Delta\alpha)\approx -(45.9\ \mathrm{N\,m\,rad^{-1}})\Delta\alpha}. \]
- 3.1.3. \(\boxed{\alpha(t)=\beta+\Delta\alpha\cos(2\pi t/\tau)}\)، حيث \(\boxed{\tau\approx3.26\ \mathrm{s}}\).
- 3.2. \(\boxed{\Phi_1\approx0.23\ \mathrm{kg\,s^{-1}}}\).
- 3.3. باستخدام السعة الحدّية \(\beta-\alpha_1\approx2.95^\circ\)، \[ \boxed{\Phi_2\approx0.7\ \mathrm{kg\,s^{-1}}}. \] موضع الاتزان هو \(\beta\)؛ أما \(\alpha_1\) فهي نقطة الانقلاب السفلى المستخدمة في هذا التقدير.
الحل
نكتب \(m_0=1.0\ \mathrm{kg}\) لكتلة الماء التي تبدأ الحركة، و\(r=GT\). من الشكل 3، \[ a=0.20\ \mathrm m,\quad L=0.74\ \mathrm m,\quad h=0.12\ \mathrm m,\quad b=0.15\ \mathrm m,\quad \gamma=30^\circ. \] يقع محور الارتكاز على مسافة \(d=0.08\ \mathrm m\) أسفل الحافة العلوية للدلو. ونستخدم القيمتين القياسيتين \(\rho=1000\ \mathrm{kg\,m^{-3}}\) و\(g=9.8\ \mathrm{m\,s^{-2}}\)، اللتين لم تُحدَّدا في نص المسألة.
من الاختصارات المفيدة \[ q=\cot\gamma=\sqrt3,\qquad R=a+L=0.94\ \mathrm m,\qquad C=\frac{\rho b h^2}{2}=1.08\ \mathrm{kg}. \]
1.1. موضع مركز كتلة الرافعة
طول القاع المستوي للدلو هو \[ \ell=L-h\cot\gamma=0.532154\ \mathrm m. \]
لتكن \(\eta\) عمق الماء الابتدائي فوق هذا القاع. المقطع الطولي للماء شبه منحرف، ولذلك \[ \frac{m_0}{\rho b} =\ell\eta+\frac12q\eta^2. \] وعليه، \[ \eta =\frac{\sqrt{\ell^2+2q\,m_0/(\rho b)}-\ell}{q} =0.0122822\ \mathrm m. \]
نقيس \(u\) على امتداد الدلو من جداره الرأسي الداخلي باتجاه الحافة الخارجية. يمتد شريط أفقي على ارتفاع \(y\) فوق القاع من \(u=0\) إلى \(u=\ell+qy\). ومن ثم نحصل من مركزه الهندسي على \[ \bar u =\frac{\displaystyle\frac12\int_0^\eta(\ell+qy)^2\,dy} {\displaystyle\int_0^\eta(\ell+qy)\,dy}. \] وبكتابة \(w=\ell+q\eta\)، تصبح هذه العلاقة \[ \bar u=\frac{\ell^2+\ell w+w^2}{3(\ell+w)} =0.271430\ \mathrm m. \]
في اللحظة التي تفقد فيها المدقّة تماسها مع الأرز، تنعدم قوة رد الفعل التي تسندها. ويتوازن عزما الثقل: \[ M g r=m_0g(a+\bar u). \] إذن \[ \boxed{r=\frac{m_0}{M}(a+\bar u) =0.0157143\ \mathrm m=1.57\ \mathrm{cm}}. \]
نعرّف مقياس عزم الدوران المقابل \[ K=Mgr=4.6200\ \mathrm{N\,m}. \]
1.2. بداية الانسكاب ونهايته
نستخدم إحداثيات ثابتة بالنسبة إلى الدلو:
- يمتد \(s\) نحو الداخل على طول الحافة العلوية انطلاقًا من الحافة الخارجية؛
- يقيس \(z\) العمق تحت تلك الحافة.
معادلة الطرف المائل هي \(z=s\tan\gamma\)، ومعادلة القاع المستوي هي \(z=h\)، وإحداثيات محور الارتكاز هي \((R,d)\).
عندما يصل الماء إلى الحافة الخارجية، يمر سطحه الأفقي بالنقطة \((0,0)\). وتكون معادلته في إحداثيات الدلو \[ z=s\tan\alpha. \]
يكون للماء المحتجز حينئذ مقطع طولي مثلث رؤوسه \[ (0,0),\qquad (hq,h),\qquad (h\cot\alpha,h). \] ومن ثم تكون كتلته \[ \boxed{m(\alpha)=\frac{\rho b h^2}{2} (\cot\alpha-\cot\gamma) =C(\cot\alpha-q)}. \tag{1} \]
بالنسبة إلى كمية الماء \(m_0=1.0\ \mathrm{kg}\)، يبدأ الانسكاب عندما تساوي هذه السعة \(m_0\): \[ \cot\alpha_1=q+\frac{m_0}{C}=2.65798. \] وعليه \[ \boxed{\alpha_1=20.6176^\circ}. \]
ينفد الماء عندما يصبح السطح الحر الأفقي موازيًا للطرف المائل: \[ \cot\alpha_2=\cot\gamma, \qquad \boxed{\alpha_2=\gamma=30^\circ}. \]
يتسق هذا الشكل المثلث مع الأبعاد: عند \(\alpha_1\)، تكون نهايته الداخلية عند \(h\cot\alpha_1=0.319\ \mathrm m<L\).
1.3. زاوية التوازن وكتلة الماء المتبقية
مركز المقطع المثلث للماء عند الفيضان هو \[ s_N=\frac h3(q+\cot\alpha),\qquad z_N=\frac{2h}{3}. \] وللأبعاد الخاصية المفيدة التالية \[ z_N=\frac{2h}{3}=0.08\ \mathrm m=d. \] لذلك يقع \(TN\) على امتداد الرافعة، ويكون ذراع العزم الأفقي للماء \[ \left[R-\frac h3(q+\cot\alpha)\right]\cos\alpha. \]
عزم الدوران الكلي أثناء الانسكاب هو \[ \boxed{ \mu(\alpha)=g\cos\alpha \left\{ C(\cot\alpha-q) \left[R-\frac h3(\cot\alpha+q)\right]-Mr \right\}. } \tag{2} \]
نضع \(v=\cot\beta-q\). يصبح شرط الاتزان \[ Cv\left[R-\frac{2hq}{3}-\frac h3v\right]=Mr. \] الجذر الواقع ضمن المجال الفيزيائي \(\alpha_1<\beta<\alpha_2\) هو \[ v=0.560329. \] إذن \[ \boxed{\beta=\operatorname{arccot}(q+v)=23.5682^\circ}, \] و \[ \boxed{m_1=Cv=0.605156\ \mathrm{kg}}. \]
المسافة التي سنحتاج إليها لاحقًا هي \[ \ell_\beta=TN =R-\frac h3(q+\cot\beta) =0.779023\ \mathrm m. \]
2.1. عزم الدوران على امتداد دورة العمل
لأي موضع لمركز كتلة الماء \((s_N,z_N)\)، يكون ذراع العزم الأفقي للماء \[ (R-s_N)\cos\alpha+(d-z_N)\sin\alpha. \] وعليه، قبل الانسكاب، \[ \mu_\uparrow(\alpha) =m_0g\big[(R-s_N)\cos\alpha+(d-z_N)\sin\alpha\big] -K\cos\alpha. \tag{3} \]
يكون مقطع الماء في البداية شبه منحرف. ويصبح مثلثًا عندما يتوقف عن ملامسة الجدار الرأسي الداخلي. ويحدث ذلك عند \[ \cot\alpha_c=q+\frac{\rho b\ell^2}{2m_0}, \qquad \alpha_c=2.493^\circ. \]
من أجل \(\alpha_c\leq\alpha\leq\alpha_1\)، نعرّف \[ \delta(\alpha) =\sqrt{\frac{2m_0}{\rho b(\cot\alpha-q)}}. \] هذا هو ارتفاع المثلث مقيسًا عموديًا على قاع الدلو. ومركزه هو \[ s_N=hq+\frac{\delta}{3}(\cot\alpha-2q), \qquad z_N=h-\frac{\delta}{3}. \] تحدّد هذه العبارات، مع (3)، فرع الصعود قبل الانسكاب. وبين \(\alpha_1\) و\(\alpha_2\)، نستخدم (2).
بمجرد أن يفرغ الدلو، لا تكون له أي مساهمة في عزم الدوران: \[ \boxed{\mu_{\mathrm{empty}}(\alpha)=-K\cos\alpha}. \]
يمكن رسم المنحنى انطلاقًا من القيم التالية:
| \(\alpha\) | عزم الدوران في شوط الصعود \(\mathrm{(N\,m)}\) | عزم الدوران في العودة والدلو فارغ \(\mathrm{(N\,m)}\) |
|---|---|---|
| \(0^\circ\) | \(0\) عند بدء الارتفاع | \(-4.620\) |
| \(2.493^\circ\) | \(+0.944\) | \(-4.616\) |
| \(5^\circ\) | \(+1.561\) | \(-4.602\) |
| \(10^\circ\) | \(+2.068\) | \(-4.550\) |
| \(15^\circ\) | \(+2.367\) | \(-4.463\) |
| \(\alpha_1=20.618^\circ\) | \(+2.687\) | \(-4.324\) |
| \(\beta=23.568^\circ\) | \(0\) | \(-4.235\) |
| \(\alpha_2=30^\circ\) | \(-4.001\) | \(-4.001\) |
تتصف الدورة الكاملة بالخصائص التالية:
- عند \(\alpha=0\)، يرفع الملء عزم الثقل من \(-K\) إلى الصفر. ويمثل ذلك قطعة رأسية في مخطط عزم الدوران–الزاوية. وتُبقي قوة رد فعل الهاون الرافعة ساكنة خلال هذه المرحلة.
- أثناء الارتفاع، يزداد عزم الدوران من الصفر إلى قيمته العظمى \(+2.687\ \mathrm{N\,m}\) عند \(\alpha_1\).
- يجعل الانسكاب عزم الدوران يتناقص، ويعبر الصفر عند \(\beta\)، ثم يبلغ \(-4.001\ \mathrm{N\,m}\) عند \(\alpha_2\).
- من \(\alpha_2\) إلى الزاوية العظمى \(\alpha_0\)، وطوال العودة والدلو فارغ، يتبع عزم الدوران العلاقة \(-K\cos\alpha\). ويتطابق منحنيَا الذهاب والعودة هذان عندما \(\alpha\geq\alpha_2\).
على وجه الخصوص، تأخذ \(\mu(0)\) قيمًا مختلفة في المراحل المختلفة: صفرًا عند بدء الارتفاع، و\(-4.620\ \mathrm{N\,m}\) عندما يكون الدلو فارغًا.
2.2. الشغل وتفسيره الهندسي
الشغل الدوراني المتناهي الصغر هو \[ dW=\mu\,d\alpha, \] حيث تُقاس الزوايا بالراديان.
الشغل الكلي خلال دورة هو \[ W_{\mathrm{total}} =\oint\mu\,d\alpha =\int_0^{\alpha_0} \big[\mu_\uparrow(\alpha)-\mu_\downarrow(\alpha)\big]\,d\alpha. \] يتطابق الفرعان فيما فوق \(\alpha_2\)، ولذلك \[ \boxed{ W_{\mathrm{total}} =\int_0^{\alpha_2} \big[\mu_\uparrow(\alpha)+K\cos\alpha\big]\,d\alpha. } \] هندسيًا، هذه هي المساحة المحصورة بين فرع الصعود، وفرع العودة والدلو فارغ، وقطعة الملء عند \(\alpha=0\).
تبدأ الرافعة ذات الدلو الفارغ عودتها من السكون عند \(\alpha_0\). ويتحول النقص في طاقة وضعها الثقالية إلى الطاقة الحركية المنقولة عند الاصطدام: \[ \boxed{ W_{\mathrm{pounding}} =\int_{\alpha_0}^{0}(-K\cos\alpha)\,d\alpha =K\sin\alpha_0. } \] وهي المساحة الموجبة بين منحنى العودة والدلو فارغ ومحور الزاوية، من \(0\) إلى \(\alpha_0\).
إذا حمل الماء الخارج طاقة حركية بعيدًا، فإن تلك الطاقة تقلّل الجزء المنقول إلى الأرز من شغل الدورة. وفي ظل التقريب الوارد في 2.3، الذي يعد هذه الطاقة مهملة، \[ \boxed{W_{\mathrm{total}}=W_{\mathrm{pounding}}}. \] وبصورة مكافئة، تتلاشى المساحتان الموجبة والسالبة، مع مراعاة الإشارة، على شوط الصعود الكامل، لأن هذا الشوط يبدأ من السكون وينتهي بالسكون: \[ \int_0^{\alpha_0}\mu_\uparrow(\alpha)\,d\alpha=0. \]
2.3. الزاوية العظمى وشغل الدق
لتكن \[ E_2=\int_0^{\alpha_2}\mu_\uparrow(\alpha)\,d\alpha. \] هذه هي الطاقة الحركية المتبقية عند خروج آخر كمية من الماء.
بوصل نقاط فرع الصعود الواردة في الجدول بقطع مستقيمة نحصل على \[ E_2\approx0.520\ \mathrm J. \] من \(\alpha_2\) إلى \(\alpha_0\)، تحوّل الرافعة ذات الدلو الفارغ هذه الطاقة إلى طاقة وضع ثقالية: \[ E_2=K(\sin\alpha_0-\sin\alpha_2). \] إذن يعطي التقريب بخط منكسر \[ \sin\alpha_0 =\frac12+\frac{0.520}{4.620}, \] فنحصل على \[ \alpha_0\approx37.8^\circ, \qquad W_{\mathrm{pounding}} =K\sin\alpha_0\approx2.83\ \mathrm J. \]
بتكامل فروع عزم الدوران المنحنية بدقة أكبر نحصل على \[ \int_0^{\alpha_1}\mu_\uparrow\,d\alpha=0.6796\ \mathrm J, \qquad \int_{\alpha_1}^{\alpha_2}\mu_\uparrow\,d\alpha=-0.1779\ \mathrm J. \] وعليه \(E_2=0.5016\ \mathrm J\)، مما يعطي \[ \boxed{\alpha_0\approx37.5^\circ,\qquad W_{\mathrm{pounding}}\approx2.8\ \mathrm J}. \]
3.1.1. الاتزان مع الفيضان المستمر
يجعل الفيضان المستمر كتلة الماء دالة في الزاوية تعطى بالعلاقة (1)، في كلا اتجاهي الحركة.
بالقرب من \(\beta\)، تؤدي زيادة \(\alpha\) إلى تقليل كتلة الماء وإنتاج عزم دوران سالب. ويؤدي تقليل \(\alpha\) إلى زيادة كتلة الماء المحتجز وإنتاج عزم دوران موجب.
إذن يمر المنحنى بالنقطة \((\beta,0)\) بميل سالب، و \[ \boxed{\alpha=\beta\text{ موضع اتزان مستقر}.} \] في النموذج المثالي المذكور، تؤدي الاضطرابات الصغيرة إلى اهتزازات غير مخمّدة.
3.1.2. التقريب الخطي لعزم الدوران
نكتب (2) على الصورة \[ \mu(\alpha)=g\cos\alpha\,F(\cot\alpha), \] حيث \[ F(c)=C(c-q)\left[R-\frac h3(c+q)\right]-Mr. \] عند الاتزان \(F(\cot\beta)=0\). كذلك، \[ \frac{dF}{dc}=C\left(R-\frac{2h}{3}c\right), \qquad \frac{d(\cot\alpha)}{d\alpha}=-\csc^2\alpha. \]
لذلك \[ \mu'(\beta) =-\frac{gC\cos\beta}{\sin^2\beta} \left(R-\frac{2h}{3}\cot\beta\right). \] نعرّف \[ \boxed{ \kappa= \frac{gC\cos\beta}{\sin^2\beta} \left(R-\frac{2h}{3}\cot\beta\right) =45.91\ \mathrm{N\,m\,rad^{-1}}. } \] لإزاحة زاوية صغيرة مقيسة بالراديان، \[ \boxed{\mu(\beta+\Delta\alpha) =-\kappa\,\Delta\alpha+O((\Delta\alpha)^2)}. \]
3.1.3. معادلة الحركة والزمن الدوري
إلى الرتبة الأولى، نحسب عزم قصور الماء عند الاتزان. وبتمثيل مساهمته الصغيرة تقريبًا بكتلة متمركزة عند مركز كتلته نحصل على \[ J_\beta\approx I+m_1\ell_\beta^2 =12+0.6052(0.7790)^2 \approx12.37\ \mathrm{kg\,m^2}. \] لا يتجاوز عزم قصور الماء حول مركز كتلته نحو \(0.0026\ \mathrm{kg\,m^2}\)، ولذلك فإن أخذ امتداده المكاني في الحسبان له أثر مهمل في الزمن الدوري المذكور.
تُضرب تغيرات عزم القصور في تسارعات أو سرعات صغيرة، فتكون مساهمتها من رتب تتجاوز التقريب الخطي. إذن، بوضع \(x=\alpha-\beta\)، \[ \boxed{J_\beta\ddot x+\kappa x=0}. \] هذه هي معادلة المهتز التوافقي، حيث \[ \omega=\sqrt{\frac{\kappa}{J_\beta}} \approx1.927\ \mathrm{s^{-1}}. \]
من أجل \(x(0)=\Delta\alpha\) و\(\dot x(0)=0\)، \[ \boxed{\alpha(t)=\beta+\Delta\alpha\cos(\omega t)}. \] الزمن الدوري هو \[ \boxed{ \tau=2\pi\sqrt{\frac{J_\beta}{\kappa}} \approx3.26\ \mathrm s. } \]
3.2. التدفق اللازم لسعة \(1^\circ\)
تخضع سعة الدلو عند الفيضان للعلاقة \[ \frac{dm}{d\alpha}=-C\csc^2\alpha. \] خلال الجزء الهابط من الاهتزاز، تزداد هذه السعة. وللحفاظ على الفيضان، يجب أن يحقق معدل التدفق الكتلي الداخل \[ \Phi\geq\frac{dm}{dt} =-C\csc^2\alpha\,\dot\alpha. \]
لاهتزازات صغيرة سعتها \(A\)، \[ \alpha=\beta+A\cos\omega t. \] إلى الرتبة الأولى، \[ \frac{dm}{dt} =\frac{C}{\sin^2\beta}A\omega\sin\omega t. \] تبلغ هذه الكمية قيمتها العظمى عند المرور نزولًا بموضع الاتزان. لذلك \[ \boxed{\Phi_{\min}(A) =\frac{C}{\sin^2\beta}\,\omega A}. \tag{4} \]
عدديًا، \[ \frac{C}{\sin^2\beta}=6.755\ \mathrm{kg\,rad^{-1}}. \] من أجل \(A=1^\circ=\pi/180\) راديان، \[ \Phi_1 =6.755(1.927)\frac{\pi}{180} =0.227\ \mathrm{kg\,s^{-1}}. \] وعليه \[ \boxed{\Phi_1\approx0.23\ \mathrm{kg\,s^{-1}}}. \]
3.3. تقدير عتبة التدفق لتوقف الدق
نستخدم الاهتزاز الحدّي للرافعة المرفوعة الذي تقع نقطة انقلابه السفلى عند \(\alpha_1\). ومركزه هو زاوية الاتزان \(\beta\)، ولذلك تكون سعته \[ \boxed{A_2=\beta-\alpha_1 =2.9506^\circ=0.051497\ \mathrm{rad}}. \] يبقى هذا الاهتزاز الحدّي فوق الوضع الأفقي، فلا تصل المدقّة إلى الأرز.
بتطبيق شرط الفيضان نفسه (4)، \[ \Phi_2 \approx\frac{C}{\sin^2\beta}\omega(\beta-\alpha_1). \] وبصورة مكافئة، \[ \Phi_2\approx \Phi_1\frac{\beta-\alpha_1}{1^\circ}. \] إذن \[ \Phi_2\approx0.227(2.9506) =0.670\ \mathrm{kg\,s^{-1}}. \]
يمكن التحقق من تصحيح السعة المحدودة مع الإبقاء على مسار توافقي. ففي فرعه الهابط، \[ -\dot\alpha =\omega\sqrt{A_2^2-(\alpha-\beta)^2}, \] ومن ثم يكون المعدل الدقيق لزيادة السعة \[ \frac{dm}{dt} =\frac{C\omega}{\sin^2\alpha} \sqrt{A_2^2-(\alpha-\beta)^2}. \] تبلغ قيمته العظمى نحو \(0.69\ \mathrm{kg\,s^{-1}}\)، وهو ما يتسق مع التقدير \[ \boxed{\Phi_2\approx0.7\ \mathrm{kg\,s^{-1}}}. \]
تمت مراجعة الحل بمقارنته بالحل الرسمي.