IPhO 2005 · Theory problem 1
An Ill Fated Satellite
Th 1 AN ILL FATED SATELLITE
The most frequent orbital manoeuvres performed by spacecraft consist of velocity variations along the direction of flight, namely accelerations to reach higher orbits or brakings done to initiate re-entering in the atmosphere. In this problem we will study the orbital variations when the engine thrust is applied in a radial direction.
To obtain numerical values use: Earth radius \(R_T=6.37\cdot10^6\ \mathrm{m}\), Earth surface gravity \(g=9.81\ \mathrm{m/s^2}\), and take the length of the sidereal day to be \(T_0=24.0\ \mathrm{h}\).
We consider a geosynchronous\(^{1}\) communications satellite of mass \(m\) placed in an equatorial circular orbit of radius \(r_0\). These satellites have an “apogee engine” which provides the tangential thrusts needed to reach the final orbit.
Image: ESA
Marks are indicated at the beginning of each subquestion, in parenthesis.
Question 1
1.1 (0.3) Compute the numerical value of \(r_0\).
1.2 (0.3+0.1) Give the analytical expression of the velocity \(v_0\) of the satellite as a function of \(g\), \(R_T\), and \(r_0\), and calculate its numerical value.
1.3 (0.4+0.4) Obtain the expressions of its angular momentum \(L_0\) and mechanical energy \(E_0\), as functions of \(v_0\), \(m\), \(g\) and \(R_T\).
Once this geosynchronous circular orbit has been reached (see Figure F-1), the satellite has been stabilised in the desired location, and is being readied to do its work, an error by the ground controllers causes the apogee engine to be fired again. The thrust happens to be directed towards the Earth and, despite the quick reaction of the ground crew to shut the engine off, an unwanted velocity variation \(\Delta v\) is imparted on the satellite. We characterize this boost by the parameter \(\beta=\Delta v/v_0\). The duration of the engine burn is always negligible with respect to any other orbital times, so that it can be considered as instantaneous.
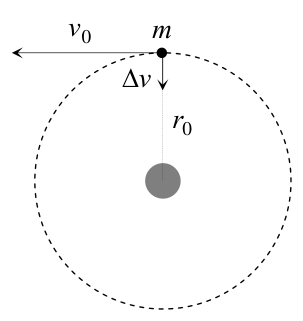
F-1
Question 2
Suppose \(\beta<1\).
2.1 (0.4+0.5) Determine the parameters of the new orbit\(^{2}\), semi-latus-rectum \(l\) and eccentricity \(\varepsilon\), in terms of \(r_0\) and \(\beta\).
2.2 (1.0) Calculate the angle \(\alpha\) between the major axis of the new orbit and the position vector at the accidental misfire.
2.3 (1.0+0.2) Give the analytical expressions of the perigee \(r_{\min}\) and apogee \(r_{\max}\) distances to the Earth centre, as functions of \(r_0\) and \(\beta\), and calculate their numerical values for \(\beta=1/4\).
2.4 (0.5+0.2) Determine the period of the new orbit, \(T\), as a function of \(T_0\) and \(\beta\), and calculate its numerical value for \(\beta=1/4\).
\(^{1}\) Its revolution period is \(T_0\).
\(^{2}\) See the “hint”.
Question 3
3.1 (0.5) Calculate the minimum boost parameter, \(\beta_{\mathrm{esc}}\), needed for the satellite to escape Earth gravity.
3.2 (1.0) Determine in this case the closest approach of the satellite to the Earth centre in the new trajectory, \(r'_{\min}\), as a function of \(r_0\).
Question 4
Suppose \(\beta>\beta_{\mathrm{esc}}\).
4.1 (1.0) Determine the residual velocity at the infinity, \(v_\infty\), as a function of \(v_0\) and \(\beta\).
4.2 (1.0) Obtain the “impact parameter” \(b\) of the asymptotic escape direction in terms of \(r_0\) and \(\beta\). (See Figure F-2).
4.3 (1.0+0.2) Determine the angle \(\phi\) of the asymptotic escape direction in terms of \(\beta\). Calculate its numerical value for \(\beta=\dfrac{3}{2}\beta_{\mathrm{esc}}\).
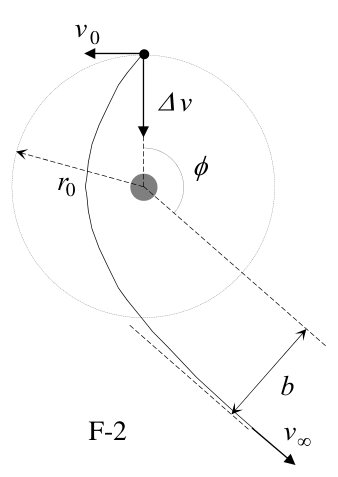
F-2
HINT
Under the action of central forces obeying the inverse-square law, bodies follow trajectories described by ellipses, parabolas or hyperbolas. In the approximation \(m\ll M\) the gravitating mass \(M\) is at one of the focuses. Taking the origin at this focus, the general polar equation of these curves can be written as (see Figure F-3)
\[ r(\theta)=\frac{l}{1-\varepsilon\cos\theta} \]
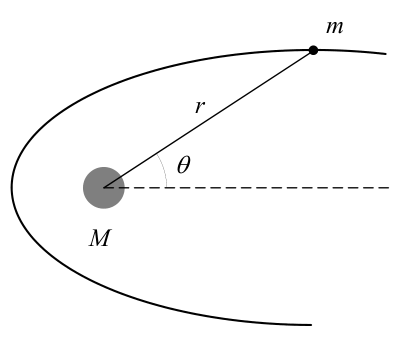
F-3
where \(l\) is a positive constant named the semi-latus-rectum and \(\varepsilon\) is the eccentricity of the curve. In terms of constants of motion:
\[ l=\frac{L^2}{GMm^2} \qquad\text{and}\qquad \varepsilon= \left(1+\frac{2EL^2}{G^2M^2m^3}\right)^{1/2} \]
where \(G\) is the Newton constant, \(L\) is the modulus of the angular momentum of the orbiting mass, with respect to the origin, and \(E\) is its mechanical energy, with zero potential energy at infinity.
We may have the following cases:
i) If \(0\leq\varepsilon<1\), the curve is an ellipse (circumference for \(\varepsilon=0\)).
ii) If \(\varepsilon=1\), the curve is a parabola.
iii) If \(\varepsilon>1\), the curve is a hyperbola.
Official English text of the problem.
Answers
-
1.1 \[ r_0=\left(\frac{gR_T^2T_0^2}{4\pi^2}\right)^{1/3} =\boxed{4.22\times10^7\ \mathrm{m}}. \]
-
1.2 \[ v_0=\sqrt{\frac{gR_T^2}{r_0}} =\boxed{3.07\times10^3\ \mathrm{m\,s^{-1}}}. \]
-
1.3 \[ \boxed{L_0=\frac{mgR_T^2}{v_0}}, \qquad \boxed{E_0=-\frac12mv_0^2}. \]
-
2.1 \[ \boxed{l=r_0,\qquad \varepsilon=\beta}. \]
-
2.2 \[ \boxed{\alpha=\frac{\pi}{2}=90^\circ}. \] This applies for \(0<\beta<1\); at \(\beta=0\), the orbit is circular and has no distinguished major axis.
-
2.3 \[ \boxed{r_{\min}=\frac{r_0}{1+\beta}}, \qquad \boxed{r_{\max}=\frac{r_0}{1-\beta}}. \] For \(\beta=1/4\), \[ \boxed{r_{\min}=3.38\times10^7\ \mathrm{m}}, \qquad \boxed{r_{\max}=5.63\times10^7\ \mathrm{m}}. \]
-
2.4 \[ \boxed{T=\frac{T_0}{(1-\beta^2)^{3/2}}}. \] For \(\beta=1/4\), \(\boxed{T=26.4\ \mathrm{h}}\).
-
3.1 \[ \boxed{\beta_{\mathrm{esc}}=1}. \]
-
3.2 \[ \boxed{r'_{\min}=\frac{r_0}{2}}. \]
-
4.1 \[ \boxed{v_\infty=v_0\sqrt{\beta^2-1}}. \]
-
4.2 \[ \boxed{b=\frac{r_0}{\sqrt{\beta^2-1}}}. \]
-
4.3 \[ \boxed{\phi=\frac{\pi}{2}+\arccos\!\left(\frac1\beta\right) =\pi-\arcsin\!\left(\frac1\beta\right)}. \] For \(\beta=\frac32\beta_{\mathrm{esc}}=\frac32\), \[ \boxed{\phi=138.2^\circ}. \]
Solution
Let \[ \mu=GM=gR_T^2, \] where \(M\) is Earth's mass. We use Newtonian gravity for a fixed, spherical Earth, with \(m\ll M\), and neglect atmospheric drag and other bodies. The engine burn is treated as instantaneous, and the satellite's mass as constant. Gravitational potential energy is zero at infinity.
1.1 — Radius of the geosynchronous orbit
For a circular orbit, gravitational acceleration provides the centripetal acceleration: \[ \frac{\mu}{r_0^2}=\frac{v_0^2}{r_0}. \] The orbital period is \(T_0\), so \[ v_0=\frac{2\pi r_0}{T_0}. \] Combining these equations gives \[ r_0^3=\frac{\mu T_0^2}{4\pi^2}. \] Thus \[ \boxed{r_0=\left(\frac{gR_T^2T_0^2}{4\pi^2}\right)^{1/3}}. \]
Using \(T_0=24.0\times3600\ \mathrm{s}\), \[ r_0= \left[ \frac{9.81(6.37\times10^6)^2(24.0\times3600)^2}{4\pi^2} \right]^{1/3} =4.222197\ldots\times10^7\ \mathrm{m}. \] Therefore, \[ \boxed{r_0=4.22\times10^7\ \mathrm{m}}. \]
1.2 — Initial orbital velocity
The circular-orbit condition gives \[ v_0^2=\frac{\mu}{r_0}=\frac{gR_T^2}{r_0}. \] Hence \[ \boxed{v_0=\sqrt{\frac{gR_T^2}{r_0}}}. \] Numerically, \[ v_0=3070.47\ldots\ \mathrm{m\,s^{-1}} =\boxed{3.07\times10^3\ \mathrm{m\,s^{-1}}}. \]
1.3 — Initial angular momentum and mechanical energy
The velocity is perpendicular to the radius, so the angular momentum magnitude is \[ L_0=mr_0v_0. \] Since \(r_0=\mu/v_0^2\), \[ \boxed{L_0=\frac{m\mu}{v_0}=\frac{mgR_T^2}{v_0}}. \]
The mechanical energy is \[ E_0=\frac12mv_0^2-\frac{\mu m}{r_0}. \] Using \(\mu/r_0=v_0^2\), \[ \boxed{E_0=-\frac12mv_0^2}. \]
2.1 — Semi-latus-rectum and eccentricity after the impulse
Let \(\hat{\mathbf r}\) point radially outward at the misfire and \(\hat{\mathbf t}\) point along the original velocity. Immediately after the impulse, \[ \mathbf v=v_0\hat{\mathbf t}-\beta v_0\hat{\mathbf r}. \] The two components are perpendicular, giving \[ v^2=v_0^2(1+\beta^2). \]
The impulse is radial and therefore has zero angular impulse about Earth's centre. Consequently, \[ L=L_0=mr_0v_0. \]
The radius remains \(r_0\) during the instantaneous burn, so the new energy is \[ E=\frac12mv_0^2(1+\beta^2)-\frac{\mu m}{r_0} =\frac12mv_0^2(\beta^2-1). \] Thus \(E<0\) for \(\beta<1\), as required for a bound orbit.
From the supplied orbital formulas, \[ l=\frac{L^2}{\mu m^2} =\frac{r_0^2v_0^2}{\mu} =\boxed{r_0}, \] and \[ \varepsilon^2 =1+\frac{2EL^2}{\mu^2m^3} =1+(\beta^2-1) =\beta^2. \] Because \(\beta\) is a nonnegative speed ratio, \[ \boxed{\varepsilon=\beta}. \]
These expressions for \(l\) and \(\varepsilon\) also hold for the parabolic and hyperbolic cases considered later.
2.2 — Orientation of the major axis
At the instant of the misfire, \(r=r_0=l\). Substitution into the polar equation gives \[ r_0=\frac{r_0}{1-\beta\cos\theta_0}. \] For \(\beta>0\), this requires \[ \cos\theta_0=0. \] The polar reference axis is the major-axis direction, so the position vector at the misfire is perpendicular to that axis: \[ \boxed{\alpha=\frac{\pi}{2}=90^\circ}. \]
To identify the branch, choose \(\theta\) to increase in the direction of orbital motion. Then \[ \frac{dr}{d\theta} =-\frac{r_0\beta\sin\theta}{(1-\beta\cos\theta)^2}. \] The initial radial velocity is inward, so \(dr/d\theta<0\). Therefore, \[ \theta_0=\frac{\pi}{2}. \] Perigee occurs subsequently at \(\theta=\pi\). In the orientation of Figure F-1, the major axis is horizontal and the perigee is to the left of Earth.
For \(\beta=0\), the orbit remains circular, and no unique major-axis direction exists.
2.3 — Perigee and apogee
For \[ r(\theta)=\frac{r_0}{1-\beta\cos\theta}, \] the smallest radius occurs when the denominator is largest, at \(\theta=\pi\). The largest radius occurs at \(\theta=0\). Hence \[ \boxed{r_{\min}=\frac{r_0}{1+\beta}}, \qquad \boxed{r_{\max}=\frac{r_0}{1-\beta}}. \]
For \(\beta=1/4\), \[ r_{\min}=\frac45r_0 =\boxed{3.38\times10^7\ \mathrm{m}}, \] \[ r_{\max}=\frac43r_0 =\boxed{5.63\times10^7\ \mathrm{m}}. \] Both are distances from Earth's centre.
2.4 — Period of the new orbit
The ellipse's semi-major axis is \[ a=\frac{r_{\min}+r_{\max}}{2} =\frac{r_0}{2} \left(\frac1{1+\beta}+\frac1{1-\beta}\right) =\frac{r_0}{1-\beta^2}. \]
Kepler's third law for orbits around the same central mass gives \[ \frac{T^2}{a^3}=\frac{T_0^2}{r_0^3}. \] Therefore, \[ T=T_0\left(\frac{a}{r_0}\right)^{3/2} =\boxed{\frac{T_0}{(1-\beta^2)^{3/2}}}. \]
For \(\beta=1/4\), \[ T=24.0\left(\frac{16}{15}\right)^{3/2}\ \mathrm{h} =26.4396\ldots\ \mathrm{h}, \] so \[ \boxed{T=26.4\ \mathrm{h}}. \]
3.1 — Minimum impulse for escape
A trajectory can reach infinity only if its mechanical energy is nonnegative. The limiting escape trajectory has \(E=0\): \[ \frac12mv_0^2(\beta_{\mathrm{esc}}^2-1)=0. \] Thus \[ \boxed{\beta_{\mathrm{esc}}=1}. \]
At this threshold, \(\varepsilon=1\), so the orbit is parabolic and the speed tends to zero at infinity.
3.2 — Closest approach at the escape threshold
For \(\beta=1\), \[ l=r_0,\qquad \varepsilon=1. \] The perigee distance of the parabola is therefore \[ r'_{\min}=\frac{l}{1+\varepsilon} =\boxed{\frac{r_0}{2}}. \]
The satellite initially moves inward, so it reaches this closest approach before escaping. Numerically, \[ r'_{\min}=2.11\times10^7\ \mathrm{m}>R_T, \] so the threshold trajectory clears Earth.
4.1 — Residual speed at infinity
For \(\beta>1\), the energy is positive. At infinity, the gravitational potential energy vanishes, and energy conservation gives \[ \frac12mv_\infty^2 =\frac12mv_0^2(\beta^2-1). \] Hence \[ \boxed{v_\infty=v_0\sqrt{\beta^2-1}}. \]
4.2 — Impact parameter
The impact parameter \(b\) is the perpendicular distance from Earth's centre to the outgoing asymptote.
Far from Earth, the motion approaches uniform motion along that asymptote. Its angular momentum magnitude is consequently \[ L=mbv_\infty. \] Conservation of angular momentum gives \[ mbv_\infty=mr_0v_0. \] Using the result of 4.1, \[ \boxed{b=\frac{r_0v_0}{v_\infty} =\frac{r_0}{\sqrt{\beta^2-1}}}. \]
4.3 — Direction of escape
Use the same polar convention as in 2.2: \[ r(\theta)=\frac{r_0}{1-\beta\cos\theta}, \qquad \theta_0=\frac{\pi}{2}, \] with \(\theta\) increasing along the motion and perigee at \(\theta=\pi\).
At infinity, the denominator tends to zero: \[ \cos\theta_\infty=\frac1\beta. \] Define \[ \delta=\arccos\!\left(\frac1\beta\right), \qquad 0<\delta<\frac{\pi}{2}. \] After passing perigee, the outgoing branch reaches \[ \theta_\infty=2\pi-\delta. \]
The tangential speed is \(L/(mr)\), which tends to zero as \(r\to\infty\). Thus the limiting velocity direction coincides with the limiting outward radial direction.
The angle \(\phi\) marked on the right of Figure F-2 is the smaller angle between the original outward radius and this outgoing direction. Therefore, \[ \phi =2\pi-(\theta_\infty-\theta_0) =2\pi-\left(2\pi-\delta-\frac{\pi}{2}\right). \] Hence \[ \boxed{\phi=\frac{\pi}{2}+\arccos\!\left(\frac1\beta\right) =\pi-\arcsin\!\left(\frac1\beta\right)}. \] The relevant branch satisfies \[ \frac{\pi}{2}<\phi<\pi. \]
For \(\beta=\frac32\beta_{\mathrm{esc}}=\frac32\), \[ \phi=90^\circ+\arccos\!\left(\frac23\right) =90^\circ+48.1897\ldots^\circ, \] giving \[ \boxed{\phi=138.2^\circ}. \]
The escape formulas describe a collision-free Kepler trajectory. For a finite Earth this additionally requires \(r_0/(1+\beta)>R_T\), which holds for the specified numerical example.
The solution was checked against the official solution.
IPhO 2005 · Theorieaufgabe 1
Ein vom Pech verfolgter Satellit
Th 1 EIN VOM PECH VERFOLGTER SATELLIT
Die häufigsten Bahnmanöver von Raumfahrzeugen bestehen in Geschwindigkeitsänderungen entlang der Flugrichtung, nämlich in Beschleunigungen zum Erreichen höherer Umlaufbahnen oder in Bremsmanövern zum Einleiten des Wiedereintritts in die Atmosphäre. In dieser Aufgabe untersuchen wir die Bahnänderungen, wenn der Triebwerksschub in radialer Richtung wirkt.
Verwenden Sie zur Berechnung der Zahlenwerte den Erdradius \(R_T=6.37\cdot10^6\ \mathrm{m}\), die Fallbeschleunigung an der Erdoberfläche \(g=9.81\ \mathrm{m/s^2}\), und setzen Sie die Dauer des siderischen Tages mit \(T_0=24.0\ \mathrm{h}\) an.
Wir betrachten einen geosynchronen\(^{1}\) Kommunikationssatelliten der Masse \(m\) auf einer äquatorialen Kreisbahn mit dem Radius \(r_0\). Diese Satelliten verfügen über ein „Apogäumstriebwerk“, das den zum Erreichen der endgültigen Umlaufbahn erforderlichen tangentialen Schub liefert.
Bild: ESA
Die Punktzahlen stehen jeweils zu Beginn jeder Teilaufgabe in Klammern.
Frage 1
1.1 (0.3) Berechnen Sie den Zahlenwert von \(r_0\).
1.2 (0.3+0.1) Geben Sie den analytischen Ausdruck für die Geschwindigkeit \(v_0\) des Satelliten als Funktion von \(g\), \(R_T\) und \(r_0\) an und berechnen Sie ihren Zahlenwert.
1.3 (0.4+0.4) Leiten Sie die Ausdrücke für seinen Drehimpuls \(L_0\) und seine mechanische Energie \(E_0\) als Funktionen von \(v_0\), \(m\), \(g\) und \(R_T\) her.
Nachdem diese geosynchrone Kreisbahn erreicht ist (siehe Abbildung F-1), der Satellit an der gewünschten Position stabilisiert wurde und auf seinen Einsatz vorbereitet wird, führt ein Fehler des Kontrollpersonals am Boden dazu, dass das Apogäumstriebwerk erneut gezündet wird. Der Schub ist dabei zur Erde hin gerichtet, und trotz der schnellen Reaktion der Bodenmannschaft, die das Triebwerk abschaltet, erfährt der Satellit eine unerwünschte Geschwindigkeitsänderung \(\Delta v\). Wir charakterisieren diesen Antriebsstoß durch den Parameter \(\beta=\Delta v/v_0\). Die Brenndauer des Triebwerks ist gegenüber allen anderen für die Bahnbewegung relevanten Zeiten stets vernachlässigbar, sodass der Antriebsstoß als momentan betrachtet werden kann.
F-1
Frage 2
Es sei \(\beta<1\).
2.1 (0.4+0.5) Bestimmen Sie die Parameter der neuen Bahn\(^{2}\), den Halbparameter \(l\) und die Exzentrizität \(\varepsilon\), in Abhängigkeit von \(r_0\) und \(\beta\).
2.2 (1.0) Berechnen Sie den Winkel \(\alpha\) zwischen der großen Achse der neuen Bahn und dem Ortsvektor zum Zeitpunkt der versehentlichen Zündung.
2.3 (1.0+0.2) Geben Sie die analytischen Ausdrücke für die Abstände des Perigäums \(r_{\min}\) und des Apogäums \(r_{\max}\) vom Erdmittelpunkt als Funktionen von \(r_0\) und \(\beta\) an und berechnen Sie ihre Zahlenwerte für \(\beta=1/4\).
2.4 (0.5+0.2) Bestimmen Sie die Umlaufzeit der neuen Bahn, \(T\), als Funktion von \(T_0\) und \(\beta\) und berechnen Sie ihren Zahlenwert für \(\beta=1/4\).
\(^{1}\) Ihre Umlaufzeit beträgt \(T_0\).
\(^{2}\) Siehe den „Hinweis“.
Frage 3
3.1 (0.5) Berechnen Sie den minimalen Antriebsstoßparameter \(\beta_{\mathrm{esc}}\), der erforderlich ist, damit der Satellit dem Schwerefeld der Erde entkommt.
3.2 (1.0) Bestimmen Sie für diesen Fall den kleinsten Abstand des Satelliten vom Erdmittelpunkt auf der neuen Bahn, \(r'_{\min}\), als Funktion von \(r_0\).
Frage 4
Es sei \(\beta>\beta_{\mathrm{esc}}\).
4.1 (1.0) Bestimmen Sie die Restgeschwindigkeit im Unendlichen, \(v_\infty\), als Funktion von \(v_0\) und \(\beta\).
4.2 (1.0) Leiten Sie den „Stoßparameter“ \(b\) der asymptotischen Fluchtrichtung in Abhängigkeit von \(r_0\) und \(\beta\) her. (Siehe Abbildung F-2).
4.3 (1.0+0.2) Bestimmen Sie den Winkel \(\phi\) der asymptotischen Fluchtrichtung in Abhängigkeit von \(\beta\). Berechnen Sie seinen Zahlenwert für \(\beta=\dfrac{3}{2}\beta_{\mathrm{esc}}\).
F-2
HINWEIS
Unter der Wirkung von Zentralkräften, die dem inversen Quadratgesetz folgen, bewegen sich Körper auf Bahnen, die durch Ellipsen, Parabeln oder Hyperbeln beschrieben werden. In der Näherung \(m\ll M\) befindet sich die gravitierende Masse \(M\) in einem der Brennpunkte. Legt man den Ursprung in diesen Brennpunkt, so lässt sich die allgemeine Polargleichung dieser Kurven folgendermaßen schreiben (siehe Abbildung F-3):
\[ r(\theta)=\frac{l}{1-\varepsilon\cos\theta} \]
F-3
Dabei ist \(l\) eine positive Konstante, die als Halbparameter bezeichnet wird, und \(\varepsilon\) ist die Exzentrizität der Kurve. In Abhängigkeit von den Erhaltungsgrößen gilt:
\[ l=\frac{L^2}{GMm^2} \qquad\text{und}\qquad \varepsilon= \left(1+\frac{2EL^2}{G^2M^2m^3}\right)^{1/2} \]
Dabei ist \(G\) die Newtonsche Gravitationskonstante, \(L\) der Betrag des Drehimpulses der umlaufenden Masse bezüglich des Ursprungs und \(E\) ihre mechanische Energie, wobei die potenzielle Energie im Unendlichen gleich null ist.
Folgende Fälle sind möglich:
i) Für \(0\leq\varepsilon<1\) ist die Kurve eine Ellipse (für \(\varepsilon=0\) eine Kreislinie).
ii) Für \(\varepsilon=1\) ist die Kurve eine Parabel.
iii) Für \(\varepsilon>1\) ist die Kurve eine Hyperbel.
Aufgabentext aus dem offiziellen englischen Text übersetzt.
Antworten
-
1.1 \[ r_0=\left(\frac{gR_T^2T_0^2}{4\pi^2}\right)^{1/3} =\boxed{4.22\times10^7\ \mathrm{m}}. \]
-
1.2 \[ v_0=\sqrt{\frac{gR_T^2}{r_0}} =\boxed{3.07\times10^3\ \mathrm{m\,s^{-1}}}. \]
-
1.3 \[ \boxed{L_0=\frac{mgR_T^2}{v_0}}, \qquad \boxed{E_0=-\frac12mv_0^2}. \]
-
2.1 \[ \boxed{l=r_0,\qquad \varepsilon=\beta}. \]
-
2.2 \[ \boxed{\alpha=\frac{\pi}{2}=90^\circ}. \] Dies gilt für \(0<\beta<1\); bei \(\beta=0\) ist die Bahn kreisförmig und besitzt keine ausgezeichnete große Achse.
-
2.3 \[ \boxed{r_{\min}=\frac{r_0}{1+\beta}}, \qquad \boxed{r_{\max}=\frac{r_0}{1-\beta}}. \] Für \(\beta=1/4\) gilt \[ \boxed{r_{\min}=3.38\times10^7\ \mathrm{m}}, \qquad \boxed{r_{\max}=5.63\times10^7\ \mathrm{m}}. \]
-
2.4 \[ \boxed{T=\frac{T_0}{(1-\beta^2)^{3/2}}}. \] Für \(\beta=1/4\) gilt \(\boxed{T=26.4\ \mathrm{h}}\).
-
3.1 \[ \boxed{\beta_{\mathrm{esc}}=1}. \]
-
3.2 \[ \boxed{r'_{\min}=\frac{r_0}{2}}. \]
-
4.1 \[ \boxed{v_\infty=v_0\sqrt{\beta^2-1}}. \]
-
4.2 \[ \boxed{b=\frac{r_0}{\sqrt{\beta^2-1}}}. \]
-
4.3 \[ \boxed{\phi=\frac{\pi}{2}+\arccos\!\left(\frac1\beta\right) =\pi-\arcsin\!\left(\frac1\beta\right)}. \] Für \(\beta=\frac32\beta_{\mathrm{esc}}=\frac32\) gilt \[ \boxed{\phi=138.2^\circ}. \]
Lösung
Es sei \[ \mu=GM=gR_T^2, \] wobei \(M\) die Masse der Erde ist. Wir verwenden die Newtonsche Gravitation für eine ruhende, kugelförmige Erde mit \(m\ll M\) und vernachlässigen den Luftwiderstand sowie andere Himmelskörper. Der Antriebsstoß wird als momentan und die Masse des Satelliten als konstant behandelt. Die potenzielle Gravitationsenergie ist im Unendlichen gleich null.
1.1 — Radius der geosynchronen Umlaufbahn
Bei einer Kreisbahn liefert die Gravitationsbeschleunigung die Zentripetalbeschleunigung: \[ \frac{\mu}{r_0^2}=\frac{v_0^2}{r_0}. \] Die Umlaufzeit beträgt \(T_0\), also gilt \[ v_0=\frac{2\pi r_0}{T_0}. \] Die Kombination dieser Gleichungen ergibt \[ r_0^3=\frac{\mu T_0^2}{4\pi^2}. \] Somit ist \[ \boxed{r_0=\left(\frac{gR_T^2T_0^2}{4\pi^2}\right)^{1/3}}. \]
Mit \(T_0=24.0\times3600\ \mathrm{s}\) ergibt sich \[ r_0= \left[ \frac{9.81(6.37\times10^6)^2(24.0\times3600)^2}{4\pi^2} \right]^{1/3} =4.222197\ldots\times10^7\ \mathrm{m}. \] Daher gilt \[ \boxed{r_0=4.22\times10^7\ \mathrm{m}}. \]
1.2 — Anfängliche Bahngeschwindigkeit
Aus der Kreisbahnbedingung folgt \[ v_0^2=\frac{\mu}{r_0}=\frac{gR_T^2}{r_0}. \] Damit ist \[ \boxed{v_0=\sqrt{\frac{gR_T^2}{r_0}}}. \] Numerisch ergibt sich \[ v_0=3070.47\ldots\ \mathrm{m\,s^{-1}} =\boxed{3.07\times10^3\ \mathrm{m\,s^{-1}}}. \]
1.3 — Anfänglicher Drehimpuls und anfängliche mechanische Energie
Die Geschwindigkeit steht senkrecht auf dem Radiusvektor, daher beträgt der Drehimpuls \[ L_0=mr_0v_0. \] Wegen \(r_0=\mu/v_0^2\) gilt \[ \boxed{L_0=\frac{m\mu}{v_0}=\frac{mgR_T^2}{v_0}}. \]
Die mechanische Energie ist \[ E_0=\frac12mv_0^2-\frac{\mu m}{r_0}. \] Mit \(\mu/r_0=v_0^2\) folgt \[ \boxed{E_0=-\frac12mv_0^2}. \]
2.1 — Halbparameter und Exzentrizität nach dem Kraftstoß
Zum Zeitpunkt der versehentlichen Zündung zeige \(\hat{\mathbf r}\) radial nach außen und \(\hat{\mathbf t}\) in Richtung der ursprünglichen Geschwindigkeit. Unmittelbar nach dem Kraftstoß gilt \[ \mathbf v=v_0\hat{\mathbf t}-\beta v_0\hat{\mathbf r}. \] Die beiden Komponenten stehen senkrecht aufeinander, sodass \[ v^2=v_0^2(1+\beta^2). \]
Der Kraftstoß ist radial und bewirkt daher keine Drehimpulsänderung bezüglich des Erdmittelpunkts. Folglich gilt \[ L=L_0=mr_0v_0. \]
Während des momentanen Antriebsstoßes bleibt der Radius gleich \(r_0\), daher ist die neue Energie \[ E=\frac12mv_0^2(1+\beta^2)-\frac{\mu m}{r_0} =\frac12mv_0^2(\beta^2-1). \] Somit gilt \(E<0\) für \(\beta<1\), wie es für eine gebundene Bahn erforderlich ist.
Aus den angegebenen Bahnformeln folgt \[ l=\frac{L^2}{\mu m^2} =\frac{r_0^2v_0^2}{\mu} =\boxed{r_0}, \] und \[ \varepsilon^2 =1+\frac{2EL^2}{\mu^2m^3} =1+(\beta^2-1) =\beta^2. \] Da \(\beta\) ein nichtnegatives Verhältnis von Geschwindigkeitsbeträgen ist, gilt \[ \boxed{\varepsilon=\beta}. \]
Diese Ausdrücke für \(l\) und \(\varepsilon\) gelten auch für die später betrachteten parabolischen und hyperbolischen Fälle.
2.2 — Orientierung der großen Achse
Zum Zeitpunkt der versehentlichen Zündung gilt \(r=r_0=l\). Einsetzen in die Polargleichung ergibt \[ r_0=\frac{r_0}{1-\beta\cos\theta_0}. \] Für \(\beta>0\) erfordert dies \[ \cos\theta_0=0. \] Die Bezugsachse der Polarkoordinaten liegt in Richtung der großen Achse, daher steht der Ortsvektor zum Zeitpunkt der versehentlichen Zündung senkrecht auf dieser Achse: \[ \boxed{\alpha=\frac{\pi}{2}=90^\circ}. \]
Um den zutreffenden Zweig zu bestimmen, wählen wir \(\theta\) so, dass es in Richtung der Bahnbewegung zunimmt. Dann gilt \[ \frac{dr}{d\theta} =-\frac{r_0\beta\sin\theta}{(1-\beta\cos\theta)^2}. \] Die anfängliche Radialgeschwindigkeit ist nach innen gerichtet, also gilt \(dr/d\theta<0\). Daher ist \[ \theta_0=\frac{\pi}{2}. \] Das Perigäum wird anschließend bei \(\theta=\pi\) erreicht. In der Darstellung von Abbildung F-1 liegt die große Achse horizontal und das Perigäum links von der Erde.
Für \(\beta=0\) bleibt die Bahn kreisförmig, und es gibt keine eindeutig bestimmte Richtung der großen Achse.
2.3 — Perigäum und Apogäum
Für \[ r(\theta)=\frac{r_0}{1-\beta\cos\theta}, \] tritt der kleinste Radius auf, wenn der Nenner am größten ist, also bei \(\theta=\pi\). Der größte Radius tritt bei \(\theta=0\) auf. Somit gilt \[ \boxed{r_{\min}=\frac{r_0}{1+\beta}}, \qquad \boxed{r_{\max}=\frac{r_0}{1-\beta}}. \]
Für \(\beta=1/4\) ergibt sich \[ r_{\min}=\frac45r_0 =\boxed{3.38\times10^7\ \mathrm{m}}, \] \[ r_{\max}=\frac43r_0 =\boxed{5.63\times10^7\ \mathrm{m}}. \] Beide Werte sind Abstände vom Erdmittelpunkt.
2.4 — Umlaufzeit der neuen Bahn
Die große Halbachse der Ellipse ist \[ a=\frac{r_{\min}+r_{\max}}{2} =\frac{r_0}{2} \left(\frac1{1+\beta}+\frac1{1-\beta}\right) =\frac{r_0}{1-\beta^2}. \]
Das dritte Keplersche Gesetz für Bahnen um dieselbe Zentralmasse liefert \[ \frac{T^2}{a^3}=\frac{T_0^2}{r_0^3}. \] Daher gilt \[ T=T_0\left(\frac{a}{r_0}\right)^{3/2} =\boxed{\frac{T_0}{(1-\beta^2)^{3/2}}}. \]
Für \(\beta=1/4\) ergibt sich \[ T=24.0\left(\frac{16}{15}\right)^{3/2}\ \mathrm{h} =26.4396\ldots\ \mathrm{h}, \] also \[ \boxed{T=26.4\ \mathrm{h}}. \]
3.1 — Minimaler Kraftstoß zum Entkommen
Eine Bahn kann nur dann ins Unendliche führen, wenn ihre mechanische Energie nichtnegativ ist. Für die Grenzbahn des Entkommens gilt \(E=0\): \[ \frac12mv_0^2(\beta_{\mathrm{esc}}^2-1)=0. \] Somit ist \[ \boxed{\beta_{\mathrm{esc}}=1}. \]
An dieser Schwelle gilt \(\varepsilon=1\), die Bahn ist also parabolisch, und die Geschwindigkeit geht im Unendlichen gegen null.
3.2 — Kleinster Abstand an der Fluchtschwelle
Für \(\beta=1\) gilt \[ l=r_0,\qquad \varepsilon=1. \] Der Perigäumsabstand der Parabel beträgt daher \[ r'_{\min}=\frac{l}{1+\varepsilon} =\boxed{\frac{r_0}{2}}. \]
Der Satellit bewegt sich zunächst nach innen, erreicht also diesen kleinsten Abstand, bevor er entkommt. Numerisch ergibt sich \[ r'_{\min}=2.11\times10^7\ \mathrm{m}>R_T, \] sodass die Grenzbahn an der Erde vorbeiführt.
4.1 — Restgeschwindigkeit im Unendlichen
Für \(\beta>1\) ist die Energie positiv. Im Unendlichen verschwindet die potenzielle Gravitationsenergie, und die Energieerhaltung liefert \[ \frac12mv_\infty^2 =\frac12mv_0^2(\beta^2-1). \] Somit gilt \[ \boxed{v_\infty=v_0\sqrt{\beta^2-1}}. \]
4.2 — Stoßparameter
Der Stoßparameter \(b\) ist der senkrechte Abstand des Erdmittelpunkts von der auslaufenden Asymptote.
In großer Entfernung von der Erde nähert sich die Bewegung einer gleichförmigen Bewegung entlang dieser Asymptote an. Der Betrag des Drehimpulses ist folglich \[ L=mbv_\infty. \] Die Drehimpulserhaltung liefert \[ mbv_\infty=mr_0v_0. \] Mit dem Ergebnis aus 4.1 folgt \[ \boxed{b=\frac{r_0v_0}{v_\infty} =\frac{r_0}{\sqrt{\beta^2-1}}}. \]
4.3 — Fluchtrichtung
Wir verwenden dieselbe Polarkoordinatenkonvention wie in 2.2: \[ r(\theta)=\frac{r_0}{1-\beta\cos\theta}, \qquad \theta_0=\frac{\pi}{2}, \] wobei \(\theta\) entlang der Bewegung zunimmt und das Perigäum bei \(\theta=\pi\) liegt.
Im Unendlichen geht der Nenner gegen null: \[ \cos\theta_\infty=\frac1\beta. \] Wir definieren \[ \delta=\arccos\!\left(\frac1\beta\right), \qquad 0<\delta<\frac{\pi}{2}. \] Nach dem Durchlaufen des Perigäums erreicht der auslaufende Zweig \[ \theta_\infty=2\pi-\delta. \]
Die Tangentialgeschwindigkeit beträgt \(L/(mr)\) und geht für \(r\to\infty\) gegen null. Somit stimmt die Grenzrichtung der Geschwindigkeit mit der Grenzrichtung des nach außen gerichteten Radiusvektors überein.
Der rechts in Abbildung F-2 eingezeichnete Winkel \(\phi\) ist der kleinere Winkel zwischen dem ursprünglichen, nach außen gerichteten Radiusvektor und dieser auslaufenden Richtung. Daher gilt \[ \phi =2\pi-(\theta_\infty-\theta_0) =2\pi-\left(2\pi-\delta-\frac{\pi}{2}\right). \] Somit ist \[ \boxed{\phi=\frac{\pi}{2}+\arccos\!\left(\frac1\beta\right) =\pi-\arcsin\!\left(\frac1\beta\right)}. \] Der relevante Zweig erfüllt \[ \frac{\pi}{2}<\phi<\pi. \]
Für \(\beta=\frac32\beta_{\mathrm{esc}}=\frac32\) gilt \[ \phi=90^\circ+\arccos\!\left(\frac23\right) =90^\circ+48.1897\ldots^\circ, \] woraus folgt \[ \boxed{\phi=138.2^\circ}. \]
Die Fluchtformeln beschreiben eine kollisionsfreie Keplerbahn. Für eine Erde endlicher Größe muss zusätzlich \(r_0/(1+\beta)>R_T\) gelten, was für das angegebene Zahlenbeispiel erfüllt ist.
Die Lösung wurde mit der offiziellen Lösung abgeglichen.
IPhO 2005 · Teori sorusu 1
Talihsiz Bir Uydu
Th 1 TALİHSİZ BİR UYDU
Uzay araçlarının en sık gerçekleştirdiği yörünge manevraları, uçuş doğrultusunda yapılan hız değişikliklerinden, yani daha yüksek yörüngelere ulaşmak için hızlanmalardan veya atmosfere yeniden girişi başlatmak için yavaşlamalardan oluşur. Bu soruda, motorun itme kuvveti radyal doğrultuda uygulandığında meydana gelen yörünge değişikliklerini inceleyeceğiz.
Sayısal değerleri elde etmek için Dünya'nın yarıçapını \(R_T=6.37\cdot10^6\ \mathrm{m}\), Dünya yüzeyindeki yerçekimi ivmesini \(g=9.81\ \mathrm{m/s^2}\) ve yıldız gününün süresini \(T_0=24.0\ \mathrm{h}\) olarak alınız.
Ekvator düzleminde, yarıçapı \(r_0\) olan dairesel bir yörüngeye yerleştirilmiş, kütlesi \(m\) olan yer eşzamanlı\(^{1}\) bir haberleşme uydusunu ele alıyoruz. Bu uydularda, son yörüngeye ulaşmak için gereken teğetsel itme kuvvetlerini sağlayan bir “yeröte motoru” bulunur.
Görsel: ESA
Puanlar her alt sorunun başında parantez içinde belirtilmiştir.
Soru 1
1.1 (0.3) \(r_0\)'ın sayısal değerini hesaplayınız.
1.2 (0.3+0.1) Uydunun \(v_0\) hızının analitik ifadesini \(g\), \(R_T\) ve \(r_0\) cinsinden veriniz ve sayısal değerini hesaplayınız.
1.3 (0.4+0.4) Uydunun açısal momentumu \(L_0\) ve mekanik enerjisi \(E_0\) için ifadeleri \(v_0\), \(m\), \(g\) ve \(R_T\) cinsinden elde ediniz.
Bu yer eşzamanlı dairesel yörüngeye ulaşıldıktan (bkz. Şekil F-1), uydu istenen konumda kararlı hâle getirildikten sonra, görevine hazırlanırken yer kontrol ekibinin bir hatası nedeniyle yeröte motoru yeniden ateşlenir. İtme kuvveti Dünya'ya doğru yönelmiştir ve yer ekibinin motoru kapatmak için hızla müdahale etmesine rağmen uyduya istenmeyen bir \(\Delta v\) hız değişimi kazandırılır. Bu hız değişimini \(\beta=\Delta v/v_0\) parametresiyle tanımlıyoruz. Motorun yanma süresi, yörünge hareketine ilişkin diğer tüm sürelere kıyasla her zaman ihmal edilebilecek kadar kısadır; dolayısıyla ateşleme anlık kabul edilebilir.
F-1
Soru 2
\(\beta<1\) olduğunu varsayınız.
2.1 (0.4+0.5) Yeni yörüngenin\(^{2}\) parametreleri olan yarı dik kiriş uzunluğu \(l\) ve dışmerkezlik \(\varepsilon\)'yi \(r_0\) ve \(\beta\) cinsinden belirleyiniz.
2.2 (1.0) Yeni yörüngenin büyük ekseni ile yanlışlıkla ateşleme anındaki konum vektörü arasındaki \(\alpha\) açısını hesaplayınız.
2.3 (1.0+0.2) Yerberi ve yeröte noktalarının Dünya'nın merkezine uzaklıkları olan \(r_{\min}\) ve \(r_{\max}\)'ın analitik ifadelerini \(r_0\) ve \(\beta\) cinsinden veriniz ve \(\beta=1/4\) için sayısal değerlerini hesaplayınız.
2.4 (0.5+0.2) Yeni yörüngenin periyodu \(T\)'yi \(T_0\) ve \(\beta\) cinsinden belirleyiniz ve \(\beta=1/4\) için sayısal değerini hesaplayınız.
\(^{1}\) Dolanım periyodu \(T_0\)'dır.
\(^{2}\) “İpucu”na bakınız.
Soru 3
3.1 (0.5) Uydunun Dünya'nın kütleçekiminden kurtulması için gereken en küçük hız değişimi parametresi \(\beta_{\mathrm{esc}}\)'yi hesaplayınız.
3.2 (1.0) Bu durumda uydunun yeni yörüngesinde Dünya'nın merkezine en yakın olduğu uzaklığı, \(r'_{\min}\)'ı, \(r_0\) cinsinden belirleyiniz.
Soru 4
\(\beta>\beta_{\mathrm{esc}}\) olduğunu varsayınız.
4.1 (1.0) Sonsuzdaki artık hız \(v_\infty\)'yi \(v_0\) ve \(\beta\) cinsinden belirleyiniz.
4.2 (1.0) Asimptotik kaçış doğrultusunun “çarpma parametresi” \(b\)'yi \(r_0\) ve \(\beta\) cinsinden elde ediniz. (Bkz. Şekil F-2).
4.3 (1.0+0.2) Asimptotik kaçış yönünün \(\phi\) açısını \(\beta\) cinsinden belirleyiniz. \(\beta=\dfrac{3}{2}\beta_{\mathrm{esc}}\) için sayısal değerini hesaplayınız.
F-2
İPUCU
Ters kare yasasına uyan merkezî kuvvetlerin etkisi altında cisimler elips, parabol veya hiperbol biçiminde yörüngeler izler. \(m\ll M\) yaklaşımında, çekim kaynağı olan \(M\) kütlesi odaklardan birinde bulunur. Başlangıç noktası bu odakta alındığında, bu eğrilerin genel kutupsal denklemi şöyle yazılabilir (bkz. Şekil F-3):
\[ r(\theta)=\frac{l}{1-\varepsilon\cos\theta} \]
F-3
Burada \(l\), yarı dik kiriş uzunluğu adı verilen pozitif bir sabit, \(\varepsilon\) ise eğrinin dışmerkezliğidir. Hareket sabitleri cinsinden:
\[ l=\frac{L^2}{GMm^2} \qquad\text{ve}\qquad \varepsilon= \left(1+\frac{2EL^2}{G^2M^2m^3}\right)^{1/2} \]
Burada \(G\) Newton'un kütleçekim sabiti, \(L\) yörüngede dolanan kütlenin başlangıç noktasına göre açısal momentumunun büyüklüğü ve \(E\), potansiyel enerji sonsuzda sıfır alınmak üzere mekanik enerjisidir.
Şu durumlar söz konusu olabilir:
i) \(0\leq\varepsilon<1\) ise eğri bir elipstir (\(\varepsilon=0\) için çemberdir).
ii) \(\varepsilon=1\) ise eğri bir paraboldür.
iii) \(\varepsilon>1\) ise eğri bir hiperboldür.
Soru metni resmi İngilizce metinden çevrilmiştir.
Cevaplar
-
1.1 \[ r_0=\left(\frac{gR_T^2T_0^2}{4\pi^2}\right)^{1/3} =\boxed{4.22\times10^7\ \mathrm{m}}. \]
-
1.2 \[ v_0=\sqrt{\frac{gR_T^2}{r_0}} =\boxed{3.07\times10^3\ \mathrm{m\,s^{-1}}}. \]
-
1.3 \[ \boxed{L_0=\frac{mgR_T^2}{v_0}}, \qquad \boxed{E_0=-\frac12mv_0^2}. \]
-
2.1 \[ \boxed{l=r_0,\qquad \varepsilon=\beta}. \]
-
2.2 \[ \boxed{\alpha=\frac{\pi}{2}=90^\circ}. \] Bu sonuç \(0<\beta<1\) için geçerlidir; \(\beta=0\) olduğunda yörünge daireseldir ve diğerlerinden ayırt edilen bir büyük ekseni yoktur.
-
2.3 \[ \boxed{r_{\min}=\frac{r_0}{1+\beta}}, \qquad \boxed{r_{\max}=\frac{r_0}{1-\beta}}. \] \(\beta=1/4\) için, \[ \boxed{r_{\min}=3.38\times10^7\ \mathrm{m}}, \qquad \boxed{r_{\max}=5.63\times10^7\ \mathrm{m}}. \]
-
2.4 \[ \boxed{T=\frac{T_0}{(1-\beta^2)^{3/2}}}. \] \(\beta=1/4\) için, \(\boxed{T=26.4\ \mathrm{h}}\).
-
3.1 \[ \boxed{\beta_{\mathrm{esc}}=1}. \]
-
3.2 \[ \boxed{r'_{\min}=\frac{r_0}{2}}. \]
-
4.1 \[ \boxed{v_\infty=v_0\sqrt{\beta^2-1}}. \]
-
4.2 \[ \boxed{b=\frac{r_0}{\sqrt{\beta^2-1}}}. \]
-
4.3 \[ \boxed{\phi=\frac{\pi}{2}+\arccos\!\left(\frac1\beta\right) =\pi-\arcsin\!\left(\frac1\beta\right)}. \] \(\beta=\frac32\beta_{\mathrm{esc}}=\frac32\) için, \[ \boxed{\phi=138.2^\circ}. \]
Çözüm
\[ \mu=GM=gR_T^2, \] olsun; burada \(M\), Dünya'nın kütlesidir. Sabit, küresel bir Dünya için \(m\ll M\) koşulunda Newton kütleçekimini kullanıyor, atmosferik sürüklemeyi ve diğer gök cisimlerini ihmal ediyoruz. Motorun ateşlenmesi anlık, uydunun kütlesi ise sabit kabul edilmektedir. Kütleçekim potansiyel enerjisi sonsuzda sıfırdır.
1.1 — Yer eşzamanlı yörüngenin yarıçapı
Dairesel bir yörüngede merkezcil ivmeyi kütleçekim ivmesi sağlar: \[ \frac{\mu}{r_0^2}=\frac{v_0^2}{r_0}. \] Yörünge periyodu \(T_0\) olduğundan \[ v_0=\frac{2\pi r_0}{T_0}. \] Bu denklemler birleştirildiğinde \[ r_0^3=\frac{\mu T_0^2}{4\pi^2}. \] Böylece \[ \boxed{r_0=\left(\frac{gR_T^2T_0^2}{4\pi^2}\right)^{1/3}}. \]
\(T_0=24.0\times3600\ \mathrm{s}\) kullanılarak, \[ r_0= \left[ \frac{9.81(6.37\times10^6)^2(24.0\times3600)^2}{4\pi^2} \right]^{1/3} =4.222197\ldots\times10^7\ \mathrm{m}. \] Dolayısıyla, \[ \boxed{r_0=4.22\times10^7\ \mathrm{m}}. \]
1.2 — Başlangıçtaki yörünge hızı
Dairesel yörünge koşulu şunu verir: \[ v_0^2=\frac{\mu}{r_0}=\frac{gR_T^2}{r_0}. \] Buradan \[ \boxed{v_0=\sqrt{\frac{gR_T^2}{r_0}}}. \] Sayısal olarak, \[ v_0=3070.47\ldots\ \mathrm{m\,s^{-1}} =\boxed{3.07\times10^3\ \mathrm{m\,s^{-1}}}. \]
1.3 — Başlangıçtaki açısal momentum ve mekanik enerji
Hız yarıçapa dik olduğundan açısal momentumun büyüklüğü \[ L_0=mr_0v_0. \] \(r_0=\mu/v_0^2\) olduğundan, \[ \boxed{L_0=\frac{m\mu}{v_0}=\frac{mgR_T^2}{v_0}}. \]
Mekanik enerji \[ E_0=\frac12mv_0^2-\frac{\mu m}{r_0}. \] \(\mu/r_0=v_0^2\) kullanılarak, \[ \boxed{E_0=-\frac12mv_0^2}. \]
2.1 — İtmeden sonraki yarı dik kiriş uzunluğu ve dışmerkezlik
\(\hat{\mathbf r}\), yanlışlıkla ateşleme anında radyal olarak dışarıyı, \(\hat{\mathbf t}\) ise başlangıçtaki hız yönünü göstersin. İtmenin hemen ardından, \[ \mathbf v=v_0\hat{\mathbf t}-\beta v_0\hat{\mathbf r}. \] İki bileşen birbirine dik olduğundan \[ v^2=v_0^2(1+\beta^2). \]
İtme radyaldir ve bu nedenle Dünya'nın merkezine göre açısal itmesi sıfırdır. Sonuç olarak, \[ L=L_0=mr_0v_0. \]
Anlık ateşleme sırasında yarıçap \(r_0\) olarak kalır; dolayısıyla yeni enerji \[ E=\frac12mv_0^2(1+\beta^2)-\frac{\mu m}{r_0} =\frac12mv_0^2(\beta^2-1). \] Böylece \(\beta<1\) için, bağlı bir yörüngenin gerektirdiği üzere \(E<0\) olur.
Verilen yörünge formüllerinden, \[ l=\frac{L^2}{\mu m^2} =\frac{r_0^2v_0^2}{\mu} =\boxed{r_0}, \] ve \[ \varepsilon^2 =1+\frac{2EL^2}{\mu^2m^3} =1+(\beta^2-1) =\beta^2. \] \(\beta\), negatif olmayan bir sürat oranı olduğundan, \[ \boxed{\varepsilon=\beta}. \]
\(l\) ve \(\varepsilon\) için bu ifadeler, daha sonra ele alınacak parabolik ve hiperbolik durumlarda da geçerlidir.
2.2 — Büyük eksenin doğrultusu
Yanlışlıkla ateşleme anında \(r=r_0=l\) olur. Kutupsal denklemde yerine konulduğunda \[ r_0=\frac{r_0}{1-\beta\cos\theta_0}. \] \(\beta>0\) için bu eşitlik \[ \cos\theta_0=0. \] koşulunu gerektirir. Kutupsal referans ekseni büyük eksen doğrultusunda olduğundan, yanlışlıkla ateşleme anındaki konum vektörü bu eksene diktir: \[ \boxed{\alpha=\frac{\pi}{2}=90^\circ}. \]
Hangi dalın söz konusu olduğunu belirlemek için \(\theta\)'yı yörünge hareketi yönünde artacak şekilde seçelim. O hâlde \[ \frac{dr}{d\theta} =-\frac{r_0\beta\sin\theta}{(1-\beta\cos\theta)^2}. \] Başlangıçtaki radyal hız içeriye doğru olduğundan \(dr/d\theta<0\) olur. Dolayısıyla, \[ \theta_0=\frac{\pi}{2}. \] Daha sonra \(\theta=\pi\) olduğunda yerberiye ulaşılır. Şekil F-1'deki yönlendirmede büyük eksen yataydır ve yerberi Dünya'nın solundadır.
\(\beta=0\) için yörünge dairesel kalır ve tek bir büyük eksen doğrultusu tanımlanamaz.
2.3 — Yerberi ve yeröte
\[ r(\theta)=\frac{r_0}{1-\beta\cos\theta}, \] ifadesinde en küçük yarıçap, paydanın en büyük olduğu \(\theta=\pi\) konumunda elde edilir. En büyük yarıçap ise \(\theta=0\) konumunda elde edilir. Buradan \[ \boxed{r_{\min}=\frac{r_0}{1+\beta}}, \qquad \boxed{r_{\max}=\frac{r_0}{1-\beta}}. \]
\(\beta=1/4\) için, \[ r_{\min}=\frac45r_0 =\boxed{3.38\times10^7\ \mathrm{m}}, \] \[ r_{\max}=\frac43r_0 =\boxed{5.63\times10^7\ \mathrm{m}}. \] Her ikisi de Dünya'nın merkezinden ölçülen uzaklıklardır.
2.4 — Yeni yörüngenin periyodu
Elipsin yarı büyük ekseni \[ a=\frac{r_{\min}+r_{\max}}{2} =\frac{r_0}{2} \left(\frac1{1+\beta}+\frac1{1-\beta}\right) =\frac{r_0}{1-\beta^2}. \]
Aynı merkezî kütle çevresindeki yörüngeler için Kepler'in üçüncü yasası şunu verir: \[ \frac{T^2}{a^3}=\frac{T_0^2}{r_0^3}. \] Dolayısıyla, \[ T=T_0\left(\frac{a}{r_0}\right)^{3/2} =\boxed{\frac{T_0}{(1-\beta^2)^{3/2}}}. \]
\(\beta=1/4\) için, \[ T=24.0\left(\frac{16}{15}\right)^{3/2}\ \mathrm{h} =26.4396\ldots\ \mathrm{h}, \] dolayısıyla \[ \boxed{T=26.4\ \mathrm{h}}. \]
3.1 — Kaçış için gereken en küçük itme
Bir yörünge ancak mekanik enerjisi negatif değilse sonsuza ulaşabilir. Kaçışın sınır durumundaki yörüngede \(E=0\) olur: \[ \frac12mv_0^2(\beta_{\mathrm{esc}}^2-1)=0. \] Böylece \[ \boxed{\beta_{\mathrm{esc}}=1}. \]
Bu eşikte \(\varepsilon=1\) olduğundan yörünge paraboliktir ve sürat sonsuzda sıfıra yaklaşır.
3.2 — Kaçış eşiğinde en yakın yaklaşma
\(\beta=1\) için, \[ l=r_0,\qquad \varepsilon=1. \] Dolayısıyla parabolün yerberi uzaklığı \[ r'_{\min}=\frac{l}{1+\varepsilon} =\boxed{\frac{r_0}{2}}. \]
Uydu başlangıçta içeriye doğru hareket ettiğinden kaçmadan önce bu en yakın noktaya ulaşır. Sayısal olarak, \[ r'_{\min}=2.11\times10^7\ \mathrm{m}>R_T, \] dolayısıyla eşik yörüngesi Dünya'ya çarpmadan geçer.
4.1 — Sonsuzdaki artık sürat
\(\beta>1\) için enerji pozitiftir. Sonsuzda kütleçekim potansiyel enerjisi sıfır olur ve enerjinin korunumu şunu verir: \[ \frac12mv_\infty^2 =\frac12mv_0^2(\beta^2-1). \] Buradan \[ \boxed{v_\infty=v_0\sqrt{\beta^2-1}}. \]
4.2 — Çarpma parametresi
Çarpma parametresi \(b\), Dünya'nın merkezinden uzaklaşan kola ait asimptota olan dik uzaklıktır.
Dünya'dan çok uzakta hareket, bu asimptot boyunca düzgün doğrusal harekete yaklaşır. Bu nedenle açısal momentumun büyüklüğü \[ L=mbv_\infty. \] Açısal momentumun korunumu şunu verir: \[ mbv_\infty=mr_0v_0. \] 4.1'in sonucu kullanılarak, \[ \boxed{b=\frac{r_0v_0}{v_\infty} =\frac{r_0}{\sqrt{\beta^2-1}}}. \]
4.3 — Kaçış yönü
2.2'deki kutupsal koordinat seçimini kullanalım: \[ r(\theta)=\frac{r_0}{1-\beta\cos\theta}, \qquad \theta_0=\frac{\pi}{2}, \] burada \(\theta\) hareket yönünde artar ve yerberi \(\theta=\pi\) konumundadır.
Sonsuzda payda sıfıra yaklaşır: \[ \cos\theta_\infty=\frac1\beta. \] Şu tanımı yapalım: \[ \delta=\arccos\!\left(\frac1\beta\right), \qquad 0<\delta<\frac{\pi}{2}. \] Yerberiden geçtikten sonra uzaklaşan dalda \[ \theta_\infty=2\pi-\delta. \] değerine ulaşılır.
Teğetsel sürat \(L/(mr)\)'dir ve \(r\to\infty\) iken sıfıra yaklaşır. Dolayısıyla hızın limitteki yönü, dışarıya doğru radyal yönün limitiyle çakışır.
Şekil F-2'nin sağında gösterilen \(\phi\) açısı, başlangıçtaki dışarıya yönelmiş yarıçap ile bu uzaklaşma yönü arasındaki küçük açıdır. Dolayısıyla, \[ \phi =2\pi-(\theta_\infty-\theta_0) =2\pi-\left(2\pi-\delta-\frac{\pi}{2}\right). \] Buradan \[ \boxed{\phi=\frac{\pi}{2}+\arccos\!\left(\frac1\beta\right) =\pi-\arcsin\!\left(\frac1\beta\right)}. \] İlgili dal şu koşulu sağlar: \[ \frac{\pi}{2}<\phi<\pi. \]
\(\beta=\frac32\beta_{\mathrm{esc}}=\frac32\) için, \[ \phi=90^\circ+\arccos\!\left(\frac23\right) =90^\circ+48.1897\ldots^\circ, \] böylece \[ \boxed{\phi=138.2^\circ}. \]
Kaçış formülleri, çarpışma içermeyen bir Kepler yörüngesini betimler. Dünya'nın sonlu boyutu dikkate alındığında bunun için ayrıca \(r_0/(1+\beta)>R_T\) koşulu gerekir; bu koşul belirtilen sayısal örnekte sağlanır.
Çözüm, resmi çözümle karşılaştırılarak kontrol edildi.
IPhO 2005 · Problema teórico 1
Un satélite desafortunado
Th 1 UN SATÉLITE DESAFORTUNADO
Las maniobras orbitales más frecuentes que realizan las naves espaciales consisten en variaciones de velocidad en la dirección de vuelo, es decir, aceleraciones para alcanzar órbitas más altas o frenados para iniciar la reentrada en la atmósfera. En este problema estudiaremos las variaciones orbitales cuando el empuje del motor se aplica en una dirección radial.
Para obtener valores numéricos, utilice: radio terrestre \(R_T=6.37\cdot10^6\ \mathrm{m}\), aceleración de la gravedad en la superficie terrestre \(g=9.81\ \mathrm{m/s^2}\), y tome como duración del día sidéreo \(T_0=24.0\ \mathrm{h}\).
Consideramos un satélite de comunicaciones geosíncrono\(^{1}\) de masa \(m\), situado en una órbita circular ecuatorial de radio \(r_0\). Estos satélites disponen de un «motor de apogeo» que proporciona los empujes tangenciales necesarios para alcanzar la órbita definitiva.
Imagen: ESA
La puntuación se indica entre paréntesis al principio de cada apartado.
Pregunta 1
1.1 (0.3) Calcule el valor numérico de \(r_0\).
1.2 (0.3+0.1) Dé la expresión analítica de la velocidad \(v_0\) del satélite en función de \(g\), \(R_T\) y \(r_0\), y calcule su valor numérico.
1.3 (0.4+0.4) Obtenga las expresiones de su momento angular \(L_0\) y de su energía mecánica \(E_0\), en función de \(v_0\), \(m\), \(g\) y \(R_T\).
Una vez alcanzada esta órbita circular geosíncrona (véase la figura F-1), cuando el satélite ya se ha estabilizado en la posición deseada y se está preparando para realizar su trabajo, un error de los controladores en tierra provoca un nuevo encendido del motor de apogeo. El empuje resulta estar dirigido hacia la Tierra y, a pesar de la rápida reacción del equipo en tierra para apagar el motor, se comunica al satélite una variación de velocidad no deseada \(\Delta v\). Caracterizamos este impulso mediante el parámetro \(\beta=\Delta v/v_0\). La duración del encendido del motor es siempre despreciable frente a cualquier otro tiempo orbital, por lo que puede considerarse instantáneo.
F-1
Pregunta 2
Suponga que \(\beta<1\).
2.1 (0.4+0.5) Determine los parámetros de la nueva órbita\(^{2}\), el semilado recto \(l\) y la excentricidad \(\varepsilon\), en función de \(r_0\) y \(\beta\).
2.2 (1.0) Calcule el ángulo \(\alpha\) entre el eje mayor de la nueva órbita y el vector de posición en el instante del encendido accidental.
2.3 (1.0+0.2) Dé las expresiones analíticas de las distancias del perigeo \(r_{\min}\) y del apogeo \(r_{\max}\) al centro de la Tierra, en función de \(r_0\) y \(\beta\), y calcule sus valores numéricos para \(\beta=1/4\).
2.4 (0.5+0.2) Determine el período de la nueva órbita, \(T\), en función de \(T_0\) y \(\beta\), y calcule su valor numérico para \(\beta=1/4\).
\(^{1}\) Su período de revolución es \(T_0\).
\(^{2}\) Véase la «indicación».
Pregunta 3
3.1 (0.5) Calcule el parámetro mínimo de impulso, \(\beta_{\mathrm{esc}}\), necesario para que el satélite escape de la gravedad terrestre.
3.2 (1.0) Determine, en este caso, la distancia mínima del satélite al centro de la Tierra en la nueva trayectoria, \(r'_{\min}\), en función de \(r_0\).
Pregunta 4
Suponga que \(\beta>\beta_{\mathrm{esc}}\).
4.1 (1.0) Determine la velocidad residual en el infinito, \(v_\infty\), en función de \(v_0\) y \(\beta\).
4.2 (1.0) Obtenga el «parámetro de impacto» \(b\) de la dirección asintótica de escape en función de \(r_0\) y \(\beta\). (Véase la figura F-2).
4.3 (1.0+0.2) Determine el ángulo \(\phi\) de la dirección asintótica de escape en función de \(\beta\). Calcule su valor numérico para \(\beta=\dfrac{3}{2}\beta_{\mathrm{esc}}\).
F-2
INDICACIÓN
Bajo la acción de fuerzas centrales que obedecen la ley del inverso del cuadrado, los cuerpos siguen trayectorias descritas por elipses, parábolas o hipérbolas. En la aproximación \(m\ll M\), la masa gravitatoria \(M\) se encuentra en uno de los focos. Tomando el origen en este foco, la ecuación polar general de estas curvas puede escribirse como (véase la figura F-3)
\[ r(\theta)=\frac{l}{1-\varepsilon\cos\theta} \]
F-3
donde \(l\) es una constante positiva denominada semilado recto y \(\varepsilon\) es la excentricidad de la curva. En función de las constantes del movimiento:
\[ l=\frac{L^2}{GMm^2} \qquad\text{y}\qquad \varepsilon= \left(1+\frac{2EL^2}{G^2M^2m^3}\right)^{1/2} \]
donde \(G\) es la constante de gravitación de Newton, \(L\) es el módulo del momento angular de la masa en órbita respecto al origen, y \(E\) es su energía mecánica, tomando la energía potencial igual a cero en el infinito.
Pueden darse los siguientes casos:
i) Si \(0\leq\varepsilon<1\), la curva es una elipse (una circunferencia para \(\varepsilon=0\)).
ii) Si \(\varepsilon=1\), la curva es una parábola.
iii) Si \(\varepsilon>1\), la curva es una hipérbola.
Enunciado traducido del texto oficial en inglés.
Respuestas
-
1.1 \[ r_0=\left(\frac{gR_T^2T_0^2}{4\pi^2}\right)^{1/3} =\boxed{4.22\times10^7\ \mathrm{m}}. \]
-
1.2 \[ v_0=\sqrt{\frac{gR_T^2}{r_0}} =\boxed{3.07\times10^3\ \mathrm{m\,s^{-1}}}. \]
-
1.3 \[ \boxed{L_0=\frac{mgR_T^2}{v_0}}, \qquad \boxed{E_0=-\frac12mv_0^2}. \]
-
2.1 \[ \boxed{l=r_0,\qquad \varepsilon=\beta}. \]
-
2.2 \[ \boxed{\alpha=\frac{\pi}{2}=90^\circ}. \] Esto se aplica para \(0<\beta<1\); cuando \(\beta=0\), la órbita es circular y no tiene un eje mayor distinguido.
-
2.3 \[ \boxed{r_{\min}=\frac{r_0}{1+\beta}}, \qquad \boxed{r_{\max}=\frac{r_0}{1-\beta}}. \] Para \(\beta=1/4\), \[ \boxed{r_{\min}=3.38\times10^7\ \mathrm{m}}, \qquad \boxed{r_{\max}=5.63\times10^7\ \mathrm{m}}. \]
-
2.4 \[ \boxed{T=\frac{T_0}{(1-\beta^2)^{3/2}}}. \] Para \(\beta=1/4\), \(\boxed{T=26.4\ \mathrm{h}}\).
-
3.1 \[ \boxed{\beta_{\mathrm{esc}}=1}. \]
-
3.2 \[ \boxed{r'_{\min}=\frac{r_0}{2}}. \]
-
4.1 \[ \boxed{v_\infty=v_0\sqrt{\beta^2-1}}. \]
-
4.2 \[ \boxed{b=\frac{r_0}{\sqrt{\beta^2-1}}}. \]
-
4.3 \[ \boxed{\phi=\frac{\pi}{2}+\arccos\!\left(\frac1\beta\right) =\pi-\arcsin\!\left(\frac1\beta\right)}. \] Para \(\beta=\frac32\beta_{\mathrm{esc}}=\frac32\), \[ \boxed{\phi=138.2^\circ}. \]
Solución
Sea \[ \mu=GM=gR_T^2, \] donde \(M\) es la masa de la Tierra. Utilizamos la gravedad newtoniana para una Tierra fija y esférica, con \(m\ll M\), y despreciamos la resistencia atmosférica y la influencia de otros cuerpos. El encendido del motor se trata como instantáneo y la masa del satélite se considera constante. La energía potencial gravitatoria es cero en el infinito.
1.1 — Radio de la órbita geosíncrona
En una órbita circular, la aceleración gravitatoria proporciona la aceleración centrípeta: \[ \frac{\mu}{r_0^2}=\frac{v_0^2}{r_0}. \] El período orbital es \(T_0\), por lo que \[ v_0=\frac{2\pi r_0}{T_0}. \] Combinando estas ecuaciones se obtiene \[ r_0^3=\frac{\mu T_0^2}{4\pi^2}. \] Así pues, \[ \boxed{r_0=\left(\frac{gR_T^2T_0^2}{4\pi^2}\right)^{1/3}}. \]
Utilizando \(T_0=24.0\times3600\ \mathrm{s}\), \[ r_0= \left[ \frac{9.81(6.37\times10^6)^2(24.0\times3600)^2}{4\pi^2} \right]^{1/3} =4.222197\ldots\times10^7\ \mathrm{m}. \] Por tanto, \[ \boxed{r_0=4.22\times10^7\ \mathrm{m}}. \]
1.2 — Velocidad orbital inicial
La condición de órbita circular da \[ v_0^2=\frac{\mu}{r_0}=\frac{gR_T^2}{r_0}. \] Por consiguiente, \[ \boxed{v_0=\sqrt{\frac{gR_T^2}{r_0}}}. \] Numéricamente, \[ v_0=3070.47\ldots\ \mathrm{m\,s^{-1}} =\boxed{3.07\times10^3\ \mathrm{m\,s^{-1}}}. \]
1.3 — Momento angular y energía mecánica iniciales
La velocidad es perpendicular al radio, por lo que el módulo del momento angular es \[ L_0=mr_0v_0. \] Como \(r_0=\mu/v_0^2\), \[ \boxed{L_0=\frac{m\mu}{v_0}=\frac{mgR_T^2}{v_0}}. \]
La energía mecánica es \[ E_0=\frac12mv_0^2-\frac{\mu m}{r_0}. \] Utilizando \(\mu/r_0=v_0^2\), \[ \boxed{E_0=-\frac12mv_0^2}. \]
2.1 — Semilado recto y excentricidad después del impulso
Sea \(\hat{\mathbf r}\) el vector que apunta radialmente hacia fuera en el instante del encendido accidental, y sea \(\hat{\mathbf t}\) el vector que apunta en la dirección y el sentido de la velocidad original. Inmediatamente después del impulso, \[ \mathbf v=v_0\hat{\mathbf t}-\beta v_0\hat{\mathbf r}. \] Las dos componentes son perpendiculares, de modo que \[ v^2=v_0^2(1+\beta^2). \]
El impulso es radial y, por tanto, su impulso angular respecto al centro de la Tierra es nulo. En consecuencia, \[ L=L_0=mr_0v_0. \]
El radio permanece igual a \(r_0\) durante el encendido instantáneo, por lo que la nueva energía es \[ E=\frac12mv_0^2(1+\beta^2)-\frac{\mu m}{r_0} =\frac12mv_0^2(\beta^2-1). \] Así, \(E<0\) para \(\beta<1\), como corresponde a una órbita ligada.
A partir de las fórmulas orbitales proporcionadas, \[ l=\frac{L^2}{\mu m^2} =\frac{r_0^2v_0^2}{\mu} =\boxed{r_0}, \] y \[ \varepsilon^2 =1+\frac{2EL^2}{\mu^2m^3} =1+(\beta^2-1) =\beta^2. \] Como \(\beta\) es un cociente no negativo de módulos de velocidad, \[ \boxed{\varepsilon=\beta}. \]
Estas expresiones de \(l\) y \(\varepsilon\) también son válidas para los casos parabólico e hiperbólico que se consideran más adelante.
2.2 — Orientación del eje mayor
En el instante del encendido accidental, \(r=r_0=l\). Al sustituir en la ecuación polar se obtiene \[ r_0=\frac{r_0}{1-\beta\cos\theta_0}. \] Para \(\beta>0\), esto exige que \[ \cos\theta_0=0. \] El eje de referencia polar tiene la dirección del eje mayor, por lo que el vector de posición en el instante del encendido accidental es perpendicular a dicho eje: \[ \boxed{\alpha=\frac{\pi}{2}=90^\circ}. \]
Para identificar la rama, elegimos \(\theta\) de modo que aumente en el sentido del movimiento orbital. Entonces \[ \frac{dr}{d\theta} =-\frac{r_0\beta\sin\theta}{(1-\beta\cos\theta)^2}. \] La velocidad radial inicial está dirigida hacia dentro, por lo que \(dr/d\theta<0\). Por tanto, \[ \theta_0=\frac{\pi}{2}. \] El perigeo se alcanza posteriormente en \(\theta=\pi\). En la orientación de la figura F-1, el eje mayor es horizontal y el perigeo se encuentra a la izquierda de la Tierra.
Para \(\beta=0\), la órbita sigue siendo circular y no existe una dirección única del eje mayor.
2.3 — Perigeo y apogeo
Para \[ r(\theta)=\frac{r_0}{1-\beta\cos\theta}, \] el radio mínimo se obtiene cuando el denominador es máximo, en \(\theta=\pi\). El radio máximo se obtiene en \(\theta=0\). Por consiguiente, \[ \boxed{r_{\min}=\frac{r_0}{1+\beta}}, \qquad \boxed{r_{\max}=\frac{r_0}{1-\beta}}. \]
Para \(\beta=1/4\), \[ r_{\min}=\frac45r_0 =\boxed{3.38\times10^7\ \mathrm{m}}, \] \[ r_{\max}=\frac43r_0 =\boxed{5.63\times10^7\ \mathrm{m}}. \] Ambas son distancias desde el centro de la Tierra.
2.4 — Período de la nueva órbita
El semieje mayor de la elipse es \[ a=\frac{r_{\min}+r_{\max}}{2} =\frac{r_0}{2} \left(\frac1{1+\beta}+\frac1{1-\beta}\right) =\frac{r_0}{1-\beta^2}. \]
La tercera ley de Kepler para órbitas alrededor de la misma masa central da \[ \frac{T^2}{a^3}=\frac{T_0^2}{r_0^3}. \] Por tanto, \[ T=T_0\left(\frac{a}{r_0}\right)^{3/2} =\boxed{\frac{T_0}{(1-\beta^2)^{3/2}}}. \]
Para \(\beta=1/4\), \[ T=24.0\left(\frac{16}{15}\right)^{3/2}\ \mathrm{h} =26.4396\ldots\ \mathrm{h}, \] por lo que \[ \boxed{T=26.4\ \mathrm{h}}. \]
3.1 — Impulso mínimo para escapar
Una trayectoria solo puede alcanzar el infinito si su energía mecánica es no negativa. La trayectoria límite de escape tiene \(E=0\): \[ \frac12mv_0^2(\beta_{\mathrm{esc}}^2-1)=0. \] Así pues, \[ \boxed{\beta_{\mathrm{esc}}=1}. \]
En este umbral, \(\varepsilon=1\), por lo que la órbita es parabólica y el módulo de la velocidad tiende a cero en el infinito.
3.2 — Distancia mínima en el umbral de escape
Para \(\beta=1\), \[ l=r_0,\qquad \varepsilon=1. \] La distancia del perigeo de la parábola es, por tanto, \[ r'_{\min}=\frac{l}{1+\varepsilon} =\boxed{\frac{r_0}{2}}. \]
El satélite se mueve inicialmente hacia dentro, por lo que alcanza esta distancia mínima antes de escapar. Numéricamente, \[ r'_{\min}=2.11\times10^7\ \mathrm{m}>R_T, \] por lo que la trayectoria umbral no intersecta la Tierra.
4.1 — Módulo de la velocidad residual en el infinito
Para \(\beta>1\), la energía es positiva. En el infinito, la energía potencial gravitatoria se anula, y la conservación de la energía da \[ \frac12mv_\infty^2 =\frac12mv_0^2(\beta^2-1). \] Por consiguiente, \[ \boxed{v_\infty=v_0\sqrt{\beta^2-1}}. \]
4.2 — Parámetro de impacto
El parámetro de impacto \(b\) es la distancia perpendicular desde el centro de la Tierra hasta la asíntota de salida.
Lejos de la Tierra, el movimiento se aproxima a un movimiento uniforme a lo largo de esa asíntota. En consecuencia, el módulo de su momento angular es \[ L=mbv_\infty. \] La conservación del momento angular da \[ mbv_\infty=mr_0v_0. \] Utilizando el resultado de 4.1, \[ \boxed{b=\frac{r_0v_0}{v_\infty} =\frac{r_0}{\sqrt{\beta^2-1}}}. \]
4.3 — Dirección de escape
Utilizamos la misma convención polar que en 2.2: \[ r(\theta)=\frac{r_0}{1-\beta\cos\theta}, \qquad \theta_0=\frac{\pi}{2}, \] con \(\theta\) creciente en el sentido del movimiento y el perigeo en \(\theta=\pi\).
En el infinito, el denominador tiende a cero: \[ \cos\theta_\infty=\frac1\beta. \] Definimos \[ \delta=\arccos\!\left(\frac1\beta\right), \qquad 0<\delta<\frac{\pi}{2}. \] Después de pasar por el perigeo, la rama de salida alcanza \[ \theta_\infty=2\pi-\delta. \]
El módulo de la velocidad tangencial es \(L/(mr)\), que tiende a cero cuando \(r\to\infty\). Así, la dirección límite de la velocidad coincide con la dirección radial límite hacia fuera.
El ángulo \(\phi\) señalado a la derecha de la figura F-2 es el menor ángulo entre el radio original orientado hacia fuera y esta dirección de salida. Por tanto, \[ \phi =2\pi-(\theta_\infty-\theta_0) =2\pi-\left(2\pi-\delta-\frac{\pi}{2}\right). \] Por consiguiente, \[ \boxed{\phi=\frac{\pi}{2}+\arccos\!\left(\frac1\beta\right) =\pi-\arcsin\!\left(\frac1\beta\right)}. \] La rama pertinente satisface \[ \frac{\pi}{2}<\phi<\pi. \]
Para \(\beta=\frac32\beta_{\mathrm{esc}}=\frac32\), \[ \phi=90^\circ+\arccos\!\left(\frac23\right) =90^\circ+48.1897\ldots^\circ, \] lo que da \[ \boxed{\phi=138.2^\circ}. \]
Las fórmulas de escape describen una trayectoria kepleriana sin colisiones. Para una Tierra de tamaño finito, esto exige además que \(r_0/(1+\beta)>R_T\), condición que se cumple en el ejemplo numérico especificado.
La solución se comprobó con la solución oficial.
IPhO 2005 · 理论题 1
一颗命运多舛的卫星
Th 1 一颗命运多舛的卫星
航天器最常进行的轨道机动是沿飞行方向改变速度,即通过加速进入更高的轨道,或通过制动开始重返大气层。本题将研究沿径向施加发动机推力时轨道的变化。
计算数值时请使用:地球半径 \(R_T=6.37\cdot10^6\ \mathrm{m}\),地球表面的重力加速度 \(g=9.81\ \mathrm{m/s^2}\),并取恒星日的长度为 \(T_0=24.0\ \mathrm{h}\)。
考虑一颗质量为 \(m\) 的地球同步\(^{1}\)通信卫星,它位于半径为 \(r_0\) 的赤道圆轨道上。这类卫星配备有“远地点发动机”,用于提供到达最终轨道所需的切向推力。
图片:ESA
各小问的分值在该小问开头的括号内标出。
问题 1
1.1 (0.3) 计算 \(r_0\) 的数值。
1.2 (0.3+0.1) 给出卫星速度 \(v_0\) 关于 \(g\)、\(R_T\) 和 \(r_0\) 的解析表达式,并计算其数值。
1.3 (0.4+0.4) 求出卫星的角动量 \(L_0\) 和机械能 \(E_0\) 关于 \(v_0\)、\(m\)、\(g\) 和 \(R_T\) 的表达式。
卫星到达这一地球同步圆轨道后(见图 F-1),已在预定位置稳定下来,正准备开始工作。此时,地面控制人员的一次失误导致远地点发动机再次点火。推力恰好指向地球,尽管地面人员迅速作出反应并关闭了发动机,卫星仍获得了一个非预期的速度变化量 \(\Delta v\)。我们用参数 \(\beta=\Delta v/v_0\) 表征此次推进。与其他任何轨道运动时间尺度相比,发动机点火持续时间始终可以忽略不计,因此可将其视为瞬时过程。
F-1
问题 2
设 \(\beta<1\)。
2.1 (0.4+0.5) 用 \(r_0\) 和 \(\beta\) 表示新轨道\(^{2}\)的参数:半通径 \(l\) 和离心率 \(\varepsilon\)。
2.2 (1.0) 计算新轨道的长轴与意外点火时的位置矢量之间的夹角 \(\alpha\)。
2.3 (1.0+0.2) 给出近地点和远地点到地心的距离 \(r_{\min}\) 和 \(r_{\max}\) 关于 \(r_0\) 和 \(\beta\) 的解析表达式,并计算 \(\beta=1/4\) 时的数值。
2.4 (0.5+0.2) 求出新轨道的周期 \(T\) 关于 \(T_0\) 和 \(\beta\) 的表达式,并计算 \(\beta=1/4\) 时的数值。
\(^{1}\) 其公转周期为 \(T_0\)。
\(^{2}\) 见“提示”。
问题 3
3.1 (0.5) 计算卫星逃逸地球引力所需的最小推进参数 \(\beta_{\mathrm{esc}}\)。
3.2 (1.0) 求出在此情况下卫星沿新轨迹运动时到地心的最小距离 \(r'_{\min}\),用 \(r_0\) 表示。
问题 4
设 \(\beta>\beta_{\mathrm{esc}}\)。
4.1 (1.0) 求出无穷远处的剩余速度 \(v_\infty\) 关于 \(v_0\) 和 \(\beta\) 的表达式。
4.2 (1.0) 用 \(r_0\) 和 \(\beta\) 表示渐近逃逸方向的“碰撞参数” \(b\)。(见图 F-2)。
4.3 (1.0+0.2) 求出渐近逃逸方向的角度 \(\phi\) 关于 \(\beta\) 的表达式。计算 \(\beta=\dfrac{3}{2}\beta_{\mathrm{esc}}\) 时的数值。
F-2
提示
在遵循平方反比定律的有心力作用下,物体沿椭圆、抛物线或双曲线轨迹运动。在 \(m\ll M\) 的近似下,产生引力的质量为 \(M\) 的物体位于其中一个焦点处。以该焦点为原点,这些曲线的一般极坐标方程可写为(见图 F-3)
\[ r(\theta)=\frac{l}{1-\varepsilon\cos\theta} \]
F-3
其中,\(l\) 是称为半通径的正常数,\(\varepsilon\) 是曲线的离心率。用运动常量表示为:
\[ l=\frac{L^2}{GMm^2} \qquad\text{和}\qquad \varepsilon= \left(1+\frac{2EL^2}{G^2M^2m^3}\right)^{1/2} \]
其中,\(G\) 是牛顿引力常量,\(L\) 是绕行物体相对于原点的角动量大小,\(E\) 是其机械能,并取无穷远处的势能为零。
可能出现以下情况:
i) 若 \(0\leq\varepsilon<1\),曲线为椭圆(\(\varepsilon=0\) 时为圆)。
ii) 若 \(\varepsilon=1\),曲线为抛物线。
iii) 若 \(\varepsilon>1\),曲线为双曲线。
题目译自官方英文原文。
答案
-
1.1 \[ r_0=\left(\frac{gR_T^2T_0^2}{4\pi^2}\right)^{1/3} =\boxed{4.22\times10^7\ \mathrm{m}}. \]
-
1.2 \[ v_0=\sqrt{\frac{gR_T^2}{r_0}} =\boxed{3.07\times10^3\ \mathrm{m\,s^{-1}}}. \]
-
1.3 \[ \boxed{L_0=\frac{mgR_T^2}{v_0}}, \qquad \boxed{E_0=-\frac12mv_0^2}. \]
-
2.1 \[ \boxed{l=r_0,\qquad \varepsilon=\beta}. \]
-
2.2 \[ \boxed{\alpha=\frac{\pi}{2}=90^\circ}. \] 此结果适用于 \(0<\beta<1\);当 \(\beta=0\) 时,轨道为圆形,没有特定的长轴。
-
2.3 \[ \boxed{r_{\min}=\frac{r_0}{1+\beta}}, \qquad \boxed{r_{\max}=\frac{r_0}{1-\beta}}. \] 当 \(\beta=1/4\) 时, \[ \boxed{r_{\min}=3.38\times10^7\ \mathrm{m}}, \qquad \boxed{r_{\max}=5.63\times10^7\ \mathrm{m}}. \]
-
2.4 \[ \boxed{T=\frac{T_0}{(1-\beta^2)^{3/2}}}. \] 当 \(\beta=1/4\) 时,\(\boxed{T=26.4\ \mathrm{h}}\)。
-
3.1 \[ \boxed{\beta_{\mathrm{esc}}=1}. \]
-
3.2 \[ \boxed{r'_{\min}=\frac{r_0}{2}}. \]
-
4.1 \[ \boxed{v_\infty=v_0\sqrt{\beta^2-1}}. \]
-
4.2 \[ \boxed{b=\frac{r_0}{\sqrt{\beta^2-1}}}. \]
-
4.3 \[ \boxed{\phi=\frac{\pi}{2}+\arccos\!\left(\frac1\beta\right) =\pi-\arcsin\!\left(\frac1\beta\right)}. \] 当 \(\beta=\frac32\beta_{\mathrm{esc}}=\frac32\) 时, \[ \boxed{\phi=138.2^\circ}. \]
解答
令 \[ \mu=GM=gR_T^2, \] 其中 \(M\) 为地球质量。我们采用牛顿引力理论,将地球视为固定不动的球体,取 \(m\ll M\),并忽略大气阻力及其他天体的影响。将发动机点火视为瞬时过程,卫星质量视为常量。取无穷远处的引力势能为零。
1.1 — 地球同步轨道的半径
对于圆轨道,引力加速度提供向心加速度: \[ \frac{\mu}{r_0^2}=\frac{v_0^2}{r_0}. \] 轨道周期为 \(T_0\),因此 \[ v_0=\frac{2\pi r_0}{T_0}. \] 联立这些方程可得 \[ r_0^3=\frac{\mu T_0^2}{4\pi^2}. \] 于是 \[ \boxed{r_0=\left(\frac{gR_T^2T_0^2}{4\pi^2}\right)^{1/3}}. \]
代入 \(T_0=24.0\times3600\ \mathrm{s}\), \[ r_0= \left[ \frac{9.81(6.37\times10^6)^2(24.0\times3600)^2}{4\pi^2} \right]^{1/3} =4.222197\ldots\times10^7\ \mathrm{m}. \] 因此, \[ \boxed{r_0=4.22\times10^7\ \mathrm{m}}. \]
1.2 — 初始轨道速度
由圆轨道条件可得 \[ v_0^2=\frac{\mu}{r_0}=\frac{gR_T^2}{r_0}. \] 因此 \[ \boxed{v_0=\sqrt{\frac{gR_T^2}{r_0}}}. \] 数值为 \[ v_0=3070.47\ldots\ \mathrm{m\,s^{-1}} =\boxed{3.07\times10^3\ \mathrm{m\,s^{-1}}}. \]
1.3 — 初始角动量和机械能
速度垂直于半径,因此角动量的大小为 \[ L_0=mr_0v_0. \] 由于 \(r_0=\mu/v_0^2\), \[ \boxed{L_0=\frac{m\mu}{v_0}=\frac{mgR_T^2}{v_0}}. \]
机械能为 \[ E_0=\frac12mv_0^2-\frac{\mu m}{r_0}. \] 利用 \(\mu/r_0=v_0^2\),可得 \[ \boxed{E_0=-\frac12mv_0^2}. \]
2.1 — 冲量作用后的半通径和离心率
令 \(\hat{\mathbf r}\) 沿意外点火时的径向向外,\(\hat{\mathbf t}\) 沿原速度方向。冲量作用刚结束时, \[ \mathbf v=v_0\hat{\mathbf t}-\beta v_0\hat{\mathbf r}. \] 两个分量相互垂直,因此 \[ v^2=v_0^2(1+\beta^2). \]
冲量沿径向,因此相对于地心的角冲量为零。于是, \[ L=L_0=mr_0v_0. \]
在瞬时点火过程中,半径保持为 \(r_0\),因此新的能量为 \[ E=\frac12mv_0^2(1+\beta^2)-\frac{\mu m}{r_0} =\frac12mv_0^2(\beta^2-1). \] 因此,当 \(\beta<1\) 时,\(E<0\),符合束缚轨道的要求。
由题目给出的轨道公式, \[ l=\frac{L^2}{\mu m^2} =\frac{r_0^2v_0^2}{\mu} =\boxed{r_0}, \] 以及 \[ \varepsilon^2 =1+\frac{2EL^2}{\mu^2m^3} =1+(\beta^2-1) =\beta^2. \] 由于 \(\beta\) 是非负的速率比, \[ \boxed{\varepsilon=\beta}. \]
这些 \(l\) 和 \(\varepsilon\) 的表达式也适用于后面讨论的抛物线和双曲线情形。
2.2 — 长轴的方向
在意外点火的瞬间,\(r=r_0=l\)。代入极坐标方程可得 \[ r_0=\frac{r_0}{1-\beta\cos\theta_0}. \] 对于 \(\beta>0\),此式要求 \[ \cos\theta_0=0. \] 极坐标的参考轴沿长轴方向,因此意外点火时的位置矢量垂直于该轴: \[ \boxed{\alpha=\frac{\pi}{2}=90^\circ}. \]
为确定所取的分支,选择 \(\theta\) 沿轨道运动方向增大。于是 \[ \frac{dr}{d\theta} =-\frac{r_0\beta\sin\theta}{(1-\beta\cos\theta)^2}. \] 初始径向速度向内,因此 \(dr/d\theta<0\)。故 \[ \theta_0=\frac{\pi}{2}. \] 随后卫星在 \(\theta=\pi\) 处到达近地点。按图 F-1 所示的方位,长轴是水平的,近地点位于地球左侧。
当 \(\beta=0\) 时,轨道仍为圆形,不存在唯一的长轴方向。
2.3 — 近地点和远地点
对于 \[ r(\theta)=\frac{r_0}{1-\beta\cos\theta}, \] 分母最大时半径最小,对应于 \(\theta=\pi\)。最大半径出现在 \(\theta=0\) 处。因此 \[ \boxed{r_{\min}=\frac{r_0}{1+\beta}}, \qquad \boxed{r_{\max}=\frac{r_0}{1-\beta}}. \]
当 \(\beta=1/4\) 时, \[ r_{\min}=\frac45r_0 =\boxed{3.38\times10^7\ \mathrm{m}}, \] \[ r_{\max}=\frac43r_0 =\boxed{5.63\times10^7\ \mathrm{m}}. \] 两者均为到地心的距离。
2.4 — 新轨道的周期
椭圆的半长轴为 \[ a=\frac{r_{\min}+r_{\max}}{2} =\frac{r_0}{2} \left(\frac1{1+\beta}+\frac1{1-\beta}\right) =\frac{r_0}{1-\beta^2}. \]
对于绕同一中心天体的轨道,开普勒第三定律给出 \[ \frac{T^2}{a^3}=\frac{T_0^2}{r_0^3}. \] 因此, \[ T=T_0\left(\frac{a}{r_0}\right)^{3/2} =\boxed{\frac{T_0}{(1-\beta^2)^{3/2}}}. \]
当 \(\beta=1/4\) 时, \[ T=24.0\left(\frac{16}{15}\right)^{3/2}\ \mathrm{h} =26.4396\ldots\ \mathrm{h}, \] 所以 \[ \boxed{T=26.4\ \mathrm{h}}. \]
3.1 — 逃逸所需的最小冲量
只有机械能非负时,轨迹才能延伸至无穷远。临界逃逸轨迹满足 \(E=0\): \[ \frac12mv_0^2(\beta_{\mathrm{esc}}^2-1)=0. \] 于是 \[ \boxed{\beta_{\mathrm{esc}}=1}. \]
在这一临界值处,\(\varepsilon=1\),因此轨道为抛物线,且速率在无穷远处趋于零。
3.2 — 逃逸临界情况下的最小距离
当 \(\beta=1\) 时, \[ l=r_0,\qquad \varepsilon=1. \] 因此,抛物线轨道的近地点距离为 \[ r'_{\min}=\frac{l}{1+\varepsilon} =\boxed{\frac{r_0}{2}}. \]
卫星最初向内运动,因此在逃逸前会先到达这一最近点。数值上, \[ r'_{\min}=2.11\times10^7\ \mathrm{m}>R_T, \] 因此,临界轨迹不会与地球相交。
4.1 — 无穷远处的剩余速率
当 \(\beta>1\) 时,能量为正。在无穷远处,引力势能为零,由能量守恒可得 \[ \frac12mv_\infty^2 =\frac12mv_0^2(\beta^2-1). \] 因此 \[ \boxed{v_\infty=v_0\sqrt{\beta^2-1}}. \]
4.2 — 碰撞参数
碰撞参数 \(b\) 是从地心到出射渐近线的垂直距离。
在远离地球处,运动趋于沿该渐近线的匀速运动。因此,角动量的大小为 \[ L=mbv_\infty. \] 由角动量守恒可得 \[ mbv_\infty=mr_0v_0. \] 利用 4.1 的结果, \[ \boxed{b=\frac{r_0v_0}{v_\infty} =\frac{r_0}{\sqrt{\beta^2-1}}}. \]
4.3 — 逃逸方向
采用与 2.2 相同的极坐标约定: \[ r(\theta)=\frac{r_0}{1-\beta\cos\theta}, \qquad \theta_0=\frac{\pi}{2}, \] 其中 \(\theta\) 沿运动方向增大,近地点位于 \(\theta=\pi\) 处。
在无穷远处,分母趋于零: \[ \cos\theta_\infty=\frac1\beta. \] 定义 \[ \delta=\arccos\!\left(\frac1\beta\right), \qquad 0<\delta<\frac{\pi}{2}. \] 经过近地点后,出射分支到达 \[ \theta_\infty=2\pi-\delta. \]
切向速率为 \(L/(mr)\),当 \(r\to\infty\) 时趋于零。因此,速度方向的极限与径向向外方向的极限重合。
图 F-2 右侧标出的角 \(\phi\) 是原来的径向向外方向与该出射方向之间的较小夹角。因此, \[ \phi =2\pi-(\theta_\infty-\theta_0) =2\pi-\left(2\pi-\delta-\frac{\pi}{2}\right). \] 故 \[ \boxed{\phi=\frac{\pi}{2}+\arccos\!\left(\frac1\beta\right) =\pi-\arcsin\!\left(\frac1\beta\right)}. \] 所取分支满足 \[ \frac{\pi}{2}<\phi<\pi. \]
当 \(\beta=\frac32\beta_{\mathrm{esc}}=\frac32\) 时, \[ \phi=90^\circ+\arccos\!\left(\frac23\right) =90^\circ+48.1897\ldots^\circ, \] 得到 \[ \boxed{\phi=138.2^\circ}. \]
这些逃逸公式描述的是不发生碰撞的开普勒轨迹。考虑到地球具有有限大小,还需满足 \(r_0/(1+\beta)>R_T\),题目给定的数值示例满足此条件。
解答已与官方解答核对。
IPhO 2005 · Теоретическая задача 1
Злополучный спутник
Th 1 ЗЛОПОЛУЧНЫЙ СПУТНИК
Наиболее часто выполняемые космическими аппаратами орбитальные манёвры заключаются в изменении скорости вдоль направления полёта: разгоне для перехода на более высокие орбиты или торможении для начала входа в атмосферу. В этой задаче мы исследуем изменения орбиты при действии тяги двигателя в радиальном направлении.
Для численных расчётов используйте следующие значения: радиус Земли \(R_T=6.37\cdot10^6\ \mathrm{m}\), ускорение свободного падения у поверхности Земли \(g=9.81\ \mathrm{m/s^2}\); продолжительность звёздных суток примите равной \(T_0=24.0\ \mathrm{h}\).
Рассмотрим геосинхронный\(^{1}\) спутник связи массой \(m\), находящийся на экваториальной круговой орбите радиусом \(r_0\). Такие спутники оснащены «апогейным двигателем», который создаёт тангенциальную тягу, необходимую для выхода на конечную орбиту.
Изображение: ESA
В начале каждого подпункта в скобках указано количество баллов.
Вопрос 1
1.1 (0.3) Вычислите численное значение \(r_0\).
1.2 (0.3+0.1) Получите аналитическое выражение для скорости \(v_0\) спутника через \(g\), \(R_T\) и \(r_0\) и вычислите её численное значение.
1.3 (0.4+0.4) Получите выражения для его момента импульса \(L_0\) и механической энергии \(E_0\) через \(v_0\), \(m\), \(g\) и \(R_T\).
После выхода на эту геосинхронную круговую орбиту (см. рисунок F-1), когда спутник уже стабилизирован в требуемом положении и готовится приступить к работе, ошибка наземных операторов приводит к повторному включению апогейного двигателя. Оказывается, что тяга направлена к Земле, и, несмотря на быструю реакцию наземного персонала, отключившего двигатель, спутник получает нежелательное приращение скорости \(\Delta v\). Будем характеризовать этот импульс параметром \(\beta=\Delta v/v_0\). Продолжительность работы двигателя всегда пренебрежимо мала по сравнению с любыми другими характерными временами орбитального движения, поэтому его включение можно считать мгновенным.
F-1
Вопрос 2
Предположим, что \(\beta<1\).
2.1 (0.4+0.5) Определите параметры новой орбиты\(^{2}\) — фокальный параметр \(l\) и эксцентриситет \(\varepsilon\) — через \(r_0\) и \(\beta\).
2.2 (1.0) Вычислите угол \(\alpha\) между большой осью новой орбиты и радиус-вектором в момент случайного включения двигателя.
2.3 (1.0+0.2) Получите аналитические выражения для расстояний от центра Земли до перигея \(r_{\min}\) и апогея \(r_{\max}\) через \(r_0\) и \(\beta\) и вычислите их численные значения при \(\beta=1/4\).
2.4 (0.5+0.2) Определите период движения по новой орбите \(T\) через \(T_0\) и \(\beta\) и вычислите его численное значение при \(\beta=1/4\).
\(^{1}\) Период его обращения равен \(T_0\).
\(^{2}\) См. «подсказку».
Вопрос 3
3.1 (0.5) Вычислите минимальное значение параметра импульса \(\beta_{\mathrm{esc}}\), необходимое для ухода спутника из гравитационного поля Земли.
3.2 (1.0) Определите для этого случая наименьшее расстояние спутника от центра Земли на новой траектории \(r'_{\min}\) через \(r_0\).
Вопрос 4
Предположим, что \(\beta>\beta_{\mathrm{esc}}\).
4.1 (1.0) Определите остаточную скорость на бесконечности \(v_\infty\) через \(v_0\) и \(\beta\).
4.2 (1.0) Получите выражение для «прицельного параметра» \(b\) асимптотического направления ухода через \(r_0\) и \(\beta\). (См. рисунок F-2).
4.3 (1.0+0.2) Определите угол \(\phi\), задающий асимптотическое направление ухода, через \(\beta\). Вычислите его численное значение при \(\beta=\dfrac{3}{2}\beta_{\mathrm{esc}}\).
F-2
ПОДСКАЗКА
Под действием центральных сил, подчиняющихся закону обратных квадратов, тела движутся по траекториям, представляющим собой эллипсы, параболы или гиперболы. В приближении \(m\ll M\) притягивающая масса \(M\) находится в одном из фокусов. Если поместить начало координат в этот фокус, общее уравнение этих кривых в полярных координатах можно записать в виде (см. рисунок F-3)
\[ r(\theta)=\frac{l}{1-\varepsilon\cos\theta} \]
F-3
где \(l\) — положительная постоянная, называемая фокальным параметром, а \(\varepsilon\) — эксцентриситет кривой. Через интегралы движения они выражаются следующим образом:
\[ l=\frac{L^2}{GMm^2} \qquad\text{и}\qquad \varepsilon= \left(1+\frac{2EL^2}{G^2M^2m^3}\right)^{1/2} \]
где \(G\) — гравитационная постоянная Ньютона, \(L\) — модуль момента импульса движущегося по орбите тела относительно начала координат, а \(E\) — его механическая энергия; потенциальная энергия на бесконечности принята равной нулю.
Возможны следующие случаи:
i) Если \(0\leq\varepsilon<1\), кривая является эллипсом (окружностью при \(\varepsilon=0\)).
ii) Если \(\varepsilon=1\), кривая является параболой.
iii) Если \(\varepsilon>1\), кривая является гиперболой.
Условие переведено с официального английского текста.
Ответы
-
1.1 \[ r_0=\left(\frac{gR_T^2T_0^2}{4\pi^2}\right)^{1/3} =\boxed{4.22\times10^7\ \mathrm{m}}. \]
-
1.2 \[ v_0=\sqrt{\frac{gR_T^2}{r_0}} =\boxed{3.07\times10^3\ \mathrm{m\,s^{-1}}}. \]
-
1.3 \[ \boxed{L_0=\frac{mgR_T^2}{v_0}}, \qquad \boxed{E_0=-\frac12mv_0^2}. \]
-
2.1 \[ \boxed{l=r_0,\qquad \varepsilon=\beta}. \]
-
2.2 \[ \boxed{\alpha=\frac{\pi}{2}=90^\circ}. \] Это справедливо при \(0<\beta<1\); при \(\beta=0\) орбита является круговой и не имеет выделенной большой оси.
-
2.3 \[ \boxed{r_{\min}=\frac{r_0}{1+\beta}}, \qquad \boxed{r_{\max}=\frac{r_0}{1-\beta}}. \] При \(\beta=1/4\) \[ \boxed{r_{\min}=3.38\times10^7\ \mathrm{m}}, \qquad \boxed{r_{\max}=5.63\times10^7\ \mathrm{m}}. \]
-
2.4 \[ \boxed{T=\frac{T_0}{(1-\beta^2)^{3/2}}}. \] При \(\beta=1/4\), \(\boxed{T=26.4\ \mathrm{h}}\).
-
3.1 \[ \boxed{\beta_{\mathrm{esc}}=1}. \]
-
3.2 \[ \boxed{r'_{\min}=\frac{r_0}{2}}. \]
-
4.1 \[ \boxed{v_\infty=v_0\sqrt{\beta^2-1}}. \]
-
4.2 \[ \boxed{b=\frac{r_0}{\sqrt{\beta^2-1}}}. \]
-
4.3 \[ \boxed{\phi=\frac{\pi}{2}+\arccos\!\left(\frac1\beta\right) =\pi-\arcsin\!\left(\frac1\beta\right)}. \] При \(\beta=\frac32\beta_{\mathrm{esc}}=\frac32\) \[ \boxed{\phi=138.2^\circ}. \]
Решение
Пусть \[ \mu=GM=gR_T^2, \] где \(M\) — масса Земли. Используем ньютоновский закон тяготения, считая Землю неподвижной и сферической, принимая \(m\ll M\) и пренебрегая сопротивлением атмосферы и влиянием других тел. Включение двигателя считаем мгновенным, а массу спутника — постоянной. Гравитационная потенциальная энергия на бесконечности равна нулю.
1.1 — Радиус геосинхронной орбиты
На круговой орбите гравитационное ускорение обеспечивает центростремительное ускорение: \[ \frac{\mu}{r_0^2}=\frac{v_0^2}{r_0}. \] Период обращения равен \(T_0\), поэтому \[ v_0=\frac{2\pi r_0}{T_0}. \] Объединяя эти уравнения, получаем \[ r_0^3=\frac{\mu T_0^2}{4\pi^2}. \] Таким образом, \[ \boxed{r_0=\left(\frac{gR_T^2T_0^2}{4\pi^2}\right)^{1/3}}. \]
Подставляя \(T_0=24.0\times3600\ \mathrm{s}\), получаем \[ r_0= \left[ \frac{9.81(6.37\times10^6)^2(24.0\times3600)^2}{4\pi^2} \right]^{1/3} =4.222197\ldots\times10^7\ \mathrm{m}. \] Следовательно, \[ \boxed{r_0=4.22\times10^7\ \mathrm{m}}. \]
1.2 — Начальная орбитальная скорость
Условие движения по круговой орбите даёт \[ v_0^2=\frac{\mu}{r_0}=\frac{gR_T^2}{r_0}. \] Отсюда \[ \boxed{v_0=\sqrt{\frac{gR_T^2}{r_0}}}. \] Численно \[ v_0=3070.47\ldots\ \mathrm{m\,s^{-1}} =\boxed{3.07\times10^3\ \mathrm{m\,s^{-1}}}. \]
1.3 — Начальные момент импульса и механическая энергия
Скорость перпендикулярна радиусу, поэтому модуль момента импульса равен \[ L_0=mr_0v_0. \] Поскольку \(r_0=\mu/v_0^2\), \[ \boxed{L_0=\frac{m\mu}{v_0}=\frac{mgR_T^2}{v_0}}. \]
Механическая энергия равна \[ E_0=\frac12mv_0^2-\frac{\mu m}{r_0}. \] Используя \(\mu/r_0=v_0^2\), получаем \[ \boxed{E_0=-\frac12mv_0^2}. \]
2.1 — Фокальный параметр и эксцентриситет после импульса
Пусть \(\hat{\mathbf r}\) направлен радиально наружу в момент ошибочного включения двигателя, а \(\hat{\mathbf t}\) — вдоль начальной скорости. Сразу после импульса \[ \mathbf v=v_0\hat{\mathbf t}-\beta v_0\hat{\mathbf r}. \] Две составляющие перпендикулярны, поэтому \[ v^2=v_0^2(1+\beta^2). \]
Импульс направлен радиально, поэтому импульс момента силы относительно центра Земли равен нулю. Следовательно, \[ L=L_0=mr_0v_0. \]
За время мгновенного включения двигателя радиус остаётся равным \(r_0\), поэтому новая энергия равна \[ E=\frac12mv_0^2(1+\beta^2)-\frac{\mu m}{r_0} =\frac12mv_0^2(\beta^2-1). \] Таким образом, \(E<0\) при \(\beta<1\), как и требуется для связанной орбиты.
Из приведённых формул для орбиты \[ l=\frac{L^2}{\mu m^2} =\frac{r_0^2v_0^2}{\mu} =\boxed{r_0}, \] и \[ \varepsilon^2 =1+\frac{2EL^2}{\mu^2m^3} =1+(\beta^2-1) =\beta^2. \] Поскольку \(\beta\) — неотрицательное отношение модулей скоростей, \[ \boxed{\varepsilon=\beta}. \]
Эти выражения для \(l\) и \(\varepsilon\) справедливы также для рассматриваемых далее параболического и гиперболического случаев.
2.2 — Ориентация большой оси
В момент ошибочного включения двигателя \(r=r_0=l\). Подстановка в полярное уравнение даёт \[ r_0=\frac{r_0}{1-\beta\cos\theta_0}. \] При \(\beta>0\) отсюда следует \[ \cos\theta_0=0. \] Полярная ось направлена вдоль большой оси, поэтому радиус-вектор в момент ошибочного включения двигателя перпендикулярен этой оси: \[ \boxed{\alpha=\frac{\pi}{2}=90^\circ}. \]
Чтобы выбрать ветвь, будем отсчитывать \(\theta\) так, чтобы угол возрастал в направлении орбитального движения. Тогда \[ \frac{dr}{d\theta} =-\frac{r_0\beta\sin\theta}{(1-\beta\cos\theta)^2}. \] Начальная радиальная скорость направлена внутрь, поэтому \(dr/d\theta<0\). Следовательно, \[ \theta_0=\frac{\pi}{2}. \] Впоследствии спутник проходит перигей при \(\theta=\pi\). При ориентации, показанной на рисунке F-1, большая ось горизонтальна, а перигей находится слева от Земли.
При \(\beta=0\) орбита остаётся круговой, и единственного направления большой оси не существует.
2.3 — Перигей и апогей
Для \[ r(\theta)=\frac{r_0}{1-\beta\cos\theta}, \] наименьший радиус достигается при наибольшем знаменателе, то есть при \(\theta=\pi\). Наибольший радиус достигается при \(\theta=0\). Отсюда \[ \boxed{r_{\min}=\frac{r_0}{1+\beta}}, \qquad \boxed{r_{\max}=\frac{r_0}{1-\beta}}. \]
При \(\beta=1/4\) \[ r_{\min}=\frac45r_0 =\boxed{3.38\times10^7\ \mathrm{m}}, \] \[ r_{\max}=\frac43r_0 =\boxed{5.63\times10^7\ \mathrm{m}}. \] Обе величины представляют собой расстояния от центра Земли.
2.4 — Период движения по новой орбите
Большая полуось эллипса равна \[ a=\frac{r_{\min}+r_{\max}}{2} =\frac{r_0}{2} \left(\frac1{1+\beta}+\frac1{1-\beta}\right) =\frac{r_0}{1-\beta^2}. \]
Третий закон Кеплера для орбит вокруг одной и той же центральной массы даёт \[ \frac{T^2}{a^3}=\frac{T_0^2}{r_0^3}. \] Следовательно, \[ T=T_0\left(\frac{a}{r_0}\right)^{3/2} =\boxed{\frac{T_0}{(1-\beta^2)^{3/2}}}. \]
При \(\beta=1/4\) \[ T=24.0\left(\frac{16}{15}\right)^{3/2}\ \mathrm{h} =26.4396\ldots\ \mathrm{h}, \] поэтому \[ \boxed{T=26.4\ \mathrm{h}}. \]
3.1 — Минимальный импульс для ухода
Траектория может уходить на бесконечность только при неотрицательной механической энергии. Для предельной траектории ухода \(E=0\): \[ \frac12mv_0^2(\beta_{\mathrm{esc}}^2-1)=0. \] Таким образом, \[ \boxed{\beta_{\mathrm{esc}}=1}. \]
При этом пороговом значении \(\varepsilon=1\), поэтому орбита является параболической, а скорость на бесконечности стремится к нулю.
3.2 — Наименьшее расстояние при пороговом импульсе ухода
При \(\beta=1\) \[ l=r_0,\qquad \varepsilon=1. \] Следовательно, расстояние до перигея параболы равно \[ r'_{\min}=\frac{l}{1+\varepsilon} =\boxed{\frac{r_0}{2}}. \]
Спутник первоначально движется внутрь, поэтому достигает этого наименьшего расстояния прежде, чем уйти на бесконечность. Численно \[ r'_{\min}=2.11\times10^7\ \mathrm{m}>R_T, \] так что предельная траектория проходит вне Земли.
4.1 — Остаточная скорость на бесконечности
При \(\beta>1\) энергия положительна. На бесконечности гравитационная потенциальная энергия обращается в нуль, и закон сохранения энергии даёт \[ \frac12mv_\infty^2 =\frac12mv_0^2(\beta^2-1). \] Отсюда \[ \boxed{v_\infty=v_0\sqrt{\beta^2-1}}. \]
4.2 — Прицельный параметр
Прицельный параметр \(b\) — это расстояние по перпендикуляру от центра Земли до асимптоты уходящей ветви траектории.
Вдали от Земли движение приближается к равномерному движению вдоль этой асимптоты. Поэтому модуль момента импульса равен \[ L=mbv_\infty. \] Закон сохранения момента импульса даёт \[ mbv_\infty=mr_0v_0. \] Используя результат 4.1, получаем \[ \boxed{b=\frac{r_0v_0}{v_\infty} =\frac{r_0}{\sqrt{\beta^2-1}}}. \]
4.3 — Направление ухода
Используем ту же систему отсчёта полярного угла, что и в 2.2: \[ r(\theta)=\frac{r_0}{1-\beta\cos\theta}, \qquad \theta_0=\frac{\pi}{2}, \] причём \(\theta\) возрастает по ходу движения, а перигей соответствует \(\theta=\pi\).
На бесконечности знаменатель стремится к нулю: \[ \cos\theta_\infty=\frac1\beta. \] Введём \[ \delta=\arccos\!\left(\frac1\beta\right), \qquad 0<\delta<\frac{\pi}{2}. \] После прохождения перигея на уходящей ветви достигается предельный угол \[ \theta_\infty=2\pi-\delta. \]
Тангенциальная скорость равна \(L/(mr)\) и стремится к нулю при \(r\to\infty\). Таким образом, предельное направление скорости совпадает с предельным направлением радиуса, обращённого наружу.
Угол \(\phi\), отмеченный справа на рисунке F-2, — это меньший угол между первоначальным радиусом, направленным наружу, и этим направлением ухода. Поэтому \[ \phi =2\pi-(\theta_\infty-\theta_0) =2\pi-\left(2\pi-\delta-\frac{\pi}{2}\right). \] Отсюда \[ \boxed{\phi=\frac{\pi}{2}+\arccos\!\left(\frac1\beta\right) =\pi-\arcsin\!\left(\frac1\beta\right)}. \] Для нужной ветви выполняется \[ \frac{\pi}{2}<\phi<\pi. \]
При \(\beta=\frac32\beta_{\mathrm{esc}}=\frac32\) \[ \phi=90^\circ+\arccos\!\left(\frac23\right) =90^\circ+48.1897\ldots^\circ, \] что даёт \[ \boxed{\phi=138.2^\circ}. \]
Формулы для ухода описывают кеплеровскую траекторию без столкновения. Для Земли конечного размера дополнительно требуется \(r_0/(1+\beta)>R_T\), что выполняется для указанного численного примера.
Решение проверено по официальному решению.
IPhO 2005 · مسألة نظرية 1
قمر صناعي سيئ الحظ
Th 1 قمر صناعي سيئ الحظ
تتمثل المناورات المدارية الأكثر شيوعًا التي تنفذها المركبات الفضائية في تغييرات السرعة على امتداد اتجاه الطيران، أي التسارع للوصول إلى مدارات أعلى أو الكبح لبدء العودة إلى الغلاف الجوي. سندرس في هذه المسألة التغيرات المدارية عندما يُطبَّق دفع المحرك في اتجاه شعاعي.
للحصول على القيم العددية، استخدم: نصف قطر الأرض \(R_T=6.37\cdot10^6\ \mathrm{m}\)، وتسارع الجاذبية على سطح الأرض \(g=9.81\ \mathrm{m/s^2}\)، واعتبر طول اليوم النجمي \(T_0=24.0\ \mathrm{h}\).
نعتبر قمرًا صناعيًا للاتصالات متزامنًا مع دوران الأرض\(^{1}\)، كتلته \(m\)، موضوعًا في مدار دائري استوائي نصف قطره \(r_0\). تحتوي هذه الأقمار الصناعية على «محرك الأوج» الذي يوفر الدفعات المماسية اللازمة للوصول إلى المدار النهائي.
الصورة: وكالة الفضاء الأوروبية
تُبيَّن الدرجات في بداية كل سؤال فرعي، بين قوسين.
السؤال 1
1.1 (0.3) احسب القيمة العددية لـ \(r_0\).
1.2 (0.3+0.1) أعطِ التعبير التحليلي لسرعة القمر الصناعي \(v_0\) بدلالة \(g\)، و\(R_T\)، و\(r_0\)، واحسب قيمتها العددية.
1.3 (0.4+0.4) أوجد تعبيري زخمه الزاوي \(L_0\) وطاقته الميكانيكية \(E_0\)، بدلالة \(v_0\)، و\(m\)، و\(g\)، و\(R_T\).
بعد الوصول إلى هذا المدار الدائري المتزامن مع دوران الأرض (انظر الشكل F-1)، وتثبيت القمر الصناعي في الموقع المطلوب، وأثناء تجهيزه لأداء عمله، يتسبب خطأ من مراقبي التحكم الأرضي في تشغيل محرك الأوج مرة أخرى. ويتصادف أن يكون الدفع موجَّهًا نحو الأرض، وعلى الرغم من استجابة الفريق الأرضي السريعة لإيقاف المحرك، يكتسب القمر الصناعي تغيرًا غير مرغوب فيه في السرعة مقداره \(\Delta v\). نميّز هذه الدفعة بالمعامل \(\beta=\Delta v/v_0\). تكون مدة تشغيل المحرك دائمًا مهملة مقارنة بأي أزمنة مدارية أخرى، بحيث يمكن اعتبارها لحظية.
F-1
السؤال 2
افترض أن \(\beta<1\).
2.1 (0.4+0.5) حدِّد معاملي المدار الجديد\(^{2}\)، وهما نصف الوتر البؤري العمودي \(l\) والاختلاف المركزي \(\varepsilon\)، بدلالة \(r_0\) و\(\beta\).
2.2 (1.0) احسب الزاوية \(\alpha\) بين المحور الأكبر للمدار الجديد ومتجه الموضع عند التشغيل العرضي الخاطئ للمحرك.
2.3 (1.0+0.2) أعطِ التعبيرين التحليليين لبُعدي الحضيض \(r_{\min}\) والأوج \(r_{\max}\) عن مركز الأرض، بدلالة \(r_0\) و\(\beta\)، واحسب قيمتيهما العدديتين عندما \(\beta=1/4\).
2.4 (0.5+0.2) حدِّد الزمن الدوري للمدار الجديد، \(T\)، بدلالة \(T_0\) و\(\beta\)، واحسب قيمته العددية عندما \(\beta=1/4\).
\(^{1}\) زمن دورانه هو \(T_0\).
\(^{2}\) انظر «التلميح».
السؤال 3
3.1 (0.5) احسب الحد الأدنى لمعامل الدفعة، \(\beta_{\mathrm{esc}}\)، اللازم لإفلات القمر الصناعي من جاذبية الأرض.
3.2 (1.0) حدِّد في هذه الحالة أقرب مسافة يصل إليها القمر الصناعي من مركز الأرض على المسار الجديد، \(r'_{\min}\)، بدلالة \(r_0\).
السؤال 4
افترض أن \(\beta>\beta_{\mathrm{esc}}\).
4.1 (1.0) حدِّد السرعة المتبقية عند اللانهاية، \(v_\infty\)، بدلالة \(v_0\) و\(\beta\).
4.2 (1.0) أوجد «معامل التصادم» \(b\) لاتجاه الإفلات التقاربي بدلالة \(r_0\) و\(\beta\). (انظر الشكل F-2).
4.3 (1.0+0.2) حدِّد الزاوية \(\phi\) لاتجاه الإفلات التقاربي بدلالة \(\beta\). احسب قيمتها العددية عندما \(\beta=\dfrac{3}{2}\beta_{\mathrm{esc}}\).
F-2
تلميح
تحت تأثير قوى مركزية تخضع لقانون التربيع العكسي، تتبع الأجسام مسارات على شكل قطوع ناقصة أو مكافئة أو زائدة. في التقريب \(m\ll M\)، تقع الكتلة الجاذبة \(M\) عند إحدى البؤرتين. وباتخاذ هذه البؤرة مبدأً للإحداثيات، يمكن كتابة المعادلة القطبية العامة لهذه المنحنيات على الصورة الآتية (انظر الشكل F-3)
\[ r(\theta)=\frac{l}{1-\varepsilon\cos\theta} \]
F-3
حيث \(l\) ثابت موجب يُسمَّى نصف الوتر البؤري العمودي، و\(\varepsilon\) هو الاختلاف المركزي للمنحنى. وبدلالة ثوابت الحركة:
\[ l=\frac{L^2}{GMm^2} \qquad\text{و}\qquad \varepsilon= \left(1+\frac{2EL^2}{G^2M^2m^3}\right)^{1/2} \]
حيث \(G\) ثابت نيوتن للجاذبية، و\(L\) مقدار الزخم الزاوي للكتلة التي تدور في المدار بالنسبة إلى مبدأ الإحداثيات، و\(E\) طاقتها الميكانيكية، مع اتخاذ طاقة الوضع صفرًا عند اللانهاية.
يمكن أن تكون لدينا الحالات الآتية:
i) إذا كان \(0\leq\varepsilon<1\)، فالمنحنى قطع ناقص (دائرة عندما \(\varepsilon=0\)).
ii) إذا كان \(\varepsilon=1\)، فالمنحنى قطع مكافئ.
iii) إذا كان \(\varepsilon>1\)، فالمنحنى قطع زائد.
نص المسألة مترجم عن النص الإنجليزي الرسمي.
الإجابات
-
1.1 \[ r_0=\left(\frac{gR_T^2T_0^2}{4\pi^2}\right)^{1/3} =\boxed{4.22\times10^7\ \mathrm{m}}. \]
-
1.2 \[ v_0=\sqrt{\frac{gR_T^2}{r_0}} =\boxed{3.07\times10^3\ \mathrm{m\,s^{-1}}}. \]
-
1.3 \[ \boxed{L_0=\frac{mgR_T^2}{v_0}}, \qquad \boxed{E_0=-\frac12mv_0^2}. \]
-
2.1 \[ \boxed{l=r_0,\qquad \varepsilon=\beta}. \]
-
2.2 \[ \boxed{\alpha=\frac{\pi}{2}=90^\circ}. \] ينطبق هذا عندما \(0<\beta<1\)؛ أما عند \(\beta=0\)، فالمدار دائري ولا يوجد له محور أكبر مميَّز.
-
2.3 \[ \boxed{r_{\min}=\frac{r_0}{1+\beta}}, \qquad \boxed{r_{\max}=\frac{r_0}{1-\beta}}. \] عندما \(\beta=1/4\)، \[ \boxed{r_{\min}=3.38\times10^7\ \mathrm{m}}, \qquad \boxed{r_{\max}=5.63\times10^7\ \mathrm{m}}. \]
-
2.4 \[ \boxed{T=\frac{T_0}{(1-\beta^2)^{3/2}}}. \] عندما \(\beta=1/4\)، \(\boxed{T=26.4\ \mathrm{h}}\).
-
3.1 \[ \boxed{\beta_{\mathrm{esc}}=1}. \]
-
3.2 \[ \boxed{r'_{\min}=\frac{r_0}{2}}. \]
-
4.1 \[ \boxed{v_\infty=v_0\sqrt{\beta^2-1}}. \]
-
4.2 \[ \boxed{b=\frac{r_0}{\sqrt{\beta^2-1}}}. \]
-
4.3 \[ \boxed{\phi=\frac{\pi}{2}+\arccos\!\left(\frac1\beta\right) =\pi-\arcsin\!\left(\frac1\beta\right)}. \] عندما \(\beta=\frac32\beta_{\mathrm{esc}}=\frac32\)، \[ \boxed{\phi=138.2^\circ}. \]
الحل
لنضع \[ \mu=GM=gR_T^2, \] حيث \(M\) كتلة الأرض. نستخدم الجاذبية النيوتنية لأرض ثابتة كروية الشكل، مع \(m\ll M\)، ونهمل مقاومة الغلاف الجوي وتأثير الأجرام الأخرى. نعامل تشغيل المحرك على أنه لحظي، وكتلة القمر الصناعي على أنها ثابتة. وتساوي طاقة وضع الجاذبية صفرًا عند اللانهاية.
1.1 — نصف قطر المدار المتزامن مع دوران الأرض
في المدار الدائري، يوفر تسارع الجاذبية التسارع المركزي: \[ \frac{\mu}{r_0^2}=\frac{v_0^2}{r_0}. \] الزمن الدوري المداري هو \(T_0\)، لذا \[ v_0=\frac{2\pi r_0}{T_0}. \] بالجمع بين هاتين المعادلتين نحصل على \[ r_0^3=\frac{\mu T_0^2}{4\pi^2}. \] ومن ثم \[ \boxed{r_0=\left(\frac{gR_T^2T_0^2}{4\pi^2}\right)^{1/3}}. \]
باستخدام \(T_0=24.0\times3600\ \mathrm{s}\)، \[ r_0= \left[ \frac{9.81(6.37\times10^6)^2(24.0\times3600)^2}{4\pi^2} \right]^{1/3} =4.222197\ldots\times10^7\ \mathrm{m}. \] إذن، \[ \boxed{r_0=4.22\times10^7\ \mathrm{m}}. \]
1.2 — السرعة المدارية الابتدائية
يعطي شرط المدار الدائري \[ v_0^2=\frac{\mu}{r_0}=\frac{gR_T^2}{r_0}. \] وعليه \[ \boxed{v_0=\sqrt{\frac{gR_T^2}{r_0}}}. \] عدديًا، \[ v_0=3070.47\ldots\ \mathrm{m\,s^{-1}} =\boxed{3.07\times10^3\ \mathrm{m\,s^{-1}}}. \]
1.3 — الزخم الزاوي والطاقة الميكانيكية الابتدائيان
السرعة عمودية على نصف القطر، لذا فإن مقدار الزخم الزاوي هو \[ L_0=mr_0v_0. \] بما أن \(r_0=\mu/v_0^2\)، \[ \boxed{L_0=\frac{m\mu}{v_0}=\frac{mgR_T^2}{v_0}}. \]
الطاقة الميكانيكية هي \[ E_0=\frac12mv_0^2-\frac{\mu m}{r_0}. \] باستخدام \(\mu/r_0=v_0^2\)، \[ \boxed{E_0=-\frac12mv_0^2}. \]
2.1 — نصف الوتر البؤري العمودي والاختلاف المركزي بعد الدفعة
ليكن \(\hat{\mathbf r}\) متجهًا شعاعيًا نحو الخارج عند التشغيل الخاطئ، وليكن \(\hat{\mathbf t}\) متجهًا في اتجاه السرعة الأصلية. مباشرة بعد الدفعة، \[ \mathbf v=v_0\hat{\mathbf t}-\beta v_0\hat{\mathbf r}. \] المركبتان متعامدتان، مما يعطي \[ v^2=v_0^2(1+\beta^2). \]
الدفعة شعاعية، ولذلك يكون دفعها الزاوي حول مركز الأرض صفرًا. وبناءً عليه، \[ L=L_0=mr_0v_0. \]
يبقى نصف القطر \(r_0\) أثناء التشغيل اللحظي للمحرك، لذا تكون الطاقة الجديدة \[ E=\frac12mv_0^2(1+\beta^2)-\frac{\mu m}{r_0} =\frac12mv_0^2(\beta^2-1). \] إذن \(E<0\) عندما \(\beta<1\)، كما يلزم لمدار مقيَّد.
من صيغ المدار المعطاة، \[ l=\frac{L^2}{\mu m^2} =\frac{r_0^2v_0^2}{\mu} =\boxed{r_0}, \] و \[ \varepsilon^2 =1+\frac{2EL^2}{\mu^2m^3} =1+(\beta^2-1) =\beta^2. \] لأن \(\beta\) نسبة غير سالبة بين مقدارَي سرعة، \[ \boxed{\varepsilon=\beta}. \]
ينطبق هذان التعبيران لـ \(l\) و\(\varepsilon\) أيضًا على حالتي القطع المكافئ والقطع الزائد اللتين سنتناولهما لاحقًا.
2.2 — اتجاه المحور الأكبر
عند لحظة التشغيل الخاطئ، \(r=r_0=l\). وبالتعويض في المعادلة القطبية نحصل على \[ r_0=\frac{r_0}{1-\beta\cos\theta_0}. \] عندما \(\beta>0\)، يتطلب ذلك \[ \cos\theta_0=0. \] المحور المرجعي القطبي هو اتجاه المحور الأكبر، لذا فإن متجه الموضع عند التشغيل الخاطئ عمودي على ذلك المحور: \[ \boxed{\alpha=\frac{\pi}{2}=90^\circ}. \]
لتحديد الفرع، نختار \(\theta\) بحيث تزداد في اتجاه الحركة المدارية. عندئذ \[ \frac{dr}{d\theta} =-\frac{r_0\beta\sin\theta}{(1-\beta\cos\theta)^2}. \] السرعة الشعاعية الابتدائية موجَّهة نحو الداخل، لذا \(dr/d\theta<0\). وبالتالي، \[ \theta_0=\frac{\pi}{2}. \] يصل القمر الصناعي بعد ذلك إلى الحضيض عند \(\theta=\pi\). وفق الاتجاهات المبينة في الشكل F-1، يكون المحور الأكبر أفقيًا ويقع الحضيض إلى يسار الأرض.
عندما \(\beta=0\)، يبقى المدار دائريًا، ولا يوجد اتجاه وحيد للمحور الأكبر.
2.3 — الحضيض والأوج
بالنسبة إلى \[ r(\theta)=\frac{r_0}{1-\beta\cos\theta}, \] يكون نصف القطر أصغر ما يمكن عندما يكون المقام أكبر ما يمكن، وذلك عند \(\theta=\pi\). ويكون نصف القطر أكبر ما يمكن عند \(\theta=0\). وعليه \[ \boxed{r_{\min}=\frac{r_0}{1+\beta}}, \qquad \boxed{r_{\max}=\frac{r_0}{1-\beta}}. \]
عندما \(\beta=1/4\)، \[ r_{\min}=\frac45r_0 =\boxed{3.38\times10^7\ \mathrm{m}}, \] \[ r_{\max}=\frac43r_0 =\boxed{5.63\times10^7\ \mathrm{m}}. \] كلتا المسافتين مقاسة من مركز الأرض.
2.4 — الزمن الدوري للمدار الجديد
نصف المحور الأكبر للقطع الناقص هو \[ a=\frac{r_{\min}+r_{\max}}{2} =\frac{r_0}{2} \left(\frac1{1+\beta}+\frac1{1-\beta}\right) =\frac{r_0}{1-\beta^2}. \]
يعطي قانون كبلر الثالث للمدارات حول الكتلة المركزية نفسها \[ \frac{T^2}{a^3}=\frac{T_0^2}{r_0^3}. \] إذن، \[ T=T_0\left(\frac{a}{r_0}\right)^{3/2} =\boxed{\frac{T_0}{(1-\beta^2)^{3/2}}}. \]
عندما \(\beta=1/4\)، \[ T=24.0\left(\frac{16}{15}\right)^{3/2}\ \mathrm{h} =26.4396\ldots\ \mathrm{h}, \] ومن ثم \[ \boxed{T=26.4\ \mathrm{h}}. \]
3.1 — الحد الأدنى للدفعة اللازمة للإفلات
لا يمكن لمسار أن يصل إلى اللانهاية إلا إذا كانت طاقته الميكانيكية غير سالبة. ويحقق مسار الإفلات الحدي \(E=0\): \[ \frac12mv_0^2(\beta_{\mathrm{esc}}^2-1)=0. \] إذن \[ \boxed{\beta_{\mathrm{esc}}=1}. \]
عند هذه العتبة، \(\varepsilon=1\)، لذا يكون المدار قطعًا مكافئًا وتؤول السرعة إلى الصفر عند اللانهاية.
3.2 — أقرب مسافة عند عتبة الإفلات
عندما \(\beta=1\)، \[ l=r_0,\qquad \varepsilon=1. \] وعليه فإن بُعد حضيض القطع المكافئ هو \[ r'_{\min}=\frac{l}{1+\varepsilon} =\boxed{\frac{r_0}{2}}. \]
يتحرك القمر الصناعي في البداية نحو الداخل، لذا يصل إلى هذه المسافة الدنيا قبل الإفلات. عدديًا، \[ r'_{\min}=2.11\times10^7\ \mathrm{m}>R_T, \] ولذلك يمر مسار الإفلات الحدي دون الاصطدام بالأرض.
4.1 — السرعة المتبقية عند اللانهاية
عندما \(\beta>1\)، تكون الطاقة موجبة. عند اللانهاية، تنعدم طاقة وضع الجاذبية، ويعطي انحفاظ الطاقة \[ \frac12mv_\infty^2 =\frac12mv_0^2(\beta^2-1). \] وعليه \[ \boxed{v_\infty=v_0\sqrt{\beta^2-1}}. \]
4.2 — معامل التصادم
معامل التصادم \(b\) هو المسافة العمودية من مركز الأرض إلى خط التقارب الخارج.
بعيدًا عن الأرض، تقترب الحركة من حركة منتظمة على امتداد خط التقارب هذا. ولذلك يكون مقدار زخمها الزاوي \[ L=mbv_\infty. \] يعطي انحفاظ الزخم الزاوي \[ mbv_\infty=mr_0v_0. \] باستخدام نتيجة 4.1، \[ \boxed{b=\frac{r_0v_0}{v_\infty} =\frac{r_0}{\sqrt{\beta^2-1}}}. \]
4.3 — اتجاه الإفلات
نستخدم الاصطلاح القطبي نفسه المستخدم في 2.2: \[ r(\theta)=\frac{r_0}{1-\beta\cos\theta}, \qquad \theta_0=\frac{\pi}{2}, \] بحيث تزداد \(\theta\) في اتجاه الحركة، ويقع الحضيض عند \(\theta=\pi\).
عند اللانهاية، يؤول المقام إلى الصفر: \[ \cos\theta_\infty=\frac1\beta. \] نعرِّف \[ \delta=\arccos\!\left(\frac1\beta\right), \qquad 0<\delta<\frac{\pi}{2}. \] بعد المرور بالحضيض، يصل الفرع الخارج إلى \[ \theta_\infty=2\pi-\delta. \]
السرعة المماسية هي \(L/(mr)\)، وهي تؤول إلى الصفر عندما \(r\to\infty\). لذلك يتطابق الاتجاه الحدي للسرعة مع الاتجاه الشعاعي الحدي نحو الخارج.
الزاوية \(\phi\) المبيَّنة على يمين الشكل F-2 هي الزاوية الأصغر بين نصف القطر الأصلي المتجه نحو الخارج وهذا الاتجاه الخارج. وبالتالي، \[ \phi =2\pi-(\theta_\infty-\theta_0) =2\pi-\left(2\pi-\delta-\frac{\pi}{2}\right). \] وعليه \[ \boxed{\phi=\frac{\pi}{2}+\arccos\!\left(\frac1\beta\right) =\pi-\arcsin\!\left(\frac1\beta\right)}. \] يحقق الفرع المعني \[ \frac{\pi}{2}<\phi<\pi. \]
عندما \(\beta=\frac32\beta_{\mathrm{esc}}=\frac32\)، \[ \phi=90^\circ+\arccos\!\left(\frac23\right) =90^\circ+48.1897\ldots^\circ, \] مما يعطي \[ \boxed{\phi=138.2^\circ}. \]
تصف صيغ الإفلات مسارًا كبلريًا خاليًا من الاصطدام. ولأرض ذات حجم محدود، يتطلب ذلك أيضًا \(r_0/(1+\beta)>R_T\)، وهو شرط يتحقق في المثال العددي المحدد.
تمت مراجعة الحل بمقارنته بالحل الرسمي.