IPhO 1992 · Theory problem 1
A Rotating Satellite
The figure shows a satellite which is circling the Earth in an approximately circular orbit in the Earth’s equatorial plane. The satellite consists of a massless central body P and four small peripheral bodies B. The four bodies B each have mass \(m\): they are fastened to P by means of long thin wires of length \(r\) that do not stretch. All these five bodies, P and the four bodies B, are coplanar with the equatorial plane, and they can rotate within this plane. The four radial wires are linked to each other by further thin wires which keep the angles between the radial wires constant at \(90^\circ\).
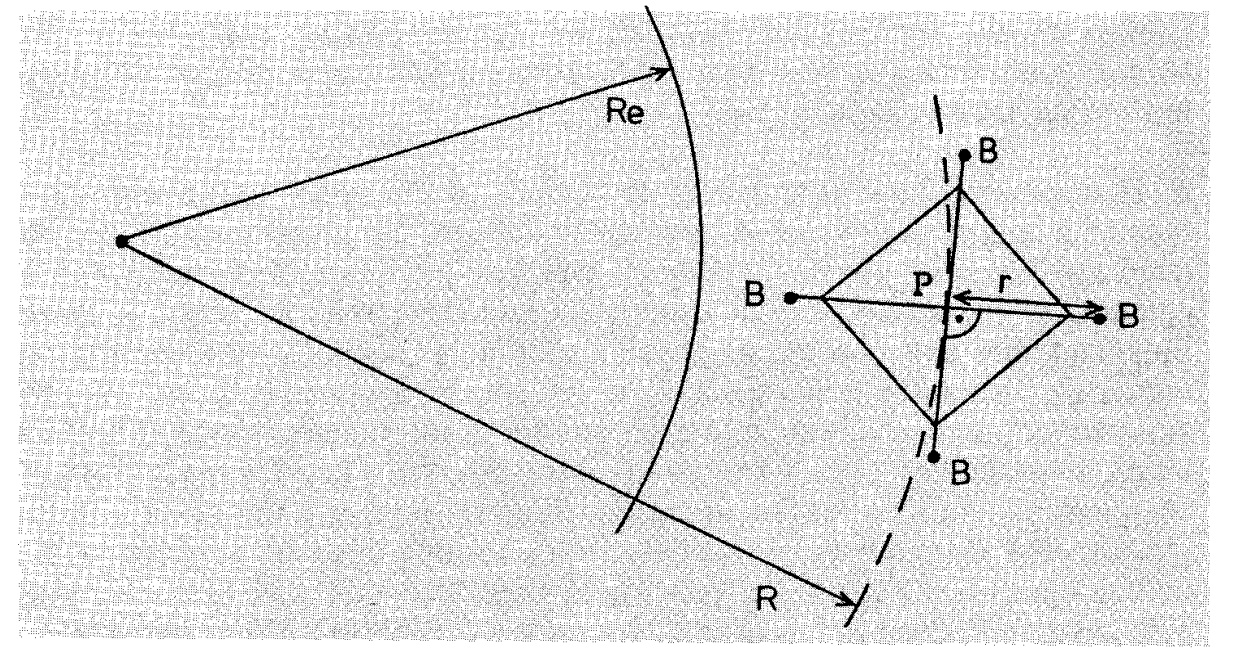
The link wires are included in the system in order to prevent oscillatory movement of the individual bodies B which would otherwise make the analysis of the movements extremely complicated. All the bodies B rotate around P at the same angular velocity, which is \(\omega\) with respect to the fixed stars. Thus, the satellite behaves as a rigid body.
Analyze the following questions for the general case, considering all possible situations, including both senses of rotation of the bodies B. Also obtain numerical values for certain of the quantities found in questions (1) and (2)—the quantities required and the necessary numerical data are listed at the end of the problem.
1) The drawing shows the satellite in the position where for the various wires, \(\mathbf r\) is parallel, anti-parallel or perpendicular to \(\mathbf R\). (The vector \(\mathbf r\) runs from body P to a body B and has length \(r\); the vector \(\mathbf R\) runs from the centre of mass of the Earth to the body P.)
Determine the force exerted by a radial wire on one of the bodies B in each of these four positions. These positions correspond approximately to the maximum and minimum forces.
2) Inside the four bodies B there are four identical machines, powered by solar energy, connected to the radial wires. Each machine pulls the wire in, towards B, for a short time whenever there is near maximum force in the wire (as indicated in the previous question), and lets the same length of wire out again when the tension is at a minimum. The length of wire that is pulled in and let out is \(1\%\) of the mean length of the radial wire. The mean length does not change with time.
What is the net power converted by one machine, averaged over one rotation of the satellite?
The net power is defined as \(\dfrac{W_1-W_2}{T}\), where \(W_1\) is the work that the machine performs on the wire when pulling it in, \(W_2\) is the work that the wire performs on the machine when it is reeled out and \(T\) is the period of rotation.
3) Discuss the changes in the motion of the satellite that are caused by the action of the machines. In particular, analyze any changes that may occur in each of the situations listed in the table overleaf.
Fill in the table with your results and comments, and don’t forget to hand it in.
Data:
Numerical answers are required in the following situation:
The radius of the orbit of the central body is given by \(R=R_E+500\ \mathrm{km}\).
The mean length of the radial wires is \(r=100\ \mathrm{km}\).
Thus the diameter of the satellite system is \(200\ \mathrm{km}\).
The bodies B have masses \(m=1000\ \mathrm{kg}\).
Initially the four bodies B rotate, as referred to the stars, around the central body P at \(10\) revolutions/hour.
The masses of the wires are negligible and the central body P is massless.
Advice:
Consider both senses of rotation for \(\omega\).
Exact solutions are not expected. Results with \(5\%\) accuracy are fully acceptable.
Ignore the gravitational effect of the moon and the sun.
Useful data:
| Quantity | Value |
|---|---|
| Mass of Earth | \(M_E=5.97\times10^{24}\ \mathrm{kg}\) |
| Gravitational constant | \(G=6.673\times10^{-11}\ \mathrm{m^3\,kg^{-1}\,s^{-2}}\) |
| Radius of Earth at the equator | \(R_E=6378\ \mathrm{km}\) |
| Denote the product \(M_EG\) by \(K\). | \(K=3.983\times10^{14}\ \mathrm{m^3\,s^{-2}}\) |
Country code:
ANSWER TABLE
Fill in this table as part of your answer. Write down equalities or inequalities and/or short explanations where necessary.
| The quantity indicated below … | increases if … | decreases if … | stays unchanged if … | stays unchanged in all situations. |
|---|---|---|---|---|
| orbital velocity of the satellite | Yes ☐ No ☐ | |||
| radius \(R\) of the orbit of the satellite | Yes ☐ No ☐ | |||
| angular velocity \(\omega\) of the satellite | Yes ☐ No ☐ | |||
| gravitational potential energy of the satellite | Yes ☐ No ☐ |
Could the satellite reach a higher orbit as a result of the work done by the machines?
Yes ☐
No ☐
Could the satellite reach an arbitrarily high orbit, practically leaving the gravitational influence of Earth? Why?
Answer: ……………………………………………………………………
Official English text of the problem.
Answers
Take the orbital direction as positive, and define \[ \Omega=\sqrt{\frac{K}{R^3}}>0,\qquad \epsilon=\frac{\Delta r}{r}=0.01. \] The spin \(\omega\) is signed: positive for prograde rotation and negative for retrograde rotation.
-
To leading order in \(r/R\), the wire forces, directed towards P, have magnitudes \[ \boxed{F_{\parallel}=F_{\mathrm{anti}}\simeq mr(\omega^2+2\Omega^2)} \] and \[ \boxed{F_{\perp,1}=F_{\perp,2}\simeq mr(\omega^2-\Omega^2)}. \] For either specified spin direction, \[ \boxed{F_{\max}\simeq30.7\ \mathrm{kN},\qquad F_{\min}\simeq30.3\ \mathrm{kN}}, \qquad F_{\max}-F_{\min}\simeq367\ \mathrm N. \] A complete rotation with taut flexible wires requires \(|\omega|\geq\Omega\), to this accuracy.
-
The mean net power supplied by one machine is \[ \boxed{\overline P_1= \frac{3\epsilon mr^2\Omega^2}{\pi}\,|\omega-\Omega|}. \] Numerically, \[ \boxed{\overline P_1=1.91\ \mathrm{kW}\quad\text{(prograde)}}, \qquad \boxed{\overline P_1=2.17\ \mathrm{kW}\quad\text{(retrograde)}}. \] At synchronous rotation, \(\omega=\Omega\), there is no repeated pumping cycle and the mean power is zero.
-
The completed table for the secular rigid-body model is:
| Quantity | Increases if | Decreases if | Stays unchanged if | Unchanged in all situations? |
|---|---|---|---|---|
| Orbital speed \(v\) | \(\omega>\Omega\) | \(\omega<\Omega\) | \(\omega=\Omega\) | No |
| Orbital radius \(R\) | \(\omega<\Omega\) | \(\omega>\Omega\) | \(\omega=\Omega\) | No |
| Signed spin angular velocity \(\omega\) | \(\omega>\Omega\) | \(\omega<\Omega\) | \(\omega=\Omega\) | No |
| Gravitational potential energy \(U\) | \(\omega<\Omega\) | \(\omega>\Omega\) | \(\omega=\Omega\) | No |
Thus retrograde rotation becomes faster in magnitude. Formally, a prograde spin with \(0<\omega<\Omega\) slows and subsequently reverses; flexible-wire feasibility in this interval is qualified below.
Higher orbit: Yes, on the ascending branch, in particular with sufficiently rapid retrograde rotation.
Arbitrarily high orbit: Yes within the ideal Newtonian model. Increasingly negative spin angular momentum compensates the increasing orbital angular momentum. There is no finite upper radius, although reaching infinity would require infinite time and unbounded spin energy.
Solution
We use the small parameters \[ \frac rR=\frac{100}{6878}\simeq0.0145,\qquad \epsilon=0.01. \] We retain the leading gravitational-gradient forces and the leading work in the small wire stroke. The orbit is treated as circular on each pumping cycle, with its radius and the mean spin changing slowly. The mean moment of inertia is \[ I\simeq4mr^2. \]
1) Forces in the four radial wires
Let \(\mathbf e_R\) point from Earth towards P, and let \(\boldsymbol\rho=r\mathbf e\) locate a peripheral body relative to P. Expanding Earth’s gravitational acceleration about P gives \[ \mathbf g(\mathbf R+\boldsymbol\rho)-\mathbf g(\mathbf R) \simeq \frac{K}{R^3} \left[3(\boldsymbol\rho\cdot\mathbf e_R)\mathbf e_R-\boldsymbol\rho\right]. \] This is the tidal acceleration.
At the four specified positions, this acceleration is radial relative to P, to the retained order. If \(\theta\) is the angle between \(\mathbf e\) and \(\mathbf e_R\), its radial component is \[ \delta g_r=\Omega^2r(3\cos^2\theta-1). \] The peripheral body needs radial acceleration \(-\omega^2r\) relative to P. Taking outward from P as positive, Newton’s second law gives \[ -m\omega^2r=m\delta g_r-F, \] where \(F\) is the inward wire force. Hence \[ F=mr\left[\omega^2+\Omega^2(3\cos^2\theta-1)\right]. \]
For the outward and inward bodies, \(\cos^2\theta=1\): \[ \boxed{F_{\parallel}=F_{\mathrm{anti}}\simeq mr(\omega^2+2\Omega^2)}. \] Earth’s differential attraction tends to separate these bodies from P, increasing the required tension.
For the two transverse bodies, \(\cos^2\theta=0\): \[ \boxed{F_{\perp,1}=F_{\perp,2}\simeq mr(\omega^2-\Omega^2)}. \] Here the tidal force points towards P and supplies some of the centripetal force.
Consequently, \[ \boxed{\Delta F=F_{\max}-F_{\min}=3mr\Omega^2 =\frac{3Kmr}{R^3}}. \] The small difference between the nearer and farther bodies is beyond this first-order approximation.
Using the supplied data, \[ R=6.878\times10^6\ \mathrm m,\qquad \Omega=\sqrt{\frac{3.983\times10^{14}}{(6.878\times10^6)^3}} =1.1064\times10^{-3}\ \mathrm{rad\,s^{-1}}, \] and \[ |\omega|=\frac{10(2\pi)}{3600} =1.74533\times10^{-2}\ \mathrm{rad\,s^{-1}}. \] The two force scales are \[ mr\omega^2=3.04617\times10^4\ \mathrm N,\qquad mr\Omega^2=122.412\ \mathrm N. \] Therefore, \[ F_{\max}\simeq3.07066\times10^4\ \mathrm N,\qquad F_{\min}\simeq3.03393\times10^4\ \mathrm N, \] giving the rounded answers \(30.7\ \mathrm{kN}\) and \(30.3\ \mathrm{kN}\).
The sense of rotation does not affect these forces, since they depend on \(\omega^2\).
A physical restriction follows from \(F_{\min}\geq0\): \[ |\omega|\geq\Omega. \] If \(|\omega|<\Omega\), the transverse position would require a compressive radial force. A flexible wire cannot provide it, so the assumed rigid rotation cannot persist through a full cycle.
2) Net power of one machine
The stroke is \[ \Delta r=\epsilon r=1000\ \mathrm m. \] To first order in this stroke, the work supplied during one inward stroke and recovered during the following outward stroke are \[ W_{\mathrm{in}}\simeq F_{\max}\Delta r,\qquad W_{\mathrm{out}}\simeq F_{\min}\Delta r. \] Thus one in–out cycle supplies \[ \Delta W=(F_{\max}-F_{\min})\Delta r =3\epsilon mr^2\Omega^2. \] The centrifugal contributions cancel to this order. Numerically, \[ \Delta W\simeq3.67236\times10^5\ \mathrm J. \]
The Earth–satellite line rotates at \(\Omega\) relative to the stars. Therefore the wire’s orientation relative to that line changes at \[ \dot\theta=\omega-\Omega. \] Each wire encounters two maxima and two minima per relative revolution. The relative-revolution period is \[ T_{\mathrm{rel}}=\frac{2\pi}{|\omega-\Omega|}, \] so the net work of one machine during that period is \(2\Delta W\). Hence \[ \boxed{ \overline P_1=\frac{2\Delta W}{T_{\mathrm{rel}}} =\frac{3\epsilon mr^2\Omega^2}{\pi}|\omega-\Omega| }. \]
For prograde rotation, \(\omega=|\omega|\): \[ T_{\mathrm{rel}}=384.37\ \mathrm s, \qquad \overline P_1= \frac{2(3.67236\times10^5)}{384.37} \simeq\boxed{1.91\ \mathrm{kW}}. \]
For retrograde rotation, \(\omega=-|\omega|\): \[ T_{\mathrm{rel}}=\frac{2\pi}{|\omega|+\Omega}=338.54\ \mathrm s, \] \[ \overline P_1\simeq\boxed{2.17\ \mathrm{kW}}. \]
At \(\omega=\Omega\), the orientation relative to Earth is fixed. There are no repeated passages through tension maxima and minima, so the sustained mean power is zero.
3) Changes in the satellite’s motion
Write the total satellite mass as \(M=4m\). To the retained accuracy, its orbital speed, angular momentum, mechanical energy and gravitational potential energy are \[ v=\sqrt{\frac KR}, \] \[ L=M\sqrt{KR}+I\omega, \] \[ E=-\frac{KM}{2R}+\frac12I\omega^2, \qquad U=-\frac{KM}{R}. \]
Each gravitational force points towards Earth’s centre and therefore exerts no torque about that centre. The machines exert internal forces. Thus, neglecting radiation pressure, \[ \boxed{\dot L=0}. \] Differentiating, \[ \frac{M}{2}\sqrt{\frac KR}\,\dot R+I\dot\omega=0, \] or \[ \boxed{\dot R=-\frac{2I}{MR\Omega}\dot\omega =-\frac{2r^2}{R\Omega}\dot\omega}. \] An increase in signed spin angular momentum therefore reduces the orbital radius.
The four machines supply total mechanical power \(P_{\mathrm{tot}}=4\overline P_1\). Differentiating the energy and substituting angular-momentum conservation gives \[ P_{\mathrm{tot}} =\frac{KM}{2R^2}\dot R+I\omega\dot\omega =I(\omega-\Omega)\dot\omega. \] Thus \[ \boxed{P_{\mathrm{tot}}=I(\omega-\Omega)\dot\omega}. \] Since the operating machines supply positive net power, \[ \operatorname{sgn}(\dot\omega)=\operatorname{sgn}(\omega-\Omega). \]
More explicitly, the cycle-averaged rates are \[ \boxed{ \dot\omega=\frac{3\epsilon\Omega^2}{\pi} \operatorname{sgn}(\omega-\Omega) } \] and \[ \boxed{ \dot R=-\frac{6\epsilon r^2\Omega}{\pi R} \operatorname{sgn}(\omega-\Omega) }. \]
These relations establish every entry in the answer table:
- Faster prograde rotation, \(\omega>\Omega\): the spin increases, the orbit contracts, the orbital speed increases, and the gravitational potential energy decreases.
- Retrograde rotation, \(\omega<0\): the signed spin decreases, so its retrograde magnitude increases. The orbit expands, the orbital speed decreases, and the gravitational potential energy increases.
- Formally, \(0<\omega<\Omega\): the prograde spin slows while the orbit expands. Continued operation would reverse the spin. This interval is subject to the flexible-wire limitation found in part (1).
- Synchronous rotation, \(\omega=\Omega\): there is no repeated actuation, hence no secular change caused by the machines.
In particular, the orbital speed and potential-energy signs follow directly from \[ \dot v=-\frac{v}{2R}\dot R,\qquad \dot U=\frac{KM}{R^2}\dot R. \]
To interpret the table’s angular-velocity row as an unsigned rotation rate: \(|\omega|\) increases for both faster prograde rotation and retrograde rotation; it decreases for the formal slower-prograde case until the spin reverses.
Possibility of reaching higher and arbitrarily high orbits
A sufficiently rapidly counter-rotating satellite has \(\omega<-\Omega\), so its wires remain in tension and \(\dot R>0\). It can therefore reach a higher orbit.
Angular-momentum conservation does not impose a finite upper radius. Between the initial state and a later circular orbit, \[ M\sqrt{KR}+I\omega =M\sqrt{KR_0}+I\omega_0. \] Since \(I/M=r^2\), \[ \boxed{ \omega(R)=\omega_0-\frac{\sqrt K}{r^2} \left(\sqrt R-\sqrt{R_0}\right) }. \] As \(R\) grows, the increasingly positive orbital angular momentum is compensated by increasingly negative spin angular momentum. The solar-powered machines supply the required energy.
The rate of ascent becomes progressively smaller. On the ascending branch, \[ \dot R=\frac{6\epsilon r^2\sqrt K}{\pi}R^{-5/2}, \] which integrates to \[ \boxed{ R(t)^{7/2}=R_0^{7/2} +\frac{21\epsilon r^2\sqrt K}{\pi}\,t }. \] Every finite target radius is reached after a finite time in this ideal model, but \(R\to\infty\) requires \(t\to\infty\). Moreover, the required spin energy grows without bound: \[ \frac12I\omega^2\sim\frac{2mK}{r^2}R \qquad(R\to\infty). \]
Thus arbitrarily high finite orbits are possible under the stated idealizations, while infinite-distance escape is only an asymptotic limit of this circular-orbit pumping process.
The solution was checked against the official solution.
IPhO 1992 · Theorieaufgabe 1
Ein rotierender Satellit
Die Abbildung zeigt einen Satelliten, der die Erde auf einer annähernd kreisförmigen Bahn in der Äquatorebene der Erde umkreist. Der Satellit besteht aus einem masselosen Zentralkörper P und vier kleinen äußeren Körpern B. Die vier Körper B haben jeweils die Masse \(m\): Sie sind mit langen, dünnen, nicht dehnbaren Drähten der Länge \(r\) an P befestigt. Alle fünf Körper, P und die vier Körper B, liegen in der Äquatorebene und können innerhalb dieser Ebene rotieren. Die vier radialen Drähte sind durch weitere dünne Drähte miteinander verbunden, welche die Winkel zwischen den radialen Drähten konstant bei \(90^\circ\) halten.
Die Verbindungsdrähte sind Teil des Systems, um Schwingungsbewegungen der einzelnen Körper B zu verhindern, die die Analyse der Bewegungen andernfalls äußerst kompliziert machen würden. Alle Körper B rotieren mit derselben Winkelgeschwindigkeit um P; diese beträgt bezüglich der Fixsterne \(\omega\). Der Satellit verhält sich somit wie ein starrer Körper.
Untersuchen Sie die folgenden Fragen für den allgemeinen Fall und berücksichtigen Sie dabei alle möglichen Situationen, einschließlich beider Drehrichtungen der Körper B. Bestimmen Sie außerdem Zahlenwerte für einige der in den Fragen (1) und (2) ermittelten Größen — die gesuchten Größen und die erforderlichen Zahlenangaben sind am Ende der Aufgabe aufgeführt.
1) Die Zeichnung zeigt den Satelliten in der Stellung, in der für die verschiedenen Drähte \(\mathbf r\) parallel, antiparallel oder senkrecht zu \(\mathbf R\) ist. (Der Vektor \(\mathbf r\) verläuft vom Körper P zu einem Körper B und hat die Länge \(r\); der Vektor \(\mathbf R\) verläuft vom Massenmittelpunkt der Erde zum Körper P.)
Bestimmen Sie die Kraft, die ein radialer Draht auf einen der Körper B in jeder dieser vier Stellungen ausübt. Diese Stellungen entsprechen näherungsweise den maximalen und minimalen Kräften.
2) Im Inneren der vier Körper B befinden sich vier identische, mit Sonnenenergie betriebene Maschinen, die mit den radialen Drähten verbunden sind. Jede Maschine zieht den Draht jeweils dann für kurze Zeit in Richtung B ein, wenn die Kraft im Draht nahezu maximal ist (wie in der vorherigen Frage angegeben), und lässt dieselbe Drahtlänge wieder heraus, wenn die Zugkraft minimal ist. Die eingezogene und wieder herausgelassene Drahtlänge beträgt \(1\%\) der mittleren Länge des radialen Drahtes. Die mittlere Länge ändert sich nicht mit der Zeit.
Wie groß ist die von einer Maschine umgesetzte Nettoleistung, gemittelt über eine Umdrehung des Satelliten?
Die Nettoleistung ist definiert als \(\dfrac{W_1-W_2}{T}\), wobei \(W_1\) die Arbeit ist, welche die Maschine beim Einziehen am Draht verrichtet, \(W_2\) die Arbeit ist, welche der Draht beim Herauslassen an der Maschine verrichtet, und \(T\) die Rotationsperiode ist.
3) Erörtern Sie die Änderungen der Bewegung des Satelliten, die durch den Betrieb der Maschinen hervorgerufen werden. Untersuchen Sie insbesondere die Änderungen, die in den einzelnen, in der Tabelle auf der Rückseite aufgeführten Situationen auftreten können.
Tragen Sie Ihre Ergebnisse und Anmerkungen in die Tabelle ein und vergessen Sie nicht, diese abzugeben.
Angaben:
Zahlenwerte werden für die folgende Situation verlangt:
Der Bahnradius des Zentralkörpers ist gegeben durch \(R=R_E+500\ \mathrm{km}\).
Die mittlere Länge der radialen Drähte beträgt \(r=100\ \mathrm{km}\).
Der Durchmesser des Satellitensystems beträgt somit \(200\ \mathrm{km}\).
Die Körper B haben die Massen \(m=1000\ \mathrm{kg}\).
Anfangs rotieren die vier Körper B, bezogen auf die Sterne, mit \(10\) Umdrehungen/Stunde um den Zentralkörper P.
Die Massen der Drähte sind vernachlässigbar, und der Zentralkörper P ist masselos.
Hinweise:
Berücksichtigen Sie beide Drehrichtungen für \(\omega\).
Exakte Lösungen werden nicht erwartet. Ergebnisse mit einer Genauigkeit von \(5\%\) sind völlig ausreichend.
Vernachlässigen Sie die Gravitationswirkung von Mond und Sonne.
Nützliche Daten:
| Größe | Wert |
|---|---|
| Masse der Erde | \(M_E=5.97\times10^{24}\ \mathrm{kg}\) |
| Gravitationskonstante | \(G=6.673\times10^{-11}\ \mathrm{m^3\,kg^{-1}\,s^{-2}}\) |
| Erdradius am Äquator | \(R_E=6378\ \mathrm{km}\) |
| Bezeichnen Sie das Produkt \(M_EG\) mit \(K\). | \(K=3.983\times10^{14}\ \mathrm{m^3\,s^{-2}}\) |
Ländercode:
ANTWORTTABELLE
Füllen Sie diese Tabelle als Teil Ihrer Antwort aus. Tragen Sie, wo nötig, Gleichungen oder Ungleichungen und/oder kurze Erläuterungen ein.
| Die unten angegebene Größe … | nimmt zu, wenn … | nimmt ab, wenn … | bleibt unverändert, wenn … | bleibt in allen Situationen unverändert. |
|---|---|---|---|---|
| Bahngeschwindigkeit des Satelliten | Ja ☐ Nein ☐ | |||
| Radius \(R\) der Umlaufbahn des Satelliten | Ja ☐ Nein ☐ | |||
| Winkelgeschwindigkeit \(\omega\) des Satelliten | Ja ☐ Nein ☐ | |||
| Gravitative potenzielle Energie des Satelliten | Ja ☐ Nein ☐ |
Könnte der Satellit infolge der von den Maschinen verrichteten Arbeit eine höhere Umlaufbahn erreichen?
Ja ☐
Nein ☐
Könnte der Satellit eine beliebig hohe Umlaufbahn erreichen und damit praktisch den Gravitationseinfluss der Erde verlassen? Warum?
Antwort: ……………………………………………………………………
Aufgabentext aus dem offiziellen englischen Text übersetzt.
Antworten
Wir wählen die Umlaufrichtung als positiv und definieren \[ \Omega=\sqrt{\frac{K}{R^3}}>0,\qquad \epsilon=\frac{\Delta r}{r}=0.01. \] Die Eigenrotationswinkelgeschwindigkeit \(\omega\) ist vorzeichenbehaftet: positiv bei prograder und negativ bei retrograder Rotation.
-
In führender Ordnung in \(r/R\) haben die zu P gerichteten Drahtkräfte die Beträge \[ \boxed{F_{\parallel}=F_{\mathrm{anti}}\simeq mr(\omega^2+2\Omega^2)} \] und \[ \boxed{F_{\perp,1}=F_{\perp,2}\simeq mr(\omega^2-\Omega^2)}. \] Für beide angegebenen Drehrichtungen gilt \[ \boxed{F_{\max}\simeq30.7\ \mathrm{kN},\qquad F_{\min}\simeq30.3\ \mathrm{kN}}, \qquad F_{\max}-F_{\min}\simeq367\ \mathrm N. \] Eine vollständige Umdrehung mit gespannten biegsamen Drähten erfordert bei dieser Genauigkeit \(|\omega|\geq\Omega\).
-
Die von einer Maschine zugeführte mittlere Nettoleistung beträgt \[ \boxed{\overline P_1= \frac{3\epsilon mr^2\Omega^2}{\pi}\,|\omega-\Omega|}. \] Numerisch ergibt sich \[ \boxed{\overline P_1=1.91\ \mathrm{kW}\quad\text{(prograd)}}, \qquad \boxed{\overline P_1=2.17\ \mathrm{kW}\quad\text{(retrograd)}}. \] Bei synchroner Rotation, \(\omega=\Omega\), gibt es keinen wiederholten Pumpzyklus, und die mittlere Leistung ist null.
-
Die ausgefüllte Tabelle für das säkulare Starrkörpermodell lautet:
| Größe | Nimmt zu, wenn | Nimmt ab, wenn | Bleibt unverändert, wenn | In allen Situationen unverändert? |
|---|---|---|---|---|
| Bahngeschwindigkeit \(v\) | \(\omega>\Omega\) | \(\omega<\Omega\) | \(\omega=\Omega\) | Nein |
| Bahnradius \(R\) | \(\omega<\Omega\) | \(\omega>\Omega\) | \(\omega=\Omega\) | Nein |
| Vorzeichenbehaftete Eigenrotationswinkelgeschwindigkeit \(\omega\) | \(\omega>\Omega\) | \(\omega<\Omega\) | \(\omega=\Omega\) | Nein |
| Gravitative potenzielle Energie \(U\) | \(\omega<\Omega\) | \(\omega>\Omega\) | \(\omega=\Omega\) | Nein |
Eine retrograde Rotation wird somit dem Betrag nach schneller. Formal wird eine prograde Eigenrotation mit \(0<\omega<\Omega\) langsamer und kehrt anschließend ihre Richtung um; die Realisierbarkeit mit biegsamen Drähten in diesem Intervall wird weiter unten eingeschränkt.
Höhere Umlaufbahn: Ja, auf dem aufsteigenden Zweig, insbesondere bei hinreichend schneller retrograder Rotation.
Beliebig hohe Umlaufbahn: Ja, innerhalb des idealen newtonschen Modells. Ein zunehmend negativer Eigendrehimpuls gleicht den zunehmenden Bahndrehimpuls aus. Es gibt keinen endlichen oberen Grenzwert für den Radius, obwohl das Erreichen des Unendlichen unendlich viel Zeit und eine unbegrenzt wachsende Eigenrotationsenergie erfordern würde.
Lösung
Wir verwenden die kleinen Parameter \[ \frac rR=\frac{100}{6878}\simeq0.0145,\qquad \epsilon=0.01. \] Wir berücksichtigen die Kräfte aufgrund des Gravitationsgradienten in führender Ordnung und die Arbeit in führender Ordnung im kleinen Drahthub. Die Umlaufbahn wird während jedes Pumpzyklus als kreisförmig behandelt, wobei sich ihr Radius und die mittlere Eigenrotationswinkelgeschwindigkeit langsam ändern. Das mittlere Trägheitsmoment beträgt \[ I\simeq4mr^2. \]
1) Kräfte in den vier radialen Drähten
Der Vektor \(\mathbf e_R\) zeige von der Erde zu P, und \(\boldsymbol\rho=r\mathbf e\) beschreibe die Lage eines äußeren Körpers relativ zu P. Die Entwicklung der Erdbeschleunigung um P ergibt \[ \mathbf g(\mathbf R+\boldsymbol\rho)-\mathbf g(\mathbf R) \simeq \frac{K}{R^3} \left[3(\boldsymbol\rho\cdot\mathbf e_R)\mathbf e_R-\boldsymbol\rho\right]. \] Dies ist die Gezeitenbeschleunigung.
In den vier angegebenen Stellungen ist diese Beschleunigung in der berücksichtigten Ordnung bezüglich P radial gerichtet. Ist \(\theta\) der Winkel zwischen \(\mathbf e\) und \(\mathbf e_R\), so ist ihre radiale Komponente \[ \delta g_r=\Omega^2r(3\cos^2\theta-1). \] Der äußere Körper benötigt relativ zu P die Radialbeschleunigung \(-\omega^2r\). Wählen wir die Richtung von P nach außen als positiv, so liefert das zweite newtonsche Gesetz \[ -m\omega^2r=m\delta g_r-F, \] wobei \(F\) die nach innen gerichtete Drahtkraft ist. Damit gilt \[ F=mr\left[\omega^2+\Omega^2(3\cos^2\theta-1)\right]. \]
Für den außen und den innen liegenden Körper gilt \(\cos^2\theta=1\): \[ \boxed{F_{\parallel}=F_{\mathrm{anti}}\simeq mr(\omega^2+2\Omega^2)}. \] Die unterschiedliche Anziehung durch die Erde wirkt darauf hin, diese Körper von P zu entfernen, und erhöht damit die erforderliche Zugkraft.
Für die beiden quer dazu liegenden Körper gilt \(\cos^2\theta=0\): \[ \boxed{F_{\perp,1}=F_{\perp,2}\simeq mr(\omega^2-\Omega^2)}. \] Hier zeigt die Gezeitenkraft zu P und liefert einen Teil der Zentripetalkraft.
Folglich gilt \[ \boxed{\Delta F=F_{\max}-F_{\min}=3mr\Omega^2 =\frac{3Kmr}{R^3}}. \] Der kleine Unterschied zwischen dem erdnäheren und dem erdferneren Körper liegt jenseits dieser Näherung erster Ordnung.
Mit den angegebenen Daten ergibt sich \[ R=6.878\times10^6\ \mathrm m,\qquad \Omega=\sqrt{\frac{3.983\times10^{14}}{(6.878\times10^6)^3}} =1.1064\times10^{-3}\ \mathrm{rad\,s^{-1}}, \] und \[ |\omega|=\frac{10(2\pi)}{3600} =1.74533\times10^{-2}\ \mathrm{rad\,s^{-1}}. \] Die beiden charakteristischen Kraftbeträge sind \[ mr\omega^2=3.04617\times10^4\ \mathrm N,\qquad mr\Omega^2=122.412\ \mathrm N. \] Daher gilt \[ F_{\max}\simeq3.07066\times10^4\ \mathrm N,\qquad F_{\min}\simeq3.03393\times10^4\ \mathrm N, \] woraus sich die gerundeten Antworten \(30.7\ \mathrm{kN}\) und \(30.3\ \mathrm{kN}\) ergeben.
Die Drehrichtung beeinflusst diese Kräfte nicht, da sie von \(\omega^2\) abhängen.
Aus \(F_{\min}\geq0\) folgt eine physikalische Einschränkung: \[ |\omega|\geq\Omega. \] Für \(|\omega|<\Omega\) wäre in der Querstellung eine radiale Druckkraft erforderlich. Ein biegsamer Draht kann diese nicht ausüben, sodass die angenommene starre Rotation nicht über einen vollständigen Zyklus aufrechterhalten werden kann.
2) Nettoleistung einer Maschine
Der Hub beträgt \[ \Delta r=\epsilon r=1000\ \mathrm m. \] In erster Ordnung in diesem Hub sind die während eines Einziehvorgangs zugeführte und die während des folgenden Herauslassens zurückgewonnene Arbeit \[ W_{\mathrm{in}}\simeq F_{\max}\Delta r,\qquad W_{\mathrm{out}}\simeq F_{\min}\Delta r. \] Die durch einen Zyklus aus Einziehen und Herauslassen zugeführte Arbeit beträgt somit \[ \Delta W=(F_{\max}-F_{\min})\Delta r =3\epsilon mr^2\Omega^2. \] Die Zentrifugalbeiträge heben sich in dieser Ordnung auf. Numerisch ergibt sich \[ \Delta W\simeq3.67236\times10^5\ \mathrm J. \]
Die Verbindungslinie zwischen Erde und Satellit rotiert relativ zu den Sternen mit \(\Omega\). Daher ändert sich die Orientierung des Drahtes relativ zu dieser Linie mit \[ \dot\theta=\omega-\Omega. \] Jeder Draht durchläuft zwei Maxima und zwei Minima pro relativer Umdrehung. Die Periode einer relativen Umdrehung beträgt \[ T_{\mathrm{rel}}=\frac{2\pi}{|\omega-\Omega|}, \] sodass die Nettoarbeit einer Maschine während dieser Periode \(2\Delta W\) beträgt. Damit gilt \[ \boxed{ \overline P_1=\frac{2\Delta W}{T_{\mathrm{rel}}} =\frac{3\epsilon mr^2\Omega^2}{\pi}|\omega-\Omega| }. \]
Für prograde Rotation, \(\omega=|\omega|\), gilt: \[ T_{\mathrm{rel}}=384.37\ \mathrm s, \qquad \overline P_1= \frac{2(3.67236\times10^5)}{384.37} \simeq\boxed{1.91\ \mathrm{kW}}. \]
Für retrograde Rotation, \(\omega=-|\omega|\), gilt: \[ T_{\mathrm{rel}}=\frac{2\pi}{|\omega|+\Omega}=338.54\ \mathrm s, \] \[ \overline P_1\simeq\boxed{2.17\ \mathrm{kW}}. \]
Bei \(\omega=\Omega\) bleibt die Orientierung relativ zur Erde fest. Die Maxima und Minima der Zugkraft werden nicht wiederholt durchlaufen, sodass die dauerhaft erzielbare mittlere Leistung null ist.
3) Änderungen der Bewegung des Satelliten
Wir bezeichnen die Gesamtmasse des Satelliten mit \(M=4m\). Mit der berücksichtigten Genauigkeit sind seine Bahngeschwindigkeit, sein Drehimpuls, seine mechanische Energie und seine gravitative potenzielle Energie gegeben durch \[ v=\sqrt{\frac KR}, \] \[ L=M\sqrt{KR}+I\omega, \] \[ E=-\frac{KM}{2R}+\frac12I\omega^2, \qquad U=-\frac{KM}{R}. \]
Jede Gravitationskraft zeigt zum Erdmittelpunkt und übt daher bezüglich dieses Punktes kein Drehmoment aus. Die Maschinen üben innere Kräfte aus. Unter Vernachlässigung des Strahlungsdrucks gilt somit \[ \boxed{\dot L=0}. \] Durch Ableiten ergibt sich \[ \frac{M}{2}\sqrt{\frac KR}\,\dot R+I\dot\omega=0, \] oder \[ \boxed{\dot R=-\frac{2I}{MR\Omega}\dot\omega =-\frac{2r^2}{R\Omega}\dot\omega}. \] Eine Zunahme des vorzeichenbehafteten Eigendrehimpulses verringert daher den Bahnradius.
Die vier Maschinen führen insgesamt die mechanische Leistung \(P_{\mathrm{tot}}=4\overline P_1\) zu. Ableiten der Energie und Einsetzen der Drehimpulserhaltung liefert \[ P_{\mathrm{tot}} =\frac{KM}{2R^2}\dot R+I\omega\dot\omega =I(\omega-\Omega)\dot\omega. \] Somit gilt \[ \boxed{P_{\mathrm{tot}}=I(\omega-\Omega)\dot\omega}. \] Da die laufenden Maschinen eine positive Nettoleistung zuführen, gilt \[ \operatorname{sgn}(\dot\omega)=\operatorname{sgn}(\omega-\Omega). \]
Explizit lauten die über einen Zyklus gemittelten Änderungsraten \[ \boxed{ \dot\omega=\frac{3\epsilon\Omega^2}{\pi} \operatorname{sgn}(\omega-\Omega) } \] und \[ \boxed{ \dot R=-\frac{6\epsilon r^2\Omega}{\pi R} \operatorname{sgn}(\omega-\Omega) }. \]
Diese Beziehungen begründen jeden Eintrag in der Antworttabelle:
- Schnellere prograde Rotation, \(\omega>\Omega\): Die Eigenrotationswinkelgeschwindigkeit nimmt zu, die Umlaufbahn schrumpft, die Bahngeschwindigkeit nimmt zu und die gravitative potenzielle Energie nimmt ab.
- Retrograde Rotation, \(\omega<0\): Die vorzeichenbehaftete Eigenrotationswinkelgeschwindigkeit nimmt ab, sodass ihr retrograder Betrag zunimmt. Die Umlaufbahn weitet sich aus, die Bahngeschwindigkeit nimmt ab und die gravitative potenzielle Energie nimmt zu.
- Formal, \(0<\omega<\Omega\): Die prograde Eigenrotation wird langsamer, während sich die Umlaufbahn ausweitet. Ein fortgesetzter Betrieb würde die Eigenrotation umkehren. Für dieses Intervall gilt die in Teil (1) gefundene Einschränkung durch die Biegsamkeit der Drähte.
- Synchrone Rotation, \(\omega=\Omega\): Es gibt keine wiederholte Betätigung und daher keine durch die Maschinen verursachte säkulare Änderung.
Insbesondere folgen die Vorzeichen der Änderungen der Bahngeschwindigkeit und der potenziellen Energie unmittelbar aus \[ \dot v=-\frac{v}{2R}\dot R,\qquad \dot U=\frac{KM}{R^2}\dot R. \]
Wird die Winkelgeschwindigkeit in der entsprechenden Tabellenzeile als vorzeichenloser Betrag aufgefasst, gilt: \(|\omega|\) nimmt sowohl bei schnellerer prograder als auch bei retrograder Rotation zu; im formalen Fall einer langsameren prograden Rotation nimmt dieser Betrag ab, bis sich die Eigenrotation umkehrt.
Möglichkeit, höhere und beliebig hohe Umlaufbahnen zu erreichen
Für einen hinreichend schnell gegen die Umlaufrichtung rotierenden Satelliten gilt \(\omega<-\Omega\), sodass seine Drähte gespannt bleiben und \(\dot R>0\) ist. Er kann daher eine höhere Umlaufbahn erreichen.
Die Drehimpulserhaltung setzt dem Radius keine endliche obere Grenze. Zwischen dem Anfangszustand und einer späteren Kreisbahn gilt \[ M\sqrt{KR}+I\omega =M\sqrt{KR_0}+I\omega_0. \] Da \(I/M=r^2\), gilt \[ \boxed{ \omega(R)=\omega_0-\frac{\sqrt K}{r^2} \left(\sqrt R-\sqrt{R_0}\right) }. \] Mit wachsendem \(R\) wird der zunehmend positive Bahndrehimpuls durch einen zunehmend negativen Eigendrehimpuls ausgeglichen. Die mit Sonnenenergie betriebenen Maschinen liefern die erforderliche Energie.
Die Aufstiegsrate wird immer kleiner. Auf dem aufsteigenden Zweig gilt \[ \dot R=\frac{6\epsilon r^2\sqrt K}{\pi}R^{-5/2}, \] Die Integration ergibt \[ \boxed{ R(t)^{7/2}=R_0^{7/2} +\frac{21\epsilon r^2\sqrt K}{\pi}\,t }. \] In diesem idealen Modell wird jeder endliche Zielradius nach endlicher Zeit erreicht, doch \(R\to\infty\) erfordert \(t\to\infty\). Außerdem wächst die erforderliche Eigenrotationsenergie unbegrenzt: \[ \frac12I\omega^2\sim\frac{2mK}{r^2}R \qquad(R\to\infty). \]
Somit sind unter den angegebenen Idealisierungen beliebig hohe endliche Umlaufbahnen möglich, während das Entweichen in unendliche Entfernung nur einen asymptotischen Grenzfall dieses Pumpvorgangs auf Kreisbahnen darstellt.
Die Lösung wurde mit der offiziellen Lösung abgeglichen.
IPhO 1992 · Teori sorusu 1
Dönen Bir Uydu
Şekilde, Dünya'nın ekvator düzleminde yaklaşık dairesel bir yörüngede Dünya'nın çevresinde dolanan bir uydu gösterilmektedir. Uydu, kütlesiz bir merkezî P cismi ile çevredeki dört küçük B cisminden oluşmaktadır. Dört B cisminin her birinin kütlesi \(m\)'dir: bu cisimler, uzunluğu \(r\) olan, uzamayan uzun ve ince tellerle P'ye bağlanmıştır. P ve dört B cisminden oluşan bu beş cismin tümü ekvator düzlemiyle aynı düzlemdedir ve bu düzlem içinde dönebilmektedir. Dört radyal tel, aralarındaki açıları sabit ve \(90^\circ\) tutan başka ince tellerle birbirine bağlanmıştır.
Bağlantı telleri, B cisimlerinin ayrı ayrı salınım hareketi yapmasını önlemek amacıyla sisteme eklenmiştir; aksi hâlde bu salınımlar hareketlerin analizini son derece karmaşık hâle getirirdi. B cisimlerinin tümü, P çevresinde sabit yıldızlara göre \(\omega\) olan aynı açısal hızla dönmektedir. Dolayısıyla uydu bir katı cisim gibi davranmaktadır.
Aşağıdaki soruları, B cisimlerinin her iki dönme yönü de dâhil olmak üzere olası tüm durumları göz önüne alarak genel durum için inceleyiniz. Ayrıca (1) ve (2) numaralı sorularda bulunan bazı niceliklerin sayısal değerlerini de elde ediniz; istenen nicelikler ve gerekli sayısal veriler sorunun sonunda listelenmiştir.
1) Çizimde uydu, farklı teller için \(\mathbf r\)'nin \(\mathbf R\)'ye paralel, zıt paralel veya dik olduğu konumda gösterilmektedir. (\(\mathbf r\) vektörü P cisminden bir B cismine yönelir ve uzunluğu \(r\)'dir; \(\mathbf R\) vektörü Dünya'nın kütle merkezinden P cismine yönelir.)
Bu dört konumun her birinde, radyal bir telin B cisimlerinden birine uyguladığı kuvveti belirleyiniz. Bu konumlar yaklaşık olarak en büyük ve en küçük kuvvetlere karşılık gelmektedir.
2) Dört B cisminin içinde, güneş enerjisiyle çalışan ve radyal tellere bağlı dört özdeş makine bulunmaktadır. Her makine, teldeki kuvvet en büyük değerine yaklaştığında (önceki soruda belirtildiği gibi), kısa bir süre boyunca teli içeriye, B'ye doğru çeker ve gerilme en küçük değerindeyken aynı uzunlukta teli yeniden dışarı salar. İçeri çekilen ve dışarı salınan tel uzunluğu, radyal telin ortalama uzunluğunun \(1\%\)'idir. Ortalama uzunluk zamanla değişmez.
Bir makinenin dönüştürdüğü net gücün, uydunun bir dönüşü boyunca alınan ortalaması nedir?
Net güç \(\dfrac{W_1-W_2}{T}\) olarak tanımlanmaktadır; burada \(W_1\), makinenin teli içeri çekerken tel üzerinde yaptığı iş, \(W_2\), tel dışarı salınırken telin makine üzerinde yaptığı iş ve \(T\) dönme periyodudur.
3) Makinelerin çalışmasının uydunun hareketinde yol açtığı değişiklikleri tartışınız. Özellikle, arka sayfadaki tabloda listelenen durumların her birinde meydana gelebilecek değişiklikleri analiz ediniz.
Tabloyu sonuçlarınız ve yorumlarınızla doldurunuz ve teslim etmeyi unutmayınız.
Veriler:
Aşağıdaki durum için sayısal cevaplar istenmektedir:
Merkezî cismin yörüngesinin yarıçapı \(R=R_E+500\ \mathrm{km}\) olarak verilmektedir.
Radyal tellerin ortalama uzunluğu \(r=100\ \mathrm{km}\)'dir.
Dolayısıyla uydu sisteminin çapı \(200\ \mathrm{km}\)'dir.
B cisimlerinin kütleleri \(m=1000\ \mathrm{kg}\)'dır.
Başlangıçta dört B cismi, yıldızlara göre merkezî P cismi çevresinde saatte \(10\) devir yapmaktadır.
Tellerin kütleleri ihmal edilebilir ve merkezî P cismi kütlesizdir.
Öneriler:
\(\omega\) için her iki dönme yönünü de göz önüne alınız.
Tam çözümler beklenmemektedir. \(5\%\) doğrulukta sonuçlar tamamen kabul edilebilir.
Ay'ın ve Güneş'in kütleçekim etkisini ihmal ediniz.
Yararlı veriler:
| Nicelik | Değer |
|---|---|
| Dünya'nın kütlesi | \(M_E=5.97\times10^{24}\ \mathrm{kg}\) |
| Kütleçekim sabiti | \(G=6.673\times10^{-11}\ \mathrm{m^3\,kg^{-1}\,s^{-2}}\) |
| Dünya'nın ekvatordaki yarıçapı | \(R_E=6378\ \mathrm{km}\) |
| \(M_EG\) çarpımını \(K\) ile gösteriniz. | \(K=3.983\times10^{14}\ \mathrm{m^3\,s^{-2}}\) |
Ülke kodu:
CEVAP TABLOSU
Cevabınızın bir parçası olarak bu tabloyu doldurunuz. Gerekli yerlerde eşitlikler veya eşitsizlikler ve/veya kısa açıklamalar yazınız.
| Aşağıda belirtilen nicelik … | şu koşulda artar: … | şu koşulda azalır: … | şu koşulda değişmez: … | her durumda değişmez. |
|---|---|---|---|---|
| uydunun yörünge hızı | Evet ☐ Hayır ☐ | |||
| uydunun yörüngesinin \(R\) yarıçapı | Evet ☐ Hayır ☐ | |||
| uydunun \(\omega\) açısal hızı | Evet ☐ Hayır ☐ | |||
| uydunun kütleçekim potansiyel enerjisi | Evet ☐ Hayır ☐ |
Uydu, makinelerin yaptığı iş sonucunda daha yüksek bir yörüngeye ulaşabilir mi?
Evet ☐
Hayır ☐
Uydu, pratikte Dünya'nın kütleçekim etkisinden çıkacak kadar, istenildiği kadar yüksek bir yörüngeye ulaşabilir mi? Neden?
Cevap: ……………………………………………………………………
Soru metni resmi İngilizce metinden çevrilmiştir.
Cevaplar
Yörüngedeki dolanım yönünü pozitif alalım ve şu tanımları yapalım: \[ \Omega=\sqrt{\frac{K}{R^3}}>0,\qquad \epsilon=\frac{\Delta r}{r}=0.01. \] Kendi ekseni etrafındaki dönmenin açısal hızı \(\omega\) işaretlidir: yörüngedeki dolanımla aynı yöndeki dönme için pozitif, ters yöndeki dönme için negatiftir.
-
\(r/R\)'nin en düşük mertebesinde, P'ye doğru yönelen tel kuvvetlerinin büyüklükleri \[ \boxed{F_{\parallel}=F_{\mathrm{anti}}\simeq mr(\omega^2+2\Omega^2)} \] ve \[ \boxed{F_{\perp,1}=F_{\perp,2}\simeq mr(\omega^2-\Omega^2)}. \] Belirtilen dönme yönlerinin her ikisi için de \[ \boxed{F_{\max}\simeq30.7\ \mathrm{kN},\qquad F_{\min}\simeq30.3\ \mathrm{kN}}, \qquad F_{\max}-F_{\min}\simeq367\ \mathrm N. \] Bu doğruluk düzeyinde, esnek teller gergin kalırken tam bir dönüşün gerçekleşmesi için \(|\omega|\geq\Omega\) gerekir.
-
Bir makinenin sağladığı ortalama net güç \[ \boxed{\overline P_1= \frac{3\epsilon mr^2\Omega^2}{\pi}\,|\omega-\Omega|}. \] Sayısal olarak, \[ \boxed{\overline P_1=1.91\ \mathrm{kW}\quad\text{(aynı yönde)}}, \qquad \boxed{\overline P_1=2.17\ \mathrm{kW}\quad\text{(ters yönde)}}. \] Eşzamanlı dönmede, \(\omega=\Omega\), tekrarlanan bir pompalama çevrimi yoktur ve ortalama güç sıfırdır.
-
Uzun dönemli değişimleri betimleyen katı cisim modeli için doldurulmuş tablo şöyledir:
| Nicelik | Şu koşulda artar | Şu koşulda azalır | Şu koşulda değişmez | Her durumda değişmez mi? |
|---|---|---|---|---|
| Yörünge sürati \(v\) | \(\omega>\Omega\) | \(\omega<\Omega\) | \(\omega=\Omega\) | Hayır |
| Yörünge yarıçapı \(R\) | \(\omega<\Omega\) | \(\omega>\Omega\) | \(\omega=\Omega\) | Hayır |
| İşaretli dönme açısal hızı \(\omega\) | \(\omega>\Omega\) | \(\omega<\Omega\) | \(\omega=\Omega\) | Hayır |
| Kütleçekim potansiyel enerjisi \(U\) | \(\omega<\Omega\) | \(\omega>\Omega\) | \(\omega=\Omega\) | Hayır |
Dolayısıyla ters yöndeki dönmenin hız büyüklüğü artar. Biçimsel olarak, \(0<\omega<\Omega\) koşulunu sağlayan aynı yöndeki bir dönme yavaşlar ve ardından yön değiştirir; bu aralıkta esnek tellerle hareketin gerçekleştirilebilirliğine ilişkin sınırlama aşağıda açıklanmıştır.
Daha yüksek yörünge: Evet, yükselen dalda; özellikle yeterince hızlı ters yönde dönme durumunda.
İstenildiği kadar yüksek yörünge: İdeal Newton modelinde evet. Giderek daha negatif olan dönme açısal momentumu, artan yörüngesel açısal momentumu dengeler. Sonlu bir üst yarıçap sınırı yoktur; ancak sonsuza ulaşmak sonsuz zaman ve sınırsız dönme enerjisi gerektirir.
Çözüm
Şu küçük parametreleri kullanıyoruz: \[ \frac rR=\frac{100}{6878}\simeq0.0145,\qquad \epsilon=0.01. \] Kütleçekim gradyanından kaynaklanan kuvvetlerin en düşük mertebeli terimlerini ve küçük tel stroku için işin en düşük mertebeli terimini tutuyoruz. Her pompalama çevriminde yörünge dairesel kabul edilir; yarıçapı ve ortalama dönme açısal hızı yavaşça değişir. Ortalama eylemsizlik momenti \[ I\simeq4mr^2. \]
1) Dört radyal teldeki kuvvetler
\(\mathbf e_R\), Dünya'dan P'ye doğru yönelsin ve \(\boldsymbol\rho=r\mathbf e\), çevredeki bir cismin P'ye göre konumunu göstersin. Dünya'nın kütleçekim ivmesinin P civarında açılımı \[ \mathbf g(\mathbf R+\boldsymbol\rho)-\mathbf g(\mathbf R) \simeq \frac{K}{R^3} \left[3(\boldsymbol\rho\cdot\mathbf e_R)\mathbf e_R-\boldsymbol\rho\right]. \] Bu, gelgit ivmesidir.
Belirtilen dört konumda bu ivme, tutulan mertebede P'ye göre radyaldir. \(\theta\), \(\mathbf e\) ile \(\mathbf e_R\) arasındaki açı ise ivmenin radyal bileşeni \[ \delta g_r=\Omega^2r(3\cos^2\theta-1). \] Çevredeki cismin P'ye göre radyal ivmesinin \(-\omega^2r\) olması gerekir. P'den dışarıya doğru yönü pozitif alırsak Newton'un ikinci yasası \[ -m\omega^2r=m\delta g_r-F, \] şeklindedir; burada \(F\), içeriye doğru yönelen tel kuvvetidir. Dolayısıyla \[ F=mr\left[\omega^2+\Omega^2(3\cos^2\theta-1)\right]. \]
Dış ve iç taraftaki cisimler için \(\cos^2\theta=1\): \[ \boxed{F_{\parallel}=F_{\mathrm{anti}}\simeq mr(\omega^2+2\Omega^2)}. \] Dünya'nın farklı konumlarda farklı büyüklükte olan çekimi, bu cisimleri P'den uzaklaştırma eğilimindedir ve gereken gerilmeyi artırır.
Enine doğrultudaki iki cisim için \(\cos^2\theta=0\): \[ \boxed{F_{\perp,1}=F_{\perp,2}\simeq mr(\omega^2-\Omega^2)}. \] Burada gelgit kuvveti P'ye doğru yönelir ve merkezcil kuvvetin bir kısmını sağlar.
Sonuç olarak, \[ \boxed{\Delta F=F_{\max}-F_{\min}=3mr\Omega^2 =\frac{3Kmr}{R^3}}. \] Daha yakın ve daha uzak cisimler arasındaki küçük fark, bu birinci mertebe yaklaşımının kapsamı dışındadır.
Verilen verileri kullanarak, \[ R=6.878\times10^6\ \mathrm m,\qquad \Omega=\sqrt{\frac{3.983\times10^{14}}{(6.878\times10^6)^3}} =1.1064\times10^{-3}\ \mathrm{rad\,s^{-1}}, \] ve \[ |\omega|=\frac{10(2\pi)}{3600} =1.74533\times10^{-2}\ \mathrm{rad\,s^{-1}}. \] İki kuvvet ölçeği şöyledir: \[ mr\omega^2=3.04617\times10^4\ \mathrm N,\qquad mr\Omega^2=122.412\ \mathrm N. \] Dolayısıyla, \[ F_{\max}\simeq3.07066\times10^4\ \mathrm N,\qquad F_{\min}\simeq3.03393\times10^4\ \mathrm N, \] ve yuvarlatılmış cevaplar \(30.7\ \mathrm{kN}\) ile \(30.3\ \mathrm{kN}\) olur.
Bu kuvvetler \(\omega^2\)'ye bağlı olduğundan dönme yönü onları etkilemez.
\(F_{\min}\geq0\) koşulundan fiziksel bir kısıtlama elde edilir: \[ |\omega|\geq\Omega. \] \(|\omega|<\Omega\) ise enine konumda basma yönünde bir radyal kuvvet gerekir. Esnek bir tel bu kuvveti sağlayamaz; dolayısıyla varsayılan katı cisim dönmesi tam bir çevrim boyunca sürdürülemez.
2) Bir makinenin net gücü
Strok uzunluğu \[ \Delta r=\epsilon r=1000\ \mathrm m. \] Bu strokun birinci mertebesinde, bir içeri çekme stroku sırasında sağlanan iş ve ardından gelen dışarı salma stroku sırasında geri kazanılan iş şöyledir: \[ W_{\mathrm{in}}\simeq F_{\max}\Delta r,\qquad W_{\mathrm{out}}\simeq F_{\min}\Delta r. \] Böylece bir içeri çekme–dışarı salma çevriminde sağlanan iş \[ \Delta W=(F_{\max}-F_{\min})\Delta r =3\epsilon mr^2\Omega^2. \] Bu mertebede merkezkaç katkıları birbirini götürür. Sayısal olarak, \[ \Delta W\simeq3.67236\times10^5\ \mathrm J. \]
Dünya–uydu doğrusu, yıldızlara göre \(\Omega\) açısal hızıyla döner. Bu nedenle telin bu doğruya göre yönelimi şu hızla değişir: \[ \dot\theta=\omega-\Omega. \] Her tel, her bağıl devirde iki maksimumdan ve iki minimumdan geçer. Bağıl dönme periyodu \[ T_{\mathrm{rel}}=\frac{2\pi}{|\omega-\Omega|}, \] olduğundan, bir makinenin bu periyot boyunca yaptığı net iş \(2\Delta W\)'dir. Dolayısıyla \[ \boxed{ \overline P_1=\frac{2\Delta W}{T_{\mathrm{rel}}} =\frac{3\epsilon mr^2\Omega^2}{\pi}|\omega-\Omega| }. \]
Aynı yönde dönme için \(\omega=|\omega|\): \[ T_{\mathrm{rel}}=384.37\ \mathrm s, \qquad \overline P_1= \frac{2(3.67236\times10^5)}{384.37} \simeq\boxed{1.91\ \mathrm{kW}}. \]
Ters yönde dönme için \(\omega=-|\omega|\): \[ T_{\mathrm{rel}}=\frac{2\pi}{|\omega|+\Omega}=338.54\ \mathrm s, \] \[ \overline P_1\simeq\boxed{2.17\ \mathrm{kW}}. \]
\(\omega=\Omega\) olduğunda Dünya'ya göre yönelim sabittir. Gerilmenin maksimum ve minimumlarından tekrarlanan geçişler olmadığından, sürekli sağlanan ortalama güç sıfırdır.
3) Uydunun hareketindeki değişiklikler
Uydunun toplam kütlesini \(M=4m\) olarak yazalım. Kullanılan doğruluk düzeyinde yörünge sürati, açısal momentumu, mekanik enerjisi ve kütleçekim potansiyel enerjisi şöyledir: \[ v=\sqrt{\frac KR}, \] \[ L=M\sqrt{KR}+I\omega, \] \[ E=-\frac{KM}{2R}+\frac12I\omega^2, \qquad U=-\frac{KM}{R}. \]
Her kütleçekim kuvveti Dünya'nın merkezine doğru yönelir ve bu nedenle o merkeze göre tork oluşturmaz. Makinelerin uyguladığı kuvvetler iç kuvvetlerdir. Dolayısıyla, ışınım basıncı ihmal edildiğinde, \[ \boxed{\dot L=0}. \] Türev alırsak, \[ \frac{M}{2}\sqrt{\frac KR}\,\dot R+I\dot\omega=0, \] veya \[ \boxed{\dot R=-\frac{2I}{MR\Omega}\dot\omega =-\frac{2r^2}{R\Omega}\dot\omega}. \] Dolayısıyla işaretli dönme açısal momentumunun artması, yörünge yarıçapını azaltır.
Dört makine toplam \(P_{\mathrm{tot}}=4\overline P_1\) mekanik gücünü sağlar. Enerjinin türevini alıp açısal momentumun korunumunu yerine koyarsak \[ P_{\mathrm{tot}} =\frac{KM}{2R^2}\dot R+I\omega\dot\omega =I(\omega-\Omega)\dot\omega. \] Böylece \[ \boxed{P_{\mathrm{tot}}=I(\omega-\Omega)\dot\omega}. \] Çalışan makineler pozitif net güç sağladığından, \[ \operatorname{sgn}(\dot\omega)=\operatorname{sgn}(\omega-\Omega). \]
Daha açık olarak, çevrim üzerinden ortalaması alınmış değişim hızları \[ \boxed{ \dot\omega=\frac{3\epsilon\Omega^2}{\pi} \operatorname{sgn}(\omega-\Omega) } \] ve \[ \boxed{ \dot R=-\frac{6\epsilon r^2\Omega}{\pi R} \operatorname{sgn}(\omega-\Omega) }. \]
Bu bağıntılar cevap tablosundaki tüm girdileri belirler:
- Aynı yönde daha hızlı dönme, \(\omega>\Omega\): dönme açısal hızı artar, yörünge daralır, yörünge sürati artar ve kütleçekim potansiyel enerjisi azalır.
- Ters yönde dönme, \(\omega<0\): işaretli dönme açısal hızı azalır, dolayısıyla ters yöndeki dönmenin hız büyüklüğü artar. Yörünge genişler, yörünge sürati azalır ve kütleçekim potansiyel enerjisi artar.
- Biçimsel olarak, \(0<\omega<\Omega\): yörünge genişlerken aynı yöndeki dönme yavaşlar. Çalışma sürdürülürse dönme yönü tersine döner. Bu aralık, (1) bölümünde bulunan esnek tel sınırlamasına tabidir.
- Eşzamanlı dönme, \(\omega=\Omega\): tekrarlanan bir çalıştırma yoktur; dolayısıyla makinelerin yol açtığı uzun dönemli bir değişim de yoktur.
Özellikle, yörünge süratinin ve potansiyel enerjinin değişim işaretleri doğrudan şu bağıntılardan çıkar: \[ \dot v=-\frac{v}{2R}\dot R,\qquad \dot U=\frac{KM}{R^2}\dot R. \]
Tablonun açısal hız satırı işaretsiz bir dönme hızı olarak yorumlanırsa: \(|\omega|\), hem aynı yönde daha hızlı dönme hem de ters yönde dönme durumunda artar; biçimsel olarak ele alınan aynı yönde daha yavaş dönme durumunda ise dönme yönü tersine dönene kadar azalır.
Daha yüksek ve istenildiği kadar yüksek yörüngelere ulaşma olasılığı
Yeterince hızlı ters yönde dönen bir uydu için \(\omega<-\Omega\) olur; dolayısıyla telleri gergin kalır ve \(\dot R>0\) olur. Bu nedenle daha yüksek bir yörüngeye ulaşabilir.
Açısal momentumun korunumu, yarıçapa sonlu bir üst sınır getirmez. Başlangıç durumu ile daha sonraki bir dairesel yörünge arasında \[ M\sqrt{KR}+I\omega =M\sqrt{KR_0}+I\omega_0. \] \(I/M=r^2\) olduğundan, \[ \boxed{ \omega(R)=\omega_0-\frac{\sqrt K}{r^2} \left(\sqrt R-\sqrt{R_0}\right) }. \] \(R\) büyüdükçe, giderek daha pozitif olan yörüngesel açısal momentum, giderek daha negatif olan dönme açısal momentumu tarafından dengelenir. Güneş enerjisiyle çalışan makineler gereken enerjiyi sağlar.
Yükselme hızı giderek küçülür. Yükselen dalda, \[ \dot R=\frac{6\epsilon r^2\sqrt K}{\pi}R^{-5/2}, \] ve bunun integrali \[ \boxed{ R(t)^{7/2}=R_0^{7/2} +\frac{21\epsilon r^2\sqrt K}{\pi}\,t }. \] Bu ideal modelde her sonlu hedef yarıçapa sonlu bir sürede ulaşılır; ancak \(R\to\infty\) için \(t\to\infty\) gerekir. Üstelik gereken dönme enerjisi sınırsız biçimde büyür: \[ \frac12I\omega^2\sim\frac{2mK}{r^2}R \qquad(R\to\infty). \]
Dolayısıyla belirtilen idealleştirmeler altında istenildiği kadar yüksek sonlu yörüngeler mümkündür; sonsuz uzaklığa kaçış ise bu dairesel yörünge pompalama sürecinin yalnızca asimptotik bir limitidir.
Çözüm, resmi çözümle karşılaştırılarak kontrol edildi.
IPhO 1992 · Problema teórico 1
Un satélite en rotación
La figura muestra un satélite que gira alrededor de la Tierra en una órbita aproximadamente circular situada en el plano ecuatorial terrestre. El satélite consta de un cuerpo central P sin masa y cuatro pequeños cuerpos periféricos B. Cada uno de los cuatro cuerpos B tiene una masa \(m\): están unidos a P mediante hilos largos y delgados de longitud \(r\) que no se estiran. Estos cinco cuerpos, P y los cuatro cuerpos B, se encuentran en el plano ecuatorial y pueden girar dentro de este plano. Los cuatro hilos radiales están unidos entre sí mediante otros hilos delgados que mantienen constantes en \(90^\circ\) los ángulos entre los hilos radiales.
Los hilos de unión se incluyen en el sistema para impedir el movimiento oscilatorio de los cuerpos B individuales, que de otro modo complicaría enormemente el análisis de los movimientos. Todos los cuerpos B giran alrededor de P con la misma velocidad angular, que es \(\omega\) con respecto a las estrellas fijas. Por tanto, el satélite se comporta como un sólido rígido.
Analice las siguientes cuestiones para el caso general, considerando todas las situaciones posibles, incluidos ambos sentidos de rotación de los cuerpos B. Obtenga también valores numéricos para algunas de las magnitudes halladas en las cuestiones (1) y (2): las magnitudes solicitadas y los datos numéricos necesarios se indican al final del problema.
1) El dibujo muestra el satélite en la posición en la que, para los distintos hilos, \(\mathbf r\) es paralelo, antiparalelo o perpendicular a \(\mathbf R\). (El vector \(\mathbf r\) va desde el cuerpo P hasta un cuerpo B y tiene longitud \(r\); el vector \(\mathbf R\) va desde el centro de masas de la Tierra hasta el cuerpo P.)
Determine la fuerza que ejerce un hilo radial sobre uno de los cuerpos B en cada una de estas cuatro posiciones. Estas posiciones corresponden aproximadamente a las fuerzas máxima y mínima.
2) En el interior de los cuatro cuerpos B hay cuatro máquinas idénticas, alimentadas por energía solar y conectadas a los hilos radiales. Cada máquina recoge el hilo, tirando de él hacia B, durante un breve intervalo de tiempo siempre que la fuerza en el hilo está cerca de su valor máximo (como se indica en la cuestión anterior), y vuelve a soltar la misma longitud de hilo cuando la tensión es mínima. La longitud de hilo que se recoge y se suelta es el \(1\%\) de la longitud media del hilo radial. La longitud media no cambia con el tiempo.
¿Cuál es la potencia neta transformada por una máquina, promediada sobre una rotación del satélite?
La potencia neta se define como \(\dfrac{W_1-W_2}{T}\), donde \(W_1\) es el trabajo que la máquina realiza sobre el hilo al recogerlo, \(W_2\) es el trabajo que el hilo realiza sobre la máquina al soltarlo y \(T\) es el período de rotación.
3) Discuta los cambios en el movimiento del satélite causados por la acción de las máquinas. En particular, analice los cambios que puedan producirse en cada una de las situaciones enumeradas en la tabla del reverso.
Complete la tabla con sus resultados y comentarios, y no olvide entregarla.
Datos:
Se requieren respuestas numéricas para la siguiente situación:
El radio de la órbita del cuerpo central viene dado por \(R=R_E+500\ \mathrm{km}\).
La longitud media de los hilos radiales es \(r=100\ \mathrm{km}\).
Por tanto, el diámetro del sistema del satélite es \(200\ \mathrm{km}\).
Los cuerpos B tienen masas \(m=1000\ \mathrm{kg}\).
Inicialmente, los cuatro cuerpos B giran, con respecto a las estrellas, alrededor del cuerpo central P a \(10\) revoluciones/hora.
Las masas de los hilos son despreciables y el cuerpo central P no tiene masa.
Recomendaciones:
Considere ambos sentidos de rotación para \(\omega\).
No se esperan soluciones exactas. Los resultados con una precisión del \(5\%\) son plenamente aceptables.
Ignore el efecto gravitatorio de la Luna y del Sol.
Datos útiles:
| Magnitud | Valor |
|---|---|
| Masa de la Tierra | \(M_E=5.97\times10^{24}\ \mathrm{kg}\) |
| Constante de gravitación universal | \(G=6.673\times10^{-11}\ \mathrm{m^3\,kg^{-1}\,s^{-2}}\) |
| Radio de la Tierra en el ecuador | \(R_E=6378\ \mathrm{km}\) |
| Denote el producto \(M_EG\) por \(K\). | \(K=3.983\times10^{14}\ \mathrm{m^3\,s^{-2}}\) |
Código del país:
TABLA DE RESPUESTAS
Complete esta tabla como parte de su respuesta. Escriba igualdades o desigualdades y/o explicaciones breves cuando sea necesario.
| La magnitud indicada a continuación … | aumenta si … | disminuye si … | permanece constante si … | permanece constante en todas las situaciones. |
|---|---|---|---|---|
| velocidad orbital del satélite | Sí ☐ No ☐ | |||
| radio \(R\) de la órbita del satélite | Sí ☐ No ☐ | |||
| velocidad angular \(\omega\) del satélite | Sí ☐ No ☐ | |||
| energía potencial gravitatoria del satélite | Sí ☐ No ☐ |
¿Podría el satélite alcanzar una órbita más alta como resultado del trabajo realizado por las máquinas?
Sí ☐
No ☐
¿Podría el satélite alcanzar una órbita arbitrariamente alta, abandonando prácticamente la influencia gravitatoria de la Tierra? ¿Por qué?
Respuesta: ……………………………………………………………………
Enunciado traducido del texto oficial en inglés.
Respuestas
Tomemos como positivo el sentido orbital y definamos \[ \Omega=\sqrt{\frac{K}{R^3}}>0,\qquad \epsilon=\frac{\Delta r}{r}=0.01. \] La velocidad angular de rotación \(\omega\) tiene signo: es positiva para la rotación prógrada y negativa para la rotación retrógrada.
-
Al orden dominante en \(r/R\), las fuerzas de los hilos, dirigidas hacia P, tienen módulos \[ \boxed{F_{\parallel}=F_{\mathrm{anti}}\simeq mr(\omega^2+2\Omega^2)} \] y \[ \boxed{F_{\perp,1}=F_{\perp,2}\simeq mr(\omega^2-\Omega^2)}. \] Para cualquiera de los dos sentidos de rotación especificados, \[ \boxed{F_{\max}\simeq30.7\ \mathrm{kN},\qquad F_{\min}\simeq30.3\ \mathrm{kN}}, \qquad F_{\max}-F_{\min}\simeq367\ \mathrm N. \] Una rotación completa con hilos flexibles tensos requiere \(|\omega|\geq\Omega\), con esta precisión.
-
La potencia neta media suministrada por una máquina es \[ \boxed{\overline P_1= \frac{3\epsilon mr^2\Omega^2}{\pi}\,|\omega-\Omega|}. \] Numéricamente, \[ \boxed{\overline P_1=1.91\ \mathrm{kW}\quad\text{(prógrada)}}, \qquad \boxed{\overline P_1=2.17\ \mathrm{kW}\quad\text{(retrógrada)}}. \] En la rotación síncrona, \(\omega=\Omega\), no hay un ciclo repetido de bombeo y la potencia media es cero.
-
La tabla completada para el modelo secular de sólido rígido es:
| Magnitud | Aumenta si | Disminuye si | Permanece constante si | ¿Constante en todas las situaciones? |
|---|---|---|---|---|
| Rapidez orbital \(v\) | \(\omega>\Omega\) | \(\omega<\Omega\) | \(\omega=\Omega\) | No |
| Radio orbital \(R\) | \(\omega<\Omega\) | \(\omega>\Omega\) | \(\omega=\Omega\) | No |
| Velocidad angular de rotación con signo \(\omega\) | \(\omega>\Omega\) | \(\omega<\Omega\) | \(\omega=\Omega\) | No |
| Energía potencial gravitatoria \(U\) | \(\omega<\Omega\) | \(\omega>\Omega\) | \(\omega=\Omega\) | No |
Así, la rotación retrógrada aumenta en valor absoluto. Formalmente, una rotación prógrada con \(0<\omega<\Omega\) se ralentiza y posteriormente invierte su sentido; más adelante se precisan las limitaciones de viabilidad con hilos flexibles en este intervalo.
Órbita más alta: Sí, en la rama ascendente, en particular con una rotación retrógrada suficientemente rápida.
Órbita arbitrariamente alta: Sí, dentro del modelo newtoniano ideal. Un momento angular de rotación cada vez más negativo compensa el aumento del momento angular orbital. No existe un radio máximo finito, aunque alcanzar el infinito requeriría un tiempo infinito y una energía de rotación ilimitada.
Solución
Utilizamos los parámetros pequeños \[ \frac rR=\frac{100}{6878}\simeq0.0145,\qquad \epsilon=0.01. \] Conservamos los términos dominantes de las fuerzas debidas al gradiente gravitatorio y del trabajo en el pequeño recorrido del hilo. La órbita se considera circular durante cada ciclo de bombeo, mientras que su radio y la velocidad angular media de rotación cambian lentamente. El momento de inercia medio es \[ I\simeq4mr^2. \]
1) Fuerzas en los cuatro hilos radiales
Sea \(\mathbf e_R\) un vector que apunta desde la Tierra hacia P, y sea \(\boldsymbol\rho=r\mathbf e\) el vector de posición de un cuerpo periférico respecto de P. El desarrollo de la aceleración gravitatoria terrestre alrededor de P da \[ \mathbf g(\mathbf R+\boldsymbol\rho)-\mathbf g(\mathbf R) \simeq \frac{K}{R^3} \left[3(\boldsymbol\rho\cdot\mathbf e_R)\mathbf e_R-\boldsymbol\rho\right]. \] Esta es la aceleración de marea.
En las cuatro posiciones especificadas, esta aceleración es radial respecto de P, al orden conservado. Si \(\theta\) es el ángulo entre \(\mathbf e\) y \(\mathbf e_R\), su componente radial es \[ \delta g_r=\Omega^2r(3\cos^2\theta-1). \] El cuerpo periférico necesita una aceleración radial \(-\omega^2r\) respecto de P. Tomando como positivo el sentido hacia fuera desde P, la segunda ley de Newton da \[ -m\omega^2r=m\delta g_r-F, \] donde \(F\) es la fuerza del hilo dirigida hacia dentro. Por tanto, \[ F=mr\left[\omega^2+\Omega^2(3\cos^2\theta-1)\right]. \]
Para los cuerpos situados hacia fuera y hacia dentro, \(\cos^2\theta=1\): \[ \boxed{F_{\parallel}=F_{\mathrm{anti}}\simeq mr(\omega^2+2\Omega^2)}. \] La atracción diferencial de la Tierra tiende a separar estos cuerpos de P, aumentando la tensión necesaria.
Para los dos cuerpos transversales, \(\cos^2\theta=0\): \[ \boxed{F_{\perp,1}=F_{\perp,2}\simeq mr(\omega^2-\Omega^2)}. \] Aquí la fuerza de marea apunta hacia P y proporciona parte de la fuerza centrípeta.
En consecuencia, \[ \boxed{\Delta F=F_{\max}-F_{\min}=3mr\Omega^2 =\frac{3Kmr}{R^3}}. \] La pequeña diferencia entre los cuerpos más cercano y más lejano queda fuera de esta aproximación de primer orden.
Utilizando los datos proporcionados, \[ R=6.878\times10^6\ \mathrm m,\qquad \Omega=\sqrt{\frac{3.983\times10^{14}}{(6.878\times10^6)^3}} =1.1064\times10^{-3}\ \mathrm{rad\,s^{-1}}, \] y \[ |\omega|=\frac{10(2\pi)}{3600} =1.74533\times10^{-2}\ \mathrm{rad\,s^{-1}}. \] Las dos escalas de fuerza son \[ mr\omega^2=3.04617\times10^4\ \mathrm N,\qquad mr\Omega^2=122.412\ \mathrm N. \] Por tanto, \[ F_{\max}\simeq3.07066\times10^4\ \mathrm N,\qquad F_{\min}\simeq3.03393\times10^4\ \mathrm N, \] lo que da las respuestas redondeadas \(30.7\ \mathrm{kN}\) y \(30.3\ \mathrm{kN}\).
El sentido de rotación no afecta a estas fuerzas, ya que dependen de \(\omega^2\).
De \(F_{\min}\geq0\) se deduce una restricción física: \[ |\omega|\geq\Omega. \] Si \(|\omega|<\Omega\), la posición transversal requeriría una fuerza radial de compresión. Un hilo flexible no puede proporcionarla, por lo que la rotación rígida supuesta no puede mantenerse durante un ciclo completo.
2) Potencia neta de una máquina
El recorrido es \[ \Delta r=\epsilon r=1000\ \mathrm m. \] A primer orden en este recorrido, el trabajo suministrado durante una recogida del hilo y el recuperado durante la posterior suelta son \[ W_{\mathrm{in}}\simeq F_{\max}\Delta r,\qquad W_{\mathrm{out}}\simeq F_{\min}\Delta r. \] Así, un ciclo de recogida y suelta suministra \[ \Delta W=(F_{\max}-F_{\min})\Delta r =3\epsilon mr^2\Omega^2. \] Las contribuciones centrífugas se cancelan a este orden. Numéricamente, \[ \Delta W\simeq3.67236\times10^5\ \mathrm J. \]
La línea Tierra–satélite gira a \(\Omega\) con respecto a las estrellas. Por tanto, la orientación del hilo respecto de esa línea cambia a razón de \[ \dot\theta=\omega-\Omega. \] Cada hilo pasa por dos máximos y dos mínimos por revolución relativa. El período de la revolución relativa es \[ T_{\mathrm{rel}}=\frac{2\pi}{|\omega-\Omega|}, \] de modo que el trabajo neto de una máquina durante ese período es \(2\Delta W\). Por tanto, \[ \boxed{ \overline P_1=\frac{2\Delta W}{T_{\mathrm{rel}}} =\frac{3\epsilon mr^2\Omega^2}{\pi}|\omega-\Omega| }. \]
Para la rotación prógrada, \(\omega=|\omega|\): \[ T_{\mathrm{rel}}=384.37\ \mathrm s, \qquad \overline P_1= \frac{2(3.67236\times10^5)}{384.37} \simeq\boxed{1.91\ \mathrm{kW}}. \]
Para la rotación retrógrada, \(\omega=-|\omega|\): \[ T_{\mathrm{rel}}=\frac{2\pi}{|\omega|+\Omega}=338.54\ \mathrm s, \] \[ \overline P_1\simeq\boxed{2.17\ \mathrm{kW}}. \]
Cuando \(\omega=\Omega\), la orientación respecto de la Tierra es fija. No hay pasos repetidos por máximos y mínimos de tensión, por lo que la potencia media sostenida es cero.
3) Cambios en el movimiento del satélite
Escribamos la masa total del satélite como \(M=4m\). Con la precisión conservada, su rapidez orbital, su momento angular, su energía mecánica y su energía potencial gravitatoria son \[ v=\sqrt{\frac KR}, \] \[ L=M\sqrt{KR}+I\omega, \] \[ E=-\frac{KM}{2R}+\frac12I\omega^2, \qquad U=-\frac{KM}{R}. \]
Cada fuerza gravitatoria apunta hacia el centro de la Tierra y, por tanto, no ejerce momento respecto de ese centro. Las máquinas ejercen fuerzas internas. Así, despreciando la presión de radiación, \[ \boxed{\dot L=0}. \] Derivando, \[ \frac{M}{2}\sqrt{\frac KR}\,\dot R+I\dot\omega=0, \] o bien \[ \boxed{\dot R=-\frac{2I}{MR\Omega}\dot\omega =-\frac{2r^2}{R\Omega}\dot\omega}. \] Por tanto, un aumento del momento angular de rotación con signo reduce el radio orbital.
Las cuatro máquinas suministran una potencia mecánica total \(P_{\mathrm{tot}}=4\overline P_1\). Derivando la energía y sustituyendo la conservación del momento angular se obtiene \[ P_{\mathrm{tot}} =\frac{KM}{2R^2}\dot R+I\omega\dot\omega =I(\omega-\Omega)\dot\omega. \] Así, \[ \boxed{P_{\mathrm{tot}}=I(\omega-\Omega)\dot\omega}. \] Como las máquinas en funcionamiento suministran una potencia neta positiva, \[ \operatorname{sgn}(\dot\omega)=\operatorname{sgn}(\omega-\Omega). \]
De forma más explícita, las tasas de variación promediadas sobre el ciclo son \[ \boxed{ \dot\omega=\frac{3\epsilon\Omega^2}{\pi} \operatorname{sgn}(\omega-\Omega) } \] y \[ \boxed{ \dot R=-\frac{6\epsilon r^2\Omega}{\pi R} \operatorname{sgn}(\omega-\Omega) }. \]
Estas relaciones justifican todas las entradas de la tabla de respuestas:
- Rotación prógrada más rápida, \(\omega>\Omega\): la velocidad angular de rotación aumenta, la órbita se contrae, la rapidez orbital aumenta y la energía potencial gravitatoria disminuye.
- Rotación retrógrada, \(\omega<0\): la velocidad angular de rotación con signo disminuye, por lo que su valor absoluto retrógrado aumenta. La órbita se expande, la rapidez orbital disminuye y la energía potencial gravitatoria aumenta.
- Formalmente, \(0<\omega<\Omega\): la rotación prógrada se ralentiza mientras la órbita se expande. El funcionamiento continuado invertiría el sentido de rotación. Este intervalo está sujeto a la limitación de los hilos flexibles hallada en el apartado (1).
- Rotación síncrona, \(\omega=\Omega\): no hay accionamiento repetido y, por tanto, tampoco hay cambios seculares causados por las máquinas.
En particular, los signos de las variaciones de la rapidez orbital y de la energía potencial se deducen directamente de \[ \dot v=-\frac{v}{2R}\dot R,\qquad \dot U=\frac{KM}{R^2}\dot R. \]
Si se interpreta la fila de velocidad angular de la tabla como una rapidez de rotación sin signo: \(|\omega|\) aumenta tanto para la rotación prógrada más rápida como para la rotación retrógrada; disminuye en el caso formal de rotación prógrada más lenta hasta que se invierte el sentido de rotación.
Posibilidad de alcanzar órbitas más altas y arbitrariamente altas
Un satélite que gira en sentido contrario al orbital con suficiente rapidez tiene \(\omega<-\Omega\), por lo que sus hilos permanecen tensos y \(\dot R>0\). Por tanto, puede alcanzar una órbita más alta.
La conservación del momento angular no impone un radio máximo finito. Entre el estado inicial y una órbita circular posterior, \[ M\sqrt{KR}+I\omega =M\sqrt{KR_0}+I\omega_0. \] Como \(I/M=r^2\), \[ \boxed{ \omega(R)=\omega_0-\frac{\sqrt K}{r^2} \left(\sqrt R-\sqrt{R_0}\right) }. \] A medida que \(R\) crece, el momento angular orbital cada vez más positivo se compensa con un momento angular de rotación cada vez más negativo. Las máquinas alimentadas por energía solar suministran la energía necesaria.
La velocidad de ascenso se hace progresivamente menor. En la rama ascendente, \[ \dot R=\frac{6\epsilon r^2\sqrt K}{\pi}R^{-5/2}, \] cuya integración da \[ \boxed{ R(t)^{7/2}=R_0^{7/2} +\frac{21\epsilon r^2\sqrt K}{\pi}\,t }. \] En este modelo ideal, cualquier radio objetivo finito se alcanza tras un tiempo finito, pero \(R\to\infty\) requiere \(t\to\infty\). Además, la energía de rotación necesaria crece sin límite: \[ \frac12I\omega^2\sim\frac{2mK}{r^2}R \qquad(R\to\infty). \]
Por tanto, las órbitas finitas arbitrariamente altas son posibles bajo las idealizaciones indicadas, mientras que el escape a una distancia infinita es solo un límite asintótico de este proceso de bombeo en órbita circular.
La solución se comprobó con la solución oficial.
IPhO 1992 · 理论题 1
旋转的卫星
图中所示的卫星在地球赤道平面内沿近似圆形轨道绕地球运行。卫星由一个质量为零的中心物体 P 和四个外围小物体 B 组成。四个物体 B 的质量均为 \(m\):它们通过长度为 \(r\) 的不可伸长的细长绳与 P 相连。这五个物体,即 P 和四个物体 B,均位于赤道平面内,并可在此平面内转动。四根径向绳之间还用细绳相互连接,使径向绳之间的夹角始终保持为 \(90^\circ\)。
系统中设置这些连接绳是为了防止各个物体 B 发生振荡,否则运动分析将变得极其复杂。所有物体 B 都以相同的角速度绕 P 转动,相对于恒星的角速度为 \(\omega\)。因此,卫星的运动如同一个刚体。
请针对一般情形分析以下问题,考虑所有可能的情况,包括物体 B 的两个转动方向。还需对问题 (1) 和 (2) 中求出的某些量给出数值——所要求的量及所需数值数据列在题目末尾。
1) 图中所示的卫星处于这样的位置:对于不同的绳,\(\mathbf r\) 与 \(\mathbf R\) 平行同向、平行反向或垂直。(矢量 \(\mathbf r\) 从物体 P 指向一个物体 B,长度为 \(r\);矢量 \(\mathbf R\) 从地球质心指向物体 P。)
求在这四个位置中,径向绳分别对相应物体 B 施加的力。这些位置近似对应于力的最大值和最小值。
2) 四个物体 B 内部各装有一台相同的太阳能驱动机器,与径向绳相连。每当绳中的力接近最大值时(如上一问所述),各机器便在短时间内将绳向 B 内收进;当张力最小时,再放出相同长度的绳。收进和放出的绳长为径向绳平均长度的 \(1\%\)。平均长度不随时间变化。
一台机器转换的净功率在卫星转动一周内的平均值是多少?
净功率定义为 \(\dfrac{W_1-W_2}{T}\),其中 \(W_1\) 是机器收绳时对绳所做的功,\(W_2\) 是放绳时绳对机器所做的功,\(T\) 是转动周期。
3) 讨论机器的作用所引起的卫星运动变化。特别是,分析背面表格中所列各量可能发生的变化。
将你的结果和说明填入表格,并且不要忘记提交。
数据:
请对以下情况给出数值答案:
中心物体的轨道半径为 \(R=R_E+500\ \mathrm{km}\)。
径向绳的平均长度为 \(r=100\ \mathrm{km}\)。
因此,卫星系统的直径为 \(200\ \mathrm{km}\)。
物体 B 的质量为 \(m=1000\ \mathrm{kg}\)。
初始时,四个物体 B 相对于恒星以每小时 \(10\) 周的转速绕中心物体 P 转动。
绳的质量可忽略不计,中心物体 P 的质量为零。
提示:
考虑 \(\omega\) 的两个转动方向。
不要求精确解。精度为 \(5\%\) 的结果完全可以接受。
忽略月球和太阳的引力作用。
有用数据:
| 物理量 | 数值 |
|---|---|
| 地球质量 | \(M_E=5.97\times10^{24}\ \mathrm{kg}\) |
| 万有引力常量 | \(G=6.673\times10^{-11}\ \mathrm{m^3\,kg^{-1}\,s^{-2}}\) |
| 地球赤道半径 | \(R_E=6378\ \mathrm{km}\) |
| 将乘积 \(M_EG\) 记为 \(K\)。 | \(K=3.983\times10^{14}\ \mathrm{m^3\,s^{-2}}\) |
国家代码:
答题表
请填写此表,作为答案的一部分。必要时写出等式或不等式,和/或简短说明。
| 下列物理量…… | 在何种条件下增大…… | 在何种条件下减小…… | 在何种条件下保持不变…… | 在所有情况下均保持不变。 |
|---|---|---|---|---|
| 卫星的轨道速度 | 是 ☐ 否 ☐ | |||
| 卫星的轨道半径 \(R\) | 是 ☐ 否 ☐ | |||
| 卫星的角速度 \(\omega\) | 是 ☐ 否 ☐ | |||
| 卫星的引力势能 | 是 ☐ 否 ☐ |
机器做功能否使卫星到达更高的轨道?
是 ☐
否 ☐
卫星能否到达任意高的轨道,实际上脱离地球的引力影响?为什么?
答案:……………………………………………………………………
题目译自官方英文原文。
答案
取轨道运动方向为正方向,并定义 \[ \Omega=\sqrt{\frac{K}{R^3}}>0,\qquad \epsilon=\frac{\Delta r}{r}=0.01. \] 自转角速度 \(\omega\) 带有正负号:顺行自转为正,逆行自转为负。
-
保留 \(r/R\) 的最低阶项,绳的力指向 P,其大小为 \[ \boxed{F_{\parallel}=F_{\mathrm{anti}}\simeq mr(\omega^2+2\Omega^2)} \] 和 \[ \boxed{F_{\perp,1}=F_{\perp,2}\simeq mr(\omega^2-\Omega^2)}. \] 对于给定的两个自转方向,均有 \[ \boxed{F_{\max}\simeq30.7\ \mathrm{kN},\qquad F_{\min}\simeq30.3\ \mathrm{kN}}, \qquad F_{\max}-F_{\min}\simeq367\ \mathrm N. \] 在此精度下,要使柔性绳在完整的一周转动中保持绷紧,需满足 \(|\omega|\geq\Omega\)。
-
一台机器提供的平均净功率为 \[ \boxed{\overline P_1= \frac{3\epsilon mr^2\Omega^2}{\pi}\,|\omega-\Omega|}. \] 数值为 \[ \boxed{\overline P_1=1.91\ \mathrm{kW}\quad\text{(顺行)}}, \qquad \boxed{\overline P_1=2.17\ \mathrm{kW}\quad\text{(逆行)}}. \] 同步转动时,\(\omega=\Omega\),不存在反复的收放绳循环,平均功率为零。
-
对于描述长期演化的刚体模型,填写后的表格为:
| 物理量 | 增大的条件 | 减小的条件 | 保持不变的条件 | 是否在所有情况下均不变? |
|---|---|---|---|---|
| 轨道速率 \(v\) | \(\omega>\Omega\) | \(\omega<\Omega\) | \(\omega=\Omega\) | 否 |
| 轨道半径 \(R\) | \(\omega<\Omega\) | \(\omega>\Omega\) | \(\omega=\Omega\) | 否 |
| 带正负号的自转角速度 \(\omega\) | \(\omega>\Omega\) | \(\omega<\Omega\) | \(\omega=\Omega\) | 否 |
| 引力势能 \(U\) | \(\omega<\Omega\) | \(\omega>\Omega\) | \(\omega=\Omega\) | 否 |
因此,逆行自转的角速度大小会增大。形式上,当顺行自转满足 \(0<\omega<\Omega\) 时,自转会减慢,随后反向;下文将说明柔性绳在此区间内的可行性限制。
更高的轨道: 可以,在轨道上升的演化分支上即可,特别是在逆行自转足够快时。
任意高的轨道: 在理想的牛顿力学模型内可以。越来越负的自转角动量补偿了不断增大的轨道角动量。轨道半径没有有限的上限,不过到达无穷远需要无限长的时间和无界增大的自转能量。
解答
我们采用以下小参数: \[ \frac rR=\frac{100}{6878}\simeq0.0145,\qquad \epsilon=0.01. \] 我们保留引力梯度力的最低阶项,以及微小收放绳行程所做功的最低阶项。在每个收放绳循环内,将轨道视为圆形,而轨道半径和平均自转角速度缓慢变化。平均转动惯量为 \[ I\simeq4mr^2. \]
1) 四根径向绳中的力
令 \(\mathbf e_R\) 从地球指向 P,并用 \(\boldsymbol\rho=r\mathbf e\) 表示一个外围物体相对于 P 的位置。将地球的引力加速度在 P 附近展开,得到 \[ \mathbf g(\mathbf R+\boldsymbol\rho)-\mathbf g(\mathbf R) \simeq \frac{K}{R^3} \left[3(\boldsymbol\rho\cdot\mathbf e_R)\mathbf e_R-\boldsymbol\rho\right]. \] 这就是潮汐加速度。
在指定的四个位置,保留到上述阶数时,此加速度沿相对于 P 的径向。若 \(\theta\) 为 \(\mathbf e\) 与 \(\mathbf e_R\) 的夹角,则其径向分量为 \[ \delta g_r=\Omega^2r(3\cos^2\theta-1). \] 外围物体相对于 P 所需的径向加速度为 \(-\omega^2r\)。取从 P 向外为正方向,由牛顿第二定律得到 \[ -m\omega^2r=m\delta g_r-F, \] 其中 \(F\) 为绳向内施加的力。因此 \[ F=mr\left[\omega^2+\Omega^2(3\cos^2\theta-1)\right]. \]
对于外侧和内侧的物体,\(\cos^2\theta=1\): \[ \boxed{F_{\parallel}=F_{\mathrm{anti}}\simeq mr(\omega^2+2\Omega^2)}. \] 地球引力的差异有使这些物体远离 P 的趋势,因此增大了所需的张力。
对于两个横向物体,\(\cos^2\theta=0\): \[ \boxed{F_{\perp,1}=F_{\perp,2}\simeq mr(\omega^2-\Omega^2)}. \] 此时潮汐力指向 P,提供了一部分向心力。
因此, \[ \boxed{\Delta F=F_{\max}-F_{\min}=3mr\Omega^2 =\frac{3Kmr}{R^3}}. \] 近侧和远侧物体之间的微小差异超出了此一阶近似的范围。
利用题给数据, \[ R=6.878\times10^6\ \mathrm m,\qquad \Omega=\sqrt{\frac{3.983\times10^{14}}{(6.878\times10^6)^3}} =1.1064\times10^{-3}\ \mathrm{rad\,s^{-1}}, \] 以及 \[ |\omega|=\frac{10(2\pi)}{3600} =1.74533\times10^{-2}\ \mathrm{rad\,s^{-1}}. \] 两个力的特征值为 \[ mr\omega^2=3.04617\times10^4\ \mathrm N,\qquad mr\Omega^2=122.412\ \mathrm N. \] 所以, \[ F_{\max}\simeq3.07066\times10^4\ \mathrm N,\qquad F_{\min}\simeq3.03393\times10^4\ \mathrm N, \] 取舍后得到答案 \(30.7\ \mathrm{kN}\) 和 \(30.3\ \mathrm{kN}\)。
转动方向不影响这些力,因为它们取决于 \(\omega^2\)。
由 \(F_{\min}\geq0\) 得到一项物理限制: \[ |\omega|\geq\Omega. \] 若 \(|\omega|<\Omega\),则在横向位置需要一个径向压力。柔性绳无法提供这种力,因此假定的刚体转动无法维持完整的一个周期。
2) 一台机器的净功率
收放绳的行程为 \[ \Delta r=\epsilon r=1000\ \mathrm m. \] 保留此行程的一阶项,一次收绳行程中提供的功与随后一次放绳行程中回收的功分别为 \[ W_{\mathrm{in}}\simeq F_{\max}\Delta r,\qquad W_{\mathrm{out}}\simeq F_{\min}\Delta r. \] 因此,一次收放循环提供的功为 \[ \Delta W=(F_{\max}-F_{\min})\Delta r =3\epsilon mr^2\Omega^2. \] 在此阶数下,离心项的贡献相互抵消。数值为 \[ \Delta W\simeq3.67236\times10^5\ \mathrm J. \]
地球与卫星的连线相对于恒星以角速度 \(\Omega\) 转动。因此,绳相对于该连线的方位角变化率为 \[ \dot\theta=\omega-\Omega. \] 每根绳在每个相对转动周期内经历两次张力最大值和两次张力最小值。相对转动周期为 \[ T_{\mathrm{rel}}=\frac{2\pi}{|\omega-\Omega|}, \] 因此,一台机器在该周期内所做的净功为 \(2\Delta W\)。于是 \[ \boxed{ \overline P_1=\frac{2\Delta W}{T_{\mathrm{rel}}} =\frac{3\epsilon mr^2\Omega^2}{\pi}|\omega-\Omega| }. \]
对于顺行自转,\(\omega=|\omega|\): \[ T_{\mathrm{rel}}=384.37\ \mathrm s, \qquad \overline P_1= \frac{2(3.67236\times10^5)}{384.37} \simeq\boxed{1.91\ \mathrm{kW}}. \]
对于逆行自转,\(\omega=-|\omega|\): \[ T_{\mathrm{rel}}=\frac{2\pi}{|\omega|+\Omega}=338.54\ \mathrm s, \] \[ \overline P_1\simeq\boxed{2.17\ \mathrm{kW}}. \]
当 \(\omega=\Omega\) 时,相对于地球的方位固定。绳不会反复经过张力最大值和最小值,因此持续运行的平均功率为零。
3) 卫星运动的变化
将卫星的总质量记为 \(M=4m\)。在所保留的精度下,其轨道速率、角动量、机械能和引力势能分别为 \[ v=\sqrt{\frac KR}, \] \[ L=M\sqrt{KR}+I\omega, \] \[ E=-\frac{KM}{2R}+\frac12I\omega^2, \qquad U=-\frac{KM}{R}. \]
每个引力都指向地心,因此对地心的力矩为零。机器施加的是内力。因此,忽略辐射压时, \[ \boxed{\dot L=0}. \] 求导得到 \[ \frac{M}{2}\sqrt{\frac KR}\,\dot R+I\dot\omega=0, \] 即 \[ \boxed{\dot R=-\frac{2I}{MR\Omega}\dot\omega =-\frac{2r^2}{R\Omega}\dot\omega}. \] 因此,带正负号的自转角动量增大会使轨道半径减小。
四台机器提供的总机械功率为 \(P_{\mathrm{tot}}=4\overline P_1\)。对能量求导,并代入角动量守恒关系,得到 \[ P_{\mathrm{tot}} =\frac{KM}{2R^2}\dot R+I\omega\dot\omega =I(\omega-\Omega)\dot\omega. \] 因此 \[ \boxed{P_{\mathrm{tot}}=I(\omega-\Omega)\dot\omega}. \] 由于运行中的机器提供正的净功率, \[ \operatorname{sgn}(\dot\omega)=\operatorname{sgn}(\omega-\Omega). \]
更具体地说,周期平均变化率为 \[ \boxed{ \dot\omega=\frac{3\epsilon\Omega^2}{\pi} \operatorname{sgn}(\omega-\Omega) } \] 和 \[ \boxed{ \dot R=-\frac{6\epsilon r^2\Omega}{\pi R} \operatorname{sgn}(\omega-\Omega) }. \]
这些关系确定了答题表中的所有条目:
- 较快的顺行自转,\(\omega>\Omega\): 自转加快,轨道收缩,轨道速率增大,引力势能减小。
- 逆行自转,\(\omega<0\): 带正负号的自转角速度减小,因此逆行自转的角速度大小增大。轨道扩张,轨道速率减小,引力势能增大。
- 形式上,\(0<\omega<\Omega\): 顺行自转减慢,同时轨道扩张。持续运行会使自转反向。此区间受第 (1) 问中所得柔性绳限制的约束。
- 同步转动,\(\omega=\Omega\): 不存在反复的收放绳动作,因此机器不会引起长期变化。
特别地,轨道速率和势能变化率的正负号可直接由下式确定: \[ \dot v=-\frac{v}{2R}\dot R,\qquad \dot U=\frac{KM}{R^2}\dot R. \]
若将表格中的角速度一行理解为不带正负号的转动速率,则:对于较快的顺行自转和逆行自转,\(|\omega|\) 均增大;对于形式上的较慢顺行自转情形,它会减小,直至自转反向。
到达更高及任意高轨道的可能性
一颗逆向自转足够快的卫星满足 \(\omega<-\Omega\),因此其绳始终承受张力,且 \(\dot R>0\)。所以它能够到达更高的轨道。
角动量守恒并不对轨道半径施加有限的上限。初始状态与之后某一圆轨道状态之间满足 \[ M\sqrt{KR}+I\omega =M\sqrt{KR_0}+I\omega_0. \] 由于 \(I/M=r^2\), \[ \boxed{ \omega(R)=\omega_0-\frac{\sqrt K}{r^2} \left(\sqrt R-\sqrt{R_0}\right) }. \] 随着 \(R\) 增大,越来越大的正轨道角动量由越来越负的自转角动量补偿。太阳能驱动的机器提供所需能量。
上升速率逐渐减小。在轨道上升的演化分支上, \[ \dot R=\frac{6\epsilon r^2\sqrt K}{\pi}R^{-5/2}, \] 积分得到 \[ \boxed{ R(t)^{7/2}=R_0^{7/2} +\frac{21\epsilon r^2\sqrt K}{\pi}\,t }. \] 在此理想模型中,任意有限的目标半径都能在有限时间后到达,但 \(R\to\infty\) 要求 \(t\to\infty\)。此外,所需的自转能量会无界增长: \[ \frac12I\omega^2\sim\frac{2mK}{r^2}R \qquad(R\to\infty). \]
因此,在所述理想化假设下,可以到达任意高的有限轨道,而逃逸至无穷远只是这一通过收放绳逐步提升圆轨道的过程的渐近极限。
解答已与官方解答核对。
IPhO 1992 · Теоретическая задача 1
Вращающийся спутник
На рисунке изображён спутник, обращающийся вокруг Земли по приблизительно круговой орбите в плоскости земного экватора. Спутник состоит из центрального тела P, масса которого равна нулю, и четырёх небольших периферийных тел B. Каждое из четырёх тел B имеет массу \(m\): они прикреплены к P длинными тонкими нерастяжимыми тросами длиной \(r\). Все эти пять тел, P и четыре тела B, находятся в плоскости экватора и могут вращаться в этой плоскости. Четыре радиальных троса соединены друг с другом дополнительными тонкими тросами, которые поддерживают постоянные углы \(90^\circ\) между радиальными тросами.
Соединительные тросы включены в систему, чтобы предотвратить колебания отдельных тел B, которые в противном случае чрезвычайно усложнили бы анализ движения. Все тела B вращаются вокруг P с одной и той же угловой скоростью, равной \(\omega\) относительно неподвижных звёзд. Таким образом, спутник ведёт себя как твёрдое тело.
Разберите следующие вопросы в общем случае, рассмотрев все возможные ситуации, включая оба направления вращения тел B. Получите также численные значения некоторых величин, найденных в вопросах (1) и (2): искомые величины и необходимые численные данные приведены в конце условия задачи.
1) На рисунке спутник показан в положении, в котором для разных тросов вектор \(\mathbf r\) сонаправлен, противоположно направлен или перпендикулярен вектору \(\mathbf R\). (Вектор \(\mathbf r\) направлен от тела P к телу B и имеет длину \(r\); вектор \(\mathbf R\) направлен от центра масс Земли к телу P.)
Определите силу, с которой радиальный трос действует на одно из тел B, в каждом из этих четырёх положений. Эти положения приблизительно соответствуют максимальной и минимальной силам.
2) Внутри четырёх тел B находятся четыре одинаковых механизма, работающих от солнечной энергии и соединённых с радиальными тросами. Каждый механизм в течение короткого времени втягивает трос внутрь, к B, всякий раз, когда сила натяжения троса близка к максимальной (как указано в предыдущем вопросе), и снова выпускает такую же длину троса, когда натяжение минимально. Длина втягиваемого и выпускаемого участка троса составляет \(1\%\) средней длины радиального троса. Средняя длина не изменяется со временем.
Какова результирующая мощность, преобразуемая одним механизмом, в среднем за один оборот спутника?
Результирующая мощность определяется как \(\dfrac{W_1-W_2}{T}\), где \(W_1\) — работа, которую механизм совершает над тросом при его втягивании, \(W_2\) — работа, которую трос совершает над механизмом при выпускании троса, а \(T\) — период вращения.
3) Обсудите изменения движения спутника, вызванные работой механизмов. В частности, проанализируйте изменения, которые могут происходить в каждой из ситуаций, перечисленных в таблице на обороте.
Внесите в таблицу свои результаты и комментарии и не забудьте её сдать.
Данные:
Численные ответы требуются для следующей ситуации:
Радиус орбиты центрального тела равен \(R=R_E+500\ \mathrm{km}\).
Средняя длина радиальных тросов равна \(r=100\ \mathrm{km}\).
Таким образом, диаметр системы спутника составляет \(200\ \mathrm{km}\).
Массы тел B равны \(m=1000\ \mathrm{kg}\).
Первоначально четыре тела B вращаются относительно звёзд вокруг центрального тела P с частотой \(10\) оборотов в час.
Массами тросов можно пренебречь, а масса центрального тела P равна нулю.
Указания:
Рассмотрите оба направления вращения для \(\omega\).
Точных решений не требуется. Результаты с точностью \(5\%\) вполне приемлемы.
Пренебрегите гравитационным воздействием Луны и Солнца.
Полезные данные:
| Величина | Значение |
|---|---|
| Масса Земли | \(M_E=5.97\times10^{24}\ \mathrm{kg}\) |
| Гравитационная постоянная | \(G=6.673\times10^{-11}\ \mathrm{m^3\,kg^{-1}\,s^{-2}}\) |
| Радиус Земли на экваторе | \(R_E=6378\ \mathrm{km}\) |
| Обозначьте произведение \(M_EG\) через \(K\). | \(K=3.983\times10^{14}\ \mathrm{m^3\,s^{-2}}\) |
Код страны:
ТАБЛИЦА ОТВЕТОВ
Заполните эту таблицу как часть вашего ответа. При необходимости запишите равенства или неравенства и/или краткие пояснения.
| Указанная ниже величина … | увеличивается, если … | уменьшается, если … | остаётся неизменной, если … | остаётся неизменной во всех ситуациях. |
|---|---|---|---|---|
| орбитальная скорость спутника | Да ☐ Нет ☐ | |||
| радиус \(R\) орбиты спутника | Да ☐ Нет ☐ | |||
| угловая скорость \(\omega\) спутника | Да ☐ Нет ☐ | |||
| гравитационная потенциальная энергия спутника | Да ☐ Нет ☐ |
Может ли спутник выйти на более высокую орбиту в результате работы, совершённой механизмами?
Да ☐
Нет ☐
Может ли спутник выйти на сколь угодно высокую орбиту, практически покинув область гравитационного влияния Земли? Почему?
Ответ: ……………………………………………………………………
Условие переведено с официального английского текста.
Ответы
Примем направление орбитального движения за положительное и определим \[ \Omega=\sqrt{\frac{K}{R^3}}>0,\qquad \epsilon=\frac{\Delta r}{r}=0.01. \] Угловая скорость собственного вращения \(\omega\) учитывается со знаком: она положительна при прямом вращении и отрицательна при обратном.
-
В главном порядке по \(r/R\) силы натяжения тросов, направленные к P, имеют величины \[ \boxed{F_{\parallel}=F_{\mathrm{anti}}\simeq mr(\omega^2+2\Omega^2)} \] и \[ \boxed{F_{\perp,1}=F_{\perp,2}\simeq mr(\omega^2-\Omega^2)}. \] Для обоих заданных направлений собственного вращения \[ \boxed{F_{\max}\simeq30.7\ \mathrm{kN},\qquad F_{\min}\simeq30.3\ \mathrm{kN}}, \qquad F_{\max}-F_{\min}\simeq367\ \mathrm N. \] Для полного оборота с натянутыми гибкими тросами с указанной точностью необходимо \(|\omega|\geq\Omega\).
-
Средняя результирующая мощность, сообщаемая одним механизмом, равна \[ \boxed{\overline P_1= \frac{3\epsilon mr^2\Omega^2}{\pi}\,|\omega-\Omega|}. \] Численно, \[ \boxed{\overline P_1=1.91\ \mathrm{kW}\quad\text{(прямое вращение)}}, \qquad \boxed{\overline P_1=2.17\ \mathrm{kW}\quad\text{(обратное вращение)}}. \] При синхронном вращении, \(\omega=\Omega\), повторяющихся циклов подкачки энергии нет, и средняя мощность равна нулю.
-
Заполненная таблица для модели вековой эволюции твёрдого тела имеет вид:
| Величина | Увеличивается, если | Уменьшается, если | Остаётся неизменной, если | Неизменна во всех ситуациях? |
|---|---|---|---|---|
| Орбитальная скорость \(v\) | \(\omega>\Omega\) | \(\omega<\Omega\) | \(\omega=\Omega\) | Нет |
| Радиус орбиты \(R\) | \(\omega<\Omega\) | \(\omega>\Omega\) | \(\omega=\Omega\) | Нет |
| Угловая скорость собственного вращения со знаком \(\omega\) | \(\omega>\Omega\) | \(\omega<\Omega\) | \(\omega=\Omega\) | Нет |
| Гравитационная потенциальная энергия \(U\) | \(\omega<\Omega\) | \(\omega>\Omega\) | \(\omega=\Omega\) | Нет |
Таким образом, скорость обратного вращения возрастает по модулю. Формально прямое вращение при \(0<\omega<\Omega\) замедляется, а затем меняет направление; возможность реализации такого движения с гибкими тросами в этом интервале оговаривается ниже.
Более высокая орбита: Да, на восходящей ветви, в частности при достаточно быстром обратном вращении.
Сколь угодно высокая орбита: Да, в рамках идеальной ньютоновской модели. Всё более отрицательный момент импульса собственного вращения компенсирует возрастающий орбитальный момент импульса. Конечного верхнего предела радиуса нет, хотя для достижения бесконечности потребовались бы бесконечное время и неограниченная энергия собственного вращения.
Решение
Используем малые параметры \[ \frac rR=\frac{100}{6878}\simeq0.0145,\qquad \epsilon=0.01. \] Сохраняем главные члены сил, обусловленных градиентом гравитационного поля, и главный член работы по малому ходу троса. В течение каждого цикла подкачки энергии орбиту считаем круговой, причём её радиус и средняя угловая скорость собственного вращения изменяются медленно. Средний момент инерции равен \[ I\simeq4mr^2. \]
1) Силы в четырёх радиальных тросах
Пусть \(\mathbf e_R\) направлен от Земли к P, а \(\boldsymbol\rho=r\mathbf e\) задаёт положение периферийного тела относительно P. Разложение ускорения силы тяжести Земли в окрестности P даёт \[ \mathbf g(\mathbf R+\boldsymbol\rho)-\mathbf g(\mathbf R) \simeq \frac{K}{R^3} \left[3(\boldsymbol\rho\cdot\mathbf e_R)\mathbf e_R-\boldsymbol\rho\right]. \] Это приливное ускорение.
В четырёх указанных положениях это ускорение направлено радиально относительно P в сохраняемом порядке приближения. Если \(\theta\) — угол между \(\mathbf e\) и \(\mathbf e_R\), то его радиальная составляющая равна \[ \delta g_r=\Omega^2r(3\cos^2\theta-1). \] Периферийному телу необходимо радиальное ускорение \(-\omega^2r\) относительно P. Принимая направление от P за положительное, по второму закону Ньютона получаем \[ -m\omega^2r=m\delta g_r-F, \] где \(F\) — сила натяжения троса, направленная к центру. Следовательно, \[ F=mr\left[\omega^2+\Omega^2(3\cos^2\theta-1)\right]. \]
Для внешнего и внутреннего тел \(\cos^2\theta=1\): \[ \boxed{F_{\parallel}=F_{\mathrm{anti}}\simeq mr(\omega^2+2\Omega^2)}. \] Разность сил притяжения Земли стремится удалить эти тела от P, увеличивая необходимую силу натяжения.
Для двух тел, расположенных в поперечном направлении, \(\cos^2\theta=0\): \[ \boxed{F_{\perp,1}=F_{\perp,2}\simeq mr(\omega^2-\Omega^2)}. \] Здесь приливная сила направлена к P и обеспечивает часть центростремительной силы.
Следовательно, \[ \boxed{\Delta F=F_{\max}-F_{\min}=3mr\Omega^2 =\frac{3Kmr}{R^3}}. \] Небольшое различие между ближним и дальним телами выходит за пределы этого приближения первого порядка.
Используя приведённые данные, получаем \[ R=6.878\times10^6\ \mathrm m,\qquad \Omega=\sqrt{\frac{3.983\times10^{14}}{(6.878\times10^6)^3}} =1.1064\times10^{-3}\ \mathrm{rad\,s^{-1}}, \] и \[ |\omega|=\frac{10(2\pi)}{3600} =1.74533\times10^{-2}\ \mathrm{rad\,s^{-1}}. \] Две характерные величины сил равны \[ mr\omega^2=3.04617\times10^4\ \mathrm N,\qquad mr\Omega^2=122.412\ \mathrm N. \] Поэтому \[ F_{\max}\simeq3.07066\times10^4\ \mathrm N,\qquad F_{\min}\simeq3.03393\times10^4\ \mathrm N, \] что даёт округлённые ответы \(30.7\ \mathrm{kN}\) и \(30.3\ \mathrm{kN}\).
Направление вращения не влияет на эти силы, поскольку они зависят от \(\omega^2\).
Из условия \(F_{\min}\geq0\) следует физическое ограничение: \[ |\omega|\geq\Omega. \] Если \(|\omega|<\Omega\), то в поперечном положении потребовалась бы сжимающая радиальная сила. Гибкий трос не может её создать, поэтому предполагаемое вращение как твёрдого тела не может сохраняться в течение полного цикла.
2) Результирующая мощность одного механизма
Ход троса равен \[ \Delta r=\epsilon r=1000\ \mathrm m. \] В первом порядке по этому ходу работа, сообщаемая при одном втягивании и возвращаемая при последующем выпускании троса, равна \[ W_{\mathrm{in}}\simeq F_{\max}\Delta r,\qquad W_{\mathrm{out}}\simeq F_{\min}\Delta r. \] Таким образом, один цикл втягивания и выпускания сообщает работу \[ \Delta W=(F_{\max}-F_{\min})\Delta r =3\epsilon mr^2\Omega^2. \] Центробежные вклады в этом порядке взаимно сокращаются. Численно, \[ \Delta W\simeq3.67236\times10^5\ \mathrm J. \]
Линия Земля — спутник вращается относительно звёзд с угловой скоростью \(\Omega\). Поэтому ориентация троса относительно этой линии изменяется со скоростью \[ \dot\theta=\omega-\Omega. \] Каждый трос проходит два максимума и два минимума за один относительный оборот. Период относительного вращения равен \[ T_{\mathrm{rel}}=\frac{2\pi}{|\omega-\Omega|}, \] поэтому результирующая работа одного механизма за этот период равна \(2\Delta W\). Следовательно, \[ \boxed{ \overline P_1=\frac{2\Delta W}{T_{\mathrm{rel}}} =\frac{3\epsilon mr^2\Omega^2}{\pi}|\omega-\Omega| }. \]
Для прямого вращения \(\omega=|\omega|\): \[ T_{\mathrm{rel}}=384.37\ \mathrm s, \qquad \overline P_1= \frac{2(3.67236\times10^5)}{384.37} \simeq\boxed{1.91\ \mathrm{kW}}. \]
Для обратного вращения \(\omega=-|\omega|\): \[ T_{\mathrm{rel}}=\frac{2\pi}{|\omega|+\Omega}=338.54\ \mathrm s, \] \[ \overline P_1\simeq\boxed{2.17\ \mathrm{kW}}. \]
При \(\omega=\Omega\) ориентация относительно Земли остаётся постоянной. Повторных прохождений через максимумы и минимумы натяжения нет, поэтому установившаяся средняя мощность равна нулю.
3) Изменения движения спутника
Обозначим полную массу спутника через \(M=4m\). С принятой точностью его орбитальная скорость, момент импульса, механическая энергия и гравитационная потенциальная энергия равны \[ v=\sqrt{\frac KR}, \] \[ L=M\sqrt{KR}+I\omega, \] \[ E=-\frac{KM}{2R}+\frac12I\omega^2, \qquad U=-\frac{KM}{R}. \]
Каждая гравитационная сила направлена к центру Земли и поэтому не создаёт момента относительно этого центра. Силы, создаваемые механизмами, являются внутренними. Таким образом, пренебрегая давлением излучения, получаем \[ \boxed{\dot L=0}. \] Дифференцируя, находим \[ \frac{M}{2}\sqrt{\frac KR}\,\dot R+I\dot\omega=0, \] или \[ \boxed{\dot R=-\frac{2I}{MR\Omega}\dot\omega =-\frac{2r^2}{R\Omega}\dot\omega}. \] Следовательно, увеличение момента импульса собственного вращения с учётом знака уменьшает радиус орбиты.
Четыре механизма сообщают суммарную механическую мощность \(P_{\mathrm{tot}}=4\overline P_1\). Дифференцирование энергии и подстановка закона сохранения момента импульса дают \[ P_{\mathrm{tot}} =\frac{KM}{2R^2}\dot R+I\omega\dot\omega =I(\omega-\Omega)\dot\omega. \] Таким образом, \[ \boxed{P_{\mathrm{tot}}=I(\omega-\Omega)\dot\omega}. \] Поскольку работающие механизмы сообщают положительную результирующую мощность, \[ \operatorname{sgn}(\dot\omega)=\operatorname{sgn}(\omega-\Omega). \]
В явном виде усреднённые по циклу скорости изменения равны \[ \boxed{ \dot\omega=\frac{3\epsilon\Omega^2}{\pi} \operatorname{sgn}(\omega-\Omega) } \] и \[ \boxed{ \dot R=-\frac{6\epsilon r^2\Omega}{\pi R} \operatorname{sgn}(\omega-\Omega) }. \]
Эти соотношения обосновывают все записи в таблице ответов:
- Более быстрое прямое вращение, \(\omega>\Omega\): собственное вращение ускоряется, орбита сжимается, орбитальная скорость увеличивается, а гравитационная потенциальная энергия уменьшается.
- Обратное вращение, \(\omega<0\): угловая скорость собственного вращения с учётом знака уменьшается, поэтому модуль скорости обратного вращения увеличивается. Орбита расширяется, орбитальная скорость уменьшается, а гравитационная потенциальная энергия увеличивается.
- Формально, \(0<\omega<\Omega\): прямое вращение замедляется, а орбита расширяется. Продолжение работы привело бы к изменению направления собственного вращения. На этот интервал распространяется ограничение, связанное с гибкостью тросов и найденное в части (1).
- Синхронное вращение, \(\omega=\Omega\): повторных срабатываний нет, следовательно, механизмы не вызывают вековых изменений.
В частности, знаки изменений орбитальной скорости и потенциальной энергии непосредственно следуют из \[ \dot v=-\frac{v}{2R}\dot R,\qquad \dot U=\frac{KM}{R^2}\dot R. \]
Если понимать строку таблицы с угловой скоростью как относящуюся к модулю скорости вращения, то \(|\omega|\) увеличивается как при более быстром прямом вращении, так и при обратном вращении; в формальном случае более медленного прямого вращения этот модуль уменьшается до изменения направления вращения.
Возможность достижения более высоких и сколь угодно высоких орбит
У спутника, достаточно быстро вращающегося в противоположном направлении, \(\omega<-\Omega\), поэтому его тросы остаются натянутыми и \(\dot R>0\). Следовательно, он может выйти на более высокую орбиту.
Закон сохранения момента импульса не накладывает конечного верхнего ограничения на радиус. Для начального состояния и более поздней круговой орбиты имеем \[ M\sqrt{KR}+I\omega =M\sqrt{KR_0}+I\omega_0. \] Поскольку \(I/M=r^2\), \[ \boxed{ \omega(R)=\omega_0-\frac{\sqrt K}{r^2} \left(\sqrt R-\sqrt{R_0}\right) }. \] По мере роста \(R\) всё более положительный орбитальный момент импульса компенсируется всё более отрицательным моментом импульса собственного вращения. Необходимую энергию сообщают механизмы, работающие от солнечной энергии.
Скорость подъёма постепенно уменьшается. На восходящей ветви \[ \dot R=\frac{6\epsilon r^2\sqrt K}{\pi}R^{-5/2}, \] интегрирование чего даёт \[ \boxed{ R(t)^{7/2}=R_0^{7/2} +\frac{21\epsilon r^2\sqrt K}{\pi}\,t }. \] В этой идеальной модели любой заданный конечный радиус достигается за конечное время, но \(R\to\infty\) требует \(t\to\infty\). Кроме того, необходимая энергия собственного вращения неограниченно растёт: \[ \frac12I\omega^2\sim\frac{2mK}{r^2}R \qquad(R\to\infty). \]
Таким образом, при указанных идеализациях возможны сколь угодно высокие конечные орбиты, тогда как уход на бесконечное расстояние является лишь асимптотическим пределом этого процесса подкачки энергии на круговой орбите.
Решение проверено по официальному решению.
IPhO 1992 · مسألة نظرية 1
قمر صناعي دوّار
يوضح الشكل قمرًا صناعيًا يدور حول الأرض في مدار دائري تقريبًا يقع في المستوى الاستوائي للأرض. يتكون القمر الصناعي من جسم مركزي عديم الكتلة P وأربعة أجسام طرفية صغيرة B. كتلة كل واحد من الأجسام الأربعة B هي \(m\): وهي مثبتة بالجسم P بواسطة أسلاك طويلة رفيعة غير قابلة للاستطالة، طول كل منها \(r\). تقع هذه الأجسام الخمسة جميعها، أي P والأجسام الأربعة B، في المستوى الاستوائي، ويمكنها الدوران ضمن هذا المستوى. وترتبط الأسلاك الشعاعية الأربعة بعضها ببعض بأسلاك رفيعة إضافية تحافظ على ثبات الزوايا بين الأسلاك الشعاعية عند \(90^\circ\).
أُدرجت أسلاك الربط في المنظومة لمنع الحركة الاهتزازية للأجسام B كلٍّ على حدة، إذ إن هذه الحركة ستجعل تحليل الحركات بالغ التعقيد. تدور الأجسام B جميعها حول P بالسرعة الزاوية نفسها، وهي \(\omega\) بالنسبة إلى النجوم الثابتة. وبذلك يتصرف القمر الصناعي كجسم صلب.
حلّل الأسئلة الآتية في الحالة العامة، مع مراعاة جميع الحالات الممكنة، بما فيها اتجاها دوران الأجسام B. واحسب أيضًا قيمًا عددية لبعض الكميات التي تجدها في السؤالين (1) و(2)؛ وقد أُدرجت الكميات المطلوبة والمعطيات العددية اللازمة في نهاية المسألة.
1) يوضح الرسم القمر الصناعي في الوضع الذي يكون فيه \(\mathbf r\)، للأسلاك المختلفة، موازيًا للمتجه \(\mathbf R\) وفي اتجاهه، أو موازيًا له ومعاكسًا لاتجاهه، أو عموديًا عليه. (يمتد المتجه \(\mathbf r\) من الجسم P إلى أحد الأجسام B وطوله \(r\)؛ ويمتد المتجه \(\mathbf R\) من مركز كتلة الأرض إلى الجسم P.)
حدّد القوة التي يؤثر بها سلك شعاعي في أحد الأجسام B في كل واحد من هذه الأوضاع الأربعة. تقابل هذه الأوضاع تقريبًا القيمتين العظمى والصغرى للقوة.
2) توجد داخل الأجسام الأربعة B أربع آلات متماثلة تعمل بالطاقة الشمسية، وهي متصلة بالأسلاك الشعاعية. تسحب كل آلة السلك إلى الداخل، نحو B، لمدة قصيرة كلما اقتربت القوة في السلك من قيمتها العظمى (كما ورد في السؤال السابق)، ثم تطلق الطول نفسه من السلك مجددًا عندما يكون الشد عند قيمته الصغرى. يبلغ طول الجزء الذي يُسحب من السلك ويُطلق \(1\%\) من متوسط طول السلك الشعاعي. ولا يتغير متوسط الطول مع الزمن.
ما صافي القدرة التي تحوّلها آلة واحدة، محسوبًا كمتوسط على دورة واحدة للقمر الصناعي؟
يُعرّف صافي القدرة بأنه \(\dfrac{W_1-W_2}{T}\)، حيث \(W_1\) هو الشغل الذي تبذله الآلة على السلك عند سحبه إلى الداخل، و\(W_2\) هو الشغل الذي يبذله السلك على الآلة عند إطلاقه إلى الخارج، و\(T\) هو زمن الدورة.
3) ناقش التغيرات في حركة القمر الصناعي التي يسببها عمل الآلات. وعلى وجه الخصوص، حلّل أي تغيرات قد تحدث في كل حالة من الحالات الواردة في الجدول على الصفحة التالية.
املأ الجدول بنتائجك وتعليقاتك، ولا تنسَ تسليمه.
المعطيات:
تُطلب إجابات عددية في الحالة الآتية:
يُعطى نصف قطر مدار الجسم المركزي بالعلاقة \(R=R_E+500\ \mathrm{km}\).
متوسط طول الأسلاك الشعاعية هو \(r=100\ \mathrm{km}\).
ومن ثم فإن قطر منظومة القمر الصناعي هو \(200\ \mathrm{km}\).
كتلة كل من الأجسام B هي \(m=1000\ \mathrm{kg}\).
في البداية تدور الأجسام الأربعة B، بالنسبة إلى النجوم، حول الجسم المركزي P بمعدل \(10\) دورات/ساعة.
كتل الأسلاك مهملة، والجسم المركزي P عديم الكتلة.
إرشادات:
راعِ كلا اتجاهي الدوران لـ \(\omega\).
لا يُتوقع الحصول على حلول دقيقة تمامًا. وتُقبل تمامًا نتائج بدقة \(5\%\).
أهمل تأثير جاذبية القمر والشمس.
معطيات مفيدة:
| الكمية | القيمة |
|---|---|
| كتلة الأرض | \(M_E=5.97\times10^{24}\ \mathrm{kg}\) |
| ثابت الجذب العام | \(G=6.673\times10^{-11}\ \mathrm{m^3\,kg^{-1}\,s^{-2}}\) |
| نصف قطر الأرض عند خط الاستواء | \(R_E=6378\ \mathrm{km}\) |
| ارمز إلى حاصل الضرب \(M_EG\) بالرمز \(K\). | \(K=3.983\times10^{14}\ \mathrm{m^3\,s^{-2}}\) |
رمز البلد:
جدول الإجابة
املأ هذا الجدول بوصفه جزءًا من إجابتك. اكتب مساويات أو متباينات و/أو تفسيرات قصيرة حيث يلزم.
| الكمية المبينة أدناه … | تزداد إذا … | تنقص إذا … | تبقى ثابتة إذا … | تبقى ثابتة في جميع الحالات. |
|---|---|---|---|---|
| السرعة المدارية للقمر الصناعي | نعم ☐ لا ☐ | |||
| نصف قطر \(R\) مدار القمر الصناعي | نعم ☐ لا ☐ | |||
| السرعة الزاوية \(\omega\) للقمر الصناعي | نعم ☐ لا ☐ | |||
| طاقة وضع الجاذبية للقمر الصناعي | نعم ☐ لا ☐ |
هل يمكن أن يصل القمر الصناعي إلى مدار أعلى نتيجة الشغل الذي تبذله الآلات؟
نعم ☐
لا ☐
هل يمكن أن يصل القمر الصناعي إلى مدار ذي ارتفاع كبير كيفما نشاء، بحيث يغادر عمليًا نطاق تأثير جاذبية الأرض؟ ولماذا؟
الإجابة: ……………………………………………………………………
نص المسألة مترجم عن النص الإنجليزي الرسمي.
الإجابات
اعتبر اتجاه الحركة المدارية موجبًا، وعرّف \[ \Omega=\sqrt{\frac{K}{R^3}}>0,\qquad \epsilon=\frac{\Delta r}{r}=0.01. \] السرعة الزاوية للدوران الذاتي \(\omega\) كمية ذات إشارة: تكون موجبة للدوران في اتجاه الحركة المدارية، وسالبة للدوران المعاكس لها.
-
إلى الرتبة الرائدة في \(r/R\)، تكون مقادير قوى الأسلاك، المتجهة نحو P، هي \[ \boxed{F_{\parallel}=F_{\mathrm{anti}}\simeq mr(\omega^2+2\Omega^2)} \] و \[ \boxed{F_{\perp,1}=F_{\perp,2}\simeq mr(\omega^2-\Omega^2)}. \] لكل من اتجاهي الدوران الذاتي المحددين، \[ \boxed{F_{\max}\simeq30.7\ \mathrm{kN},\qquad F_{\min}\simeq30.3\ \mathrm{kN}}, \qquad F_{\max}-F_{\min}\simeq367\ \mathrm N. \] تتطلب دورة كاملة بأسلاك مرنة مشدودة أن يكون \(|\omega|\geq\Omega\)، ضمن هذه الدقة.
-
متوسط صافي القدرة التي تقدمها آلة واحدة هو \[ \boxed{\overline P_1= \frac{3\epsilon mr^2\Omega^2}{\pi}\,|\omega-\Omega|}. \] عدديًا، \[ \boxed{\overline P_1=1.91\ \mathrm{kW}\quad\text{(دوران موافق للحركة المدارية)}}, \qquad \boxed{\overline P_1=2.17\ \mathrm{kW}\quad\text{(دوران معاكس للحركة المدارية)}}. \] عند الدوران المتزامن، \(\omega=\Omega\)، لا توجد دورة ضخ متكررة، ويكون متوسط القدرة صفرًا.
-
الجدول المكتمل لنموذج الجسم الصلب على المدى الطويل هو:
| الكمية | تزداد إذا | تنقص إذا | تبقى ثابتة إذا | ثابتة في جميع الحالات؟ |
|---|---|---|---|---|
| مقدار السرعة المدارية \(v\) | \(\omega>\Omega\) | \(\omega<\Omega\) | \(\omega=\Omega\) | لا |
| نصف قطر المدار \(R\) | \(\omega<\Omega\) | \(\omega>\Omega\) | \(\omega=\Omega\) | لا |
| السرعة الزاوية للدوران الذاتي ذات الإشارة \(\omega\) | \(\omega>\Omega\) | \(\omega<\Omega\) | \(\omega=\Omega\) | لا |
| طاقة وضع الجاذبية \(U\) | \(\omega<\Omega\) | \(\omega>\Omega\) | \(\omega=\Omega\) | لا |
وبذلك يزداد مقدار سرعة الدوران المعاكس للحركة المدارية. ومن الناحية الشكلية، يتباطأ الدوران الموافق للحركة المدارية الذي يحقق \(0<\omega<\Omega\)، ثم ينعكس اتجاهه؛ وترد أدناه القيود على إمكان تحقق ذلك باستخدام الأسلاك المرنة في هذا المجال.
مدار أعلى: نعم، على الفرع الصاعد، ولا سيما عند دوران معاكس للحركة المدارية بسرعة كافية.
مدار ذو ارتفاع كبير كيفما نشاء: نعم، ضمن النموذج النيوتوني المثالي. فالزخم الزاوي للدوران الذاتي الذي يصبح أكثر سلبية يعوّض ازدياد الزخم الزاوي المداري. ولا يوجد حد أعلى منتهٍ لنصف القطر، مع أن بلوغ اللانهاية يتطلب زمنًا لا نهائيًا وطاقة دوران ذاتي غير محدودة.
الحل
نستخدم المعاملين الصغيرين \[ \frac rR=\frac{100}{6878}\simeq0.0145,\qquad \epsilon=0.01. \] نحتفظ بالحدود الرائدة لقوى تدرج الجاذبية وللشغل في شوط السلك الصغير. ونعامل المدار على أنه دائري خلال كل دورة ضخ، مع تغير نصف قطره ومتوسط سرعة الدوران الذاتي ببطء. متوسط عزم القصور الذاتي هو \[ I\simeq4mr^2. \]
1) القوى في الأسلاك الشعاعية الأربعة
ليكن \(\mathbf e_R\) متجهًا من الأرض نحو P، ولتكن \(\boldsymbol\rho=r\mathbf e\) محددةً موضع جسم طرفي بالنسبة إلى P. يعطي نشر تسارع الجاذبية الأرضية حول P \[ \mathbf g(\mathbf R+\boldsymbol\rho)-\mathbf g(\mathbf R) \simeq \frac{K}{R^3} \left[3(\boldsymbol\rho\cdot\mathbf e_R)\mathbf e_R-\boldsymbol\rho\right]. \] وهذا هو التسارع المدّي.
في الأوضاع الأربعة المحددة، يكون هذا التسارع شعاعيًا بالنسبة إلى P، ضمن الرتبة التي نحتفظ بها. إذا كانت \(\theta\) هي الزاوية بين \(\mathbf e\) و\(\mathbf e_R\)، فإن مركبته الشعاعية هي \[ \delta g_r=\Omega^2r(3\cos^2\theta-1). \] يحتاج الجسم الطرفي إلى تسارع شعاعي \(-\omega^2r\) بالنسبة إلى P. وباعتبار الاتجاه إلى الخارج من P موجبًا، يعطي قانون نيوتن الثاني \[ -m\omega^2r=m\delta g_r-F, \] حيث \(F\) هي قوة السلك المتجهة إلى الداخل. ومن ثم \[ F=mr\left[\omega^2+\Omega^2(3\cos^2\theta-1)\right]. \]
بالنسبة إلى الجسمين الواقعين في الاتجاه الخارجي والاتجاه الداخلي، \(\cos^2\theta=1\): \[ \boxed{F_{\parallel}=F_{\mathrm{anti}}\simeq mr(\omega^2+2\Omega^2)}. \] يميل فرق التجاذب الأرضي إلى إبعاد هذين الجسمين عن P، مما يزيد الشد المطلوب.
بالنسبة إلى الجسمين الواقعين في الاتجاه العرضي، \(\cos^2\theta=0\): \[ \boxed{F_{\perp,1}=F_{\perp,2}\simeq mr(\omega^2-\Omega^2)}. \] هنا تتجه القوة المدّية نحو P وتوفر جزءًا من القوة الجاذبة المركزية.
وعليه، \[ \boxed{\Delta F=F_{\max}-F_{\min}=3mr\Omega^2 =\frac{3Kmr}{R^3}}. \] يقع الفرق الصغير بين الجسم الأقرب والجسم الأبعد خارج نطاق هذا التقريب من الرتبة الأولى.
باستخدام المعطيات المقدمة، \[ R=6.878\times10^6\ \mathrm m,\qquad \Omega=\sqrt{\frac{3.983\times10^{14}}{(6.878\times10^6)^3}} =1.1064\times10^{-3}\ \mathrm{rad\,s^{-1}}, \] و \[ |\omega|=\frac{10(2\pi)}{3600} =1.74533\times10^{-2}\ \mathrm{rad\,s^{-1}}. \] مقياسا القوة هما \[ mr\omega^2=3.04617\times10^4\ \mathrm N,\qquad mr\Omega^2=122.412\ \mathrm N. \] إذن، \[ F_{\max}\simeq3.07066\times10^4\ \mathrm N,\qquad F_{\min}\simeq3.03393\times10^4\ \mathrm N, \] فنحصل على الإجابتين المقربتين \(30.7\ \mathrm{kN}\) و\(30.3\ \mathrm{kN}\).
لا يؤثر اتجاه الدوران في هذه القوى، لأنها تعتمد على \(\omega^2\).
ينتج قيد فيزيائي من \(F_{\min}\geq0\): \[ |\omega|\geq\Omega. \] إذا كان \(|\omega|<\Omega\)، فإن الوضع العرضي يتطلب قوة ضغط شعاعية. ولا يستطيع السلك المرن توفيرها، لذا لا يمكن أن يستمر الدوران المفترض كجسم صلب على امتداد دورة كاملة.
2) صافي قدرة آلة واحدة
طول الشوط هو \[ \Delta r=\epsilon r=1000\ \mathrm m. \] إلى الرتبة الأولى في طول هذا الشوط، يكون الشغل المبذول خلال شوط واحد إلى الداخل والشغل المسترد خلال الشوط التالي إلى الخارج هما \[ W_{\mathrm{in}}\simeq F_{\max}\Delta r,\qquad W_{\mathrm{out}}\simeq F_{\min}\Delta r. \] ومن ثم تقدم دورة واحدة إلى الداخل ثم إلى الخارج شغلًا مقداره \[ \Delta W=(F_{\max}-F_{\min})\Delta r =3\epsilon mr^2\Omega^2. \] تتلاشى مساهمتا الطرد المركزي عند الطرح إلى هذه الرتبة. وعدديًا، \[ \Delta W\simeq3.67236\times10^5\ \mathrm J. \]
يدور الخط الواصل بين الأرض والقمر الصناعي بسرعة زاوية \(\Omega\) بالنسبة إلى النجوم. لذلك يتغير اتجاه السلك بالنسبة إلى ذلك الخط بمعدل \[ \dot\theta=\omega-\Omega. \] يمر كل سلك بـ قيمتين عظميين وقيمتين صغريين في كل دورة نسبية. زمن الدورة النسبية هو \[ T_{\mathrm{rel}}=\frac{2\pi}{|\omega-\Omega|}, \] ولذلك يكون صافي شغل آلة واحدة خلال هذه المدة \(2\Delta W\). ومن ثم \[ \boxed{ \overline P_1=\frac{2\Delta W}{T_{\mathrm{rel}}} =\frac{3\epsilon mr^2\Omega^2}{\pi}|\omega-\Omega| }. \]
للدوران الموافق للحركة المدارية، \(\omega=|\omega|\): \[ T_{\mathrm{rel}}=384.37\ \mathrm s, \qquad \overline P_1= \frac{2(3.67236\times10^5)}{384.37} \simeq\boxed{1.91\ \mathrm{kW}}. \]
للدوران المعاكس للحركة المدارية، \(\omega=-|\omega|\): \[ T_{\mathrm{rel}}=\frac{2\pi}{|\omega|+\Omega}=338.54\ \mathrm s, \] \[ \overline P_1\simeq\boxed{2.17\ \mathrm{kW}}. \]
عند \(\omega=\Omega\)، يكون الاتجاه بالنسبة إلى الأرض ثابتًا. ولا يحدث مرور متكرر بالقيم العظمى والصغرى للشد، ولذلك يكون متوسط القدرة المستمرة صفرًا.
3) التغيرات في حركة القمر الصناعي
لنكتب كتلة القمر الصناعي الكلية على الصورة \(M=4m\). ضمن الدقة المعتمدة، يكون مقدار سرعته المدارية وزخمه الزاوي وطاقته الميكانيكية وطاقة وضع الجاذبية له كما يأتي \[ v=\sqrt{\frac KR}, \] \[ L=M\sqrt{KR}+I\omega, \] \[ E=-\frac{KM}{2R}+\frac12I\omega^2, \qquad U=-\frac{KM}{R}. \]
تتجه كل قوة جاذبية نحو مركز الأرض، ولذلك لا تؤثر بعزم حول ذلك المركز. وتؤثر الآلات بقوى داخلية. ومن ثم، بإهمال ضغط الإشعاع، \[ \boxed{\dot L=0}. \] بالتفاضل، \[ \frac{M}{2}\sqrt{\frac KR}\,\dot R+I\dot\omega=0, \] أو \[ \boxed{\dot R=-\frac{2I}{MR\Omega}\dot\omega =-\frac{2r^2}{R\Omega}\dot\omega}. \] إذن تؤدي زيادة الزخم الزاوي ذي الإشارة للدوران الذاتي إلى تقليل نصف قطر المدار.
تقدم الآلات الأربع قدرة ميكانيكية كلية \(P_{\mathrm{tot}}=4\overline P_1\). وبتفاضل الطاقة والتعويض باستخدام انحفاظ الزخم الزاوي نحصل على \[ P_{\mathrm{tot}} =\frac{KM}{2R^2}\dot R+I\omega\dot\omega =I(\omega-\Omega)\dot\omega. \] إذن \[ \boxed{P_{\mathrm{tot}}=I(\omega-\Omega)\dot\omega}. \] بما أن الآلات العاملة تقدم قدرة صافية موجبة، فإن \[ \operatorname{sgn}(\dot\omega)=\operatorname{sgn}(\omega-\Omega). \]
وبصورة أكثر صراحة، فإن المعدلات المتوسطة على دورة هي \[ \boxed{ \dot\omega=\frac{3\epsilon\Omega^2}{\pi} \operatorname{sgn}(\omega-\Omega) } \] و \[ \boxed{ \dot R=-\frac{6\epsilon r^2\Omega}{\pi R} \operatorname{sgn}(\omega-\Omega) }. \]
تثبت هذه العلاقات جميع الخانات في جدول الإجابة:
- دوران موافق للحركة المدارية وأسرع منها، \(\omega>\Omega\): تزداد سرعة الدوران الذاتي، ويتقلص المدار، وتزداد السرعة المدارية، وتنقص طاقة وضع الجاذبية.
- دوران معاكس للحركة المدارية، \(\omega<0\): تنقص السرعة الزاوية ذات الإشارة للدوران الذاتي، فيزداد مقدارها في الاتجاه المعاكس. ويتسع المدار، وتنقص السرعة المدارية، وتزداد طاقة وضع الجاذبية.
- من الناحية الشكلية، \(0<\omega<\Omega\): يتباطأ الدوران الذاتي الموافق للحركة المدارية بينما يتسع المدار. ويؤدي استمرار التشغيل إلى عكس اتجاه الدوران الذاتي. ويخضع هذا المجال لقيد الأسلاك المرنة الذي وُجد في الجزء (1).
- دوران متزامن، \(\omega=\Omega\): لا يحدث تشغيل متكرر، ومن ثم لا يحدث تغير طويل الأمد تسببه الآلات.
على وجه الخصوص، تتبع إشارتا تغير السرعة المدارية وطاقة الوضع مباشرة من \[ \dot v=-\frac{v}{2R}\dot R,\qquad \dot U=\frac{KM}{R^2}\dot R. \]
لتفسير صف السرعة الزاوية في الجدول باعتباره معدل دوران بلا إشارة: يزداد \(|\omega|\) في كل من حالة الدوران الموافق للحركة المدارية والأسرع منها وحالة الدوران المعاكس لها؛ وينقص في الحالة الشكلية للدوران الموافق والأبطأ حتى ينعكس اتجاه الدوران الذاتي.
إمكان الوصول إلى مدارات أعلى ومدارات ذات ارتفاع كبير كيفما نشاء
إذا كان القمر الصناعي يدور عكس اتجاه الحركة المدارية بسرعة كافية، فإنه يحقق \(\omega<-\Omega\)، فتظل أسلاكه مشدودة ويكون \(\dot R>0\). ولذلك يمكنه الوصول إلى مدار أعلى.
لا يفرض انحفاظ الزخم الزاوي حدًا أعلى منتهيًا لنصف القطر. وبين الحالة الابتدائية ومدار دائري لاحق، \[ M\sqrt{KR}+I\omega =M\sqrt{KR_0}+I\omega_0. \] بما أن \(I/M=r^2\)، فإن \[ \boxed{ \omega(R)=\omega_0-\frac{\sqrt K}{r^2} \left(\sqrt R-\sqrt{R_0}\right) }. \] مع ازدياد \(R\)، يعوّض الزخم الزاوي للدوران الذاتي الذي يصبح أكثر سلبية الزخمَ الزاوي المداري الذي يصبح أكثر إيجابية. وتقدم الآلات العاملة بالطاقة الشمسية الطاقة اللازمة.
يتناقص معدل الصعود تدريجيًا. على الفرع الصاعد، \[ \dot R=\frac{6\epsilon r^2\sqrt K}{\pi}R^{-5/2}, \] وبتكامل هذه العلاقة نحصل على \[ \boxed{ R(t)^{7/2}=R_0^{7/2} +\frac{21\epsilon r^2\sqrt K}{\pi}\,t }. \] يُبلَغ كل نصف قطر مستهدف منتهٍ بعد زمن منتهٍ في هذا النموذج المثالي، لكن \(R\to\infty\) يتطلب \(t\to\infty\). وعلاوة على ذلك، تزداد طاقة الدوران الذاتي اللازمة بلا حد: \[ \frac12I\omega^2\sim\frac{2mK}{r^2}R \qquad(R\to\infty). \]
وهكذا، يمكن بلوغ مدارات ذات ارتفاع منتهٍ كبير كيفما نشاء ضمن الافتراضات المثالية المذكورة، في حين أن الإفلات إلى مسافة لا نهائية ليس إلا حدًا تقاربيًا لعملية الضخ هذه في مدار دائري.
تمت مراجعة الحل بمقارنته بالحل الرسمي.