IPhO 1975 · Theory problem 1
Rotating rod
A rod revolves with a constant angular velocity \(\omega\) around a vertical axis A. The rod includes a fixed angle of \(\pi/2-\alpha\) with the axis. A body of mass \(m\) can glide along the rod. The coefficient of friction is \(\mu=\tan\beta\). The angle \(\beta\) is called “friction angle”.
a) Determine the angles \(\alpha\) under which the body remains at rest and under which the body is in motion if the rod is not rotating (i.e. \(\omega=0\)).
b) The rod rotates with constant angular velocity \(\omega>0\). The angle \(\alpha\) does not change during rotation. Find the condition for the body to remain at rest relative to the rod.
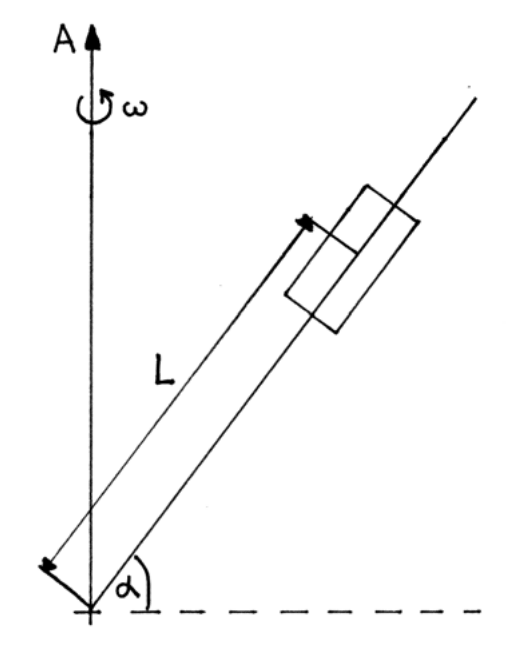
You can use the following relations:
\[ \sin(\alpha\pm\beta)=\sin\alpha\cdot\cos\beta\pm\cos\alpha\cdot\sin\beta \]
\[ \cos(\alpha\pm\beta)=\cos\alpha\cdot\cos\beta\mp\sin\alpha\cdot\sin\beta \]
Official English text of the problem.
Answers
Take \(0\le\alpha\le\pi/2\) and \(0\le\beta<\pi/2\). Let \(L\ge0\) denote the distance along the rod from its intersection with the rotation axis to the body.
-
a) A body initially at rest remains at rest when \[ \boxed{0\le\alpha\le\beta.} \] It slides down the rod when \[ \boxed{\beta<\alpha\le\frac{\pi}{2}.} \] The case \(\alpha=\beta\) is limiting equilibrium.
-
b) The necessary and sufficient condition for rest relative to the rod is \[ \boxed{ \left|g\sin\alpha-\omega^2L\cos^2\alpha\right| \le \tan\beta\,\cos\alpha\left(g+\omega^2L\sin\alpha\right). } \] For \(0\le\alpha<\pi/2\), this is equivalently \(L_{\min}\le L\le L_{\max}\), where \[ \boxed{ L_{\min}= \frac{g}{\omega^2\cos\alpha} \max\!\left\{0,\tan(\alpha-\beta)\right\}, } \] \[ \boxed{ L_{\max}= \begin{cases} \displaystyle\frac{g\tan(\alpha+\beta)}{\omega^2\cos\alpha}, &\alpha+\beta<\dfrac{\pi}{2},\\[6pt] \infty, &\alpha+\beta\ge\dfrac{\pi}{2}. \end{cases} } \] For a vertical rod, \(\alpha=\pi/2\), rest is impossible.
Solution
Model the body as a particle constrained to a rigid rod in uniform gravity. Use Coulomb static friction: the friction force can take either direction along the rod, with magnitude at most \(\mu N\), where \(N\) is the normal reaction. We determine whether a body initially at rest relative to the rod can remain so.
a) Nonrotating rod
The rod makes an angle \(\alpha\) with the horizontal. Gravity therefore has components
\[ mg\sin\alpha \quad\text{down the rod},\qquad mg\cos\alpha \quad\text{perpendicular to the rod}. \]
There is no acceleration perpendicular to the rod, so
\[ N=mg\cos\alpha. \]
For equilibrium, friction must balance the component of gravity along the rod:
\[ mg\sin\alpha\le\mu mg\cos\alpha. \]
For \(0\le\alpha<\pi/2\), this becomes
\[ \tan\alpha\le\mu=\tan\beta, \]
and hence \(\alpha\le\beta\). At equality, static friction reaches its maximum value.
If \(\alpha>\beta\), friction cannot balance gravity, and the body released from rest slides down the rod. At \(\alpha=\pi/2\), the normal reaction and thus the available friction vanish, so the body also falls.
b) Rotating rod
Use a frame rotating with the rod. A body at rest in this frame experiences no Coriolis force; there is also no Euler force because \(\omega\) is constant. In addition to gravity and the contact forces, include the centrifugal force.
The body's distance from the vertical axis is
\[ r=L\cos\alpha, \]
so the centrifugal force is horizontally outward, with magnitude
\[ F_{\mathrm c}=m\omega^2r=m\omega^2L\cos\alpha. \]
Take the positive direction along the rod to be outward and upward. The combined component of gravity and centrifugal force along the rod is
\[ F_{\parallel} =F_{\mathrm c}\cos\alpha-mg\sin\alpha =m\left(\omega^2L\cos^2\alpha-g\sin\alpha\right). \]
Their components perpendicular to the rod act in the same direction. Consequently, the normal reaction required for equilibrium is
\[ N=mg\cos\alpha+F_{\mathrm c}\sin\alpha =m\cos\alpha\left(g+\omega^2L\sin\alpha\right). \]
Friction must balance \(F_{\parallel}\), so equilibrium is possible precisely when
\[ |F_{\parallel}|\le\mu N. \]
Substituting and cancelling \(m\) gives
\[ \left|g\sin\alpha-\omega^2L\cos^2\alpha\right| \le \tan\beta\,\cos\alpha\left(g+\omega^2L\sin\alpha\right). \]
Thus rotation changes both the force that friction must balance and the normal reaction that determines the available friction.
To express the condition as bounds on \(L\), split the absolute-value inequality into its two inequalities. Multiply by \(\cos\beta>0\), and use the supplied addition formulas. This gives
\[ \omega^2L\cos\alpha\cos(\alpha-\beta) \ge g\sin(\alpha-\beta), \]
\[ \omega^2L\cos\alpha\cos(\alpha+\beta) \le g\sin(\alpha+\beta). \]
For \(0\le\alpha<\pi/2\), both \(\cos\alpha\) and \(\cos(\alpha-\beta)\) are positive. The first inequality therefore requires
\[ L\ge\frac{g\tan(\alpha-\beta)}{\omega^2\cos\alpha}. \]
When \(\alpha\le\beta\), the right-hand side is nonpositive, so this imposes no restriction beyond \(L\ge0\). Combining these cases yields the stated \(L_{\min}\).
For the second inequality:
- If \(\alpha+\beta<\pi/2\), its coefficient of \(L\) is positive, giving \[ L\le\frac{g\tan(\alpha+\beta)}{\omega^2\cos\alpha}. \]
- If \(\alpha+\beta\ge\pi/2\), its left-hand side is nonpositive while its right-hand side is positive. It is therefore satisfied for every \(L\ge0\), and there is no upper bound.
Below a positive \(L_{\min}\), gravity cannot be balanced and the body tends to slide inward and downward. Above a finite \(L_{\max}\), the outward force cannot be balanced and the body tends to slide outward and upward. Equality at either bound is included as limiting equilibrium.
Finally, for \(\alpha=\pi/2\), the body lies on the rotation axis. The centrifugal force and normal reaction vanish, leaving gravity unbalanced.
The solution was checked against the official solution.
IPhO 1975 · Theorieaufgabe 1
Rotierender Stab
Ein Stab rotiert mit konstanter Winkelgeschwindigkeit \(\omega\) um eine vertikale Achse A. Der Stab schließt mit der Achse einen festen Winkel von \(\pi/2-\alpha\) ein. Ein Körper der Masse \(m\) kann entlang des Stabes gleiten. Der Reibungskoeffizient beträgt \(\mu=\tan\beta\). Der Winkel \(\beta\) wird als „Reibungswinkel“ bezeichnet.
a) Bestimmen Sie die Winkel \(\alpha\), bei denen der Körper in Ruhe bleibt, und diejenigen, bei denen sich der Körper bewegt, wenn der Stab nicht rotiert (d. h. \(\omega=0\)).
b) Der Stab rotiert mit konstanter Winkelgeschwindigkeit \(\omega>0\). Der Winkel \(\alpha\) ändert sich während der Rotation nicht. Finden Sie die Bedingung dafür, dass der Körper relativ zum Stab in Ruhe bleibt.
Sie können die folgenden Beziehungen verwenden:
\[ \sin(\alpha\pm\beta)=\sin\alpha\cdot\cos\beta\pm\cos\alpha\cdot\sin\beta \]
\[ \cos(\alpha\pm\beta)=\cos\alpha\cdot\cos\beta\mp\sin\alpha\cdot\sin\beta \]
Aufgabentext aus dem offiziellen englischen Text übersetzt.
Antworten
Es gelte \(0\le\alpha\le\pi/2\) und \(0\le\beta<\pi/2\). Mit \(L\ge0\) sei der entlang des Stabes gemessene Abstand von seinem Schnittpunkt mit der Rotationsachse bis zum Körper bezeichnet.
-
a) Ein anfangs ruhender Körper bleibt in Ruhe, wenn \[ \boxed{0\le\alpha\le\beta.} \] Er gleitet den Stab hinab, wenn \[ \boxed{\beta<\alpha\le\frac{\pi}{2}.} \] Der Fall \(\alpha=\beta\) entspricht dem Grenzfall des Gleichgewichts.
-
b) Die notwendige und hinreichende Bedingung für Ruhe relativ zum Stab lautet \[ \boxed{ \left|g\sin\alpha-\omega^2L\cos^2\alpha\right| \le \tan\beta\,\cos\alpha\left(g+\omega^2L\sin\alpha\right). } \] Für \(0\le\alpha<\pi/2\) ist dies gleichbedeutend mit \(L_{\min}\le L\le L_{\max}\), wobei \[ \boxed{ L_{\min}= \frac{g}{\omega^2\cos\alpha} \max\!\left\{0,\tan(\alpha-\beta)\right\}, } \] \[ \boxed{ L_{\max}= \begin{cases} \displaystyle\frac{g\tan(\alpha+\beta)}{\omega^2\cos\alpha}, &\alpha+\beta<\dfrac{\pi}{2},\\[6pt] \infty, &\alpha+\beta\ge\dfrac{\pi}{2}. \end{cases} } \] Bei einem vertikalen Stab, \(\alpha=\pi/2\), ist Ruhe unmöglich.
Lösung
Wir modellieren den Körper als Massenpunkt, dessen Bewegung auf einen starren Stab in einem homogenen Schwerefeld beschränkt ist. Wir verwenden das Coulombsche Haftreibungsgesetz: Die Reibungskraft kann entlang des Stabes in beide Richtungen wirken, wobei ihr Betrag höchstens \(\mu N\) ist; dabei ist \(N\) die Normalkraft. Wir bestimmen, ob ein Körper, der anfangs relativ zum Stab ruht, in diesem Zustand bleiben kann.
a) Nicht rotierender Stab
Der Stab bildet mit der Horizontalen einen Winkel \(\alpha\). Die Gewichtskraft hat daher die Komponenten
\[ mg\sin\alpha \quad\text{entlang des Stabes abwärts},\qquad mg\cos\alpha \quad\text{senkrecht zum Stab}. \]
Senkrecht zum Stab tritt keine Beschleunigung auf, also gilt
\[ N=mg\cos\alpha. \]
Für das Gleichgewicht muss die Reibung die Komponente der Gewichtskraft entlang des Stabes ausgleichen:
\[ mg\sin\alpha\le\mu mg\cos\alpha. \]
Für \(0\le\alpha<\pi/2\) wird daraus
\[ \tan\alpha\le\mu=\tan\beta, \]
und somit \(\alpha\le\beta\). Bei Gleichheit erreicht die Haftreibung ihren Maximalwert.
Wenn \(\alpha>\beta\), kann die Reibung die Gewichtskraft nicht ausgleichen, und der aus der Ruhe losgelassene Körper gleitet den Stab hinab. Bei \(\alpha=\pi/2\) verschwinden die Normalkraft und damit die verfügbare Reibungskraft, sodass der Körper auch in diesem Fall fällt.
b) Rotierender Stab
Wir verwenden ein Bezugssystem, das mit dem Stab rotiert. Auf einen Körper, der in diesem Bezugssystem ruht, wirkt keine Corioliskraft; ebenso tritt keine Eulerkraft auf, da \(\omega\) konstant ist. Zusätzlich zur Gewichtskraft und zu den Kontaktkräften berücksichtigen wir die Zentrifugalkraft.
Der Abstand des Körpers von der vertikalen Achse beträgt
\[ r=L\cos\alpha, \]
die Zentrifugalkraft wirkt also horizontal nach außen und hat den Betrag
\[ F_{\mathrm c}=m\omega^2r=m\omega^2L\cos\alpha. \]
Wir wählen die positive Richtung entlang des Stabes nach außen und oben. Die resultierende Komponente von Gewichtskraft und Zentrifugalkraft entlang des Stabes beträgt
\[ F_{\parallel} =F_{\mathrm c}\cos\alpha-mg\sin\alpha =m\left(\omega^2L\cos^2\alpha-g\sin\alpha\right). \]
Ihre Komponenten senkrecht zum Stab wirken in dieselbe Richtung. Die für das Gleichgewicht erforderliche Normalkraft beträgt folglich
\[ N=mg\cos\alpha+F_{\mathrm c}\sin\alpha =m\cos\alpha\left(g+\omega^2L\sin\alpha\right). \]
Die Reibung muss \(F_{\parallel}\) ausgleichen, sodass Gleichgewicht genau dann möglich ist, wenn
\[ |F_{\parallel}|\le\mu N. \]
Einsetzen und Kürzen von \(m\) ergibt
\[ \left|g\sin\alpha-\omega^2L\cos^2\alpha\right| \le \tan\beta\,\cos\alpha\left(g+\omega^2L\sin\alpha\right). \]
Die Rotation verändert somit sowohl die Kraft, welche die Reibung ausgleichen muss, als auch die Normalkraft, welche die verfügbare Reibungskraft bestimmt.
Um die Bedingung als Grenzen für \(L\) auszudrücken, zerlegen wir die Betragsungleichung in ihre beiden Ungleichungen. Wir multiplizieren mit \(\cos\beta>0\) und verwenden die angegebenen Additionstheoreme. Dies ergibt
\[ \omega^2L\cos\alpha\cos(\alpha-\beta) \ge g\sin(\alpha-\beta), \]
\[ \omega^2L\cos\alpha\cos(\alpha+\beta) \le g\sin(\alpha+\beta). \]
Für \(0\le\alpha<\pi/2\) sind sowohl \(\cos\alpha\) als auch \(\cos(\alpha-\beta)\) positiv. Die erste Ungleichung erfordert daher
\[ L\ge\frac{g\tan(\alpha-\beta)}{\omega^2\cos\alpha}. \]
Wenn \(\alpha\le\beta\), ist die rechte Seite nichtpositiv, sodass sich daraus über \(L\ge0\) hinaus keine Einschränkung ergibt. Die Zusammenfassung dieser Fälle liefert das angegebene \(L_{\min}\).
Für die zweite Ungleichung gilt:
- Wenn \(\alpha+\beta<\pi/2\), ist ihr Koeffizient von \(L\) positiv, woraus folgt \[ L\le\frac{g\tan(\alpha+\beta)}{\omega^2\cos\alpha}. \]
- Wenn \(\alpha+\beta\ge\pi/2\), ist ihre linke Seite nichtpositiv, während ihre rechte Seite positiv ist. Sie ist daher für jedes \(L\ge0\) erfüllt, und es gibt keine obere Grenze.
Unterhalb eines positiven \(L_{\min}\) kann die Gewichtskraft nicht ausgeglichen werden, und der Körper neigt dazu, nach innen und unten zu gleiten. Oberhalb eines endlichen \(L_{\max}\) kann die nach außen gerichtete Kraft nicht ausgeglichen werden, und der Körper neigt dazu, nach außen und oben zu gleiten. Die Gleichheit an jeder der beiden Grenzen ist als Grenzfall des Gleichgewichts eingeschlossen.
Schließlich liegt der Körper für \(\alpha=\pi/2\) auf der Rotationsachse. Die Zentrifugalkraft und die Normalkraft verschwinden, sodass die Gewichtskraft unausgeglichen bleibt.
Die Lösung wurde mit der offiziellen Lösung abgeglichen.
IPhO 1975 · Teori sorusu 1
Dönen çubuk
Bir çubuk, düşey bir A ekseni etrafında sabit \(\omega\) açısal hızıyla dönmektedir. Çubuk, eksenle sabit bir \(\pi/2-\alpha\) açısı yapmaktadır. Kütlesi \(m\) olan bir cisim çubuk boyunca kayabilmektedir. Sürtünme katsayısı \(\mu=\tan\beta\)'dır. \(\beta\) açısına “sürtünme açısı” denir.
a) Çubuk dönmüyorsa (yani \(\omega=0\) ise), cismin hangi \(\alpha\) açılarında durgun kaldığını ve hangi açılarda hareket ettiğini belirleyiniz.
b) Çubuk sabit \(\omega>0\) açısal hızıyla dönmektedir. \(\alpha\) açısı dönme sırasında değişmemektedir. Cismin çubuğa göre durgun kalma koşulunu bulunuz.
Aşağıdaki bağıntıları kullanabilirsiniz:
\[ \sin(\alpha\pm\beta)=\sin\alpha\cdot\cos\beta\pm\cos\alpha\cdot\sin\beta \]
\[ \cos(\alpha\pm\beta)=\cos\alpha\cdot\cos\beta\mp\sin\alpha\cdot\sin\beta \]
Soru metni resmi İngilizce metinden çevrilmiştir.
Cevaplar
\(0\le\alpha\le\pi/2\) ve \(0\le\beta<\pi/2\) alalım. \(L\ge0\), çubuğun dönme ekseniyle kesiştiği noktadan cisme kadar çubuk boyunca ölçülen uzaklığı göstersin.
-
a) Başlangıçta durgun olan bir cisim, \[ \boxed{0\le\alpha\le\beta.} \] koşulunda durgun kalır. \[ \boxed{\beta<\alpha\le\frac{\pi}{2}.} \] koşulunda ise çubuk boyunca aşağı kayar. \(\alpha=\beta\) durumu sınır dengesidir.
-
b) Çubuğa göre durgunluk için gerekli ve yeterli koşul \[ \boxed{ \left|g\sin\alpha-\omega^2L\cos^2\alpha\right| \le \tan\beta\,\cos\alpha\left(g+\omega^2L\sin\alpha\right). } \] biçimindedir. \(0\le\alpha<\pi/2\) için bu koşul, eşdeğer olarak \(L_{\min}\le L\le L_{\max}\) biçiminde yazılır; burada \[ \boxed{ L_{\min}= \frac{g}{\omega^2\cos\alpha} \max\!\left\{0,\tan(\alpha-\beta)\right\}, } \] \[ \boxed{ L_{\max}= \begin{cases} \displaystyle\frac{g\tan(\alpha+\beta)}{\omega^2\cos\alpha}, &\alpha+\beta<\dfrac{\pi}{2},\\[6pt] \infty, &\alpha+\beta\ge\dfrac{\pi}{2}. \end{cases} } \] Düşey bir çubuk için, \(\alpha=\pi/2\) olduğunda, durgunluk mümkün değildir.
Çözüm
Cismi, düzgün bir yerçekimi alanında rijit bir çubuk üzerinde hareket etmekle kısıtlanmış bir parçacık olarak modelleyelim. Coulomb statik sürtünme modelini kullanalım: sürtünme kuvveti çubuk boyunca her iki yönde de etki edebilir ve büyüklüğü en fazla \(\mu N\) olabilir; burada \(N\) normal tepki kuvvetidir. Başlangıçta çubuğa göre durgun olan bir cismin bu durumunu koruyup koruyamayacağını belirleyeceğiz.
a) Dönmeyen çubuk
Çubuk yatayla \(\alpha\) açısı yapar. Dolayısıyla ağırlığın bileşenleri
\[ mg\sin\alpha \quad\text{çubuk boyunca aşağıya doğru},\qquad mg\cos\alpha \quad\text{çubuğa dik doğrultuda}. \]
Çubuğa dik doğrultuda ivme olmadığından
\[ N=mg\cos\alpha. \]
Denge için sürtünme, ağırlığın çubuk boyunca olan bileşenini dengelemelidir:
\[ mg\sin\alpha\le\mu mg\cos\alpha. \]
\(0\le\alpha<\pi/2\) için bu eşitsizlik
\[ \tan\alpha\le\mu=\tan\beta, \]
biçimini alır ve buradan \(\alpha\le\beta\) elde edilir. Eşitlik durumunda statik sürtünme en büyük değerine ulaşır.
\(\alpha>\beta\) ise sürtünme ağırlığı dengeleyemez ve durgun hâlden serbest bırakılan cisim çubuk boyunca aşağı kayar. \(\alpha=\pi/2\) olduğunda normal tepki kuvveti ve dolayısıyla ortaya çıkabilecek sürtünme sıfır olur; bu nedenle cisim bu durumda da düşer.
b) Dönen çubuk
Çubukla birlikte dönen bir referans sistemi kullanalım. Bu sistemde durgun olan bir cisme Coriolis kuvveti etki etmez; \(\omega\) sabit olduğundan Euler kuvveti de yoktur. Ağırlık ve temas kuvvetlerine ek olarak merkezkaç kuvvetini de hesaba katalım.
Cismin düşey eksene uzaklığı
\[ r=L\cos\alpha, \]
olduğundan merkezkaç kuvveti yatay doğrultuda dışarıya yöneliktir ve büyüklüğü
\[ F_{\mathrm c}=m\omega^2r=m\omega^2L\cos\alpha. \]
Çubuk boyunca pozitif yönü dışarıya ve yukarıya doğru seçelim. Ağırlık ile merkezkaç kuvvetinin çubuk boyunca olan bileşenlerinin toplamı
\[ F_{\parallel} =F_{\mathrm c}\cos\alpha-mg\sin\alpha =m\left(\omega^2L\cos^2\alpha-g\sin\alpha\right). \]
Bu kuvvetlerin çubuğa dik bileşenleri aynı yönde etki eder. Dolayısıyla denge için gereken normal tepki kuvveti
\[ N=mg\cos\alpha+F_{\mathrm c}\sin\alpha =m\cos\alpha\left(g+\omega^2L\sin\alpha\right). \]
Sürtünme, \(F_{\parallel}\) kuvvetini dengelemelidir; dolayısıyla denge ancak ve ancak
\[ |F_{\parallel}|\le\mu N. \]
koşulunda mümkündür. İfadeleri yerine koyup \(m\)'yi sadeleştirince
\[ \left|g\sin\alpha-\omega^2L\cos^2\alpha\right| \le \tan\beta\,\cos\alpha\left(g+\omega^2L\sin\alpha\right). \]
elde edilir. Böylece dönme, hem sürtünmenin dengelemesi gereken kuvveti hem de ortaya çıkabilecek sürtünmeyi belirleyen normal tepki kuvvetini değiştirir.
Koşulu \(L\) için sınırlar biçiminde ifade etmek üzere mutlak değerli eşitsizliği iki ayrı eşitsizliğe ayıralım. \(\cos\beta>0\) ile çarpıp verilen toplam formüllerini kullanalım. Böylece
\[ \omega^2L\cos\alpha\cos(\alpha-\beta) \ge g\sin(\alpha-\beta), \]
\[ \omega^2L\cos\alpha\cos(\alpha+\beta) \le g\sin(\alpha+\beta). \]
elde edilir. \(0\le\alpha<\pi/2\) için hem \(\cos\alpha\) hem de \(\cos(\alpha-\beta)\) pozitiftir. Dolayısıyla ilk eşitsizlik
\[ L\ge\frac{g\tan(\alpha-\beta)}{\omega^2\cos\alpha}. \]
koşulunu gerektirir. \(\alpha\le\beta\) olduğunda sağ taraf sıfır ya da negatiftir; bu nedenle \(L\ge0\) dışında bir kısıtlama getirmez. Bu durumlar birleştirildiğinde belirtilen \(L_{\min}\) elde edilir.
İkinci eşitsizlik için:
- \(\alpha+\beta<\pi/2\) ise \(L\)'nin katsayısı pozitiftir ve \[ L\le\frac{g\tan(\alpha+\beta)}{\omega^2\cos\alpha}. \] elde edilir.
- \(\alpha+\beta\ge\pi/2\) ise sol taraf sıfır ya da negatifken sağ taraf pozitiftir. Dolayısıyla eşitsizlik her \(L\ge0\) için sağlanır ve üst sınır yoktur.
Pozitif bir \(L_{\min}\) değerinin altında ağırlık dengelenemez ve cisim içeriye ve aşağıya doğru kayma eğilimi gösterir. Sonlu bir \(L_{\max}\) değerinin üstünde dışarıya doğru olan kuvvet dengelenemez ve cisim dışarıya ve yukarıya doğru kayma eğilimi gösterir. Her iki sınırdaki eşitlik durumu da sınır dengesi olarak kapsanır.
Son olarak, \(\alpha=\pi/2\) için cisim dönme ekseni üzerinde bulunur. Merkezkaç kuvveti ve normal tepki kuvveti sıfır olur; böylece ağırlık dengelenemez.
Çözüm, resmi çözümle karşılaştırılarak kontrol edildi.
IPhO 1975 · Problema teórico 1
Varilla en rotación
Una varilla gira con velocidad angular constante \(\omega\) alrededor de un eje vertical A. La varilla forma un ángulo fijo de \(\pi/2-\alpha\) con el eje. Un cuerpo de masa \(m\) puede deslizarse a lo largo de la varilla. El coeficiente de rozamiento es \(\mu=\tan\beta\). El ángulo \(\beta\) se denomina «ángulo de rozamiento».
a) Determine los ángulos \(\alpha\) para los cuales el cuerpo permanece en reposo y aquellos para los cuales el cuerpo está en movimiento si la varilla no gira (es decir, \(\omega=0\)).
b) La varilla gira con velocidad angular constante \(\omega>0\). El ángulo \(\alpha\) no cambia durante la rotación. Halle la condición para que el cuerpo permanezca en reposo respecto a la varilla.
Puede utilizar las siguientes relaciones:
\[ \sin(\alpha\pm\beta)=\sin\alpha\cdot\cos\beta\pm\cos\alpha\cdot\sin\beta \]
\[ \cos(\alpha\pm\beta)=\cos\alpha\cdot\cos\beta\mp\sin\alpha\cdot\sin\beta \]
Enunciado traducido del texto oficial en inglés.
Respuestas
Considérese \(0\le\alpha\le\pi/2\) y \(0\le\beta<\pi/2\). Sea \(L\ge0\) la distancia medida a lo largo de la varilla desde su intersección con el eje de rotación hasta el cuerpo.
-
a) Un cuerpo inicialmente en reposo permanece en reposo cuando \[ \boxed{0\le\alpha\le\beta.} \] Se desliza hacia abajo a lo largo de la varilla cuando \[ \boxed{\beta<\alpha\le\frac{\pi}{2}.} \] El caso \(\alpha=\beta\) corresponde al equilibrio límite.
-
b) La condición necesaria y suficiente para el reposo respecto a la varilla es \[ \boxed{ \left|g\sin\alpha-\omega^2L\cos^2\alpha\right| \le \tan\beta\,\cos\alpha\left(g+\omega^2L\sin\alpha\right). } \] Para \(0\le\alpha<\pi/2\), esta condición equivale a \(L_{\min}\le L\le L_{\max}\), donde \[ \boxed{ L_{\min}= \frac{g}{\omega^2\cos\alpha} \max\!\left\{0,\tan(\alpha-\beta)\right\}, } \] \[ \boxed{ L_{\max}= \begin{cases} \displaystyle\frac{g\tan(\alpha+\beta)}{\omega^2\cos\alpha}, &\alpha+\beta<\dfrac{\pi}{2},\\[6pt] \infty, &\alpha+\beta\ge\dfrac{\pi}{2}. \end{cases} } \] Para una varilla vertical, \(\alpha=\pi/2\), el reposo es imposible.
Solución
Se modela el cuerpo como una partícula obligada a moverse sobre una varilla rígida en un campo gravitatorio uniforme. Se utiliza el modelo de rozamiento estático de Coulomb: la fuerza de rozamiento puede actuar en cualquiera de los dos sentidos a lo largo de la varilla, con un módulo máximo de \(\mu N\), donde \(N\) es la reacción normal. Determinamos si un cuerpo inicialmente en reposo respecto a la varilla puede permanecer en ese estado.
a) Varilla sin rotación
La varilla forma un ángulo \(\alpha\) con la horizontal. Por tanto, el peso tiene las componentes
\[ mg\sin\alpha \quad\text{hacia abajo a lo largo de la varilla},\qquad mg\cos\alpha \quad\text{perpendicular a la varilla}. \]
No hay aceleración perpendicular a la varilla, por lo que
\[ N=mg\cos\alpha. \]
Para que haya equilibrio, el rozamiento debe compensar la componente del peso a lo largo de la varilla:
\[ mg\sin\alpha\le\mu mg\cos\alpha. \]
Para \(0\le\alpha<\pi/2\), esto se convierte en
\[ \tan\alpha\le\mu=\tan\beta, \]
y, por tanto, \(\alpha\le\beta\). En el caso de igualdad, el rozamiento estático alcanza su valor máximo.
Si \(\alpha>\beta\), el rozamiento no puede compensar el peso y el cuerpo, al soltarse desde el reposo, se desliza hacia abajo a lo largo de la varilla. Para \(\alpha=\pi/2\), la reacción normal y, por tanto, el rozamiento disponible se anulan, de modo que el cuerpo también cae.
b) Varilla en rotación
Se utiliza un sistema de referencia que gira con la varilla. Un cuerpo en reposo en este sistema no experimenta fuerza de Coriolis; tampoco hay fuerza de Euler porque \(\omega\) es constante. Además del peso y de las fuerzas de contacto, se incluye la fuerza centrífuga.
La distancia del cuerpo al eje vertical es
\[ r=L\cos\alpha, \]
por lo que la fuerza centrífuga es horizontal y está dirigida hacia fuera, con un módulo
\[ F_{\mathrm c}=m\omega^2r=m\omega^2L\cos\alpha. \]
Se toma como sentido positivo a lo largo de la varilla el dirigido hacia fuera y hacia arriba. La componente conjunta del peso y de la fuerza centrífuga a lo largo de la varilla es
\[ F_{\parallel} =F_{\mathrm c}\cos\alpha-mg\sin\alpha =m\left(\omega^2L\cos^2\alpha-g\sin\alpha\right). \]
Sus componentes perpendiculares a la varilla actúan en el mismo sentido. Por consiguiente, la reacción normal necesaria para el equilibrio es
\[ N=mg\cos\alpha+F_{\mathrm c}\sin\alpha =m\cos\alpha\left(g+\omega^2L\sin\alpha\right). \]
El rozamiento debe compensar \(F_{\parallel}\), por lo que el equilibrio es posible exactamente cuando
\[ |F_{\parallel}|\le\mu N. \]
Al sustituir y cancelar \(m\), se obtiene
\[ \left|g\sin\alpha-\omega^2L\cos^2\alpha\right| \le \tan\beta\,\cos\alpha\left(g+\omega^2L\sin\alpha\right). \]
Así pues, la rotación modifica tanto la fuerza que el rozamiento debe compensar como la reacción normal que determina el rozamiento disponible.
Para expresar la condición mediante cotas para \(L\), se descompone la desigualdad con valor absoluto en sus dos desigualdades. Se multiplica por \(\cos\beta>0\) y se utilizan las fórmulas de adición proporcionadas. Esto da
\[ \omega^2L\cos\alpha\cos(\alpha-\beta) \ge g\sin(\alpha-\beta), \]
\[ \omega^2L\cos\alpha\cos(\alpha+\beta) \le g\sin(\alpha+\beta). \]
Para \(0\le\alpha<\pi/2\), tanto \(\cos\alpha\) como \(\cos(\alpha-\beta)\) son positivos. Por tanto, la primera desigualdad exige
\[ L\ge\frac{g\tan(\alpha-\beta)}{\omega^2\cos\alpha}. \]
Cuando \(\alpha\le\beta\), el miembro derecho es no positivo, por lo que esto no impone ninguna restricción adicional a \(L\ge0\). Al combinar estos casos se obtiene el \(L_{\min}\) indicado.
Para la segunda desigualdad:
- Si \(\alpha+\beta<\pi/2\), su coeficiente de \(L\) es positivo, lo que da \[ L\le\frac{g\tan(\alpha+\beta)}{\omega^2\cos\alpha}. \]
- Si \(\alpha+\beta\ge\pi/2\), su miembro izquierdo es no positivo, mientras que su miembro derecho es positivo. Por tanto, se satisface para todo \(L\ge0\) y no hay cota superior.
Por debajo de un \(L_{\min}\) positivo, el peso no puede compensarse y el cuerpo tiende a deslizarse hacia dentro y hacia abajo. Por encima de un \(L_{\max}\) finito, la fuerza dirigida hacia fuera no puede compensarse y el cuerpo tiende a deslizarse hacia fuera y hacia arriba. La igualdad en cualquiera de las dos cotas se incluye como equilibrio límite.
Finalmente, para \(\alpha=\pi/2\), el cuerpo se encuentra sobre el eje de rotación. La fuerza centrífuga y la reacción normal se anulan, dejando el peso sin compensar.
La solución se comprobó con la solución oficial.
IPhO 1975 · 理论题 1
旋转杆
一根杆以恒定角速度 \(\omega\) 绕竖直轴 A 转动。杆与该轴的夹角固定为 \(\pi/2-\alpha\)。一个质量为 \(m\) 的物体可以沿杆滑动。摩擦系数为 \(\mu=\tan\beta\)。角 \(\beta\) 称为“摩擦角”。
a) 当杆不转动(即 \(\omega=0\))时,确定物体保持静止和发生运动时角 \(\alpha\) 分别满足的条件。
b) 杆以恒定角速度 \(\omega>0\) 转动。角 \(\alpha\) 在转动过程中保持不变。求物体相对于杆保持静止的条件。
可以使用以下关系式:
\[ \sin(\alpha\pm\beta)=\sin\alpha\cdot\cos\beta\pm\cos\alpha\cdot\sin\beta \]
\[ \cos(\alpha\pm\beta)=\cos\alpha\cdot\cos\beta\mp\sin\alpha\cdot\sin\beta \]
题目译自官方英文原文。
答案
取 \(0\le\alpha\le\pi/2\) 和 \(0\le\beta<\pi/2\)。用 \(L\ge0\) 表示从杆与转轴的交点到物体沿杆量取的距离。
-
a) 初始静止的物体在下列条件下保持静止: \[ \boxed{0\le\alpha\le\beta.} \] 在下列条件下,物体沿杆向下滑动: \[ \boxed{\beta<\alpha\le\frac{\pi}{2}.} \] \(\alpha=\beta\) 的情形为极限平衡状态。
-
b) 物体相对于杆保持静止的充要条件为 \[ \boxed{ \left|g\sin\alpha-\omega^2L\cos^2\alpha\right| \le \tan\beta\,\cos\alpha\left(g+\omega^2L\sin\alpha\right). } \] 对于 \(0\le\alpha<\pi/2\),此条件等价于 \(L_{\min}\le L\le L_{\max}\),其中 \[ \boxed{ L_{\min}= \frac{g}{\omega^2\cos\alpha} \max\!\left\{0,\tan(\alpha-\beta)\right\}, } \] \[ \boxed{ L_{\max}= \begin{cases} \displaystyle\frac{g\tan(\alpha+\beta)}{\omega^2\cos\alpha}, &\alpha+\beta<\dfrac{\pi}{2},\\[6pt] \infty, &\alpha+\beta\ge\dfrac{\pi}{2}. \end{cases} } \] 对于竖直杆,即 \(\alpha=\pi/2\),物体不可能保持静止。
解答
将物体视为在均匀重力场中受刚性杆约束的质点。采用库仑静摩擦定律:摩擦力可以沿杆指向任一方向,其大小不超过 \(\mu N\),其中 \(N\) 为法向支持力。我们要确定初始时相对于杆静止的物体能否继续保持这种状态。
a) 不转动的杆
杆与水平方向的夹角为 \(\alpha\)。因此,重力的分量为
\[ mg\sin\alpha \quad\text{沿杆向下},\qquad mg\cos\alpha \quad\text{垂直于杆}. \]
物体在垂直于杆的方向上没有加速度,因此
\[ N=mg\cos\alpha. \]
要使物体平衡,摩擦力必须平衡重力沿杆的分量:
\[ mg\sin\alpha\le\mu mg\cos\alpha. \]
对于 \(0\le\alpha<\pi/2\),上式化为
\[ \tan\alpha\le\mu=\tan\beta, \]
因此 \(\alpha\le\beta\)。等号成立时,静摩擦力达到最大值。
若 \(\alpha>\beta\),摩擦力无法平衡重力,物体从静止释放后会沿杆向下滑动。当 \(\alpha=\pi/2\) 时,法向支持力为零,因而可提供的摩擦力也为零,所以物体同样会下落。
b) 旋转杆
采用随杆一起转动的参考系。在此参考系中静止的物体不受科里奥利力;由于 \(\omega\) 为常量,也不存在欧拉力。除重力和接触力外,还需计入离心力。
物体到竖直轴的距离为
\[ r=L\cos\alpha, \]
所以离心力沿水平方向向外,其大小为
\[ F_{\mathrm c}=m\omega^2r=m\omega^2L\cos\alpha. \]
取沿杆向外且向上的方向为正方向。重力和离心力沿杆的合分量为
\[ F_{\parallel} =F_{\mathrm c}\cos\alpha-mg\sin\alpha =m\left(\omega^2L\cos^2\alpha-g\sin\alpha\right). \]
两者垂直于杆的分量方向相同。因此,平衡所需的法向支持力为
\[ N=mg\cos\alpha+F_{\mathrm c}\sin\alpha =m\cos\alpha\left(g+\omega^2L\sin\alpha\right). \]
摩擦力必须平衡 \(F_{\parallel}\),因此,当且仅当满足以下条件时,物体才能平衡:
\[ |F_{\parallel}|\le\mu N. \]
代入并约去 \(m\),得到
\[ \left|g\sin\alpha-\omega^2L\cos^2\alpha\right| \le \tan\beta\,\cos\alpha\left(g+\omega^2L\sin\alpha\right). \]
因此,转动既改变了摩擦力必须平衡的力,也改变了决定可提供摩擦力大小的法向支持力。
为将此条件表示为 \(L\) 的取值范围,将含绝对值的不等式拆成两个不等式。两边乘以 \(\cos\beta>0\),并利用题目给出的和差角公式,得到
\[ \omega^2L\cos\alpha\cos(\alpha-\beta) \ge g\sin(\alpha-\beta), \]
\[ \omega^2L\cos\alpha\cos(\alpha+\beta) \le g\sin(\alpha+\beta). \]
对于 \(0\le\alpha<\pi/2\),\(\cos\alpha\) 和 \(\cos(\alpha-\beta)\) 均为正。因此,第一个不等式要求
\[ L\ge\frac{g\tan(\alpha-\beta)}{\omega^2\cos\alpha}. \]
当 \(\alpha\le\beta\) 时,右端非正,所以除 \(L\ge0\) 外,此式不再施加任何限制。合并这些情形,便得到答案中给出的 \(L_{\min}\)。
对于第二个不等式:
- 若 \(\alpha+\beta<\pi/2\),其中 \(L\) 的系数为正,得到 \[ L\le\frac{g\tan(\alpha+\beta)}{\omega^2\cos\alpha}. \]
- 若 \(\alpha+\beta\ge\pi/2\),其左端非正,而右端为正。因此,对任意 \(L\ge0\),此不等式均成立,故不存在上界。
当 \(L\) 小于一个正的 \(L_{\min}\) 时,重力无法被平衡,物体有沿杆向内且向下滑动的趋势。当 \(L\) 大于一个有限的 \(L_{\max}\) 时,向外的力无法被平衡,物体有沿杆向外且向上滑动的趋势。两个边界处的等号均包括在内,对应极限平衡状态。
最后,当 \(\alpha=\pi/2\) 时,物体位于转轴上。离心力和法向支持力均为零,重力无法被平衡。
解答已与官方解答核对。
IPhO 1975 · Теоретическая задача 1
Вращающийся стержень
Стержень вращается с постоянной угловой скоростью \(\omega\) вокруг вертикальной оси A. Стержень образует с осью постоянный угол \(\pi/2-\alpha\). Тело массой \(m\) может скользить вдоль стержня. Коэффициент трения равен \(\mu=\tan\beta\). Угол \(\beta\) называется «углом трения».
a) Определите углы \(\alpha\), при которых тело остаётся в покое и при которых оно движется, если стержень не вращается (т. е. \(\omega=0\)).
b) Стержень вращается с постоянной угловой скоростью \(\omega>0\). Угол \(\alpha\) при вращении не изменяется. Найдите условие, при котором тело остаётся в покое относительно стержня.
Можно использовать следующие соотношения:
\[ \sin(\alpha\pm\beta)=\sin\alpha\cdot\cos\beta\pm\cos\alpha\cdot\sin\beta \]
\[ \cos(\alpha\pm\beta)=\cos\alpha\cdot\cos\beta\mp\sin\alpha\cdot\sin\beta \]
Условие переведено с официального английского текста.
Ответы
Пусть \(0\le\alpha\le\pi/2\) и \(0\le\beta<\pi/2\). Обозначим через \(L\ge0\) расстояние вдоль стержня от точки его пересечения с осью вращения до тела.
-
a) Тело, первоначально находящееся в покое, остаётся в покое при \[ \boxed{0\le\alpha\le\beta.} \] Оно скользит вниз по стержню при \[ \boxed{\beta<\alpha\le\frac{\pi}{2}.} \] Случай \(\alpha=\beta\) соответствует предельному равновесию.
-
b) Необходимое и достаточное условие покоя относительно стержня имеет вид \[ \boxed{ \left|g\sin\alpha-\omega^2L\cos^2\alpha\right| \le \tan\beta\,\cos\alpha\left(g+\omega^2L\sin\alpha\right). } \] При \(0\le\alpha<\pi/2\) оно равносильно условию \(L_{\min}\le L\le L_{\max}\), где \[ \boxed{ L_{\min}= \frac{g}{\omega^2\cos\alpha} \max\!\left\{0,\tan(\alpha-\beta)\right\}, } \] \[ \boxed{ L_{\max}= \begin{cases} \displaystyle\frac{g\tan(\alpha+\beta)}{\omega^2\cos\alpha}, &\alpha+\beta<\dfrac{\pi}{2},\\[6pt] \infty, &\alpha+\beta\ge\dfrac{\pi}{2}. \end{cases} } \] Для вертикального стержня, \(\alpha=\pi/2\), покой невозможен.
Решение
Будем рассматривать тело как материальную точку, движущуюся вдоль жёсткого стержня в однородном поле тяжести. Используем закон Кулона для трения покоя: сила трения может быть направлена в любую из двух сторон вдоль стержня, а её модуль не превышает \(\mu N\), где \(N\) — нормальная реакция. Определим, может ли тело, первоначально покоящееся относительно стержня, оставаться в этом состоянии.
a) Невращающийся стержень
Стержень образует угол \(\alpha\) с горизонталью. Поэтому составляющие силы тяжести равны
\[ mg\sin\alpha \quad\text{вниз вдоль стержня},\qquad mg\cos\alpha \quad\text{перпендикулярно стержню}. \]
Ускорение в направлении, перпендикулярном стержню, отсутствует, поэтому
\[ N=mg\cos\alpha. \]
Для равновесия сила трения должна уравновешивать составляющую силы тяжести вдоль стержня:
\[ mg\sin\alpha\le\mu mg\cos\alpha. \]
При \(0\le\alpha<\pi/2\) это условие принимает вид
\[ \tan\alpha\le\mu=\tan\beta, \]
откуда \(\alpha\le\beta\). При равенстве сила трения покоя достигает своего максимального значения.
Если \(\alpha>\beta\), сила трения не может уравновесить силу тяжести, и тело, отпущенное без начальной скорости, скользит вниз по стержню. При \(\alpha=\pi/2\) нормальная реакция, а значит, и возможная сила трения обращаются в нуль, поэтому тело также падает.
b) Вращающийся стержень
Используем систему отсчёта, вращающуюся вместе со стержнем. На тело, покоящееся в этой системе отсчёта, сила Кориолиса не действует; сила инерции Эйлера также отсутствует, поскольку \(\omega\) постоянна. Помимо силы тяжести и сил взаимодействия со стержнем, учтём центробежную силу.
Расстояние от тела до вертикальной оси равно
\[ r=L\cos\alpha, \]
поэтому центробежная сила направлена горизонтально от оси, а её модуль равен
\[ F_{\mathrm c}=m\omega^2r=m\omega^2L\cos\alpha. \]
Выберем положительное направление вдоль стержня от оси и вверх. Суммарная проекция силы тяжести и центробежной силы на это направление равна
\[ F_{\parallel} =F_{\mathrm c}\cos\alpha-mg\sin\alpha =m\left(\omega^2L\cos^2\alpha-g\sin\alpha\right). \]
Их составляющие, перпендикулярные стержню, направлены в одну сторону. Следовательно, нормальная реакция, необходимая для равновесия, равна
\[ N=mg\cos\alpha+F_{\mathrm c}\sin\alpha =m\cos\alpha\left(g+\omega^2L\sin\alpha\right). \]
Сила трения должна уравновешивать \(F_{\parallel}\), поэтому равновесие возможно тогда и только тогда, когда
\[ |F_{\parallel}|\le\mu N. \]
Подставляя выражения и сокращая на \(m\), получаем
\[ \left|g\sin\alpha-\omega^2L\cos^2\alpha\right| \le \tan\beta\,\cos\alpha\left(g+\omega^2L\sin\alpha\right). \]
Таким образом, вращение изменяет как силу, которую должна уравновешивать сила трения, так и нормальную реакцию, определяющую максимально возможную силу трения.
Чтобы выразить это условие в виде границ для \(L\), представим неравенство с модулем в виде двух неравенств. Умножим их на \(\cos\beta>0\) и воспользуемся приведёнными формулами сложения. Получим
\[ \omega^2L\cos\alpha\cos(\alpha-\beta) \ge g\sin(\alpha-\beta), \]
\[ \omega^2L\cos\alpha\cos(\alpha+\beta) \le g\sin(\alpha+\beta). \]
При \(0\le\alpha<\pi/2\) величины \(\cos\alpha\) и \(\cos(\alpha-\beta)\) положительны. Поэтому первое неравенство требует, чтобы
\[ L\ge\frac{g\tan(\alpha-\beta)}{\omega^2\cos\alpha}. \]
При \(\alpha\le\beta\) правая часть неположительна, поэтому это не накладывает никаких ограничений сверх условия \(L\ge0\). Объединяя эти случаи, получаем приведённое выражение для \(L_{\min}\).
Для второго неравенства:
- Если \(\alpha+\beta<\pi/2\), коэффициент при \(L\) положителен, что даёт \[ L\le\frac{g\tan(\alpha+\beta)}{\omega^2\cos\alpha}. \]
- Если \(\alpha+\beta\ge\pi/2\), левая часть неположительна, а правая положительна. Поэтому оно выполняется при любом \(L\ge0\), и верхней границы нет.
При \(L\) меньше положительного \(L_{\min}\) сила тяжести не может быть уравновешена, и тело стремится скользить к оси и вниз. При \(L\) больше конечного \(L_{\max}\) направленная от оси сила не может быть уравновешена, и тело стремится скользить от оси и вверх. Равенство на любой из границ включается как случай предельного равновесия.
Наконец, при \(\alpha=\pi/2\) тело находится на оси вращения. Центробежная сила и нормальная реакция обращаются в нуль, и сила тяжести остаётся неуравновешенной.
Решение проверено по официальному решению.
IPhO 1975 · مسألة نظرية 1
قضيب دوّار
يدور قضيب بسرعة زاوية ثابتة \(\omega\) حول محور رأسي A. ويصنع القضيب زاوية ثابتة مقدارها \(\pi/2-\alpha\) مع المحور. يمكن لجسم كتلته \(m\) أن ينزلق على طول القضيب. معامل الاحتكاك هو \(\mu=\tan\beta\). وتُسمّى الزاوية \(\beta\) «زاوية الاحتكاك».
a) حدّد الزوايا \(\alpha\) التي يبقى عندها الجسم ساكنًا، والتي يتحرّك عندها الجسم، إذا لم يكن القضيب يدور (أي عندما \(\omega=0\)).
b) يدور القضيب بسرعة زاوية ثابتة \(\omega>0\). ولا تتغيّر الزاوية \(\alpha\) أثناء الدوران. أوجد شرط بقاء الجسم ساكنًا بالنسبة إلى القضيب.
يمكنك استخدام العلاقات الآتية:
\[ \sin(\alpha\pm\beta)=\sin\alpha\cdot\cos\beta\pm\cos\alpha\cdot\sin\beta \]
\[ \cos(\alpha\pm\beta)=\cos\alpha\cdot\cos\beta\mp\sin\alpha\cdot\sin\beta \]
نص المسألة مترجم عن النص الإنجليزي الرسمي.
الإجابات
نفترض أن \(0\le\alpha\le\pi/2\) وأن \(0\le\beta<\pi/2\). ولتكن \(L\ge0\) المسافة المقيسة على طول القضيب من نقطة تقاطعه مع محور الدوران إلى الجسم.
-
a) يبقى الجسم الساكن في البداية ساكنًا عندما \[ \boxed{0\le\alpha\le\beta.} \] وينزلق إلى أسفل على طول القضيب عندما \[ \boxed{\beta<\alpha\le\frac{\pi}{2}.} \] الحالة \(\alpha=\beta\) هي حالة اتزان حدي.
-
b) الشرط اللازم والكافي للسكون بالنسبة إلى القضيب هو \[ \boxed{ \left|g\sin\alpha-\omega^2L\cos^2\alpha\right| \le \tan\beta\,\cos\alpha\left(g+\omega^2L\sin\alpha\right). } \] عندما \(0\le\alpha<\pi/2\)، يكافئ هذا الشرط \(L_{\min}\le L\le L_{\max}\)، حيث \[ \boxed{ L_{\min}= \frac{g}{\omega^2\cos\alpha} \max\!\left\{0,\tan(\alpha-\beta)\right\}, } \] \[ \boxed{ L_{\max}= \begin{cases} \displaystyle\frac{g\tan(\alpha+\beta)}{\omega^2\cos\alpha}, &\alpha+\beta<\dfrac{\pi}{2},\\[6pt] \infty, &\alpha+\beta\ge\dfrac{\pi}{2}. \end{cases} } \] إذا كان القضيب رأسيًا، أي \(\alpha=\pi/2\)، فإن السكون مستحيل.
الحل
نمذِج الجسم بوصفه جسيمًا مقيّدًا بقضيب صلب في مجال جاذبية منتظم. ونستخدم قانون كولوم للاحتكاك السكوني: يمكن أن تتجه قوة الاحتكاك في أيٍّ من الاتجاهين على طول القضيب، على ألّا يتجاوز مقدارها \(\mu N\)، حيث \(N\) قوة رد الفعل العمودية. ونحدّد ما إذا كان الجسم الساكن في البداية بالنسبة إلى القضيب يستطيع البقاء كذلك.
a) قضيب غير دوّار
يصنع القضيب زاوية \(\alpha\) مع الأفقي. ولذلك تكون مركّبتا قوة الجاذبية
\[ mg\sin\alpha \quad\text{إلى أسفل على طول القضيب},\qquad mg\cos\alpha \quad\text{عموديًا على القضيب}. \]
لا يوجد تسارع عمودي على القضيب، لذا
\[ N=mg\cos\alpha. \]
لكي يتحقّق الاتزان، يجب أن يوازن الاحتكاك مركّبة قوة الجاذبية على طول القضيب:
\[ mg\sin\alpha\le\mu mg\cos\alpha. \]
عندما \(0\le\alpha<\pi/2\)، تصبح هذه العلاقة
\[ \tan\alpha\le\mu=\tan\beta, \]
ومن ثمّ \(\alpha\le\beta\). وعند المساواة، يبلغ الاحتكاك السكوني قيمته القصوى.
إذا كانت \(\alpha>\beta\)، فلا يستطيع الاحتكاك موازنة قوة الجاذبية، وينزلق الجسم المُطلَق من السكون إلى أسفل على طول القضيب. وعند \(\alpha=\pi/2\)، تنعدم قوة رد الفعل العمودية، وبالتالي ينعدم الاحتكاك المتاح، ولذلك يسقط الجسم أيضًا.
b) قضيب دوّار
نستخدم إطارًا مرجعيًا يدور مع القضيب. لا يتعرّض الجسم الساكن في هذا الإطار لقوة كوريوليس؛ كما لا توجد قوة أويلر لأن \(\omega\) ثابتة. ونُدرج قوة الطرد المركزي بالإضافة إلى قوة الجاذبية وقوى التلامس.
بُعد الجسم عن المحور الرأسي هو
\[ r=L\cos\alpha, \]
لذا تتجه قوة الطرد المركزي أفقيًا نحو الخارج، ومقدارها
\[ F_{\mathrm c}=m\omega^2r=m\omega^2L\cos\alpha. \]
نختار الاتجاه الموجب على طول القضيب نحو الخارج وإلى أعلى. وتكون مركّبة محصّلة قوتَي الجاذبية والطرد المركزي على طول القضيب
\[ F_{\parallel} =F_{\mathrm c}\cos\alpha-mg\sin\alpha =m\left(\omega^2L\cos^2\alpha-g\sin\alpha\right). \]
تؤثّر مركّبتا هاتين القوتين العموديتان على القضيب في الاتجاه نفسه. وبالتالي، فإن قوة رد الفعل العمودية اللازمة للاتزان هي
\[ N=mg\cos\alpha+F_{\mathrm c}\sin\alpha =m\cos\alpha\left(g+\omega^2L\sin\alpha\right). \]
يجب أن يوازن الاحتكاك \(F_{\parallel}\)، لذا يكون الاتزان ممكنًا إذا وفقط إذا
\[ |F_{\parallel}|\le\mu N. \]
بالتعويض واختزال \(m\) نحصل على
\[ \left|g\sin\alpha-\omega^2L\cos^2\alpha\right| \le \tan\beta\,\cos\alpha\left(g+\omega^2L\sin\alpha\right). \]
إذن يغيّر الدوران كلًّا من القوة التي يجب أن يوازنها الاحتكاك وقوة رد الفعل العمودية التي تحدّد الاحتكاك المتاح.
للتعبير عن الشرط على هيئة حدّين لـ \(L\)، نفكّ متباينة القيمة المطلقة إلى متباينتيها. ونضرب في \(\cos\beta>0\)، ونستخدم صيغ جمع الزوايا المعطاة. فنحصل على
\[ \omega^2L\cos\alpha\cos(\alpha-\beta) \ge g\sin(\alpha-\beta), \]
\[ \omega^2L\cos\alpha\cos(\alpha+\beta) \le g\sin(\alpha+\beta). \]
عندما \(0\le\alpha<\pi/2\)، تكون كلٌّ من \(\cos\alpha\) و\(\cos(\alpha-\beta)\) موجبة. ولذلك تقتضي المتباينة الأولى أن
\[ L\ge\frac{g\tan(\alpha-\beta)}{\omega^2\cos\alpha}. \]
عندما \(\alpha\le\beta\)، يكون الطرف الأيمن غير موجب، فلا يفرض ذلك أيّ قيد إضافي غير \(L\ge0\). وبالجمع بين هذه الحالات نحصل على \(L_{\min}\) المذكور.
أمّا المتباينة الثانية:
- إذا كانت \(\alpha+\beta<\pi/2\)، فإن معامل \(L\) فيها موجب، فنحصل على \[ L\le\frac{g\tan(\alpha+\beta)}{\omega^2\cos\alpha}. \]
- إذا كانت \(\alpha+\beta\ge\pi/2\)، فإن طرفها الأيسر غير موجب، في حين أن طرفها الأيمن موجب. ولذلك تتحقّق لكلّ \(L\ge0\)، ولا يوجد حدّ أعلى.
عندما تكون \(L\) أقل من قيمة موجبة لـ \(L_{\min}\)، لا يمكن موازنة قوة الجاذبية، ويميل الجسم إلى الانزلاق نحو الداخل وإلى أسفل. وعندما تكون \(L\) أكبر من قيمة منتهية لـ \(L_{\max}\)، لا يمكن موازنة القوة المتجهة نحو الخارج، ويميل الجسم إلى الانزلاق نحو الخارج وإلى أعلى. وتُدرَج المساواة عند أيٍّ من الحدّين بوصفها حالة اتزان حدي.
أخيرًا، عندما \(\alpha=\pi/2\)، يقع الجسم على محور الدوران. وتنعدم قوة الطرد المركزي وقوة رد الفعل العمودية، فتبقى قوة الجاذبية دون موازنة.
تمت مراجعة الحل بمقارنته بالحل الرسمي.