IPhO 1970 · Theory problem 1
Motor-driven carriage on a bar sliding on a table
A long bar with the mass \(M = 1\) kg is placed on a smooth horizontal surface of a table where it can move frictionless. A carriage equipped with a motor can slide along the upper horizontal panel of the bar, the mass of the carriage is \(m = 0.1\) kg. The friction coefficient of the carriage is \(\mu = 0.02\).
The motor is winding a thread around a shaft at a constant speed \(v_0 = 0.1\) m/s. The other end of the thread is tied up to a rather distant stationary support in one case (Fig.1, a), whereas in the other case it is attached to a picket at the edge of the bar (Fig.1, b). While holding the bar fixed one allows the carriage to start moving at the velocity \(V_0\) then the bar is let loose.
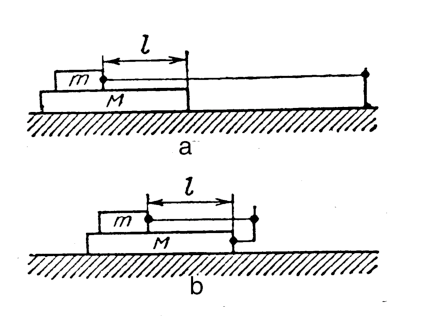
Fig. 1
By the moment the bar is released the front edge of the carriage is at the distance \(l = 0.5\) m from the front edge of the bar. For both cases find the laws of movement of both the bar and the carriage and the time during which the carriage will reach the front edge of the bar.
Official English text of the problem.
Answers
Take \(t=0\) at release and the forward direction as positive. Let \(x_b\) and \(x_c\) denote the bar’s and carriage’s displacements from their respective initial positions. Using \(g=9.8\,\mathrm{m\,s^{-2}}\), define \[ a=\frac{\mu mg}{M}=0.0196\,\mathrm{m\,s^{-2}}, \qquad t_*=\frac{v_0}{a}\approx5.1\,\mathrm{s}. \]
-
(a) Thread attached to the stationary support: \[ \boxed{x_c(t)=v_0t,} \qquad \boxed{ x_b(t)= \begin{cases} \dfrac12at^2,&0\le t\le t_*,\\[2mm] v_0t-\dfrac{v_0^2}{2a},&t\ge t_*. \end{cases}} \] After \(t_*\), both bodies move at \(0.1\,\mathrm{m\,s^{-1}}\). The carriage never reaches the front edge: the remaining gap is \[ \boxed{d_{\min}=l-\frac{Mv_0^2}{2\mu mg}\approx0.25\,\mathrm{m}.} \]
-
(b) Thread attached to the bar: \[ \boxed{x_b(t)=0,\qquad x_c(t)=v_0t.} \] The bar remains at rest, and the carriage reaches its front edge after \[ \boxed{t_{\mathrm{edge}}=\frac{l}{v_0}=5.0\,\mathrm{s}.} \]
Solution
Treat the thread as massless and inextensible, and interpret \(v_0\) as its constant linear winding speed. The thread is horizontal, so the normal force on the carriage is \(mg\). During sliding, the friction force has magnitude \[ f=\mu mg. \] The table exerts no horizontal force on the bar.
Before release, the bar and the thread’s attachment point are stationary in both arrangements. Consequently, the carriage’s initial velocity is \[ V_0=v_0. \] Removing the restraint produces no impulse, so immediately after release \[ v_b(0)=0,\qquad v_c(0)=v_0. \]
(a) Thread attached to the stationary support
Because the thread’s far end is fixed, winding it at speed \(v_0\) makes the carriage approach that end at the same speed: \[ v_c=v_0,\qquad x_c=v_0t. \]
Initially the carriage slides forward relative to the bar. Friction acts backward on the carriage and forward on the bar. If \(T\) is the thread tension, Newton’s second law gives \[ m\dot v_c=T-f=0, \qquad M\dot v_b=f. \] Thus \(T=f\), and the bar has constant acceleration \[ a=\frac{f}{M}=\frac{\mu mg}{M}. \] As long as the carriage is sliding forward, \[ v_b=at,\qquad x_b=\frac12at^2. \]
The relative velocity is \[ v_c-v_b=v_0-at. \] It vanishes at \[ t_*=\frac{v_0}{a} =\frac{Mv_0}{\mu mg} \approx5.1\,\mathrm{s}. \]
The carriage’s forward displacement relative to the bar up to this instant is \[ s_{\max}=x_c(t_*)-x_b(t_*) =v_0t_*-\frac12at_*^2 =\frac{v_0^2}{2a} =\frac{Mv_0^2}{2\mu mg}. \] Numerically, \[ s_{\max} =\frac{1(0.1)^2}{2(0.02)(0.1)(9.8)} \approx0.255\,\mathrm{m}. \] Since \(s_{\max}<l=0.5\,\mathrm{m}\), the carriage has not reached the edge when the relative motion stops.
At \(t_*\), both bodies have velocity \(v_0\). They can thereafter continue together without horizontal forces: friction and tension are both zero. The sliding-friction acceleration must therefore cease at this instant. For \(t\ge t_*\), \[ v_b=v_c=v_0, \] and \[ x_b(t)=x_b(t_*)+v_0(t-t_*) =v_0t-\frac{v_0^2}{2a}. \]
The separation between the front edges is \[ d(t)=l+x_b(t)-x_c(t) = \begin{cases} l-v_0t+\dfrac12at^2,&0\le t\le t_*,\\[2mm] l-\dfrac{v_0^2}{2a},&t\ge t_*. \end{cases} \] Its final value is approximately \(0.245\,\mathrm{m}\), so there is no finite arrival time.
(b) Thread attached to the bar
Here the motor shortens the distance between the carriage and a point fixed to the bar. Therefore, \[ v_c-v_b=v_0. \]
All horizontal forces are internal to the bar–carriage system: the thread pulls the carriage forward and the bar backward, while friction supplies an equal-and-opposite pair in the other directions. Hence total horizontal momentum is conserved: \[ Mv_b+mv_c=mv_0, \] where the right-hand side is the momentum at release.
Substituting \(v_c=v_b+v_0\), \[ Mv_b+m(v_b+v_0)=mv_0, \] so \[ v_b=0,\qquad v_c=v_0. \] Thus \[ x_b(t)=0,\qquad x_c(t)=v_0t. \] The tension equals the sliding friction, \(T=\mu mg\), giving zero net force on each body.
The front-edge separation decreases uniformly: \[ d(t)=l-v_0t. \] Setting \(d=0\) gives \[ \boxed{t_{\mathrm{edge}}=\frac{0.5\,\mathrm{m}}{0.1\,\mathrm{m\,s^{-1}}} =5.0\,\mathrm{s}.} \]
The solution was checked against the official solution.
IPhO 1970 · Theorieaufgabe 1
Motorbetriebener Wagen auf einem auf einem Tisch gleitenden Stab
Ein langer Stab mit der Masse \(M = 1\) kg liegt auf einer glatten horizontalen Tischoberfläche, auf der er sich reibungsfrei bewegen kann. Ein mit einem Motor ausgestatteter Wagen kann auf der oberen horizontalen Fläche des Stabes gleiten; die Masse des Wagens beträgt \(m = 0.1\) kg. Der Reibungskoeffizient des Wagens beträgt \(\mu = 0.02\).
Der Motor wickelt einen Faden mit einer konstanten Geschwindigkeit \(v_0 = 0.1\) m/s auf eine Welle auf. Das andere Ende des Fadens ist im einen Fall an einer weit entfernten ortsfesten Halterung befestigt (Abb. 1, a), während es im anderen Fall an einem Pfosten am Rand des Stabes befestigt ist (Abb. 1, b). Während man den Stab festhält, lässt man den Wagen auf die Geschwindigkeit \(V_0\) kommen; anschließend wird der Stab losgelassen.
Abb. 1
Zum Zeitpunkt des Loslassens befindet sich die Vorderkante des Wagens im Abstand \(l = 0.5\) m von der Vorderkante des Stabes. Bestimmen Sie für beide Fälle die Bewegungsgesetze sowohl des Stabes als auch des Wagens und die Zeit, nach der der Wagen die Vorderkante des Stabes erreicht.
Aufgabentext aus dem offiziellen englischen Text übersetzt.
Antworten
Wählen wir den Zeitpunkt des Loslassens als \(t=0\) und die Vorwärtsrichtung als positive Richtung. Mit \(x_b\) und \(x_c\) bezeichnen wir die Verschiebungen des Stabes bzw. des Wagens gegenüber ihren jeweiligen Anfangspositionen. Mit \(g=9.8\,\mathrm{m\,s^{-2}}\) definieren wir \[ a=\frac{\mu mg}{M}=0.0196\,\mathrm{m\,s^{-2}}, \qquad t_*=\frac{v_0}{a}\approx5.1\,\mathrm{s}. \]
-
(a) Faden an der ortsfesten Halterung befestigt: \[ \boxed{x_c(t)=v_0t,} \qquad \boxed{ x_b(t)= \begin{cases} \dfrac12at^2,&0\le t\le t_*,\\[2mm] v_0t-\dfrac{v_0^2}{2a},&t\ge t_*. \end{cases}} \] Nach \(t_*\) bewegen sich beide Körper mit \(0.1\,\mathrm{m\,s^{-1}}\). Der Wagen erreicht die Vorderkante niemals: Der verbleibende Abstand beträgt \[ \boxed{d_{\min}=l-\frac{Mv_0^2}{2\mu mg}\approx0.25\,\mathrm{m}.} \]
-
(b) Faden am Stab befestigt: \[ \boxed{x_b(t)=0,\qquad x_c(t)=v_0t.} \] Der Stab bleibt in Ruhe, und der Wagen erreicht dessen Vorderkante nach \[ \boxed{t_{\mathrm{edge}}=\frac{l}{v_0}=5.0\,\mathrm{s}.} \]
Lösung
Wir betrachten den Faden als masselos und undehnbar und verstehen unter \(v_0\) seine konstante lineare Aufwickelgeschwindigkeit. Der Faden verläuft horizontal, sodass die Normalkraft auf den Wagen \(mg\) beträgt. Während des Gleitens hat die Reibungskraft den Betrag \[ f=\mu mg. \] Der Tisch übt keine horizontale Kraft auf den Stab aus.
Vor dem Loslassen ruhen in beiden Anordnungen sowohl der Stab als auch der Befestigungspunkt des Fadens. Daher beträgt die Anfangsgeschwindigkeit des Wagens \[ V_0=v_0. \] Das Loslassen bewirkt keinen Kraftstoß, sodass unmittelbar danach gilt: \[ v_b(0)=0,\qquad v_c(0)=v_0. \]
(a) Faden an der ortsfesten Halterung befestigt
Da das entfernte Ende des Fadens festgehalten wird, nähert sich der Wagen beim Aufwickeln mit der Geschwindigkeit \(v_0\) diesem Ende mit derselben Geschwindigkeit: \[ v_c=v_0,\qquad x_c=v_0t. \]
Anfangs gleitet der Wagen relativ zum Stab nach vorn. Die Reibung wirkt auf den Wagen nach hinten und auf den Stab nach vorn. Bezeichnet \(T\) die Fadenspannung, so liefert das zweite Newtonsche Gesetz \[ m\dot v_c=T-f=0, \qquad M\dot v_b=f. \] Somit gilt \(T=f\), und der Stab erfährt die konstante Beschleunigung \[ a=\frac{f}{M}=\frac{\mu mg}{M}. \] Solange der Wagen nach vorn gleitet, gilt \[ v_b=at,\qquad x_b=\frac12at^2. \]
Die Relativgeschwindigkeit beträgt \[ v_c-v_b=v_0-at. \] Sie verschwindet zum Zeitpunkt \[ t_*=\frac{v_0}{a} =\frac{Mv_0}{\mu mg} \approx5.1\,\mathrm{s}. \]
Die Verschiebung des Wagens nach vorn relativ zum Stab bis zu diesem Zeitpunkt beträgt \[ s_{\max}=x_c(t_*)-x_b(t_*) =v_0t_*-\frac12at_*^2 =\frac{v_0^2}{2a} =\frac{Mv_0^2}{2\mu mg}. \] Numerisch ergibt sich \[ s_{\max} =\frac{1(0.1)^2}{2(0.02)(0.1)(9.8)} \approx0.255\,\mathrm{m}. \] Da \(s_{\max}<l=0.5\,\mathrm{m}\), hat der Wagen die Kante noch nicht erreicht, wenn die Relativbewegung zum Stillstand kommt.
Zum Zeitpunkt \(t_*\) haben beide Körper die Geschwindigkeit \(v_0\). Danach können sie sich ohne horizontale Kräfte gemeinsam weiterbewegen: Sowohl die Reibungskraft als auch die Fadenspannung sind null. Die durch die Gleitreibung verursachte Beschleunigung muss daher zu diesem Zeitpunkt aufhören. Für \(t\ge t_*\) gilt \[ v_b=v_c=v_0, \] und \[ x_b(t)=x_b(t_*)+v_0(t-t_*) =v_0t-\frac{v_0^2}{2a}. \]
Der Abstand zwischen den Vorderkanten beträgt \[ d(t)=l+x_b(t)-x_c(t) = \begin{cases} l-v_0t+\dfrac12at^2,&0\le t\le t_*,\\[2mm] l-\dfrac{v_0^2}{2a},&t\ge t_*. \end{cases} \] Sein Endwert beträgt ungefähr \(0.245\,\mathrm{m}\), sodass es keine endliche Ankunftszeit gibt.
(b) Faden am Stab befestigt
Hier verkürzt der Motor den Abstand zwischen dem Wagen und einem am Stab befestigten Punkt. Daher gilt \[ v_c-v_b=v_0. \]
Alle horizontalen Kräfte sind innere Kräfte des Systems aus Stab und Wagen: Der Faden zieht den Wagen nach vorn und den Stab nach hinten, während die Reibung ein gleich großes, entgegengesetzt gerichtetes Kräftepaar in den jeweils anderen Richtungen bewirkt. Daher bleibt der gesamte horizontale Impuls erhalten: \[ Mv_b+mv_c=mv_0, \] wobei die rechte Seite den Impuls zum Zeitpunkt des Loslassens angibt.
Einsetzen von \(v_c=v_b+v_0\) ergibt \[ Mv_b+m(v_b+v_0)=mv_0, \] also \[ v_b=0,\qquad v_c=v_0. \] Somit gilt \[ x_b(t)=0,\qquad x_c(t)=v_0t. \] Die Fadenspannung ist gleich der Gleitreibungskraft, \(T=\mu mg\), sodass die resultierende Kraft auf jeden Körper null ist.
Der Abstand zwischen den Vorderkanten nimmt gleichmäßig ab: \[ d(t)=l-v_0t. \] Setzen wir \(d=0\), so erhalten wir \[ \boxed{t_{\mathrm{edge}}=\frac{0.5\,\mathrm{m}}{0.1\,\mathrm{m\,s^{-1}}} =5.0\,\mathrm{s}.} \]
Die Lösung wurde mit der offiziellen Lösung abgeglichen.
IPhO 1970 · Teori sorusu 1
Masa üzerinde kayan bir çubuk üzerindeki motorlu araba
Kütlesi \(M = 1\) kg olan uzun bir çubuk, bir masanın sürtünmesiz olarak hareket edebileceği pürüzsüz yatay yüzeyine yerleştirilmiştir. Motorla donatılmış bir araba, çubuğun yatay üst yüzeyi boyunca kayabilmektedir; arabanın kütlesi \(m = 0.1\) kg'dır. Araba ile çubuk arasındaki sürtünme katsayısı \(\mu = 0.02\)'dir.
Motor, bir ipi bir milin etrafına sabit \(v_0 = 0.1\) m/s hızıyla sarmaktadır. İpin diğer ucu, bir durumda oldukça uzaktaki sabit bir desteğe (Şekil 1, a), diğer durumda ise çubuğun kenarındaki bir kazığa (Şekil 1, b) bağlanmıştır. Çubuk sabit tutulurken arabanın \(V_0\) hızıyla harekete geçmesi sağlanır, ardından çubuk serbest bırakılır.
Şekil 1
Çubuğun serbest bırakıldığı anda arabanın ön kenarı, çubuğun ön kenarından \(l = 0.5\) m uzaklıktadır. Her iki durum için hem çubuğun hem de arabanın hareket denklemlerini ve arabanın çubuğun ön kenarına ulaşması için geçen süreyi bulunuz.
Soru metni resmi İngilizce metinden çevrilmiştir.
Cevaplar
Serbest bırakılma anını \(t=0\), ileri yönü ise pozitif yön olarak alalım. \(x_b\) ve \(x_c\), sırasıyla çubuğun ve arabanın kendi başlangıç konumlarına göre yer değiştirmelerini göstersin. \(g=9.8\,\mathrm{m\,s^{-2}}\) kullanarak şu tanımları yapalım: \[ a=\frac{\mu mg}{M}=0.0196\,\mathrm{m\,s^{-2}}, \qquad t_*=\frac{v_0}{a}\approx5.1\,\mathrm{s}. \]
-
(a) İpin sabit desteğe bağlı olduğu durum: \[ \boxed{x_c(t)=v_0t,} \qquad \boxed{ x_b(t)= \begin{cases} \dfrac12at^2,&0\le t\le t_*,\\[2mm] v_0t-\dfrac{v_0^2}{2a},&t\ge t_*. \end{cases}} \] \(t_*\) anından sonra her iki cisim de \(0.1\,\mathrm{m\,s^{-1}}\) hızıyla hareket eder. Araba ön kenara hiçbir zaman ulaşmaz: kalan mesafe \[ \boxed{d_{\min}=l-\frac{Mv_0^2}{2\mu mg}\approx0.25\,\mathrm{m}.} \] olur.
-
(b) İpin çubuğa bağlı olduğu durum: \[ \boxed{x_b(t)=0,\qquad x_c(t)=v_0t.} \] Çubuk hareketsiz kalır ve araba çubuğun ön kenarına \[ \boxed{t_{\mathrm{edge}}=\frac{l}{v_0}=5.0\,\mathrm{s}.} \] süresinde ulaşır.
Çözüm
İpi kütlesiz ve uzamayan bir ip olarak ele alalım ve \(v_0\)'ı ipin sabit doğrusal sarılma hızı olarak yorumlayalım. İp yatay olduğundan arabaya etki eden normal kuvvet \(mg\)'dir. Kayma sırasında sürtünme kuvvetinin büyüklüğü \[ f=\mu mg. \] olur. Masa, çubuğa yatay kuvvet uygulamaz.
Serbest bırakılmadan önce her iki düzenekte de çubuk ve ipin bağlandığı nokta hareketsizdir. Dolayısıyla arabanın başlangıç hızı \[ V_0=v_0. \] olur. Çubuğu tutan kısıtlamanın kaldırılması bir itme oluşturmaz; bu nedenle serbest bırakılmanın hemen ardından \[ v_b(0)=0,\qquad v_c(0)=v_0. \] olur.
(a) İpin sabit desteğe bağlı olduğu durum
İpin uzaktaki ucu sabit olduğundan ipin \(v_0\) hızıyla sarılması, arabanın bu uca aynı hızla yaklaşmasını sağlar: \[ v_c=v_0,\qquad x_c=v_0t. \]
Başlangıçta araba, çubuğa göre ileri doğru kayar. Sürtünme arabaya geriye, çubuğa ise ileriye doğru etki eder. İpteki gerilme \(T\) ise Newton'ın ikinci yasası \[ m\dot v_c=T-f=0, \qquad M\dot v_b=f. \] bağıntılarını verir. Dolayısıyla \(T=f\) olur ve çubuk \[ a=\frac{f}{M}=\frac{\mu mg}{M}. \] sabit ivmesine sahiptir. Araba ileri doğru kaydığı sürece \[ v_b=at,\qquad x_b=\frac12at^2. \] olur.
Bağıl hız \[ v_c-v_b=v_0-at. \] olur. Bu hız \[ t_*=\frac{v_0}{a} =\frac{Mv_0}{\mu mg} \approx5.1\,\mathrm{s}. \] anında sıfır olur.
Arabanın bu ana kadar çubuğa göre ileri yöndeki yer değiştirmesi \[ s_{\max}=x_c(t_*)-x_b(t_*) =v_0t_*-\frac12at_*^2 =\frac{v_0^2}{2a} =\frac{Mv_0^2}{2\mu mg}. \] olur. Sayısal olarak, \[ s_{\max} =\frac{1(0.1)^2}{2(0.02)(0.1)(9.8)} \approx0.255\,\mathrm{m}. \] \(s_{\max}<l=0.5\,\mathrm{m}\) olduğundan bağıl hareket durduğunda araba henüz kenara ulaşmamıştır.
\(t_*\) anında her iki cismin hızı da \(v_0\)'dır. Bundan sonra yatay kuvvetler olmadan birlikte hareket etmeyi sürdürebilirler: sürtünme ve gerilmenin her ikisi de sıfırdır. Bu nedenle kayma sürtünmesinden kaynaklanan ivme bu anda sona ermelidir. \(t\ge t_*\) için \[ v_b=v_c=v_0, \] ve \[ x_b(t)=x_b(t_*)+v_0(t-t_*) =v_0t-\frac{v_0^2}{2a}. \] olur.
Ön kenarlar arasındaki mesafe \[ d(t)=l+x_b(t)-x_c(t) = \begin{cases} l-v_0t+\dfrac12at^2,&0\le t\le t_*,\\[2mm] l-\dfrac{v_0^2}{2a},&t\ge t_*. \end{cases} \] olur. Bu mesafenin son değeri yaklaşık \(0.245\,\mathrm{m}\)'dir; dolayısıyla sonlu bir ulaşma süresi yoktur.
(b) İpin çubuğa bağlı olduğu durum
Burada motor, araba ile çubuğa sabitlenmiş bir nokta arasındaki mesafeyi kısaltır. Bu nedenle, \[ v_c-v_b=v_0. \]
Yatay kuvvetlerin tümü çubuk–araba sisteminin iç kuvvetleridir: ip arabayı ileriye, çubuğu geriye doğru çekerken sürtünme, bunlara ters yönlerde eşit büyüklükte ve zıt yönlü bir kuvvet çifti oluşturur. Bu nedenle toplam yatay momentum korunur: \[ Mv_b+mv_c=mv_0, \] burada sağ taraf, serbest bırakılma anındaki momentumdur.
\(v_c=v_b+v_0\) yerine konulduğunda, \[ Mv_b+m(v_b+v_0)=mv_0, \] dolayısıyla \[ v_b=0,\qquad v_c=v_0. \] elde edilir. Böylece \[ x_b(t)=0,\qquad x_c(t)=v_0t. \] olur. Gerilme, kayma sürtünmesine eşittir: \(T=\mu mg\); bu da her cisme etki eden net kuvvetin sıfır olmasını sağlar.
Ön kenarlar arasındaki mesafe sabit hızla azalır: \[ d(t)=l-v_0t. \] \(d=0\) alındığında \[ \boxed{t_{\mathrm{edge}}=\frac{0.5\,\mathrm{m}}{0.1\,\mathrm{m\,s^{-1}}} =5.0\,\mathrm{s}.} \] elde edilir.
Çözüm, resmi çözümle karşılaştırılarak kontrol edildi.
IPhO 1970 · Problema teórico 1
Carrito accionado por un motor sobre una barra que se desliza sobre una mesa
Una barra larga de masa \(M = 1\) kg está colocada sobre la superficie horizontal lisa de una mesa, sobre la que puede moverse sin rozamiento. Un carrito equipado con un motor puede deslizarse por la cara superior horizontal de la barra; la masa del carrito es \(m = 0.1\) kg. El coeficiente de rozamiento del carrito es \(\mu = 0.02\).
El motor enrolla un hilo alrededor de un eje a una velocidad constante \(v_0 = 0.1\) m/s. En un caso, el otro extremo del hilo está atado a un soporte fijo bastante distante (Fig.1, a), mientras que, en el otro caso, está sujeto a una espiga situada en el extremo de la barra (Fig.1, b). Manteniendo fija la barra, se deja que el carrito comience a moverse a la velocidad \(V_0\) y, a continuación, se libera la barra.
Fig. 1
En el momento en que se libera la barra, el borde delantero del carrito se encuentra a una distancia \(l = 0.5\) m del borde delantero de la barra. Para ambos casos, determine las leyes del movimiento de la barra y del carrito, así como el tiempo que tardará el carrito en alcanzar el borde delantero de la barra.
Enunciado traducido del texto oficial en inglés.
Respuestas
Tómese \(t=0\) en el instante de la liberación y el sentido hacia delante como positivo. Sean \(x_b\) y \(x_c\) los desplazamientos de la barra y del carrito respecto a sus respectivas posiciones iniciales. Utilizando \(g=9.8\,\mathrm{m\,s^{-2}}\), se define \[ a=\frac{\mu mg}{M}=0.0196\,\mathrm{m\,s^{-2}}, \qquad t_*=\frac{v_0}{a}\approx5.1\,\mathrm{s}. \]
-
(a) Hilo sujeto al soporte fijo: \[ \boxed{x_c(t)=v_0t,} \qquad \boxed{ x_b(t)= \begin{cases} \dfrac12at^2,&0\le t\le t_*,\\[2mm] v_0t-\dfrac{v_0^2}{2a},&t\ge t_*. \end{cases}} \] Después de \(t_*\), ambos cuerpos se mueven a \(0.1\,\mathrm{m\,s^{-1}}\). El carrito nunca alcanza el borde delantero: la distancia restante es \[ \boxed{d_{\min}=l-\frac{Mv_0^2}{2\mu mg}\approx0.25\,\mathrm{m}.} \]
-
(b) Hilo sujeto a la barra: \[ \boxed{x_b(t)=0,\qquad x_c(t)=v_0t.} \] La barra permanece en reposo, y el carrito alcanza el borde delantero de la barra al cabo de \[ \boxed{t_{\mathrm{edge}}=\frac{l}{v_0}=5.0\,\mathrm{s}.} \]
Solución
Considérese el hilo sin masa e inextensible, e interprétese \(v_0\) como su velocidad lineal constante de enrollamiento. El hilo es horizontal, por lo que la fuerza normal sobre el carrito es \(mg\). Durante el deslizamiento, la fuerza de rozamiento tiene un módulo \[ f=\mu mg. \] La mesa no ejerce ninguna fuerza horizontal sobre la barra.
Antes de la liberación, la barra y el punto de sujeción del hilo están en reposo en ambas configuraciones. Por consiguiente, la velocidad inicial del carrito es \[ V_0=v_0. \] Al retirar la sujeción no se produce ningún impulso, de modo que, inmediatamente después de la liberación, \[ v_b(0)=0,\qquad v_c(0)=v_0. \]
(a) Hilo sujeto al soporte fijo
Como el extremo lejano del hilo está fijo, enrollarlo a la velocidad \(v_0\) hace que el carrito se acerque a ese extremo a la misma velocidad: \[ v_c=v_0,\qquad x_c=v_0t. \]
Inicialmente, el carrito se desliza hacia delante respecto a la barra. El rozamiento actúa hacia atrás sobre el carrito y hacia delante sobre la barra. Si \(T\) es la tensión del hilo, la segunda ley de Newton da \[ m\dot v_c=T-f=0, \qquad M\dot v_b=f. \] Por tanto, \(T=f\), y la barra tiene una aceleración constante \[ a=\frac{f}{M}=\frac{\mu mg}{M}. \] Mientras el carrito se desliza hacia delante, \[ v_b=at,\qquad x_b=\frac12at^2. \]
La velocidad relativa es \[ v_c-v_b=v_0-at. \] Se anula en \[ t_*=\frac{v_0}{a} =\frac{Mv_0}{\mu mg} \approx5.1\,\mathrm{s}. \]
El desplazamiento del carrito hacia delante respecto a la barra hasta este instante es \[ s_{\max}=x_c(t_*)-x_b(t_*) =v_0t_*-\frac12at_*^2 =\frac{v_0^2}{2a} =\frac{Mv_0^2}{2\mu mg}. \] Numéricamente, \[ s_{\max} =\frac{1(0.1)^2}{2(0.02)(0.1)(9.8)} \approx0.255\,\mathrm{m}. \] Como \(s_{\max}<l=0.5\,\mathrm{m}\), el carrito no ha alcanzado el borde cuando cesa el movimiento relativo.
En \(t_*\), ambos cuerpos tienen la velocidad \(v_0\). A partir de entonces pueden continuar moviéndose juntos sin fuerzas horizontales: tanto el rozamiento como la tensión son nulos. Por tanto, la aceleración debida al rozamiento por deslizamiento debe cesar en este instante. Para \(t\ge t_*\), \[ v_b=v_c=v_0, \] y \[ x_b(t)=x_b(t_*)+v_0(t-t_*) =v_0t-\frac{v_0^2}{2a}. \]
La separación entre los bordes delanteros es \[ d(t)=l+x_b(t)-x_c(t) = \begin{cases} l-v_0t+\dfrac12at^2,&0\le t\le t_*,\\[2mm] l-\dfrac{v_0^2}{2a},&t\ge t_*. \end{cases} \] Su valor final es aproximadamente \(0.245\,\mathrm{m}\), por lo que no existe un tiempo de llegada finito.
(b) Hilo sujeto a la barra
En este caso, el motor reduce la distancia entre el carrito y un punto fijo de la barra. Por tanto, \[ v_c-v_b=v_0. \]
Todas las fuerzas horizontales son internas al sistema formado por la barra y el carrito: el hilo tira del carrito hacia delante y de la barra hacia atrás, mientras que el rozamiento ejerce un par de fuerzas de igual módulo y sentidos opuestos en los sentidos contrarios. Por ello, se conserva la cantidad de movimiento horizontal total: \[ Mv_b+mv_c=mv_0, \] donde el miembro derecho es la cantidad de movimiento en el instante de la liberación.
Sustituyendo \(v_c=v_b+v_0\), \[ Mv_b+m(v_b+v_0)=mv_0, \] por lo que \[ v_b=0,\qquad v_c=v_0. \] Así, \[ x_b(t)=0,\qquad x_c(t)=v_0t. \] La tensión es igual al rozamiento por deslizamiento, \(T=\mu mg\), de modo que la fuerza resultante sobre cada cuerpo es nula.
La separación entre los bordes delanteros disminuye uniformemente: \[ d(t)=l-v_0t. \] Al imponer \(d=0\), se obtiene \[ \boxed{t_{\mathrm{edge}}=\frac{0.5\,\mathrm{m}}{0.1\,\mathrm{m\,s^{-1}}} =5.0\,\mathrm{s}.} \]
La solución se comprobó con la solución oficial.
IPhO 1970 · 理论题 1
在桌面上滑动的长杆上的电动小车
一根质量为 \(M = 1\) kg 的长杆放在光滑的水平桌面上,可以无摩擦地运动。一辆装有电动机的小车可沿长杆的水平上表面滑动,小车的质量为 \(m = 0.1\) kg。小车与长杆之间的摩擦系数为 \(\mu = 0.02\)。
电动机以恒定速率 \(v_0 = 0.1\) m/s 将一根细线卷绕在轴上。在一种情况下,细线的另一端系在较远处的固定支架上(图 1,a);在另一种情况下,细线的另一端系在长杆边缘的固定桩上(图 1,b)。先保持长杆固定,让小车开始以速度 \(V_0\) 运动,然后释放长杆。
图 1
释放长杆的瞬间,小车的前缘距长杆的前缘为 \(l = 0.5\) m。对这两种情况,分别求长杆和小车的运动规律,以及小车到达长杆前缘所需的时间。
题目译自官方英文原文。
答案
以释放瞬间为 \(t=0\),取向前的方向为正方向。用 \(x_b\) 和 \(x_c\) 分别表示长杆和小车相对于各自初始位置的位移。取 \(g=9.8\,\mathrm{m\,s^{-2}}\),定义 \[ a=\frac{\mu mg}{M}=0.0196\,\mathrm{m\,s^{-2}}, \qquad t_*=\frac{v_0}{a}\approx5.1\,\mathrm{s}. \]
-
(a) 细线系在固定支架上: \[ \boxed{x_c(t)=v_0t,} \qquad \boxed{ x_b(t)= \begin{cases} \dfrac12at^2,&0\le t\le t_*,\\[2mm] v_0t-\dfrac{v_0^2}{2a},&t\ge t_*. \end{cases}} \] 在 \(t_*\) 之后,两物体均以 \(0.1\,\mathrm{m\,s^{-1}}\) 的速度运动。小车永远不会到达长杆前缘:剩余间距为 \[ \boxed{d_{\min}=l-\frac{Mv_0^2}{2\mu mg}\approx0.25\,\mathrm{m}.} \]
-
(b) 细线系在长杆上: \[ \boxed{x_b(t)=0,\qquad x_c(t)=v_0t.} \] 长杆保持静止,小车到达长杆前缘所需的时间为 \[ \boxed{t_{\mathrm{edge}}=\frac{l}{v_0}=5.0\,\mathrm{s}.} \]
解答
将细线视为质量可忽略且不可伸长,并将 \(v_0\) 理解为细线恒定的卷绕线速度。细线沿水平方向,因此小车所受的支持力为 \(mg\)。滑动过程中,摩擦力的大小为 \[ f=\mu mg. \] 桌面对长杆没有水平方向的作用力。
释放前,在两种装置中,长杆和细线的连接点均静止。因此,小车的初速度为 \[ V_0=v_0. \] 撤去约束不会产生冲量,因此刚释放后有 \[ v_b(0)=0,\qquad v_c(0)=v_0. \]
(a) 细线系在固定支架上
由于细线的远端固定,以速率 \(v_0\) 卷绕细线会使小车以相同的速率接近该端: \[ v_c=v_0,\qquad x_c=v_0t. \]
最初,小车相对于长杆向前滑动。小车所受的摩擦力向后,长杆所受的摩擦力向前。设细线的张力为 \(T\),由牛顿第二定律可得 \[ m\dot v_c=T-f=0, \qquad M\dot v_b=f. \] 因此 \(T=f\),长杆具有恒定的加速度 \[ a=\frac{f}{M}=\frac{\mu mg}{M}. \] 只要小车仍相对于长杆向前滑动,就有 \[ v_b=at,\qquad x_b=\frac12at^2. \]
相对速度为 \[ v_c-v_b=v_0-at. \] 相对速度在下列时刻变为零: \[ t_*=\frac{v_0}{a} =\frac{Mv_0}{\mu mg} \approx5.1\,\mathrm{s}. \]
截至这一时刻,小车相对于长杆的向前位移为 \[ s_{\max}=x_c(t_*)-x_b(t_*) =v_0t_*-\frac12at_*^2 =\frac{v_0^2}{2a} =\frac{Mv_0^2}{2\mu mg}. \] 代入数值得 \[ s_{\max} =\frac{1(0.1)^2}{2(0.02)(0.1)(9.8)} \approx0.255\,\mathrm{m}. \] 由于 \(s_{\max}<l=0.5\,\mathrm{m}\),相对运动停止时,小车尚未到达长杆前缘。
在 \(t_*\) 时刻,两物体的速度均为 \(v_0\)。此后,它们可以在不受水平力的情况下继续一起运动:摩擦力和张力均为零。因此,由滑动摩擦力产生的加速度必须在这一时刻变为零。当 \(t\ge t_*\) 时, \[ v_b=v_c=v_0, \] 且 \[ x_b(t)=x_b(t_*)+v_0(t-t_*) =v_0t-\frac{v_0^2}{2a}. \]
两前缘之间的距离为 \[ d(t)=l+x_b(t)-x_c(t) = \begin{cases} l-v_0t+\dfrac12at^2,&0\le t\le t_*,\\[2mm] l-\dfrac{v_0^2}{2a},&t\ge t_*. \end{cases} \] 其最终值约为 \(0.245\,\mathrm{m}\),因此不存在有限的到达时间。
(b) 细线系在长杆上
在这种情况下,电动机使小车与长杆上某一固定点之间的距离缩短。因此, \[ v_c-v_b=v_0. \]
所有水平力都是长杆与小车组成的系统的内力:细线向前拉小车、向后拉长杆,而两者之间的摩擦力则是一对大小相等、方向相反的力,其方向分别与各自所受的拉力相反。因此,系统的总水平动量守恒: \[ Mv_b+mv_c=mv_0, \] 其中等号右侧为释放瞬间的动量。
代入 \(v_c=v_b+v_0\),得 \[ Mv_b+m(v_b+v_0)=mv_0, \] 所以 \[ v_b=0,\qquad v_c=v_0. \] 因此 \[ x_b(t)=0,\qquad x_c(t)=v_0t. \] 张力等于滑动摩擦力,即 \(T=\mu mg\),因此每个物体所受的合力均为零。
两前缘之间的距离均匀减小: \[ d(t)=l-v_0t. \] 令 \(d=0\),得 \[ \boxed{t_{\mathrm{edge}}=\frac{0.5\,\mathrm{m}}{0.1\,\mathrm{m\,s^{-1}}} =5.0\,\mathrm{s}.} \]
解答已与官方解答核对。
IPhO 1970 · Теоретическая задача 1
Тележка с двигателем на бруске, скользящем по столу
Длинный брусок массой \(M = 1\) кг помещён на гладкую горизонтальную поверхность стола, по которой он может двигаться без трения. По верхней горизонтальной поверхности бруска может скользить тележка, оснащённая двигателем; масса тележки равна \(m = 0.1\) кг. Коэффициент трения тележки о брусок равен \(\mu = 0.02\).
Двигатель наматывает нить на вал с постоянной скоростью \(v_0 = 0.1\) м/с. Другой конец нити в одном случае привязан к достаточно удалённой неподвижной опоре (рис. 1, a), а в другом — к штырю у края бруска (рис. 1, b). Удерживая брусок неподвижным, дают тележке начать движение со скоростью \(V_0\), а затем отпускают брусок.
Рис. 1
В момент освобождения бруска передний край тележки находится на расстоянии \(l = 0.5\) м от переднего края бруска. Для обоих случаев найдите законы движения бруска и тележки, а также время, за которое тележка достигнет переднего края бруска.
Условие переведено с официального английского текста.
Ответы
Примем момент освобождения бруска за \(t=0\), а направление вперёд — за положительное. Обозначим через \(x_b\) и \(x_c\) перемещения бруска и тележки относительно их соответствующих начальных положений. Принимая \(g=9.8\,\mathrm{m\,s^{-2}}\), введём обозначения \[ a=\frac{\mu mg}{M}=0.0196\,\mathrm{m\,s^{-2}}, \qquad t_*=\frac{v_0}{a}\approx5.1\,\mathrm{s}. \]
-
(a) Нить прикреплена к неподвижной опоре: \[ \boxed{x_c(t)=v_0t,} \qquad \boxed{ x_b(t)= \begin{cases} \dfrac12at^2,&0\le t\le t_*,\\[2mm] v_0t-\dfrac{v_0^2}{2a},&t\ge t_*. \end{cases}} \] После \(t_*\) оба тела движутся со скоростью \(0.1\,\mathrm{m\,s^{-1}}\). Тележка никогда не достигнет переднего края: оставшееся расстояние равно \[ \boxed{d_{\min}=l-\frac{Mv_0^2}{2\mu mg}\approx0.25\,\mathrm{m}.} \]
-
(b) Нить прикреплена к бруску: \[ \boxed{x_b(t)=0,\qquad x_c(t)=v_0t.} \] Брусок остаётся в покое, а тележка достигает его переднего края через время \[ \boxed{t_{\mathrm{edge}}=\frac{l}{v_0}=5.0\,\mathrm{s}.} \]
Решение
Будем считать нить невесомой и нерастяжимой, а \(v_0\) — постоянной линейной скоростью её наматывания. Нить горизонтальна, поэтому сила нормальной реакции, действующая на тележку, равна \(mg\). При скольжении модуль силы трения равен \[ f=\mu mg. \] Стол не действует на брусок с горизонтальной силой.
До освобождения бруска сам брусок и точка крепления нити неподвижны в обоих случаях. Следовательно, начальная скорость тележки равна \[ V_0=v_0. \] Освобождение бруска не сопровождается импульсом силы, поэтому сразу после освобождения \[ v_b(0)=0,\qquad v_c(0)=v_0. \]
(a) Нить прикреплена к неподвижной опоре
Поскольку дальний конец нити закреплён, её наматывание со скоростью \(v_0\) заставляет тележку приближаться к этому концу с той же скоростью: \[ v_c=v_0,\qquad x_c=v_0t. \]
Вначале тележка скользит вперёд относительно бруска. Сила трения, действующая на тележку, направлена назад, а действующая на брусок — вперёд. Обозначив силу натяжения нити через \(T\), по второму закону Ньютона получаем \[ m\dot v_c=T-f=0, \qquad M\dot v_b=f. \] Таким образом, \(T=f\), а брусок движется с постоянным ускорением \[ a=\frac{f}{M}=\frac{\mu mg}{M}. \] Пока тележка скользит вперёд, \[ v_b=at,\qquad x_b=\frac12at^2. \]
Относительная скорость равна \[ v_c-v_b=v_0-at. \] Она обращается в нуль в момент \[ t_*=\frac{v_0}{a} =\frac{Mv_0}{\mu mg} \approx5.1\,\mathrm{s}. \]
До этого момента перемещение тележки вперёд относительно бруска составляет \[ s_{\max}=x_c(t_*)-x_b(t_*) =v_0t_*-\frac12at_*^2 =\frac{v_0^2}{2a} =\frac{Mv_0^2}{2\mu mg}. \] Численно получаем \[ s_{\max} =\frac{1(0.1)^2}{2(0.02)(0.1)(9.8)} \approx0.255\,\mathrm{m}. \] Поскольку \(s_{\max}<l=0.5\,\mathrm{m}\), к моменту прекращения относительного движения тележка ещё не достигает края.
В момент \(t_*\) оба тела имеют скорость \(v_0\). Далее они могут продолжать двигаться вместе без действия горизонтальных сил: сила трения и сила натяжения равны нулю. Поэтому в этот момент ускорение, вызванное трением скольжения, должно исчезнуть. При \(t\ge t_*\) \[ v_b=v_c=v_0, \] и \[ x_b(t)=x_b(t_*)+v_0(t-t_*) =v_0t-\frac{v_0^2}{2a}. \]
Расстояние между передними краями равно \[ d(t)=l+x_b(t)-x_c(t) = \begin{cases} l-v_0t+\dfrac12at^2,&0\le t\le t_*,\\[2mm] l-\dfrac{v_0^2}{2a},&t\ge t_*. \end{cases} \] Его конечное значение составляет приблизительно \(0.245\,\mathrm{m}\), поэтому тележка не достигнет края ни за какое конечное время.
(b) Нить прикреплена к бруску
В этом случае двигатель уменьшает расстояние между тележкой и точкой, неподвижной относительно бруска. Следовательно, \[ v_c-v_b=v_0. \]
Все горизонтальные силы являются внутренними для системы «брусок — тележка»: нить тянет тележку вперёд, а брусок — назад, тогда как силы трения образуют пару равных по модулю и противоположно направленных сил, действующих в обратных направлениях. Поэтому суммарный горизонтальный импульс сохраняется: \[ Mv_b+mv_c=mv_0, \] где правая часть равна импульсу системы в момент освобождения бруска.
Подставляя \(v_c=v_b+v_0\), получаем \[ Mv_b+m(v_b+v_0)=mv_0, \] откуда \[ v_b=0,\qquad v_c=v_0. \] Таким образом, \[ x_b(t)=0,\qquad x_c(t)=v_0t. \] Сила натяжения равна силе трения скольжения, \(T=\mu mg\), поэтому равнодействующая сил, действующих на каждое тело, равна нулю.
Расстояние между передними краями равномерно уменьшается: \[ d(t)=l-v_0t. \] Полагая \(d=0\), получаем \[ \boxed{t_{\mathrm{edge}}=\frac{0.5\,\mathrm{m}}{0.1\,\mathrm{m\,s^{-1}}} =5.0\,\mathrm{s}.} \]
Решение проверено по официальному решению.
IPhO 1970 · مسألة نظرية 1
عربة مزودة بمحرك على قضيب ينزلق على طاولة
وُضع قضيب طويل كتلته \(M = 1\ \mathrm{kg}\) على سطح أفقي أملس لطاولة، بحيث يمكنه التحرك دون احتكاك. ويمكن لعربة مزودة بمحرك أن تنزلق على السطح الأفقي العلوي للقضيب، وكتلة العربة \(m = 0.1\ \mathrm{kg}\). ومعامل احتكاك العربة هو \(\mu = 0.02\).
يلف المحرك خيطًا حول محور بسرعة ثابتة \(v_0 = 0.1\ \mathrm{m/s}\). ويُربط الطرف الآخر للخيط بدعامة ثابتة بعيدة نسبيًا في إحدى الحالتين (الشكل 1، a)، بينما يُربط في الحالة الأخرى بوتد عند حافة القضيب (الشكل 1، b). مع إبقاء القضيب مثبتًا، يُسمح للعربة بأن تبدأ الحركة بسرعة \(V_0\)، ثم يُحرَّر القضيب.
الشكل 1
عند لحظة تحرير القضيب، تكون الحافة الأمامية للعربة على مسافة \(l = 0.5\ \mathrm{m}\) من الحافة الأمامية للقضيب. أوجد في كلتا الحالتين قوانين حركة كلٍّ من القضيب والعربة، والزمن الذي تستغرقه العربة للوصول إلى الحافة الأمامية للقضيب.
نص المسألة مترجم عن النص الإنجليزي الرسمي.
الإجابات
اعتبر \(t=0\) لحظة التحرير، والاتجاه إلى الأمام هو الاتجاه الموجب. وليرمز \(x_b\) و\(x_c\) إلى إزاحتي القضيب والعربة عن موضعيهما الابتدائيين، على الترتيب. باستخدام \(g=9.8\,\mathrm{m\,s^{-2}}\)، نعرّف \[ a=\frac{\mu mg}{M}=0.0196\,\mathrm{m\,s^{-2}}, \qquad t_*=\frac{v_0}{a}\approx5.1\,\mathrm{s}. \]
-
(a) الخيط مربوط بالدعامة الثابتة: \[ \boxed{x_c(t)=v_0t,} \qquad \boxed{ x_b(t)= \begin{cases} \dfrac12at^2,&0\le t\le t_*,\\[2mm] v_0t-\dfrac{v_0^2}{2a},&t\ge t_*. \end{cases}} \] بعد \(t_*\)، يتحرك الجسمان بسرعة \(0.1\,\mathrm{m\,s^{-1}}\). لا تصل العربة إلى الحافة الأمامية أبدًا: إذ تكون المسافة المتبقية \[ \boxed{d_{\min}=l-\frac{Mv_0^2}{2\mu mg}\approx0.25\,\mathrm{m}.} \]
-
(b) الخيط مربوط بالقضيب: \[ \boxed{x_b(t)=0,\qquad x_c(t)=v_0t.} \] يبقى القضيب ساكنًا، وتصل العربة إلى حافته الأمامية بعد \[ \boxed{t_{\mathrm{edge}}=\frac{l}{v_0}=5.0\,\mathrm{s}.} \]
الحل
اعتبر الخيط عديم الكتلة وغير قابل للاستطالة، وفسّر \(v_0\) على أنها السرعة الخطية الثابتة للفّ الخيط. الخيط أفقي، لذا فإن القوة العمودية المؤثرة في العربة تساوي \(mg\). أثناء الانزلاق، يكون مقدار قوة الاحتكاك \[ f=\mu mg. \] ولا تؤثر الطاولة في القضيب بأي قوة أفقية.
قبل التحرير، يكون القضيب ونقطة ربط الخيط ساكنين في كلا الترتيبين. ومن ثم، فإن السرعة الابتدائية للعربة هي \[ V_0=v_0. \] لا ينتج عن إزالة القيد أي دفع، لذا يكون مباشرةً بعد التحرير \[ v_b(0)=0,\qquad v_c(0)=v_0. \]
(a) الخيط مربوط بالدعامة الثابتة
بما أن الطرف البعيد للخيط ثابت، فإن لفّه بسرعة \(v_0\) يجعل العربة تقترب من ذلك الطرف بالسرعة نفسها: \[ v_c=v_0,\qquad x_c=v_0t. \]
في البداية، تنزلق العربة إلى الأمام بالنسبة إلى القضيب. ويؤثر الاحتكاك في العربة إلى الخلف، وفي القضيب إلى الأمام. إذا كان \(T\) هو شد الخيط، فإن قانون نيوتن الثاني يعطي \[ m\dot v_c=T-f=0, \qquad M\dot v_b=f. \] إذن \(T=f\)، ويتحرك القضيب بتسارع ثابت \[ a=\frac{f}{M}=\frac{\mu mg}{M}. \] وما دامت العربة تنزلق إلى الأمام، فإن \[ v_b=at,\qquad x_b=\frac12at^2. \]
السرعة النسبية هي \[ v_c-v_b=v_0-at. \] وتنعدم عند \[ t_*=\frac{v_0}{a} =\frac{Mv_0}{\mu mg} \approx5.1\,\mathrm{s}. \]
تكون إزاحة العربة إلى الأمام بالنسبة إلى القضيب حتى هذه اللحظة \[ s_{\max}=x_c(t_*)-x_b(t_*) =v_0t_*-\frac12at_*^2 =\frac{v_0^2}{2a} =\frac{Mv_0^2}{2\mu mg}. \] عدديًا، \[ s_{\max} =\frac{1(0.1)^2}{2(0.02)(0.1)(9.8)} \approx0.255\,\mathrm{m}. \] بما أن \(s_{\max}<l=0.5\,\mathrm{m}\)، فإن العربة لم تصل إلى الحافة عندما تتوقف الحركة النسبية.
عند \(t_*\)، تكون سرعة كلا الجسمين \(v_0\). ويمكنهما بعد ذلك مواصلة الحركة معًا دون قوى أفقية: إذ يكون كلٌّ من الاحتكاك والشد صفرًا. ولذلك يجب أن ينعدم التسارع الناشئ عن الاحتكاك الانزلاقي عند هذه اللحظة. عندما \(t\ge t_*\)، \[ v_b=v_c=v_0, \] و \[ x_b(t)=x_b(t_*)+v_0(t-t_*) =v_0t-\frac{v_0^2}{2a}. \]
المسافة الفاصلة بين الحافتين الأماميتين هي \[ d(t)=l+x_b(t)-x_c(t) = \begin{cases} l-v_0t+\dfrac12at^2,&0\le t\le t_*,\\[2mm] l-\dfrac{v_0^2}{2a},&t\ge t_*. \end{cases} \] وقيمتها النهائية تساوي تقريبًا \(0.245\,\mathrm{m}\)، لذا لا يوجد زمن وصول منتهٍ.
(b) الخيط مربوط بالقضيب
هنا يقلّل المحرك المسافة بين العربة ونقطة مثبتة على القضيب. ولذلك، \[ v_c-v_b=v_0. \]
جميع القوى الأفقية قوى داخلية في منظومة القضيب والعربة: يسحب الخيط العربة إلى الأمام والقضيب إلى الخلف، بينما يؤثر الاحتكاك بقوتين متساويتين في المقدار ومتعاكستين في الاتجاه، في الاتجاهين المقابلين. ومن ثم يكون الزخم الأفقي الكلي محفوظًا: \[ Mv_b+mv_c=mv_0, \] حيث يمثل الطرف الأيمن الزخم عند التحرير.
بالتعويض بـ \(v_c=v_b+v_0\)، \[ Mv_b+m(v_b+v_0)=mv_0, \] ومن ثم \[ v_b=0,\qquad v_c=v_0. \] إذن \[ x_b(t)=0,\qquad x_c(t)=v_0t. \] يساوي الشد قوة الاحتكاك الانزلاقي، \(T=\mu mg\)، فتكون القوة المحصلة على كل جسم صفرًا.
تتناقص المسافة الفاصلة بين الحافتين الأماميتين بانتظام: \[ d(t)=l-v_0t. \] بوضع \(d=0\)، نحصل على \[ \boxed{t_{\mathrm{edge}}=\frac{0.5\,\mathrm{m}}{0.1\,\mathrm{m\,s^{-1}}} =5.0\,\mathrm{s}.} \]
تمت مراجعة الحل بمقارنته بالحل الرسمي.