IPhO 2004 · Theory problem 3
Atomic Probe Microscope
Atomic probe microscopes (APMs) are powerful tools in the field of nano-science. The motion of a cantilever in APM can be detected by a photo-detector monitoring the reflected laser beam, as shown in Fig. 3.1. The cantilever can move only in the vertical direction and its displacement \(z\) as a function of time \(t\) can be described by the equation
\[ m\frac{d^2z}{dt^2}+b\frac{dz}{dt}+kz=F, \tag{3.1} \]
where \(m\) is the cantilever mass, \(k=m\omega_0^2\) is the spring constant of the cantilever, \(b\) is a small damping coefficient satisfying \(\omega_0\gg(b/m)>0\), and finally \(F\) is an external driving force of the piezoelectric tube.
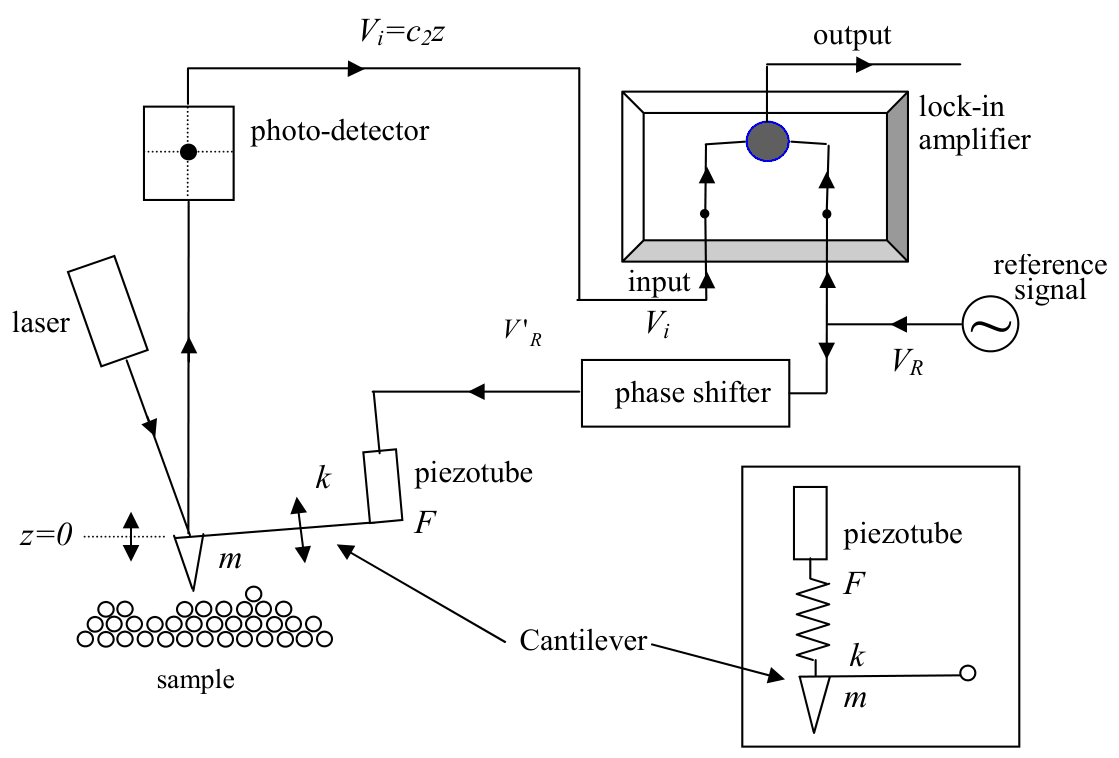
Figure 3.1 A schematic diagram for a scanning probe microscope (SPM). The inset in the lower right corner represents a simplified mechanical model to describe the coupling of the piezotube with the cantilever.
[Part A]
(a) [1.5 points] When \(F=F_0\sin\omega t\), \(z(t)\) satisfying Eq. (3.1) can be written as \(z(t)=A\sin(\omega t-\phi)\), where \(A>0\) and \(0\leq\phi\leq\pi\). Find the expression of the amplitude \(A\) and \(\tan\phi\) in terms of \(F_0\), \(m\), \(\omega\), \(\omega_0\), and \(b\). Obtain \(A\) and the phase \(\phi\) at the resonance frequency \(\omega=\omega_0\).
(b) [1 point] A lock-in amplifier shown in Fig.3.1 multiplies an input signal by the lock-in reference signal, \(V_R=V_{R0}\sin\omega t\), and then passes only the dc (direct current) component of the multiplied signal. Assume that the input signal is given by \(V_i=V_{i0}\sin(\omega_i t-\phi_i)\). Here \(V_{R0}\), \(V_{i0}\), \(\omega_i\), and \(\phi_i\) are all positive given constants. Find the condition on \(\omega\) (>0) for a non-vanishing output signal. What is the expression for the magnitude of the non-vanishing dc output signal at this frequency?
(c) [1.5 points] Passing through the phase shifter, the lock-in reference voltage \(V_R=V_{R0}\sin\omega t\) changes to \(V'_R=V_{R0}\sin(\omega t+\pi/2)\). \(V'_R\), applied to the piezoelectric tube, drives the cantilever with a force \(F=c_1V'_R\). Then, the photo-detector converts the displacement of the cantilever, \(z\), into a voltage \(V_i=c_2z\). Here \(c_1\) and \(c_2\) are constants. Find the expression for the magnitude of the dc output signal at \(\omega=\omega_0\).
(d) [2 points] The small change \(\Delta m\) of the cantilever mass shifts the resonance frequency by \(\Delta\omega_0\). As a result, the phase \(\phi\) at the original resonance frequency \(\omega_0\) shifts by \(\Delta\phi\). Find the mass change \(\Delta m\) corresponding to the phase shift \(\Delta\phi=\pi/1800\), which is a typical resolution in phase measurements. The physical parameters of the cantilever are given by \(m=1.0\times10^{-12}\ \mathrm{kg}\), \(k=1.0\ \mathrm{N/m}\), and \((b/m)=1.0\times10^3\ \mathrm{s}^{-1}\). Use the approximations \((1+x)^a\approx1+ax\) and \(\tan(\pi/2+x)\approx-1/x\) when \(|x|\ll1\).
[Part B]
From now on let us consider the situation that some forces, besides the driving force discussed in Part A, act on the cantilever due to the sample as shown in Fig.3.1.
(e) [1.5 points] Assuming that the additional force \(f(h)\) depends only on the distance \(h\) between the cantilever and the sample surface, one can find a new equilibrium position \(h_0\). Near \(h=h_0\), we can write \(f(h)\approx f(h_0)+c_3(h-h_0)\), where \(c_3\) is a constant in \(h\). Find the new resonance frequency \(\omega'_0\) in terms of \(\omega_0\), \(m\), and \(c_3\).
(f) [2.5 points] While scanning the surface by moving the sample horizontally, the tip of the cantilever charged with \(Q=6e\) encounters an electron of charge \(q=e\) trapped (localized in space) at some distance below the surface. During the scanning around the electron, the maximum shift of the resonance frequency \(\Delta\omega_0\) \((=\omega'_0-\omega_0)\) is observed to be much smaller than \(\omega_0\). Express the distance \(d_0\) from the cantilever to the trapped electron at the maximum shift in terms of \(m\), \(q\), \(Q\), \(\omega_0\), \(\Delta\omega_0\), and the Coulomb constant \(k_e\). Evaluate \(d_0\) in nm (\(1\ \mathrm{nm}=1\times10^{-9}\ \mathrm{m}\)) for \(\Delta\omega_0=20\ \mathrm{s}^{-1}\). The physical parameters of the cantilever are \(m=1.0\times10^{-12}\ \mathrm{kg}\) and \(k=1.0\ \mathrm{N/m}\). Disregard any polarization effect in both the cantilever tip and the surface. Note that \(k_e=1/(4\pi\varepsilon_0)=9.0\times10^9\ \mathrm{N\cdot m^2/C^2}\) and \(e=-1.6\times10^{-19}\ \mathrm{C}\).
Official English text of the problem.
Answers
Write \(S_{\mathrm{dc}}=\langle V_RV_i\rangle\) for the dc output under the stated multiplication rule.
-
(a) \[ \boxed{A=\frac{F_0}{\sqrt{m^2(\omega_0^2-\omega^2)^2+b^2\omega^2}}}, \qquad \boxed{\tan\phi=\frac{b\omega}{m(\omega_0^2-\omega^2)}}. \] At \(\omega=\omega_0\), \[ \boxed{A=\frac{F_0}{b\omega_0},\qquad \phi=\frac{\pi}{2}}. \]
-
(b) A nonzero dc output requires \[ \boxed{\omega=\omega_i,\qquad \cos\phi_i\ne0}. \] Its magnitude is \[ \boxed{|S_{\mathrm{dc}}|=\frac{V_{R0}V_{i0}}{2}|\cos\phi_i|}. \]
-
(c) \[ \boxed{|S_{\mathrm{dc}}|=\frac{|c_1c_2|V_{R0}^{\,2}}{2b\omega_0}}. \]
-
(d) \[ \boxed{\Delta m\simeq\frac{b}{\omega_0}\Delta\phi \simeq1.7\times10^{-18}\ \mathrm{kg}}. \] The specified positive phase shift corresponds to an increase in mass.
-
(e) \[ \boxed{\omega'_0=\sqrt{\omega_0^2-\frac{c_3}{m}}}, \] provided \(m\omega_0^2-c_3>0\).
-
(f) The maximum upward frequency shift occurs directly above the electron, and \[ \boxed{d_0\simeq \left(\frac{k_eqQ}{m\omega_0\Delta\omega_0}\right)^{1/3} \simeq41\ \mathrm{nm}}. \]
Solution
We consider the steady periodic motion after the damped transient has decayed. Throughout, we use the problem’s weak-damping convention that the resonance frequency is \(\omega_0=\sqrt{k/m}\).
(a)
Let \(\theta=\omega t-\phi\). Substitution of \(z=A\sin\theta\) into the equation of motion gives
\[ A(k-m\omega^2)\sin\theta+Ab\omega\cos\theta =F_0\sin(\theta+\phi). \]
Expanding the right-hand side and equating the coefficients of \(\sin\theta\) and \(\cos\theta\),
\[ A(k-m\omega^2)=F_0\cos\phi, \qquad Ab\omega=F_0\sin\phi. \]
Squaring and adding these equations yields
\[ A^2\left[(k-m\omega^2)^2+b^2\omega^2\right]=F_0^2. \]
Using \(k=m\omega_0^2\),
\[ \boxed{A=\frac{F_0} {\sqrt{m^2(\omega_0^2-\omega^2)^2+b^2\omega^2}}}. \]
Dividing the coefficient equations gives
\[ \boxed{\tan\phi=\frac{b\omega}{m(\omega_0^2-\omega^2)}}. \]
The quadrant follows from the coefficient equations: for positive driving frequency, \(\sin\phi>0\), while \(\cos\phi\) has the sign of \(\omega_0^2-\omega^2\). Thus the lag is below \(\pi/2\) below resonance and above \(\pi/2\) above resonance.
At \(\omega=\omega_0\), the elastic and inertial terms cancel. Consequently,
\[ \boxed{\phi=\frac{\pi}{2},\qquad A=\frac{F_0}{b\omega_0}}. \]
(b)
Using the product-to-sum identity,
\[ \begin{aligned} V_RV_i &=V_{R0}V_{i0}\sin\omega t\, \sin(\omega_i t-\phi_i)\\ &=\frac{V_{R0}V_{i0}}{2} \left[ \cos\bigl((\omega-\omega_i)t+\phi_i\bigr) -\cos\bigl((\omega+\omega_i)t-\phi_i\bigr) \right]. \end{aligned} \]
The ideal dc filter retains only terms independent of time. Since both frequencies are positive, the sum-frequency term always averages to zero. The difference-frequency term is constant only when
\[ \boxed{\omega=\omega_i}. \]
At this frequency,
\[ S_{\mathrm{dc}}=\frac{V_{R0}V_{i0}}{2}\cos\phi_i, \]
so the magnitude is
\[ \boxed{|S_{\mathrm{dc}}| =\frac{V_{R0}V_{i0}}{2}|\cos\phi_i|}. \]
Frequency matching is necessary but does not ensure a nonzero result: if \(\phi_i=\pi/2+n\pi\), the input is in quadrature with the reference and the dc output vanishes. Hence non-vanishing output also requires \(\cos\phi_i\ne0\).
(c)
At the specified frequency, the shifted reference drives the cantilever with
\[ F=c_1V_{R0}\sin(\omega_0t+\pi/2) =c_1V_{R0}\cos\omega_0t. \]
The cantilever displacement lags the force by \(\pi/2\). The phase shifter therefore makes the displacement in phase with the original reference:
\[ z(t)=\frac{c_1V_{R0}}{b\omega_0}\sin\omega_0t. \]
This expression also follows directly by substitution into the equation of motion. The detector voltage is
\[ V_i(t)=\frac{c_1c_2V_{R0}}{b\omega_0}\sin\omega_0t. \]
Multiplication by the original reference gives
\[ V_RV_i= \frac{c_1c_2V_{R0}^{\,2}}{b\omega_0}\sin^2\omega_0t. \]
Since \(\langle\sin^2\omega_0t\rangle=1/2\),
\[ S_{\mathrm{dc}}=\frac{c_1c_2V_{R0}^{\,2}}{2b\omega_0}, \qquad \boxed{|S_{\mathrm{dc}}| =\frac{|c_1c_2|V_{R0}^{\,2}}{2b\omega_0}}. \]
The absolute value allows for either sign of the conversion constants.
(d)
The spring constant is unchanged when the mass changes. The new natural frequency is therefore
\[ \omega_0+\Delta\omega_0 =\sqrt{\frac{k}{m+\Delta m}} =\omega_0\left(1+\frac{\Delta m}{m}\right)^{-1/2}. \]
For \(|\Delta m|\ll m\), the supplied binomial approximation gives
\[ \boxed{\Delta\omega_0\simeq -\frac{\omega_0}{2}\frac{\Delta m}{m}}. \]
The measurement frequency remains at the original value \(\omega_0\). Taking \(b\) unchanged, the new phase satisfies
\[ \tan\left(\frac{\pi}{2}+\Delta\phi\right) =\frac{b\omega_0}{k-(m+\Delta m)\omega_0^2}. \]
Because \(k=m\omega_0^2\),
\[ \tan\left(\frac{\pi}{2}+\Delta\phi\right) =-\frac{b}{\omega_0\Delta m}. \]
Applying \(\tan(\pi/2+x)\simeq-1/x\),
\[ -\frac{1}{\Delta\phi}\simeq-\frac{b}{\omega_0\Delta m}, \]
and hence
\[ \boxed{\Delta m\simeq\frac{b}{\omega_0}\Delta\phi}. \]
The given parameters yield
\[ \omega_0=\sqrt{\frac{1.0}{1.0\times10^{-12}}} =1.0\times10^6\ \mathrm{s}^{-1}, \]
\[ b=m\frac bm =(1.0\times10^{-12})(1.0\times10^3) =1.0\times10^{-9}\ \mathrm{kg\,s^{-1}}. \]
Thus
\[ \Delta m\simeq \frac{1.0\times10^{-9}}{1.0\times10^6} \frac{\pi}{1800}\ \mathrm{kg} =1.7453\times10^{-18}\ \mathrm{kg}, \]
or, to two significant figures,
\[ \boxed{\Delta m\simeq1.7\times10^{-18}\ \mathrm{kg}}. \]
Here \(\Delta m/m\simeq1.7\times10^{-6}\) and \(\Delta\phi\simeq1.7\times10^{-3}\), consistent with both small-change approximations. The associated frequency change is approximately \(-0.87\ \mathrm{s}^{-1}\).
(e)
Take positive displacement and positive sample force to point away from the sample. Let \(z_{\mathrm{eq}}\) be the new static displacement, corresponding to the gap \(h_0\). Static force balance gives
\[ kz_{\mathrm{eq}}=f(h_0). \]
For a small displacement from this equilibrium, define
\[ x=z-z_{\mathrm{eq}}=h-h_0. \]
Including the sample force, the equation of motion is
\[ m\ddot z+b\dot z+kz=F+f(h). \]
Insert the linearized force \(f(h)\simeq f(h_0)+c_3x\), then subtract the static equilibrium equation:
\[ m\ddot x+b\dot x+kx=F+c_3x. \]
Therefore,
\[ m\ddot x+b\dot x+(k-c_3)x=F. \]
The force gradient changes the effective spring constant to \(k-c_3\), whereas the constant force merely shifts the equilibrium. Thus
\[ \boxed{\omega'_0 =\sqrt{\frac{k-c_3}{m}} =\sqrt{\omega_0^2-\frac{c_3}{m}}}. \]
A stable oscillatory equilibrium requires \(k-c_3>0\); the resonance interpretation also retains the weak-damping assumption.
(f)
Since \(q=e\) and \(Q=6e\),
\[ qQ=6e^2>0. \]
The interaction is repulsive. To identify where the frequency shift is greatest, let \(\rho\) be the horizontal separation between the tip and electron, and let \(d\) be their vertical separation. Coulomb’s law gives the upward force component
\[ f_z(\rho,d)= \frac{k_eqQ\,d}{(\rho^2+d^2)^{3/2}}. \]
A vertical cantilever displacement changes \(d\) by the same amount. The relevant force gradient is therefore
\[ c_3=\frac{\partial f_z}{\partial d} =k_eqQ\,\frac{\rho^2-2d^2}{(\rho^2+d^2)^{5/2}}. \]
For a small frequency shift, part (e) gives
\[ \omega'_0 =\omega_0\sqrt{1-\frac{c_3}{m\omega_0^2}} \simeq\omega_0-\frac{c_3}{2m\omega_0}, \]
so
\[ \Delta\omega_0(\rho)\simeq \frac{k_eqQ}{2m\omega_0} \frac{2d^2-\rho^2}{(\rho^2+d^2)^{5/2}}. \]
To leading order in the weak interaction, the scan height can be treated as fixed. This expression has its positive maximum at \(\rho=0\): while the numerator is positive, it decreases with \(\rho\) and the denominator increases; beyond \(\rho=\sqrt2d\), the shift is nonpositive.
Thus the maximum occurs directly above the electron, where the tip–electron distance is \(d_0\). At that point,
\[ f_z=\frac{k_eqQ}{d_0^2}, \qquad c_3=-\frac{2k_eqQ}{d_0^3}. \]
Substitution into part (e) yields
\[ (\omega_0+\Delta\omega_0)^2 =\omega_0^2+\frac{2k_eqQ}{md_0^3}. \]
Consequently,
\[ 2\omega_0\Delta\omega_0+(\Delta\omega_0)^2 =\frac{2k_eqQ}{md_0^3}. \]
Since \(\Delta\omega_0\ll\omega_0\), we neglect the squared shift:
\[ \boxed{d_0\simeq \left(\frac{k_eqQ}{m\omega_0\Delta\omega_0}\right)^{1/3}}. \]
Numerically,
\[ \omega_0=1.0\times10^6\ \mathrm{s}^{-1}, \]
and
\[ k_eqQ =(9.0\times10^9)\,6(1.6\times10^{-19})^2 =1.3824\times10^{-27}\ \mathrm{N\,m^2}. \]
Therefore,
\[ d_0^3\simeq \frac{1.3824\times10^{-27}} {(1.0\times10^{-12})(1.0\times10^6)(20)} \ \mathrm{m^3} =6.912\times10^{-23}\ \mathrm{m^3}, \]
giving
\[ d_0\simeq4.1039\times10^{-8}\ \mathrm{m} \quad\Longrightarrow\quad \boxed{d_0\simeq41\ \mathrm{nm}}. \]
The relative frequency shift is \(20/10^6=2.0\times10^{-5}\), confirming the validity of the small-shift approximation.
The solution was checked against the official solution. Where this solution differs from the official solution, the official solution contains an error or a misprint.
IPhO 2004 · Theorieaufgabe 3
Atomsondenmikroskop
Atomsondenmikroskope (APMs) sind leistungsfähige Werkzeuge in den Nanowissenschaften. Die Bewegung eines Federbalkens in einem APM lässt sich mit einem Photodetektor erfassen, der den reflektierten Laserstrahl überwacht, wie in Abb. 3.1 dargestellt. Der Federbalken kann sich nur in vertikaler Richtung bewegen, und seine Auslenkung \(z\) als Funktion der Zeit \(t\) lässt sich durch die Gleichung
\[ m\frac{d^2z}{dt^2}+b\frac{dz}{dt}+kz=F, \tag{3.1} \]
beschreiben, wobei \(m\) die Masse des Federbalkens, \(k=m\omega_0^2\) seine Federkonstante, \(b\) ein kleiner Dämpfungskoeffizient mit \(\omega_0\gg(b/m)>0\) und schließlich \(F\) eine äußere Antriebskraft der piezoelektrischen Röhre ist.
Abbildung 3.1 Schematische Darstellung eines Rastersondenmikroskops (SPM). Die Einfügung in der unteren rechten Ecke zeigt ein vereinfachtes mechanisches Modell zur Beschreibung der Kopplung zwischen der Piezoröhre und dem Federbalken.
[Teil A]
(a) [1.5 Punkte] Für \(F=F_0\sin\omega t\) lässt sich eine Lösung \(z(t)\) von Gl. (3.1) als \(z(t)=A\sin(\omega t-\phi)\) mit \(A>0\) und \(0\leq\phi\leq\pi\) schreiben. Bestimmen Sie die Ausdrücke für die Amplitude \(A\) und \(\tan\phi\) in Abhängigkeit von \(F_0\), \(m\), \(\omega\), \(\omega_0\) und \(b\). Bestimmen Sie \(A\) und die Phase \(\phi\) bei der Resonanzfrequenz \(\omega=\omega_0\).
(b) [1 Punkt] Der in Abb. 3.1 dargestellte Lock-in-Verstärker multipliziert ein Eingangssignal mit dem Lock-in-Referenzsignal \(V_R=V_{R0}\sin\omega t\) und lässt anschließend nur den Gleichanteil des Produktsignals passieren. Nehmen Sie an, dass das Eingangssignal durch \(V_i=V_{i0}\sin(\omega_i t-\phi_i)\) gegeben ist. Dabei sind \(V_{R0}\), \(V_{i0}\), \(\omega_i\) und \(\phi_i\) vorgegebene positive Konstanten. Bestimmen Sie die Bedingung an \(\omega\) (>0) für ein nicht verschwindendes Ausgangssignal. Wie lautet der Ausdruck für den Betrag des nicht verschwindenden Gleichspannungsausgangssignals bei dieser Frequenz?
(c) [1.5 Punkte] Beim Durchlaufen des Phasenschiebers wird die Lock-in-Referenzspannung \(V_R=V_{R0}\sin\omega t\) in \(V'_R=V_{R0}\sin(\omega t+\pi/2)\) umgewandelt. Die an die piezoelektrische Röhre angelegte Spannung \(V'_R\) treibt den Federbalken mit der Kraft \(F=c_1V'_R\) an. Anschließend wandelt der Photodetektor die Auslenkung \(z\) des Federbalkens in eine Spannung \(V_i=c_2z\) um. Dabei sind \(c_1\) und \(c_2\) Konstanten. Bestimmen Sie den Ausdruck für den Betrag des Gleichspannungsausgangssignals bei \(\omega=\omega_0\).
(d) [2 Punkte] Eine kleine Änderung \(\Delta m\) der Masse des Federbalkens verschiebt die Resonanzfrequenz um \(\Delta\omega_0\). Dadurch verschiebt sich die Phase \(\phi\) bei der ursprünglichen Resonanzfrequenz \(\omega_0\) um \(\Delta\phi\). Bestimmen Sie die Massenänderung \(\Delta m\), die einer Phasenverschiebung von \(\Delta\phi=\pi/1800\) entspricht, einer typischen Auflösung bei Phasenmessungen. Die physikalischen Parameter des Federbalkens sind \(m=1.0\times10^{-12}\ \mathrm{kg}\), \(k=1.0\ \mathrm{N/m}\) und \((b/m)=1.0\times10^3\ \mathrm{s}^{-1}\). Verwenden Sie für \(|x|\ll1\) die Näherungen \((1+x)^a\approx1+ax\) und \(\tan(\pi/2+x)\approx-1/x\).
[Teil B]
Im Folgenden betrachten wir den Fall, dass neben der in Teil A behandelten Antriebskraft weitere, von der Probe verursachte Kräfte auf den Federbalken wirken, wie in Abb. 3.1 dargestellt.
(e) [1.5 Punkte] Unter der Annahme, dass die zusätzliche Kraft \(f(h)\) nur vom Abstand \(h\) zwischen dem Federbalken und der Probenoberfläche abhängt, lässt sich eine neue Gleichgewichtslage \(h_0\) bestimmen. In der Nähe von \(h=h_0\) können wir \(f(h)\approx f(h_0)+c_3(h-h_0)\) schreiben, wobei \(c_3\) bezüglich \(h\) konstant ist. Bestimmen Sie die neue Resonanzfrequenz \(\omega'_0\) in Abhängigkeit von \(\omega_0\), \(m\) und \(c_3\).
(f) [2.5 Punkte] Beim Abtasten der Oberfläche durch horizontales Verschieben der Probe trifft die mit \(Q=6e\) geladene Spitze des Federbalkens auf ein Elektron mit der Ladung \(q=e\), das in einem gewissen Abstand unterhalb der Oberfläche eingefangen (räumlich lokalisiert) ist. Beim Abtasten der Umgebung des Elektrons wird beobachtet, dass die maximale Verschiebung der Resonanzfrequenz \(\Delta\omega_0\) \((=\omega'_0-\omega_0)\) sehr viel kleiner als \(\omega_0\) ist. Drücken Sie den Abstand \(d_0\) zwischen dem Federbalken und dem eingefangenen Elektron bei maximaler Verschiebung durch \(m\), \(q\), \(Q\), \(\omega_0\), \(\Delta\omega_0\) und die Coulomb-Konstante \(k_e\) aus. Berechnen Sie \(d_0\) in nm (\(1\ \mathrm{nm}=1\times10^{-9}\ \mathrm{m}\)) für \(\Delta\omega_0=20\ \mathrm{s}^{-1}\). Die physikalischen Parameter des Federbalkens sind \(m=1.0\times10^{-12}\ \mathrm{kg}\) und \(k=1.0\ \mathrm{N/m}\). Vernachlässigen Sie jegliche Polarisationseffekte sowohl in der Spitze des Federbalkens als auch in der Oberfläche. Beachten Sie, dass \(k_e=1/(4\pi\varepsilon_0)=9.0\times10^9\ \mathrm{N\cdot m^2/C^2}\) und \(e=-1.6\times10^{-19}\ \mathrm{C}\) gelten.
Aufgabentext aus dem offiziellen englischen Text übersetzt.
Antworten
Wir bezeichnen das Gleichspannungsausgangssignal gemäß der angegebenen Multiplikationsvorschrift mit \(S_{\mathrm{dc}}=\langle V_RV_i\rangle\).
-
(a) \[ \boxed{A=\frac{F_0}{\sqrt{m^2(\omega_0^2-\omega^2)^2+b^2\omega^2}}}, \qquad \boxed{\tan\phi=\frac{b\omega}{m(\omega_0^2-\omega^2)}}. \] Bei \(\omega=\omega_0\) gilt \[ \boxed{A=\frac{F_0}{b\omega_0},\qquad \phi=\frac{\pi}{2}}. \]
-
(b) Ein von null verschiedenes Gleichspannungsausgangssignal erfordert \[ \boxed{\omega=\omega_i,\qquad \cos\phi_i\ne0}. \] Sein Betrag ist \[ \boxed{|S_{\mathrm{dc}}|=\frac{V_{R0}V_{i0}}{2}|\cos\phi_i|}. \]
-
(c) \[ \boxed{|S_{\mathrm{dc}}|=\frac{|c_1c_2|V_{R0}^{\,2}}{2b\omega_0}}. \]
-
(d) \[ \boxed{\Delta m\simeq\frac{b}{\omega_0}\Delta\phi \simeq1.7\times10^{-18}\ \mathrm{kg}}. \] Die angegebene positive Phasenverschiebung entspricht einer Massenzunahme.
-
(e) \[ \boxed{\omega'_0=\sqrt{\omega_0^2-\frac{c_3}{m}}}, \] vorausgesetzt, dass \(m\omega_0^2-c_3>0\) gilt.
-
(f) Die maximale Frequenzerhöhung tritt direkt über dem Elektron auf, und es gilt \[ \boxed{d_0\simeq \left(\frac{k_eqQ}{m\omega_0\Delta\omega_0}\right)^{1/3} \simeq41\ \mathrm{nm}}. \]
Lösung
Wir betrachten die stationäre periodische Bewegung nach dem Abklingen des gedämpften Einschwingvorgangs. Durchgehend verwenden wir die in der Aufgabe für schwache Dämpfung gewählte Konvention, nach der die Resonanzfrequenz \(\omega_0=\sqrt{k/m}\) ist.
(a)
Sei \(\theta=\omega t-\phi\). Einsetzen von \(z=A\sin\theta\) in die Bewegungsgleichung ergibt
\[ A(k-m\omega^2)\sin\theta+Ab\omega\cos\theta =F_0\sin(\theta+\phi). \]
Durch Ausmultiplizieren der rechten Seite und Gleichsetzen der Koeffizienten von \(\sin\theta\) und \(\cos\theta\) erhalten wir
\[ A(k-m\omega^2)=F_0\cos\phi, \qquad Ab\omega=F_0\sin\phi. \]
Quadrieren und Addieren dieser Gleichungen liefert
\[ A^2\left[(k-m\omega^2)^2+b^2\omega^2\right]=F_0^2. \]
Mit \(k=m\omega_0^2\) folgt
\[ \boxed{A=\frac{F_0} {\sqrt{m^2(\omega_0^2-\omega^2)^2+b^2\omega^2}}}. \]
Division der Koeffizientengleichungen ergibt
\[ \boxed{\tan\phi=\frac{b\omega}{m(\omega_0^2-\omega^2)}}. \]
Der Quadrant ergibt sich aus den Koeffizientengleichungen: Bei positiver Antriebsfrequenz gilt \(\sin\phi>0\), während \(\cos\phi\) das Vorzeichen von \(\omega_0^2-\omega^2\) hat. Somit ist die Phasenverzögerung unterhalb der Resonanz kleiner als \(\pi/2\) und oberhalb der Resonanz größer als \(\pi/2\).
Bei \(\omega=\omega_0\) heben sich der elastische Term und der Trägheitsterm gegenseitig auf. Folglich gilt
\[ \boxed{\phi=\frac{\pi}{2},\qquad A=\frac{F_0}{b\omega_0}}. \]
(b)
Mit der Produkt-zu-Summe-Identität erhalten wir
\[ \begin{aligned} V_RV_i &=V_{R0}V_{i0}\sin\omega t\, \sin(\omega_i t-\phi_i)\\ &=\frac{V_{R0}V_{i0}}{2} \left[ \cos\bigl((\omega-\omega_i)t+\phi_i\bigr) -\cos\bigl((\omega+\omega_i)t-\phi_i\bigr) \right]. \end{aligned} \]
Das ideale Gleichanteilfilter lässt nur zeitunabhängige Terme passieren. Da beide Frequenzen positiv sind, ergibt der Term mit der Summenfrequenz im zeitlichen Mittel stets null. Der Term mit der Differenzfrequenz ist nur dann konstant, wenn
\[ \boxed{\omega=\omega_i}. \]
Bei dieser Frequenz gilt
\[ S_{\mathrm{dc}}=\frac{V_{R0}V_{i0}}{2}\cos\phi_i, \]
also ist der Betrag
\[ \boxed{|S_{\mathrm{dc}}| =\frac{V_{R0}V_{i0}}{2}|\cos\phi_i|}. \]
Die Übereinstimmung der Frequenzen ist notwendig, garantiert jedoch kein von null verschiedenes Ergebnis: Für \(\phi_i=\pi/2+n\pi\) steht das Eingangssignal in Quadratur zum Referenzsignal, und das Gleichspannungsausgangssignal verschwindet. Ein nicht verschwindendes Ausgangssignal erfordert daher zusätzlich \(\cos\phi_i\ne0\).
(c)
Bei der angegebenen Frequenz treibt das phasenverschobene Referenzsignal den Federbalken mit der Kraft
\[ F=c_1V_{R0}\sin(\omega_0t+\pi/2) =c_1V_{R0}\cos\omega_0t. \]
Die Auslenkung des Federbalkens hinkt der Kraft um \(\pi/2\) nach. Der Phasenschieber bewirkt daher, dass die Auslenkung mit dem ursprünglichen Referenzsignal in Phase ist:
\[ z(t)=\frac{c_1V_{R0}}{b\omega_0}\sin\omega_0t. \]
Dieser Ausdruck folgt auch unmittelbar durch Einsetzen in die Bewegungsgleichung. Die Detektorspannung ist
\[ V_i(t)=\frac{c_1c_2V_{R0}}{b\omega_0}\sin\omega_0t. \]
Multiplikation mit dem ursprünglichen Referenzsignal ergibt
\[ V_RV_i= \frac{c_1c_2V_{R0}^{\,2}}{b\omega_0}\sin^2\omega_0t. \]
Wegen \(\langle\sin^2\omega_0t\rangle=1/2\) gilt
\[ S_{\mathrm{dc}}=\frac{c_1c_2V_{R0}^{\,2}}{2b\omega_0}, \qquad \boxed{|S_{\mathrm{dc}}| =\frac{|c_1c_2|V_{R0}^{\,2}}{2b\omega_0}}. \]
Der Betrag berücksichtigt beide möglichen Vorzeichen der Umwandlungskonstanten.
(d)
Die Federkonstante bleibt bei der Massenänderung unverändert. Die neue Eigenfrequenz ist daher
\[ \omega_0+\Delta\omega_0 =\sqrt{\frac{k}{m+\Delta m}} =\omega_0\left(1+\frac{\Delta m}{m}\right)^{-1/2}. \]
Für \(|\Delta m|\ll m\) ergibt die angegebene binomische Näherung
\[ \boxed{\Delta\omega_0\simeq -\frac{\omega_0}{2}\frac{\Delta m}{m}}. \]
Die Messfrequenz bleibt auf dem ursprünglichen Wert \(\omega_0\). Unter der Annahme eines unveränderten \(b\) erfüllt die neue Phase die Beziehung
\[ \tan\left(\frac{\pi}{2}+\Delta\phi\right) =\frac{b\omega_0}{k-(m+\Delta m)\omega_0^2}. \]
Wegen \(k=m\omega_0^2\) gilt
\[ \tan\left(\frac{\pi}{2}+\Delta\phi\right) =-\frac{b}{\omega_0\Delta m}. \]
Mit \(\tan(\pi/2+x)\simeq-1/x\) folgt
\[ -\frac{1}{\Delta\phi}\simeq-\frac{b}{\omega_0\Delta m}, \]
und damit
\[ \boxed{\Delta m\simeq\frac{b}{\omega_0}\Delta\phi}. \]
Die gegebenen Parameter liefern
\[ \omega_0=\sqrt{\frac{1.0}{1.0\times10^{-12}}} =1.0\times10^6\ \mathrm{s}^{-1}, \]
\[ b=m\frac bm =(1.0\times10^{-12})(1.0\times10^3) =1.0\times10^{-9}\ \mathrm{kg\,s^{-1}}. \]
Somit gilt
\[ \Delta m\simeq \frac{1.0\times10^{-9}}{1.0\times10^6} \frac{\pi}{1800}\ \mathrm{kg} =1.7453\times10^{-18}\ \mathrm{kg}, \]
oder auf zwei signifikante Stellen gerundet
\[ \boxed{\Delta m\simeq1.7\times10^{-18}\ \mathrm{kg}}. \]
Hier sind \(\Delta m/m\simeq1.7\times10^{-6}\) und \(\Delta\phi\simeq1.7\times10^{-3}\), was mit beiden Näherungen für kleine Änderungen vereinbar ist. Die zugehörige Frequenzänderung beträgt ungefähr \(-0.87\ \mathrm{s}^{-1}\).
(e)
Wir wählen die positive Richtung der Auslenkung und der von der Probe ausgeübten Kraft von der Probe weg. Sei \(z_{\mathrm{eq}}\) die neue statische Auslenkung, die dem Abstand \(h_0\) entspricht. Das statische Kräftegleichgewicht liefert
\[ kz_{\mathrm{eq}}=f(h_0). \]
Für eine kleine Auslenkung aus dieser Gleichgewichtslage definieren wir
\[ x=z-z_{\mathrm{eq}}=h-h_0. \]
Unter Einbeziehung der von der Probe ausgeübten Kraft lautet die Bewegungsgleichung
\[ m\ddot z+b\dot z+kz=F+f(h). \]
Wir setzen die linearisierte Kraft \(f(h)\simeq f(h_0)+c_3x\) ein und subtrahieren anschließend die Gleichung des statischen Gleichgewichts:
\[ m\ddot x+b\dot x+kx=F+c_3x. \]
Daher gilt
\[ m\ddot x+b\dot x+(k-c_3)x=F. \]
Der Kraftgradient verändert die effektive Federkonstante zu \(k-c_3\), während die konstante Kraft lediglich die Gleichgewichtslage verschiebt. Somit gilt
\[ \boxed{\omega'_0 =\sqrt{\frac{k-c_3}{m}} =\sqrt{\omega_0^2-\frac{c_3}{m}}}. \]
Ein stabiles Gleichgewicht, um das Schwingungen möglich sind, erfordert \(k-c_3>0\); die Deutung als Resonanzfrequenz setzt außerdem weiterhin schwache Dämpfung voraus.
(f)
Da \(q=e\) und \(Q=6e\) gelten, ist
\[ qQ=6e^2>0. \]
Die Wechselwirkung ist abstoßend. Um zu bestimmen, wo die Frequenzverschiebung am größten ist, bezeichnen wir den horizontalen Abstand zwischen Spitze und Elektron mit \(\rho\) und ihren vertikalen Abstand mit \(d\). Das Coulomb-Gesetz liefert für die nach oben gerichtete Kraftkomponente
\[ f_z(\rho,d)= \frac{k_eqQ\,d}{(\rho^2+d^2)^{3/2}}. \]
Eine vertikale Auslenkung des Federbalkens verändert \(d\) um denselben Betrag. Der maßgebliche Kraftgradient ist daher
\[ c_3=\frac{\partial f_z}{\partial d} =k_eqQ\,\frac{\rho^2-2d^2}{(\rho^2+d^2)^{5/2}}. \]
Für eine kleine Frequenzverschiebung ergibt Teil (e)
\[ \omega'_0 =\omega_0\sqrt{1-\frac{c_3}{m\omega_0^2}} \simeq\omega_0-\frac{c_3}{2m\omega_0}, \]
also
\[ \Delta\omega_0(\rho)\simeq \frac{k_eqQ}{2m\omega_0} \frac{2d^2-\rho^2}{(\rho^2+d^2)^{5/2}}. \]
In führender Ordnung der schwachen Wechselwirkung kann die Abtasthöhe als konstant betrachtet werden. Dieser Ausdruck hat sein positives Maximum bei \(\rho=0\): Solange der Zähler positiv ist, nimmt er mit \(\rho\) ab, während der Nenner zunimmt; jenseits von \(\rho=\sqrt2d\) ist die Verschiebung nicht positiv.
Das Maximum tritt somit direkt über dem Elektron auf, wo der Abstand zwischen Spitze und Elektron \(d_0\) beträgt. An dieser Stelle gilt
\[ f_z=\frac{k_eqQ}{d_0^2}, \qquad c_3=-\frac{2k_eqQ}{d_0^3}. \]
Einsetzen in Teil (e) ergibt
\[ (\omega_0+\Delta\omega_0)^2 =\omega_0^2+\frac{2k_eqQ}{md_0^3}. \]
Folglich gilt
\[ 2\omega_0\Delta\omega_0+(\Delta\omega_0)^2 =\frac{2k_eqQ}{md_0^3}. \]
Da \(\Delta\omega_0\ll\omega_0\), vernachlässigen wir das Quadrat der Verschiebung:
\[ \boxed{d_0\simeq \left(\frac{k_eqQ}{m\omega_0\Delta\omega_0}\right)^{1/3}}. \]
Numerisch gilt
\[ \omega_0=1.0\times10^6\ \mathrm{s}^{-1}, \]
und
\[ k_eqQ =(9.0\times10^9)\,6(1.6\times10^{-19})^2 =1.3824\times10^{-27}\ \mathrm{N\,m^2}. \]
Daher gilt
\[ d_0^3\simeq \frac{1.3824\times10^{-27}} {(1.0\times10^{-12})(1.0\times10^6)(20)} \ \mathrm{m^3} =6.912\times10^{-23}\ \mathrm{m^3}, \]
woraus sich ergibt
\[ d_0\simeq4.1039\times10^{-8}\ \mathrm{m} \quad\Longrightarrow\quad \boxed{d_0\simeq41\ \mathrm{nm}}. \]
Die relative Frequenzverschiebung beträgt \(20/10^6=2.0\times10^{-5}\), was die Gültigkeit der Näherung für kleine Verschiebungen bestätigt.
Die Lösung wurde mit der offiziellen Lösung abgeglichen. Wo diese Lösung von der offiziellen Lösung abweicht, enthält die offizielle Lösung einen Fehler oder Druckfehler.
IPhO 2004 · Teori sorusu 3
Atomik Sonda Mikroskobu
Atomik sonda mikroskopları (APM), nanobilim alanında güçlü araçlardır. APM'deki bir konsolun hareketi, Şekil 3.1'de gösterildiği gibi, yansıyan lazer demetini izleyen bir fotodedektörle algılanabilir. Konsol yalnızca düşey yönde hareket edebilir ve yer değiştirmesi \(z\), zamanın \(t\) bir fonksiyonu olarak şu denklemle betimlenebilir:
\[ m\frac{d^2z}{dt^2}+b\frac{dz}{dt}+kz=F, \tag{3.1} \]
Burada \(m\) konsolun kütlesi, \(k=m\omega_0^2\) konsolun yay sabiti, \(b\), \(\omega_0\gg(b/m)>0\) koşulunu sağlayan küçük bir sönüm katsayısı ve son olarak \(F\), piezoelektrik tüpün uyguladığı dış sürücü kuvvettir.
Şekil 3.1 Bir taramalı sonda mikroskobunun (SPM) şematik gösterimi. Sağ alt köşedeki küçük şekil, piezoelektrik tüp ile konsol arasındaki bağlaşımı betimleyen basitleştirilmiş bir mekanik modeli göstermektedir.
[Bölüm A]
(a) [1.5 puan] \(F=F_0\sin\omega t\) olduğunda, Denklem (3.1)'i sağlayan \(z(t)\), \(z(t)=A\sin(\omega t-\phi)\) biçiminde yazılabilir; burada \(A>0\) ve \(0\leq\phi\leq\pi\)'dir. \(A\) genliğinin ve \(\tan\phi\)'nin ifadelerini \(F_0\), \(m\), \(\omega\), \(\omega_0\) ve \(b\) cinsinden bulunuz. \(\omega=\omega_0\) rezonans frekansında \(A\)'yı ve \(\phi\) fazını elde ediniz.
(b) [1 puan] Şekil 3.1'de gösterilen bir kilitlemeli yükselteç, giriş sinyalini \(V_R=V_{R0}\sin\omega t\) referans sinyaliyle çarpar ve ardından çarpım sinyalinin yalnızca dc (doğru akım) bileşenini geçirir. Giriş sinyalinin \(V_i=V_{i0}\sin(\omega_i t-\phi_i)\) ile verildiğini varsayınız. Burada \(V_{R0}\), \(V_{i0}\), \(\omega_i\) ve \(\phi_i\), verilen pozitif sabitlerdir. Çıkış sinyalinin sıfırdan farklı olması için \(\omega\) (>0) üzerindeki koşulu bulunuz. Bu frekansta sıfırdan farklı dc çıkış sinyalinin büyüklüğünün ifadesi nedir?
(c) [1.5 puan] Faz kaydırıcıdan geçen \(V_R=V_{R0}\sin\omega t\) kilitlemeli yükselteç referans gerilimi, \(V'_R=V_{R0}\sin(\omega t+\pi/2)\) biçimine dönüşür. Piezoelektrik tüpe uygulanan \(V'_R\), konsolu \(F=c_1V'_R\) kuvvetiyle sürer. Ardından fotodedektör, konsolun \(z\) yer değiştirmesini \(V_i=c_2z\) gerilimine dönüştürür. Burada \(c_1\) ve \(c_2\) sabitlerdir. \(\omega=\omega_0\) için dc çıkış sinyalinin büyüklüğünün ifadesini bulunuz.
(d) [2 puan] Konsol kütlesindeki küçük bir \(\Delta m\) değişimi, rezonans frekansını \(\Delta\omega_0\) kadar kaydırır. Bunun sonucunda, başlangıçtaki \(\omega_0\) rezonans frekansında \(\phi\) fazı \(\Delta\phi\) kadar kayar. Faz ölçümlerinde tipik bir çözünürlük olan \(\Delta\phi=\pi/1800\) faz kaymasına karşılık gelen \(\Delta m\) kütle değişimini bulunuz. Konsolun fiziksel parametreleri \(m=1.0\times10^{-12}\ \mathrm{kg}\), \(k=1.0\ \mathrm{N/m}\) ve \((b/m)=1.0\times10^3\ \mathrm{s}^{-1}\) olarak verilmiştir. \(|x|\ll1\) olduğunda \((1+x)^a\approx1+ax\) ve \(\tan(\pi/2+x)\approx-1/x\) yaklaşımlarını kullanınız.
[Bölüm B]
Bundan sonra, Bölüm A'da ele alınan sürücü kuvvete ek olarak, Şekil 3.1'de gösterildiği gibi numuneden kaynaklanan bazı kuvvetlerin konsola etki ettiği durumu ele alalım.
(e) [1.5 puan] Ek \(f(h)\) kuvvetinin yalnızca konsol ile numune yüzeyi arasındaki \(h\) uzaklığına bağlı olduğu varsayılarak, yeni bir \(h_0\) denge konumu bulunabilir. \(h=h_0\) yakınında \(f(h)\approx f(h_0)+c_3(h-h_0)\) yazabiliriz; burada \(c_3\), \(h\)'ye göre sabittir. Yeni \(\omega'_0\) rezonans frekansını \(\omega_0\), \(m\) ve \(c_3\) cinsinden bulunuz.
(f) [2.5 puan] Numune yatay olarak hareket ettirilerek yüzey taranırken, \(Q=6e\) yüküne sahip konsol ucu, yüzeyin bir miktar altında tuzaklanmış (uzayda yerelleşmiş), yükü \(q=e\) olan bir elektronla karşılaşır. Elektronun çevresi taranırken, rezonans frekansındaki en büyük \(\Delta\omega_0\) \((=\omega'_0-\omega_0)\) kaymasının \(\omega_0\)'dan çok küçük olduğu gözlenir. Kaymanın en büyük olduğu durumda konsol ile tuzaklanmış elektron arasındaki \(d_0\) uzaklığını \(m\), \(q\), \(Q\), \(\omega_0\), \(\Delta\omega_0\) ve Coulomb sabiti \(k_e\) cinsinden ifade ediniz. \(\Delta\omega_0=20\ \mathrm{s}^{-1}\) için \(d_0\)'ı nm (\(1\ \mathrm{nm}=1\times10^{-9}\ \mathrm{m}\)) cinsinden hesaplayınız. Konsolun fiziksel parametreleri \(m=1.0\times10^{-12}\ \mathrm{kg}\) ve \(k=1.0\ \mathrm{N/m}\)'dir. Hem konsol ucundaki hem de yüzeydeki tüm kutuplanma etkilerini ihmal ediniz. \(k_e=1/(4\pi\varepsilon_0)=9.0\times10^9\ \mathrm{N\cdot m^2/C^2}\) ve \(e=-1.6\times10^{-19}\ \mathrm{C}\) olduğunu dikkate alınız.
Soru metni resmi İngilizce metinden çevrilmiştir.
Cevaplar
Belirtilen çarpma kuralına göre dc çıkışını \(S_{\mathrm{dc}}=\langle V_RV_i\rangle\) ile gösterelim.
-
(a) \[ \boxed{A=\frac{F_0}{\sqrt{m^2(\omega_0^2-\omega^2)^2+b^2\omega^2}}}, \qquad \boxed{\tan\phi=\frac{b\omega}{m(\omega_0^2-\omega^2)}}. \] \(\omega=\omega_0\) için, \[ \boxed{A=\frac{F_0}{b\omega_0},\qquad \phi=\frac{\pi}{2}}. \]
-
(b) Sıfırdan farklı bir dc çıkışı için \[ \boxed{\omega=\omega_i,\qquad \cos\phi_i\ne0}. \] koşulları gereklidir. Büyüklüğü \[ \boxed{|S_{\mathrm{dc}}|=\frac{V_{R0}V_{i0}}{2}|\cos\phi_i|}. \] ile verilir.
-
(c) \[ \boxed{|S_{\mathrm{dc}}|=\frac{|c_1c_2|V_{R0}^{\,2}}{2b\omega_0}}. \]
-
(d) \[ \boxed{\Delta m\simeq\frac{b}{\omega_0}\Delta\phi \simeq1.7\times10^{-18}\ \mathrm{kg}}. \] Belirtilen pozitif faz kayması, kütlede bir artışa karşılık gelir.
-
(e) \[ \boxed{\omega'_0=\sqrt{\omega_0^2-\frac{c_3}{m}}}, \] burada \(m\omega_0^2-c_3>0\) koşulu sağlanmalıdır.
-
(f) Frekanstaki en büyük yukarı yönlü kayma, elektronun tam üzerinde gerçekleşir ve \[ \boxed{d_0\simeq \left(\frac{k_eqQ}{m\omega_0\Delta\omega_0}\right)^{1/3} \simeq41\ \mathrm{nm}}. \] elde edilir.
Çözüm
Sönümlü geçici hareketin ortadan kalkmasından sonraki kararlı periyodik hareketi ele alıyoruz. Çözüm boyunca, soruda benimsenen zayıf sönüm kabulüne uyarak rezonans frekansını \(\omega_0=\sqrt{k/m}\) olarak alıyoruz.
(a)
\(\theta=\omega t-\phi\) olsun. \(z=A\sin\theta\) ifadesini hareket denkleminde yerine koyarsak
\[ A(k-m\omega^2)\sin\theta+Ab\omega\cos\theta =F_0\sin(\theta+\phi). \]
elde ederiz. Sağ tarafı açıp \(\sin\theta\) ve \(\cos\theta\) katsayılarını eşitleyince,
\[ A(k-m\omega^2)=F_0\cos\phi, \qquad Ab\omega=F_0\sin\phi. \]
Bu denklemlerin karelerini alıp toplarsak
\[ A^2\left[(k-m\omega^2)^2+b^2\omega^2\right]=F_0^2. \]
elde ederiz. \(k=m\omega_0^2\) bağıntısını kullanarak,
\[ \boxed{A=\frac{F_0} {\sqrt{m^2(\omega_0^2-\omega^2)^2+b^2\omega^2}}}. \]
Katsayı denklemlerini birbirine bölmek şu sonucu verir:
\[ \boxed{\tan\phi=\frac{b\omega}{m(\omega_0^2-\omega^2)}}. \]
Fazın bulunduğu bölge katsayı denklemlerinden belirlenir: pozitif sürücü frekansı için \(\sin\phi>0\) iken, \(\cos\phi\)'nin işareti \(\omega_0^2-\omega^2\)'nin işaretiyle aynıdır. Dolayısıyla faz gecikmesi, rezonansın altında \(\pi/2\)'den küçük, rezonansın üstünde ise \(\pi/2\)'den büyüktür.
\(\omega=\omega_0\) olduğunda esneklik ve eylemsizlik terimleri birbirini götürür. Sonuç olarak,
\[ \boxed{\phi=\frac{\pi}{2},\qquad A=\frac{F_0}{b\omega_0}}. \]
(b)
Çarpımı toplama dönüştüren trigonometrik özdeşliği kullanarak,
\[ \begin{aligned} V_RV_i &=V_{R0}V_{i0}\sin\omega t\, \sin(\omega_i t-\phi_i)\\ &=\frac{V_{R0}V_{i0}}{2} \left[ \cos\bigl((\omega-\omega_i)t+\phi_i\bigr) -\cos\bigl((\omega+\omega_i)t-\phi_i\bigr) \right]. \end{aligned} \]
İdeal dc filtresi yalnızca zamandan bağımsız terimleri geçirir. Her iki frekans da pozitif olduğundan, toplam frekanslı terimin ortalaması her zaman sıfırdır. Fark frekanslı terim yalnızca
\[ \boxed{\omega=\omega_i}. \]
olduğunda sabittir. Bu frekansta,
\[ S_{\mathrm{dc}}=\frac{V_{R0}V_{i0}}{2}\cos\phi_i, \]
dolayısıyla büyüklük
\[ \boxed{|S_{\mathrm{dc}}| =\frac{V_{R0}V_{i0}}{2}|\cos\phi_i|}. \]
ile verilir. Frekansların eşleşmesi gereklidir, ancak sıfırdan farklı bir sonucu garanti etmez: \(\phi_i=\pi/2+n\pi\) ise giriş ile referans arasında dik faz ilişkisi vardır ve dc çıkışı sıfır olur. Bu nedenle, çıkışın sıfırdan farklı olması için ayrıca \(\cos\phi_i\ne0\) gerekir.
(c)
Belirtilen frekansta, fazı kaydırılmış referans konsolu şu kuvvetle sürer:
\[ F=c_1V_{R0}\sin(\omega_0t+\pi/2) =c_1V_{R0}\cos\omega_0t. \]
Konsolun yer değiştirmesi, kuvvetin \(\pi/2\) kadar gerisindedir. Dolayısıyla faz kaydırıcı, yer değiştirmenin başlangıçtaki referansla aynı fazda olmasını sağlar:
\[ z(t)=\frac{c_1V_{R0}}{b\omega_0}\sin\omega_0t. \]
Bu ifade, hareket denkleminde doğrudan yerine koyarak da elde edilir. Dedektör gerilimi şöyledir:
\[ V_i(t)=\frac{c_1c_2V_{R0}}{b\omega_0}\sin\omega_0t. \]
Başlangıçtaki referansla çarpmak şu sonucu verir:
\[ V_RV_i= \frac{c_1c_2V_{R0}^{\,2}}{b\omega_0}\sin^2\omega_0t. \]
\(\langle\sin^2\omega_0t\rangle=1/2\) olduğundan,
\[ S_{\mathrm{dc}}=\frac{c_1c_2V_{R0}^{\,2}}{2b\omega_0}, \qquad \boxed{|S_{\mathrm{dc}}| =\frac{|c_1c_2|V_{R0}^{\,2}}{2b\omega_0}}. \]
Mutlak değer, dönüşüm sabitlerinin her iki işaretini de kapsar.
(d)
Kütle değiştiğinde yay sabiti değişmez. Bu nedenle yeni doğal frekans
\[ \omega_0+\Delta\omega_0 =\sqrt{\frac{k}{m+\Delta m}} =\omega_0\left(1+\frac{\Delta m}{m}\right)^{-1/2}. \]
ile verilir. \(|\Delta m|\ll m\) için verilen binom yaklaşımı şu sonucu verir:
\[ \boxed{\Delta\omega_0\simeq -\frac{\omega_0}{2}\frac{\Delta m}{m}}. \]
Ölçüm frekansı başlangıçtaki \(\omega_0\) değerinde kalır. \(b\)'nin değişmediğini alırsak, yeni faz şu bağıntıyı sağlar:
\[ \tan\left(\frac{\pi}{2}+\Delta\phi\right) =\frac{b\omega_0}{k-(m+\Delta m)\omega_0^2}. \]
\(k=m\omega_0^2\) olduğundan,
\[ \tan\left(\frac{\pi}{2}+\Delta\phi\right) =-\frac{b}{\omega_0\Delta m}. \]
\(\tan(\pi/2+x)\simeq-1/x\) yaklaşımını uygulayarak,
\[ -\frac{1}{\Delta\phi}\simeq-\frac{b}{\omega_0\Delta m}, \]
ve buradan
\[ \boxed{\Delta m\simeq\frac{b}{\omega_0}\Delta\phi}. \]
elde edilir. Verilen parametreler şu değerleri verir:
\[ \omega_0=\sqrt{\frac{1.0}{1.0\times10^{-12}}} =1.0\times10^6\ \mathrm{s}^{-1}, \]
\[ b=m\frac bm =(1.0\times10^{-12})(1.0\times10^3) =1.0\times10^{-9}\ \mathrm{kg\,s^{-1}}. \]
Dolayısıyla
\[ \Delta m\simeq \frac{1.0\times10^{-9}}{1.0\times10^6} \frac{\pi}{1800}\ \mathrm{kg} =1.7453\times10^{-18}\ \mathrm{kg}, \]
ya da iki anlamlı basamakla,
\[ \boxed{\Delta m\simeq1.7\times10^{-18}\ \mathrm{kg}}. \]
Burada \(\Delta m/m\simeq1.7\times10^{-6}\) ve \(\Delta\phi\simeq1.7\times10^{-3}\) olup her iki küçük değişim yaklaşımıyla da tutarlıdır. Buna karşılık gelen frekans değişimi yaklaşık \(-0.87\ \mathrm{s}^{-1}\)'dir.
(e)
Pozitif yer değiştirme yönünü ve pozitif numune kuvvetinin yönünü numuneden uzaklaşan yönde alalım. \(z_{\mathrm{eq}}\), \(h_0\) aralığına karşılık gelen yeni statik yer değiştirme olsun. Statik kuvvet dengesi şu bağıntıyı verir:
\[ kz_{\mathrm{eq}}=f(h_0). \]
Bu denge konumundan küçük bir yer değiştirme için
\[ x=z-z_{\mathrm{eq}}=h-h_0. \]
tanımını yapalım. Numune kuvveti de dahil edildiğinde hareket denklemi şöyledir:
\[ m\ddot z+b\dot z+kz=F+f(h). \]
Doğrusallaştırılmış \(f(h)\simeq f(h_0)+c_3x\) kuvvetini yerine koyup statik denge denklemini çıkaralım:
\[ m\ddot x+b\dot x+kx=F+c_3x. \]
Böylece,
\[ m\ddot x+b\dot x+(k-c_3)x=F. \]
Kuvvet gradyanı etkin yay sabitini \(k-c_3\) olarak değiştirirken, sabit kuvvet yalnızca denge konumunu kaydırır. Dolayısıyla
\[ \boxed{\omega'_0 =\sqrt{\frac{k-c_3}{m}} =\sqrt{\omega_0^2-\frac{c_3}{m}}}. \]
Kararlı, salınımlı bir denge için \(k-c_3>0\) gerekir; rezonans yorumu ayrıca zayıf sönüm varsayımını da korur.
(f)
\(q=e\) ve \(Q=6e\) olduğundan,
\[ qQ=6e^2>0. \]
Etkileşim iticidir. Frekans kaymasının nerede en büyük olduğunu belirlemek için, uç ile elektron arasındaki yatay uzaklık \(\rho\), düşey uzaklık ise \(d\) olsun. Coulomb yasası, kuvvetin yukarı yönlü bileşenini şöyle verir:
\[ f_z(\rho,d)= \frac{k_eqQ\,d}{(\rho^2+d^2)^{3/2}}. \]
Konsolun düşey yer değiştirmesi, \(d\)'yi aynı miktarda değiştirir. Bu nedenle ilgili kuvvet gradyanı şöyledir:
\[ c_3=\frac{\partial f_z}{\partial d} =k_eqQ\,\frac{\rho^2-2d^2}{(\rho^2+d^2)^{5/2}}. \]
Küçük bir frekans kayması için (e) kısmı şu sonucu verir:
\[ \omega'_0 =\omega_0\sqrt{1-\frac{c_3}{m\omega_0^2}} \simeq\omega_0-\frac{c_3}{2m\omega_0}, \]
dolayısıyla
\[ \Delta\omega_0(\rho)\simeq \frac{k_eqQ}{2m\omega_0} \frac{2d^2-\rho^2}{(\rho^2+d^2)^{5/2}}. \]
Zayıf etkileşimde en düşük mertebede, tarama yüksekliği sabit kabul edilebilir. Bu ifade, pozitif maksimumunu \(\rho=0\)'da alır: pay pozitif olduğu sürece \(\rho\) arttıkça azalır ve payda artar; \(\rho=\sqrt2d\)'nin ötesinde kayma pozitif değildir.
Dolayısıyla maksimum, ucun elektronun tam üzerinde olduğu ve uç–elektron uzaklığının \(d_0\) olduğu konumda gerçekleşir. Bu noktada,
\[ f_z=\frac{k_eqQ}{d_0^2}, \qquad c_3=-\frac{2k_eqQ}{d_0^3}. \]
(e) kısmında yerine koymak şu sonucu verir:
\[ (\omega_0+\Delta\omega_0)^2 =\omega_0^2+\frac{2k_eqQ}{md_0^3}. \]
Bunun sonucunda,
\[ 2\omega_0\Delta\omega_0+(\Delta\omega_0)^2 =\frac{2k_eqQ}{md_0^3}. \]
\(\Delta\omega_0\ll\omega_0\) olduğundan kaymanın karesini ihmal ederiz:
\[ \boxed{d_0\simeq \left(\frac{k_eqQ}{m\omega_0\Delta\omega_0}\right)^{1/3}}. \]
Sayısal olarak,
\[ \omega_0=1.0\times10^6\ \mathrm{s}^{-1}, \]
ve
\[ k_eqQ =(9.0\times10^9)\,6(1.6\times10^{-19})^2 =1.3824\times10^{-27}\ \mathrm{N\,m^2}. \]
Böylece,
\[ d_0^3\simeq \frac{1.3824\times10^{-27}} {(1.0\times10^{-12})(1.0\times10^6)(20)} \ \mathrm{m^3} =6.912\times10^{-23}\ \mathrm{m^3}, \]
buradan
\[ d_0\simeq4.1039\times10^{-8}\ \mathrm{m} \quad\Longrightarrow\quad \boxed{d_0\simeq41\ \mathrm{nm}}. \]
elde edilir. Bağıl frekans kayması \(20/10^6=2.0\times10^{-5}\) olup küçük kayma yaklaşımının geçerliliğini doğrular.
Çözüm, resmi çözümle karşılaştırılarak kontrol edildi. Bu çözümün resmi çözümden ayrıldığı yerlerde resmi çözümde bir hata ya da baskı hatası vardır.
IPhO 2004 · Problema teórico 3
Microscopio de sonda atómica
Los microscopios de sonda atómica (APM) son herramientas muy potentes en el campo de la nanociencia. El movimiento de una palanca en voladizo en un APM puede detectarse mediante un fotodetector que registra el haz láser reflejado, como se muestra en la Fig. 3.1. La palanca solo puede moverse en la dirección vertical y su desplazamiento \(z\) en función del tiempo \(t\) puede describirse mediante la ecuación
\[ m\frac{d^2z}{dt^2}+b\frac{dz}{dt}+kz=F, \tag{3.1} \]
donde \(m\) es la masa de la palanca, \(k=m\omega_0^2\) es su constante elástica, \(b\) es un pequeño coeficiente de amortiguamiento que satisface \(\omega_0\gg(b/m)>0\) y, por último, \(F\) es una fuerza excitadora externa ejercida por el tubo piezoeléctrico.
Figura 3.1 Diagrama esquemático de un microscopio de sonda de barrido (SPM). El recuadro de la esquina inferior derecha representa un modelo mecánico simplificado para describir el acoplamiento del tubo piezoeléctrico con la palanca.
[Parte A]
(a) [1.5 puntos] Cuando \(F=F_0\sin\omega t\), la función \(z(t)\) que satisface la Ec. (3.1) puede escribirse como \(z(t)=A\sin(\omega t-\phi)\), donde \(A>0\) y \(0\leq\phi\leq\pi\). Halle las expresiones de la amplitud \(A\) y de \(\tan\phi\) en función de \(F_0\), \(m\), \(\omega\), \(\omega_0\) y \(b\). Obtenga \(A\) y la fase \(\phi\) a la frecuencia de resonancia \(\omega=\omega_0\).
(b) [1 punto] El amplificador de detección síncrona (lock-in) que se muestra en la Fig. 3.1 multiplica una señal de entrada por la señal de referencia del lock-in, \(V_R=V_{R0}\sin\omega t\), y después deja pasar únicamente la componente continua (dc) de la señal resultante de la multiplicación. Suponga que la señal de entrada viene dada por \(V_i=V_{i0}\sin(\omega_i t-\phi_i)\). Aquí, \(V_{R0}\), \(V_{i0}\), \(\omega_i\) y \(\phi_i\) son constantes positivas dadas. Halle la condición que debe cumplir \(\omega\) (>0) para que la señal de salida no sea nula. ¿Cuál es la expresión de la magnitud de la señal de salida continua no nula a esta frecuencia?
(c) [1.5 puntos] Al pasar por el desfasador, la tensión de referencia del lock-in \(V_R=V_{R0}\sin\omega t\) se transforma en \(V'_R=V_{R0}\sin(\omega t+\pi/2)\). La tensión \(V'_R\), aplicada al tubo piezoeléctrico, excita la palanca con una fuerza \(F=c_1V'_R\). A continuación, el fotodetector convierte el desplazamiento de la palanca, \(z\), en una tensión \(V_i=c_2z\). Aquí, \(c_1\) y \(c_2\) son constantes. Halle la expresión de la magnitud de la señal de salida continua para \(\omega=\omega_0\).
(d) [2 puntos] Una pequeña variación \(\Delta m\) de la masa de la palanca produce un desplazamiento \(\Delta\omega_0\) de la frecuencia de resonancia. Como resultado, la fase \(\phi\) a la frecuencia de resonancia original \(\omega_0\) cambia en \(\Delta\phi\). Halle la variación de masa \(\Delta m\) correspondiente al cambio de fase \(\Delta\phi=\pi/1800\), que es una resolución típica en las mediciones de fase. Los parámetros físicos de la palanca son \(m=1.0\times10^{-12}\ \mathrm{kg}\), \(k=1.0\ \mathrm{N/m}\) y \((b/m)=1.0\times10^3\ \mathrm{s}^{-1}\). Utilice las aproximaciones \((1+x)^a\approx1+ax\) y \(\tan(\pi/2+x)\approx-1/x\) cuando \(|x|\ll1\).
[Parte B]
A partir de ahora, consideremos la situación en la que, además de la fuerza excitadora estudiada en la Parte A, actúan sobre la palanca algunas fuerzas debidas a la muestra, como se indica en la Fig. 3.1.
(e) [1.5 puntos] Suponiendo que la fuerza adicional \(f(h)\) depende únicamente de la distancia \(h\) entre la palanca y la superficie de la muestra, se puede encontrar una nueva posición de equilibrio \(h_0\). Cerca de \(h=h_0\), podemos escribir \(f(h)\approx f(h_0)+c_3(h-h_0)\), donde \(c_3\) es una constante independiente de \(h\). Halle la nueva frecuencia de resonancia \(\omega'_0\) en función de \(\omega_0\), \(m\) y \(c_3\).
(f) [2.5 puntos] Durante el barrido de la superficie mediante el desplazamiento horizontal de la muestra, la punta de la palanca, cargada con \(Q=6e\), se encuentra con un electrón de carga \(q=e\) atrapado (localizado en el espacio) a cierta distancia bajo la superficie. Durante el barrido en torno al electrón, se observa que el desplazamiento máximo de la frecuencia de resonancia \(\Delta\omega_0\) \((=\omega'_0-\omega_0)\) es mucho menor que \(\omega_0\). Exprese la distancia \(d_0\) entre la palanca y el electrón atrapado cuando se produce el desplazamiento máximo en función de \(m\), \(q\), \(Q\), \(\omega_0\), \(\Delta\omega_0\) y la constante de Coulomb \(k_e\). Calcule \(d_0\) en nm (\(1\ \mathrm{nm}=1\times10^{-9}\ \mathrm{m}\)) para \(\Delta\omega_0=20\ \mathrm{s}^{-1}\). Los parámetros físicos de la palanca son \(m=1.0\times10^{-12}\ \mathrm{kg}\) y \(k=1.0\ \mathrm{N/m}\). Desprecie cualquier efecto de polarización tanto en la punta de la palanca como en la superficie. Tenga en cuenta que \(k_e=1/(4\pi\varepsilon_0)=9.0\times10^9\ \mathrm{N\cdot m^2/C^2}\) y \(e=-1.6\times10^{-19}\ \mathrm{C}\).
Enunciado traducido del texto oficial en inglés.
Respuestas
Denotemos por \(S_{\mathrm{dc}}=\langle V_RV_i\rangle\) la salida continua según la regla de multiplicación indicada.
-
(a) \[ \boxed{A=\frac{F_0}{\sqrt{m^2(\omega_0^2-\omega^2)^2+b^2\omega^2}}}, \qquad \boxed{\tan\phi=\frac{b\omega}{m(\omega_0^2-\omega^2)}}. \] Para \(\omega=\omega_0\), \[ \boxed{A=\frac{F_0}{b\omega_0},\qquad \phi=\frac{\pi}{2}}. \]
-
(b) Una salida continua no nula requiere \[ \boxed{\omega=\omega_i,\qquad \cos\phi_i\ne0}. \] Su magnitud es \[ \boxed{|S_{\mathrm{dc}}|=\frac{V_{R0}V_{i0}}{2}|\cos\phi_i|}. \]
-
(c) \[ \boxed{|S_{\mathrm{dc}}|=\frac{|c_1c_2|V_{R0}^{\,2}}{2b\omega_0}}. \]
-
(d) \[ \boxed{\Delta m\simeq\frac{b}{\omega_0}\Delta\phi \simeq1.7\times10^{-18}\ \mathrm{kg}}. \] El cambio de fase positivo especificado corresponde a un aumento de masa.
-
(e) \[ \boxed{\omega'_0=\sqrt{\omega_0^2-\frac{c_3}{m}}}, \] siempre que \(m\omega_0^2-c_3>0\).
-
(f) El aumento máximo de la frecuencia se produce justo encima del electrón, y \[ \boxed{d_0\simeq \left(\frac{k_eqQ}{m\omega_0\Delta\omega_0}\right)^{1/3} \simeq41\ \mathrm{nm}}. \]
Solución
Consideramos el movimiento periódico estacionario una vez que el transitorio amortiguado se ha extinguido. En todo el desarrollo utilizamos la convención del problema para el régimen de amortiguamiento débil, según la cual la frecuencia de resonancia es \(\omega_0=\sqrt{k/m}\).
(a)
Sea \(\theta=\omega t-\phi\). Al sustituir \(z=A\sin\theta\) en la ecuación de movimiento, se obtiene
\[ A(k-m\omega^2)\sin\theta+Ab\omega\cos\theta =F_0\sin(\theta+\phi). \]
Desarrollando el miembro derecho e igualando los coeficientes de \(\sin\theta\) y \(\cos\theta\),
\[ A(k-m\omega^2)=F_0\cos\phi, \qquad Ab\omega=F_0\sin\phi. \]
Al elevar al cuadrado y sumar estas ecuaciones, resulta
\[ A^2\left[(k-m\omega^2)^2+b^2\omega^2\right]=F_0^2. \]
Utilizando \(k=m\omega_0^2\),
\[ \boxed{A=\frac{F_0} {\sqrt{m^2(\omega_0^2-\omega^2)^2+b^2\omega^2}}}. \]
Dividiendo las ecuaciones de los coeficientes, se obtiene
\[ \boxed{\tan\phi=\frac{b\omega}{m(\omega_0^2-\omega^2)}}. \]
El cuadrante se deduce de las ecuaciones de los coeficientes: para una frecuencia de excitación positiva, \(\sin\phi>0\), mientras que \(\cos\phi\) tiene el signo de \(\omega_0^2-\omega^2\). Por tanto, el retraso de fase es menor que \(\pi/2\) por debajo de la resonancia y mayor que \(\pi/2\) por encima de ella.
Para \(\omega=\omega_0\), los términos elástico e inercial se cancelan. En consecuencia,
\[ \boxed{\phi=\frac{\pi}{2},\qquad A=\frac{F_0}{b\omega_0}}. \]
(b)
Utilizando la identidad que transforma un producto en una suma,
\[ \begin{aligned} V_RV_i &=V_{R0}V_{i0}\sin\omega t\, \sin(\omega_i t-\phi_i)\\ &=\frac{V_{R0}V_{i0}}{2} \left[ \cos\bigl((\omega-\omega_i)t+\phi_i\bigr) -\cos\bigl((\omega+\omega_i)t-\phi_i\bigr) \right]. \end{aligned} \]
El filtro ideal de continua conserva únicamente los términos independientes del tiempo. Como ambas frecuencias son positivas, el término de frecuencia suma siempre tiene valor medio nulo. El término de frecuencia diferencia es constante solo cuando
\[ \boxed{\omega=\omega_i}. \]
A esta frecuencia,
\[ S_{\mathrm{dc}}=\frac{V_{R0}V_{i0}}{2}\cos\phi_i, \]
por lo que la magnitud es
\[ \boxed{|S_{\mathrm{dc}}| =\frac{V_{R0}V_{i0}}{2}|\cos\phi_i|}. \]
La coincidencia de frecuencias es necesaria, pero no garantiza un resultado no nulo: si \(\phi_i=\pi/2+n\pi\), la entrada está en cuadratura con la referencia y la salida continua se anula. Por tanto, una salida no nula también requiere \(\cos\phi_i\ne0\).
(c)
A la frecuencia especificada, la referencia desfasada excita la palanca con
\[ F=c_1V_{R0}\sin(\omega_0t+\pi/2) =c_1V_{R0}\cos\omega_0t. \]
El desplazamiento de la palanca se retrasa \(\pi/2\) respecto de la fuerza. Por tanto, el desfasador hace que el desplazamiento esté en fase con la referencia original:
\[ z(t)=\frac{c_1V_{R0}}{b\omega_0}\sin\omega_0t. \]
Esta expresión también se obtiene directamente por sustitución en la ecuación de movimiento. La tensión del detector es
\[ V_i(t)=\frac{c_1c_2V_{R0}}{b\omega_0}\sin\omega_0t. \]
Al multiplicar por la referencia original, se obtiene
\[ V_RV_i= \frac{c_1c_2V_{R0}^{\,2}}{b\omega_0}\sin^2\omega_0t. \]
Como \(\langle\sin^2\omega_0t\rangle=1/2\),
\[ S_{\mathrm{dc}}=\frac{c_1c_2V_{R0}^{\,2}}{2b\omega_0}, \qquad \boxed{|S_{\mathrm{dc}}| =\frac{|c_1c_2|V_{R0}^{\,2}}{2b\omega_0}}. \]
El valor absoluto permite que las constantes de conversión tengan cualquiera de los dos signos.
(d)
La constante elástica no cambia al variar la masa. Por tanto, la nueva frecuencia propia es
\[ \omega_0+\Delta\omega_0 =\sqrt{\frac{k}{m+\Delta m}} =\omega_0\left(1+\frac{\Delta m}{m}\right)^{-1/2}. \]
Para \(|\Delta m|\ll m\), la aproximación binomial proporcionada da
\[ \boxed{\Delta\omega_0\simeq -\frac{\omega_0}{2}\frac{\Delta m}{m}}. \]
La frecuencia de medida se mantiene en el valor original \(\omega_0\). Suponiendo que \(b\) no cambia, la nueva fase satisface
\[ \tan\left(\frac{\pi}{2}+\Delta\phi\right) =\frac{b\omega_0}{k-(m+\Delta m)\omega_0^2}. \]
Puesto que \(k=m\omega_0^2\),
\[ \tan\left(\frac{\pi}{2}+\Delta\phi\right) =-\frac{b}{\omega_0\Delta m}. \]
Aplicando \(\tan(\pi/2+x)\simeq-1/x\),
\[ -\frac{1}{\Delta\phi}\simeq-\frac{b}{\omega_0\Delta m}, \]
y, por tanto,
\[ \boxed{\Delta m\simeq\frac{b}{\omega_0}\Delta\phi}. \]
Con los parámetros dados se obtiene
\[ \omega_0=\sqrt{\frac{1.0}{1.0\times10^{-12}}} =1.0\times10^6\ \mathrm{s}^{-1}, \]
\[ b=m\frac bm =(1.0\times10^{-12})(1.0\times10^3) =1.0\times10^{-9}\ \mathrm{kg\,s^{-1}}. \]
Así,
\[ \Delta m\simeq \frac{1.0\times10^{-9}}{1.0\times10^6} \frac{\pi}{1800}\ \mathrm{kg} =1.7453\times10^{-18}\ \mathrm{kg}, \]
o, con dos cifras significativas,
\[ \boxed{\Delta m\simeq1.7\times10^{-18}\ \mathrm{kg}}. \]
Aquí, \(\Delta m/m\simeq1.7\times10^{-6}\) y \(\Delta\phi\simeq1.7\times10^{-3}\), en concordancia con ambas aproximaciones de variaciones pequeñas. El cambio de frecuencia asociado es aproximadamente \(-0.87\ \mathrm{s}^{-1}\).
(e)
Tomemos como positivos el desplazamiento y la fuerza de la muestra dirigidos en sentido de alejamiento de esta. Sea \(z_{\mathrm{eq}}\) el nuevo desplazamiento estático, correspondiente a la separación \(h_0\). El equilibrio estático de fuerzas da
\[ kz_{\mathrm{eq}}=f(h_0). \]
Para un pequeño desplazamiento respecto de este equilibrio, definimos
\[ x=z-z_{\mathrm{eq}}=h-h_0. \]
Incluyendo la fuerza de la muestra, la ecuación de movimiento es
\[ m\ddot z+b\dot z+kz=F+f(h). \]
Introducimos la fuerza linealizada \(f(h)\simeq f(h_0)+c_3x\) y restamos la ecuación de equilibrio estático:
\[ m\ddot x+b\dot x+kx=F+c_3x. \]
Por tanto,
\[ m\ddot x+b\dot x+(k-c_3)x=F. \]
El gradiente de fuerza modifica la constante elástica efectiva, que pasa a ser \(k-c_3\), mientras que la fuerza constante solo desplaza el equilibrio. Así,
\[ \boxed{\omega'_0 =\sqrt{\frac{k-c_3}{m}} =\sqrt{\omega_0^2-\frac{c_3}{m}}}. \]
Un equilibrio oscilatorio estable requiere \(k-c_3>0\); la interpretación en términos de resonancia mantiene también la hipótesis de amortiguamiento débil.
(f)
Como \(q=e\) y \(Q=6e\),
\[ qQ=6e^2>0. \]
La interacción es repulsiva. Para determinar dónde es mayor el desplazamiento de frecuencia, sea \(\rho\) la separación horizontal entre la punta y el electrón, y sea \(d\) su separación vertical. La ley de Coulomb da la componente de la fuerza dirigida hacia arriba
\[ f_z(\rho,d)= \frac{k_eqQ\,d}{(\rho^2+d^2)^{3/2}}. \]
Un desplazamiento vertical de la palanca modifica \(d\) en la misma cantidad. Por tanto, el gradiente de fuerza pertinente es
\[ c_3=\frac{\partial f_z}{\partial d} =k_eqQ\,\frac{\rho^2-2d^2}{(\rho^2+d^2)^{5/2}}. \]
Para un pequeño desplazamiento de frecuencia, el apartado (e) da
\[ \omega'_0 =\omega_0\sqrt{1-\frac{c_3}{m\omega_0^2}} \simeq\omega_0-\frac{c_3}{2m\omega_0}, \]
de modo que
\[ \Delta\omega_0(\rho)\simeq \frac{k_eqQ}{2m\omega_0} \frac{2d^2-\rho^2}{(\rho^2+d^2)^{5/2}}. \]
Al orden dominante en la interacción débil, la altura de barrido puede considerarse fija. Esta expresión alcanza su máximo positivo en \(\rho=0\): mientras el numerador es positivo, disminuye con \(\rho\) y el denominador aumenta; más allá de \(\rho=\sqrt2d\), el desplazamiento es no positivo.
Por tanto, el máximo se produce justo encima del electrón, donde la distancia entre la punta y el electrón es \(d_0\). En ese punto,
\[ f_z=\frac{k_eqQ}{d_0^2}, \qquad c_3=-\frac{2k_eqQ}{d_0^3}. \]
Sustituyendo en el apartado (e), resulta
\[ (\omega_0+\Delta\omega_0)^2 =\omega_0^2+\frac{2k_eqQ}{md_0^3}. \]
En consecuencia,
\[ 2\omega_0\Delta\omega_0+(\Delta\omega_0)^2 =\frac{2k_eqQ}{md_0^3}. \]
Como \(\Delta\omega_0\ll\omega_0\), despreciamos el cuadrado del desplazamiento:
\[ \boxed{d_0\simeq \left(\frac{k_eqQ}{m\omega_0\Delta\omega_0}\right)^{1/3}}. \]
Numéricamente,
\[ \omega_0=1.0\times10^6\ \mathrm{s}^{-1}, \]
y
\[ k_eqQ =(9.0\times10^9)\,6(1.6\times10^{-19})^2 =1.3824\times10^{-27}\ \mathrm{N\,m^2}. \]
Por tanto,
\[ d_0^3\simeq \frac{1.3824\times10^{-27}} {(1.0\times10^{-12})(1.0\times10^6)(20)} \ \mathrm{m^3} =6.912\times10^{-23}\ \mathrm{m^3}, \]
lo que da
\[ d_0\simeq4.1039\times10^{-8}\ \mathrm{m} \quad\Longrightarrow\quad \boxed{d_0\simeq41\ \mathrm{nm}}. \]
El desplazamiento relativo de frecuencia es \(20/10^6=2.0\times10^{-5}\), lo que confirma la validez de la aproximación de desplazamiento pequeño.
La solución se comprobó con la solución oficial. Donde esta solución difiere de la solución oficial, la solución oficial contiene un error o una errata.
IPhO 2004 · 理论题 3
原子探针显微镜
原子探针显微镜(APM)是纳米科学领域的有力工具。如图 3.1 所示,可利用光电探测器监测反射激光束,从而检测 APM 中悬臂梁的运动。悬臂梁只能沿竖直方向运动,其位移 \(z\) 随时间 \(t\) 的变化可由下式描述:
\[ m\frac{d^2z}{dt^2}+b\frac{dz}{dt}+kz=F, \tag{3.1} \]
其中,\(m\) 为悬臂梁的质量,\(k=m\omega_0^2\) 为悬臂梁的劲度系数,\(b\) 为较小的阻尼系数,满足 \(\omega_0\gg(b/m)>0\),而 \(F\) 为压电管施加的外驱动力。
图 3.1 扫描探针显微镜(SPM)示意图。右下角的插图为描述压电管与悬臂梁之间耦合的简化力学模型。
[部分 A]
(a) [1.5 分] 当 \(F=F_0\sin\omega t\) 时,满足式 (3.1) 的 \(z(t)\) 可写为 \(z(t)=A\sin(\omega t-\phi)\),其中 \(A>0\),且 \(0\leq\phi\leq\pi\)。求振幅 \(A\) 和 \(\tan\phi\) 用 \(F_0\)、\(m\)、\(\omega\)、\(\omega_0\) 和 \(b\) 表示的表达式。求共振频率 \(\omega=\omega_0\) 处的 \(A\) 和相位 \(\phi\)。
(b) [1 分] 图 3.1 所示的锁相放大器将输入信号与锁相参考信号 \(V_R=V_{R0}\sin\omega t\) 相乘,然后仅让乘积信号中的直流分量通过。假设输入信号为 \(V_i=V_{i0}\sin(\omega_i t-\phi_i)\)。这里,\(V_{R0}\)、\(V_{i0}\)、\(\omega_i\) 和 \(\phi_i\) 均为给定的正常数。求使输出信号非零时 \(\omega\) (>0) 应满足的条件。在此频率下,非零的直流输出信号的大小如何表示?
(c) [1.5 分] 锁相参考电压 \(V_R=V_{R0}\sin\omega t\) 通过移相器后变为 \(V'_R=V_{R0}\sin(\omega t+\pi/2)\)。将 \(V'_R\) 施加于压电管,便以力 \(F=c_1V'_R\) 驱动悬臂梁。随后,光电探测器将悬臂梁的位移 \(z\) 转换为电压 \(V_i=c_2z\)。这里,\(c_1\) 和 \(c_2\) 为常数。求 \(\omega=\omega_0\) 时直流输出信号大小的表达式。
(d) [2 分] 悬臂梁质量的微小变化 \(\Delta m\) 使共振频率发生偏移 \(\Delta\omega_0\)。因此,在原共振频率 \(\omega_0\) 处,相位 \(\phi\) 发生偏移 \(\Delta\phi\)。求相位偏移 \(\Delta\phi=\pi/1800\) 所对应的质量变化 \(\Delta m\),这一相位偏移是相位测量的典型分辨率。悬臂梁的物理参数为 \(m=1.0\times10^{-12}\ \mathrm{kg}\)、\(k=1.0\ \mathrm{N/m}\) 和 \((b/m)=1.0\times10^3\ \mathrm{s}^{-1}\)。当 \(|x|\ll1\) 时,使用近似式 \((1+x)^a\approx1+ax\) 和 \(\tan(\pi/2+x)\approx-1/x\)。
[部分 B]
从现在起,我们考虑如下情况:除部分 A 中讨论的驱动力外,悬臂梁还受到样品施加的一些力,如图 3.1 所示。
(e) [1.5 分] 假设附加力 \(f(h)\) 仅取决于悬臂梁与样品表面之间的距离 \(h\),则可以找到一个新的平衡位置 \(h_0\)。在 \(h=h_0\) 附近,可写出 \(f(h)\approx f(h_0)+c_3(h-h_0)\),其中 \(c_3\) 是与 \(h\) 无关的常数。求新的共振频率 \(\omega'_0\) 用 \(\omega_0\)、\(m\) 和 \(c_3\) 表示的表达式。
(f) [2.5 分] 通过水平移动样品来扫描其表面时,带电量为 \(Q=6e\) 的悬臂梁尖端遇到一个电荷为 \(q=e\) 的电子,该电子被俘获在表面下方一定距离处(局域在空间中)。在电子周围扫描时,观测到共振频率的最大偏移 \(\Delta\omega_0\) \((=\omega'_0-\omega_0)\) 远小于 \(\omega_0\)。用 \(m\)、\(q\)、\(Q\)、\(\omega_0\)、\(\Delta\omega_0\) 和库仑常量 \(k_e\) 表示发生最大偏移时悬臂梁与被俘获电子之间的距离 \(d_0\)。对于 \(\Delta\omega_0=20\ \mathrm{s}^{-1}\),以 nm 为单位计算 \(d_0\)(\(1\ \mathrm{nm}=1\times10^{-9}\ \mathrm{m}\))。悬臂梁的物理参数为 \(m=1.0\times10^{-12}\ \mathrm{kg}\) 和 \(k=1.0\ \mathrm{N/m}\)。忽略悬臂梁尖端和样品表面中的任何极化效应。注意,\(k_e=1/(4\pi\varepsilon_0)=9.0\times10^9\ \mathrm{N\cdot m^2/C^2}\),且 \(e=-1.6\times10^{-19}\ \mathrm{C}\)。
题目译自官方英文原文。
答案
将按题述相乘规则得到的直流输出记为 \(S_{\mathrm{dc}}=\langle V_RV_i\rangle\)。
-
(a) \[ \boxed{A=\frac{F_0}{\sqrt{m^2(\omega_0^2-\omega^2)^2+b^2\omega^2}}}, \qquad \boxed{\tan\phi=\frac{b\omega}{m(\omega_0^2-\omega^2)}}. \] 在 \(\omega=\omega_0\) 时, \[ \boxed{A=\frac{F_0}{b\omega_0},\qquad \phi=\frac{\pi}{2}}. \]
-
(b) 非零直流输出要求 \[ \boxed{\omega=\omega_i,\qquad \cos\phi_i\ne0}. \] 其大小为 \[ \boxed{|S_{\mathrm{dc}}|=\frac{V_{R0}V_{i0}}{2}|\cos\phi_i|}. \]
-
(c) \[ \boxed{|S_{\mathrm{dc}}|=\frac{|c_1c_2|V_{R0}^{\,2}}{2b\omega_0}}. \]
-
(d) \[ \boxed{\Delta m\simeq\frac{b}{\omega_0}\Delta\phi \simeq1.7\times10^{-18}\ \mathrm{kg}}. \] 给定的正相位偏移对应于质量增加。
-
(e) \[ \boxed{\omega'_0=\sqrt{\omega_0^2-\frac{c_3}{m}}}, \] 条件是 \(m\omega_0^2-c_3>0\)。
-
(f) 频率的最大正向偏移出现在电子的正上方,且 \[ \boxed{d_0\simeq \left(\frac{k_eqQ}{m\omega_0\Delta\omega_0}\right)^{1/3} \simeq41\ \mathrm{nm}}. \]
解答
我们考虑阻尼暂态衰减后的稳态周期运动。全文均采用题目在弱阻尼条件下的约定,将共振频率取为 \(\omega_0=\sqrt{k/m}\)。
(a)
令 \(\theta=\omega t-\phi\)。将 \(z=A\sin\theta\) 代入运动方程,得到
\[ A(k-m\omega^2)\sin\theta+Ab\omega\cos\theta =F_0\sin(\theta+\phi). \]
展开右端,并令 \(\sin\theta\) 和 \(\cos\theta\) 的系数分别相等,得
\[ A(k-m\omega^2)=F_0\cos\phi, \qquad Ab\omega=F_0\sin\phi. \]
将这两个方程平方后相加,得到
\[ A^2\left[(k-m\omega^2)^2+b^2\omega^2\right]=F_0^2. \]
利用 \(k=m\omega_0^2\),得
\[ \boxed{A=\frac{F_0} {\sqrt{m^2(\omega_0^2-\omega^2)^2+b^2\omega^2}}}. \]
将系数方程相除,得到
\[ \boxed{\tan\phi=\frac{b\omega}{m(\omega_0^2-\omega^2)}}. \]
相位所在的象限可由系数方程确定:当驱动频率为正时,\(\sin\phi>0\),而 \(\cos\phi\) 与 \(\omega_0^2-\omega^2\) 同号。因此,频率低于共振频率时,相位滞后小于 \(\pi/2\);频率高于共振频率时,相位滞后大于 \(\pi/2\)。
在 \(\omega=\omega_0\) 时,弹性项与惯性项相互抵消。因此,
\[ \boxed{\phi=\frac{\pi}{2},\qquad A=\frac{F_0}{b\omega_0}}. \]
(b)
利用积化和差公式,
\[ \begin{aligned} V_RV_i &=V_{R0}V_{i0}\sin\omega t\, \sin(\omega_i t-\phi_i)\\ &=\frac{V_{R0}V_{i0}}{2} \left[ \cos\bigl((\omega-\omega_i)t+\phi_i\bigr) -\cos\bigl((\omega+\omega_i)t-\phi_i\bigr) \right]. \end{aligned} \]
理想的直流滤波器仅保留与时间无关的项。由于两个频率都为正,和频项的平均值始终为零。差频项仅在以下条件下为常量:
\[ \boxed{\omega=\omega_i}. \]
在此频率下,
\[ S_{\mathrm{dc}}=\frac{V_{R0}V_{i0}}{2}\cos\phi_i, \]
所以其大小为
\[ \boxed{|S_{\mathrm{dc}}| =\frac{V_{R0}V_{i0}}{2}|\cos\phi_i|}. \]
频率匹配是必要条件,但并不能保证结果非零:如果 \(\phi_i=\pi/2+n\pi\),输入信号与参考信号正交,直流输出为零。因此,非零输出还要求 \(\cos\phi_i\ne0\)。
(c)
在指定频率下,移相后的参考信号以如下力驱动悬臂梁:
\[ F=c_1V_{R0}\sin(\omega_0t+\pi/2) =c_1V_{R0}\cos\omega_0t. \]
悬臂梁的位移比力滞后 \(\pi/2\)。因此,移相器使位移与原参考信号同相:
\[ z(t)=\frac{c_1V_{R0}}{b\omega_0}\sin\omega_0t. \]
该表达式也可通过直接代入运动方程得到。探测器的电压为
\[ V_i(t)=\frac{c_1c_2V_{R0}}{b\omega_0}\sin\omega_0t. \]
与原参考信号相乘,得到
\[ V_RV_i= \frac{c_1c_2V_{R0}^{\,2}}{b\omega_0}\sin^2\omega_0t. \]
由于 \(\langle\sin^2\omega_0t\rangle=1/2\),
\[ S_{\mathrm{dc}}=\frac{c_1c_2V_{R0}^{\,2}}{2b\omega_0}, \qquad \boxed{|S_{\mathrm{dc}}| =\frac{|c_1c_2|V_{R0}^{\,2}}{2b\omega_0}}. \]
取绝对值是为了涵盖转换常数可正可负的情况。
(d)
质量变化时,劲度系数保持不变。因此,新的固有频率为
\[ \omega_0+\Delta\omega_0 =\sqrt{\frac{k}{m+\Delta m}} =\omega_0\left(1+\frac{\Delta m}{m}\right)^{-1/2}. \]
对于 \(|\Delta m|\ll m\),利用题目给出的二项式近似,得到
\[ \boxed{\Delta\omega_0\simeq -\frac{\omega_0}{2}\frac{\Delta m}{m}}. \]
测量频率仍保持为原来的值 \(\omega_0\)。取 \(b\) 不变,新的相位满足
\[ \tan\left(\frac{\pi}{2}+\Delta\phi\right) =\frac{b\omega_0}{k-(m+\Delta m)\omega_0^2}. \]
由于 \(k=m\omega_0^2\),
\[ \tan\left(\frac{\pi}{2}+\Delta\phi\right) =-\frac{b}{\omega_0\Delta m}. \]
应用 \(\tan(\pi/2+x)\simeq-1/x\),得
\[ -\frac{1}{\Delta\phi}\simeq-\frac{b}{\omega_0\Delta m}, \]
于是
\[ \boxed{\Delta m\simeq\frac{b}{\omega_0}\Delta\phi}. \]
由给定参数可得
\[ \omega_0=\sqrt{\frac{1.0}{1.0\times10^{-12}}} =1.0\times10^6\ \mathrm{s}^{-1}, \]
\[ b=m\frac bm =(1.0\times10^{-12})(1.0\times10^3) =1.0\times10^{-9}\ \mathrm{kg\,s^{-1}}. \]
因此
\[ \Delta m\simeq \frac{1.0\times10^{-9}}{1.0\times10^6} \frac{\pi}{1800}\ \mathrm{kg} =1.7453\times10^{-18}\ \mathrm{kg}, \]
或者,保留两位有效数字,
\[ \boxed{\Delta m\simeq1.7\times10^{-18}\ \mathrm{kg}}. \]
这里,\(\Delta m/m\simeq1.7\times10^{-6}\),且 \(\Delta\phi\simeq1.7\times10^{-3}\),与两项小变化近似均一致。相应的频率变化约为 \(-0.87\ \mathrm{s}^{-1}\)。
(e)
取远离样品的方向为位移和样品作用力的正方向。令 \(z_{\mathrm{eq}}\) 为新的静态位移,对应的间距为 \(h_0\)。静态受力平衡给出
\[ kz_{\mathrm{eq}}=f(h_0). \]
对于相对于这一平衡位置的小位移,定义
\[ x=z-z_{\mathrm{eq}}=h-h_0. \]
计入样品的作用力后,运动方程为
\[ m\ddot z+b\dot z+kz=F+f(h). \]
代入线性化的力 \(f(h)\simeq f(h_0)+c_3x\),再减去静态平衡方程,得
\[ m\ddot x+b\dot x+kx=F+c_3x. \]
因此,
\[ m\ddot x+b\dot x+(k-c_3)x=F. \]
力的梯度使有效劲度系数变为 \(k-c_3\),而恒定力只会使平衡位置发生偏移。因此
\[ \boxed{\omega'_0 =\sqrt{\frac{k-c_3}{m}} =\sqrt{\omega_0^2-\frac{c_3}{m}}}. \]
能够在其附近稳定振动的平衡位置要求 \(k-c_3>0\);将上述频率解释为共振频率时,还需保留弱阻尼假设。
(f)
由于 \(q=e\) 且 \(Q=6e\),
\[ qQ=6e^2>0. \]
相互作用为斥力。为确定频率偏移在何处最大,令 \(\rho\) 为尖端与电子之间的水平距离,\(d\) 为它们之间的竖直距离。由库仑定律,向上的力分量为
\[ f_z(\rho,d)= \frac{k_eqQ\,d}{(\rho^2+d^2)^{3/2}}. \]
悬臂梁的竖直位移使 \(d\) 发生同样大小的变化。因此,相关的力梯度为
\[ c_3=\frac{\partial f_z}{\partial d} =k_eqQ\,\frac{\rho^2-2d^2}{(\rho^2+d^2)^{5/2}}. \]
对于微小的频率偏移,由 (e) 可得
\[ \omega'_0 =\omega_0\sqrt{1-\frac{c_3}{m\omega_0^2}} \simeq\omega_0-\frac{c_3}{2m\omega_0}, \]
所以
\[ \Delta\omega_0(\rho)\simeq \frac{k_eqQ}{2m\omega_0} \frac{2d^2-\rho^2}{(\rho^2+d^2)^{5/2}}. \]
在弱相互作用的最低阶近似下,可以将扫描高度视为固定值。该表达式在 \(\rho=0\) 处取得正的最大值:当分子为正时,分子随 \(\rho\) 增大而减小,分母则增大;超过 \(\rho=\sqrt2d\) 后,偏移量为非正值。
因此,最大值出现在电子的正上方,此时尖端与电子之间的距离为 \(d_0\)。在该位置,
\[ f_z=\frac{k_eqQ}{d_0^2}, \qquad c_3=-\frac{2k_eqQ}{d_0^3}. \]
代入 (e) 的结果,得到
\[ (\omega_0+\Delta\omega_0)^2 =\omega_0^2+\frac{2k_eqQ}{md_0^3}. \]
于是,
\[ 2\omega_0\Delta\omega_0+(\Delta\omega_0)^2 =\frac{2k_eqQ}{md_0^3}. \]
由于 \(\Delta\omega_0\ll\omega_0\),忽略偏移量的平方项,得
\[ \boxed{d_0\simeq \left(\frac{k_eqQ}{m\omega_0\Delta\omega_0}\right)^{1/3}}. \]
数值上,
\[ \omega_0=1.0\times10^6\ \mathrm{s}^{-1}, \]
且
\[ k_eqQ =(9.0\times10^9)\,6(1.6\times10^{-19})^2 =1.3824\times10^{-27}\ \mathrm{N\,m^2}. \]
因此,
\[ d_0^3\simeq \frac{1.3824\times10^{-27}} {(1.0\times10^{-12})(1.0\times10^6)(20)} \ \mathrm{m^3} =6.912\times10^{-23}\ \mathrm{m^3}, \]
得到
\[ d_0\simeq4.1039\times10^{-8}\ \mathrm{m} \quad\Longrightarrow\quad \boxed{d_0\simeq41\ \mathrm{nm}}. \]
相对频率偏移为 \(20/10^6=2.0\times10^{-5}\),证实了小偏移近似的有效性。
解答已与官方解答核对。本解答与官方解答不同之处,均为官方解答中的错误或印刷错误。
IPhO 2004 · Теоретическая задача 3
Атомный зондовый микроскоп
Атомные зондовые микроскопы (APM) являются мощным инструментом нанонауки. Движение кантилевера в APM можно регистрировать с помощью фотодетектора, отслеживающего отражённый лазерный луч, как показано на рис. 3.1. Кантилевер может двигаться только в вертикальном направлении, и его смещение \(z\) как функция времени \(t\) описывается уравнением
\[ m\frac{d^2z}{dt^2}+b\frac{dz}{dt}+kz=F, \tag{3.1} \]
где \(m\) — масса кантилевера, \(k=m\omega_0^2\) — его жёсткость, \(b\) — малый коэффициент затухания, удовлетворяющий условию \(\omega_0\gg(b/m)>0\), а \(F\) — внешняя вынуждающая сила, создаваемая пьезоэлектрической трубкой.
Рисунок 3.1. Схема сканирующего зондового микроскопа (SPM). На вставке в правом нижнем углу показана упрощённая механическая модель, описывающая связь пьезотрубки с кантилевером.
[Часть A]
(a) [1.5 балла] При \(F=F_0\sin\omega t\) решение \(z(t)\) уравнения (3.1) можно записать в виде \(z(t)=A\sin(\omega t-\phi)\), где \(A>0\) и \(0\leq\phi\leq\pi\). Найдите выражения для амплитуды \(A\) и \(\tan\phi\) через \(F_0\), \(m\), \(\omega\), \(\omega_0\) и \(b\). Найдите \(A\) и фазу \(\phi\) при резонансной частоте \(\omega=\omega_0\).
(b) [1 балл] Синхронный усилитель, показанный на рис. 3.1, умножает входной сигнал на опорный сигнал \(V_R=V_{R0}\sin\omega t\), а затем пропускает только постоянную составляющую произведения сигналов. Пусть входной сигнал имеет вид \(V_i=V_{i0}\sin(\omega_i t-\phi_i)\). Здесь \(V_{R0}\), \(V_{i0}\), \(\omega_i\) и \(\phi_i\) — заданные положительные постоянные. Найдите условие на \(\omega\) (>0), при котором выходной сигнал отличен от нуля. Каково выражение для модуля ненулевого постоянного выходного сигнала при этой частоте?
(c) [1.5 балла] При прохождении через фазовращатель опорное напряжение синхронного усилителя \(V_R=V_{R0}\sin\omega t\) преобразуется в \(V'_R=V_{R0}\sin(\omega t+\pi/2)\). Напряжение \(V'_R\), приложенное к пьезоэлектрической трубке, приводит кантилевер в движение силой \(F=c_1V'_R\). Затем фотодетектор преобразует смещение кантилевера \(z\) в напряжение \(V_i=c_2z\). Здесь \(c_1\) и \(c_2\) — постоянные. Найдите выражение для модуля постоянного выходного сигнала при \(\omega=\omega_0\).
(d) [2 балла] Малое изменение \(\Delta m\) массы кантилевера приводит к сдвигу резонансной частоты на \(\Delta\omega_0\). В результате фаза \(\phi\) на исходной резонансной частоте \(\omega_0\) изменяется на \(\Delta\phi\). Найдите изменение массы \(\Delta m\), соответствующее сдвигу фазы \(\Delta\phi=\pi/1800\), который является типичным разрешением при измерении фазы. Физические параметры кантилевера: \(m=1.0\times10^{-12}\ \mathrm{kg}\), \(k=1.0\ \mathrm{N/m}\) и \((b/m)=1.0\times10^3\ \mathrm{s}^{-1}\). Используйте приближения \((1+x)^a\approx1+ax\) и \(\tan(\pi/2+x)\approx-1/x\) при \(|x|\ll1\).
[Часть B]
Далее рассмотрим ситуацию, в которой на кантилевер, помимо вынуждающей силы, рассмотренной в Части A, действуют силы со стороны образца, как показано на рис. 3.1.
(e) [1.5 балла] Предполагая, что дополнительная сила \(f(h)\) зависит только от расстояния \(h\) между кантилевером и поверхностью образца, можно найти новое положение равновесия \(h_0\). Вблизи \(h=h_0\) можно записать \(f(h)\approx f(h_0)+c_3(h-h_0)\), где \(c_3\) не зависит от \(h\). Найдите новую резонансную частоту \(\omega'_0\) через \(\omega_0\), \(m\) и \(c_3\).
(f) [2.5 балла] При сканировании поверхности путём горизонтального перемещения образца остриё кантилевера с зарядом \(Q=6e\) оказывается вблизи электрона с зарядом \(q=e\), захваченного (локализованного в пространстве) на некоторой глубине под поверхностью. При сканировании в окрестности электрона наблюдаемый максимальный сдвиг резонансной частоты \(\Delta\omega_0\) \((=\omega'_0-\omega_0)\) оказывается значительно меньше \(\omega_0\). Выразите расстояние \(d_0\) от кантилевера до захваченного электрона при максимальном сдвиге через \(m\), \(q\), \(Q\), \(\omega_0\), \(\Delta\omega_0\) и постоянную Кулона \(k_e\). Вычислите \(d_0\) в нм (\(1\ \mathrm{nm}=1\times10^{-9}\ \mathrm{m}\)) при \(\Delta\omega_0=20\ \mathrm{s}^{-1}\). Физические параметры кантилевера: \(m=1.0\times10^{-12}\ \mathrm{kg}\) и \(k=1.0\ \mathrm{N/m}\). Пренебрегите любыми эффектами поляризации как острия кантилевера, так и поверхности. Учтите, что \(k_e=1/(4\pi\varepsilon_0)=9.0\times10^9\ \mathrm{N\cdot m^2/C^2}\) и \(e=-1.6\times10^{-19}\ \mathrm{C}\).
Условие переведено с официального английского текста.
Ответы
Обозначим через \(S_{\mathrm{dc}}=\langle V_RV_i\rangle\) постоянный выходной сигнал при указанном правиле перемножения.
-
(a) \[ \boxed{A=\frac{F_0}{\sqrt{m^2(\omega_0^2-\omega^2)^2+b^2\omega^2}}}, \qquad \boxed{\tan\phi=\frac{b\omega}{m(\omega_0^2-\omega^2)}}. \] При \(\omega=\omega_0\), \[ \boxed{A=\frac{F_0}{b\omega_0},\qquad \phi=\frac{\pi}{2}}. \]
-
(b) Для ненулевого постоянного выходного сигнала необходимо \[ \boxed{\omega=\omega_i,\qquad \cos\phi_i\ne0}. \] Его модуль равен \[ \boxed{|S_{\mathrm{dc}}|=\frac{V_{R0}V_{i0}}{2}|\cos\phi_i|}. \]
-
(c) \[ \boxed{|S_{\mathrm{dc}}|=\frac{|c_1c_2|V_{R0}^{\,2}}{2b\omega_0}}. \]
-
(d) \[ \boxed{\Delta m\simeq\frac{b}{\omega_0}\Delta\phi \simeq1.7\times10^{-18}\ \mathrm{kg}}. \] Заданный положительный сдвиг фазы соответствует увеличению массы.
-
(e) \[ \boxed{\omega'_0=\sqrt{\omega_0^2-\frac{c_3}{m}}}, \] при условии \(m\omega_0^2-c_3>0\).
-
(f) Максимальный сдвиг частоты в сторону увеличения возникает непосредственно над электроном, причём \[ \boxed{d_0\simeq \left(\frac{k_eqQ}{m\omega_0\Delta\omega_0}\right)^{1/3} \simeq41\ \mathrm{nm}}. \]
Решение
Рассмотрим установившееся периодическое движение после затухания переходного процесса. Всюду будем использовать принятое в условии для случая слабого затухания соглашение, согласно которому резонансная частота равна \(\omega_0=\sqrt{k/m}\).
(a)
Пусть \(\theta=\omega t-\phi\). Подстановка \(z=A\sin\theta\) в уравнение движения даёт
\[ A(k-m\omega^2)\sin\theta+Ab\omega\cos\theta =F_0\sin(\theta+\phi). \]
Раскрывая правую часть и приравнивая коэффициенты при \(\sin\theta\) и \(\cos\theta\), получаем
\[ A(k-m\omega^2)=F_0\cos\phi, \qquad Ab\omega=F_0\sin\phi. \]
Возводя эти уравнения в квадрат и складывая их, получаем
\[ A^2\left[(k-m\omega^2)^2+b^2\omega^2\right]=F_0^2. \]
Используя \(k=m\omega_0^2\), находим
\[ \boxed{A=\frac{F_0} {\sqrt{m^2(\omega_0^2-\omega^2)^2+b^2\omega^2}}}. \]
Деление уравнений для коэффициентов даёт
\[ \boxed{\tan\phi=\frac{b\omega}{m(\omega_0^2-\omega^2)}}. \]
Четверть, в которой лежит фаза, определяется уравнениями для коэффициентов: при положительной частоте вынуждающей силы \(\sin\phi>0\), а знак \(\cos\phi\) совпадает со знаком \(\omega_0^2-\omega^2\). Таким образом, при частотах ниже резонансной отставание по фазе меньше \(\pi/2\), а при частотах выше резонансной — больше \(\pi/2\).
При \(\omega=\omega_0\) упругое и инерционное слагаемые взаимно компенсируются. Следовательно,
\[ \boxed{\phi=\frac{\pi}{2},\qquad A=\frac{F_0}{b\omega_0}}. \]
(b)
Используя формулу преобразования произведения в сумму, получаем
\[ \begin{aligned} V_RV_i &=V_{R0}V_{i0}\sin\omega t\, \sin(\omega_i t-\phi_i)\\ &=\frac{V_{R0}V_{i0}}{2} \left[ \cos\bigl((\omega-\omega_i)t+\phi_i\bigr) -\cos\bigl((\omega+\omega_i)t-\phi_i\bigr) \right]. \end{aligned} \]
Идеальный фильтр постоянной составляющей сохраняет только слагаемые, не зависящие от времени. Поскольку обе частоты положительны, слагаемое с суммарной частотой всегда имеет нулевое среднее. Слагаемое с разностной частотой постоянно только при
\[ \boxed{\omega=\omega_i}. \]
При этой частоте
\[ S_{\mathrm{dc}}=\frac{V_{R0}V_{i0}}{2}\cos\phi_i, \]
поэтому модуль равен
\[ \boxed{|S_{\mathrm{dc}}| =\frac{V_{R0}V_{i0}}{2}|\cos\phi_i|}. \]
Совпадение частот необходимо, но не гарантирует ненулевого результата: если \(\phi_i=\pi/2+n\pi\), входной сигнал находится в квадратуре с опорным и постоянный выходной сигнал обращается в нуль. Поэтому для ненулевого выходного сигнала также требуется \(\cos\phi_i\ne0\).
(c)
При заданной частоте опорный сигнал со сдвинутой фазой приводит кантилевер в движение силой
\[ F=c_1V_{R0}\sin(\omega_0t+\pi/2) =c_1V_{R0}\cos\omega_0t. \]
Смещение кантилевера отстаёт по фазе от силы на \(\pi/2\). Поэтому благодаря фазовращателю смещение оказывается синфазным с исходным опорным сигналом:
\[ z(t)=\frac{c_1V_{R0}}{b\omega_0}\sin\omega_0t. \]
Это выражение также получается непосредственной подстановкой в уравнение движения. Напряжение на выходе детектора равно
\[ V_i(t)=\frac{c_1c_2V_{R0}}{b\omega_0}\sin\omega_0t. \]
Умножение на исходный опорный сигнал даёт
\[ V_RV_i= \frac{c_1c_2V_{R0}^{\,2}}{b\omega_0}\sin^2\omega_0t. \]
Поскольку \(\langle\sin^2\omega_0t\rangle=1/2\),
\[ S_{\mathrm{dc}}=\frac{c_1c_2V_{R0}^{\,2}}{2b\omega_0}, \qquad \boxed{|S_{\mathrm{dc}}| =\frac{|c_1c_2|V_{R0}^{\,2}}{2b\omega_0}}. \]
Модуль учитывает возможность любого знака коэффициентов преобразования.
(d)
При изменении массы жёсткость остаётся неизменной. Поэтому новая собственная частота равна
\[ \omega_0+\Delta\omega_0 =\sqrt{\frac{k}{m+\Delta m}} =\omega_0\left(1+\frac{\Delta m}{m}\right)^{-1/2}. \]
При \(|\Delta m|\ll m\) приведённое в условии биномиальное приближение даёт
\[ \boxed{\Delta\omega_0\simeq -\frac{\omega_0}{2}\frac{\Delta m}{m}}. \]
Частота измерения остаётся равной исходному значению \(\omega_0\). Считая \(b\) неизменным, для новой фазы получаем
\[ \tan\left(\frac{\pi}{2}+\Delta\phi\right) =\frac{b\omega_0}{k-(m+\Delta m)\omega_0^2}. \]
Поскольку \(k=m\omega_0^2\),
\[ \tan\left(\frac{\pi}{2}+\Delta\phi\right) =-\frac{b}{\omega_0\Delta m}. \]
Применяя \(\tan(\pi/2+x)\simeq-1/x\), получаем
\[ -\frac{1}{\Delta\phi}\simeq-\frac{b}{\omega_0\Delta m}, \]
откуда
\[ \boxed{\Delta m\simeq\frac{b}{\omega_0}\Delta\phi}. \]
Из заданных параметров находим
\[ \omega_0=\sqrt{\frac{1.0}{1.0\times10^{-12}}} =1.0\times10^6\ \mathrm{s}^{-1}, \]
\[ b=m\frac bm =(1.0\times10^{-12})(1.0\times10^3) =1.0\times10^{-9}\ \mathrm{kg\,s^{-1}}. \]
Таким образом,
\[ \Delta m\simeq \frac{1.0\times10^{-9}}{1.0\times10^6} \frac{\pi}{1800}\ \mathrm{kg} =1.7453\times10^{-18}\ \mathrm{kg}, \]
или, с точностью до двух значащих цифр,
\[ \boxed{\Delta m\simeq1.7\times10^{-18}\ \mathrm{kg}}. \]
Здесь \(\Delta m/m\simeq1.7\times10^{-6}\) и \(\Delta\phi\simeq1.7\times10^{-3}\), что согласуется с обоими приближениями малых изменений. Соответствующее изменение частоты составляет приблизительно \(-0.87\ \mathrm{s}^{-1}\).
(e)
Выберем положительное направление смещения и силы со стороны образца от образца. Пусть \(z_{\mathrm{eq}}\) — новое статическое смещение, соответствующее зазору \(h_0\). Условие статического равновесия сил даёт
\[ kz_{\mathrm{eq}}=f(h_0). \]
Для малого смещения относительно этого положения равновесия введём
\[ x=z-z_{\mathrm{eq}}=h-h_0. \]
С учётом силы со стороны образца уравнение движения имеет вид
\[ m\ddot z+b\dot z+kz=F+f(h). \]
Подставим линеаризованную силу \(f(h)\simeq f(h_0)+c_3x\), затем вычтем уравнение статического равновесия:
\[ m\ddot x+b\dot x+kx=F+c_3x. \]
Следовательно,
\[ m\ddot x+b\dot x+(k-c_3)x=F. \]
Градиент силы изменяет эффективную жёсткость до \(k-c_3\), тогда как постоянная сила лишь смещает положение равновесия. Таким образом,
\[ \boxed{\omega'_0 =\sqrt{\frac{k-c_3}{m}} =\sqrt{\omega_0^2-\frac{c_3}{m}}}. \]
Для устойчивого равновесия, вблизи которого возможны колебания, требуется \(k-c_3>0\); интерпретация частоты как резонансной также предполагает сохранение условия слабого затухания.
(f)
Поскольку \(q=e\) и \(Q=6e\),
\[ qQ=6e^2>0. \]
Взаимодействие является отталкиванием. Чтобы определить, где сдвиг частоты максимален, обозначим через \(\rho\) горизонтальное расстояние между остриём и электроном, а через \(d\) — расстояние между ними по вертикали. По закону Кулона направленная вверх составляющая силы равна
\[ f_z(\rho,d)= \frac{k_eqQ\,d}{(\rho^2+d^2)^{3/2}}. \]
Вертикальное смещение кантилевера изменяет \(d\) на ту же величину. Поэтому соответствующий градиент силы равен
\[ c_3=\frac{\partial f_z}{\partial d} =k_eqQ\,\frac{\rho^2-2d^2}{(\rho^2+d^2)^{5/2}}. \]
Для малого сдвига частоты из пункта (e) получаем
\[ \omega'_0 =\omega_0\sqrt{1-\frac{c_3}{m\omega_0^2}} \simeq\omega_0-\frac{c_3}{2m\omega_0}, \]
так что
\[ \Delta\omega_0(\rho)\simeq \frac{k_eqQ}{2m\omega_0} \frac{2d^2-\rho^2}{(\rho^2+d^2)^{5/2}}. \]
В ведущем порядке по слабому взаимодействию высоту сканирования можно считать постоянной. Это выражение достигает своего положительного максимума при \(\rho=0\): пока числитель положителен, он убывает с ростом \(\rho\), а знаменатель возрастает; при \(\rho=\sqrt2d\) и далее сдвиг неположителен.
Таким образом, максимум достигается непосредственно над электроном, где расстояние от острия до электрона равно \(d_0\). В этой точке
\[ f_z=\frac{k_eqQ}{d_0^2}, \qquad c_3=-\frac{2k_eqQ}{d_0^3}. \]
Подстановка в результат пункта (e) даёт
\[ (\omega_0+\Delta\omega_0)^2 =\omega_0^2+\frac{2k_eqQ}{md_0^3}. \]
Следовательно,
\[ 2\omega_0\Delta\omega_0+(\Delta\omega_0)^2 =\frac{2k_eqQ}{md_0^3}. \]
Поскольку \(\Delta\omega_0\ll\omega_0\), пренебрегаем квадратом сдвига:
\[ \boxed{d_0\simeq \left(\frac{k_eqQ}{m\omega_0\Delta\omega_0}\right)^{1/3}}. \]
Численно
\[ \omega_0=1.0\times10^6\ \mathrm{s}^{-1}, \]
и
\[ k_eqQ =(9.0\times10^9)\,6(1.6\times10^{-19})^2 =1.3824\times10^{-27}\ \mathrm{N\,m^2}. \]
Следовательно,
\[ d_0^3\simeq \frac{1.3824\times10^{-27}} {(1.0\times10^{-12})(1.0\times10^6)(20)} \ \mathrm{m^3} =6.912\times10^{-23}\ \mathrm{m^3}, \]
откуда
\[ d_0\simeq4.1039\times10^{-8}\ \mathrm{m} \quad\Longrightarrow\quad \boxed{d_0\simeq41\ \mathrm{nm}}. \]
Относительный сдвиг частоты равен \(20/10^6=2.0\times10^{-5}\), что подтверждает применимость приближения малого сдвига.
Решение проверено по официальному решению. Там, где это решение расходится с официальным, в официальном решении есть ошибка или опечатка.
IPhO 2004 · مسألة نظرية 3
مجهر المسبار الذري
تُعد مجاهر المسبار الذري (APMs) أدوات فعالة في مجال علوم النانو. ويمكن رصد حركة عارضة كابولية في مجهر المسبار الذري بواسطة كاشف ضوئي يراقب حزمة الليزر المنعكسة، كما هو مبين في الشكل 3.1. لا يمكن للعارضة الكابولية أن تتحرك إلا في الاتجاه الرأسي، ويمكن وصف إزاحتها \(z\) بدلالة الزمن \(t\) بالمعادلة
\[ m\frac{d^2z}{dt^2}+b\frac{dz}{dt}+kz=F, \tag{3.1} \]
حيث \(m\) كتلة العارضة الكابولية، و\(k=m\omega_0^2\) ثابت النابض للعارضة الكابولية، و\(b\) معامل تخميد صغير يحقق \(\omega_0\gg(b/m)>0\)، وأخيرًا \(F\) قوة إثارة خارجية يولدها الأنبوب الكهروضغطي.
الشكل 3.1 رسم تخطيطي لمجهر المسبار الماسح (SPM). يمثل الرسم المصغر في الزاوية اليمنى السفلية نموذجًا ميكانيكيًا مبسطًا لوصف اقتران الأنبوب الكهروضغطي بالعارضة الكابولية.
[الجزء A]
(a) [1.5 درجة] عندما تكون \(F=F_0\sin\omega t\)، يمكن كتابة \(z(t)\) التي تحقق المعادلة (3.1) على الصورة \(z(t)=A\sin(\omega t-\phi)\)، حيث \(A>0\) و\(0\leq\phi\leq\pi\). أوجد عبارتي السعة \(A\) و\(\tan\phi\) بدلالة \(F_0\)، و\(m\)، و\(\omega\)، و\(\omega_0\)، و\(b\). احسب \(A\) والطور \(\phi\) عند تردد الرنين \(\omega=\omega_0\).
(b) [1 درجة] يضرب المضخم المتزامن المبين في الشكل 3.1 إشارة الدخل في الإشارة المرجعية للمضخم المتزامن، \(V_R=V_{R0}\sin\omega t\)، ثم يمرر المركبة المستمرة (dc، التيار المستمر) فقط من الإشارة الناتجة عن الضرب. افترض أن إشارة الدخل تُعطى بالعلاقة \(V_i=V_{i0}\sin(\omega_i t-\phi_i)\). هنا \(V_{R0}\)، و\(V_{i0}\)، و\(\omega_i\)، و\(\phi_i\) جميعها ثوابت موجبة معلومة. أوجد الشرط على \(\omega\) (>0) للحصول على إشارة خرج غير منعدمة. ما عبارة مقدار إشارة الخرج المستمرة غير المنعدمة عند هذا التردد؟
(c) [1.5 درجة] عند مرور الجهد المرجعي للمضخم المتزامن \(V_R=V_{R0}\sin\omega t\) عبر مُزيح الطور، يتغير إلى \(V'_R=V_{R0}\sin(\omega t+\pi/2)\). ويُطبَّق \(V'_R\) على الأنبوب الكهروضغطي، فيثير العارضة الكابولية بقوة \(F=c_1V'_R\). ثم يحول الكاشف الضوئي إزاحة العارضة الكابولية، \(z\)، إلى جهد \(V_i=c_2z\). هنا \(c_1\) و\(c_2\) ثابتان. أوجد عبارة مقدار إشارة الخرج المستمرة عند \(\omega=\omega_0\).
(d) [2 درجة] يؤدي تغير صغير \(\Delta m\) في كتلة العارضة الكابولية إلى إزاحة تردد الرنين بمقدار \(\Delta\omega_0\). ونتيجة لذلك، ينزاح الطور \(\phi\) عند تردد الرنين الأصلي \(\omega_0\) بمقدار \(\Delta\phi\). أوجد تغير الكتلة \(\Delta m\) الموافق لانزياح الطور \(\Delta\phi=\pi/1800\)، وهو قدرة تمييز نموذجية في قياسات الطور. تُعطى المعلمات الفيزيائية للعارضة الكابولية بالقيم \(m=1.0\times10^{-12}\ \mathrm{kg}\)، و\(k=1.0\ \mathrm{N/m}\)، و\((b/m)=1.0\times10^3\ \mathrm{s}^{-1}\). استخدم التقريبين \((1+x)^a\approx1+ax\) و\(\tan(\pi/2+x)\approx-1/x\) عندما يكون \(|x|\ll1\).
[الجزء B]
لننظر من الآن فصاعدًا في الحالة التي تؤثر فيها بعض القوى الناتجة عن العينة على العارضة الكابولية، بالإضافة إلى قوة الإثارة التي نوقشت في الجزء A، كما هو مبين في الشكل 3.1.
(e) [1.5 درجة] بافتراض أن القوة الإضافية \(f(h)\) تعتمد فقط على المسافة \(h\) بين العارضة الكابولية وسطح العينة، يمكن إيجاد موضع اتزان جديد \(h_0\). بالقرب من \(h=h_0\)، يمكننا كتابة \(f(h)\approx f(h_0)+c_3(h-h_0)\)، حيث \(c_3\) ثابت بالنسبة إلى \(h\). أوجد تردد الرنين الجديد \(\omega'_0\) بدلالة \(\omega_0\)، و\(m\)، و\(c_3\).
(f) [2.5 درجة] أثناء مسح السطح بتحريك العينة أفقيًا، يمر رأس العارضة الكابولية المشحون بشحنة \(Q=6e\) بالقرب من إلكترون شحنته \(q=e\) محبوس (موضَّع مكانيًا) على مسافة ما تحت السطح. أثناء المسح حول الإلكترون، يُلاحظ أن أقصى انزياح في تردد الرنين \(\Delta\omega_0\) \((=\omega'_0-\omega_0)\) أصغر بكثير من \(\omega_0\). عبّر عن المسافة \(d_0\) من العارضة الكابولية إلى الإلكترون المحبوس عند أقصى انزياح بدلالة \(m\)، و\(q\)، و\(Q\)، و\(\omega_0\)، و\(\Delta\omega_0\)، وثابت كولوم \(k_e\). احسب \(d_0\) بوحدة nm (\(1\ \mathrm{nm}=1\times10^{-9}\ \mathrm{m}\)) عندما يكون \(\Delta\omega_0=20\ \mathrm{s}^{-1}\). المعلمات الفيزيائية للعارضة الكابولية هي \(m=1.0\times10^{-12}\ \mathrm{kg}\) و\(k=1.0\ \mathrm{N/m}\). أهمل أي تأثير للاستقطاب في كل من رأس العارضة الكابولية والسطح. لاحظ أن \(k_e=1/(4\pi\varepsilon_0)=9.0\times10^9\ \mathrm{N\cdot m^2/C^2}\) و\(e=-1.6\times10^{-19}\ \mathrm{C}\).
نص المسألة مترجم عن النص الإنجليزي الرسمي.
الإجابات
لنرمز إلى الخرج المستمر وفق قاعدة الضرب المذكورة بالرمز \(S_{\mathrm{dc}}=\langle V_RV_i\rangle\).
-
(a) \[ \boxed{A=\frac{F_0}{\sqrt{m^2(\omega_0^2-\omega^2)^2+b^2\omega^2}}}, \qquad \boxed{\tan\phi=\frac{b\omega}{m(\omega_0^2-\omega^2)}}. \] عند \(\omega=\omega_0\)، \[ \boxed{A=\frac{F_0}{b\omega_0},\qquad \phi=\frac{\pi}{2}}. \]
-
(b) يتطلب الحصول على خرج مستمر غير صفري \[ \boxed{\omega=\omega_i,\qquad \cos\phi_i\ne0}. \] ومقداره هو \[ \boxed{|S_{\mathrm{dc}}|=\frac{V_{R0}V_{i0}}{2}|\cos\phi_i|}. \]
-
(c) \[ \boxed{|S_{\mathrm{dc}}|=\frac{|c_1c_2|V_{R0}^{\,2}}{2b\omega_0}}. \]
-
(d) \[ \boxed{\Delta m\simeq\frac{b}{\omega_0}\Delta\phi \simeq1.7\times10^{-18}\ \mathrm{kg}}. \] يقابل انزياح الطور الموجب المحدد زيادةً في الكتلة.
-
(e) \[ \boxed{\omega'_0=\sqrt{\omega_0^2-\frac{c_3}{m}}}, \] بشرط أن يكون \(m\omega_0^2-c_3>0\).
-
(f) يحدث أقصى انزياح للتردد نحو الأعلى مباشرةً فوق الإلكترون، ويكون \[ \boxed{d_0\simeq \left(\frac{k_eqQ}{m\omega_0\Delta\omega_0}\right)^{1/3} \simeq41\ \mathrm{nm}}. \]
الحل
ندرس الحركة الدورية المستقرة بعد اضمحلال الحركة العابرة المخمدة. ونستخدم في جميع ما يأتي الاصطلاح المعتمد في المسألة عند التخميد الضعيف، وهو أن تردد الرنين يساوي \(\omega_0=\sqrt{k/m}\).
(a)
لتكن \(\theta=\omega t-\phi\). بالتعويض عن \(z=A\sin\theta\) في معادلة الحركة نحصل على
\[ A(k-m\omega^2)\sin\theta+Ab\omega\cos\theta =F_0\sin(\theta+\phi). \]
بتوسيع الطرف الأيمن ومساواة معاملي \(\sin\theta\) و\(\cos\theta\)،
\[ A(k-m\omega^2)=F_0\cos\phi, \qquad Ab\omega=F_0\sin\phi. \]
بتربيع هاتين المعادلتين وجمعهما نحصل على
\[ A^2\left[(k-m\omega^2)^2+b^2\omega^2\right]=F_0^2. \]
باستخدام \(k=m\omega_0^2\)،
\[ \boxed{A=\frac{F_0} {\sqrt{m^2(\omega_0^2-\omega^2)^2+b^2\omega^2}}}. \]
بقسمة معادلتي المعاملات نحصل على
\[ \boxed{\tan\phi=\frac{b\omega}{m(\omega_0^2-\omega^2)}}. \]
يتحدد الربع من معادلتي المعاملات: عند تردد إثارة موجب، يكون \(\sin\phi>0\)، في حين تكون إشارة \(\cos\phi\) هي إشارة \(\omega_0^2-\omega^2\). ومن ثم يكون تأخر الطور أقل من \(\pi/2\) تحت الرنين وأكبر من \(\pi/2\) فوق الرنين.
عند \(\omega=\omega_0\)، يُلغي الحد المرن وحد القصور الذاتي أحدهما الآخر. وبالتالي،
\[ \boxed{\phi=\frac{\pi}{2},\qquad A=\frac{F_0}{b\omega_0}}. \]
(b)
باستخدام متطابقة تحويل حاصل الضرب إلى مجموع،
\[ \begin{aligned} V_RV_i &=V_{R0}V_{i0}\sin\omega t\, \sin(\omega_i t-\phi_i)\\ &=\frac{V_{R0}V_{i0}}{2} \left[ \cos\bigl((\omega-\omega_i)t+\phi_i\bigr) -\cos\bigl((\omega+\omega_i)t-\phi_i\bigr) \right]. \end{aligned} \]
لا يُبقي مرشح المركبة المستمرة المثالي إلا الحدود المستقلة عن الزمن. وبما أن كلا الترددين موجب، فإن متوسط الحد ذي التردد المساوي لمجموع الترددين يساوي صفرًا دائمًا. ولا يكون الحد ذو التردد المساوي لفرق الترددين ثابتًا إلا عندما
\[ \boxed{\omega=\omega_i}. \]
عند هذا التردد،
\[ S_{\mathrm{dc}}=\frac{V_{R0}V_{i0}}{2}\cos\phi_i, \]
ومن ثم يكون المقدار
\[ \boxed{|S_{\mathrm{dc}}| =\frac{V_{R0}V_{i0}}{2}|\cos\phi_i|}. \]
تطابق الترددين شرط لازم، لكنه لا يضمن نتيجة غير صفرية: إذا كان \(\phi_i=\pi/2+n\pi\)، تكون إشارة الدخل متعامدة في الطور مع الإشارة المرجعية وينعدم الخرج المستمر. ولذلك يتطلب الخرج غير المنعدم أيضًا \(\cos\phi_i\ne0\).
(c)
عند التردد المحدد، تثير الإشارة المرجعية المزاحة الطور العارضة الكابولية بالقوة
\[ F=c_1V_{R0}\sin(\omega_0t+\pi/2) =c_1V_{R0}\cos\omega_0t. \]
تتأخر إزاحة العارضة الكابولية عن القوة بمقدار \(\pi/2\). ولذلك يجعل مُزيح الطور الإزاحة متفقة في الطور مع الإشارة المرجعية الأصلية:
\[ z(t)=\frac{c_1V_{R0}}{b\omega_0}\sin\omega_0t. \]
يمكن الحصول على هذه العبارة أيضًا مباشرةً بالتعويض في معادلة الحركة. ويكون جهد الكاشف
\[ V_i(t)=\frac{c_1c_2V_{R0}}{b\omega_0}\sin\omega_0t. \]
بالضرب في الإشارة المرجعية الأصلية نحصل على
\[ V_RV_i= \frac{c_1c_2V_{R0}^{\,2}}{b\omega_0}\sin^2\omega_0t. \]
بما أن \(\langle\sin^2\omega_0t\rangle=1/2\)،
\[ S_{\mathrm{dc}}=\frac{c_1c_2V_{R0}^{\,2}}{2b\omega_0}, \qquad \boxed{|S_{\mathrm{dc}}| =\frac{|c_1c_2|V_{R0}^{\,2}}{2b\omega_0}}. \]
تسمح القيمة المطلقة بأن تكون إشارة ثوابت التحويل موجبة أو سالبة.
(d)
لا يتغير ثابت النابض عندما تتغير الكتلة. ولذلك يكون التردد الطبيعي الجديد
\[ \omega_0+\Delta\omega_0 =\sqrt{\frac{k}{m+\Delta m}} =\omega_0\left(1+\frac{\Delta m}{m}\right)^{-1/2}. \]
عندما يكون \(|\Delta m|\ll m\)، يعطي تقريب ذي الحدين المعطى
\[ \boxed{\Delta\omega_0\simeq -\frac{\omega_0}{2}\frac{\Delta m}{m}}. \]
يبقى تردد القياس عند القيمة الأصلية \(\omega_0\). وبافتراض ثبات \(b\)، يحقق الطور الجديد
\[ \tan\left(\frac{\pi}{2}+\Delta\phi\right) =\frac{b\omega_0}{k-(m+\Delta m)\omega_0^2}. \]
بما أن \(k=m\omega_0^2\)،
\[ \tan\left(\frac{\pi}{2}+\Delta\phi\right) =-\frac{b}{\omega_0\Delta m}. \]
بتطبيق \(\tan(\pi/2+x)\simeq-1/x\)،
\[ -\frac{1}{\Delta\phi}\simeq-\frac{b}{\omega_0\Delta m}, \]
ومن ثم
\[ \boxed{\Delta m\simeq\frac{b}{\omega_0}\Delta\phi}. \]
تعطي المعلمات المعطاة
\[ \omega_0=\sqrt{\frac{1.0}{1.0\times10^{-12}}} =1.0\times10^6\ \mathrm{s}^{-1}, \]
\[ b=m\frac bm =(1.0\times10^{-12})(1.0\times10^3) =1.0\times10^{-9}\ \mathrm{kg\,s^{-1}}. \]
إذن
\[ \Delta m\simeq \frac{1.0\times10^{-9}}{1.0\times10^6} \frac{\pi}{1800}\ \mathrm{kg} =1.7453\times10^{-18}\ \mathrm{kg}, \]
أو، برقمين معنويين،
\[ \boxed{\Delta m\simeq1.7\times10^{-18}\ \mathrm{kg}}. \]
هنا \(\Delta m/m\simeq1.7\times10^{-6}\) و\(\Delta\phi\simeq1.7\times10^{-3}\)، بما يتوافق مع كلا تقريبي التغير الصغير. ويبلغ تغير التردد المصاحب نحو \(-0.87\ \mathrm{s}^{-1}\).
(e)
لنأخذ الاتجاه الموجب للإزاحة ولقوة العينة بعيدًا عن العينة. ولتكن \(z_{\mathrm{eq}}\) الإزاحة السكونية الجديدة الموافقة للفجوة \(h_0\). يعطي اتزان القوى السكوني
\[ kz_{\mathrm{eq}}=f(h_0). \]
لإزاحة صغيرة عن موضع الاتزان هذا، نعرّف
\[ x=z-z_{\mathrm{eq}}=h-h_0. \]
بإدراج قوة العينة، تصبح معادلة الحركة
\[ m\ddot z+b\dot z+kz=F+f(h). \]
نعوّض بالقوة في التقريب الخطي \(f(h)\simeq f(h_0)+c_3x\)، ثم نطرح معادلة الاتزان السكوني:
\[ m\ddot x+b\dot x+kx=F+c_3x. \]
وعليه،
\[ m\ddot x+b\dot x+(k-c_3)x=F. \]
يغيّر تدرج القوة ثابت النابض الفعال إلى \(k-c_3\)، في حين لا تفعل القوة الثابتة سوى إزاحة موضع الاتزان. ومن ثم
\[ \boxed{\omega'_0 =\sqrt{\frac{k-c_3}{m}} =\sqrt{\omega_0^2-\frac{c_3}{m}}}. \]
يتطلب الاتزان المستقر الذي تحدث حوله اهتزازات أن يكون \(k-c_3>0\)؛ كما أن تفسير النتيجة بوصفها تردد رنين يُبقي على افتراض التخميد الضعيف.
(f)
بما أن \(q=e\) و\(Q=6e\)،
\[ qQ=6e^2>0. \]
التآثر تنافري. ولتحديد الموضع الذي يكون فيه انزياح التردد أعظم ما يمكن، لتكن \(\rho\) المسافة الأفقية بين الرأس والإلكترون، ولتكن \(d\) المسافة الرأسية بينهما. يعطي قانون كولوم مركبة القوة المتجهة إلى الأعلى
\[ f_z(\rho,d)= \frac{k_eqQ\,d}{(\rho^2+d^2)^{3/2}}. \]
تغيّر إزاحة رأسية للعارضة الكابولية المسافة \(d\) بالمقدار نفسه. ولذلك يكون تدرج القوة المعني
\[ c_3=\frac{\partial f_z}{\partial d} =k_eqQ\,\frac{\rho^2-2d^2}{(\rho^2+d^2)^{5/2}}. \]
في حالة انزياح صغير في التردد، يعطي البند (e)
\[ \omega'_0 =\omega_0\sqrt{1-\frac{c_3}{m\omega_0^2}} \simeq\omega_0-\frac{c_3}{2m\omega_0}, \]
ومن ثم
\[ \Delta\omega_0(\rho)\simeq \frac{k_eqQ}{2m\omega_0} \frac{2d^2-\rho^2}{(\rho^2+d^2)^{5/2}}. \]
إلى الرتبة الأولى في التآثر الضعيف، يمكن اعتبار ارتفاع المسح ثابتًا. تبلغ هذه العبارة قيمتها العظمى الموجبة عند \(\rho=0\): ما دام البسط موجبًا، فإنه يتناقص مع \(\rho\) ويزداد المقام؛ وبعد \(\rho=\sqrt2d\)، يكون الانزياح غير موجب.
إذن تحدث القيمة العظمى مباشرةً فوق الإلكترون، حيث تكون المسافة بين الرأس والإلكترون \(d_0\). عند تلك النقطة،
\[ f_z=\frac{k_eqQ}{d_0^2}, \qquad c_3=-\frac{2k_eqQ}{d_0^3}. \]
بالتعويض في البند (e) نحصل على
\[ (\omega_0+\Delta\omega_0)^2 =\omega_0^2+\frac{2k_eqQ}{md_0^3}. \]
وبالتالي،
\[ 2\omega_0\Delta\omega_0+(\Delta\omega_0)^2 =\frac{2k_eqQ}{md_0^3}. \]
بما أن \(\Delta\omega_0\ll\omega_0\)، نهمل مربع الانزياح:
\[ \boxed{d_0\simeq \left(\frac{k_eqQ}{m\omega_0\Delta\omega_0}\right)^{1/3}}. \]
عدديًا،
\[ \omega_0=1.0\times10^6\ \mathrm{s}^{-1}, \]
و
\[ k_eqQ =(9.0\times10^9)\,6(1.6\times10^{-19})^2 =1.3824\times10^{-27}\ \mathrm{N\,m^2}. \]
وعليه،
\[ d_0^3\simeq \frac{1.3824\times10^{-27}} {(1.0\times10^{-12})(1.0\times10^6)(20)} \ \mathrm{m^3} =6.912\times10^{-23}\ \mathrm{m^3}, \]
مما يعطي
\[ d_0\simeq4.1039\times10^{-8}\ \mathrm{m} \quad\Longrightarrow\quad \boxed{d_0\simeq41\ \mathrm{nm}}. \]
انزياح التردد النسبي هو \(20/10^6=2.0\times10^{-5}\)، مما يؤكد صلاحية تقريب الانزياح الصغير.
تمت مراجعة الحل بمقارنته بالحل الرسمي. حيثما يختلف هذا الحل عن الحل الرسمي، يحتوي الحل الرسمي على خطأ أو خطأ مطبعي.