IPhO 2004 · Theory problem 1
“Ping-Pong” Resistor
A capacitor consists of two circular parallel plates both with radius \(R\) separated by distance \(d\), where \(d\ll R\), as shown in Fig. 1.1(a). The top plate is connected to a constant voltage source at a potential \(V\) while the bottom plate is grounded. Then a thin and small disk of mass \(m\) with radius \(r\) (\(\ll R,d\)) and thickness \(t\) (\(\ll r\)) is placed on the center of the bottom plate, as shown in Fig. 1.1(b).
Let us assume that the space between the plates is in vacuum with the dielectric constant \(\varepsilon_0\); the plates and the disk are made of perfect conductors; and all the electrostatic edge effects may be neglected. The inductance of the whole circuit and the relativistic effects can be safely disregarded. The image charge effect can also be neglected.
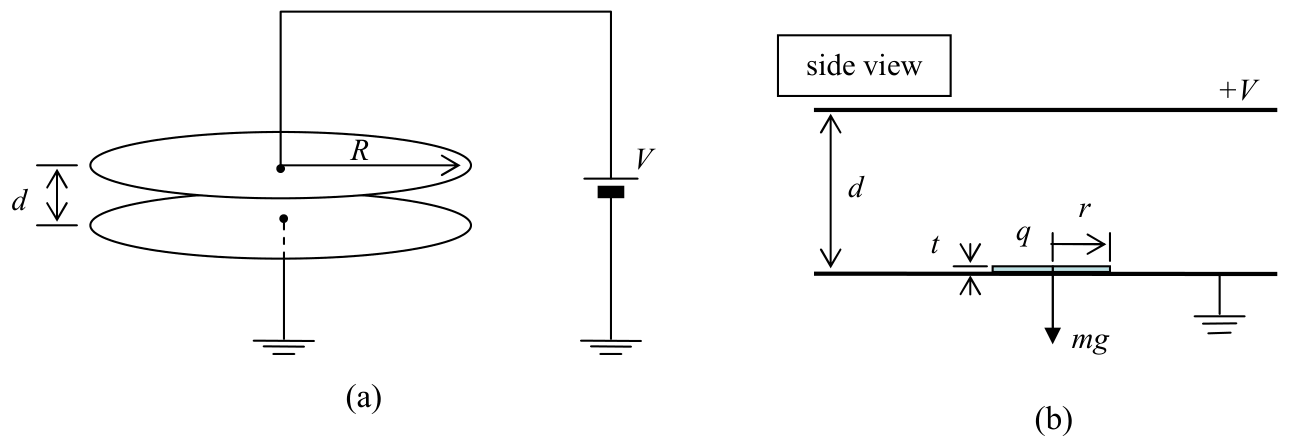
Figure 1.1 Schematic drawings of (a) a parallel plate capacitor connected to a constant voltage source and (b) a side view of the parallel plates with a small disk inserted inside the capacitor. (See text for details.)
(a) [1.2 points] Calculate the electrostatic force \(F_{\mathrm p}\) between the plates separated by \(d\) before inserting the disk in-between as shown in Fig. 1.1(a).
(b) [0.8 points] When the disk is placed on the bottom plate, a charge \(q\) on the disk of Fig. 1.1(b) is related to the voltage \(V\) by \(q=\chi V\). Find \(\chi\) in terms of \(r\), \(d\), and \(\varepsilon_0\).
(c) [0.5 points] The parallel plates lie perpendicular to a uniform gravitational field \(g\). To lift up the disk at rest initially, we need to increase the applied voltage beyond a threshold voltage \(V_{\mathrm{th}}\). Obtain \(V_{\mathrm{th}}\) in terms of \(m\), \(g\), \(d\), and \(\chi\).
(d) [2.3 points] When \(V>V_{\mathrm{th}}\), the disk makes an up-and-down motion between the plates. (Assume that the disk moves only vertically without any wobbling.) The collisions between the disk and the plates are inelastic with the restitution coefficient \(\eta\equiv(v_{\mathrm{after}}/v_{\mathrm{before}})\), where \(v_{\mathrm{before}}\) and \(v_{\mathrm{after}}\) are the speeds of the disk just before and after the collision respectively. The plates are stationarily fixed in position. The speed of the disk just after the collision at the bottom plate approaches a “steady-state speed” \(v_{\mathrm s}\), which depends on \(V\) as follows:
\[ v_{\mathrm s}=\sqrt{\alpha V^2+\beta}. \tag{1.1} \]
Obtain the coefficients \(\alpha\) and \(\beta\) in terms of \(m\), \(g\), \(\chi\), \(d\), and \(\eta\). Assume that the whole surface of the disk touches the plate evenly and simultaneously so that the complete charge exchange happens instantaneously at every collision.
(e) [2.2 points] After reaching its steady state, the time-averaged current \(I\) through the capacitor plates can be approximated by \(I=\gamma V^2\) when \(qV\gg mgd\). Express the coefficient \(\gamma\) in terms of \(m\), \(\chi\), \(d\), and \(\eta\).
(f) [3 points] When the applied voltage \(V\) is decreased (extremely slowly), there exists a critical voltage \(V_{\mathrm c}\) below which the charge will cease to flow. Find \(V_{\mathrm c}\) and the corresponding current \(I_{\mathrm c}\) in terms of \(m\), \(g\), \(\chi\), \(d\), and \(\eta\). By comparing \(V_{\mathrm c}\) with the lift-up threshold \(V_{\mathrm{th}}\) discussed in (c), make a rough sketch of the \(I-V\) characteristics when \(V\) is increased and decreased in the range from \(V=0\) to \(3V_{\mathrm{th}}\).
Official English text of the problem.
Answers
Here \(q=\chi V\) denotes the magnitude of the disk charge, consistently with \(qV\gg mgd\) in (e). Its signed charge is \(-q\) after contact with the bottom plate and \(+q\) after contact with the top plate. The shuttling results below assume \(0<\eta<1\).
-
(a) The force is attractive, with magnitude \[ \boxed{F_{\mathrm p}=\frac{\varepsilon_0\pi R^2V^2}{2d^2}}. \]
-
(b) \[ \boxed{\chi=\frac{\varepsilon_0\pi r^2}{d}}. \]
-
(c) \[ \boxed{V_{\mathrm{th}}=\sqrt{\frac{2mgd}{\chi}}}. \]
-
(d) \[ \boxed{\alpha=\frac{2\chi\eta^2}{m(1-\eta^2)},\qquad \beta=\frac{2gd\,\eta^2}{1+\eta^2}}. \]
-
(e) \[ \boxed{\gamma=\frac{1}{d} \sqrt{\frac{\chi^3}{2m}\frac{1+\eta}{1-\eta}}}. \]
-
(f) \[ \boxed{V_{\mathrm c} =\sqrt{\frac{mgd}{\chi}\frac{1-\eta^2}{1+\eta^2}} =V_{\mathrm{th}}\sqrt{\frac{1-\eta^2}{2(1+\eta^2)}}}, \] \[ \boxed{I_{\mathrm c} =\frac{2\eta g\sqrt{m\chi}}{1+\eta^2} \sqrt{\frac{1-\eta}{1+\eta}}}. \] On increasing \(V\), the current remains zero until \(V_{\mathrm{th}}\), then jumps to the conducting branch. On decreasing \(V\), it follows that branch down to \((V_{\mathrm c},I_{\mathrm c})\), then drops to zero. At high voltage, the branch approaches \(I=\gamma V^2\).
The exactly sticking endpoint \(\eta=0\) is singular: applying the contact condition after every bottom impact gives \[ \boxed{V_{\mathrm c}=V_{\mathrm{th}},\qquad I_{\mathrm c}=(3-\sqrt3)\,g\sqrt{m\chi}} \] for the limiting current on the conducting side, with no hysteresis. At \(\eta=1\), there is no finite steady state.
Solution
Throughout, neglect the disk thickness compared with \(d\), and use the stated approximations concerning edges and image charges. The applied field has magnitude
\[ E=\frac{V}{d} \]
and points downward for \(V>0\).
(a)
The surface charge density on either capacitor plate has magnitude
\[ \sigma=\varepsilon_0E. \]
The force on a plate must exclude its own field. The field produced by the opposite plate is \(E/2\), so the electrostatic pressure is
\[ p=\sigma\frac{E}{2}=\frac{\varepsilon_0E^2}{2}. \]
Multiplying by the plate area gives
\[ \boxed{F_{\mathrm p}=p\pi R^2 =\frac{\varepsilon_0\pi R^2V^2}{2d^2}}. \]
The oppositely charged plates attract.
(b)
While the disk rests on the bottom plate, it forms part of that conductor. Its exposed upper face carries surface charge density \(-\varepsilon_0E\). Thus the magnitude of its charge is
\[ q=\varepsilon_0E\pi r^2 =\frac{\varepsilon_0\pi r^2}{d}V. \]
Consequently,
\[ \boxed{\chi=\frac{\varepsilon_0\pi r^2}{d}}. \]
If \(q\) were instead interpreted as the signed bottom-contact charge, its coefficient would be negative; the subsequent use of \(qV\) as positive electrical work establishes the magnitude convention used here.
(c)
At rest on the lower plate, the disk is part of the plate surface. Its upward electric force is therefore the pressure found in (a), multiplied by the disk area:
\[ F_{\mathrm{contact}} =\frac{\varepsilon_0E^2}{2}\pi r^2 =\frac{qE}{2} =\frac{\chi V^2}{2d}. \]
If \(N\) is the upward normal reaction, equilibrium requires
\[ N+\frac{\chi V^2}{2d}=mg. \]
Lift-off becomes possible when the required normal reaction reaches zero. Hence
\[ \frac{\chi V_{\mathrm{th}}^2}{2d}=mg, \]
giving
\[ \boxed{V_{\mathrm{th}}=\sqrt{\frac{2mgd}{\chi}}}. \]
The factor \(1/2\) is essential here. Once the disk is in flight, neglecting image forces as instructed, its net force in the uniform applied field is \(qE\). The contact force and the flight force must therefore be treated separately.
(d)
Define the magnitude of the electric acceleration during flight by
\[ a_{\mathrm e}=\frac{qE}{m}=\frac{\chi V^2}{md}. \]
After leaving the bottom plate, the disk has charge \(-q\), so its upward acceleration is \(a_{\mathrm e}-g\). After touching the top plate, its charge becomes \(+q\), so its downward acceleration is \(a_{\mathrm e}+g\).
Let \(v_n\) be the upward speed just after the \(n\)-th bottom collision. Let \(u_n\) be the speed immediately before the following top collision, and \(w_n\) the speed immediately before the next bottom collision.
The work–energy theorem on the upward flight gives
\[ u_n^2=v_n^2+2d(a_{\mathrm e}-g). \]
The top collision reduces the speed to \(\eta u_n\). The downward flight therefore gives
\[ w_n^2=\eta^2u_n^2+2d(a_{\mathrm e}+g). \]
Finally, the bottom collision gives \(v_{n+1}=\eta w_n\). Combining these relations,
\[ v_{n+1}^2 =\eta^4v_n^2 +2d\eta^2\left[(1+\eta^2)a_{\mathrm e} +(1-\eta^2)g\right]. \]
For \(0<\eta<1\), deviations of \(v_n^2\) from its fixed point decrease by a factor \(\eta^4\) per cycle. At steady state,
\[ (1-\eta^4)v_{\mathrm s}^2 =2d\eta^2\left[(1+\eta^2)a_{\mathrm e} +(1-\eta^2)g\right]. \]
Thus
\[ v_{\mathrm s}^2 =\frac{2d\eta^2a_{\mathrm e}}{1-\eta^2} +\frac{2d\eta^2g}{1+\eta^2} =\frac{2\chi\eta^2}{m(1-\eta^2)}V^2 +\frac{2gd\eta^2}{1+\eta^2}. \]
Comparing with Eq. (1.1),
\[ \boxed{\alpha=\frac{2\chi\eta^2}{m(1-\eta^2)},\qquad \beta=\frac{2gd\eta^2}{1+\eta^2}}. \]
(e)
In one complete cycle, the disk changes from \(-q\) to \(+q\) at the top plate and from \(+q\) to \(-q\) at the bottom plate. Thus a charge \(2q\) passes through the source per complete cycle. If the period is \(T\),
\[ I=\frac{2q}{T}. \]
When \(qV\gg mgd\), we have \(a_{\mathrm e}\gg g\), so gravity may be neglected. The two flights then have the same duration \(\tau\), with \(T=2\tau\).
Let \(w\) be the speed immediately before either impact. The speed immediately after impact is \(\eta w\). During each flight,
\[ w^2-\eta^2w^2=2a_{\mathrm e}d, \qquad w=\sqrt{\frac{2a_{\mathrm e}d}{1-\eta^2}}. \]
Because the acceleration is constant, the mean speed during a flight is \((1+\eta)w/2\). Therefore
\[ \tau=\frac{2d}{(1+\eta)w}, \]
and
\[ I=\frac{q}{\tau} =\frac{\chi V(1+\eta)}{2d} \sqrt{\frac{2\chi V^2}{m(1-\eta^2)}}. \]
For \(V\ge0\),
\[ I=\frac{1}{d} \sqrt{\frac{\chi^3}{2m}\frac{1+\eta}{1-\eta}}\,V^2. \]
Hence
\[ \boxed{\gamma=\frac{1}{d} \sqrt{\frac{\chi^3}{2m}\frac{1+\eta}{1-\eta}}}. \]
(f)
The high-voltage approximation in (e) cannot be used to determine cessation. Gravity must be retained.
Let \(u\) and \(w\) denote the steady-state speeds immediately before the top and bottom impacts, respectively. From (d), \(v_{\mathrm s}=\eta w\), and
\[ w^2=2d\left( \frac{a_{\mathrm e}}{1-\eta^2} +\frac{g}{1+\eta^2} \right). \]
Using the upward-flight energy equation,
\[ u^2=v_{\mathrm s}^2+2d(a_{\mathrm e}-g), \]
we obtain
\[ u^2=2d\left( \frac{a_{\mathrm e}}{1-\eta^2} -\frac{g}{1+\eta^2} \right). \]
As the voltage is reduced, the limiting periodic trajectory is the one that just reaches the upper plate with zero speed. Setting \(u=0\) gives
\[ a_{\mathrm e,c}=g\frac{1-\eta^2}{1+\eta^2}. \]
Since \(a_{\mathrm e}=\chi V^2/(md)\),
\[ \boxed{V_{\mathrm c} =\sqrt{\frac{mgd}{\chi}\frac{1-\eta^2}{1+\eta^2}}}. \]
Below this voltage, the disk cannot maintain flights reaching the upper plate. Once it misses that plate, its charge does not reverse, and successive bottom collisions dissipate its remaining mechanical energy.
At the critical voltage,
\[ u_{\mathrm c}=0,\qquad w_{\mathrm c}=2\sqrt{\frac{gd}{1+\eta^2}},\qquad v_{\mathrm s,c}=\eta w_{\mathrm c}. \]
The upward flight starts at speed \(\eta w_{\mathrm c}\) and ends at zero; the downward flight starts at zero and ends at \(w_{\mathrm c}\). Using the mean speeds,
\[ T_{\mathrm c} =\frac{2d}{\eta w_{\mathrm c}}+\frac{2d}{w_{\mathrm c}} =\frac{1+\eta}{\eta} \sqrt{\frac{d(1+\eta^2)}{g}}. \]
Therefore the current immediately before cessation is
\[ I_{\mathrm c} =\frac{2\chi V_{\mathrm c}}{T_{\mathrm c}} =\frac{2\eta\chi V_{\mathrm c}}{1+\eta} \sqrt{\frac{g}{d(1+\eta^2)}}. \]
Substitution of \(V_{\mathrm c}\) yields
\[ \boxed{I_{\mathrm c} =\frac{2\eta g\sqrt{m\chi}}{1+\eta^2} \sqrt{\frac{1-\eta}{1+\eta}}}. \]
For every fixed \(0<\eta<1\), this current is positive, so cessation produces a finite downward jump.
To specify the sketch precisely, the full conducting branch can be written without neglecting gravity. Its two flight times are
\[ \tau_\uparrow=\frac{2d}{\eta w+u}, \qquad \tau_\downarrow=\frac{2d}{w+\eta u}. \]
Thus
\[ \boxed{ I_{\mathrm{on}}(V)= \frac{2\chi V}{ \displaystyle\frac{2d}{\eta w+u} +\displaystyle\frac{2d}{w+\eta u} }}, \]
where \(u(V)\) and \(w(V)\) are given above. These expressions remain valid when the upward flight is decelerated.
Comparison with (c) gives
\[ \boxed{\frac{V_{\mathrm c}}{V_{\mathrm{th}}} =\sqrt{\frac{1-\eta^2}{2(1+\eta^2)}}<1}. \]
The requested sketch therefore has the following features:
- Increasing voltage: follow \(I=0\) from the origin to \(V_{\mathrm{th}}\). Just above \(V_{\mathrm{th}}\), the disk lifts off and the steady current jumps to \(I_{\mathrm{on}}(V_{\mathrm{th}})\). Continue upward along the conducting branch to \(3V_{\mathrm{th}}\).
- Decreasing voltage: retrace the conducting branch through \(V_{\mathrm{th}}\) and continue to \((V_{\mathrm c},I_{\mathrm c})\). Just below \(V_{\mathrm c}\), drop to \(I=0\), then follow the voltage axis back to the origin.
- High-voltage shape: the conducting branch approaches the parabola \(I=\gamma V^2\). At \(3V_{\mathrm{th}}\), \(qV=18mgd\), so a suitable approximate endpoint for the rough sketch is \(I\approx9\gamma V_{\mathrm{th}}^2\).
Equivalently, away from the jump points:
| Voltage range | Increasing \(V\) | Decreasing \(V\) |
|---|---|---|
| \(0\le V<V_{\mathrm c}\) | \(0\) | \(0\) |
| \(V_{\mathrm c}<V<V_{\mathrm{th}}\) | \(0\) | \(I_{\mathrm{on}}(V)\) |
| \(V_{\mathrm{th}}<V\le3V_{\mathrm{th}}\) | \(I_{\mathrm{on}}(V)\) | \(I_{\mathrm{on}}(V)\) |
The interval \(V_{\mathrm c}<V<V_{\mathrm{th}}\) is the hysteresis interval: a resting disk stays at rest, while an already moving disk continues to shuttle.
For completeness, exactly \(\eta=0\) requires separate treatment. Every bottom impact leaves the disk at rest, so the contact lift-off condition from (c) must be met anew. Consequently, the current stops at \(V_{\mathrm{th}}\), rather than at the limit of the positive-\(\eta\) critical-voltage formula. On the conducting side, at \(V\to V_{\mathrm{th}}^+\), \(a_{\mathrm e}\to2g\), and
\[ T\to\sqrt{\frac{2d}{g}}+\sqrt{\frac{2d}{3g}}. \]
Hence
\[ I_{\mathrm c} =\frac{2\chi V_{\mathrm{th}}}{ \sqrt{2d/g}+\sqrt{2d/(3g)} } =\boxed{(3-\sqrt3)\,g\sqrt{m\chi}}. \]
Both switching voltages then coincide, so there is no hysteresis. At the other endpoint, \(\eta=1\), collisions dissipate no energy while the electric field adds \(2qV\) per cycle; a finite steady-state speed cannot exist.
The solution was checked against the official solution.
IPhO 2004 · Theorieaufgabe 1
„Ping-Pong“-Widerstand
Ein Kondensator besteht aus zwei kreisförmigen, parallelen Platten mit jeweils dem Radius \(R\), deren Abstand \(d\) beträgt, wobei \(d\ll R\) gilt, wie in Abb. 1.1(a) dargestellt. Die obere Platte ist an eine konstante Spannungsquelle angeschlossen und liegt auf dem Potential \(V\), während die untere Platte geerdet ist. Anschließend wird eine dünne, kleine Scheibe der Masse \(m\) mit dem Radius \(r\) (\(\ll R,d\)) und der Dicke \(t\) (\(\ll r\)) mittig auf die untere Platte gelegt, wie in Abb. 1.1(b) dargestellt.
Wir nehmen an, dass sich zwischen den Platten Vakuum mit der Dielektrizitätskonstante \(\varepsilon_0\) befindet, dass die Platten und die Scheibe aus idealen Leitern bestehen und dass sämtliche elektrostatischen Randeffekte vernachlässigt werden können. Die Induktivität des gesamten Stromkreises und relativistische Effekte können ohne Weiteres außer Acht gelassen werden. Auch der Einfluss von Spiegelladungen kann vernachlässigt werden.
Abbildung 1.1 Schematische Darstellungen von (a) einem an eine konstante Spannungsquelle angeschlossenen Plattenkondensator und (b) einer Seitenansicht der parallelen Platten mit einer kleinen Scheibe im Inneren des Kondensators. (Einzelheiten siehe Text.)
(a) [1.2 Punkte] Berechnen Sie die elektrostatische Kraft \(F_{\mathrm p}\) zwischen den Platten im Abstand \(d\), bevor die Scheibe dazwischengelegt wird, wie in Abb. 1.1(a) dargestellt.
(b) [0.8 Punkte] Wenn die Scheibe auf die untere Platte gelegt wird, hängt die Ladung \(q\) auf der Scheibe in Abb. 1.1(b) gemäß \(q=\chi V\) mit der Spannung \(V\) zusammen. Bestimmen Sie \(\chi\) in Abhängigkeit von \(r\), \(d\) und \(\varepsilon_0\).
(c) [0.5 Punkte] Die parallelen Platten stehen senkrecht zu einem homogenen Schwerefeld \(g\). Damit die anfangs ruhende Scheibe abhebt, muss die angelegte Spannung über eine Schwellenspannung \(V_{\mathrm{th}}\) erhöht werden. Bestimmen Sie \(V_{\mathrm{th}}\) in Abhängigkeit von \(m\), \(g\), \(d\) und \(\chi\).
(d) [2.3 Punkte] Wenn \(V>V_{\mathrm{th}}\) gilt, bewegt sich die Scheibe zwischen den Platten auf und ab. (Nehmen Sie an, dass sich die Scheibe ausschließlich vertikal ohne jegliches Taumeln bewegt.) Die Stöße zwischen der Scheibe und den Platten sind unelastisch mit der Stoßzahl \(\eta\equiv(v_{\mathrm{after}}/v_{\mathrm{before}})\), wobei \(v_{\mathrm{before}}\) und \(v_{\mathrm{after}}\) die Geschwindigkeitsbeträge der Scheibe unmittelbar vor bzw. nach dem Stoß sind. Die Platten sind ortsfest befestigt. Der Geschwindigkeitsbetrag der Scheibe unmittelbar nach dem Stoß an der unteren Platte nähert sich einem „stationären Geschwindigkeitsbetrag“ \(v_{\mathrm s}\), der wie folgt von \(V\) abhängt:
\[ v_{\mathrm s}=\sqrt{\alpha V^2+\beta}. \tag{1.1} \]
Bestimmen Sie die Koeffizienten \(\alpha\) und \(\beta\) in Abhängigkeit von \(m\), \(g\), \(\chi\), \(d\) und \(\eta\). Nehmen Sie an, dass die gesamte Oberfläche der Scheibe die Platte gleichmäßig und gleichzeitig berührt, sodass bei jedem Stoß der vollständige Ladungsaustausch augenblicklich erfolgt.
(e) [2.2 Punkte] Nach Erreichen des stationären Zustands lässt sich der zeitlich gemittelte Strom \(I\) durch die Kondensatorplatten für \(qV\gg mgd\) durch \(I=\gamma V^2\) annähern. Drücken Sie den Koeffizienten \(\gamma\) durch \(m\), \(\chi\), \(d\) und \(\eta\) aus.
(f) [3 Punkte] Wird die angelegte Spannung \(V\) (äußerst langsam) verringert, so gibt es eine kritische Spannung \(V_{\mathrm c}\), unterhalb derer der Ladungsfluss zum Erliegen kommt. Bestimmen Sie \(V_{\mathrm c}\) und den zugehörigen Strom \(I_{\mathrm c}\) in Abhängigkeit von \(m\), \(g\), \(\chi\), \(d\) und \(\eta\). Vergleichen Sie \(V_{\mathrm c}\) mit der in (c) behandelten Abhebe-Schwellenspannung \(V_{\mathrm{th}}\) und skizzieren Sie grob die \(I-V\)-Kennlinie, wenn \(V\) im Bereich von \(V=0\) bis \(3V_{\mathrm{th}}\) erhöht und verringert wird.
Aufgabentext aus dem offiziellen englischen Text übersetzt.
Antworten
Hier bezeichnet \(q=\chi V\) den Betrag der Scheibenladung, im Einklang mit \(qV\gg mgd\) in (e). Ihre vorzeichenbehaftete Ladung ist nach dem Kontakt mit der unteren Platte \(-q\) und nach dem Kontakt mit der oberen Platte \(+q\). Die folgenden Ergebnisse für die Hin- und Herbewegung setzen \(0<\eta<1\) voraus.
-
(a) Die Kraft ist anziehend und hat den Betrag \[ \boxed{F_{\mathrm p}=\frac{\varepsilon_0\pi R^2V^2}{2d^2}}. \]
-
(b) \[ \boxed{\chi=\frac{\varepsilon_0\pi r^2}{d}}. \]
-
(c) \[ \boxed{V_{\mathrm{th}}=\sqrt{\frac{2mgd}{\chi}}}. \]
-
(d) \[ \boxed{\alpha=\frac{2\chi\eta^2}{m(1-\eta^2)},\qquad \beta=\frac{2gd\,\eta^2}{1+\eta^2}}. \]
-
(e) \[ \boxed{\gamma=\frac{1}{d} \sqrt{\frac{\chi^3}{2m}\frac{1+\eta}{1-\eta}}}. \]
-
(f) \[ \boxed{V_{\mathrm c} =\sqrt{\frac{mgd}{\chi}\frac{1-\eta^2}{1+\eta^2}} =V_{\mathrm{th}}\sqrt{\frac{1-\eta^2}{2(1+\eta^2)}}}, \] \[ \boxed{I_{\mathrm c} =\frac{2\eta g\sqrt{m\chi}}{1+\eta^2} \sqrt{\frac{1-\eta}{1+\eta}}}. \] Beim Erhöhen von \(V\) bleibt der Strom bis \(V_{\mathrm{th}}\) null und springt dann auf den leitenden Zweig. Beim Verringern von \(V\) folgt er diesem Zweig bis \((V_{\mathrm c},I_{\mathrm c})\) und fällt dann auf null. Bei hoher Spannung nähert sich der Zweig \(I=\gamma V^2\) an.
Der Grenzfall des vollständigen Haftenbleibens \(\eta=0\) ist singulär: Die Anwendung der Kontaktbedingung nach jedem Aufprall auf die untere Platte ergibt \[ \boxed{V_{\mathrm c}=V_{\mathrm{th}},\qquad I_{\mathrm c}=(3-\sqrt3)\,g\sqrt{m\chi}} \] für den Grenzwert des Stroms auf der leitenden Seite, ohne Hysterese. Bei \(\eta=1\) gibt es keinen endlichen stationären Zustand.
Lösung
Im Folgenden wird die Dicke der Scheibe gegenüber \(d\) vernachlässigt, und es werden die angegebenen Näherungen bezüglich Randeffekten und Spiegelladungen verwendet. Das angelegte Feld hat den Betrag
\[ E=\frac{V}{d} \]
und zeigt für \(V>0\) nach unten.
(a)
Die Flächenladungsdichte auf jeder der beiden Kondensatorplatten hat den Betrag
\[ \sigma=\varepsilon_0E. \]
Bei der Berechnung der Kraft auf eine Platte muss ihr eigenes Feld ausgeschlossen werden. Das von der gegenüberliegenden Platte erzeugte Feld beträgt \(E/2\), sodass sich für den elektrostatischen Druck ergibt:
\[ p=\sigma\frac{E}{2}=\frac{\varepsilon_0E^2}{2}. \]
Multiplikation mit der Plattenfläche ergibt
\[ \boxed{F_{\mathrm p}=p\pi R^2 =\frac{\varepsilon_0\pi R^2V^2}{2d^2}}. \]
Die entgegengesetzt geladenen Platten ziehen einander an.
(b)
Solange die Scheibe auf der unteren Platte ruht, bildet sie einen Teil dieses Leiters. Ihre freiliegende Oberseite trägt die Flächenladungsdichte \(-\varepsilon_0E\). Der Betrag ihrer Ladung ist daher
\[ q=\varepsilon_0E\pi r^2 =\frac{\varepsilon_0\pi r^2}{d}V. \]
Folglich gilt
\[ \boxed{\chi=\frac{\varepsilon_0\pi r^2}{d}}. \]
Würde \(q\) stattdessen als vorzeichenbehaftete Ladung beim Kontakt mit der unteren Platte aufgefasst, wäre der zugehörige Koeffizient negativ; die spätere Verwendung von \(qV\) als positiver elektrischer Arbeit legt die hier verwendete Betragskonvention fest.
(c)
Wenn die Scheibe auf der unteren Platte ruht, ist sie Teil der Plattenoberfläche. Die auf sie wirkende, nach oben gerichtete elektrische Kraft ist daher der in (a) ermittelte Druck, multipliziert mit der Scheibenfläche:
\[ F_{\mathrm{contact}} =\frac{\varepsilon_0E^2}{2}\pi r^2 =\frac{qE}{2} =\frac{\chi V^2}{2d}. \]
Bezeichnet \(N\) die nach oben gerichtete Normalkraft, so erfordert das Gleichgewicht
\[ N+\frac{\chi V^2}{2d}=mg. \]
Das Abheben wird möglich, sobald die erforderliche Normalkraft null erreicht. Daher gilt
\[ \frac{\chi V_{\mathrm{th}}^2}{2d}=mg, \]
woraus folgt:
\[ \boxed{V_{\mathrm{th}}=\sqrt{\frac{2mgd}{\chi}}}. \]
Der Faktor \(1/2\) ist hier wesentlich. Sobald sich die Scheibe im Flug befindet, beträgt die auf sie wirkende resultierende elektrische Kraft im homogenen angelegten Feld bei der vorgeschriebenen Vernachlässigung von Spiegelladungskräften \(qE\). Die Kraft bei Kontakt und die Kraft im Flug müssen daher getrennt behandelt werden.
(d)
Wir definieren den Betrag der elektrischen Beschleunigung während des Fluges durch
\[ a_{\mathrm e}=\frac{qE}{m}=\frac{\chi V^2}{md}. \]
Nach dem Verlassen der unteren Platte trägt die Scheibe die Ladung \(-q\), sodass ihre nach oben gerichtete Beschleunigung \(a_{\mathrm e}-g\) beträgt. Nach dem Berühren der oberen Platte wird ihre Ladung zu \(+q\), sodass ihre nach unten gerichtete Beschleunigung \(a_{\mathrm e}+g\) beträgt.
Es sei \(v_n\) der Geschwindigkeitsbetrag der Aufwärtsbewegung unmittelbar nach dem \(n\)-ten Stoß an der unteren Platte. Es sei \(u_n\) der Geschwindigkeitsbetrag unmittelbar vor dem folgenden Stoß an der oberen Platte und \(w_n\) der Geschwindigkeitsbetrag unmittelbar vor dem nächsten Stoß an der unteren Platte.
Der Arbeit-Energie-Satz liefert für den Aufwärtsflug
\[ u_n^2=v_n^2+2d(a_{\mathrm e}-g). \]
Der Stoß an der oberen Platte reduziert den Geschwindigkeitsbetrag auf \(\eta u_n\). Für den Abwärtsflug ergibt sich daher
\[ w_n^2=\eta^2u_n^2+2d(a_{\mathrm e}+g). \]
Schließlich ergibt der Stoß an der unteren Platte \(v_{n+1}=\eta w_n\). Die Kombination dieser Beziehungen liefert
\[ v_{n+1}^2 =\eta^4v_n^2 +2d\eta^2\left[(1+\eta^2)a_{\mathrm e} +(1-\eta^2)g\right]. \]
Für \(0<\eta<1\) werden die Abweichungen von \(v_n^2\) von seinem Fixpunkt pro Zyklus mit dem Faktor \(\eta^4\) multipliziert und nehmen somit ab. Im stationären Zustand gilt
\[ (1-\eta^4)v_{\mathrm s}^2 =2d\eta^2\left[(1+\eta^2)a_{\mathrm e} +(1-\eta^2)g\right]. \]
Damit folgt
\[ v_{\mathrm s}^2 =\frac{2d\eta^2a_{\mathrm e}}{1-\eta^2} +\frac{2d\eta^2g}{1+\eta^2} =\frac{2\chi\eta^2}{m(1-\eta^2)}V^2 +\frac{2gd\eta^2}{1+\eta^2}. \]
Der Vergleich mit Gl. (1.1) ergibt
\[ \boxed{\alpha=\frac{2\chi\eta^2}{m(1-\eta^2)},\qquad \beta=\frac{2gd\,\eta^2}{1+\eta^2}}. \]
(e)
In einem vollständigen Zyklus ändert sich die Ladung der Scheibe an der oberen Platte von \(-q\) auf \(+q\) und an der unteren Platte von \(+q\) auf \(-q\). Somit fließt pro vollständigem Zyklus eine Ladung \(2q\) durch die Quelle. Mit der Periodendauer \(T\) gilt
\[ I=\frac{2q}{T}. \]
Für \(qV\gg mgd\) gilt \(a_{\mathrm e}\gg g\), sodass die Schwerkraft vernachlässigt werden kann. Die beiden Flüge haben dann dieselbe Dauer \(\tau\), mit \(T=2\tau\).
Es sei \(w\) der Geschwindigkeitsbetrag unmittelbar vor jedem der beiden Aufpralle. Der Geschwindigkeitsbetrag unmittelbar nach dem Aufprall beträgt \(\eta w\). Während jedes Fluges gilt
\[ w^2-\eta^2w^2=2a_{\mathrm e}d, \qquad w=\sqrt{\frac{2a_{\mathrm e}d}{1-\eta^2}}. \]
Da die Beschleunigung konstant ist, beträgt der mittlere Geschwindigkeitsbetrag während eines Fluges \((1+\eta)w/2\). Daher gilt
\[ \tau=\frac{2d}{(1+\eta)w}, \]
und
\[ I=\frac{q}{\tau} =\frac{\chi V(1+\eta)}{2d} \sqrt{\frac{2\chi V^2}{m(1-\eta^2)}}. \]
Für \(V\ge0\) gilt
\[ I=\frac{1}{d} \sqrt{\frac{\chi^3}{2m}\frac{1+\eta}{1-\eta}}\,V^2. \]
Somit folgt
\[ \boxed{\gamma=\frac{1}{d} \sqrt{\frac{\chi^3}{2m}\frac{1+\eta}{1-\eta}}}. \]
(f)
Die Näherung für hohe Spannungen aus (e) kann nicht zur Bestimmung des Erliegens des Stromflusses verwendet werden. Die Schwerkraft muss berücksichtigt werden.
Es seien \(u\) und \(w\) die stationären Geschwindigkeitsbeträge unmittelbar vor dem Aufprall auf die obere bzw. die untere Platte. Aus (d) folgt \(v_{\mathrm s}=\eta w\), und
\[ w^2=2d\left( \frac{a_{\mathrm e}}{1-\eta^2} +\frac{g}{1+\eta^2} \right). \]
Mit der Energiegleichung für den Aufwärtsflug,
\[ u^2=v_{\mathrm s}^2+2d(a_{\mathrm e}-g), \]
erhalten wir
\[ u^2=2d\left( \frac{a_{\mathrm e}}{1-\eta^2} -\frac{g}{1+\eta^2} \right). \]
Beim Verringern der Spannung ist die periodische Grenzbahn diejenige, auf der die Scheibe die obere Platte gerade noch mit der Geschwindigkeit null erreicht. Setzen wir \(u=0\), so ergibt sich
\[ a_{\mathrm e,c}=g\frac{1-\eta^2}{1+\eta^2}. \]
Da \(a_{\mathrm e}=\chi V^2/(md)\) gilt, folgt
\[ \boxed{V_{\mathrm c} =\sqrt{\frac{mgd}{\chi}\frac{1-\eta^2}{1+\eta^2}}}. \]
Unterhalb dieser Spannung kann die Scheibe keine Flüge aufrechterhalten, bei denen sie die obere Platte erreicht. Sobald sie diese Platte nicht mehr erreicht, kehrt sich ihre Ladung nicht um, und bei den aufeinanderfolgenden Stößen an der unteren Platte wird ihre verbleibende mechanische Energie dissipiert.
Bei der kritischen Spannung gilt
\[ u_{\mathrm c}=0,\qquad w_{\mathrm c}=2\sqrt{\frac{gd}{1+\eta^2}},\qquad v_{\mathrm s,c}=\eta w_{\mathrm c}. \]
Der Aufwärtsflug beginnt mit dem Geschwindigkeitsbetrag \(\eta w_{\mathrm c}\) und endet bei null; der Abwärtsflug beginnt bei null und endet mit \(w_{\mathrm c}\). Aus den mittleren Geschwindigkeitsbeträgen folgt
\[ T_{\mathrm c} =\frac{2d}{\eta w_{\mathrm c}}+\frac{2d}{w_{\mathrm c}} =\frac{1+\eta}{\eta} \sqrt{\frac{d(1+\eta^2)}{g}}. \]
Der Strom unmittelbar vor dem Erliegen des Stromflusses beträgt daher
\[ I_{\mathrm c} =\frac{2\chi V_{\mathrm c}}{T_{\mathrm c}} =\frac{2\eta\chi V_{\mathrm c}}{1+\eta} \sqrt{\frac{g}{d(1+\eta^2)}}. \]
Einsetzen von \(V_{\mathrm c}\) ergibt
\[ \boxed{I_{\mathrm c} =\frac{2\eta g\sqrt{m\chi}}{1+\eta^2} \sqrt{\frac{1-\eta}{1+\eta}}}. \]
Für jedes feste \(0<\eta<1\) ist dieser Strom positiv, sodass beim Erliegen des Stromflusses ein endlicher Sprung nach unten auftritt.
Um die Skizze genau festzulegen, lässt sich der vollständige leitende Zweig ohne Vernachlässigung der Schwerkraft angeben. Seine beiden Flugzeiten sind
\[ \tau_\uparrow=\frac{2d}{\eta w+u}, \qquad \tau_\downarrow=\frac{2d}{w+\eta u}. \]
Somit gilt
\[ \boxed{ I_{\mathrm{on}}(V)= \frac{2\chi V}{ \displaystyle\frac{2d}{\eta w+u} +\displaystyle\frac{2d}{w+\eta u} }}, \]
wobei \(u(V)\) und \(w(V)\) oben angegeben sind. Diese Ausdrücke bleiben gültig, wenn der Aufwärtsflug verzögert erfolgt.
Der Vergleich mit (c) ergibt
\[ \boxed{\frac{V_{\mathrm c}}{V_{\mathrm{th}}} =\sqrt{\frac{1-\eta^2}{2(1+\eta^2)}}<1}. \]
Die geforderte Skizze weist daher die folgenden Merkmale auf:
- Steigende Spannung: Man folgt \(I=0\) vom Ursprung bis \(V_{\mathrm{th}}\). Knapp oberhalb von \(V_{\mathrm{th}}\) hebt die Scheibe ab, und der stationäre Strom springt auf \(I_{\mathrm{on}}(V_{\mathrm{th}})\). Anschließend folgt man dem leitenden Zweig nach oben bis \(3V_{\mathrm{th}}\).
- Sinkende Spannung: Man folgt dem leitenden Zweig zurück durch \(V_{\mathrm{th}}\) und weiter bis \((V_{\mathrm c},I_{\mathrm c})\). Knapp unterhalb von \(V_{\mathrm c}\) fällt der Strom auf \(I=0\); danach folgt man der Spannungsachse zurück zum Ursprung.
- Verlauf bei hoher Spannung: Der leitende Zweig nähert sich der Parabel \(I=\gamma V^2\) an. Bei \(3V_{\mathrm{th}}\) gilt \(qV=18mgd\), sodass \(I\approx9\gamma V_{\mathrm{th}}^2\) ein geeigneter näherungsweiser Endpunkt für die grobe Skizze ist.
Gleichwertig gilt abseits der Sprungstellen:
| Spannungsbereich | Steigendes \(V\) | Sinkendes \(V\) |
|---|---|---|
| \(0\le V<V_{\mathrm c}\) | \(0\) | \(0\) |
| \(V_{\mathrm c}<V<V_{\mathrm{th}}\) | \(0\) | \(I_{\mathrm{on}}(V)\) |
| \(V_{\mathrm{th}}<V\le3V_{\mathrm{th}}\) | \(I_{\mathrm{on}}(V)\) | \(I_{\mathrm{on}}(V)\) |
Das Intervall \(V_{\mathrm c}<V<V_{\mathrm{th}}\) ist das Hystereseintervall: Eine ruhende Scheibe bleibt in Ruhe, während eine bereits bewegte Scheibe weiterhin hin und her pendelt.
Der Vollständigkeit halber muss exakt \(\eta=0\) gesondert behandelt werden. Nach jedem Aufprall auf die untere Platte ruht die Scheibe, sodass die Abhebebedingung bei Kontakt aus (c) erneut erfüllt sein muss. Folglich kommt der Strom bei \(V_{\mathrm{th}}\) zum Erliegen und nicht beim Grenzwert der Formel für die kritische Spannung bei positivem \(\eta\). Auf der leitenden Seite gilt für \(V\to V_{\mathrm{th}}^+\), dass \(a_{\mathrm e}\to2g\), und
\[ T\to\sqrt{\frac{2d}{g}}+\sqrt{\frac{2d}{3g}}. \]
Daher folgt
\[ I_{\mathrm c} =\frac{2\chi V_{\mathrm{th}}}{ \sqrt{2d/g}+\sqrt{2d/(3g)} } =\boxed{(3-\sqrt3)\,g\sqrt{m\chi}}. \]
Beide Schaltspannungen fallen dann zusammen, sodass keine Hysterese auftritt. Am anderen Randfall, \(\eta=1\), dissipieren die Stöße keine Energie, während das elektrische Feld pro Zyklus \(2qV\) zuführt; ein endlicher stationärer Geschwindigkeitsbetrag kann daher nicht existieren.
Die Lösung wurde mit der offiziellen Lösung abgeglichen.
IPhO 2004 · Teori sorusu 1
“Ping-Pong” Direnci
Bir kondansatör, Şekil 1.1(a)'da gösterildiği gibi, her ikisi de \(R\) yarıçaplı, aralarında \(d\) uzaklığı bulunan iki dairesel paralel levhadan oluşmaktadır; burada \(d\ll R\)'dir. Üst levha, \(V\) potansiyelinde sabit bir gerilim kaynağına bağlıdır; alt levha ise topraklanmıştır. Daha sonra, Şekil 1.1(b)'de gösterildiği gibi, alt levhanın merkezine kütlesi \(m\), yarıçapı \(r\) (\(\ll R,d\)) ve kalınlığı \(t\) (\(\ll r\)) olan ince ve küçük bir disk yerleştirilir.
Levhalar arasındaki ortamın dielektrik sabiti \(\varepsilon_0\) olan vakum olduğunu, levhaların ve diskin mükemmel iletkenlerden yapıldığını ve tüm elektrostatik kenar etkilerinin ihmal edilebileceğini varsayalım. Tüm devrenin indüktansı ve görelilik etkileri rahatlıkla göz ardı edilebilir. Görüntü yükü etkisi de ihmal edilebilir.
Şekil 1.1 (a) Sabit bir gerilim kaynağına bağlı paralel levhalı bir kondansatörün ve (b) içine küçük bir disk yerleştirilmiş kondansatörün paralel levhalarının yandan görünüşünün şematik çizimleri. (Ayrıntılar için metne bakınız.)
(a) [1.2 puan] Şekil 1.1(a)'da gösterildiği gibi, disk araya yerleştirilmeden önce aralarında \(d\) uzaklığı bulunan levhalar arasındaki elektrostatik kuvveti \(F_{\mathrm p}\) hesaplayınız.
(b) [0.8 puan] Disk alt levhaya yerleştirildiğinde, Şekil 1.1(b)'deki diskin \(q\) yükü ile \(V\) gerilimi arasında \(q=\chi V\) bağıntısı vardır. \(\chi\)'yi \(r\), \(d\) ve \(\varepsilon_0\) cinsinden bulunuz.
(c) [0.5 puan] Paralel levhalar, düzgün bir \(g\) kütleçekim alanına diktir. Başlangıçta durmakta olan diski kaldırmak için uygulanan gerilimi bir \(V_{\mathrm{th}}\) eşik geriliminin üzerine çıkarmamız gerekir. \(V_{\mathrm{th}}\)'yi \(m\), \(g\), \(d\) ve \(\chi\) cinsinden elde ediniz.
(d) [2.3 puan] \(V>V_{\mathrm{th}}\) olduğunda disk, levhalar arasında yukarı-aşağı hareket eder. (Diskin hiç yalpalamadan yalnızca düşey doğrultuda hareket ettiğini varsayınız.) Disk ile levhalar arasındaki çarpışmalar esnek değildir ve çarpışmaların geri sekme katsayısı \(\eta\equiv(v_{\mathrm{after}}/v_{\mathrm{before}})\) olarak tanımlanır; burada \(v_{\mathrm{before}}\) ve \(v_{\mathrm{after}}\), sırasıyla diskin çarpışmadan hemen önceki ve hemen sonraki süratleridir. Levhalar bulundukları konumlarda sabit tutulmaktadır. Diskin alt levhayla çarpışmasından hemen sonraki sürati, \(V\)'ye aşağıdaki gibi bağlı olan bir “kararlı durum sürati” \(v_{\mathrm s}\)'ye yaklaşır:
\[ v_{\mathrm s}=\sqrt{\alpha V^2+\beta}. \tag{1.1} \]
\(\alpha\) ve \(\beta\) katsayılarını \(m\), \(g\), \(\chi\), \(d\) ve \(\eta\) cinsinden elde ediniz. Diskin tüm yüzeyinin levhaya düzgün biçimde ve aynı anda temas ettiğini, böylece her çarpışmada yük alışverişinin tamamının anında gerçekleştiğini varsayınız.
(e) [2.2 puan] Kararlı duruma ulaşıldıktan sonra, \(qV\gg mgd\) olduğunda kondansatör levhalarından geçen zaman ortalamalı \(I\) akımı yaklaşık olarak \(I=\gamma V^2\) ile verilebilir. \(\gamma\) katsayısını \(m\), \(\chi\), \(d\) ve \(\eta\) cinsinden ifade ediniz.
(f) [3 puan] Uygulanan \(V\) gerilimi (son derece yavaş biçimde) azaltıldığında, altına inildiğinde yük akışının duracağı bir \(V_{\mathrm c}\) kritik gerilimi vardır. \(V_{\mathrm c}\)'yi ve buna karşılık gelen \(I_{\mathrm c}\) akımını \(m\), \(g\), \(\chi\), \(d\) ve \(\eta\) cinsinden bulunuz. \(V_{\mathrm c}\)'yi (c)'de ele alınan kalkış eşiği \(V_{\mathrm{th}}\) ile karşılaştırarak, \(V\) gerilimi \(V=0\) ile \(3V_{\mathrm{th}}\) aralığında artırılıp azaltıldığında ortaya çıkan \(I-V\) karakteristiğinin yaklaşık bir çizimini yapınız.
Soru metni resmi İngilizce metinden çevrilmiştir.
Cevaplar
Burada \(q=\chi V\), (e)'deki \(qV\gg mgd\) koşuluyla tutarlı olarak disk yükünün büyüklüğünü belirtir. Diskin işaretli yükü, alt levhayla temastan sonra \(-q\), üst levhayla temastan sonra ise \(+q\)'dur. Aşağıda levhalar arasındaki gidip gelme hareketi için verilen sonuçlarda \(0<\eta<1\) varsayılmaktadır.
-
(a) Kuvvet çekicidir ve büyüklüğü \[ \boxed{F_{\mathrm p}=\frac{\varepsilon_0\pi R^2V^2}{2d^2}}. \]
-
(b) \[ \boxed{\chi=\frac{\varepsilon_0\pi r^2}{d}}. \]
-
(c) \[ \boxed{V_{\mathrm{th}}=\sqrt{\frac{2mgd}{\chi}}}. \]
-
(d) \[ \boxed{\alpha=\frac{2\chi\eta^2}{m(1-\eta^2)},\qquad \beta=\frac{2gd\,\eta^2}{1+\eta^2}}. \]
-
(e) \[ \boxed{\gamma=\frac{1}{d} \sqrt{\frac{\chi^3}{2m}\frac{1+\eta}{1-\eta}}}. \]
-
(f) \[ \boxed{V_{\mathrm c} =\sqrt{\frac{mgd}{\chi}\frac{1-\eta^2}{1+\eta^2}} =V_{\mathrm{th}}\sqrt{\frac{1-\eta^2}{2(1+\eta^2)}}}, \] \[ \boxed{I_{\mathrm c} =\frac{2\eta g\sqrt{m\chi}}{1+\eta^2} \sqrt{\frac{1-\eta}{1+\eta}}}. \] \(V\) artırılırken akım \(V_{\mathrm{th}}\)'ye kadar sıfır kalır, ardından iletim dalına sıçrar. \(V\) azaltılırken bu dalı \((V_{\mathrm c},I_{\mathrm c})\) noktasına kadar izler, ardından sıfıra düşer. Yüksek gerilimde bu dal \(I=\gamma V^2\)'ye yaklaşır.
Diskin çarpışma sonrasında tam olarak durduğu \(\eta=0\) uç noktası tekildir: her alt levha çarpışmasından sonra temas koşulu uygulandığında, iletim tarafındaki sınır akımı için \[ \boxed{V_{\mathrm c}=V_{\mathrm{th}},\qquad I_{\mathrm c}=(3-\sqrt3)\,g\sqrt{m\chi}} \] elde edilir ve histerezis görülmez. \(\eta=1\) olduğunda sonlu bir kararlı durum yoktur.
Çözüm
Çözüm boyunca diskin kalınlığını \(d\)'ye kıyasla ihmal ediniz ve kenarlar ile görüntü yükleri hakkında belirtilen yaklaşımları kullanınız. Uygulanan alanın büyüklüğü
\[ E=\frac{V}{d} \]
olup \(V>0\) için yönü aşağı doğrudur.
(a)
Kondansatör levhalarının her birindeki yüzey yük yoğunluğunun büyüklüğü
\[ \sigma=\varepsilon_0E. \]
Bir levhaya etki eden kuvvet hesaplanırken levhanın kendi alanı dışarıda bırakılmalıdır. Karşı levhanın oluşturduğu alan \(E/2\) olduğundan elektrostatik basınç
\[ p=\sigma\frac{E}{2}=\frac{\varepsilon_0E^2}{2}. \]
Levhanın alanıyla çarpıldığında
\[ \boxed{F_{\mathrm p}=p\pi R^2 =\frac{\varepsilon_0\pi R^2V^2}{2d^2}}. \]
Zıt yüklü levhalar birbirini çeker.
(b)
Disk alt levha üzerinde dururken bu iletkenin bir parçasını oluşturur. Açıkta kalan üst yüzündeki yüzey yük yoğunluğu \(-\varepsilon_0E\)'dir. Dolayısıyla yükünün büyüklüğü
\[ q=\varepsilon_0E\pi r^2 =\frac{\varepsilon_0\pi r^2}{d}V. \]
Buna göre,
\[ \boxed{\chi=\frac{\varepsilon_0\pi r^2}{d}}. \]
Eğer \(q\), bunun yerine alt levhayla temas sırasındaki işaretli yük olarak yorumlansaydı, katsayısı negatif olurdu; ileride \(qV\)'nin pozitif elektriksel iş olarak kullanılması, burada yükün büyüklüğünün esas alındığını belirler.
(c)
Alt levha üzerinde dururken disk, levha yüzeyinin bir parçasıdır. Bu nedenle diske etki eden yukarı yönlü elektriksel kuvvet, (a)'da bulunan basıncın disk alanıyla çarpımına eşittir:
\[ F_{\mathrm{contact}} =\frac{\varepsilon_0E^2}{2}\pi r^2 =\frac{qE}{2} =\frac{\chi V^2}{2d}. \]
Yukarı yönlü normal tepki kuvveti \(N\) ise denge koşulu
\[ N+\frac{\chi V^2}{2d}=mg. \]
Gerekli normal tepki kuvveti sıfıra ulaştığında kalkış mümkün hâle gelir. Dolayısıyla
\[ \frac{\chi V_{\mathrm{th}}^2}{2d}=mg, \]
ve buradan
\[ \boxed{V_{\mathrm{th}}=\sqrt{\frac{2mgd}{\chi}}}. \]
Burada \(1/2\) çarpanı zorunludur. Disk levhadan ayrılıp hareket etmeye başladığında, belirtildiği üzere görüntü kuvvetleri ihmal edilirse, düzgün uygulanan alanın diske uyguladığı net kuvvet \(qE\)'dir. Bu nedenle temas sırasındaki kuvvet ile levhalar arasındaki hareket sırasındaki kuvvet ayrı ayrı ele alınmalıdır.
(d)
Levhalar arasındaki hareket sırasında elektriksel ivmenin büyüklüğünü şöyle tanımlayalım:
\[ a_{\mathrm e}=\frac{qE}{m}=\frac{\chi V^2}{md}. \]
Alt levhadan ayrıldıktan sonra diskin yükü \(-q\) olduğundan yukarı yönlü ivmesi \(a_{\mathrm e}-g\)'dir. Üst levhaya dokunduktan sonra yükü \(+q\) olur; dolayısıyla aşağı yönlü ivmesi \(a_{\mathrm e}+g\)'dir.
\(v_n\), alt levhayla \(n\). çarpışmadan hemen sonraki yukarı yönlü sürat olsun. \(u_n\), bunu izleyen üst levha çarpışmasından hemen önceki sürat; \(w_n\) ise bir sonraki alt levha çarpışmasından hemen önceki sürat olsun.
Yukarı yönlü hareket için iş–enerji teoremi
\[ u_n^2=v_n^2+2d(a_{\mathrm e}-g). \]
Üst levhayla çarpışma sürati \(\eta u_n\)'ye düşürür. Bu nedenle aşağı yönlü hareket için
\[ w_n^2=\eta^2u_n^2+2d(a_{\mathrm e}+g). \]
Son olarak, alt levhayla çarpışma \(v_{n+1}=\eta w_n\) verir. Bu bağıntılar birleştirilirse,
\[ v_{n+1}^2 =\eta^4v_n^2 +2d\eta^2\left[(1+\eta^2)a_{\mathrm e} +(1-\eta^2)g\right]. \]
\(0<\eta<1\) için \(v_n^2\)'nin sabit noktasından sapmaları her çevrimde \(\eta^4\) çarpanıyla azalır. Kararlı durumda,
\[ (1-\eta^4)v_{\mathrm s}^2 =2d\eta^2\left[(1+\eta^2)a_{\mathrm e} +(1-\eta^2)g\right]. \]
Böylece
\[ v_{\mathrm s}^2 =\frac{2d\eta^2a_{\mathrm e}}{1-\eta^2} +\frac{2d\eta^2g}{1+\eta^2} =\frac{2\chi\eta^2}{m(1-\eta^2)}V^2 +\frac{2gd\eta^2}{1+\eta^2}. \]
Denklem (1.1) ile karşılaştırıldığında,
\[ \boxed{\alpha=\frac{2\chi\eta^2}{m(1-\eta^2)},\qquad \beta=\frac{2gd\eta^2}{1+\eta^2}}. \]
(e)
Tam bir çevrimde diskin yükü üst levhada \(-q\)'dan \(+q\)'ya, alt levhada ise \(+q\)'dan \(-q\)'ya değişir. Dolayısıyla her tam çevrimde kaynaktan \(2q\) yük geçer. Periyot \(T\) ise,
\[ I=\frac{2q}{T}. \]
\(qV\gg mgd\) olduğunda \(a_{\mathrm e}\gg g\) olur; dolayısıyla kütleçekimi ihmal edilebilir. Bu durumda iki yöndeki hareketin süresi aynı olup \(\tau\)'ya eşittir ve \(T=2\tau\)'dur.
Her iki çarpışmadan da hemen önceki sürat \(w\) olsun. Çarpışmadan hemen sonraki sürat \(\eta w\)'dir. Levhalar arasındaki her hareket sırasında,
\[ w^2-\eta^2w^2=2a_{\mathrm e}d, \qquad w=\sqrt{\frac{2a_{\mathrm e}d}{1-\eta^2}}. \]
İvme sabit olduğundan, levhalar arasındaki bir hareket boyunca ortalama sürat \((1+\eta)w/2\)'dir. Bu nedenle
\[ \tau=\frac{2d}{(1+\eta)w}, \]
ve
\[ I=\frac{q}{\tau} =\frac{\chi V(1+\eta)}{2d} \sqrt{\frac{2\chi V^2}{m(1-\eta^2)}}. \]
\(V\ge0\) için,
\[ I=\frac{1}{d} \sqrt{\frac{\chi^3}{2m}\frac{1+\eta}{1-\eta}}\,V^2. \]
Dolayısıyla
\[ \boxed{\gamma=\frac{1}{d} \sqrt{\frac{\chi^3}{2m}\frac{1+\eta}{1-\eta}}}. \]
(f)
Akımın kesilmesini belirlemek için (e)'deki yüksek gerilim yaklaşımı kullanılamaz. Kütleçekimi hesaba katılmalıdır.
\(u\) ve \(w\), sırasıyla üst ve alt levha çarpışmalarından hemen önceki kararlı durum süratlerini göstersin. (d)'den \(v_{\mathrm s}=\eta w\) ve
\[ w^2=2d\left( \frac{a_{\mathrm e}}{1-\eta^2} +\frac{g}{1+\eta^2} \right). \]
Yukarı yönlü hareketin enerji denklemini,
\[ u^2=v_{\mathrm s}^2+2d(a_{\mathrm e}-g), \]
kullanarak şu sonucu elde ederiz:
\[ u^2=2d\left( \frac{a_{\mathrm e}}{1-\eta^2} -\frac{g}{1+\eta^2} \right). \]
Gerilim azaltılırken sınırdaki periyodik yörünge, üst levhaya sıfır süratle ancak ulaşan yörüngedir. \(u=0\) alınırsa
\[ a_{\mathrm e,c}=g\frac{1-\eta^2}{1+\eta^2}. \]
\(a_{\mathrm e}=\chi V^2/(md)\) olduğundan,
\[ \boxed{V_{\mathrm c} =\sqrt{\frac{mgd}{\chi}\frac{1-\eta^2}{1+\eta^2}}}. \]
Bu gerilimin altında disk, üst levhaya ulaşan hareketini sürdüremez. Üst levhaya ulaşamadığı anda yükünün işareti değişmez ve alt levhayla art arda gerçekleşen çarpışmalar kalan mekanik enerjisini sönümler.
Kritik gerilimde,
\[ u_{\mathrm c}=0,\qquad w_{\mathrm c}=2\sqrt{\frac{gd}{1+\eta^2}},\qquad v_{\mathrm s,c}=\eta w_{\mathrm c}. \]
Yukarı yönlü hareket \(\eta w_{\mathrm c}\) süratiyle başlar ve sıfır süratle biter; aşağı yönlü hareket sıfır süratle başlar ve \(w_{\mathrm c}\) süratiyle biter. Ortalama süratler kullanılırsa,
\[ T_{\mathrm c} =\frac{2d}{\eta w_{\mathrm c}}+\frac{2d}{w_{\mathrm c}} =\frac{1+\eta}{\eta} \sqrt{\frac{d(1+\eta^2)}{g}}. \]
Dolayısıyla kesilmeden hemen önceki akım
\[ I_{\mathrm c} =\frac{2\chi V_{\mathrm c}}{T_{\mathrm c}} =\frac{2\eta\chi V_{\mathrm c}}{1+\eta} \sqrt{\frac{g}{d(1+\eta^2)}}. \]
\(V_{\mathrm c}\) yerine yazılırsa
\[ \boxed{I_{\mathrm c} =\frac{2\eta g\sqrt{m\chi}}{1+\eta^2} \sqrt{\frac{1-\eta}{1+\eta}}}. \]
Her sabit \(0<\eta<1\) için bu akım pozitiftir; dolayısıyla akımın kesilmesi aşağı yönde sonlu bir sıçramaya yol açar.
Çizimi kesin olarak belirlemek için, iletim dalının tamamı kütleçekimi ihmal edilmeden yazılabilir. İki yöndeki hareket süreleri
\[ \tau_\uparrow=\frac{2d}{\eta w+u}, \qquad \tau_\downarrow=\frac{2d}{w+\eta u}. \]
Böylece
\[ \boxed{ I_{\mathrm{on}}(V)= \frac{2\chi V}{ \displaystyle\frac{2d}{\eta w+u} +\displaystyle\frac{2d}{w+\eta u} }}, \]
burada \(u(V)\) ve \(w(V)\) yukarıda verilmiştir. Bu ifadeler, yukarı yönlü hareket yavaşlayan bir hareket olduğunda da geçerlidir.
(c) ile karşılaştırıldığında
\[ \boxed{\frac{V_{\mathrm c}}{V_{\mathrm{th}}} =\sqrt{\frac{1-\eta^2}{2(1+\eta^2)}}<1}. \]
Dolayısıyla istenen çizim şu özelliklere sahiptir:
- Gerilim artırılırken: Orijinden \(V_{\mathrm{th}}\)'ye kadar \(I=0\) izlenir. \(V_{\mathrm{th}}\)'nin hemen üzerinde disk kalkar ve kararlı akım \(I_{\mathrm{on}}(V_{\mathrm{th}})\)'ye sıçrar. İletim dalı boyunca yukarı doğru \(3V_{\mathrm{th}}\)'ye kadar devam edilir.
- Gerilim azaltılırken: İletim dalı geriye doğru izlenerek \(V_{\mathrm{th}}\)'den geçilir ve \((V_{\mathrm c},I_{\mathrm c})\) noktasına kadar devam edilir. \(V_{\mathrm c}\)'nin hemen altında \(I=0\)'a düşülür, ardından gerilim ekseni boyunca orijine dönülür.
- Yüksek gerilimdeki biçim: İletim dalı \(I=\gamma V^2\) parabolüne yaklaşır. \(3V_{\mathrm{th}}\)'de \(qV=18mgd\) olduğundan, yaklaşık çizim için uygun bir yaklaşık uç nokta \(I\approx9\gamma V_{\mathrm{th}}^2\)'dir.
Eşdeğer olarak, sıçrama noktaları dışında:
| Gerilim aralığı | \(V\) artırılırken | \(V\) azaltılırken |
|---|---|---|
| \(0\le V<V_{\mathrm c}\) | \(0\) | \(0\) |
| \(V_{\mathrm c}<V<V_{\mathrm{th}}\) | \(0\) | \(I_{\mathrm{on}}(V)\) |
| \(V_{\mathrm{th}}<V\le3V_{\mathrm{th}}\) | \(I_{\mathrm{on}}(V)\) | \(I_{\mathrm{on}}(V)\) |
\(V_{\mathrm c}<V<V_{\mathrm{th}}\) aralığı histerezis aralığıdır: durmakta olan bir disk durmaya devam ederken, zaten hareket etmekte olan bir disk gidip gelmeyi sürdürür.
Eksiksiz olması için, tam olarak \(\eta=0\) durumu ayrı ele alınmalıdır. Alt levhayla her çarpışma diski durdurduğundan, (c)'deki temas hâlinden kalkış koşulu her defasında yeniden sağlanmalıdır. Bu nedenle akım, pozitif \(\eta\) için elde edilen kritik gerilim formülünün limitinde değil, \(V_{\mathrm{th}}\)'de durur. İletim tarafında, \(V\to V_{\mathrm{th}}^+\) iken \(a_{\mathrm e}\to2g\) olur ve
\[ T\to\sqrt{\frac{2d}{g}}+\sqrt{\frac{2d}{3g}}. \]
Dolayısıyla
\[ I_{\mathrm c} =\frac{2\chi V_{\mathrm{th}}}{ \sqrt{2d/g}+\sqrt{2d/(3g)} } =\boxed{(3-\sqrt3)\,g\sqrt{m\chi}}. \]
Bu durumda her iki geçiş gerilimi çakışır; dolayısıyla histerezis yoktur. Diğer uç nokta olan \(\eta=1\)'de çarpışmalarda enerji kaybı olmazken elektrik alanı her çevrimde \(2qV\) enerji ekler; sonlu bir kararlı durum sürati var olamaz.
Çözüm, resmi çözümle karşılaştırılarak kontrol edildi.
IPhO 2004 · Problema teórico 1
Resistencia de «ping-pong»
Un condensador consta de dos placas circulares paralelas, ambas de radio \(R\), separadas por una distancia \(d\), donde \(d\ll R\), como se muestra en la Fig. 1.1(a). La placa superior está conectada a una fuente de tensión constante a un potencial \(V\), mientras que la placa inferior está conectada a tierra. A continuación, se coloca un disco pequeño y delgado de masa \(m\), radio \(r\) (\(\ll R,d\)) y espesor \(t\) (\(\ll r\)) en el centro de la placa inferior, como se muestra en la Fig. 1.1(b).
Supongamos que entre las placas hay vacío, con constante dieléctrica \(\varepsilon_0\); que las placas y el disco están hechos de conductores perfectos; y que pueden despreciarse todos los efectos electrostáticos de borde. La inductancia de todo el circuito y los efectos relativistas pueden despreciarse sin problema. También puede despreciarse el efecto de las cargas imagen.
Figura 1.1 Esquemas de (a) un condensador de placas paralelas conectado a una fuente de tensión constante y (b) una vista lateral de las placas paralelas con un pequeño disco introducido en el condensador. (Véanse los detalles en el texto.)
(a) [1.2 puntos] Calcule la fuerza electrostática \(F_{\mathrm p}\) entre las placas separadas por \(d\) antes de introducir el disco entre ellas, como se muestra en la Fig. 1.1(a).
(b) [0.8 puntos] Cuando el disco se coloca sobre la placa inferior, la carga \(q\) del disco de la Fig. 1.1(b) está relacionada con la tensión \(V\) mediante \(q=\chi V\). Halle \(\chi\) en función de \(r\), \(d\) y \(\varepsilon_0\).
(c) [0.5 puntos] Las placas paralelas son perpendiculares a un campo gravitatorio uniforme \(g\). Para levantar el disco, inicialmente en reposo, es necesario aumentar la tensión aplicada por encima de una tensión umbral \(V_{\mathrm{th}}\). Obtenga \(V_{\mathrm{th}}\) en función de \(m\), \(g\), \(d\) y \(\chi\).
(d) [2.3 puntos] Cuando \(V>V_{\mathrm{th}}\), el disco realiza un movimiento de subida y bajada entre las placas. (Suponga que el disco se mueve únicamente en dirección vertical, sin ningún bamboleo.) Los choques entre el disco y las placas son inelásticos, con un coeficiente de restitución \(\eta\equiv(v_{\mathrm{after}}/v_{\mathrm{before}})\), donde \(v_{\mathrm{before}}\) y \(v_{\mathrm{after}}\) son los módulos de la velocidad del disco justo antes y después del choque, respectivamente. Las placas permanecen fijas en su posición. El módulo de la velocidad del disco justo después del choque con la placa inferior se aproxima a una «velocidad de régimen estacionario» \(v_{\mathrm s}\), que depende de \(V\) de la siguiente manera:
\[ v_{\mathrm s}=\sqrt{\alpha V^2+\beta}. \tag{1.1} \]
Obtenga los coeficientes \(\alpha\) y \(\beta\) en función de \(m\), \(g\), \(\chi\), \(d\) y \(\eta\). Suponga que toda la superficie del disco toca la placa de manera uniforme y simultánea, de modo que el intercambio completo de carga se produce instantáneamente en cada choque.
(e) [2.2 puntos] Una vez alcanzado el régimen estacionario, la corriente media temporal \(I\) a través de las placas del condensador puede aproximarse por \(I=\gamma V^2\) cuando \(qV\gg mgd\). Exprese el coeficiente \(\gamma\) en función de \(m\), \(\chi\), \(d\) y \(\eta\).
(f) [3 puntos] Cuando la tensión aplicada \(V\) se reduce (de forma extremadamente lenta), existe una tensión crítica \(V_{\mathrm c}\) por debajo de la cual deja de circular carga. Halle \(V_{\mathrm c}\) y la corriente correspondiente \(I_{\mathrm c}\) en función de \(m\), \(g\), \(\chi\), \(d\) y \(\eta\). Comparando \(V_{\mathrm c}\) con el umbral de despegue \(V_{\mathrm{th}}\) estudiado en (c), trace un esbozo de las características \(I-V\) cuando \(V\) aumenta y disminuye en el intervalo de \(V=0\) a \(3V_{\mathrm{th}}\).
Enunciado traducido del texto oficial en inglés.
Respuestas
Aquí \(q=\chi V\) representa el módulo de la carga del disco, de acuerdo con \(qV\gg mgd\) en (e). Su carga con signo es \(-q\) después del contacto con la placa inferior y \(+q\) después del contacto con la placa superior. Los resultados siguientes para el movimiento de ida y vuelta suponen \(0<\eta<1\).
-
(a) La fuerza es atractiva, con módulo \[ \boxed{F_{\mathrm p}=\frac{\varepsilon_0\pi R^2V^2}{2d^2}}. \]
-
(b) \[ \boxed{\chi=\frac{\varepsilon_0\pi r^2}{d}}. \]
-
(c) \[ \boxed{V_{\mathrm{th}}=\sqrt{\frac{2mgd}{\chi}}}. \]
-
(d) \[ \boxed{\alpha=\frac{2\chi\eta^2}{m(1-\eta^2)},\qquad \beta=\frac{2gd\,\eta^2}{1+\eta^2}}. \]
-
(e) \[ \boxed{\gamma=\frac{1}{d} \sqrt{\frac{\chi^3}{2m}\frac{1+\eta}{1-\eta}}}. \]
-
(f) \[ \boxed{V_{\mathrm c} =\sqrt{\frac{mgd}{\chi}\frac{1-\eta^2}{1+\eta^2}} =V_{\mathrm{th}}\sqrt{\frac{1-\eta^2}{2(1+\eta^2)}}}, \] \[ \boxed{I_{\mathrm c} =\frac{2\eta g\sqrt{m\chi}}{1+\eta^2} \sqrt{\frac{1-\eta}{1+\eta}}}. \] Al aumentar \(V\), la corriente permanece nula hasta \(V_{\mathrm{th}}\) y después salta a la rama conductora. Al disminuir \(V\), sigue esa rama hasta \((V_{\mathrm c},I_{\mathrm c})\) y después cae a cero. A tensiones altas, la rama se aproxima a \(I=\gamma V^2\).
El caso extremo de adherencia completa \(\eta=0\) es singular: al aplicar la condición de contacto después de cada choque con la placa inferior se obtiene \[ \boxed{V_{\mathrm c}=V_{\mathrm{th}},\qquad I_{\mathrm c}=(3-\sqrt3)\,g\sqrt{m\chi}} \] para la corriente límite del lado conductor, sin histéresis. Para \(\eta=1\), no existe un régimen estacionario finito.
Solución
En todo lo que sigue, se desprecia el espesor del disco frente a \(d\) y se utilizan las aproximaciones indicadas sobre los bordes y las cargas imagen. El campo aplicado tiene módulo
\[ E=\frac{V}{d} \]
y apunta hacia abajo para \(V>0\).
(a)
La densidad superficial de carga de cualquiera de las placas del condensador tiene módulo
\[ \sigma=\varepsilon_0E. \]
Para calcular la fuerza sobre una placa debe excluirse su propio campo. El campo producido por la placa opuesta es \(E/2\), por lo que la presión electrostática es
\[ p=\sigma\frac{E}{2}=\frac{\varepsilon_0E^2}{2}. \]
Multiplicando por el área de la placa se obtiene
\[ \boxed{F_{\mathrm p}=p\pi R^2 =\frac{\varepsilon_0\pi R^2V^2}{2d^2}}. \]
Las placas, con cargas de signos opuestos, se atraen.
(b)
Mientras el disco reposa sobre la placa inferior, forma parte de ese conductor. Su cara superior expuesta tiene una densidad superficial de carga \(-\varepsilon_0E\). Por tanto, el módulo de su carga es
\[ q=\varepsilon_0E\pi r^2 =\frac{\varepsilon_0\pi r^2}{d}V. \]
En consecuencia,
\[ \boxed{\chi=\frac{\varepsilon_0\pi r^2}{d}}. \]
Si, en cambio, se interpretara \(q\) como la carga con signo durante el contacto con la placa inferior, su coeficiente sería negativo; el uso posterior de \(qV\) como trabajo eléctrico positivo establece la convención de módulo utilizada aquí.
(c)
En reposo sobre la placa inferior, el disco forma parte de la superficie de la placa. Por tanto, la fuerza eléctrica hacia arriba que actúa sobre él es la presión hallada en (a), multiplicada por el área del disco:
\[ F_{\mathrm{contact}} =\frac{\varepsilon_0E^2}{2}\pi r^2 =\frac{qE}{2} =\frac{\chi V^2}{2d}. \]
Si \(N\) es la reacción normal hacia arriba, el equilibrio exige
\[ N+\frac{\chi V^2}{2d}=mg. \]
El despegue se hace posible cuando la reacción normal necesaria llega a cero. Por tanto,
\[ \frac{\chi V_{\mathrm{th}}^2}{2d}=mg, \]
de donde se obtiene
\[ \boxed{V_{\mathrm{th}}=\sqrt{\frac{2mgd}{\chi}}}. \]
El factor \(1/2\) es esencial aquí. Una vez que el disco está en vuelo, despreciando las fuerzas de las cargas imagen como se indica, la fuerza neta que ejerce sobre él el campo uniforme aplicado es \(qE\). Por tanto, la fuerza durante el contacto y la fuerza durante el vuelo deben tratarse por separado.
(d)
Definimos el módulo de la aceleración eléctrica durante el vuelo mediante
\[ a_{\mathrm e}=\frac{qE}{m}=\frac{\chi V^2}{md}. \]
Después de abandonar la placa inferior, el disco tiene carga \(-q\), por lo que su aceleración hacia arriba es \(a_{\mathrm e}-g\). Después de tocar la placa superior, su carga pasa a ser \(+q\), por lo que su aceleración hacia abajo es \(a_{\mathrm e}+g\).
Sea \(v_n\) el módulo de la velocidad ascendente justo después del \(n\)-ésimo choque con la placa inferior. Sea \(u_n\) el módulo de la velocidad inmediatamente antes del siguiente choque con la placa superior, y \(w_n\) el módulo de la velocidad inmediatamente antes del siguiente choque con la placa inferior.
El teorema del trabajo y la energía aplicado al vuelo ascendente da
\[ u_n^2=v_n^2+2d(a_{\mathrm e}-g). \]
El choque con la placa superior reduce el módulo de la velocidad a \(\eta u_n\). Por tanto, el vuelo descendente da
\[ w_n^2=\eta^2u_n^2+2d(a_{\mathrm e}+g). \]
Finalmente, el choque con la placa inferior da \(v_{n+1}=\eta w_n\). Combinando estas relaciones,
\[ v_{n+1}^2 =\eta^4v_n^2 +2d\eta^2\left[(1+\eta^2)a_{\mathrm e} +(1-\eta^2)g\right]. \]
Para \(0<\eta<1\), las desviaciones de \(v_n^2\) respecto a su punto fijo se reducen por un factor \(\eta^4\) en cada ciclo. En régimen estacionario,
\[ (1-\eta^4)v_{\mathrm s}^2 =2d\eta^2\left[(1+\eta^2)a_{\mathrm e} +(1-\eta^2)g\right]. \]
Así,
\[ v_{\mathrm s}^2 =\frac{2d\eta^2a_{\mathrm e}}{1-\eta^2} +\frac{2d\eta^2g}{1+\eta^2} =\frac{2\chi\eta^2}{m(1-\eta^2)}V^2 +\frac{2gd\eta^2}{1+\eta^2}. \]
Comparando con la Ec. (1.1),
\[ \boxed{\alpha=\frac{2\chi\eta^2}{m(1-\eta^2)},\qquad \beta=\frac{2gd\eta^2}{1+\eta^2}}. \]
(e)
En un ciclo completo, la carga del disco cambia de \(-q\) a \(+q\) en la placa superior y de \(+q\) a \(-q\) en la placa inferior. Por tanto, una carga \(2q\) pasa por la fuente en cada ciclo completo. Si el período es \(T\),
\[ I=\frac{2q}{T}. \]
Cuando \(qV\gg mgd\), tenemos \(a_{\mathrm e}\gg g\), por lo que puede despreciarse la gravedad. Los dos vuelos tienen entonces la misma duración \(\tau\), con \(T=2\tau\).
Sea \(w\) el módulo de la velocidad inmediatamente antes de cualquiera de los impactos. El módulo de la velocidad inmediatamente después del impacto es \(\eta w\). Durante cada vuelo,
\[ w^2-\eta^2w^2=2a_{\mathrm e}d, \qquad w=\sqrt{\frac{2a_{\mathrm e}d}{1-\eta^2}}. \]
Como la aceleración es constante, el módulo de la velocidad media durante un vuelo es \((1+\eta)w/2\). Por tanto,
\[ \tau=\frac{2d}{(1+\eta)w}, \]
y
\[ I=\frac{q}{\tau} =\frac{\chi V(1+\eta)}{2d} \sqrt{\frac{2\chi V^2}{m(1-\eta^2)}}. \]
Para \(V\ge0\),
\[ I=\frac{1}{d} \sqrt{\frac{\chi^3}{2m}\frac{1+\eta}{1-\eta}}\,V^2. \]
Por consiguiente,
\[ \boxed{\gamma=\frac{1}{d} \sqrt{\frac{\chi^3}{2m}\frac{1+\eta}{1-\eta}}}. \]
(f)
La aproximación de alta tensión de (e) no puede utilizarse para determinar el cese de la corriente. Debe mantenerse el efecto de la gravedad.
Sean \(u\) y \(w\) los módulos de las velocidades en régimen estacionario inmediatamente antes de los impactos con las placas superior e inferior, respectivamente. De (d), \(v_{\mathrm s}=\eta w\), y
\[ w^2=2d\left( \frac{a_{\mathrm e}}{1-\eta^2} +\frac{g}{1+\eta^2} \right). \]
Utilizando la ecuación de la energía para el vuelo ascendente,
\[ u^2=v_{\mathrm s}^2+2d(a_{\mathrm e}-g), \]
obtenemos
\[ u^2=2d\left( \frac{a_{\mathrm e}}{1-\eta^2} -\frac{g}{1+\eta^2} \right). \]
Al reducir la tensión, la trayectoria periódica límite es aquella que alcanza justo la placa superior con velocidad nula. Al imponer \(u=0\) se obtiene
\[ a_{\mathrm e,c}=g\frac{1-\eta^2}{1+\eta^2}. \]
Como \(a_{\mathrm e}=\chi V^2/(md)\),
\[ \boxed{V_{\mathrm c} =\sqrt{\frac{mgd}{\chi}\frac{1-\eta^2}{1+\eta^2}}}. \]
Por debajo de esta tensión, el disco no puede mantener vuelos que alcancen la placa superior. Una vez que deja de alcanzar esa placa, su carga no cambia de signo y los sucesivos choques con la placa inferior disipan la energía mecánica que le queda.
A la tensión crítica,
\[ u_{\mathrm c}=0,\qquad w_{\mathrm c}=2\sqrt{\frac{gd}{1+\eta^2}},\qquad v_{\mathrm s,c}=\eta w_{\mathrm c}. \]
El vuelo ascendente comienza con un módulo de la velocidad \(\eta w_{\mathrm c}\) y termina con velocidad nula; el vuelo descendente comienza con velocidad nula y termina con un módulo de la velocidad \(w_{\mathrm c}\). Utilizando las velocidades medias,
\[ T_{\mathrm c} =\frac{2d}{\eta w_{\mathrm c}}+\frac{2d}{w_{\mathrm c}} =\frac{1+\eta}{\eta} \sqrt{\frac{d(1+\eta^2)}{g}}. \]
Por tanto, la corriente inmediatamente antes de su cese es
\[ I_{\mathrm c} =\frac{2\chi V_{\mathrm c}}{T_{\mathrm c}} =\frac{2\eta\chi V_{\mathrm c}}{1+\eta} \sqrt{\frac{g}{d(1+\eta^2)}}. \]
Sustituyendo \(V_{\mathrm c}\) se obtiene
\[ \boxed{I_{\mathrm c} =\frac{2\eta g\sqrt{m\chi}}{1+\eta^2} \sqrt{\frac{1-\eta}{1+\eta}}}. \]
Para cualquier valor fijo \(0<\eta<1\), esta corriente es positiva, por lo que su cese produce un salto descendente finito.
Para especificar el esbozo con precisión, puede escribirse la rama conductora completa sin despreciar la gravedad. Sus dos tiempos de vuelo son
\[ \tau_\uparrow=\frac{2d}{\eta w+u}, \qquad \tau_\downarrow=\frac{2d}{w+\eta u}. \]
Así,
\[ \boxed{ I_{\mathrm{on}}(V)= \frac{2\chi V}{ \displaystyle\frac{2d}{\eta w+u} +\displaystyle\frac{2d}{w+\eta u} }}, \]
donde \(u(V)\) y \(w(V)\) vienen dados más arriba. Estas expresiones siguen siendo válidas cuando el vuelo ascendente es desacelerado.
La comparación con (c) da
\[ \boxed{\frac{V_{\mathrm c}}{V_{\mathrm{th}}} =\sqrt{\frac{1-\eta^2}{2(1+\eta^2)}}<1}. \]
Por tanto, el esbozo solicitado tiene las siguientes características:
- Tensión creciente: se sigue \(I=0\) desde el origen hasta \(V_{\mathrm{th}}\). Justo por encima de \(V_{\mathrm{th}}\), el disco despega y la corriente estacionaria salta a \(I_{\mathrm{on}}(V_{\mathrm{th}})\). Se continúa ascendiendo por la rama conductora hasta \(3V_{\mathrm{th}}\).
- Tensión decreciente: se recorre en sentido inverso la rama conductora, pasando por \(V_{\mathrm{th}}\), y se continúa hasta \((V_{\mathrm c},I_{\mathrm c})\). Justo por debajo de \(V_{\mathrm c}\), se cae a \(I=0\) y después se sigue el eje de la tensión de vuelta al origen.
- Forma a tensiones altas: la rama conductora se aproxima a la parábola \(I=\gamma V^2\). Para \(3V_{\mathrm{th}}\), \(qV=18mgd\), por lo que un extremo aproximado adecuado para el esbozo es \(I\approx9\gamma V_{\mathrm{th}}^2\).
Equivalentemente, fuera de los puntos de salto:
| Intervalo de tensión | \(V\) creciente | \(V\) decreciente |
|---|---|---|
| \(0\le V<V_{\mathrm c}\) | \(0\) | \(0\) |
| \(V_{\mathrm c}<V<V_{\mathrm{th}}\) | \(0\) | \(I_{\mathrm{on}}(V)\) |
| \(V_{\mathrm{th}}<V\le3V_{\mathrm{th}}\) | \(I_{\mathrm{on}}(V)\) | \(I_{\mathrm{on}}(V)\) |
El intervalo \(V_{\mathrm c}<V<V_{\mathrm{th}}\) es el intervalo de histéresis: un disco en reposo permanece en reposo, mientras que un disco que ya está en movimiento continúa su recorrido de ida y vuelta.
Para completar el análisis, el caso exactamente \(\eta=0\) requiere un tratamiento aparte. Cada impacto con la placa inferior deja el disco en reposo, por lo que la condición de despegue en contacto de (c) debe cumplirse de nuevo. En consecuencia, la corriente cesa en \(V_{\mathrm{th}}\), y no en el límite de la fórmula de la tensión crítica para \(\eta\) positivo. Del lado conductor, cuando \(V\to V_{\mathrm{th}}^+\), \(a_{\mathrm e}\to2g\), y
\[ T\to\sqrt{\frac{2d}{g}}+\sqrt{\frac{2d}{3g}}. \]
Por consiguiente,
\[ I_{\mathrm c} =\frac{2\chi V_{\mathrm{th}}}{ \sqrt{2d/g}+\sqrt{2d/(3g)} } =\boxed{(3-\sqrt3)\,g\sqrt{m\chi}}. \]
Ambas tensiones de conmutación coinciden entonces, por lo que no hay histéresis. En el otro extremo, \(\eta=1\), los choques no disipan energía, mientras que el campo eléctrico aporta \(2qV\) por ciclo; no puede existir una velocidad finita de régimen estacionario.
La solución se comprobó con la solución oficial.
IPhO 2004 · 理论题 1
“乒乓”电阻器
一个电容器由两块半径均为 \(R\) 的圆形平行极板组成,两板间距为 \(d\),其中 \(d\ll R\),如图 1.1(a) 所示。上极板连接到一个恒定电压源,电势为 \(V\),下极板接地。然后,将一个质量为 \(m\)、半径为 \(r\)(\(\ll R,d\))、厚度为 \(t\)(\(\ll r\))的薄小圆盘放在下极板的中央,如图 1.1(b) 所示。
假设两极板之间为真空,介电常数为 \(\varepsilon_0\);极板和圆盘均由理想导体制成;所有静电边缘效应均可忽略。整个电路的电感和相对论效应都可以忽略不计。镜像电荷效应也可以忽略。
图 1.1 示意图:(a) 连接到恒定电压源的平行板电容器;(b) 电容器内部放入一个小圆盘后,平行极板的侧视图。(详见正文。)
(a) [1.2 分] 在尚未将圆盘放入两板之间时,如图 1.1(a) 所示,计算间距为 \(d\) 的两极板之间的静电力 \(F_{\mathrm p}\)。
(b) [0.8 分] 当圆盘放在下极板上时,图 1.1(b) 中圆盘上的电荷量 \(q\) 与电压 \(V\) 的关系为 \(q=\chi V\)。用 \(r\)、\(d\) 和 \(\varepsilon_0\) 表示 \(\chi\)。
(c) [0.5 分] 两平行极板与均匀重力场 \(g\) 垂直。要使最初静止的圆盘升起,必须将外加电压增大到超过阈值电压 \(V_{\mathrm{th}}\)。用 \(m\)、\(g\)、\(d\) 和 \(\chi\) 表示 \(V_{\mathrm{th}}\)。
(d) [2.3 分] 当 \(V>V_{\mathrm{th}}\) 时,圆盘在两极板之间上下运动。(假设圆盘仅沿竖直方向运动,不发生任何晃动。)圆盘与极板之间的碰撞为非弹性碰撞,恢复系数为 \(\eta\equiv(v_{\mathrm{after}}/v_{\mathrm{before}})\),其中 \(v_{\mathrm{before}}\) 和 \(v_{\mathrm{after}}\) 分别为圆盘碰撞前瞬间和碰撞后瞬间的速率。两极板固定不动。圆盘与下极板碰撞后瞬间的速率趋于“稳态速率” \(v_{\mathrm s}\),它与 \(V\) 的关系如下:
\[ v_{\mathrm s}=\sqrt{\alpha V^2+\beta}. \tag{1.1} \]
用 \(m\)、\(g\)、\(\chi\)、\(d\) 和 \(\eta\) 表示系数 \(\alpha\) 和 \(\beta\)。假设圆盘的整个表面均匀且同时接触极板,从而每次碰撞时都瞬间完成全部电荷交换。
(e) [2.2 分] 达到稳态后,当 \(qV\gg mgd\) 时,通过电容器极板的时间平均电流 \(I\) 可近似表示为 \(I=\gamma V^2\)。用 \(m\)、\(\chi\)、\(d\) 和 \(\eta\) 表示系数 \(\gamma\)。
(f) [3 分] 当外加电压 \(V\)(极其缓慢地)减小时,存在一个临界电压 \(V_{\mathrm c}\),低于该电压时电荷将停止流动。用 \(m\)、\(g\)、\(\chi\)、\(d\) 和 \(\eta\) 表示 \(V_{\mathrm c}\) 及相应的电流 \(I_{\mathrm c}\)。将 \(V_{\mathrm c}\) 与 (c) 中讨论的起升阈值电压 \(V_{\mathrm{th}}\) 比较,画出 \(V\) 在 \(V=0\) 到 \(3V_{\mathrm{th}}\) 范围内增大和减小时的 \(I-V\) 特性示意图。
题目译自官方英文原文。
答案
这里 \(q=\chi V\) 表示圆盘电荷量的大小,这与 (e) 中的 \(qV\gg mgd\) 一致。圆盘与下极板接触后的带符号电荷量为 \(-q\),与上极板接触后则为 \(+q\)。以下往返运动的结果均假定 \(0<\eta<1\)。
-
(a) 该力为吸引力,大小为 \[ \boxed{F_{\mathrm p}=\frac{\varepsilon_0\pi R^2V^2}{2d^2}}. \]
-
(b) \[ \boxed{\chi=\frac{\varepsilon_0\pi r^2}{d}}. \]
-
(c) \[ \boxed{V_{\mathrm{th}}=\sqrt{\frac{2mgd}{\chi}}}. \]
-
(d) \[ \boxed{\alpha=\frac{2\chi\eta^2}{m(1-\eta^2)},\qquad \beta=\frac{2gd\,\eta^2}{1+\eta^2}}. \]
-
(e) \[ \boxed{\gamma=\frac{1}{d} \sqrt{\frac{\chi^3}{2m}\frac{1+\eta}{1-\eta}}}. \]
-
(f) \[ \boxed{V_{\mathrm c} =\sqrt{\frac{mgd}{\chi}\frac{1-\eta^2}{1+\eta^2}} =V_{\mathrm{th}}\sqrt{\frac{1-\eta^2}{2(1+\eta^2)}}}, \] \[ \boxed{I_{\mathrm c} =\frac{2\eta g\sqrt{m\chi}}{1+\eta^2} \sqrt{\frac{1-\eta}{1+\eta}}}. \] 增大 \(V\) 时,电流始终为零,直到 \(V_{\mathrm{th}}\),随后跃迁至导电支路。减小 \(V\) 时,电流沿该支路下降至 \((V_{\mathrm c},I_{\mathrm c})\),随后降为零。在高电压下,该支路趋近于 \(I=\gamma V^2\)。
碰撞后完全不反弹的端点 \(\eta=0\) 是一个奇异情形:在每次与下极板碰撞后应用接触条件,得到 \[ \boxed{V_{\mathrm c}=V_{\mathrm{th}},\qquad I_{\mathrm c}=(3-\sqrt3)\,g\sqrt{m\chi}} \] 其中电流为从导电一侧趋近时的极限值,且不存在滞回。当 \(\eta=1\) 时,不存在有限的稳态。
解答
在整个解答中,均忽略圆盘相对于 \(d\) 的厚度,并采用题目给出的关于边缘效应和镜像电荷的近似。外加电场的大小为
\[ E=\frac{V}{d} \]
当 \(V>0\) 时,其方向向下。
(a)
电容器任一极板上的面电荷密度的大小为
\[ \sigma=\varepsilon_0E. \]
计算极板所受的力时,必须排除其自身电场。另一块极板产生的电场为 \(E/2\),因此静电压力为
\[ p=\sigma\frac{E}{2}=\frac{\varepsilon_0E^2}{2}. \]
乘以极板面积,得
\[ \boxed{F_{\mathrm p}=p\pi R^2 =\frac{\varepsilon_0\pi R^2V^2}{2d^2}}. \]
带异种电荷的两极板相互吸引。
(b)
圆盘静置于下极板上时,构成该导体的一部分。其暴露的上表面带有面电荷密度 \(-\varepsilon_0E\)。因此,其电荷量的大小为
\[ q=\varepsilon_0E\pi r^2 =\frac{\varepsilon_0\pi r^2}{d}V. \]
于是,
\[ \boxed{\chi=\frac{\varepsilon_0\pi r^2}{d}}. \]
如果将 \(q\) 解释为圆盘与下极板接触时的带符号电荷量,其系数就应为负;后文将 \(qV\) 用作正的电场力做功,由此确定这里采用电荷量大小的约定。
(c)
圆盘静止在下极板上时,是极板表面的一部分。因此,它受到的向上电场力等于 (a) 中求得的压力乘以圆盘面积:
\[ F_{\mathrm{contact}} =\frac{\varepsilon_0E^2}{2}\pi r^2 =\frac{qE}{2} =\frac{\chi V^2}{2d}. \]
若向上的支持力为 \(N\),则平衡条件为
\[ N+\frac{\chi V^2}{2d}=mg. \]
当维持平衡所需的支持力降至零时,圆盘便可能离开极板。因此
\[ \frac{\chi V_{\mathrm{th}}^2}{2d}=mg, \]
得到
\[ \boxed{V_{\mathrm{th}}=\sqrt{\frac{2mgd}{\chi}}}. \]
这里的因子 \(1/2\) 至关重要。一旦圆盘离开极板运动,按题意忽略镜像力后,它在均匀外加电场中所受的合电场力为 \(qE\)。因此,接触时和飞行时的电场力必须分别处理。
(d)
将飞行过程中电场力产生的加速度大小定义为
\[ a_{\mathrm e}=\frac{qE}{m}=\frac{\chi V^2}{md}. \]
圆盘离开下极板后带电 \(-q\),因此其向上的加速度为 \(a_{\mathrm e}-g\)。接触上极板后,其电荷量变为 \(+q\),因此其向下的加速度为 \(a_{\mathrm e}+g\)。
设 \(v_n\) 为圆盘第 \(n\) 次与下极板碰撞后瞬间向上的速率。设 \(u_n\) 为随后与上极板碰撞前瞬间的速率,\(w_n\) 为下一次与下极板碰撞前瞬间的速率。
对向上飞行过程应用动能定理,得
\[ u_n^2=v_n^2+2d(a_{\mathrm e}-g). \]
与上极板碰撞使速率减小为 \(\eta u_n\)。因此,向下飞行过程给出
\[ w_n^2=\eta^2u_n^2+2d(a_{\mathrm e}+g). \]
最后,与下极板碰撞给出 \(v_{n+1}=\eta w_n\)。联立这些关系,得
\[ v_{n+1}^2 =\eta^4v_n^2 +2d\eta^2\left[(1+\eta^2)a_{\mathrm e} +(1-\eta^2)g\right]. \]
对于 \(0<\eta<1\),\(v_n^2\) 相对于其不动点的偏差在每个周期后都缩小为原来的 \(\eta^4\) 倍。稳态时,
\[ (1-\eta^4)v_{\mathrm s}^2 =2d\eta^2\left[(1+\eta^2)a_{\mathrm e} +(1-\eta^2)g\right]. \]
因此
\[ v_{\mathrm s}^2 =\frac{2d\eta^2a_{\mathrm e}}{1-\eta^2} +\frac{2d\eta^2g}{1+\eta^2} =\frac{2\chi\eta^2}{m(1-\eta^2)}V^2 +\frac{2gd\eta^2}{1+\eta^2}. \]
与式 (1.1) 比较,得
\[ \boxed{\alpha=\frac{2\chi\eta^2}{m(1-\eta^2)},\qquad \beta=\frac{2gd\eta^2}{1+\eta^2}}. \]
(e)
在一个完整周期内,圆盘在上极板处的电荷量由 \(-q\) 变为 \(+q\),在下极板处由 \(+q\) 变为 \(-q\)。因此,每个完整周期通过电源的电荷量为 \(2q\)。若周期为 \(T\),则
\[ I=\frac{2q}{T}. \]
当 \(qV\gg mgd\) 时,有 \(a_{\mathrm e}\gg g\),因此可忽略重力。此时两次飞行的时间均为 \(\tau\),且 \(T=2\tau\)。
设 \(w\) 为任一次碰撞前瞬间的速率。碰撞后瞬间的速率为 \(\eta w\)。在每次飞行过程中,
\[ w^2-\eta^2w^2=2a_{\mathrm e}d, \qquad w=\sqrt{\frac{2a_{\mathrm e}d}{1-\eta^2}}. \]
由于加速度恒定,一次飞行过程中的平均速率为 \((1+\eta)w/2\)。因此
\[ \tau=\frac{2d}{(1+\eta)w}, \]
且
\[ I=\frac{q}{\tau} =\frac{\chi V(1+\eta)}{2d} \sqrt{\frac{2\chi V^2}{m(1-\eta^2)}}. \]
对于 \(V\ge0\),
\[ I=\frac{1}{d} \sqrt{\frac{\chi^3}{2m}\frac{1+\eta}{1-\eta}}\,V^2. \]
所以
\[ \boxed{\gamma=\frac{1}{d} \sqrt{\frac{\chi^3}{2m}\frac{1+\eta}{1-\eta}}}. \]
(f)
(e) 中的高电压近似不能用于确定电流停止的条件。必须保留重力。
设 \(u\) 和 \(w\) 分别表示稳态下与上、下极板碰撞前瞬间的速率。由 (d),\(v_{\mathrm s}=\eta w\),且
\[ w^2=2d\left( \frac{a_{\mathrm e}}{1-\eta^2} +\frac{g}{1+\eta^2} \right). \]
利用向上飞行的能量方程,
\[ u^2=v_{\mathrm s}^2+2d(a_{\mathrm e}-g), \]
得到
\[ u^2=2d\left( \frac{a_{\mathrm e}}{1-\eta^2} -\frac{g}{1+\eta^2} \right). \]
随着电压减小,极限的周期运动轨迹是恰好以零速率到达上极板的轨迹。令 \(u=0\),得
\[ a_{\mathrm e,c}=g\frac{1-\eta^2}{1+\eta^2}. \]
由于 \(a_{\mathrm e}=\chi V^2/(md)\),
\[ \boxed{V_{\mathrm c} =\sqrt{\frac{mgd}{\chi}\frac{1-\eta^2}{1+\eta^2}}}. \]
低于这一电压时,圆盘无法维持能够到达上极板的飞行。一旦它未能到达上极板,其电荷便不再反号,随后与下极板的连续碰撞会耗散其剩余的机械能。
在临界电压下,
\[ u_{\mathrm c}=0,\qquad w_{\mathrm c}=2\sqrt{\frac{gd}{1+\eta^2}},\qquad v_{\mathrm s,c}=\eta w_{\mathrm c}. \]
向上飞行的初速率为 \(\eta w_{\mathrm c}\),末速率为零;向下飞行的初速率为零,末速率为 \(w_{\mathrm c}\)。利用平均速率,得
\[ T_{\mathrm c} =\frac{2d}{\eta w_{\mathrm c}}+\frac{2d}{w_{\mathrm c}} =\frac{1+\eta}{\eta} \sqrt{\frac{d(1+\eta^2)}{g}}. \]
因此,停止导电前瞬间的电流为
\[ I_{\mathrm c} =\frac{2\chi V_{\mathrm c}}{T_{\mathrm c}} =\frac{2\eta\chi V_{\mathrm c}}{1+\eta} \sqrt{\frac{g}{d(1+\eta^2)}}. \]
代入 \(V_{\mathrm c}\),得
\[ \boxed{I_{\mathrm c} =\frac{2\eta g\sqrt{m\chi}}{1+\eta^2} \sqrt{\frac{1-\eta}{1+\eta}}}. \]
对于每个固定的 \(0<\eta<1\),该电流均为正,因此停止导电时会出现有限幅度的向下跃变。
为了准确说明示意图,可以在不忽略重力的情况下写出完整的导电支路。两次飞行的时间为
\[ \tau_\uparrow=\frac{2d}{\eta w+u}, \qquad \tau_\downarrow=\frac{2d}{w+\eta u}. \]
因此
\[ \boxed{ I_{\mathrm{on}}(V)= \frac{2\chi V}{ \displaystyle\frac{2d}{\eta w+u} +\displaystyle\frac{2d}{w+\eta u} }}, \]
其中 \(u(V)\) 和 \(w(V)\) 已在上文给出。当向上飞行是减速运动时,这些表达式仍然成立。
与 (c) 比较,得
\[ \boxed{\frac{V_{\mathrm c}}{V_{\mathrm{th}}} =\sqrt{\frac{1-\eta^2}{2(1+\eta^2)}}<1}. \]
因此,所要求的示意图具有以下特征:
- 电压增大: 从原点沿 \(I=0\) 前进至 \(V_{\mathrm{th}}\)。在刚超过 \(V_{\mathrm{th}}\) 时,圆盘升起,稳态电流跃变至 \(I_{\mathrm{on}}(V_{\mathrm{th}})\)。随后沿导电支路继续上升,直至 \(3V_{\mathrm{th}}\)。
- 电压减小: 沿导电支路原路返回,经过 \(V_{\mathrm{th}}\),继续到达 \((V_{\mathrm c},I_{\mathrm c})\)。在刚低于 \(V_{\mathrm c}\) 时,电流降至 \(I=0\),然后沿电压轴返回原点。
- 高电压下的形状: 导电支路趋近于抛物线 \(I=\gamma V^2\)。在 \(3V_{\mathrm{th}}\) 处,\(qV=18mgd\),因此,示意图终点的一个合适近似值为 \(I\approx9\gamma V_{\mathrm{th}}^2\)。
等价地,在跃变点之外:
| 电压范围 | \(V\) 增大 | \(V\) 减小 |
|---|---|---|
| \(0\le V<V_{\mathrm c}\) | \(0\) | \(0\) |
| \(V_{\mathrm c}<V<V_{\mathrm{th}}\) | \(0\) | \(I_{\mathrm{on}}(V)\) |
| \(V_{\mathrm{th}}<V\le3V_{\mathrm{th}}\) | \(I_{\mathrm{on}}(V)\) | \(I_{\mathrm{on}}(V)\) |
区间 \(V_{\mathrm c}<V<V_{\mathrm{th}}\) 为滞回区间:静止的圆盘保持静止,而已经运动的圆盘则继续往返运动。
为完整起见,恰好 \(\eta=0\) 的情形需要单独处理。每次与下极板碰撞后,圆盘都会静止,因此必须重新满足 (c) 中的接触起升条件。所以,电流在 \(V_{\mathrm{th}}\) 处停止,而不是在正 \(\eta\) 情形的临界电压公式的极限值处停止。从导电一侧趋近时,当 \(V\to V_{\mathrm{th}}^+\),有 \(a_{\mathrm e}\to2g\),且
\[ T\to\sqrt{\frac{2d}{g}}+\sqrt{\frac{2d}{3g}}. \]
所以
\[ I_{\mathrm c} =\frac{2\chi V_{\mathrm{th}}}{ \sqrt{2d/g}+\sqrt{2d/(3g)} } =\boxed{(3-\sqrt3)\,g\sqrt{m\chi}}. \]
此时两个切换电压相同,因此不存在滞回。在另一个端点 \(\eta=1\) 处,碰撞不耗散能量,而电场在每个周期内提供 \(2qV\) 的能量;因此不可能存在有限的稳态速率。
解答已与官方解答核对。
IPhO 2004 · Теоретическая задача 1
Резистор «Пинг-понг»
Конденсатор состоит из двух круглых параллельных пластин радиуса \(R\), разделённых расстоянием \(d\), причём \(d\ll R\), как показано на рис. 1.1(a). Верхняя пластина подключена к источнику постоянного напряжения и имеет потенциал \(V\), а нижняя пластина заземлена. Затем в центр нижней пластины помещают тонкий маленький диск массой \(m\), радиусом \(r\) (\(\ll R,d\)) и толщиной \(t\) (\(\ll r\)), как показано на рис. 1.1(b).
Предположим, что между пластинами находится вакуум с диэлектрической проницаемостью \(\varepsilon_0\); пластины и диск изготовлены из идеальных проводников; всеми электростатическими краевыми эффектами можно пренебречь. Индуктивностью всей цепи и релятивистскими эффектами также можно пренебречь. Влиянием зарядов-изображений тоже можно пренебречь.
Рисунок 1.1. Схематические изображения: (a) плоский конденсатор, подключённый к источнику постоянного напряжения; (b) вид сбоку на параллельные пластины с маленьким диском внутри конденсатора. (Подробности см. в тексте.)
(a) [1.2 балла] Вычислите электростатическую силу \(F_{\mathrm p}\) между пластинами, разделёнными расстоянием \(d\), до помещения между ними диска, как показано на рис. 1.1(a).
(b) [0.8 балла] Когда диск находится на нижней пластине, его заряд \(q\) на рис. 1.1(b) связан с напряжением \(V\) соотношением \(q=\chi V\). Найдите \(\chi\) через \(r\), \(d\) и \(\varepsilon_0\).
(c) [0.5 балла] Параллельные пластины расположены перпендикулярно однородному полю тяжести \(g\). Чтобы первоначально покоящийся диск начал подниматься, приложенное напряжение необходимо увеличить выше порогового значения \(V_{\mathrm{th}}\). Выразите \(V_{\mathrm{th}}\) через \(m\), \(g\), \(d\) и \(\chi\).
(d) [2.3 балла] При \(V>V_{\mathrm{th}}\) диск движется вверх и вниз между пластинами. (Предположите, что диск движется только вертикально, без каких-либо покачиваний.) Столкновения диска с пластинами неупругие, с коэффициентом восстановления \(\eta\equiv(v_{\mathrm{after}}/v_{\mathrm{before}})\), где \(v_{\mathrm{before}}\) и \(v_{\mathrm{after}}\) — скорости диска непосредственно до и после столкновения соответственно. Пластины неподвижно закреплены. Скорость диска сразу после столкновения с нижней пластиной стремится к «установившейся скорости» \(v_{\mathrm s}\), которая зависит от \(V\) следующим образом:
\[ v_{\mathrm s}=\sqrt{\alpha V^2+\beta}. \tag{1.1} \]
Выразите коэффициенты \(\alpha\) и \(\beta\) через \(m\), \(g\), \(\chi\), \(d\) и \(\eta\). Предположите, что вся поверхность диска соприкасается с пластиной равномерно и одновременно, так что при каждом столкновении полная перезарядка происходит мгновенно.
(e) [2.2 балла] После установления стационарного режима средний по времени ток \(I\) через пластины конденсатора при \(qV\gg mgd\) можно приближённо описать выражением \(I=\gamma V^2\). Выразите коэффициент \(\gamma\) через \(m\), \(\chi\), \(d\) и \(\eta\).
(f) [3 балла] При уменьшении приложенного напряжения \(V\) (чрезвычайно медленном) существует критическое напряжение \(V_{\mathrm c}\), ниже которого перенос заряда прекращается. Найдите \(V_{\mathrm c}\) и соответствующий ток \(I_{\mathrm c}\) через \(m\), \(g\), \(\chi\), \(d\) и \(\eta\). Сравнив \(V_{\mathrm c}\) с пороговым напряжением отрыва \(V_{\mathrm{th}}\), рассмотренным в (c), схематически изобразите вольт-амперную характеристику \(I-V\) при увеличении и уменьшении \(V\) в диапазоне от \(V=0\) до \(3V_{\mathrm{th}}\).
Условие переведено с официального английского текста.
Ответы
Здесь \(q=\chi V\) обозначает модуль заряда диска, что согласуется с условием \(qV\gg mgd\) в (e). С учётом знака его заряд равен \(-q\) после контакта с нижней пластиной и \(+q\) после контакта с верхней пластиной. Приведённые ниже результаты для движения между пластинами предполагают \(0<\eta<1\).
-
(a) Сила является силой притяжения и имеет модуль \[ \boxed{F_{\mathrm p}=\frac{\varepsilon_0\pi R^2V^2}{2d^2}}. \]
-
(b) \[ \boxed{\chi=\frac{\varepsilon_0\pi r^2}{d}}. \]
-
(c) \[ \boxed{V_{\mathrm{th}}=\sqrt{\frac{2mgd}{\chi}}}. \]
-
(d) \[ \boxed{\alpha=\frac{2\chi\eta^2}{m(1-\eta^2)},\qquad \beta=\frac{2gd\,\eta^2}{1+\eta^2}}. \]
-
(e) \[ \boxed{\gamma=\frac{1}{d} \sqrt{\frac{\chi^3}{2m}\frac{1+\eta}{1-\eta}}}. \]
-
(f) \[ \boxed{V_{\mathrm c} =\sqrt{\frac{mgd}{\chi}\frac{1-\eta^2}{1+\eta^2}} =V_{\mathrm{th}}\sqrt{\frac{1-\eta^2}{2(1+\eta^2)}}}, \] \[ \boxed{I_{\mathrm c} =\frac{2\eta g\sqrt{m\chi}}{1+\eta^2} \sqrt{\frac{1-\eta}{1+\eta}}}. \] При увеличении \(V\) ток остаётся нулевым до \(V_{\mathrm{th}}\), затем скачком переходит на проводящую ветвь. При уменьшении \(V\) он следует по этой ветви до точки \((V_{\mathrm c},I_{\mathrm c})\), затем падает до нуля. При большом напряжении ветвь приближается к \(I=\gamma V^2\).
Предельный случай полного прилипания \(\eta=0\) является особым: применение условия контакта после каждого удара о нижнюю пластину даёт \[ \boxed{V_{\mathrm c}=V_{\mathrm{th}},\qquad I_{\mathrm c}=(3-\sqrt3)\,g\sqrt{m\chi}} \] для предельного тока со стороны проводящего режима, причём гистерезис отсутствует. При \(\eta=1\) конечного стационарного режима не существует.
Решение
Во всём решении пренебрегаем толщиной диска по сравнению с \(d\) и используем указанные приближения относительно краевых эффектов и зарядов-изображений. Модуль напряжённости приложенного поля равен
\[ E=\frac{V}{d} \]
и при \(V>0\) поле направлено вниз.
(a)
Модуль поверхностной плотности заряда на каждой пластине конденсатора равен
\[ \sigma=\varepsilon_0E. \]
При вычислении силы, действующей на пластину, необходимо исключить её собственное поле. Поле, создаваемое противоположной пластиной, равно \(E/2\), поэтому электростатическое давление равно
\[ p=\sigma\frac{E}{2}=\frac{\varepsilon_0E^2}{2}. \]
Умножая на площадь пластины, получаем
\[ \boxed{F_{\mathrm p}=p\pi R^2 =\frac{\varepsilon_0\pi R^2V^2}{2d^2}}. \]
Разноимённо заряженные пластины притягиваются.
(b)
Пока диск покоится на нижней пластине, он является частью этого проводника. На его открытой верхней поверхности поверхностная плотность заряда равна \(-\varepsilon_0E\). Следовательно, модуль его заряда равен
\[ q=\varepsilon_0E\pi r^2 =\frac{\varepsilon_0\pi r^2}{d}V. \]
Таким образом,
\[ \boxed{\chi=\frac{\varepsilon_0\pi r^2}{d}}. \]
Если бы \(q\) трактовался как заряд с учётом знака при контакте с нижней пластиной, коэффициент при нём был бы отрицательным; дальнейшее использование \(qV\) как положительной работы электрических сил определяет принятое здесь соглашение о модуле заряда.
(c)
В состоянии покоя на нижней пластине диск является частью её поверхности. Поэтому направленная вверх электрическая сила, действующая на него, равна давлению, найденному в (a), умноженному на площадь диска:
\[ F_{\mathrm{contact}} =\frac{\varepsilon_0E^2}{2}\pi r^2 =\frac{qE}{2} =\frac{\chi V^2}{2d}. \]
Если \(N\) — направленная вверх нормальная реакция опоры, условие равновесия имеет вид
\[ N+\frac{\chi V^2}{2d}=mg. \]
Отрыв становится возможным, когда необходимая нормальная реакция опоры обращается в нуль. Следовательно,
\[ \frac{\chi V_{\mathrm{th}}^2}{2d}=mg, \]
откуда
\[ \boxed{V_{\mathrm{th}}=\sqrt{\frac{2mgd}{\chi}}}. \]
Множитель \(1/2\) здесь принципиально важен. Когда диск находится в полёте, при предписанном пренебрежении силами со стороны зарядов-изображений результирующая электрическая сила, действующая на него в однородном приложенном поле, равна \(qE\). Поэтому силу при контакте и силу в полёте необходимо рассматривать отдельно.
(d)
Обозначим модуль ускорения, обусловленного электрической силой во время полёта, через
\[ a_{\mathrm e}=\frac{qE}{m}=\frac{\chi V^2}{md}. \]
После отрыва от нижней пластины диск имеет заряд \(-q\), поэтому его ускорение вверх равно \(a_{\mathrm e}-g\). После касания верхней пластины его заряд становится равным \(+q\), поэтому его ускорение вниз равно \(a_{\mathrm e}+g\).
Пусть \(v_n\) — скорость движения вверх сразу после \(n\)-го столкновения с нижней пластиной. Пусть \(u_n\) — скорость непосредственно перед следующим столкновением с верхней пластиной, а \(w_n\) — скорость непосредственно перед следующим столкновением с нижней пластиной.
Теорема об изменении кинетической энергии для полёта вверх даёт
\[ u_n^2=v_n^2+2d(a_{\mathrm e}-g). \]
Столкновение с верхней пластиной уменьшает скорость до \(\eta u_n\). Поэтому для полёта вниз получаем
\[ w_n^2=\eta^2u_n^2+2d(a_{\mathrm e}+g). \]
Наконец, столкновение с нижней пластиной даёт \(v_{n+1}=\eta w_n\). Объединяя эти соотношения, получаем
\[ v_{n+1}^2 =\eta^4v_n^2 +2d\eta^2\left[(1+\eta^2)a_{\mathrm e} +(1-\eta^2)g\right]. \]
При \(0<\eta<1\) отклонения \(v_n^2\) от неподвижной точки отображения за каждый цикл умножаются на \(\eta^4\). В стационарном режиме
\[ (1-\eta^4)v_{\mathrm s}^2 =2d\eta^2\left[(1+\eta^2)a_{\mathrm e} +(1-\eta^2)g\right]. \]
Таким образом,
\[ v_{\mathrm s}^2 =\frac{2d\eta^2a_{\mathrm e}}{1-\eta^2} +\frac{2d\eta^2g}{1+\eta^2} =\frac{2\chi\eta^2}{m(1-\eta^2)}V^2 +\frac{2gd\eta^2}{1+\eta^2}. \]
Сравнивая с уравнением (1.1), получаем
\[ \boxed{\alpha=\frac{2\chi\eta^2}{m(1-\eta^2)},\qquad \beta=\frac{2gd\eta^2}{1+\eta^2}}. \]
(e)
За один полный цикл заряд диска изменяется от \(-q\) до \(+q\) на верхней пластине и от \(+q\) до \(-q\) на нижней пластине. Поэтому за полный цикл через источник проходит заряд \(2q\). Если период равен \(T\), то
\[ I=\frac{2q}{T}. \]
При \(qV\gg mgd\) имеем \(a_{\mathrm e}\gg g\), поэтому силой тяжести можно пренебречь. Тогда оба полёта имеют одинаковую продолжительность \(\tau\), причём \(T=2\tau\).
Пусть \(w\) — скорость непосредственно перед любым из ударов. Скорость сразу после удара равна \(\eta w\). Во время каждого полёта
\[ w^2-\eta^2w^2=2a_{\mathrm e}d, \qquad w=\sqrt{\frac{2a_{\mathrm e}d}{1-\eta^2}}. \]
Поскольку ускорение постоянно, средняя скорость за время полёта равна \((1+\eta)w/2\). Поэтому
\[ \tau=\frac{2d}{(1+\eta)w}, \]
и
\[ I=\frac{q}{\tau} =\frac{\chi V(1+\eta)}{2d} \sqrt{\frac{2\chi V^2}{m(1-\eta^2)}}. \]
При \(V\ge0\)
\[ I=\frac{1}{d} \sqrt{\frac{\chi^3}{2m}\frac{1+\eta}{1-\eta}}\,V^2. \]
Следовательно,
\[ \boxed{\gamma=\frac{1}{d} \sqrt{\frac{\chi^3}{2m}\frac{1+\eta}{1-\eta}}}. \]
(f)
Приближение больших напряжений из (e) нельзя использовать для определения момента прекращения тока. Необходимо учитывать силу тяжести.
Обозначим через \(u\) и \(w\) скорости в стационарном режиме непосредственно перед ударами о верхнюю и нижнюю пластины соответственно. Из (d) имеем \(v_{\mathrm s}=\eta w\) и
\[ w^2=2d\left( \frac{a_{\mathrm e}}{1-\eta^2} +\frac{g}{1+\eta^2} \right). \]
Используя уравнение изменения энергии при полёте вверх,
\[ u^2=v_{\mathrm s}^2+2d(a_{\mathrm e}-g), \]
получаем
\[ u^2=2d\left( \frac{a_{\mathrm e}}{1-\eta^2} -\frac{g}{1+\eta^2} \right). \]
При уменьшении напряжения предельной периодической траекторией является та, на которой диск достигает верхней пластины с нулевой скоростью. Полагая \(u=0\), получаем
\[ a_{\mathrm e,c}=g\frac{1-\eta^2}{1+\eta^2}. \]
Поскольку \(a_{\mathrm e}=\chi V^2/(md)\),
\[ \boxed{V_{\mathrm c} =\sqrt{\frac{mgd}{\chi}\frac{1-\eta^2}{1+\eta^2}}}. \]
Ниже этого напряжения диск не может поддерживать движение с достижением верхней пластины. Как только он перестаёт достигать этой пластины, знак его заряда не меняется, и при последующих столкновениях с нижней пластиной оставшаяся механическая энергия рассеивается.
При критическом напряжении
\[ u_{\mathrm c}=0,\qquad w_{\mathrm c}=2\sqrt{\frac{gd}{1+\eta^2}},\qquad v_{\mathrm s,c}=\eta w_{\mathrm c}. \]
Полёт вверх начинается со скоростью \(\eta w_{\mathrm c}\) и заканчивается с нулевой скоростью; полёт вниз начинается с нулевой скоростью и заканчивается со скоростью \(w_{\mathrm c}\). Используя средние скорости, получаем
\[ T_{\mathrm c} =\frac{2d}{\eta w_{\mathrm c}}+\frac{2d}{w_{\mathrm c}} =\frac{1+\eta}{\eta} \sqrt{\frac{d(1+\eta^2)}{g}}. \]
Поэтому ток непосредственно перед прекращением переноса заряда равен
\[ I_{\mathrm c} =\frac{2\chi V_{\mathrm c}}{T_{\mathrm c}} =\frac{2\eta\chi V_{\mathrm c}}{1+\eta} \sqrt{\frac{g}{d(1+\eta^2)}}. \]
Подстановка \(V_{\mathrm c}\) даёт
\[ \boxed{I_{\mathrm c} =\frac{2\eta g\sqrt{m\chi}}{1+\eta^2} \sqrt{\frac{1-\eta}{1+\eta}}}. \]
При любом фиксированном \(0<\eta<1\) этот ток положителен, поэтому его прекращение сопровождается конечным скачком вниз.
Чтобы точно описать схематический график, можно записать полную проводящую ветвь без пренебрежения силой тяжести. Длительности двух полётов равны
\[ \tau_\uparrow=\frac{2d}{\eta w+u}, \qquad \tau_\downarrow=\frac{2d}{w+\eta u}. \]
Таким образом,
\[ \boxed{ I_{\mathrm{on}}(V)= \frac{2\chi V}{ \displaystyle\frac{2d}{\eta w+u} +\displaystyle\frac{2d}{w+\eta u} }}, \]
где \(u(V)\) и \(w(V)\) приведены выше. Эти выражения остаются справедливыми и при замедленном движении вверх.
Сравнение с (c) даёт
\[ \boxed{\frac{V_{\mathrm c}}{V_{\mathrm{th}}} =\sqrt{\frac{1-\eta^2}{2(1+\eta^2)}}<1}. \]
Следовательно, требуемый схематический график имеет следующие особенности:
- Увеличение напряжения: следуем по \(I=0\) от начала координат до \(V_{\mathrm{th}}\). При напряжении чуть выше \(V_{\mathrm{th}}\) диск отрывается, и установившийся ток скачком возрастает до \(I_{\mathrm{on}}(V_{\mathrm{th}})\). Далее движемся вверх по проводящей ветви до \(3V_{\mathrm{th}}\).
- Уменьшение напряжения: возвращаемся по проводящей ветви через \(V_{\mathrm{th}}\) и продолжаем до точки \((V_{\mathrm c},I_{\mathrm c})\). При напряжении чуть ниже \(V_{\mathrm c}\) ток падает до \(I=0\), затем движемся по оси напряжения обратно к началу координат.
- Форма при большом напряжении: проводящая ветвь приближается к параболе \(I=\gamma V^2\). При \(3V_{\mathrm{th}}\) имеем \(qV=18mgd\), поэтому для конечной точки схематического графика подходит приближённое значение \(I\approx9\gamma V_{\mathrm{th}}^2\).
То же самое вдали от точек скачка можно представить в виде таблицы:
| Диапазон напряжения | Увеличение \(V\) | Уменьшение \(V\) |
|---|---|---|
| \(0\le V<V_{\mathrm c}\) | \(0\) | \(0\) |
| \(V_{\mathrm c}<V<V_{\mathrm{th}}\) | \(0\) | \(I_{\mathrm{on}}(V)\) |
| \(V_{\mathrm{th}}<V\le3V_{\mathrm{th}}\) | \(I_{\mathrm{on}}(V)\) | \(I_{\mathrm{on}}(V)\) |
Интервал \(V_{\mathrm c}<V<V_{\mathrm{th}}\) является интервалом гистерезиса: покоящийся диск остаётся в покое, а уже движущийся диск продолжает перемещаться между пластинами.
Для полноты рассмотрения случай строго \(\eta=0\) требует отдельного анализа. После каждого удара о нижнюю пластину диск остаётся в покое, поэтому условие отрыва при контакте из (c) должно каждый раз выполняться заново. Следовательно, ток прекращается при \(V_{\mathrm{th}}\), а не при предельном значении формулы критического напряжения для положительных \(\eta\). Со стороны проводящего режима при \(V\to V_{\mathrm{th}}^+\) имеем \(a_{\mathrm e}\to2g\) и
\[ T\to\sqrt{\frac{2d}{g}}+\sqrt{\frac{2d}{3g}}. \]
Следовательно,
\[ I_{\mathrm c} =\frac{2\chi V_{\mathrm{th}}}{ \sqrt{2d/g}+\sqrt{2d/(3g)} } =\boxed{(3-\sqrt3)\,g\sqrt{m\chi}}. \]
Оба напряжения переключения в этом случае совпадают, поэтому гистерезис отсутствует. В другом предельном случае, \(\eta=1\), при столкновениях энергия не рассеивается, тогда как электрическое поле добавляет \(2qV\) за цикл; конечной установившейся скорости существовать не может.
Решение проверено по официальному решению.
IPhO 2004 · مسألة نظرية 1
مقاومة «كرة الطاولة»
يتكوّن مكثّف من لوحين دائريين متوازيين نصف قطر كلٍّ منهما \(R\)، تفصل بينهما مسافة \(d\)، حيث \(d\ll R\)، كما هو موضّح في الشكل 1.1(a). يُوصَل اللوح العلوي بمصدر جهد ثابت عند جهد \(V\)، بينما يُؤرَّض اللوح السفلي. ثم يوضع قرص رقيق وصغير كتلته \(m\)، ونصف قطره \(r\) (\(\ll R,d\))، وسُمكه \(t\) (\(\ll r\))، في مركز اللوح السفلي، كما هو موضّح في الشكل 1.1(b).
لنفترض أن الحيّز بين اللوحين فراغ ثابت عزله الكهربائي \(\varepsilon_0\)؛ وأن اللوحين والقرص مصنوعون من موصلات مثالية؛ وأن جميع تأثيرات الحواف الكهروستاتيكية يمكن إهمالها. ويمكن إهمال محاثة الدائرة بأكملها والتأثيرات النسبية دون تأثير يُعتدّ به. كما يمكن إهمال تأثير الشحنة الصورية.
الشكل 1.1 رسوم تخطيطية لـ (a) مكثّف ذي لوحين متوازيين موصول بمصدر جهد ثابت، و(b) منظر جانبي للوحين المتوازيين مع قرص صغير موضوع داخل المكثّف. (انظر النص للاطلاع على التفاصيل.)
(a) [1.2 نقطة] احسب القوة الكهروستاتيكية \(F_{\mathrm p}\) بين اللوحين اللذين تفصل بينهما مسافة \(d\)، قبل إدخال القرص بينهما كما هو موضّح في الشكل 1.1(a).
(b) [0.8 نقطة] عندما يوضع القرص على اللوح السفلي، ترتبط الشحنة \(q\) على القرص في الشكل 1.1(b) بالجهد \(V\) وفق العلاقة \(q=\chi V\). أوجد \(\chi\) بدلالة \(r\) و\(d\) و\(\varepsilon_0\).
(c) [0.5 نقطة] يقع اللوحان المتوازيان عموديًّا على مجال جاذبية منتظم \(g\). لرفع القرص الساكن ابتداءً، نحتاج إلى زيادة الجهد المطبّق إلى ما يتجاوز جهد عتبة \(V_{\mathrm{th}}\). استنتج \(V_{\mathrm{th}}\) بدلالة \(m\) و\(g\) و\(d\) و\(\chi\).
(d) [2.3 نقطة] عندما يكون \(V>V_{\mathrm{th}}\)، يتحرّك القرص صعودًا وهبوطًا بين اللوحين. (افترض أن القرص يتحرّك رأسيًّا فقط دون أي تمايل.) تكون التصادمات بين القرص واللوحين غير مرنة، بمعامل ارتداد \(\eta\equiv(v_{\mathrm{after}}/v_{\mathrm{before}})\)، حيث \(v_{\mathrm{before}}\) و\(v_{\mathrm{after}}\) هما سرعتا القرص قبل التصادم مباشرة وبعده مباشرة، على الترتيب. واللوحان مثبّتان في موضعيهما وساكنان. تقترب سرعة القرص بعد التصادم مباشرة مع اللوح السفلي من «سرعة الحالة المستقرة» \(v_{\mathrm s}\)، التي تعتمد على \(V\) كما يأتي:
\[ v_{\mathrm s}=\sqrt{\alpha V^2+\beta}. \tag{1.1} \]
استنتج المعاملين \(\alpha\) و\(\beta\) بدلالة \(m\) و\(g\) و\(\chi\) و\(d\) و\(\eta\). افترض أن سطح القرص بأكمله يلامس اللوح بصورة متساوية وفي اللحظة نفسها، بحيث يحدث التبادل الكامل للشحنة لحظيًّا عند كل تصادم.
(e) [2.2 نقطة] بعد بلوغ الحالة المستقرة، يمكن تقريب المتوسط الزمني للتيار \(I\) المار عبر لوحي المكثّف بالعلاقة \(I=\gamma V^2\) عندما يكون \(qV\gg mgd\). عبّر عن المعامل \(\gamma\) بدلالة \(m\) و\(\chi\) و\(d\) و\(\eta\).
(f) [3 نقاط] عندما يُخفَّض الجهد المطبّق \(V\) (ببطء شديد)، يوجد جهد حرج \(V_{\mathrm c}\) يتوقّف دونه سريان الشحنة. أوجد \(V_{\mathrm c}\) والتيار الموافق له \(I_{\mathrm c}\) بدلالة \(m\) و\(g\) و\(\chi\) و\(d\) و\(\eta\). وبمقارنة \(V_{\mathrm c}\) بعتبة الارتفاع \(V_{\mathrm{th}}\) التي نوقشت في (c)، ارسم رسمًا تقريبيًّا لخصائص \(I-V\) عند زيادة \(V\) وخفضه في المجال من \(V=0\) إلى \(3V_{\mathrm{th}}\).
نص المسألة مترجم عن النص الإنجليزي الرسمي.
الإجابات
يرمز \(q=\chi V\) هنا إلى مقدار شحنة القرص، بما يتّسق مع \(qV\gg mgd\) في (e). وشحنته بإشارتها هي \(-q\) بعد ملامسة اللوح السفلي، و\(+q\) بعد ملامسة اللوح العلوي. تفترض نتائج الحركة الترددية أدناه أن \(0<\eta<1\).
-
(a) القوة تجاذبية، ومقدارها \[ \boxed{F_{\mathrm p}=\frac{\varepsilon_0\pi R^2V^2}{2d^2}}. \]
-
(b) \[ \boxed{\chi=\frac{\varepsilon_0\pi r^2}{d}}. \]
-
(c) \[ \boxed{V_{\mathrm{th}}=\sqrt{\frac{2mgd}{\chi}}}. \]
-
(d) \[ \boxed{\alpha=\frac{2\chi\eta^2}{m(1-\eta^2)},\qquad \beta=\frac{2gd\,\eta^2}{1+\eta^2}}. \]
-
(e) \[ \boxed{\gamma=\frac{1}{d} \sqrt{\frac{\chi^3}{2m}\frac{1+\eta}{1-\eta}}}. \]
-
(f) \[ \boxed{V_{\mathrm c} =\sqrt{\frac{mgd}{\chi}\frac{1-\eta^2}{1+\eta^2}} =V_{\mathrm{th}}\sqrt{\frac{1-\eta^2}{2(1+\eta^2)}}}, \] \[ \boxed{I_{\mathrm c} =\frac{2\eta g\sqrt{m\chi}}{1+\eta^2} \sqrt{\frac{1-\eta}{1+\eta}}}. \] عند زيادة \(V\)، يبقى التيار صفرًا حتى \(V_{\mathrm{th}}\)، ثم يقفز إلى فرع التوصيل. وعند خفض \(V\)، يتبع هذا الفرع نزولًا حتى \((V_{\mathrm c},I_{\mathrm c})\)، ثم يهبط إلى الصفر. وعند الجهد العالي، يقترب الفرع من \(I=\gamma V^2\).
الحالة الطرفية التي يحدث فيها الالتصاق التام، \(\eta=0\)، حالة شاذّة: فتطبيق شرط التلامس بعد كل اصطدام باللوح السفلي يعطي \[ \boxed{V_{\mathrm c}=V_{\mathrm{th}},\qquad I_{\mathrm c}=(3-\sqrt3)\,g\sqrt{m\chi}} \] للتيار الحدّي من جهة التوصيل، دون تخلفية. وعند \(\eta=1\)، لا توجد حالة مستقرة محدودة.
الحل
نهمل في جميع ما يأتي سُمك القرص مقارنةً بـ \(d\)، ونستخدم التقريبات المذكورة بشأن الحواف والشحنات الصورية. مقدار المجال المطبّق هو
\[ E=\frac{V}{d} \]
ويتّجه إلى الأسفل عندما يكون \(V>0\).
(a)
مقدار كثافة الشحنة السطحية على أيٍّ من لوحي المكثّف هو
\[ \sigma=\varepsilon_0E. \]
عند حساب القوة على أحد اللوحين، يجب استبعاد مجاله الذاتي. المجال الناتج عن اللوح المقابل هو \(E/2\)، ومن ثم يكون الضغط الكهروستاتيكي
\[ p=\sigma\frac{E}{2}=\frac{\varepsilon_0E^2}{2}. \]
وبالضرب في مساحة اللوح نحصل على
\[ \boxed{F_{\mathrm p}=p\pi R^2 =\frac{\varepsilon_0\pi R^2V^2}{2d^2}}. \]
يتجاذب اللوحان المشحونان بشحنتين متعاكستي الإشارة.
(b)
عندما يستقر القرص على اللوح السفلي، فإنه يشكّل جزءًا من ذلك الموصل. ويحمل وجهه العلوي المكشوف كثافة شحنة سطحية \(-\varepsilon_0E\). لذا فإن مقدار شحنته هو
\[ q=\varepsilon_0E\pi r^2 =\frac{\varepsilon_0\pi r^2}{d}V. \]
وعليه،
\[ \boxed{\chi=\frac{\varepsilon_0\pi r^2}{d}}. \]
لو فُسِّرت \(q\) بدلًا من ذلك على أنها الشحنة بإشارتها عند ملامسة اللوح السفلي، لكان معاملها سالبًا؛ غير أن استخدام \(qV\) لاحقًا بوصفه شغلًا كهربائيًّا موجبًا يحدّد اصطلاح استخدام مقدار الشحنة المتّبع هنا.
(c)
عندما يكون القرص ساكنًا على اللوح السفلي، فإنه يكون جزءًا من سطح اللوح. لذا فإن القوة الكهربائية المؤثّرة عليه إلى الأعلى تساوي الضغط الذي أُوجد في (a) مضروبًا في مساحة القرص:
\[ F_{\mathrm{contact}} =\frac{\varepsilon_0E^2}{2}\pi r^2 =\frac{qE}{2} =\frac{\chi V^2}{2d}. \]
إذا كانت \(N\) قوة رد الفعل العمودية المتّجهة إلى الأعلى، فإن الاتزان يتطلّب
\[ N+\frac{\chi V^2}{2d}=mg. \]
يصبح الانفصال عن اللوح ممكنًا عندما تبلغ قوة رد الفعل العمودية اللازمة الصفر. ومن ثم
\[ \frac{\chi V_{\mathrm{th}}^2}{2d}=mg, \]
فنحصل على
\[ \boxed{V_{\mathrm{th}}=\sqrt{\frac{2mgd}{\chi}}}. \]
العامل \(1/2\) أساسي هنا. ما إن يصبح القرص في حركة حرة بين اللوحين، مع إهمال قوى الشحنات الصورية وفق التعليمات، حتى تصبح محصلة القوة المؤثّرة عليه في المجال المطبّق المنتظم \(qE\). ولذلك يجب معالجة قوة التلامس وقوة الحركة الحرة كلًّا على حدة.
(d)
نعرّف مقدار التسارع الكهربائي أثناء الحركة الحرة بالعلاقة
\[ a_{\mathrm e}=\frac{qE}{m}=\frac{\chi V^2}{md}. \]
بعد مغادرة اللوح السفلي، تكون شحنة القرص \(-q\)، لذا يكون تسارعه إلى الأعلى \(a_{\mathrm e}-g\). وبعد ملامسة اللوح العلوي، تصبح شحنته \(+q\)، لذا يكون تسارعه إلى الأسفل \(a_{\mathrm e}+g\).
لتكن \(v_n\) السرعة إلى الأعلى بعد التصادم رقم \(n\) مع اللوح السفلي مباشرة. ولتكن \(u_n\) السرعة قبل التصادم التالي مع اللوح العلوي مباشرة، و\(w_n\) السرعة قبل التصادم التالي مع اللوح السفلي مباشرة.
تعطي مبرهنة الشغل والطاقة للحركة الحرة صعودًا
\[ u_n^2=v_n^2+2d(a_{\mathrm e}-g). \]
يقلّل التصادم مع اللوح العلوي السرعة إلى \(\eta u_n\). لذلك تعطي الحركة الحرة هبوطًا
\[ w_n^2=\eta^2u_n^2+2d(a_{\mathrm e}+g). \]
وأخيرًا، يعطي التصادم مع اللوح السفلي \(v_{n+1}=\eta w_n\). وبجمع هذه العلاقات،
\[ v_{n+1}^2 =\eta^4v_n^2 +2d\eta^2\left[(1+\eta^2)a_{\mathrm e} +(1-\eta^2)g\right]. \]
عندما يكون \(0<\eta<1\)، تتناقص انحرافات \(v_n^2\) عن نقطتها الثابتة بعامل \(\eta^4\) في كل دورة. وفي الحالة المستقرة،
\[ (1-\eta^4)v_{\mathrm s}^2 =2d\eta^2\left[(1+\eta^2)a_{\mathrm e} +(1-\eta^2)g\right]. \]
إذن
\[ v_{\mathrm s}^2 =\frac{2d\eta^2a_{\mathrm e}}{1-\eta^2} +\frac{2d\eta^2g}{1+\eta^2} =\frac{2\chi\eta^2}{m(1-\eta^2)}V^2 +\frac{2gd\eta^2}{1+\eta^2}. \]
وبالمقارنة مع المعادلة (1.1)،
\[ \boxed{\alpha=\frac{2\chi\eta^2}{m(1-\eta^2)},\qquad \beta=\frac{2gd\eta^2}{1+\eta^2}}. \]
(e)
في دورة كاملة واحدة، تتغيّر شحنة القرص من \(-q\) إلى \(+q\) عند اللوح العلوي، ومن \(+q\) إلى \(-q\) عند اللوح السفلي. وبذلك تمر شحنة \(2q\) عبر المصدر في كل دورة كاملة. فإذا كان الزمن الدوري \(T\)، فإن
\[ I=\frac{2q}{T}. \]
عندما يكون \(qV\gg mgd\)، يكون لدينا \(a_{\mathrm e}\gg g\)، ولذلك يمكن إهمال الجاذبية. وعندئذ تكون مدّتا الحركتين الحرتين متساويتين وتساوي كلٌّ منهما \(\tau\)، حيث \(T=2\tau\).
لتكن \(w\) السرعة قبل أيٍّ من الاصطدامين مباشرة. تكون السرعة بعد الاصطدام مباشرة \(\eta w\). وأثناء كل حركة حرة،
\[ w^2-\eta^2w^2=2a_{\mathrm e}d, \qquad w=\sqrt{\frac{2a_{\mathrm e}d}{1-\eta^2}}. \]
بما أن التسارع ثابت، فإن متوسط السرعة أثناء الحركة الحرة هو \((1+\eta)w/2\). ولذلك
\[ \tau=\frac{2d}{(1+\eta)w}, \]
و
\[ I=\frac{q}{\tau} =\frac{\chi V(1+\eta)}{2d} \sqrt{\frac{2\chi V^2}{m(1-\eta^2)}}. \]
عندما يكون \(V\ge0\)،
\[ I=\frac{1}{d} \sqrt{\frac{\chi^3}{2m}\frac{1+\eta}{1-\eta}}\,V^2. \]
ومن ثم
\[ \boxed{\gamma=\frac{1}{d} \sqrt{\frac{\chi^3}{2m}\frac{1+\eta}{1-\eta}}}. \]
(f)
لا يمكن استخدام تقريب الجهد العالي الوارد في (e) لتحديد توقّف التيار. ويجب الإبقاء على تأثير الجاذبية.
لتكن \(u\) و\(w\) سرعتي الحالة المستقرة قبل الاصطدام باللوحين العلوي والسفلي مباشرة، على الترتيب. من (d)، لدينا \(v_{\mathrm s}=\eta w\)، و
\[ w^2=2d\left( \frac{a_{\mathrm e}}{1-\eta^2} +\frac{g}{1+\eta^2} \right). \]
وباستخدام معادلة الطاقة للحركة الحرة صعودًا،
\[ u^2=v_{\mathrm s}^2+2d(a_{\mathrm e}-g), \]
نحصل على
\[ u^2=2d\left( \frac{a_{\mathrm e}}{1-\eta^2} -\frac{g}{1+\eta^2} \right). \]
عندما يُخفَّض الجهد، يكون المسار الدوري الحدّي هو المسار الذي يصل بالكاد إلى اللوح العلوي بسرعة صفرية. وبوضع \(u=0\) نحصل على
\[ a_{\mathrm e,c}=g\frac{1-\eta^2}{1+\eta^2}. \]
وبما أن \(a_{\mathrm e}=\chi V^2/(md)\)، فإن
\[ \boxed{V_{\mathrm c} =\sqrt{\frac{mgd}{\chi}\frac{1-\eta^2}{1+\eta^2}}}. \]
دون هذا الجهد، لا يستطيع القرص مواصلة حركات حرة تبلغ اللوح العلوي. وما إن يعجز عن بلوغ ذلك اللوح، حتى تتوقّف شحنته عن عكس إشارتها، وتبدّد التصادمات المتتالية مع اللوح السفلي ما تبقّى من طاقته الميكانيكية.
عند الجهد الحرج،
\[ u_{\mathrm c}=0,\qquad w_{\mathrm c}=2\sqrt{\frac{gd}{1+\eta^2}},\qquad v_{\mathrm s,c}=\eta w_{\mathrm c}. \]
تبدأ الحركة الحرة صعودًا بسرعة \(\eta w_{\mathrm c}\) وتنتهي بسرعة صفرية؛ وتبدأ الحركة الحرة هبوطًا بسرعة صفرية وتنتهي بسرعة \(w_{\mathrm c}\). وباستخدام متوسطَي السرعة،
\[ T_{\mathrm c} =\frac{2d}{\eta w_{\mathrm c}}+\frac{2d}{w_{\mathrm c}} =\frac{1+\eta}{\eta} \sqrt{\frac{d(1+\eta^2)}{g}}. \]
لذلك يكون التيار قبل توقّفه مباشرة
\[ I_{\mathrm c} =\frac{2\chi V_{\mathrm c}}{T_{\mathrm c}} =\frac{2\eta\chi V_{\mathrm c}}{1+\eta} \sqrt{\frac{g}{d(1+\eta^2)}}. \]
وبالتعويض عن \(V_{\mathrm c}\) نحصل على
\[ \boxed{I_{\mathrm c} =\frac{2\eta g\sqrt{m\chi}}{1+\eta^2} \sqrt{\frac{1-\eta}{1+\eta}}}. \]
لكل قيمة ثابتة \(0<\eta<1\)، يكون هذا التيار موجبًا، ولذلك يُحدث توقّفه قفزة هابطة ذات مقدار محدود.
لتحديد الرسم بدقّة، يمكن كتابة فرع التوصيل كاملًا دون إهمال الجاذبية. ومدّتا الحركة الحرة فيه هما
\[ \tau_\uparrow=\frac{2d}{\eta w+u}, \qquad \tau_\downarrow=\frac{2d}{w+\eta u}. \]
إذن
\[ \boxed{ I_{\mathrm{on}}(V)= \frac{2\chi V}{ \displaystyle\frac{2d}{\eta w+u} +\displaystyle\frac{2d}{w+\eta u} }}, \]
حيث تُعطى \(u(V)\) و\(w(V)\) بالعلاقات الواردة أعلاه. وتظل هذه العبارات صالحة عندما تكون الحركة الحرة صعودًا متباطئة.
تعطي المقارنة مع (c)
\[ \boxed{\frac{V_{\mathrm c}}{V_{\mathrm{th}}} =\sqrt{\frac{1-\eta^2}{2(1+\eta^2)}}<1}. \]
وعليه، يتّصف الرسم المطلوب بالسمات الآتية:
- زيادة الجهد: اتبع \(I=0\) من نقطة الأصل إلى \(V_{\mathrm{th}}\). وعند تجاوز \(V_{\mathrm{th}}\) بقليل، يرتفع القرص عن اللوح ويقفز التيار المستقر إلى \(I_{\mathrm{on}}(V_{\mathrm{th}})\). واصل الصعود على فرع التوصيل حتى \(3V_{\mathrm{th}}\).
- خفض الجهد: عُد على فرع التوصيل مرورًا بـ \(V_{\mathrm{th}}\)، وواصل حتى \((V_{\mathrm c},I_{\mathrm c})\). وعند الانخفاض عن \(V_{\mathrm c}\) بقليل، اهبط إلى \(I=0\)، ثم اتبع محور الجهد عائدًا إلى نقطة الأصل.
- الشكل عند الجهد العالي: يقترب فرع التوصيل من القطع المكافئ \(I=\gamma V^2\). وعند \(3V_{\mathrm{th}}\)، يكون \(qV=18mgd\)، ولذلك فإن نقطة نهاية تقريبية مناسبة للرسم التقريبي هي \(I\approx9\gamma V_{\mathrm{th}}^2\).
وبصورة مكافئة، بعيدًا عن نقاط القفز:
| مجال الجهد | زيادة \(V\) | خفض \(V\) |
|---|---|---|
| \(0\le V<V_{\mathrm c}\) | \(0\) | \(0\) |
| \(V_{\mathrm c}<V<V_{\mathrm{th}}\) | \(0\) | \(I_{\mathrm{on}}(V)\) |
| \(V_{\mathrm{th}}<V\le3V_{\mathrm{th}}\) | \(I_{\mathrm{on}}(V)\) | \(I_{\mathrm{on}}(V)\) |
الفترة \(V_{\mathrm c}<V<V_{\mathrm{th}}\) هي فترة التخلفية: فالقرص الساكن يبقى ساكنًا، بينما يستمر القرص المتحرّك أصلًا في الحركة الترددية.
واستكمالًا للعرض، تتطلّب الحالة \(\eta=0\) تمامًا معالجة منفصلة. فكل اصطدام باللوح السفلي يترك القرص ساكنًا، ولذلك يجب استيفاء شرط الارتفاع عن اللوح عند التلامس الوارد في (c) من جديد. ونتيجةً لذلك، يتوقّف التيار عند \(V_{\mathrm{th}}\)، بدلًا من أن يتوقّف عند نهاية صيغة الجهد الحرج الخاصة بالقيم الموجبة لـ \(\eta\). ومن جهة التوصيل، عندما \(V\to V_{\mathrm{th}}^+\)، يكون \(a_{\mathrm e}\to2g\)، و
\[ T\to\sqrt{\frac{2d}{g}}+\sqrt{\frac{2d}{3g}}. \]
ومن ثم
\[ I_{\mathrm c} =\frac{2\chi V_{\mathrm{th}}}{ \sqrt{2d/g}+\sqrt{2d/(3g)} } =\boxed{(3-\sqrt3)\,g\sqrt{m\chi}}. \]
يتطابق عندئذ جهدا الانتقال، ولذلك لا توجد تخلفية. وعند الحالة الطرفية الأخرى، \(\eta=1\)، لا تبدّد التصادمات أي طاقة، بينما يضيف المجال الكهربائي \(2qV\) في كل دورة؛ ومن ثم لا يمكن أن توجد سرعة حالة مستقرة محدودة.
تمت مراجعة الحل بمقارنته بالحل الرسمي.